Entre em contato com a Zeyu lntelligent Industrial Company

Máquina de montagem personalizada: do desenho da peça à linha de produção em operação

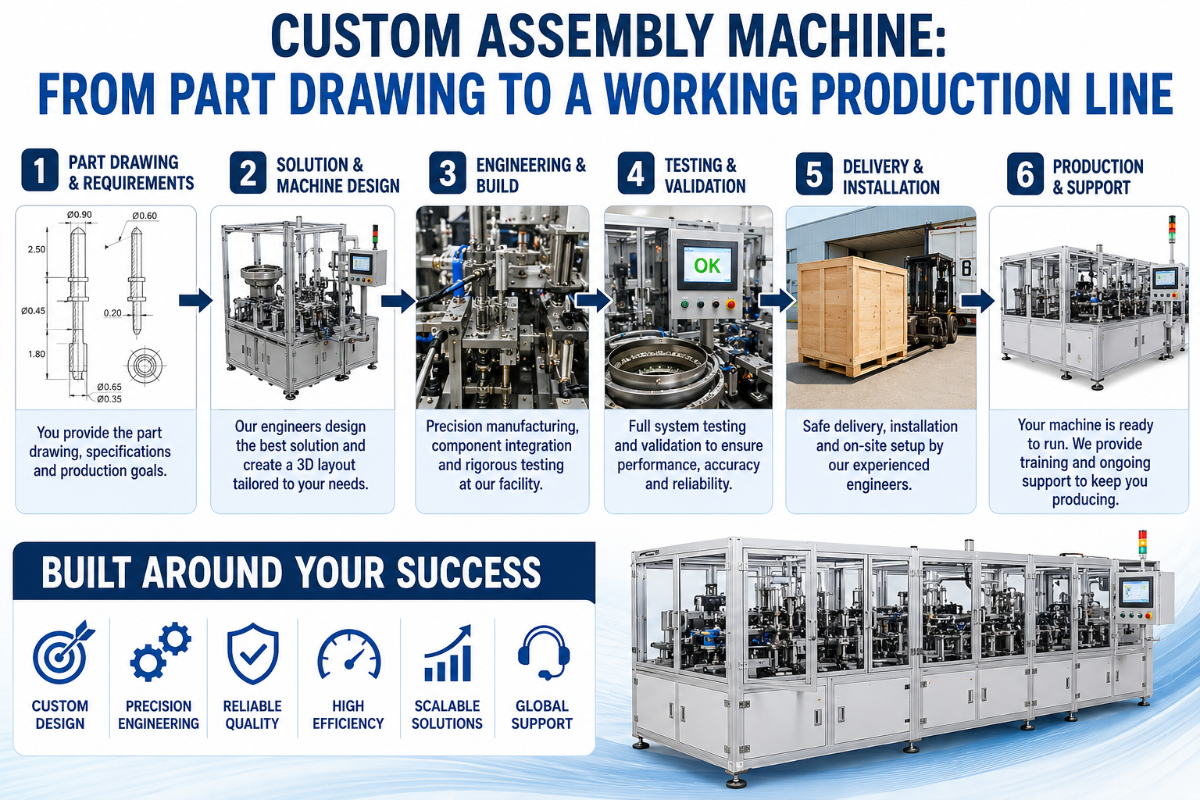
Uma máquina de montagem personalizada é projetada em torno de um produto específico — suas peças, seu tempo de ciclo e suas tolerâncias — em vez de ser uma unidade de catálogo à qual a peça precisa se adaptar. A maioria dos compradores começa a busca pelo aspecto errado. Compara arquiteturas rotativas, lineares e robotizadas antes que alguém faça a pergunta que realmente determina se a máquina manterá a taxa de produção: é possível alimentar e orientar a peça? Este guia parte da peça e avança a partir daí — passando pelo projeto para montagem, alimentação, fixação, arquitetura, ciclo de vida da configuração construtiva e modos de falha que comprometem projetos — para ajudar você a especificar uma configuração que funcione durante um turno noturno, e não apenas em uma demonstração.
Especificações rápidas: referência de engenharia para máquinas de montagem personalizadas
| Precisão de posicionamento (configurações de alta precisão) | 0,1 mm, dentro da faixa de robôs da ISO 9283 (0,02–0,2 mm) |
| Taxa de produção verificada (modelos especiais) | 25–45 peças/min |
| Aceitação da capacidade do processo | Cpk 1.33 mínimo, 1.67 para aplicações críticas de segurança |
| Meta de eficácia | OEE 85% como referência de classe mundial |
| Arquitetura de controle (típica) | CLP + IHM, controle de movimento por servo, pneumática a 0,4–0,6 MPa, visão CCD |
| Prazo de entrega (célula pequena) | 12–20 semanas; sistemas grandes, 36–52+ semanas |
| Massa / dimensões típicas da máquina | 150–250 kg; ~1500–2100 mm de largura |
Atualizado em junho de 2026. Os números verificados pela ZEUEE são de máquinas em produção desde 2005; os intervalos de referência são típicos do setor.
O que é uma máquina de montagem personalizada? (E quando ela se justifica)
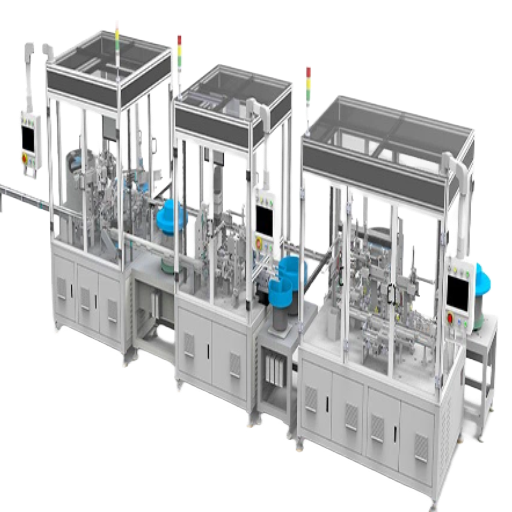
Uma máquina de montagem personalizada é um equipamento de automação projetado para unir, inserir, fixar, dosar ou testar componentes de uma única família de produtos, atendendo às metas de tempo de ciclo e precisão desse produto. Ela fica entre duas alternativas: uma célula manual, que é flexível, mas apresenta variações, e um equipamento pronto de catálogo, que é limitado ao seu próprio ponto de projeto e obriga a peça a se adaptar a ele. A máquina personalizada inverte essa relação: ela se adapta à peça. Quando a configuração exige peças metálicas personalizadas, a usinagem CNC de acordo com desenhos da Zhenling oferece uma rota separada para o fornecimento de componentes; vincule o desenho do componente aos pontos de referência da montagem e às dimensões de aceitação antes de liberá-lo.
Em geral, é a economia, e não a engenharia, que leva à decisão de desenvolver uma máquina personalizada. A mão de obra manual direta costuma representar 30–50% do orçamento de produção, sem possibilidade de expansão, e o salário mediano anual nos Estados Unidos para montadores e fabricantes é de cerca de $38.920 por ano ; considerando o custo total com um multiplicador de 1,3–1,5×, um operador custa aproximadamente $50.000–$58,000. Quando uma máquina padrão exige tantas modificações que, na prática, você paga o preço de uma máquina personalizada por um resultado comprometido, ou quando suas metas de tolerância ou tempo de ciclo ficam fora dos limites do catálogo, a solução adequada é uma configuração personalizada. O programa de máquinas de montagem personalizadas da ZEUEE existe justamente para esse tipo de necessidade.
💡 Terminologia
“Máquina de montagem personalizada”, “máquina de montagem automatizada personalizada”, “máquina especial” e “sistema de automação não padronizado” descrevem a mesma ideia de automação personalizada em diferentes escalas. Uma prensa de estação única é uma máquina; várias estações conectadas por uma mesa indexadora ou uma esteira de transferência formam uma célula ou linha de montagem; um integrador de máquinas personalizadas projeta qualquer uma dessas configurações em torno da sua peça. Linhas automatizadas personalizadas e sistemas de automação independentes diferem apenas pela quantidade de subsistemas que integram.
Anatomia de uma máquina de montagem personalizada: 6 subsistemas essenciais
Toda máquina de montagem personalizada, de uma linha de bicos para cosméticos a uma máquina de inserção de conectores, é composta pelos mesmos seis subsistemas. Para analisar uma cotação, é preciso entender esses seis subsistemas, pois um ponto fraco em qualquer um deles limita toda a máquina. Este detalhamento da anatomia dos 6 subsistemas relaciona cada um à sua função e mostra o que falha quando ele é subdimensionado.
| # | Subsistema | Função | Componentes típicos | Se estiver inadequado |
|---|---|---|---|---|
| 1 | Base e transporte | Move a peça entre as estações | Mesa rotativa, transferência linear, mesa indexadora, viga transportadora | Limite de tempo de ciclo definido abaixo do necessário |
| 2 | Alimentação e apresentação de peças | Separa e orienta as peças recebidas | Alimentador vibratório tipo bowl, alimentador linear, alimentador flexível com visão | Entupimentos, falhas na alimentação, a causa nº 1 das paradas |
| 3 | Fixação e ferramental | Posiciona e mantém a peça apoiada em um ponto de referência | Ninhos, grampos, ferramental de troca rápida | Erro de posicionamento, acúmulo de tolerâncias, refugo |
| 4 | Estações de processo / união | Executa o trabalho propriamente dito | Encaixe por pressão com servo, aparafusamento, dosagem, soldagem, rebitagem térmica | Uniões frágeis, dosagem inadequada, retrabalho |
| 5 | Visão de máquina e inspeção | Verifica a peça antes que ela avance | Visão de máquina CCD, sensores de presença/ausência, medição dimensional | Defeitos chegam ao cliente |
| 6 | Controles e segurança | Coordena todas as etapas e mantém os operadores em segurança | CLPs, IHMs, controle de movimento por servo, cortinas de luz, intertravamentos | Movimentos inesperados, falhas de interface, paradas |
Estrutura dos subsistemas: engenharia da ZEUEE; riscos de segurança de robôs conforme o Manual Técnico da OSHA.
Dois desses subsistemas costumam ser subestimados durante a cotação. A alimentação (subsistema 2) é tratada como um acessório padrão, e os controles e a segurança (subsistema 6), como simples fiação. É nessas duas premissas que os projetos falham sem que isso seja percebido de imediato. O manual de segurança em robótica da OSHA atribui reações inesperadas de robôs a erros de programação, interface, equipamentos periféricos e controle — riscos sem relação com a montagem mecânica e diretamente ligados ao subsistema 6. A qualidade de uma configuração personalizada depende do mais fraco dos seis subsistemas.
Projeto para montagem (DFA): por que a maioria dos problemas de automação começa na peça
O que é projeto para montagem?
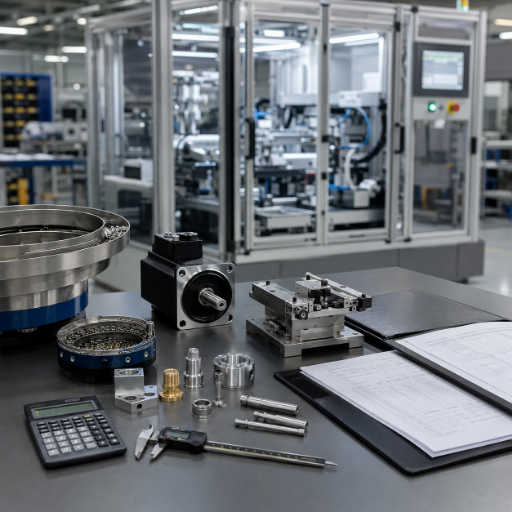
Projeto para montagem (DFA, na sigla em inglês) é a prática de simplificar um produto para torná-lo mais barato e confiável de montar e, no caso da automação, para permitir que uma máquina consiga manuseá-lo. Seu princípio mais importante é reduzir a quantidade de peças: cada componente eliminado remove uma etapa de montagem, um alimentador, um dispositivo de fixação e um modo de falha.
Boothroyd e Dewhurst formalizaram o método, e o módulo de treinamento DFMA do Departamento de Energia dos Estados Unidos destaca o mesmo ponto: a redução do custo de montagem diminui o custo total de fabricação, cuja maior parte é definida na etapa de projeto, e não na máquina.
Este é o aspecto que todos subestimam. Um artigo da imprensa especializada na ASSEMBLY Magazine afirma claramente: os engenheiros precisam projetar peças para serem manuseadas e alimentadas especificamente por robôs, alimentadores vibratórios tipo bowl e outros equipamentos automatizados. Uma pessoa consegue montar com as duas mãos e os olhos uma peça que uma máquina talvez não consiga alimentar, pois a máquina não tem destreza nem capacidade de julgamento para lidar com uma peça que se enrosca, encaixa em outra ou não tem um recurso que permita orientá-la.
A etapa de validação da alimentabilidade — avaliação da peça com 3 perguntas
Antes de especificar uma única estação, avalie a peça com estas três perguntas. Se ela falhar em qualquer uma delas, a solução mais barata é modificar a peça, e não a máquina.
- É possível separar as peças? É possível separar uma peça de um fornecimento a granel sem que duas peças cheguem grudadas ou encaixadas uma na outra?
- É possível orientá-la por um recurso físico, e não pela visão de uma pessoa? Existe alguma assimetria — um entalhe, uma face plana, um furo fora do centro — que permita ao alimentador posicionar todas as peças na mesma orientação?
- É possível apresentá-la sempre da mesma maneira? Ela ficará apoiada no ninho da mesma forma em todos os ciclos ou vai balançar, encaixar na peça ao lado ou se enroscar?
Veja um caso real. Uma equipe de dispositivos médicos em Ohio especificou uma máquina de 6 estações para montar um alojamento com encaixe, mas, durante a depuração, descobriu que as duas metades se encaixavam uma dentro da outra no alimentador tipo bowl aproximadamente uma vez a cada quarenta peças. Nenhuma lógica de controle resolve isso: as peças se encaixam fisicamente. A solução foi acrescentar uma nervura de 0,4 mm à ferramenta de moldagem — uma alteração na peça, feita quando a máquina já estava pela metade, que uma avaliação da alimentabilidade teria identificado em uma tarde. Quase sempre custa menos projetar a peça para ser alimentada do que projetar um alimentador para lidar com uma peça difícil.
Nota de engenharia
Inclua em cada peça automatizada um recurso de orientação projetado intencionalmente, um chanfro de entrada de pelo menos 0,5 mm nas bordas de encaixe e um recurso de orientação de 1–2 mm que o alimentador possa usar como referência. A assimetria é um recurso, não um defeito: uma peça simétrica em todos os eixos não pode ser orientada e precisa ser carregada manualmente. Quando não for possível evitar a simetria, faça a peça totalmente simétrica para que a orientação não importe — as duas extremidades do espectro de DFA funcionam; o meio-termo, não.
Alimentação e posicionamento das peças: a causa nº 1 das paradas de máquinas de montagem
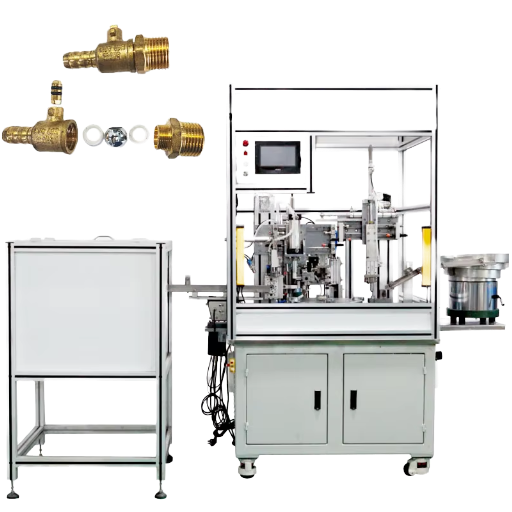
Se há uma regra que diferencia os engenheiros que já operaram máquinas personalizadas daqueles que apenas as compraram, é esta — a regra de priorizar a alimentação: quase nunca é o processo de união que determina se a linha mantém a taxa de produção; é a alimentação. Os alimentadores são mecânicos, precisam de ajuste e não toleram desvios. Alimentadores vibratórios tipo bowl sofrem com zonas sem movimento, fadiga das molas e desgaste do ferramental; um único travamento para a máquina inteira enquanto todas as estações posteriores ficam ociosas. Até uma estação de prensagem que funcione perfeitamente se torna inútil se o alimentador anterior não fornecer peças suficientes.
Por isso, escolher o método de alimentação é uma das decisões de maior impacto em todo o projeto. A tabela abaixo relaciona os métodos mais comuns ao tamanho da peça, à taxa de produção e à flexibilidade na troca de formato, para que você escolha a apresentação conforme a peça, em vez de optar automaticamente por um alimentador tipo bowl.

| Tipo de alimentador | Tamanho da peça | Taxa típica | Troca de formato | Mais indicado para |
|---|---|---|---|---|
| Alimentador vibratório tipo bowl | <100 mm, rígida | até 300/min | Difícil (bowl com novo ferramental) | Alto volume, peça estável |
| Alimentador centrífugo | 3–30 mm, redonda | alta, silenciosa | Difícil | Alimentação delicada em alta velocidade |
| Alimentador em linha / linear | pré-orientada, <60 mm | depende de área de acumulação intermediária | Média | Acumulação intermediária após um alimentador tipo bowl |
| Alimentador escalonado | 10–80 mm, frágil | moderada | Média | Peças que sofrem danos em um alimentador tipo bowl |
| Alimentador de magazine / varetas | empilhadas, ≤50 mm | indexada | Fácil | Peças pré-empilhadas |
| Alimentador de fita e carretel | SMD, <10 mm | alta | Software | Componentes eletrônicos |
| Alimentador flexível / guiado por visão | 2–120 mm, variados | mais baixa, flexível | Minutos (software) | Alta variedade, baixo volume |
| Coleta robotizada em caixas | a granel, aleatória, ≤200 mm | mais baixa | Software | Fornecimento desordenado |
| Carregamento em bandejas / paletes | delicada, apresentada | em ritmo manual | Fácil | Baixo volume, alto valor |
As faixas de taxa de produção e de troca de formato são indicativas; o tipo adequado depende da geometria da peça e do resultado da avaliação de alimentabilidade.
O que é um alimentador vibratório tipo bowl?
Um alimentador vibratório tipo bowl é um recipiente com ferramental que usa vibração controlada para conduzir as peças por uma pista em espiral. Nela, ferramentas mecânicas como raspadores, recortes e jatos de ar rejeitam as peças que não estão na orientação correta e as devolvem ao recipiente. É o principal método de alimentação em operações de alto volume, pois é rápido e barato de operar.
Mas ele é dedicado: o recipiente é equipado para uma única peça, então um novo produto exige um novo recipiente. É justamente essa limitação que está levando o setor a adotar a alimentação flexível em operações com alta variedade, uma tendência analisada na seção de perspectivas abaixo.
Vale entender a alimentação flexível porque ela já é uma tecnologia patenteada e madura, e não uma demonstração de laboratório. Os alimentadores flexíveis distribuem as peças sobre uma superfície retroiluminada e as fotografam. Em seguida, um robô coleta apenas as peças cuja orientação correta foi confirmada por um sistema de visão — uma abordagem descrita na patente dos Estados Unidos 6.056.108 para um alimentador flexível de peças baseado em impulsos, ampliada posteriormente pela coleta guiada por visão 3D. A ZEUEE combina sistemas de inspeção por visão CCD com a alimentação, detectando peças ausentes ou mal orientadas antes que cheguem à prensa, e não depois.
Fixação, ferramental e prevenção de erros (poka-yoke)
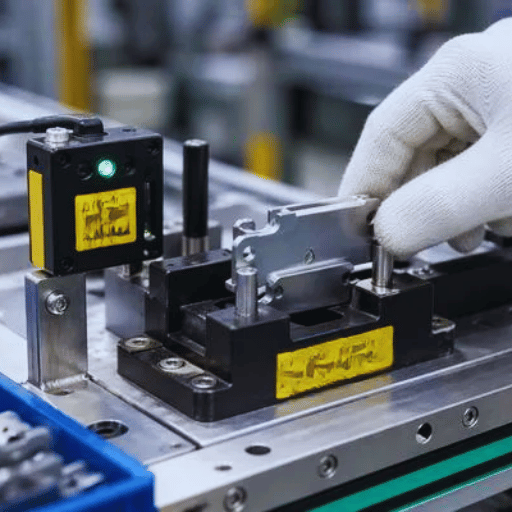
Depois de alimentada, a peça precisa ser mantida com precisão e repetibilidade, e de uma forma que impeça fisicamente a aceitação de uma peça incorreta ou mal orientada. Essa é a função da fixação, onde o projeto mecânico se une à engenharia da qualidade. Cada dispositivo de fixação posiciona a peça em relação a um ponto de referência (uma superfície ou característica de referência definida) e a prende para que todas as operações ocorram em uma posição conhecida.
Se o sistema de referências estiver errado, as tolerâncias se acumulam entre as estações até que peças boas pareçam defeituosas na medição. A possibilidade de posicionar e prender uma peça repetidamente faz parte de sua fabricabilidade — uma questão de viabilidade de engenharia, como no trabalho do NIST sobre análise automatizada de fabricabilidade, e não algo a ser considerado depois.
A principal função de um dispositivo de fixação é evitar erros no processo — poka-yoke. Quando bem projetado, ele faz isso mecanicamente, e não eletronicamente: um ninho moldado para que a peça só possa ser encaixada em uma orientação, um pino que bloqueia um componente invertido ou um alojamento no qual uma variante incorreta não se encaixa. A peça não consegue ser carregada de forma errada, tornando o erro impossível em vez de apenas detectável. Essa solução custa muito menos e é muito mais confiável do que detectar o mesmo erro depois com um sensor.
Em uma máquina que processa uma família de produtos, o ferramental de troca rápida permite que uma mesma máquina base aceite vários ninhos. Isso aumenta o custo inicial do ferramental, mas reduz o tempo de troca de formato de horas para minutos.
Nota de engenharia
Use o mesmo sistema de referências para cada peça em todas as estações: posicione-a pelas mesmas características usadas como referência dimensional no desenho da peça (mantenha os pontos de referência de posicionamento em cerca de ±0,05 mm), para que a máquina e o relatório de inspeção usem a mesma referência. Se a peça for quase simétrica, acrescente um recurso físico de poka-yoke (um pino deslocado ou um alojamento assimétrico) para impedir que uma peça invertida se encaixe. Projete o dispositivo de fixação para tornar o erro impossível, e não apenas visível.
Adequação da arquitetura ao volume: como o tempo takt orienta o projeto
Só agora — depois de entender a peça, a alimentação e a fixação — a arquitetura se torna uma questão útil. E a variável que determina a escolha é o tempo takt. O tempo takt é o tempo disponível para produção dividido pela demanda do cliente — o ritmo que a linha precisa manter para atender à demanda. É a ligação entre um número de negócio (quantas unidades precisam ser expedidas) e um número de engenharia (a velocidade necessária em cada estação).
Exemplo prático — curva entre volume e arquitetura
Suponha que você precise de 250.000 unidades por ano, em um turno de 8 horas (28.800 segundos), durante 240 dias úteis. A demanda diária será de cerca de 1.042 unidades.
Tempo takt = 28.800 s ÷ 1.042 unidades ≈ 27,6 s/unidade.
Um ritmo de 27.6 segundos está confortavelmente ao alcance de uma célula robotizada (10–30 s/ciclo), então não é necessário usar a velocidade de uma mesa rotativa. Mas, se a demanda subir para 1,5 milhão de unidades por ano, o tempo takt cai para menos de 8 segundos — nesse caso, apenas uma máquina rotativa com estações paralelas ou de transferência linear consegue acompanhar, pois um único robô não consegue fisicamente atingir esse ritmo. É o tempo takt, e não a preferência, que determina a arquitetura.
Essa relação se mantém em diferentes projetos: mesas rotativas se destacam pela velocidade e pelo espaço ocupado quando processam peças pequenas e estáveis em alto volume, mas operam no ritmo da estação mais lenta; a transferência linear é indicada quando há muitas operações ou etapas longas, como cura ou ensaio de vazamento, pois cada estação mantém seu próprio tempo; células robotizadas e colaborativas oferecem flexibilidade e trocas de formato rápidas quando há alta variedade e volumes menores. Muitas máquinas reais são híbridas — combinam um núcleo rápido indexado por servo com um robô para alimentação (coleta guiada por visão 3D do tipo descrito na patente dos Estados Unidos 8.095.237) e uma célula de integração de robôs na parte mais flexível. Para comparar seus próprios volumes e custos por peça entre as arquiteturas, a ZEUEE disponibiliza uma ferramenta de estimativa de adequação da arquitetura e tempo de ciclo, e a linha mais ampla de máquinas de montagem automatizada mostra onde cada plataforma se encaixa.
Da especificação à validação: como uma máquina de montagem personalizada é construída
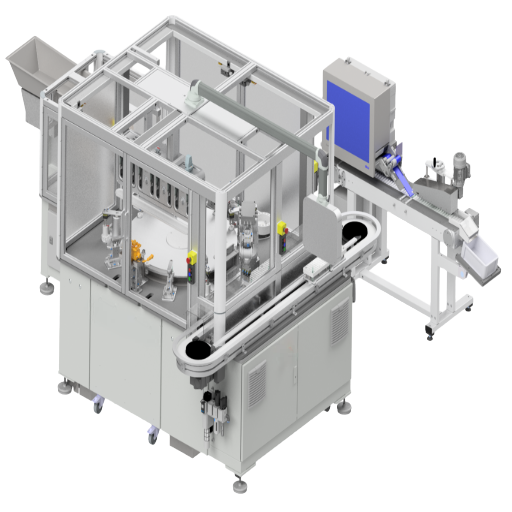
Uma máquina de montagem personalizada não tem um catálogo; tem um processo. Entender esse processo ajuda a saber quais informações o integrador precisa receber e onde estão os riscos. Bons integradores de máquinas personalizadas seguem o mesmo ciclo de engenharia, seja para uma única prensa ou para uma linha completa pronta para operar.
| Etapa | Principal entrega | Duração típica |
|---|---|---|
| 1. Requisitos (URS) | Desenhos técnicos das peças, volumes, tempo de ciclo, tolerâncias, critérios de qualidade | 1–3 semanas |
| 2. Conceito e análise de DFM | Arquitetura, plano de estações, avaliação da alimentabilidade, análise da fabricabilidade | 2–4 semanas |
| 3. Projeto detalhado | Projeto mecânico, de controles e de visão; arquitetura de CLP/IHM | 4–10 semanas |
| 4. Construção e integração | Fabricação, montagem, fiação, programação | 6–20 semanas |
| 5. Depuração | Ajuste dos alimentadores, da visão e do movimento; primeiras peças aprovadas | 2–6 semanas |
| 6. FAT e validação | Aceitação conforme o tempo de ciclo, a precisão e os valores de Cpk/OEE acordados | 1–2 semanas |
Sua principal proteção é o Teste de Aceitação em Fábrica (FAT, na sigla em inglês). Quando bem executado, um FAT documentado comprova que a máquina atende à tolerância definida na especificação antes do envio — e não depois de chegar à sua fábrica. Defina os critérios de aceitação desde o início: uma capacidade do processo de Cpk 1.33 é o mínimo aceitável (cerca de 63 defeitos por milhão), e Cpk 1.67 é o limite para aplicações críticas de segurança, próximo de Six Sigma, exigido pelos setores aeroespacial e automotivo. Combine esse critério com uma meta de OEE (85% é a referência de classe mundial) e uma verificação de posicionamento baseada na ISO 9283, e você terá um teste de aceitação rigoroso.
“Na máquina de inserção de pinos, mantemos 0,1 mm porque a estação CCD verifica a posição antes que o servo insira o pino, e um detector de pino ausente interrompe o ciclo em vez de deixar uma peça defeituosa avançar para as etapas seguintes do processo. Preferimos perder um índice a enviar um conector que falhe no teste da placa de circuito impresso do cliente.”
— Equipe de engenharia da ZEUEE, notas de projeto de montagem de conectores
Como avaliar um integrador de máquinas personalizadas
O que diferencia um fabricante de máquinas personalizadas que oferece serviços completos de um fornecedor de peças é quanto desse trabalho ele realiza internamente. Um integrador de sistemas que projeta e constrói máquinas personalizadas — reunindo em uma só equipe os projetos mecânico e de controles, a visão de máquina e o software — elimina as transferências entre equipes, nas quais projetos de produção complexos costumam encontrar problemas. Construir equipamentos personalizados dessa forma significa que a equipe que projetou o processo de montagem também o depura.
Ao avaliar um fabricante, procure evidências de que ele constrói máquinas de montagem personalizadas e sistemas de montagem completos, em vez de revendê-los: máquinas projetadas e construídas de acordo com as especificações do cliente, suporte de engenharia após a aceitação na fábrica e experiência comprovada em montagem em diversos setores.
Bons parceiros de automação personalizada oferecem serviços de fabricação conforme desenho e construção de máquinas personalizadas, sistemas com várias estações e robotizados, sistemas de controle em malha fechada e soluções de automação adaptadas aos requisitos do seu projeto — em vez de um catálogo fixo. Essa profundidade em tecnologia de automação e capacidade de produção transforma uma lista de requisitos do cliente em um sistema de produção que mantém a qualidade do produto, aumenta a produtividade e atende às necessidades de produção.
A ZEUEE desenvolve máquinas de montagem automatizada personalizadas e sistemas completos de automação de montagem — equipamentos para linhas de fabricação de dispositivos médicos, alimentos e bebidas, produtos de consumo e eletrônicos. Assim, os mesmos especialistas em automação que oferecem soluções na etapa de concepção dão suporte às máquinas e aos sistemas durante a aceitação na fábrica. Essas máquinas de montagem personalizadas e os sistemas de fabricação mais amplos que as cercam fazem parte de um movimento mais abrangente de automação industrial — cujo foco é a produtividade e a eficiência em peças reais, e não a automação por si só.
Por que máquinas de montagem personalizadas falham (e como reduzir os riscos do projeto)
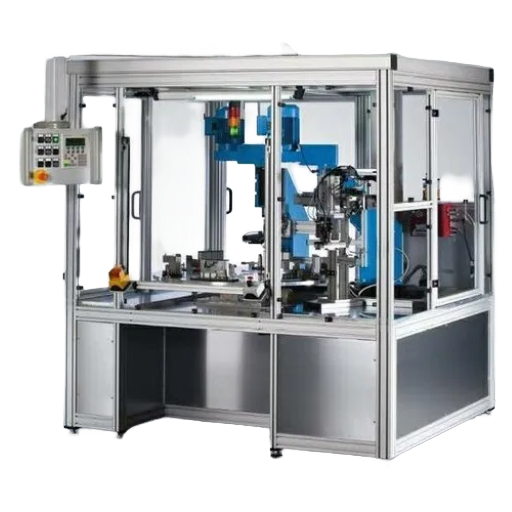
Máquinas personalizadas raramente falham por um único motivo, e tratar qualquer subsistema isolado como se fosse toda a história já é, por si só, uma causa de falha. Na prática, os projetos têm desempenho abaixo do esperado em cinco áreas — e o rigor está em testar todas elas antes de assinar, em vez de se concentrar apenas naquela que você já conhece.
Cinco áreas de falha — lista de verificação para reduzir riscos
- ✔A peça não foi projetada para ser alimentada automaticamente. Esta é a área mais negligenciada. Se a peça não passar pelo critério de alimentabilidade, nenhuma máquina conseguirá compensar isso. Corrija primeiro o projeto da peça.
- ✔Integração dos controles e da segurança. Segundo a OSHA, movimentos inesperados de robôs decorrem de erros de programação, interface e controle — projete intertravamentos, cortinas de luz e estados seguros como parte da engenharia, não como algo a ser resolvido depois.
- ✔Recuperação de falhas sem interrupções ou interoperabilidade. Qualquer máquina que não consiga detectar uma falha de alimentação e se recuperar — ou se comunicar com o seu MES — deixa de ser automatizada na primeira ocorrência de um problema. Especifique o tratamento de falhas e a interface de dados.
- ✔Expansão do escopo sem controle de mudanças. A expansão do escopo é uma das principais causas de estouros de orçamento; dados gerais de projetos mostram que 85% dos projetos com expansão do escopo ultrapassam o orçamento, com um estouro médio de 27%. Use um contrato por etapas com solicitações formais de alteração.
- ✔Tolerâncias das peças recebidas especificadas de forma insuficiente. Uma máquina construída para tolerâncias que as peças fornecidas não conseguem manter produzirá peças rejeitadas em velocidade máxima. Vincule os limites das peças recebidas às especificações.
As cinco áreas têm um padrão em comum: o erro mais caro na automação de montagem é definir uma arquitetura antes de validar a peça, o plano de controles e os critérios de aceitação — e descobrir a incompatibilidade depois que a máquina estiver construída. Uma análise breve e franca do conceito e do projeto para fabricação e montagem é o seguro mais barato que você pode contratar. Por esse motivo, a ZEUEE inclui no contrato os critérios de tempo de ciclo, precisão e rendimento antes da construção — consulte a página sobre máquinas de montagem personalizadas para saber como essa disciplina de aceitação é estruturada.
Perspectivas do setor: para onde caminha a automação de montagem personalizada (2026 em diante)
Sendo direto, o cenário de curto prazo é misto, e isso influencia o momento de iniciar um projeto. O relatório World Robotics 2025 da IFR mostra que as instalações de robôs industriais caíram em 2024 na Europa, nas Américas e nos Estados Unidos — portanto, a tendência não é simplesmente de alta contínua. Apesar dessa queda cíclica, o fator estrutural permanece: a escassez de mão de obra e a transferência da produção de volta ao país continuam levando a automação para tarefas que antes eram ignoradas, especialmente a produção de alta variedade e baixo volume, para a qual os alimentadores fixos nunca foram adequados.
Esse fator impulsiona duas mudanças, e ambas alteram o que deve ser especificado. Primeiro, a alimentação flexível orientada por visão de máquina está substituindo os alimentadores vibratórios dedicados a uma única peça em linhas de alta variedade, porque uma troca de formato feita por software é mais rápida do que reajustar o alimentador quando os produtos mudam com frequência.
Segundo, os controles estão ficando mais inteligentes — a “IA física” e os métodos de aprendizado por demonstração, que já aparecem em patentes concedidas como US 2023/0086122, estão começando a reduzir os custos de programação e de troca de formato que historicamente tornavam a automação de baixo volume inviável. Portanto, a recomendação prática para uma solicitação de cotação em 2026: peça aos fornecedores o tempo de troca de formato por variante do produto e informações sobre o comportamento da máquina na recuperação de falhas e na interface de dados — e não apenas a taxa máxima em peças por minuto. Sim, o mercado é grande e deve crescer ao longo da década, mas esse é o contexto; a decisão diz respeito à flexibilidade, que precisa ser especificada, não aguardada.
Perguntas frequentes: dúvidas sobre máquinas de montagem personalizadas
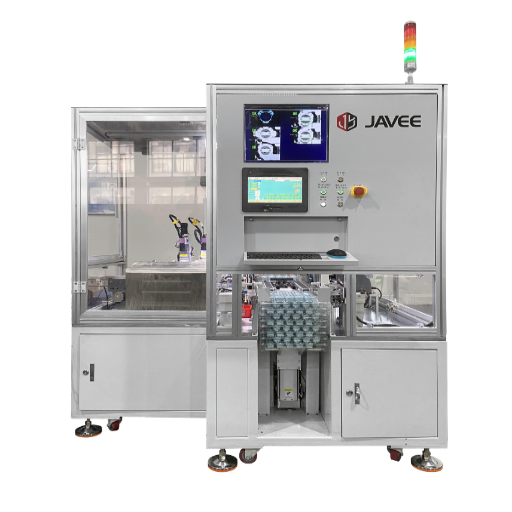
P: O que é uma máquina de montagem personalizada?
Ver resposta
Uma máquina de montagem personalizada é um equipamento de automação projetado para um produto específico, suas peças, seu tempo de ciclo e suas tolerâncias, em vez de uma unidade de catálogo à qual a peça precisa se adaptar. Ela reúne alimentação, fixação, união ou dosagem, inspeção por visão de máquina e controles por controlador lógico programável (PLC) em uma máquina ajustada à montagem. Os fabricantes recorrem a esse tipo de máquina quando um equipamento pronto para uso exigiria que a peça se adaptasse à ferramenta ou quando a mão de obra manual representa uma parcela grande demais dos custos para permitir o aumento da produção.
P: Qual é a diferença entre uma máquina de montagem personalizada e uma máquina de montagem automatizada?
Ver resposta
Uma máquina de montagem automatizada é qualquer máquina que monta peças sem a presença de um operador em cada etapa. Personalizada significa que a máquina foi projetada para o seu produto e sua sequência de montagem específicos, em vez de ser vendida como um modelo padrão de catálogo. Quase todas as máquinas de montagem personalizadas são automatizadas, mas muitas máquinas automatizadas são modelos padrão, não personalizados.
P: Como sei se a minha peça pode ser automatizada?
Ver resposta
A sua peça está pronta para a automação se passar pelo critério de alimentabilidade. Ela precisa poder ser separada do material a granel, uma peça por vez, orientada por uma característica física, em vez de depender da visão humana, e posicionada em um alojamento sempre da mesma forma a cada ciclo. Se ela se enroscar, se encaixar em si mesma ou não tiver uma assimetria que permita ao alimentador posicioná-la, será difícil automatizar o processo. A solução costuma ser uma pequena alteração no projeto, como adicionar uma nervura, uma superfície plana ou um entalhe antes da construção da máquina.
P: Qual é o motivo mais comum para uma máquina de montagem personalizada ter desempenho abaixo do esperado?
Ver resposta
A alimentação, muito mais frequentemente do que o processo de união. Mesmo que uma prensa ou um cabeçote de dosagem funcione perfeitamente, ele ficará parado sempre que o alimentador anterior na linha travar ou alimentar incorretamente. Em seguida vêm as falhas na integração dos controles e da segurança e a ausência de uma recuperação de falhas sem interrupções.
P: Quanto tempo leva para projetar e construir uma máquina de montagem personalizada?
Ver resposta
Células pequenas costumam levar de 12 a 20 semanas entre o pedido e a aceitação na fábrica; sistemas completos de grande porte levam de 36 a 52 semanas ou mais, mesmo quando fabricados no país, porque cada estação é construída e depurada em sequência. Consulte a página sobre máquinas de montagem personalizadas para ver os detalhes do prazo de entrega.
P: Qual arquitetura é adequada para mim: rotativa, linear ou robotizada?
Ver resposta
Comece pelo takt time, calculado dividindo o tempo de produção disponível pela demanda. Um ritmo inferior a cerca de 8 segundos costuma exigir uma máquina rotativa ou de transferência linear com estações paralelas, porque um único robô não consegue acompanhar fisicamente o ritmo. Um ritmo de 10 a 30 segundos é adequado para uma célula robotizada, que também é a melhor opção quando há uma grande variedade de produtos e a troca de formato precisa ser rápida. Muitos projetos reais combinam arquiteturas; por isso, faça os seus próprios cálculos com a ferramenta de estimativa de adequação da arquitetura da ZEUEE.
P: Quais normas se aplicam à aceitação de máquinas de montagem?
Ver resposta
A aceitação costuma considerar a capacidade do processo (Cpk 1.33 no mínimo, 1.67 para aplicações críticas para a segurança) e o OEE (85% em nível de excelência mundial), comprovados em um teste de aceitação na fábrica. O posicionamento do robô é avaliado conforme a ISO 9283; portanto, combine os valores exatos antes da construção e inclua-os no contrato.
Sobre este guia
Este guia reflete a experiência da equipe de engenharia da ZEUEE no projeto de máquinas de montagem personalizadas para linhas de conectores, terminais, bicos e produtos de consumo — um trabalho realizado desde 2005 em mais de 30 países, com o respaldo de 150+ patentes e da certificação ISO 9001:2015. Os dados sobre alimentação de peças, fixação e critérios de aceitação apresentados aqui vêm de máquinas fornecidas pela ZEUEE, não de um folheto. Revisado pela equipe técnica da ZEUEE.
Referências e fontes
- Projeto para fabricação e montagem (Módulo 3D) — Departamento de Energia dos EUA
- Análise da capacidade de fabricação automatizada: uma revisão — NIST
- Emprego e salários ocupacionais: montadores e fabricantes (51-2090) — Bureau of Labor Statistics dos EUA
- Manual técnico, segurança de robôs industriais e sistemas robóticos — OSHA
- ISO 9283:1998 — Robôs industriais de manipulação, critérios de desempenho — ISO
- Takt time — Lean Enterprise Institute
- Projeto de peças para automação — ASSEMBLY Magazine
- Patente dos EUA 6.056.108 — Alimentador flexível de peças por impulso — USPTO
- World Robotics 2025, resumo executivo sobre robôs industriais — International Federation of Robotics
Artigos relacionados
POR QUE ESCREVEMOS
Sobre os insights de engenharia da ZEUEE
A ZEUEE compartilha guias técnicos baseados na experiência de projetos reais de automação. Desde 2005, projetamos e fabricamos equipamentos de automação não padronizados para montagem de conectores, produção de chicotes elétricos, linhas robotizadas, inspeção por visão de máquina e modernização de fábricas inteligentes.
Fundada em 2005
Base de produção de 20.000 m²
120+ especialistas
150+ patentes de P&D
Certificada ISO9001:2015
Perfil de contato
Empresa
ZEUEE
E-mail
trade@zeuee.com
Telefone
+86 755 2942 9358
Entre em contato com a ZEUEE
Em alta agora






