ติดต่อ Zeyu lntelligent Industrial Company

เครื่องประกอบชิ้นงานสั่งทำพิเศษ: จากแบบชิ้นส่วนสู่สายการผลิตที่ใช้งานได้

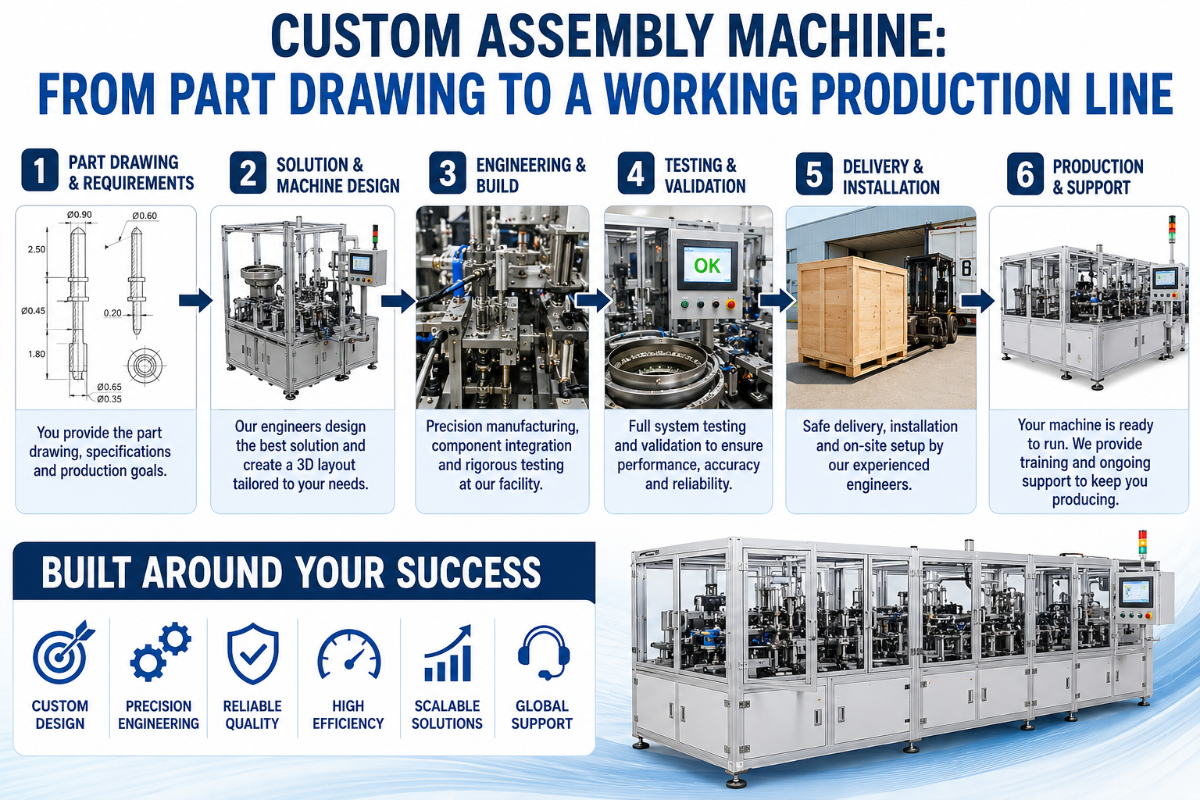
เครื่องประกอบชิ้นงานสั่งทำพิเศษ คือเครื่องจักรที่ออกแบบทางวิศวกรรมให้เหมาะกับผลิตภัณฑ์เฉพาะรายการ ทั้งชิ้นส่วน รอบการทำงาน และค่าความคลาดเคลื่อน แทนการใช้เครื่องจักรสำเร็จรูปที่บังคับให้ชิ้นงานต้องปรับตาม ผู้ซื้อส่วนใหญ่มักเริ่มค้นหาจากเรื่องที่ยังไม่ใช่ประเด็นหลัก โดยเปรียบเทียบโครงสร้างแบบจานหมุน แบบเชิงเส้น และแบบหุ่นยนต์ ก่อนที่จะมีใครถามคำถามสำคัญที่เป็นตัวตัดสินว่าเครื่องจักรจะรักษาอัตราการผลิตได้หรือไม่ นั่นคือ ป้อนและจัดแนวชิ้นงานได้หรือเปล่า คู่มือนี้เริ่มจากตัวชิ้นงาน แล้วค่อยขยายไปสู่การออกแบบเพื่อการประกอบ การป้อนชิ้นงาน การจับยึด โครงสร้างเครื่องจักร วงจรการสร้างเครื่อง และสาเหตุที่ทำให้โครงการล้มเหลว เพื่อให้คุณกำหนดข้อกำหนดของเครื่องจักรที่ทำงานได้ตลอดกะกลางคืน ไม่ใช่แค่ตอนสาธิต
ข้อมูลจำเพาะโดยสรุป: ข้อมูลอ้างอิงทางวิศวกรรมสำหรับเครื่องประกอบชิ้นงานสั่งทำพิเศษ
| ความแม่นยำในการวางตำแหน่ง (เครื่องจักรความแม่นยำสูง) | 0.1 mm อยู่ในช่วงค่าของหุ่นยนต์ตาม ISO 9283 (0.02–0.2 mm) |
| อัตราการผลิตที่ผ่านการตรวจยืนยัน (รุ่นเฉพาะงาน) | 25–45 ชิ้น/นาที |
| เกณฑ์การยอมรับความสามารถของกระบวนการ | Cpk ขั้นต่ำ 1.33, 1.67 สำหรับงานที่มีความสำคัญต่อความปลอดภัย |
| เป้าหมายประสิทธิผล | OEE 85% เป็นเกณฑ์มาตรฐานระดับชั้นนำของโลก |
| ชุดระบบควบคุม (โดยทั่วไป) | PLC + HMI, ระบบควบคุมการเคลื่อนที่ด้วยเซอร์โว, ระบบนิวแมติกที่ 0.4–0.6 MPa, แมชชีนวิชัน CCD |
| ระยะเวลาส่งมอบ (เซลล์งานขนาดเล็ก) | 12–20 สัปดาห์; ระบบขนาดใหญ่ 36–52+ สัปดาห์ |
| มวล / ขนาดพื้นที่ติดตั้งโดยทั่วไปของเครื่องจักร | 150–250 kg; กว้างประมาณ 1500–2100 mm |
อัปเดตมิถุนายน 2026 ตัวเลขที่ ZEUEE ตรวจยืนยันมาจากเครื่องจักรที่ใช้งานจริงในการผลิตตั้งแต่ 2005; ช่วงตัวเลขเป็นค่าทั่วไปของอุตสาหกรรม
เครื่องประกอบชิ้นงานสั่งทำพิเศษคืออะไร (และควรเลือกใช้เมื่อใด)
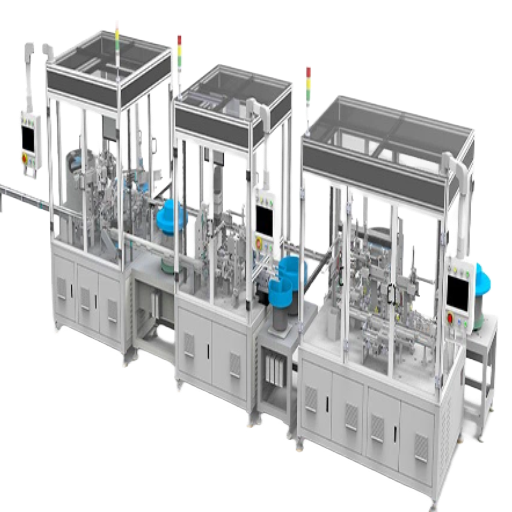
เครื่องประกอบชิ้นงานสั่งทำพิเศษคืออุปกรณ์ระบบอัตโนมัติที่สร้างขึ้นโดยเฉพาะ เพื่อเชื่อม ประกอบ ยึด จ่าย หรือทดสอบชิ้นส่วนสำหรับผลิตภัณฑ์ตระกูลเดียว โดยออกแบบให้ตรงกับเป้าหมายรอบการทำงานและความแม่นยำของผลิตภัณฑ์ เครื่องประเภทนี้อยู่ระหว่างสองทางเลือก คือเซลล์งานแบบใช้แรงงานคนซึ่งยืดหยุ่นแต่ทำงานคลาดเคลื่อนได้ กับเครื่องจักรสำเร็จรูปที่ทำงานได้ตามรูปแบบที่กำหนดไว้และบังคับให้ชิ้นงานต้องปรับตาม เครื่องสั่งทำพิเศษกลับความสัมพันธ์นี้ โดยออกแบบเครื่องให้ปรับเข้ากับชิ้นงาน หากต้องใช้ชิ้นส่วนโลหะสั่งทำพิเศษ การกัด CNC จากแบบของ Zhenling เป็นอีกช่องทางหนึ่งในการจัดหาชิ้นส่วน ควรเชื่อมโยงแบบชิ้นส่วนเข้ากับจุดอ้างอิงและขนาดที่ใช้ตรวจรับของชุดประกอบก่อนอนุมัติแบบ
โดยทั่วไป ปัจจัยด้านต้นทุนเป็นตัวกระตุ้นให้สร้างเครื่องจักรสั่งทำพิเศษ มากกว่าปัจจัยด้านวิศวกรรม ค่าแรงงานโดยตรงสำหรับการประกอบด้วยมือมักคิดเป็น 30–50% ของงบประมาณการผลิตและไม่มีทางเพิ่มกำลังการผลิตได้ ขณะที่ค่าจ้างมัธยฐานในสหรัฐฯ ของพนักงานประกอบและช่างประกอบอยู่ที่ประมาณ $38,920 ต่อปี ; เมื่อนับต้นทุนแรงงานรวมทั้งหมดด้วยตัวคูณ 1.3–1.5× ผู้ปฏิบัติงานหนึ่งคนมีต้นทุนประมาณ $50,000–$58,000 หากต้องดัดแปลงเครื่องจักรมาตรฐานหลายจุดจนมีค่าใช้จ่ายใกล้เคียงกับเครื่องสั่งทำพิเศษ แต่ได้ผลลัพธ์ที่ยังมีข้อจำกัด หรือหากค่าความคลาดเคลื่อนหรือเป้าหมายรอบการทำงานอยู่นอกช่วงที่เครื่องจักรสำเร็จรูปรองรับ การสร้างเครื่องสั่งทำพิเศษคือคำตอบที่ตรงไปตรงมา โครงการ เครื่องประกอบชิ้นงานสั่งทำพิเศษ ของ ZEUEE มีขึ้นเพื่อแก้ปัญหาในกรณีเช่นนี้โดยเฉพาะ
💡 คำศัพท์
คำว่า “เครื่องประกอบชิ้นงานสั่งทำพิเศษ”, “เครื่องประกอบอัตโนมัติสั่งทำพิเศษ”, “เครื่องจักรเฉพาะงาน” และ “ระบบอัตโนมัติที่ไม่ใช่แบบมาตรฐาน” ล้วนหมายถึงแนวคิดเดียวกัน คือระบบอัตโนมัติที่ออกแบบตามสั่ง โดยแตกต่างกันที่ขนาดและขอบเขต เครื่องอัดแบบสถานีเดียวคือเครื่องจักร เมื่อเชื่อมหลายสถานีด้วยโต๊ะกำหนดตำแหน่งหรือรางถ่ายโอน ชุดเครื่องจะกลายเป็นเซลล์งานประกอบหรือสายการประกอบ ผู้สร้างเครื่องจักรสั่งทำพิเศษจะออกแบบเครื่องจักรสำหรับงานประกอบเหล่านี้ให้เหมาะกับชิ้นงานของคุณ สายการประกอบอัตโนมัติสั่งทำพิเศษกับระบบอัตโนมัติแบบเครื่องเดี่ยวแตกต่างกันเพียงจำนวนระบบย่อยที่เชื่อมต่อกัน
โครงสร้างเครื่องประกอบชิ้นงานสั่งทำพิเศษ: 6 ระบบย่อยหลัก
ตั้งแต่สายการผลิตหัวจ่ายเครื่องสำอางไปจนถึงเครื่องใส่คอนเน็กเตอร์ เครื่องประกอบชิ้นงานสั่งทำพิเศษทุกเครื่องสร้างจากระบบย่อย 6 ส่วนเดียวกัน การอ่านใบเสนอราคาคือการพิจารณาระบบย่อยทั้ง 6 ส่วน เพราะจุดอ่อนในส่วนใดส่วนหนึ่งจะจำกัดประสิทธิภาพของเครื่องจักรทั้งหมด การแยกวิเคราะห์โครงสร้าง 6 ระบบย่อย นี้แสดงหน้าที่ของแต่ละส่วนและปัญหาที่เกิดขึ้นหากออกแบบไว้ไม่เพียงพอ
| # | ระบบย่อย | หน้าที่ | ส่วนประกอบโดยทั่วไป | ผลที่เกิดขึ้นหากทำงานผิดพลาด |
|---|---|---|---|---|
| 1 | ฐานเครื่องและระบบลำเลียง | เคลื่อนย้ายชิ้นงานระหว่างสถานีงาน | จานหมุน, ระบบถ่ายโอนเชิงเส้น, โต๊ะกำหนดตำแหน่ง, คานเคลื่อนที่ | กำหนดเพดานรอบการทำงานไว้ต่ำเกินไป |
| 2 | การป้อนและจัดวางชิ้นงาน | แยกชิ้นส่วนที่ป้อนเข้ามาออกจากกันและจัดแนว | เครื่องป้อนแบบชามสั่น, เครื่องป้อนเชิงเส้น, เครื่องป้อนแบบยืดหยุ่น/ใช้แมชชีนวิชัน | ติดขัด ป้อนชิ้นส่วนผิดพลาด เป็นต้นเหตุอันดับ 1 ของการหยุดทำงาน |
| 3 | อุปกรณ์จับยึดและเครื่องมือการผลิต | กำหนดตำแหน่งและยึดชิ้นงานตามจุดอ้างอิง | เบ้าจับยึด, แคลมป์, เครื่องมือการผลิตแบบเปลี่ยนเร็ว | ตำแหน่งคลาดเคลื่อน, ค่าคลาดเคลื่อนสะสม, ชิ้นงานเสีย |
| 4 | สถานีงานสำหรับกระบวนการและการเชื่อมประกอบ | ดำเนินงานจริง | การอัดประกอบด้วยเซอร์โว, การขันสกรู, การจ่ายวัสดุ, การเชื่อม, การย้ำด้วยความร้อน | รอยต่อไม่แข็งแรง, การจ่ายวัสดุผิดพลาด, งานแก้ไข |
| 5 | แมชชีนวิชันและการตรวจสอบ | ตรวจยืนยันก่อนเคลื่อนชิ้นงานไปยังสถานีถัดไป | แมชชีนวิชัน CCD, เซนเซอร์ตรวจจับการมี/ไม่มีชิ้นส่วน, เครื่องมือวัด | ข้อบกพร่องหลุดไปถึงลูกค้า |
| 6 | ระบบควบคุมและความปลอดภัย | ควบคุมลำดับการทำงานทั้งหมดและดูแลความปลอดภัยของผู้ปฏิบัติงาน | PLC, HMI, ระบบควบคุมการเคลื่อนที่ด้วยเซอร์โว, ม่านแสงนิรภัย, อินเตอร์ล็อก | การเคลื่อนที่ที่ไม่คาดคิด, ข้อขัดข้องที่ส่วนเชื่อมต่อระบบ, การหยุดทำงาน |
กรอบระบบย่อย: วิศวกรรม ZEUEE; อันตรายจากหุ่นยนต์อ้างอิงคู่มือทางเทคนิคของ OSHA
ในขั้นตอนเสนอราคา มักให้ความสำคัญกับระบบย่อย 2 ส่วนนี้น้อยเกินไป การป้อนชิ้นงาน (ระบบย่อย 2) ถูกมองว่าเป็นอุปกรณ์เสริมมาตรฐานที่ติดตั้งเพิ่มได้ ส่วนระบบควบคุมและความปลอดภัย (ระบบย่อย 6) ถูกมองว่าเป็นเพียงงานเดินสาย สมมติฐานทั้งสองมักทำให้โครงการล้มเหลวโดยไม่มีใครทันสังเกต คู่มือความปลอดภัยด้านหุ่นยนต์ของ OSHA ระบุว่าการตอบสนองของหุ่นยนต์ที่ไม่คาดคิดอาจเกิดจากข้อผิดพลาดด้านการเขียนโปรแกรม การเชื่อมต่อระบบ อุปกรณ์ต่อพ่วง และระบบควบคุม อันตรายเหล่านี้ไม่เกี่ยวกับงานประกอบเชิงกล แต่เกี่ยวข้องกับระบบย่อย 6 โดยตรง เครื่องสั่งทำพิเศษจะมีคุณภาพได้เท่ากับระบบย่อยที่อ่อนแอที่สุดในบรรดา 6 ส่วนเท่านั้น
การออกแบบเพื่อการประกอบ (DFA): เหตุใดปัญหาระบบอัตโนมัติส่วนใหญ่จึงเริ่มจากชิ้นงาน
การออกแบบเพื่อการประกอบคืออะไร?
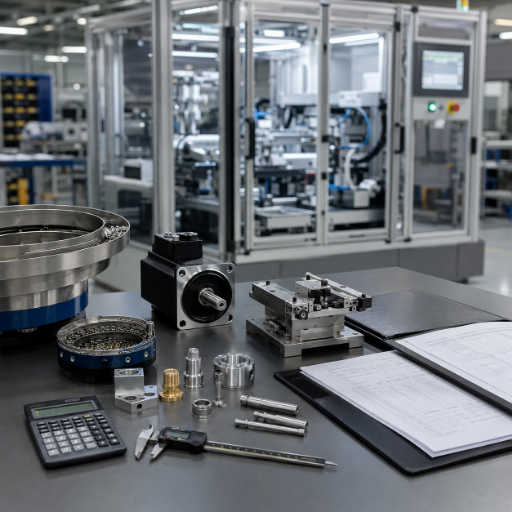
การออกแบบเพื่อการประกอบ (DFA) คือแนวทางลดความซับซ้อนของผลิตภัณฑ์ เพื่อให้ประกอบได้ด้วยต้นทุนต่ำลงและมีความน่าเชื่อถือมากขึ้น ส่วนการใช้งานกับระบบอัตโนมัติมุ่งให้เครื่องจักรสามารถจัดการชิ้นงานได้ หลักการสำคัญที่สุดคือการลดจำนวนชิ้นส่วน เพราะทุกชิ้นส่วนที่ตัดออกหมายถึงขั้นตอนประกอบ เครื่องป้อน อุปกรณ์จับยึด และรูปแบบความล้มเหลวที่ลดลง
Boothroyd และ Dewhurst วางหลักเกณฑ์วิธีการนี้ไว้ และ โมดูลฝึกอบรม DFMA ของ U.S. Department of Energy ก็ชี้ให้เห็นประเด็นเดียวกันว่า การลดต้นทุนการประกอบช่วยลดต้นทุนการผลิตโดยรวม ซึ่งต้นทุนส่วนใหญ่ถูกกำหนดไว้ตั้งแต่ขั้นตอนออกแบบ ไม่ใช่ตอนติดตั้งเครื่องจักร
บทความในสื่ออุตสาหกรรม ASSEMBLY Magazine ระบุประเด็นที่หลายคนประเมินต่ำเกินไปไว้อย่างชัดเจนว่า วิศวกรต้องออกแบบชิ้นส่วนให้เหมาะกับการหยิบจับและป้อนด้วยหุ่นยนต์ เครื่องป้อนแบบชามสั่น และอุปกรณ์อัตโนมัติอื่น ๆ โดยเฉพาะ ชิ้นงานที่คนประกอบได้ด้วยสองมือและสายตาคู่อาจเป็นชิ้นงานที่เครื่องจักรป้อนไม่ได้เลย เพราะเครื่องจักรไม่มีทั้งความคล่องแคล่วและวิจารณญาณที่จะจัดการเมื่อชิ้นงานพันกัน ซ้อนเข้าหากัน หรือไม่มีส่วนให้ใช้จัดแนว
ด่านตรวจสอบความพร้อมในการป้อนชิ้นงาน: คัดกรองชิ้นงานด้วย 3 คำถาม
ก่อนกำหนดข้อกำหนดของสถานีงานแม้แต่สถานีเดียว ให้ตรวจสอบชิ้นงานด้วยคำถาม 3 ข้อนี้ หากไม่ผ่านข้อใด การแก้ไขที่มีต้นทุนต่ำที่สุดคือปรับชิ้นงาน ไม่ใช่ปรับเครื่องจักร
- แยกชิ้นงานออกจากกันได้หรือไม่? สามารถแยกชิ้นงานแต่ละชิ้นจากชิ้นงานจำนวนมากได้หรือไม่ โดยไม่ให้มีชิ้นงาน 2 ชิ้นติดกันหรือขัดกัน?
- ใช้คุณลักษณะของชิ้นงานจัดแนวแทนการอาศัยสายตาได้หรือไม่? ชิ้นงานมีรูปทรงไม่สมมาตร เช่น ร่อง บ่าราบ หรือรูที่เยื้องจากศูนย์ ซึ่งเครื่องป้อนใช้กำหนดตำแหน่งให้ชิ้นงานทุกชิ้นหันด้านเดียวกันได้หรือไม่?
- จัดวางชิ้นงานซ้ำตำแหน่งเดิมได้หรือไม่? ชิ้นงานจะวางในเบ้าจับยึดในตำแหน่งเดิมทุกรอบการทำงานได้หรือไม่ หรือชิ้นงานจะโยก ซ้อนเข้าไปในชิ้นข้างเคียง หรือพันกัน?
ตัวอย่างที่เกิดขึ้นจริง: ทีมผลิตอุปกรณ์การแพทย์ใน Ohio กำหนดใช้เครื่องจักร 6 สถานีเพื่อประกอบตัวเรือนแบบสแนปล็อก ก่อนจะพบระหว่างทดสอบแก้ไขว่า แผ่นตัวเรือน 2 ชิ้นซ้อนเข้าไปในกันและกันในชามป้อนประมาณ 1 ครั้งในทุก 40 ครั้ง ไม่มีการแก้ลอจิกควบคุมใดแก้ปัญหานี้ได้ เพราะชิ้นงานขัดกันทางกายภาพ วิธีแก้คือเพิ่มสันขนาด 0.4 mm ลงในเครื่องมือขึ้นรูป การปรับชิ้นงานหลังสร้างเครื่องจักรไปได้ครึ่งทางนี้ หากตรวจด้วยด่านตรวจสอบความพร้อมในการป้อนชิ้นงาน ก็คงพบปัญหาได้ภายในช่วงบ่ายวันเดียว การออกแบบชิ้นงานให้ป้อนได้มักมีต้นทุนต่ำกว่าการออกแบบเครื่องป้อนให้รองรับชิ้นงานที่จัดการยาก
หมายเหตุทางวิศวกรรม
กำหนดคุณลักษณะสำหรับจัดแนวให้ชิ้นงานอัตโนมัติแต่ละชิ้นอย่างชัดเจน พร้อมลบมุมทางเข้าขนาดอย่างน้อย 0.5 mm ที่ขอบประกบ และมีคุณลักษณะสำหรับจัดแนวขนาด 1–2 mm ให้เครื่องป้อนใช้กำหนดตำแหน่ง ความไม่สมมาตรเป็นคุณลักษณะที่ช่วยให้ทำงานได้ ไม่ใช่ข้อบกพร่อง ชิ้นงานที่สมมาตรทุกแกนจะจัดแนวไม่ได้และต้องป้อนด้วยมือ หากหลีกเลี่ยงความสมมาตรไม่ได้ ให้ออกแบบชิ้นงานให้สมมาตรทั้งหมดเพื่อไม่ต้องจัดแนว ทั้งสองปลายของช่วงแนวทาง DFA ใช้งานได้ แต่แบบที่อยู่กึ่งกลางใช้ไม่ได้
การป้อนและจัดวางชิ้นงาน: สาเหตุอันดับ 1 ของการหยุดทำงานของเครื่องประกอบชิ้นงาน
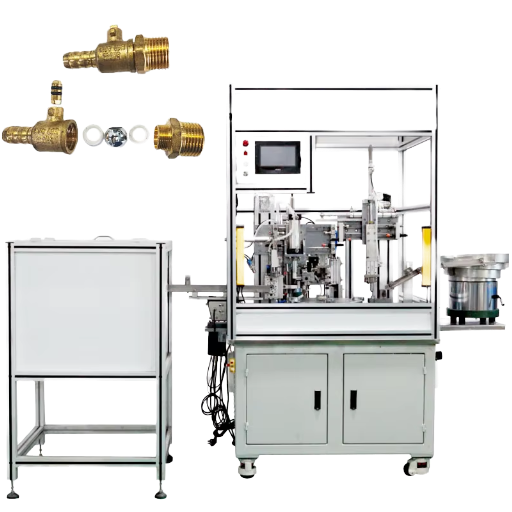
กฎที่แยกวิศวกรซึ่งเคยเดินเครื่องจักรสั่งทำพิเศษออกจากผู้ที่เคยซื้อมาใช้งานมีอยู่ข้อหนึ่ง เรียกว่า กฎให้ความสำคัญกับการป้อนชิ้นงานเป็นอันดับแรก: กระบวนการเชื่อมประกอบแทบไม่ใช่ตัวตัดสินว่าสายการผลิตจะรักษาอัตราการผลิตได้หรือไม่ แต่การป้อนชิ้นงานเป็นตัวตัดสิน เครื่องป้อนเป็นอุปกรณ์เชิงกลที่ต้องปรับแต่งและไม่ยืดหยุ่น เครื่องป้อนแบบชามสั่น อาจเกิดจุดอับ สปริงล้า และเครื่องมือสึกหรอ การติดขัดเพียงครั้งเดียวทำให้เครื่องจักรทั้งหมดหยุด ขณะที่สถานีงานถัดไปหยุดรอ สถานีงานอัดประกอบที่ทำงานได้อย่างไร้ที่ติก็ไม่มีประโยชน์ หากเครื่องป้อนก่อนหน้าป้อนชิ้นงานได้ไม่ทัน
การเลือกวิธีป้อนชิ้นงานจึงเป็นหนึ่งในการตัดสินใจที่ส่งผลต่อการสร้างเครื่องจักรมากที่สุด ตารางด้านล่างเปรียบเทียบวิธีที่ใช้กันทั่วไปตามขนาดชิ้นงาน อัตราการผลิต และความสะดวกในการเปลี่ยนรุ่นการผลิต เพื่อให้เลือกวิธีจัดวางชิ้นงานให้เหมาะ แทนการเลือกใช้เครื่องป้อนแบบชามเป็นค่าเริ่มต้น

| ประเภทเครื่องป้อน | ขนาดชิ้นงาน | อัตราการผลิตโดยทั่วไป | การเปลี่ยนรุ่นการผลิต | เหมาะสำหรับ |
|---|---|---|---|---|
| เครื่องป้อนแบบชามสั่น | <100 mm, แข็ง | สูงสุด 300/นาที | ยาก (ต้องเปลี่ยนเครื่องมือของชามป้อน) | การผลิตปริมาณมาก ชิ้นงานคงที่ |
| เครื่องป้อนแบบแรงเหวี่ยง | 3–30 mm, ทรงกลม | สูง, เสียงเบา | ยาก | การป้อนชิ้นงานอย่างนุ่มนวลด้วยความเร็วสูง |
| เครื่องป้อนแบบอินไลน์/เชิงเส้น | จัดแนวไว้แล้ว, <60 mm | ขึ้นอยู่กับจุดพักชิ้นงานระหว่างสถานี | ปานกลาง | ใช้เป็นจุดพักชิ้นงานหลังเครื่องป้อนแบบชาม |
| เครื่องป้อนแบบขั้นบันได | 10–80 mm, เปราะบาง | ปานกลาง | ปานกลาง | ชิ้นงานที่เสียรูปได้เมื่อป้อนด้วยชาม |
| เครื่องป้อนแบบแมกกาซีน/แท่ง | ซ้อนกัน, ≤50 mm | กำหนดตำแหน่งเป็นรอบ | ง่าย | ชิ้นงานที่วางซ้อนกันไว้แล้ว |
| เครื่องป้อนแบบเทปและม้วน | SMD, <10 mm | สูง | ซอฟต์แวร์ | ชิ้นส่วนอิเล็กทรอนิกส์ |
| เครื่องป้อนแบบยืดหยุ่น/ใช้แมชชีนวิชันนำทาง | 2–120 mm, คละขนาด | ต่ำกว่า, ยืดหยุ่น | ไม่กี่นาที (ซอฟต์แวร์) | ผลิตภัณฑ์หลากหลายรุ่น ปริมาณต่ำ |
| หุ่นยนต์หยิบชิ้นงานจากถัง | ชิ้นงานรวมแบบไม่จัดเรียง, ≤200 mm | ต่ำกว่า | ซอฟต์แวร์ | วัสดุป้อนเข้าที่ไม่ได้จัดเรียง |
| ป้อนด้วยถาด/พาเลต | บอบบาง, จัดวางไว้แล้ว | ควบคุมจังหวะด้วยมือ | ง่าย | ปริมาณต่ำ มูลค่าสูง |
อัตราการผลิตและเวลาเปลี่ยนรุ่นเป็นช่วงค่าโดยประมาณ ประเภทที่เหมาะสมขึ้นอยู่กับรูปทรงเรขาคณิตของชิ้นงานและผลการตรวจสอบตามด่านความพร้อมในการป้อนชิ้นงาน
เครื่องป้อนแบบชามสั่นคืออะไร?
เครื่องป้อนแบบชามสั่นใช้ชามที่ติดตั้งเครื่องมือเฉพาะ โดยอาศัยแรงสั่นที่ควบคุมได้เพื่อเลื่อนชิ้นงานขึ้นตามรางเกลียว เครื่องมือเชิงกล เช่น แผ่นปาด ช่องคัดแยก และหัวเป่าลม จะคัดชิ้นงานที่หันผิดทิ้งกลับลงในชาม จึงเป็นเครื่องป้อนหลักสำหรับงานปริมาณมาก เพราะทำงานได้เร็วและมีต้นทุนการเดินเครื่องต่ำ
อย่างไรก็ตาม เครื่องป้อนชนิดนี้ออกแบบเฉพาะงาน โดยชามจะติดตั้งเครื่องมือให้เหมาะกับชิ้นงานชนิดเดียว ผลิตภัณฑ์ใหม่จึงต้องใช้ชามใหม่ ความเฉพาะงานนี้เป็นเหตุผลที่อุตสาหกรรมกำลังเปลี่ยนไปใช้ระบบป้อนแบบยืดหยุ่นสำหรับงานที่มีผลิตภัณฑ์หลายรุ่น ดังที่จะกล่าวถึงในหัวข้อแนวโน้มด้านล่าง
ควรทำความเข้าใจระบบป้อนแบบยืดหยุ่น เพราะปัจจุบันเป็นเทคโนโลยีที่มีสิทธิบัตรและใช้งานได้จริง ไม่ใช่แค่การสาธิตในห้องทดลอง เครื่องป้อนแบบยืดหยุ่นจะกระจายชิ้นงานบนพื้นผิวที่มีแสงส่องจากด้านหลัง ถ่ายภาพ แล้วให้หุ่นยนต์หยิบเฉพาะชิ้นงานที่ระบบแมชชีนวิชันยืนยันว่าจัดแนวถูกต้อง แนวทางนี้อธิบายไว้ใน สิทธิบัตรสหรัฐฯ 6,056,108 สำหรับเครื่องป้อนชิ้นส่วนแบบยืดหยุ่นที่ใช้แรงกระตุ้น และได้รับการต่อยอดด้วยการหยิบชิ้นงานที่ใช้แมชชีนวิชัน 3 มิตินำทาง ZEUEE ใช้ระบบ ตรวจสอบด้วยแมชชีนวิชัน CCD ร่วมกับระบบป้อนชิ้นงาน เพื่อตรวจจับชิ้นงานที่จัดแนวผิดหรือขาดหายก่อนถึงสถานีงานอัดประกอบ ไม่ใช่หลังจากนั้น
อุปกรณ์จับยึด เครื่องมือการผลิต และการป้องกันความผิดพลาด (Poka-Yoke)
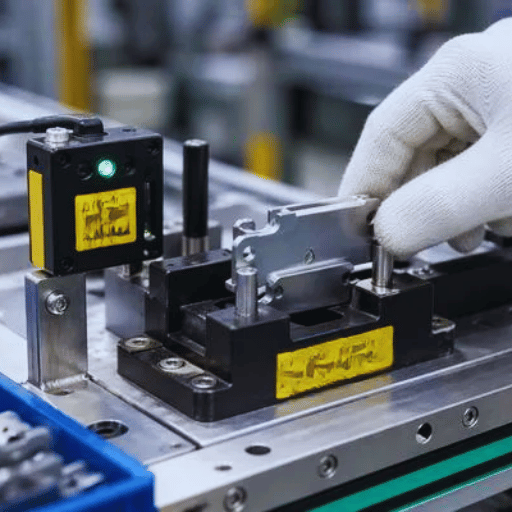
เมื่อป้อนชิ้นงานแล้ว ต้องจับยึดชิ้นงานให้อยู่กับที่อย่างแม่นยำและซ้ำตำแหน่งเดิมได้ พร้อมป้องกันไม่ให้ใส่ชิ้นงานผิดหรือหันผิดด้าน นี่คือหน้าที่ของอุปกรณ์จับยึด ซึ่งเป็นจุดที่งานออกแบบเชิงกลมาบรรจบกับวิศวกรรมคุณภาพ อุปกรณ์จับยึดแต่ละชิ้นจะกำหนดตำแหน่งชิ้นงานโดยอ้างอิงจากดาตัม (พื้นผิวหรือคุณลักษณะอ้างอิงที่กำหนดไว้) แล้วจับยึดเพื่อให้ทุกขั้นตอนทำงานในตำแหน่งที่ทราบแน่ชัด
หากกำหนดระบบดาตัมผิด ค่าความคลาดเคลื่อนจะสะสมตลอดสถานีงาน จนชิ้นงานที่ผ่านเกณฑ์กลับมีผลการวัดที่ไม่ผ่าน การกำหนดตำแหน่งและจับยึดชิ้นงานซ้ำตำแหน่งเดิมได้เป็นส่วนหนึ่งของความสามารถในการผลิต ซึ่งเป็นประเด็นด้านความเป็นไปได้ที่ งานวิเคราะห์ความสามารถในการผลิตแบบอัตโนมัติของ NIST พิจารณาในฐานะโจทย์ทางวิศวกรรม ไม่ใช่เรื่องที่ค่อยคิดทีหลัง
อุปกรณ์จับยึดมีประสิทธิภาพสูงสุดเมื่อนำมาใช้ป้องกันความผิดพลาดในกระบวนการ หรือ poka-yoke หากออกแบบได้ดี จะใช้วิธีกลแทนระบบอิเล็กทรอนิกส์ เช่น ทำเบ้าจับยึดให้ชิ้นงานวางได้เพียงทิศทางเดียว ใช้พินกั้นชิ้นส่วนที่กลับด้าน หรือทำช่องให้ชิ้นงานรุ่นที่ไม่ถูกต้องใส่ลงไปไม่ได้ ชิ้นงานจะใส่ไม่ได้แทนที่จะใส่ผิด ทำให้ข้อผิดพลาดเกิดขึ้นไม่ได้ ไม่ใช่เพียงตรวจพบได้ภายหลัง วิธีนี้มีต้นทุนต่ำกว่าและน่าเชื่อถือกว่าการใช้เซนเซอร์ตรวจจับข้อผิดพลาดเดียวกันในขั้นตอนถัดไปมาก
สำหรับเครื่องจักรที่ผลิต ผลิตภัณฑ์หลายรุ่นในตระกูลเดียวกัน เครื่องมือการผลิตแบบเปลี่ยนเร็วช่วยให้เครื่องฐานเดียวใช้เบ้าจับยึดได้หลายแบบ โดยแลกกับต้นทุนเครื่องมือการผลิตเริ่มต้นที่สูงขึ้น แต่ลดเวลาเปลี่ยนรุ่นจากหลายชั่วโมงเหลือเพียงไม่กี่นาที
หมายเหตุทางวิศวกรรม
ใช้ระบบดาตัมชุดเดียวกันสำหรับชิ้นงานหนึ่งชิ้นในทุกสถานีงาน โดยกำหนดตำแหน่งจากคุณลักษณะเดียวกับที่ใช้ระบุขนาดในแบบชิ้นงาน (ควบคุมดาตัมกำหนดตำแหน่งให้อยู่ที่ประมาณ ±0.05 mm) เพื่อให้เครื่องจักรและรายงานการตรวจสอบใช้ข้อมูลอ้างอิงตรงกัน หากชิ้นงานเกือบสมมาตร ให้เพิ่มคุณลักษณะเชิงกลเพื่อป้องกันความผิดพลาด (poka-yoke) เช่น พินที่เยื้องตำแหน่งหรือช่องที่ไม่สมมาตร เพื่อไม่ให้ใส่ชิ้นงานกลับด้านได้ ออกแบบอุปกรณ์จับยึดให้ใส่ผิดไม่ได้ ไม่ใช่แค่ทำให้มองเห็นว่าผิด
เลือกโครงสร้างเครื่องจักรให้เหมาะกับปริมาณการผลิต: รอบเวลาการผลิตตามความต้องการของลูกค้าเป็นตัวกำหนดการสร้างเครื่อง
เมื่อเข้าใจชิ้นงาน วิธีป้อน และอุปกรณ์จับยึดแล้ว จึงค่อยพิจารณาโครงสร้างเครื่องจักร ตัวแปรที่ใช้ตัดสินคือรอบเวลาการผลิตตามความต้องการของลูกค้า รอบเวลาการผลิตตามความต้องการของลูกค้า (takt time) คำนวณจากเวลาผลิตที่มีอยู่หารด้วยความต้องการของลูกค้า ซึ่งเป็นจังหวะที่สายการผลิตต้องรักษาไว้เพื่อผลิตได้ทันตามความต้องการ ค่านี้เชื่อมตัวเลขทางธุรกิจ (จำนวนสินค้าที่ต้องส่งมอบ) เข้ากับตัวเลขทางวิศวกรรม (ความเร็วที่แต่ละสถานีงานต้องทำได้)
ตัวอย่างคำนวณ — เส้นโค้งจากปริมาณการผลิตสู่โครงสร้างเครื่องจักร
สมมติว่าต้องผลิต 250,000 หน่วยต่อปี ในกะเดียว 8 ชั่วโมง (28,800 วินาที) และทำงาน 240 วัน ดังนั้นความต้องการต่อวันอยู่ที่ประมาณ 1,042 หน่วย
รอบเวลาการผลิตตามความต้องการของลูกค้า = 28,800 s ÷ 1,042 หน่วย ≈ 27.6 s/หน่วย
จังหวะการผลิต 27.6 วินาทีอยู่ในช่วงที่เซลล์หุ่นยนต์ทำได้สบาย (10–30 s/รอบการทำงาน) จึงไม่จำเป็นต้องใช้ความเร็วของจานหมุน แต่หากเพิ่มความต้องการเป็น 1.5 ล้านหน่วยต่อปี รอบเวลาจะลดลงต่ำกว่า 8 วินาที ตอนนี้ต้องใช้เครื่องจักรแบบจานหมุนหรือถ่ายโอนเชิงเส้นที่มีสถานีงานขนานกันจึงจะผลิตทัน และหุ่นยนต์ตัวเดียวไม่สามารถทำงานได้ทันในทางกายภาพ โครงสร้างเครื่องจักรจึงขึ้นอยู่กับรอบเวลาที่ต้องการ ไม่ใช่ความชอบ
ข้อแลกเปลี่ยนนี้เกิดขึ้นในงานสร้างเครื่องจักรหลายรูปแบบ: จานหมุนให้ความเร็วสูงและใช้พื้นที่น้อย เหมาะกับชิ้นส่วนขนาดเล็กที่ผลิตปริมาณมากและมีรูปแบบคงที่ แต่ทำงานได้เร็วเท่าสถานีที่ช้าที่สุดเท่านั้น ระบบถ่ายโอนเชิงเส้นเหมาะเมื่อมีกระบวนการหลายขั้นตอนหรือมีขั้นตอนที่ใช้เวลานาน เช่น การบ่มหรือการทดสอบการรั่ว เพราะแต่ละสถานีทำงานตามจังหวะของตนเอง เซลล์งานแบบหุ่นยนต์และหุ่นยนต์ร่วมปฏิบัติงานเหมาะกับงานที่ยืดหยุ่นและเปลี่ยนรุ่นได้เร็ว เมื่อผลิตภัณฑ์มีหลายรุ่นและปริมาณการผลิตต่ำ เครื่องจักรจริงหลายระบบเป็นแบบไฮบริด เช่น แกนหลักที่กำหนดตำแหน่งด้วยเซอร์โวความเร็วสูง ใช้หุ่นยนต์ป้อนชิ้นงาน (หยิบชิ้นงานโดยใช้แมชชีนวิชัน 3 มิตินำทางตามที่อธิบายใน สิทธิบัตรสหรัฐฯ 8,095,237) และ เซลล์งานบูรณาการระบบหุ่นยนต์ ที่ปลายด้านยืดหยุ่น หากต้องการเปรียบเทียบตัวเลขปริมาณการผลิตและต้นทุนต่อชิ้นของแต่ละโครงสร้าง ZEUEE มี เครื่องมือประเมินความเหมาะสมของโครงสร้างและรอบการทำงาน เผยแพร่ไว้ และเครื่องจักรประกอบอัตโนมัติในกลุ่มผลิตภัณฑ์ที่หลากหลายยังแสดงให้เห็นว่าแต่ละแพลตฟอร์มเหมาะกับงานแบบใด
จากข้อกำหนดสู่การทดสอบส่งมอบ: ขั้นตอนการสร้างเครื่องประกอบชิ้นงานสั่งทำพิเศษ
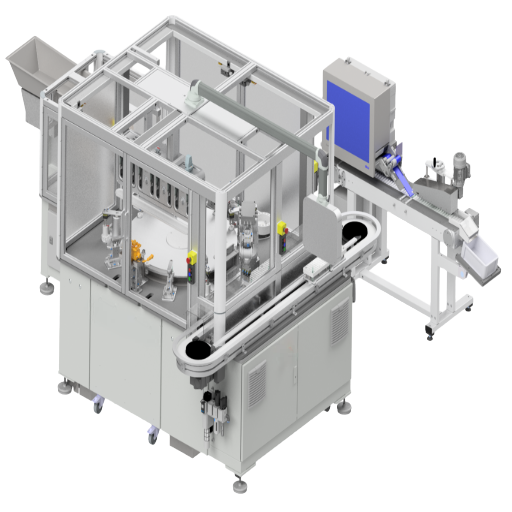
เครื่องประกอบชิ้นงานสั่งทำพิเศษไม่มีอยู่ในแค็ตตาล็อก แต่มีขั้นตอนทางวิศวกรรม การเข้าใจขั้นตอนนี้ช่วยให้คุณทราบว่าผู้สร้างเครื่องจักรต้องการข้อมูลอะไรจากคุณและจุดใดมีความเสี่ยง ผู้สร้างเครื่องจักรสั่งทำพิเศษและผู้บูรณาการระบบที่มีประสบการณ์จะดำเนินวงจรงานวิศวกรรมแบบเดียวกัน ไม่ว่าจะเป็นเครื่องอัดเครื่องเดียวหรือสายการผลิตแบบครบวงจร
| ขั้นตอน | สิ่งส่งมอบหลัก | ระยะเวลาโดยทั่วไป |
|---|---|---|
| 1. ข้อกำหนด (URS) | แบบชิ้นงาน ปริมาณการผลิต รอบการทำงาน ค่าความคลาดเคลื่อน เกณฑ์คุณภาพ | 1–3 สัปดาห์ |
| 2. ทบทวนแนวคิดและ DFM | โครงสร้างเครื่องจักร แผนผังสถานีงาน ด่านตรวจสอบความพร้อมในการป้อนชิ้นงาน ข้อเสนอแนะด้านความสามารถในการผลิต | 2–4 สัปดาห์ |
| 3. ออกแบบรายละเอียด | ออกแบบระบบเชิงกล ระบบควบคุม และแมชชีนวิชัน; โครงสร้าง PLC/HMI | 4–10 สัปดาห์ |
| 4. สร้างและบูรณาการระบบ | ผลิตชิ้นส่วน ประกอบ เดินสายไฟ เขียนโปรแกรม | 6–20 สัปดาห์ |
| 5. ทดสอบและปรับแก้ | ปรับตั้งเครื่องป้อน ระบบแมชชีนวิชัน และการเคลื่อนที่; ผลิตชิ้นงานดีชุดแรก | 2–6 สัปดาห์ |
| 6. FAT และการทดสอบส่งมอบ | ตรวจรับตามรอบการทำงาน ความแม่นยำ Cpk/OEE ที่ตกลงกัน | 1–2 สัปดาห์ |
การทดสอบตรวจรับ ณ โรงงาน (FAT) เป็นหลักประกันที่แท้จริง หากทำอย่างถูกต้อง FAT ที่มีเอกสารบันทึกจะพิสูจน์ว่าเครื่องจักรเป็นไปตามค่าความคลาดเคลื่อนที่ระบุในข้อกำหนดของคุณก่อนจัดส่ง ไม่ใช่หลังจากมาถึงโรงงานแล้ว กำหนดเกณฑ์การตรวจรับตั้งแต่ต้น: ความสามารถของกระบวนการที่ Cpk 1.33 เป็นระดับขั้นต่ำที่ยอมรับได้ (ประมาณ 63 ข้อบกพร่องต่อล้านชิ้น) ส่วน Cpk 1.67 เป็นเกณฑ์สำหรับงานที่มีความสำคัญต่อความปลอดภัย ใกล้เคียงระดับ Six Sigma ซึ่งผู้ซื้อในอุตสาหกรรมการบินและอวกาศและยานยนต์กำหนดไว้ เมื่อใช้ร่วมกับเป้าหมาย OEE (85% เป็นเกณฑ์มาตรฐานระดับชั้นนำของโลก) และการตรวจสอบตำแหน่งโดยเทียบกับ ISO 9283 คุณจะได้การทดสอบตรวจรับที่มีเกณฑ์ชัดเจน
“สำหรับเครื่องใส่พิน เราควบคุมความแม่นยำไว้ที่ 0.1 mm เพราะสถานี CCD ตรวจสอบตำแหน่งก่อนที่เซอร์โวจะดันพินเข้าไป และตัวตรวจจับพินที่ขาดหายจะหยุดรอบการทำงานแทนการปล่อยชิ้นงานที่มีข้อบกพร่องไปยังสถานีถัดไป เรายอมให้เครื่องหยุดที่ตำแหน่งกำหนดหนึ่งครั้ง ดีกว่าส่งคอนเน็กเตอร์ที่ไม่ผ่านการทดสอบบนแผงวงจรของลูกค้า”
— ทีมวิศวกรรม ZEUEE, บันทึกการสร้างเครื่องประกอบคอนเน็กเตอร์
การประเมินผู้สร้างเครื่องจักรสั่งทำพิเศษ
สิ่งที่ทำให้ผู้สร้างเครื่องจักรสั่งทำแบบครบวงจรแตกต่างจากผู้จำหน่ายชิ้นส่วน คือขอบเขตงานที่ทำภายในองค์กรเอง การใช้ผู้บูรณาการระบบเพียงรายเดียวที่ออกแบบและสร้างเครื่องจักรสั่งทำ โดยมีทีมเดียวดูแลงานออกแบบกลไก ระบบควบคุม แมชชีนวิชัน และซอฟต์แวร์ ช่วยลดการส่งต่องานซึ่งมักเป็นจุดที่ทำให้โครงการผลิตที่ซับซ้อนสะดุด การสร้างเครื่องจักรสั่งทำด้วยแนวทางนี้ทำให้ทีมที่ออกแบบกระบวนการประกอบเป็นทีมเดียวกับที่แก้ไขข้อขัดข้องของระบบ
เมื่อประเมินผู้สร้างเครื่องจักร ให้มองหาหลักฐานว่าบริษัทสร้างเครื่องประกอบชิ้นงานและระบบประกอบแบบครบวงจรเอง แทนที่จะนำมาขายต่อ ได้แก่ เครื่องจักรที่ออกแบบและสร้างตามข้อกำหนดของลูกค้า การสนับสนุนทางวิศวกรรมจริงหลังการทดสอบเดินเครื่อง และความเชี่ยวชาญด้านการประกอบในหลากหลายอุตสาหกรรม
พันธมิตรด้านระบบอัตโนมัติสำหรับงานสั่งทำที่มีความสามารถครอบคลุม ให้บริการสร้างเครื่องจักรตามแบบและสร้างเครื่องจักรสั่งทำ ระบบหลายสถานีงานและระบบหุ่นยนต์ ระบบควบคุมแบบวงปิด ตลอดจนโซลูชันระบบอัตโนมัติที่ปรับตามข้อกำหนดของโครงการ แทนการจำกัดอยู่กับแค็ตตาล็อกสินค้าตายตัว ความเชี่ยวชาญด้านเทคโนโลยีระบบอัตโนมัติและศักยภาพการผลิตในระดับนี้ เปลี่ยนรายการข้อกำหนดของลูกค้าให้เป็นระบบการผลิตที่รักษาคุณภาพผลิตภัณฑ์ เพิ่มผลิตภาพ และตอบโจทย์ความต้องการในการผลิต
ZEUEE พัฒนาเครื่องจักรสำหรับการประกอบอัตโนมัติแบบสั่งทำและระบบอัตโนมัติสำหรับการประกอบแบบครบวงจร โดยผลิตเครื่องจักรสำหรับสายการผลิตอุปกรณ์การแพทย์ อาหารและเครื่องดื่ม สินค้าอุปโภคบริโภค และอิเล็กทรอนิกส์ ผู้เชี่ยวชาญด้านระบบอัตโนมัติชุดเดียวกับที่ให้โซลูชันในขั้นแนวคิดจึงพร้อมดูแลเครื่องจักรและระบบระหว่างการทดสอบเดินเครื่อง เครื่องจักรประกอบชิ้นงานสั่งทำเหล่านี้และระบบการผลิตโดยรวมที่เกี่ยวข้อง เป็นส่วนหนึ่งของการขับเคลื่อนระบบอัตโนมัติในภาคอุตสาหกรรม ซึ่งมุ่งเพิ่มผลิตภาพและประสิทธิภาพในการทำงานกับชิ้นงานจริง ไม่ใช่การใช้ระบบอัตโนมัติเพียงเพื่อให้มีระบบอัตโนมัติ
เหตุใดเครื่องประกอบชิ้นงานสั่งทำจึงล้มเหลว (และวิธีลดความเสี่ยงในการสร้าง)
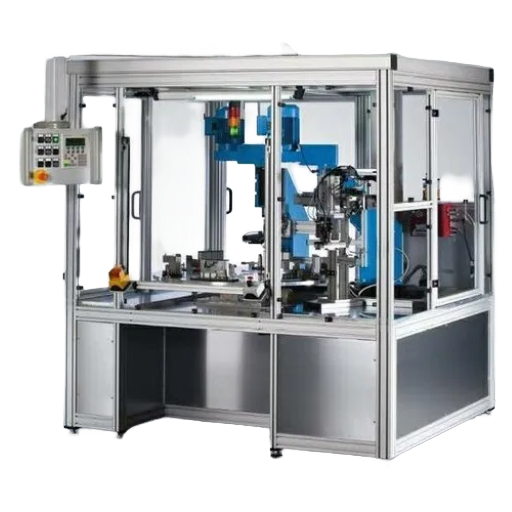
เครื่องจักรสั่งทำมักไม่ได้ล้มเหลวด้วยเหตุผลเพียงข้อเดียว และการมองระบบย่อยใดระบบหนึ่งเป็นภาพรวมทั้งหมดก็เป็นสาเหตุของความล้มเหลวเช่นกัน ในทางปฏิบัติ การสร้างเครื่องจักรอาจทำผลงานได้ต่ำกว่าที่คาดใน 5 ด้าน วินัยสำคัญคือการทดสอบความทนทานของทั้ง 5 ด้านก่อนลงนาม ไม่ใช่เพ่งอยู่กับด้านที่คุณเข้าใจอยู่แล้วเพียงด้านเดียว
5 ด้านความเสี่ยงที่ทำให้ล้มเหลว — รายการตรวจสอบเพื่อลดความเสี่ยง
- ✔ชิ้นงานไม่ได้ออกแบบมาให้ป้อนเข้าเครื่องได้ ด้านนี้มักถูกมองข้ามมากที่สุด หากชิ้นงานไม่ผ่านเกณฑ์การป้อนชิ้นงาน เครื่องจักรก็แก้ปัญหาให้ไม่ได้ ต้องแก้ที่ชิ้นงานก่อน
- ✔การบูรณาการระบบควบคุมและความปลอดภัย ตามข้อมูลของ OSHA การเคลื่อนที่ของหุ่นยนต์โดยไม่คาดคิดเกิดจากข้อผิดพลาดในการเขียนโปรแกรม การเชื่อมต่อระบบ และการควบคุม ให้ออกแบบอินเตอร์ล็อก ม่านแสงนิรภัย และสถานะปลอดภัยเป็นส่วนหนึ่งของงานวิศวกรรมตั้งแต่ต้น ไม่ใช่คิดเพิ่มภายหลัง
- ✔ไม่มีการกู้คืนข้อผิดพลาดอย่างเหมาะสมหรือทำงานร่วมกับระบบอื่นไม่ได้ เครื่องจักรที่ตรวจจับและกู้คืนจากการป้อนชิ้นงานผิดพลาดไม่ได้ หรือสื่อสารกับระบบ MES ไม่ได้ จะหยุดทำงานอัตโนมัติทันทีที่เกิดปัญหาครั้งแรก ให้ระบุวิธีจัดการข้อขัดข้องและอินเทอร์เฟซข้อมูลไว้ในข้อกำหนด
- ✔ขอบเขตงานบานปลายโดยไม่มีการควบคุมการเปลี่ยนแปลง ขอบเขตงานที่บานปลายเป็นสาเหตุหลักประการหนึ่งของงบประมาณบานปลาย ข้อมูลโครงการทั่วไปแสดงว่า 85% ของโครงการที่ขอบเขตงานบานปลายใช้งบเกิน โดยเกินเฉลี่ย 27% ใช้สัญญาแบ่งเป็นระยะพร้อมเอกสารอนุมัติการเปลี่ยนแปลงอย่างเป็นทางการ
- ✔ข้อกำหนดค่าความคลาดเคลื่อนของชิ้นส่วนขาเข้าไม่ครบถ้วน เครื่องจักรที่สร้างตามค่าความคลาดเคลื่อนซึ่งชิ้นส่วนที่ส่งมาไม่สามารถรักษาได้ จะผลิตชิ้นงานเสียเต็มอัตราความเร็ว ให้กำหนดขีดจำกัดของชิ้นส่วนขาเข้าไว้ในข้อกำหนดทางเทคนิค
ทั้ง 5 ด้านมีรูปแบบร่วมกัน คือความผิดพลาดที่มีต้นทุนสูงที่สุดในการทำระบบอัตโนมัติสำหรับการประกอบ คือการเลือกสถาปัตยกรรมระบบก่อนตรวจสอบชิ้นงาน แผนระบบควบคุม และเกณฑ์การยอมรับ แล้วจึงพบช่องว่างหลังสร้างเครื่องจักรเสร็จ การทบทวนแนวคิดและ DFM อย่างตรงไปตรงมาแม้ใช้เวลาไม่นาน คือหลักประกันที่มีต้นทุนต่ำที่สุดที่คุณหาได้ ด้วยเหตุนี้ ZEUEE จึงระบุเกณฑ์เวลาในรอบการทำงาน ความแม่นยำ และอัตราผลผลิตที่ผ่านเกณฑ์ไว้ในสัญญาก่อนเริ่มสร้าง ดูหน้า เครื่องประกอบชิ้นงานสั่งทำ เพื่อดูโครงสร้างของกระบวนการกำหนดเกณฑ์ยอมรับงาน
แนวโน้มอุตสาหกรรม: ทิศทางของระบบอัตโนมัติสำหรับการประกอบแบบสั่งทำ (2026 เป็นต้นไป)
กล่าวตามตรง แนวโน้มระยะใกล้มีทั้งด้านบวกและด้านลบ ซึ่งส่งผลต่อการกำหนดเวลาสร้างเครื่องจักร รายงาน World Robotics 2025 ของ IFR แสดงให้เห็นว่าการติดตั้งหุ่นยนต์อุตสาหกรรมในยุโรป ทวีปอเมริกา และสหรัฐอเมริกาลดลงจริงในปี 2024 ดังนั้นแนวโน้มจึงไม่ได้เพิ่มขึ้นต่อเนื่องเป็นเส้นตรง อย่างไรก็ตาม แม้แนวโน้มจะลดลงเป็นวัฏจักร ปัจจัยขับเคลื่อนเชิงโครงสร้างยังคงเดิม ได้แก่ การขาดแคลนแรงงานและการย้ายฐานการผลิตกลับประเทศ ซึ่งผลักดันให้ระบบอัตโนมัติเข้ามาทำงานที่ก่อนหน้านี้ไม่ได้ทำ โดยเฉพาะการผลิตที่มีรุ่นผลิตภัณฑ์หลากหลายแต่ปริมาณน้อย ซึ่งเครื่องป้อนชิ้นงานแบบตายตัวไม่เหมาะกับงานประเภทนี้
ปัจจัยดังกล่าวนำไปสู่การเปลี่ยนแปลง 2 ด้าน ซึ่งส่งผลต่อสิ่งที่ควรระบุไว้ในข้อกำหนด ประการแรก ระบบป้อนชิ้นงานแบบยืดหยุ่นที่ใช้แมชชีนวิชันกำลังเข้ามาแทนถาดป้อนแบบสั่นที่ออกแบบเฉพาะชิ้นส่วนในสายการผลิตที่มีรุ่นหลากหลาย เพราะการเปลี่ยนรุ่นด้วยซอฟต์แวร์ทำได้รวดเร็วกว่าการปรับแต่งถาดป้อนใหม่ เมื่อมีการเปลี่ยนผลิตภัณฑ์บ่อย
ประการที่สอง ระบบควบคุมมีความฉลาดมากขึ้น โดยแนวทาง “AI ทางกายภาพ” และการเรียนรู้จากการสาธิต ซึ่งเริ่มปรากฏในสิทธิบัตรที่ได้รับอนุมัติ เช่น US 2023/0086122 กำลังช่วยลดต้นทุนการเขียนโปรแกรมและการเปลี่ยนรุ่นการผลิต ซึ่งที่ผ่านมาเป็นเหตุให้ระบบอัตโนมัติสำหรับการผลิตปริมาณน้อยไม่คุ้มทุน ดังนั้น ข้อเสนอแนะเชิงปฏิบัติสำหรับ RFQ ในปี 2026 คือ ขอให้ผู้ขายระบุเวลาเปลี่ยนรุ่นผลิตภัณฑ์แต่ละแบบ รวมถึงพฤติกรรมการกู้คืนข้อผิดพลาดและการเชื่อมต่อข้อมูลของเครื่องจักร ไม่ใช่ระบุเพียงอัตราการผลิตสูงสุดเป็นชิ้นต่อนาที ตลาดมีขนาดใหญ่และเติบโตตลอดทศวรรษก็จริง แต่เป็นเพียงบริบท การตัดสินใจขึ้นอยู่กับความยืดหยุ่น และความยืดหยุ่นเป็นสิ่งที่ต้องระบุไว้ในข้อกำหนด ไม่ใช่สิ่งที่ควรรอให้เกิดขึ้นเอง
คำถามที่พบบ่อย: คำถามเกี่ยวกับเครื่องประกอบชิ้นงานสั่งทำ
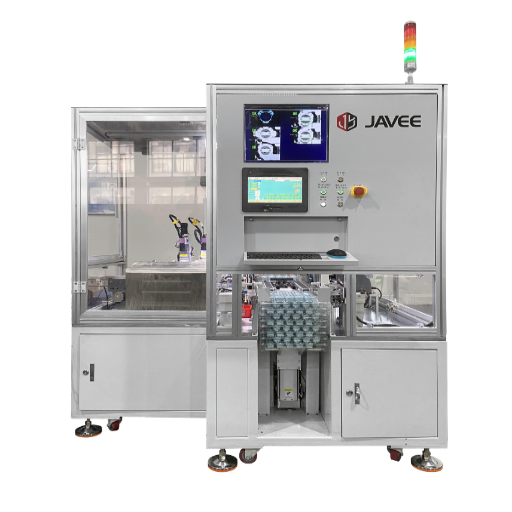
ถาม: เครื่องประกอบชิ้นงานสั่งทำคืออะไร?
ดูคำตอบ
เครื่องประกอบชิ้นงานสั่งทำคืออุปกรณ์ระบบอัตโนมัติที่ออกแบบทางวิศวกรรมโดยยึดผลิตภัณฑ์ ชิ้นส่วน เวลาในรอบการทำงาน และค่าความคลาดเคลื่อนเฉพาะเป็นหลัก แทนที่จะเป็นเครื่องจักรมาตรฐานจากแค็ตตาล็อกที่ชิ้นงานของคุณต้องปรับให้เข้ากัน โดยรวมการป้อนชิ้นงาน การจับยึด การเชื่อมหรือจ่ายวัสดุ การตรวจสอบด้วยแมชชีนวิชัน และระบบควบคุม PLC ไว้ในเครื่องเดียวที่ปรับให้เหมาะกับงานประกอบของคุณ ผู้สร้างเลือกใช้เครื่องประเภทนี้เมื่ออุปกรณ์สำเร็จรูปบังคับให้ชิ้นงานต้องปรับตามเครื่องมือ หรือเมื่อสัดส่วนต้นทุนแรงงานคนสูงเกินไปจนขยายกำลังการผลิตไม่ได้
ถาม: เครื่องประกอบชิ้นงานสั่งทำกับเครื่องประกอบชิ้นงานอัตโนมัติต่างกันอย่างไร?
ดูคำตอบ
เครื่องประกอบชิ้นงานอัตโนมัติคือเครื่องจักรทุกประเภทที่ประกอบชิ้นส่วนได้โดยไม่ต้องมีผู้ปฏิบัติงานทำงานด้วยมือในแต่ละขั้นตอน ส่วนคำว่า “สั่งทำ” หมายถึงเครื่องจักรได้รับการออกแบบทางวิศวกรรมสำหรับผลิตภัณฑ์และลำดับการประกอบเฉพาะของคุณ แทนที่จะจำหน่ายเป็นรุ่นมาตรฐานจากแค็ตตาล็อก เครื่องประกอบชิ้นงานสั่งทำเกือบทุกเครื่องเป็นระบบอัตโนมัติ แต่เครื่องจักรอัตโนมัติจำนวนมากเป็นรุ่นมาตรฐาน ไม่ใช่เครื่องสั่งทำ
ถาม: จะทราบได้อย่างไรว่าชิ้นงานของฉันนำไปทำระบบอัตโนมัติได้?
ดูคำตอบ
ชิ้นงานของคุณพร้อมสำหรับระบบอัตโนมัติหากผ่านเกณฑ์การป้อนชิ้นงาน โดยต้องแยกออกจากชิ้นงานจำนวนมากได้ครั้งละ 1 ชิ้น จัดวางแนวได้ด้วยคุณลักษณะทางกายภาพโดยไม่ต้องอาศัยสายตามนุษย์ และจัดวางลงในแท่นรองได้เหมือนกันทุกรอบการทำงาน หากชิ้นงานพันกัน ซ้อนเข้าไปในตัวเอง หรือไม่มีรูปทรงไม่สมมาตรให้เครื่องป้อนใช้ระบุตำแหน่ง ก็จะทำงานร่วมกับระบบอัตโนมัติได้ยาก โดยทั่วไปแก้ไขได้ด้วยการปรับแบบเล็กน้อย เช่น เพิ่มสัน พื้นผิวเรียบ หรือรอยบากก่อนสร้างเครื่องจักร
ถาม: สาเหตุที่พบบ่อยที่สุดที่ทำให้เครื่องประกอบชิ้นงานสั่งทำทำงานได้ต่ำกว่าที่คาดคืออะไร?
ดูคำตอบ
การป้อนชิ้นงานเป็นสาเหตุที่พบได้บ่อยกว่ากระบวนการเชื่อมมาก แม้หัวกดหรือหัวจ่ายวัสดุจะทำงานได้อย่างสมบูรณ์ ก็ยังต้องหยุดทุกครั้งที่เครื่องป้อนชิ้นงานต้นทางติดขัดหรือป้อนผิดพลาด ปัญหาที่พบบ่อยรองลงมาคือข้อขัดข้องในการบูรณาการระบบควบคุมและความปลอดภัย รวมถึงการไม่มีระบบกู้คืนข้อผิดพลาดอย่างเหมาะสม
ถาม: การออกแบบและสร้างเครื่องประกอบชิ้นงานสั่งทำใช้เวลานานเท่าใด?
ดูคำตอบ
เซลล์การผลิตขนาดเล็กมักใช้เวลา 12 ถึง 20 สัปดาห์ตั้งแต่สั่งซื้อจนถึงการทดสอบเดินเครื่อง ส่วนระบบครบวงจรขนาดใหญ่ใช้เวลา 36 ถึง 52 สัปดาห์หรือมากกว่า แม้สร้างโดยผู้ผลิตภายในประเทศ เนื่องจากต้องสร้างและแก้ไขข้อขัดข้องของแต่ละสถานีงานตามลำดับ ดูรายละเอียดระยะเวลาส่งมอบได้ที่หน้า เครื่องประกอบชิ้นงานสั่งทำ
ถาม: สถาปัตยกรรมระบบแบบจานหมุน แบบเชิงเส้น หรือแบบหุ่นยนต์ แบบใดเหมาะกับฉัน?
ดูคำตอบ
เริ่มจากเวลาแทคต์ ซึ่งคำนวณจากเวลาผลิตที่มีหารด้วยความต้องการ หากรอบการทำงานต่ำกว่าประมาณ 8 วินาที โดยทั่วไปต้องใช้เครื่องจักรถ่ายโอนชิ้นงานแบบจานหมุนหรือเชิงเส้นที่มีหลายสถานีงาน เพราะหุ่นยนต์เพียงตัวเดียวไม่สามารถทำงานได้ทันในทางกายภาพ รอบการทำงาน 10 ถึง 30 วินาทีเหมาะกับเซลล์หุ่นยนต์ ซึ่งยังเหมาะกว่าเมื่อมีรุ่นผลิตภัณฑ์หลากหลายและต้องเปลี่ยนรุ่นได้รวดเร็ว เครื่องจักรที่สร้างจริงหลายระบบเป็นแบบผสม ลองนำข้อมูลของคุณไปคำนวณด้วย เครื่องมือประเมินความเหมาะสมของสถาปัตยกรรมระบบ ของ ZEUEE
ถาม: มาตรฐานใดบ้างที่ใช้กับการยอมรับเครื่องจักรประกอบ?
ดูคำตอบ
โดยทั่วไปการยอมรับงานอ้างอิงความสามารถของกระบวนการผลิต (Cpk ขั้นต่ำ 1.33 และ 1.67 สำหรับงานที่มีความสำคัญต่อความปลอดภัย) และ OEE (ระดับชั้นนำของโลก 85%) ซึ่งพิสูจน์ด้วยการทดสอบการยอมรับจากโรงงาน การกำหนดตำแหน่งของหุ่นยนต์อ้างอิงมาตรฐาน ISO 9283 จึงควรตกลงค่าตัวเลขที่แน่นอนก่อนเริ่มสร้างและระบุไว้ในสัญญา
เกี่ยวกับคู่มือนี้
คู่มือนี้สะท้อนแนวทางที่วิศวกร ZEUEE ใช้ในการออกแบบเครื่องประกอบชิ้นงานสั่งทำสำหรับสายการผลิตคอนเน็กเตอร์ ขั้วต่อไฟฟ้า หัวฉีด และสินค้าอุปโภคบริโภค โดยดำเนินงานมาตั้งแต่ 2005 ในกว่า 30 ประเทศ พร้อมสิทธิบัตรมากกว่า 150 ฉบับ และการรับรอง ISO 9001:2015 ตัวเลขเกี่ยวกับการป้อนชิ้นงาน การจับยึด และเกณฑ์การยอมรับในคู่มือนี้มาจากเครื่องจักรที่ ZEUEE ส่งมอบแล้ว ไม่ได้มาจากโบรชัวร์ ตรวจทานโดยทีมเทคนิค ZEUEE
เอกสารอ้างอิงและแหล่งข้อมูล
- การออกแบบเพื่อการผลิตและการประกอบ (Module 3D) — กระทรวงพลังงานสหรัฐอเมริกา
- การวิเคราะห์ความสามารถในการผลิตอัตโนมัติ: บทความสำรวจ — NIST
- การจ้างงานและค่าจ้างในอาชีพ ช่างประกอบและช่างผลิต (51-2090) — สำนักงานสถิติแรงงานสหรัฐอเมริกา
- คู่มือทางเทคนิค หุ่นยนต์อุตสาหกรรมและความปลอดภัยของระบบหุ่นยนต์ — OSHA
- ISO 9283:1998 — หุ่นยนต์อุตสาหกรรมแบบควบคุมการเคลื่อนไหว: เกณฑ์สมรรถนะ — ISO
- เวลาแทคต์ — Lean Enterprise Institute
- การออกแบบชิ้นส่วนสำหรับระบบอัตโนมัติ — ASSEMBLY Magazine
- สิทธิบัตรสหรัฐฯ 6,056,108 — เครื่องป้อนชิ้นส่วนแบบยืดหยุ่นโดยใช้แรงกระตุ้น — USPTO
- World Robotics 2025, บทสรุปสำหรับผู้บริหาร: หุ่นยนต์อุตสาหกรรม — International Federation of Robotics
บทความที่เกี่ยวข้อง
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015






