Entre em contato com a Zeyu lntelligent Industrial Company

Sistemas de inspeção por visão: o guia completo de 2026

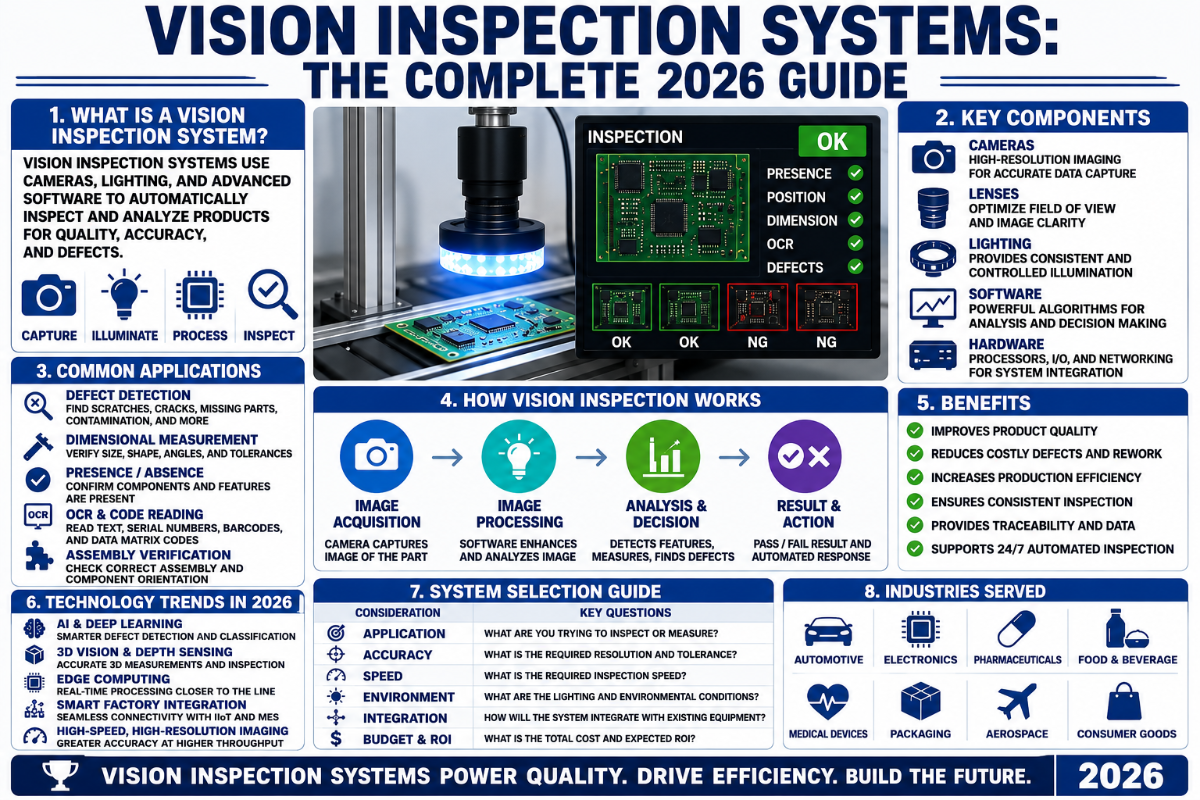
O que é um sistema de inspeção por visão?
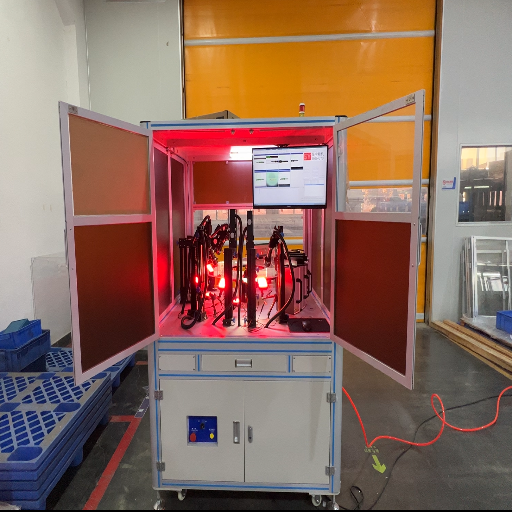
Os sistemas funcionam da seguinte maneira: um sistema de inspeção por visão — também conhecido como sistema de visão de máquina, inspeção visual automática ou inspeção óptica automática — é um sistema de visão de máquina usado para inspecionar a peça na própria linha de produção em cerca de 20 milissegundos e emitir uma decisão de aprovação ou reprovação (ou, se estiver dentro dos limites, fornecer medições). Com esses sistemas, porém, é possível aplicar os mesmos procedimentos de inspeção ao primeiro item e ao milionésimo, um desafio na fabricação moderna, em que a velocidade da linha pode chegar a dezenas ou até centenas de itens por minuto. Este guia ajuda você a escolher o tipo certo. Neste relatório independente de fornecedores, você encontra explicações sobre o funcionamento dos sistemas de inspeção por visão, seus quatro componentes básicos, as principais variedades e opções de arquitetura; o que eles podem revelar sobre as peças (e o que não podem); como estimar os custos; e um questionário conciso com 7 perguntas para ajudar você a escolher o sistema mais adequado.Especificações rápidas: sistemas de inspeção por visão em resumo
| Componentes essenciais | Câmera/sensor, iluminação, lente/óptica e software de processamento (4 componentes) |
| Resolução da câmera | ~0,4–24 MP (varredura de área); 2k–16k px (varredura de linha) |
| Precisão de medição | de poucos µm até a faixa submicrométrica (perfilômetros a laser 3D; conforme o modelo) |
| Tempo entre a captura da imagem e a decisão | <20 ms; taxas de quadros de alta velocidade de até ~60 Hz; centenas de peças por minuto |
| Modos de imagem | 1D, 2D (varredura de área/linha), 3D, multiespectral |
| Abordagem de processamento | Baseada em regras, aprendizado profundo (IA) ou híbrida |
O que é um sistema de inspeção por visão? (E como ele realmente funciona)
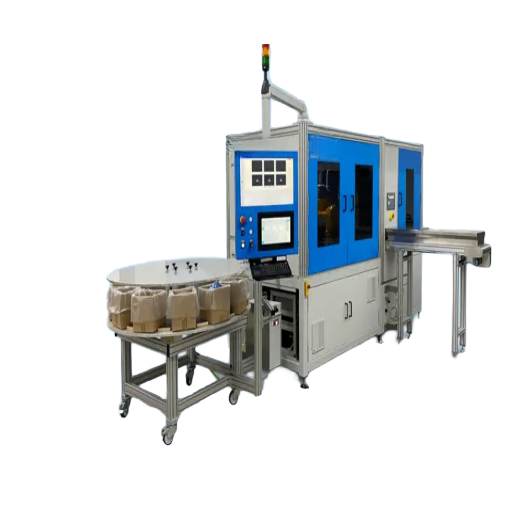 Sistema de inspeção por visão. Um sistema de inspeção por visão funciona como os olhos dos inspetores (na verdade, uma câmera industrial) e seu cérebro (a lógica do software), substituindo a subjetividade. As máquinas não apenas “enxergam” melhor: elas eliminam da tomada de decisão fatores humanos como fadiga, variação entre turnos e variação na troca de formato, o que explica por que uma máquina pode realizar inspeção de 100% das peças enquanto a amostragem é feita a cada hora. As autoridades reconhecem essa diferença: a FDA dos Estados Unidos afirma que a detecção visual humana de partículas é um resultado probabilístico, determinado pelo tamanho e pelo contraste do defeito, justamente o problema que a inspeção automática procura resolver.
Nos bastidores, quase todo sistema de visão de máquina segue exatamente a mesma sequência de quatro etapas para cumprir sua função em milissegundos:
- Aquisição. Quando a peça chega ao campo de visão da câmera, um sinal de disparo (pulso do encoder, sensor fotoelétrico ou temporizador) aciona a câmera. A exposição, a abertura, a geometria da iluminação e o tempo do disparo são definidos nesta etapa; se estiverem incorretos, nada nas etapas seguintes poderá corrigir o problema.
- Em seguida, o software extrai as bordas, áreas, texturas e posições relevantes para a aplicação (extração de características): padrões de alto contraste no caso do código de barras; bordas no caso da medição linear; áreas fora do padrão na detecção de defeitos.
- As máscaras de regiões de interesse restringem o processamento às áreas relevantes (detecção e segmentação), reduzindo assim a necessidade de processamento e eliminando falsos positivos causados por ruído de fundo.
- D) por fim, o software identifica a peça, verifica a conformidade ou mede de acordo com uma tolerância CAD e responde com um sinal de aprovação/reprovação por E/S digital, um registro dos resultados da inspeção ou um sinal de correção de posição enviado a um robô ou CLP (decisão + saída).
Como os sistemas de visão de máquina detectam defeitos?
Eles procuram desvios em relação à definição do que é considerado bom. Um sistema baseado em regras inspeciona características da imagem, como contraste das bordas, áreas de manchas, distâncias, cores etc. Se essas características não estiverem dentro de uma faixa, o sistema sinaliza a peça como defeituosa. O sistema de aprendizado profundo aprende a aparência das peças boas (e, possivelmente, das defeituosas, se os exemplos estiverem identificados) processando imagens de um conjunto de treinamento e avalia o quanto uma nova imagem se aproxima de uma das amostras boas. Em ambos os casos, a iluminação precisa tornar o defeito visível desde o início. Mesmo que um arranhão tenha apenas meio pixel, uma condição de iluminação escura (iluminação de campo escuro) pode destacar o arranhão contra um fundo escuro, pois a técnica depende do contraste, e não da resolução de todo o formato da imperfeição. Nas duas abordagens, a consistência representa uma grande melhoria em relação à inspeção humana, e sistemas avançados com IA podem ampliar a detecção de defeitos para características que as regras de inspeção humana não conseguem descrever e para peças que antes poderiam passar despercebidas. Portanto, um sistema de visão automatizado confiável depende do equilíbrio certo entre iluminação, óptica, sensor e software: o elo mais fraco da cadeia determina o limite.Quatro componentes essenciais: câmera, iluminação, lente e software
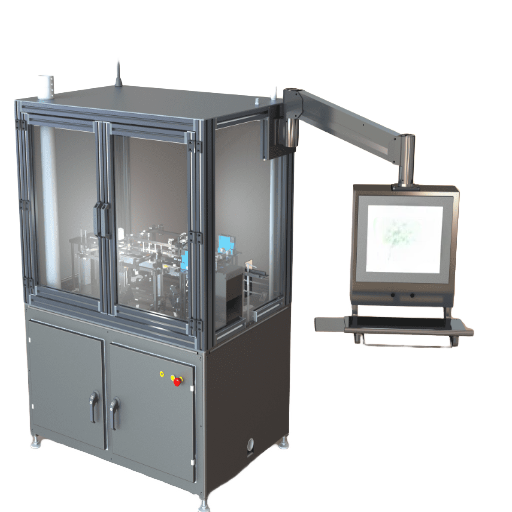 Embora muitas pessoas se concentrem na câmera, um sistema de inspeção por visão de máquina combina, na verdade, quatro componentes diferentes, e a câmera normalmente não é o fator limitante. “O sensor é o coração do sistema”, afirma a A3, Association for Advancing Automation, mas a maioria das falhas tem origem em problemas de iluminação ou óptica, e não na quantidade de megapixels. Cada elo afeta a qualidade da imagem, e o conjunto de hardware de visão de máquina (câmera, lente e iluminação) é limitado pela resistência do componente menos robusto. Por isso, um sensor de câmera inteligente simples, combinado com a iluminação adequada, pode ter um desempenho melhor do que uma câmera cara por si só. Vamos examinar cada elo e as falhas mais comuns.
| Componente | Função | Especificação essencial | O que falha quando está incorreta |
|---|---|---|---|
| Iluminação | Cria contraste entre o defeito e o fundo | Geometria: campo escuro, retroiluminação, coaxial, cúpula | Defeitos reais desaparecem; nenhum algoritmo consegue recuperá-los |
| Lente/óptica | Forma e focaliza a imagem; define o campo de visão | Telecêntrica ou padrão; distorção, profundidade de campo | As medições das bordas variam; erros de paralaxe na altura |
| Câmera/sensor | Captura a imagem (varredura de área ou de linha) | Resolução, taxa de quadros, obturador global ou rolling shutter | Desfoque de movimento; um furo redondo aparece como uma elipse |
| Software de processamento | Aplica a lógica de inspeção e toma a decisão | Baseado em regras ou em aprendizado profundo; facilidade de uso | Reprovações indevidas ou defeitos não detectados; pouca flexibilidade para mudanças |
Modelo de componentes corroborado por A3/automate.org e referências sobre os fundamentos da visão de máquina.
📐 Nota de engenharia — cálculo da resolução (estimativa de primeira ordem, não uma garantia)
Como estimativa aproximada da menor característica que um sistema de visão de máquina consegue distinguir, é possível calcular o menor defeito detectável com base em: tamanho do defeito = campo de visão / pixels do sensor / pixels por defeito. Por exemplo, suponha a noção amplamente aceita de que um defeito precisa ocupar no mínimo de três a cinco pixels para ser detectado e classificado com confiança. Se usarmos um sensor de 5 MP com uma matriz de 2448 pixels de largura e um campo de visão de 60-mm, o tamanho estimado da menor característica detectável será 60 / 2448 / 3 = 0,073 mm. Com um sensor de 12 MP, uma matriz de 4096 pixels e o mesmo campo de visão, podemos estimar 60 / 4096 / 3 = 0,044 mm; se reduzirmos o campo de visão para 30 mm, o sensor de 5 MP pode oferecer uma resolução máxima estimada de 30 / 2448 / 3 = 0,037 mm. Lembre-se de que esses números são uma referência aproximada e que a capacidade real de resolução depende da função de transferência de modulação (MTF) da combinação de câmera e lente, medida em condições normais de operação, e não das especificações em megapixels. Lembre-se também de que uma quantidade maior de megapixels reduz a taxa de quadros e o nível de sinal de cada pixel.
Quais são os componentes de um sistema de inspeção por visão?
Quatro elementos principais — iluminação, óptica, sensor/câmera e programa de computador — são integrados, analisados e utilizados como uma unidade. Já existe uma especificação comum para a qualidade da câmera, independente do fornecedor, com a norma internacional (ISO 12232-1:2024, ISO 24942) que define um procedimento padronizado para medir características da câmera (eficiência quântica, ruído de leitura, faixa dinâmica etc.) com base nos métodos definidos pela EMVA 1288.Tipos de sistemas de inspeção por visão: 1D, 2D, 3D e câmera inteligente ou sistema baseado em PC
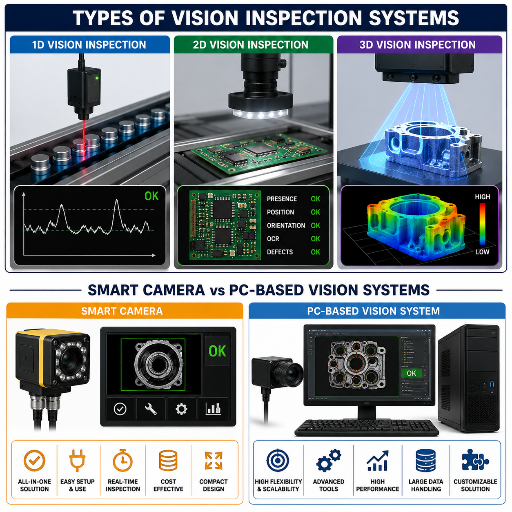 Há duas maneiras de classificar os sistemas de inspeção por visão: pelo modo como capturam imagens (1D, 2D, 3D) e pelo local em que ocorre o processamento (arquitetura). Comprar o sistema errado é um risco quando esses critérios são confundidos. Primeiro, escolha o tipo de imagem; depois, a arquitetura.
A escolha entre 2D e 3D
Há uma regra de decisão que deve prevalecer sobre as demais na escolha de uma solução de imagem. Use 2D quando o problema estiver no plano da imagem: marcas de atrito, detecção de componentes ausentes, inspeção de impressão, leitura de código de barras e dimensões no plano. É mais rápido e barato e continua sendo o sistema mais instalado. Por outro lado, opte por 3D assim que o defeito envolver uma variável no eixo “Z”: altura, profundidade, volume, coplanaridade ou até empenamento. Pense em um terminal de componente levantado, uma peça plástica moldada sem o preenchimento completo da matriz, um recipiente amassado ou uma operação de separação de peças em caixas que exija conhecer o objeto nas seis direções do movimento. A visão 3D precisa capturar um mapa de profundidade ou uma nuvem de pontos adicional — por meio de alguma variante de escaneamento 3D, como triangulação a laser, luz estruturada, visão estéreo ou tempo de voo — a um preço e custo de sistema mais altos para obter esses dados adicionais. Ainda assim, essa tecnologia cresce mais rapidamente, à medida que robôs e tolerâncias menores levam o trabalho para além do que pode ser visto em apenas duas dimensões. As câmeras de varredura de linha cobrem o outro eixo: elas criam uma imagem de alta resolução de materiais em bobina (filmes, folhas metálicas, papel ou eletrodos) que se deslocam em alta velocidade. Uma câmera 2D não consegue visualizar toda a largura de uma só vez; com um sistema de câmera de linha, cria-se uma imagem que cobre 100% de uma tira em movimento a centenas de metros por minuto.| Arquitetura | Onde ocorre o processamento | Pontos fortes | Trabalho mais adequado |
|---|---|---|---|
| Câmera inteligente | Integrada à estrutura da câmera | Fácil de implementar, baixo custo, compacta e robusta | Uma verificação bem definida em ambiente estável |
| Sensor de visão integrado | Controlador compacto ou placa com GPU (Jetson/FPGA) | Equilibra desempenho e espaço ocupado | Complexidade moderada, integração pelo fabricante da máquina |
| Baseado em PC | PC industrial operando várias câmeras | Máxima flexibilidade e capacidade de processamento; várias câmeras | Linhas complexas com várias tarefas; metrologia submicrométrica |
Arquitetura da série A1 dividida com base em “Smart Cameras vs. PC-Based Machine Vision Systems”, da A3/automate.org.
O que os sistemas de visão inspecionam: classes de defeitos e métodos de detecção
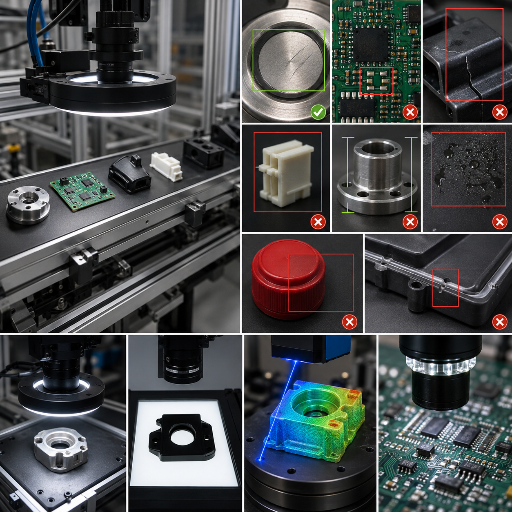 Compre uma solução que reduza as reclamações (interrompendo o envio de defeitos), e não uma lista de defeitos. O sistema de visão é responsável por todo o conjunto de tipos de defeitos ópticos, e o método determina o tamanho mínimo razoável de cada um — não a câmera. A figura a seguir apresenta as classes típicas, seus métodos de inspeção habituais e o tamanho mínimo:
| Defeito/classe de inspeção | Imagem/método | Tamanho mínimo detectável típico |
|---|---|---|
| Arranhão/trinca/rebarba na superfície | Iluminação de campo escuro (baixo ângulo) | Subpixel por contraste; ~0,05–0,1 mm em geral |
| Dimensão/tolerância (metrologia) | Lente telecêntrica + retroiluminação | precisão de poucos µm; faixa submicrométrica em perfilômetros 3D |
| Presença/ausência de característica | Silhueta com retroiluminação ou varredura de área | Escala da característica (furo, pino, presilha, vedação) |
| Código e caracteres (código de barras, OCR/OCV) | Varredura de área em alta resolução + luz difusa | Escala de caractere/célula; precisão de leitura de ~99,99% |
| Verificação de cor/tonalidade | Câmera colorida + iluminação em cúpula | Classe de tonalidade |
| Montagem/posicionamento | Coaxial + varredura de área ou 3D | Escala do componente; posicionamento submilimétrico até ~0,1 mm |
| Material estranho/contaminação | Campo escuro + classificação por IA | ~0,1 mm ou maior |
| Qualidade da junta de solda ou soldagem | Perfilamento multiangular ou 3D | Escala da junta; critérios IPC-A-610 Classe 3 |
| Defeito na borda (lascamento/entalhe/rachadura) | Retroiluminação + ferramentas de borda subpixel | ~0,05 mm |
Os valores de medição são semelhantes aos da Moore (por exemplo, o Keyence IM-8000 apresenta valores máximos de precisão de 3,9 m e repetibilidade de 0,5 m em condições controladas etc.). Falta uma referência para as leituras de OCR/OCV.
A inspeção 3D e a varredura de linha detectam defeitos na superfície de cilindros?
Isso se aplica à inspeção cilíndrica; de fato, precisamos combinar vários métodos nesse caso para detectar todas as falhas na peça inspecionada. Ao sincronizar a câmera de varredura de linha com a peça rotativa, criamos uma visualização plana de uma superfície curva, para que nenhum arranhão passe despercebido durante a inspeção. A inspeção 3D pode acrescentar a medição da diferença de altura entre a superfície da peça e a marca de inspeção impressa, algo que não pode ser identificado com inspeções feitas por câmeras padrão, pois uma superfície plana 2D não permite distinguir essa informação. O uso combinado da imagem de varredura de linha e de um perfil de superfície 3D da peça inspecionada permite identificar com eficiência objetos redondos e defeitos como amassados, rebarbas na superfície ou anomalias gerais de geometria que podem passar despercebidos por câmeras padrão. Como mencionado anteriormente, o segredo continua sendo acertar a iluminação da superfície: a questão não é o quão pequeno você consegue enxergar, mas como enxergar.Inspeção óptica automatizada (AOI): o caso especial de placas de circuito impresso e eletrônica
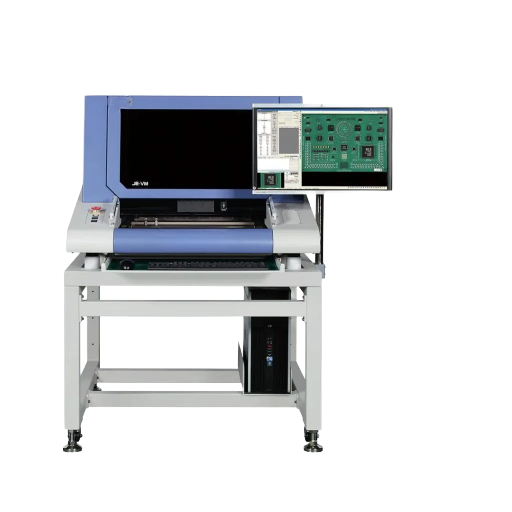
Inspeção óptica automatizada (AOI, na sigla em inglês) é o termo usado pelo setor de eletrônica para a inspeção por visão de placas de circuito impresso. AOI significa Automated Optical Inspection e é um processo de inspeção amplamente usado no setor de placas de circuito impresso. É um segmento próprio, voltado à detecção de defeitos pequenos, densos e padronizados — como pontes de solda, componentes tombstoned, componentes ausentes ou terminais levantados — que correspondem às classes aceitas pela IPC-A-610. O mercado de AOI movimenta centenas de milhões de dólares por ano: as estimativas de 2024 para essa categoria de inspeção geralmente ficam em torno de $850 million, dependendo da empresa de análise. A AOI é uma das tecnologias de inspeção que mais crescem, em resposta à redução cada vez maior do espaçamento entre componentes — até 0,3mm para componentes 0201 — e à exigência de zero defeitos em dispositivos eletrônicos automotivos e médicos.
Uma fonte importante de confusão para quem compra AOI é o custo: um “sistema AOI” pode ter desde um preço econômico até custar muitas vezes mais. A escada de custos de AOI apresentada aqui descreve as faixas de preço ao longo da linha AOI e destaca os tipos de defeitos tratados em cada etapa.| Nível | Posição na linha | O que detecta | Custo relativo |
|---|---|---|---|
| AOI de bancada/fora da linha | Bancada, amostragem por lote | Presença/ausência, posicionamento geral, solda básica | Entrada |
| AOI 2D em linha | Na linha SMT, inspeção de 100% das placas | Componentes, polaridade, solda com espaçamento de 0,4 mm, OCR | Intermediário |
| AOI 3D em linha | Na linha SMT, com medição de altura | Volume de solda, coplanaridade, terminais levantados, componentes tombstoned | Alto |
Os níveis variam, e os custos exatos do seu sistema de inspeção dependem das dimensões da placa, dos requisitos de tempo de ciclo e dos detalhes da integração.
Visão baseada em regras ou em aprendizado profundo (IA): quando cada abordagem é mais eficaz
A visão de máquina também tem sua própria falácia do “baseado em regras versus IA”. Na prática, há tarefas distintas, e a resposta geralmente não é uma escolha entre uma coisa ou outra. A visão computacional clássica (baseada em regras) mede elementos definidos e oferece a solução rápida, precisa e explicável necessária para medições dimensionais ou testes claramente definidos e repetíveis. O aprendizado profundo tem uma aplicação ideal em superfícies muito variáveis ou pouco definidas, que seriam difíceis de processar por um algoritmo. No entanto, há diferentes abordagens de aprendizado profundo. As supervisionadas, que reconhecem defeitos específicos, exigem centenas a milhares de imagens rotuladas por categoria de defeito. Os métodos não supervisionados são treinados apenas com exemplos bons e identificam anomalias — uma opção muito melhor quando os defeitos são poucos, imprevisíveis ou ainda não foram observados.
✔ A visão baseada em regras é a melhor opção quando…
- A inspeção se baseia em medições dimensionais e exige um limite claro para aprovação ou reprovação.
- É necessário ter velocidade, determinismo e resultados explicáveis.
- Há poucas peças de referência sem defeitos, e elas são consistentes.
- Um auditor exige esclarecimentos sobre o motivo exato da rejeição de uma peça específica.
⚠ A visão com aprendizado profundo é a melhor opção quando…
- As superfícies variam (orgânicas, texturizadas ou estéticas) e as regras ficam frágeis.
- Há imagens em quantidade suficiente (ou, no caso da detecção de anomalias, serão fornecidas apenas amostras “boas”) para treinar um modelo.
- O conjunto de defeitos é pouco definido ou está em evolução.
- Atenção: o desempenho em um benchmark não pode ser transferido com confiabilidade para um ambiente de produção real quando há variações na iluminação ou nos produtos.
Como escolher um sistema de inspeção por visão: 7 perguntas essenciais
 A grande maioria dos projetos de visão de máquina que fracassam sofre com a definição inadequada do problema. Para fazer as perguntas certas antes de consultar qualquer fornecedor, responda a esta avaliação gratuita de 7 perguntas. Suas respostas se traduzirão diretamente em decisões importantes de projeto sobre câmeras, iluminação, arquitetura e software.
| # | Pergunta | O que a resposta define |
|---|---|---|
| 1 | Quais defeitos precisam ser detectados (a lista real)? | Geometria da iluminação e método para cada defeito |
| 2 | Qual é o menor tamanho de defeito? | Resolução, campo de visão e óptica |
| 3 | Quantas peças por minuto? | Taxa de quadros da câmera, obturador e arquitetura |
| 4 | O defeito está no plano (2D) ou envolve altura/volume (3D)? | Imagem 2D ou 3D (consulte a linha de decisão acima) |
| 5 | O defeito é bem definido ou variável? | Abordagem baseada em regras, aprendizado profundo ou híbrida |
| 6 | Como será feita a integração (CLP, MES, aprovação/rejeição)? | Entradas/saídas, protocolos, manuseio e registro de dados |
| 7 | Desenvolver, comprar uma solução pronta ou projetar sob medida? | Tipo de fornecedor (veja as opções abaixo) |
Custos e opções de fornecedores: Cognex, Keyence, integradores e fabricantes OEM sob medida
Os preços de sistemas de visão são intencionalmente opacos: marcas premium raramente publicam preços de tabela. No entanto, o custo depende de alguns fatores que você pode estimar: o número de tipos de defeito e estações de inspeção, a precisão necessária, a taxa de produção, se o algoritmo é baseado em regras ou em aprendizado profundo e o escopo da integração. Máquinas de inspeção por visão aparentemente idênticas podem ter cotações com diferenças de 2-3x, dependendo do tipo de fornecedor escolhido. Os fornecedores de soluções de visão oferecem sistemas de inspeção óptica e soluções de inspeção mais abrangentes para uma ampla variedade de aplicações. Por isso, dois produtos anunciados como “soluções de visão” podem diferir bastante em capacidade e preço.| Tipo de fornecedor | Exemplos/modelo | Mais indicado para |
|---|---|---|
| Marcas de câmeras inteligentes | Sistemas de visão da Cognex e da Keyence | Inspeções padrão, implantação rápida e suporte robusto |
| Integradores de sistemas | Integradores locais/regionais | Modernizações com equipamentos de vários fornecedores, combinando equipamentos existentes |
| Plataformas de visão com IA | Fornecedores de software de aprendizado profundo | Superfícies variáveis, detecção de anomalias e ferramentas de rotulagem |
| Fabricantes OEM sob medida | Fabricantes de máquinas especiais | Células de inspeção personalizadas, projetadas para a sua peça |
Qual é melhor: Cognex ou Keyence?
Não há um vencedor universal, e qualquer guia que escolha um deles está tentando vender alguma coisa. Profissionais da comunidade r/PLC resumem bem: ambos fazem basicamente as mesmas coisas, e “é preciso ter iluminação adequada no sistema e no ambiente”, independentemente da marca — compatibilidade e iluminação são mais importantes que o logotipo. Como regra prática baseada na experiência em campo, a Keyence costuma se destacar pela facilidade de uso e pela implantação pronta para operação, enquanto a Cognex é preferida para aplicações completas de aprendizado profundo e tarefas mais exigentes. A escolha depende da sua lista de defeitos, da experiência da sua equipe com visão de máquina e do escopo da integração — exatamente as 7 perguntas acima.💡 Dica profissional
Peça a cada fornecedor que comprove a detecção nas suas peças antes de assinar. O retorno sobre o investimento (ROI) em soluções de entrada pode ser rápido: em um caso da Control Engineering amplamente citado, um sistema Teledyne DALSA de USD 9.500 instalado na Polaris Industries reduziu as perdas por refugo em 23% e se pagou em cerca de 2 semanas de trabalho. No entanto, a maioria das implantações integradas tem um prazo de retorno de 18-36 meses. Um preço de etiqueta baixo raramente significa o menor custo total.
A realidade da implantação: por que os projetos de visão ficam parados (e como reduzir os riscos)
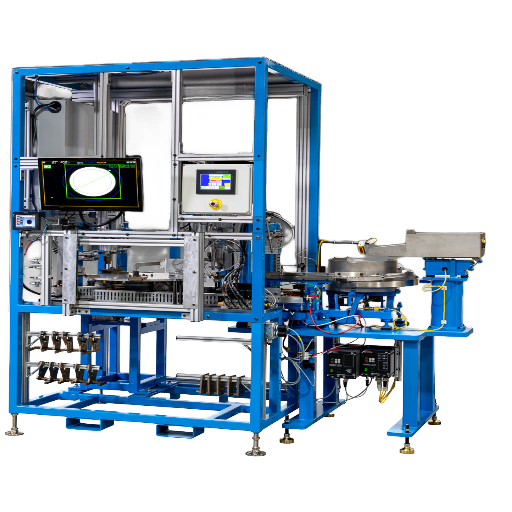 Eis a verdade incômoda sobre a inspeção por visão: a parte difícil não é comprar o sistema, mas fazê-lo funcionar em uma linha real e mantê-lo em operação. Os projetos ficam parados com muito mais frequência durante a implantação do que fracassam na demonstração. A causa quase sempre é uma incompatibilidade entre o sistema e a peça real, a iluminação e as variações do produto, e não uma câmera fraca. A A3 afirma isso diretamente: os sistemas de inspeção por visão são complexos e precisam ser implementados corretamente para que seus benefícios de longo prazo sejam alcançados. Veja uma sequência para reduzir os riscos e resistir às condições reais de produção:
Sequência para reduzir os riscos na implantação de sistemas de visão
- Primeiro, crie uma biblioteca real de defeitos. Colete exemplos em imagem dos defeitos reais (e das peças boas) que precisam ser detectados: o aprendizado profundo precisa deles, e os limites das abordagens baseadas em regras são definidos a partir desses exemplos.
- Valide a iluminação com peças reais, não com renderizações. Defina a geometria da iluminação para a sua peça antes de escolher a câmera. Um defeito de 0,1 mm que aparece com nitidez sob iluminação de campo escuro pode desaparecer sob iluminação de campo claro. Por isso, a precisão do benchmark não se aplica se a iluminação estiver incorreta.
- Comprove a detectabilidade antes da aprovação final. Realize um teste de aceitação na fábrica (FAT) e um teste de aceitação no local (SAT) com suas peças reais — conforme previsto pela etapa documentada de liberação da ISO 9001:2015 Clause 8.6.
- Não qualifique a demonstração; qualifique a medição! O estudo de Gage R&R de atributos/análise de sistemas de medição (consulte o manual AIAG MSA) verificará se o sistema concorda com o padrão e consigo mesmo, seja operado por operadores, equipes, turnos etc. (a maioria dos programas considera aceitável uma concordância de atributos superior a 90%). Especifique a métrica de eficácia que você está aceitando, em vez de um percentual arredondado.
- Não se deixe enganar por uma abrangência maior de conformidade. Em setores regulamentados, o único resultado de atender à USP, ao “GO” ou a uma certificação ISO é obter uma licença obrigatória ou registrar uma máquina nova. Mesmo assim, qualquer mecanismo de proteção de máquina, robô ou prensa incorporado ao sistema de visão de máquina exigirá proteções conforme OSHA 29 CFR 1910.212.
Dimensionamos a iluminação e a óptica de acordo com o pior defeito do cliente, comprovamos a detectabilidade nas peças reais dele e só então obtemos sua aprovação. Uma ficha técnica que informa apenas um número de precisão, sem apresentar o número de falsas rejeições, conta só parte da história. Por isso, fornecemos os dois números e ajustamos o sistema ao nível de qualidade da linha.” — Equipe de engenharia da ZEUEE, visão de máquina e automação especialE, mais uma vez, a experiência da ZEUEE demonstrada na configuração construtiva, não no folheto — nossas mais de 150 patentes em nove setores industriais para células de visão — mostra como posicionar a iluminação antes da câmera e confirmar a detecção no seu produto; um exemplo é que, em produção, um dos nossos sistemas CCD de medição do diâmetro de pinos consegue detectar características de .1 mm com uma taxa de produção de apenas 25 peças por minuto. Essa mesma disciplina se estende à montagem nas etapas anteriores do processo e aos equipamentos de ensaio nas etapas posteriores do processo, caso o seu projeto também inclua automação de inspeção de conectores e sistemas de ensaios automatizados.
O futuro da inspeção por visão: IA, 3D e processamento na borda (2026)
Na inspeção por visão de máquina, a mudança de sistemas rígidos, codificados manualmente e baseados em regras para algoritmos de aprendizado de máquina — e não apenas o tamanho do mercado nas manchetes — é o fator mais importante para quem compra hoje. Três tendências explicam essa transição. A primeira é a adoção crescente do aprendizado profundo, que está lidando com aplicações em que a visão baseada em regras historicamente teve baixo desempenho: superfícies estéticas, orgânicas e com variações naturais, como mostram os números crescentes de pedidos de patente. A segunda tendência é o rápido crescimento da visão de máquina 3D, que supera o mercado em geral. Esse avanço é impulsionado pelo uso da robótica, por aplicações de coleta de peças em caixas e pela demanda por avaliação de altura, planicidade ou peças empenadas. A terceira tendência é a migração para a IA na borda, especificamente em câmeras inteligentes e controladores embarcados. Isso descentraliza as decisões de IA, executando inferências dentro da câmera em vez de em um servidor central. A recomendação prática para o cliente é mais específica: “Faça o pedido de sistemas que possam integrar classificadores de aprendizado profundo no futuro e confira se as câmeras ou os controladores têm capacidade disponível para IA na borda. Assim, eles não ficarão obsoletos quando eu fizer a compra em 2026, após meu conjunto de defeitos crescer e mudar.” Regras cada vez mais rigorosas para defeito zero e rastreabilidade — como as da FDA (DSCSA), da União Europeia (FMD) e as normas de qualidade automotiva mais rigorosas — levam todo o segmento de mercado à verificação em linha de 100 por cento, independentemente do algoritmo de IA que se torne padrão. Mesmo com a tecnologia de visão migrando para a borda, as inspeções em linha, de alta confiabilidade e alta taxa de produção, que utilizam visão de máquina inteligente, já são essenciais para quase todas as organizações de qualidade. (Para quem atua no setor, o mercado de soluções de visão de máquina está na casa das dezenas de bilhões; provavelmente chegará a algumas dezenas de bilhões, com crescimento anual de 8% a 10%. Isso mostra a importância do tema, não é um guia de compra!)Perguntas frequentes
O que são sistemas de inspeção por visão?
Ver resposta
Os sistemas de visão de máquina são instrumentos automatizados de inspeção baseados em câmeras que verificam produtos em fabricação quanto a defeitos, dimensões, codificação e precisão estrutural, sem supervisão humana. Um sistema é composto por 4 partes: iluminação, lente, máquina e processador. Elas capturam uma imagem do objeto, comparam-na com uma interpretação do que está “correto” e, usando os mesmos critérios para todo o lote, aprovam, reprovam ou estimam o resultado em 10 ms, garantindo consistência.
Quais são os 4 tipos de inspeção?
Ver resposta
Na fabricação, há 4 métodos básicos para inspecionar uma peça ao longo da produção: inspeção de recebimento, durante o processo, do produto acabado e antes da entrega. Já na visão de máquina especificamente, as tarefas são classificadas como detecção de defeitos ou anomalias, comparação de dimensões, verificação da presença ou ausência de itens e leitura de códigos de barras ou letras. Muitas vezes, um sistema de visão executa várias dessas tarefas de uma só vez.
Qual é melhor: Cognex ou Keyence?
Ver resposta
Nenhum modelo provou ser mais bem-sucedido que o outro: ambos atendem a requisitos diferentes. Tanto a Cognex quanto a Keyence realizam com sucesso os mesmos tipos essenciais de inspeção. Profissionais com experiência em visão de máquina costumam enfatizar que a iluminação correta do produto e a adequação à tarefa são muito mais importantes que o modelo. Em geral, a Keyence se destaca pela velocidade e pela aplicação simples, enquanto os pontos fortes da Cognex incluem aplicações completas de aprendizado profundo e as operações de inspeção mais críticas. Escolha o modelo de acordo com seus defeitos específicos, as taxas de processamento e a experiência prática da sua equipe com visão de máquina.
Quanto custa um sistema de AOI?
Ver resposta
Os preços de sistemas de inspeção óptica automatizada podem variar em uma ordem de grandeza: sistemas de bancada usados para inspecionar uma amostra são os mais baratos; sistemas SMT que inspecionam 100% das placas de circuito impresso e sistemas de inspeção 2D em linha ficam na faixa intermediária; sistemas que medem o volume da solda e os níveis de superfície para verificar a coplanaridade (em 3D) estão na categoria premium. Independentemente de os custos da câmera serem baixos ou altos, estime a integração, a instalação, o alinhamento e o treinamento em cerca de 10-25% a mais. Por exemplo, em uma instalação de alta tecnologia com mais de uma etapa, prepare-se para pagar muito mais pela instalação do que pela própria câmera. Calcule os custos com base no item físico real que será inspecionado.
Quais setores usam sistemas de inspeção por visão?
Ver resposta
Os principais setores usuários incluem o automotivo, a eletrônica e os semicondutores, o farmacêutico e os dispositivos médicos, alimentos e bebidas, além de materiais fabricados em folhas, como filmes, papel e eletrodos de bateria. Todos dependem desses tipos de soluções de inspeção automatizada para garantir que os produtos não tenham defeitos, assegurar a conformidade normativa e dar visibilidade ao fluxo do processo, algo extremamente difícil com métodos manuais.
Por que usar um sistema de inspeção por visão em vez do controle de qualidade manual?
Ver resposta
O motivo é o seguinte: os critérios dos inspetores humanos tendem a variar (por exemplo, devido à fadiga), enquanto uma máquina de visão mantém critérios de avaliação absolutamente consistentes em alta velocidade e registra tudo de forma totalmente automatizada. Por isso, ela é adequada para inspeção de 100% das peças, em vez de amostragem.
Como os sistemas de visão contribuem para a rastreabilidade e a garantia da qualidade?
Ver resposta
Cada inspeção gera um registro detalhado, com informações como tipo e localização do defeito, medição, valor do código de barras e marcação de data e hora. Esses dados são enviados diretamente ao sistema do chão de fábrica para o acompanhamento da qualidade. Isso proporciona rastreabilidade auditável e atende a requisitos normativos, como a serialização de produtos farmacêuticos da DSCSA. Também fornece dados essenciais para melhorar o processo de fabricação no longo prazo.
Sobre esta análise
Estas diretrizes imparciais usam benchmarks do setor de visão de máquina (ISO 12233:2024, EMVA 1288, IPC-A-610), guias de inspeção da FDA e da USP, o manual MSA da AIAG, referências da A3 e células de visão especiais da ZEUEE utilizadas em diferentes setores, como eletrônica, automotivo, medicina e energia renovável. As medições diretas do desempenho da visão e das sequências de iluminação vêm de dispositivos fabricados pela ZEUEE. O artigo foi avaliado pela equipe técnica especializada da ZEUEE.
Referências e fontes
- ISO 12233:2024 — Fotografia, imagens eletrônicas estáticas, resolução e SFR — Organização Internacional de Normalização
- Inspeção visual de produtos injetáveis para detecção de partículas visíveis — U.S. Food and Drug Administration
- Serialização segundo a Lei de Segurança da Cadeia de Suprimentos de Medicamentos (DSCSA) — U.S. Food and Drug Administration
- Em busca da padronização e consistência dos testes de partículas visíveis — NIST
- Regulamento Delegado (UE) 2016/161 da Comissão (Diretiva sobre medicamentos falsificados) — EUR-Lex
- Automate 2025: atualização das normas de visão de máquina (EMVA 1288 → ISO 24942) — Control Engineering
- Câmeras inteligentes versus sistemas de visão de máquina baseados em PC — A3 / Association for Advancing Automation
- US10964004B2 — Método de inspeção óptica automatizada com uso de aprendizado profundo — USPTO / Google Patents
Artigos relacionados
- Sistemas de inspeção por visão da ZEUEE — controle de qualidade com CCD e IA integrado à célula
- Guia de automação de linhas de produção — onde a inspeção se encaixa na linha
- Guia de máquinas de crimpagem de conectores — tipos, seleção e qualidade
- Guia de máquinas automatizadas de montagem de cabos — estrutura, tipos e seleção
POR QUE ESCREVEMOS
Sobre os insights de engenharia da ZEUEE
A ZEUEE compartilha guias técnicos baseados na experiência de projetos reais de automação. Desde 2005, projetamos e fabricamos equipamentos de automação não padronizados para montagem de conectores, produção de chicotes elétricos, linhas robotizadas, inspeção por visão de máquina e modernização de fábricas inteligentes.
Fundada em 2005
Base de produção de 20.000 m²
120+ especialistas
150+ patentes de P&D
Certificada ISO9001:2015
Perfil de contato
Empresa
ZEUEE
E-mail
trade@zeuee.com
Telefone
+86 755 2942 9358
Entre em contato com a ZEUEE





