Póngase en contacto con Zeyu lntelligent Industrial Company

Sistemas de inspección por visión: guía completa 2026

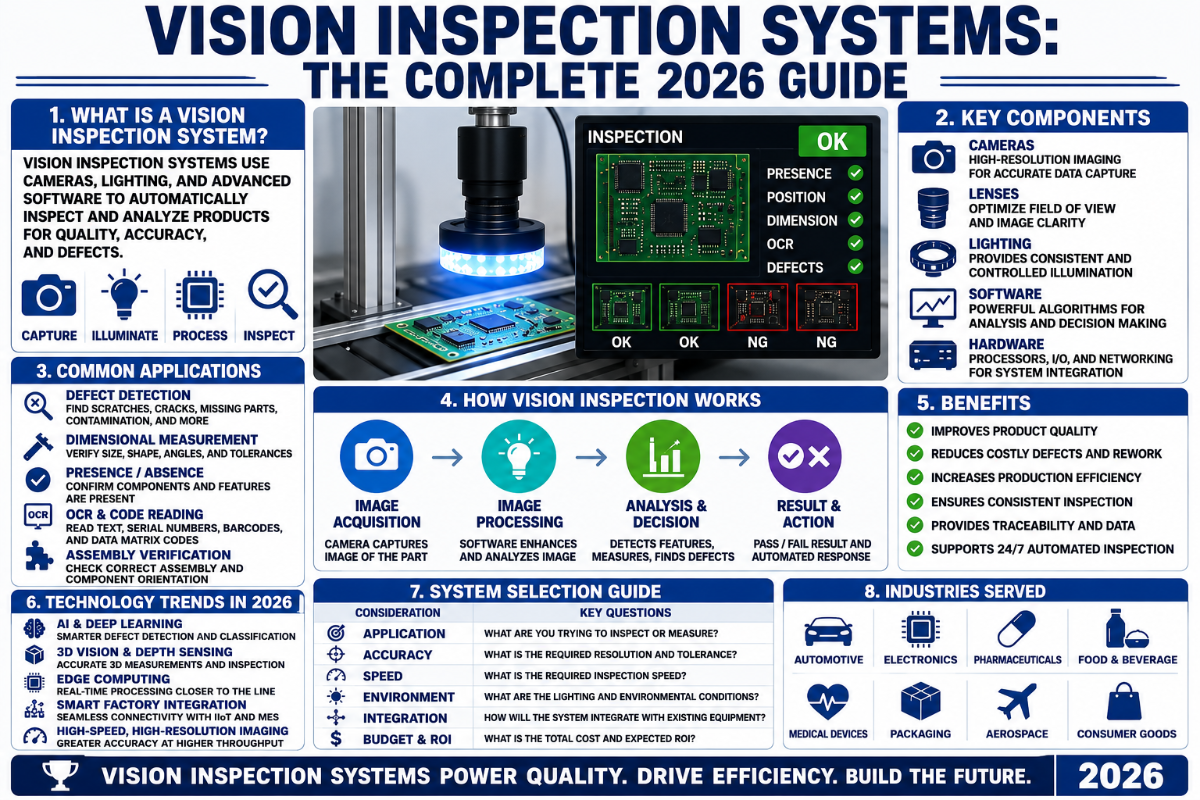
¿Qué es un sistema de inspección por visión?
Estos sistemas funcionan de la siguiente manera: un sistema de inspección por visión —también conocido como sistema de visión artificial, inspección visual automática o inspección óptica automática— es un sistema de visión artificial que inspecciona la pieza directamente en la línea de producción en unos 20 milisegundos y emite una decisión de aceptación o rechazo (o, si está dentro de los límites, proporciona mediciones). Con estos sistemas, es posible aplicar los mismos procedimientos de inspección al primer artículo y al millonésimo, un desafío en la manufactura moderna, donde la velocidad de las líneas puede alcanzar decenas e incluso cientos de piezas por minuto. Esta guía le ayudará a elegir el tipo adecuado. En este informe independiente de proveedores encontrará explicaciones sobre el funcionamiento de los sistemas de inspección por visión, sus cuatro componentes básicos, las principales variedades y opciones de arquitectura; qué pueden revelar sobre las piezas y qué no; cómo calcular sus costos; y un cuestionario conciso de 7 puntos para ayudarle a elegir el sistema adecuado.Especificaciones rápidas: sistemas de inspección por visión de un vistazo
| Componentes clave | Cámara/sensor, iluminación, lente/óptica y software de procesamiento (4 bloques) |
| Resolución de la cámara | ~0.4–24 MP (barrido de área); 2k–16k px (barrido lineal) |
| Precisión de medición | desde unos pocos µm hasta menos de un µm (perfilómetros láser 3D; según el modelo) |
| Tiempo desde la imagen hasta la decisión | <20 ms; frecuencias de imagen de alta velocidad de hasta ~60 Hz; cientos de piezas por minuto |
| Modos de imagen | 1D, 2D (barrido de área/lineal), 3D, multiespectral |
| Método de procesamiento | Basado en reglas, aprendizaje profundo (IA) o híbrido |
¿Qué es un sistema de inspección por visión? (Y cómo funciona realmente)
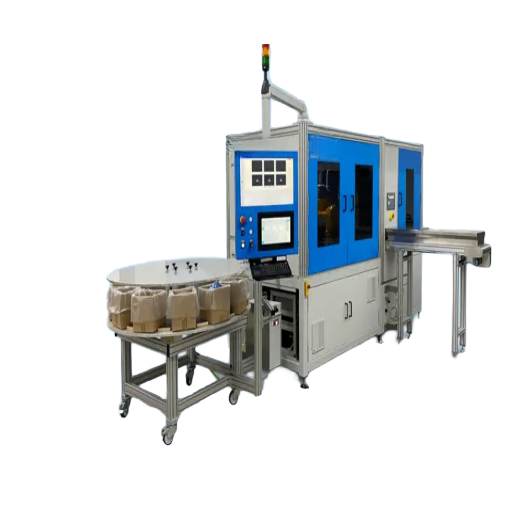 Sistema de inspección por visión. Un sistema de inspección por visión actúa como los ojos de los inspectores (en realidad, una cámara industrial) y su cerebro (la lógica del software), y elimina la subjetividad. Las máquinas no solo «ven» mejor: eliminan de la toma de decisiones los factores humanos de la fatiga y las variaciones entre turnos y cambios de formato, lo que permite realizar una inspección del 100 % en lugar de tomar muestras cada hora. Las autoridades reconocen esta diferencia: la FDA de Estados Unidos afirma que la detección visual humana de partículas es probabilística y depende del tamaño y el contraste del defecto, precisamente el problema que la inspección automática busca resolver.
En esencia, casi todos los sistemas de visión artificial siguen la misma secuencia de cuatro pasos para cumplir su función en milisegundos:
- Adquisición. Cuando la pieza llega al campo visual de la cámara, una señal de activación (pulso del codificador, sensor fotoeléctrico o temporizador) activa la cámara. Aquí se determinan la exposición, la apertura, la geometría de iluminación y el tiempo de activación; si alguno de estos parámetros es incorrecto, nada en las etapas posteriores puede corregirlo.
- Después, el software extrae los bordes, las áreas, las texturas y las ubicaciones pertinentes para la aplicación (extracción de características): patrones de alto contraste para los códigos de barras, bordes para la medición lineal y áreas irregulares para detectar defectos.
- Las máscaras de regiones de interés limitan los cálculos a las áreas relevantes (detección y segmentación), lo que reduce el procesamiento necesario y elimina falsos positivos causados por el ruido de fondo.
- D) Por último, el software identifica la pieza, verifica su conformidad o la mide según una tolerancia CAD, y responde mediante una señal digital de E/S de aceptación/rechazo, un registro de los resultados de inspección o una señal de corrección de posición para un robot o PLC (decisión y salida).
¿Cómo detectan defectos los sistemas de visión artificial?
Buscan desviaciones respecto de una definición de lo que se considera correcto. Un sistema basado en reglas inspecciona propiedades de la imagen, como el contraste de los bordes, las áreas de los grupos de píxeles, las distancias y los colores. Si estas propiedades quedan fuera de un rango, las marca como defectuosas. Un sistema de aprendizaje profundo aprende el aspecto de las piezas correctas (y posiblemente de las defectuosas, si se etiquetan ejemplos) procesando imágenes de un conjunto de entrenamiento, y calcula qué tan parecida es una imagen nueva a una de las muestras correctas. En ambos casos, la iluminación debe hacer visible el defecto desde el principio. Aunque un rayón mida solo medio píxel, la iluminación de campo oscuro puede resaltarlo contra un fondo oscuro porque la técnica se basa en el contraste, no en resolver la forma completa de la imperfección. Ambos métodos ofrecen una mejora considerable en consistencia respecto de la inspección humana, y los sistemas avanzados basados en IA pueden ampliar la detección de defectos a características que las reglas de inspección humana no pueden describir y a piezas que antes podrían haber pasado inadvertidas. Por eso, la confiabilidad de un sistema de visión automatizado depende del equilibrio adecuado entre iluminación, óptica, sensor y software: el eslabón más débil determina el límite.Cuatro componentes básicos: cámara, iluminación, lente y software
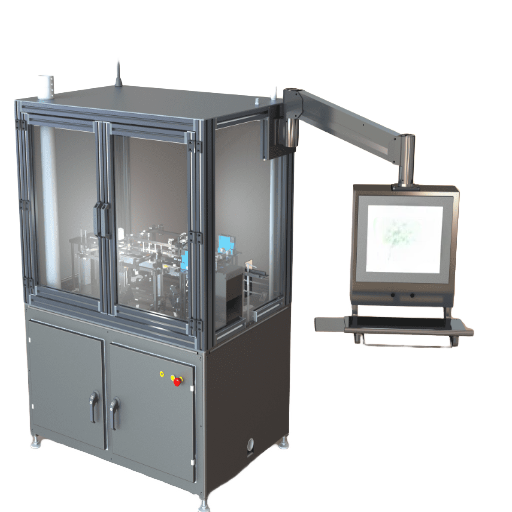 Aunque suele ponerse toda la atención en la cámara, un sistema de inspección por visión artificial combina cuatro componentes, y la cámara no suele ser el factor limitante. «El sensor es el corazón del sistema», afirma A3, la Association for Advancing Automation, pero la mayoría de los problemas que provocan fallas se deben a la iluminación o a la óptica, no a los megapíxeles. Cada componente influye en la calidad de la imagen, y el conjunto de hardware de visión artificial (cámara, lente e iluminación) está limitado por el componente menos robusto. Por eso, un modesto sensor de cámara inteligente con la iluminación adecuada puede ofrecer mejores resultados que una cámara costosa por sí sola. Analicemos cada componente y las fallas más comunes.
| Componente | Función | Especificación clave | Falla si está mal configurado |
|---|---|---|---|
| Iluminación | Crea contraste entre el defecto y el fondo | Geometría: campo oscuro, retroiluminación, coaxial, domo | Los defectos reales desaparecen; ningún algoritmo puede recuperarlos |
| Lente/óptica | Forma y enfoca la imagen; determina el campo visual | Telecéntrica o estándar; distorsión, profundidad de campo | Las mediciones de bordes varían; errores de paralaje en la altura |
| Cámara/sensor | Captura la imagen (barrido de área o lineal) | Resolución, frecuencia de imagen, obturador global o rodante | Desenfoque por movimiento; un orificio circular aparece como una elipse |
| Software de procesamiento | Aplica la lógica de inspección y toma la decisión | Basado en reglas o en aprendizaje profundo; facilidad de uso | Rechazos falsos o defectos no detectados; poca capacidad de adaptación a los cambios |
Modelo de componentes respaldado por A3/automate.org y referencias sobre los fundamentos de la visión artificial.
📐 Nota de ingeniería: cálculo de resolución (estimación de primer orden, no una garantía)
Como estimación aproximada del tamaño mínimo de característica que puede distinguir un sistema de visión artificial, se puede calcular el defecto detectable más pequeño a partir de lo siguiente: tamaño del defecto = campo visual / píxeles del sensor / píxeles por defecto. Por ejemplo, supongamos la noción ampliamente aceptada de que un defecto debe abarcar un mínimo de tres a cinco píxeles para detectarlo y clasificarlo con confianza. Si usamos un sensor de 5 MP con una matriz de 2448 píxeles de ancho y un campo visual de 60-mm, el tamaño mínimo de característica detectable es 60 / 2448 / 3 = 0.073 mm. Con un sensor de 12 MP y una matriz de 4096 píxeles, y el mismo campo visual, podemos obtener una estimación de 60 / 4096 / 3 = 0.044 mm; o, si reducimos el campo visual a 30 mm, el sensor de 5 MP puede alcanzar una resolución máxima estimada de 30 / 2448 / 3 = 0.037 mm. Recuerde que estas cifras son una referencia aproximada y que la capacidad real de resolución depende de la función de transferencia de modulación (MTF) del conjunto de cámara y lente, medida en condiciones de operación típicas, no de las especificaciones de megapíxeles. Recuerde también que un mayor número de megapíxeles reduce la frecuencia de imagen y el nivel de señal de cada píxel.
¿Cuáles son los componentes de un sistema de inspección por visión?
Cuatro elementos principales —iluminación, óptica, sensor/cámara y programa informático— se adquieren, analizan y utilizan como una unidad. Ya existe una especificación común para la calidad de las cámaras, independiente del proveedor: las normas internacionales (ISO 12232-1:2024, ISO 24942) establecen un procedimiento normalizado para medir las características de las cámaras (eficiencia cuántica, ruido de lectura, rango dinámico, etc.) con base en los métodos definidos por EMVA 1288.Tipos de sistemas de inspección por visión: 1D, 2D, 3D y cámara inteligente o PC
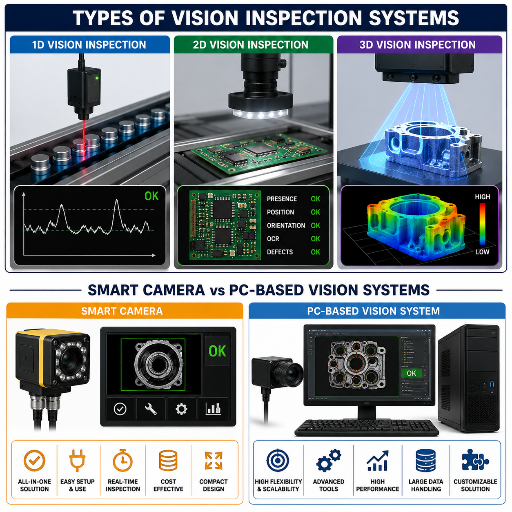 Hay dos maneras de clasificar los sistemas de inspección por visión: según cómo capturan las imágenes (1D, 2D, 3D) y según dónde se realiza el procesamiento (arquitectura). Si confunde ambas clasificaciones, podría comprar el sistema equivocado. Primero elija el método de captura y después la arquitectura.
La decisión entre 2D y 3D
Hay una regla de decisión que está por encima de las demás al elegir una solución de captura de imágenes. Aplique 2D cuando el problema se encuentre en el plano de la imagen: rozaduras, detección de componentes faltantes, inspección de impresión, lectura de códigos de barras y dimensiones en el plano. Es más rápido y económico, y sigue siendo el sistema más instalado. Sin embargo, recurra a 3D en cuanto el defecto dependa de una variable «Z»: altura, profundidad, volumen, coplanaridad e incluso deformación. Considere un terminal de componente levantado, una pieza de plástico moldeada sin llenar por completo la matriz, un recipiente abollado o la selección de piezas en un contenedor, que requiere conocer el objeto en las seis direcciones del movimiento. La visión 3D requiere capturar un mapa de profundidad o una nube de puntos adicional mediante alguna variante de escaneo 3D, como triangulación láser, luz estructurada, estéreo o tiempo de vuelo, lo que aumenta el precio y el costo del sistema para obtener estos datos adicionales; pero su adopción crece más rápido, al mismo tiempo que los robots y las tolerancias cada vez menores obligan a trabajar en una región que no puede observarse solo en dos dimensiones. Las cámaras de escaneo lineal cubren el otro eje: construyen una imagen de alta resolución de material en banda (películas, láminas, papel o electrodos) que avanza a velocidad; una cámara bidimensional nunca puede captar todo el ancho a la vez. Con un sistema de cámara lineal se construye una imagen del 100% de una banda que se mueve a cientos de metros por minuto.| Arquitectura | Dónde se realiza el procesamiento | Ventajas | Aplicación más adecuada |
|---|---|---|---|
| Cámara inteligente | Integrado en la carcasa de la cámara | Fácil de implementar, económica, compacta y robusta | Una verificación específica y bien definida en un entorno estable |
| Sensor integrado de visión | Controlador compacto o tarjeta GPU (Jetson/FPGA) | Equilibra el rendimiento y el espacio ocupado | Complejidad moderada e integración por parte del fabricante de máquinas |
| Basada en PC | PC industrial que controla varias cámaras | Máxima flexibilidad y capacidad de procesamiento; varias cámaras | Líneas complejas con múltiples tareas; metrología submicrométrica |
Clasificación de arquitecturas A1 series basada en «Smart Cameras vs. PC-Based Machine Vision Systems» de A3/automate.org.
Qué inspeccionan los sistemas de visión: clases de defectos y métodos de detección
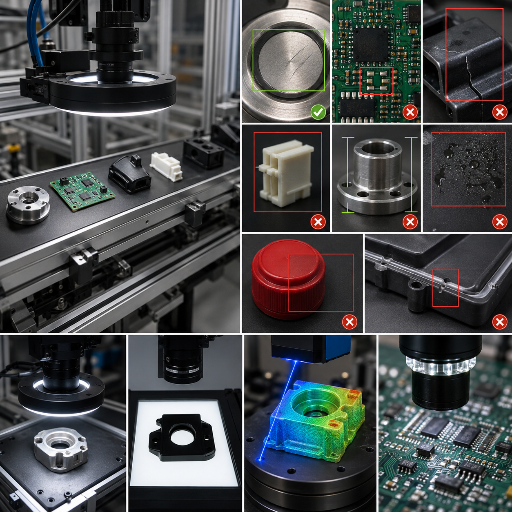 Elija una solución que reduzca las quejas (que deje de enviar piezas defectuosas), no una lista de defectos. El sistema de visión puede abordar toda la variedad de defectos ópticos, y el método determina el tamaño mínimo razonable de cada uno, no la cámara. La siguiente figura muestra las clases típicas, sus métodos de inspección habituales y el tamaño mínimo detectable:
| Clase de defecto/inspección | Captura/método | Tamaño mínimo detectable habitual |
|---|---|---|
| Rayón/grieta/rebaba superficial | Iluminación de campo oscuro (ángulo bajo) | Subpíxel por contraste; ~0.05–0.1 mm habitualmente |
| Dimensiones/tolerancia (metrología) | Lente telecéntrica y retroiluminación | precisión de unos pocos µm; inferior a un µm en perfilómetros 3D |
| Presencia/ausencia de una característica | Silueta con retroiluminación o barrido de área | A escala de característica (orificio, pin, clip, sello) |
| Código y caracteres (código de barras, OCR/OCV) | Barrido de área de alta resolución e iluminación difusa | A escala de carácter/celda; ~99.99% de precisión de lectura |
| Verificación de color/tono | Cámara a color e iluminación de domo | Clase de tono |
| Ensamble/posicionamiento | Visión coaxial con barrido de área o 3D | A escala de componente; colocación submilimétrica hasta ~0.1 mm |
| Material extraño/contaminación | Campo oscuro y clasificación con IA | ~0.1 mm o más |
| Calidad de la unión soldada | Perfilado desde varios ángulos o en 3D | A escala de unión; criterios IPC-A-610 Class 3 |
| Defecto de borde (astillado/muesca/rotura) | Retroiluminación y herramientas de borde subpíxel | ~0.05 mm |
Las cifras de medición son del orden de las de Moore (por ejemplo, el Keyence IM-8000 alcanza una precisión de 3.9 m y una repetibilidad de 0.5 m en condiciones controladas, etc.). Falta una cita para las lecturas de OCR/OCV.
¿La visión 3D y el barrido lineal detectan defectos en la superficie de cilindros?
Esto aplica a la inspección cilíndrica; en estos casos, es necesario combinar varios métodos para detectar todos los defectos de la pieza inspeccionada. Al sincronizar la cámara de barrido lineal con la pieza giratoria, se crea una vista plana de una superficie curva para que no se pase por alto ningún rayón al cambiar el área de inspección. La inspección 3D puede añadir información sobre la diferencia de altura entre la superficie de la pieza y la marca de inspección impresa, que las inspecciones con cámaras estándar no pueden identificar porque una superficie plana 2D no permite distinguir esa información. La combinación de imágenes de barrido lineal con un perfil 3D de la superficie de la pieza permite identificar eficazmente objetos redondos y detectar defectos como abolladuras, rebabas en la superficie o anomalías en la geometría general que las cámaras estándar pueden pasar por alto. Como se explicó antes, lo importante sigue siendo iluminar correctamente la superficie: no se trata de qué tan pequeño puede verse un defecto, sino de cómo verlo.Inspección óptica automatizada (AOI): el caso especial de las PCB y la electrónica
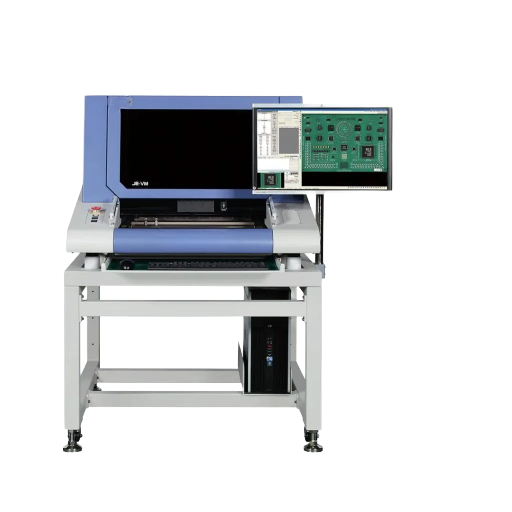
La industria electrónica utiliza el término inspección óptica automatizada (AOI) para referirse a la inspección por visión de las placas de circuito impreso. AOI significa inspección óptica automatizada y es un proceso de inspección muy utilizado en la industria de PCB. Es un sector propio, dedicado a detectar defectos pequeños, densos y estandarizados, como puentes de soldadura, componentes tombstone, componentes faltantes o terminales levantados, correspondientes a las clases aceptadas de IPC-A-610. Como segmento, el mercado de AOI mueve cientos de millones de dólares anuales. Las estimaciones de 2024 para esta categoría de inspección suelen rondar los $850 million, según la firma analista, y AOI es una de las tecnologías de inspección de más rápido crecimiento ante la reducción continua del paso entre componentes, hasta 0.3mm para piezas 0201, y el requisito de cero defectos en dispositivos electrónicos automotrices y médicos.
Una fuente importante de confusión para quienes compran AOI es el costo: un «sistema AOI» puede referirse a opciones de precio económico o a otras muchas veces más costosas. La escala de costos de AOI que se muestra aquí presenta los niveles de precios de AOI a lo largo de la línea AOI e indica los tipos de defectos que se abordan en cada etapa.| Nivel | Ubicación | Defectos que detecta | Costo relativo |
|---|---|---|---|
| AOI de escritorio/fuera de línea | Banco de trabajo, muestreo por lote | Presencia/ausencia, colocación general, soldadura básica | Inicial |
| AOI 2D en línea | En la línea SMT, 100 % de las placas | Componentes, polaridad, soldadura con paso de 0.4 mm, OCR | Medio |
| AOI 3D en línea | En la línea SMT, con detección de altura | Volumen de soldadura, coplanaridad, terminales levantados, componentes tombstone | Alto |
Los niveles varían; el costo exacto de su sistema de inspección depende de las dimensiones de la placa, los requisitos de tiempo de ciclo y los detalles de integración.
Visión basada en reglas o en aprendizaje profundo (IA): cuándo conviene cada opción
La visión artificial también tiene su propia falacia de «reglas frente a IA». En realidad, se trata de tareas distintas, y la respuesta normalmente no es elegir una u otra. La visión artificial clásica (basada en reglas) mide elementos definidos y ofrece la solución rápida, precisa y explicable que se necesita para medir dimensiones o realizar pruebas claramente definidas y repetibles. El aprendizaje profundo resulta especialmente útil con superficies muy variables o difusas, difíciles de procesar mediante algoritmos. Sin embargo, también hay distintos enfoques de aprendizaje profundo. Los supervisados, que reconocen defectos específicos, requieren cientos o miles de imágenes etiquetadas por categoría de defecto. Los métodos no supervisados se entrenan solo con ejemplos de piezas buenas e identifican anomalías; son mucho más convenientes cuando los defectos son escasos, impredecibles o aún no se han observado.
✔ La visión basada en reglas es la mejor opción cuando…
- La inspección se basa en la medición dimensional y requiere un umbral claro de aceptación o rechazo.
- Se necesita velocidad, determinismo y resultados explicables.
- Hay pocas piezas de referencia sin defectos y son uniformes.
- Un auditor necesita una explicación precisa del motivo por el que se rechazó una pieza específica.
⚠ La visión con aprendizaje profundo es la mejor opción cuando…
- Las superficies varían (son orgánicas, texturizadas o cosméticas) y las reglas se vuelven frágiles.
- Se dispone de un volumen suficientemente grande de imágenes (o, en el caso de la detección de anomalías, solo se proporcionan muestras «buenas») para entrenar un modelo.
- El conjunto de defectos es difuso o cambia con el tiempo.
- Sin embargo, tenga cuidado: el desempeño en una prueba de referencia no se puede trasladar de manera confiable a un entorno de producción real si varían la iluminación o los productos.
Cómo elegir un sistema de inspección por visión artificial: evaluación de 7 preguntas
 La gran mayoría de los proyectos de visión artificial que fracasan se debe a que el problema no se definió adecuadamente. Para asegurarse de hacer las preguntas correctas antes de contactar a los proveedores, responda esta evaluación gratuita de 7 preguntas. Sus respuestas se traducirán directamente en decisiones clave de diseño sobre cámaras, iluminación, arquitectura y software.
| # | Pregunta | Qué determina la respuesta |
|---|---|---|
| 1 | ¿Qué defectos deben detectarse (la lista real)? | Geometría y método de iluminación para cada defecto |
| 2 | ¿Cuál es el tamaño mínimo del defecto? | Resolución, campo de visión y óptica |
| 3 | ¿Cuántas piezas por minuto? | Frecuencia de cuadros de la cámara, obturador y arquitectura |
| 4 | ¿El defecto está en el plano (2D) o implica altura/volumen (3D)? | Captura de imágenes 2D o 3D (consulte la línea de decisión anterior) |
| 5 | ¿El defecto está bien definido o es variable? | Sistema basado en reglas, aprendizaje profundo o híbrido |
| 6 | ¿Cómo se integra (PLC, MES, aceptación/rechazo)? | E/S, protocolos, manipulación y registro de datos |
| 7 | ¿Fabricarlo, comprar una solución estándar o diseñarlo a medida? | Tipo de proveedor (consulte el panorama más adelante) |
Costos y panorama de proveedores: Cognex, Keyence, integradores y fabricantes OEM a medida
Los precios de los sistemas de visión suelen ser opacos por diseño: las marcas prémium rara vez publican sus listas de precios. Sin embargo, el costo depende de unos pocos factores que usted puede estimar: la cantidad de tipos de defectos y estaciones de inspección, la precisión requerida, la tasa de producción, si el algoritmo se basa en reglas o en aprendizaje profundo y el alcance de la integración. Máquinas de inspección por visión artificial que parecen idénticas pueden cotizarse con diferencias de 2-3x, según el tipo de proveedor. Los proveedores de visión ofrecen sistemas de inspección óptica y soluciones de inspección más amplias para distintas aplicaciones, por lo que dos productos comercializados como «soluciones de visión» pueden diferir mucho en capacidad y precio.| Tipo de proveedor | Ejemplos / modelo | Más adecuado para |
|---|---|---|
| Marcas de cámaras inteligentes | Sistemas de visión Cognex y Keyence | Inspecciones estándar, implementación rápida y asistencia sólida |
| Integradores de sistemas | Integradores locales o regionales | Modernizaciones con equipos de varios proveedores y combinación de equipos existentes |
| Plataformas de visión con IA | Proveedores de software de aprendizaje profundo | Superficies variables, detección de anomalías y herramientas de etiquetado |
| Fabricantes OEM a medida | Fabricantes de máquinas no estándar | Celdas de inspección diseñadas a medida para sus piezas |
¿Cognex o Keyence: cuál es mejor?
No hay un ganador universal, y cualquier guía que proclame uno está vendiendo algo. Los profesionales de la comunidad r/PLC lo dicen claramente: ambos hacen prácticamente lo mismo y, «sin importar la marca, se necesita una iluminación adecuada del sistema y del entorno». Como regla práctica basada en la experiencia de campo, Keyence suele destacar por su facilidad de uso y puesta en marcha llave en mano, mientras que Cognex es la opción preferida para aplicaciones completas de aprendizaje profundo y los trabajos más exigentes. La elección depende de la lista de defectos, la experiencia de su equipo con visión artificial y el alcance de la integración; precisamente, de las siete preguntas anteriores.💡 Consejo profesional
Pida a cada proveedor que demuestre la detección en sus piezas antes de firmar. El retorno de la inversión de los sistemas de nivel básico puede ser rápido: en un caso de Control Engineering muy citado, un sistema Teledyne DALSA de USD 9,500 instalado en Polaris Industries redujo los desperdicios en 23% y permitió recuperar la inversión en unas dos semanas laborales; sin embargo, la mayoría de las implementaciones integradas tienen un plazo de recuperación de la inversión de 18-36 meses. Un precio inicial bajo rara vez significa un costo total menor.
La realidad de la implementación: por qué se estancan los proyectos de visión y cómo reducir el riesgo
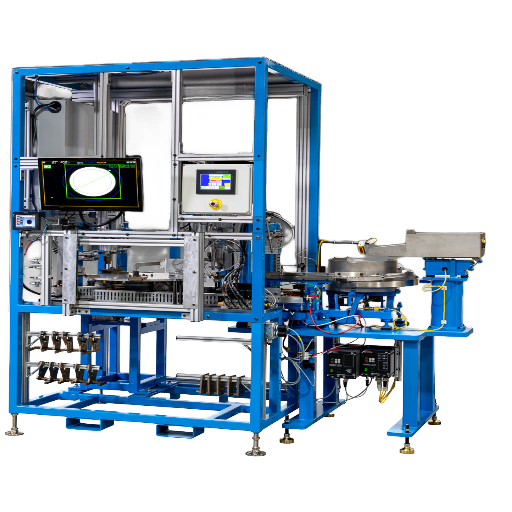 Esta es la incómoda realidad de la inspección por visión artificial: lo difícil no es comprar el sistema, sino lograr que funcione en una línea real y mantenerlo en funcionamiento. Los proyectos se estancan durante la implementación con mucha más frecuencia de la que fracasan en una demostración, y casi siempre se debe a una discrepancia entre el sistema y la pieza real, la iluminación o la variación de productos, no a una cámara deficiente. A3 lo plantea directamente: los sistemas de inspección por visión artificial son complejos y deben implementarse correctamente para obtener beneficios a largo plazo. Esta secuencia reduce los riesgos y resiste las exigencias de la producción:
Secuencia para reducir los riesgos de implementación de visión artificial
- Primero, cree una biblioteca real de defectos. Recopile imágenes de ejemplos de los defectos reales (y de piezas buenas) que debe detectar: el aprendizaje profundo los necesita y, a partir de ellos, se establecen los umbrales basados en reglas.
- Valide la iluminación en piezas reales, no en representaciones gráficas. Defina la geometría de iluminación para su pieza antes de elegir la cámara: un defecto de 0.1mm que se ve claramente con iluminación de campo oscuro puede desaparecer con iluminación de campo claro. Por eso, la precisión obtenida en una prueba de referencia no se traslada si la iluminación es incorrecta.
- Demuestre la capacidad de detección antes de la aprobación final. Realice pruebas de aceptación en fábrica (FAT) y pruebas de aceptación en sitio (SAT) con sus piezas reales, como lo exige el control documentado de liberación de ISO 9001:2015 Clause 8.6.
- ¡No califique la demostración, califique la medición! El estudio de Gage R&R de atributos/análisis de sistemas de medición (consulte el manual MSA de AIAG) verificará que el sistema coincida con el estándar y consigo mismo, independientemente de quién lo opere: operadores, equipos, turnos, etc. (la mayoría de los programas considera aceptable una concordancia de atributos superior a 90%). Especifique la métrica de eficacia que aceptará, en lugar de un porcentaje redondo.
- No se deje engañar por un alcance de cumplimiento más amplio. En las industrias reguladas, el único resultado de cumplir con USP, «GO» o una certificación ISO es obtener un permiso obligatorio o registrar una máquina nueva. Aun así, cualquier mecanismo de resguardo de máquinas, robot o prensa mecánica incorporados al sistema de visión artificial requerirá resguardos conforme a OSHA 29 CFR 1910.212.
Dimensionamos la iluminación y la óptica según el peor defecto del cliente, demostramos la capacidad de detección en sus piezas reales y solo entonces obtenemos su aprobación. Una hoja de especificaciones que proporciona un único valor de precisión y no indica la tasa de rechazos falsos solo cuenta la historia a medias. Por eso, proporcionamos ambos valores y ajustamos el sistema al nivel de calidad de la línea.” — Equipo de ingeniería de ZEUEE, visión artificial y automatización no estándarUna vez más, la experiencia de ZEUEE se demuestra en la construcción, no en el folleto: nuestras más de 150 patentes en nueve sectores industriales para celdas de visión disponen la iluminación antes que la cámara y confirman la detección en su producto. Por ejemplo, en producción, uno de nuestros sistemas CCD de medición del diámetro de pines puede detectar defectos de .1mm a una tasa de apenas 25 piezas por minuto. Esa misma disciplina se extiende a los equipos de ensamble en las etapas anteriores y a los equipos de prueba en las etapas posteriores del proceso, si su proyecto también incluye automatización de inspección de conectores y sistemas de pruebas automatizadas.
Hacia dónde se dirige la inspección por visión artificial: IA, 3D y procesamiento en el borde (2026)
En la inspección por visión artificial, el factor más importante para una compra hoy es el cambio del enfoque: de sistemas de reglas escritos manualmente y codificados de forma rígida a algoritmos de aprendizaje automático, y no solo el tamaño del mercado que acapara titulares. Tres tendencias explican este cambio. La primera es la creciente adopción del aprendizaje profundo, que aborda aplicaciones en las que la visión basada en reglas históricamente tenía dificultades: superficies cosméticas, orgánicas y con variaciones naturales (como demuestra el aumento de solicitudes de patentes). La segunda tendencia es el rápido crecimiento de la visión artificial 3D, que supera al mercado general. Su auge se debe al uso de robots, aplicaciones de selección de piezas en contenedores y la demanda de evaluar la altura, la planitud o las piezas deformadas. La tercera tendencia es el avance de la IA en el borde, específicamente en cámaras inteligentes y controladores integrados. Esto descentraliza las decisiones de IA: la inferencia se ejecuta dentro de la cámara en lugar de hacerlo en un servidor central. Para los clientes, la conclusión práctica es más concreta: «Solicite sistemas que permitan integrar clasificadores de aprendizaje profundo más adelante y asegúrese de que las cámaras o los controladores tengan capacidad disponible para ejecutar IA en el borde. Así no quedarán obsoletos cuando haga la compra en 2026 y su conjunto de defectos haya crecido y cambiado». Las normas cada vez más estrictas sobre cero defectos y trazabilidad, como las de la FDA (DSCSA), la UE (FMD) y los estándares de calidad automotriz más exigentes, impulsan a todo el segmento del mercado hacia la verificación en línea del 100 por ciento, independientemente del algoritmo de IA que se convierta en estándar. De hecho, aunque la tecnología de visión avance hacia el borde, las inspecciones en línea de alta confiabilidad y alta tasa de producción que utilizan visión artificial inteligente ya son fundamentales para casi todas las organizaciones de calidad. (Para quienes trabajan en el sector: el mercado de soluciones de visión artificial se sitúa en las decenas bajas de miles de millones; probablemente crecerá hasta las decenas medias de miles de millones, con un crecimiento anual de 8% a 10%. ¡Así se reconoce su importancia, no se usa como guía de compra!)Preguntas frecuentes
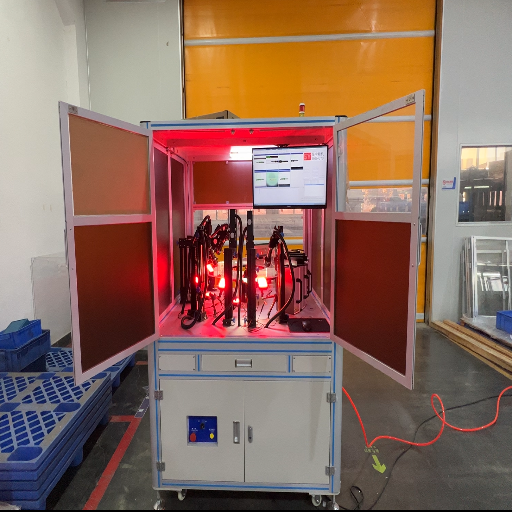
¿Qué son los sistemas de inspección por visión artificial?
Ver respuesta
Los sistemas de visión artificial son instrumentos de inspección automatizados basados en cámaras que revisan los artículos de producción para detectar errores, tamaños, códigos y precisión estructural, sin supervisión humana. Un sistema consta de 4 componentes: iluminación, lente, máquina y procesador. Estos capturan una imagen de un objeto, la analizan según una interpretación de lo que es «correcto» y, con los mismos criterios para todo el lote, determinan su aceptación o rechazo, o realizan una estimación en 10ms para obtener resultados uniformes.
¿Cuáles son los 4 tipos de inspección?
Ver respuesta
En el sector de la manufactura hay cuatro métodos básicos para inspeccionar una pieza durante la producción: inspección de entrada, durante el proceso, del producto terminado y previa a la entrega. En cambio, cuando se habla específicamente de visión artificial, las tareas se clasifican en detección de defectos o anomalías, comparación de tamaños, determinación de la presencia o ausencia de elementos y lectura de códigos de barras o letras. A menudo, un sistema de visión realiza varias de estas tareas a la vez.
¿Cognex o Keyence: cuál es mejor?
Ver respuesta
Ningún modelo ha demostrado ser más eficaz que el otro: ambos resuelven necesidades distintas. Tanto Cognex como Keyence realizan con éxito los mismos tipos esenciales de inspección, y quienes tienen experiencia con visión artificial suelen destacar que proporcionar la iluminación correcta para el producto y elegir un sistema adecuado para la tarea son factores mucho más importantes que el nombre del modelo. Sin embargo, por lo general, Keyence sobresale por su velocidad y sencillez de aplicación, mientras que las fortalezas de Cognex incluyen las aplicaciones completas de aprendizaje profundo y las operaciones de inspección más exigentes. Elija el modelo según sus defectos específicos, sus tasas de procesamiento y la experiencia práctica de su equipo con visión artificial.
¿Cuánto cuesta un sistema AOI?
Ver respuesta
El precio de las inspecciones ópticas automatizadas puede variar en un orden de magnitud completo: los sistemas de escritorio para inspeccionar una muestra son los más económicos; los sistemas SMT que inspeccionan el 100% de las placas y las inspecciones 2D en línea tienen un costo intermedio; la inspección que mide el volumen de la soldadura y los niveles de superficie para comprobar la coplanaridad (en 3D) pertenece a la gama prémium. Sea bajo o alto el costo de la cámara, calcule que la integración, la instalación, la alineación y la capacitación costarán alrededor de 10-25% más. Por ejemplo, en una instalación de alta tecnología que involucra más de una fase, debe prever un costo de instalación mucho mayor que el de la cámara. Calcule los costos según el artículo físico real que se inspeccionará.
¿Qué industrias utilizan sistemas de inspección por visión artificial?
Ver respuesta
Entre las industrias que más los utilizan se encuentran la automotriz, la electrónica y los semiconductores, la farmacéutica y los dispositivos médicos, las bebidas y los alimentos, así como los materiales laminados manufacturados, como películas, papel y electrodos de baterías. Todas dependen de este tipo de soluciones de inspección automatizada para garantizar que los artículos no tengan defectos, asegurar el cumplimiento normativo y dar visibilidad al flujo del proceso, algo muy difícil de conseguir con métodos manuales.
¿Por qué utilizar un sistema de inspección por visión artificial en lugar del control de calidad manual?
Ver respuesta
La razón es la siguiente: los inspectores humanos tienden a cambiar sus criterios de evaluación (por ejemplo, debido a la fatiga), mientras que una máquina de visión mantiene criterios absolutamente uniformes a alta velocidad y registra los datos de forma totalmente automatizada. Por ello, es adecuada para la inspección del 100% de las piezas, en lugar del muestreo.
¿Cómo contribuyen los sistemas de visión a la trazabilidad y al aseguramiento de la calidad?
Ver respuesta
Cada inspección genera un registro detallado con datos como el tipo y la ubicación del defecto, la medición, el valor del código de barras y la marca de tiempo. Esta información se envía directamente al sistema de planta para el seguimiento de la calidad. Así se obtiene trazabilidad auditable y se cumplen requisitos normativos como la serialización de productos farmacéuticos de DSCSA. También se aportan datos fundamentales para mejorar el proceso de manufactura a largo plazo.
Acerca de este análisis
Estas pautas imparciales se basan en estándares de referencia del sector de visión artificial (ISO 12233:2024, EMVA 1288, IPC-A-610), guías de inspección de FDA y USP, MSA de AIAG, referencias de A3 y celdas de visión no estándar de ZEUEE utilizadas en distintos sectores, como la electrónica, la industria automotriz, la medicina y las energías renovables. Las mediciones directas del desempeño de visión y las secuencias de iluminación provienen de equipos fabricados por ZEUEE. El equipo técnico experto de ZEUEE evaluó el artículo.
Referencias y fuentes
- ISO 12233:2024 — Fotografía, captura electrónica de imágenes fijas, resolución y SFR — Organización Internacional de Normalización
- Inspección visual de productos inyectables para detectar partículas visibles — Administración de Alimentos y Medicamentos de EE. UU.
- Serialización conforme a la Ley de Seguridad de la Cadena de Suministro de Medicamentos (DSCSA) — Administración de Alimentos y Medicamentos de EE. UU.
- Hacia la estandarización y uniformidad de las pruebas de partículas visibles — NIST
- Reglamento Delegado (UE) 2016/161 de la Comisión (Directiva sobre medicamentos falsificados) — EUR-Lex
- Automate 2025: actualización de los estándares de visión artificial (EMVA 1288 → ISO 24942) — Control Engineering
- Cámaras inteligentes frente a sistemas de visión artificial basados en PC — A3 / Asociación para el Avance de la Automatización
- US10964004B2 — Método de inspección óptica automatizada con aprendizaje profundo — USPTO / Google Patents
Artículos relacionados
- Sistemas de inspección por visión artificial de ZEUEE: control de calidad con CCD e IA integrado en la celda
- Guía de automatización de líneas de producción: cómo se integra la inspección en la línea
- Guía de máquinas de crimpado de conectores: tipos, selección y calidad
- Guía de máquinas automatizadas de ensamble de cables: componentes, tipos y selección
POR QUÉ ESCRIBIMOS
Acerca de los conocimientos de ingeniería de ZEUEE
ZEUEE comparte guías técnicas basadas en la experiencia real de proyectos de automatización. Desde 2005, diseñamos y fabricamos equipos de automatización no estándar para el ensamble de conectores, la producción de arneses de cables, las líneas robotizadas, la inspección con visión artificial y las mejoras para fábricas inteligentes.
Fundada en 2005
Base de producción de 20,000 m²
120+ especialistas
150+ patentes de I+D
Certificación ISO9001:2015
Perfil de contacto
Empresa
ZEUEE
Correo electrónico
trade@zeuee.com
Teléfono
+86 755 2942 9358
Contacto con ZEUEE
Trending now






