Entre em contato com a Zeyu lntelligent Industrial Company
Como escolher um alimentador flexível: custo das trocas e limites dos alimentadores vibratórios

Um alimentador flexível espalha peças soltas diante de uma câmera, que identifica as peças adequadas para a coleta pelo robô. Escolha esse sistema para famílias de peças que mudam quando a célula completa atende à meta de produção aprovada e o tempo economizado nas trocas compensa o equipamento e a integração adicionais.
Critérios rápidos para escolher
- Compatibilidade com as peças: separar, reconhecer, segurar e posicionar amostras de produção.
- Produção: contar as peças aprovadas na saída da célula durante o tempo total de produção.
- Troca de produto: cronometrar da última peça boa do lote antigo à primeira peça boa do lote novo.
- Custo: comparar células instaladas com o mesmo escopo de fornecimento.
- Aceitação: definir verificações de qualidade independentes e a cobertura dos testes antes de fazer o pedido.
Um alimentador flexível usa movimentos controlados e coleta guiada por visão de máquina para processar diferentes componentes. Seu valor depende da compatibilidade comprovada com as peças, da produção contínua de peças boas e da economia obtida nas trocas.
A alimentação de peças em alta variedade e baixo volume pode justificar um equipamento mais adaptável. Um trabalho estável e de alto volume pode favorecer um alimentador vibratório dedicado. Compare a alimentação e a orientação das peças no processo completo de montagem; o guia de máquinas automatizadas de montagem explica a alimentação, a montagem e a inspeção.
Como funciona um alimentador flexível
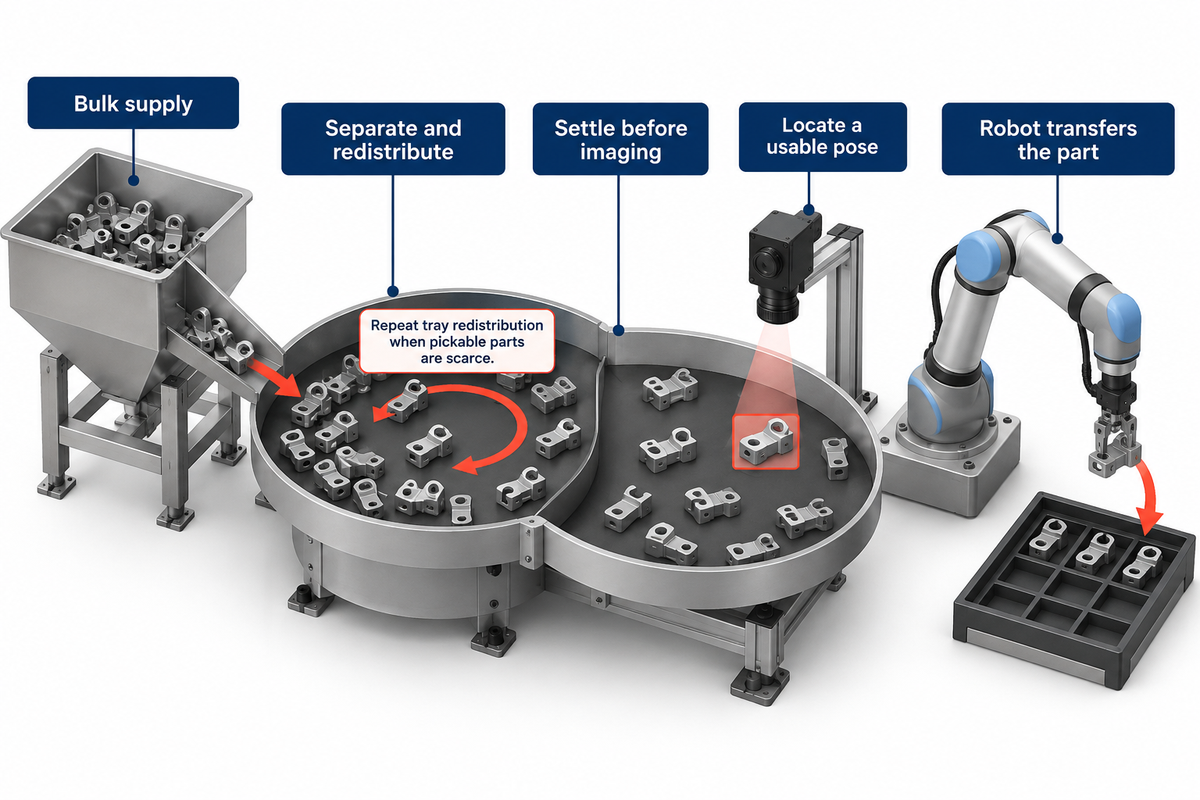
Um sistema de alimentação flexível funciona de modo parecido com espalhar um punhado de botões em uma bandeja para pegar um deles. Movimentos controlados separam e redistribuem os componentes, enquanto um sistema de visão de máquina identifica uma posição adequada e um robô transfere o componente. O alimentador, a câmera e o robô repetem esse ciclo à medida que as peças disponíveis para coleta diminuem. A3 descreve a alimentação flexível guiada por visão de máquina para separar peças a granel.
Como funciona um alimentador automático?
Um alimentador automático fornece componentes à operação seguinte sem que um operador precise posicionar cada peça. Um reservatório reabastece a área de apresentação, enquanto movimentos controlados ou uma pista com formato específico conduzem as peças a uma posição adequada. Sensores sincronizam a entrega com a demanda das etapas seguintes. Em um alimentador flexível, uma câmera guia o robô em vez de uma saída com posição mecanicamente fixa.
A superfície do alimentador pode usar vibração para posicionar as peças. Uma bandeja pode apresentá-las sem que cada componente esteja na orientação final de montagem; a garra pode completar a rotação durante a transferência. Assim, orientar a peça envolve tanto apresentá-la quanto coletá-la e posicioná-la.
A vibração pode atrapalhar a captura de imagem ou a coleta. Quando essas operações não podem ocorrer ao mesmo tempo, o controlador precisa parar o movimento, aguardar a estabilização e, então, capturar uma imagem. Uma sequência clara impede que o robô use coordenadas obtidas antes de uma peça se mover. Esse é um dos motivos pelos quais a velocidade de movimento do alimentador difere da produção da célula.
Na manufatura moderna, sistemas de controle coordenam essas operações de automação. No entanto, ao comprar apenas o módulo de apresentação do sistema de alimentação, ainda será necessário providenciar o robô, a iluminação, a ferramenta na extremidade do braço e o trabalho de integração.
Alimentador flexível ou vibratório: vantagens de cada opção
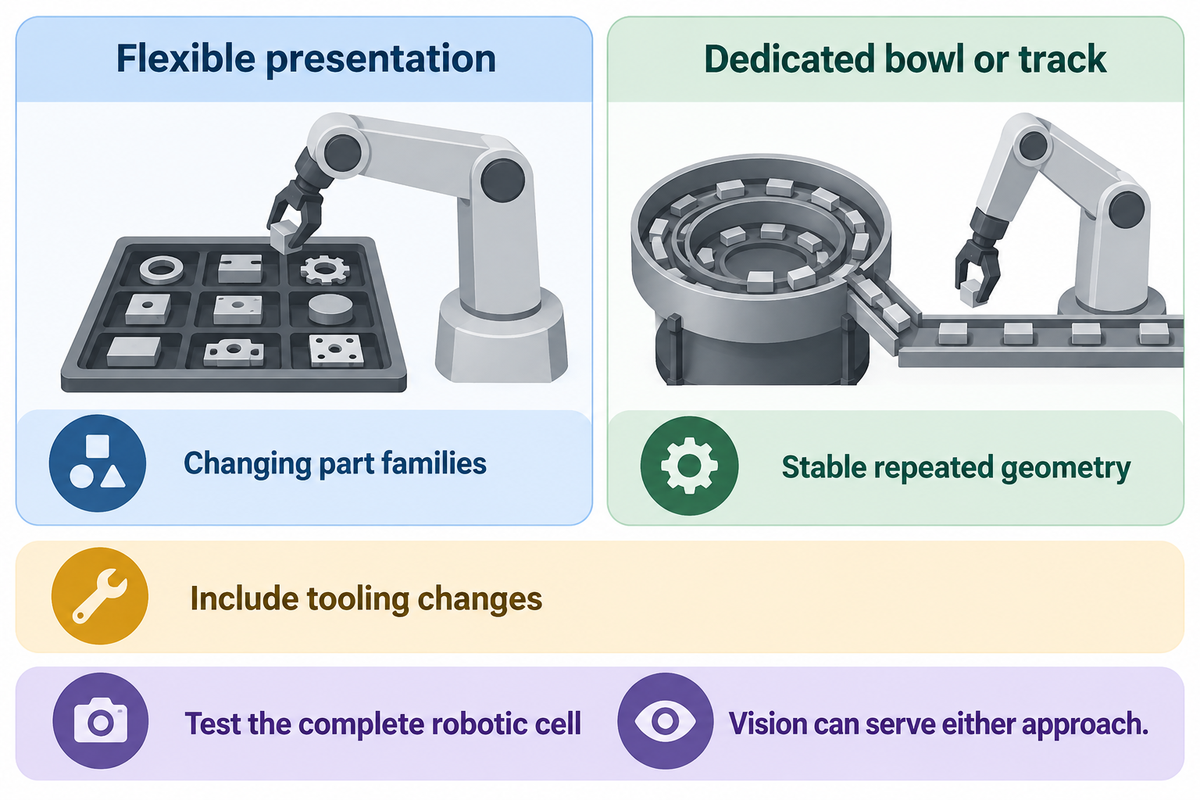
Trocas frequentes de produto favorecem a alimentação flexível quando várias versões podem usar uma mesma superfície e configuração de garra. Um alimentador vibratório dedicado é uma boa opção para uma única peça estável, em alto volume. A escolha depende de quais mecanismos de alimentação foram testados e das mudanças mecânicas necessárias entre os trabalhos. Sistemas com alimentador vibratório e pista equipados com visão de máquina oferecem outras combinações de vantagens e limitações.
Apresentação flexível
- Considere essa opção para famílias de peças que mudam.
- Inclua no orçamento a visão de máquina e a transferência robótica.
- Inclua mudanças na garra e na superfície.
Alimentação vibratória dedicada
- Considere essa opção para peças estáveis e com geometria repetitiva.
- Inclua no orçamento o ferramental da pista específico para as peças.
- Inclua mudanças no ferramental para as diferentes versões.
Alimentadores vibratórios tradicionais usam recursos mecânicos para orientar as peças. Alimentadores vibratórios de cuba também podem usar câmeras e ser programados para rejeitar peças. Um estudo de 2022 da University of Southern Denmark apresentou uma estrutura que combina visão de máquina e guias mecânicas em pistas vibratórias. O mecanismo de rejeição por imagem foi avaliado separadamente em seis formas de peças padrão. A flexibilidade é um grau de adaptabilidade, e não uma divisão simples entre máquinas com e sem câmeras.
| Fator de decisão | Apresentação flexível | Alimentador vibratório ou pista dedicados |
|---|---|---|
| Variedade de produtos | Várias versões testadas | Geometria estável ou pistas dedicadas |
| Trocas de lote | Receita de operação e eventuais mudanças de hardware | Ajustes no ferramental e na pista |
| Orientação final | Coordenada pela visão de máquina e pela garra | O ferramental da pista define a posição de saída |
| Produção necessária | Teste a célula robótica completa | Teste o fornecimento contínuo durante a retirada das peças |
| Peças transparentes | A iluminação e a ambiguidade de posição são fatores importantes | A seleção mecânica pode ajudar |
| Peças emaranhadas | A redistribuição pode não separá-las | O ferramental da pista também pode ter dificuldade |
| Superfícies com acabamento cosmético | Verifique danos por contato e recirculação | Verifique o atrito ao longo da pista |
| Nova versão | Avalie a superfície, a visão de máquina, a garra e o dispositivo de fixação | Avalie o novo ferramental e o esforço de preparação |
| Escopo da compra | Inclua todas as interfaces da célula | Inclua o manuseio na saída e o armazenamento intermediário |
Em linhas que processam um único componente durante todo o turno, a redução do tempo de parada com uma nova solução de alimentação pode importar menos do que a entrega constante. Em lotes curtos, trocas mais rápidas podem ser mais importantes. Mantenha um alimentador vibratório tradicional na comparação até testar as duas configurações com as mesmas peças e a mesma demanda.
Adequação das peças: formato, superfície e visão de máquina
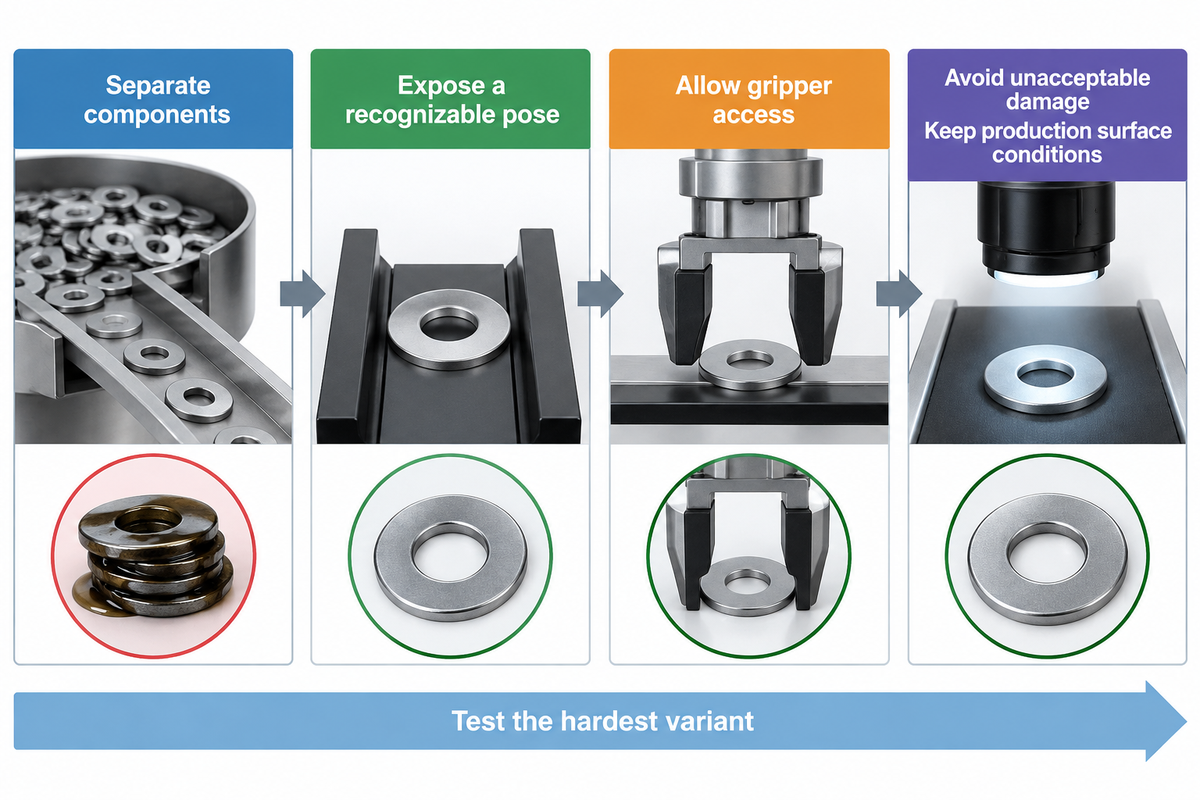
Em geral, os componentes precisam passar por quatro etapas para serem considerados adequados: devem se separar, apresentar uma posição reconhecível, permitir o acesso da garra e resistir ao manuseio sem danos inaceitáveis. Uma câmera pode capturar um contorno que resolve apenas um desses requisitos. Óleo, transparência, encaixe entre peças e geometrias que se prendem umas às outras podem impedir que um componente aparentemente adequado chegue à montagem.
“São necessárias peças de produção durante a etapa de projeto de uma solução de visão de máquina”
A pesquisa do NIST sobre percepção identifica diversos fatores que afetam a percepção robótica, incluindo o material e o acabamento superficial dos componentes. Uma silhueta pode mostrar uma borda, mas ocultar o detalhe na parte superior que diferencia duas orientações. A iluminação precisa destacar o detalhe necessário para a próxima etapa do processo.
Qual alimentador flexível é o melhor?
Escolha em conjunto a plataforma de produção, a iluminação e a garra para a família de peças; depois, escolha a célula completa que atenda aos requisitos de produção aprovada e custo das trocas. Comece pela versão de produção mais difícil e pelas condições da superfície. Uma bandeja maior não ajuda se os detalhes da peça estiverem inacessíveis ou se as peças grudarem umas nas outras.
| Condição da peça | Dificuldade provável | Resposta na seleção |
|---|---|---|
| Componentes planos e opacos | A sobreposição oculta as bordas | Observe a separação e a quantidade de peças disponíveis para coleta |
| Peças moldadas transparentes | Pouco contraste ou superfícies ocultas | Compare a iluminação com o detalhe necessário |
| Metal refletivo | O brilho muda conforme a posição | Use o acabamento de produção nos testes de captura de imagem |
| Arruelas finas | Empilhamento e aderência | Verifique coletas duplas após o reabastecimento |
| Molas e ganchos | Peças que se prendem umas às outras | Avalie a separação antes do trabalho de visão de máquina |
| Peças delicadas | Danos por contato | Inspecione após manuseios repetidos |
| Versões semelhantes | Receita incorreta ou lotes misturados | Verifique a identificação das versões e a remoção das peças restantes |
| Peças complexas | Poucas posições acessíveis para a garra | Valide a folga da garra e o posicionamento |
| Componentes oleosos | Aderência e aparência variável | Inclua nas amostras as condições normais da superfície |
Em dezembro de 2013, um usuário do Practical Machinist descreveu arruelas pequenas, levemente lubrificadas, que grudavam umas nas outras durante uma tarefa de coleta proposta. O usuário tentava combinar diferentes conjuntos de arruelas, e informar apenas um diâmetro não resolvia o problema. Durante a discussão, alguém interpretou a espessura mínima das arruelas como 0.06″; quem fez a pergunta corrigiu o valor para 0.006″. Reduzir a espessura dez vezes mudou bastante a discussão. A lição das amostras é preservar as condições em que as arruelas são produzidas e identificar a versão fina correta. Além disso, conte separadamente as arruelas coletadas em duplicidade ou empilhadas.
Uma grande variedade de peças pode usar a mesma plataforma, mas os limites comprovados nos testes precisam incluir as peças mais difíceis da família. Limpar as amostras apenas para uma demonstração remove justamente a condição que o sistema de produção precisa processar.
Produção: conte as peças boas na saída da célula
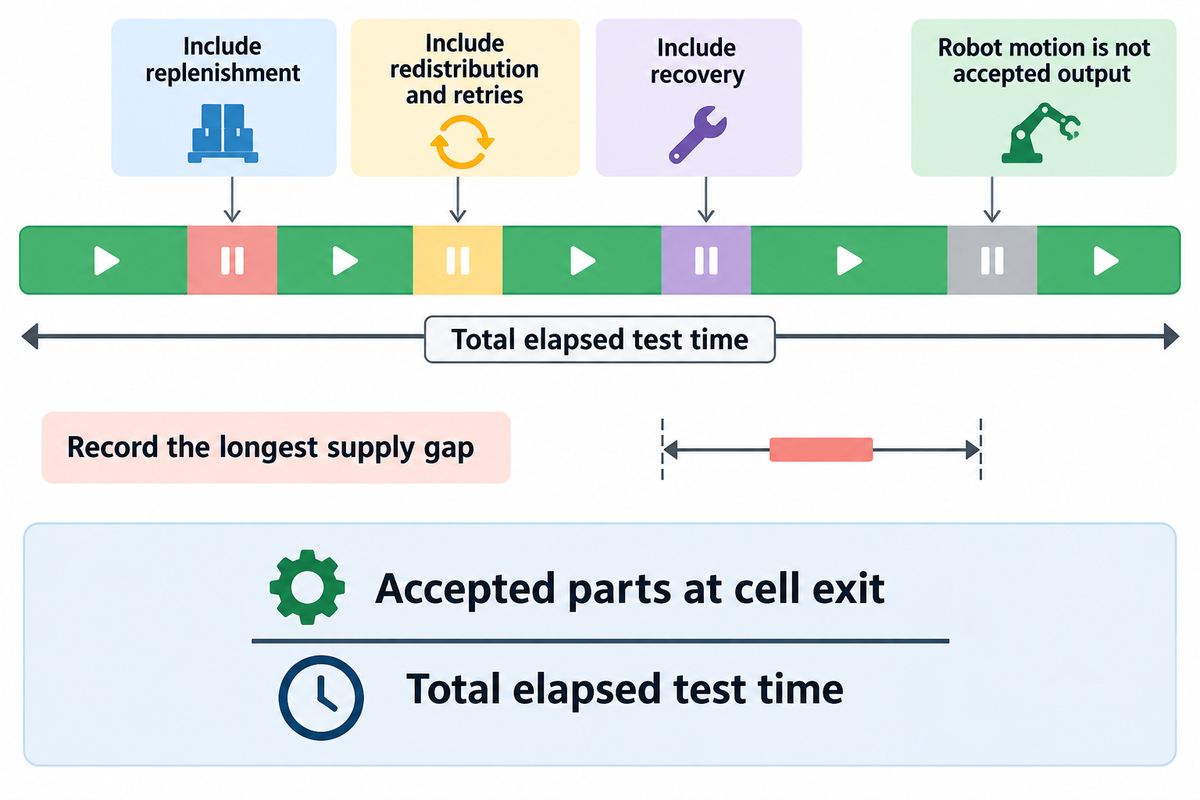
A produção aprovada corresponde ao número de peças boas entregues à próxima operação dividido pelo tempo total decorrido durante o teste. Considere o reabastecimento, a redistribuição, as novas tentativas e a recuperação no cálculo do tempo total. O ciclo do robô, a taxa de detecção da câmera ou outra métrica semelhante descreve uma operação específica do componente; o que importa são as peças corretamente orientadas e prontas para uso.
Cronometragem do reabastecimento à recuperação
A cronometragem do reabastecimento à recuperação acompanha cada interrupção, desde a entrada de material novo no reservatório até o retorno da entrega estável na saída. O reabastecimento pode obstruir a bandeja e dificultar a visualização dos detalhes, além de até provocar uma redistribuição das peças. Registrar a causa de cada pausa pode ajudar a determinar se uma etapa específica é o gargalo.
O tempo de ciclo típico de um alimentador flexível depende de outras operações. Por exemplo, um transportador bloqueado pode impedir a autorização para transferência. A captura de imagem pode ter de aguardar até a superfície ficar imóvel. O movimento do robô pode bloquear o campo de visão da câmera. O posicionamento de uma peça pode ter de aguardar a autorização do equipamento seguinte. Um alimentador não consegue eliminar o atraso causado por um dispositivo de fixação a jusante que já está cheio. O guia de automação de linhas de produção aborda esse problema mais amplo de coordenação.
Considere um exemplo ilustrativo de montagem que exige 20 peças aprovadas/min. Em um teste de seleção de 60 minutos, a célula entrega 1.440 peças aprovadas de forma independente; portanto, a produção observada é de 1.440 ÷ 60 = 24 peças/min. Suponha que o mesmo teste inclua uma pausa de 30 segundos para reabastecimento, outra de 20 segundos para redistribuição e 40 segundos para recuperação. Todas essas pausas estão incluídas no denominador de 60 minutos. Eliminá-las resultaria em uma medida diferente da produção ao longo do tempo decorrido. Ainda assim, a produção média do exemplo supera a meta. A maior interrupção no fornecimento continua sendo importante, sobretudo quando há pouco armazenamento intermediário na estação seguinte. Nesse caso, registre essa interrupção e a média para diferentes níveis de material no reservatório e para as versões mais difíceis, antes de decidir pela aceitação.
O trabalho do NIST sobre métodos de teste de montagem usa a avaliação de tarefas com medições repetidas para aumentar a confiança nos resultados. Incorpore essa abordagem aos requisitos reais de transferência e montagem. Registre orientações incorretas, coletas duplas, peças danificadas e intervenções manuais, mesmo que o robô indique que concluiu o movimento.
Flexibilidade e escalabilidade são decisões de compra diferentes. Mais linhas de produção ou estações de trabalho em paralelo podem aumentar a capacidade, mas também exigem mais controles, espaço no piso e trabalho de manutenção. O aumento da produção só tem valor se o processo seguinte e a demanda puderem aproveitá-lo.
Custo das trocas: calcule o custo de toda a célula de alimentação
O custo da célula completa inclui o alimentador, o robô, a visão de máquina, a garra, os controles e o comissionamento. Compare esse escopo instalado com a alternativa e calcule o valor das horas úteis economizadas por ano. Trocas rápidas só geram retorno financeiro se o tempo recuperado reduzir horas de trabalho pagas ou produzir itens vendáveis em uma operação com restrição de capacidade.
Segundo a definição de troca rápida da NIST MEP, o tempo vai da última peça boa do lote atual até a primeira peça boa do lote seguinte. Carregar a receita de operação ocupa apenas parte desse intervalo. A retirada do lote, a troca do ferramental mecânico, as verificações da câmera e a primeira montagem aprovada ainda podem fazer parte do caminho crítico.
Um preço histórico ilustra a importância do escopo: a Automation World informou em 30 de novembro de 2020 que o Flex-Bot da Engineered Vision custava a partir de USD 75.000, incluindo programação e instalação. O pacote incluía um robô, visão de máquina, equipamento de alimentação, ferramental e controles. Esse anúncio de produto, feito naquela data, pertence à Engineered Vision; para a comparação atual, solicite cotações recentes com escopos equivalentes.
Planilha para calcular o valor financeiro das trocas
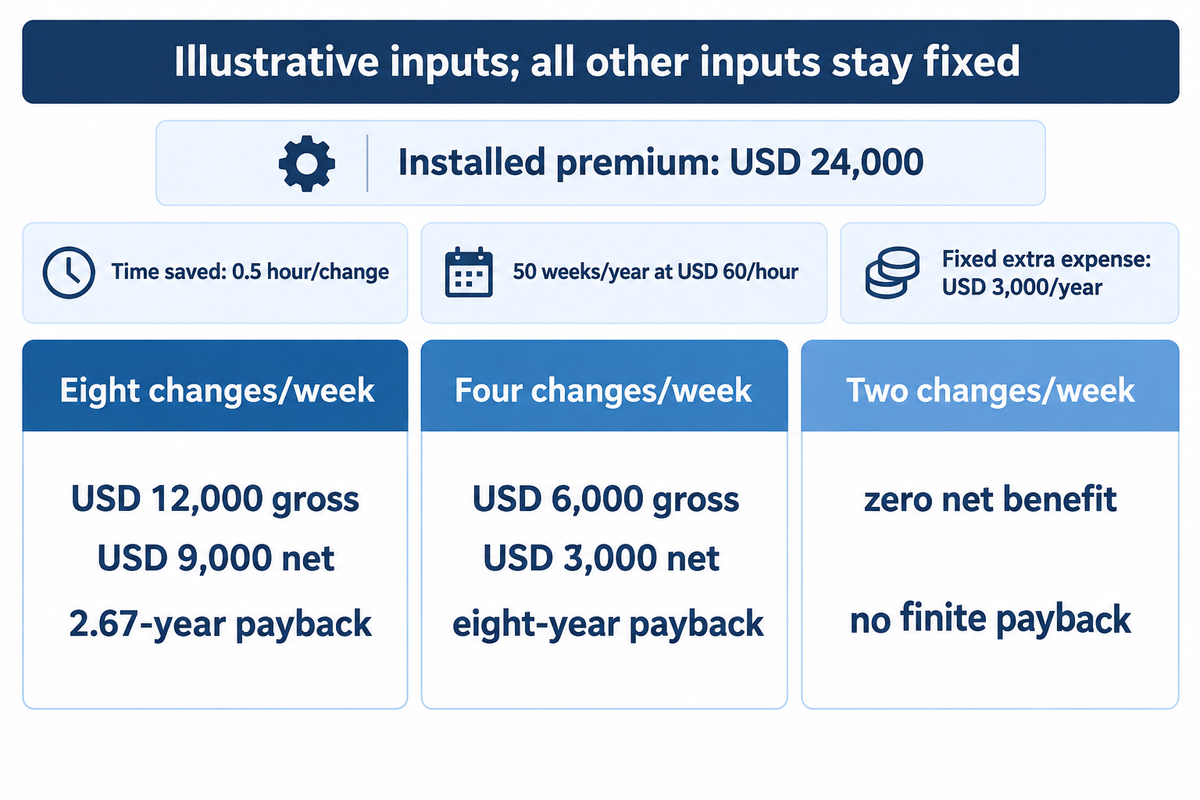
Para este cálculo ilustrativo, considere um custo incremental de USD 24.000 pela célula instalada, oito trocas/semana, 0.5 hora economizada por troca, 50 semanas de operação/ano e um valor realizável de USD 60/hora. As despesas adicionais anuais de operação e suporte são de USD 3.000/ano. Esses valores são premissas de planejamento, não uma cotação de fornecedor nem um resultado operacional da ZEUEE.
| Dado ou resultado | Valor | Significado |
|---|---|---|
| Custo adicional da célula instalada | USD 24.000 | Célula flexível menos alternativa equivalente |
| Trocas semanais | 8 trocas/semana | Trocas que economizam tempo útil |
| Economia por troca | 0.5 hora/troca | Diferença medida no tempo total da troca |
| Ano de operação | 50 semanas/ano | Programação anual prevista |
| Tempo anual recuperado | 200 horas/ano | 8 × 0,5 × 50 |
| Valor realizável por hora | USD 60/hora | Economia em dinheiro ou valor da capacidade utilizável |
| Valor bruto anual | USD 12.000/ano | 200 × 60 |
| Despesa anual adicional | USD 3.000/ano | Despesa adicional de suporte e operação |
| Benefício líquido anual | USD 9.000/ano | 12.000 − 3.000 |
| Prazo de retorno simples | 2.67 anos | 24.000 ÷ 9.000 |
Agora considere um planejador de produção cuja programação muda de oito para quatro trocas semanais, enquanto todos os outros valores do exemplo permanecem iguais. O tempo recuperado cai para 100 horas/ano, equivalentes a USD 6.000/ano antes da despesa adicional de USD 3.000/ano. O benefício líquido passa a USD 3.000/ano, e o prazo de retorno simples aumenta para oito anos. Com duas trocas/semana, o mesmo cálculo resulta em benefício líquido anual zero e nenhum prazo de retorno simples finito. O equipamento não ficou mais lento; a programação oferece menos oportunidades de recuperar tempo útil. A área financeira também deve evitar a dupla contagem: se o valor de USD 60/hora já considera a capacidade recuperada, contabilizar uma segunda economia de mão de obra pelas mesmas horas exige uma redução real e separada nas despesas.
O prazo de retorno simples não considera financiamento, impostos nem o momento dos fluxos de caixa futuros. Para projetos mais longos, use o modelo de investimento da empresa e uma representação realista das necessidades de produção. Uma promessa de redução do tempo de parada exige uma linha de base medida e uma finalidade identificável para o tempo recuperado.
Integração: robô, garra e sistemas de controle
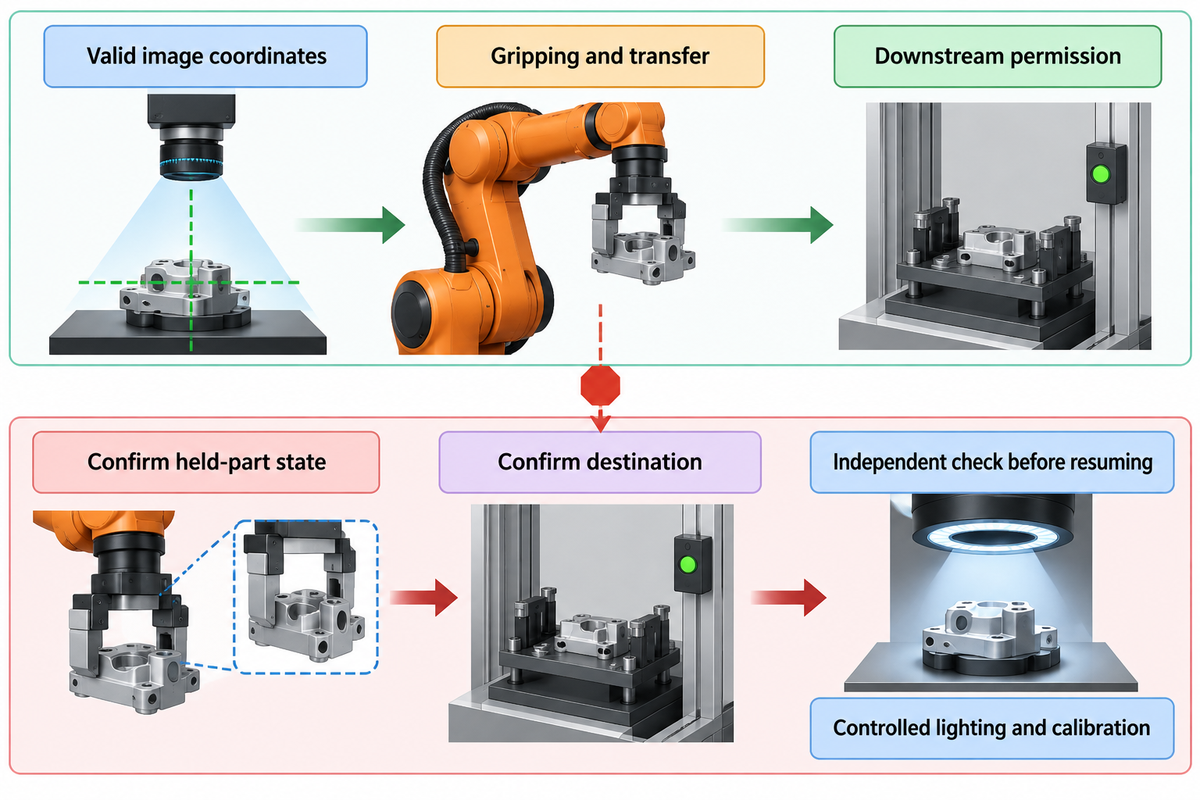
O fluxo de material até o robô precisa ser coordenado com a disponibilidade da peça, as coordenadas válidas da imagem, a operação da garra e a transferência, além da autorização da etapa seguinte. Um sistema de alimentação só funciona se cada controlador souber qual evento inicia a próxima ação e como se recuperar após a interrupção de um ciclo. Defina a sequência de recuperação durante o desenvolvimento do processo normal de automação.
A HMI deve selecionar a receita correspondente do alimentador, da câmera e do robô. Um novo programa pode orientar e alimentar outro componente, mas talvez ainda seja necessário trocar o ferramental específico na garra ou no dispositivo de fixação. Alimentadores flexíveis oferecem um método de apresentação reutilizável; porém, isso não torna automaticamente reutilizáveis todos os processos de produção adjacentes.
Considere uma parada após o robô segurar uma peça, mas antes de posicioná-la. Reiniciar apenas o alimentador pode deixar o controlador sem saber se a peça já entrou na montagem. A sequência exige saber se há uma peça segura na garra, definir seu destino e fazer uma verificação independente antes de retomar a operação automática. O tempo de um ciclo normal pode ocultar o risco de erros. Uma lógica clara de recuperação reduz esse risco.
A tecnologia de visão de máquina na transferência robótica também exige a calibração entre a câmera e o robô e uma iluminação controlada. Reconhecer posições e inspecionar a qualidade do produto acabado são tarefas diferentes; o guia de sistemas de inspeção por visão de máquina explica a etapa de inspeção dessa interface.
A conectividade da Indústria 4.0 pode registrar paradas e mudanças de receita, mas os registros só são úteis quando incluem uma causa e um horário, e não apenas a contagem total de ciclos. Para o escopo de segurança robótica, a ISO 10218-1:2025 trata do robô, enquanto a integração e as aplicações são abordadas na Parte 2. A compatibilidade dos componentes e a aceitação da célula completa exigem avaliações separadas.
Fornecedores e integradores: quem é responsável por cada interface?
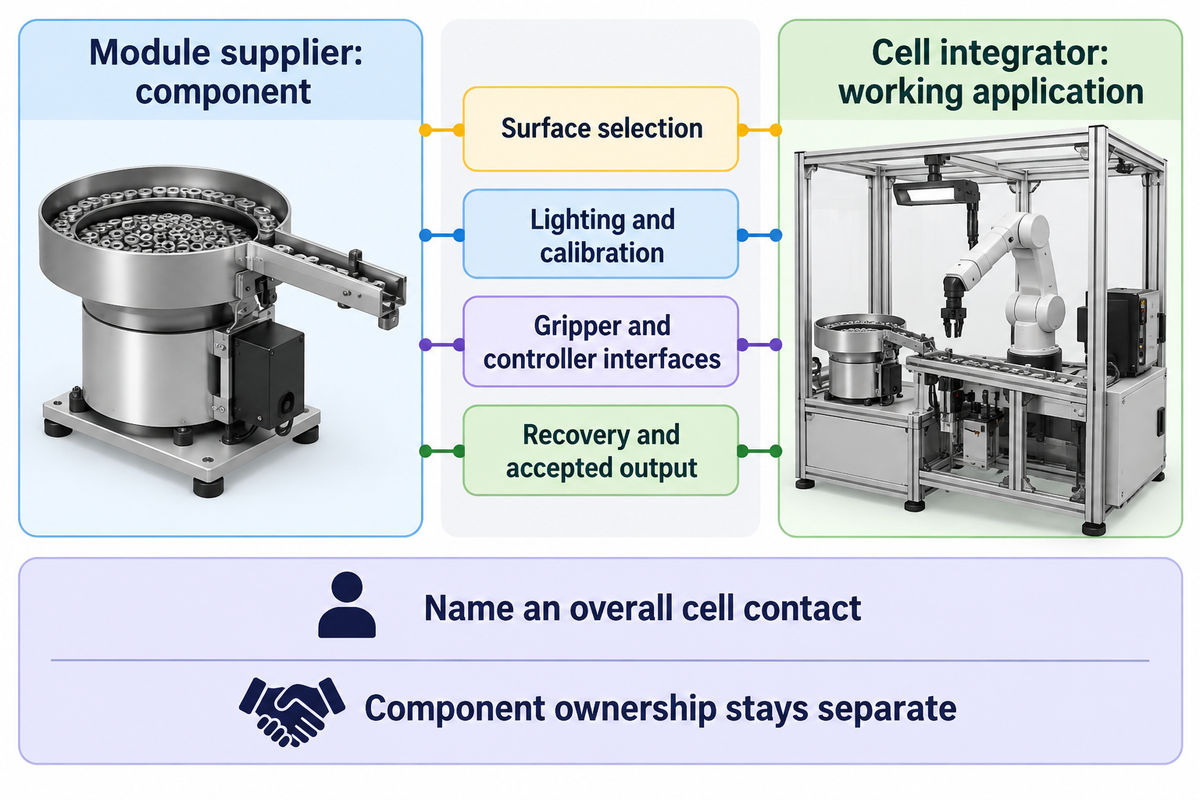
Um fornecedor de módulos fornece um componente, enquanto um integrador de células fornece a aplicação funcional e a entrega. Às vezes, essas funções são exercidas por empresas diferentes; em outras, pela mesma empresa. Defina um responsável para cada transferência de trabalho. Assim, os problemas entre o alimentador, a visão de máquina e o robô terão um caminho claro para diagnóstico e correção.
A descrição de integrador da BARA inclui projeto, fabricação, montagem, programação, instalação e serviço pós-venda, com recursos internos ou externos. O integrador pode usar recursos próprios ou de terceiros. Portanto, a integração vai além de fornecer um módulo de catálogo. Ela não transfere a responsabilidade pela tecnologia dos componentes de outro fabricante.
Mantenha responsáveis identificados para a seleção da superfície, a iluminação e a calibração, a folga da garra, a comunicação entre controladores, a recuperação e a produção final aprovada. Nos sistemas com alimentador flexível, um único contato responsável pela célula completa deve coordenar essas interfaces, mesmo quando diferentes especialistas executam as tarefas.
O equipamento automatizado de montagem da ZEUEE é um ponto de partida para discutir comercialmente a tarefa de alimentação em um projeto de montagem. Determine a solução de alimentação e o escopo de fornecimento necessários e compare as propostas.
Teste de amostras antes de fazer o pedido
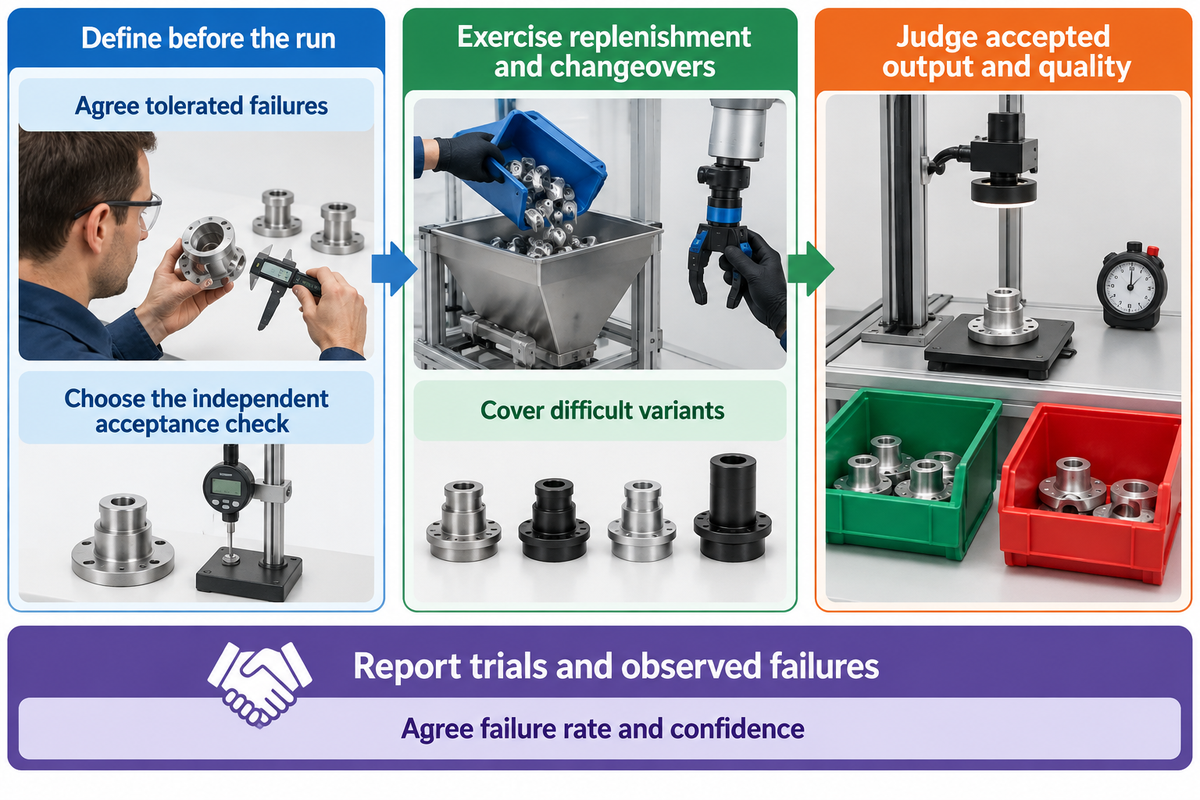
Um teste de aceitação de um alimentador flexível deve medir a produção aprovada e a qualidade das peças, além de comprovar a recuperação em condições semelhantes às da produção. Antes do teste, defina a família de amostras e a duração, o número de falhas toleradas e a verificação independente de aceitação. Faça uma verificação independente e inclua o reabastecimento, as trocas de produto e a operação contínua. Uma demonstração curta só avalia as condições que realmente testa.
Para uma avaliação inicial, um teste de 60 minutos, por exemplo, com uma meta de 20 peças/min permite registrar interrupções. Na avaliação final, a duração do teste deve abranger o padrão real dos lotes, o reabastecimento e as versões mais difíceis. Um teste longo não garante cobertura adequada se as mesmas peças fáceis forem recirculadas repetidamente.
Inclua no teste
- Use as condições normais de superfície da produção.
- Teste níveis baixos no reservatório e o reabastecimento.
- Verifique as peças aprovadas de forma independente.
- Repita a troca completa de produto.
Evite no teste
- Lavar as peças para eliminar um problema normal de aderência.
- Excluir o tempo de recuperação do cálculo da produção total.
- Contar cada movimento concluído como uma peça boa.
- Cronometrar somente a seleção da receita.
Avalie a qualidade por meio de uma inspeção a jusante, um instrumento de medição acordado ou gravações revisadas, independentemente do resultado de sucesso informado pela câmera de alimentação. Inclua também falsos aceites e falsas rejeições. Uma ação de rejeição pode deslocar uma peça boa próxima; por isso, analise o resultado da ação e a classificação da imagem.
Para cada porcentagem de sucesso registrada, informe o número de testes e as falhas observadas. Defina a taxa máxima de falhas e o nível de confiança; em seguida, escolha um plano de amostragem com base nesses valores. A orientação do NIST sobre o método binomial exato diferencia a proporção de sucessos dos limites de confiança e explica por que amostras pequenas ou poucas falhas exigem cautela. O manuseio repetido de um componente também pode causar correlação entre falhas. Nesses casos, cubra diferentes lotes e condições de operação.
Inclua estes campos na especificação de compra: revisão e acabamento da peça; dimensões das versões em mm e massa em g; produção em peças aprovadas/min; maior intervalo sem fornecimento em segundos; número de reabastecimentos; coletas incorretas, não realizadas e duplas observadas; critérios de danos; tempo de intervenção em minutos; e tempo da última peça boa à primeira peça boa na troca de produto. Defina quem inspecionará os resultados e quem corrigirá os problemas caso eles não atendam aos critérios de aceitação.
Para um projeto de montagem proposto à ZEUEE, envie os requisitos da aplicação de montagem ] com peças representativas, demanda de produção e critério de aceitação da etapa seguinte. Discuta como automatizar a tarefa e mantenha visível na cotação o escopo testado.
Perguntas frequentes
Qual é o princípio de funcionamento de um alimentador flexível?
O movimento controlado apresenta componentes soltos para que um robô faça a coleta guiada por visão de máquina.
A superfície espalha e redistribui as peças para que a câmera localize uma posição adequada para a coleta. Em seguida, um robô transfere o componente selecionado, e o movimento recomeça quando restam poucas peças em posições acessíveis. Parte do ferramental mecânico de orientação é substituída por movimento e processamento de imagens, enquanto a garra e a operação seguinte ainda determinam como cada componente chega à montagem.
Quando usar coleta robótica em caixas?
Use a coleta em caixas quando a tarefa exigir retirar as peças diretamente de um recipiente e o acesso às peças empilhadas for viável.
As peças precisam ser reconhecíveis e estar ao alcance da garra enquanto permanecem no recipiente. Primeiro, um alimentador flexível redistribui os componentes sobre uma superfície de apresentação controlada. Compare as duas abordagens com amostras de produção e considerando a posição de entrega necessária. O comportamento das peças a granel, o espaço livre para a garra e a produção contínua de peças aprovadas determinam qual configuração pode realizar a transferência na prática.
O que é um alimentador vibratório de cuba e para que serve?
Um alimentador vibratório de cuba conduz peças a granel por uma trilha moldada até uma saída que as apresenta sempre na mesma posição.
O ferramental específico para cada peça seleciona ou rejeita orientações à medida que os componentes avançam, e uma saída os apresenta para remoção. O ferramental dedicado é útil quando a geometria estável permite uma seleção mecânica confiável. Câmeras também podem inspecionar componentes em uma configuração com cuba ou trilha. Compare a entrega contínua e o esforço para trocar de variante com a solução flexível completa, considerando a mesma demanda da operação seguinte.
Um alimentador pode processar todas as peças de uma família de produtos?
Uma plataforma pode processar várias variantes quando elas se enquadram nos limites de apresentação e coleta já testados.
Mesmo assim, peças de tamanhos diferentes podem exigir outras superfícies, iluminação ou garras. Teste os componentes mais difíceis da família, inclusive os que se encaixam uns nos outros ou grudam, antes de definir que todas as variantes serão processadas em uma única plataforma.
Uma troca mais rápida de receita garante uma troca de produção mais rápida?
Selecionar outra receita agiliza uma etapa; a troca completa também inclui o ferramental e a aprovação da primeira peça.
Retire o lote anterior, troque a garra ou o dispositivo de fixação, se necessário, confirme a configuração de aquisição de imagens e produza uma nova montagem aprovada. Meça o intervalo entre a última peça aprovada do lote anterior e a primeira peça aprovada do novo lote, mantendo as mesmas condições de equipe e materiais. Vantagens importantes, como trocas rápidas, geram retorno financeiro quando a diferença medida libera trabalho remunerado ou capacidade de produção limitada.
É preciso substituir o robô para processar uma nova peça?
Muitas vezes, o robô pode ser mantido se seu alcance, capacidade de carga e movimentos continuarem adequados à nova tarefa.
Pode ser necessário trocar a garra, a iluminação, a superfície de apresentação ou o dispositivo de fixação. Avalie esses itens em conjunto antes de considerar a introdução de vários tipos de peças uma mudança apenas de software.
Quais resultados dos testes devem constar na especificação de compra?
Inclua a produção de peças aprovadas, as falhas de qualidade, as interrupções, a recuperação e os resultados da troca completa.
Especifique as revisões testadas, as condições das superfícies de produção e os níveis do alimentador. Registre a quantidade de amostras, as falhas permitidas e a meta de confiança acordada. Identifique a verificação independente das peças boas e o período de observação. Esses critérios relacionam o desempenho da produção automatizada à célula entregue, em vez de se limitarem a uma demonstração isolada do alimentador.
Os métodos de comparação combinam exemplos de engenharia relevantes e exemplos ilustrativos para planejamento. Os produtos dos fornecedores, as pesquisas e as opiniões citadas são atribuídos aos respectivos responsáveis.
Referências e fontes
- NIST: desempenho de percepção de sistemas robóticos.
- NIST: métricas de desempenho e métodos de teste para montagem.
- NIST MEP: produção enxuta e melhoria de processos, troca rápida.
- NIST Dataplot: limites exatos de confiança binomial.
- A3: visão geral da visão de máquina em robótica, julho de 2013.
- Haugaard e colaboradores: pesquisa sobre alimentadores com armadilhas para visão de máquina, 2022.
- David Miller, Automation World: reportagem sobre Flex-Bot, novembro de 2020.
- ISO: catálogo público e escopo da ISO 10218-1:2025.
- Automate UK / BARA: visão geral do padrão para integradores de robôs.
Artigos relacionados
POR QUE ESCREVEMOS
Sobre os insights de engenharia da ZEUEE
A ZEUEE compartilha guias técnicos baseados na experiência de projetos reais de automação. Desde 2005, projetamos e fabricamos equipamentos de automação não padronizados para montagem de conectores, produção de chicotes elétricos, linhas robotizadas, inspeção por visão de máquina e modernização de fábricas inteligentes.
Fundada em 2005
Base de produção de 20.000 m²
120+ especialistas
150+ patentes de P&D
Certificada ISO9001:2015
Perfil de contato
Empresa
ZEUEE
E-mail
trade@zeuee.com
Telefone
+86 755 2942 9358
Entre em contato com a ZEUEE
Posts relacionados
Em alta agora