Kontaktieren Sie Zeyu lntelligent Industrial Company
Flexible Zuführung auswählen: Umrüstkosten und Grenzen von Schwingfördertöpfen

Eine flexible Zuführung verteilt lose Werkstücke vor einer Kamera, damit diese geeignete Werkstücke für die Roboteraufnahme erkennen kann. Sie eignet sich für wechselnde Werkstückfamilien, wenn die komplette Zelle den geforderten Gutteilausstoß erreicht und die eingesparte Umrüstzeit die zusätzlichen Kosten für Ausrüstung und Integration rechtfertigt.
Prüfpunkte für die schnelle Auswahl
- Werkstücktauglichkeit: Produktionsmuster vereinzeln, erkennen, greifen und ablegen.
- Ausstoß: Gutteile am Zellenausgang über die gesamte Produktionszeit zählen.
- Umrüstung: Zeit vom letzten Gutteil des alten Auftrags bis zum ersten Gutteil des neuen Auftrags messen.
- Kosten: installierte Zellen mit identischem Lieferumfang vergleichen.
- Abnahme: unabhängige Qualitätsprüfungen und Prüfumfang vor der Bestellung vereinbaren.
Eine flexible Zuführung nutzt kontrollierte Werkstückbewegungen und bildverarbeitungsgesteuerte Roboteraufnahme, um wechselnde Komponenten zu handhaben. Ihr Nutzen hängt von geprüfter Werkstückkompatibilität, dauerhaftem Gutteilausstoß und spürbaren Einsparungen bei der Umrüstung ab.
Bei hoher Variantenvielfalt und kleinen Stückzahlen kann sich zusätzliche flexible Ausrüstung lohnen. Bei stabiler Fertigung großer Stückzahlen kann ein dedizierter Schwingfördertopf vorteilhaft sein. Vergleichen Sie Zuführung und Ausrichtung der Werkstücke im gesamten Montageprozess. Der umfassendere Leitfaden zu automatisierten Montagemaschinen erläutert Zuführung, Montage und Prüfung.
So funktioniert eine flexible Zuführung
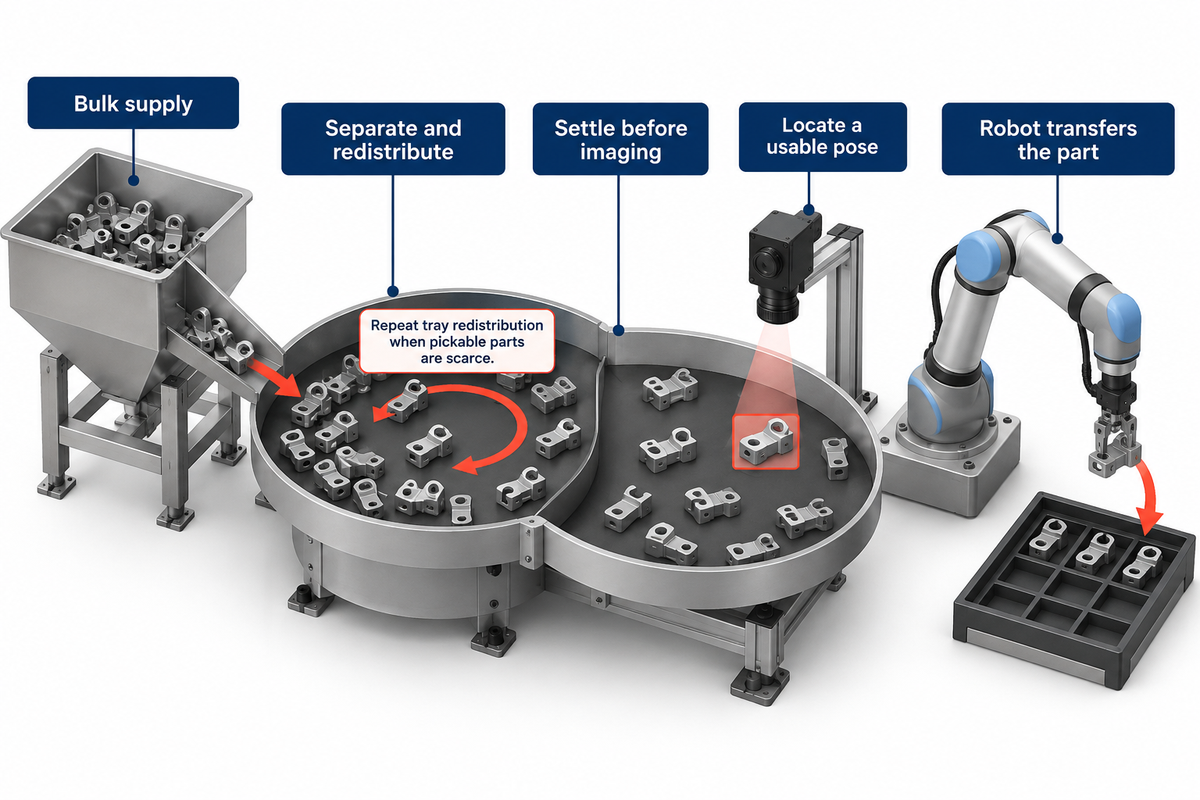
Eine flexible Zuführung funktioniert ähnlich, als würde man eine Handvoll Knöpfe auf einem Tablett verteilen, um einen davon aufzunehmen. Kontrollierte Bewegungen vereinzeln und verteilen die Komponenten neu. Ein Bildverarbeitungssystem erkennt eine geeignete Lage, und ein Roboter übernimmt die Komponente. Zuführung, Kamera und Roboter wiederholen diesen Ablauf, sobald weniger aufnehmbare Werkstücke verfügbar sind. A3 beschreibt bildverarbeitungsgesteuerte flexible Zuführung zur Vereinzelung von Schüttgut.
Wie funktioniert eine automatische Zuführung?
Eine automatische Zuführung versorgt den nächsten Prozessschritt mit Komponenten, ohne dass eine Bedienperson jedes Teil einzeln einlegt. Ein Bunker füllt den Bereitstellungsbereich nach, während eine kontrollierte Bewegung oder eine geformte Führung die Teile in eine geeignete Position bringt. Sensoren stimmen die Bereitstellung auf den Bedarf der nachgelagerten Prozesse ab. Bei einer flexiblen Zuführung führt eine Kamera den Roboter statt eines mechanisch festgelegten Auslasses.
Die Zuführfläche kann die Werkstücke durch Vibration in Position bringen. Ein Tablett kann Teile präsentieren, ohne jede Komponente bereits in ihrer endgültigen Montagelage auszurichten; der Greifer kann diese Drehung während der Übergabe übernehmen. Die Werkstückausrichtung umfasst somit sowohl die Bereitstellung als auch das Greifen und Ablegen.
Vibration kann die Bildaufnahme oder das Greifen stören. Wenn sich diese Vorgänge nicht überlagern lassen, muss die Steuerung die Bewegung stoppen, das Abklingen der Schwingung abwarten und anschließend ein Bild aufnehmen. Eine klare Abfolge verhindert, dass der Roboter Koordinaten verwendet, die vor einer Werkstückbewegung erfasst wurden. Deshalb weicht die Bewegungsgeschwindigkeit der Zuführung vom Ausstoß der Zelle ab.
Moderne Automatisierung in der Fertigung nutzt Steuerungssysteme, um diese Abläufe zu koordinieren. Mit dem Kauf des Präsentationsmoduls der Zuführung müssen jedoch noch Roboter, Beleuchtung, Endeffektor und Integrationsarbeiten ergänzt werden.
Flexible Zuführung oder Schwingfördertopf: Wo liegen die Vorteile?
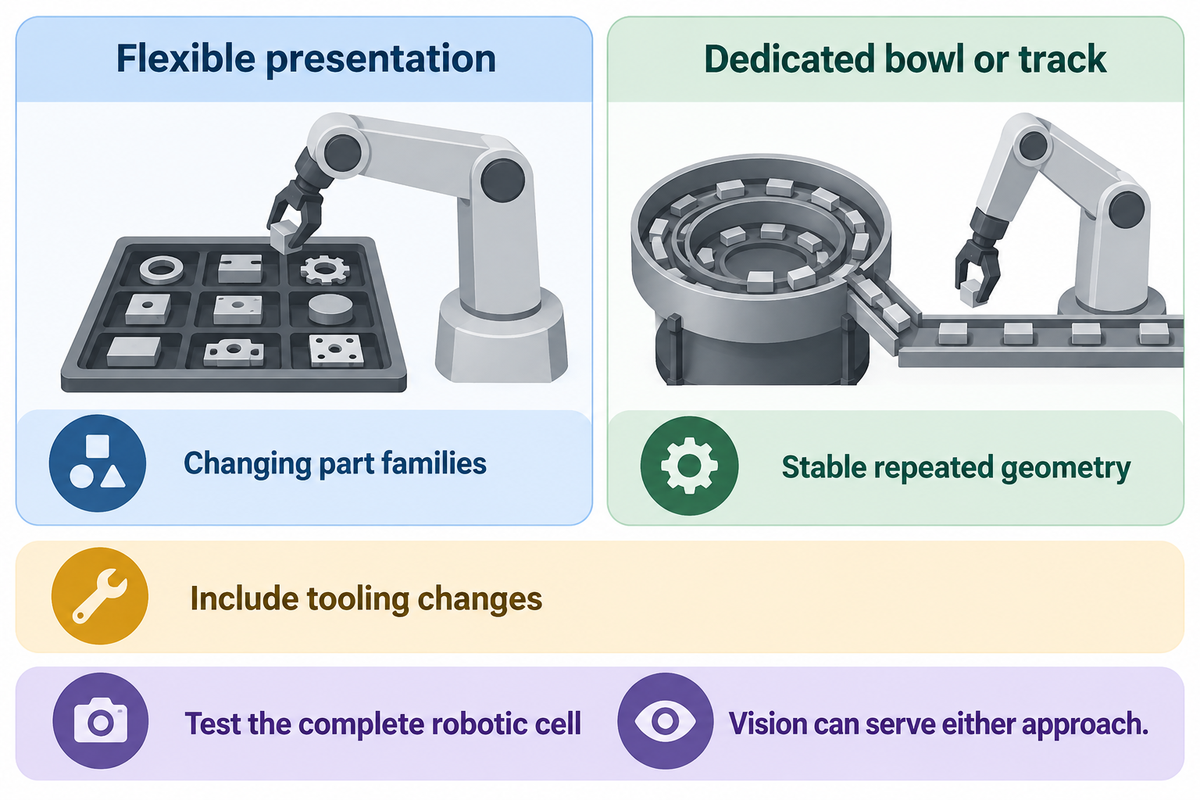
Häufige Produktwechsel sprechen für eine flexible Zuführung, wenn sich mehrere Varianten mit einer geeigneten Zuführfläche und Greiferanordnung handhaben lassen. Bei einem stabilen Einzelteil mit hoher Stückzahl ist ein dedizierter Schwingfördertopf oft eine gute Wahl. Entscheidend ist, welche Zuführmechanismen geprüft wurden und welche mechanischen Änderungen bei einem Auftragswechsel nötig sind. Schwingförderer und Führungsschienen mit Bildverarbeitung bieten weitere Alternativen und Kompromisse.
Flexible Bereitstellung
- Für wechselnde Werkstückfamilien in Betracht ziehen.
- Kosten für Bildverarbeitung und Roboterübergabe einplanen.
- Änderungen an Greifer und Zuführfläche berücksichtigen.
Dedizierte Schwingförderung
- Für gleichbleibende Geometrien in Betracht ziehen.
- Kosten für werkstückspezifische Führungselemente einplanen.
- Werkzeugänderungen für Varianten berücksichtigen.
Herkömmliche Vibrationszuführungen nutzen mechanische Elemente, um Werkstücke auszurichten. Auch Schwingförderer können mit Kameras ausgestattet und so programmiert werden, dass sie Werkstücke aussortieren. Eine Studie der University of Southern Denmark aus dem Jahr 2022 stellte einen Ansatz vor, der Bildverarbeitung mit mechanischen Vereinzelungselementen auf Vibrationsschienen kombiniert. Der bildbasierte Aussortiermechanismus wurde separat anhand von sechs grundlegenden Werkstückformen bewertet. Flexibilität bezeichnet einen Grad der Anpassungsfähigkeit und ist keine einfache Unterscheidung zwischen Maschinen mit und ohne Kameras.
| Entscheidungsfaktor | Flexible Bereitstellung | Dedizierter Schwingfördertopf oder Führungsschiene |
|---|---|---|
| Produktmix | Mehrere geprüfte Varianten | Gleichbleibende Geometrie oder dedizierte Führungsschienen |
| Chargenwechsel | Prozessrezept und gegebenenfalls Hardwareänderungen | Anpassungen an Werkzeugen und Führungsschienen |
| Endgültige Ausrichtung | Bildverarbeitung und Greifer stimmen sie aufeinander ab | Werkzeuge der Führungsschiene legen die Ausgabeposition fest |
| Erforderlicher Ausstoß | Komplette Roboterzelle testen | Kontinuierliche Bereitstellung unter Entnahmebedingungen testen |
| Transparente Werkstücke | Beleuchtung und Mehrdeutigkeit der Lage sind entscheidend | Mechanische Sortierung kann helfen |
| Verhakende Werkstücke | Eine Neuverteilung löst sie möglicherweise nicht voneinander | Auch Werkzeuge der Führungsschiene können Probleme bereiten |
| Sichtflächen | Schäden durch Kontakt und Rückführung prüfen | Abrieb entlang der Führungsschiene prüfen |
| Neue Variante | Zuführfläche, Bildverarbeitung, Greifer und Spannvorrichtung bewerten | Neuen Werkzeugbedarf und Rüstaufwand bewerten |
| Umfang der Beschaffung | Alle Schnittstellen der Zelle berücksichtigen | Handhabung am Auslass und Pufferung berücksichtigen |
Bei Fertigungslinien, die während einer Schicht nur ein Bauteil verarbeiten, kann eine gleichmäßige Bereitstellung wichtiger sein als die reduzierte Stillstandszeit durch eine neue Zuführung. Bei kleinen Chargen kann eine schnellere Umrüstung stärker ins Gewicht fallen. Berücksichtigen Sie einen herkömmlichen Schwingfördertopf so lange im Vergleich, bis beide Lösungen mit denselben Werkstücken und derselben Nachfrage geprüft wurden.
Werkstücktauglichkeit: Form, Oberfläche und Bildverarbeitung
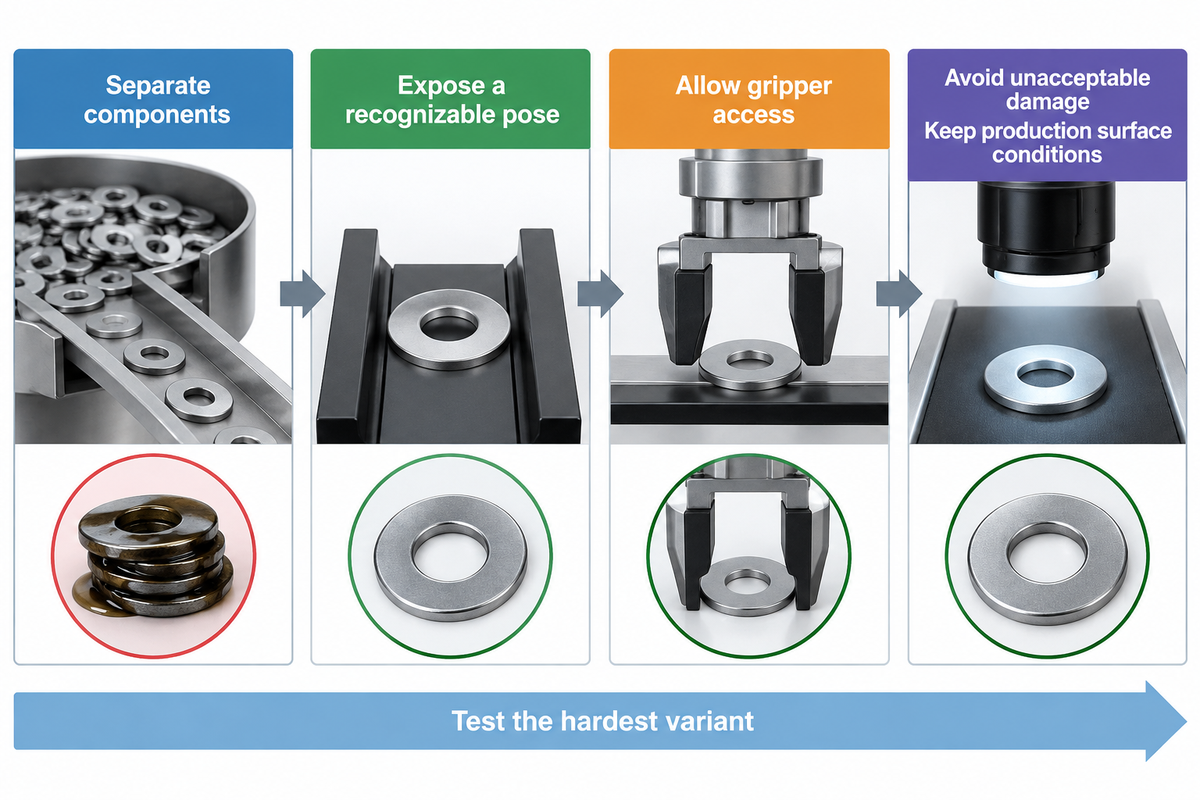
Damit Komponenten geeignet sind, müssen in der Regel vier Bedingungen erfüllt sein: Sie müssen sich vereinzeln lassen, eine erkennbare Lage aufweisen, für den Greifer zugänglich sein und die Handhabung ohne unzulässige Beschädigung überstehen. Eine Kamera kann eine Kontur erfassen, womit jedoch nur eine dieser Anforderungen erfüllt ist. Öl, Transparenz, ineinanderliegende oder verhakende Geometrien können verhindern, dass eine scheinbar geeignete Komponente die Montage erreicht.
„Für die Entwurfsphase einer Bildverarbeitungslösung werden Werkstücke aus der laufenden Produktion benötigt“
Die Forschung des NIST zur Wahrnehmung nennt verschiedene Faktoren, die die Roboterwahrnehmung beeinflussen, darunter Material und Oberflächenbeschaffenheit der Komponenten. Eine Silhouette kann eine Kante sichtbar machen, zugleich aber das obere Merkmal verdecken, anhand dessen sich zwei Ausrichtungen unterscheiden lassen. Die Beleuchtung muss das für den nächsten Prozessschritt erforderliche Merkmal sichtbar machen.
Welche flexible Zuführung ist die beste?
Plattform, Beleuchtung und Greifer müssen gemeinsam für die jeweilige Werkstückfamilie aus der Produktion ausgewählt werden. Anschließend wird die komplette Zelle bestimmt, die den geforderten Gutteilausstoß und die Umrüstkosten erfüllt. Zuerst sollten die anspruchsvollste Produktionsvariante und ihr Oberflächenzustand ausgewählt werden. Ein größeres Tablett hilft nicht, wenn die Werkstückmerkmale unzugänglich sind oder die Teile aneinander haften.
| Werkstückzustand | Mögliche Schwierigkeit | Auswahlmaßnahme |
|---|---|---|
| Flache, undurchsichtige Komponenten | Überlappungen verdecken Kanten | Vereinzelung und Anteil aufnehmbarer Werkstücke beobachten |
| Transparente Formteile | Geringer Kontrast oder verdeckte Flächen | Beleuchtung anhand des benötigten Merkmals vergleichen |
| Reflektierendes Metall | Blendung verändert sich je nach Lage | Bei Bildversuchen die produktionsübliche Oberflächenbeschaffenheit verwenden |
| Dünne Unterlegscheiben | Stapeln und Anhaften | Doppelaufnahmen nach dem Nachfüllen prüfen |
| Federn und Haken | Ineinandergreifen | Vereinzelung vor der Bildverarbeitung bewerten |
| Empfindliche Werkstücke | Beschädigung durch Kontakt | Nach wiederholter Handhabung prüfen |
| Ähnliche Varianten | Falsches Prozessrezept oder vermischte Chargen | Variantenidentifikation und Leeren der Anlage prüfen |
| Komplexe Werkstücke | Wenige zugängliche Greiflagen | Freiraum für den Greifer und Platzierung validieren |
| Ölige Komponenten | Anhaften und verändertes Erscheinungsbild | Muster im üblichen Oberflächenzustand belassen |
Im Dezember 2013 beschrieb ein Nutzer auf Practical Machinist kleine, leicht geölte Unterlegscheiben, die bei einer geplanten Greifaufgabe aneinander hafteten. Der Nutzer wollte verschiedene Kombinationen von Unterlegscheiben zusammenführen; die Angabe eines einzelnen Durchmessers reichte als Beschreibung des Problems nicht aus. In der Diskussion las ein Antwortender die Mindestdicke der Scheiben als 0.06″; der Fragesteller korrigierte sie auf 0.006″. Die zehnfache Anpassung der Dicke veränderte die Diskussion erheblich. Die Lehre aus dem Beispiel: Den Zustand der Unterlegscheiben so belassen, wie sie in der Produktion anfallen, und die richtige dünne Variante identifizieren. Außerdem doppelt aufgenommene oder gestapelte Scheiben gesondert zählen.
Viele verschiedene Werkstücke können dieselbe Plattform nutzen, doch der geprüfte Bereich muss auch die schwierigen Teile der Familie umfassen. Werden Muster für eine Vorführung eigens gereinigt, entfällt genau der Zustand, den das Produktionssystem verarbeiten muss.
Durchsatz: Gutteile am Zellenausgang zählen
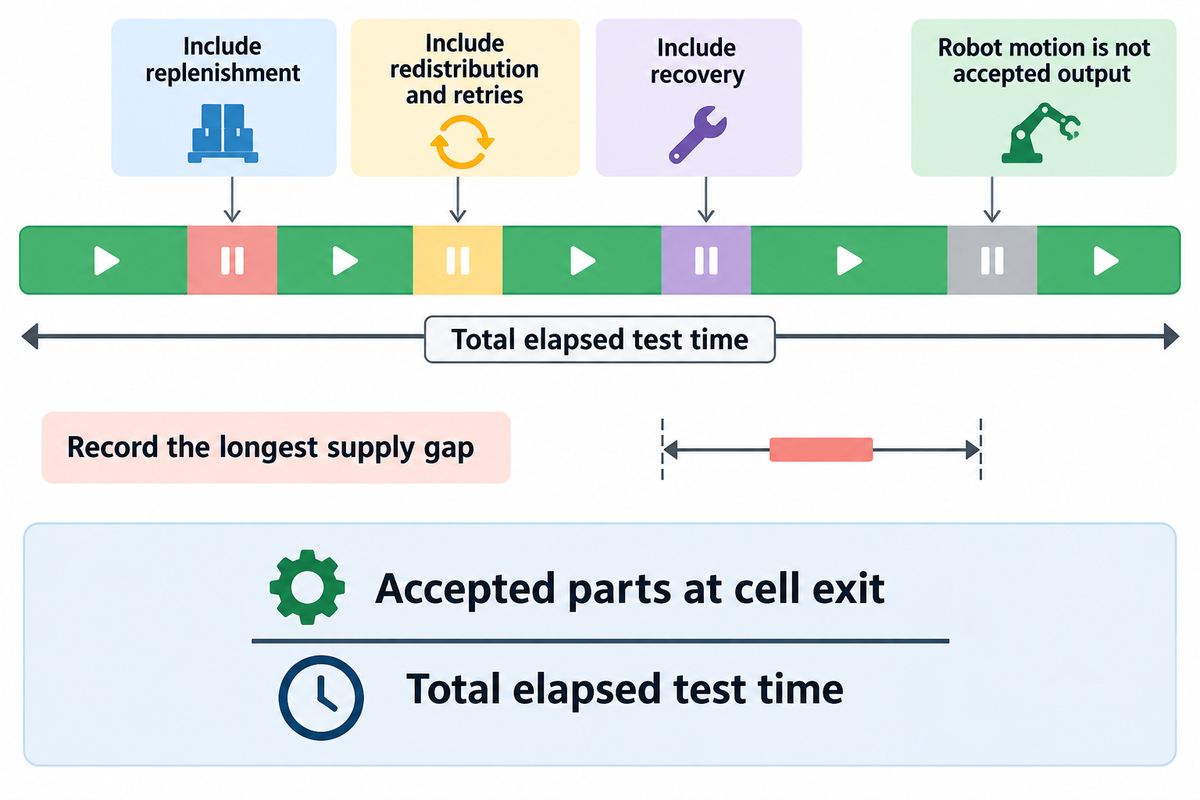
Der Gutteilausstoß entspricht der Anzahl guter Werkstücke, die dem nächsten Prozessschritt bereitgestellt werden, geteilt durch die gesamte verstrichene Prüfzeit. Berücksichtigen Sie beim Ermitteln der Gesamtzeit das Nachfüllen, die Neuverteilung, erneute Greifversuche und die Wiederherstellung des Betriebs. Die Roboterzykluszeit, die Erkennungsrate der Kamera und ähnliche Kennzahlen beschreiben einzelne Prozessschritte. Entscheidend sind korrekt ausgerichtete und einsatzbereite Werkstücke.
Die Zeit vom Nachfüllen bis zur stabilen Bereitstellung
Die Zeit vom Nachfüllen bis zur stabilen Bereitstellung erfasst jede Unterbrechung: vom Einfüllen frischen Materials in den Bunker bis zur Rückkehr einer stabilen Bereitstellung am Auslass. Nachfüllen kann das Tablett verdecken und Merkmale schwer erkennbar machen oder sogar eine Neuverteilung auslösen. Werden die Ursachen jeder Unterbrechung protokolliert, lässt sich möglicherweise feststellen, welcher Schritt den Prozess begrenzt.
Die Taktzeit einer flexiblen Zuführung hängt üblicherweise von mehreren Abläufen ab. Beispielsweise kann ein blockierendes Förderband die Übergabefreigabe verhindern. Die Bildaufnahme muss unter Umständen warten, bis sich die Oberfläche nicht mehr bewegt. Eine Roboterbewegung kann die Sicht der Kamera blockieren. Beim Ablegen eines Werkstücks muss möglicherweise die Freigabe nachgelagerter Anlagen abgewartet werden. Eine Zuführung kann die Verzögerung durch eine volle nachgelagerte Spannvorrichtung nicht beseitigen. Der Leitfaden zur Automatisierung von Fertigungslinien behandelt diese umfassendere Koordinationsaufgabe.
Betrachten wir als Beispiel einen Montageauftrag mit einem Bedarf von 20 Gutteilen/min. Während eines 60-minütigen Prüflaufs liefert die Zelle 1.440 unabhängig geprüfte Gutteile. Ihr gemessener Ausstoß beträgt somit 1.440 ÷ 60 = 24 Teile/min. Nehmen wir an, derselbe Prüflauf umfasst eine 30-sekündige Pause zum Nachfüllen, eine 20-sekündige Pause zur Neuverteilung und eine 40-sekündige Erholungsphase. All diese Pausen sind in den 60 Minuten enthalten. Werden sie herausgerechnet, ergibt sich ein anderer Wert als der Ausstoß über die verstrichene Produktionszeit. Der durchschnittliche Ausstoß dieses Beispiels übertrifft jedoch den Zielwert. Die längste Lücke in der Materialbereitstellung bleibt relevant, besonders wenn die nachgelagerte Station nur über einen kleinen Puffer verfügt. Erfassen Sie in diesem Fall neben dem Durchschnitt auch diese Versorgungslücke bei verschiedenen Füllständen des Bunkers und schwierigen Varianten, bevor Sie über die Abnahme entscheiden.
Die Arbeiten des NIST zu Prüfverfahren für die Montage nutzen eine aufgabenbezogene Bewertung wiederholter Messungen, um die Aussagekraft zu erhöhen. Übertragen Sie diesen Ansatz auf Ihre konkreten Anforderungen an Übergabe und Montage. Erfassen Sie falsche Ausrichtungen, Doppelaufnahmen, beschädigte Werkstücke und manuelle Eingriffe, auch wenn der Roboter meldet, dass er die Bewegung abgeschlossen hat.
Flexibilität und Skalierbarkeit sind unterschiedliche Beschaffungsentscheidungen. Zusätzliche Fertigungslinien oder parallele Stationen können die Kapazität erhöhen, erfordern aber mehr Steuerungstechnik, Stellfläche und Wartungsaufwand. Eine höhere Produktionsleistung ist nur dann von Nutzen, wenn nachgelagerte Prozesse und Nachfrage sie aufnehmen können.
Umrüstkosten: Gesamte Zuführzelle bewerten
Zu den Kosten der gesamten Zelle gehören Zuführung, Roboter, Bildverarbeitung, Greifer, Steuerung und Inbetriebnahme. Vergleichen Sie diesen installierten Lieferumfang mit der Alternative und bewerten Sie die pro Jahr eingesparten nutzbaren Stunden. Schnelle Umrüstungen rechnen sich nur, wenn die gewonnene Zeit bezahlte Arbeitszeit verringert oder verkaufsfähige Produktion an einem Engpass ermöglicht.
Laut der Definition des NIST MEP für schnelle Umrüstung reicht der Zeitraum vom letzten Gutteil des aktuellen Laufs bis zum ersten Gutteil des nächsten Laufs. Das Laden des Prozessrezepts nimmt nur einen Teil dieser Zeit ein. Das Räumen der Charge, mechanische Umrüstung, Kameraprüfungen und die erste abgenommene Montage können weiterhin auf dem kritischen Pfad liegen.
Ein historischer Preis veranschaulicht, warum der Lieferumfang zählt: Automation World berichtete am 30. November 2020, dass der Flex-Bot von Engineered Vision inklusive Programmierung und Installation ab USD 75.000 kostete. Das Paket umfasste Roboter, Bildverarbeitung, Zuführtechnik, Werkzeuge und Steuerung. Diese datierte Produktankündigung stammt von Engineered Vision. Für einen aktuellen Vergleich sollten Sie Angebote mit identischem Lieferumfang einholen.
Arbeitsblatt zur Berechnung des Umrüstnutzens
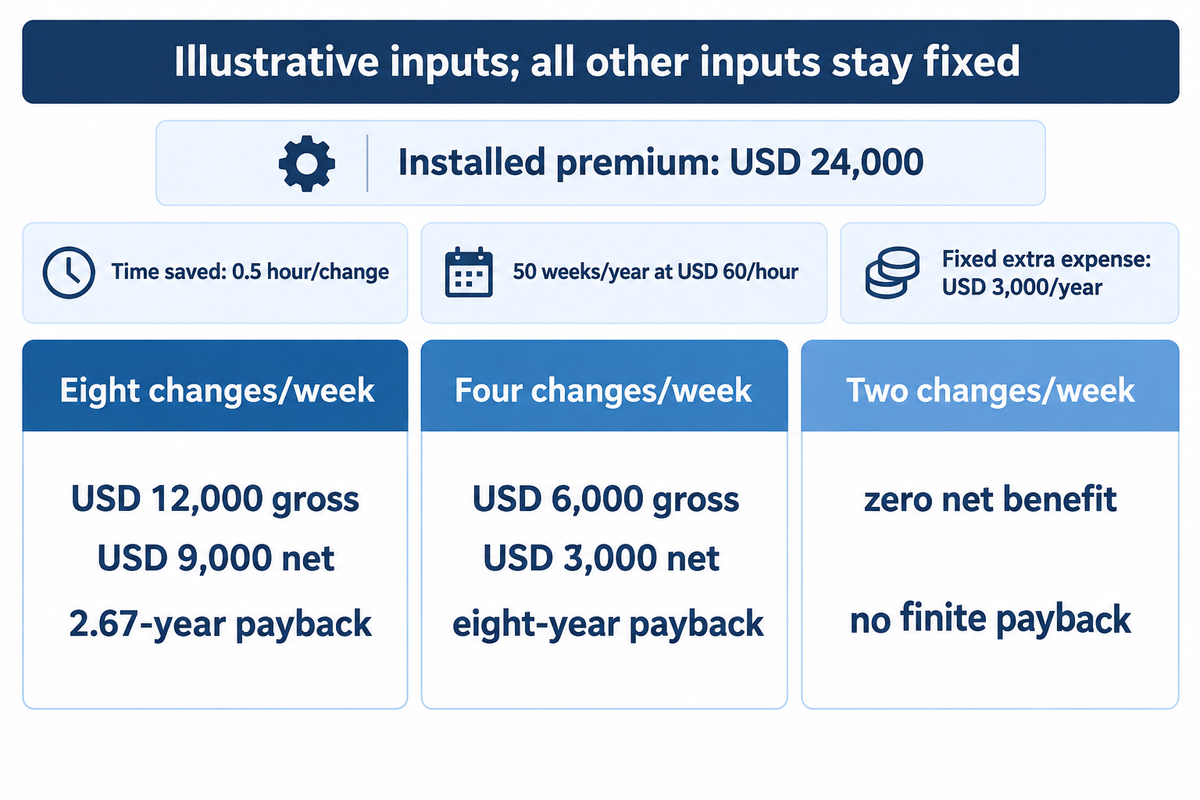
Für diese Beispielrechnung nehmen wir einen Aufpreis von USD 24.000 für die installierte Anlage, acht Umrüstungen/Woche, 0.5 eingesparte Stunden/Umrüstung, 50 Betriebswochen/Jahr und einen realisierbaren Wert von USD 60/Stunde an. Zusätzliche jährliche Betriebs- und Supportkosten betragen USD 3.000/Jahr. Diese Werte dienen als Planungsannahmen und sind weder ein Lieferantenangebot noch ein Betriebsergebnis von ZEUEE.
| Eingabe oder Ergebnis | Wert | Bedeutung |
|---|---|---|
| Aufpreis für die installierte Anlage | USD 24.000 | Flexible Zelle abzüglich vergleichbarer Alternative |
| Umrüstungen pro Woche | 8 Umrüstungen/Woche | Umrüstungen mit tatsächlichem Zeitgewinn |
| Einsparung pro Umrüstung | 0.5 Stunden/Umrüstung | Gemessener Unterschied bei der gesamten Umrüstung |
| Betriebsjahr | 50 Wochen/Jahr | Geplanter Jahreszeitraum |
| Jährlich eingesparte Zeit | 200 Stunden/Jahr | 8 × 0,5 × 50 |
| Realisierbarer Stundenwert | USD 60/Stunde | Kosteneinsparung oder Wert nutzbarer Kapazität |
| Bruttojahresnutzen | USD 12.000/Jahr | 200 × 60 |
| Zusätzliche jährliche Kosten | USD 3.000/Jahr | Zusätzliche Support- und Betriebskosten |
| Jährlicher Nettonutzen | USD 9.000/Jahr | 12.000 − 3.000 |
| Einfache Amortisationszeit | 2.67 Jahre | 24.000 ÷ 9.000 |
Betrachten wir nun eine Produktionsplanung, bei der die Zahl der wöchentlichen Umrüstungen von acht auf vier sinkt, während alle anderen Werte des Beispiels unverändert bleiben. Die eingesparte Zeit fällt auf 100 Stunden/Jahr. Das entspricht einem Wert von USD 6.000/Jahr vor Abzug der zusätzlichen Kosten von USD 3.000/Jahr. Der Nettonutzen beträgt USD 3.000/Jahr, und die einfache Amortisationszeit steigt auf acht Jahre. Bei zwei Umrüstungen/Woche ergibt dieselbe Rechnung keinen jährlichen Nettonutzen und keine endliche einfache Amortisationszeit. Die Anlage ist dadurch nicht langsamer geworden; der Produktionsplan bietet schlicht weniger Gelegenheiten, nutzbare Zeit einzusparen. Die Finanzabteilung sollte außerdem eine Doppelzählung vermeiden: Wenn der Wert von USD 60/Stunde die gewonnene Kapazität bereits berücksichtigt, setzt eine zusätzliche Arbeitskostenersparnis für dieselben Stunden eine tatsächlich niedrigere Ausgabe voraus.
Bei der einfachen Amortisationszeit bleiben Finanzierung, Steuern und der Zeitpunkt späterer Zahlungsströme unberücksichtigt. Verwenden Sie bei längerfristigen Projekten das Investitionsmodell des Unternehmens und eine realistische Abbildung des Produktionsbedarfs. Für die Zusage reduzierter Stillstandszeit braucht es eine gemessene Ausgangsbasis und einen klar benannten Nutzen der zurückgewonnenen Zeit.
Integration: Roboter, Greifer und Steuerungssysteme
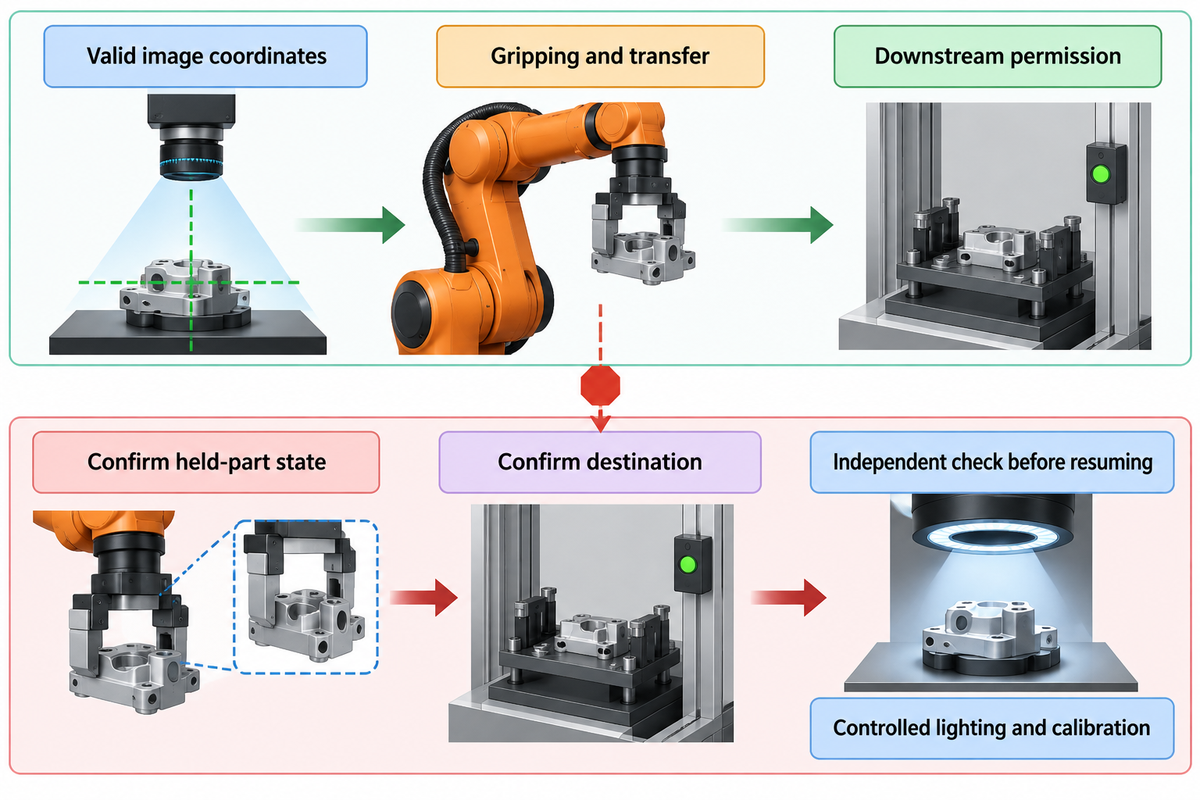
Der Materialfluss zum Roboter muss mit der Verfügbarkeit des Werkstücks und gültigen Bildkoordinaten, dem Greifen, der Übergabe und der Freigabe nachgelagerter Prozesse abgestimmt werden. Eine Zuführung funktioniert nur, wenn jede Steuerung weiß, welches Ereignis den nächsten Schritt auslöst und wie sich der Betrieb nach einer Unterbrechung wiederherstellen lässt. Legen Sie die Wiederanlaufsequenz bereits bei der Entwicklung des regulären Automatisierungsablaufs fest.
Am HMI sollte das abgestimmte Prozessrezept für Zuführung, Kamera und Roboter ausgewählt werden. Ein neues Programm kann eine andere Komponente ausrichten und zuführen; spezielle Werkzeuge am Greifer oder an der Spannvorrichtung müssen möglicherweise trotzdem gewechselt werden. Flexible Zuführungen bieten eine wiederverwendbare Bereitstellungsmethode, machen aber nicht automatisch alle angrenzenden Produktionsprozesse wiederverwendbar.
Betrachten wir einen Stopp, nachdem der Roboter ein Werkstück gegriffen hat, es aber noch nicht abgelegt wurde. Wird nur die Zuführung neu gestartet, ist der Steuerung möglicherweise unklar, ob das Werkstück bereits in die Montage gelangt ist. Für die Wiederaufnahme braucht es einen bekannten Zustand des gehaltenen Werkstücks, ein festgelegtes Ziel und eine unabhängige Prüfung, bevor der Automatikbetrieb fortgesetzt wird. Die Zeitmessung im Normalbetrieb kann das Fehlerrisiko verdecken. Eine klare Wiederanlauflogik senkt dieses Risiko.
Für die bildverarbeitungsgesteuerte Roboterübergabe braucht es außerdem eine Kalibrierung zwischen Kamera und Roboter sowie eine kontrollierte Beleuchtung. Lageerkennung und Qualitätsprüfung des fertigen Produkts sind unterschiedliche Aufgaben. Der Leitfaden zu Bildverarbeitungssystemen für die Prüfung erläutert die Prüfseite dieser Schnittstelle.
Die Konnektivität von Industrie 4.0 kann Stopps und Änderungen am Prozessrezept protokollieren. Aussagekräftige Aufzeichnungen brauchen jedoch eine Ursache und einen Zeitstempel, nicht nur eine Gesamtzahl der Zyklen. Für den Umfang der Robotersicherheit gilt: ISO 10218-1:2025 behandelt den Roboter, während Integration und Anwendungen Teil 2 betreffen. Werkstückkompatibilität und Abnahme der kompletten Zelle müssen gesondert berücksichtigt werden.
Lieferanten und Integratoren: Wer ist für welche Schnittstelle zuständig?
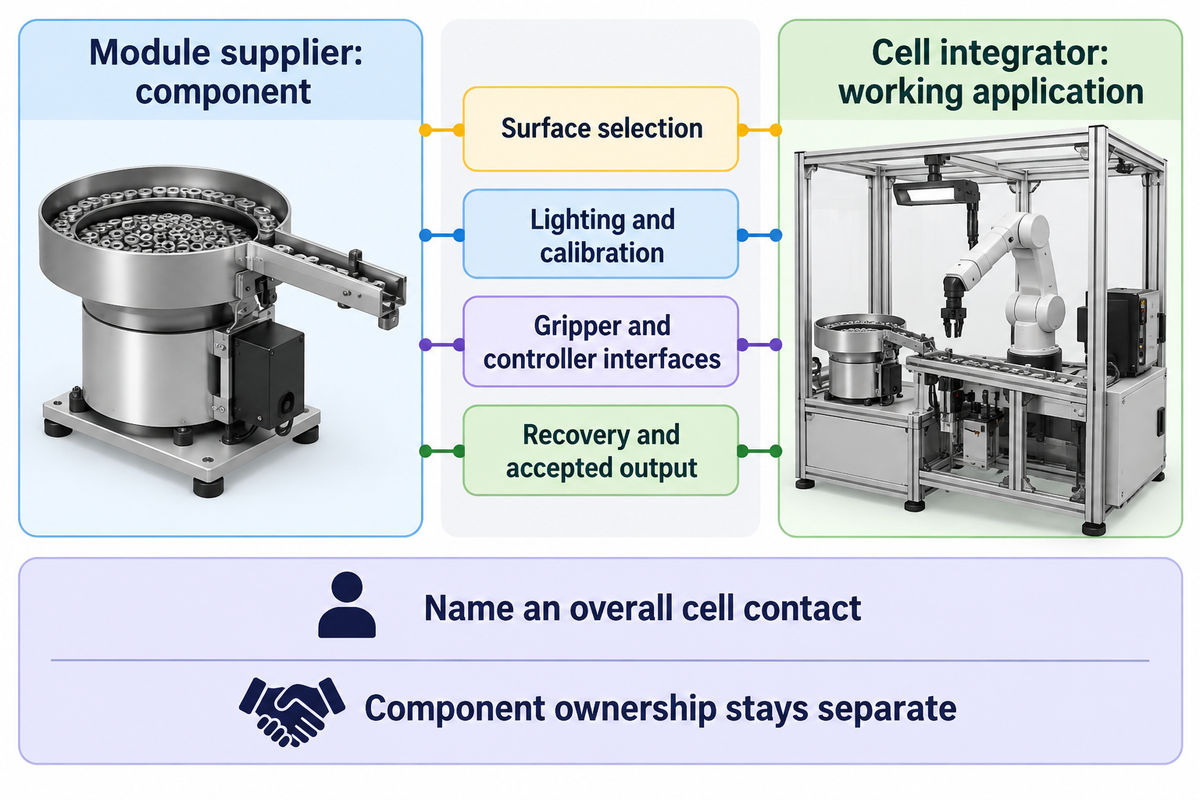
Ein Modullieferant stellt eine Komponente bereit, ein Zellenintegrator die einsatzfähige Anwendung samt Lieferung. Manchmal sind diese Aufgaben verschiedenen Unternehmen zugeordnet, manchmal übernimmt sie dasselbe Unternehmen. Legen Sie für jede Übergabe eine verantwortliche Person fest. So ist klar, an wen sich Probleme zwischen Zuführung, Bildverarbeitung und Roboter zur Diagnose und Behebung richten.
Die Beschreibung des Integrators durch BARA umfasst Konstruktion, Fertigung, Montage, Programmierung, Installation und Kundendienst mit internen oder externen Ressourcen. Dafür können eigene oder externe Ressourcen eingesetzt werden. Integration geht somit über die Lieferung eines Katalogmoduls hinaus. Die Verantwortung für die Komponententechnologie eines anderen Herstellers geht dadurch nicht über.
Legen Sie namentlich fest, wer für die Auswahl der Zuführfläche, Beleuchtung und Kalibrierung, den Freiraum des Greifers, die Kommunikation zwischen Steuerungen, den Wiederanlauf und den abschließenden Gutteilausstoß verantwortlich ist. Bei flexiblen Zuführungen sollte eine zentrale Ansprechperson für die gesamte Zelle diese Schnittstellen koordinieren, auch wenn verschiedene Fachkräfte die Aufgaben übernehmen.
Die automatisierte Montageausrüstung von ZEUEE bietet einen Ausgangspunkt, um die Zuführungsaufgabe eines Montageprojekts aus geschäftlicher Sicht zu besprechen. Klären Sie den erforderlichen Zuführprozess und Lieferumfang und vergleichen Sie die Angebote.
Mustertests vor der Bestellung
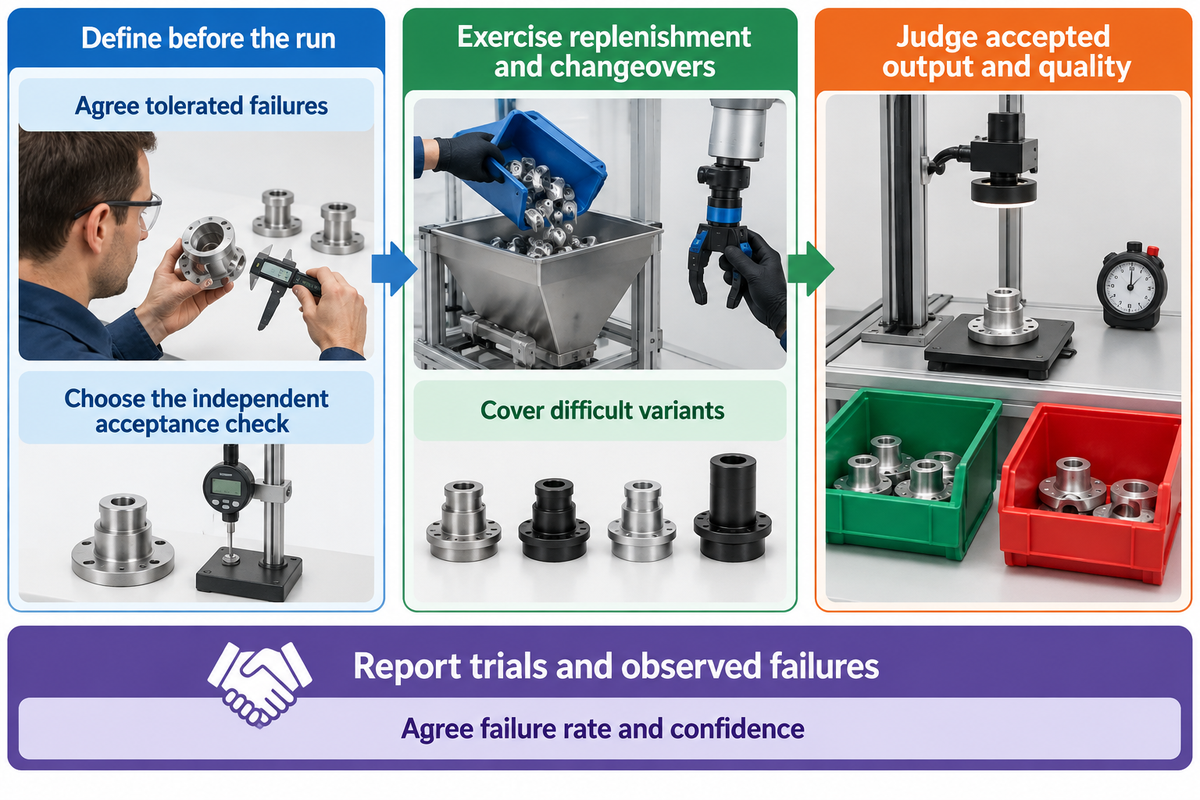
Bei der Abnahmeprüfung einer flexiblen Zuführung sollten Gutteilausstoß und Werkstückqualität gemessen sowie der Wiederanlauf unter produktionsnahen Bedingungen nachgewiesen werden. Legen Sie vor dem Prüflauf die Musterfamilie, Prüfdauer, zulässige Fehlerzahl und unabhängige Abnahmeprüfung fest. Führen Sie eine unabhängige Prüfung durch und berücksichtigen Sie Nachfüllen, Umrüstungen und stabilen Betrieb. Eine kurze Vorführung deckt nur die Bedingungen ab, unter denen sie tatsächlich stattfindet.
Für eine erste Vorauswahl bietet ein beispielhafter 60-minütiger Prüflauf bei einem Auftragsziel von 20 Teilen/min die Möglichkeit, Unterbrechungen zu erfassen. Die Dauer der abschließenden Bewertung muss das tatsächliche Chargenmuster, das Nachfüllen und schwierige Varianten abdecken. Ein langer Prüflauf gewährleistet keine ausreichende Abdeckung, wenn dabei immer wieder nur einfache Werkstücke umlaufen.
Im Prüflauf berücksichtigen
- Übliche Oberflächenzustände aus der Produktion verwenden.
- Niedrige Füllstände des Bunkers und das Nachfüllen prüfen.
- Gutteile unabhängig prüfen.
- Den vollständigen Produktwechsel wiederholen.
Im Prüflauf vermeiden
- Ein übliches Problem mit aneinander haftenden Teilen durch Waschen beseitigen.
- Wiederanlaufzeit aus der verstrichenen Produktionszeit herausrechnen.
- Jede abgeschlossene Bewegung als Gutteil zählen.
- Nur die Auswahl des Prozessrezepts messen.
Die Qualität sollte unabhängig von der Erfolgsanzeige der Zuführungskamera durch eine nachgelagerte Prüfung, eine vereinbarte Lehre oder ausgewertete Aufzeichnungen ermittelt werden. Falsch angenommene und aussortierte Teile sind ebenfalls zu berücksichtigen. Das Aussortieren eines Werkstücks kann ein benachbartes Gutteil bewegen. Prüfen Sie daher die Folgen des Vorgangs ebenso wie die Bildklassifizierung.
Geben Sie für jeden erfassten Erfolgsprozentsatz die Anzahl der Prüfungen und beobachteten Fehler an. Vereinbaren Sie die maximale Fehlerquote und das Konfidenzniveau und legen Sie darauf aufbauend einen Stichprobenplan fest. Die NIST-Leitlinien zur exakten Binomialverteilung unterscheiden zwischen dem Erfolgsanteil und den Konfidenzgrenzen und erläutern, warum bei kleinen Stichproben oder wenigen Fehlern Vorsicht geboten ist. Wiederholte Handhabung eines Werkstücks kann außerdem zu korrelierten Fehlern führen. Berücksichtigen Sie in diesem Fall verschiedene Chargen und Betriebsbedingungen.
Nehmen Sie folgende Angaben in die Bestellspezifikation auf: Werkstückrevision und Oberflächenbeschaffenheit; Variantengrößen in mm und Masse in g; Ausstoß in Gutteilen/min; längste Lücke in der Materialbereitstellung in Sekunden; Anzahl der Nachfüllvorgänge; beobachtete falsche, verfehlte und doppelte Aufnahmen; Schadenskriterien; Eingriffszeit in Minuten; sowie Umrüstzeit vom letzten Gutteil bis zum ersten Gutteil. Legen Sie fest, wer die Ergebnisse prüft und wer für Korrekturen zuständig ist, falls diese außerhalb der Abnahmekriterien liegen.
Für ein geplantes Montageprojekt mit ZEUEE senden Sie die Anforderungen an die Montageanwendung zusammen mit repräsentativen Werkstücken, dem Produktionsbedarf und den Abnahmekriterien des nachgelagerten Prozesses. Besprechen Sie die Automatisierung der Aufgabe und achten Sie darauf, dass der geprüfte Lieferumfang im Angebot klar ausgewiesen ist.
Häufig gestellte Fragen
Wie funktioniert ein flexibler Zuführer?
Durch kontrollierte Bewegung werden lose Bauteile für die robotergeführte Entnahme anhand von Bilddaten bereitgestellt.
Die Oberfläche verteilt die Teile neu, damit die Kamera eine geeignete Greifposition erkennen kann. Anschließend entnimmt ein Roboter ein ausgewähltes Bauteil. Sobald zu wenige Teile greifbar sind, wird die Bewegung fortgesetzt. Mechanische Orientierungswerkzeuge werden teilweise durch Bewegung und Bildverarbeitung ersetzt. Wie jedes Bauteil zur Montage gelangt, hängt jedoch weiterhin vom Greifer und vom nachgelagerten Prozess ab.
Wann ist robotergeführtes Bin Picking sinnvoll?
Bin Picking eignet sich, wenn Teile direkt aus einem Behälter entnommen werden und der Zugriff auf den Teilehaufen möglich ist.
Die Teile müssen im Behälter erkennbar und für den Greifer erreichbar sein. Ein flexibler Zuführer verteilt die Bauteile zunächst neu auf einer kontrollierten Bereitstellungsfläche. Vergleichen Sie beide Ansätze anhand von Produktionsmustern und der erforderlichen Übergabeposition. Das Schüttgutverhalten, der Freiraum für den Greifer und die dauerhaft erzielbare Gutteilmenge bestimmen, welche Anordnung die eigentliche Übergabeaufgabe erfüllen kann.
Was ist ein Vibrationswendelförderer und welche Funktion hat er?
Ein Vibrationswendelförderer bewegt Schüttgut entlang einer geformten Förderspur zu einer reproduzierbaren Ausgabestelle.
Bauteilspezifische Werkzeuge wählen während des Transports die Ausrichtung aus oder sortieren ungeeignete Ausrichtungen aus. An der Ausgabestelle werden die Teile zur Entnahme bereitgestellt. Spezifische Werkzeuge sind sinnvoll, wenn eine stabile Geometrie eine zuverlässige mechanische Auswahl ermöglicht. Kameras können Bauteile auch entlang einer Schwingwendel oder einer Förderspur prüfen. Vergleichen Sie die kontinuierliche Zuführung und den Aufwand für Variantenwechsel mit der vollständigen flexiblen Alternative bei gleicher nachgelagerter Nachfrage.
Kann ein Zuführer alle Teile einer Produktfamilie verarbeiten?
Eine Plattform kann mehrere Varianten verarbeiten, sofern sie in den geprüften Bereich für Teilebereitstellung und Greifen passen.
Bei unterschiedlichen Teilegrößen können dennoch verschiedene Oberflächen, Beleuchtungen oder Greifer erforderlich sein. Prüfen Sie die anspruchsvollsten Teile der Produktfamilie, darunter Bauteile, die sich ineinander verhaken oder aneinander haften, bevor Sie alle Varianten einer Plattform zuordnen.
Garantiert ein schnellerer Wechsel des Prozessrezepts auch einen schnelleren Produktionswechsel?
Die Auswahl eines Prozessrezepts verkürzt einen Arbeitsschritt. Zum vollständigen Wechsel gehören jedoch auch die Hardware und die Freigabe des ersten Teils.
Räumen Sie das alte Los ab, wechseln Sie bei Bedarf den Greifer oder die Spannvorrichtung, prüfen Sie die Bildverarbeitungseinstellungen und fertigen Sie eine einwandfreie neue Baugruppe. Messen Sie die Zeit vom letzten freigegebenen Teil des alten Loses bis zum ersten freigegebenen Teil des neuen Loses – bei gleicher Besetzung und gleichen Materialbedingungen. Vorteile wie schnelle Umrüstungen werden wirtschaftlich relevant, wenn durch die gemessene Zeitersparnis bezahlte Arbeit ermöglicht oder knappe Produktionskapazität frei wird.
Muss der Roboter für ein neues Teil ersetzt werden?
Der Roboter kann häufig weiterverwendet werden, wenn Reichweite, Traglast und Bewegungsablauf weiterhin zur neuen Aufgabe passen.
Möglicherweise müssen Greifer, Beleuchtung, Bereitstellungsfläche oder Spannvorrichtung gewechselt werden. Bewerten Sie diese Komponenten gemeinsam, bevor Sie die Einführung mehrerer Teiletypen als reine Softwareänderung betrachten.
Welche Versuchsergebnisse gehören in die Beschaffungsspezifikation?
Nehmen Sie Gutteilmenge, Qualitätsmängel, Unterbrechungen, Wiederanlauf und vollständige Umrüstergebnisse auf.
Geben Sie die geprüften Revisionen, die Bedingungen an der Produktionsoberfläche und die Füllstände des Vorratsbehälters an. Dokumentieren Sie die Stichprobengröße, die zulässige Fehlerzahl und das vereinbarte Konfidenzniveau. Benennen Sie die unabhängige Gutteilprüfung und den Beobachtungszeitraum. Diese Angaben verknüpfen die Leistung der automatisierten Produktion mit der gelieferten Fertigungszelle statt mit einer isolierten Zuführerdemonstration.
Die Vergleichsmethoden verbinden einschlägige technische Beispiele mit veranschaulichenden Planungsbeispielen. Produkte von Lieferanten, Forschungsergebnisse und zitierte Meinungen werden ihren jeweiligen Rechteinhabern zugeordnet.
Referenzen und Quellen
- NIST: Wahrnehmungsleistung von Robotersystemen.
- NIST: Leistungskennzahlen und Prüfverfahren für die Montage.
- NIST MEP: Lean und Prozessverbesserung, schneller Werkzeugwechsel.
- NIST Dataplot: Exakte Konfidenzgrenzen für Binomialverteilungen.
- A3: Industrielle Bildverarbeitung in der Robotik auf einen Blick, Juli 2013.
- Haugaard und Kollegen: Forschung zu Zuführern mit Bildverarbeitungsfallen, 2022.
- David Miller, Automation World: Bericht zu Flex-Bot, November 2020.
- ISO: Öffentlicher Katalog und Anwendungsbereich der ISO 10218-1:2025.
- Automate UK / BARA: Überblick über den Standard für Roboterintegratoren.
Verwandte Artikel
WARUM WIR DIESE INHALTE ERSTELLEN
Einblicke in die ZEUEE-Technik
ZEUEE veröffentlicht technische Leitfäden, die auf der praktischen Erfahrung aus Automatisierungsprojekten beruhen. Seit 2005 entwickeln und fertigen wir kundenspezifische Automatisierungsanlagen für die Steckverbindermontage, die Kabelbaumfertigung, robotergestützte Linien, die Bildverarbeitung und die Modernisierung von Smart Factories.
Gegründet 2005
Produktionsstandort mit 20.000 m²
120+ Fachkräfte
150+ F&E-Patente
ISO9001:2015-zertifiziert
Kontaktinformationen
Unternehmen
ZEUEE
E-Mail
trade@zeuee.com
Telefon
+86 755 2942 9358
ZEUEE kontaktieren