Entre em contato com a Zeyu lntelligent Industrial Company

Sistema de alimentação automática de parafusos: Guia de alimentação por sopro, sucção a vácuo e validação de travamentos

Uma unidade de alimentação automática de parafusos consiste em uma unidade de montagem industrial que retira fixadores a granel de um reservatório, orienta-os em um trilho e os entrega ao fuso de uma parafusadeira. Uma entrega leva de 1.2 a 2.2 segundos. A alimentação pneumática por sopro exige uma relação entre o comprimento do parafuso e o diâmetro da cabeça de pelo menos 1.3.
O manuseio manual de fixadores desperdiça de 3.0 a 4.5 segundos por ciclo enquanto os operadores manuseiam os fixadores manualmente. Travamentos involuntários de fixadores causados por uma arquitetura de entrega inadequada resultam em entupimentos no meio da mangueira, torres plásticas espanadas e carcaças anodizadas riscadas. Este documento aborda a singularização mecânica, a geometria de sopro versus vácuo, o controle de torque-ângulo por servo e uma metodologia de validação de quatro portões.
| Nível de configuração | Faixa de fixadores | Método de entrega | Tempo de ciclo por parafuso | Repetibilidade típica | Aplicação industrial principal |
|---|---|---|---|---|---|
| Nível 1A: Dispensador linear de escova de bancada | M1.0 a M5.0 | Coleta manual com ponteira magnética ou a vácuo no trilho | 2.5 a 3,8 s | Ajuste de torque da ferramenta manual | Eletrônica de alto mix e bancadas de montagem manual |
| Nível 1B: Apresentador de disco rotativo de bancada | Microparafusos M1.0 a M3.0 | Apresentação em disco giratório para bico de vácuo | 2.0 a 2,8 s | ±3% parafusadeira elétrica manual | Módulos ópticos, dispositivos vestíveis e carcaças de câmeras |
| Nível 2A: Unidade portátil de alimentação pneumática por sopro | M2.0 a M6.0 (L/D ≥ 1.3) | Tubo de sopro pneumático para bico de garra bipartida | 1.3 a 2,0 s | ±5% a ±10% (embreagem) | Chassis de eletrodomésticos, acabamentos automotivos e subconjuntos |
| Nível 2B: Alimentação por sopro portátil com braço de reação | M2.5 a M6.0 | Alimentação por sopro com braço de reação em fibra de carbono | 1.4 a 2,1 s | ±3% CC com controle de corrente | Gabinetes industriais de médio torque e painéis elétricos |
| Nível 3A: Máquina XYZ de bancada de fuso único | M1.2 a M5.0 | Alimentação por sopro ou luva telescópica de sucção a vácuo | 1.2 a 1,8 s | ±0,02 mm eixo / ±2% torque | Placas de circuito impresso, medidores inteligentes e carcaças 3C |
| Nível 3B: Máquina XYZ de bancada com mesa dupla alternada em Y | M1.4 a M5.0 | Carregamento alternado de mesa dupla com sopro ou sucção | 1.0 a 1,5 s | ±0,02 mm eixo / ±2% torque | Produção contínua de eletrônicos de consumo com dois berços |
| Nível 4A: Célula de parafusamento a vácuo com robô colaborativo | M1.6 a M5.0 (L/D < 1.3) | Robô colaborativo de 6 eixos com luva de vácuo | 1.8 a 2,6 s | ±1,5% servo transdutorizado | Dispositivos médicos de cavidade profunda e carcaças anodizadas |
| Nível 4B: Célula SCARA de alta velocidade com alimentação por sopro | Parafusos M2.0 a M6.0 / 20mm | Robô SCARA de 4 eixos com alimentação por sopro sobreposta | 1.1 a 1,6 s | ±1,5% servo transdutorizado | Módulos automotivos em linha e pacotes de baterias de veículos elétricos |
| Nível 4C: Estação síncrona multifuso | M2.5 a M8.0 | 2 a 8 fusos paralelos de alimentação por sopro descendo simultaneamente | 2.0 a 2,8 s por 6 parafusos | ±1,5% servo multicanal | Tampas de compressores, mancais de motores e corpos de válvulas |
Como funciona um sistema de alimentação automática de parafusos: Da singularização no reservatório à entrega na ponteira
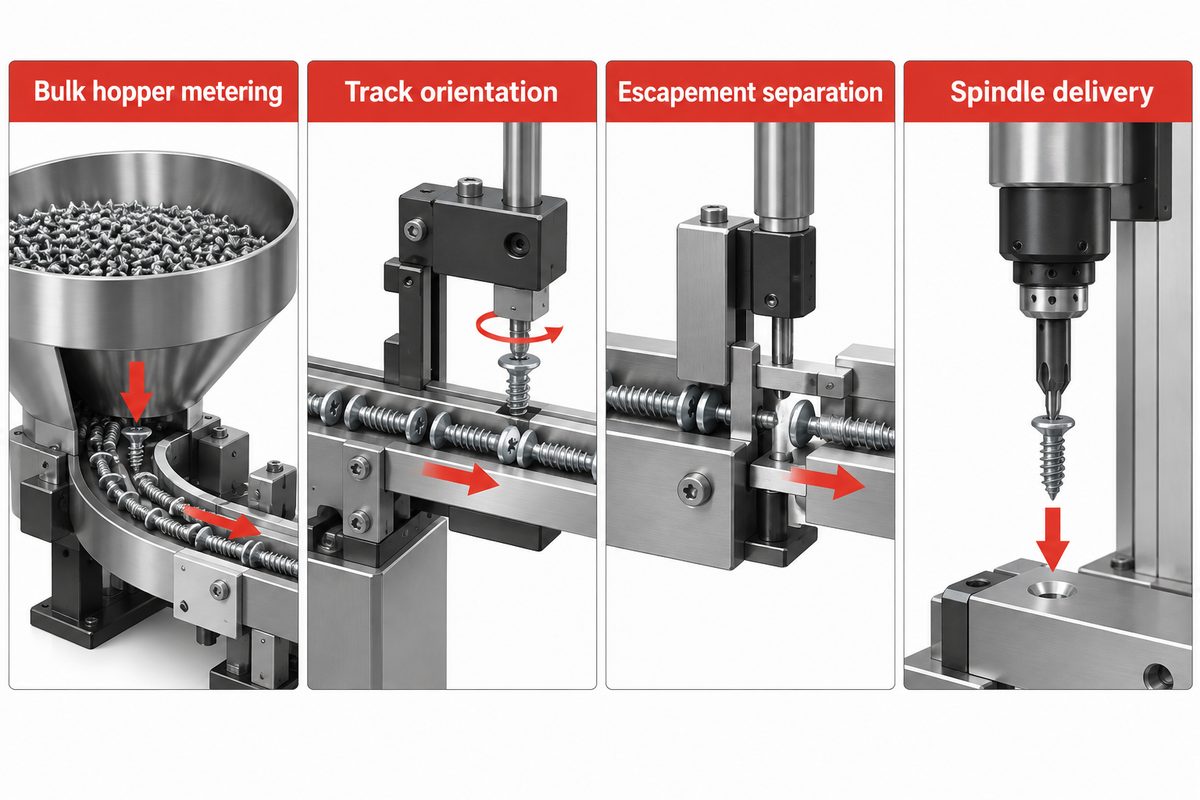
Um sistema de alimentação automática de parafusos apresenta um tempo de ciclo líquido de 1.25 a 1.80 segundos por fixador, graças à sobreposição entre a recarga do escapamento pneumático e o tempo de deslocamento do robô. Existem quatro estágios na sequência mecânica: dosagem no reservatório, orientação do parafuso no trilho, singularização no escapamento e transferência para a ponteira.
As primeiras especificações acadêmicas de projetos mecatrônicos, como o projeto de outono de 2001 UC Berkeley ME102B StudMaster Fastening Project, ilustram o posicionamento automatizado de furação e parafusamento em trilho duplo, a detecção de montantes e o espaçamento programável de parafusos. Nos alimentadores de produção industrial, cada estágio precisa controlar fisicamente o centro de gravidade do fixador. Se um fixador perder a orientação durante o trânsito pelo trilho, o escapamento trava antes que o fuso possa completar o ciclo.
Como a sequência de quatro estágios orienta, singulariza e transporta os parafusos até a ponteira da parafusadeira?
Os quatro estágios do processo utilizam gravidade e vibração para alinhar a haste do parafuso para baixo dentro de uma fenda de trilho de precisão. Um cursor de cilindro pneumático separa então um fixador e utiliza ar comprimido ou vácuo para transportá-lo até a ponteira. Sensores anulares de fibra óptica validam as transferências mecânicas dentro de uma janela de 250 a 400 ms.
- No estágio um (dosagem do reservatório a granel), os operadores abastecem de 500 a 5.000 fixadores a granel em um reservatório de aço inoxidável ou em uma cuba vibratória. Uma chave de nível por proximidade controla o nível de fixadores a granel para evitar o travamento do trilho principal.
- No estágio dois (orientação na pista), os fixadores entram na pista sobre trilhos paralelos que apoiam a face inferior da cabeça do parafuso. A haste roscada fica alinhada verticalmente na fenda e uma escova rotativa é usada para varrer as peças acumuladas.
- No estágio 3 (separação por escapamento), um cursor de cilindro pneumático ou um disco rotativo na saída da pista separa um fixador da coluna acumulada. Esse escapamento isola o parafuso frontal na porta de descarga enquanto bloqueia a fila seguinte.
- No estágio quatro (entrega ao fuso), um pulso de ar comprimido ou um robô pick-and-place é usado para transportar o parafuso até as garras do mandril.
Ao integrar máquinas de montagem automatizada personalizadas, sobrepor o estágio 4 ao movimento dos eixos é a principal forma de reduzir o takt time. A tabela mostra os orçamentos aproximados de tempo em milissegundos entre a alimentação por sopro sobreposta e a coleta sequencial a vácuo.
| Fase do processo | Sistema de alimentação por sopro sobreposto (ms) | Coleta e posicionamento sequencial a vácuo (ms) | Mecanismo de otimização de tempo |
|---|---|---|---|
| Singularização e liberação do escapamento | 120 a 180 ms (sobreposto) | 150 a 200 ms (no berço) | Acionado durante o assentamento final do parafuso anterior |
| Trânsito pelo tubo / deslocamento de coleta | 150 a 250 ms (sobreposto) | 400 a 650 ms (deslocamento X-Y-Z até o berço) | O trânsito por sopro ocorre enquanto o robô se move para o próximo furo |
| Verificação de trânsito por sensor anular | 50 a 100 ms (sobreposto) | 50 a 100 ms (verificação do vacuostato) | O sensor anular de fibra óptica confirma a chegada do parafuso ao mandril |
| Aproximação do eixo Z e busca de rosca | 250 a 350 ms | 300 a 400 ms | Partida suave reversa de 30° para alinhar o primeiro filete de rosca |
| Rosqueamento em alta velocidade e torque final | 500 a 800 ms | 600 a 900 ms | Perfil de velocidade servo em duas etapas até o torque alvo |
| Retração e pausa do eixo Z | 130 a 180 ms | 500 a 720 ms (retorno ao berço do alimentador) | O bico de alimentação por sopro permanece no plano da peça |
| Confirmação OK do CLP e registro de curva | 50 a 70 ms | 100 a 130 ms | Saída de status de torque-ângulo via rede industrial para o controlador da célula |
| Tempo total de ciclo líquido por parafuso | 1.250 a 1.800 ms (1.25 a 1,80 s) | 2.100 a 3.100 ms (2.10 a 3,10 s) | A alimentação por sopro economiza de 0.85 a 1,30 s por parafuso |
Alimentador vibratório de cuba vs. alimentador de degraus e mecanismos dispensadores de parafusos
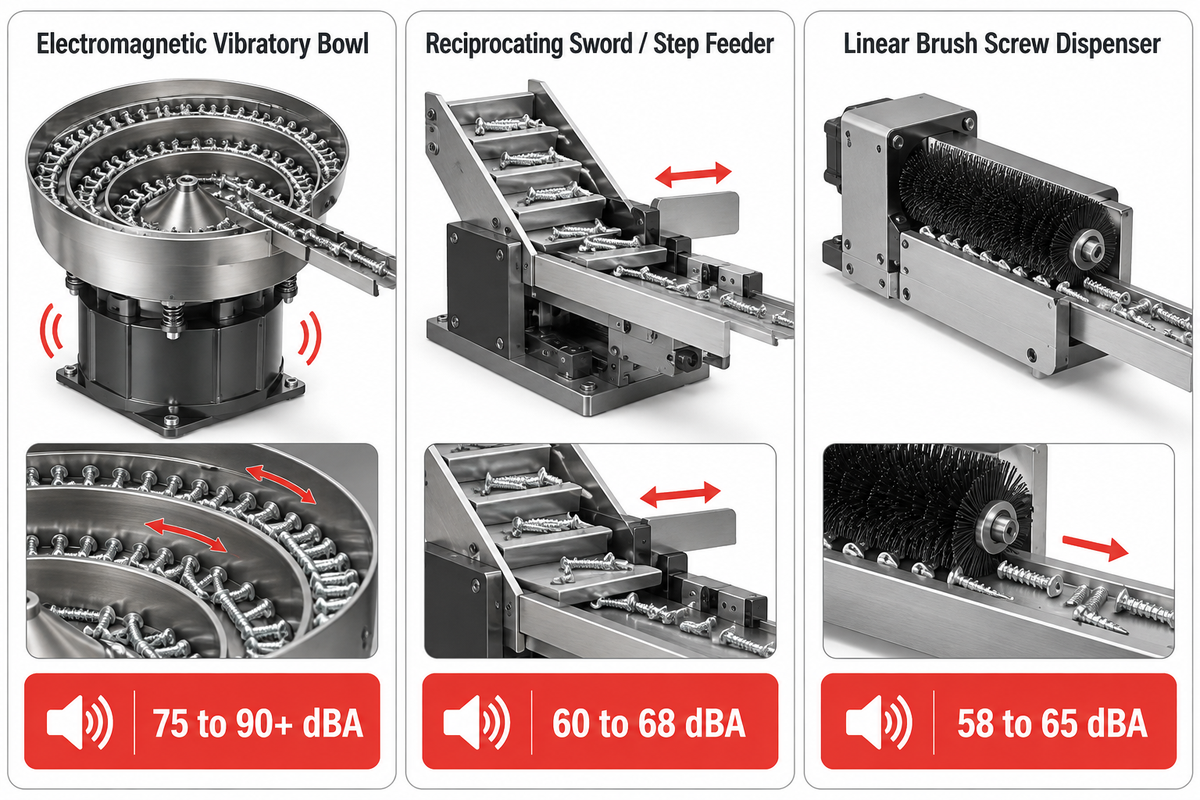
Para menor ruído e proteção do revestimento, considere um alimentador alternativo de degraus revestido em poliuretano: espere um nível sonoro de 60 a 68 dBA com desgaste mínimo por recirculação dos fixadores. Como alternativa, utilize uma cuba alimentadora vibratória sem revestimento. Espere um nível sonoro de 75 a 90+ dBA, especialmente se os fixadores forem metálicos. Cubas alimentadoras vibratórias sem revestimento operam entre 75 e 90+ dBA em serviço com fixadores metálicos; uma máquina organizadora linear de parafusos é outra opção.
As cubas vibratórias eletromagnéticas convencionais utilizam uma bobina para impulsionar os fixadores a granel em uma hélice ascendente de 60 a 120 Hz. Mecanismos de orientação, como US Patent US6986440B2 (Escapement System), utilizam um tambor rotativo, conjunto localizador, sonda e sensor de proximidade para detectar a posição do fixador e liberá-lo ao final da rotação. Ao longo do próprio trilho da cuba, lâminas raspadoras anguladas rejeitam os parafusos que não entram na pista na posição vertical. As cubas vibratórias são capazes de lidar com altas taxas de alimentação de até 60 peças por minuto. A recirculação prolongada, contudo, pode desgastar o revestimento de flocos de zinco ou óxido preto.
Quando especificar um alimentador de degraus em vez de um alimentador vibratório de cuba para fixadores revestidos?
Em estações de trabalho de baixo ruído ou salas limpas com nível de ruído abaixo de 68 dBA, você pode especificar um alimentador de degraus em vez de uma cuba vibratória para elevar os fixadores. Os alimentadores de degraus empregam placas alternativas. As cubas vibratórias utilizam recirculação contínua. A ação mecânica das placas alternativas reduz o pó de abrasão do revestimento em mais de 80 por cento.
Para bancadas manuais e células leves de robôs colaborativos, um dispensador de parafusos compacto com transportador organizador varre microparafusos para um trilho linear central. Essas unidades de bancada utilizam um tambor motorizado com escova de nylon para remover o excesso de fixadores sem vibração de alta amplitude. Um tambor de escova rotativa comporta menos volume a granel, entre 150 e 400 ml, em comparação com um alimentador de degraus industrial.
| Parâmetro de engenharia | Cuba vibratória eletromagnética | Alimentador alternativo de lâmina / degraus | Dispensador linear de parafusos com escova |
|---|---|---|---|
| Ruído acústico de operação | 75 a 90+ dBA (sem revestimento); 68 a 74 dBA (clausurado) | 60 a 68 dBA | 58 a 65 dBA |
| Abrasão do revestimento e liberação de partículas | Moderada a alta (recirculação contínua) | Muito baixa (indexação suave por placa ascendente) | Baixa (varredura por escova de nylon em pista linear) |
| Taxa máxima de saída | 40 a 65 parafusos/min | 30 a 45 parafusos/min | 20 a 35 parafusos/min |
| Faixa de fixadores aplicável | M1.6 a M8.0 (até 35 mm de comprimento) | M2.5 a M8.0 (até 45 mm de comprimento) | M1.0 a M5.0 (microparafusos e parafusos padrão) |
| Adequação para parafusos oleados / encerados | Baixa (a aderência estática interrompe a subida helicoidal) | Boa (elevação mecânica positiva por placa) | Moderada (as cerdas da escova exigem limpeza periódica) |
Alimentação por sopro vs. coleta a vácuo: O limite da relação L/D e da geometria do alojamento
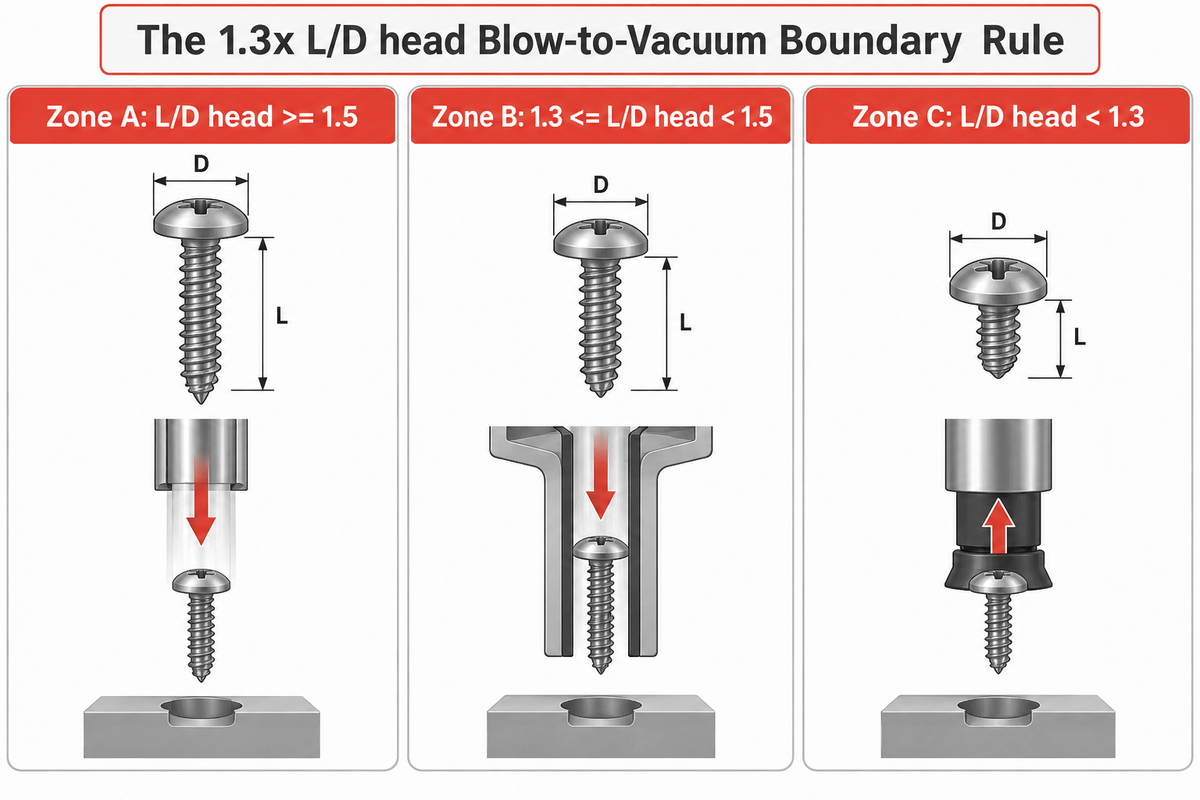
O limite entre a alimentação pneumática por sopro e a coleta a vácuo é determinado pela relação L/D da cabeça do parafuso e pela folga lateral. Para a alimentação por sopro, a relação L/D da cabeça do parafuso deve ser igual ou superior a 1.3, sendo necessários pelo menos 2,5 mm de folga radial para as garras. Parafusos com relação L/D inferior a 1.3 exigem coleta a vácuo.
Os engenheiros podem usar acidentalmente o diâmetro externo da rosca ao calcular essa relação em vez do diâmetro da cabeça. Um parafuso M3 de cabeça panela com 4,0 mm de comprimento tem uma relação comprimento-rosca de 1.33. No entanto, o diâmetro de sua cabeça panela é de 5,6 mm, resultando em uma relação L/D real da cabeça de 4.0 ÷ 5.6 = 0.71. Disparar esse fixador curto através de um tubo de sopro faz com que o arrasto aerodinâmico o gire 90 graus e trave a curva da mangueira.
Como a relação entre o comprimento do parafuso e o diâmetro da cabeça e a folga lateral definem a entrega por sopro vs. vácuo?
Um fixador com L/D da cabeça ≥ 1.5 desloca-se de forma estável em um tubo de sopro redondo, enquanto relações entre 1.3 e 1.5 exigem tubos perfilados, e relações abaixo de 1.3 tornam obrigatória a coleta a vácuo. Alojamentos rebaixados com profundidade ≥ 15 mm e folga lateral ≤ 2,5 mm exigem o mesmo.
Muitos projetos avançados de alimentação em alta velocidade, incluindo Utility Patent CN224226109U for Fast Screw Feeding Devices, utilizam blocos classificadores e/ou canais perfilados para estabilizar os fixadores durante o transporte pneumático. Definimos A regra de limite de sopro para vácuo de 1.3x L/Dhead em três zonas operacionais:
- Zona A (L/Dhead ≥ 1.5 – Alimentação pneumática por sopro padrão) O comprimento da haste é de pelo menos 1,5 vezes o diâmetro da cabeça. A alimentação por sopro pode entregar de forma confiável de 35 a 60 parafusos por minuto com bicos de garra bipartida.
- Zona B (1.3 ≤ L/Dhead < 1.5 – Zona marginal de tubo perfilado): A haste é apenas ligeiramente mais longa que a largura da cabeça. Tubos redondos padrão permitem inclinações ocasionais de 45 graus em curvas fechadas. A alimentação confiável na Zona B exige mangueiras antitombamento com perfil em T, escapamentos sem folga e raios de curvatura superiores a 200 mm.
- Zona C (L/Dhead < 1.3 – Coleta obrigatória a vácuo ou mecânica Pick-and-Place): Parafusos curtos, cabeças chatas ultrafinas e cabeças lentilha largas têm comprimento de haste inferior a 1.3 vezes o diâmetro da cabeça. Tubos de sopro não são aceitáveis para a Zona C. O fuso deve utilizar um bico telescópico de sucção a vácuo ou coleta magnética.
| Condição do fixador e da carcaça | Zona A: L/Dhead ≥ 1.5 | Zona B: 1.3 ≤ L/Dhead < 1.5 | Zona C: L/Dhead < 1.3 |
|---|---|---|---|
| Superfície plana aberta (folga radial ≥ 3,0 mm) | Recomendado: Alimentação pneumática por sopro padrão | Adequado: Alimentação por sopro com tubo perfilado | Recomendado: Coleta por sucção a vácuo |
| Rebaixo raso (< 10 mm de profundidade, folga ≥ 2.5 mm) | Recomendado: Alimentação por sopro com garra bipartida de curso longo | Adequado: Bico de sopro com cabeçote deslizante | Recomendado: Luva telescópica de vácuo |
| Cavidade rebaixada profunda (15 a 80 mm de profundidade, folga < 2.0 mm) | Recomendado: Luva de vácuo de parede fina (parede de 0,8 mm) | Recomendado: Luva de vácuo de parede fina | Recomendado: Luva de vácuo de parede fina |
| Superfície cosmética Classe A / anodizada (regra de zero lascas) | Recomendado: Coleta a vácuo (evita partículas de sopro) | Recomendado: Coleta a vácuo | Recomendado: Coleta a vácuo |
Regras de geometria de fixadores: Alimentação de M1, M6, parafusos curtos e sistema para parafusos sem cabeça
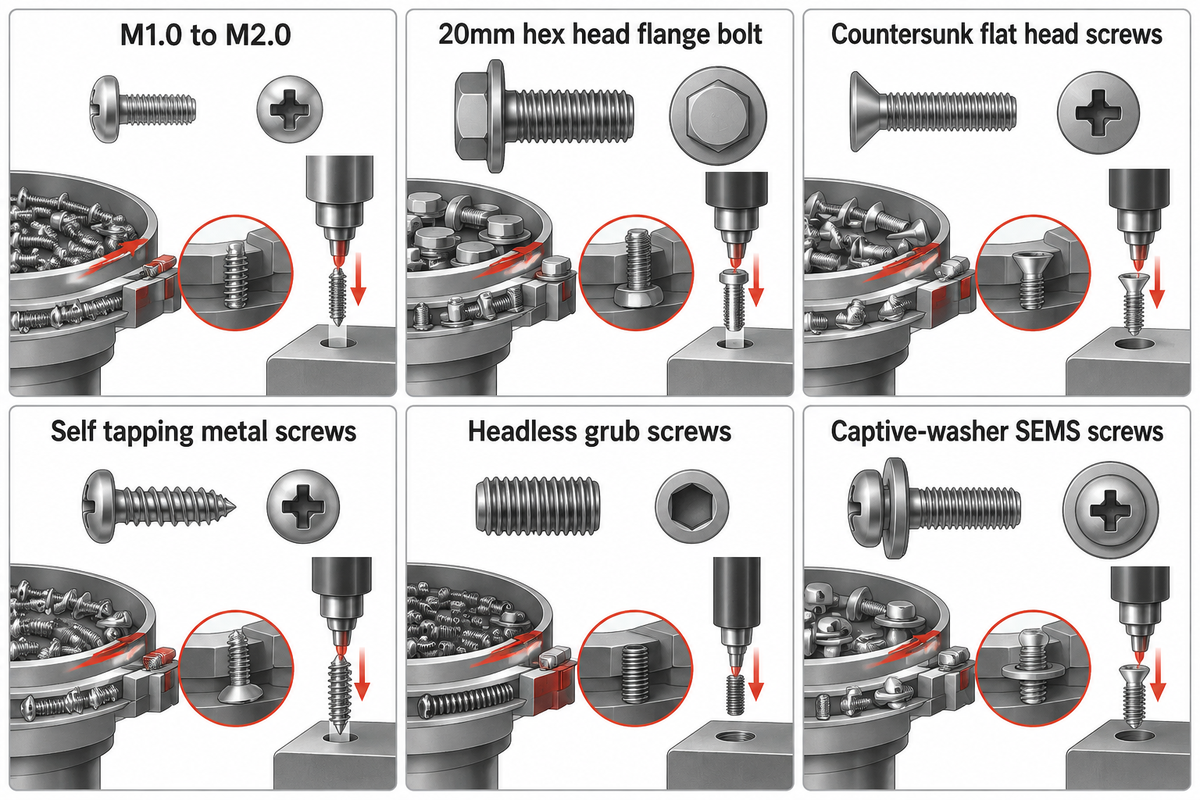
O estilo da cabeça do fixador, o tipo de ponta da rosca e o conjunto de arruela determinam a largura da fenda da pista e o curso do escapamento em cada tamanho de parafuso de M1.0 a M6.0. Uma pista universal funciona para parafusos padrão de cabeça panela. Por outro lado, parafusos escareados de cabeça chata e parafusos sextavados flangeados exigem ferramental de orientação especializado.
Quando os engenheiros especificam equipamentos para a automação de montagem de eletrônicos 3C, microparafusos na faixa de M1.0 a M5.0 predominam na lista de materiais. Suportes estruturais e fundidos automotivos exigem fixadores M6 ou um parafuso sextavado flangeado de 20mm. US Patent Application US20140238818A1 (Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections) utiliza seções de ferramental segmentadas substituíveis com conexões de localização e identificação de peça para adaptar uma única base de ferramental a diversos perfis de fixadores.
- Os parafusos na faixa de M1.0 a M2.0 pesam menos de 0,05g, e óleos de usinagem ou cargas estáticas fazem com que adiram aos trilhos dos alimentadores vibratórios. Portanto, os fabricantes mantêm a folga do trilho de retenção entre +0.10 e +0,15 mm em relação ao diâmetro externo da rosca.
- Parafusos pesados M5, M6 e sextavados flangeados de 3/8-16 x 20mm possuem cabeças grandes e flanges largos. Alimentadores padrão não conseguem impulsioná-los por mangueiras verticais. É necessário o uso de alimentadores de degraus em aço temperado com escapamentos pneumáticos de alto empuxo e mangueiras de entrega com diâmetro interno de 10 a 16 mm.
- Os parafusos escareados de cabeça chata possuem uma face inferior cônica de 82 graus ou 90 graus que faz com que fixadores adjacentes subam e se sobreponham em trilhos alimentadores planos. As pistas exigem uma placa superior de confinamento com folga vertical inferior a 0,3 mm para evitar o encavalamento.
- Parafusos metálicos auto-atarraxantes podem enganchar nas paredes de tubos macios de poliuretano durante o transporte. Utilize tubos mais rígidos de nylon-12 ou revestidos com PTFE e aumente o raio de curvatura para 250 mm.
- Parafusos sem cabeça não podem ficar suspensos em uma fenda padrão, e um sistema para parafusos sem cabeça utiliza um sensor de fibra óptica de feixe passante para identificar qual extremidade contém o encaixe sextavado interno. Uma roda pneumática de inversão vira então os parafusos invertidos antes da entrega por sopro.
- Os parafusos SEMS com arruela cativa empregam arruelas lisas ou de pressão de giro livre que devem assentar planas contra a cabeça do parafuso antes de entrar no escapamento. Desníveis na pista e a amplitude vibratória podem fazer com que as arruelas se inclinem e fiquem presas no bloco do cursor.
Roteamento de tubos de alimentação pneumática por sopro, consumo de ar e projeto de escapamento
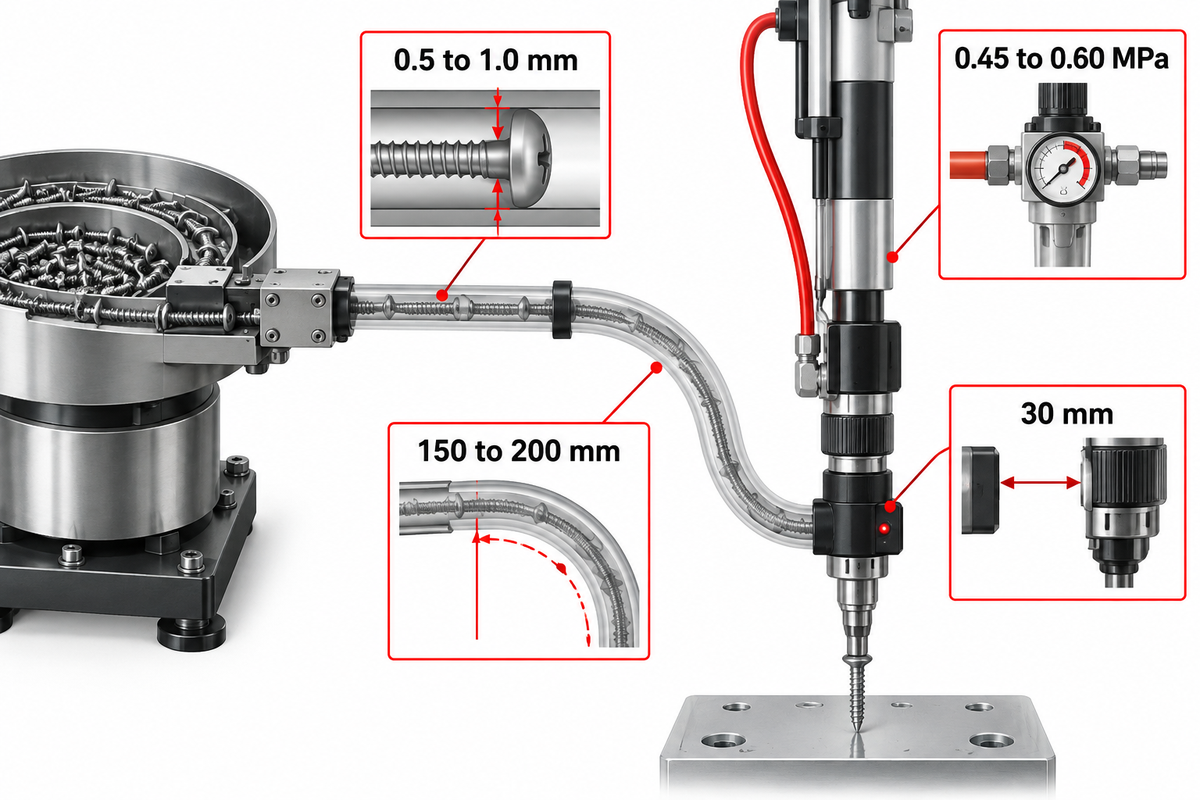
Um sistema alimentador automático de parafusos adequado dimensiona o diâmetro do tubo de entrega em relação ao da cabeça do parafuso dentro da faixa de 0.5 a 1,0 mm. Curvar as mangueiras com um raio mínimo de curvatura de 150 a 200 mm evita o travamento no meio do percurso. Ar comprimido seco e isento de óleo entre 0.45 e 0,60 MPa mantém as válvulas de escapamento limpas e livres de depósitos.
Cada ciclo de alimentação pneumática por sopro consome de 1.5 a 3.5 normais litros de ar livre por parafuso. As distâncias padrão de entrega são de 1.5 a 3.0 metros para aplicações de bancada e células robotizadas. Trechos horizontais superiores a 5.0 metros são impraticáveis. Acima de 5.0 metros, o tempo entre ciclos aumenta para mais de 450 milissegundos.
O isolamento da energia pneumática é obrigatório durante a manutenção e a remoção de travamentos. As normas de segurança para robôs industriais, especificamente ISO 10218-1:2025 Robotics Safety Requirements Part 1 para robôs industriais e ISO 10218-2:2025 para sistemas robotizados, aplicações e integração de células, estabelecem requisitos atualizados de 2025 para segurança e segurança funcional em robôs industriais e células robotizadas integradas. Os integradores devem instalar válvulas de alívio pneumático para despressurizar deliberadamente o ar armazenado no bloco de sopro e nos atuadores antes que os operadores abram a porta de proteção intertravada.
- O diâmetro interno da mangueira de entrega deve ser dimensionado conforme: IDtube = Dhead + 0.5 a 1,0 mm. Se a folga for inferior a 0,4 mm, rebarbas na cabeça travam no interior das curvas, enquanto uma folga acima de 1,5 mm permite que fixadores mais curtos se inclinem e travem. Uma folga superior a 1,5 mm permite que o fixador pressione a mangueira de entrega e cause entupimento.
- O raio de curvatura dos tubos de alimentação deve ser de no mínimo 150 mm para parafusos M2-M3 e de 200 a 250 mm para fixadores M4-M6. Nunca prenda um tubo de sopro de forma apertada com abraçadeiras em uma articulação acentuada do punho do robô.
- Ajuste a duração do pulso de sopro entre 150 e 300 ms. Um sensor anular de proximidade, posicionado a 30 mm do mandril da parafusadeira, detecta a chegada do fixador e fecha automaticamente a válvula de ar para economizar ar comprimido.
Alerta de engenharia: Nunca utilize lubrificadores de ar com óleo em linhas de alimentação por sopro: Equipes de manutenção industrial às vezes instalam unidades FRL (filtro-regulador-lubrificador) padrão a montante de um alimentador de parafusos. A névoa de óleo reveste o interior do tubo de sopro de poliuretano e a pista vibratória. Em 48 horas de produção, a poeira metálica e a cera dos fixadores misturam-se ao filme de óleo formando uma pasta pegajosa. Essa pasta provoca travamentos crônicos no meio do tubo. Especifique sempre ar comprimido seco e isento de óleo ISO 8573-1 Classe 1.4.1 com filtro coalescente de 5 mícrons.
Parafusamento com coleta a vácuo e folga de bico telescópico para cavidades profundas
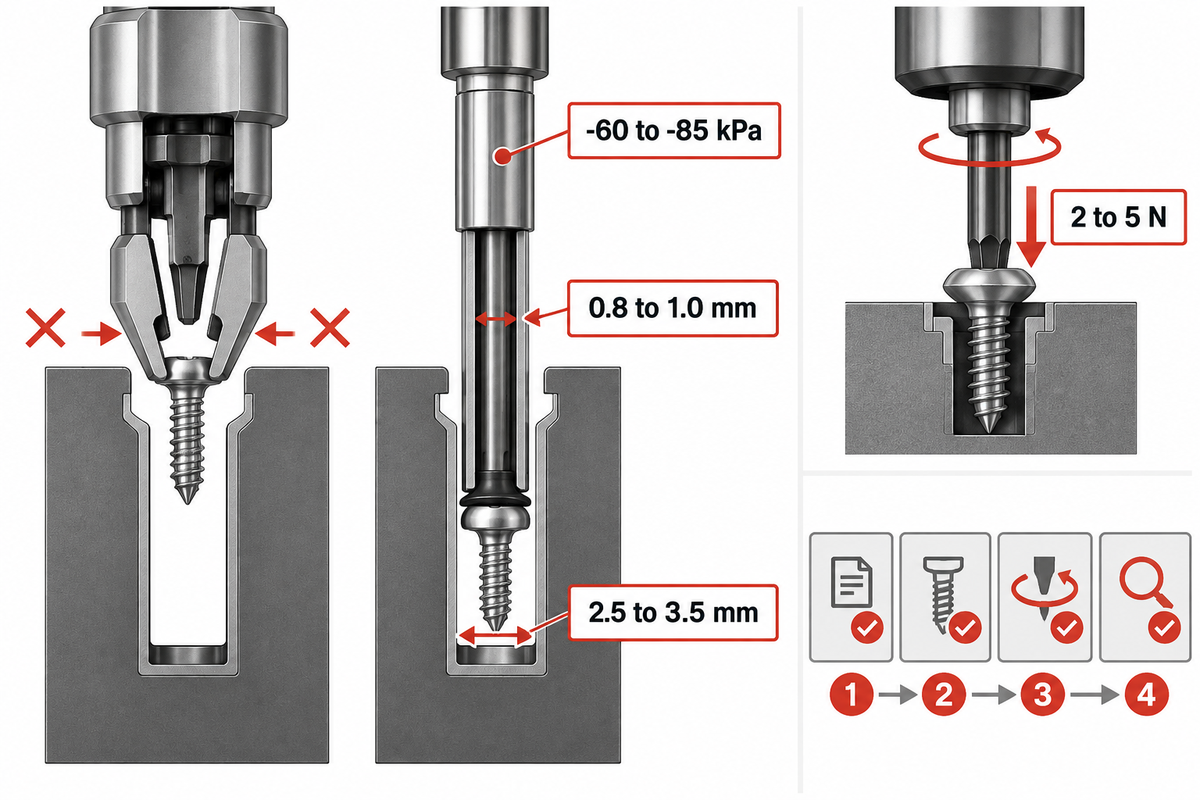
O parafusamento com coleta a vácuo utiliza uma luva de sucção telescópica acionada por mola ao redor da ponteira da parafusadeira para reter fixadores não magnéticos ou de baixa relação L/D entre -60 e -85 kPa. Tubos de vácuo de parede fina exigem apenas 0.8 a 1,0 mm de folga radial. Eles alcançam facilmente o interior de cavidades rebaixadas profundas onde mandris de sopro de garra bipartida não cabem.
Um bico de sucção a vácuo oferece uma excelente solução para dois problemas. Primeiro, ponteiras magnéticas não funcionam com aço inoxidável austenítico (A2-70 ou A4-80), alumínio, latão ou fixadores de titânio. Segundo, a atração de limalhas de ferro pelo ímã na ponteira pode contaminar placas de circuito eletrônico. Um bico de sucção a vácuo consegue segurar pneumaticamente a cabeça do parafuso.
Para ferramentas rotativas de montagem, os ensaios de desempenho segundo a ISO 5393:2017 Rotary Tools for Threaded Fasteners definem os procedimentos laboratoriais para avaliar a repetibilidade de torque e a precisão dos sistemas integrados de medição de torque em ferramentas de torque contínuo de 0,5 Nm a 2.000 Nm. Ao acoplar um fuso elétrico de precisão a uma luva de vácuo, o alinhamento concêntrico entre a ponta da ponteira e o bico de sucção determina a confiabilidade da coleta:
- Um ejetor de vácuo Venturi ou bomba de palhetas rotativas mantém um vácuo de -60 a -85 kPa (-18 a -25 inHg) na câmara do bico. Um vacuostato digital verifica se o parafuso forma uma vedação hermética com a ponta do bico antes de iniciar o deslocamento do eixo Z.
- Durante a coleta no alojamento de apresentação, a ponteira giratória engata na fenda Torx, Phillips ou sextavada sob uma pré-carga de mola de 2 a 5 N enquanto o vácuo trava a cabeça contra a face da luva.
- Mandris padrão de sopro com garra bipartida expandem-se para fora à medida que a ponteira passa e exigem de 2.5 a 3,5 mm de folga radial ao redor da cabeça do parafuso. Uma luva de vácuo rígida feita de aço inoxidável exige de 0.8 a 1,0 mm de folga radial e é compatível com torres rebaixadas de até 80 mm.
Controle de torque-ângulo com parafusadeira servo vs. parafusadeiras pneumáticas de embreagem
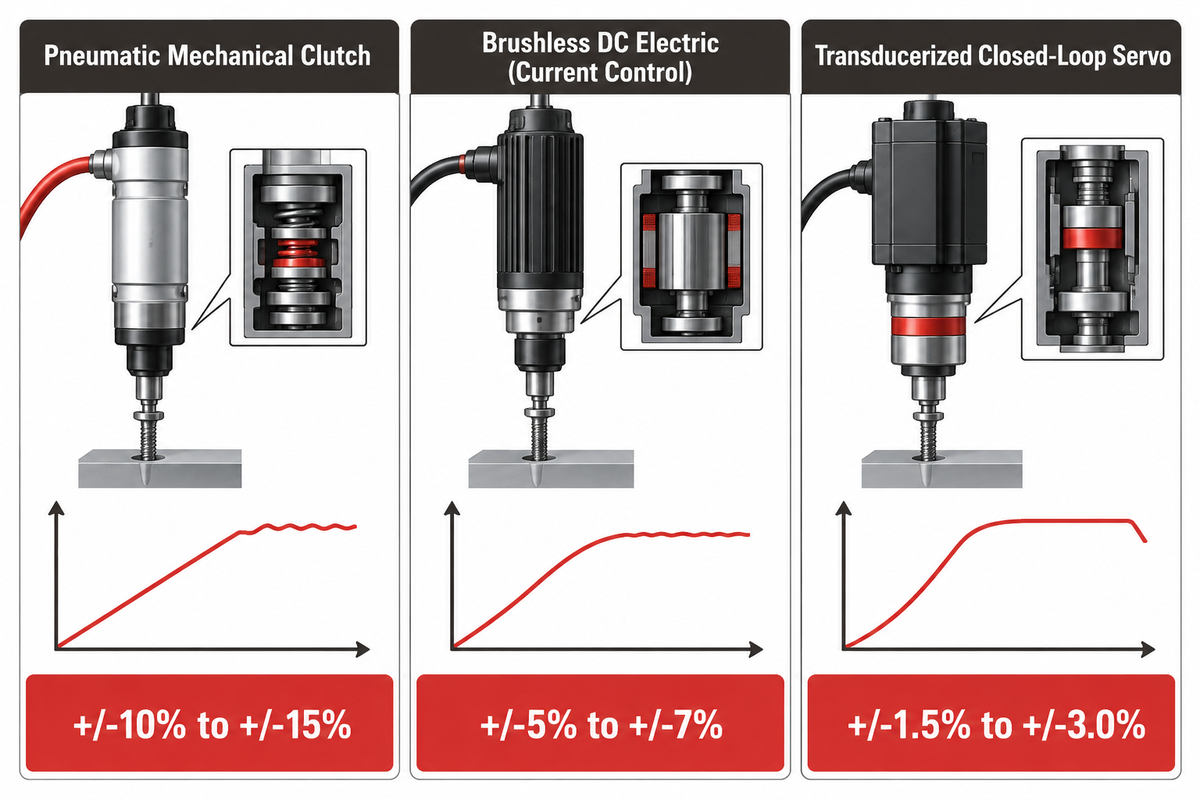
Parafusadeiras elétricas servo em malha fechada mantêm a repetibilidade de torque dentro de ±1,5% a ±3,0% e monitoram o ângulo de rotação em graus. Parafusadeiras pneumáticas de embreagem mecânica apresentam uma faixa de torque mais ampla de ±10% a ±15%. A combinação de torque, ângulo e contagem de parafusos elimina fixadores mal assentados e peças faltantes em montagens críticas.
Diretrizes de parafusamento industrial como VDI/VDE 2862 Blatt 1 e Blatt 2 classificam as juntas aparafusadas nas Categorias de Risco A, B e C com base nas consequências de falha. Juntas de Categoria A (alto risco) e juntas de Categoria B (críticas para a função) exigem controle e monitoramento contínuos de todas as variáveis essenciais de entrada. A capacidade laboratorial da ferramenta entre 0,5 Nm e 2.000 Nm é testada sob a ISO 5393:2017 Performance Test Methods, revisada e confirmada pela última vez pela ISO em 2023 em substituição à edição cancelada ISO 5393:1994. Microfixadores abaixo de 0,5 Nm exigem procedimentos de ensaio modificados e documentados.
Por que o monitoramento exclusivo de torque falha em detectar parafusos flutuantes e rosca cruzada?
O monitoramento exclusivo de torque falha porque um parafuso com rosca cruzada ou um furo cego com rebarba atinge o torque de desligamento prematuramente enquanto a cabeça permanece de 1.5 a 3,0 mm acima da superfície da peça. O monitoramento do ângulo de rotação do rosqueamento detecta imediatamente esse defeito.
Ao desenvolver sistemas de parafusamento de componentes automotivos, os engenheiros substituíram ferramentas de embreagem mecânica por fusos programáveis CC sem escovas ou servo transdutorizados. O sistema de controle executa uma especificação de parafusamento em múltiplas etapas e integra uma função de contagem por lote. Os grampos do dispositivo permanecem travados até que a contagem exata de parafusos por montagem seja verificada.
| Especificação do fuso | Embreagem mecânica pneumática | Elétrico CC sem escovas (controle de corrente) | Servo em malha fechada transdutorizado |
|---|---|---|---|
| Repetibilidade de torque (±3σ) | ±10% a ±15% | ±5% a ±7% | ±1,5% a ±3,0% |
| Adequação à categoria de junta VDI/VDE 2862 | Categoria C (juntas não críticas) | Categoria B / C (produção padrão) | Categoria A e B (críticas para segurança e função) |
| Detecção de parafuso flutuante / rosca cruzada | Nenhuma (apenas desarme mecânico por mola) | Janela básica de ângulo + contagem de parafusos por lote | Curva completa de torque-ângulo + monitoramento de gradiente |
| Conjuntos de parâmetros programáveis | 1 (ajuste manual do colar de mola) | 8 a 16 conjuntos de parâmetros digitais | 50 a 250+ receitas em rede via CLP |
| Rastreabilidade de dados e registro CEP | Sem saída digital nativa | E/S discretas OK / NG + contagem de ciclos | Armazenamento completo de curvas por código de barras serial (MES/QMS) |
Prevenção de travamentos e parafusos flutuantes: Protocolo de validação em fábrica de 4 portões
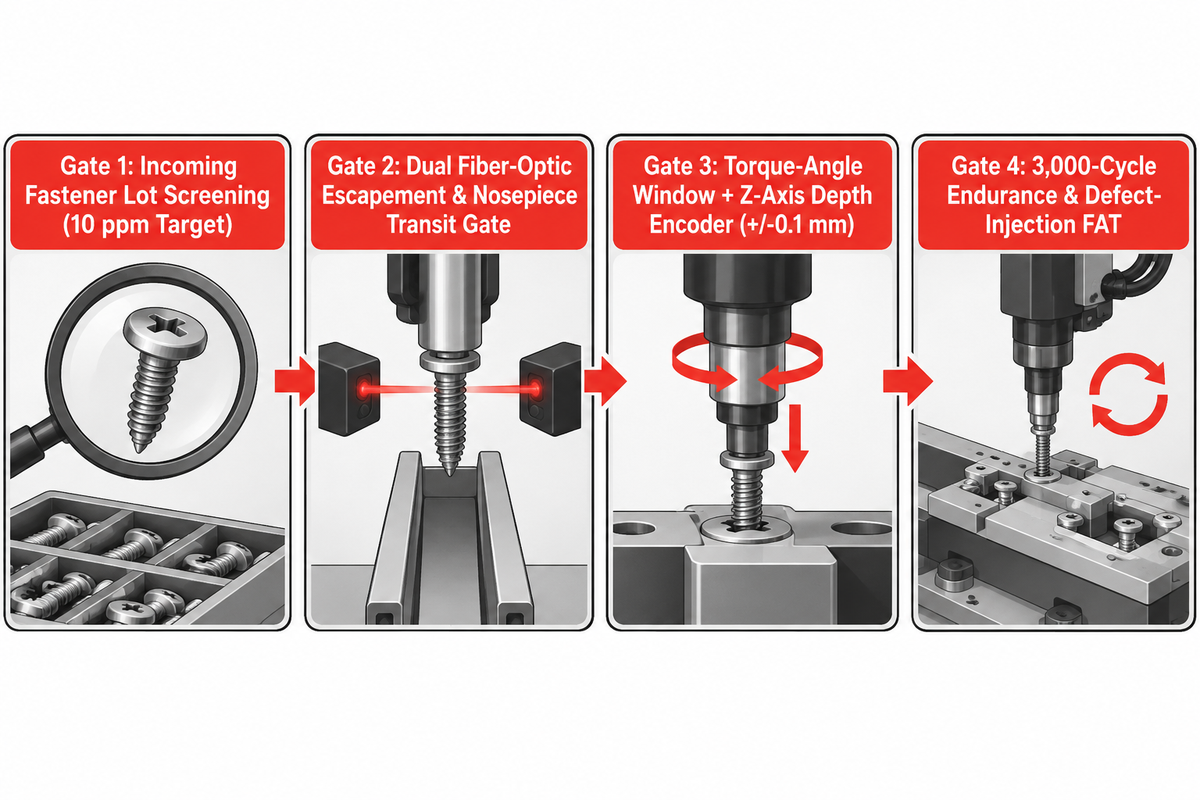
Prevenir travamentos no alimentador e parafusos flutuantes exige qualidade de fixadores recebidos de 10 ppm com sensores duplos de trânsito, encoders de assentamento no eixo Z e um Teste de Aceitação em Fábrica (FAT) de 3.000 ciclos. Chamamos isso de O Protocolo de Validação de Fixadores e Juntas de 4 Portões. Codificamos esse método como O Protocolo de Validação de Fixadores e Juntas de 4 Portões, que barra peças defeituosas no reservatório e impede que parafusos mal assentados sigam adiante na linha.
Um trecho contraintuitivo no manual de engenharia da DEPRAG, Guideline Screw Feeding, afirma que um lote comercial de fixadores no qual se permitem até 3% de peças defeituosas nem sempre é suficiente para a alimentação automatizada. A 30 parafusos por minuto, uma taxa de 1% de peças defeituosas causa um travamento a cada 3.3 minutos. A DEPRAG estipula que, para garantir a eficiência da produção, é necessária uma qualidade de fixadores recebidos de 10 ppm (1 peça defeituosa por 100.000 parafusos) mediante triagem óptica.
Qual protocolo de teste de aceitação em fábrica verifica a alimentação sem travamentos antes do embarque?
Um Teste de Aceitação em Fábrica (FAT) simula o uso da máquina nas instalações do cliente. Um rigoroso Teste de Aceitação em Fábrica executa 3.000 ciclos contínuos de parafusamento utilizando fixadores de produção de pelo menos dois lotes de fornecedores, exigindo uma taxa de travamento do alimentador inferior a 300 ppm. O ensaio aplica uma taxa de travamento do alimentador de 300 partes por milhão (ppm) ou menos. O FAT exige 100% de bloqueio automático em amostras com defeito de rosca cruzada, torre espanada e comprimento incorreto.
Os engenheiros devem distinguir a qualidade do lote de fixadores recebidos dos ensaios de validação da máquina. O índice de 10 ppm é a meta de limpeza dos fixadores classificados opticamente, enquanto o FAT de 3.000 ciclos valida a estabilidade mecânica de curto prazo do alimentador antes do embarque. Embora a norma VDI/VDE 2862 exija o monitoramento de torque e ângulo de maneira independente da solução, integradores personalizados como a ZEUEE adicionam um sensor linear de curso do eixo Z de ±0,1 mm para detectar parafusos flutuantes quando a profundidade do furo cego varia. Os intertravamentos de segurança da célula durante o ensaio FAT também devem atender à ISO 10218-2:2025 Robot Systems and Integration Safety.
Portão 1: Triagem de lotes de fixadores recebidos (meta de 10 ppm)
Os lotes recebidos de fixadores são inspecionados por técnicos de qualidade usando calibradores de anel passa/não passa para verificar rebarbas na cabeça, hastes tortas, fendas ausentes e acúmulo de revestimento.
Portão 2: Portão duplo de trânsito por fibra óptica no escapamento e no bico
Instale um sensor anular de fibra óptica de alta velocidade no Sensor A na porta de descarga do escapamento. Posicione o Sensor B acima do mandril do fuso. Se um parafuso sair do Sensor A mas não passar pelo Sensor B dentro de 400 ms, o CLP interrompe o ciclo para bloquear uma alimentação dupla.
Portão 3: Janela de torque-ângulo + encoder de profundidade do eixo Z (±0,1 mm)
Combine o janelamento de torque-ângulo do fuso servo com um encoder linear de curso do eixo Z (repetibilidade de ±0,1 mm). Qualquer fixador que atinja o torque alvo definido antes de alcançar o plano programado de assentamento do eixo Z (±0,25 mm) é descartado como parafuso flutuante.
Portão 4: Ensaio FAT de durabilidade de 3.000 ciclos e injeção de defeitos
Execute 3.000 ciclos contínuos de integração de linha de montagem automatizada turnkey. Introduza 10 defeitos deliberados (3 parafusos curtos, 3 pinos sem rosca, 2 torres espanadas e 2 acionamentos duplos) e confirme 10/10 bloqueios automáticos NG.
Preços de alimentadores automáticos de parafusos com excelente custo-benefício, payback de ROI e níveis de sistema
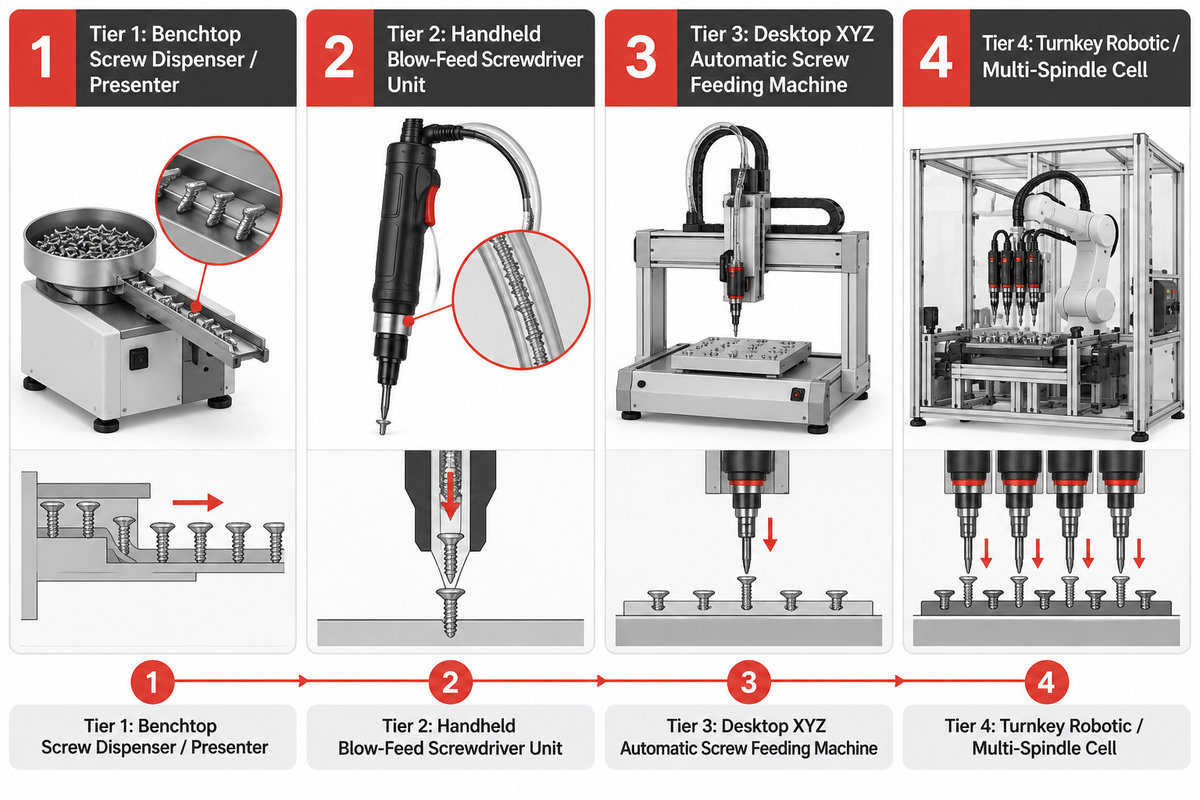
Um sistema de alimentação automática de parafusos com bom custo-benefício varia de $250 a $1.800 para um dispensador de parafusos de bancada até $22.000 a $85.000+ para uma célula robotizada turnkey. Substituir o parafusamento manual reduz o tempo de ciclo de 4.8 segundos para 1.6 segundos por fixador. A maioria das fábricas alcança o payback total do capital investido em 4.5 a 8.5 meses.
De acordo com os parâmetros econômicos da DEPRAG em Guideline Screw Feeding, especificar um alimentador duplo de duas pistas para dois fusos adjacentes economiza cerca de 25% em comparação com a compra de duas máquinas alimentadoras individuais. A atualização para uma máquina de alimentação automática de parafusos impulsiona a capacidade da linha e sustenta uma produção eficiente em regimes de múltiplos turnos. A verificação padronizada de ferramentas sob a ISO 17104 Rotary Tool Standards ajuda os compradores a avaliar a durabilidade do fuso antes da aprovação de capital.
Quanto custa um sistema de alimentação automática de parafusos nos níveis de bancada, portátil e robotizado?
Um sistema de alimentação automática de parafusos custa de $250 a $1.800 para um apresentador de bancada e de $1.800 a $6.500 para uma unidade portátil de alimentação por sopro. Máquinas alimentadoras automáticas de parafusos XYZ de bancada custam de $4.500 a $16,000, enquanto células robotizadas de parafusamento turnkey custam de $22.000 a $85.000+.
| Nível do sistema | Faixa de preço do equipamento (USD) | Redução típica de mão de obra | Taxa de produção (parafusos / hora) | Prazo típico de payback de ROI |
|---|---|---|---|---|
| Nível 1: Dispensador / apresentador de parafusos de bancada | $250 a $1.800 | Economiza 1.0 a 1,5 s/parafuso (coleta manual) | 900 a 1.200 parafusos/h | 1.5 a 3.0 meses |
| Nível 2: Unidade portátil de parafusadeira com alimentação por sopro | $1.800 a $6.500 | Economiza 2.2 a 3,0 s/parafuso (acionamento com uma mão) | 1.500 a 2.200 parafusos/h | 3.0 a 5.5 meses |
| Nível 3: Máquina de alimentação automática de parafusos XYZ de bancada | $4.500 a $16.000 | 1 operador abastece de 2 a 3 unidades de bancada | 1.800 a 2.600 parafusos/h | 4.5 a 7.5 meses |
| Nível 4: Célula robotizada / multifuso turnkey | $22.000 a $85.000+ | Parafusamento em linha 100% autônomo | 2.400 a 4.500+ parafusos/h | 6.0 a 11.0 meses |
Exemplo prático de payback de ROI (base de produção em dois turnos): Considere a montagem de uma carcaça eletrônica que exige 6 parafusos por unidade em 2.500 unidades por dia (15.000 parafusos/dia). A coleta e o parafusamento manuais levam 4.8 segundos por parafuso (28.8 segundos por carcaça), exigindo 20.0 horas de operador diariamente. Uma máquina alimentadora automática de parafusos reduz o tempo de parafusamento para 1.6 segundos por parafuso (9.6 segundos por carcaça). Essa atualização reduz a mão de obra direta para 6.7 horas por dia e diminui o refugo por torres com rosca cruzada em 1,8%. Com um custo horário de mão de obra com encargos de $18/hora ao longo de 250 dias úteis, a economia anual totaliza $64,500. Isso proporciona o payback de uma célula automatizada de $32.000 em 5.9 meses.
Integração de sistemas robotizados de alimentação de parafusos e avaliação de fabricantes de automação personalizada
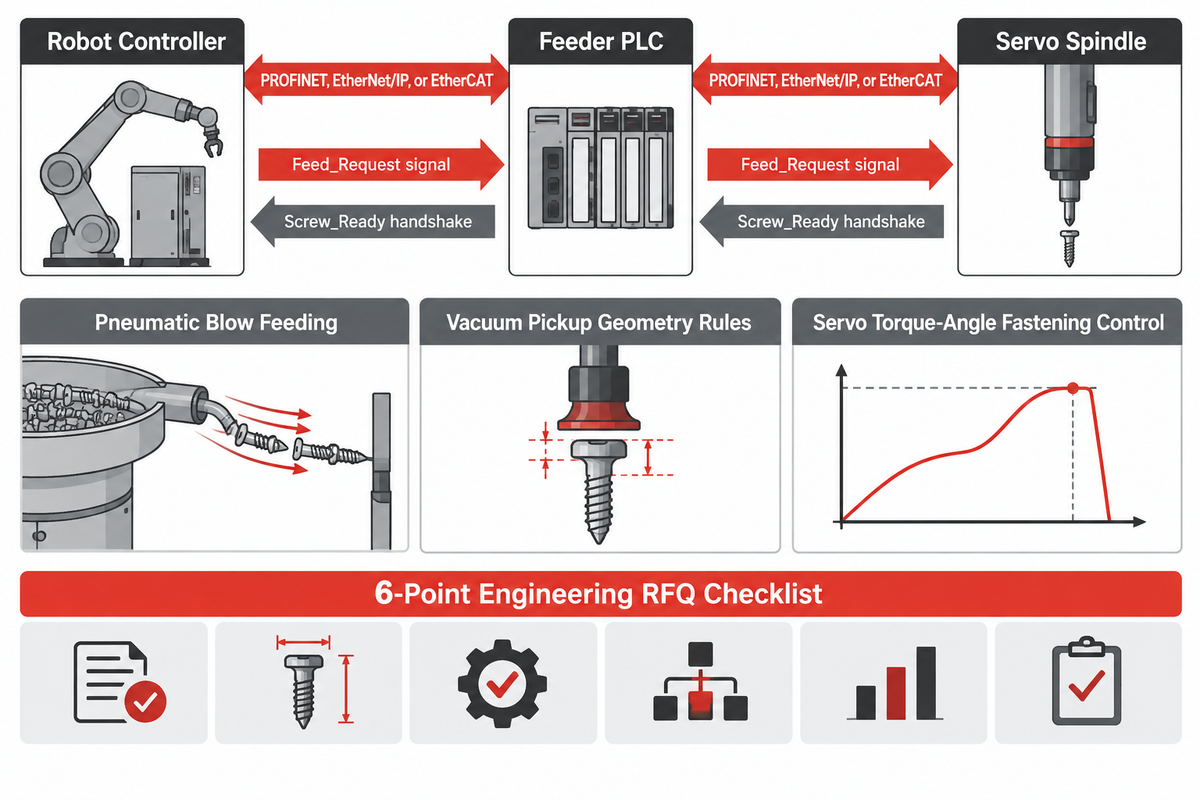
Integrar um sistema robotizado de alimentação de parafusos exige sincronizar E/S discretas de 24V ou sinais de rede industrial (PROFINET, EtherNet/IP ou EtherCAT) entre o CLP do alimentador, o controlador do robô e o fuso servo. Os possíveis fornecedores incluem fabricantes de alimentadores de catálogo e integradores de automação personalizada que fornecem uma célula completa com dispositivo de fixação e transportador.
Em uma estação de parafusamento robotizado, o controlador do robô envia um sinal Feed_Request assim que o parafuso anterior atinge o torque final. O CLP do alimentador aciona o cilindro de escapamento, verifica a passagem pelo sensor anular e retorna uma confirmação Screw_Ready. Toda a proteção do robô, cortinas de luz e monitoramento de velocidade colaborativa devem estar em conformidade com a ISO 10218-2:2025 Industrial Robot Cell Integration.
Como as marcas de alimentadores de parafusos de catálogo se comparam aos integradores de máquinas de montagem sob medida?
Cubas alimentadoras e fusos avulsos são oferecidos por marcas de alimentadores de parafusos (como WEBER, DEPRAG, Desoutter, Visumatic e Nitto Seiko). Por outro lado, integradores de máquinas de montagem fornecem uma solução turnkey completa (visão de máquina integrada, dispositivos de fixação, mesas indexadoras rotativas, rastreabilidade e MES) para a estação de montagem.
Quando o foco é reduzir os custos gerais de fabricação, fábricas com equipes internas de robótica adquirem cubas alimentadoras avulsas (directamente de um fornecedor de máquinas). Contudo, se o foco for o fornecimento de fonte única para múltiplos produtos, as fábricas encomendam uma solução completa de automação turnkey.
- Fornecedores de alimentadores de catálogo avulsos como WEBER Screwdriving Systems, DEPRAG Schulz, Desoutter Industrial Tools, Visumatic, Nitto Seiko, Carlson Engineering e outros fornecem cubas vibratórias, fusos servo e alimentadores de degraus padronizados. Esses alimentadores são aplicáveis aos seus projetos se a sua fábrica possuir uma equipe interna de robótica para construir a estrutura da máquina e o enclausuramento de segurança, além de fixar a peça a ser parafusada.
- Fabricantes de montagem turnkey sob medida como a ZEUEE (Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.) projetam estações completas de alimentação automática para integrar a montagem de módulos de processamento eletrônico e componentes automotivos relacionados, bem como montar carcaças de eletrodomésticos. Ao integrar fusos de alimentação por sopro e coleta a vácuo com células de integração de robôs industriais e alinhamento por visão de máquina CCD, um fabricante turnkey entrega uma máquina validada em fábrica desde microfixadores M1.0 até parafusos estruturais M6.
Checklist técnico de RFQ de 6 pontos antes de solicitar cotação de um alimentador
- Para determinar a relação L/Dhead, forneça um desenho 2D do fixador mostrando o diâmetro da rosca, comprimento total do parafuso, diâmetro da cabeça, tipo de fenda de acionamento (Torx, Phillips, etc.) e revestimento superficial.
- Especifique o material do parafuso como aço carbono, aço inoxidável (A2/A4), alumínio ou latão, e identifique quaisquer arruelas cativas e/ou trava-roscas químicos aplicados.
- Compartilhe arquivos CAD 3D STEP da peça destacando a cavidade rebaixada mais profunda e a folga lateral mais estreita ao redor de cada ponto de parafusamento.
- Defina o takt time para cada parafuso (por exemplo, 1.5 segundos), o total de parafusos por carcaça e o volume diário.
- Especifique o torque alvo em Nm, a tolerância permitida (±2% servo vs. ±10% embreagem) e as regras de armazenamento de curvas no MES.
- Separe de 1.000 a 3.000 parafusos de produção dos dois lotes para ajuste de pista e Teste de Aceitação em Fábrica de 3.000 ciclos.
Pronto para automatizar sua estação de parafusamento? Entre em contato com nossa equipe de engenharia para solicitar uma avaliação técnica de sistema de alimentação automática de parafusos para analisar o CAD 3D da sua carcaça e as especificações dos fixadores.
Perguntas frequentes (FAQ)
Por que uma unidade de alimentação pneumática por sopro trava ao alimentar fixadores auto-atarraxantes oleados ou encerados?
Fixadores auto-atarraxantes oleados ou encerados fazem com que as unidades de alimentação por sopro travem porque a película cria aderência ao longo das pistas das cubas vibratórias. Essa película também retém poeira em suspensão da fábrica dentro dos tubos de entrega de poliuretano. Em poucos turnos, o óleo e a poeira combinam-se formando uma borra que reduz a velocidade do parafuso e aumenta as colisões. Para reduzir travamentos, utilize um lote de fixadores tamboreados a seco, empregue uma mangueira antiestática revestida com PTFE ou limpe os trilhos do alimentador semanalmente.
Um único dispensador de parafusos de pista ajustável pode operar com múltiplos diâmetros de rosca em uma linha de alto mix?
Sim, um dispensador de parafusos de bancada com pista ajustável pode alimentar múltiplos diâmetros de rosca de M1.0 a M5.0 após um ajuste de largura de trilho de 3 a 5 minutos. Os operadores normalmente soltam os parafusos de trava do trilho, ajustam a abertura da fenda da pista para corresponder ao novo diâmetro da haste e utilizam coleta manual ou a vácuo. Uma máquina de alimentação pneumática por sopro não consegue alimentar múltiplos diâmetros de cabeça de parafuso através de uma única mangueira. Alterar o tamanho do parafuso em uma unidade de sopro exige a troca do cursor de escapamento, do tubo de alimentação e das garras do bico.
Quantas amostras de fixadores de produção você deve enviar a um fornecedor de máquinas para os ensaios de validação em fábrica?
Entre 1.000 e 3.000 amostras de fixadores de produção devem ser retiradas de pelo menos dois lotes de fabricação distintos e enviadas ao fornecedor da máquina antes do Teste de Aceitação em Fábrica (FAT). Parafusos de produção são utilizados nos ensaios para contemplar as tolerâncias reais de espessura da cabeça. Um ensaio de 3.000 ciclos sem travamentos é executado antes do embarque.
Qual especificação de ar comprimido é necessária para um bloco de alimentação por sopro?
Um bloco de alimentação por sopro exige ar comprimido seco e isento de óleo conforme a ISO 8573-1 Classe 1.4.1, regulado entre 0.45 e 0,60 MPa (65 a 87 psi) com filtro de partículas de 5 mícrons e secador por refrigeração. Nunca instale um lubrificador de óleo em linha a montante do alimentador.
Quando uma linha de montagem deve usar um cabeçote multifuso em vez de um braço robótico de fuso único?
Uma linha de montagem exigirá um cabeçote fixo de parafusamento multifuso quando um produto apresentar de 4 a 12 fixadores idênticos espaçados de 18 a 28 mm sobre uma superfície plana. Como todos os fusos descem simultaneamente, um cabeçote de 6 fusos aperta seis parafusos em 2.0 segundos no total. Um robô SCARA de fuso único precisa de 8.0 a 10.5 segundos para indexar sequencialmente pelos mesmos seis furos. Um braço robótico de fuso único é a melhor escolha quando o passo entre furos é inferior a 18 mm, quando os parafusos estão em diferentes alturas Z, quando há frequentes trocas de formato e quando existem geometrias variadas de carcaça.
Referências e fontes
- Engenharia Mecânica da UC Berkeley (ME102B, outono de 2001), StudMaster Dual-Rail Fastening Mechatronics Design Project Specifications, University of California, Berkeley.
- Organização Internacional de Normalização, ISO 5393:2017, Rotary tools for threaded fasteners, Performance test method, Edição 3 (confirmada em 2023).
- Organização Internacional de Normalização, ISO 10218-1:2025, Robotics, Safety requirements, Part 1: Industrial robots, Revisão de 2025.
- Organização Internacional de Normalização, ISO 10218-2:2025, Robotics, Safety requirements, Part 2: Robot systems, robot applications and cell integration, Revisão de 2025.
- Organização Internacional de Normalização, ISO 17104, Rotary tools for threaded fasteners, Technical and safety specifications.
- Escritório de Patentes e Marcas dos Estados Unidos / Google Patents, US6986440B2, Escapement System (Fastener Orientation and Delivery).
- Escritório de Patentes e Marcas dos Estados Unidos / Google Patents, US20140238818A1, Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections.
- Administração Nacional de Propriedade Intelectual da China / Google Patents, CN224226109U, Fast Screw Feeding Device for Automatic Screw Locking Machine.
POR QUE ESCREVEMOS
Sobre os insights de engenharia da ZEUEE
A ZEUEE compartilha guias técnicos baseados na experiência de projetos reais de automação. Desde 2005, projetamos e fabricamos equipamentos de automação não padronizados para montagem de conectores, produção de chicotes elétricos, linhas robotizadas, inspeção por visão de máquina e modernização de fábricas inteligentes.
Fundada em 2005
Base de produção de 20.000 m²
120+ especialistas
150+ patentes de P&D
Certificada ISO9001:2015
Perfil de contato
Empresa
ZEUEE
E-mail
trade@zeuee.com
Telefone
+86 755 2942 9358
Entre em contato com a ZEUEE
Posts relacionados

Em alta agora