Póngase en contacto con Zeyu lntelligent Industrial Company
Cómo elegir un alimentador flexible: costos de cambio y límites de los tazones

Un alimentador flexible distribuye piezas sueltas frente a una cámara para que esta identifique cuáles son adecuadas para que un robot las recoja. Elija uno para familias de piezas variables cuando la celda completa alcance la producción aceptada prevista y el tiempo ahorrado en los cambios compense el equipo y la integración adicionales.
Puntos clave para elegir
- Compatibilidad con las piezas: separe, reconozca, sujete y coloque muestras de producción.
- Producción: cuente las piezas aceptadas a la salida de la celda durante el tiempo total de producción.
- Cambio de modelo: mida desde la última pieza buena del modelo anterior hasta la primera pieza buena del nuevo.
- Costo: compare celdas instaladas con el mismo alcance de suministro.
- Aceptación: acuerde verificaciones de calidad independientes y el alcance de las pruebas antes de hacer el pedido.
Un alimentador flexible utiliza movimientos controlados de las piezas y visión para guiarlas hacia el punto de recogida del robot, y así manejar componentes variables. Su valor depende de la compatibilidad comprobada de las piezas, la producción sostenida de piezas buenas y el ahorro útil en los cambios de modelo.
La alimentación de una gran variedad de piezas en lotes pequeños puede justificar equipos adicionales adaptables. Para un trabajo estable y de gran volumen, puede convenir un tazón dedicado. Compare la alimentación y orientación de las piezas dentro de todo el proceso de ensamble; la guía sobre máquinas de ensamble automatizado explica la alimentación, el ensamble y la inspección.
Cómo funciona un alimentador flexible
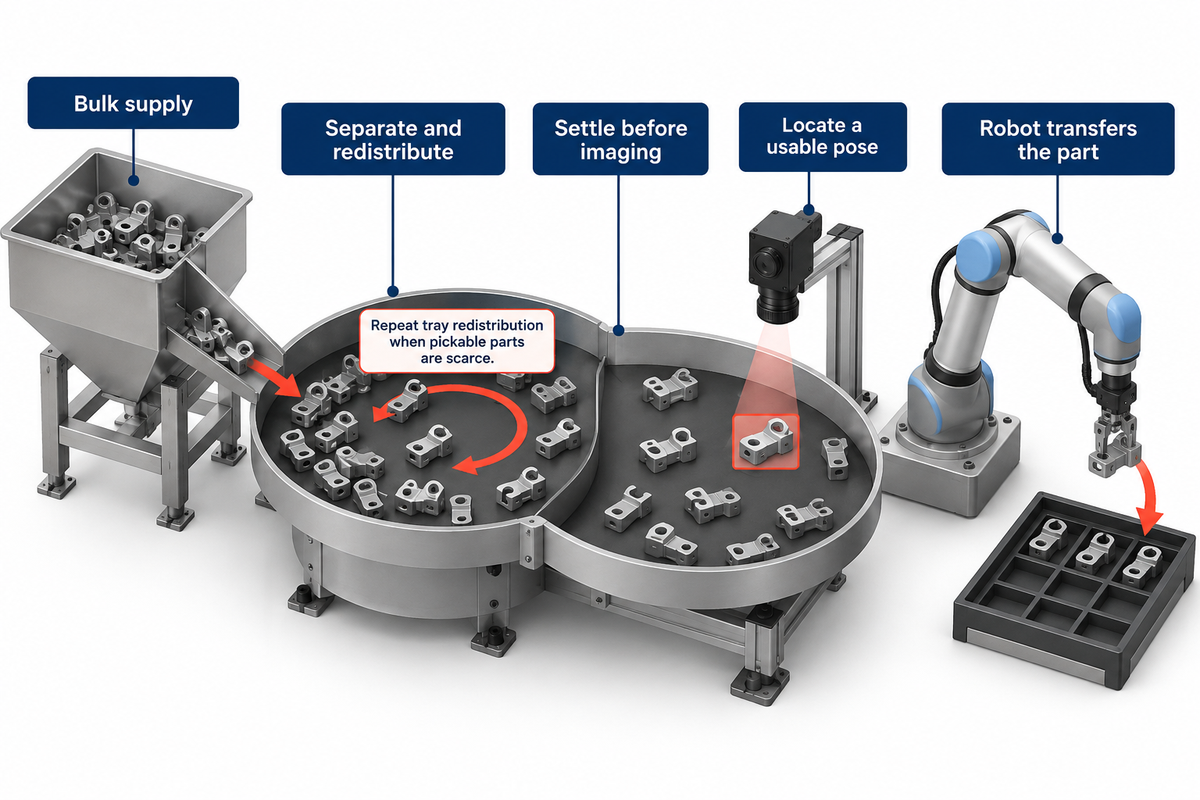
Un sistema de alimentación flexible funciona de forma parecida a cuando se esparcen botones en una bandeja para escoger uno. El movimiento controlado separa y redistribuye los componentes; un sistema de visión encuentra una posición adecuada y un robot transfiere el componente. El alimentador, la cámara y el robot repiten el ciclo a medida que quedan menos piezas disponibles para recoger. A3 describe la alimentación flexible con visión para separar piezas a granel.
¿Cómo funciona un alimentador automático?
Un alimentador automático suministra componentes a la siguiente operación sin que un operador coloque cada uno. Una tolva repone el área de presentación, mientras que un movimiento controlado o una guía con forma definida lleva las piezas a una posición adecuada. Los sensores coordinan la entrega con la demanda de los procesos posteriores. En un alimentador flexible, una cámara guía al robot en lugar de una salida mecánicamente fija.
La superficie del alimentador puede usar vibración para colocar las piezas. Una bandeja puede presentar piezas sin dar a cada componente la orientación final que requiere el ensamble; la pinza puede completar el giro durante la transferencia. Así, la orientación de las piezas es una tarea de presentación y también de recogida y colocación.
La vibración puede alterar la captura de una imagen o la recogida de una pieza. Cuando estas operaciones no pueden superponerse, el controlador debe detener el movimiento, esperar a que la superficie se estabilice y luego capturar una imagen. Una secuencia clara evita que el robot use coordenadas capturadas antes de que una pieza se moviera. Esta es una de las razones por las que la velocidad de movimiento del equipo de alimentación no equivale a la producción de la celda.
La automatización moderna en la manufactura actual utiliza sistemas de control para coordinar estas operaciones. Sin embargo, comprar el módulo de presentación del sistema de alimentación deja pendientes el robot, la iluminación, la herramienta de fin de brazo y el trabajo de integración.
Alimentador flexible o de tazón: ventajas de cada opción
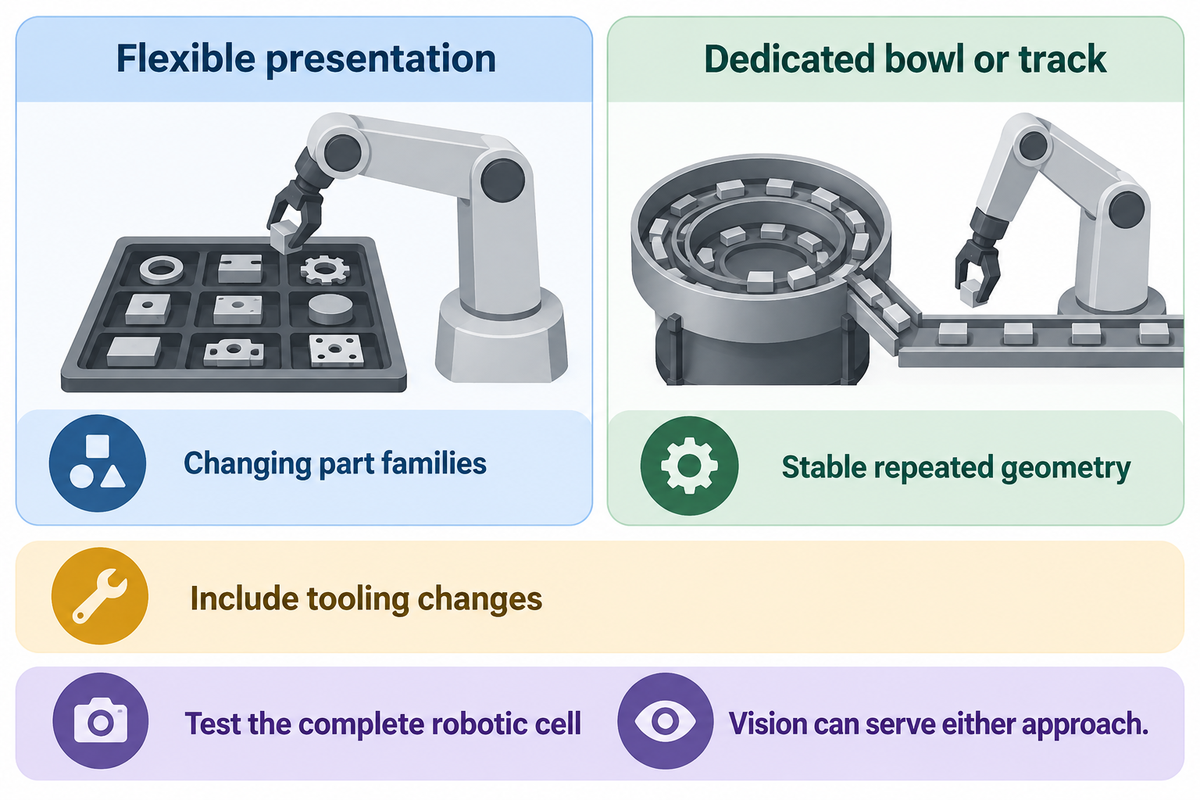
Los cambios frecuentes de producto favorecen la alimentación flexible cuando varias variantes pueden usar una misma superficie y disposición de sujeción. La alimentación con un tazón dedicado es una opción sólida para una sola pieza estable y de gran volumen. La elección depende de qué mecanismos de entrega se hayan probado y de los cambios mecánicos necesarios entre trabajos. Los sistemas de tazón y guía con visión ofrecen otras ventajas y desventajas.
Presentación flexible
- Considérela para familias de piezas variables.
- Presupueste la visión y la transferencia robotizada.
- Incluya los cambios de pinza y superficie.
Alimentación con tazón dedicado
- Considérela para geometrías estables y repetitivas.
- Presupueste herramental de guía específico para la pieza.
- Incluya cambios de herramental para las variantes.
Los alimentadores vibratorios tradicionales usan características mecánicas para orientar las piezas. Los alimentadores vibratorios de tazón también pueden usar cámaras y programarse para rechazar piezas. Un estudio de 2022 de University of Southern Denmark presentó un marco que combina visión y obstáculos mecánicos en guías vibratorias. Su mecanismo de rechazo visual se evaluó por separado con seis formas de piezas canónicas. La flexibilidad es un grado de adaptabilidad, no una simple división entre máquinas con cámara y sin ella.
| Factor de decisión | Presentación flexible | Tazón o guía dedicados |
|---|---|---|
| Variedad de productos | Varias variantes probadas | Geometría estable o guías dedicadas |
| Cambios de lote | Receta y posibles cambios de herramental | Ajustes de herramental y de la guía |
| Orientación final | La coordinan la visión y la pinza | El herramental de la guía define la posición de salida |
| Producción requerida | Pruebe la celda robotizada completa | Pruebe la entrega continua mientras se retiran piezas |
| Piezas transparentes | La iluminación y la ambigüedad de posición son importantes | La selección mecánica puede ayudar |
| Piezas enredadas | La redistribución quizá no las separe | El herramental de la guía también puede presentar dificultades |
| Superficies estéticas | Revise daños por contacto y recirculación | Revise el desgaste por fricción a lo largo de la guía |
| Nueva variante | Evalúe la superficie, la visión, la sujeción y el dispositivo de sujeción | Evalúe el nuevo herramental y el esfuerzo de preparación |
| Alcance de compra | Incluya todas las interfaces de la celda | Incluya el manejo en la salida y el almacenamiento temporal |
En las líneas que procesan un solo componente durante todo el turno, la reducción del tiempo improductivo que ofrece una nueva solución de alimentación puede importar menos que la entrega constante. En lotes cortos, los cambios más rápidos pueden ser más importantes. Mantenga un tazón tradicional en la comparación hasta probar ambas configuraciones con las mismas piezas y la misma demanda.
Compatibilidad de las piezas: forma, superficie y visión
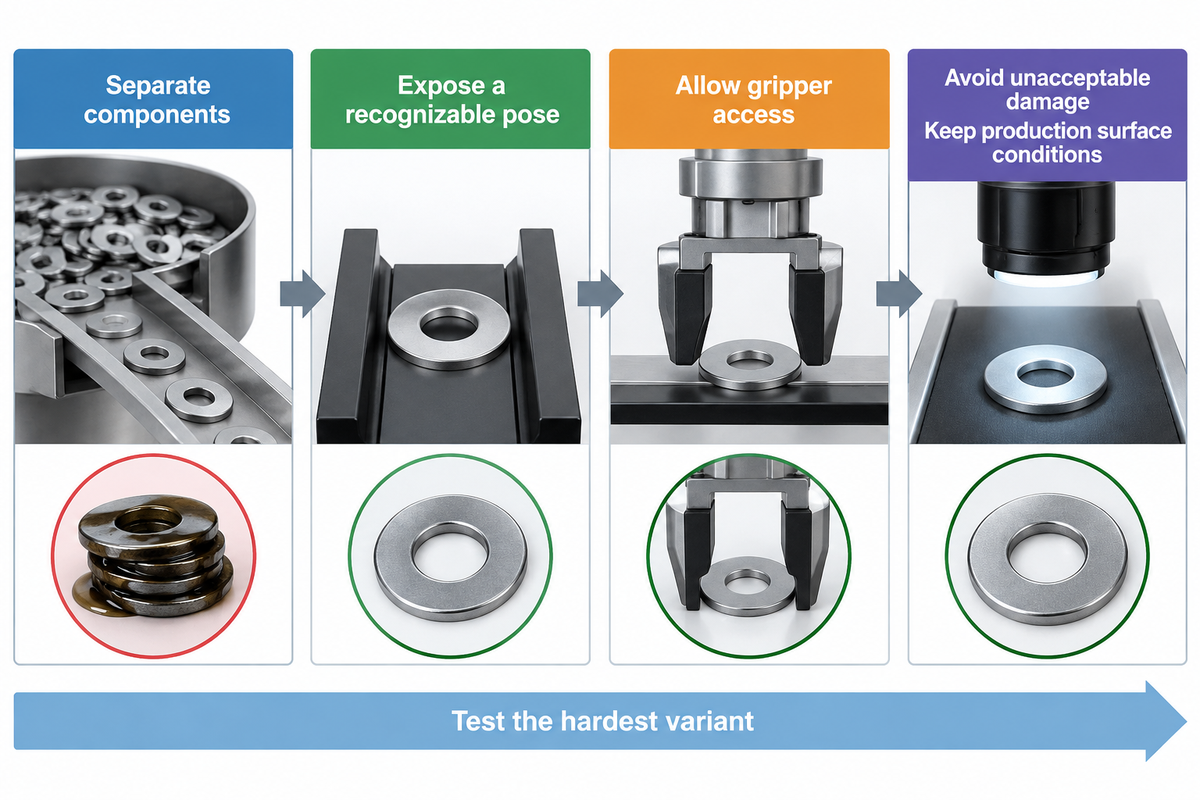
La compatibilidad de los componentes suele requerir cuatro condiciones: deben separarse, mostrar una posición reconocible, permitir el acceso de la pinza y resistir la manipulación sin daños inaceptables. Una cámara puede capturar un contorno, pero eso solo resuelve uno de estos requisitos. El aceite, la transparencia, el anidamiento y las geometrías que se entrelazan pueden impedir que un componente aparentemente adecuado llegue al ensamble.
“Se necesitan piezas de producción durante la etapa de diseño de una solución de visión”
La investigación de NIST sobre percepción identifica varios factores que afectan la percepción robótica, entre ellos el material y el acabado superficial de los componentes. Una silueta puede mostrar un borde, pero ocultar la característica superior que distingue dos orientaciones. La iluminación debe hacer visible la característica necesaria para el siguiente paso del proceso.
¿Cuál es el mejor alimentador flexible?
La plataforma de producción, la iluminación y la pinza deben seleccionarse en conjunto para la familia de piezas de producción; después, elija la celda completa que cumpla los requisitos de producción aceptada y costo de cambio. Primero deben seleccionarse la variante de producción más difícil y las condiciones de su superficie. Una bandeja más grande no ayuda si no se puede acceder a las características de la pieza o si las piezas se pegan entre sí.
| Condición de la pieza | Dificultad probable | Respuesta de selección |
|---|---|---|
| Componentes planos opacos | La superposición oculta los bordes | Observe la separación y la cantidad de piezas disponibles para recoger |
| Piezas moldeadas transparentes | Bajo contraste o superficies ocultas | Compare la iluminación con la característica que se necesita detectar |
| Metal reflectante | El resplandor cambia según la posición | Use el acabado de producción en las pruebas de captura de imágenes |
| Arandelas delgadas | Apilamiento y adherencia | Revise si recoge dos piezas tras la reposición |
| Resortes y ganchos | Se entrelazan | Evalúe la separación antes de trabajar en la visión |
| Piezas delicadas | Daños por contacto | Inspeccione las piezas después de manipularlas varias veces |
| Variantes similares | Receta incorrecta o lotes mezclados | Verifique la identificación de variantes y la purga |
| Piezas complejas | Pocas posiciones de sujeción accesibles | Valide el espacio libre para la pinza y la colocación |
| Componentes aceitosos | Adherencia y apariencia cambiante | Incluya muestras con las condiciones normales de superficie |
En diciembre de 2013, un usuario de Practical Machinist describió unas arandelas pequeñas, ligeramente aceitadas, que se pegaban durante una tarea de recogida propuesta. El usuario intentaba combinar distintas configuraciones de arandelas, y especificar un solo diámetro no resolvía todo el problema. Durante la discusión, un participante interpretó que el espesor mínimo de las arandelas era de 0.06″; quien hizo la pregunta corrigió la cifra a 0.006″. Reducir el espesor diez veces cambió sustancialmente la discusión. La lección para las muestras es conservar las condiciones en que se producen las arandelas e identificar la variante delgada correcta. Además, cuente por separado las arandelas recogidas de a dos o apiladas.
Una amplia variedad de piezas puede compartir una plataforma, pero el rango probado debe incluir las piezas más difíciles de manejar de la familia. Limpiar las muestras solo para una demostración elimina precisamente la condición que el sistema de producción debe poder procesar.
Producción: cuente las piezas buenas a la salida de la celda
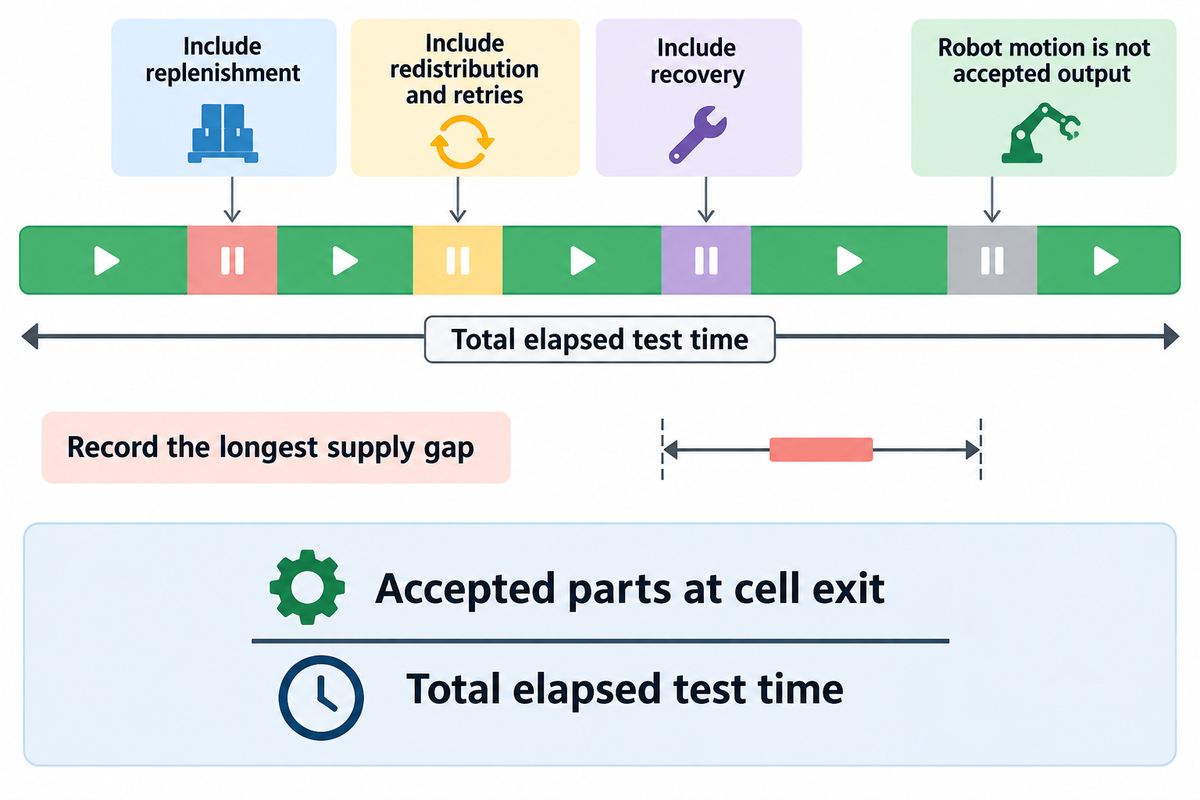
La producción aceptable es la cantidad de piezas buenas entregadas a la siguiente operación, dividida entre el tiempo total transcurrido de la prueba. Al determinar el tiempo total, considere la reposición, la redistribución, los reintentos y la recuperación. El ciclo del robot, la tasa de detección de la cámara y métricas similares describen una operación del componente; lo que importa son las piezas orientadas correctamente y listas para usarse.
Cronometraje de la reposición y la recuperación
El cronometraje de la reposición y la recuperación registra cada interrupción desde que entra material nuevo en la tolva hasta que se restablece una entrega estable a la salida. La reposición puede obstruir la bandeja y dificultar la visión de las características, e incluso provocar una redistribución. Registrar la causa de cada pausa puede ayudar a determinar si un paso en particular limita el proceso.
El tiempo de ciclo habitual de un alimentador flexible depende de otros procesos. Por ejemplo, un transportador que bloquea el paso puede impedir la transferencia. La captura de imágenes quizá deba esperar a que la superficie se quede quieta. El movimiento del robot puede bloquear la vista de la cámara. La colocación de una pieza quizá deba esperar la autorización del equipo posterior. Un alimentador no puede eliminar el retraso que causa un dispositivo de sujeción posterior lleno. La guía de automatización de líneas de producción abarca este problema más amplio de coordinación.
Considere un trabajo de ensamble ilustrativo que requiere 20 piezas aceptadas/min. Durante una prueba de evaluación de 60 minutos, la celda entrega 1,440 piezas aceptadas de forma independiente, por lo que su producción observada es 1,440 ÷ 60 = 24 piezas/min. Supongamos que la misma prueba incluye una pausa de reposición de 30 segundos, una pausa de redistribución de 20 segundos y una recuperación de 40 segundos. Todas estas pausas están incluidas en el denominador de 60 minutos. Eliminarlas daría una medida distinta a la producción durante el tiempo transcurrido. Sin embargo, la producción promedio del ejemplo ilustrativo supera el objetivo. La brecha de suministro más larga sigue siendo importante, sobre todo cuando la estación posterior tiene poco almacenamiento temporal. En ese caso, registre esta brecha de suministro, además del promedio, con distintos niveles de tolva y variantes difíciles antes de decidir la aceptación.
El trabajo de NIST sobre métodos de prueba de ensamble usa la evaluación de tareas con mediciones repetidas para generar confianza. Incorpórela a los requisitos reales de transferencia y ensamble. Registre orientaciones incorrectas, dobles recogidas, piezas dañadas e intervenciones manuales, aunque el robot indique que completó el movimiento.
La flexibilidad y la escalabilidad son decisiones de compra diferentes. Las líneas de producción adicionales o las estaciones en paralelo pueden aumentar la capacidad, pero cada una requiere más controles, espacio en planta y trabajo de servicio. El aumento de producción solo aporta valor si el proceso posterior y la demanda pueden aprovecharlo.
Costos de cambio de modelo: calcule el precio de toda la celda de alimentación
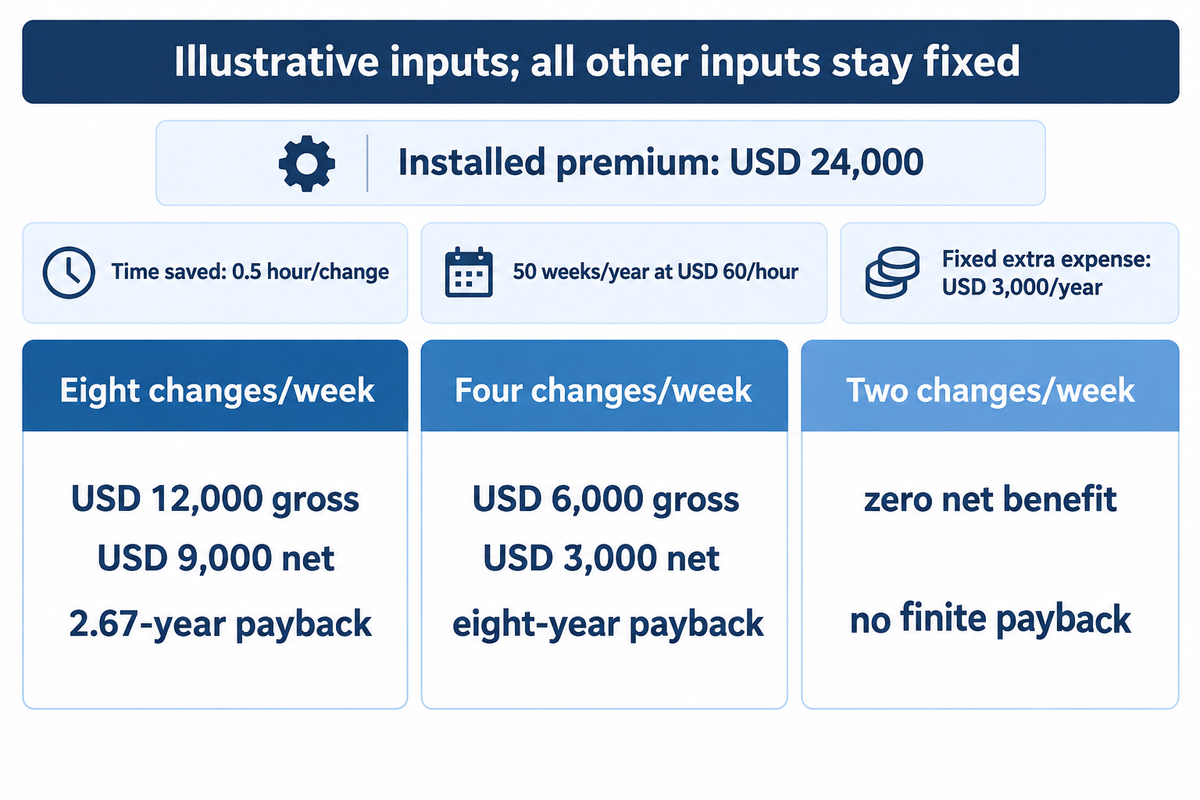
El costo de toda la celda incluye el alimentador, el robot, la visión, la pinza, los controles y la puesta en marcha. Compare ese alcance instalado con la alternativa y calcule el valor de las horas útiles ahorradas al año. Los cambios rápidos solo generan un retorno financiero si el tiempo recuperado reduce el trabajo pagado o produce unidades vendibles en una operación que limita la producción.
NIST MEP define el cambio rápido como el tiempo desde la última pieza buena de la producción actual hasta la primera pieza buena de la siguiente. La carga de la receta solo representa una parte de ese tiempo. La liberación del lote, el cambio mecánico de herramental, las verificaciones de la cámara y el primer ensamble aceptado pueden seguir dentro de la ruta crítica.
Un precio histórico ilustra la importancia del alcance: Automation World informó el 30 de noviembre de 2020 que el Flex-Bot de Engineered Vision tenía un precio inicial de USD 75,000, con programación e instalación incluidas. El paquete incluía un robot, visión, equipo de alimentación, herramental y controles. Ese anuncio de producto, fechado, corresponde a Engineered Vision; para la comparación actual, solicite cotizaciones vigentes con el mismo alcance.
Hoja de cálculo del valor económico del cambio de modelo
Para este cálculo ilustrativo, suponga un sobreprecio incremental de instalación de USD 24,000, ocho cambios/semana, 0.5 hora ahorrada/cambio, 50 semanas de operación/año y un valor aprovechable de USD 60/hora. Los gastos adicionales anuales de operación y soporte son de USD 3,000/año. Son datos de planificación elegidos, no una cotización de proveedor ni un resultado operativo de ZEUEE.
| Dato o resultado | Valor | Significado |
|---|---|---|
| Sobreprecio de instalación | USD 24,000 | Celda flexible menos alternativa de alcance equivalente |
| Cambios semanales | 8 cambios/semana | Cambios que ahorran tiempo útil |
| Ahorro por cambio | 0.5 hora/cambio | Diferencia medida de todo el cambio de modelo |
| Año de operación | 50 semanas/año | Calendario anual previsto |
| Tiempo anual recuperado | 200 horas/año | 8 × 0.5 × 50 |
| Valor por hora aprovechable | USD 60/hora | Ahorro en efectivo o valor de la capacidad aprovechable |
| Valor bruto anual | USD 12,000/año | 200 × 60 |
| Gastos adicionales anuales | USD 3,000/año | Gastos adicionales de soporte y operación |
| Beneficio anual neto | USD 9,000/año | 12,000 − 3,000 |
| Periodo de recuperación simple | 2.67 años | 24,000 ÷ 9,000 |
Ahora considere a un planificador de producción cuyo programa pasa de ocho a cuatro cambios semanales, mientras todos los demás datos del ejemplo se mantienen iguales. El tiempo recuperado baja a 100 horas/año, con un valor de USD 6,000/año antes de descontar el gasto adicional de USD 3,000/año. El beneficio neto pasa a USD 3,000/año y el periodo de recuperación simple se extiende a ocho años. El equipo no se ha vuelto más lento; el programa ofrece menos oportunidades de recuperar tiempo útil. Finanzas también debe rechazar el doble conteo: si los USD 60/hora ya representan el valor de la capacidad recuperada, sumar un segundo ahorro de mano de obra por esas mismas horas requiere una reducción de gastos real y distinta.
El periodo de recuperación simple no considera el financiamiento, los impuestos ni el momento en que se reciben los flujos de efectivo posteriores. Para proyectos más largos, use el modelo de inversión de la empresa y una representación realista de las necesidades de producción. Una promesa de reducir el tiempo improductivo exige una línea de base medida y un uso identificable del tiempo recuperado.
Integración: robot, pinza y sistemas de control
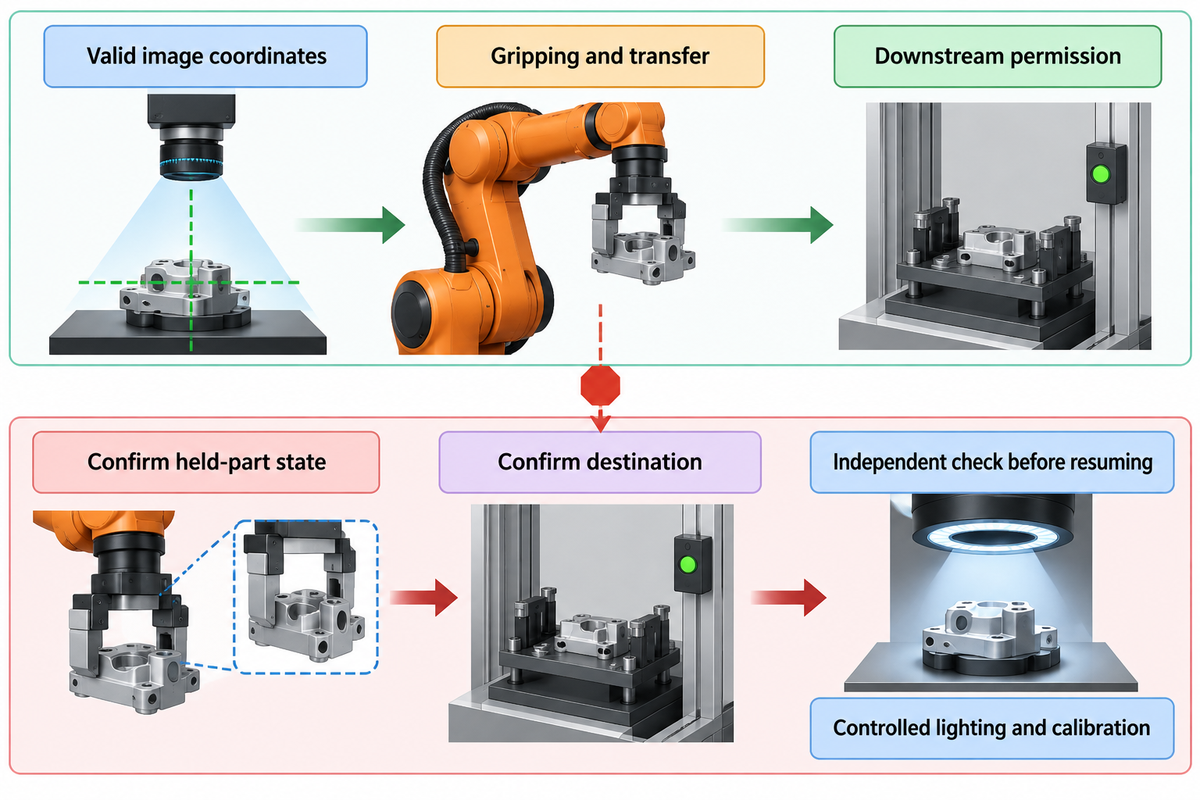
El flujo de material hacia el robot debe coordinarse con la disponibilidad de la pieza y de coordenadas válidas de imagen, así como con la sujeción, la transferencia y la autorización del proceso posterior. Un sistema de alimentación solo funciona si cada controlador sabe qué evento inicia la siguiente acción y cómo recuperarse después de un ciclo interrumpido. Defina la secuencia de recuperación mientras desarrolla el proceso de automatización normal.
La HMI debe seleccionar la receta correspondiente al alimentador, la cámara y el robot. Un programa nuevo puede orientar y alimentar un componente diferente, pero quizá todavía haya que cambiar herramental específico en la pinza o el dispositivo de sujeción. Los alimentadores flexibles ofrecen un método de presentación reutilizable; sin embargo, no hacen que todos los procesos de producción adyacentes sean reutilizables automáticamente.
Considere una parada después de que el robot sujeta una pieza, pero antes de colocarla. Reiniciar solo el alimentador puede dejar al controlador sin saber si esa pieza ya se incorporó al ensamble. La secuencia requiere conocer el estado de la pieza sujetada, definir su destino y realizar una verificación independiente antes de reanudar la operación automática. La medición del ciclo normal puede ocultar el riesgo de errores. Una lógica de recuperación clara reduce ese riesgo.
La tecnología de visión en la transferencia robotizada también requiere calibrar la cámara respecto del robot y controlar la iluminación. El reconocimiento de posición y la calidad del producto terminado son tareas distintas; la guía de sistemas de inspección por visión explica el aspecto de inspección de esa interfaz.
La conectividad de Industria 4.0 puede registrar paradas y cambios de receta, pero los registros útiles necesitan una causa y una marca de tiempo, no solo un conteo total de ciclos. En cuanto al alcance de seguridad del robot, ISO 10218-1:2025 aborda el robot, mientras que la integración y las aplicaciones corresponden a la Parte 2. La compatibilidad de los componentes y la aceptación de la celda completa requieren atención por separado.
Proveedores e integradores: ¿quién es responsable de cada interfaz?
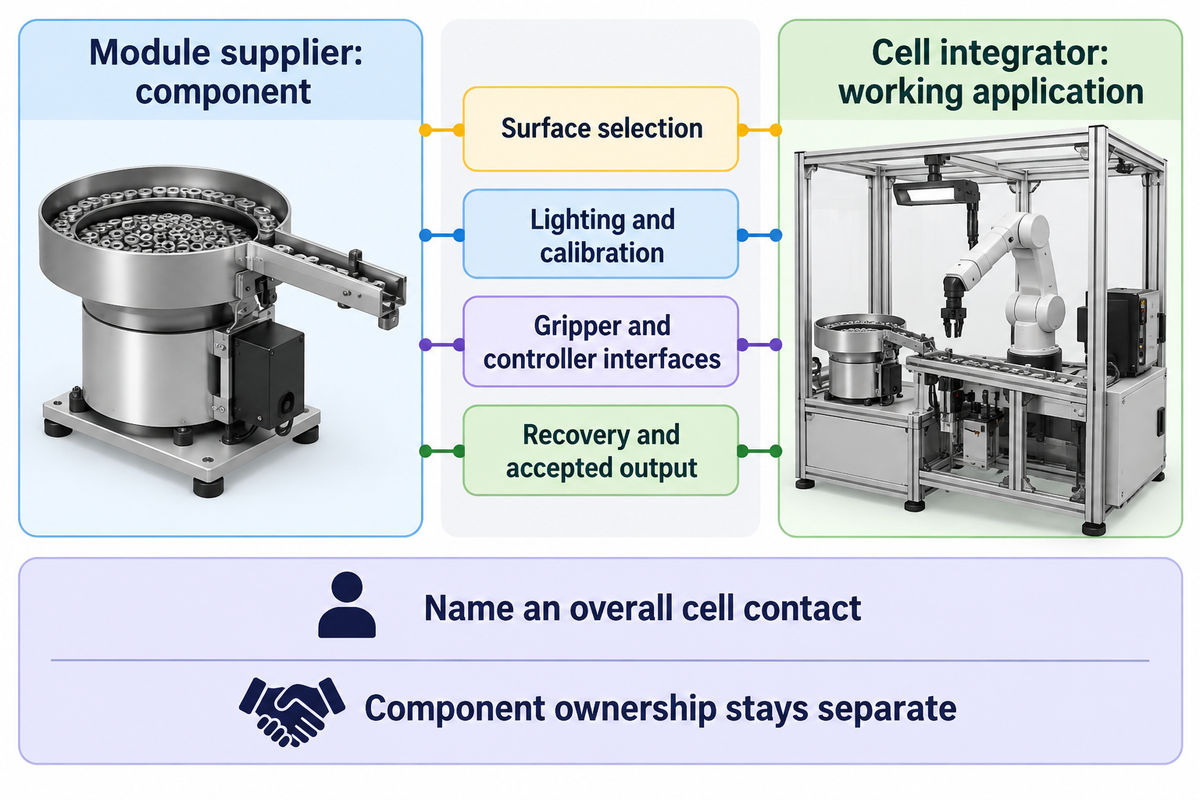
Un proveedor de módulos suministra un componente y un integrador de celdas proporciona la aplicación operativa y su entrega. A veces, estas funciones corresponden a empresas distintas; otras veces, a la misma empresa. Asigne un responsable para cada transferencia. Así, los problemas entre el alimentador, la visión y el robot tendrán una ruta clara de diagnóstico y corrección.
La descripción de BARA sobre el integrador incluye diseño, fabricación, ensamble, programación, instalación y servicio posventa, con recursos internos o externos. Puede recurrir a recursos propios o externos. Por lo tanto, la integración va más allá de suministrar un módulo de catálogo. No transfiere la responsabilidad por la tecnología del componente de otro fabricante.
Mantenga la responsabilidad asignada por nombre para la selección de superficies, la iluminación y la calibración, el espacio libre para la pinza, la comunicación entre controladores, la recuperación y la producción final aceptada. En los sistemas de alimentación flexible, una sola persona de contacto debe coordinar todas estas interfaces de la celda, aunque las tareas las realicen distintos especialistas.
El equipo de ensamble automatizado de ZEUEE es el punto de partida para conversar sobre la tarea de alimentación de un proyecto de ensamble desde el punto de vista comercial. Determine la solución de alimentación y el alcance de suministro requeridos, y compare las ofertas.
Pruebas con muestras antes de hacer el pedido
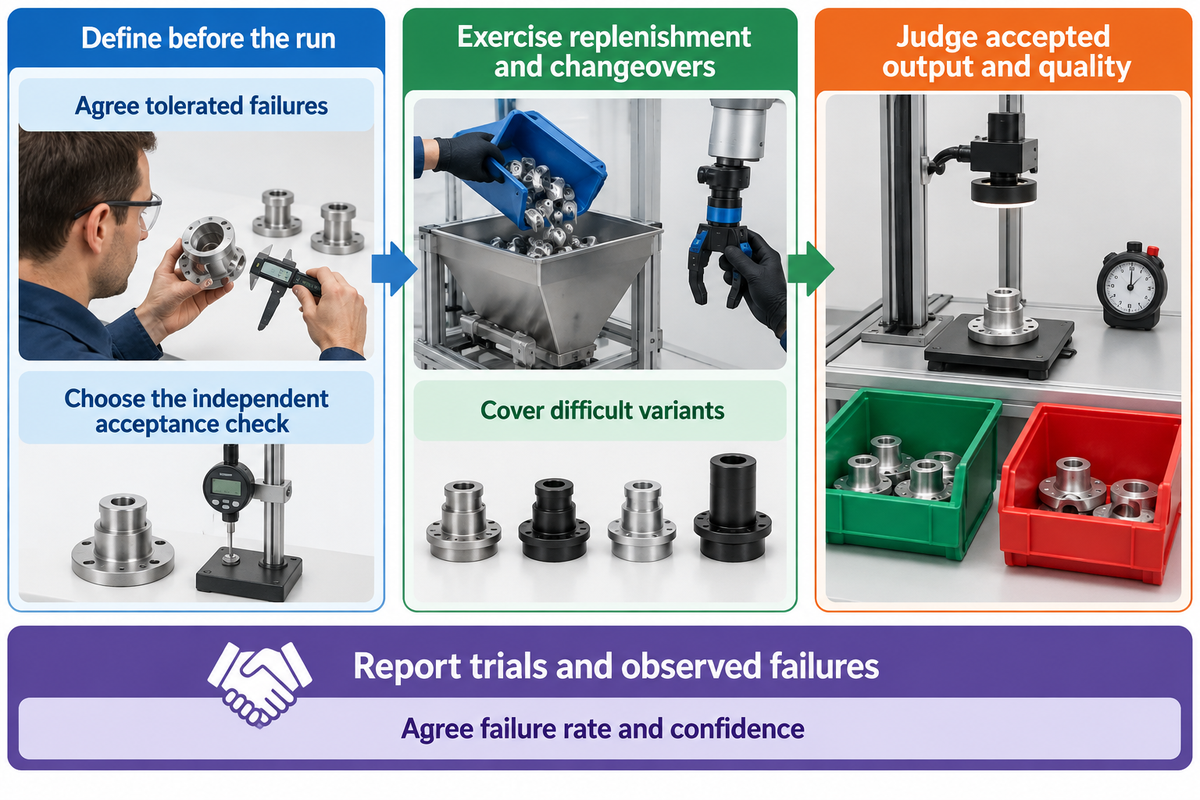
Una prueba de aceptación del alimentador flexible debe medir la producción aceptada y la calidad de las piezas, y demostrar la recuperación en condiciones similares a las de producción. Antes de la prueba, determine la familia de muestras y la duración, la cantidad de fallas tolerable y el método de verificación independiente de aceptación. Realice una verificación independiente y cubra la reposición, los cambios de modelo y la operación estable. Una demostración breve solo evalúa las condiciones que realmente pone a prueba.
Para una evaluación inicial, una prueba ilustrativa de 60 minutos con un objetivo de trabajo de 20 piezas/min permite registrar las interrupciones. Para la evaluación final, la duración debe abarcar el patrón real de lotes, la reposición y las variantes difíciles. Una prueba larga no garantiza una cobertura adecuada si las piezas fáciles se repiten una y otra vez.
Incluya en la prueba
- Use las condiciones normales de superficie de producción.
- Pruebe con niveles bajos de material en la tolva y durante la reposición.
- Verifique las piezas aceptadas de forma independiente.
- Repita todo el cambio de producto.
Evite durante la prueba
- Lavar las piezas para eliminar un problema normal de adherencia.
- Excluir el tiempo de recuperación de la producción durante el tiempo transcurrido.
- Contar cada movimiento completado como una pieza buena.
- Medir solo la selección de la receta.
La calidad debe determinarse mediante inspección posterior, un instrumento de medición acordado o grabaciones revisadas, independientemente de que la cámara de alimentación indique que la pieza fue correcta. También deben incluirse las aceptaciones y los rechazos falsos. Una acción de rechazo puede alterar un componente bueno cercano, así que revise el resultado de la acción además de la clasificación de la imagen.
Para cada porcentaje de éxito registrado, informe la cantidad de pruebas y las fallas observadas. Acuerde la tasa máxima de fallas y el nivel de confianza, y luego elija un plan de muestreo según esos valores. La guía de NIST sobre la distribución binomial exacta distingue la proporción de éxitos de los límites de confianza y explica por qué se debe tener cautela con muestras pequeñas o pocas fallas. La manipulación repetida de un componente también puede hacer que las fallas estén correlacionadas. En esos casos, mantenga la cobertura de lotes y condiciones de operación.
Incluya estos campos en la especificación de compra: revisión y acabado de la pieza; dimensiones de las variantes en mm y masa en g; producción en piezas aceptadas/min; brecha de suministro más larga en segundos; cantidad de reposiciones; recogidas incorrectas, fallidas y dobles observadas; criterios de daño; tiempo de intervención en minutos; y tiempo desde la última pieza buena hasta la primera pieza buena durante el cambio de modelo. Determine quién inspeccionará los resultados y quién se encargará de corregirlos si quedan fuera de los criterios de aceptación.
Para un proyecto de ensamble propuesto con ZEUEE, envíe los requisitos de la aplicación de ensamble junto con piezas representativas, la demanda de producción y el criterio de aceptación del proceso posterior. Analice cómo automatizar la tarea y mantenga visible en la cotización el alcance probado.
Preguntas frecuentes
¿Cuál es el principio de funcionamiento de un alimentador flexible?
El movimiento controlado presenta componentes sueltos para que un robot los recoja con guía de visión.
La superficie distribuye y redistribuye las piezas para que la cámara pueda localizar una posición adecuada para recogerlas. Luego, un robot transfiere el componente seleccionado; el movimiento se reanuda cuando quedan muy pocas piezas que se puedan recoger. El movimiento y el procesamiento de imágenes reemplazan parte de los dispositivos mecánicos de orientación, mientras que el gripper y la tarea posterior siguen determinando cómo llega cada componente al ensamble.
¿Cuándo conviene usar la recolección robótica de piezas desde contenedores?
Use la recolección desde contenedores cuando la tarea consista en retirar piezas directamente de un recipiente y sea viable acceder a las piezas apiladas.
Las piezas deben poder identificarse y ser accesibles para el gripper mientras permanecen en el recipiente. Un alimentador flexible primero redistribuye los componentes sobre una superficie de presentación controlada. Compare ambos métodos con muestras de producción y teniendo en cuenta la orientación requerida para la entrega. El comportamiento de las piezas a granel, el espacio libre para el gripper y la producción sostenida de piezas aceptadas determinan qué disposición puede realizar la tarea de transferencia en condiciones reales.
¿Qué es un alimentador vibratorio de tazón y para qué sirve?
Un tazón vibratorio desplaza piezas a granel por una pista moldeada hasta una salida uniforme.
Los dispositivos de sujeción específicos para cada pieza seleccionan o descartan orientaciones mientras los componentes avanzan, y una salida los presenta para retirarlos. Los dispositivos dedicados son útiles cuando la geometría estable permite una selección mecánica confiable. También se pueden inspeccionar los componentes con cámaras a lo largo de una disposición de tazón o pista. Compare su suministro continuo y el esfuerzo necesario para cambiar de variante con la solución flexible completa, considerando la misma demanda posterior.
¿Puede un mismo alimentador procesar todas las piezas de una familia de productos?
Una misma plataforma puede procesar varias variantes si se ajustan a sus límites probados de presentación y recolección.
Aun así, las piezas de distintos tamaños pueden requerir superficies, iluminación o grippers diferentes. Pruebe las piezas más difíciles de la familia, incluidos los componentes que se encajan unos dentro de otros o se pegan entre sí, antes de comprometer todas las variantes a una misma plataforma.
¿Cambiar de receta más rápido garantiza un cambio de producción más rápido?
Seleccionar otra receta agiliza una tarea; el cambio completo también incluye el hardware y la aceptación de la primera pieza.
Retire el lote anterior, cambie el gripper o el dispositivo de sujeción que sea necesario, confirme la configuración de imagen y produzca un ensamble nuevo aceptable. Mida el tiempo desde la última pieza aceptada del lote anterior hasta la primera pieza aceptada del nuevo, con el mismo personal y las mismas condiciones de material. Ventajas clave como los cambios rápidos resultan rentables cuando la diferencia medida permite recuperar horas de trabajo pagadas o capacidad de producción limitada.
¿Es necesario reemplazar el robot para procesar una pieza nueva?
A menudo, se puede conservar el robot si su alcance, capacidad de carga y movimientos siguen siendo adecuados para la nueva tarea.
Es posible que haya que cambiar el gripper, la iluminación, la superficie de presentación o el dispositivo de sujeción. Evalúe esos elementos en conjunto antes de considerar que incorporar varios tipos de piezas es un cambio que solo requiere software.
¿Qué resultados de las pruebas deben incluirse en la especificación de compra?
Incluya la producción aceptada, los defectos de calidad, las interrupciones, la recuperación y los resultados del cambio completo.
Especifique las revisiones probadas, las condiciones de las superficies de producción y los niveles de la tolva. Registre el tamaño de la muestra, los defectos permitidos y el nivel de confianza acordado. Identifique la verificación independiente de piezas aceptables y el período de observación. Estas condiciones vinculan el desempeño de la producción automatizada con la celda entregada, en lugar de limitarlo a una demostración aislada del alimentador.
Los métodos de comparación combinan ejemplos de ingeniería pertinentes y ejemplos ilustrativos de planificación. Los productos de los proveedores, las investigaciones y las opiniones citadas se atribuyen a sus respectivos propietarios.
Referencias y fuentes
- NIST: desempeño de percepción de sistemas robóticos.
- NIST: métricas de desempeño y métodos de prueba para ensamble.
- NIST MEP: mejora continua y de procesos, cambio rápido.
- NIST Dataplot: límites de confianza binomiales exactos.
- A3: panorama de la visión en robótica, julio de 2013.
- Haugaard y colegas: investigación sobre alimentadores con detección de atrapamiento, 2022.
- David Miller, Automation World: informe sobre Flex-Bot, noviembre de 2020.
- ISO: catálogo público y alcance de ISO 10218-1:2025.
- Automate UK / BARA: resumen de la norma para integradores de robots.
Artículos relacionados
POR QUÉ ESCRIBIMOS
Acerca de los conocimientos de ingeniería de ZEUEE
ZEUEE comparte guías técnicas basadas en la experiencia real de proyectos de automatización. Desde 2005, diseñamos y fabricamos equipos de automatización no estándar para el ensamble de conectores, la producción de arneses de cables, las líneas robotizadas, la inspección con visión artificial y las mejoras para fábricas inteligentes.
Fundada en 2005
Base de producción de 20,000 m²
120+ especialistas
150+ patentes de I+D
Certificación ISO9001:2015
Perfil de contacto
Empresa
ZEUEE
Correo electrónico
trade@zeuee.com
Teléfono
+86 755 2942 9358
Contacto con ZEUEE
Entradas relacionadas
Trending now