Entre em contato com a Zeyu lntelligent Industrial Company

Integração de robôs
Sistemas de montagem robotizada e integração de robôs
A ZEUEE projeta, constrói e integra a linha adequada à sua peça, com células de montagem robotizada para ampla variedade de produtos e máquinas de montagem servo dedicadas para grandes volumes e tolerâncias rigorosas. São 20 anos de experiência, 10.000+ projetos entregues e atuação em 30+ países.
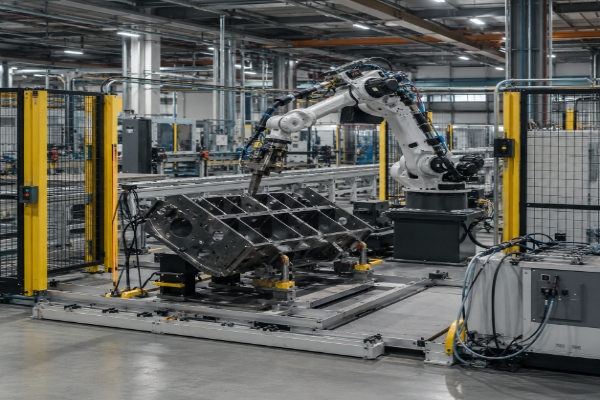
±0,02–0,08 mm
Repetibilidade da célula integrada (conforme ISO 9283)
10–13 peças/min
Linha de prensagem servo Spirakam
5
Marcas de robôs integradas
150+
Patentes de P&D
30+
Países atendidos
ISO 9001
+ CE, Empresa Nacional de Alta Tecnologia
Por que a montagem manual e os equipamentos de prateleira atingem um limite — e como a montagem robotizada o supera
A montagem robotizada substitui o trecho da linha em que o trabalho manual se torna um gargalo: etapas repetitivas de inserção, prensagem, fixação, dosagem e inspeção na linha de montagem, que determinam tanto a taxa de produção quanto o índice de refugo. A pressão para automatizar é estrutural, não opcional: as fábricas dos Estados Unidos operam com 295 robôs por 10.000 trabalhadores da indústria, ocupando a décima posição no mundo, enquanto a Coreia do Sul registra 1.012 e a China chegou a 470. A densidade global de robôs dobrou em sete anos.
Os números da mão de obra deixam esse limite claro.
A Deloitte e o The Manufacturing Institute projetam que até 1,9 milhão de vagas na indústria dos Estados Unidos poderão ficar sem preenchimento até 2033. Não é possível estabilizar um processo de montagem contratando mais pessoas quando não há candidatos disponíveis; economistas do MIT associam diretamente essa escassez demográfica à adoção mais rápida da automação.
A montagem manual também apresenta variações.
Um operador humano posiciona peças com uma precisão aproximada de ±0,5–1,0 mm, e a taxa de defeitos costuma ficar em torno de 1–3%; essa variação aumenta ao longo do turno com o surgimento da fadiga. Uma célula de montagem robotizada ou uma máquina servo dedicada mantém a mesma posição com precisão de centésimos de milímetro, ciclo após ciclo, no terceiro turno como no primeiro. É essa diferença que os engenheiros da ZEUEE eliminam, às vezes com uma célula de montagem robotizada integrada, às vezes com uma máquina projetada para essa finalidade, como nossa linha de prensagem servo Spirakam.
Uma ressalva importante antes de qualquer orçamento: a automação não corrige peças de entrada defeituosas.
Engenheiros do setor quantificam esse problema: em um produto de cinco peças produzido a 50 unidades por minuto, apenas 500 peças defeituosas por milhão fazem a linha ficar parada cerca de 20% do tempo; se a linha passar a 500 unidades por minuto, o tempo de parada supera 70%. Na primeira conversa, os engenheiros da ZEUEE dizem o mesmo: melhore a qualidade das peças de entrada para ficar abaixo de 1.000 ppm, ou até a máquina mais rápida do mundo ficará parada por causa de travamentos.
Soluções de montagem automatizada da ZEUEE: células robotizadas e máquinas de montagem dedicadas
Há um mito entre compradores que convém desfazer logo: o de que uma célula robotizada flexível é sempre a escolha certa. Não é. Um robô que executa movimentos sequenciais não consegue superar a velocidade de uma máquina rotativa com estações paralelas, pois as limitações físicas impedem isso. Dados de produção independentes apontam que as células robotizadas são mais indicadas para cerca de 10.000–500.000 unidades por ano; acima de aproximadamente 500.000 unidades, é preciso duplicar as células em vez de acelerar uma única, e a escolha da categoria errada pode elevar os custos em 40% em dois anos. Os compradores industriais da União Europeia e dos Estados Unidos precisam considerar as duas opções. Por isso, os engenheiros da ZEUEE desenvolvem ambas as soluções, em vez de oferecerem a mesma resposta para todo problema, e encaminham cada solicitação de cotação pelo modelo abaixo.
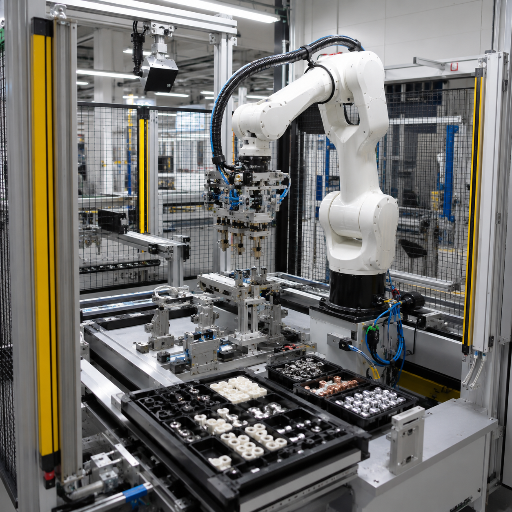
AUTOMÁTICO / CLIQUE PARA VIRAR
Células de montagem com robôs integrados
Quando há uma grande variedade de produtos, as peças chegam sem dispositivo de fixação ou é necessário realocar a linha no próximo ano, integramos um robô de qualquer marca — articulado de 6 eixos, SCARA, delta ou colaborativo — com garras, visão de máquina e transportadores em uma célula funcional. O tempo de ciclo típico é de 10–30 s por montagem; a troca de formato é feita por software, sem novo ferramental. Essa lógica de construir uma vez e realocar várias vezes está presente em métodos patenteados, como US 12.005.588 B2.
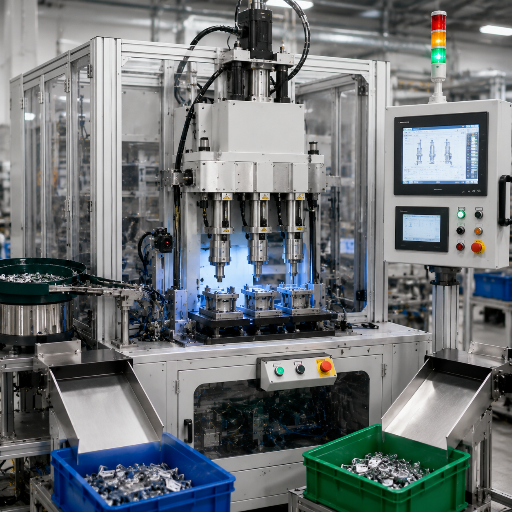
AUTOMÁTICO / CLIQUE PARA VIRAR
Máquinas servo dedicadas para montagem
Quando o volume e as tolerâncias são determinantes, um sistema de montagem automatizada projetado para essa finalidade reduz o custo por peça. Nossa máquina de prensagem servo Spirakam C40-ZY02-01 monta peças correspondentes de liga de zinco a 10–13 peças/min, prensa três peças por ciclo e verifica cada dimensão de prensagem com um sensor de deslocamento, separando automaticamente as peças aprovadas das defeituosas.
Modelo ZEUEE para escolha entre célula e máquina
Os compradores nos dizem que a parte mais difícil de uma solicitação de cotação é saber qual categoria de máquina estão comprando: dois sistemas com aparência idêntica podem ter preços 2–3× diferentes. Esta tabela de decisão segue a mesma lógica que nossos engenheiros de aplicação usam na primeira conversa de definição do escopo.
| Volume anual | Variedade de produtos | Precisão da peça | Necessidade de troca de formato | Recomendação da ZEUEE | Tempo de ciclo típico |
|---|---|---|---|---|---|
| < 10,000 | Alto / variável | Moderado | Frequente | Célula com robô colaborativo | 15–45 s |
| 10k–100k | Alta | ±0,05 mm | Frequente | Célula com robô de 6 eixos | 10–30 s |
| 100k–500k | Média | ±0,03 mm | Ocasional | Célula robotizada ou linha híbrida | 10–20 s |
| 500k–2M | Baixa / estável | ±0,02 mm, encaixe por pressão | Rara | Máquina servo dedicada (categoria Spirakam) | 3–8 s/índice |
| > 2M | Produto único | Rigorosa | Nenhuma | Linha dedicada com várias estações | < 5 s |
| Qualquer | Peças > 35 kg | — | — | Célula industrial de 6 eixos com cercamento | conforme a carga útil |
| Qualquer | Sem cercamento, ao lado dos operadores | Moderado | — | Célula com robô colaborativo (≤ 250 mm/s) | 15–45 s |
| Alta | Encaixe por pressão em metal (zinco / latão) | ±0,02 mm | Rara | Máquina servo de encaixe por pressão | 3–8 s |
| Alta | Alimentação + inspeção + separação | Controle dimensional de qualidade | Rara | Máquina dedicada, alimentação vibratória + controle dimensional por deslocamento | 4–8 s |
| Qualquer | Modernização da linha existente | — | — | Integração de robôs de qualquer marca / modernização | depende da linha |
Montagem robotizada, manual e automação fixa: comparação de dados
Raramente os compradores precisam decidir simplesmente entre “robô ou não”. A verdadeira questão é qual arquitetura justifica o investimento para seu volume e suas tolerâncias. O posicionamento manual é inconsistente, e escolher a arquitetura errada traz um risco financeiro elevado que pode durar vários anos. Abaixo estão números específicos, em vez de categorias como alta, média ou baixa, pois um responsável por compras não pode aprovar o projeto com base em adjetivos; além disso, os engenheiros da ZEUEE dimensionam a arquitetura para a taxa de produção antes de apresentar um orçamento.
| Dimensão | Montagem manual | Célula robotizada | Máquina servo dedicada |
|---|---|---|---|
| Tempo de ciclo | ~20 s/unidade | 10–30 s/montagem | 4,6–6 s/ciclo (10–13 peças/min) |
| Repetibilidade de posicionamento | ±0,5–1,0 mm (manual) | ±0,02–0,08 mm | Verificado por sensor de deslocamento |
| Consistência ao longo do turno | Apresenta variações com a fadiga | Mantém o desempenho 24/7 | Mantém o desempenho 24/7 + separação automática 100% |
| Mão de obra direta / estação | 1–3 operadores | ~1 operador / várias células | Quase sem supervisão |
| Troca de formato | Imediata | Por software (horas) | Ferramental mecânico |
| Melhor volume anual | < 10,000 | 10k–500k | 100k–2M+ |
| Payback documentado | — | ~2,6–3 anos (revisado por pares) | Determinado pelo volume |
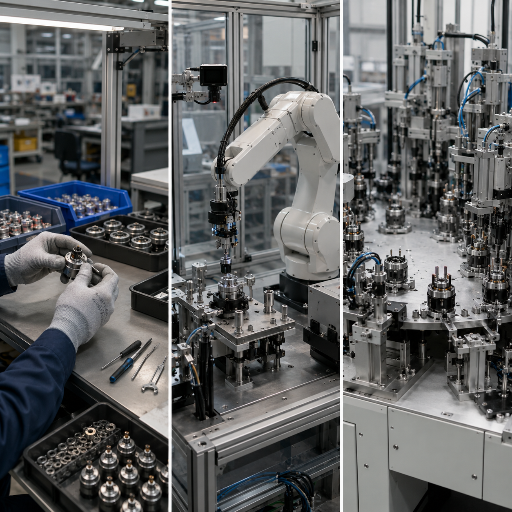
O que a “consistência” proporciona
Um estudo revisado por pares sobre a implementação em uma linha de componentes automotivos mostra o que a “consistência” proporciona: a conversão de uma estação manual em uma célula robotizada reduziu a taxa de defeitos de 2,30% para 0,30% e diminuiu a equipe de três operadores para um, enquanto o tempo de ciclo melhorou cerca de 15%. A redução de defeitos, e não a velocidade, costuma ser onde está a economia.
Taxa de defeitos
0.30%
Equipe
1 operador
Tempo de ciclo
15% de melhoria
Nota de engenharia: a armadilha da velocidade dos robôs colaborativos
Os compradores costumam presumir que um robô colaborativo é a opção padrão, rápida e barata. É importante considerar a norma de segurança. Segundo a ISO/TS 15066, que trata da limitação de potência e força, a velocidade de um robô colaborativo sem cercamento fica em torno de 250 mm/s, em comparação com aproximadamente 2.000 mm/s para um braço industrial devidamente protegido. Uma linha que opera a ~10 unidades/min em modo com proteção pode cair para 1–1,5 unidades/min sem cercamento. Robôs colaborativos são adequados para operações de baixo volume próximas aos operadores, não para atingir altas taxas de produção.
Comprovado na produção: a linha de prensagem servo Spirakam
A Spirakam C40-ZY02-01 é uma máquina ZEUEE em operação, não uma renderização. Ela monta uma peça macho e uma fêmea de liga de zinco por encaixe servo sob pressão, mostrando como incorporamos a consistência ao mecanismo em vez de acrescentar a inspeção apenas no fim.
O ciclo de qualidade da prensagem servo
O controle de qualidade desta máquina funciona em circuito fechado, sem depender de uma verificação final. As peças são alimentadas de calhas vibratórias para um magazine que comporta mais de três horas de estoque, evitando paradas da linha para reabastecimento. Um mecanismo de manuseio pega três peças por vez e as posiciona no dispositivo de fixação.
A prensa utiliza um cilindro elétrico servo, não um pistão pneumático de impacto; assim, um curso e uma força definidos repetem a mesma união em cada ciclo. Após a prensagem, um sensor de deslocamento mede cada peça e a máquina separa automaticamente as aprovadas das defeituosas antes que cheguem a um operador.
Alimentar → agarrar três peças → prensar com servo → medir → separar: cada ciclo verifica a si próprio, por isso desvios dimensionais são detectados na estação, e não pelo cliente.
Especificações verificadas
Taxa de produção 10–13 peças/min · três peças prensadas por ciclo · encaixe por pressão com servo e curso e força ajustáveis · verificação dimensional por sensor de deslocamento, com separação automática de peças aprovadas e defeituosas · magazine com capacidade para 3 horas · dimensões 1400 × 900 × 1850 mm · 2 kW · ar comprimido de 0,4–0,6 MPa / 220 V CA.
Essa taxa de 10–13 peças/min (ciclo de aproximadamente 4,6–6 s) coloca a máquina na categoria das máquinas dedicadas, em que uma plataforma servo rotativa ou linear supera uma célula robotizada ao processar uma peça estável e em alto volume.
“Dimensionamos a prensa servo, não apenas o robô. Na linha Spirakam, o sensor de deslocamento é essencial: uma prensa pneumática pode encaixar uma peça fora das especificações sem detectar o problema; por isso, fechamos o circuito de controle no mecanismo.”— Equipe de engenharia da ZEUEE
Cálculo do retorno de custos da montagem manual para a robotizada
O cálculo do projeto é simples de escrever e fácil de errar: mão de obra substituída multiplicada pelo número de turnos, em comparação com o custo total do sistema. Antes de apresentar um orçamento, os engenheiros da ZEUEE fazem esse cálculo com base no modelo real de turnos, pois o payback de uma linha de um turno e de uma linha de dois turnos com a mesma máquina pode diferir em anos.
Quanto ao payback, somos claros sobre o que podemos afirmar e o que é apenas contexto do setor. Seu resultado depende do número de turnos e da peça; em geral, a operação em dois turnos é o que torna o cálculo favorável. Não afirmaremos um payback que não corresponda ao seu caso.
$65k-85k
Economia anual com mão de obra direta
2.57
Anos para o payback simples
70%
Redução do custo de mão de obra por unidade
Solicite uma avaliação do retorno sobre o investimento
Fonte: Manufacturing Extension Partnership (MANTEC)
e estudos independentes de custo-benefício
Experiência em integração de robótica
Como a ZEUEE integra robôs à sua linha: projeto, construção e implementação sem dependência de marca
A maioria dos projetos de automação de montagem não falha por causa do robô, mas da integração. O problema recorrente são “ilhas de automação”, em que uma célula fica esperando uma esteira sem peças, projetos de células copiados e colados que ignoram a variação real das peças e câmeras de visão instaladas no fim, que geram rejeições falsas. A frase que mais ouvimos dos compradores é: “investimos em automação, mas nosso OEE praticamente não mudou”. Integramos para melhorar o OEE e não temos compromisso exclusivo com uma marca de robô.
Tabela de integração de marcas de robôs
Selecionamos o robô adequado à tarefa e à norma e, em seguida, desenvolvemos o sistema de alimentação, os dispositivos de fixação, a visão de máquina e os controles ao redor dele, integrando a célula à sua linha de montagem e ao fluxo de produção existentes. Integramos as principais plataformas sem restringir você à nossa.
| Tipo de robô / estação | Tarefa típica de montagem | Aplicação | Marcas integradas |
|---|---|---|---|
| Articulado de 6 eixos | Pega e posicionamento, fixação, dosagem, soldagem | Amplo alcance, peças pesadas | FANUC · Yaskawa · KUKA · ABB |
| SCARA | Inserção em alta velocidade, aperto de parafusos | Montagem rápida de peças pequenas | Braços da categoria SCARA |
| Delta / paralelo | Pega e posicionamento em velocidade ultrarrápida, separação | Leve, taxa muito alta | ABB · FANUC |
| Colaborativo (robô colaborativo) | Assistência ao lado do operador, baixo volume | Sem cercamento, flexível | Universal Robots |
| Cartesiano / pórtico | Dosagem em grandes áreas, paletização | Grande área de trabalho | Construído sob medida |
| Estação de prensagem servo | Encaixe por pressão, rebitagem, assentamento | Alto volume, dedicada | Construído pela ZEUEE (Spirakam) |
| Calha vibratória + alimentador linear | Alimentação e orientação de peças | Início de qualquer linha | Construído pela ZEUEE |
| Estação de visão de máquina / CCD | Inspeção em linha, correção de posição | Qualidade + orientação | ZEUEE + visão de máquina |
| Sensor de deslocamento + separador | Verificação dimensional, separação de peças aprovadas e defeituosas | Controle de qualidade em circuito fechado | Construído pela ZEUEE (Spirakam) |
| Transportador / indexador | Movimentação de materiais entre estações | Estrutura principal da linha | Construído pela ZEUEE |
A integração independente de marca evita que o comprador fique preso a um único fornecedor: software proprietário para frotas e dados retidos em um formato específico estão entre os principais motivos de arrependimento após um compromisso de vários anos. A montagem guiada por visão já está suficientemente madura para acomodar variações no posicionamento das peças, sem exigir dispositivos de fixação rígidos: métodos concedidos pelo USPTO calculam a posição e orientação completas de uma peça em 3D e enviam a compensação ao robô, que corrige o movimento em tempo real, como nos exemplos US 10.776.949 B2 e no controle de nível automotivo da patente US 9.586.320 B2. Projetamos para as peças que você realmente processa, não para peças idealizadas.
Norma de integração
Credenciais de engenharia e normas de qualidade
“O robô é certificado” e “a célula que instalamos é certificada” são duas promessas diferentes, e é nessa diferença que se esconde o risco para compras.
A ISO 10218-1 abrange o projeto seguro do próprio robô, responsabilidade do fabricante. A ISO 10218-2 abrange a aplicação integrada e a célula tal como construída, responsabilidade da ZEUEE como integradora. Isso é importante porque um comprador que especifica apenas “um robô certificado” ainda pode receber uma célula em desconformidade. As duas partes foram revisadas em 2025 e, nos Estados Unidos, a ANSI/RIA R15.06-2012 foi substituída pela ANSI/A3 R15.06-2025 em novembro de 2025. Especificar um fornecedor com base na norma 2012, já retirada, representa um risco de conformidade, não um detalhe.
A repetibilidade do robô não é um termo de marketing: é uma medição regida pela ISO 9283, que define como testar a precisão e a repetibilidade de posição. Há 20 anos a ZEUEE mantém seu sistema de qualidade em conformidade com a ISO 9001:2015.
±0,02–0,08mm
Repetibilidade entre ciclos mantida pelos engenheiros da ZEUEE em células integradas.
Por trás desses números está a lista de clientes da ZEUEE, formada por compradores industriais exigentes da União Europeia e dos Estados Unidos. Por isso, a ZEUEE certifica a célula, não apenas o robô.
AVIC
TE
Sumitomo
Corning USA
LEGO
SONY
Foxconn
Documentos oficiais









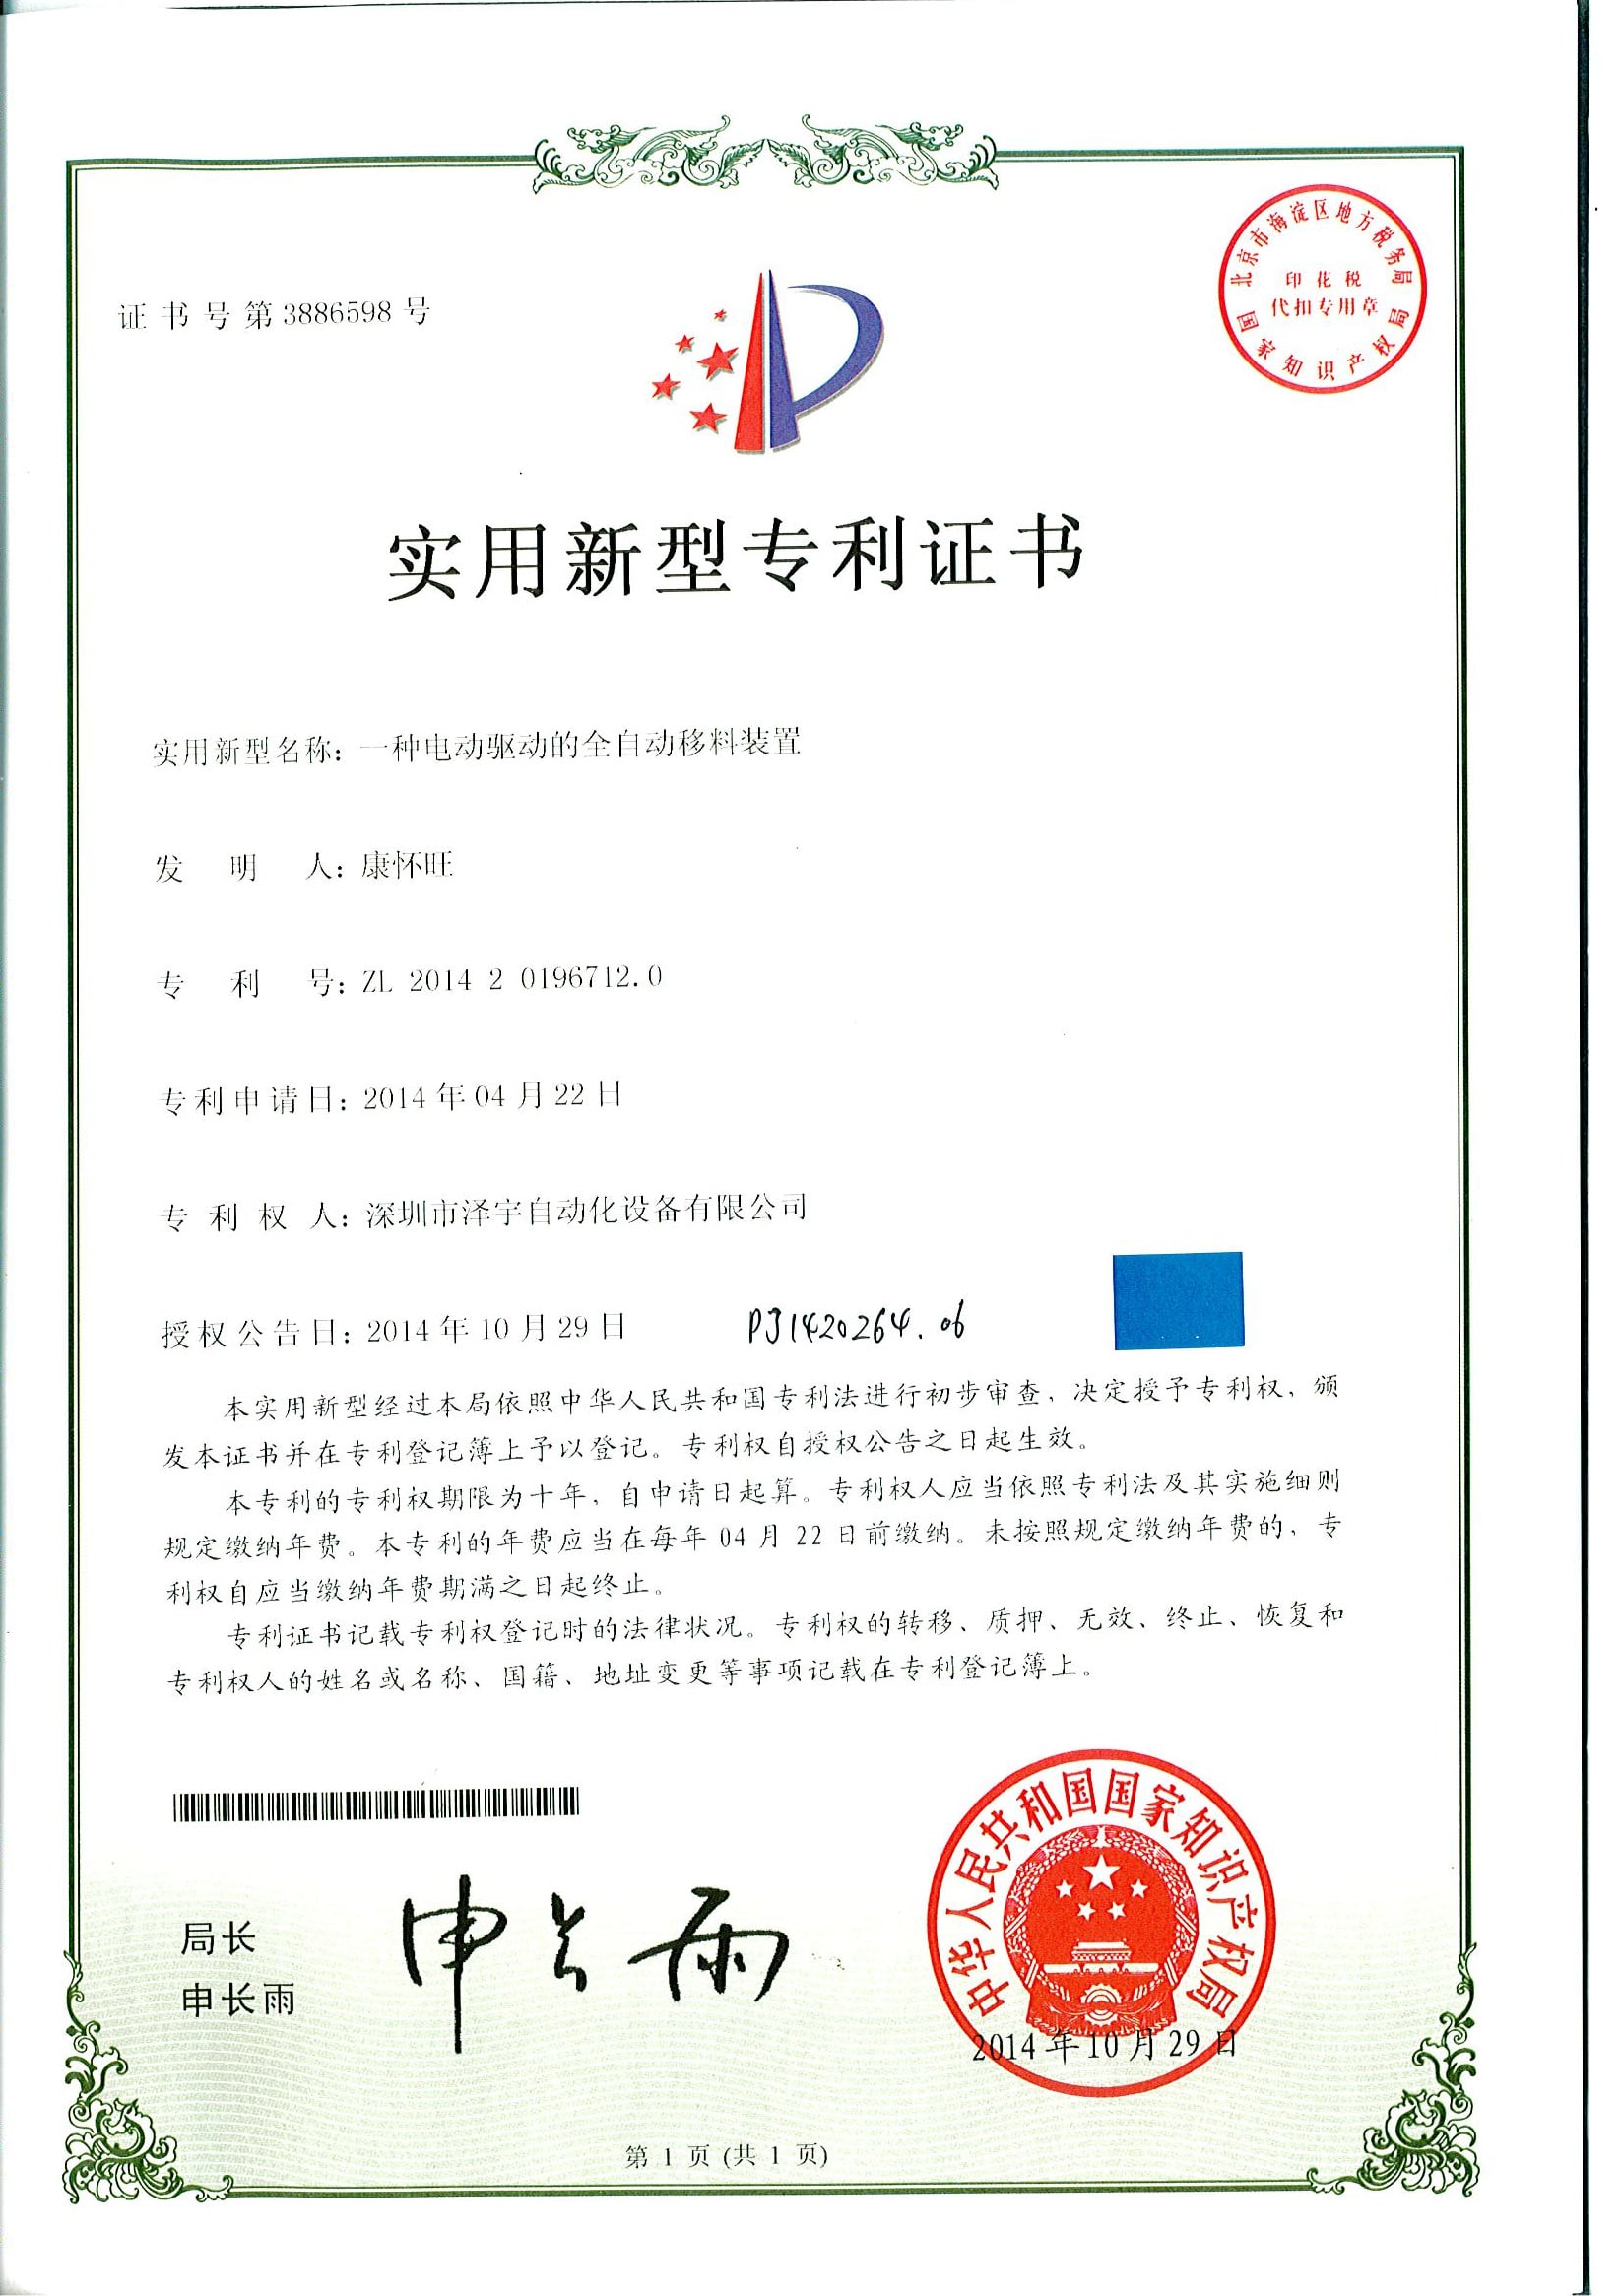
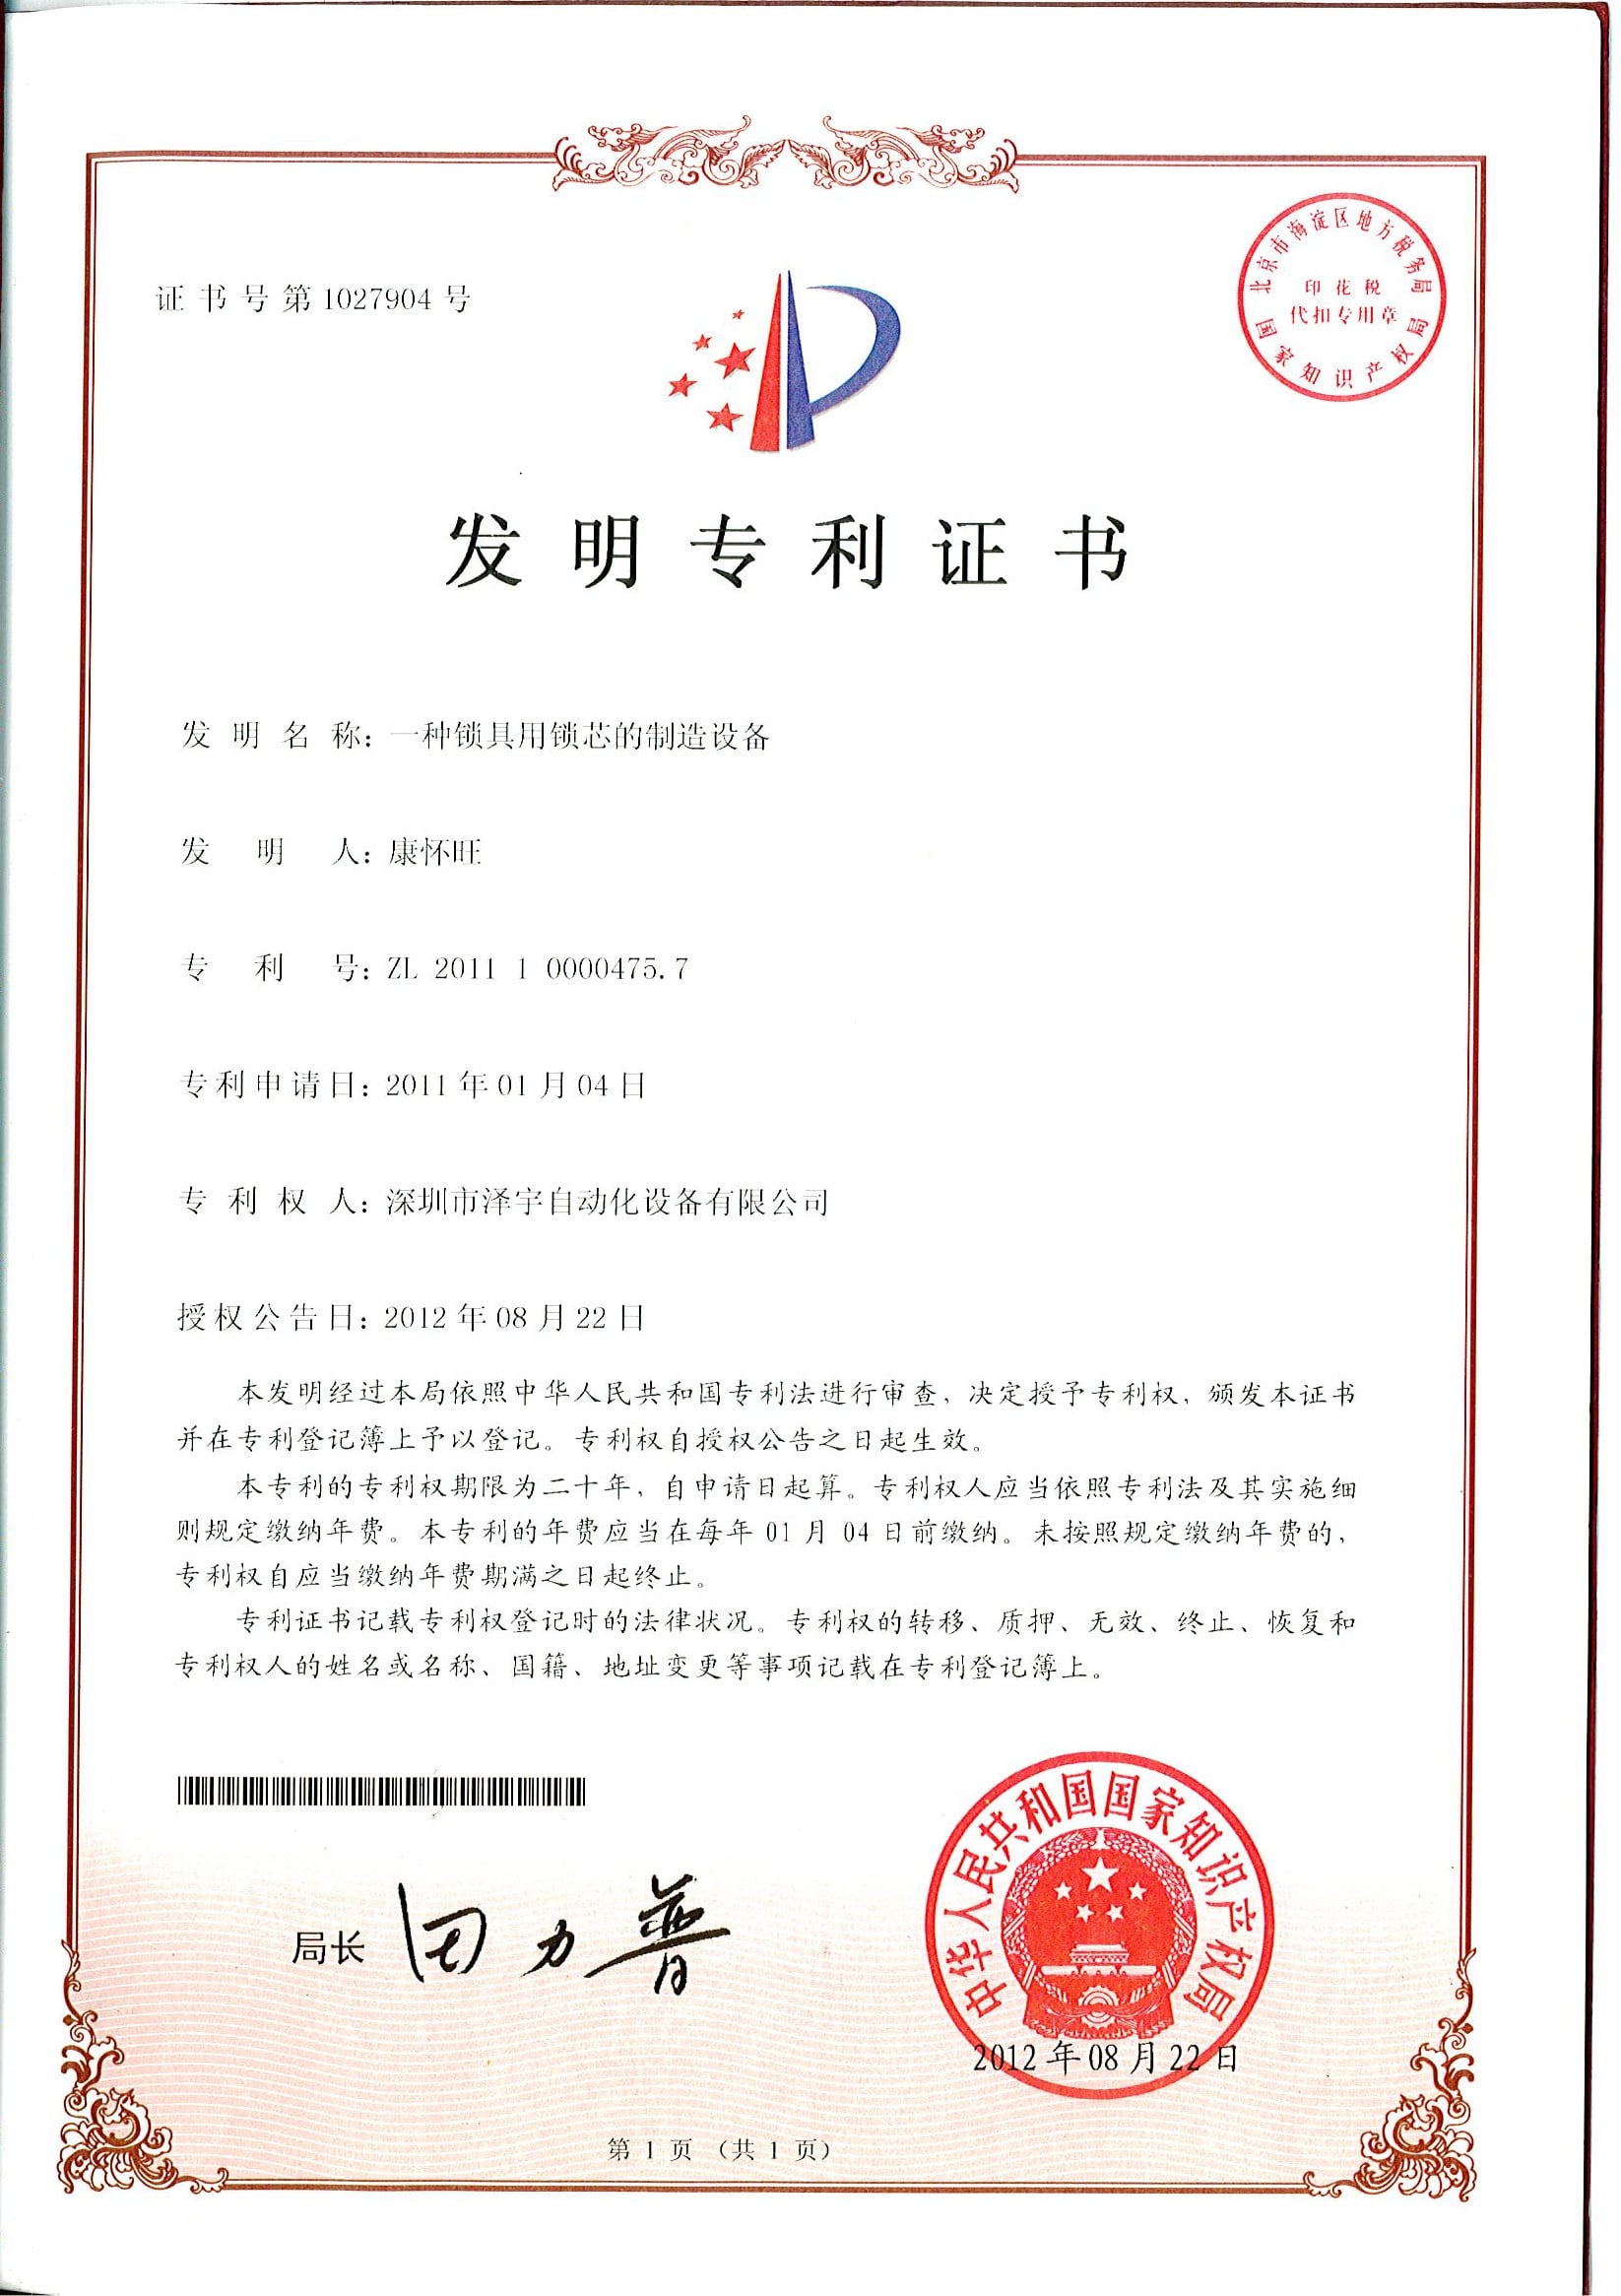
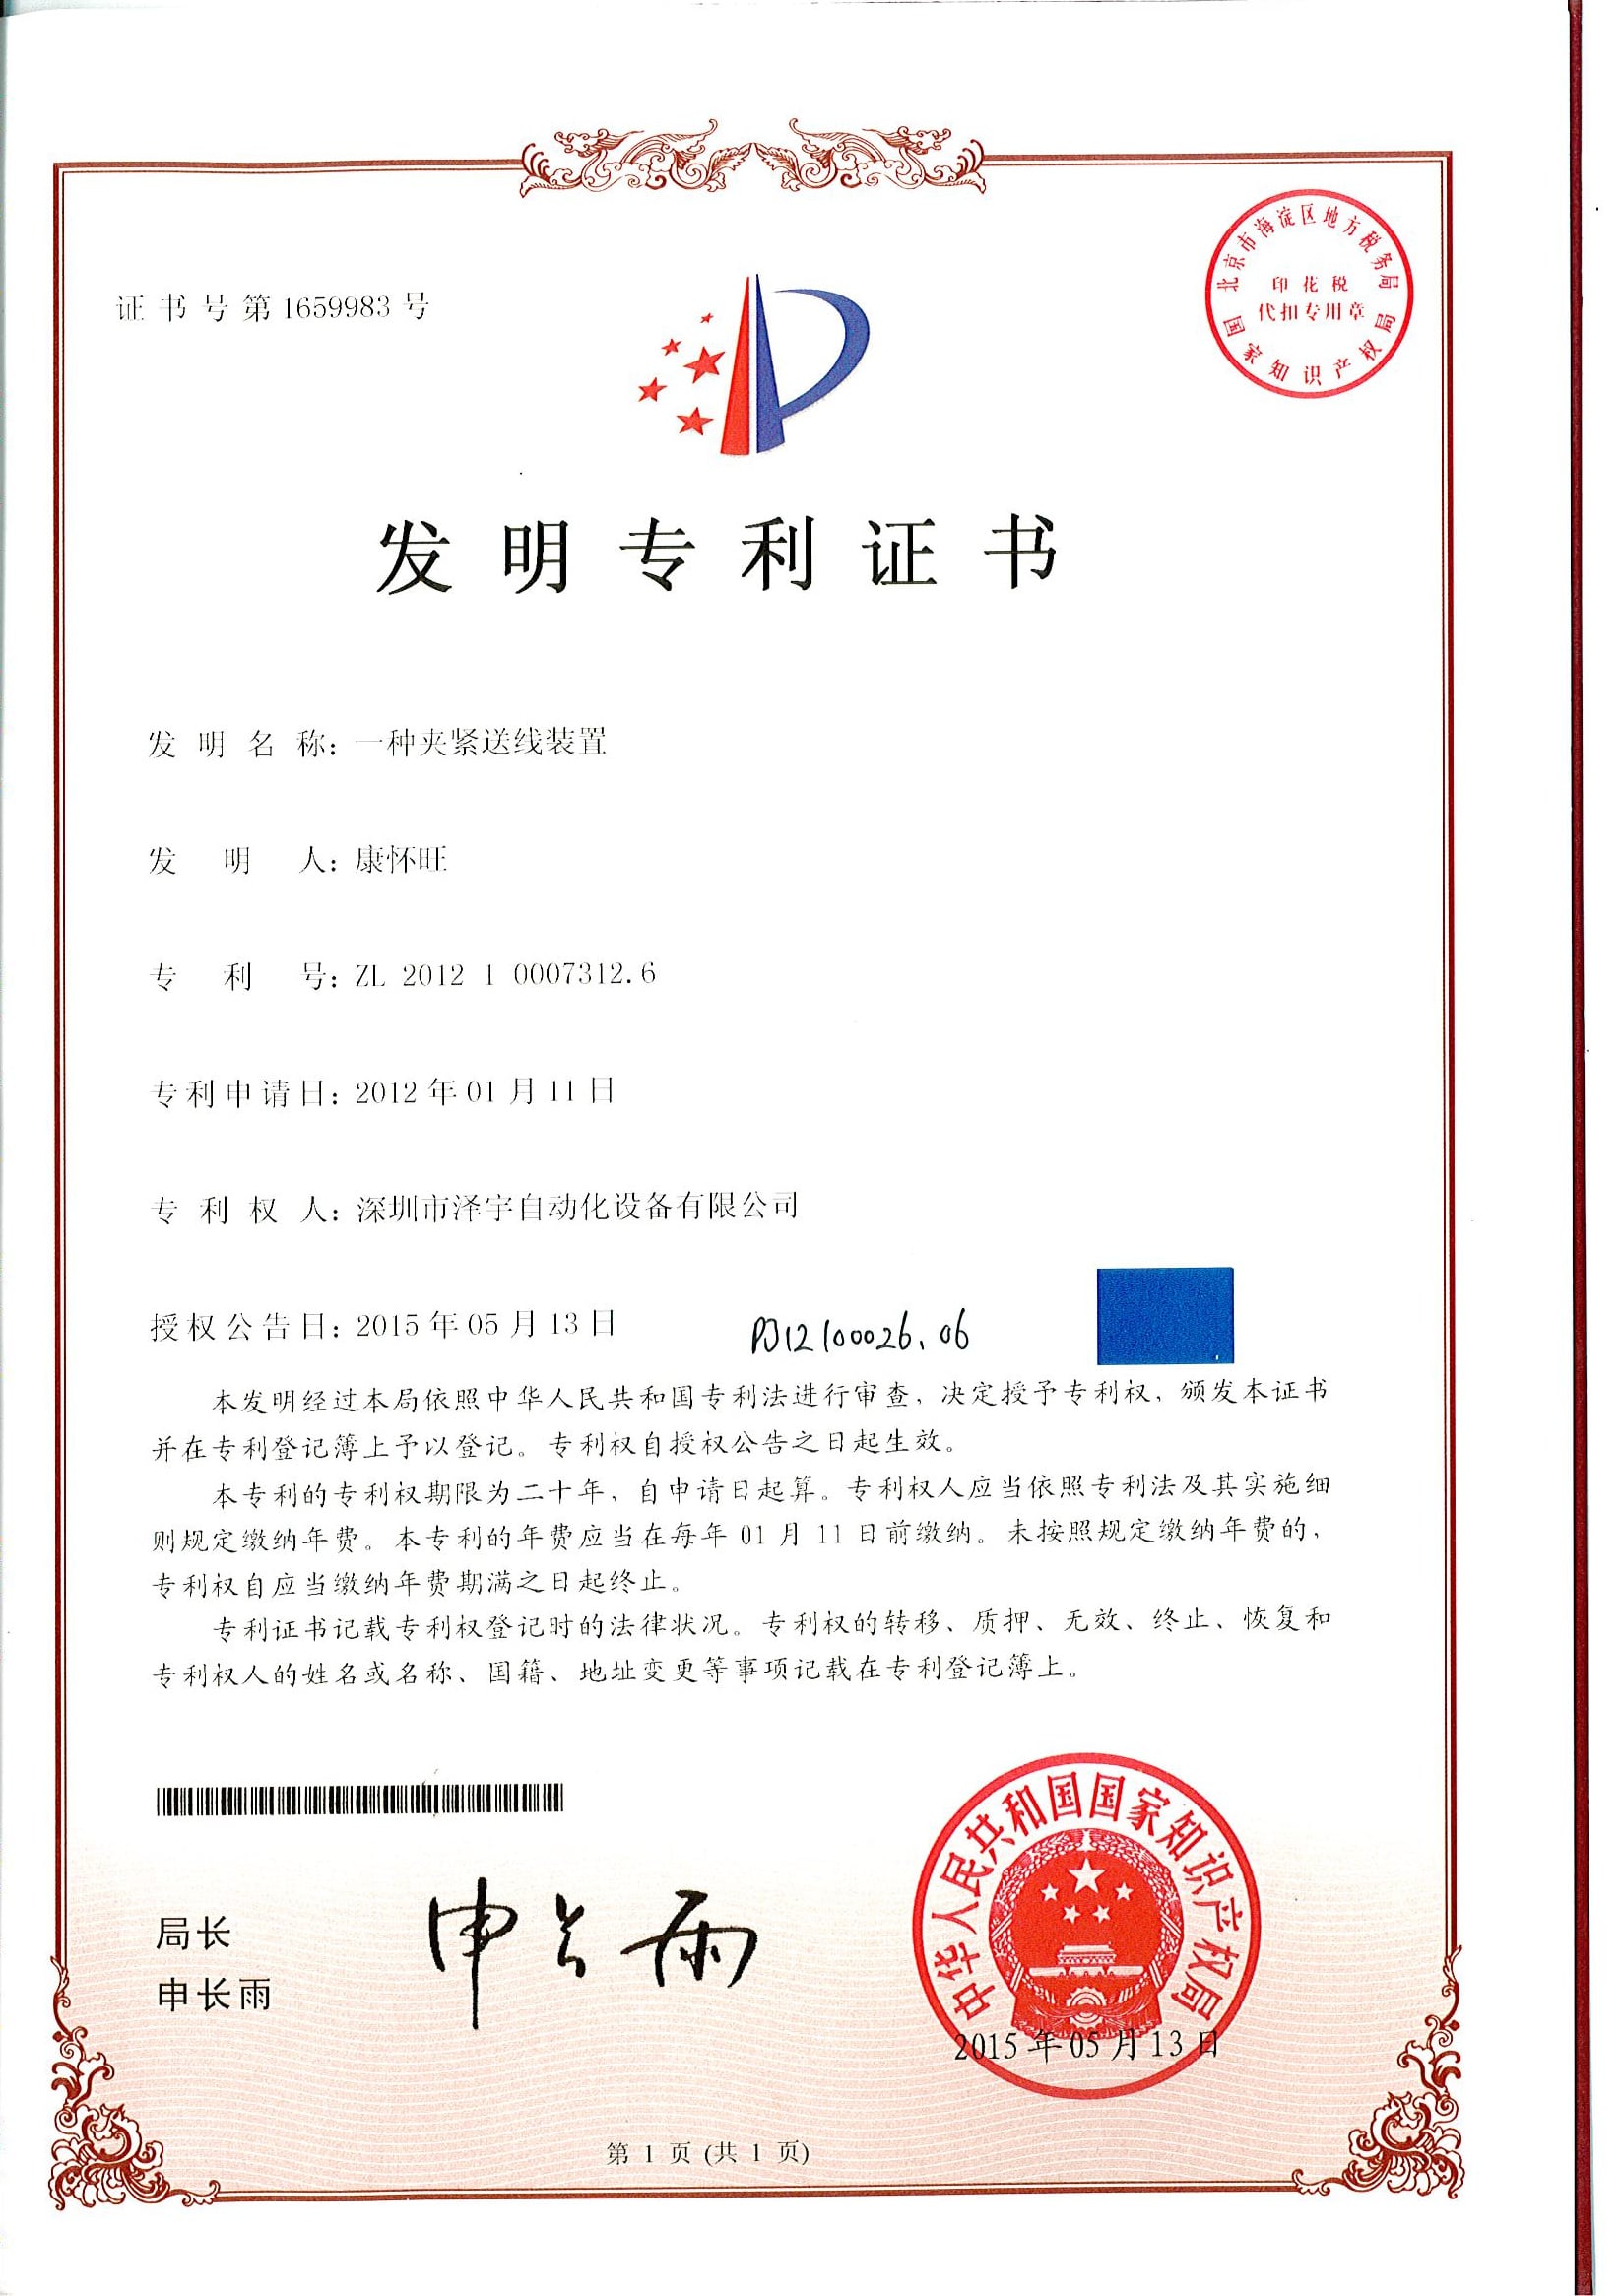


1 / 14
ISO 9001:2015
Sistema de gestão da qualidade
Marcação CE
Conformidade com a União Europeia
Tecnologia de ponta nacional
Qualificação empresarial
Empresa SRDI
Pequena e média empresa especializada em novas tecnologias
150+ patentes
32+ de invenção / 68+ de modelo de utilidade
ISO 9283
Base para avaliação do desempenho do robô
×
01
Exija um teste de aceitação na fábrica com suas próprias peças
Antes do envio da máquina, um teste de aceitação na fábrica adequado utiliza seu produto real. Um protocolo reconhecido exige ao menos 50 peças consecutivas em cada estação, além de um ciclo a seco de quatro horas para comprovar a resistência dos cabos e das mangueiras. Solicite o teste e peça uma gravação da execução, caso não possa acompanhar. Se um fornecedor hesitar em demonstrar o tempo de ciclo com suas peças, o risco já está evidente. A ZEUEE realiza o teste de aceitação na fábrica antes de cada envio e o repete após a instalação como teste de aceitação no local.
02
Como funciona um projeto da ZEUEE
A ZEUEE define o escopo de cada projeto com metas mensuráveis: sua taxa de ciclo, sua taxa de aceitação de defeitos, sua variedade de produtos e seu modelo de turnos. Em seguida, avança pelas etapas de projeto, construção, teste de aceitação na fábrica, instalação e suporte, com a célula integrada desenvolvida para atender à ISO 10218-2. Como fabricante sediado na China, sabemos que essa objeção costuma ser direcionada a nós e falamos abertamente sobre o assunto: a compra no exterior acrescenta semanas de transporte e tempo de alfândega, e a vantagem de custo desaparece quando o suporte demora. Por isso, definimos o prazo de entrega por escrito, realizamos diagnósticos remotos e mantemos peças sobressalentes disponíveis.
03
O preço acompanha a engenharia
Uma estação semiautomatizada, uma máquina de montagem personalizada, uma célula robotizada e uma linha com várias estações pertencem a categorias de preço distintas — de equipamentos compactos de montagem automatizada a uma linha de automação totalmente personalizada — para diferentes necessidades de volume e flexibilidade. O preço adequado depende da sua peça e da taxa de produção, não de uma tabela.
Ferramentas e análises de engenharia para integração de robôs
Seletor entre célula e máquina
Associe sua peça a uma célula robotizada, uma máquina servo dedicada ou uma linha híbrida — a mesma lógica de decisão usada pelos engenheiros da ZEUEE na primeira conversa.
Conheça a ferramentaEstimador de retorno de custos da montagem manual para a robotizada
O cálculo que determina o projeto: mão de obra substituída × turnos, em comparação com o custo total do sistema — não com o preço anunciado do robô.
Calcule o retorno sobre o investimentoCalculadora de taxa de produção e capacidade anual
Converta o tempo de ciclo em produção anual real considerando o número de turnos e o tempo de operação — e veja em qual faixa de arquitetura sua aplicação se enquadra.
Avaliar capacidadePerguntas frequentes: montagem robotizada automatizada e integração de robôs
Peça uma demonstração com a sua peça, não com a peça de referência deles. Um integrador com abordagem colaborativa projeta e constrói internamente e realiza um Teste de Aceitação em Fábrica (FAT) com o seu produto real, com pelo menos 50 peças consecutivas por estação, antes do envio. Um integrador com abordagem transacional vende o equipamento e desaparece depois da venda. Peça um estudo de alcance, uma demonstração do tempo de ciclo com a sua geometria e um prazo de resposta de suporte por escrito. A proposta mais barata costuma se tornar a mais cara ao longo da vida útil da máquina.
A decisão depende do volume, da variedade e das tolerâncias. As células robotizadas se destacam pela flexibilidade e por volumes médios (cerca de 10.000–500.000 unidades por ano); máquinas servo dedicadas, como a nossa linha Spirakam, têm menor custo por peça quando o volume é alto e a peça permanece estável. O Modelo de direcionamento entre célula e máquina acima relaciona os seus números à classe mais adequada.
Sim. Integramos robôs FANUC, Yaskawa, KUKA, ABB e Universal Robots e construímos nossos próprios sistemas de alimentação, fixação, visão de máquina e estações servo dedicadas para trabalhar com eles. Escolhemos o robô conforme a tarefa e a norma aplicável, sem restringir você a uma única plataforma.
Muitas vezes, sim. A integração independente de marca é feita para isso. Avaliamos o controle, a alimentação e a fixação existentes e, em seguida, adicionamos o robô, a visão de máquina ou a estação servo que elimina o gargalo. Quando falta documentação da integração original, documentamos o sistema novamente, pois a falta de documentação é o que leva à troca de acusações mais tarde.
Depende da aplicação. Uma análise independente revisada por pares de um processo de montagem automatizada identificou um prazo de retorno do investimento próximo de 2,6–3 anos, com redução de cerca de 70% no custo de mão de obra por unidade; em geral, a operação em dois turnos é o que torna os cálculos viáveis. Calculamos o prazo de retorno do investimento para o seu caso com base no seu volume, em vez de citar um número de marketing.
As células integradas mantêm repetibilidade entre ciclos de ±0,02–0,08 mm conforme a ISO 9283, em comparação com cerca de ±0,5–1,0 mm no posicionamento manual. Em uma máquina servo dedicada, o mecanismo de consistência é direto: um sensor de deslocamento mede cada peça prensada e a classifica automaticamente.
Não, e presumir isso é um erro caro. Conforme a ISO/TS 15066, um robô colaborativo sem cercamento opera a cerca de 250 mm/s, em comparação com cerca de 2.000 mm/s para um robô industrial protegido, e os robôs colaborativos têm menor repetibilidade e capacidade de carga. São excelentes para tarefas sem cercamento, próximas ao operador e de baixo volume, mas são a escolha errada para uma meta de alta taxa de produção.
ISO 10218-1 (o robô) e ISO 10218-2 (a célula integrada e a aplicação), além da ISO/TS 15066 para operação colaborativa. Nos Estados Unidos, a ANSI/A3 R15.06-2025 é a adoção vigente; ela substituiu a edição de 2012 em novembro de 2025.
Por que criamos esta página
As especificações da Spirakam C40-ZY02-01 nesta página vêm da documentação da própria máquina da ZEUEE; os dados de mercado, normas e retorno do investimento são atribuídos às respectivas fontes e qualificados quando representam faixas do setor, e não resultados medidos pela ZEUEE. Preferimos calcular o retorno do investimento real do seu caso a publicar um número que não podemos sustentar. Quando não foi possível verificar uma alegação em uma fonte primária — por exemplo, uma porcentagem universal de redução de defeitos —, ela foi omitida.
POR QUE ESCREVEMOS
Sobre os insights de engenharia da ZEUEE
A ZEUEE compartilha guias técnicos baseados na experiência de projetos reais de automação. Desde 2005, projetamos e fabricamos equipamentos de automação não padronizados para montagem de conectores, produção de chicotes elétricos, linhas robotizadas, inspeção por visão de máquina e modernização de fábricas inteligentes.
Fundada em 2005
Base de produção de 20.000 m²
120+ especialistas
150+ patentes de P&D
Certificada ISO9001:2015
Perfil de contato
Empresa
ZEUEE
E-mail
trade@zeuee.com
Telefone
+86 755 2942 9358
Entre em contato com a ZEUEE
Em alta agora






