Póngase en contacto con Zeyu lntelligent Industrial Company

Integración de robots
Sistemas de ensamble robótico automatizado e integración de robots
ZEUEE diseña, construye e integra la línea adecuada para sus piezas: celdas de ensamble robótico compatibles con distintas marcas cuando la combinación de modelos y variantes es amplia, y máquinas de ensamble con servo dedicadas cuando el volumen de producción y las tolerancias son exigentes. Veinte años, 10,000+ proyectos entregados y presencia en 30+ países.
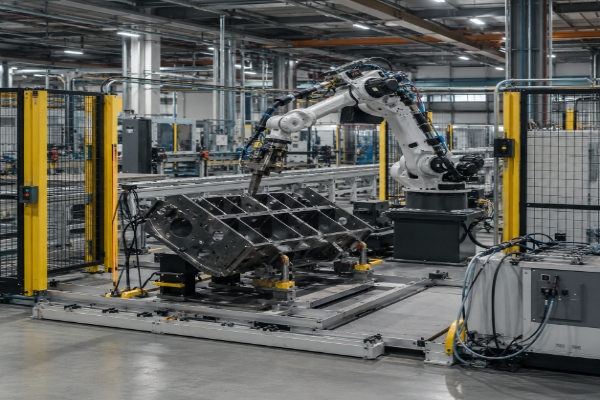
±0.02–0.08 mm
Repetibilidad de la celda integrada (según ISO 9283)
10–13 piezas/min
Línea de ajuste a presión con servo Spirakam
5
Marcas de robots integradas
150+
Patentes de I+D
30+
Países con proyectos entregados
ISO 9001
+ marcado CE, certificación Nacional de Alta Tecnología
Por qué el ensamble manual y las soluciones estándar llegan a un límite y cómo el ensamble robótico lo supera
El ensamble robótico automatizado reemplaza la parte de la línea donde la mano humana se convierte en un cuello de botella: las operaciones repetitivas de inserción, prensado, fijación, dosificación e inspección en la línea de ensamble, que determinan tanto la tasa de producción como la tasa de desperdicio. La presión para automatizar es estructural, no opcional: las fábricas de EE. UU. operan con 295 robots por cada 10,000 empleados de manufactura, décimo lugar en el mundo, mientras que Corea del Sur registra 1,012 y China ha llegado a 470. La densidad mundial de robots se duplicó en siete años.
Las cifras de mano de obra hacen tangible ese límite.
Deloitte y The Manufacturing Institute estiman que hasta 1.9 millones de puestos de manufactura en EE. UU. podrían quedar vacantes para 2033. No se puede estabilizar el proceso de ensamble contratando más personal cuando no hay candidatos disponibles; economistas del MIT vinculan directamente esta escasez demográfica con una adopción más rápida de la automatización.
El ensamble manual también presenta variaciones.
La colocación manual de un operador suele tener una precisión de ±0.5–1.0 mm, y se reportan tasas de defectos de alrededor de 1–3%; la variación aumenta durante el turno a medida que aparece la fatiga. Una celda de ensamble robótico o una máquina con servo dedicada mantiene la misma posición con precisión de centésimas de milímetro, ciclo tras ciclo, tanto en el tercer turno como en el primero. Esa es la brecha que los ingenieros de ZEUEE ayudan a cerrar, a veces con una celda de ensamble robótico integrada y otras con una máquina diseñada para la tarea, como nuestra línea de ajuste a presión con servo Spirakam.
Una salvedad importante antes de cualquier cotización: la automatización no corrige defectos en las piezas recibidas.
Los ingenieros del sector lo cuantifican: en un producto de cinco piezas que opera a 50 unidades por minuto, solo 500 piezas defectuosas por millón pueden mantener la línea inactiva alrededor del 20% del tiempo; si la línea llega a 500 unidades por minuto, el tiempo de inactividad supera el 70%. En la primera llamada, los ingenieros de ZEUEE lo dicen con claridad: mejore la calidad de entrada para que quede por debajo de 1,000 ppm; de lo contrario, hasta la máquina más rápida del mundo terminará atascada.
Soluciones de ensamble automatizado de ZEUEE: celdas robóticas y máquinas de ensamble dedicadas
Conviene descartar desde el principio un mito entre compradores: que una celda robótica flexible siempre es la respuesta adecuada. No lo es. Un robot que ejecuta movimientos secuenciales no puede superar la velocidad de una máquina de mesa indexada con estaciones en paralelo; la física no lo permite. Los datos de fabricación sitúan el rango ideal de las celdas robóticas en aproximadamente 10,000–500,000 unidades al año; por encima de unas 500,000 unidades, hay que duplicar las celdas en vez de acelerar una sola, y comprar una categoría de equipo equivocada puede elevar los costos un 40% en dos años. Los compradores industriales de la UE y EE. UU. necesitan considerar ambas opciones. Por eso los ingenieros de ZEUEE desarrollan dos tipos de soluciones en vez de ofrecer una sola para cualquier necesidad, y evalúan cada solicitud de cotización con el modelo siguiente.
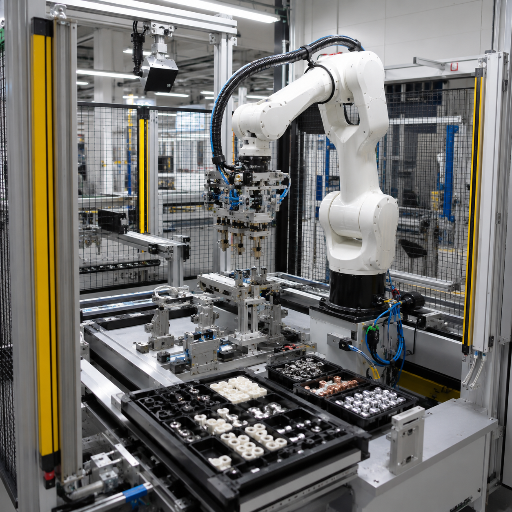
AUTOMÁTICO / HAGA CLIC PARA VOLTEAR
Celdas de ensamble con robots integrados
Cuando la combinación de modelos y variantes es amplia, las piezas llegan sin fijación o necesita reubicar la línea el próximo año, integramos un robot de marca —articulado de 6 ejes, SCARA, delta o colaborativo— con pinzas, visión artificial y transportadores para formar una celda funcional. Ciclo típico de 10–30 s por ensamble; cambio de formato por software en vez de herramental nuevo. Esta lógica de construir una vez y reubicar muchas veces se refleja en métodos patentados, como US 12,005,588 B2.
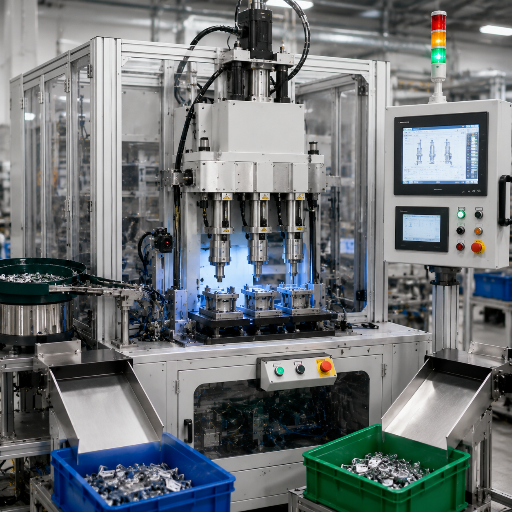
AUTOMÁTICO / HAGA CLIC PARA VOLTEAR
Máquinas de ensamble con servo dedicadas
Cuando el volumen de producción y las tolerancias son determinantes, un sistema de ensamble automatizado diseñado para la tarea ofrece un menor costo por pieza. Nuestra máquina de ajuste a presión con servo Spirakam C40-ZY02-01 ensambla piezas complementarias de aleación de zinc a 10–13 piezas/min, prensa tres piezas por ciclo y verifica cada dimensión del prensado con un sensor de desplazamiento; luego clasifica automáticamente las piezas buenas y defectuosas.
Modelo de selección de celda o máquina de ZEUEE
Los compradores nos dicen que la parte más difícil de una solicitud de cotización es saber qué categoría de máquina están comprando: dos sistemas que parecen idénticos por fuera pueden diferir 2–3× en precio. Esta tabla de selección aplica la misma lógica que nuestros ingenieros de aplicaciones usan en la primera llamada para definir el alcance.
| Volumen anual | Combinación de modelos y variantes | Precisión de las piezas | Necesidad de cambio de formato | Recomendación de ZEUEE | Ciclo típico |
|---|---|---|---|---|---|
| < 10,000 | Alto / variable | Moderado | Frecuente | Celda con robot colaborativo | 15–45 s |
| 10k–100k | Alta | ±0.05 mm | Frecuente | Celda con robot de 6 ejes | 10–30 s |
| 100k–500k | Media | ±0.03 mm | Ocasional | Celda robótica o línea híbrida | 10–20 s |
| 500k–2M | Bajo / estable | ±0.02 mm, ajuste a presión | Poco frecuente | Máquina con servo dedicada (categoría Spirakam) | 3–8 s/índice |
| > 2M | Un solo producto | Exigentes | Ninguno | Línea dedicada con varias estaciones | < 5 s |
| Cualquiera | Piezas > 35 kg | — | — | Celda industrial vallada de 6 ejes | según la carga útil |
| Cualquiera | Sin vallas, junto a operadores | Moderado | — | Celda con robot colaborativo (≤ 250 mm/s) | 15–45 s |
| Alta | Ajuste a presión de metal (zinc / latón) | ±0.02 mm | Poco frecuente | Máquina de ajuste a presión con servo | 3–8 s |
| Alta | Alimentación + inspección + clasificación | Control dimensional de calidad | Poco frecuente | Máquina dedicada, alimentación vibratoria + control dimensional con sensor de desplazamiento | 4–8 s |
| Cualquiera | Actualización de línea existente | — | — | Integración de robots de distintas marcas / modernización | depende de la línea |
Ensamble robótico frente a ensamble manual y automatización fija: comparación de datos
Los compradores rara vez se enfrentan a una pregunta sencilla como «¿robot o no?». La pregunta real es qué arquitectura justifica la inversión según el volumen de producción y las tolerancias. La colocación manual es inconsistente, y elegir una arquitectura equivocada puede implicar un riesgo costoso durante varios años. A continuación se muestran cifras concretas, no categorías como alta, media o baja, porque un gerente de compras no puede aprobar adjetivos y porque los ingenieros de ZEUEE dimensionan la arquitectura según la tasa de producción antes de cotizar.
| Dimensión | Ensamble manual | Celda robótica | Máquina con servo dedicada |
|---|---|---|---|
| Tiempo de ciclo | ~20 s/unidad | 10–30 s/ensamble | 4.6–6 s/ciclo (10–13 piezas/min) |
| Repetibilidad de colocación | ±0.5–1.0 mm (manual) | ±0.02–0.08 mm | Verificado con sensor de desplazamiento |
| Consistencia durante el turno | Varía con la fatiga | Se mantiene 24/7 | Se mantiene 24/7 + clasificación automática al 100% |
| Mano de obra directa por estación | 1–3 operadores | ~1 operador / varias celdas | Casi sin supervisión |
| Cambio de formato | Inmediato | Por software (horas) | Herramental mecánico |
| Volumen anual ideal | < 10,000 | 10k–500k | 100k–2M+ |
| Recuperación de la inversión documentada | — | ~2.6–3 años (revisado por pares) | Depende del volumen de producción |
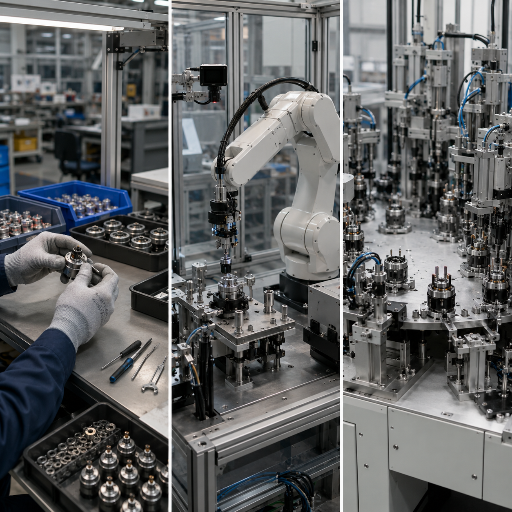
Qué aporta la «consistencia»
Un estudio revisado por pares sobre la implementación en una línea de componentes automotrices muestra qué aporta la «consistencia»: al convertir una estación manual en una celda robótica, la tasa de defectos bajó de 2.30% a 0.30% y el personal requerido pasó de tres operadores a uno, mientras que el tiempo de ciclo mejoró alrededor del 15%. La reducción de defectos, más que la velocidad, suele ser donde está el ahorro.
Tasa de defectos
0.30%
Personal requerido
1 operador
Tiempo de ciclo
Mejora del 15%
Nota de ingeniería: el límite de velocidad de los robots colaborativos
Los compradores suelen suponer que un robot colaborativo es la opción rápida y económica por defecto. Conviene revisar la norma de seguridad. Según las disposiciones de limitación de potencia y fuerza de ISO/TS 15066, la velocidad de un robot colaborativo sin vallas se limita a cerca de 250 mm/s, frente a unos 2,000 mm/s para un brazo industrial con resguardo adecuado. Una línea que avanza a ~10 unidades/min en modo con resguardo puede bajar a 1–1.5 unidades/min sin vallas. Los robots colaborativos son adecuados para trabajos de bajo volumen junto a operadores, no para alcanzar una tasa de producción alta.
Probada en planta: la línea de ajuste a presión con servo Spirakam
La Spirakam C40-ZY02-01 es una máquina ZEUEE en funcionamiento, no una imagen renderizada. Ensambla una pieza macho y una hembra de aleación de zinc mediante ajuste a presión con servo, y demuestra cómo incorporamos la consistencia en el mecanismo en vez de agregar la inspección al final.
Ciclo de control de calidad del ajuste a presión con servo
En esta máquina, el control de calidad funciona en circuito cerrado; no es una apuesta en la estación final. Las piezas se alimentan desde tazones vibratorios a un cargador con existencias para más de tres horas, de modo que la línea no se detiene para reabastecerse. Un mecanismo de manipulación toma tres piezas a la vez y las coloca en el dispositivo de sujeción.
La prensa es un cilindro eléctrico con servo, no un pistón neumático de fuerza bruta; así, una carrera y una fuerza programadas repiten la misma unión en cada ciclo. Una vez prensada, cada pieza se mide con un sensor de desplazamiento, y la máquina clasifica automáticamente las piezas buenas y defectuosas antes de que lleguen a una persona.
Alimentar → sujetar tres → prensar con servo → medir → clasificar: cada ciclo se verifica por sí mismo. Por eso, los defectos dimensionales se detectan en la estación y no llegan al cliente.
Especificaciones verificadas
Tasa de producción 10–13 piezas/min · tres piezas prensadas por ciclo · ajuste a presión con servo y carrera y fuerza ajustables · verificación dimensional con sensor de desplazamiento y clasificación automática de piezas buenas y defectuosas · acumulador intermedio con cargador de 3 horas · dimensiones 1400 × 900 × 1850 mm · 2 kW · aire a 0.4–0.6 MPa / 220 V AC.
Esa tasa de 10–13 piezas/min (aproximadamente un ciclo de 4.6–6 segundos) la sitúa claramente en la categoría de máquinas dedicadas, donde una plataforma rotativa o lineal con servo produce más que una celda robótica al procesar piezas estables y de alto volumen.
«Dimensionamos la prensa con servo, no solo el robot. En la línea Spirakam, el sensor de desplazamiento es clave: una prensa neumática puede asentar una pieza fuera de especificación sin detectarlo; por eso cerramos el ciclo de control dentro del mecanismo».— Equipo de ingeniería de ZEUEE
Cálculo de recuperación de la inversión: de operación manual a robótica
El cálculo de un proyecto es sencillo de escribir, pero fácil de hacer mal: se multiplica la mano de obra reemplazada por la cantidad de turnos y se compara con el costo total del sistema. Antes de cotizar, los ingenieros de ZEUEE hacen ese cálculo según su esquema real de turnos, porque una línea de un turno y otra de dos turnos con la misma máquina recuperan la inversión con años de diferencia.
En cuanto a la recuperación de la inversión, distinguimos con claridad entre lo que podemos afirmar y el contexto del sector. Su cifra depende de la cantidad de turnos y de la pieza; por lo general, operar en dos turnos es lo que vuelve favorable el cálculo. No afirmaremos un plazo de recuperación que no corresponda a su caso.
$65k-85k
Ahorro anual en mano de obra directa
2.57
Años para recuperar la inversión simple
70%
Reducción del costo de mano de obra por unidad
Solicite una evaluación del retorno de inversión
Fuente: Manufacturing Extension Partnership (MANTEC)
y estudios independientes de costo-beneficio
Experiencia en integración robótica
Cómo ZEUEE integra robots en su línea: diseño, construcción e implementación con robots de distintas marcas
La mayoría de los proyectos de automatización de ensamble no falla por el robot, sino por la integración. El patrón se repite: «islas de automatización» donde una celda espera porque el transportador no recibe suficientes piezas, diseños de celdas copiados y pegados que ignoran la variabilidad real de las piezas, y cámaras de visión artificial instaladas al final que generan rechazos falsos. La queja más común de los compradores es: «invertimos en automatización, pero nuestro OEE casi no ha cambiado». Integramos para mejorar el OEE y no estamos comprometidos con una sola marca de robots.
Plataformas de integración de marcas de robots
Seleccionamos el robot según la tarea y la norma, y luego diseñamos la alimentación, la fijación, la visión artificial y el control a su alrededor. Integramos la celda en su línea de ensamble y flujo de producción existentes. Trabajamos con las principales plataformas para que no quede limitado a una sola.
| Tipo de robot / estación | Tarea de ensamble típica | Aplicación adecuada | Marcas que integramos |
|---|---|---|---|
| Articulado de 6 ejes | Selección y colocación, fijación, dosificación, soldadura | Gran alcance, piezas pesadas | FANUC · Yaskawa · KUKA · ABB |
| SCARA | Inserción de alta velocidad, atornillado | Ensamble rápido de piezas pequeñas | Brazos de categoría SCARA |
| Delta / paralelo | Selección y colocación ultrarrápidas, clasificación | Piezas ligeras, tasa muy alta | ABB · FANUC |
| Colaborativo (robot colaborativo) | Asistencia junto al operador, bajo volumen | Sin vallas, flexible | Universal Robots |
| Cartesiano / pórtico | Dosificación en áreas grandes, paletizado | Amplia área de trabajo | Fabricación a medida |
| Estación de ajuste a presión con servo | Ajuste a presión, remachado, asentado | Alto volumen, dedicado | Fabricado por ZEUEE (Spirakam) |
| Tazón vibratorio + alimentador lineal | Alimentación y orientación de piezas | Al inicio de cualquier línea | Fabricado por ZEUEE |
| Estación de visión artificial / CCD | Inspección en línea, corrección de posición | Calidad + guiado | ZEUEE + visión artificial |
| Sensor de desplazamiento + clasificador | Verificación dimensional, clasificación de piezas buenas y defectuosas | Control de calidad en circuito cerrado | Fabricado por ZEUEE (Spirakam) |
| Transportador / indexador | Manipulación de materiales entre estaciones | Eje central de la línea | Fabricado por ZEUEE |
La integración con robots de distintas marcas evita que el comprador quede atado a un proveedor; el software de flotas propietario y los datos atrapados en el formato de un solo proveedor son motivos frecuentes de arrepentimiento tras un compromiso de varios años. La visión artificial guiada para el ensamble ya está lo bastante desarrollada como para compensar las variaciones en la posición de las piezas, sin exigir fijaciones rígidas: métodos patentados por la USPTO calculan la posición y orientación completas en 3D de una pieza y envían el desfase al robot para que lo corrija sobre la marcha (por ejemplo, US 10,776,949 B2 y el control de grado automotriz de US 9,586,320 B2). Diseñamos para las piezas que realmente procesa, no para piezas idealizadas.
Norma de integración
Credenciales de ingeniería y normas de calidad
«El robot está certificado» y «la celda que instalamos está certificada» son dos promesas distintas; la brecha entre ambas es donde se oculta el riesgo para compras.
ISO 10218-1 abarca el diseño seguro del propio robot y es responsabilidad del fabricante del robot. ISO 10218-2 abarca la aplicación integrada y la celda tal como se construye; esa es responsabilidad de ZEUEE como integrador. Esto importa por una razón estructural: un comprador que especifica solo «un robot certificado» aún puede recibir una celda que no cumple las normas. Ambas partes se revisaron en 2025 y, en EE. UU., ANSI/RIA R15.06-2012 fue reemplazada por ANSI/A3 R15.06-2025 en noviembre de 2025. Especificar un proveedor según la norma 2012 retirada implica un riesgo de cumplimiento, no es un detalle.
La repetibilidad de un robot no es una frase de marketing; es una medición regulada por ISO 9283, que establece cómo se prueban la precisión y la repetibilidad de la posición y orientación. ZEUEE mantiene su sistema de calidad conforme a ISO 9001:2015 desde hace 20 años.
±0.02–0.08mm
Repetibilidad entre ciclos mantenida por los ingenieros de ZEUEE en celdas integradas.
Los exigentes clientes industriales de ZEUEE en la UE y EE. UU. respaldan esas cifras; por eso ZEUEE certifica la celda, no solo el robot.
AVIC
TE
Sumitomo
Corning USA
LEGO
SONY
Foxconn
Documentos oficiales









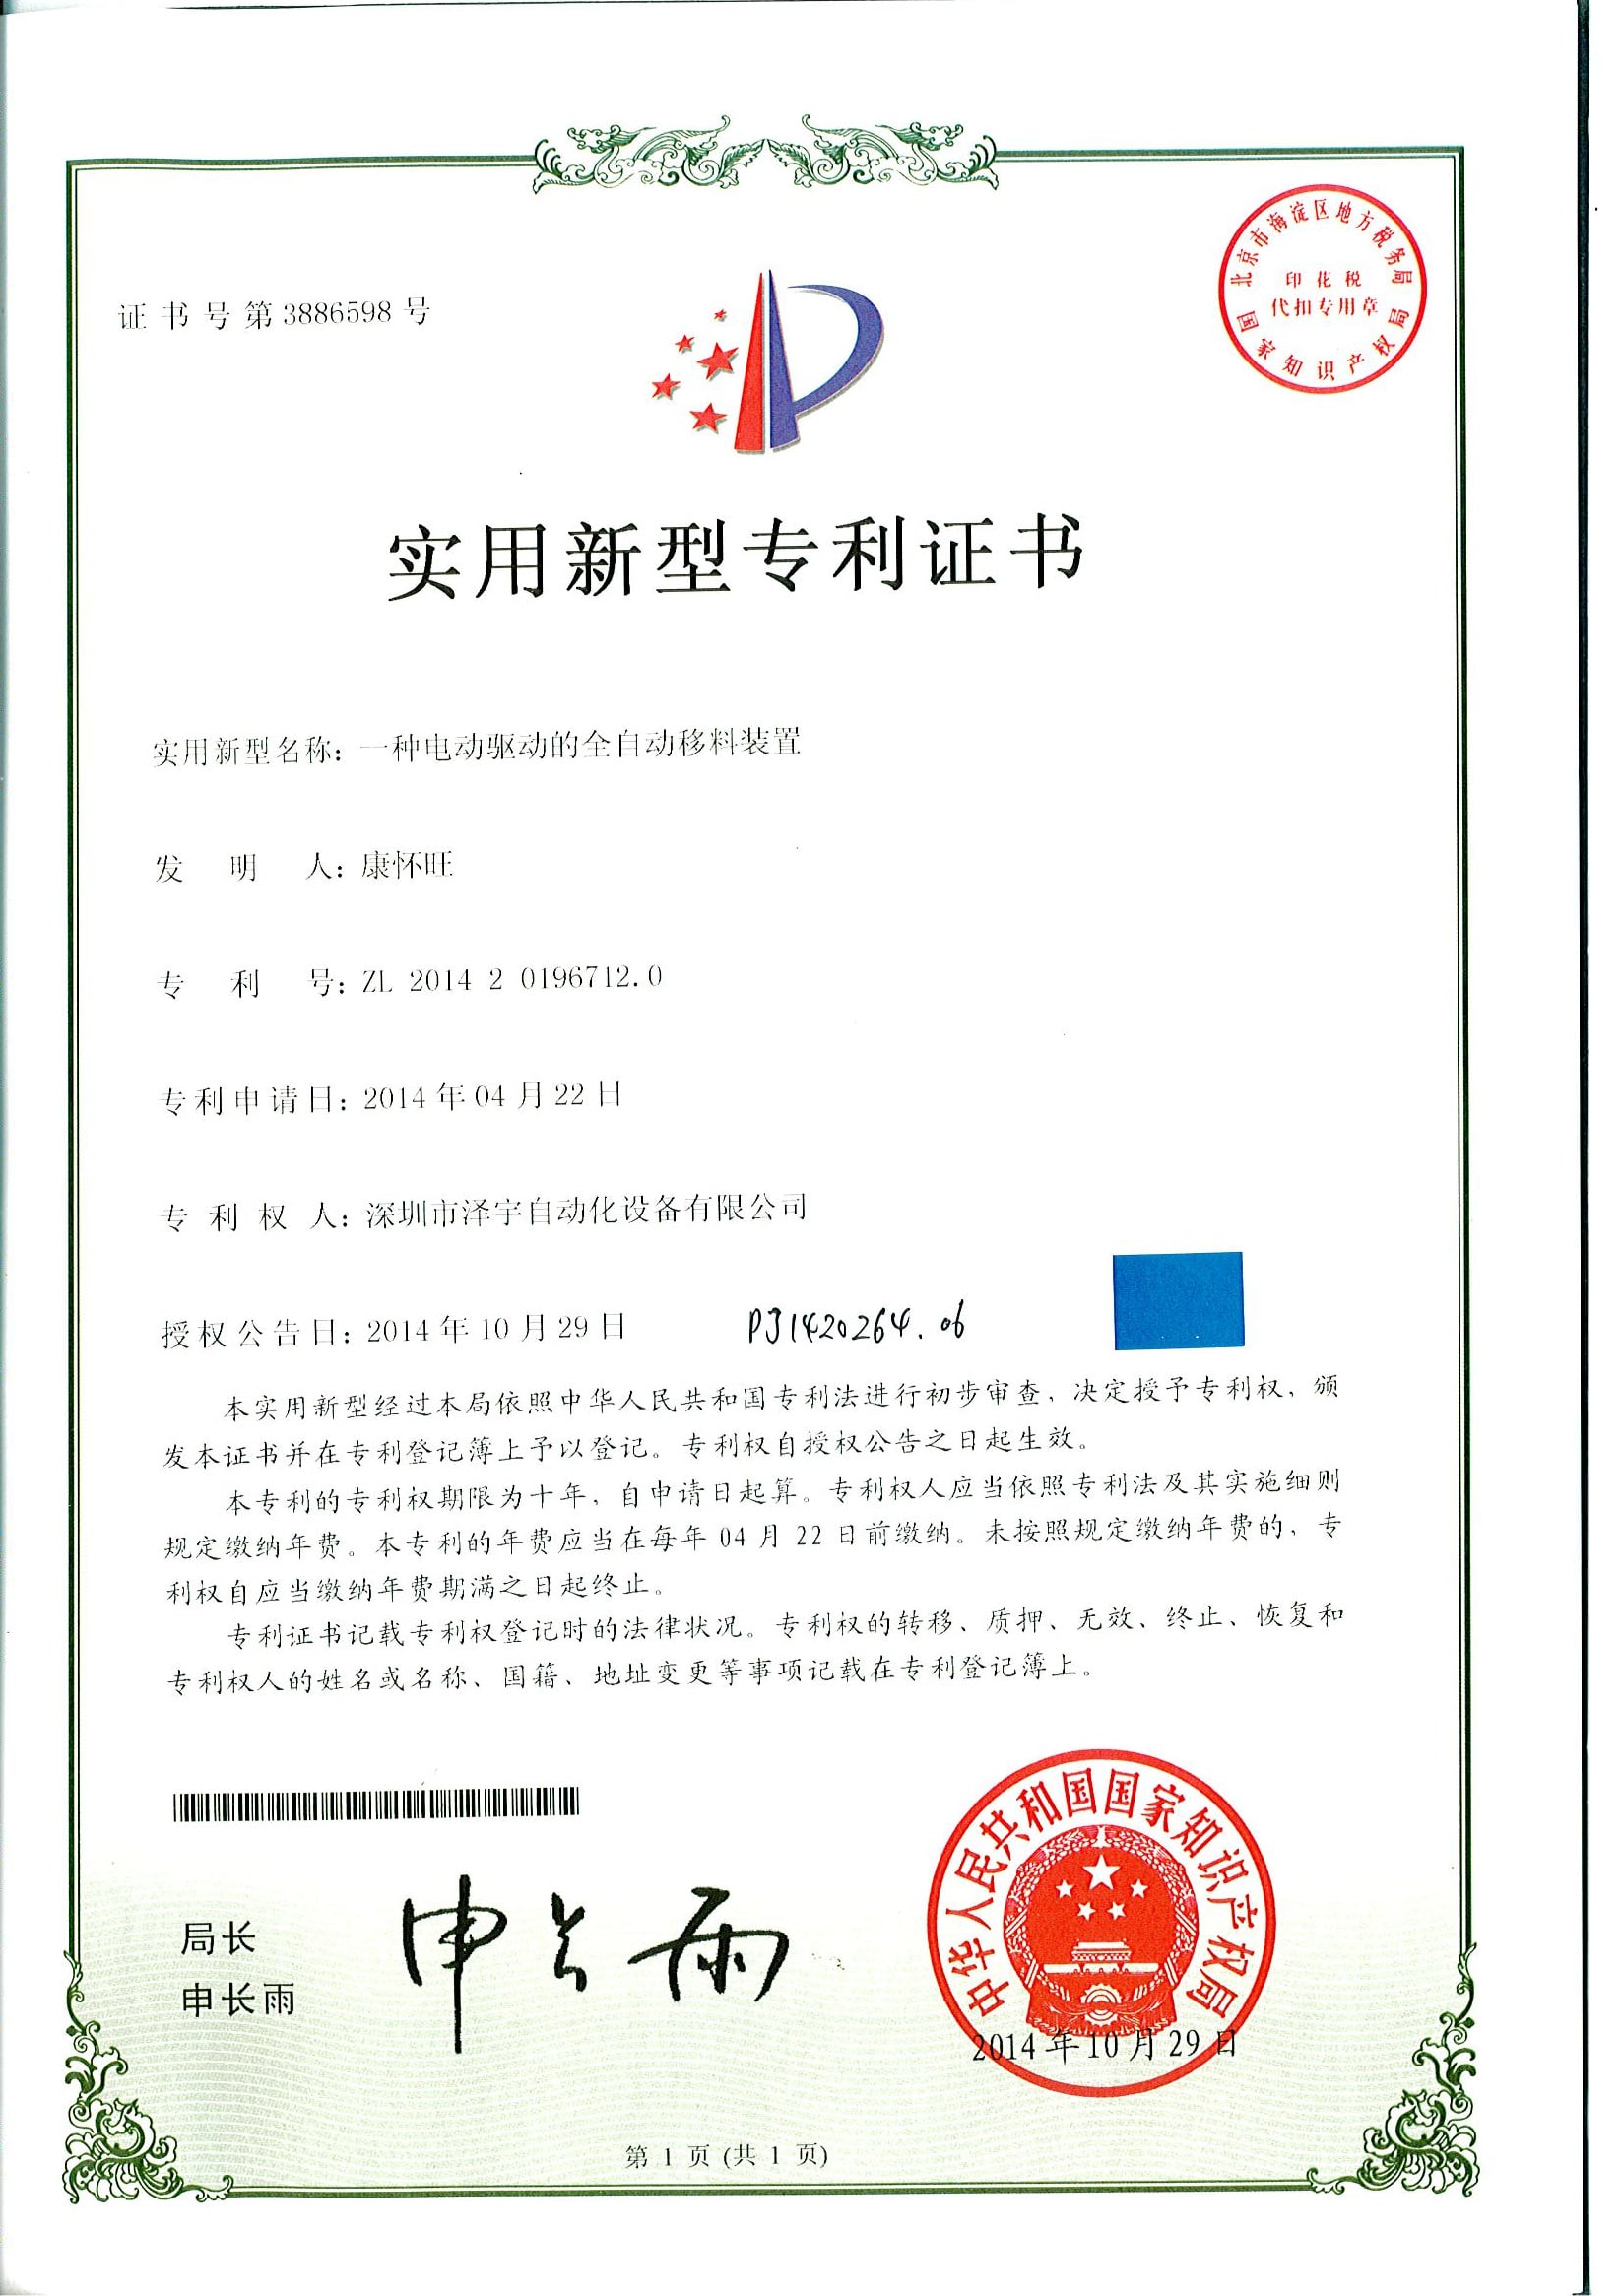
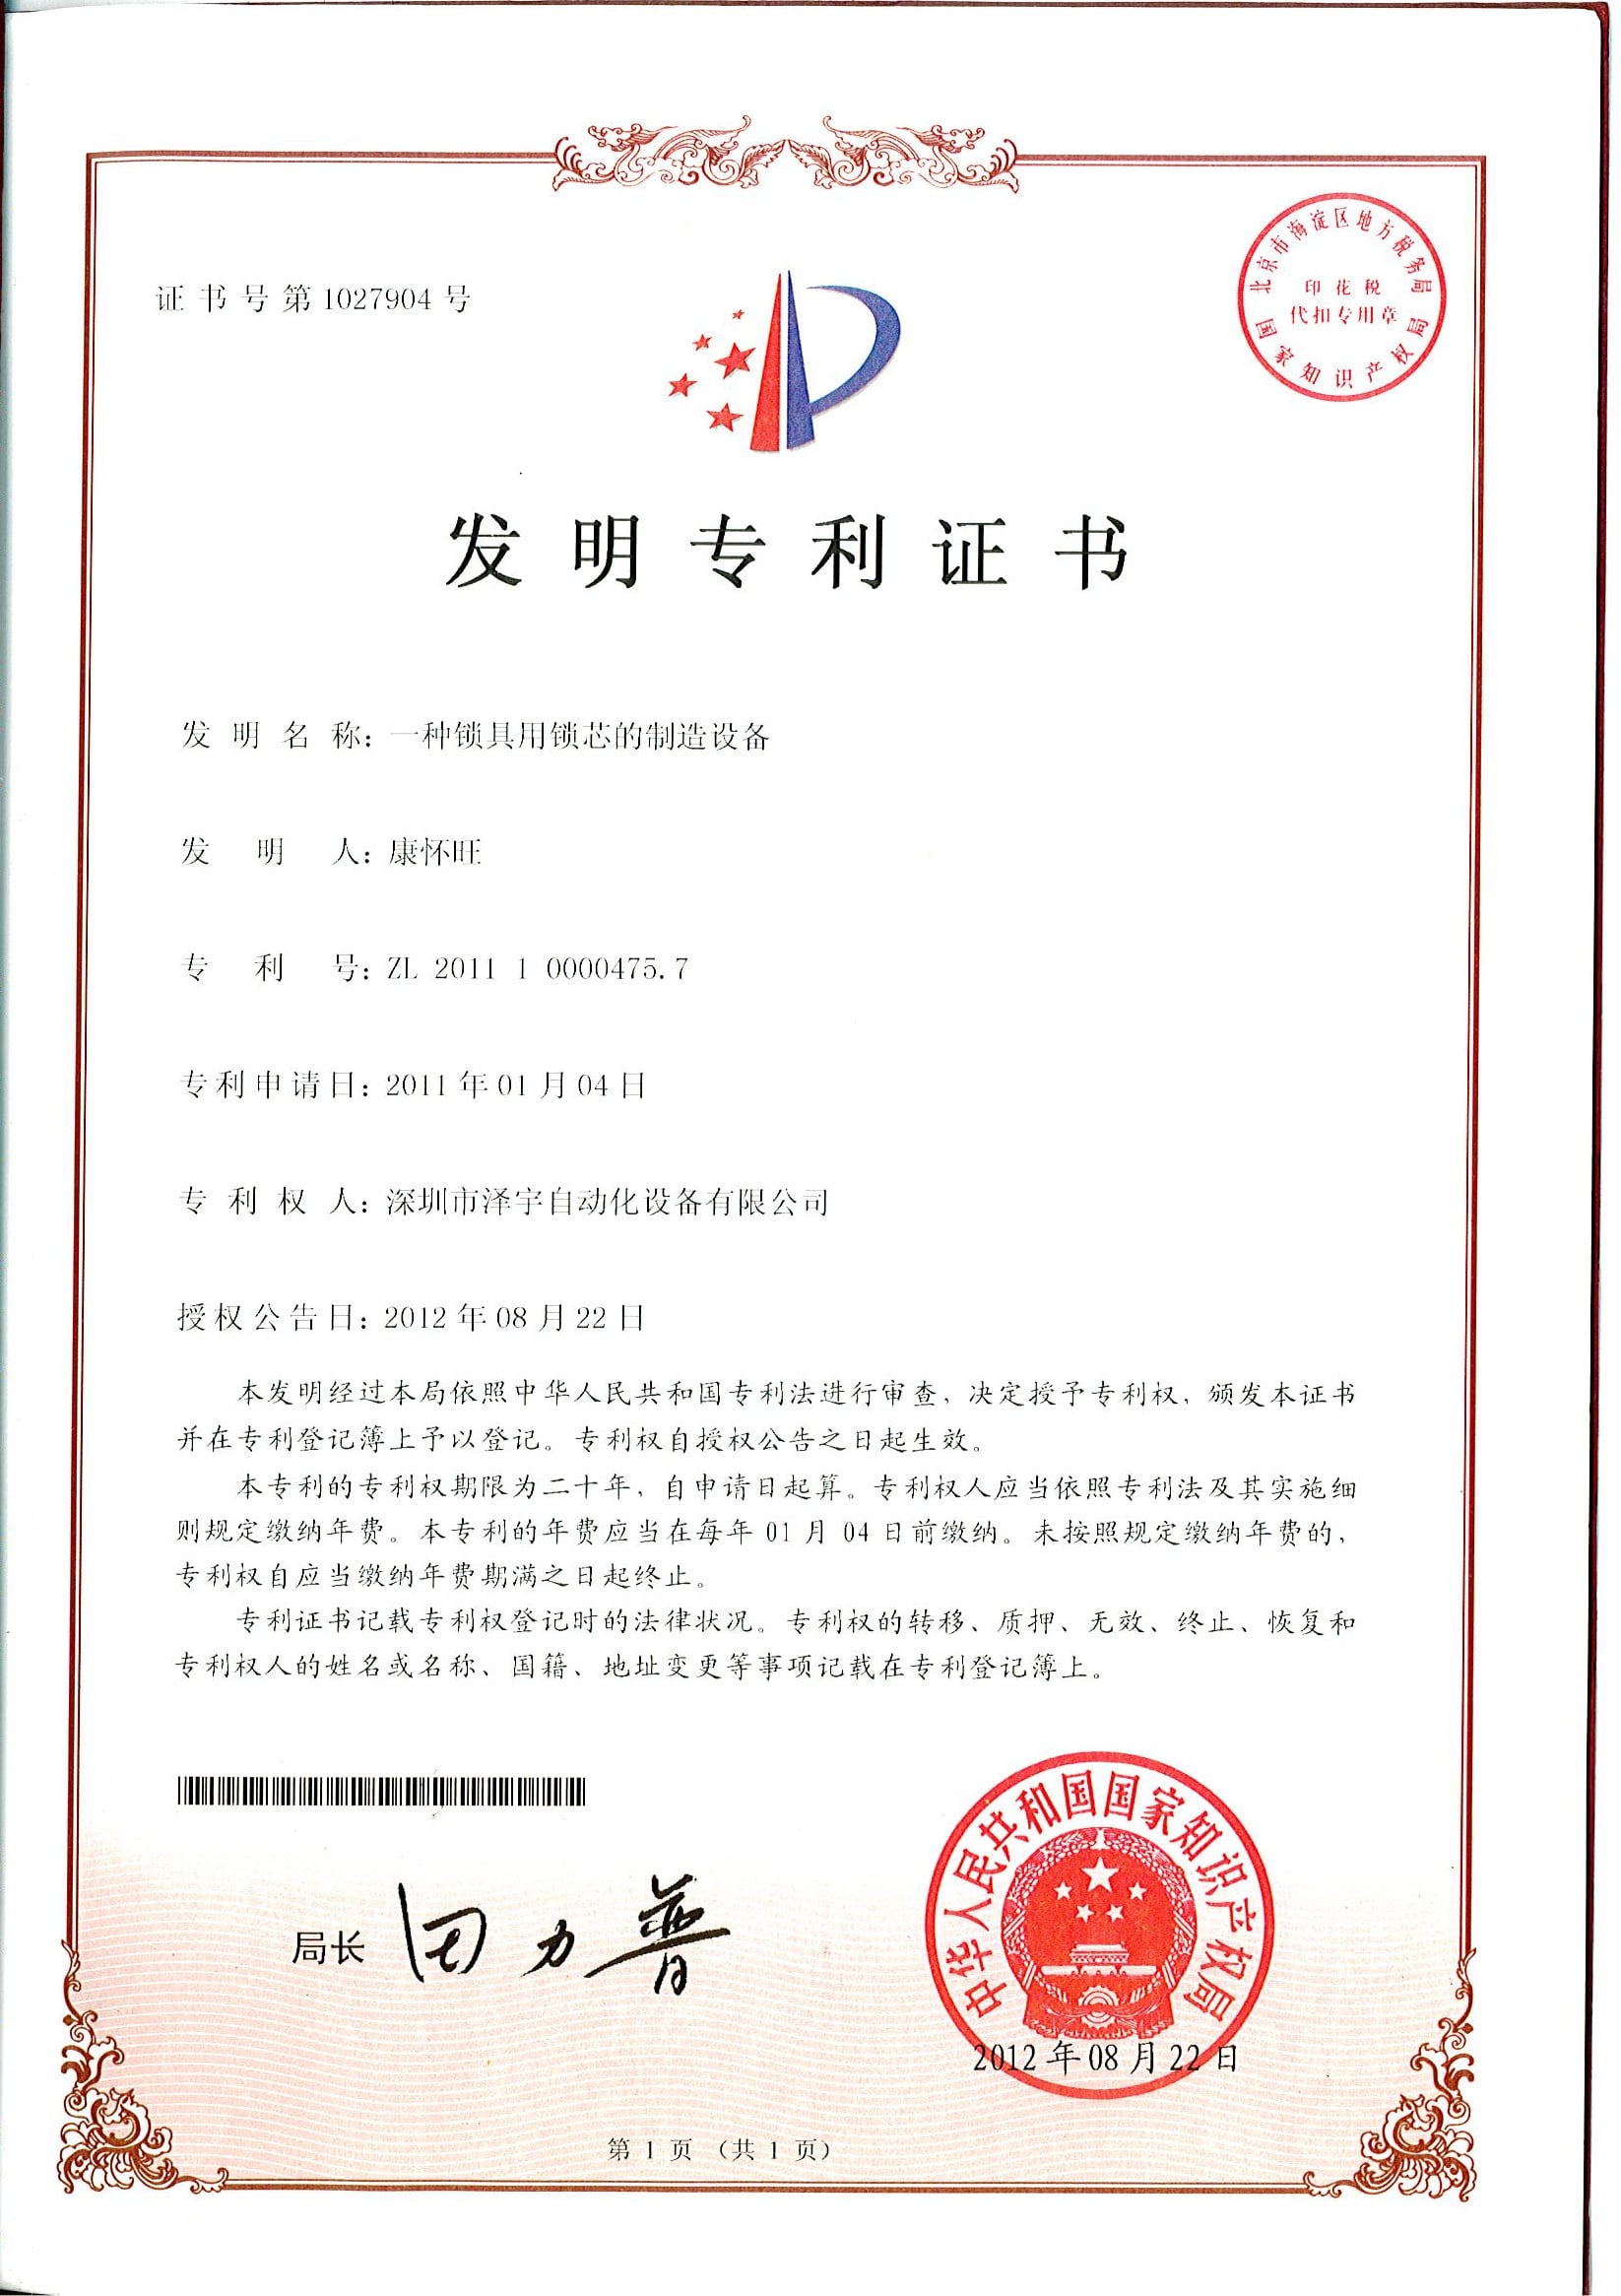
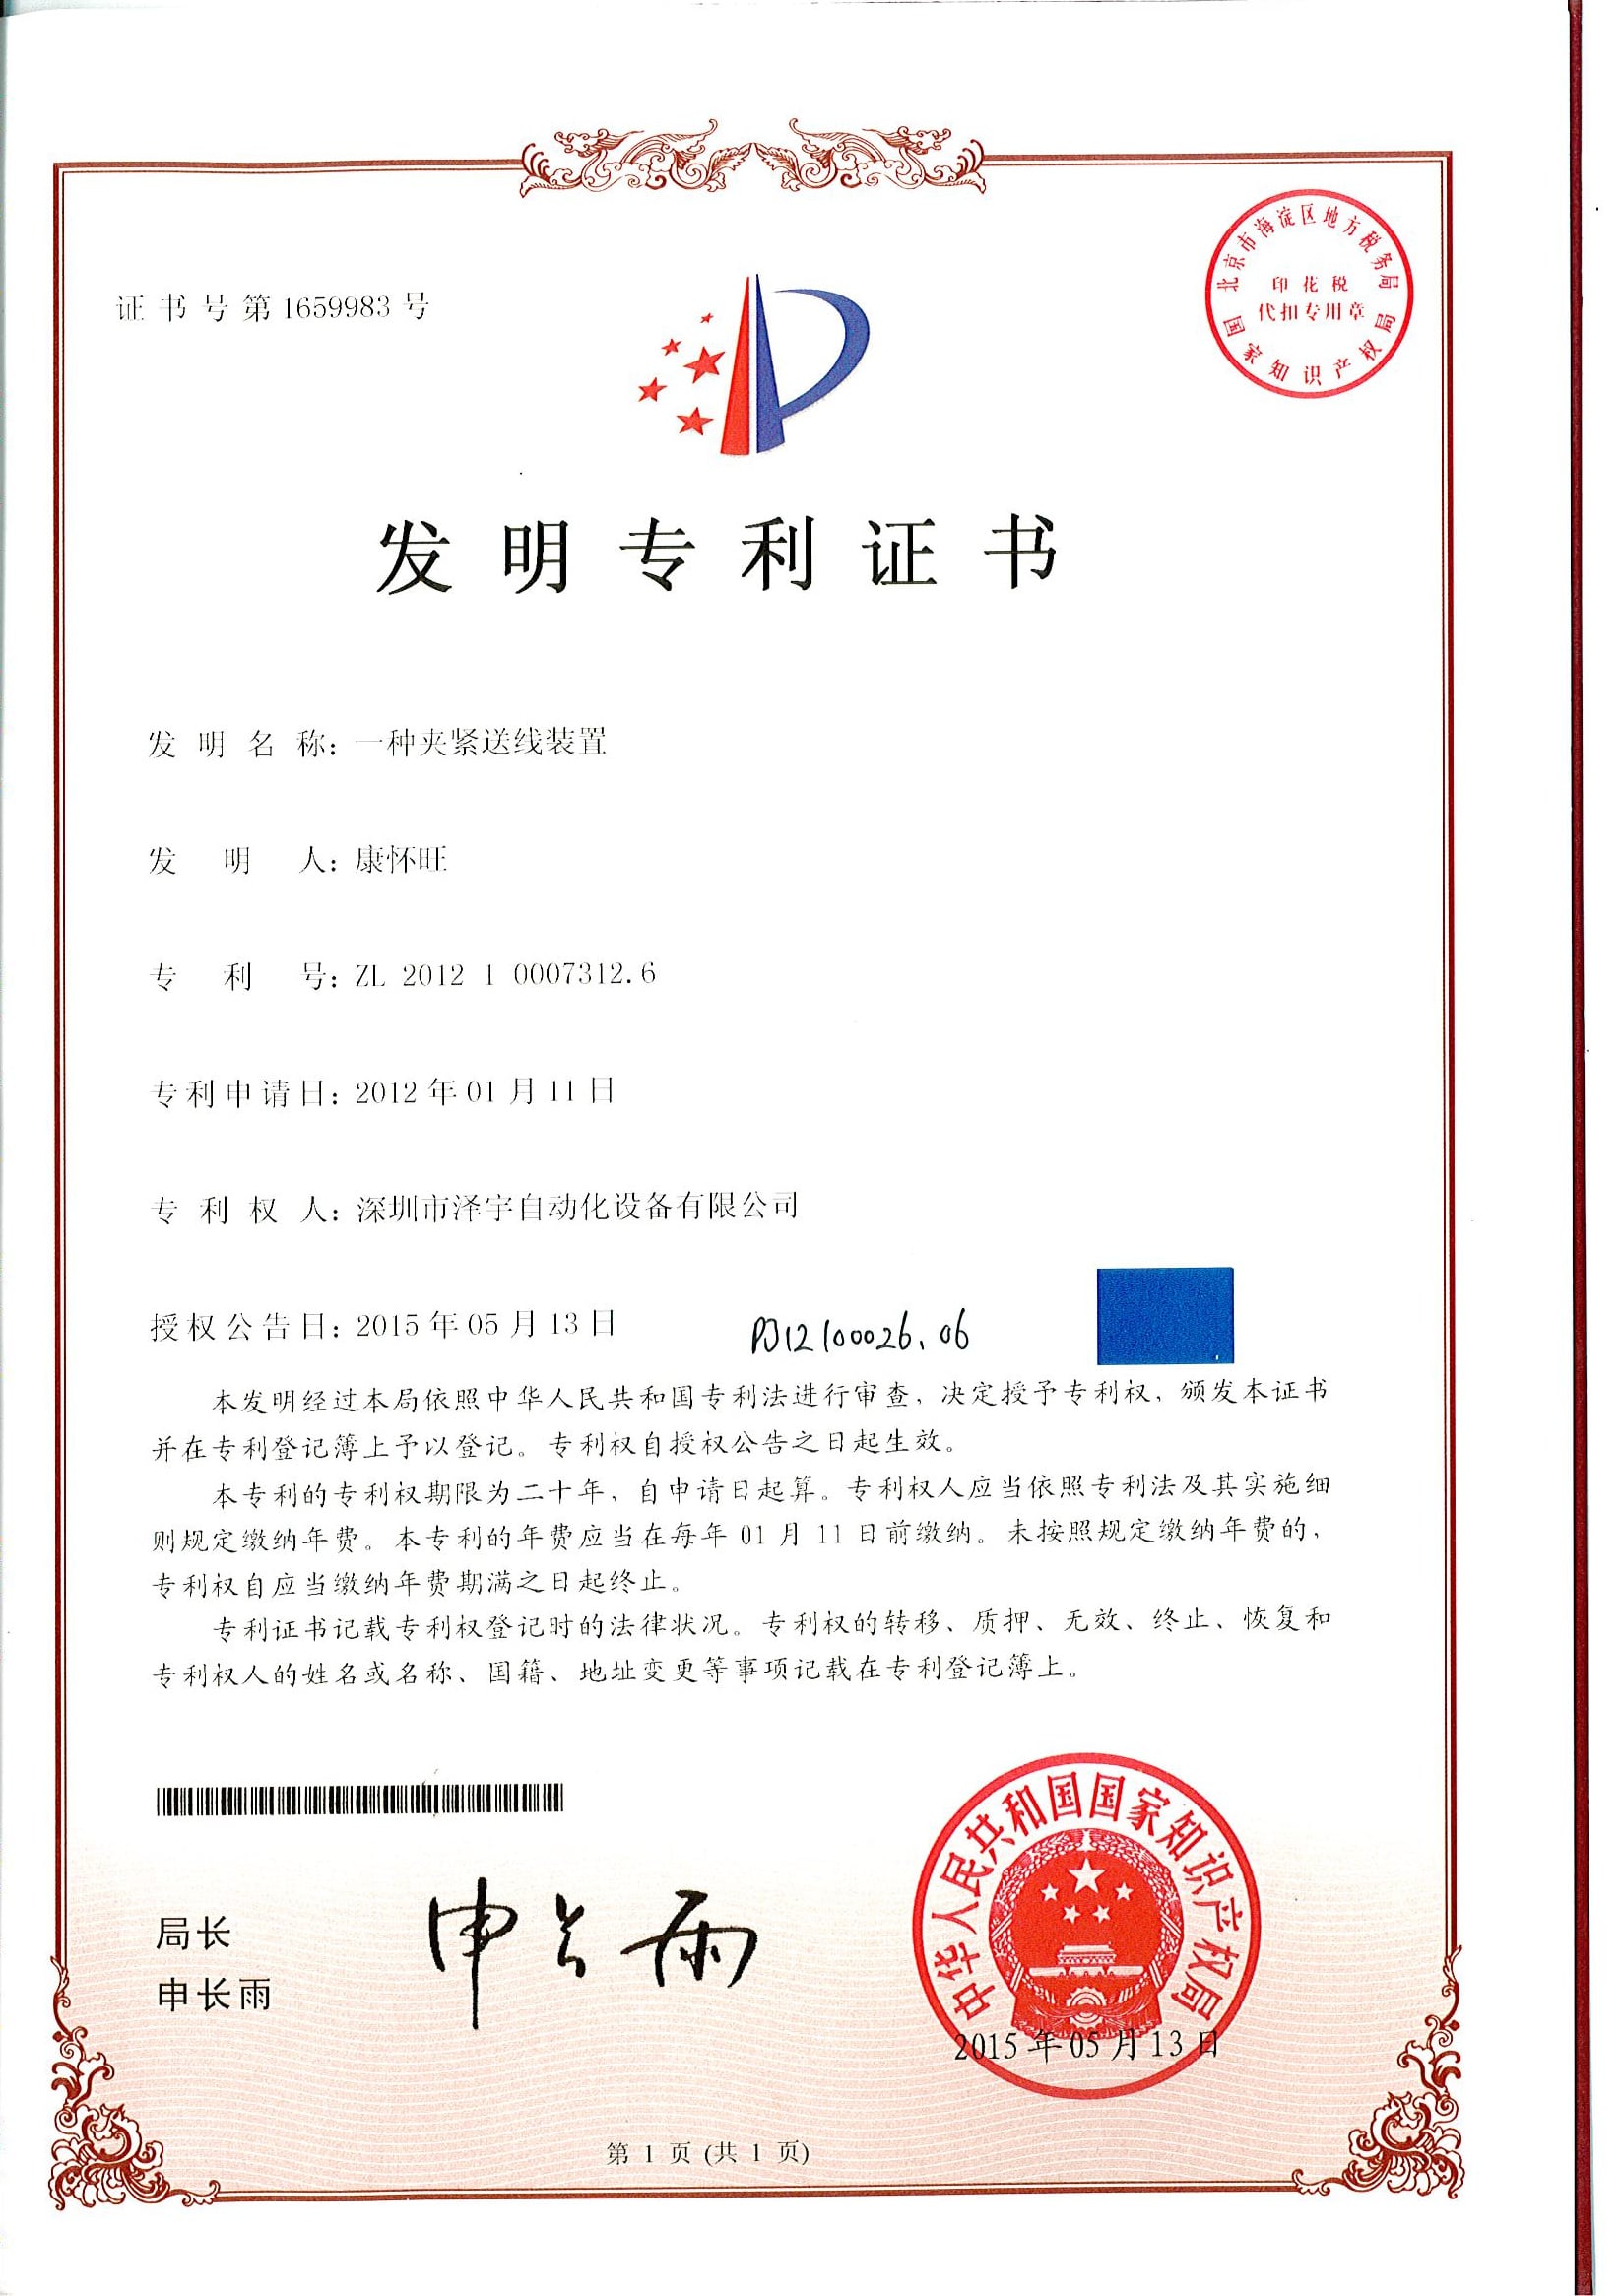


1 / 14
ISO 9001:2015
Sistema de gestión de calidad
Marcado CE
Conformidad con la UE
Certificación Nacional de Alta Tecnología
Calificación empresarial
Empresa SRDI
Pequeña y mediana empresa especializada y de nuevas tecnologías
150+ patentes
32+ de invención / 68+ de modelo de utilidad
ISO 9283
Base para evaluar el desempeño del robot
×
01
Exija una prueba de aceptación en fábrica con sus propias piezas
Antes de enviar una máquina, una FAT adecuada procesa su producto real. Un protocolo reconocido exige al menos 50 piezas consecutivas en cada estación, además de un ciclo en vacío de cuatro horas para comprobar la resistencia de cables y mangueras. Solicite la prueba y pida que graben el ciclo de validación en video si no puede asistir. Si un proveedor duda en demostrar el tiempo de ciclo con sus piezas, le está mostrando el riesgo de antemano. ZEUEE realiza una FAT antes de cada envío y la repite como prueba de aceptación en sitio después de la instalación.
02
Cómo se desarrolla un proyecto de ZEUEE
ZEUEE define el alcance de cada proyecto con objetivos medibles —su tasa de ciclo, su tasa de aceptación de defectos, su combinación de modelos y variantes y su esquema de turnos— y luego avanza por las etapas de diseño, construcción, FAT, instalación y asistencia. La celda integrada se construye para cumplir con ISO 10218-2. Como fabricante con sede en China, sabemos que suele surgir esta objeción y respondemos con franqueza: abastecerse en el extranjero añade semanas de transporte y trámites aduaneros, y la ventaja de costos desaparece si la asistencia es lenta. Por eso confirmamos por escrito el plazo de entrega, ofrecemos diagnóstico remoto y mantenemos repuestos disponibles.
03
El precio depende de la ingeniería
Una estación semiautomatizada, una máquina de ensamble a medida, una celda robótica y una línea con varias estaciones pertenecen a distintas categorías de precio: desde equipos compactos de ensamble automatizado hasta una línea de automatización completa a medida, según las necesidades de volumen y flexibilidad. La cifra adecuada depende de sus piezas y de la tasa de producción, no de una lista de precios.
Herramientas de ingeniería y análisis para la integración de robots
Selector de celda o máquina
Encuentre la opción adecuada para sus piezas: una celda robótica, una máquina con servo dedicada o una línea híbrida, con la lógica de selección que aplican los ingenieros de ZEUEE en la primera llamada.
Explorar herramientaEstimador de recuperación de la inversión: de operación manual a robótica
El cálculo que define el proyecto: mano de obra reemplazada × turnos, en relación con el costo total del sistema, no con el precio inicial del robot.
Calcular el retorno de inversiónCalculadora de tasa de producción y capacidad anual
Convierta el tiempo de ciclo en producción anual real según la cantidad de turnos y la disponibilidad operativa, y vea en qué categoría de arquitectura se encuentra.
Evaluar la capacidadPreguntas frecuentes: ensamble robótico automatizado e integración de robots
Pídales que lo demuestren con su pieza, no con la de una referencia suya. Un integrador que establece una relación de colaboración diseña y construye internamente, y realizará pruebas de aceptación en fábrica (FAT) con su producto real antes del envío, con al menos 50 piezas consecutivas por estación. Uno que trabaja de forma transaccional le vende el equipo y desaparece después de la venta. Solicite un estudio de alcance, una demostración del tiempo de ciclo con su geometría y un tiempo de respuesta de soporte por escrito. La propuesta más económica suele convertirse en la más costosa durante la vida útil de la máquina.
Depende del volumen de producción, la combinación de modelos y variantes, y las tolerancias. Las celdas robóticas destacan por su flexibilidad y para volúmenes medios (aproximadamente 10,000–500,000 unidades al año); las máquinas servo dedicadas, como nuestra línea Spirakam, ofrecen un menor costo por pieza cuando el volumen es alto y la pieza se mantiene estable. El modelo de selección entre celda y máquina que aparece arriba asigna sus cifras a la categoría adecuada.
Sí. Integramos robots de FANUC, Yaskawa, KUKA, ABB y Universal Robots, y construimos nuestros propios sistemas de alimentación y sujeción, equipos de visión artificial y estaciones servo dedicadas para trabajar con ellos. Elegimos el robot adecuado para la tarea y la norma aplicable, sin limitarle a una sola plataforma.
A menudo, sí; la integración independiente de marcas está diseñada para eso. Evaluamos el control, la alimentación y la sujeción existentes, y luego añadimos el robot, la visión artificial o la estación servo que elimina el cuello de botella. Si falta la documentación de la integración original, la volvemos a documentar, porque la falta de documentación es lo que después provoca que unos y otros se responsabilicen entre sí.
Depende de la aplicación. Un análisis independiente, revisado por pares, de un proceso de ensamble automatizado encontró un plazo de recuperación cercano a 2.6–3 años, con una reducción de aproximadamente 70% en la mano de obra por unidad; operar en dos turnos suele ser lo que hace viable el cálculo. Calculamos el plazo de recuperación de su inversión según su volumen, en vez de citar una cifra de marketing.
Las celdas integradas mantienen una repetibilidad entre ciclos de ±0.02–0.08 mm conforme a ISO 9283, frente a aproximadamente ±0.5–1.0 mm en la colocación manual. En una máquina servo dedicada, el mecanismo de uniformidad es directo: un sensor de desplazamiento mide cada pieza prensada y la clasifica automáticamente.
No, y darlo por hecho es un error costoso. Conforme a ISO/TS 15066, un robot colaborativo sin vallado opera a cerca de 250 mm/s, frente a unos 2,000 mm/s para un brazo industrial con protección; además, los robots colaborativos tienen menor repetibilidad y capacidad de carga. Son excelentes para trabajos sin vallado, junto a operadores y de bajo volumen, pero no son adecuados para alcanzar una meta de alta producción.
ISO 10218-1 (el robot) e ISO 10218-2 (la celda integrada y la aplicación), además de ISO/TS 15066 para operaciones colaborativas. En Estados Unidos, ANSI/A3 R15.06-2025 es la adopción vigente; reemplazó la edición de 2012 en noviembre de 2025.
Por qué elaboramos esta página
Las especificaciones de la Spirakam C40-ZY02-01 que aparecen en esta página provienen de la documentación de máquinas de ZEUEE; las cifras de mercado, normas y retorno de inversión se atribuyen a sus fuentes y se presentan con las salvedades necesarias cuando corresponden a rangos del sector y no a resultados medidos de ZEUEE. Preferimos calcular el plazo real de recuperación de su inversión en lugar de publicar una cifra que no podamos respaldar. Cuando no fue posible verificar una afirmación con una fuente primaria —por ejemplo, un porcentaje universal de reducción de defectos—, la omitimos.
POR QUÉ ESCRIBIMOS
Acerca de los conocimientos de ingeniería de ZEUEE
ZEUEE comparte guías técnicas basadas en la experiencia real de proyectos de automatización. Desde 2005, diseñamos y fabricamos equipos de automatización no estándar para el ensamble de conectores, la producción de arneses de cables, las líneas robotizadas, la inspección con visión artificial y las mejoras para fábricas inteligentes.
Fundada en 2005
Base de producción de 20,000 m²
120+ especialistas
150+ patentes de I+D
Certificación ISO9001:2015
Perfil de contacto
Empresa
ZEUEE
Correo electrónico
trade@zeuee.com
Teléfono
+86 755 2942 9358
Contacto con ZEUEE
Trending now





