ติดต่อ Zeyu lntelligent Industrial Company

การบูรณาการระบบหุ่นยนต์
ระบบประกอบอัตโนมัติด้วยหุ่นยนต์และการบูรณาการระบบหุ่นยนต์
ZEUEE ออกแบบ สร้าง และบูรณาการสายการผลิตให้เหมาะกับชิ้นงานของคุณ โดยใช้เซลล์การผลิตประกอบด้วยหุ่นยนต์ที่รองรับได้ทุกแบรนด์เมื่อมีผลิตภัณฑ์หลายรุ่นและหลายแบบ หรือใช้เครื่องประกอบชิ้นงานเซอร์โวเฉพาะงานเมื่อปริมาณการผลิตสูงและค่าความคลาดเคลื่อนเข้มงวด ประสบการณ์ 20 ปี ส่งมอบโครงการแล้ว 10,000+ โครงการ ใน 30+ ประเทศ
±0.02–0.08 mm
ความสามารถในการทำซ้ำของเซลล์การผลิตแบบบูรณาการ (ตาม ISO 9283)
10–13 ชิ้น/นาที
สายการผลิตประกอบแบบเซอร์โวกดอัด Spirakam
5
แบรนด์หุ่นยนต์ที่บูรณาการ
150+
สิทธิบัตรด้านการวิจัยและพัฒนา
30+
ประเทศที่ส่งมอบงาน
ISO 9001
+ CE, ระดับไฮเทคแห่งชาติ
เหตุใดการประกอบด้วยแรงงานคนและเครื่องจักรสำเร็จรูปจึงมีข้อจำกัด และการประกอบด้วยหุ่นยนต์ช่วยก้าวข้ามข้อจำกัดนั้นได้อย่างไร
การประกอบอัตโนมัติด้วยหุ่นยนต์ ช่วยแทนที่ขั้นตอนในสายการผลิตที่แรงงานคนเป็นคอขวด ไม่ว่าจะเป็นการใส่ชิ้นงาน การกด การขันยึด การจ่ายวัสดุ และการตรวจสอบซ้ำ ๆ ซึ่งส่งผลต่อทั้งอัตราการผลิตและอัตราของเสีย แรงผลักดันให้ใช้ระบบอัตโนมัติมาจากโครงสร้างของตลาดแรงงาน ไม่ใช่ทางเลือกที่เลื่อนออกไปได้: โรงงานในสหรัฐฯ มีหุ่นยนต์ 295 ตัวต่อพนักงานภาคการผลิต 10,000 คน อยู่ในอันดับที่สิบของโลก ขณะที่เกาหลีใต้อยู่ที่ 1,012 ตัว และจีนเพิ่มขึ้นเป็น 470 ตัว ความหนาแน่นของหุ่นยนต์ทั่วโลกเพิ่มขึ้นเป็น 2 เท่าภายในเจ็ดปี
ตัวเลขแรงงานทำให้เห็นข้อจำกัดได้ชัดเจน
Deloitte และ The Manufacturing Institute คาดการณ์ว่า ภายในปี 2033 ตำแหน่งงานภาคการผลิตในสหรัฐฯ อาจว่างลงถึง 1.9 ล้านตำแหน่ง คุณไม่อาจแก้ปัญหาด้วยการจ้างคนเพิ่มเพื่อให้กระบวนการประกอบมีเสถียรภาพ เมื่อไม่มีคนให้จ้าง นักเศรษฐศาสตร์จาก MIT เชื่อมโยงการขาดแคลนแรงงานจากปัจจัยประชากรศาสตร์นี้โดยตรงกับการนำระบบอัตโนมัติมาใช้ที่รวดเร็วขึ้น
กระบวนการประกอบด้วยแรงงานคนยังมีความแปรปรวน
ผู้ปฏิบัติงานวางชิ้นงานด้วยมือได้คลาดเคลื่อนราว ±0.5–1.0 mm และมีอัตราข้อบกพร่องที่รายงานกันโดยทั่วไปประมาณ 1–3% ความแปรปรวนนี้จะเพิ่มขึ้นตลอดกะเมื่อเกิดความเหนื่อยล้า เซลล์การผลิตแบบหุ่นยนต์หรือเครื่องจักรเซอร์โวเฉพาะงานรักษาตำแหน่งเดิมได้ด้วยความละเอียดระดับหนึ่งในร้อยของมิลลิเมตรในทุกรอบการทำงาน ไม่ว่าจะเป็นกะที่สามหรือกะแรก นี่คือช่องว่างที่วิศวกร ZEUEE ช่วยปิดให้ บางครั้งด้วยเซลล์การผลิตประกอบด้วยหุ่นยนต์แบบบูรณาการ บางครั้งด้วยเครื่องจักรที่ออกแบบเฉพาะ เช่น สายการผลิตประกอบแบบเซอร์โวกดอัด Spirakam ของเรา
ก่อนขอใบเสนอราคา มีข้อควรทราบอย่างตรงไปตรงมา: ระบบอัตโนมัติไม่ได้แก้ปัญหาคุณภาพชิ้นงานขาเข้าที่ไม่ดี
วิศวกรในอุตสาหกรรมระบุผลกระทบไว้ชัดเจน: สำหรับผลิตภัณฑ์ที่มี 5 ชิ้นส่วนและผลิตที่ 50 ชิ้นต่อนาที หากมีชิ้นส่วนบกพร่องเพียง 500 ชิ้นต่อล้านชิ้น สายการผลิตจะหยุดทำงานราว 20% ของเวลา แต่หากเพิ่มอัตราการผลิตเป็น 500 ชิ้นต่อนาที เวลาหยุดทำงานจะสูงกว่า 70% ในการพูดคุยครั้งแรก วิศวกร ZEUEE จะย้ำประเด็นเดียวกัน: ควบคุมคุณภาพชิ้นงานขาเข้าให้ต่ำกว่า 1,000 ppm มิฉะนั้นแม้แต่เครื่องจักรที่เร็วที่สุดในโลกก็จะติดขัดจนต้องหยุดทำงาน
โซลูชันการประกอบอัตโนมัติของ ZEUEE: เซลล์หุ่นยนต์และเครื่องประกอบชิ้นงานเฉพาะงาน
มีความเข้าใจผิดที่ควรแก้ให้ชัดตั้งแต่ต้น: เซลล์หุ่นยนต์ที่ยืดหยุ่นได้ไม่ใช่คำตอบที่เหมาะสมเสมอไป เพราะหุ่นยนต์ที่ทำงานตามลำดับไม่อาจทำงานได้เร็วกว่าเครื่องจักรแบบจานหมุนที่ทำงานหลายสถานีพร้อมกัน ข้อจำกัดมาจากหลักการทำงานของเครื่องจักร ข้อมูลการผลิตจริงระบุว่าช่วงปริมาณการผลิตที่เหมาะกับเซลล์หุ่นยนต์อยู่ที่ประมาณ 10,000–500,000 หน่วยต่อปี หากผลิตเกินประมาณ 500,000 หน่วย ต้องเพิ่มจำนวนเซลล์แทนการเร่งเซลล์เดียว และการเลือกเครื่องจักรผิดประเภทอาจทำให้ต้นทุนบานปลาย 40% ภายในสองปี ผู้ซื้อภาคอุตสาหกรรมใน EU และสหรัฐฯ ควรพิจารณาทั้งสองทางเลือก นี่คือเหตุผลที่วิศวกร ZEUEE ออกแบบโซลูชันไว้สองแนวทาง แทนการเสนอเครื่องจักรแบบเดียวให้ทุกงาน และใช้แบบจำลองด้านล่างช่วยคัดเลือกทุกคำขอใบเสนอราคา
อัตโนมัติ / คลิกเพื่อพลิก
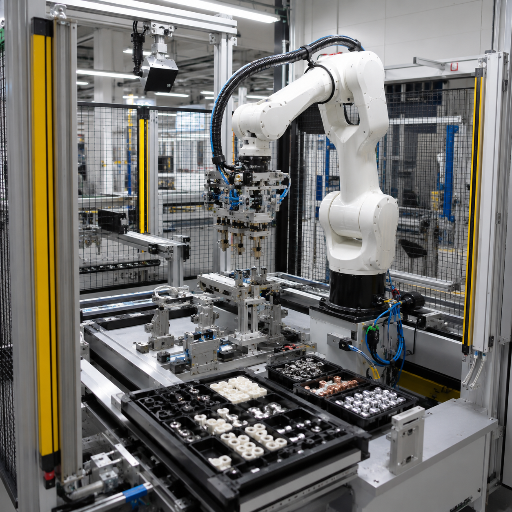
เซลล์การผลิตประกอบด้วยหุ่นยนต์แบบบูรณาการ
เมื่อมีผลิตภัณฑ์หลายรุ่นและหลายแบบ ชิ้นส่วนป้อนเข้าโดยไม่มีฟิกซ์เจอร์ หรือจำเป็นต้องย้ายสายการผลิตไปใช้งานอื่นในปีหน้า เราจะบูรณาการหุ่นยนต์จากแบรนด์ต่าง ๆ ทั้งแบบข้อต่อ 6 แกน SCARA เดลตา หรือหุ่นยนต์ร่วมปฏิบัติงาน พร้อมกริปเปอร์ ระบบแมชชีนวิชัน และสายพานลำเลียง ให้ทำงานร่วมกันเป็นเซลล์การผลิต โดยทั่วไปรอบการทำงานอยู่ที่ 10–30 s ต่อชุดประกอบ และเปลี่ยนรุ่นการผลิตด้วยซอฟต์แวร์แทนการใช้เครื่องมือการผลิตชุดใหม่ แนวทางสร้างครั้งเดียวแล้วย้ายไปใช้งานได้หลายครั้งนี้ปรากฏในสิทธิบัตรที่ได้รับอนุมัติ เช่น US 12,005,588 B2
อัตโนมัติ / คลิกเพื่อพลิก
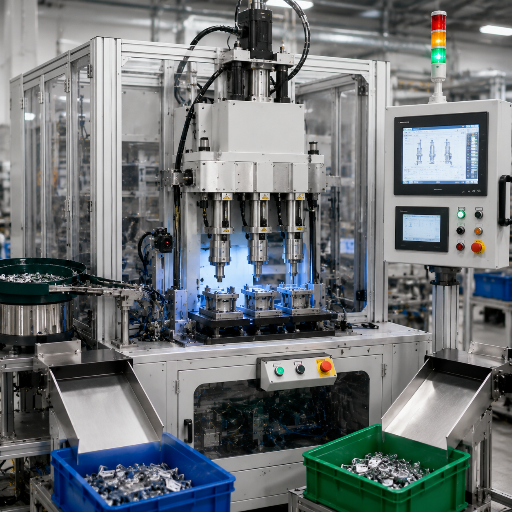
เครื่องประกอบชิ้นงานเซอร์โวเฉพาะงาน
เมื่อปริมาณการผลิตและค่าความคลาดเคลื่อนเป็นปัจจัยหลัก ระบบประกอบอัตโนมัติที่ออกแบบเฉพาะงานจะช่วยลดต้นทุนต่อชิ้น เครื่องกดอัดแบบเซอร์โว Spirakam C40-ZY02-01 ของเราประกอบชิ้นส่วนคู่ประกบโลหะผสมสังกะสีที่อัตรา 10–13 ชิ้น/นาที กดอัดชิ้นส่วน 3 ชิ้นต่อรอบการทำงาน จากนั้นตรวจสอบขนาดการกดอัดของแต่ละชิ้นด้วยเซนเซอร์วัดระยะ และคัดแยกชิ้นงานที่ผ่านเกณฑ์และไม่ผ่านเกณฑ์โดยอัตโนมัติ
แบบจำลองเลือกเซลล์การผลิตหรือเครื่องจักรของ ZEUEE
ผู้ซื้อบอกเราว่าส่วนที่ยากที่สุดของการขอใบเสนอราคาคือการรู้ว่ากำลังจะซื้อเครื่องจักรประเภทใด ระบบสองชุดที่ดูเหมือนกันจากภายนอกอาจมีราคาแตกต่างกัน 2–3× ตารางเลือกแนวทางนี้ใช้ตรรกะเดียวกับที่วิศวกรแอปพลิเคชันของเราใช้ในการพูดคุยเพื่อกำหนดขอบเขตงานครั้งแรก
| ปริมาณการผลิตต่อปี | สัดส่วนและความหลากหลายของรุ่นผลิตภัณฑ์ | ความแม่นยำของชิ้นงาน | ความต้องการเปลี่ยนรุ่นการผลิต | คำแนะนำจาก ZEUEE | รอบการทำงานโดยทั่วไป |
|---|---|---|---|---|---|
| < 10,000 | สูง / เปลี่ยนแปลงได้ | ปานกลาง | บ่อย | เซลล์หุ่นยนต์ร่วมปฏิบัติงาน | 15–45 s |
| 10k–100k | สูง | ±0.05 mm | บ่อย | เซลล์หุ่นยนต์ 6 แกน | 10–30 s |
| 100k–500k | ปานกลาง | ±0.03 mm | เป็นครั้งคราว | เซลล์หุ่นยนต์หรือสายการผลิตแบบผสม | 10–20 s |
| 500k–2M | ต่ำ / คงที่ | ±0.02 mm, กดอัดแบบสวมอัด | นาน ๆ ครั้ง | เครื่องจักรเซอร์โวเฉพาะงาน (ระดับ Spirakam) | 3–8 s/จังหวะดัชนี |
| > 2M | ผลิตภัณฑ์เดียว | เข้มงวด | ไม่มี | สายการผลิตเฉพาะงานแบบหลายสถานี | < 5 s |
| ใดก็ได้ | ชิ้นส่วน > 35 kg | — | — | เซลล์อุตสาหกรรม 6 แกนแบบมีรั้วกั้น | ขึ้นอยู่กับน้ำหนักบรรทุก |
| ใดก็ได้ | ทำงานข้างผู้ปฏิบัติงานโดยไม่มีรั้วกั้น | ปานกลาง | — | เซลล์หุ่นยนต์ร่วมปฏิบัติงาน (≤ 250 mm/s) | 15–45 s |
| สูง | การกดอัดโลหะแบบสวมอัด (สังกะสี / ทองเหลือง) | ±0.02 mm | นาน ๆ ครั้ง | เครื่องกดอัดแบบเซอร์โว | 3–8 s |
| สูง | ป้อนชิ้นงาน + ตรวจสอบ + คัดแยก | ตรวจสอบคุณภาพด้านมิติ | นาน ๆ ครั้ง | เครื่องจักรเฉพาะงาน ระบบป้อนชิ้นงานแบบสั่น + ตรวจสอบคุณภาพด้วยการวัดระยะ | 4–8 s |
| ใดก็ได้ | อัปเกรดสายการผลิตเดิม | — | — | บูรณาการหรือปรับปรุงระบบหุ่นยนต์ได้ทุกแบรนด์ | ขึ้นอยู่กับสายการผลิต |
เปรียบเทียบข้อมูลการประกอบด้วยหุ่นยนต์ แรงงานคน และระบบอัตโนมัติแบบเฉพาะงาน
ผู้ซื้อแทบไม่ต้องตัดสินใจง่าย ๆ แค่ว่า “ใช้หุ่นยนต์หรือไม่” คำถามจริงคือสถาปัตยกรรมระบบแบบใดคุ้มค่ากับเงินลงทุน เมื่อพิจารณาจากปริมาณการผลิตและค่าความคลาดเคลื่อน การวางชิ้นงานด้วยมือไม่สม่ำเสมอ และการเลือกสถาปัตยกรรมผิดอาจสร้างความเสี่ยงด้านต้นทุนสูงต่อเนื่องหลายปี ตารางด้านล่างแสดงตัวเลขเฉพาะแทนการใช้คำว่า สูง/ปานกลาง/ต่ำ เพราะผู้จัดการฝ่ายจัดซื้อไม่สามารถอนุมัติโครงการจากคำบรรยาย และวิศวกร ZEUEE จะกำหนดขนาดระบบให้เหมาะกับอัตราการผลิตก่อนเสนอราคา
| หัวข้อเปรียบเทียบ | การประกอบด้วยแรงงานคน | เซลล์หุ่นยนต์ | เครื่องจักรเซอร์โวเฉพาะงาน |
|---|---|---|---|
| เวลาต่อรอบการทำงาน | ~20 s/หน่วย | 10–30 s/ชุดประกอบ | 4.6–6 s/รอบการทำงาน (10–13 ชิ้น/นาที) |
| ความสามารถในการทำซ้ำของตำแหน่งวางชิ้นงาน | ±0.5–1.0 mm (ด้วยมือ) | ±0.02–0.08 mm | ตรวจยืนยันด้วยเซนเซอร์วัดระยะ |
| ความสม่ำเสมอตลอดกะ | ความแม่นยำลดลงเมื่อเหนื่อยล้า | ทำงานสม่ำเสมอ 24/7 | ทำงานสม่ำเสมอ 24/7 + คัดแยกอัตโนมัติ 100% |
| แรงงานโดยตรงต่อสถานีงาน | ผู้ปฏิบัติงาน 1–3 คน | ผู้ปฏิบัติงานประมาณ 1 คน / หลายเซลล์การผลิต | แทบไม่ต้องมีผู้ควบคุม |
| การเปลี่ยนรุ่นการผลิต | ทันที | ซอฟต์แวร์ (ชั่วโมง) | เครื่องมือการผลิตเชิงกล |
| ปริมาณการผลิตต่อปีที่เหมาะสมที่สุด | < 10,000 | 10k–500k | 100k–2M+ |
| ระยะเวลาคืนทุนที่มีข้อมูลรองรับ | — | ~2.6–3 ปี (ผ่านการทบทวนโดยผู้ทรงคุณวุฒิ) | ขึ้นอยู่กับปริมาณการผลิต |
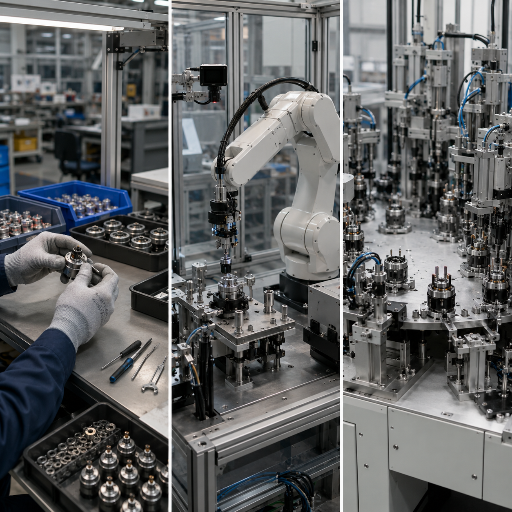
ประโยชน์ที่ได้จาก “ความสม่ำเสมอ”
กรณีศึกษาที่ผ่านการทบทวนโดยผู้ทรงคุณวุฒิในสายการผลิตชิ้นส่วนยานยนต์แสดงให้เห็นประโยชน์ของ “ความสม่ำเสมอ”: การเปลี่ยนสถานีงานจากใช้แรงงานคนเป็นเซลล์หุ่นยนต์ช่วยลดอัตราข้อบกพร่องจาก 2.30% เหลือ 0.30% และลดจำนวนผู้ปฏิบัติงานจาก 3 คนเหลือ 1 คน ขณะที่เวลาต่อรอบการทำงานดีขึ้นประมาณ 15% โดยทั่วไป การลดข้อบกพร่องต่างหากที่ช่วยประหยัดค่าใช้จ่ายได้มากกว่าความเร็ว
อัตราข้อบกพร่อง
0.30%
จำนวนผู้ปฏิบัติงาน
1 คน
เวลาต่อรอบการทำงาน
ดีขึ้น 15%
หมายเหตุทางวิศวกรรม: กับดักเรื่องความเร็วของหุ่นยนต์ร่วมปฏิบัติงาน
ผู้ซื้อมักคิดว่าหุ่นยนต์ร่วมปฏิบัติงานเป็นตัวเลือกมาตรฐานที่รวดเร็วและราคาถูก ควรพิจารณาข้อกำหนดด้านความปลอดภัยตามมาตรฐาน ภายใต้ ISO/TS 15066 ซึ่งจำกัดกำลังและแรง หุ่นยนต์ร่วมปฏิบัติงานที่ไม่มีรั้วกั้นจะถูกจำกัดความเร็วไว้ใกล้ 250 mm/s เทียบกับแขนหุ่นยนต์อุตสาหกรรมที่มีรั้วป้องกันเหมาะสมซึ่งทำงานได้ราว 2,000 mm/s สายการผลิตที่ทำได้ ~10 หน่วย/นาทีเมื่อมีรั้วกั้น อาจลดลงเหลือ 1–1.5 หน่วย/นาทีเมื่อไม่มีรั้วกั้น หุ่นยนต์ร่วมปฏิบัติงานเหมาะกับงานปริมาณน้อยที่อยู่ใกล้ผู้ปฏิบัติงาน ไม่เหมาะกับการผลิตให้ได้อัตราสูง
พิสูจน์จากการใช้งานจริง: สายการผลิตประกอบแบบเซอร์โวกดอัด Spirakam
Spirakam C40-ZY02-01 เป็นเครื่องจักร ZEUEE ที่ใช้งานจริง ไม่ใช่ภาพจำลอง เครื่องจักรนี้ประกอบชิ้นส่วนโลหะผสมสังกะสีตัวผู้และตัวเมียด้วยการกดอัดแบบสวมอัดโดยใช้เซอร์โว แสดงให้เห็นว่าเราสร้างความสม่ำเสมอไว้ในกลไก แทนการติดตั้งอุปกรณ์ตรวจสอบเพิ่มในขั้นตอนสุดท้าย
วงจรควบคุมคุณภาพของการกดอัดแบบเซอร์โว
เครื่องจักรนี้ควบคุมคุณภาพแบบวงจรปิด ไม่ได้ฝากความหวังไว้กับการตรวจสอบในสถานีงานสุดท้าย ชิ้นส่วนจะถูกป้อนจากถ้วยป้อนแบบสั่นเข้าสู่แมกกาซีนที่มีสต็อกเพียงพอสำหรับการผลิตนานกว่า 3 ชั่วโมง สายการผลิตจึงไม่ต้องหยุดเพื่อเติมชิ้นงาน กลไกหยิบจับจะหยิบชิ้นส่วนครั้งละ 3 ชิ้นและวางลงในฟิกซ์เจอร์
เครื่องกดใช้กระบอกไฟฟ้าเซอร์โว ไม่ใช่กระบอกลมที่ทำงานแบบตรงไปตรงมา จึงกำหนดระยะชักและแรงให้ทำซ้ำการประกบแบบเดิมในทุกรอบการทำงานได้ หลังการกดอัด เซนเซอร์วัดระยะจะวัดชิ้นงานแต่ละชิ้น และเครื่องจักรคัดแยกชิ้นงานที่ผ่านเกณฑ์และไม่ผ่านเกณฑ์โดยอัตโนมัติก่อนส่งถึงผู้ปฏิบัติงาน
ป้อน → จับ 3 ชิ้น → กดด้วยเซอร์โว → วัด → คัดแยก: ทุกวงจรตรวจสอบตัวเอง จึงตรวจพบชิ้นงานที่มีขนาดคลาดเคลื่อน ณ สถานีงาน แทนที่จะปล่อยให้ไปถึงมือลูกค้า
ข้อกำหนดที่ผ่านการตรวจสอบแล้ว
อัตราการผลิต 10–13 ชิ้น/นาที · กดอัด 3 ชิ้นต่อรอบการทำงาน · กดอัดแบบสวมอัดด้วยเซอร์โว พร้อมกำหนดระยะชักและแรงได้ · ตรวจสอบขนาดด้วยเซนเซอร์วัดระยะ พร้อมคัดแยกชิ้นงานที่ผ่านเกณฑ์และไม่ผ่านเกณฑ์โดยอัตโนมัติ · แมกกาซีนพักชิ้นงานได้ 3 ชั่วโมง · ขนาดพื้นที่ติดตั้ง 1400 × 900 × 1850 mm · 2 kW · ลม 0.4–0.6 MPa / 220 V AC
อัตราการผลิต 10–13 ชิ้น/นาที (รอบการทำงานประมาณ 4.6–6 วินาที) จัดอยู่ในกลุ่มเครื่องจักรเฉพาะงานอย่างชัดเจน โดยแท่นเซอร์โวแบบจานหมุนหรือแบบเชิงเส้นจะผลิตชิ้นงานที่มีรูปแบบคงที่และปริมาณสูงได้มากกว่าเซลล์หุ่นยนต์
“เรากำหนดขนาดเครื่องกดเซอร์โว ไม่ใช่แค่เลือกหุ่นยนต์ สำหรับสายการผลิต Spirakam เซนเซอร์วัดระยะคือหัวใจสำคัญ เครื่องกดลมอาจกดชิ้นงานที่มีขนาดนอกข้อกำหนดเข้าที่โดยไม่รู้ตัว เราจึงปิดวงจรควบคุมไว้ในกลไก”— ทีมวิศวกร ZEUEE
คำนวณการคืนทุนเมื่อนำหุ่นยนต์มาแทนแรงงานคน
การคำนวณโครงการเขียนได้ง่ายแต่ผิดพลาดได้ง่ายเช่นกัน: นำจำนวนแรงงานที่ลดลงคูณด้วยจำนวนกะ แล้วเทียบกับต้นทุนรวมของระบบ วิศวกร ZEUEE คำนวณจากรูปแบบการทำงานจริงของคุณก่อนเสนอราคา เพราะสายการผลิตเครื่องเดียวกันอาจใช้เวลาคืนทุนต่างกันหลายปี หากทำงานกะเดียวหรือสองกะ
เมื่อตอบคำถามเรื่องระยะเวลาคืนทุน เราจะแยกให้ชัดเจนระหว่างสิ่งที่เรารับรองได้กับข้อมูลภาพรวมของอุตสาหกรรม ตัวเลขของคุณขึ้นอยู่กับจำนวนกะและชิ้นงาน โดยทั่วไป การทำงานสองกะจึงจะทำให้ตัวเลขคุ้มทุน เราจะไม่กล่าวอ้างระยะเวลาคืนทุนที่ไม่ตรงกับกรณีของคุณ
$65k-85k
ประหยัดค่าแรงทางตรงต่อปี
2.57
ปี ระยะเวลาคืนทุนอย่างง่าย
70%
ลดต้นทุนค่าแรงต่อหน่วย
ขอรับการประเมิน ROI
ที่มา: Manufacturing Extension Partnership (MANTEC)
และการศึกษาต้นทุนและผลประโยชน์โดยอิสระ
ความเชี่ยวชาญด้านการบูรณาการระบบหุ่นยนต์
ZEUEE บูรณาการหุ่นยนต์เข้ากับสายการผลิตของคุณอย่างไร: ออกแบบ สร้าง และติดตั้ง โดยรองรับได้ทุกแบรนด์
โครงการระบบประกอบอัตโนมัติส่วนใหญ่ไม่ได้ล้มเหลวเพราะตัวหุ่นยนต์ แต่ล้มเหลวเพราะการบูรณาการ ปัญหาที่พบซ้ำ ๆ ได้แก่ “ระบบอัตโนมัติที่แยกส่วนกัน” ซึ่งเซลล์การผลิตต้องรอสายพานลำเลียงที่ป้อนชิ้นงานไม่ทัน การคัดลอกแบบเซลล์โดยไม่คำนึงถึงความแปรปรวนจริงของชิ้นงาน และการติดตั้งกล้องแมชชีนวิชันเพิ่มในตอนท้ายจนคัดทิ้งชิ้นงานผิดพลาด ผู้ซื้อพูดถึงปัญหานี้บ่อยที่สุดว่า “เราลงทุนกับระบบอัตโนมัติแล้ว แต่ OEE แทบไม่ดีขึ้น” เราบูรณาการระบบเพื่อเพิ่ม OEE และไม่ได้ยึดติดกับหุ่นยนต์แบรนด์ใดแบรนด์หนึ่ง
แพลตฟอร์มสำหรับการบูรณาการหุ่นยนต์ต่างแบรนด์
เราเลือกหุ่นยนต์ให้เหมาะกับงานและมาตรฐาน แล้วออกแบบระบบป้อนชิ้นงาน ฟิกซ์เจอร์ ระบบแมชชีนวิชัน และระบบควบคุมโดยรอบให้ทำงานร่วมกัน พร้อมติดตั้งเซลล์การผลิตเข้ากับสายการประกอบและขั้นตอนการผลิตที่มีอยู่ เราบูรณาการแพลตฟอร์มหลักหลายแบรนด์ แทนการจำกัดให้คุณใช้เฉพาะแพลตฟอร์มของเรา
| ประเภทหุ่นยนต์ / สถานีงาน | งานประกอบโดยทั่วไป | การใช้งานที่เหมาะสม | แบรนด์ที่เราบูรณาการ |
|---|---|---|---|
| หุ่นยนต์แบบข้อต่อ 6 แกน | หยิบและวาง ขันยึด จ่ายวัสดุ เชื่อม | ระยะเอื้อมกว้าง เหมาะกับชิ้นส่วนที่มีน้ำหนักมาก | FANUC (ฟานุค) · Yaskawa (ยาสกาวะ) · KUKA (คูกา) · ABB (เอบีบี) |
| SCARA | ใส่ชิ้นงานความเร็วสูง ขันสกรู | ประกอบชิ้นส่วนขนาดเล็กอย่างรวดเร็ว | แขนหุ่นยนต์ระดับ SCARA |
| เดลตา / แบบขนาน | หยิบและวางความเร็วสูงมาก คัดแยก | ชิ้นงานน้ำหนักเบา อัตราการผลิตสูงมาก | ABB · FANUC |
| หุ่นยนต์ร่วมปฏิบัติงาน (cobot) | ช่วยงานข้างผู้ปฏิบัติงาน ปริมาณการผลิตน้อย | ไม่ต้องมีรั้วกั้น ยืดหยุ่น | Universal Robots (ยูนิเวอร์แซล โรบอตส์) |
| คาร์ทีเซียน / แบบโครงสำหรับเคลื่อนย้าย | จ่ายวัสดุในพื้นที่ขนาดใหญ่ จัดเรียงพาเลท | พื้นที่ทำงานขนาดใหญ่ | ผลิตตามสั่ง |
| สถานีงานกดอัดแบบสวมอัดด้วยเซอร์โว | กดอัดแบบสวมอัด ย้ำหมุด ประกบเข้าที่ | งานปริมาณสูงโดยเฉพาะ | ผลิตโดย ZEUEE (Spirakam) |
| ถ้วยป้อนแบบสั่น + เครื่องป้อนเชิงเส้น | ป้อนและจัดแนวชิ้นงาน | ต้นสายการผลิตทุกประเภท | ผลิตโดย ZEUEE |
| สถานีงานแมชชีนวิชัน / CCD | ตรวจสอบในสายการผลิต ปรับแก้ตำแหน่งและแนววาง | ควบคุมคุณภาพ + นำทาง | ZEUEE + แมชชีนวิชัน |
| เซนเซอร์วัดระยะ + เครื่องคัดแยก | ตรวจสอบขนาด คัดแยกชิ้นงานที่ผ่านเกณฑ์และไม่ผ่านเกณฑ์ | ควบคุมคุณภาพแบบวงจรปิด | ผลิตโดย ZEUEE (Spirakam) |
| สายพานลำเลียง / เครื่องจัดตำแหน่งตามจังหวะ | ลำเลียงชิ้นงานระหว่างสถานีงาน | โครงข่ายหลักของสายการผลิต | ผลิตโดย ZEUEE |
เหตุผลที่การรองรับหุ่นยนต์ได้ทุกแบรนด์มีความสำคัญ คือช่วยป้องกันการผูกมัดผู้ซื้อไว้กับผู้ขายรายเดียว ซอฟต์แวร์ควบคุมหุ่นยนต์หลายตัวที่เป็นกรรมสิทธิ์เฉพาะและข้อมูลที่ติดอยู่ในรูปแบบของผู้ขายรายเดียว เป็นปัญหาที่ผู้ซื้อเสียใจมากหลังผูกพันสัญญาหลายปี ปัจจุบันการประกอบที่นำทางด้วยแมชชีนวิชันพัฒนาจนรองรับความแปรปรวนของตำแหน่งชิ้นงานได้ โดยไม่ต้องใช้ฟิกซ์เจอร์แบบยึดตายตัว: วิธีการที่ได้รับสิทธิบัตรจาก USPTO คำนวณตำแหน่งและแนววางของชิ้นงานแบบ 3 มิติ แล้วส่งค่าชดเชยให้หุ่นยนต์ปรับตำแหน่งขณะทำงาน (เช่น US 10,776,949 B2 และระบบควบคุมระดับยานยนต์ใน US 9,586,320 B2) เราออกแบบระบบให้เหมาะกับชิ้นงานที่คุณผลิตจริง ไม่ใช่ชิ้นงานในอุดมคติ
มาตรฐานการบูรณาการระบบ
คุณสมบัติทางวิศวกรรมและมาตรฐานคุณภาพ
“หุ่นยนต์ได้รับการรับรอง” และ “เซลล์การผลิตที่เราติดตั้งได้รับการรับรอง” เป็นคำรับรองคนละอย่าง และช่องว่างระหว่างสองสิ่งนี้คือจุดที่ซ่อนความเสี่ยงในการจัดซื้อไว้
ISO 10218-1 ครอบคลุมการออกแบบความปลอดภัยของตัวหุ่นยนต์ ซึ่งเป็นหน้าที่ของผู้ผลิตหุ่นยนต์ ส่วน ISO 10218-2 ครอบคลุมการใช้งานแบบบูรณาการและเซลล์การผลิตที่ประกอบเสร็จ ซึ่งเป็นความรับผิดชอบของ ZEUEE ในฐานะผู้บูรณาการระบบ เรื่องนี้สำคัญในเชิงโครงสร้าง: ผู้ซื้อที่ระบุเพียง “หุ่นยนต์ที่ได้รับการรับรอง” ยังอาจได้รับเซลล์การผลิตที่ไม่เป็นไปตามข้อกำหนด มาตรฐานทั้งสองส่วนได้รับการปรับปรุงในปี 2025 และในสหรัฐฯ ANSI/RIA R15.06-2012 ถูกแทนที่ด้วย ANSI/A3 R15.06-2025 ในเดือนพฤศจิกายน 2025 การระบุผู้ขายโดยอ้างอิงมาตรฐาน 2012 ที่ถูกยกเลิกแล้วจึงเป็นความเสี่ยงด้านการปฏิบัติตามข้อกำหนด ไม่ใช่รายละเอียดปลีกย่อย
ความสามารถในการทำซ้ำของหุ่นยนต์ไม่ใช่คำโฆษณา แต่เป็นการวัดตาม ISO 9283 ซึ่งกำหนดวิธีทดสอบความแม่นยำและความสามารถในการทำซ้ำของตำแหน่ง ZEUEE ดำเนินระบบคุณภาพตามมาตรฐาน ISO 9001:2015 มาเป็นเวลา 20 ปี
±0.02–0.08mm
วิศวกร ZEUEE รักษาความสามารถในการทำซ้ำระหว่างรอบการทำงานของเซลล์แบบบูรณาการ
รายชื่อลูกค้าของ ZEUEE ซึ่งรวมถึงผู้ซื้อภาคอุตสาหกรรมที่มีข้อกำหนดเข้มงวดใน EU และสหรัฐฯ เป็นหลักฐานสนับสนุนตัวเลขเหล่านี้ จึงเป็นเหตุผลที่ ZEUEE รับรองเซลล์การผลิตทั้งระบบ ไม่ใช่แค่ตัวหุ่นยนต์
AVIC (เอวิก)
TE (ทีอี)
Sumitomo (ซูมิโตโมะ)
Corning USA (คอร์นนิง สหรัฐอเมริกา)
LEGO (เลโก้)
SONY (โซนี่)
Foxconn (ฟ็อกซ์คอนน์)
เอกสารทางการ









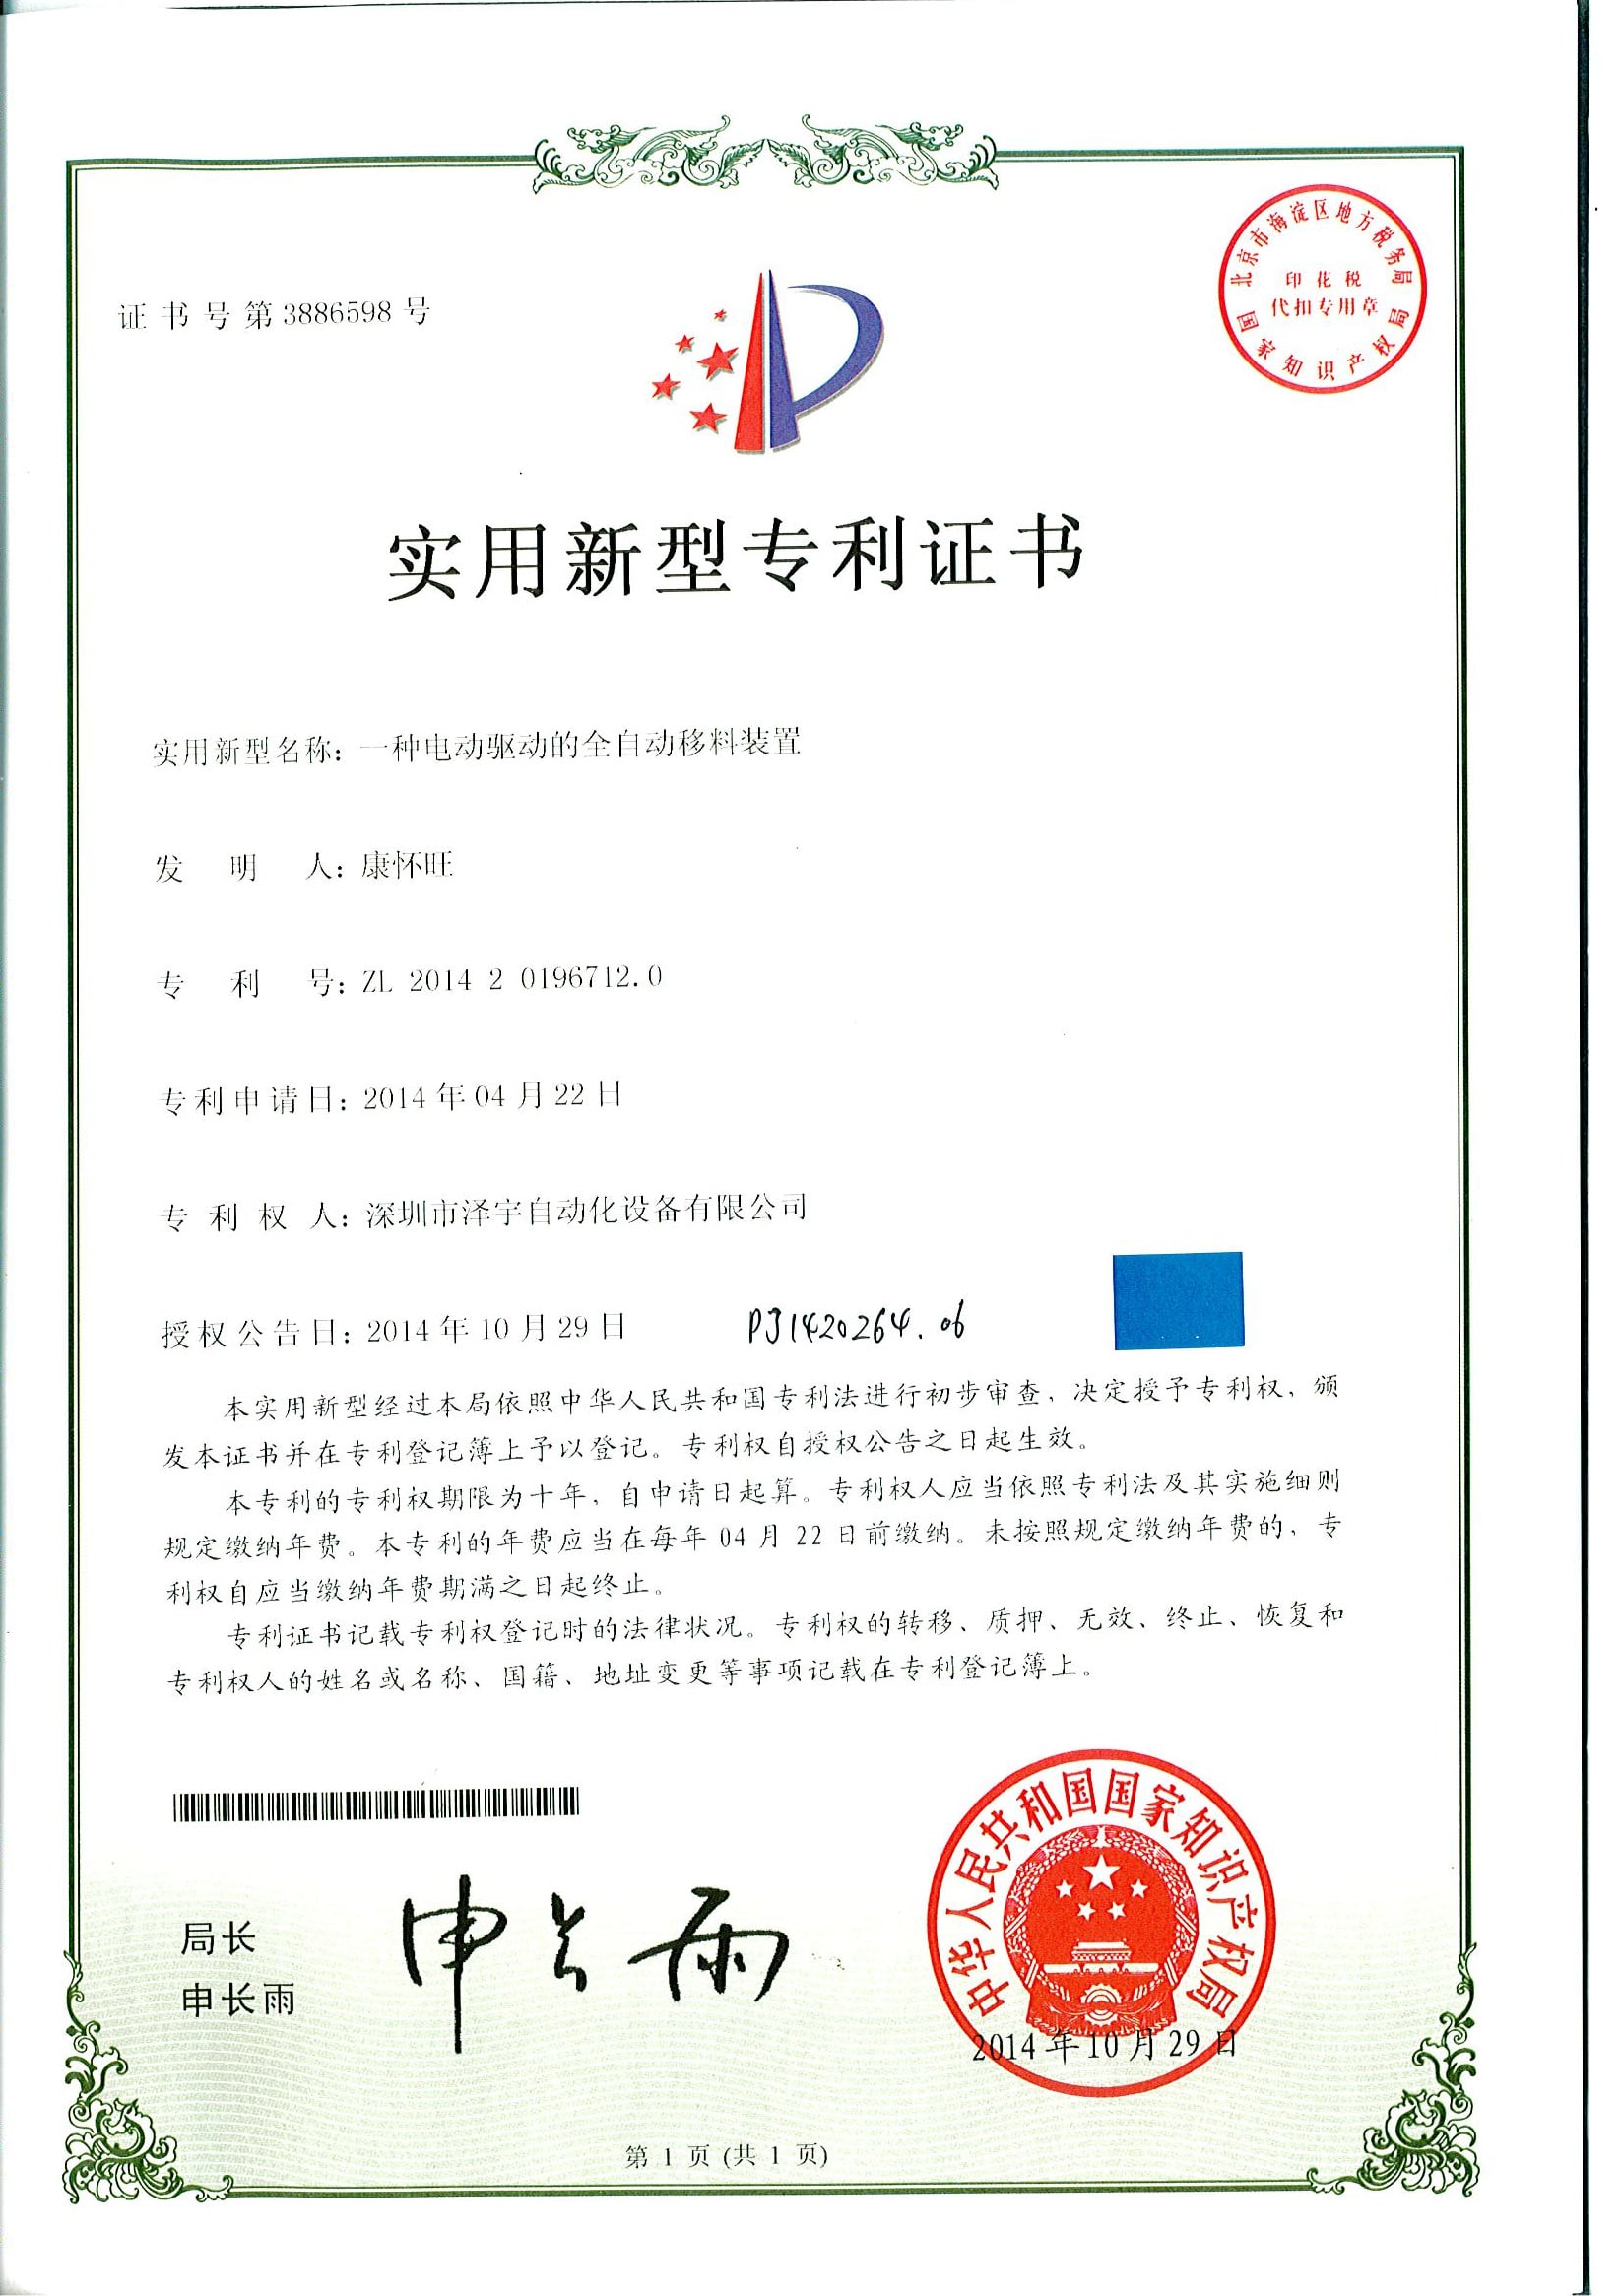
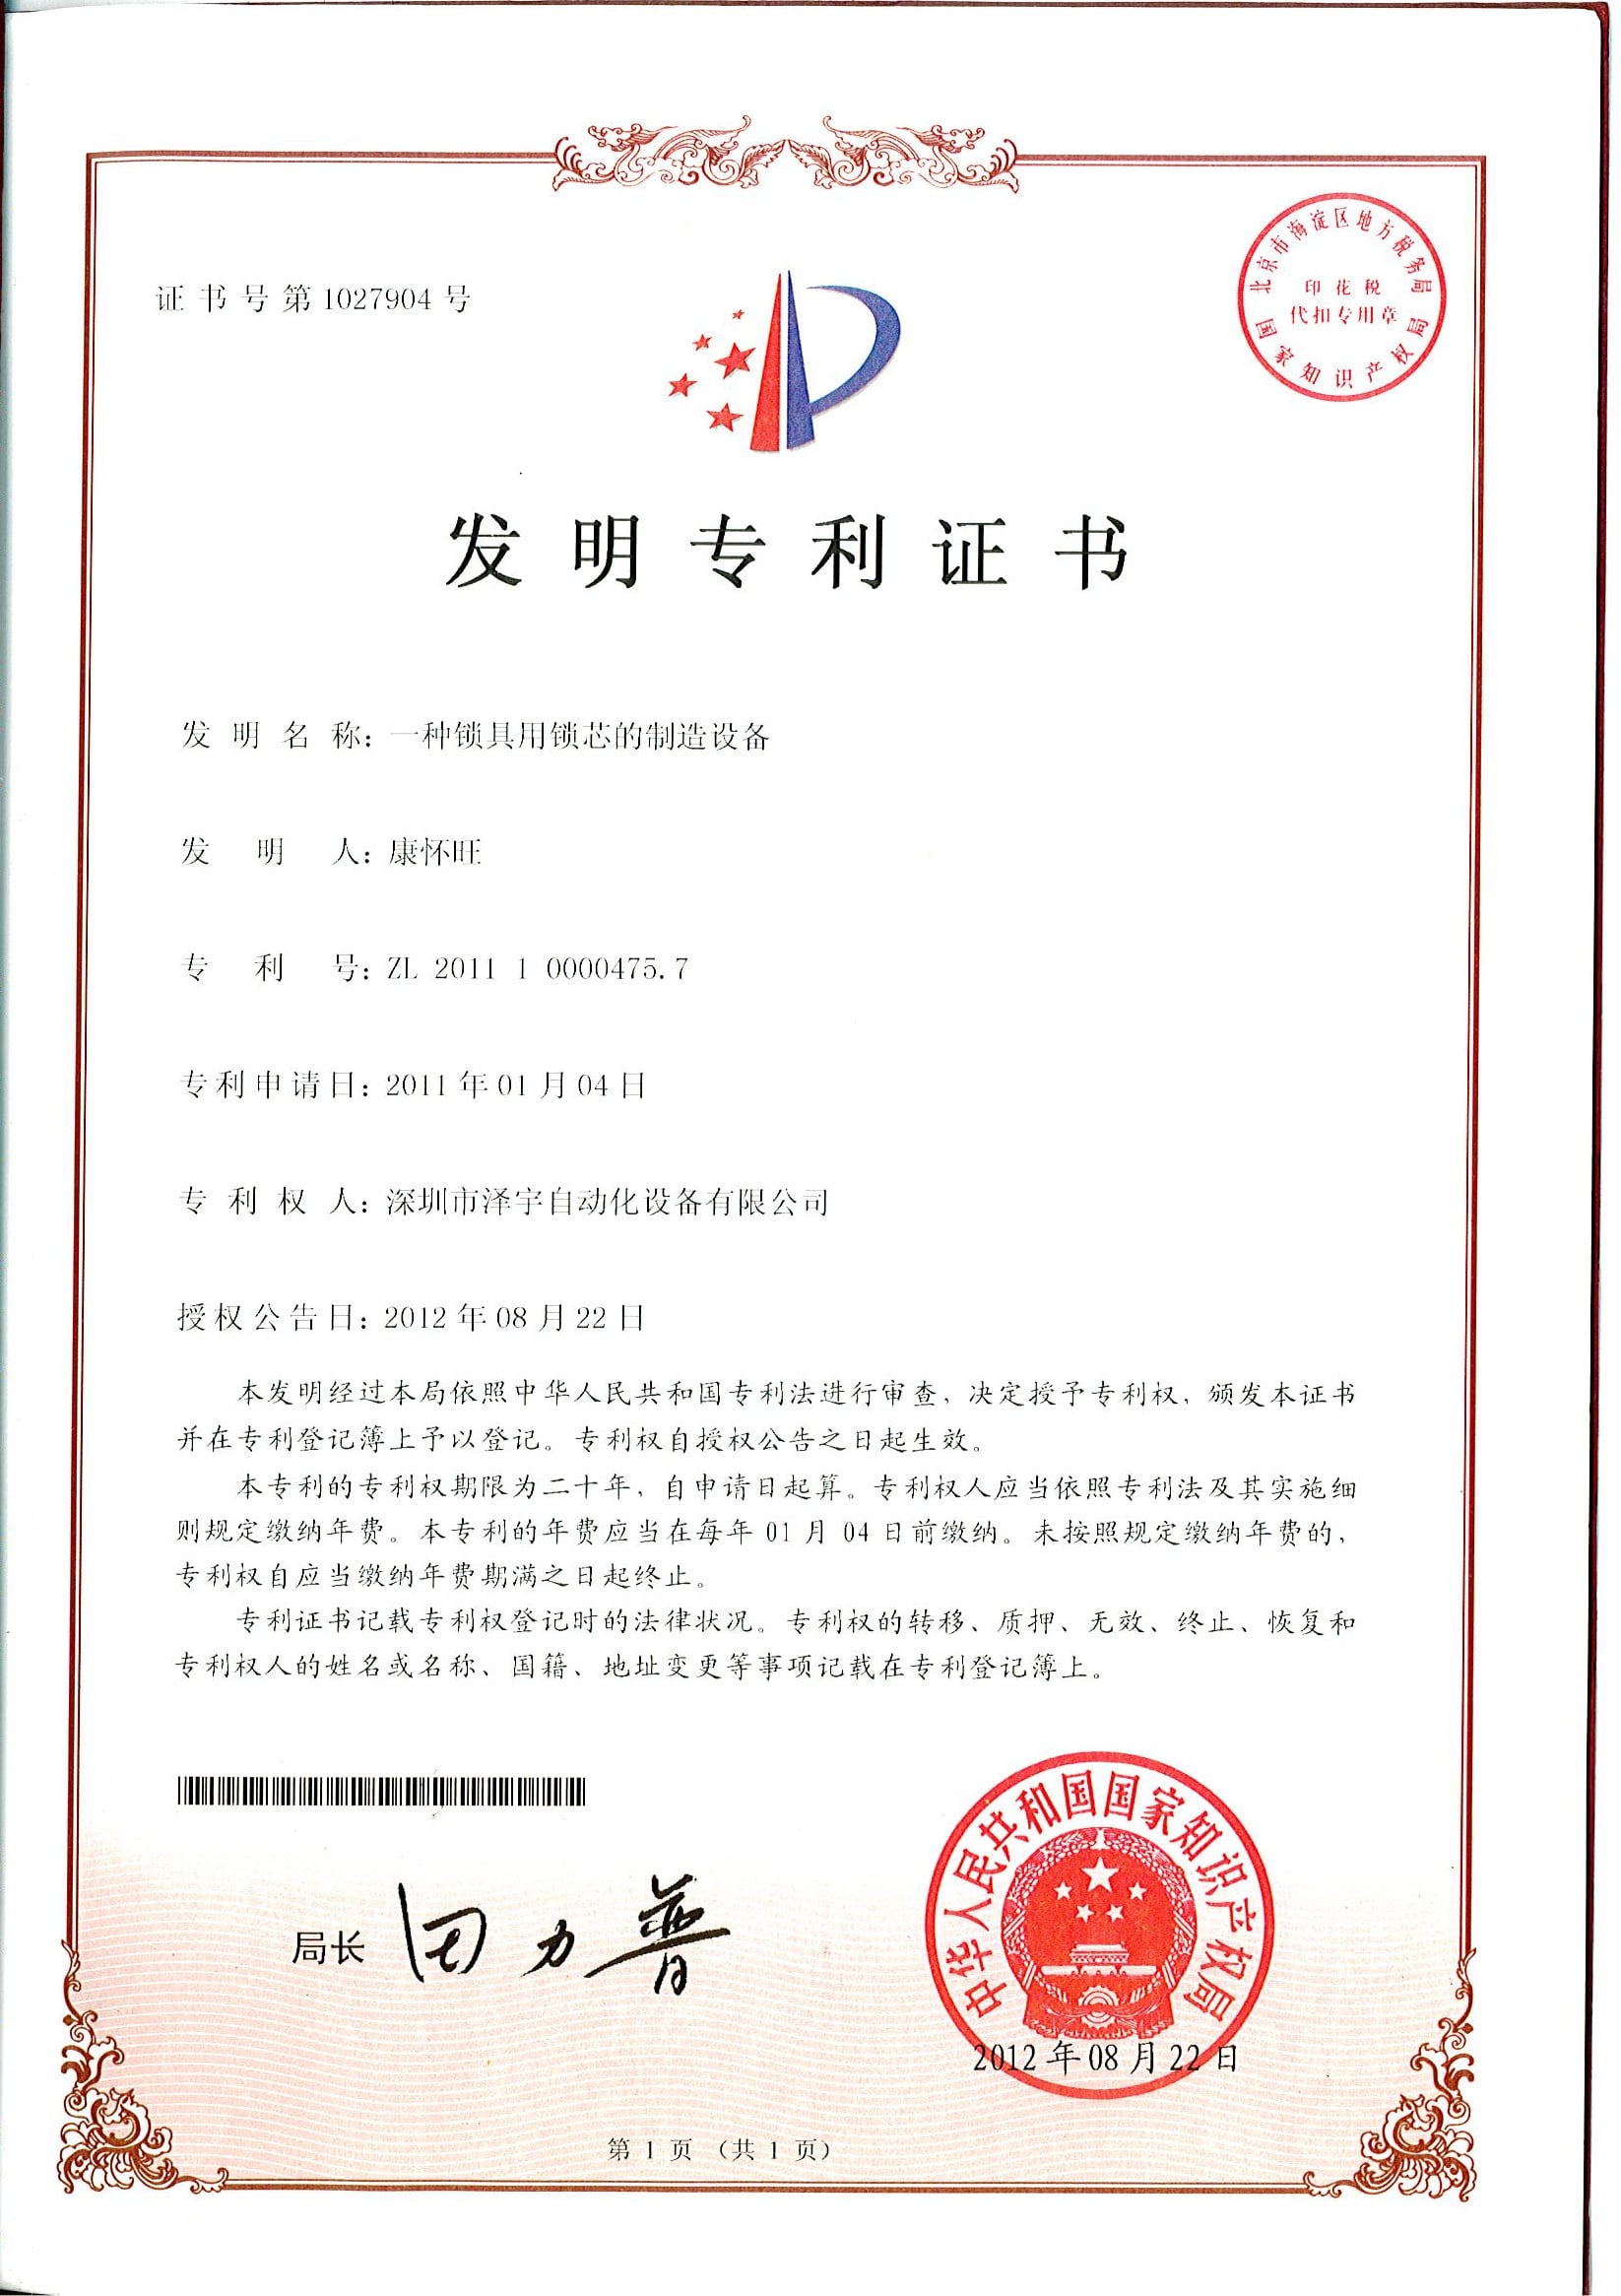
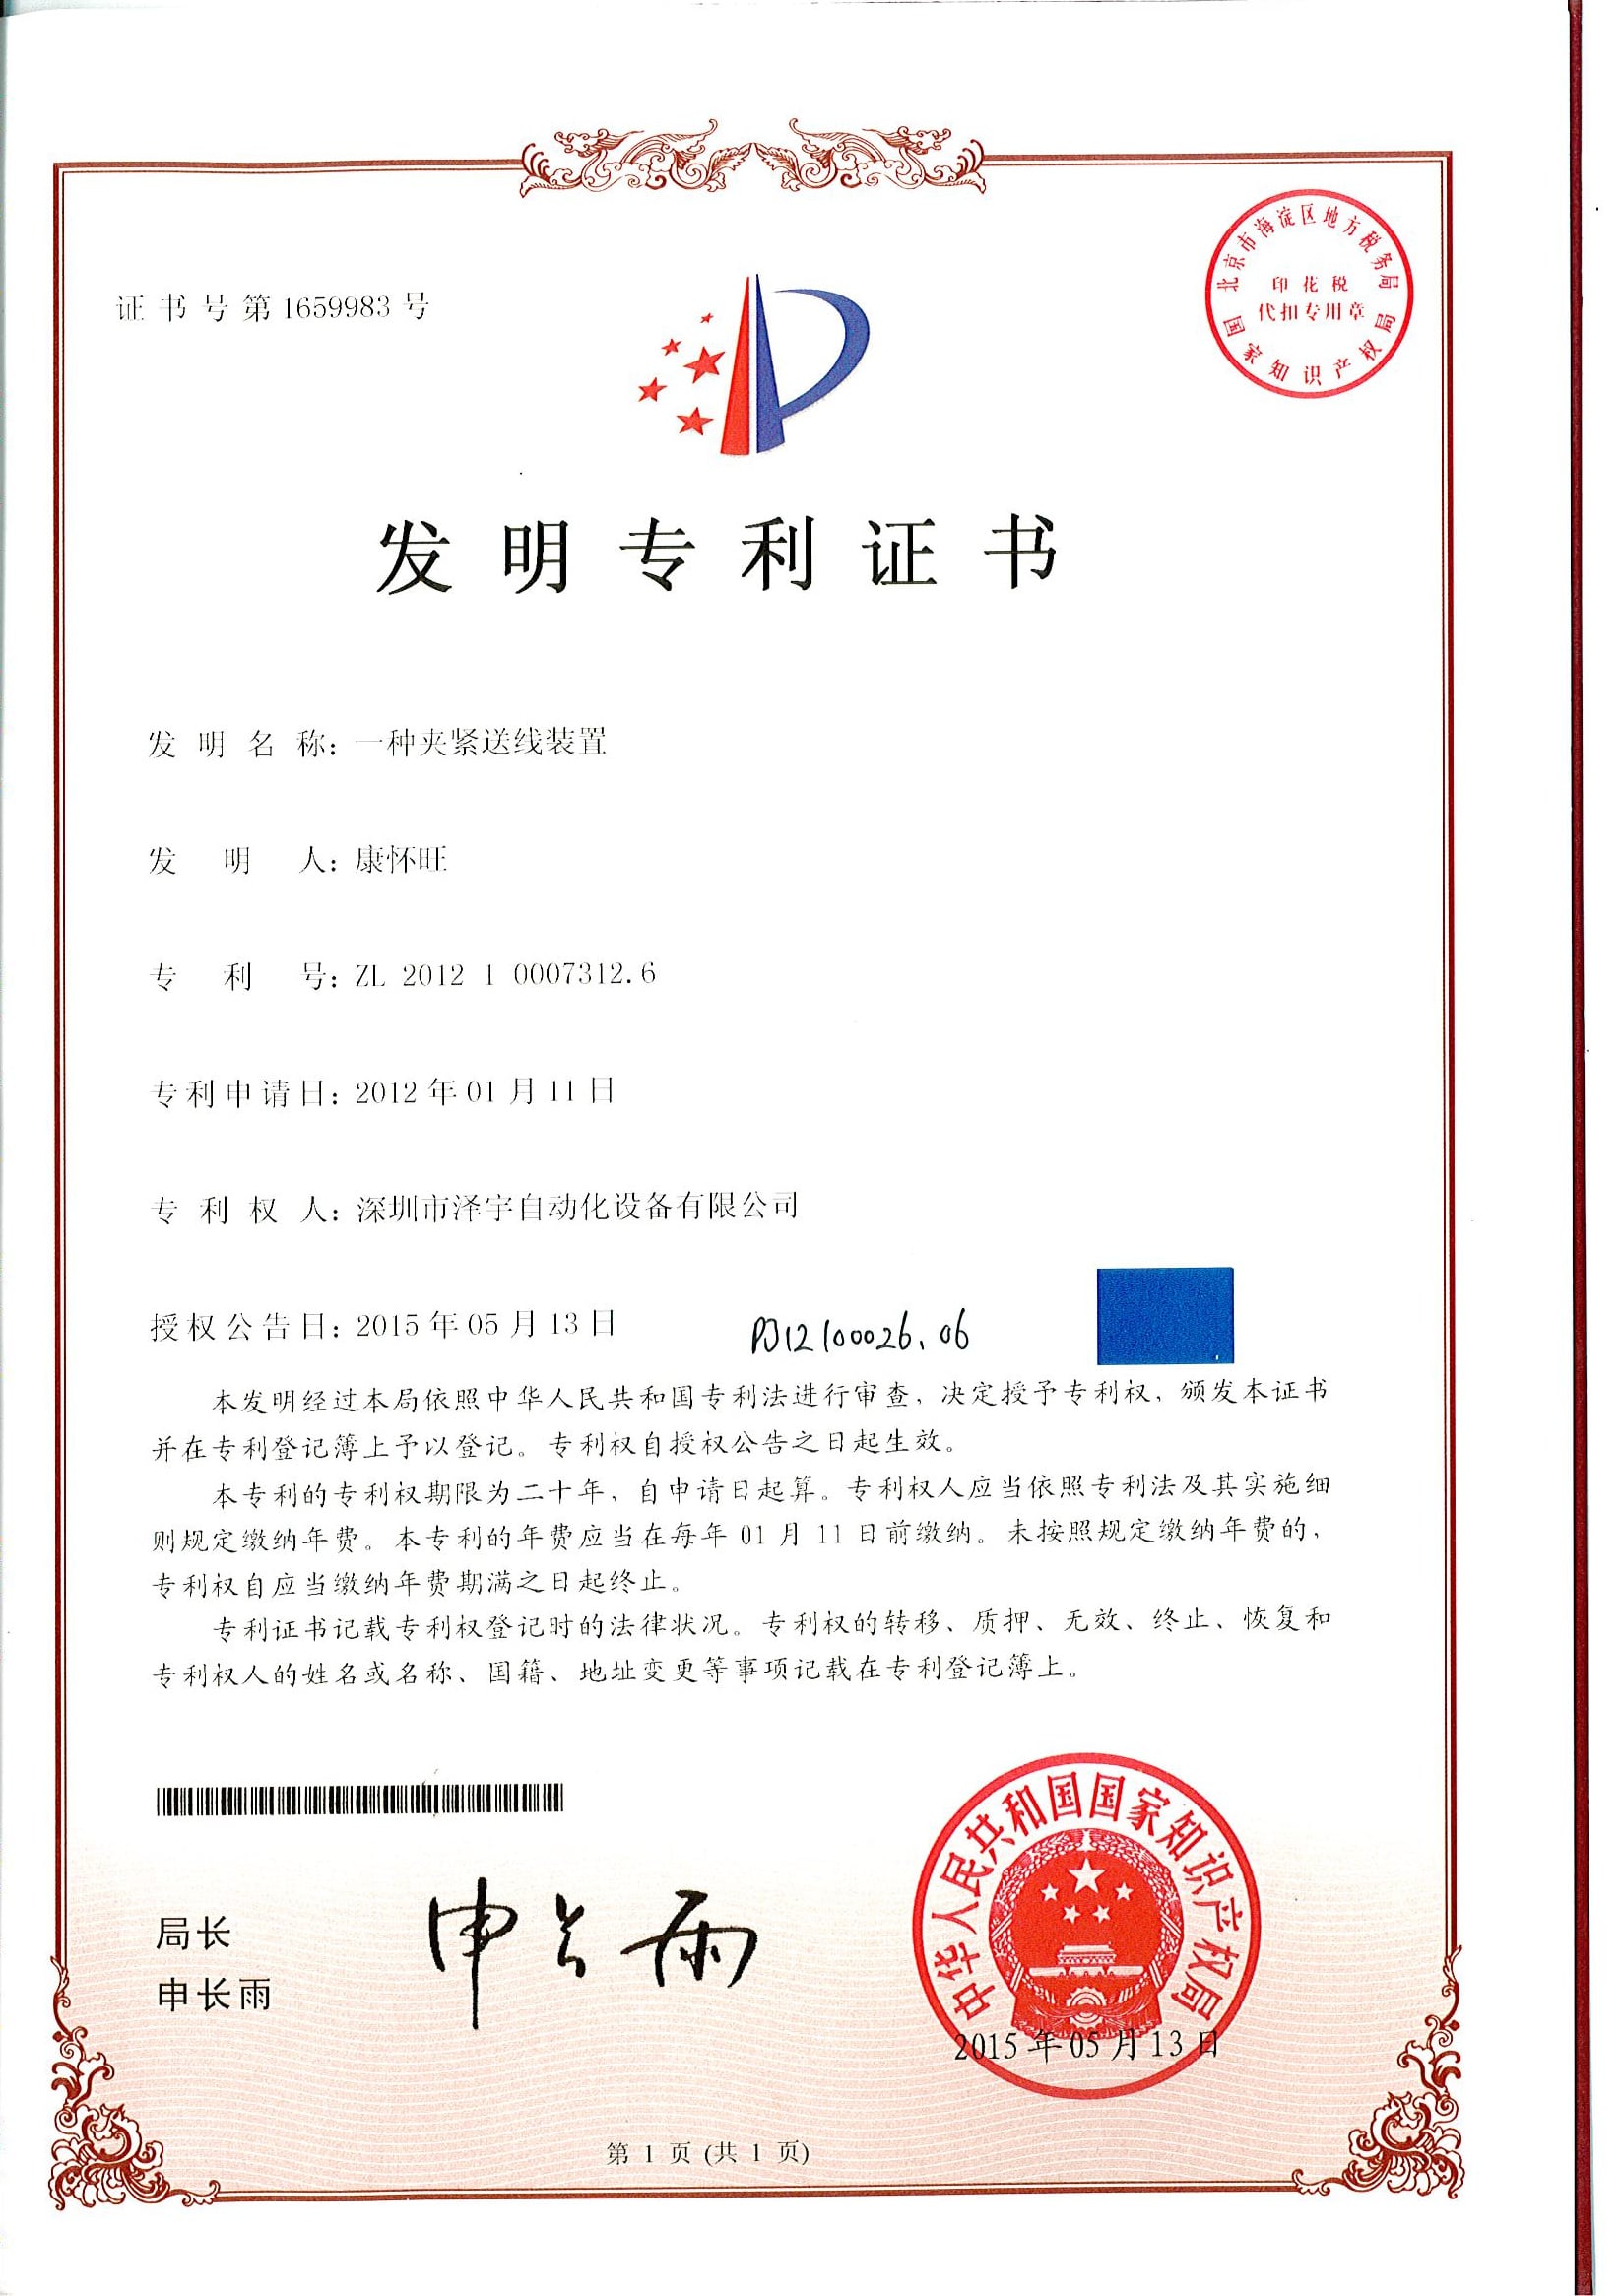


1 / 14
ISO 9001:2015
ระบบบริหารคุณภาพ
เครื่องหมาย CE
การปฏิบัติตามข้อกำหนดของ EU
ระดับไฮเทคแห่งชาติ
คุณสมบัติขององค์กร
องค์กร SRDI
วิสาหกิจขนาดกลางและขนาดย่อมที่เชี่ยวชาญและใช้เทคโนโลยีใหม่
สิทธิบัตร 150+ ฉบับ
สิทธิบัตรการประดิษฐ์ 32+ ฉบับ / สิทธิบัตรแบบอรรถประโยชน์ 68+ ฉบับ
ISO 9283
เกณฑ์วัดสมรรถนะหุ่นยนต์
×
01
ยืนยันให้ทดสอบรับรองเครื่องจักรจากโรงงานโดยใช้ชิ้นงานของคุณเอง
ก่อนจัดส่งเครื่องจักร การทดสอบ FAT ที่เหมาะสมจะใช้ผลิตภัณฑ์จริงของคุณตามระเบียบวิธีที่เป็นที่ยอมรับ ซึ่งกำหนดให้ทดสอบอย่างน้อย 50 ชิ้นงานต่อเนื่องกันในแต่ละสถานีงาน และเดินเครื่องเปล่า 4 ชั่วโมงเพื่อพิสูจน์ว่าสายเคเบิลและท่อทนต่อการทำงานได้ ขอให้ผู้ขายดำเนินการทดสอบ และขอวิดีโอการทดสอบหากคุณเข้าร่วมไม่ได้ หากผู้ขายลังเลที่จะแสดงเวลาต่อรอบการทำงานกับชิ้นงานของคุณ นั่นคือสัญญาณความเสี่ยงที่เห็นได้ตั้งแต่ต้น ZEUEE ทดสอบ FAT ก่อนจัดส่งทุกครั้ง และทดสอบซ้ำเป็นการทดสอบรับรอง ณ สถานที่ติดตั้งหลังติดตั้งเสร็จ
02
ขั้นตอนดำเนินโครงการของ ZEUEE
ZEUEE กำหนดเป้าหมายที่วัดผลได้สำหรับแต่ละโครงการ ทั้งอัตราการทำงานต่อรอบ อัตราการยอมรับข้อบกพร่อง สัดส่วนและความหลากหลายของรุ่นผลิตภัณฑ์ และรูปแบบการทำงานเป็นกะ จากนั้นดำเนินงานตามขั้นตอนออกแบบ สร้าง ทดสอบ FAT ติดตั้ง และสนับสนุน โดยสร้างเซลล์แบบบูรณาการให้เป็นไปตาม ISO 10218-2 เนื่องจากเราเป็นผู้ผลิตในจีนซึ่งมักถูกตั้งข้อสงสัยในประเด็นนี้ เราจึงพูดอย่างตรงไปตรงมา: การจัดหาจากต่างประเทศเพิ่มเวลาขนส่งหลายสัปดาห์และขั้นตอนศุลกากร ส่วนข้อได้เปรียบด้านต้นทุนจะหายไปหากการสนับสนุนล่าช้า เราจึงยืนยันระยะเวลาส่งมอบเป็นลายลักษณ์อักษร ตรวจวิเคราะห์ปัญหาจากระยะไกล และจัดเตรียมอะไหล่ไว้ล่วงหน้า
03
ราคากำหนดตามงานวิศวกรรม
สถานีงานกึ่งอัตโนมัติ เครื่องประกอบชิ้นงานสั่งทำ เซลล์หุ่นยนต์ และสายการผลิตหลายสถานี มีระดับราคาต่างกัน ตั้งแต่อุปกรณ์ประกอบอัตโนมัติขนาดกะทัดรัดไปจนถึงสายการผลิตอัตโนมัติสั่งทำครบวงจร โดยแต่ละแบบรองรับปริมาณการผลิตและความยืดหยุ่นที่แตกต่างกัน ราคาที่เหมาะสมต้องคำนวณจากชิ้นงานและอัตราการผลิตของคุณ ไม่ใช่จากรายการราคาทั่วไป
เครื่องมือและการวิเคราะห์ทางวิศวกรรมสำหรับการบูรณาการระบบหุ่นยนต์
เครื่องมือเลือกเซลล์การผลิตหรือเครื่องจักร
เลือกให้เหมาะกับชิ้นงานของคุณ ไม่ว่าจะเป็นเซลล์หุ่นยนต์ เครื่องจักรเซอร์โวเฉพาะงาน หรือสายการผลิตแบบผสม ด้วยตรรกะการคัดเลือกเดียวกับที่วิศวกร ZEUEE ใช้ในการพูดคุยครั้งแรก
ดูเครื่องมือเครื่องมือประมาณการคืนทุนเมื่อนำหุ่นยนต์มาแทนแรงงานคน
การคำนวณที่ใช้ตัดสินใจว่าจะทำโครงการหรือไม่: จำนวนแรงงานที่ลดลง × จำนวนกะ เทียบกับต้นทุนรวมของระบบ ไม่ใช่ราคาเครื่องหุ่นยนต์เพียงอย่างเดียว
คำนวณ ROIเครื่องคำนวณอัตราการผลิตและกำลังการผลิตต่อปี
แปลงเวลารอบการทำงานเป็นผลผลิตจริงต่อปีตามจำนวนกะและเวลาพร้อมใช้งาน แล้วดูว่าคุณอยู่ในกลุ่มสถาปัตยกรรมระบบใด
ประเมินกำลังการผลิตคำถามที่พบบ่อย: การประกอบอัตโนมัติด้วยหุ่นยนต์และการบูรณาการระบบหุ่นยนต์
ให้ผู้ขายพิสูจน์ด้วยชิ้นงานของคุณเอง ไม่ใช่ชิ้นงานอ้างอิงของผู้ขาย ผู้ผลิตที่ทำงานร่วมกับคุณจะออกแบบและผลิตภายในบริษัท และทดสอบการยอมรับเครื่องจักรจากโรงงาน (Factory Acceptance Test) กับผลิตภัณฑ์จริงของคุณ โดยทดสอบอย่างน้อย 50 ชิ้นงานติดต่อกันต่อสถานีงานก่อนจัดส่ง ส่วนผู้ขายที่เน้นการซื้อขายจะขายฮาร์ดแวร์แล้วหายไปหลังการขาย ขอผลการศึกษาระยะเอื้อมของหุ่นยนต์ การสาธิตเวลารอบการทำงานกับรูปทรงชิ้นงานของคุณ และระยะเวลาตอบกลับเมื่อขอรับการสนับสนุนเป็นลายลักษณ์อักษร ข้อเสนอที่ราคาถูกที่สุดมักกลายเป็นข้อเสนอที่มีค่าใช้จ่ายสูงที่สุดตลอดอายุการใช้งานของเครื่องจักร
ขึ้นอยู่กับปริมาณการผลิต ความหลากหลายของรุ่นผลิตภัณฑ์ และค่าความคลาดเคลื่อน เซลล์หุ่นยนต์โดดเด่นเรื่องความยืดหยุ่นและเหมาะกับปริมาณการผลิตระดับปานกลาง (ประมาณ 10,000–500,000 หน่วยต่อปี) ส่วนเครื่องเซอร์โวเฉพาะทางอย่างสายผลิตภัณฑ์ Spirakam ของเราจะมีต้นทุนต่อชิ้นต่ำกว่าเมื่อผลิตปริมาณมากและชิ้นงานมีแบบคงที่ แบบจำลองการเลือกเซลล์หุ่นยนต์หรือเครื่องจักรด้านบนจะจับคู่ตัวเลขของคุณกับประเภทที่เหมาะสม
ได้ เราบูรณาการระบบกับ FANUC, Yaskawa, KUKA, ABB และ Universal Robots พร้อมทั้งผลิตระบบป้อนชิ้นงาน อุปกรณ์จับยึด แมชชีนวิชัน และสถานีงานเซอร์โวเฉพาะทางของเราเองเพื่อทำงานร่วมกับหุ่นยนต์เหล่านั้น เราเลือกหุ่นยนต์ให้เหมาะกับงานและมาตรฐาน แทนที่จะจำกัดให้คุณใช้แพลตฟอร์มเดียว
บ่อยครั้งทำได้ เพราะการบูรณาการระบบที่ไม่ยึดติดกับแบรนด์ใดแบรนด์หนึ่งออกแบบมาเพื่อรองรับงานลักษณะนี้ เราประเมินระบบควบคุม ระบบป้อนชิ้นงาน และอุปกรณ์จับยึดที่มีอยู่ จากนั้นจึงเพิ่มหุ่นยนต์ ระบบแมชชีนวิชัน หรือสถานีงานเซอร์โวเพื่อขจัดคอขวด หากเอกสารการบูรณาการระบบเดิมสูญหาย เราจะจัดทำเอกสารขึ้นใหม่ เพราะการบูรณาการระบบที่ไม่มีเอกสารกำกับมักทำให้เกิดการโยนความรับผิดชอบกันภายหลัง
ขึ้นอยู่กับการใช้งาน การวิเคราะห์ที่ผ่านการทบทวนโดยผู้ทรงคุณวุฒิและดำเนินการโดยอิสระเกี่ยวกับกระบวนการประกอบอัตโนมัติพบว่าระยะเวลาคืนทุนอยู่ที่ประมาณ 2.6–3 ปี โดยลดต้นทุนแรงงานต่อหน่วยได้ประมาณ 70% และโดยทั่วไป การทำงาน 2 กะเป็นปัจจัยที่ทำให้ผลคำนวณคุ้มค่า เราจำลองระยะเวลาคืนทุนตามปริมาณการผลิตเฉพาะของคุณ แทนการยกตัวเลขทางการตลาดมาอ้าง
เซลล์การผลิตแบบบูรณาการมีค่าความสามารถในการทำซ้ำระหว่างรอบการทำงานอยู่ที่ ±0.02–0.08 mm ตามมาตรฐาน ISO 9283 เทียบกับประมาณ ±0.5–1.0 mm สำหรับการวางชิ้นงานด้วยมือ ส่วนเครื่องเซอร์โวเฉพาะทางมีกลไกควบคุมความสม่ำเสมอโดยตรง โดยเซนเซอร์วัดระยะจะวัดชิ้นงานที่กดประกอบทุกชิ้นและคัดแยกโดยอัตโนมัติ
ไม่ใช่ และการคิดเช่นนั้นอาจทำให้เกิดค่าใช้จ่ายสูง ภายใต้มาตรฐาน ISO/TS 15066 หุ่นยนต์ร่วมปฏิบัติงานที่ไม่มีรั้วกั้นจะถูกจำกัดความเร็วไว้ใกล้ 250 mm/s เทียบกับประมาณ 2,000 mm/s สำหรับแขนหุ่นยนต์อุตสาหกรรมที่มีรั้วป้องกัน อีกทั้งหุ่นยนต์ร่วมปฏิบัติงานยังมีค่าความสามารถในการทำซ้ำที่ต่ำกว่าและรองรับน้ำหนักบรรทุกได้น้อยกว่า หุ่นยนต์ประเภทนี้เหมาะอย่างยิ่งกับงานปริมาณน้อยที่ไม่ต้องมีรั้วกั้นและอยู่ใกล้ผู้ปฏิบัติงาน แต่ไม่เหมาะกับเป้าหมายอัตราการผลิตสูง
ISO 10218-1 (ตัวหุ่นยนต์) และ ISO 10218-2 (เซลล์หุ่นยนต์แบบบูรณาการและการใช้งาน) รวมถึง ISO/TS 15066 สำหรับการทำงานร่วมกัน ในสหรัฐอเมริกา ANSI/A3 R15.06-2025 เป็นมาตรฐานฉบับที่ใช้อยู่ในปัจจุบัน โดยมาแทนฉบับปี 2012 ในเดือนพฤศจิกายน 2025
เหตุผลที่เราจัดทำหน้านี้
ข้อกำหนดของ Spirakam C40-ZY02-01 ในหน้านี้มาจากเอกสารเครื่องจักรของ ZEUEE เอง ส่วนตัวเลขด้านตลาด มาตรฐาน และผลตอบแทนจากการลงทุน (ROI) ระบุแหล่งที่มาและเงื่อนไขกำกับไว้ เมื่อเป็นช่วงค่าของอุตสาหกรรมแทนผลการวัดของ ZEUEE เราต้องการจำลองระยะเวลาคืนทุนจริงของคุณ มากกว่าการเผยแพร่ตัวเลขที่เราไม่สามารถยืนยันได้ หากเราไม่สามารถตรวจสอบข้อกล่าวอ้างจากแหล่งข้อมูลปฐมภูมิได้ เช่น เปอร์เซ็นต์การลดข้อบกพร่องที่อ้างว่าใช้ได้ทั่วไป เราจะไม่นำมาใส่ไว้
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015






