Entre em contato com a Zeyu lntelligent Industrial Company

Integração de robôs: do braço isolado à célula de produção

A integração de robôs é o trabalho de engenharia que transforma um braço robótico isolado em uma célula de produção funcional: apresentação de peças, ferramental na extremidade do braço, visão de máquina, segurança e controles que permitem ao robô processar suas peças. Muitas vezes, os compradores procuram “um robô” e depois descobrem que escolher o braço era a parte fácil. Este guia explica o que a integração de robôs inclui, quais são os 6 subsistemas de uma célula, como escolher o robô para a tarefa, como são o projeto e o orçamento na prática e como escolher um integrador sem cair em armadilhas. O conteúdo é voltado a engenheiros, gerentes de fábrica e equipes de compras que precisam especificar a célula, e não apenas aprová-la.
Referência rápida: integração de robôs em resumo
| O que é | Integração de robô, ferramental, visão de máquina, segurança e controles em uma célula funcional |
| Participação do braço robótico no custo | ~25–40% do custo da célula (o restante corresponde à integração) |
| Prazo típico | De algumas semanas (kit cobot simples) a 12–26 semanas (célula totalmente personalizada) |
| Normas de segurança aplicáveis | ISO 10218-1 / ISO 10218-2 (2025) e ISO/TS 15066 para aplicações colaborativas |
| Responsável pela avaliação de riscos | O integrador (ISO 10218-2), pela célula montada — não apenas pelo robô |
O que é, de fato, a integração de robôs (e por que o braço é a parte mais barata)
A integração de robôs é o processo de incorporar um robô industrial a um ambiente de fabricação ou ensaios para que o robô, seu ferramental, a apresentação das peças, a visão de máquina, a segurança e o sistema de controle funcionem como uma única célula coordenada. Sozinho, um braço robótico não monta, solda nem paletiza nada. Ele apenas se desloca até pontos programados. O trabalho de integração — incluindo garras, dispositivos de fixação, sensores, proteções e a lógica do controlador que conecta esses elementos — é o que transforma esses movimentos em operações úteis e repetíveis.
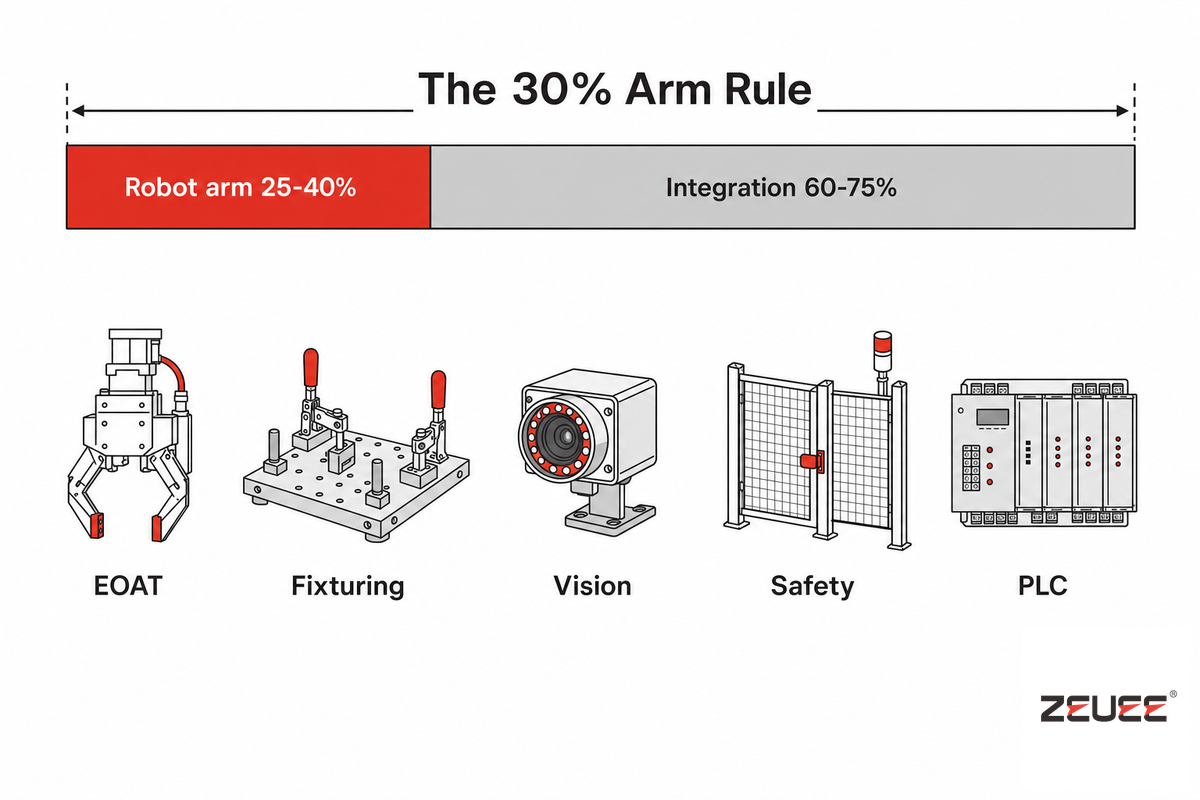
Este é um detalhe que muitos compradores de primeira viagem não percebem e que merece ser tratado como regra. A regra dos 30% do braço: o braço robótico costuma representar apenas cerca de 25–40% do custo total de uma célula robótica. O hardware do robô corresponde a aproximadamente um quarto a dois quintos do investimento total; em células que exigem muito ferramental, o braço pode representar menos de 25% do custo da célula. Todo o restante — esses 60–75% — corresponde à integração ao redor do braço. Por isso, quando uma cotação de “um robô” fica muito acima do preço divulgado do braço, essa diferença não é uma margem extra: é o produto que está sendo comprado.
Também chamada de integração robótica ou automação robotizada, a integração de robôs transforma braços robóticos isolados em um sistema robotizado produtivo, que aumenta a produtividade, reduz o tempo de parada e conecta o robô aos sistemas de automação mais amplos da fábrica. Com essa abordagem, a robótica integrada passa a fazer parte do processo de produção, como um elemento entre as soluções de automação e as soluções robotizadas da fábrica, e se conecta diretamente ao manuseio de materiais.
Essa mudança de perspectiva muda a forma de avaliar os fornecedores. O que determina se uma célula atinge o tempo de ciclo previsto e opera sem supervisão é a engenharia de integração, e não a marca do braço. A ZEUEE projeta e comissiona esse trabalho como serviços de integração de robôs, uma das frentes de sua capacidade mais ampla de equipamentos de automação personalizados.
Não sabe do que sua célula precisa além do braço? Solicite uma análise de escopo →
Os 6 subsistemas de uma célula robótica
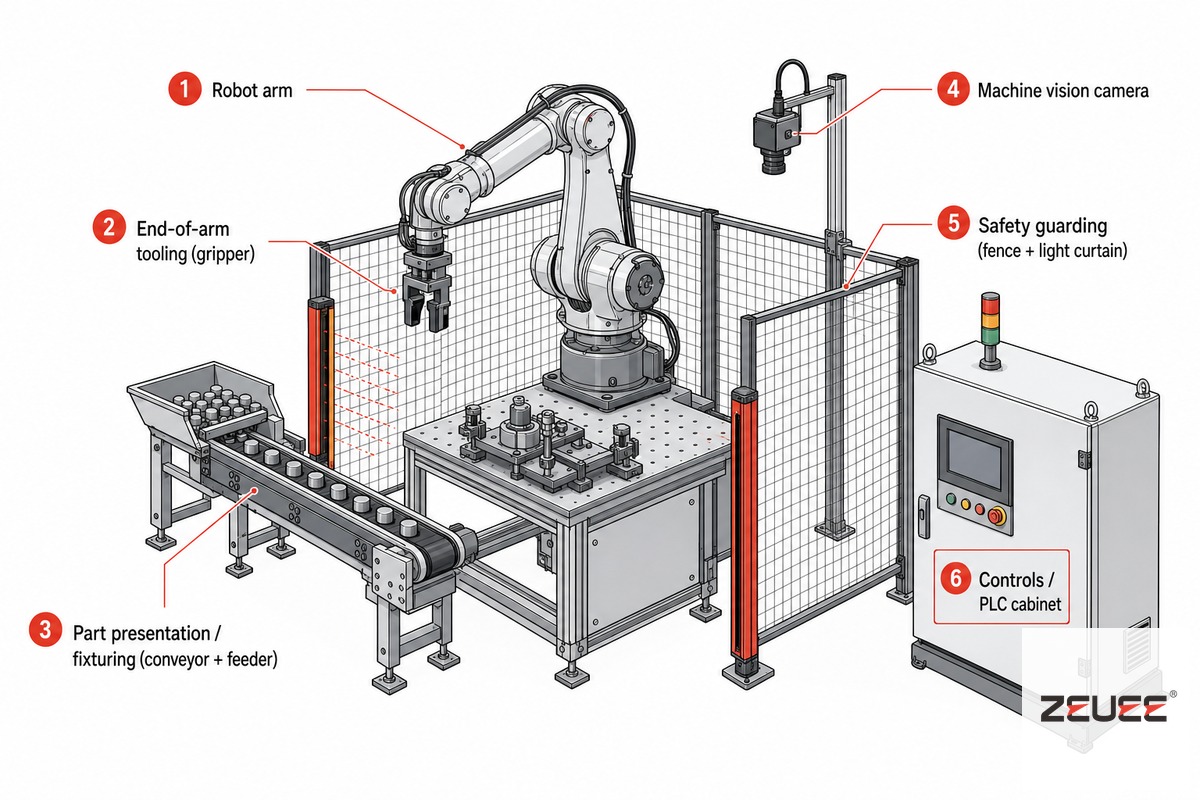
Toda célula robótica, independentemente da marca ou aplicação, é composta por 6 subsistemas. Auditar o projeto da célula com base nos 6 — a análise dos 6 subsistemas da célula — é a maneira mais rápida de identificar o que ficou de fora da cotação. Um robô e uma garra sem um sistema para apresentar as peças, ou sem visão de máquina quando elas chegam em orientações aleatórias, formam uma célula que vai parar já na primeira semana.
| Subsistema | Função | Como falha em campo |
|---|---|---|
| 1. Robô / braço | Movimenta a ferramenta dentro do espaço de trabalho, com o alcance e a capacidade de carga necessários | Um braço superdimensionado desperdiça tempo de ciclo; um braço subdimensionado não suporta a carga no meio do contrato |
| 2. Ferramental na extremidade do braço (EOAT) | A garra, o equipamento de soldagem ou o cabeçote de pulverização que entra em contato com a peça | Um princípio de preensão inadequado deixa cair ou marca as peças; uma calibração ruim trava a célula |
| 3. Apresentação e fixação das peças | Alimentadores, transportadores e dispositivos de fixação posicionam a peça onde o robô espera encontrá-la | É o subsistema mais subestimado; uma fixação imprecisa prejudica a repetibilidade |
| 4. Visão de máquina | Câmeras 2D/3D localizam as peças e inspecionam cada ciclo | É eliminada para reduzir custos; depois, a célula não consegue lidar com a variação das peças |
| 5. Segurança e proteções | Grades, cortinas de luz, botões de parada de emergência e a avaliação de riscos que fundamenta essas medidas | Tratada como mera documentação; a falta de uma avaliação de riscos impede a instalação |
| 6. Controles e camada do CLP | Mapeamento de entradas e saídas (E/S) e lógica do CLP que coordena o robô, as máquinas e os sinais | Incompatibilidades de comunicação entre o robô e o CLP/MES causam atrasos na integração |
O subsistema 2, o ferramental na extremidade do braço, merece uma tabela própria, pois o princípio de preensão deve ser definido com base na peça, e não no robô. Uma garra sensível à força que manuseia uma peça frágil precisa de fiação para realimentação e monitoramento de torque incorporados ao fluxo de integração.
| Tipo de EOAT | Princípio de preensão | Mais indicado para |
|---|---|---|
| Garra mecânica / de dedos | Força de aperto (2–6 mordentes) | Peças rígidas, montagem, atendimento de máquinas |
| Vácuo / ventosa | Pressão negativa | Peças planas ou lisas, chapas, caixas, paletização |
| Pneumática | Acionamento por ar comprimido | Operações rápidas de pegar e posicionar |
| Magnética | Eletroímã | Blanks ferrosos, aço estampado |
Cada vez mais, visão e preensão fazem parte do mesmo subsistema patenteado. Um exemplo é um sistema de visão de máquina que localiza uma peça em 3 dimensões e orienta o robô até ela — abordagem presente em patentes como US8095237B2 (robótica guiada por visão 3D a partir de uma única imagem). Essa mesma camada de visão também pode funcionar como inspeção por visão de máquina, verificando a qualidade no mesmo ciclo em que orienta a operação de pegar a peça.
Como escolher o robô para a tarefa: tipos, alcance, capacidade de carga e ciclo
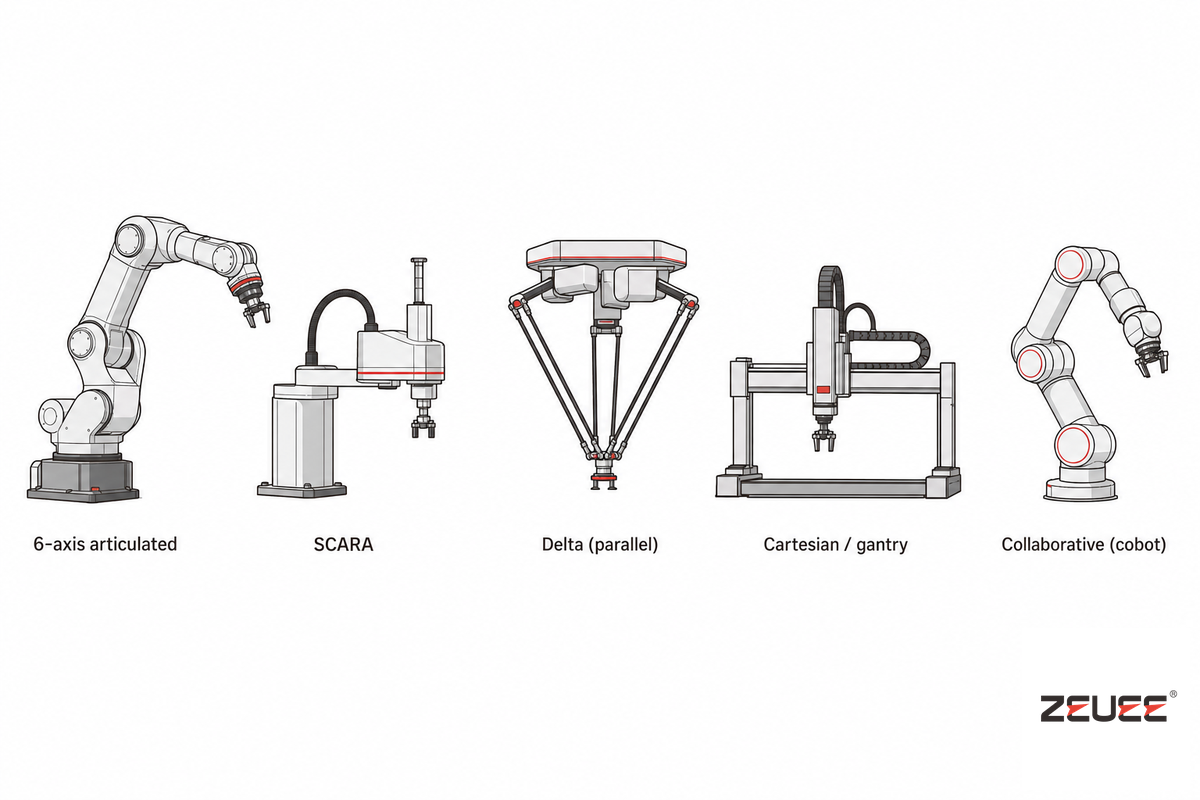
A escolha do robô certo deve começar pela peça, pelo alcance necessário, pela capacidade de carga e pelo tempo de ciclo desejado, e não pela preferência por uma marca. Existem 4 configurações principais de robôs, além dos braços colaborativos, e cada uma oferece combinações diferentes de velocidade, capacidade de carga e alcance.
Quais são as 4 principais configurações de robôs?
Quatro configurações clássicas atendem à maioria das tarefas: articulada (6 eixos), SCARA, delta (paralela) e cartesiana (pórtico). O braço articulado oferece o maior alcance e flexibilidade; o SCARA é rápido e rígido para montagem vertical e inserção; o delta é projetado para operações muito rápidas de pegar peças leves; e o pórtico cartesiano cobre grandes áreas de trabalho retangulares. Robôs colaborativos (cobots) são uma quinta opção, que pode se sobrepor a essas configurações e se define pelo comportamento de segurança, não pela cinemática.
Marcas como FANUC, ABB, KUKA, Yaskawa e Universal Robots fabricam braços robóticos multieixos capazes. Os fabricantes de robôs variam, mas os tipos de robôs importam menos do que a integração ao redor deles; um bom integrador de robôs escolhe o braço sem se prender a uma marca e adapta a configuração à tarefa. A lógica de seleção abaixo se aplica a todos esses tipos de sistemas robotizados.
| Tipo | Ponto forte | Limitação | Mais indicado para |
|---|---|---|---|
| Articulado de 6 eixos | Maior alcance, orientação flexível | Mais complexo de programar; ciclo intermediário | Soldagem, atendimento de máquinas, montagem complexa |
| SCARA | Rápido e rígido para inserção vertical | 4 eixos; alcance e capacidade de carga limitados | Montagem de peças pequenas, encaixe por pressão |
| Delta (paralelo) | Operações de pegar peças em velocidade muito alta | Baixa capacidade de carga e alcance | Operações leves de pegar e posicionar em alta taxa |
| Cartesiano / pórtico | Grande área de trabalho retangular | Volumoso; eixos fixos | Manuseio em grandes áreas, paletização |
| Colaborativo (cobot) | Opera perto de pessoas; rápida realocação | Velocidade limitada no modo de contato | Tarefas variadas com baixa capacidade de carga |
📐 Nota de engenharia — dimensionamento do braço
A capacidade de carga não depende apenas da peça. Dimensione o braço considerando a massa da peça + a massa da garra + qualquer carga causada pela aceleração. Uma peça de 3 kg em uma garra de 2 kg, submetida a uma aceleração intensa, pode exigir um robô com capacidade nominal de aproximadamente 8–10 kg, e não 5 kg. Em seguida, verifique se os pontos de pegar e posicionar mais distantes da peça ficam dentro do espaço de trabalho no ciclo necessário; o alcance e a capacidade de carga diminuem juntos à medida que o braço se estende.
Guia de aplicações: o que muda na integração conforme a tarefa
A integração de robôs varia conforme a tarefa, embora a disciplina de engenharia seja a mesma. O principal desafio muda: na soldagem, são o calor e a fixação; no atendimento de máquinas, é a comunicação com a CNC; na paletização, é a lógica do padrão e o alcance. A tabela abaixo relaciona 9 aplicações comuns de células robóticas ao robô mais adequado, ao efetuador final e ao desafio que costuma determinar o sucesso. Para a aplicação de soldagem, compare sistemas de soldagem robotizada da Aubrik com o acesso à junta necessário e o arranjo dos dispositivos de fixação. Outra referência de equipamento são os robôs de soldagem da ZHOUXIANG; a célula selecionada ainda precisa de integração e validação específicas para a aplicação.
| Tipo de aplicação | Robô típico | Efetuador final | Principal desafio |
|---|---|---|---|
| Soldagem a arco | Articulado de 6 eixos | Tocha de soldagem | Fixação e distorção térmica |
| Soldagem por pontos | Robô de 6 eixos com alta capacidade de carga | Pistola de soldagem | Capacidade de carga e gerenciamento de cabos |
| Atendimento de máquinas CNC | Robô de 6 eixos ou cobot | Garra dupla | Sincronização com o ciclo da máquina |
| Paletização | Robô de paletização / cartesiano | Vácuo / garra | Lógica do padrão e altura de alcance |
| Pegar e posicionar | SCARA / delta | Vácuo / dedos | Tempo de ciclo e alimentação das peças |
| Montagem / encaixe por pressão | SCARA / 6 eixos | Garra com sensor de força | Força de inserção e tolerância |
| Rebarbação / acabamento | 6 eixos | Ferramenta com conformidade | Força constante em peças curvas |
| Dosagem / vedação | Robô de 6 eixos ou cobot | Válvula dosadora | Precisão da trajetória e sincronização do fluxo |
| Inspeção | Qualquer tipo + visão de máquina | Cabeçote de câmera | Iluminação e repetibilidade na detecção de defeitos |
Muitas dessas células acabam integradas a uma linha de produção robotizada, e uma célula de atendimento de máquinas ou de montagem costuma ficar ao lado de uma máquina de montagem personalizada na mesma fábrica. Em setores como os de montagem automotiva e eletrônica, várias dessas aplicações operam em conjunto em uma linha integrada.
O projeto de integração, etapa por etapa
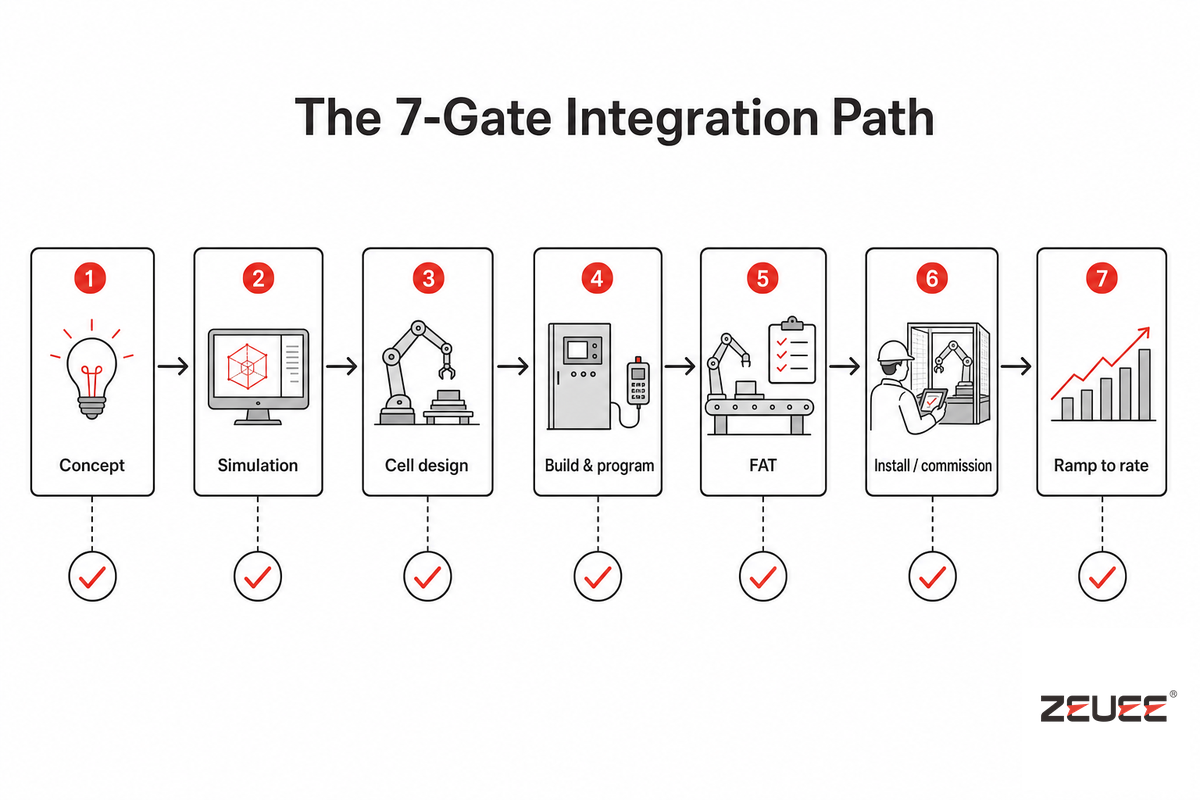
Um projeto de integração de robôs passa por 7 etapas de aprovação; quem compra e sabe o que verificar em cada uma mantém o controle do resultado. Esse processo pode ser entendido como o caminho de integração em 7 etapas. A maior parte do trabalho que protege seu investimento acontece nas etapas 1, 2 e 5, muito antes do envio da célula. Durante as fases de projeto e fabricação, bons integradores validam a célula em um software de simulação antes de adquirir o hardware. Esse é o momento de menor custo para detectar problemas de alcance ou tempo de ciclo.
| Etapa | O que acontece | O que verificar |
|---|---|---|
| 1. Conceito | Estudo da peça, seleção do robô, meta de tempo de ciclo e escopo de segurança | A meta de tempo de ciclo está registrada e foi acordada |
| 2. Simulação | Célula modelada em software; alcance e tempo de ciclo comprovados virtualmente | A simulação atinge o tempo de ciclo antes da compra do hardware |
| 3. Projeto da célula | Projeto de EOAT, dispositivos de fixação, visão de máquina e proteções | Existe um plano de avaliação de riscos, não apenas um leiaute |
| 4. Fabricação e programação | Célula fabricada, robô programado e E/S mapeadas no CLP | A lista de E/S e os deslocamentos da ferramenta estão documentados |
| 5. FAT | Aceitação na fábrica com verificação do tempo de ciclo e da repetibilidade | Registro de aceitação com medições, realizado com suas peças |
| 6. Instalação e comissionamento | Configuração no local, integração à linha, validação de segurança e entrega | Proteções validadas e operadores treinados no local |
| 7. Aumento até a taxa de produção | Aumento da produção, ajustes e suporte pós-venda | Peças de reposição e suporte para reprogramação estão previstos no contrato |
Quanto tempo leva um projeto de integração de robôs, do início à produção?
A maioria dos projetos de integração de robôs leva de algumas semanas a cerca de 6 meses. Kits simples de cobot com uma garra padrão podem entrar em operação em menos de um mês, enquanto integrações personalizadas que envolvem visão de máquina, fluxos de trabalho com várias etapas ou modernização de equipamentos antigos costumam levar 8–12 semanas. Células industriais totalmente personalizadas, com várias máquinas e requisitos de segurança, costumam levar 12–26 semanas a partir do pedido.
O que atrasa um cronograma quase nunca é o robô; são os dispositivos de fixação, a visão de máquina e a comunicação entre os controles. Profissionais em fóruns de robótica apontam com frequência a comunicação, o aumento do escopo e as peças e o ferramental fornecidos pelo cliente como causas de atrasos. As orientações federais da NIST Manufacturing Extension Partnership dos Estados Unidos destacam o mesmo ponto para quem está fazendo uma integração pela primeira vez: seja realista sobre o tempo que a equipe interna precisará dedicar ao projeto e indique uma pessoa responsável por facilitar a cooperação entre engenharia e produção.
Quer um plano por etapas para sua peça? Agende uma conversa de engenharia de 20 minutos →
Segurança e normas: ISO 10218, ISO/TS 15066 e avaliação de riscos
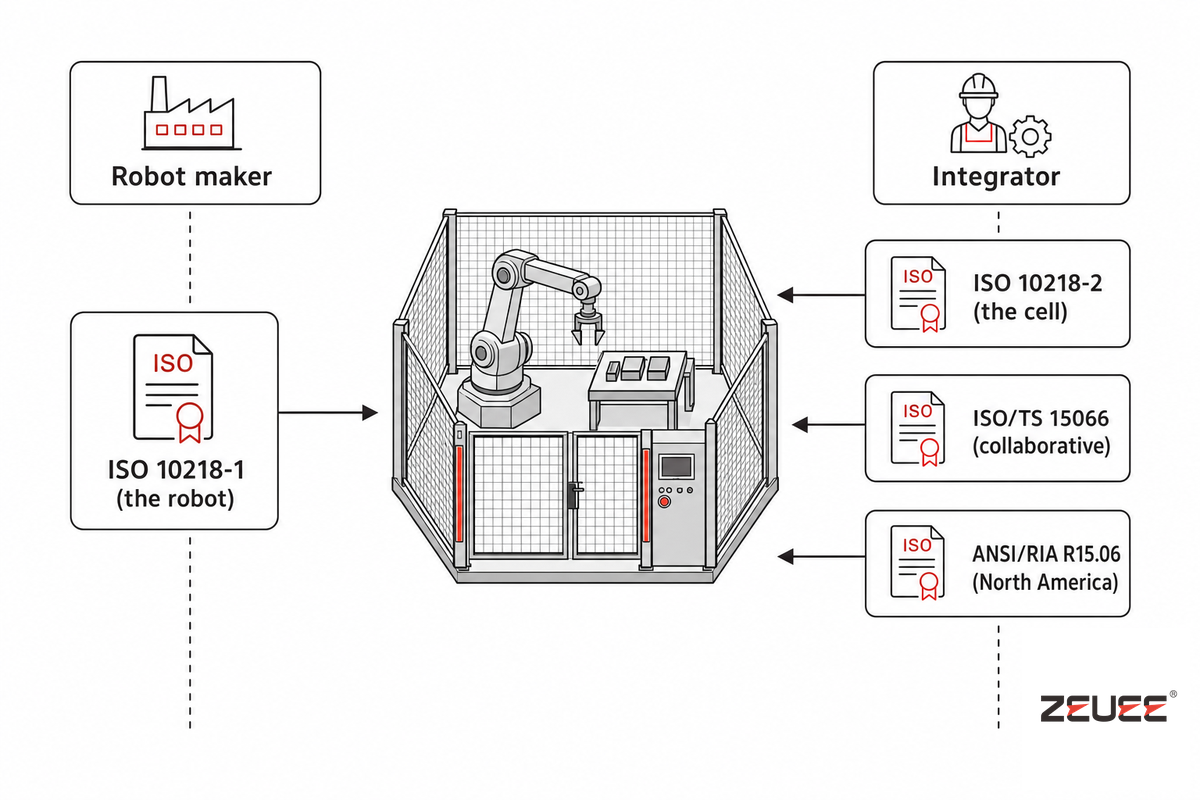
Em 2025, a segurança de células robóticas é regida principalmente por 2 normas e por uma especificação técnica para operações colaborativas; saber qual se aplica e quem é responsável evita problemas no projeto. Uma interpretação equivocada comum é dizer que “a ISO 10218 foi unificada em um único documento”. Isso não aconteceu. As duas partes foram revisadas e publicadas como terceira edição em 2025 e continuam sendo normas distintas, direcionadas a partes diferentes. Um dado importante para levar ao projeto: a OSHA dos Estados Unidos informa que a maioria dos acidentes com robôs não ocorre durante a operação normal, mas em atividades fora da rotina, como programação, manutenção, configuração e ajustes — justamente quando as proteções costumam ser desativadas.
| Norma | Escopo | Responsável |
|---|---|---|
| ISO 10218-1:2025 | Segurança do próprio robô (projeto, construção) | Fabricante do robô |
| ISO 10218-2:2025 | Segurança da célula / aplicação integrada | O integrador |
| ISO/TS 15066 | Operação colaborativa: limites de força de contato e velocidade | Integrador (células colaborativas) |
| ANSI/RIA R15.06 | Adoção do referencial ISO 10218 nos Estados Unidos | Integrador (América do Norte) |
Quais normas de segurança se aplicam à integração de robôs industriais e colaborativos?
As células com robôs industriais seguem as normas ISO 10218-1 e ISO 10218-2, que abrangem paradas com classificação de segurança, sistemas de parada de emergência e proteções físicas. O trabalho com robôs colaborativos também segue a ISO/TS 15066, que estabelece limites de força de contato, velocidade e espaçamento. Para quem compra, o ponto decisivo é a responsabilidade: conforme a ISO 10218-2:2025, cabe ao integrador documentar a avaliação de riscos da célula montada, e não ao fabricante do robô.
A ZEUEE incorpora essa documentação de riscos à etapa de projeto da célula e valida as proteções durante a instalação. Os mesmos critérios também se aplicam a estações próximas de ensaios e inspeção automatizados.
Cobots e robôs industriais tradicionais: quando cada um é a melhor opção
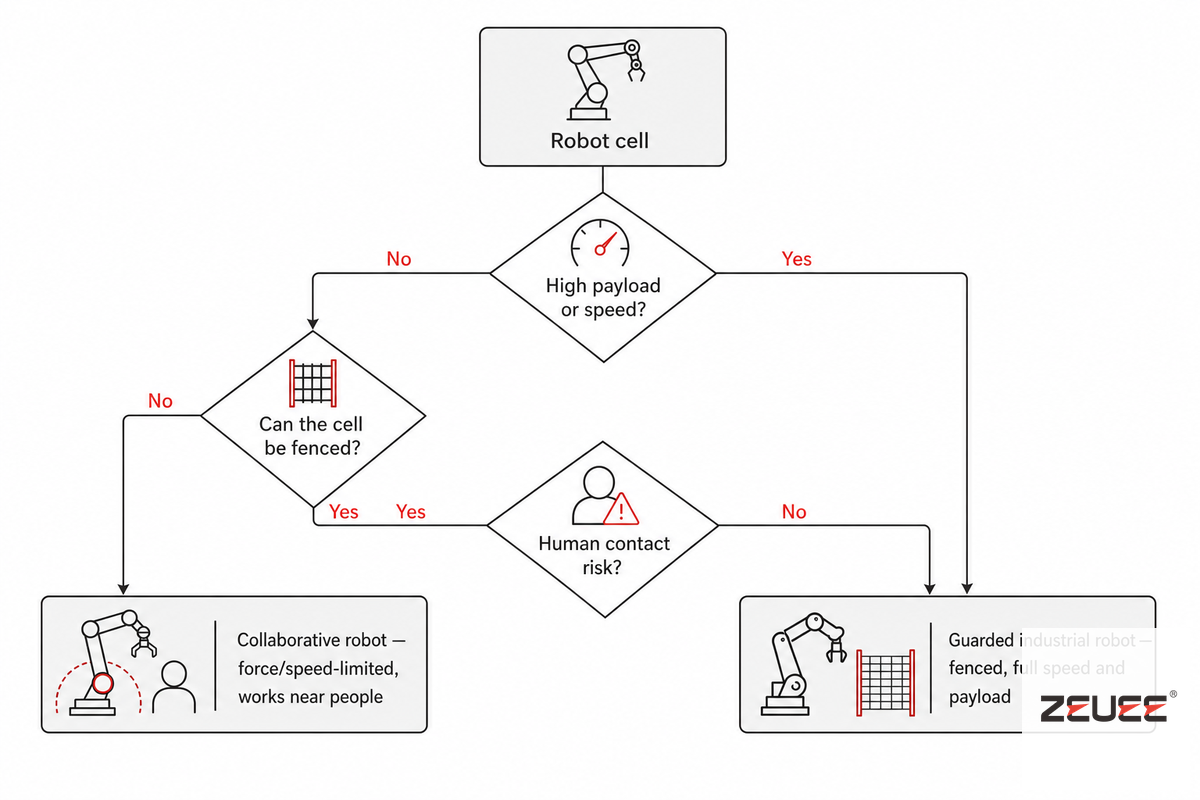
Um robô colaborativo é a melhor opção quando a capacidade de carga é moderada, o ciclo não é muito rápido e as pessoas precisam trabalhar perto do robô. Um robô industrial protegido é mais indicado quando a célula pode ser cercada e são necessárias mais velocidade, capacidade de carga ou disponibilidade. Essa escolha — a árvore de decisão entre cobot e robô protegido — depende de 3 perguntas: qual é o peso da carga, qual deve ser a velocidade do ciclo e existe risco real de contato com pessoas?
O que é um robô colaborativo (cobot)?
Um robô colaborativo é um braço projetado para operar com segurança no mesmo espaço que as pessoas, usando limites de força e velocidade, bordas arredondadas e detecção de contato em vez de cercamento completo. Ele se define pelo comportamento de segurança, e não por um tipo diferente de junta. Essa distinção importa por causa de um mito persistente sobre segurança, explicado a seguir.
✔ Vantagens do cobot
- Opera perto de pessoas, muitas vezes sem cercamento completo
- Rápida realocação e adaptação a outras tarefas (produção de alta variedade)
- Menor espaço ocupado e implantação inicial mais rápida
⚠ Limitações do cobot
- Velocidade limitada no modo de contato (≈250 mm/s conforme a ISO/TS 15066)
- Capacidade de carga menor que a de braços industriais de alta capacidade
- Ainda exige avaliação de riscos; não está isento dela
⚠️ Mito comum: “um cobot é inerentemente seguro, portanto não precisa de proteção nem de avaliação de riscos.” Isso está errado. Como afirma claramente a associação de robótica A3, os robôs colaborativos não são inerentemente seguros — ainda é necessária uma avaliação de riscos adequada, e a ISO/TS 15066 mantém a velocidade colaborativa em torno de 250 mm/s justamente porque a força de contato precisa permanecer dentro dos limites. Um cobot que segura uma ferramenta afiada ou uma peça quente exige proteção, independentemente do braço.
Custos reais da integração, retorno do investimento, fabricar ou comprar e escolha do integrador
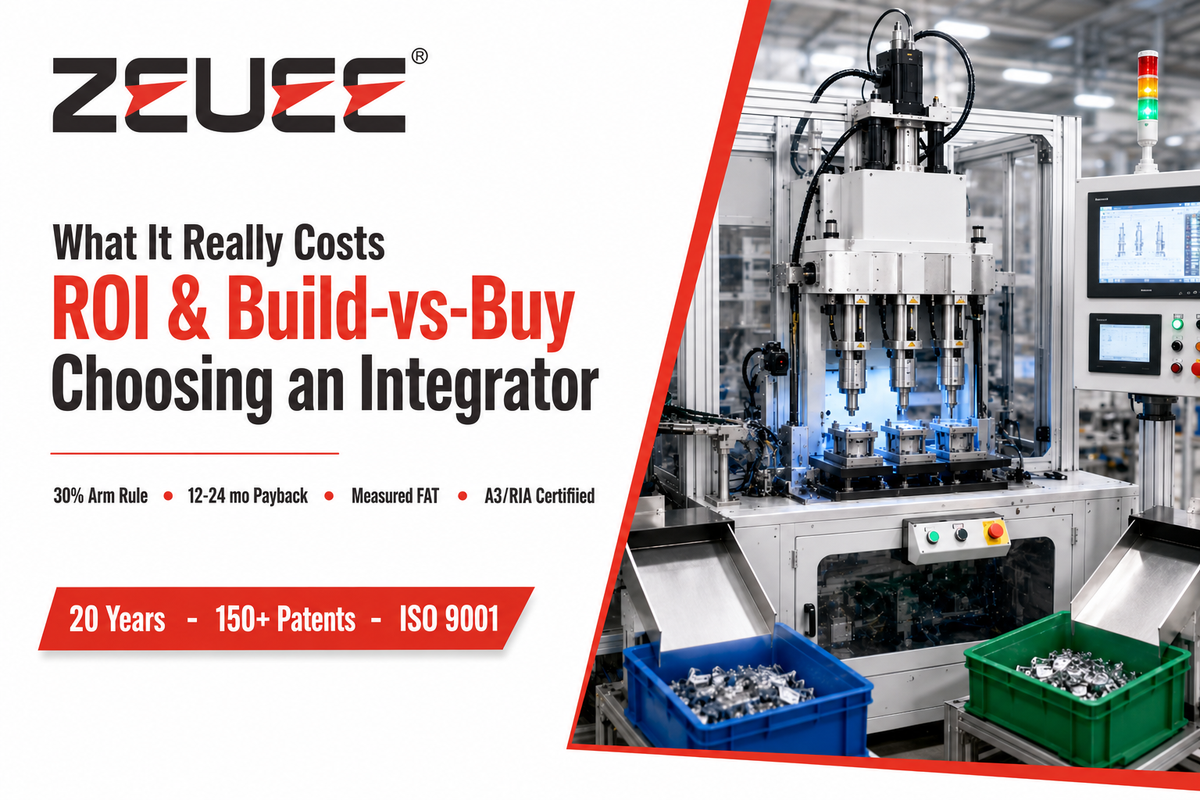
O custo da integração depende do escopo, não do braço — o mesmo princípio da regra dos 30% do braço, agora detalhado item por item. O custo da integração de robôs está no trabalho realizado ao redor do braço. Uma célula de trabalho simples com cobot pode custar cerca de $10.000–$50,000; células industriais totalmente personalizadas, com visão de máquina, várias máquinas e requisitos de segurança, custam mais. A tabela de custos abaixo mostra para onde o dinheiro realmente vai.
| Item de custo | Participação aproximada no custo da célula | O que determina o custo |
|---|---|---|
| Braço robótico | ~25–40% | Capacidade de carga, alcance, marca |
| Ferramental na extremidade do braço | 5–15% | Princípio de preensão, projeto personalizado |
| Apresentação e fixação das peças | 10–20% | Variação das peças, taxa de alimentação |
| Visão de máquina | 5–15% | 2D ou 3D, nível de inspeção |
| Segurança e proteções | 5–10% | Avaliação de riscos, cercamento, certificação |
| Controles e integração do CLP | 5–15% | Quantidade de E/S, comunicação entre máquinas |
| Engenharia e programação | 10–20% | Simulação, complexidade da trajetória |
| Instalação e comissionamento | 5–10% | Integração à linha, deslocamento, validação |
| Treinamento | 2–5% | Transferência de conhecimento para operadores e equipe de manutenção |
| Pós-venda e peças de reposição | 2–5% | Suporte para disponibilidade e reprogramação |
Integradores de robôs qualificados oferecem integração robotizada personalizada e engenharia personalizada, desenvolvendo automação robotizada sob medida e sistemas de automação robotizada que reduzem os custos de produção e o tempo de parada, independentemente de haver experiência interna em robótica. Avalie com realismo essa experiência: uma equipe interna pode operar sistemas robóticos e executar controles básicos em células simples, mas soluções avançadas de automação e serviços completos de integração robótica geralmente justificam a contratação de um especialista. Integradores de sistemas robóticos de maior porte oferecem experiência aprofundada nessa área, mas muitos fabricantes de pequeno e médio porte automatizam sua primeira célula robótica com um único integrador especializado.
Qual é o custo inicial da integração de robôs e em quanto tempo ocorre o retorno do investimento?
O custo inicial fica em torno de $10.000–$50.000 para uma célula de trabalho com cobot e aumenta bastante no caso de células industriais totalmente personalizadas, com visão de máquina, várias máquinas e requisitos de segurança. A maioria dos fabricantes obtém o payback em 12–24 meses quando a célula substitui tarefas que exigem muita mão de obra, como atendimento de máquinas ou inspeção.
Faça uma estimativa simples com um exemplo: uma célula que custa $120.000 e substitui um operador em 2 turnos (custo total aproximado de $90,000/ano) se paga em cerca de 16 meses, sem contar as reduções de sucata e os ganhos de qualidade. Calcule o payback com base no volume das suas próprias peças, em vez de usar um valor universal.
Preciso de um integrador de sistemas certificado ou minha equipe interna consegue cuidar disso?
Nem sempre é necessário contratar um integrador certificado para um determinado projeto. Uma equipe interna pode cuidar de cobots ou kits pré-integrados por conta própria, mas células avançadas, visão de máquina, coordenação entre várias máquinas, setores regulamentados ou uma interação real entre humanos e robôs geralmente se beneficiam da experiência de um especialista certificado em conformidade com normas de segurança.
Na América do Norte, o programa A3 RIA Certified Robot Integrator é uma certificação a considerar; conferir referências e condições de suporte pós-venda é tão importante quanto a certificação. Ao trabalhar com um integrador como a ZEUEE para células de montagem robotizadas completas, solicite um registro medido do teste de aceitação de fábrica (FAT), realizado com suas peças antes do envio da célula.
“Em uma célula de prensagem de liga metálica que construímos, um robô carrega três peças de liga de zinco, uma prensa servo une as três em um único curso, e um sensor de deslocamento separa as peças aprovadas das reprovadas, com horas de armazenamento intermediário. Sinceramente, o braço era a parte simples; o valor estava no dispositivo que mantinha as três peças para um único curso e na lógica do sensor, que comprovava o resultado de cada uma.”
Divisão de integração robótica da ZEUEE
Perspectivas do setor: o que muda na integração robótica em 2026
Três fatores estão redefinindo as decisões sobre integração robótica neste momento, e nenhum deles é uma manchete sobre o tamanho do mercado. Primeiro, o patamar regulatório mudou: com a republicação da ISO 10218-1 e da ISO 10218-2 como terceiras edições de 2025, a obrigação do integrador de documentar a avaliação de riscos está mais rigorosa do que nunca. Por isso, uma medida prática para quem compra em 2026 é especificar na solicitação de cotação (RFQ) a edição da norma segundo a qual o integrador certifica. Segundo, a tecnologia está reduzindo o custo da flexibilidade: posicionamento guiado por inteligência artificial (IA) e visão 2D/3D, tema de patentes recentes como US20250262760A1 (2025, estimativa de pose visual baseada em aprendizado), permite que uma célula localize as peças sem depender de dispositivos rígidos, justamente onde sempre esteve o custo da integração de alta variedade. Terceiro, a demanda está se ampliando: a adoção de cobots e a transferência da produção de volta ao país estão levando fabricantes de pequeno e médio porte a recorrer à integração pela primeira vez. Isso impulsiona a automação industrial mais inteligente, a automação avançada e a robótica integrada; sistemas automatizados guiados por IA e outras novas tecnologias estão chegando a uma base mais ampla de robôs industriais, e não apenas às grandes fábricas.
Apenas para contextualizar o mercado, o relatório World Robotics 2025 da IFR contabilizou 542.000 robôs industriais instalados em 2024, mais que o dobro do número registrado uma década antes, e prevê que as instalações cresçam cerca de 6% e cheguem a 575.000 unidades em 2025. Esses números servem como referência geral; a decisão importante é a que está diante de você. Quem compra e obtém bons resultados em 2026 trata a integração robótica como um projeto de sistema, dimensionado para uma peça real, definido com base nos seis subsistemas e condicionado ao cumprimento de uma meta de ciclo documentada.
Perguntas frequentes sobre integração robótica
P: O que é integração robótica?
Ver resposta
A integração robótica é o processo de incorporar um robô a uma célula de fabricação ou de ensaios, para que o braço, o ferramental de extremidade, a apresentação das peças, a visão de máquina, a segurança e os controles funcionem como um sistema coordenado. Sozinho, o robô apenas se desloca até pontos programados; a integração transforma esses movimentos em trabalho de produção útil e repetível.
P: Quanto tempo leva um projeto de integração robótica?
Ver resposta
Um kit simples de cobot pode entrar em operação em menos de um mês; células personalizadas com visão de máquina ou modernização de equipamentos existentes costumam levar 8–12 semanas, e células industriais totalmente personalizadas geralmente levam 12–26 semanas a partir do pedido. O risco para o cronograma raramente está no próprio robô: costuma estar nos dispositivos de fixação, na visão de máquina e na comunicação entre os controles, além da expansão do escopo e do atraso na entrega de peças ou ferramental fornecidos pelo cliente.
P: É possível modernizar máquinas e softwares existentes para que funcionem com robôs novos?
Ver resposta
Sim. Máquinas CNC, transportadores, prensas e ferramentas de inspeção existentes são modernizados rotineiramente por meio de adaptadores de entrada/saída (E/S), módulos de comunicação e middleware. O ponto principal é compatibilizar os sinais de controle do robô com as entradas e saídas de cada máquina, parte do subsistema de controles e controlador lógico programável (CLP) da célula. A maioria das modernizações dá certo quando a máquina existente consegue fornecer um sinal simples de início e conclusão; por isso, confirme o acesso a esse sinal no início do projeto.
P: Qual é o custo inicial médio da integração robótica e em quanto tempo ocorre o retorno do investimento?
Ver resposta
Uma célula de trabalho com cobot normalmente custa a partir de $10.000–$50,000, e células industriais totalmente personalizadas custam mais devido à visão de máquina, às várias máquinas e ao escopo de segurança. A maioria dos fabricantes alcança o payback em 12–24 meses quando a célula assume tarefas intensivas em mão de obra, como operação de máquinas ou inspeção. O braço robótico representa apenas cerca de 25–40% do custo da célula; por isso, o escopo de integração determina tanto o preço quanto o payback. Dimensione a estimativa de acordo com o volume de peças da sua operação.
Considere também os custos que podem ficar ocultos: o ferramental de extremidade, os dispositivos de fixação e as proteções de segurança costumam custar mais do que o esperado, e uma cotação baixa que os deixa de fora tende a resultar em uma ordem de alteração durante o comissionamento. Uma análise de viabilidade com escopo definido desde o início é a maneira mais econômica de evitar essa surpresa.
P: Preciso de um integrador robótico certificado ou minha equipe interna pode cuidar do projeto?
Ver resposta
A necessidade de um integrador certificado depende da célula. Muitas vezes, equipes internas conseguem cuidar de cobots ou kits pré-integrados, mas células avançadas com visão de máquina, coordenação entre várias máquinas ou interação entre humanos e robôs geralmente se beneficiam de um integrador certificado com experiência em conformidade com normas de segurança. Na América do Norte, vale perguntar sobre o programa A3 RIA Certified Robot Integrator. Em qualquer caso, confira as referências e solicite um teste de aceitação de fábrica medido com suas próprias peças antes de assumir o compromisso.
Se o projeto ficar sob responsabilidade da equipe interna, reserve o tempo com a mesma honestidade que o orçamento. O motivo mais comum para o primeiro projeto de célula ficar parado é uma equipe de engenharia já sobrecarregada, e não a falta de conhecimento técnico. Designar uma pessoa responsável pelo projeto é mais importante do que qualquer ferramenta específica.
P: Quais normas de segurança se aplicam à integração robótica?
Ver resposta
Células industriais seguem a ISO 10218-1 e a ISO 10218-2 (ambas edições de 2025); aplicações colaborativas também seguem a ISO/TS 15066, e na América do Norte aplica-se a ANSI/RIA R15.06. O integrador é responsável pela avaliação de riscos documentada da célula montada, enquanto o fabricante do robô cobre apenas o braço, conforme a Parte 1 da norma.
P: A integração robótica pode incluir inspeção guiada por visão de máquina ou por IA?
Ver resposta
Sim. A mesma camada de visão de máquina que guia o robô até uma peça também pode inspecioná-la no mesmo ciclo, sinalizando defeitos em tempo real como parte do registro de qualidade da célula. Cada vez mais, as células modernas incorporam a estimativa de pose baseada em IA a essa etapa, para que o direcionamento e a inspeção compartilhem uma câmera e uma passagem.
Planeje sua célula robótica
Envie sua peça e o ciclo desejado. Com isso, é possível recomendar um robô, definir o escopo dos seis subsistemas e preparar um plano por etapas, antes de você se comprometer com o equipamento.
Solicite uma análise de viabilidade para sua célula robótica →Referências e fontes
- ISO 10218-2:2025, Robótica — Requisitos de segurança — Integração de robôs em aplicações robóticas e células robóticas.
- Manufacturing Extension Partnership do NIST, Como garantir o sucesso da integração do seu primeiro robô.
- Administração de Segurança e Saúde Ocupacional dos EUA (U.S. OSHA), Robótica, Segurança de robôs industriais e riscos de operações não rotineiras.
- Federação Internacional de Robótica (IFR), World Robotics 2025 (robôs industriais).
- A3, Associação para o Avanço da Automação, Conceitos de segurança para robôs colaborativos (ISO/TS 15066).
- USPTO / Google Patents US8095237B2, Robótica guiada por visão 3D com imagem única.
- USPTO / Google Patents US20250262760A1 (2025), Estimativa visual de pose baseada em aprendizado para manipulação robotizada.
- Referências de custo total de propriedade e payback de células robóticas (braço robótico ≈ 25–40% do custo da célula; células com cobot por $10.000–$50.000; payback em 12–24 meses) — fontes do setor (AMD Machines TCO; Standard Bots).
Sobre este guia
Os modelos de análise da composição dos custos, dos seis subsistemas e das etapas de aprovação apresentados neste guia vêm do histórico de integração robótica da ZEUEE, incluindo a célula de prensagem de liga metálica que une três peças de liga de zinco em um único curso da prensa, além das normas do setor e dos dados da IFR citados. As normas, os custos e as faixas de payback mencionados acima são referências, não cotações de projetos; o valor de um projeto real depende de uma análise com escopo definido. Revisado pela equipe técnica da Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.
Artigos relacionados
- Equipamentos de automação personalizados: guia de compra, onde as células robóticas se encaixam em um plano de automação mais amplo
- Guia de máquinas de montagem automatizada, automação fixa versus células robóticas
- Guia de sistemas de inspeção por visão, um olhar aprofundado sobre o subsistema de visão de máquina
POR QUE ESCREVEMOS
Sobre os insights de engenharia da ZEUEE
A ZEUEE compartilha guias técnicos baseados na experiência de projetos reais de automação. Desde 2005, projetamos e fabricamos equipamentos de automação não padronizados para montagem de conectores, produção de chicotes elétricos, linhas robotizadas, inspeção por visão de máquina e modernização de fábricas inteligentes.
Fundada em 2005
Base de produção de 20.000 m²
120+ especialistas
150+ patentes de P&D
Certificada ISO9001:2015
Perfil de contato
Empresa
ZEUEE
E-mail
trade@zeuee.com
Telefone
+86 755 2942 9358
Entre em contato com a ZEUEE
Posts relacionados




Em alta agora






