Póngase en contacto con Zeyu lntelligent Industrial Company

Sistema de alimentación automática de tornillos: Guía de alimentación por soplado, succión por vacío y validación de atascos

Una unidad de alimentación automática de tornillos consiste en una unidad de ensamble industrial que extrae sujetadores a granel de una tolva, los orienta en un riel y los entrega al husillo de un atornillador. Una entrega toma de 1.2 a 2.2 segundos. La alimentación neumática por soplado requiere una relación entre la longitud del tornillo y el diámetro de la cabeza de al menos 1.3.
La manipulación manual de sujetadores desperdicia de 3.0 a 4.5 segundos por ciclo mientras los operadores manejan las piezas a mano. Los atascos involuntarios de sujetadores causados por una arquitectura de entrega deficiente provocan atascos a mitad de la manguera, torretas de plástico barridas y carcasas anodizadas rayadas. Este documento analiza la singularización mecánica, la geometría de soplado frente a vacío, el control de par-ángulo por servo y una metodología de validación de cuatro puertas.
| Nivel de configuración | Rango de sujetadores | Método de entrega | Tiempo de ciclo por tornillo | Repetibilidad típica | Aplicación industrial principal |
|---|---|---|---|---|---|
| Nivel 1A: Dispensador lineal de cepillo de sobremesa | M1.0 a M5.0 | Recogida manual con punta magnética o de vacío desde el riel | 2.5 a 3.8 s | Ajuste de par de herramienta manual | Electrónica de alta mezcla y bancos de ensamble manual |
| Nivel 1B: Presentador de disco giratorio de sobremesa | Microtornillos M1.0 a M3.0 | Presentación en plato giratorio hacia boquilla de vacío | 2.0 a 2.8 s | ±3% atornillador eléctrico manual | Módulos ópticos, dispositivos portátiles y carcasas de cámaras |
| Nivel 2A: Unidad portátil de alimentación neumática por soplado | M2.0 a M6.0 (L/D ≥ 1.3) | Tubo de soplado neumático hacia boquilla de mordaza dividida | 1.3 a 2.0 s | ±5% a ±10% (embrague) | Chasis de electrodomésticos, molduras automotrices y subconjuntos |
| Nivel 2B: Alimentación por soplado portátil con brazo de reacción | M2.5 a M6.0 | Alimentación por soplado con brazo de reacción de fibra de carbono | 1.4 a 2.1 s | ±3% CC con control de corriente | Gabinetes industriales de par medio y tableros de distribución |
| Nivel 3A: Máquina XYZ de sobremesa de un solo husillo | M1.2 a M5.0 | Alimentación por soplado o manguito telescópico de succión por vacío | 1.2 a 1.8 s | ±0.02 mm eje / ±2% par | Placas de circuito impreso, medidores inteligentes y carcasas 3C |
| Nivel 3B: Máquina XYZ de sobremesa con doble mesa alterna en Y | M1.4 a M5.0 | Carga alterna de doble mesa con soplado o succión | 1.0 a 1.5 s | ±0.02 mm eje / ±2% par | Producción continua de electrónica de consumo con dos dispositivos de sujeción |
| Nivel 4A: Celda de atornillado por vacío con robot colaborativo | M1.6 a M5.0 (L/D < 1.3) | Robot colaborativo de 6 ejes con manguito de vacío | 1.8 a 2.6 s | ±1.5% servo con transductor | Dispositivos médicos de cavidad profunda y carcasas anodizadas |
| Nivel 4B: Celda SCARA de alta velocidad con alimentación por soplado | Pernos M2.0 a M6.0 / 20mm | Robot SCARA de 4 ejes con alimentación por soplado superpuesta | 1.1 a 1.6 s | ±1.5% servo con transductor | Módulos automotrices en línea y paquetes de baterías de vehículos eléctricos |
| Nivel 4C: Estación síncrona multihusillo | M2.5 a M8.0 | 2 a 8 husillos paralelos de alimentación por soplado que descienden juntos | 2.0 a 2.8 s por 6 tornillos | ±1.5% servo multicanal | Tapas de compresores, escudos de extremo de motor y cuerpos de válvulas |
Cómo funciona un sistema de alimentación automática de tornillos: De la singularización en tolva a la entrega en la punta
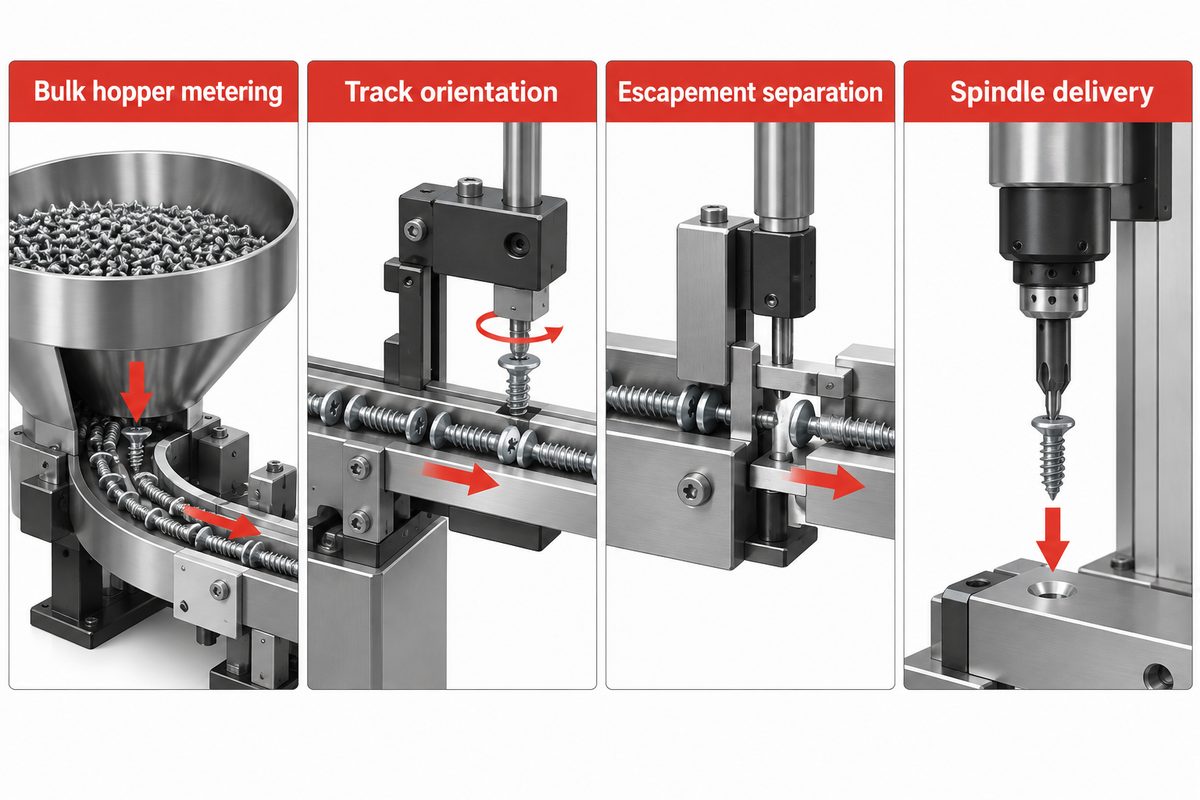
Un sistema de alimentación automática de tornillos tiene un tiempo de ciclo neto de 1.25 a 1.80 segundos por sujetador, debido a la superposición entre la recarga del escape neumático y el tiempo de desplazamiento del robot. Hay cuatro etapas en la secuencia mecánica: dosificación en tolva, orientación del tornillo en el riel, singularización en el escape y transferencia a la punta.
Las primeras especificaciones académicas de diseño mecatrónico, como el proyecto de otoño de 2001 UC Berkeley ME102B StudMaster Fastening Project, ilustran el posicionamiento automatizado de perforación y atornillado de doble riel, la detección de montantes y el espaciado programable de tornillos. En los alimentadores de producción industrial, cada etapa debe controlar físicamente el centro de gravedad del sujetador. Si un sujetador pierde la orientación durante el tránsito por el riel, el escape se atasca antes de que el husillo pueda completar su ciclo.
¿Cómo orienta, singulariza y transporta los tornillos hacia la punta del atornillador el flujo de cuatro etapas?
Las cuatro etapas del proceso utilizan la gravedad y la vibración para alinear el vástago del tornillo hacia abajo dentro de una ranura de riel de precisión. Una lanzadera de cilindro neumático separa entonces un sujetador y utiliza aire o vacío para transportarlo hasta la punta. Los sensores de anillo de fibra óptica validan las transferencias mecánicas dentro de una ventana de 250 a 400 ms.
- En la etapa uno (dosificación de tolva a granel), los operadores cargan de 500 a 5,000 sujetadores a granel en una tolva de acero inoxidable o en un depósito de tazón vibratorio. Un interruptor de nivel de proximidad controla el nivel de sujetadores a granel para evitar que el riel principal se detenga.
- En la etapa dos (orientación en pista), los sujetadores ingresan a la pista sobre rieles paralelos que sostienen la cara inferior de la cabeza del tornillo. El vástago roscado se alinea verticalmente con la ranura y se utiliza un cepillo giratorio para barrer las piezas acumuladas.
- En la etapa 3 (separación por escape), una lanzadera de cilindro neumático o un disco giratorio en la salida de la pista separa un sujetador de la columna en espera. Este escape aísla el tornillo delantero en el puerto de descarga mientras bloquea la fila posterior.
- En la etapa cuatro (entrega al husillo), se utiliza un pulso de aire comprimido o un robot de recogida y colocación para transportar el tornillo hasta las mordazas del mandril.
Al integrar máquinas de ensamble automatizado personalizadas, superponer la etapa 4 con el movimiento de los ejes es la forma principal de reducir el tiempo takt. La tabla muestra los presupuestos aproximados de tiempo en milisegundos entre la alimentación por soplado superpuesta y la recogida secuencial por vacío.
| Fase del proceso | Sistema de alimentación por soplado superpuesto (ms) | Recogida y colocación secuencial por vacío (ms) | Mecanismo de optimización de tiempos |
|---|---|---|---|
| Singularización y liberación del escape | 120 a 180 ms (superpuesto) | 150 a 200 ms (en nido) | Activado durante el asentamiento final del tornillo anterior |
| Tránsito por tubo / recorrido de recogida | 150 a 250 ms (superpuesto) | 400 a 650 ms (recorrido X-Y-Z al nido) | El tránsito por soplado ocurre mientras el robot se mueve al siguiente orificio |
| Verificación de tránsito con sensor de anillo | 50 a 100 ms (superpuesto) | 50 a 100 ms (verificación de presostato de vacío) | El sensor de anillo de fibra óptica confirma la llegada del tornillo al mandril |
| Aproximación del eje Z y búsqueda de rosca | 250 a 350 ms | 300 a 400 ms | Arranque suave en reversa de 30° para alinear el primer hilo de rosca |
| Atornillado de alta velocidad y par final | 500 a 800 ms | 600 a 900 ms | Perfil de velocidad de servo de dos etapas hasta el par objetivo |
| Retracción y pausa del eje Z | 130 a 180 ms | 500 a 720 ms (retorno al nido del alimentador) | La boquilla de alimentación por soplado permanece en el plano de la pieza de trabajo |
| Confirmación OK del PLC y registro de curva | 50 a 70 ms | 100 a 130 ms | Salida de estado de par-ángulo por bus de campo hacia el controlador de celda |
| Tiempo de ciclo neto total por tornillo | 1,250 a 1,800 ms (1.25 a 1.80 s) | 2,100 a 3,100 ms (2.10 a 3.10 s) | La alimentación por soplado ahorra de 0.85 a 1.30 s por tornillo |
Alimentador de tazón vibratorio vs. alimentador escalonado y mecanismos dispensadores de tornillos
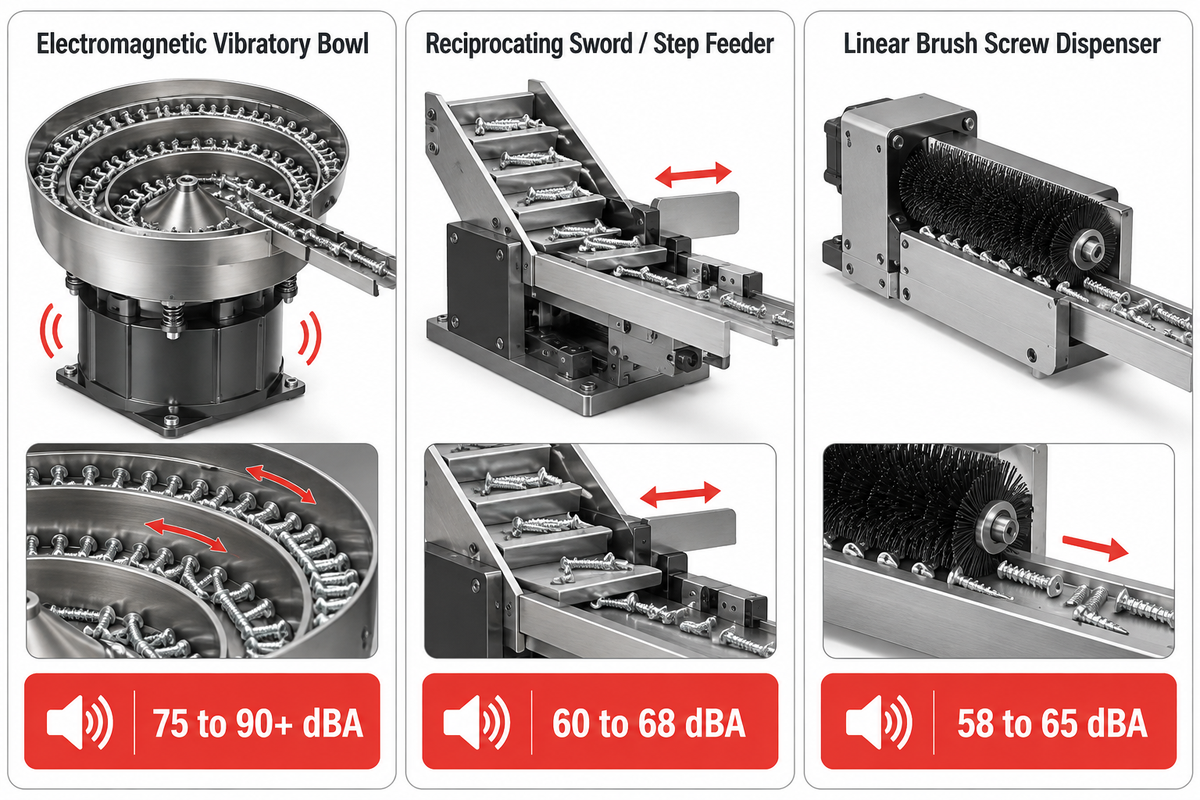
Para reducir el ruido y proteger el recubrimiento, considere un alimentador escalonado alternativo revestido de poliuretano: espere un nivel sonoro de 60 a 68 dBA con un desgaste mínimo por recirculación de los sujetadores. Como alternativa, utilice un tazón alimentador vibratorio sin revestimiento. Espere un nivel sonoro de 75 a 90+ dBA, especialmente si los sujetadores son metálicos. Los tazones alimentadores vibratorios sin revestimiento operan a 75 a 90+ dBA en servicio con sujetadores metálicos; una máquina ordenadora lineal de tornillos es otra opción.
Los tazones vibratorios electromagnéticos convencionales utilizan una bobina para impulsar la tornillería a granel en una hélice ascendente a 60 a 120 Hz. Los mecanismos de orientación, como US Patent US6986440B2 (Escapement System), utilizan un tambor giratorio, un conjunto localizador, una sonda y un sensor de proximidad para detectar la posición del sujetador y liberarlo al final de la rotación. A lo largo del propio riel del tazón, las cuchillas limpiadoras en ángulo rechazan los tornillos que no entran en la pista en posición vertical. Los tazones vibratorios son capaces de manejar altas velocidades de alimentación de hasta 60 piezas por minuto. Sin embargo, la recirculación prolongada puede desgastar el recubrimiento de laminillas de zinc o de óxido negro.
¿Cuándo se debe especificar un alimentador escalonado en lugar de un alimentador de tazón vibratorio para sujetadores recubiertos?
En estaciones de trabajo de bajo ruido o salas limpias con un nivel de ruido inferior a 68 dBA, puede especificar un alimentador escalonado en lugar de un tazón vibratorio para elevar los sujetadores. Los alimentadores escalonados emplean placas alternativas. Los tazones vibratorios utilizan recirculación continua. La acción mecánica de las placas alternativas reduce el polvo por abrasión del recubrimiento en más del 80 por ciento.
Para bancos manuales y celdas ligeras de robots colaborativos, un dispensador de tornillos compacto con transportador alineador barre los tornillos miniatura hacia un riel lineal central. Estas unidades de sobremesa utilizan un tambor de cepillo de nailon motorizado para despejar el exceso de tornillería sin vibraciones de gran amplitud. Un tambor de cepillo giratorio almacena menos volumen a granel, entre 150 y 400 ml, en comparación con un alimentador escalonado industrial.
| Parámetro de ingeniería | Tazón vibratorio electromagnético | Alimentador escalonado / de espada alternativo | Dispensador lineal de tornillos con cepillo |
|---|---|---|---|
| Ruido acústico de operación | 75 a 90+ dBA (sin revestimiento); 68 a 74 dBA (encapsulado) | 60 a 68 dBA | 58 a 65 dBA |
| Abrasión del recubrimiento y desprendimiento de partículas | Moderada a alta (recirculación continua) | Muy baja (indexación suave de placa ascendente) | Baja (barrido con cepillo de nailon en pista lineal) |
| Tasa máxima de salida | 40 a 65 tornillos/min | 30 a 45 tornillos/min | 20 a 35 tornillos/min |
| Rango de sujetadores aplicable | M1.6 a M8.0 (hasta 35 mm de longitud) | M2.5 a M8.0 (hasta 45 mm de longitud) | M1.0 a M5.0 (microtornillos y tornillos estándar) |
| Idoneidad para tornillos aceitados / encerados | Deficiente (la adherencia estática detiene el ascenso helicoidal) | Buena (elevación mecánica positiva por placa) | Moderada (las cerdas del cepillo requieren limpieza periódica) |
Alimentación por soplado vs. recogida por vacío: El límite de la relación L/D y la geometría de la cavidad
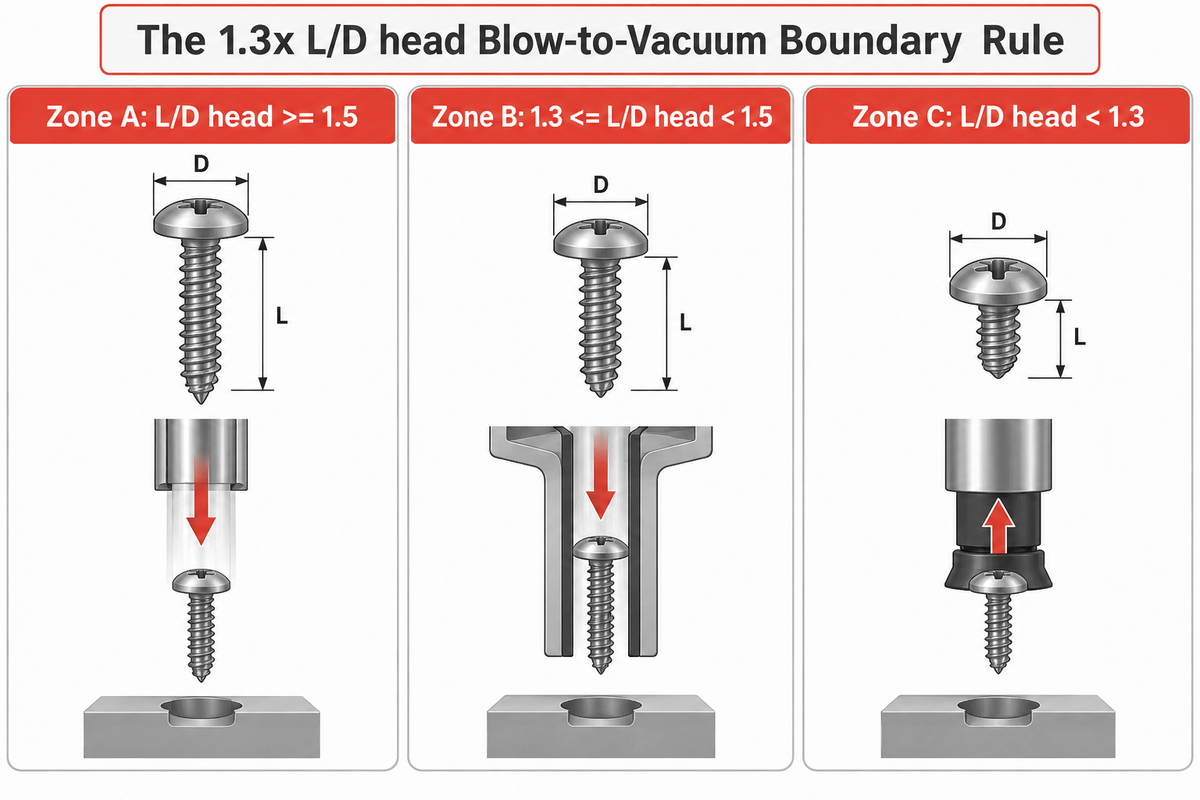
El límite entre la alimentación neumática por soplado y la recogida por vacío está determinado por la relación L/D de la cabeza del tornillo y la holgura de la pared lateral. Para la alimentación por soplado, la relación L/D de la cabeza del tornillo debe ser de 1.3 o superior, y se requiere al menos 2.5 mm de holgura radial para las mordazas. Los tornillos con una relación L/D inferior a 1.3 requieren recogida por vacío.
Los ingenieros pueden utilizar accidentalmente el diámetro mayor de la rosca al calcular esta relación en lugar del diámetro de la cabeza. Un tornillo M3 de cabeza alomada de 4.0 mm de longitud tiene una relación longitud-rosca de 1.33. Sin embargo, el diámetro de su cabeza alomada es de 5.6 mm, lo que arroja una relación L/D de cabeza real de 4.0 ÷ 5.6 = 0.71. Disparar ese sujetador corto a través de un tubo de soplado hace que la resistencia aerodinámica lo voltee 90 grados y atasque la curva de la manguera.
¿Cómo determinan la relación longitud-diámetro de cabeza del tornillo y la holgura lateral la entrega por soplado frente a vacío?
Un sujetador con L/D de cabeza ≥ 1.5 viaja de forma estable en un tubo de soplado redondo, mientras que las relaciones entre 1.3 y 1.5 requieren tubería perfilada, y las relaciones inferiores a 1.3 exigen recogida por vacío. Las torretas empotradas con una profundidad ≥ 15 mm y un alivio de pared lateral ≤ 2.5 mm requieren lo mismo.
Muchos diseños avanzados de alimentación de alta velocidad, incluido Utility Patent CN224226109U for Fast Screw Feeding Devices, utilizan bloques de clasificación y/o canales perfilados para estabilizar los sujetadores durante el transporte neumático. Definimos La regla límite de soplado a vacío de 1.3x L/Dhead en tres zonas operativas:
- Zona A (L/Dhead ≥ 1.5 – Alimentación neumática por soplado estándar) La longitud del vástago es al menos 1.5 veces el diámetro de la cabeza. La alimentación por soplado puede entregar de manera confiable de 35 a 60 tornillos por minuto con boquillas de mordaza dividida.
- Zona B (1.3 ≤ L/Dhead < 1.5 – Zona marginal de tubo perfilado): El vástago es solo ligeramente más largo que el ancho de la cabeza. Los tubos redondos estándar permiten inclinaciones ocasionales de 45 grados en curvas cerradas. La alimentación confiable en la Zona B requiere mangueras antivolteo con perfil en T, escapes sin juego y radios de curvatura superiores a 200 mm.
- Zona C (L/Dhead < 1.3 – Recogida obligatoria por vacío o mecánica Pick-and-Place): Los tornillos cortos, las cabezas extraplanas y las cabezas truss anchas tienen una longitud de vástago inferior a 1.3 veces el diámetro de la cabeza. Los tubos de soplado no son aceptables para la Zona C. El husillo debe utilizar una boquilla telescópica de succión por vacío o una recogida magnética.
| Condición del sujetador y de la carcasa | Zona A: L/Dhead ≥ 1.5 | Zona B: 1.3 ≤ L/Dhead < 1.5 | Zona C: L/Dhead < 1.3 |
|---|---|---|---|
| Superficie plana abierta (holgura radial ≥ 3.0 mm) | Recomendado: Alimentación neumática por soplado estándar | Adecuado: Alimentación por soplado con tubo perfilado | Recomendado: Recogida por succión de vacío |
| Escariado poco profundo (< 10 mm de profundidad, holgura ≥ 2.5 mm) | Recomendado: Alimentación por soplado con mordaza dividida de carrera larga | Adecuado: Boquilla de soplado de cabezal deslizante | Recomendado: Manguito de vacío telescópico |
| Cavidad empotrada profunda (15 a 80 mm de profundidad, holgura < 2.0 mm) | Recomendado: Manguito de vacío de pared delgada (pared de 0.8 mm) | Recomendado: Manguito de vacío de pared delgada | Recomendado: Manguito de vacío de pared delgada |
| Superficie cosmética Clase A / anodizada (regla de cero astillas) | Recomendado: Recogida por vacío (evita partículas por soplado) | Recomendado: Recogida por vacío | Recomendado: Recogida por vacío |
Reglas de geometría de sujetadores: Alimentación de M1, M6, tornillos cortos y sistema para opresores
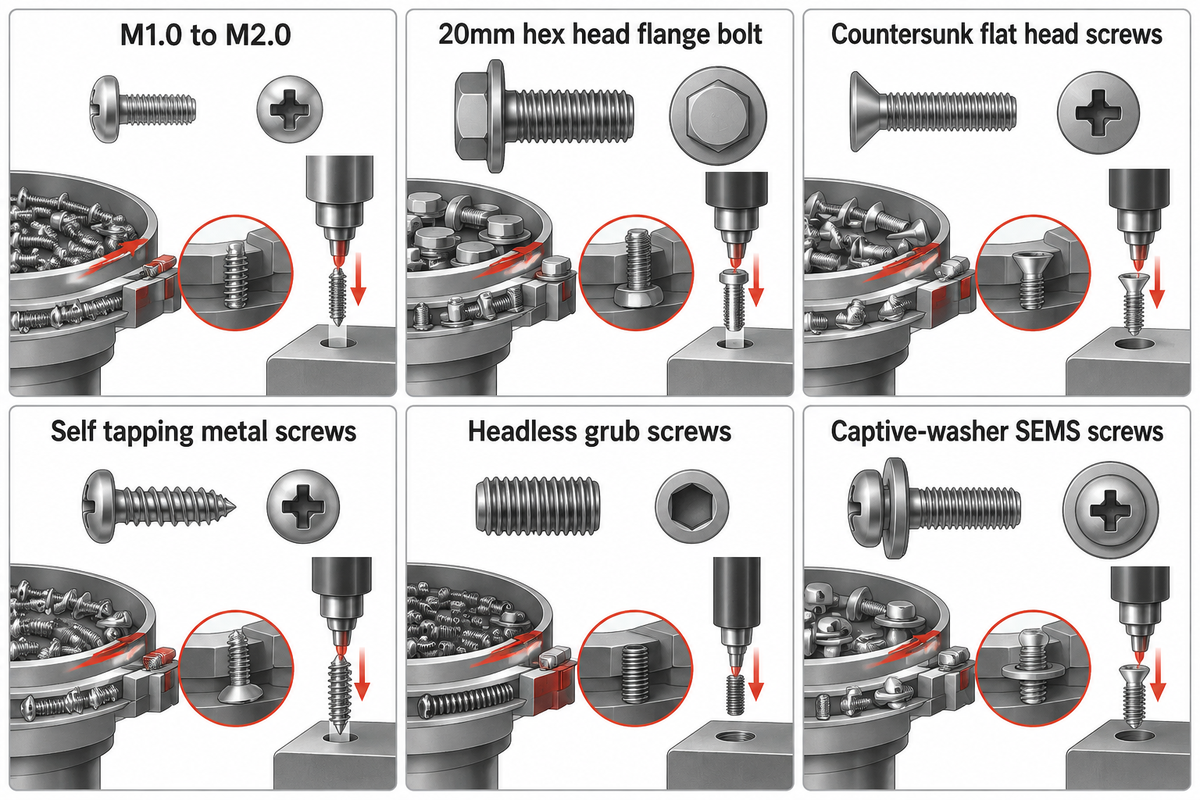
El estilo de la cabeza del sujetador, el tipo de punta de rosca y el conjunto de arandela determinan el ancho de la ranura de la pista y la carrera del escape en cada tamaño de tornillo de M1.0 a M6.0. Una pista universal funciona para tornillos estándar de cabeza alomada. Por otro lado, los tornillos avellanados de cabeza plana y los pernos hexagonales con brida requieren herramental de orientación especializado.
Cuando los ingenieros especifican equipos para la automatización del ensamble de electrónica 3C, los tornillos miniatura en el rango de M1.0 a M5.0 predominan en la lista de materiales. Los soportes estructurales y las piezas fundidas automotrices requieren sujetadores M6 o un perno de cabeza hexagonal con brida de 20mm. US Patent Application US20140238818A1 (Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections) utiliza secciones de herramental segmentadas reemplazables con conexiones de localización e identificación de pieza para adaptar una única base de herramental a diversos perfiles de sujetadores.
- Los tornillos en el rango de M1.0 a M2.0 pesan menos de 0.05g, y los aceites de maquinado o las cargas estáticas hacen que se adhieran a los rieles de los alimentadores vibratorios. Por lo tanto, los fabricantes mantienen la holgura del riel de retención entre +0.10 y +0.15 mm respecto al diámetro mayor de la rosca.
- Los pernos pesados M5, M6 y de cabeza hexagonal con brida de 3/8-16 x 20mm tienen cabezas grandes y bridas anchas. Los alimentadores estándar no pueden impulsarlos por mangueras verticales. Se requiere el uso de alimentadores escalonados de acero endurecido con escapes neumáticos de alto empuje y mangueras de entrega de 10 a 16 mm de diámetro interior.
- Los tornillos avellanados de cabeza plana tienen una cara inferior cónica de 82 grados o 90 grados que hace que los sujetadores adyacentes se monten y se superpongan en rieles alimentadores planos. Las pistas requieren una placa de cubierta de confinamiento superior con una holgura vertical inferior a 0.3 mm para evitar elacaballamiento.
- Los tornillos metálicos autorroscantes pueden engancharse en las paredes del tubo blando de poliuretano durante el transporte. Utilice tubos más rígidos de nailon-12 o revestidos de PTFE, y aumente el radio de curvatura a 250 mm.
- Los tornillos opresores sin cabeza no pueden colgar de una ranura estándar, por lo que un sistema para opresores utiliza un sensor de fibra óptica de haz pasante para detectar qué extremo contiene la cavidad hexagonal. Una rueda neumática de volteo invierte entonces los tornillos al revés antes de la entrega por soplado.
- Los tornillos SEMS con arandela cautiva emplean arandelas planas o de presión divididas de giro libre que deben asentarse planas contra la cabeza del tornillo antes de entrar en el escape. Los desniveles de la pista y la amplitud vibratoria pueden hacer que las arandelas se inclinen y queden acuñadas en el bloque de la lanzadera.
Tendido de tubos de alimentación neumática por soplado, consumo de aire y diseño del escape
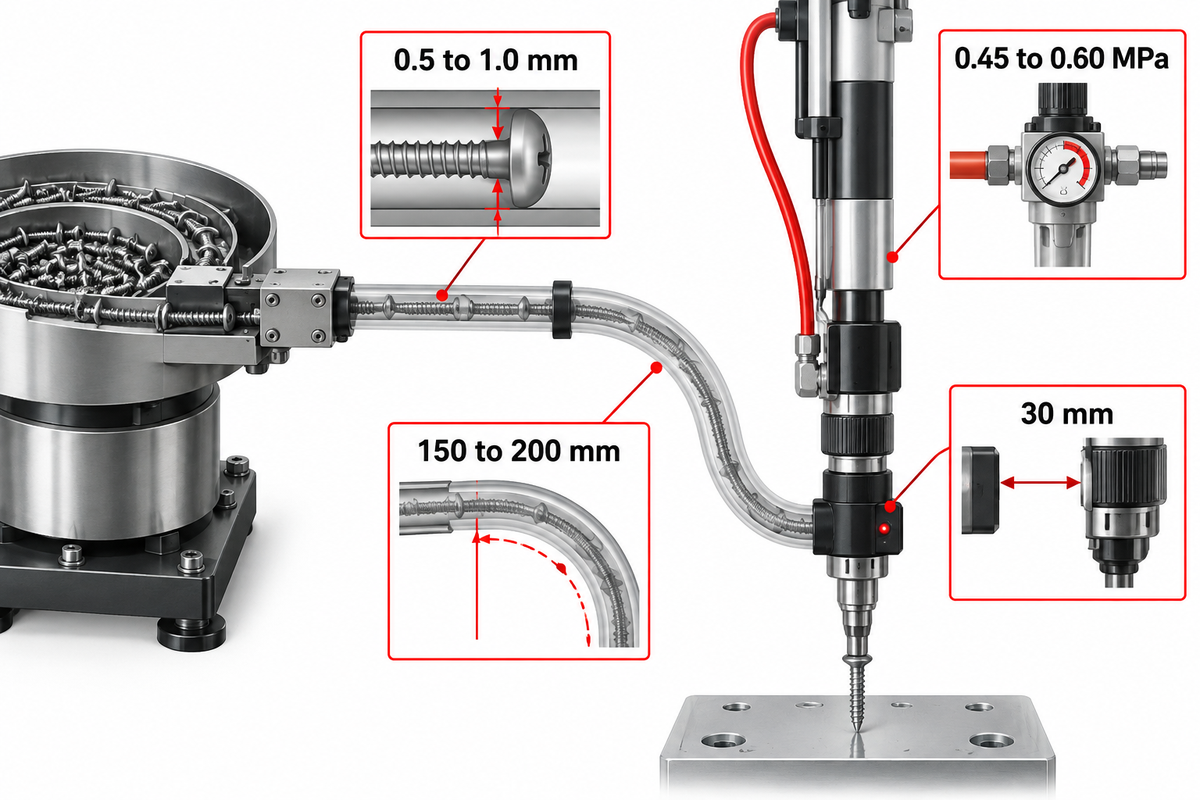
Un sistema alimentador automático de tornillos adecuado ajusta el diámetro del tubo de entrega al de la cabeza del tornillo dentro del rango de 0.5 a 1.0 mm. Curvar las mangueras con un radio mínimo de curvatura de 150 a 200 mm evita el acuñamiento a mitad del recorrido. El aire comprimido seco y libre de aceite de 0.45 a 0.60 MPa mantiene las válvulas de escape limpias y libres de depósitos.
Cada ciclo de alimentación neumática por soplado consume de 1.5 a 3.5 litros normales de aire libre por tornillo. Las distancias estándar de entrega son de 1.5 a 3.0 metros para aplicaciones de sobremesa y celdas robóticas. Los tramos horizontales superiores a 5.0 metros resultan poco prácticos. Más allá de 5.0 metros, el tiempo entre ciclos aumenta a más de 450 milisegundos.
El aislamiento de la energía neumática es obligatorio durante el mantenimiento y la eliminación de atascos. Las normas de seguridad de robots industriales, específicamente ISO 10218-1:2025 Robotics Safety Requirements Part 1 para robots industriales e ISO 10218-2:2025 para sistemas robóticos, aplicaciones e integración de celdas, establecen requisitos actualizados de 2025 sobre seguridad y seguridad funcional para robots industriales y celdas robóticas integradas. Los integradores deben instalar válvulas de descarga neumática para despresurizar deliberadamente el aire almacenado en el colector de soplado y los actuadores antes de que los operadores abran la puerta de resguardo enclavada.
- El diámetro interior de la manguera de entrega debe dimensionarse según: IDtube = Dhead + 0.5 a 1.0 mm. Si la holgura es inferior a 0.4 mm, las rebabas de la cabeza se acuñan en el interior de las curvas, mientras que una holgura superior a 1.5 mm permite que los sujetadores más cortos se inclinen y se atasquen. Una holgura superior a 1.5 mm permite que el sujetador presione contra la manguera de entrega y la atasque.
- El radio de curvatura de los tubos de alimentación debe ser de un mínimo de 150 mm para tornillos M2-M3 y de 200 a 250 mm para sujetadores M4-M6. Nunca sujete con bridas un tubo de soplado de forma apretada a una articulación pronunciada de la muñeca del robot.
- Ajuste la duración del pulso de soplado entre 150 y 300 ms. Un sensor de proximidad de anillo, colocado a 30 mm del mandril del atornillador, detecta la llegada de un sujetador y cierra automáticamente la válvula de aire para ahorrar aire comprimido.
Advertencia de ingeniería: Nunca utilice lubricadores de aire con aceite en líneas de alimentación por soplado: Los equipos de mantenimiento de planta a veces instalan unidades estándar FRL (filtro-regulador-lubricador) aguas arriba de un alimentador de tornillos. La niebla de aceite recubre el interior del tubo de soplado de poliuretano y la pista vibratoria. En 48 horas de producción, el polvo metálico y la cera de los sujetadores se mezclan con la película de aceite para formar una pasta pegajosa. Esa pasta provoca atascos crónicos a mitad del tubo. Especifique siempre aire comprimido seco y libre de aceite ISO 8573-1 Clase 1.4.1 con un filtro coalescente de 5 micras.
Atornillado con recogida por vacío y holgura de boquilla telescópica para cavidades profundas
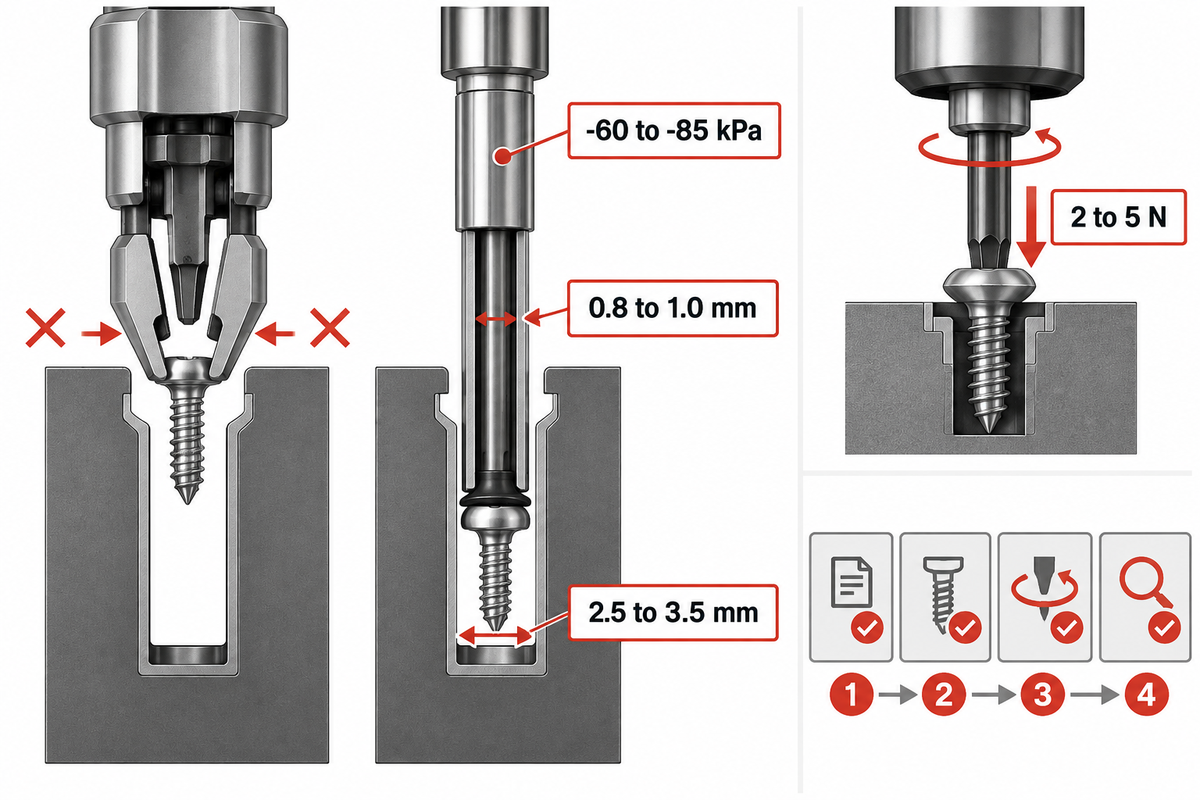
El atornillado con recogida por vacío utiliza un manguito de succión telescópico accionado por resorte alrededor de la punta del atornillador para sujetar sujetadores no magnéticos o de baja relación L/D a -60 a -85 kPa. Los tubos de vacío de pared delgada requieren solo de 0.8 a 1.0 mm de holgura radial. Alcanzan fácilmente el interior de cavidades empotradas profundas donde los mandriles de soplado de mordaza dividida no caben.
Una boquilla de succión por vacío ofrece una excelente solución para dos problemas. Primero, las puntas de atornillador magnéticas no funcionan con acero inoxidable austenítico (A2-70 o A4-80), aluminio, latón o tornillería de titanio. Segundo, la atracción de limaduras de hierro por el imán de la punta puede contaminar las placas de circuito electrónico. Una boquilla de succión por vacío puede sujetar neumáticamente la cabeza del tornillo.
Para las herramientas rotativas de ensamble, las pruebas de desempeño según ISO 5393:2017 Rotary Tools for Threaded Fasteners definen los procedimientos de laboratorio para evaluar la repetibilidad del par y la precisión de los sistemas integrados de medición de par en herramientas de par continuo de 0.5 Nm a 2,000 Nm. Al combinar un husillo eléctrico de precisión con un manguito de vacío, la alineación concéntrica entre la punta del atornillador y la boquilla de succión determina la confiabilidad de la recogida:
- Un eyector de vacío Venturi o una bomba de paletas rotativas mantiene un vacío de -60 a -85 kPa (-18 a -25 inHg) en la cámara de la boquilla. Un presostato de vacío digital verifica que el tornillo forme un sello hermético con la punta de la boquilla antes de iniciar el desplazamiento del eje Z.
- Durante la recogida en la cavidad de presentación, la punta giratoria del atornillador acopla la ranura Torx, Phillips o hexagonal bajo una precarga de resorte de 2 a 5 N mientras el vacío bloquea la cabeza contra la cara del manguito.
- Los mandriles estándar de soplado de mordaza dividida se expanden hacia afuera cuando pasa la punta y requieren de 2.5 a 3.5 mm de holgura radial alrededor de la cabeza del tornillo. Un manguito de vacío rígido de acero inoxidable requiere de 0.8 a 1.0 mm de holgura radial y es compatible con torretas empotradas de hasta 80 mm.
Control de par-ángulo con atornillador servo vs. atornilladores neumáticos de embrague
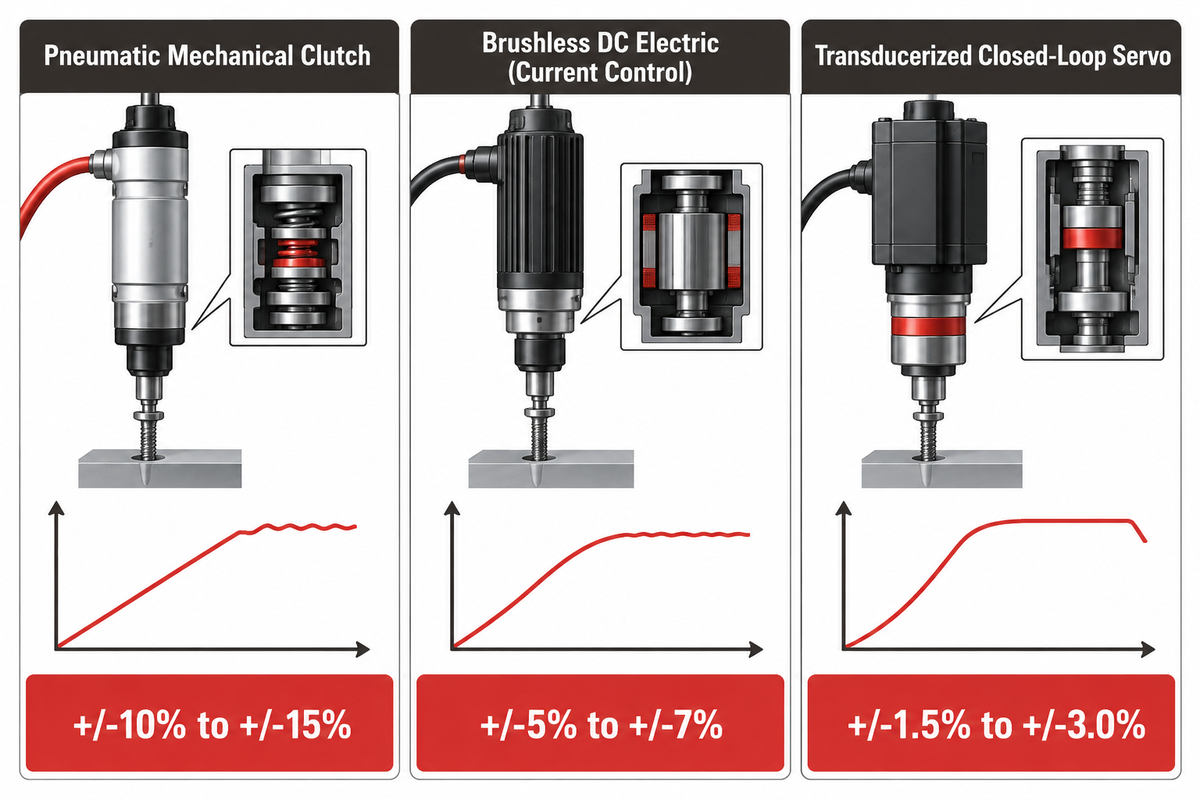
Los atornilladores eléctricos servo de lazo cerrado mantienen la repetibilidad del par dentro de ±1.5% a ±3.0% y supervisan el ángulo de rotación en grados. Los atornilladores neumáticos de embrague mecánico mantienen una banda de par más amplia de ±10% a ±15%. La combinación de par, ángulo y conteo de tornillos elimina los sujetadores mal asentados y la tornillería faltante en ensambles críticos.
Las directrices de atornillado industrial como VDI/VDE 2862 Blatt 1 y Blatt 2 clasifican las uniones atornilladas en las Categorías de Riesgo A, B y C según las consecuencias de una falla. Las uniones de Categoría A (alto riesgo) y las de Categoría B (críticas para la función) requieren el control y monitoreo continuos de todas las variables clave de entrada. La capacidad de las herramientas en laboratorio de 0.5 Nm a 2,000 Nm se evalúa conforme a ISO 5393:2017 Performance Test Methods, revisada y confirmada por última vez por ISO en 2023 en sustitución de la edición retirada ISO 5393:1994. Los microsujetadores por debajo de 0.5 Nm requieren procedimientos de prueba modificados documentados.
¿Por qué el monitoreo exclusivo de par no detecta los tornillos flotantes ni el trasroscado?
El monitoreo exclusivo de par falla porque un tornillo trasroscado o un orificio ciego con rebabas alcanza prematuramente el par objetivo de corte mientras la cabeza queda de 1.5 a 3.0 mm por encima de la superficie de la pieza. El monitoreo del ángulo de rotación de atornillado detecta de inmediato este defecto.
Al crear sistemas de atornillado de componentes automotrices, los ingenieros reemplazaron las herramientas de embrague mecánico por husillos programables de CC sin escobillas o servo con transductor. El sistema de control ejecuta una especificación de atornillado multietapa e integra una función de conteo por lote. Las mordazas del dispositivo de sujeción permanecen bloqueadas hasta verificar el conteo exacto de tornillos por ensamble.
| Especificación del husillo | Embrague mecánico neumático | Eléctrico CC sin escobillas (control de corriente) | Servo de lazo cerrado con transductor |
|---|---|---|---|
| Repetibilidad de par (±3σ) | ±10% a ±15% | ±5% a ±7% | ±1.5% a ±3.0% |
| Adecuación de categoría de unión VDI/VDE 2862 | Categoría C (uniones no críticas) | Categoría B / C (producción estándar) | Categoría A y B (críticas para seguridad y función) |
| Detección de tornillo flotante / trasroscado | Ninguna (solo disparo mecánico por resorte) | Ventana básica de ángulo + conteo de tornillos por lote | Traza completa de par-ángulo + monitoreo de gradiente |
| Conjuntos de parámetros programables | 1 (ajuste manual del collarín de resorte) | 8 a 16 conjuntos de parámetros digitales | 50 a 250+ recetas en red vía PLC |
| Trazabilidad de datos y registro SPC | Sin salida digital nativa | E/S discretas OK / NG + conteo de ciclos | Almacenamiento completo de curvas por código de barras de serie (MES/QMS) |
Prevención de atascos de tornillos y tornillos flotantes: Protocolo de validación en fábrica de 4 puertas
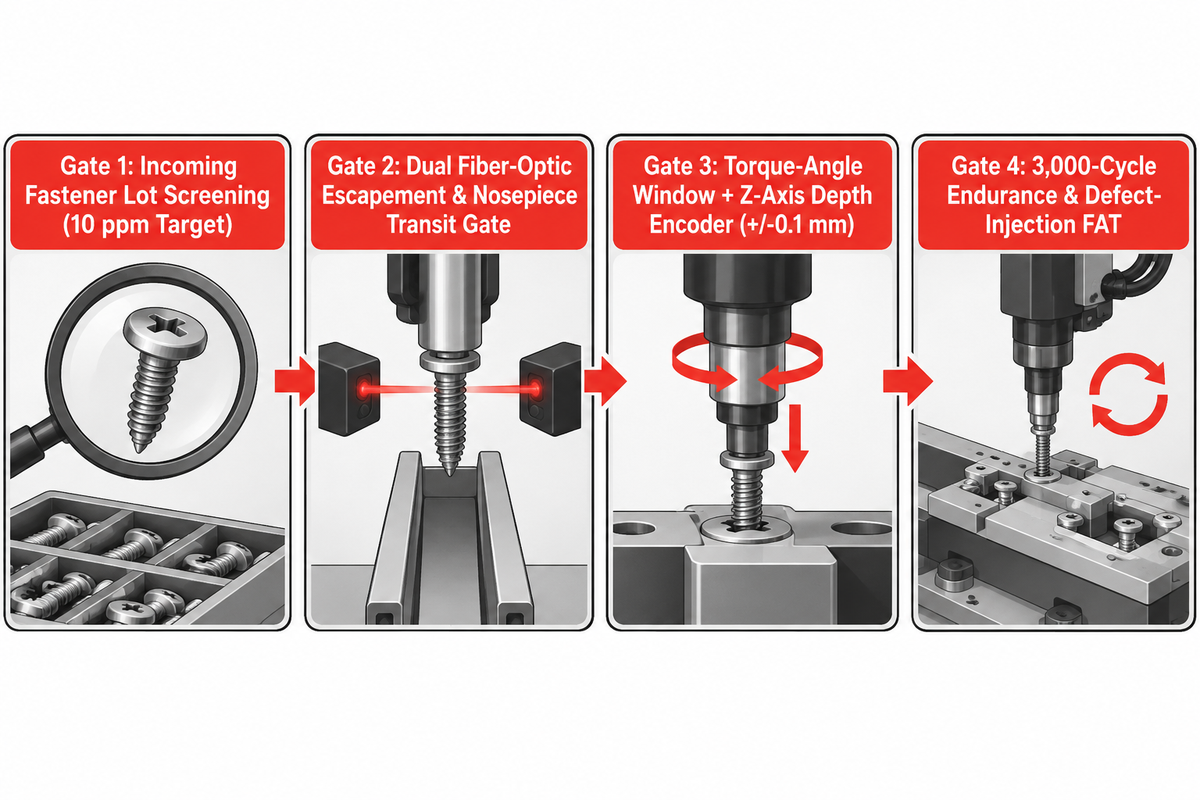
Prevenir los atascos del alimentador y los tornillos flotantes requiere una calidad de sujetadores entrantes de 10 ppm con sensores dobles de tránsito, codificadores de asentamiento en el eje Z y una prueba de aceptación en fábrica (FAT) de 3,000 ciclos. Llamamos a esto El protocolo de validación de sujetadores y uniones de 4 puertas. Lo codificamos como El protocolo de validación de sujetadores y uniones de 4 puertas, que detiene la tornillería defectuosa en la tolva e impide que los tornillos mal asentados pasen aguas abajo.
Un pasaje contraintuitivo en el manual de ingeniería de DEPRAG, Guideline Screw Feeding, señala que un lote comercial de sujetadores en el que se permite hasta un 3% de piezas defectuosas no siempre es suficiente para la alimentación automatizada. A 30 tornillos por minuto, una tasa de 1% de piezas defectuosas provoca un atasco cada 3.3 minutos. DEPRAG estipula que, para garantizar la eficiencia de la producción, se requiere una calidad de sujetadores entrantes de 10 ppm (1 pieza defectuosa por cada 100,000 tornillos) mediante clasificación óptica.
¿Qué protocolo de pruebas de aceptación en fábrica verifica la alimentación sin atascos antes del envío?
Una prueba de aceptación en fábrica (FAT) simula el uso de la máquina en las instalaciones del cliente. Una rigurosa prueba de aceptación en fábrica ejecuta 3,000 ciclos continuos de atornillado utilizando sujetadores de producción de al menos dos lotes de proveedores, exigiendo una tasa de atascos del alimentador inferior a 300 ppm. La prueba aplica una tasa de atascos del alimentador de 300 piezas por millón (ppm) o menos. La FAT exige un bloqueo automático del 100% ante muestras con defectos de trasroscado, torreta barrida y longitud incorrecta.
Los ingenieros deben distinguir la calidad del lote de sujetadores entrantes de las pruebas de validación de la máquina. La cifra de 10 ppm es el objetivo de limpieza de sujetadores clasificados ópticamente, mientras que la prueba FAT de 3,000 ciclos valida la estabilidad mecánica a corto plazo del alimentador antes del envío. Aunque la directriz VDI/VDE 2862 exige el monitoreo de par y ángulo de forma independiente de la solución, integradores personalizados como ZEUEE añaden un sensor lineal de carrera del eje Z de ±0.1 mm para detectar tornillos flotantes cuando varía la profundidad del orificio ciego. Los enclavamientos de seguridad de la celda durante la prueba FAT también deben cumplir con ISO 10218-2:2025 Robot Systems and Integration Safety.
Puerta 1: Cribado de lotes de sujetadores entrantes (objetivo de 10 ppm)
Los técnicos de calidad inspeccionan los lotes entrantes de sujetadores mediante calibres de anillo pasa/no pasa para detectar rebabas en la cabeza, vástagos doblados, ranuras faltantes y acumulación de recubrimiento.
Puerta 2: Puerta de tránsito de doble fibra óptica en escape y boquilla
Instale un sensor de anillo de fibra óptica de alta velocidad en el Sensor A en el puerto de descarga del escape. Coloque el Sensor B sobre el mandril del husillo. Si un tornillo sale del Sensor A pero no pasa por el Sensor B dentro de 400 ms, el PLC detiene el ciclo para bloquear una alimentación doble.
Puerta 3: Ventana de par-ángulo + codificador de profundidad del eje Z (±0.1 mm)
Combine la ventana de par-ángulo del husillo servo con un codificador lineal de carrera del eje Z (repetibilidad de ±0.1 mm). Cualquier sujetador que alcance el par objetivo establecido antes de llegar al plano de asentamiento programado del eje Z (±0.25 mm) se descarta como tornillo flotante.
Puerta 4: Prueba FAT de resistencia de 3,000 ciclos e inyección de defectos
Ejecute 3,000 ciclos continuos de integración de línea de ensamble automatizado llave en mano. Introduzca 10 defectos deliberados (3 tornillos cortos, 3 piezas sin rosca, 2 torretas barridas y 2 impactos dobles) y confirme 10/10 bloqueos automáticos NG.
Precios de alimentadores automáticos de tornillos rentables, recuperación de la inversión ROI y niveles de sistema
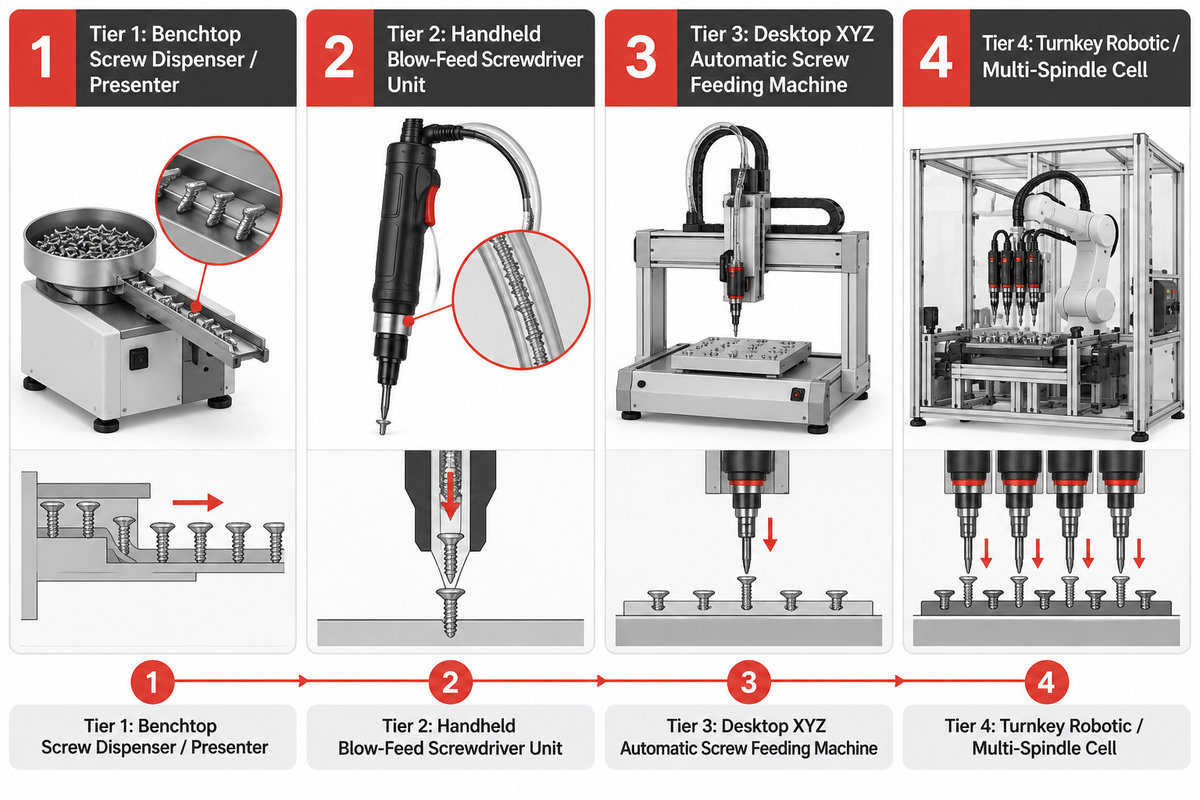
Un sistema rentable de alimentación automática de tornillos oscila entre $250 y $1,800 para un dispensador de tornillos de sobremesa, y entre $22,000 y $85,000+ para una celda robótica llave en mano. Reemplazar el atornillado manual reduce el tiempo de ciclo de 4.8 segundos a 1.6 segundos por sujetador. La mayoría de las plantas logran la recuperación de la inversión total de capital en 4.5 a 8.5 meses.
Según las referencias económicas de DEPRAG en Guideline Screw Feeding, especificar un alimentador gemelo de doble pista para dos husillos adyacentes ahorra aproximadamente un 25% en comparación con la compra de dos máquinas alimentadoras individuales. Actualizar a una máquina de alimentación automática de tornillos impulsa la productividad de la línea y respalda una producción eficiente en horarios de múltiples turnos. La verificación estandarizada de herramientas bajo ISO 17104 Rotary Tool Standards ayuda a los compradores a comparar la durabilidad del husillo antes de la aprobación del capital.
¿Cuánto cuesta un sistema de alimentación automática de tornillos en los niveles de sobremesa, portátil y robótico?
Un sistema de alimentación automática de tornillos cuesta entre $250 y $1,800 para un presentador de sobremesa y entre $1,800 y $6,500 para una unidad portátil de alimentación por soplado. Las máquinas alimentadoras automáticas de tornillos XYZ de sobremesa cuestan de $4,500 a $16,000, mientras que las celdas robóticas de atornillado llave en mano cuestan de $22,000 a $85,000+.
| Nivel del sistema | Rango de precio del equipo (USD) | Reducción típica de mano de obra | Tasa de producción (tornillos / hora) | Periodo típico de recuperación de la inversión ROI |
|---|---|---|---|---|
| Nivel 1: Dispensador / presentador de tornillos de sobremesa | $250 a $1,800 | Ahorra 1.0 a 1.5 s/tornillo (recogida manual) | 900 a 1,200 tornillos/h | 1.5 a 3.0 meses |
| Nivel 2: Unidad portátil de atornillador con alimentación por soplado | $1,800 a $6,500 | Ahorra 2.2 a 3.0 s/tornillo (accionamiento con una mano) | 1,500 a 2,200 tornillos/h | 3.0 a 5.5 meses |
| Nivel 3: Máquina de alimentación automática de tornillos XYZ de sobremesa | $4,500 a $16,000 | 1 operador atiende de 2 a 3 unidades de sobremesa | 1,800 a 2,600 tornillos/h | 4.5 a 7.5 meses |
| Nivel 4: Celda robótica / multihusillo llave en mano | $22,000 a $85,000+ | Atornillado en línea 100% desatendido | 2,400 a 4,500+ tornillos/h | 6.0 a 11.0 meses |
Ejemplo práctico de recuperación de la inversión ROI (línea base de producción a dos turnos): Considere un ensamble de carcasa electrónica que requiere 6 tornillos por unidad en 2,500 unidades por día (15,000 tornillos/día). La recogida y el atornillado manuales toman 4.8 segundos por tornillo (28.8 segundos por carcasa), lo que requiere 20.0 horas de operador al día. Una máquina alimentadora automática de tornillos reduce el tiempo de atornillado a 1.6 segundos por tornillo (9.6 segundos por carcasa). Esta actualización reduce la mano de obra directa a 6.7 horas por día y disminuye el desperdicio por torretas trasroscadas en un 1.8%. Con una tarifa laboral cargada de $18/hora durante 250 días laborables, el ahorro anual suma $64,500. Eso amortiza una celda automatizada de $32,000 en 5.9 meses.
Integración de sistemas robóticos de alimentación de tornillos y evaluación de fabricantes de automatización a medida
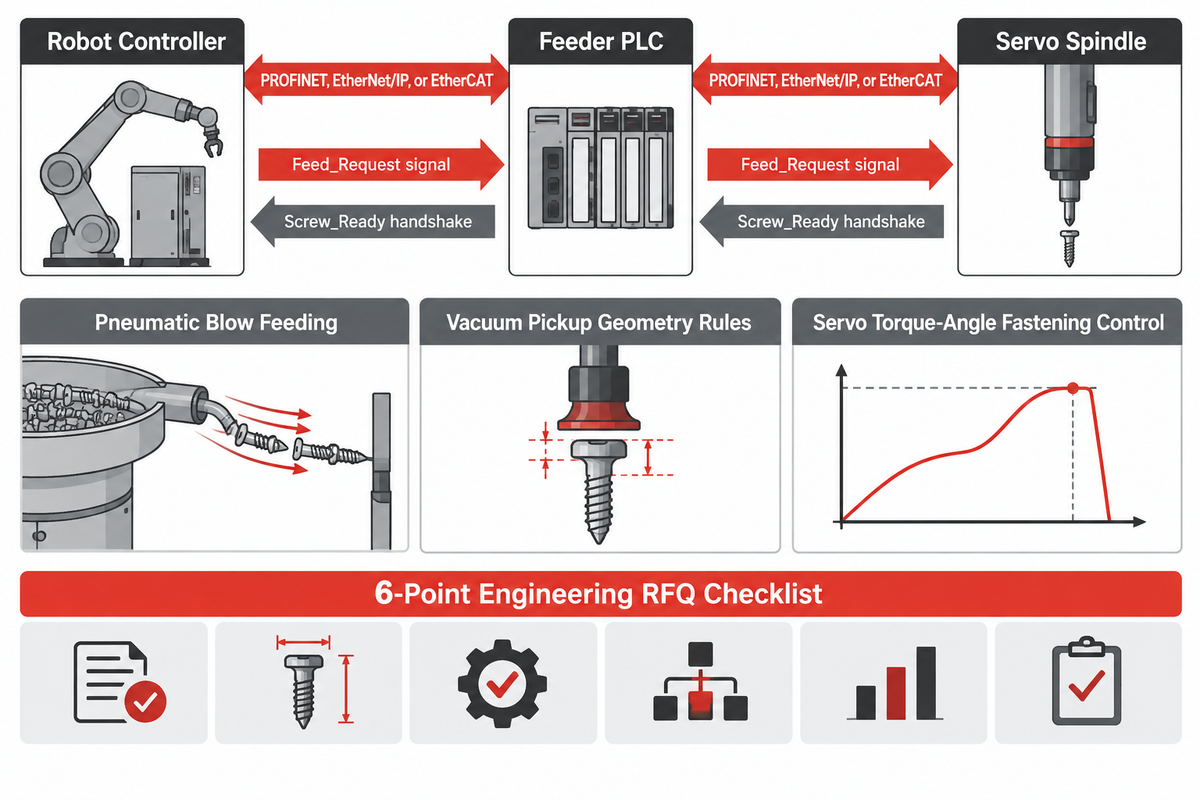
La integración de un sistema robótico de alimentación de tornillos requiere sincronizar E/S discretas de 24V o señales de confirmación por bus de campo (PROFINET, EtherNet/IP o EtherCAT) entre el PLC del alimentador, el controlador del robot y el husillo servo. Los posibles proveedores incluyen distribuidores de alimentadores de catálogo y fabricantes de automatización personalizada que suministran una celda completa con dispositivos de sujeción y transportador.
En una estación de atornillado robótico, el controlador del robot envía una señal Feed_Request tan pronto como el tornillo anterior alcanza el par final. El PLC del alimentador acciona el cilindro de escape, verifica el tránsito por el sensor de anillo y devuelve una confirmación Screw_Ready. Todo el resguardo del robot, las cortinas ópticas y el monitoreo de velocidad colaborativa deben cumplir con ISO 10218-2:2025 Industrial Robot Cell Integration.
¿Cómo se comparan las marcas de alimentadores de tornillos de catálogo con los integradores de máquinas de ensamble a medida?
Las marcas de alimentadores de tornillos (como WEBER, DEPRAG, Desoutter, Visumatic y Nitto Seiko) ofrecen tazones alimentadores y husillos independientes. Por otro lado, los integradores de máquinas de ensamble proporcionan una solución completa llave en mano (visión artificial integrada, dispositivos de sujeción, mesas indexadoras rotativas, trazabilidad y MES) para la estación de ensamble.
Cuando el objetivo es reducir los costos generales de manufactura, las plantas con equipos internos de robótica adquieren tazones alimentadores independientes (es decir, de un proveedor de máquinas). Sin embargo, si el enfoque es el suministro de fuente única para múltiples productos, las plantas solicitan una solución de automatización completa llave en mano.
- Los proveedores de alimentadores de catálogo independientes como WEBER Screwdriving Systems, DEPRAG Schulz, Desoutter Industrial Tools, Visumatic, Nitto Seiko, Carlson Engineering y otros suministran tazones vibratorios, husillos servo y alimentadores escalonados estandarizados. Estos alimentadores son aplicables a sus proyectos si su planta cuenta con un equipo interno de robótica para construir el bastidor de la máquina y el cerramiento de seguridad, así como para sujetar la pieza que se va a atornillar.
- Los fabricantes de ensamble llave en mano a medida como ZEUEE (Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.) diseñan estaciones completas de alimentación automática para integrar el ensamble de módulos de procesamiento electrónico y componentes automotrices relacionados, así como el ensamble de carcasas de electrodomésticos. Al integrar husillos de alimentación por soplado y recogida por vacío con celdas de integración de robots industriales y alineación por visión artificial CCD, un fabricante llave en mano ofrece una máquina aceptada en fábrica desde microsujetadores M1.0 hasta pernos estructurales M6.
Lista de verificación técnica para cotización (RFQ) de 6 puntos antes de solicitar un alimentador
- Para determinar la relación L/Dhead, proporcione un plano 2D del sujetador que muestre el diámetro de la rosca, la longitud total del tornillo, el diámetro de la cabeza, el tipo de ranura de accionamiento (Torx, Phillips, etc.) y el recubrimiento superficial.
- Especifique el material del tornillo como acero al carbono, acero inoxidable (A2/A4), aluminio o latón, e identifique cualquier arandela cautiva y/o parche fijador de roscas.
- Comparta archivos CAD 3D STEP de la pieza de trabajo destacando la cavidad escariada más profunda y la holgura de pared lateral más estrecha alrededor de cada ubicación de tornillo.
- Defina el tiempo takt para cada tornillo (por ejemplo, 1.5 segundos), el total de tornillos por carcasa y el volumen de producción diario.
- Especifique el par objetivo en Nm, la tolerancia permitida (±2% servo vs. ±10% embrague) y las reglas de almacenamiento de curvas en MES.
- Prepare entre 1,000 y 3,000 tornillos de producción de los dos lotes para el ajuste de la pista y las pruebas de aceptación en fábrica de 3,000 ciclos.
¿Listo para automatizar su estación de atornillado? Contacte a nuestro equipo de ingeniería para solicitar una evaluación de ingeniería de un sistema de alimentación automática de tornillos a fin de analizar su CAD 3D de carcasa y las especificaciones de sus sujetadores.
Preguntas frecuentes (FAQ)
¿Por qué se atasca una unidad neumática de alimentación por soplado al alimentar sujetadores autorroscantes aceitados o encerados?
Los sujetadores autorroscantes aceitados o encerados hacen que las unidades de alimentación por soplado se atasquen porque la película genera adherencia estática a lo largo de las pistas de los tazones vibratorios. Esa película también atrapa el polvo en suspensión del taller dentro de los tubos de entrega de poliuretano. En pocos turnos, el aceite y el polvo se combinan para crear un residuo viscoso que reduce la velocidad de los tornillos y aumenta las colisiones. Para reducir los atascos, utilice un lote de sujetadores pulidos en seco, emplee una manguera antiestática revestida de PTFE o limpie los rieles del alimentador semanalmente.
¿Puede un solo dispensador de tornillos de pista ajustable manejar múltiples diámetros de rosca en una línea de alta mezcla?
Sí, un dispensador de tornillos de sobremesa con pista ajustable puede alimentar múltiples diámetros de rosca de M1.0 a M5.0 tras un ajuste del ancho del riel de 3 a 5 minutos. Los operadores suelen aflojar los tornillos de bloqueo del riel, ajustar la abertura de la ranura de la pista al nuevo diámetro del vástago y utilizar una recogida manual o por vacío. Una máquina neumática de alimentación por soplado no puede alimentar múltiples diámetros de cabeza de tornillo a través de una sola manguera. Cambiar el tamaño del tornillo en una unidad de alimentación por soplado requiere sustituir la lanzadera de escape, el tubo de alimentación y las mordazas de la boquilla.
¿Cuántas muestras de sujetadores de producción debe enviar a un proveedor de máquinas para las pruebas de validación en fábrica?
Se deben extraer entre 1,000 y 3,000 muestras de sujetadores de producción de al menos dos lotes de fabricación distintos y enviarlas a su proveedor de máquinas antes de las pruebas de aceptación en fábrica (FAT). Se utilizan tornillos de producción para las pruebas a fin de abarcar las tolerancias reales del espesor de la cabeza. Se ejecuta una prueba de 3,000 ciclos sin atascos antes del envío.
¿Qué especificación de aire comprimido se requiere para un colector de alimentación por soplado?
Un colector de alimentación por soplado requiere aire comprimido seco y libre de aceite conforme a ISO 8573-1 Clase 1.4.1, regulado entre 0.45 y 0.60 MPa (65 a 87 psi) con un filtro de partículas de 5 micras y un secador frigorífico. Nunca instale un lubricador de aceite en línea aguas arriba del alimentador.
¿Cuándo debe utilizar una línea de ensamble un cabezal multihusillo en lugar de un brazo robótico de un solo husillo?
Una línea de ensamble requerirá un cabezal fijo de atornillado multihusillo cuando un producto incluya de 4 a 12 sujetadores idénticos espaciados de 18 a 28 mm sobre una superficie plana. Debido a que todos los husillos descienden simultáneamente, un cabezal de 6 husillos atornilla seis tornillos en 2.0 segundos en total. Un robot SCARA de un solo husillo necesita de 8.0 a 10.5 segundos para indexarse secuencialmente en los mismos seis orificios. Un brazo robótico de un solo husillo es la mejor opción cuando el paso entre orificios es inferior a 18 mm, cuando los tornillos están a distintas alturas en Z, cuando hay frecuentes cambios de formato y cuando existen geometrías de carcasa variadas.
Referencias y fuentes
- Ingeniería Mecánica de UC Berkeley (ME102B, otoño de 2001), StudMaster Dual-Rail Fastening Mechatronics Design Project Specifications, University of California, Berkeley.
- Organización Internacional de Normalización, ISO 5393:2017, Rotary tools for threaded fasteners, Performance test method, Edición 3 (confirmada en 2023).
- Organización Internacional de Normalización, ISO 10218-1:2025, Robotics, Safety requirements, Part 1: Industrial robots, Revisión de 2025.
- Organización Internacional de Normalización, ISO 10218-2:2025, Robotics, Safety requirements, Part 2: Robot systems, robot applications and cell integration, Revisión de 2025.
- Organización Internacional de Normalización, ISO 17104, Rotary tools for threaded fasteners, Technical and safety specifications.
- Oficina de Patentes y Marcas de los Estados Unidos / Google Patents, US6986440B2, Escapement System (Fastener Orientation and Delivery).
- Oficina de Patentes y Marcas de los Estados Unidos / Google Patents, US20140238818A1, Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections.
- Administración Nacional de Propiedad Intelectual de China / Google Patents, CN224226109U, Fast Screw Feeding Device for Automatic Screw Locking Machine.
POR QUÉ ESCRIBIMOS
Acerca de los conocimientos de ingeniería de ZEUEE
ZEUEE comparte guías técnicas basadas en la experiencia real de proyectos de automatización. Desde 2005, diseñamos y fabricamos equipos de automatización no estándar para el ensamble de conectores, la producción de arneses de cables, las líneas robotizadas, la inspección con visión artificial y las mejoras para fábricas inteligentes.
Fundada en 2005
Base de producción de 20,000 m²
120+ especialistas
150+ patentes de I+D
Certificación ISO9001:2015
Perfil de contacto
Empresa
ZEUEE
Correo electrónico
trade@zeuee.com
Teléfono
+86 755 2942 9358
Contacto con ZEUEE
Entradas relacionadas

Trending now