Kontaktieren Sie Zeyu lntelligent Industrial Company

Automatisches Schraubenzuführsystem: Leitfaden für Blasluftzuführung, Vakuumaufnahme und Störungsvalidierung

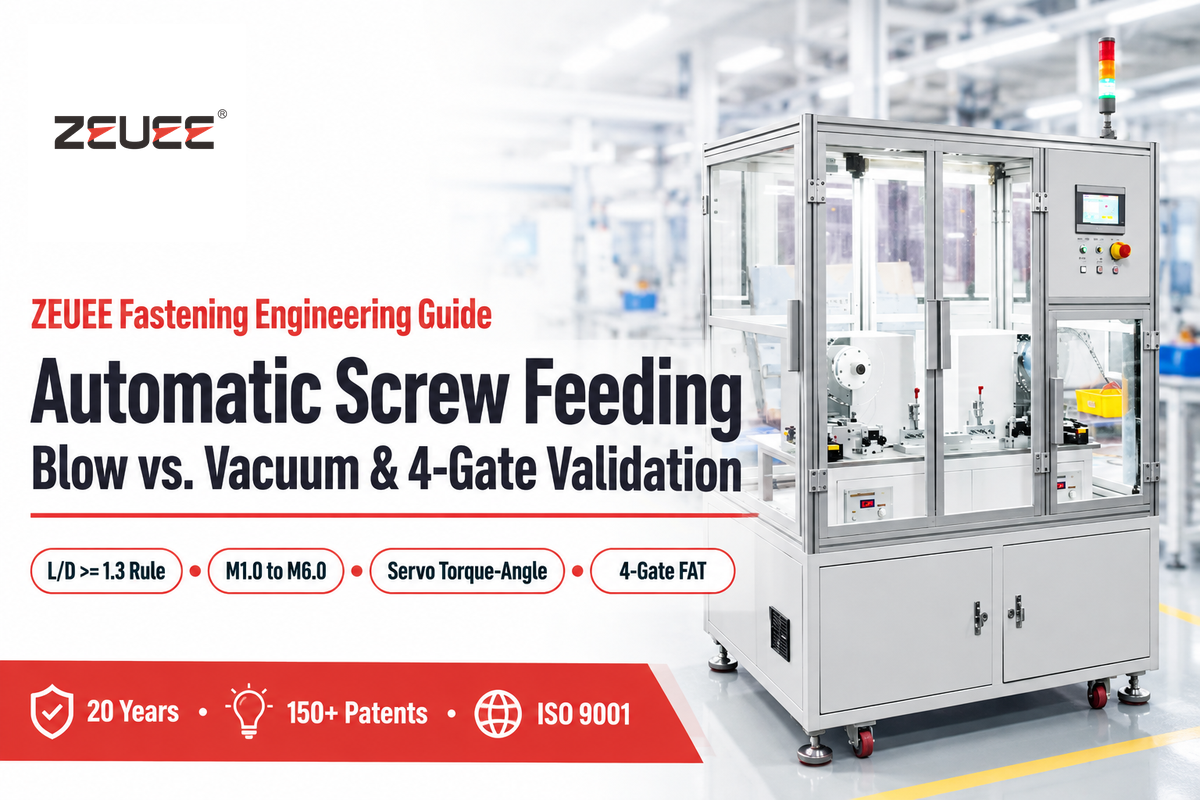
Eine automatische Schraubenzuführeinheit besteht aus einer industriellen Montageeinheit, die lose Verbindungselemente aus einem Behälter entnimmt, auf einer Schiene orientiert und einer Schraubspindel zuführt. Eine Zuführung dauert 1.2 bis 2.2 Sekunden. Die pneumatische Blasluftzuführung erfordert ein Verhältnis von Schraubenlänge zu Kopfdurchmesser von mindestens 1.3.
Die manuelle Handhabung von Verbindungselementen verschwendet 3.0 bis 4.5 Sekunden pro Zyklus, da die Bediener die Teile von Hand greifen. Unbeabsichtigte Schraubenstaus infolge einer ungeeigneten Zuführarchitektur führen zu Verklemmungen im Zuführschlauch, überdrehten Kunststoffdomen und verkratzten eloxierten Gehäusen. Dieses Dokument erläutert die mechanische Vereinzelung, die Geometriegrenze zwischen Blasluft und Vakuum, die Drehmoment-Drehwinkel-Servosteuerung sowie eine vierstufige Validierungsmethodik.
| Konfigurationsstufe | Schraubenbereich | Zuführverfahren | Taktzeit pro Schraube | Typische Wiederholgenauigkeit | Primäre industrielle Anwendung |
|---|---|---|---|---|---|
| Stufe 1A: Linearer Tisch-Bürstenspender | M1.0 bis M5.0 | Manuelle Magnet- oder Vakuum-Bitaufnahme von der Schiene | 2.5 bis 3,8 s | Drehmomenteinstellung am Handwerkzeug | Variantenreiche Elektronik und manuelle Montagearbeitsplätze |
| Stufe 1B: Tisch-Drehteller-Bereitsteller | M1.0 bis M3.0 Mikroschrauben | Drehteller-Bereitstellung für Vakuumdüse | 2.0 bis 2,8 s | ±3 % elektrischer Handschrauber | Optische Module, Wearables und Kameragehäuse |
| Stufe 2A: Handgeführte pneumatische Blasluft-Zuführeinheit | M2.0 bis M6.0 (L/D ≥ 1.3) | Pneumatischer Zuführschlauch zum geteilten Spannbacken-Mundstück | 1.3 bis 2,0 s | ±5 % bis ±10 % (Abschaltkupplung) | Gerätechassis, Innenverkleidungen in der Automobilindustrie und Unterbaugruppen |
| Stufe 2B: Handgeführte Blasluftzuführung mit Drehmomentstütze | M2.5 bis M6.0 | Blasluftzuführung mit Kohlefaser-Reaktionsarm | 1.4 bis 2,1 s | ±3 % stromgeregelter DC-Antrieb | Industriegehäuse und Schaltanlagen mit mittlerem Drehmoment |
| Stufe 3A: Einspindel-XYZ-Tischmaschine | M1.2 bis M5.0 | Blasluftzuführung oder teleskopierbare Vakuum-Saughülse | 1.2 bis 1,8 s | ±0,02 mm Achse / ±2 % Drehmoment | Leiterplatten, intelligente Zähler und 3C-Gehäuse |
| Stufe 3B: Doppel-Y-Wechseltisch-XYZ-Tischmaschine | M1.4 bis M5.0 | Wechselseitige Doppeltischbeladung mit Blasluft oder Vakuum | 1.0 bis 1,5 s | ±0,02 mm Achse / ±2 % Drehmoment | Kontinuierliche Unterhaltungselektronik-Fertigung mit zwei Vorrichtungen |
| Stufe 4A: Cobot-Vakuum-Schraubzelle | M1.6 bis M5.0 (L/D < 1.3) | Kollaborierender 6-Achs-Roboter mit Vakuumhülse | 1.8 bis 2,6 s | ±1,5 % Messwertaufnehmer-Servo | Tiefbohrungs-Medizingeräte und eloxierte Gehäuse |
| Stufe 4B: Hochgeschwindigkeits-SCARA-Blasluft-Schraubzelle | M2.0 bis M6.0 / 20mm Bolzen | 4-Achs-SCARA-Roboter mit überlappender Blasluftzuführung | 1.1 bis 1,6 s | ±1,5 % Messwertaufnehmer-Servo | Inline-Module der Automobilindustrie und EV-Batteriepakete |
| Stufe 4C: Synchrone Mehrspindel-Station | M2.5 bis M8.0 | 2 bis 8 parallele Blasluftspindeln mit gemeinsamem Hub | 2.0 bis 2,8 s pro 6 Schrauben | ±1,5 % Mehrkanal-Servo | Kompressordeckel, Motorlagerschilde und Ventilgehäuse |
Funktionsweise eines automatischen Schraubenzuführsystems: Von der Behältervereinzelung bis zur Bitübergabe
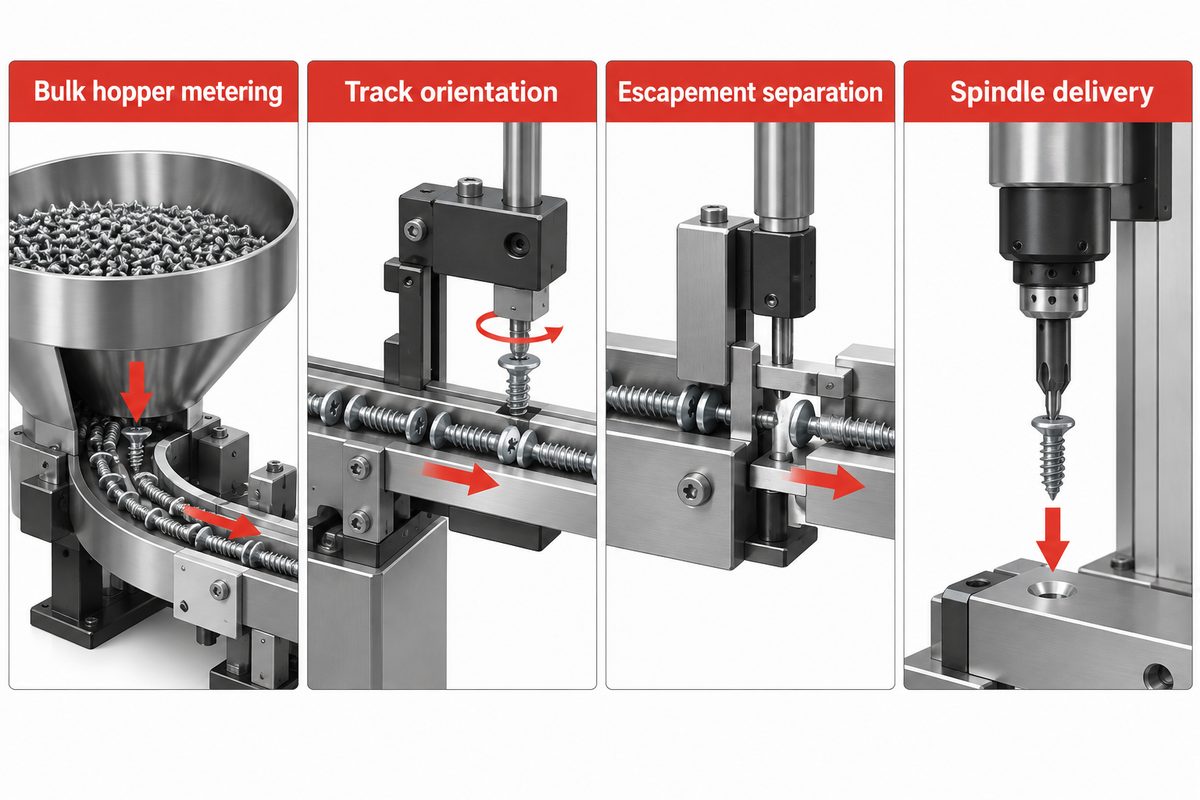
Ein automatisches Schraubenzuführsystem erreicht eine Netto-Zykluszeit von 1.25 bis 1.80 Sekunden pro Verbindungselement, da sich das Nachladen der pneumatischen Vereinzelung und die Verfahrzeit des Roboters zeitlich überlappen. Die mechanische Prozesskette umfasst vier Stufen: Behälterdosierung, Schraubenorientierung auf der Schiene, Vereinzelung im Vereinzeler und Übergabe an das Bit.
Frühe akademische Mechatronik-Konstruktionsspezifikationen, wie das Projekt UC Berkeley ME102B StudMaster Fastening Project aus dem Herbst 2001, veranschaulichen die automatisierte Doppelspur-Bohr- und Schraubpositionierung, Ständererkennung und programmierbare Schraubenabstände. In industriellen Produktionszuführungen muss jede Stufe den Schwerpunkt des Verbindungselements physisch führen. Verliert ein Verbindungselement während des Schienentransports seine Lage, blockiert der Vereinzeler, bevor die Spindel ihren Zyklus ausführen kann.
Wie orientiert, vereinzelt und fördert die vierstufige Prozesskette Schrauben zur Schrauberklinge?
Die vier Prozessstufen nutzen Schwerkraft und Vibration, um den Schraubenschaft in einem präzisen Schienenschlitz nach unten auszurichten. Ein pneumatischer Zylinderschieber trennt anschließend ein einzelnes Verbindungselement ab und befördert es mittels Druckluft oder Vakuum zur Schrauberklinge. Lichtleitfaser-Ringsensoren überwachen die mechanische Übergabe innerhalb eines Zeitfensters von 250 bis 400 ms.
- In Stufe eins (Schüttgut-Behälterdosierung) füllen Bediener 500 bis 5.000 lose Verbindungselemente in einen Edelstahltrichter oder einen Vibrationswendelförderer. Ein kapazitiver oder induktiver Füllstandssensor regelt die Schüttgutmenge, um ein Blockieren der Hauptschiene zu verhindern.
- In Stufe zwei (Schienenorientierung) gelangen die Verbindungselemente auf parallele Führungsschienen, welche die Unterseite des Schraubenkopfes stützen. Der Gewindeschaft richtet sich vertikal im Schlitz aus, während eine rotierende Bürste überschüssige Teile abstreift.
- In Stufe 3 (Vereinzelung) trennt ein pneumatischer Zylinderschieber oder eine Drehscheibe am Schienenende ein einzelnes Verbindungselement von der nachrückenden Reihe ab. Dieser Vereinzeler isoliert die vorderste Schraube an der Übergabeöffnung und sperrt gleichzeitig den Nachschub.
- In Stufe vier (Spindelübergabe) befördert ein Druckluftimpuls oder ein Pick-and-Place-Roboter die Schraube in die Spannbacken des Mundstücks.
Bei der Integration von kundenspezifischen Maschinen für die automatisierte Montage ist die zeitliche Überlappung von Stufe 4 mit der Achsbewegung der wichtigste Hebel zur Verkürzung der Taktzeit. Die Tabelle zeigt Richtwerte für das Millisekunden-Zeitbudget im Vergleich zwischen überlappender Blasluftzuführung und sequenzieller Vakuumaufnahme.
| Prozessphase | Überlappendes Blasluft-Zuführsystem (ms) | Sequenzielle Vakuum-Pick-and-Place-Aufnahme (ms) | Zeitoptimierungsmechanismus |
|---|---|---|---|
| Vereinzelung und Freigabe | 120 bis 180 ms (überlappend) | 150 bis 200 ms (im Bereitstellnest) | Ausgelöst während des Endanzugs der vorherigen Schraube |
| Schlauchtransport / Abholfahrt | 150 bis 250 ms (überlappend) | 400 bis 650 ms (X-Y-Z-Fahrt zum Nest) | Blaslufttransport erfolgt während der Roboterfahrt zur nächsten Bohrung |
| Ringsensor-Durchlaufprüfung | 50 bis 100 ms (überlappend) | 50 bis 100 ms (Vakuumschalter-Prüfung) | Lichtleitfaser-Ringsensor bestätigt Schraubenankunft am Mundstück |
| Z-Achsen-Zustellung und Gewindefindung | 250 bis 350 ms | 300 bis 400 ms | Sanftanlauf 30° rückwärts zur Ausrichtung des ersten Gewindegangs |
| Schnelleinschrauben und Endanzug | 500 bis 800 ms | 600 bis 900 ms | Zweistufiges Servo-Drehzahlprofil bis zum Zieldrehmoment |
| Z-Achsen-Rückhub und Verweilzeit | 130 bis 180 ms | 500 bis 720 ms (Rückfahrt zum Zuführnest) | Blasluft-Mundstück verbleibt auf der Werkstückebene |
| SPS-OK-Quittierung und Kurvenprotokollierung | 50 bis 70 ms | 100 bis 130 ms | Feldbus-Drehmoment-Winkel-Statusmeldung an die Zellensteuerung |
| Gesamte Netto-Zykluszeit pro Schraube | 1.250 bis 1.800 ms (1.25 bis 1,80 s) | 2.100 bis 3.100 ms (2.10 bis 3,10 s) | Blasluftzuführung spart 0.85 bis 1,30 s pro Schraube |
Vibrationswendelförderer vs. Stufenförderer und Schraubenspender-Mechanismen
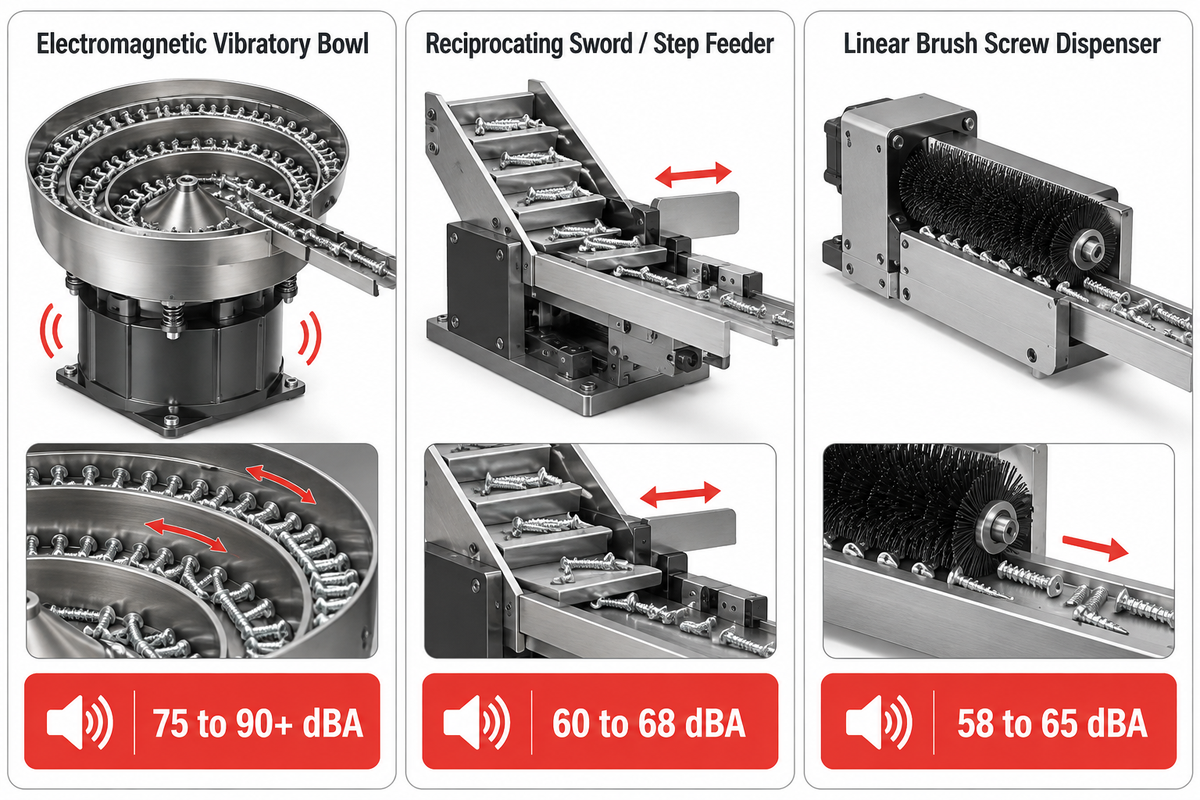
Für geringere Geräuschentwicklung und Beschichtungsschutz empfiehlt sich ein polyurethanbeschichteter Hub-Stufenförderer: Rechnen Sie mit einem Schalldruckpegel von 60 bis 68 dBA bei minimalem Abrieb durch Teileumwälzung. Alternativ kommt ein unbeschichteter Vibrationswendelförderer infrage. Hier liegt der Schalldruckpegel bei 75 bis 90+ dBA, insbesondere bei metallischen Verbindungselementen. Unbeschichtete Vibrationswendelförderer arbeiten im Metallschraubenbetrieb mit 75 bis 90+ dBA; ein lineares Schraubenbereitstellgerät stellt eine weitere Option dar.
Konventionelle elektromagnetische Vibrationswendelförderer nutzen eine Magnetspule, um loses Schüttgut mit 60 bis 120 Hz auf einer ansteigenden Wendelbahn zu fördern. Orientierungsmechanismen wie in US Patent US6986440B2 (Escapement System) verwenden eine rotierende Trommel, eine Positioniereinheit, einen Taster und einen Näherungssensor, um die Lage des Verbindungselements zu erfassen und es am Ende der Drehung freizugeben. Entlang der Förderschiene selbst weisen abgeschrägte Abstreifer alle Schrauben zurück, die nicht senkrecht hängend in die Spur einlaufen. Vibrationswendelförderer bewältigen hohe Zuführleistungen von bis zu 60 Teilen pro Minute. Längere Umwälzung kann jedoch Zinklamellen- oder Brünierbeschichtungen abtragen.
Wann sollten Sie für beschichtete Verbindungselemente einen Stufenförderer anstelle eines Vibrationswendelförderers spezifizieren?
An lärmarmen Arbeitsstationen oder in Reinräumen mit einem Geräuschpegel unter 68 dBA sollten Sie zum Anheben der Verbindungselemente einen Stufenförderer anstelle eines Vibrationswendelförderers spezifizieren. Stufenförderer arbeiten mit gegenläufigen Hubplatten, während Vibrationswendelförderer auf permanente Umwälzung setzen. Die sanfte Hubbewegung der Platten reduziert den Beschichtungsabrieb um mehr als 80 Prozent.
Für Handarbeitsplätze und kompakte Cobot-Fertigungszellen streift ein kompakter Schraubenspender mit Förderband Kleinstschrauben auf eine zentrale Linearschiene. Diese Tischgeräte nutzen eine motorisierte Nylonbürstentrommel, um überschüssige Schrauben ohne hochamplitudige Vibrationen abzuräumen. Eine rotierende Bürstentrommel fasst mit 150 bis 400 ml ein geringeres Schüttvolumen als ein industrieller Stufenförderer.
| Technischer Parameter | Elektromagnetischer Vibrationswendelförderer | Hubschwert- / Stufenförderer | Linearer Bürsten-Schraubenspender |
|---|---|---|---|
| Betriebsgeräuschpegel | 75 bis 90+ dBA (unbeschichtet); 68 bis 74 dBA (gekapselt) | 60 bis 68 dBA | 58 bis 65 dBA |
| Beschichtungsabrieb und Partikelfreisetzung | Mittel bis hoch (kontinuierliche Umwälzung) | Sehr gering (schonender Plattenhub nach oben) | Gering (Nylonbürsten-Abstreifung auf Linearschiene) |
| Maximale Ausbringungsrate | 40 bis 65 Schrauben/min | 30 bis 45 Schrauben/min | 20 bis 35 Schrauben/min |
| Anwendbarer Schraubenbereich | M1.6 bis M8.0 (bis 35 mm Länge) | M2.5 bis M8.0 (bis 45 mm Länge) | M1.0 bis M5.0 (Mikro- und Standardschrauben) |
| Eignung für geölte / gewachste Schrauben | Gering (Anhaften bremst den Wendelaufstieg) | Gut (zwangsgeführter mechanischer Plattenhub) | Mittel (Bürstenborsten erfordern regelmäßige Reinigung) |
Blasluftzuführung vs. Vakuumaufnahme: Die Grenze von L/D-Verhältnis und Vertiefungsgeometrie
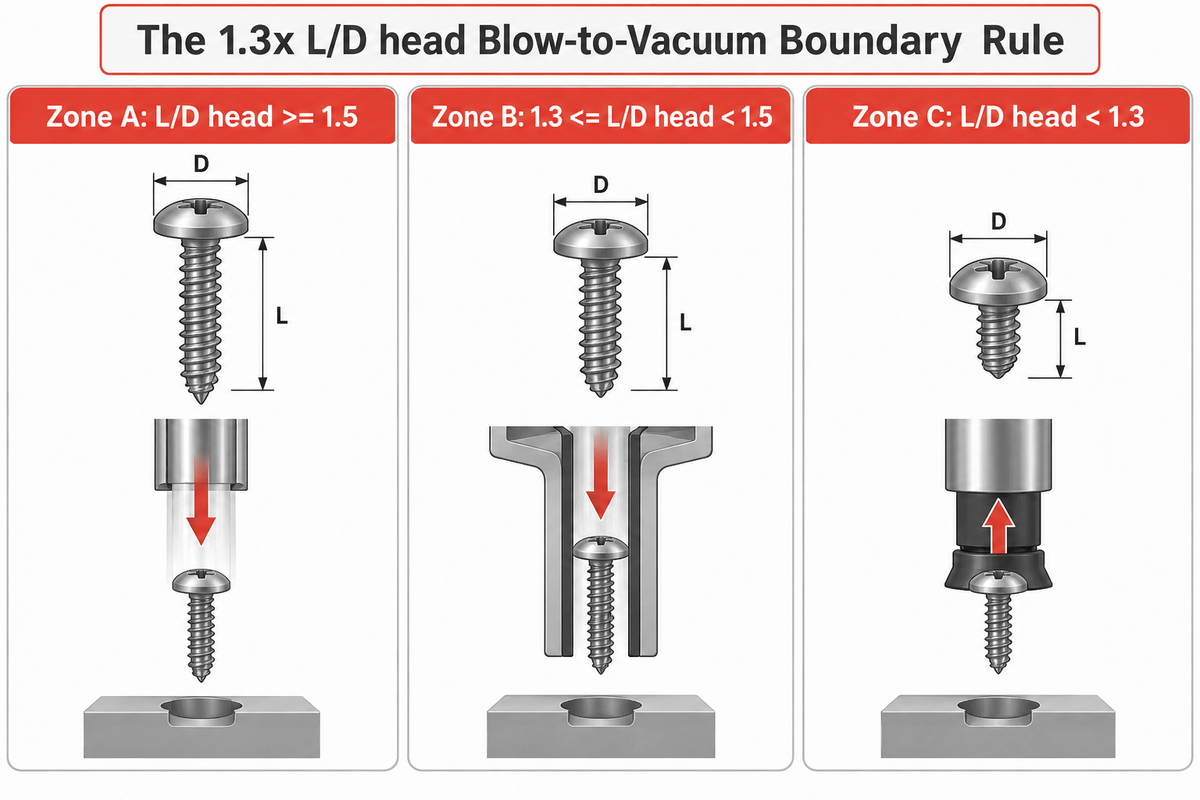
Die Einsatzgrenze zwischen pneumatischer Blasluftzuführung und Vakuumaufnahme wird durch das L/D-Verhältnis des Schraubenkopfes und den seitlichen Freiraum bestimmt. Für die Blasluftzuführung muss das L/D-Verhältnis des Schraubenkopfes mindestens 1.3 betragen, zudem sind mindestens 2,5 mm radialer Spannbacken-Freiraum erforderlich. Schrauben mit einem L/D-Verhältnis unter 1.3 erfordern eine Vakuumaufnahme.
Konstrukteure ziehen bei der Berechnung dieses Verhältnisses mitunter versehentlich den Gewinde-Nenndurchmesser anstelle des Kopfdurchmessers heran. Eine M3-Flachkopfschraube mit 4,0 mm Länge weist zwar ein Verhältnis von Länge zu Gewinde von 1.33 auf. Ihr Flachkopfdurchmesser beträgt jedoch 5,6 mm, was ein tatsächliches Kopf-L/D-Verhältnis von 4.0 ÷ 5.6 = 0.71 ergibt. Wird dieses kurze Verbindungselement durch einen Zuführschlauch geschossen, kippt es durch den Luftwiderstand um 90 Grad und verklemmt im Schlauchbogen.
Wie bestimmen das Verhältnis von Schraubenlänge zu Kopfdurchmesser und der Seitenwandfreiraum die Wahl zwischen Blasluft und Vakuum?
Ein Verbindungselement mit L/D am Kopf ≥ 1.5 gleitet stabil durch einen runden Zuführschlauch, während Verhältnisse zwischen 1.3 und 1.5 Profilschläuche erfordern und Werte unter 1.3 zwingend eine Vakuumaufnahme voraussetzen. Dasselbe gilt für vertiefte Schraubdome ab ≥ 15 mm Tiefe mit ≤ 2,5 mm seitlichem Wandfreiraum.
Zahlreiche moderne Hochgeschwindigkeits-Zuführkonstruktionen, darunter Utility Patent CN224226109U for Fast Screw Feeding Devices, nutzen Sortierblöcke und/oder Profilkanäle, um Verbindungselemente während des pneumatischen Transports zu stabilisieren. Wir definieren Die 1.3x-L/Dhead-Grenzregel zwischen Blasluft und Vakuum über drei Betriebszonen:
- Zone A (L/Dhead ≥ 1.5 – Pneumatische Standard-Blasluftzuführung) Die Schaftlänge beträgt mindestens das 1.5-Fache des Kopfdurchmessers. Die Blasluftzuführung fördert mit geteilten Spannbacken-Mundstücken zuverlässig 35 bis 60 Schrauben pro Minute.
- Zone B (1.3 ≤ L/Dhead < 1.5 – Grenzbereich für Profilschläuche): Der Schaft ist nur geringfügig länger als die Kopfbreite. Runde Standardschläuche lassen in engen Bögen gelegentliches Schrägstellen um 45 Grad zu. Eine prozesssichere Zuführung in Zone B erfordert verdrehsichere T-Profilschläuche, spielfreie Vereinzeler und Biegeradien über 200 mm.
- Zone C (L/Dhead < 1.3 – Zwingende Vakuum- oder mechanische Pick-and-Place-Aufnahme): Kurze Schrauben, extrem flache Köpfe und breite Linsenflachköpfe haben eine Schaftlänge von weniger als dem 1.3-Fachen des Kopfdurchmessers. Blasluftschläuche sind für Zone C ungeeignet. Die Spindel muss mit einer teleskopierbaren Vakuum-Saugdüse oder einer magnetischen Aufnahme arbeiten.
| Schrauben- und Gehäusebedingung | Zone A: L/Dhead ≥ 1.5 | Zone B: 1.3 ≤ L/Dhead < 1.5 | Zone C: L/Dhead < 1.3 |
|---|---|---|---|
| Offene Planfläche (≥ 3,0 mm radialer Freiraum) | Empfohlen: Pneumatische Standard-Blasluftzuführung | Geeignet: Profilschlauch-Blasluftzuführung | Empfohlen: Vakuum-Saugaufnahme |
| Flache Senkung (< 10 mm tief, ≥ 2.5 mm Freiraum) | Empfohlen: Langhub-Spannbacken-Blasluftzuführung | Geeignet: Schiebekopf-Blasluftmundstück | Empfohlen: Teleskop-Vakuumhülse |
| Tiefer Schraubschacht (15 bis 80 mm tief, < 2.0 mm Freiraum) | Empfohlen: Dünnwandige Vakuumhülse (0,8 mm Wandstärke) | Empfohlen: Dünnwandige Vakuumhülse | Empfohlen: Dünnwandige Vakuumhülse |
| Klasse-A-Sichtfläche / eloxierte Oberfläche (Null-Abrieb-Regel) | Empfohlen: Vakuumaufnahme (vermeidet ausgeblasene Partikel) | Empfohlen: Vakuumaufnahme | Empfohlen: Vakuumaufnahme |
Regeln zur Bauteilgeometrie: Zuführung von M1, M6, Kurzschrauben und Gewindestift-Systemen
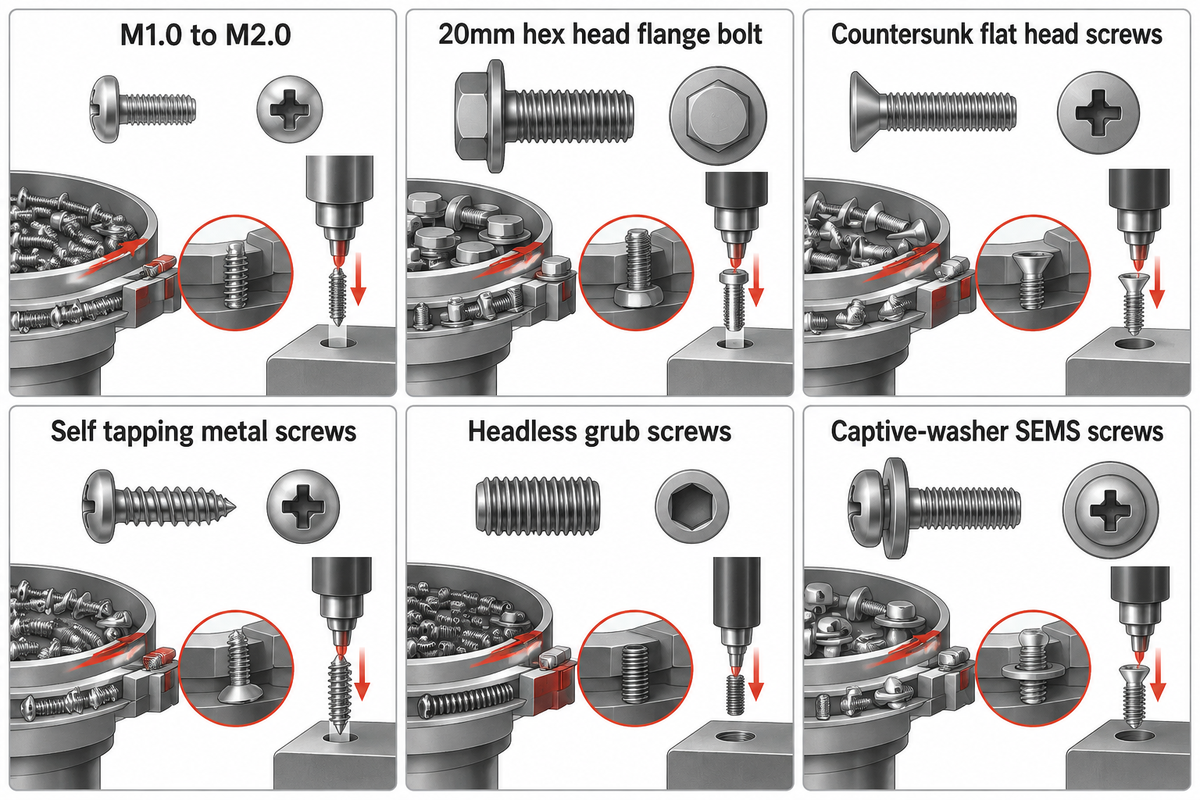
Die Kopfform des Verbindungselements, die Gewindespitze und die unverlierbare Scheibe bestimmen die Schlitzbreite der Führungsschiene sowie den Vereinzelungshub über alle Schraubengrößen von M1.0 bis M6.0. Eine Universalschiene eignet sich für normale Flachkopfschrauben. Senkkopfschrauben und Sechskant-Flanschschrauben erfordern hingegen spezialisierte Orientierungswerkzeuge.
Wenn Ingenieure Anlagen für die Montageautomatisierung in der 3C-Elektronik spezifizieren, dominieren Mikroschrauben im Bereich von M1.0 bis M5.0 die Stückliste. Strukturhalterungen und Gussteile in der Automobilindustrie erfordern M6-Verbindungselemente oder eine 20mm-Sechskant-Flanschschraube. US Patent Application US20140238818A1 (Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections) nutzt austauschbare, segmentierte Werkzeugsektionen mit Passverbindungen und Teilekennung, um ein einziges Grundgerät an unterschiedliche Schraubenprofile anzupassen.
- Schrauben im Bereich von M1.0 bis M2.0 wiegen weniger als 0,05g, sodass Bearbeitungsöle oder elektrostatische Aufladung dazu führen, dass sie an den Schienen von Vibrationsförderern haften bleiben. Hersteller halten das Führungsspiel der Schiene daher exakt bei +0.10 bis +0,15 mm über dem Gewinde-Nenndurchmesser.
- Schwere M5-, M6- sowie 3/8-16 x 20mm-Sechskant-Flanschschrauben besitzen große Köpfe und breite Flansche. Standardförderer können diese nicht durch vertikale Schläuche nach oben drücken. Hier sind Stufenförderer aus gehärtetem Stahl mit schubstarten Pneumatikvereinzelern und Zuführschläuchen mit 10 bis 16 mm Innendurchmesser erforderlich.
- Senkkopfschrauben weisen eine konische Kopfunterseite von 82 Grad oder 90 Grad auf, wodurch benachbarte Verbindungselemente auf flachen Förderschienen aufeinander auflaufen und sich überlappen. Die Schienen benötigen eine obere Niederhalteabdeckung mit einem vertikalen Spiel von unter 0,3 mm, um dieses Schuppen zu verhindern.
- Selbstschneidende Metallschrauben können sich während des Transports in den Wänden weicher Polyurethanschläuche verhaken. Verwenden Sie steifere Schläuche aus Nylon-12 oder mit PTFE-Auskleidung und vergrößern Sie den Biegeradius auf 250 mm.
- Kopflose Gewindestifte können nicht in einem Standardschlitz hängen; ein System für Gewindestifte prüft daher mit einer Einweg-Lichtleitfaserschranke, welches Ende den Innensechskant aufweist. Ein pneumatisches Wenderad dreht falsch orientierte Stifte vor der Blasluftübergabe um.
- SEMS-Kombi-Schrauben mit unverlierbarer Scheibe besitzen frei drehende Flach- oder Federringe, die vor dem Einlauf in den Vereinzeler plan am Schraubenkopf anliegen müssen. Schienenabsätze und überhöhte Schwingungsamplituden können dazu führen, dass sich Scheiben schrägstellen und im Schieberblock verklemmen.
Schlauchverlegung bei pneumatischer Blasluftzuführung, Luftverbrauch und Vereinzelungskonstruktion
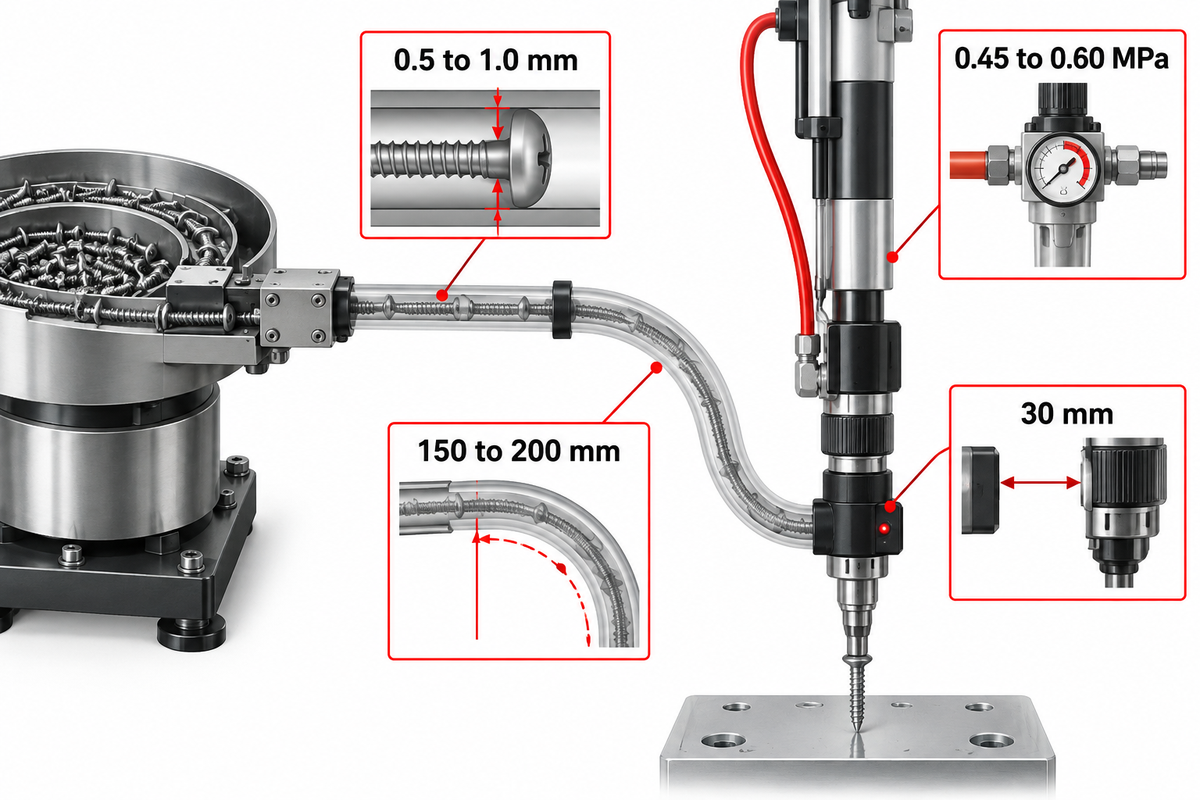
Ein richtig ausgelegtes automatisches Schraubenzuführsystem stimmt den Innendurchmesser des Zuführschlauchs im Bereich von 0.5 bis 1,0 mm auf den Schraubenkopfdurchmesser ab. Ein Mindestbiegeradius der Schläuche von 150 bis 200 mm verhindert ein Verklemmen während des Durchschusses. Trockene, ölfreie Druckluft mit 0.45 bis 0,60 MPa hält die Vereinzelungsventile sauber und frei von Ablagerungen.
Jeder pneumatische Blasluftzyklus verbraucht 1.5 bis 3.5 Normliter freie Luft pro Schraube. Die Standardentfernungen für die Zuführung liegen bei Tisch- und Roboterzellenanwendungen zwischen 1.5 und 3.0 Metern. Horizontale Strecken über 5.0 Meter sind unpraktikabel. Ab 5.0 Metern steigt die Durchschusszeit zwischen den Zyklen auf über 450 Millisekunden an.
Die Trennung der pneumatischen Energieversorgung ist bei Wartungsarbeiten und beim Beseitigen von Staus zwingend vorgeschrieben. Sicherheitsnormen für Industrieroboter, insbesondere ISO 10218-1:2025 Robotics Safety Requirements Part 1 für Industrieroboter und ISO 10218-2:2025 für Robotersysteme, Anwendungen und Zellenintegration, legen aktualisierte Anforderungen des Jahres 2025 an die Sicherheit und funktionale Sicherheit von Industrierobotern und integrierten Fertigungszellen fest. Systemintegratoren müssen pneumatische Entlüftungsventile installieren, um die gespeicherte Druckluft im Blasluftverteiler und in den Aktoren gezielt abzubauen, bevor Bediener die verriegelte Schutztür öffnen.
- Der Innendurchmesser des Zuführschlauchs ist wie folgt zu bemessen: IDtube = Dhead + 0.5 bis 1,0 mm. Liegt das Spiel unter 0,4 mm, verkanten Kopfgrate in den Kurven; ein Spiel über 1,5 mm lässt kürzere Verbindungselemente kippen und verklemmen. Ein Spiel von mehr als 1,5 mm führt dazu, dass sich das Verbindungselement im Zuführschlauch querstellt und ihn blockiert.
- Der Biegeradius der Zuführschläuche muss mindestens 150 mm für M2-M3-Schrauben und 200 bis 250 mm für M4-M6-Verbindungselemente betragen. Befestigen Sie einen Blasluftschlauch niemals eng mit Kabelbindern an einem stark abwinkelnden Roboterhandgelenk.
- Stellen Sie die Blasimpulsdauer auf 150 bis 300 ms ein. Ein Ring-Näherungssensor, der 30 mm vor dem Schraubermundstück montiert ist, erkennt das Eintreffen des Verbindungselements und schließt sofort das Luftventil, um Druckluft zu sparen.
Technischer Warnhinweis – Niemals Druckluftöler in Blasluftleitungen einsetzen: Instandhaltungsteams installieren mitunter herkömmliche Wartungseinheiten mit Öler (FRL) vor einem Schraubenzuführer. Der Ölnebel benetzt die Innenseite des Polyurethan-Zuführschlauchs und die Vibrationsschiene. Innerhalb von 48 Produktionsstunden verbinden sich Metallabrieb und Schraubenwachs mit dem Ölfilm zu einer klebrigen Paste. Diese Paste verursacht chronische Schlauchblockaden. Spezifizieren Sie stets trockene, ölfreie Druckluft nach ISO 8573-1 Klasse 1.4.1 mit einem 5-Mikrometer-Koaleszenzfilter.
Schrauben mit Vakuumaufnahme und Teleskopdüsen-Freiraum für tiefe Bohrungen
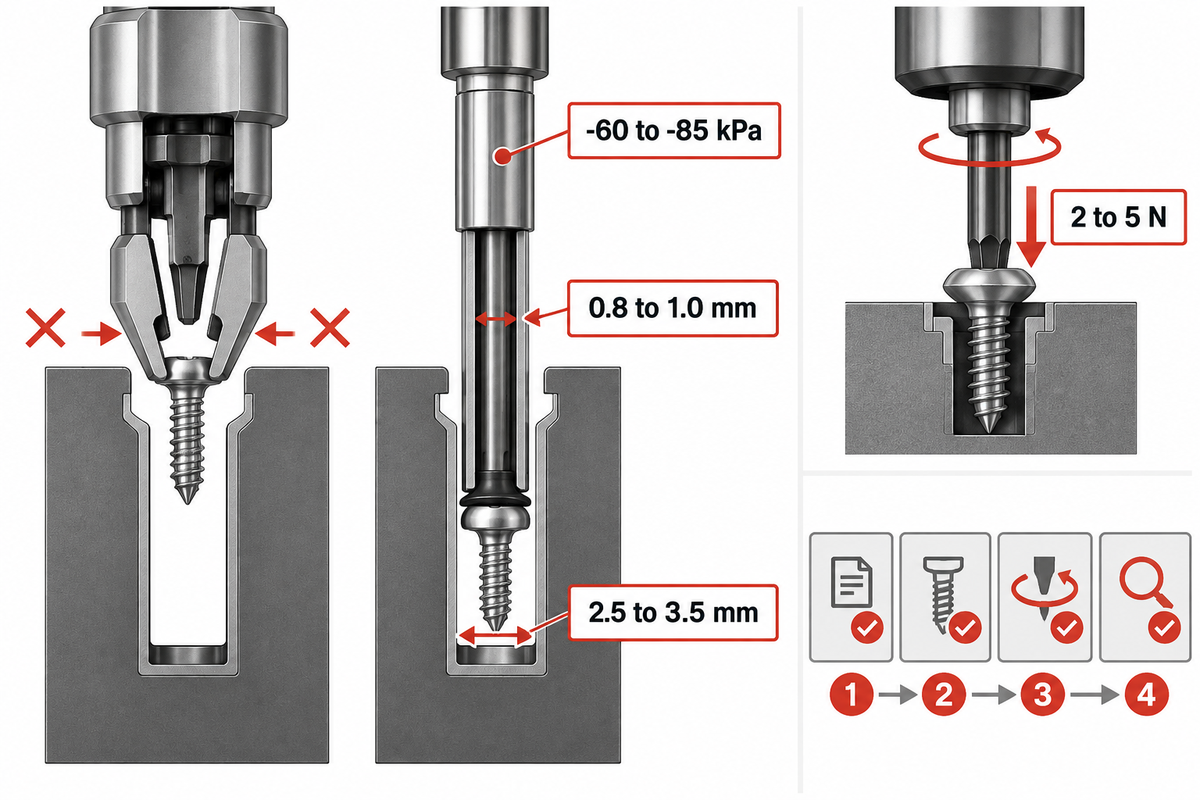
Das Schrauben mit Vakuumaufnahme nutzt eine federbelastete, teleskopierbare Saughülse rund um die Schrauberklinge, um nichtmagnetische Verbindungselemente oder Schrauben mit niedrigem L/D-Verhältnis bei -60 bis -85 kPa zu halten. Dünnwandige Vakuumhülsen benötigen lediglich 0.8 bis 1,0 mm radialen Freiraum. Sie tauchen problemlos in tiefe Gehäusebohrungen ein, in die geteilte Blasluft-Spannbacken nicht passen.
Eine Vakuum-Saugdüse löst gleich zwei technische Probleme. Erstens haften magnetische Schrauberbits nicht an austenitischem Edelstahl (A2-70 oder A4-80), Aluminium, Messing oder Titan. Zweitens ziehen Magnetbits Eisenspäne an, die elektronische Leiterplatten kurzschließen können. Eine Vakuum-Saugdüse fixiert den Schraubenkopf rein pneumatisch.
Für drehende Montagewerkzeuge definiert die Leistungsprüfung nach ISO 5393:2017 Rotary Tools for Threaded Fasteners Laborverfahren zur Bewertung der Drehmoment-Wiederholgenauigkeit und der Präzision integrierter Drehmomentmesssysteme bei kontinuierlich drehenden Werkzeugen von 0,5 Nm bis 2.000 Nm. Bei der Kombination einer präzisen Elektrospindel mit einer Vakuumhülse entscheidet die konzentrische Fluchtung zwischen Bitspitze und Saugdüse über die Abholsicherheit:
- Ein Venturi-Vakuumerzeuger oder eine Drehschieberpumpe hält in der Düsenkammer einen Unterdruck von -60 bis -85 kPa (-18 bis -25 inHg) aufrecht. Ein digitaler Vakuumdruckschalter prüft vor dem Start der Z-Achsen-Bewegung, ob der Schraubenkopf luftdicht an der Düsenspitze anliegt.
- Beim Abholen an der Bereitstelltasche rastet die langsam drehende Schrauberklinge unter einer Federvorspannung von 2 bis 5 N in das Torx-, Phillips- oder Innensechskantprofil ein, während das Vakuum den Kopf an der Hülsenstirnfläche fixiert.
- Geteilte Standard-Blasluftbacken spreizen sich beim Durchtritt der Klinge nach außen und benötigen 2.5 bis 3,5 mm radialen Freiraum um den Schraubenkopf. Eine starre Vakuumhülse aus Edelstahl kommt mit 0.8 bis 1,0 mm radialem Freiraum aus und eignet sich für vertiefte Schraubdome bis 80 mm Tiefe.
Drehmoment-Drehwinkel-Steuerung mit Servoschrauber vs. pneumatische Kupplungsschrauber
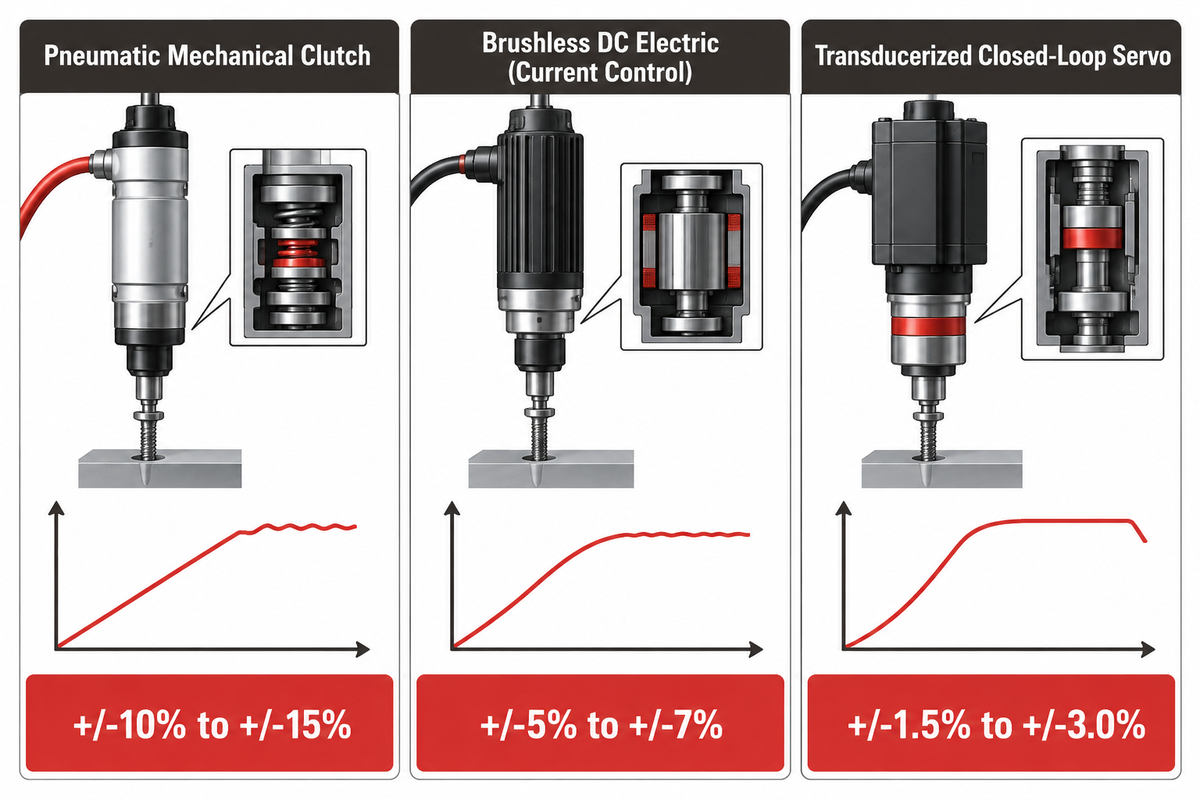
Geregelte Elektro-Servoschrauber halten die Drehmoment-Wiederholgenauigkeit innerhalb von ±1,5 % bis ±3,0 % und überwachen den Drehwinkel gradgenau. Pneumatische Schrauber mit mechanischer Abschaltkupplung liegen in einem breiteren Toleranzband von ±10 % bis ±15 %. Die Kombination aus Drehmoment, Drehwinkel und Schraubenzählung verhindert nicht aufliegende Schraubenköpfe und vergessene Verschraubungen an kritischen Baugruppen.
Richtlinien der industriellen Schraubtechnik wie VDI/VDE 2862 Blatt 1 und Blatt 2 stufen Schraubenverbindungen anhand der Ausfallfolgen in die Risikokategorien A, B und C ein. Verbindungen der Kategorie A (hohes Risiko) und der Kategorie B (funktionskritisch) erfordern eine kontinuierliche Steuerung und Überwachung aller wesentlichen Eingangsgrößen. Die Werkzeugfähigkeit im Labor über den Bereich von 0,5 Nm bis 2.000 Nm wird nach ISO 5393:2017 Performance Test Methods geprüft, die zuletzt 2023 von der ISO überprüft und bestätigt wurde und die zurückgezogene Ausgabe ISO 5393:1994 ablöste. Mikroverschraubungen unter 0,5 Nm erfordern dokumentierte, angepasste Prüfverfahren.
Warum erkennt eine reine Drehmomentüberwachung keine schwebenden Schrauben und kein Schrägansetzen?
Eine reine Drehmomentüberwachung versagt, weil eine schräg angesetzte Schraube oder ein gratiges Sackloch das Abschaltdrehmoment vorzeitig erreicht, während der Schraubenkopf noch 1.5 bis 3,0 mm über der Bauteiloberfläche steht. Die Überwachung des Einschraub-Drehwinkels deckt diesen Fehler sofort auf.
Bei der Entwicklung von Schraubsystemen für Komponenten der Automobilindustrie haben Ingenieure mechanische Kupplungswerkzeuge durch programmierbare bürstenlose DC- oder Messwertaufnehmer-Servospindeln ersetzt. Die Steuerung führt eine mehrstufige Schraubspezifikation aus und integriert eine Chargenzählfunktion. Die Vorrichtungsspanner bleiben verriegelt, bis die exakte Schraubenanzahl pro Baugruppe bestätigt ist.
| Spindelspezifikation | Pneumatische Mechanikkupplung | Bürstenloser DC-Elektroantrieb (Stromregelung) | Geregelter Messwertaufnehmer-Servo |
|---|---|---|---|
| Drehmoment-Wiederholgenauigkeit (±3σ) | ±10 % bis ±15 % | ±5 % bis ±7 % | ±1,5 % bis ±3,0 % |
| Eignung nach VDI/VDE 2862 Schraubfallkategorie | Kategorie C (unkritische Verbindungen) | Kategorie B / C (Standardfertigung) | Kategorie A und B (sicherheits- und funktionskritisch) |
| Erkennung von Kopfabhebern / Schrägverschraubung | Keine (nur mechanische Federauslösung) | Einfaches Winkelfenster + Chargen-Schraubenzählung | Vollständige Drehmoment-Winkel-Kurve + Gradientenüberwachung |
| Programmierbare Parametersätze | 1 (manuelle Verstellung der Federhülse) | 8 bis 16 digitale Parametersätze | 50 bis 250+ vernetzte Rezepte über SPS |
| Daten-Rückverfolgbarkeit und SPC-Protokollierung | Keine native digitale Schnittstelle | Diskrete IO/NIO-Signale + Zykluszähler | Vollständige Kurvenspeicherung pro Serien-Barcode (MES/QMS) |
Vermeidung von Schraubenstaus und Kopfabhebern: Ein 4-Stufen-Werksvalidierungsprotokoll
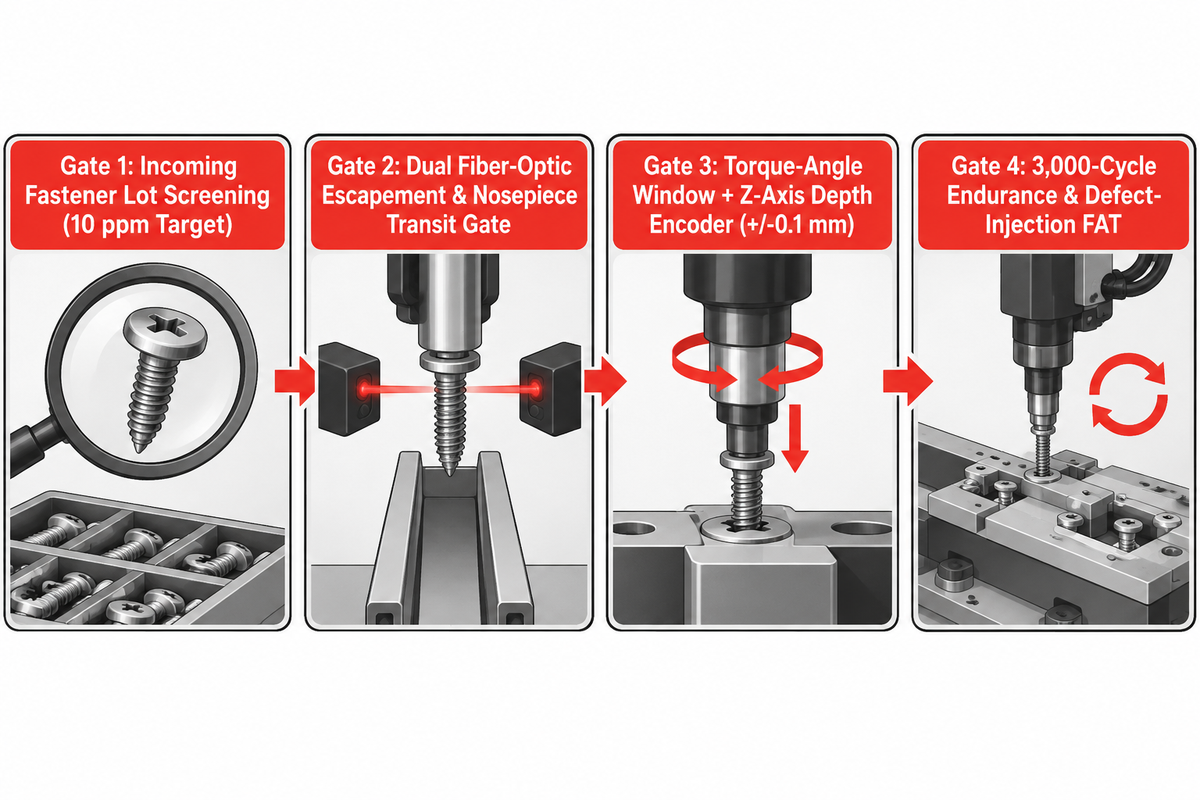
Die Vermeidung von Zuführstaus und nicht aufliegenden Schrauben erfordert eine 10-ppm-Schraubenqualität im Wareneingang, doppelte Durchlaufsensoren, Z-Achsen-Einschraubtiefengeber sowie eine Werksabnahmeprüfung (FAT) über 3.000 Zyklen. Wir bezeichnen dies als Das 4-Stufen-Validierungsprotokoll für Verbindungselemente und Schraubstellen. Wir kodifizieren dies als Das 4-Stufen-Validierungsprotokoll für Verbindungselemente und Schraubstellen, das fehlerhafte Teile bereits am Behälter aussondert und nicht korrekt gesetzte Schrauben vor der Weitergabe sperrt.
Eine aufschlussreiche Passage im technischen Handbuch von DEPRAG, Guideline Screw Feeding, legt dar, dass eine handelsübliche Schraubencharge mit bis zu 3 % zulässigen Fehlteilen für die automatisierte Zuführung nicht ausreicht. Bei 30 Schrauben pro Minute verursacht eine Fehlteilquote von 1 % alle 3.3 Minuten einen Stau. DEPRAG gibt vor, dass zur Sicherung der Fertigungseffizienz eine Wareneingangsqualität der Verbindungselemente von 10 ppm (1 Fehlteil pro 100.000 Schrauben) durch optische Sortierung erforderlich ist.
Welches Protokoll für die Werksabnahmeprüfung bestätigt eine störungsfreie Zuführung vor der Auslieferung?
Eine Werksabnahmeprüfung (FAT) simuliert den Maschineneinsatz im Kundenwerk. Eine strenge Werksabnahmeprüfung durchläuft 3.000 kontinuierliche Schraubzyklen mit Serienschrauben aus mindestens zwei Lieferantenchargen und fordert eine Zuführstörungsrate unter 300 ppm. Die Prüfung setzt eine maximale Zuführstörungsrate von 300 Teilen pro Million (ppm) an. Zudem verlangt der FAT eine 100%ige automatische Sperrung bei Prüfmustern mit Schrägverschraubung, überdrehtem Dom und falscher Schraubenlänge.
Ingenieure müssen zwischen der Chargenqualität der angelieferten Verbindungselemente und dem Abnahmelauf der Maschine unterscheiden. Der Wert von 10 ppm beschreibt die Zielreinheit optisch sortierter Schrauben, während der 3.000-Zyklen-FAT die kurzzeitige mechanische Stabilität des Zuführsystems vor dem Versand nachweist. Während die Richtlinie VDI/VDE 2862 die Drehmoment- und Drehwinkelüberwachung lösungsneutral vorschreibt, ergänzen Sondermaschinenbauer wie ZEUEE einen linearen Z-Achsen-Hubsensor mit ±0,1 mm Genauigkeit, um Kopfabheber bei schwankenden Sacklochtiefen sicher zu erkennen. Die Sicherheitsverriegelungen der Fertigungszelle während des FAT-Abnahmelaufs müssen zudem ISO 10218-2:2025 Robot Systems and Integration Safety erfüllen.
Stufe 1: Wareneingangsprüfung der Schraubenchargen (10-ppm-Zielwert)
Angelieferte Schraubenchargen werden von Qualitätsprüfern mit Gut/Ausschuss-Lehrringen auf Kopfgrate, verbogene Schäfte, fehlende Kraftangriffe und Beschichtungsanhäufungen kontrolliert.
Stufe 2: Doppelte Lichtleitfaser-Durchlaufüberwachung an Vereinzeler und Mundstück
Installieren Sie einen schnellen Lichtleitfaser-Ringsensor als Sensor A am Auslass des Vereinzelers. Platzieren Sie Sensor B oberhalb des Spindelmundstücks. Verlässt eine Schraube Sensor A, passiert jedoch nicht innerhalb von 400 ms Sensor B, stoppt die SPS den Zyklus, um eine Doppelzuführung zu verhindern.
Stufe 3: Drehmoment-Winkel-Fenster + Z-Achsen-Tiefengeber (±0,1 mm)
Kombinieren Sie die Drehmoment-Drehwinkel-Fensterüberwachung der Servospindel mit einem linearen Z-Achsen-Wegmesssystem (Wiederholgenauigkeit ±0,1 mm). Jedes Verbindungselement, das das eingestellte Zieldrehmoment vor Erreichen der programmierten Z-Auflageebene (±0,25 mm) erreicht, wird als Kopfabheber ausgeschleust.
Stufe 4: 3.000-Zyklen-Dauerlauf und Fehlerinjektions-FAT
Führen Sie 3.000 ununterbrochene Zyklen der schlüsselfertigen Integration automatisierter Montagelinien durch. Schleusen Sie gezielt 10 Fehlteile ein (3 Kurzschrauben, 3 ungewalzte Rohlinge, 2 überdrehte Dome und 2 Doppelverschraubungen) und weisen Sie 10/10 automatische NIO-Sperrungen nach.
Wirtschaftliche Preise für automatische Schraubenzuführer, ROI-Amortisation und Systemstufen
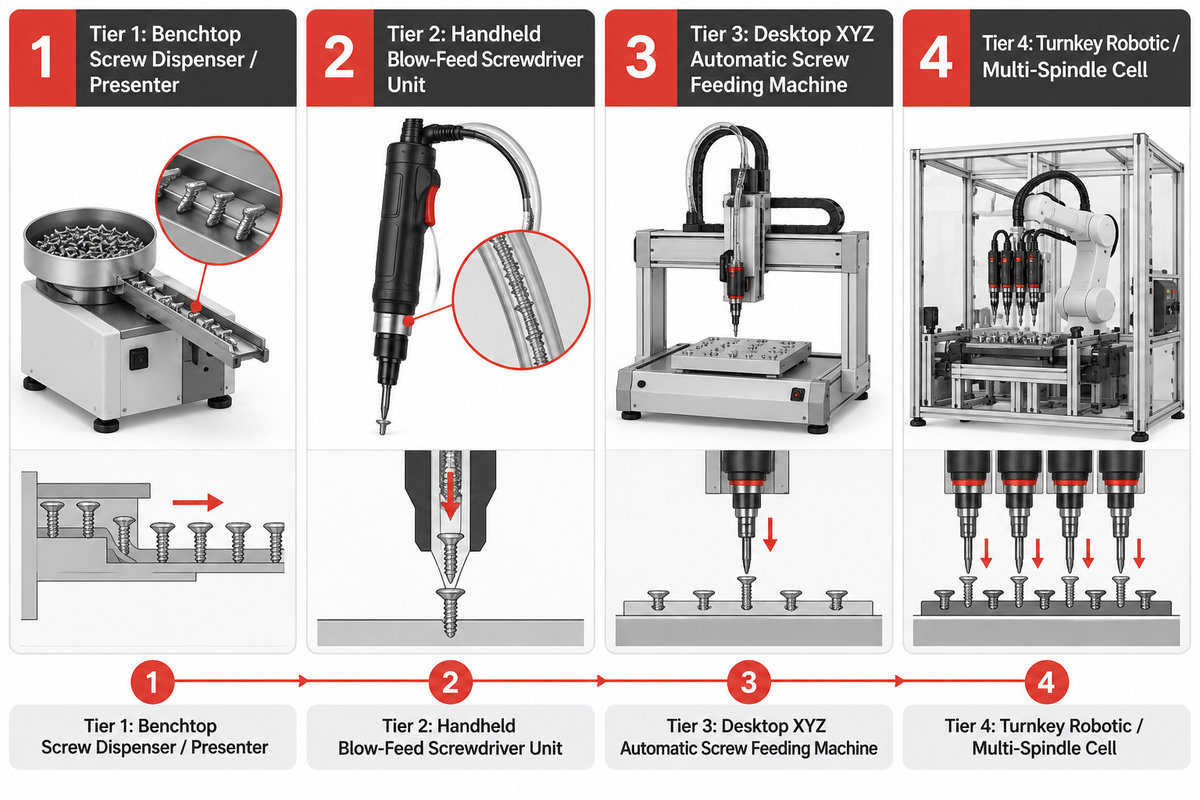
Ein wirtschaftliches automatisches Schraubenzuführsystem reicht preislich von $250 bis $1.800 für einen Tisch-Schraubenspender bis zu $22.000 bis $85.000+ für eine schlüsselfertige Roboter-Fertigungszelle. Der Ersatz manueller Schraubprozesse senkt die Zykluszeit von 4.8 Sekunden auf 1.6 Sekunden pro Verbindungselement. Die meisten Werke erreichen die vollständige Kapital-Amortisation innerhalb von 4.5 bis 8.5 Monaten.
Gemäß den Wirtschaftlichkeitsdaten von DEPRAG in Guideline Screw Feeding spart die Auslegung eines zweispurigen Zwillingszuführers für zwei benachbarte Spindeln rund 25 % gegenüber dem Kauf zweier Einzelgeräte. Der Umstieg auf eine automatische Schraubenzuführmaschine steigert den Liniendurchsatz und sichert eine gleichmäßige Produktion im Mehrschichtbetrieb. Die standardisierte Werkzeugprüfung nach ISO 17104 Rotary Tool Standards unterstützt Einkäufer dabei, die Spindelstandzeit vor der Investitionsfreigabe objektiv zu vergleichen.
Was kostet ein automatisches Schraubenzuführsystem in den Stufen Tischgerät, Handgerät und Roboterzelle?
Ein automatisches Schraubenzuführsystem kostet $250 bis $1.800 als Tisch-Bereitsteller und $1.800 bis $6.500 als handgeführte Blaslufteinheit. XYZ-Tisch-Schraubautomaten liegen bei $4.500 bis $16,000, während schlüsselfertige robotergestützte Schraubzellen $22.000 bis $85.000+ kosten.
| Systemstufe | Anlagenpreisspanne (USD) | Typische Personaleinsparung | Durchsatz (Schrauben / Stunde) | Typische ROI-Amortisationsdauer |
|---|---|---|---|---|
| Stufe 1: Tisch-Schraubenspender / Bereitsteller | $250 bis $1.800 | Spart 1.0 bis 1,5 s/Schraube (manuelle Entnahme) | 900 bis 1.200 Schrauben/h | 1.5 bis 3.0 Monate |
| Stufe 2: Handgeführte Blasluft-Schraubeinheit | $1.800 bis $6.500 | Spart 2.2 bis 3,0 s/Schraube (Einhandbedienung) | 1.500 bis 2.200 Schrauben/h | 3.0 bis 5.5 Monate |
| Stufe 3: XYZ-Tisch-Schraubautomat | $4.500 bis $16.000 | 1 Bediener betreut 2 bis 3 Tischgeräte | 1.800 bis 2.600 Schrauben/h | 4.5 bis 7.5 Monate |
| Stufe 4: Schlüsselfertige Roboter- / Mehrspindel-Fertigungszelle | $22.000 bis $85.000+ | 100 % mannlose Inline-Verschraubung | 2.400 bis 4.500+ Schrauben/h | 6.0 bis 11.0 Monate |
Durchgerechnetes ROI-Amortisationsbeispiel (Zweischicht-Produktionsbasis): Betrachten wir die Montage eines Elektronikgehäuses mit 6 Schrauben pro Einheit bei 2.500 Einheiten pro Tag (15.000 Schrauben/Tag). Manuelles Greifen und Einschrauben dauert 4.8 Sekunden pro Schraube (28.8 Sekunden pro Gehäuse) und bindet täglich 20.0 Bedienerstunden. Eine automatische Schraubenzuführmaschine senkt die Schraubzeit auf 1.6 Sekunden pro Schraube (9.6 Sekunden pro Gehäuse). Diese Umstellung reduziert den direkten Personalaufwand auf 6.7 Stunden pro Tag und senkt den Ausschuss durch schräg angesetzte Schraubdome um 1,8 %. Bei einem Vollkostensatz von $18/Stunde an 250 Arbeitstagen ergibt sich eine jährliche Einsparung von $64,500. Damit amortisiert sich eine automatisierte Fertigungszelle im Wert von $32.000 in 5.9 Monaten.
Integration robotergestützter Schraubenzuführsysteme und Bewertung von Sondermaschinenbauern
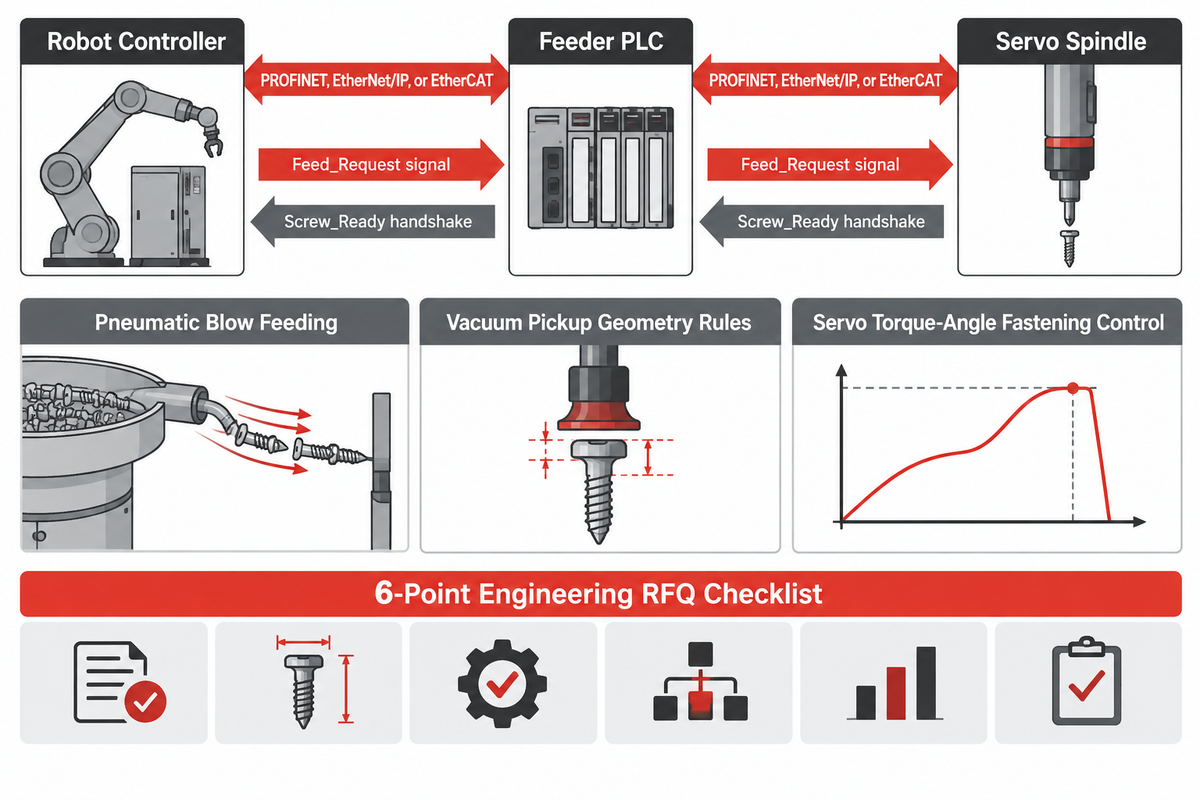
Die Integration eines robotergestützten Schraubenzuführsystems erfordert die Synchronisierung diskreter 24V-E/A-Signale oder Feldbus-Handshakes (PROFINET, EtherNet/IP oder EtherCAT) zwischen Zuführ-SPS, Robotersteuerung und Servospindel. Als Anbieter kommen Katalog-Zuführhersteller sowie Sondermaschinenbauer infrage, die eine komplette Fertigungszelle inklusive Aufnahmevorrichtung und Fördertechnik liefern.
In einer robotergestützten Schraubstation sendet die Robotersteuerung ein Feed_Request-Signal, sobald die vorherige Schraube das Enddrehmoment erreicht. Die Zuführ-SPS betätigt den Vereinzelungszylinder, prüft den Durchlauf am Ringsensor und meldet ein Screw_Ready-Quittierungssignal zurück. Sämtliche Roboterschutzeinrichtungen, Lichtvorhänge und kollaborative Geschwindigkeitsüberwachungen müssen ISO 10218-2:2025 Industrial Robot Cell Integration entsprechen.
Wie unterscheiden sich Katalog-Schraubenzuführmarken von kundenspezifischen Montagemaschinen-Integratoren?
Einzelne Fördertöpfe und Spindeln werden von spezialisierten Schraubtechnikmarken (z. B. WEBER, DEPRAG, Desoutter, Visumatic und Nitto Seiko) angeboten. Im Gegensatz dazu liefern Montagemaschinen-Integratoren eine schlüsselfertige Gesamtlösung (inklusive integrierter Bildverarbeitung, Werkstückaufnahme, Rundschalttischen, Rückverfolgbarkeit und MES-Anbindung) für die komplette Station.
Steht die Reduzierung der reinen Komponentenbeschaffungskosten in der Fertigung im Vordergrund, kaufen Werke mit eigener Robotikabteilung einzelne Zuführtöpfe direkt beim Komponentenhersteller. Liegt der Fokus hingegen auf einer schlüsselfertigen Komplettverantwortung aus einer Hand für mehrere Produktvarianten, beauftragen Werke eine vollständige Turnkey-Automatisierungslösung.
- Anbieter von Katalog-Einzelgeräten wie WEBER Screwdriving Systems, DEPRAG Schulz, Desoutter Industrial Tools, Visumatic, Nitto Seiko und Carlson Engineering liefern standardisierte Vibrationswendelförderer, Servospindeln und Stufenförderer. Diese Komponenten eignen sich für Ihre Projekte, wenn Ihr Werk über ein eigenes Robotikteam verfügt, das das Maschinengestell, die Schutzeinhausung und die Bauteilspannung selbst konstruiert und aufbaut.
- Schlüsselfertige Sondermaschinenbauer wie ZEUEE (Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.) entwickeln komplette automatische Zuführstationen für die Montage elektronischer Prozessmodule, zugehöriger Komponenten der Automobilindustrie sowie von Haushaltsgerätegehäusen. Durch die Systemintegration von Blasluft- und Vakuumspindeln in Industrieroboter-Integrationszellen samt CCD-Bildverarbeitungsausrichtung liefert ein Turnkey-Anbieter eine werksabgenommene Maschine von M1.0-Mikroschrauben bis zu M6-Strukturbolzen.
Technische 6-Punkte-RFQ-Checkliste vor der Anfrage eines Schraubenzuführsystems
- Um das L/Dhead-Verhältnis zu bestimmen, stellen Sie eine 2D-Schraubenzeichnung bereit, aus der Gewindedurchmesser, Gesamtlänge, Kopfdurchmesser, Kraftangriff (z. B. Torx, Phillips usw.) und Oberflächenbeschichtung hervorgehen.
- Geben Sie den Schraubenwerkstoff wie Kohlenstoffstahl, Edelstahl (A2/A4), Aluminium oder Messing an und benennen Sie etwaige unverlierbare Scheiben und/oder Gewindesicherungsbeschichtungen.
- Übermitteln Sie 3D-STEP-CAD-Dateien des Werkstücks, in denen die tiefste Senkbohrung und der engste Seitenwandfreiraum rund um jede Schraubposition markiert sind.
- Definieren Sie die geforderte Taktzeit pro Schraube (z. B. 1.5 Sekunden), die Gesamtanzahl der Schrauben pro Gehäuse sowie die tägliche Produktionsmenge.
- Spezifizieren Sie das Zieldrehmoment in Nm, die zulässige Toleranz (±2 % Servo vs. ±10 % Kupplung) sowie die Vorgaben zur MES-Kurvenspeicherung.
- Stellen Sie 1.000-3.000 Serienschrauben aus zwei Fertigungschargen für die Schienenabstimmung und die 3.000-Zyklen-Werksabnahmeprüfung bereit.
Bereit für die Automatisierung Ihrer Schraubstation? Kontaktieren Sie unser Ingenieurteam, um eine technische Bewertung für ein automatisches Schraubenzuführsystem anzufragen und Ihre 3D-Gehäuse-CAD-Daten sowie Schraubenspezifikationen prüfen zu lassen.
Häufig gestellte Fragen (FAQ)
Warum verklemmt eine pneumatische Blaslufteinheit beim Zuführen von geölten oder gewachsten selbstfurchenden Schrauben?
Geölte oder gewachste selbstfurchende Verbindungselemente führen in Blaslufteinheiten zu Staus, weil der Schmierfilm ein Anhaften entlang der Führungsbahnen von Vibrationswendelförderern bewirkt. Zudem bindet dieser Film Schwebstaub aus der Werkhalle im Inneren von Polyurethan-Zuführschläuchen. Innerhalb weniger Arbeitsschichten verbinden sich Öl und Staub zu einer zähen Ablagerung, welche die Durchschussgeschwindigkeit bremst und Kollisionen begünstigt. Um Staus zu minimieren, verwenden Sie trockengetrommelte Schraubenchargen, setzen Sie antistatische Schläuche mit PTFE-Auskleidung ein oder reinigen Sie die Förderschienen wöchentlich.
Kann ein einzelner Schraubenspender mit verstellbarer Schiene mehrere Gewindedurchmesser an einer variantenreichen Linie verarbeiten?
Ja, ein Tisch-Schraubenspender mit verstellbarer Schiene kann nach einer 3 bis 5 Minuten dauernden Einstellung der Schienenbreite mehrere Gewindedurchmesser von M1.0 bis M5.0 fördern. Bediener lösen dazu üblicherweise die Klemmschrauben der Schiene, passen das Spaltmaß an den neuen Schaftdurchmesser an und nutzen eine manuelle Entnahme oder Vakuumaufnahme. Eine pneumatische Blasluftmaschine kann hingegen nicht mehrere Kopfdurchmesser durch denselben Schlauch schießen. Ein Dimensionswechsel bei einer Blaslufteinheit erfordert den Austausch von Vereinzelungsschieber, Zuführschlauch und Mundstückbacken.
Wie viele Serienschrauben-Prüfmuster sollten Sie für den Abnahmelauf an den Maschinenlieferanten senden?
Vor der Werksabnahmeprüfung (FAT) sollten 1.000 bis 3.000 Serienschrauben-Prüfmuster aus mindestens zwei getrennten Fertigungslosen entnommen und an Ihren Maschinenlieferanten geschickt werden. Für die Prüfung werden originale Serienschrauben verwendet, um die realen Toleranzen der Kopfdicke abzubilden. Vor dem Versand wird ein störungsfreier Prüflauf über 3.000 Zyklen durchgeführt.
Welche Druckluftspezifikation ist für einen Blasluftverteiler erforderlich?
Ein Blasluftverteiler benötigt trockene, ölfreie Druckluft nach ISO 8573-1 Klasse 1.4.1, geregelt auf 0.45 bis 0,60 MPa (65 bis 87 psi), ausgestattet mit einem 5-Mikrometer-Partikelfilter und einem Kältetrockner. Installieren Sie niemals einen Leitungsöler vor dem Zuführgerät.
Wann sollte eine Montagelinie einen Mehrspindelkopf anstelle eines Einspindel-Roboterarms einsetzen?
Eine Montagelinie benötigt einen starren Mehrspindel-Schraubkopf, wenn ein Bauteil 4 bis 12 identische Verbindungselemente im Abstand von 18 bis 28 mm auf einer ebenen Fläche aufweist. Da alle Spindeln gleichzeitig zustellen, verschraubt ein 6-Spindel-Kopf sechs Schrauben in insgesamt 2.0 Sekunden. Ein Einspindel-SCARA-Roboter benötigt 8.0 bis 10.5 Sekunden, um dieselben sechs Bohrungen nacheinander anzufahren. Ein Einspindel-Roboterarm ist die bessere Wahl, wenn die Lochabstände unter 18 mm liegen, die Schrauben auf unterschiedlichen Z-Höhen sitzen, häufiges Umrüsten stattfindet oder wechselnde Gehäusegeometrien vorliegen.
Referenzen und Quellen
- UC Berkeley Mechanical Engineering (ME102B, Herbst 2001), StudMaster Dual-Rail Fastening Mechatronics Design Project Specifications, University of California, Berkeley.
- Internationale Organisation für Normung, ISO 5393:2017, Rotary tools for threaded fasteners, Performance test method, Ausgabe 3 (bestätigt 2023).
- Internationale Organisation für Normung, ISO 10218-1:2025, Robotics, Safety requirements, Part 1: Industrial robots, Ausgabe 2025.
- Internationale Organisation für Normung, ISO 10218-2:2025, Robotics, Safety requirements, Part 2: Robot systems, robot applications and cell integration, Ausgabe 2025.
- Internationale Organisation für Normung, ISO 17104, Rotary tools for threaded fasteners, Technical and safety specifications.
- US-Patent- und Markenamt / Google Patents, US6986440B2, Escapement System (Fastener Orientation and Delivery).
- US-Patent- und Markenamt / Google Patents, US20140238818A1, Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections.
- China National Intellectual Property Administration / Google Patents, CN224226109U, Fast Screw Feeding Device for Automatic Screw Locking Machine.
WARUM WIR DIESE INHALTE ERSTELLEN
Einblicke in die ZEUEE-Technik
ZEUEE veröffentlicht technische Leitfäden, die auf der praktischen Erfahrung aus Automatisierungsprojekten beruhen. Seit 2005 entwickeln und fertigen wir kundenspezifische Automatisierungsanlagen für die Steckverbindermontage, die Kabelbaumfertigung, robotergestützte Linien, die Bildverarbeitung und die Modernisierung von Smart Factories.
Gegründet 2005
Produktionsstandort mit 20.000 m²
120+ Fachkräfte
150+ F&E-Patente
ISO9001:2015-zertifiziert
Kontaktinformationen
Unternehmen
ZEUEE
E-Mail
trade@zeuee.com
Telefon
+86 755 2942 9358
ZEUEE kontaktieren