Contatti Zeyu lntelligent Industrial Company

Sistema di alimentazione automatica delle viti: Guida ad alimentazione a soffiaggio, presa a vuoto e validazione inceppamenti

Un’unità di alimentazione automatica delle viti è costituita da un’unità di assemblaggio industriale che preleva la viteria sfusa da una tramoggia, la orienta su una guida e la invia al mandrino di un avvitatore. Ogni singola consegna richiede da 1.2 a 2.2 secondi. L’alimentazione pneumatica a soffiaggio richiede un rapporto tra lunghezza della vite e diametro della testa pari ad almeno 1.3.
La movimentazione manuale degli elementi di fissaggio spreca da 3.0 a 4.5 secondi per ciclo poiché gli operatori maneggiano le viti a mano. Gli inceppamenti involontari causati da un’architettura di alimentazione inadeguata provocano blocchi lungo il tubo flessibile, colonnine in plastica spanate e involucri anodizzati graffiati. Questo documento analizza la singolarizzazione meccanica, la geometria di confine tra soffiaggio e vuoto, il controllo coppia-angolo tramite servo e una metodologia di validazione a quattro varchi.
| Livello di configurazione | Gamma di viteria | Metodo di alimentazione | Tempo ciclo per vite | Ripetibilità tipica | Applicazione industriale principale |
|---|---|---|---|---|---|
| Livello 1A: Dispenser lineare a spazzola da banco | M1.0 a M5.0 | Prelievo manuale con inserto magnetico o a vuoto dalla guida | 2.5 a 3,8 s | Taratura di coppia dell’utensile manuale | Elettronica ad alto mix e banchi di assemblaggio manuale |
| Livello 1B: Presentatore a disco rotante da banco | Microviti M1.0 a M3.0 | Presentazione su tavola rotante verso ugello a vuoto | 2.0 a 2,8 s | ±3% avvitatore elettrico manuale | Moduli ottici, dispositivi indossabili e custodie per fotocamere |
| Livello 2A: Unità portatile di alimentazione pneumatica a soffiaggio | M2.0 a M6.0 (L/D ≥ 1.3) | Tubo pneumatico di soffiaggio verso testina a ganasce divise | 1.3 a 2,0 s | ±5% a ±10% (frizione) | Telai di elettrodomestici, finiture automotive e sottogruppi |
| Livello 2B: Alimentazione a soffiaggio portatile con braccio di reazione | M2.5 a M6.0 | Alimentazione a soffiaggio con braccio di reazione in fibra di carbonio | 1.4 a 2,1 s | ±3% CC a controllo di corrente | Quadri industriali a media coppia e apparecchiature di manovra |
| Livello 3A: Macchina XYZ da banco a mandrino singolo | M1.2 a M5.0 | Alimentazione a soffiaggio o bussola telescopica di aspirazione a vuoto | 1.2 a 1,8 s | ±0,02 mm asse / ±2% coppia | Schede a circuito stampato, contatori intelligenti e involucri 3C |
| Livello 3B: Macchina XYZ da banco a doppia tavola alternata Y | M1.4 a M5.0 | Carico alternato su doppia tavola con soffiaggio o aspirazione | 1.0 a 1,5 s | ±0,02 mm asse / ±2% coppia | Produzione continua di elettronica di consumo a due posaggi |
| Livello 4A: Cella di avvitatura a vuoto con cobot | M1.6 a M5.0 (L/D < 1.3) | Robot collaborativo a 6 assi con bussola a vuoto | 1.8 a 2,6 s | ±1,5% servo con trasduttore | Dispositivi medici a pozzetto profondo e involucri anodizzati |
| Livello 4B: Cella SCARA ad alta velocità con alimentazione a soffiaggio | Bulloni M2.0 a M6.0 / 20mm | Robot SCARA a 4 assi con alimentazione a soffiaggio sovrapposta | 1.1 a 1,6 s | ±1,5% servo con trasduttore | Moduli automotive in linea e pacchi batteria per veicoli elettrici |
| Livello 4C: Stazione sincrona multimandrino | M2.5 a M8.0 | Da 2 a 8 mandrini paralleli a soffiaggio con discesa simultanea | 2.0 a 2,8 s per 6 viti | ±1,5% servo multicanale | Coperchi di compressori, scudi motore e corpi valvola |
Come funziona un sistema di alimentazione automatica delle viti: Dalla singolarizzazione in tramoggia alla consegna sull’inserto
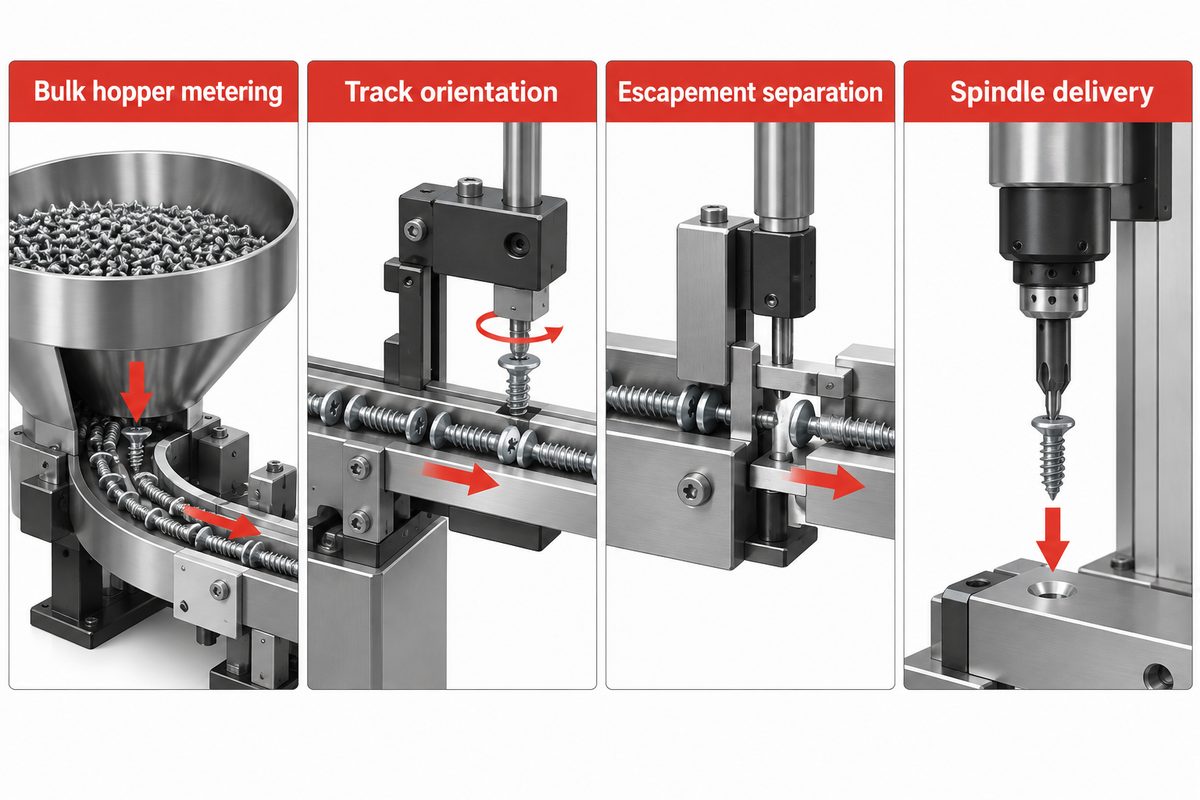
Un sistema di alimentazione automatica delle viti raggiunge un tempo ciclo netto compreso tra 1.25 e 1.80 secondi per vite, grazie alla sovrapposizione tra la ricarica dello scappamento pneumatico e il tempo di traslazione del robot. La sequenza meccanica prevede quattro stadi: dosaggio in tramoggia, orientamento della vite sulla guida, singolarizzazione nello scappamento e trasferimento all’inserto.
Le prime specifiche accademiche di progettazione meccatronica, come il progetto dell’autunno 2001 UC Berkeley ME102B StudMaster Fastening Project, illustrano il posizionamento automatizzato di foratura e avvitatura a doppia guida, il rilevamento dei montanti e la spaziatura programmabile delle viti. Negli alimentatori per la produzione industriale, ogni stadio deve controllare fisicamente il baricentro dell’elemento di fissaggio. Se una vite perde l’orientamento durante il transito sulla guida, lo scappamento si inceppa prima che il mandrino possa eseguire il ciclo.
In che modo la sequenza a quattro stadi orienta, singolarizza e trasporta le viti fino all’inserto dell’avvitatore?
I quattro stadi del processo sfruttano la gravità e la vibrazione per allineare il gambo della vite verso il basso all’interno di una fessura calibrata della guida. Una navetta a cilindro pneumatico separa quindi un singolo elemento di fissaggio e utilizza aria compressa o vuoto per convogliarlo fino all’inserto. Sensori ad anello in fibra ottica convalidano i passaggi meccanici entro una finestra temporale di 250-400 ms.
- Nel primo stadio (dosaggio della tramoggia alla rinfusa), gli operatori caricano da 500 a 5.000 viti sfuse in una tramoggia in acciaio inossidabile o nel serbatoio di una tazza vibrante. Un sensore di livello di prossimità regola la quantità di viteria sfusa per evitare lo stallo della guida principale.
- Nel secondo stadio (orientamento su pista), gli elementi di fissaggio entrano nella pista su binari paralleli che sostengono la superficie inferiore della testa della vite. Il gambo filettato si allinea verticalmente nella fessura e una spazzola rotante viene impiegata per rimuovere i pezzi accumulati in eccesso.
- Nel stadio 3 (separazione tramite scappamento), una navetta a cilindro pneumatico o un disco rotante all’uscita della pista separa un singolo elemento di fissaggio dalla colonna in coda. Questo scappamento isola la vite di testa presso la porta di scarico bloccando al contempo la fila retrostante.
- Nel quarto stadio (consegna al mandrino), un impulso di aria compressa o un robot pick-and-place convoglia la vite fino alle ganasce della testina.
Quando si integrano macchine di assemblaggio automatico su misura, sovrapporre lo stadio 4 al movimento degli assi rappresenta il metodo principale per ridurre il takt time. La tabella illustra i bilanci temporali indicativi in millisecondi tra l’alimentazione a soffiaggio sovrapposta e il prelievo sequenziale a vuoto.
| Fase del processo | Sistema di alimentazione a soffiaggio sovrapposto (ms) | Prelievo e posizionamento sequenziale a vuoto (ms) | Meccanismo di ottimizzazione dei tempi |
|---|---|---|---|
| Singolarizzazione e rilascio dello scappamento | 120 a 180 ms (sovrapposto) | 150 a 200 ms (nel nido) | Attivato durante il serraggio finale della vite precedente |
| Transito nel tubo / corsa di prelievo | 150 a 250 ms (sovrapposto) | 400 a 650 ms (corsa X-Y-Z verso il nido) | Il transito a soffiaggio avviene mentre il robot si sposta sul foro successivo |
| Verifica del transito tramite sensore ad anello | 50 a 100 ms (sovrapposto) | 50 a 100 ms (controllo vuotostato) | Il sensore ad anello in fibra ottica conferma l’arrivo della vite nella testina |
| Avvicinamento asse Z e ricerca filetto | 250 a 350 ms | 300 a 400 ms | Avvio morbido inverso di 30° per allineare il primo filetto |
| Avvitatura rapida e coppia finale | 500 a 800 ms | 600 a 900 ms | Profilo di velocità servo a due stadi fino alla coppia target |
| Risalita asse Z e sosta | 130 a 180 ms | 500 a 720 ms (ritorno al nido dell’alimentatore) | L’ugello a soffiaggio rimane sul piano del pezzo in lavorazione |
| Conferma OK del PLC e registrazione curva | 50 a 70 ms | 100 a 130 ms | Invio dello stato coppia-angolo via bus di campo al controllore di cella |
| Tempo ciclo netto totale per vite | 1.250 a 1.800 ms (1.25 a 1,80 s) | 2.100 a 3.100 ms (2.10 a 3,10 s) | L’alimentazione a soffiaggio risparmia da 0.85 a 1,30 s per vite |
Alimentatore a tazza vibrante vs. alimentatore a gradini e meccanismi dispenser per viti
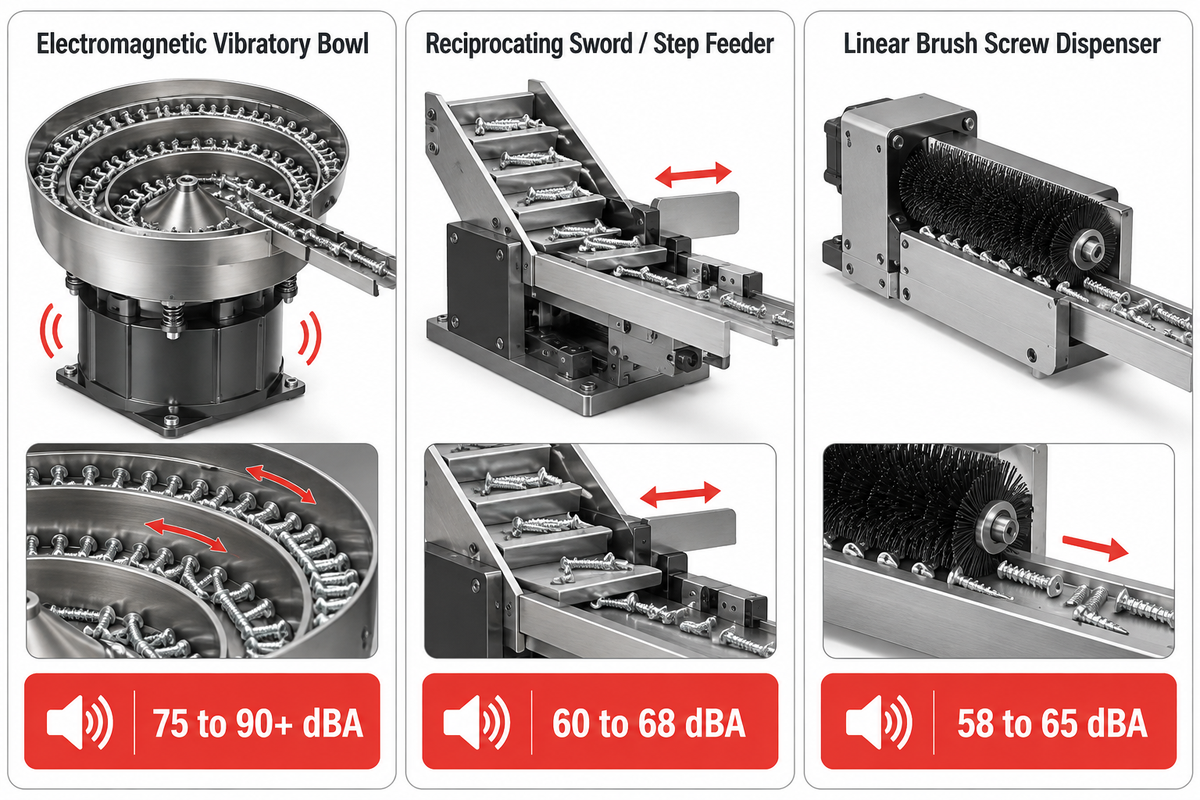
Per ridurre la rumorosità e proteggere i rivestimenti superficiali, valutate un alimentatore alternativo a gradini rivestito in poliuretano: garantisce un livello sonoro di 60-68 dBA con un’usura minima da ricircolo della viteria. In alternativa, è possibile impiegare una tazza vibrante non rivestita, che tuttavia genera da 75 a 90+ dBA, soprattutto con viteria metallica. Le tazze vibranti non rivestite operano a 75-90+ dBA nel servizio con viti metalliche; un ordinatore lineare di viti rappresenta un’ulteriore opzione.
Le tazze vibranti elettromagnetiche convenzionali utilizzano una bobina per far avanzare la viteria sfusa lungo un’elica ascendente a 60-120 Hz. I meccanismi di orientamento, come US Patent US6986440B2 (Escapement System), impiegano un tamburo rotante, un gruppo localizzatore, una sonda e un sensore di prossimità per rilevare la posizione della vite e rilasciarla al termine della rotazione. Lungo la pista della tazza stessa, lame raschiatrici inclinate scartano le viti che non entrano nella guida in assetto verticale. Le tazze vibranti gestiscono cadenze elevate fino a 60 pezzi al minuto; il ricircolo prolungato, tuttavia, può usurare il rivestimento in zinco lamellare o ossido nero.
Quando conviene specificare un alimentatore a gradini invece di una tazza vibrante per viteria rivestita?
Nelle stazioni di lavoro a bassa rumorosità o nelle camere bianche con limiti acustici inferiori a 68 dBA, è opportuno specificare un alimentatore a gradini al posto di una tazza vibrante per sollevare gli elementi di fissaggio. Gli alimentatori a gradini utilizzano piastre a moto alternativo, mentre le tazze vibranti sfruttano il ricircolo continuo. L’azione meccanica delle piastre alternative riduce di oltre l’80 percento le polveri da abrasione del rivestimento.
Per banchi manuali e celle leggere con cobot, un dispenser compatto per viti con convogliatore allineatore spazza le microviti verso una guida lineare centrale. Queste unità da banco impiegano un tamburo motorizzato con spazzola in nylon per rimuovere la viteria in eccesso senza vibrazioni ad alta ampiezza. Un tamburo a spazzola rotante contiene un volume alla rinfusa inferiore, compreso tra 150 e 400 ml, rispetto a un alimentatore industriale a gradini.
| Parametro ingegneristico | Tazza vibrante elettromagnetica | Alimentatore alternativo a lama / a gradini | Dispenser lineare di viti a spazzola |
|---|---|---|---|
| Rumorosità acustica operativa | 75 a 90+ dBA (non rivestita); 68 a 74 dBA (insonorizzata) | 60 a 68 dBA | 58 a 65 dBA |
| Abrasione del rivestimento e rilascio di particelle | Da moderata ad alta (ricircolo continuo) | Molto bassa (sollevamento delicato a piastre) | Bassa (spazzolamento in nylon su pista lineare) |
| Cadenza massima di uscita | 40 a 65 viti/min | 30 a 45 viti/min | 20 a 35 viti/min |
| Gamma di viteria applicabile | M1.6 a M8.0 (lunghezza fino a 35 mm) | M2.5 a M8.0 (lunghezza fino a 45 mm) | M1.0 a M5.0 (microviti e viti standard) |
| Idoneità per viti oliate / cerate | Scarsa (l’adesione frena la risalita elicoidale) | Buona (sollevamento meccanico positivo a piastre) | Moderata (le setole della spazzola richiedono pulizia periodica) |
Alimentazione a soffiaggio vs. prelievo a vuoto: Il limite del rapporto L/D e della geometria dell’alloggiamento
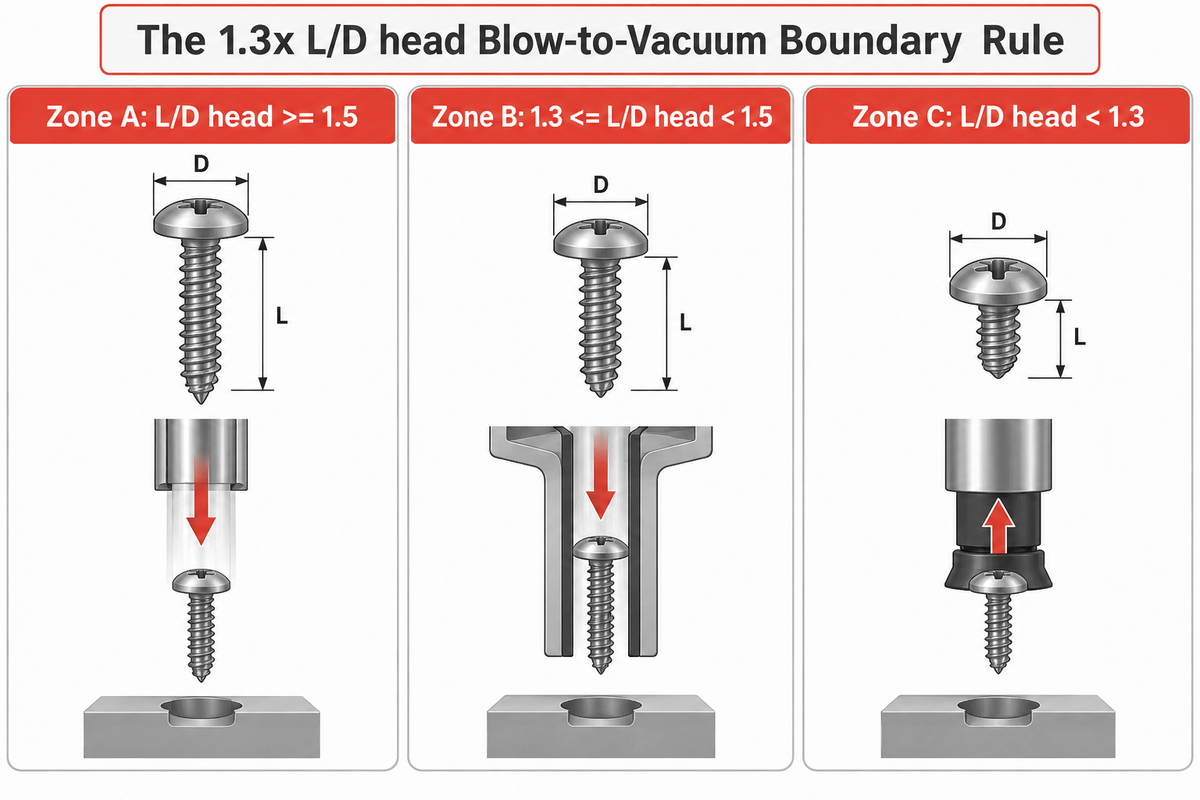
Il confine tra l’alimentazione pneumatica a soffiaggio e il prelievo a vuoto è determinato dal rapporto L/D della testa della vite e dal gioco laterale della parete. Per l’alimentazione a soffiaggio, il rapporto L/D rispetto alla testa deve essere pari o superiore a 1.3 ed è necessario un gioco radiale di almeno 2,5 mm per l’apertura delle ganasce. Le viti con un rapporto L/D inferiore a 1.3 richiedono il prelievo a vuoto.
Nel calcolare questo rapporto, i progettisti utilizzano talvolta per errore il diametro esterno della filettatura anziché il diametro della testa. Una vite M3 a testa cilindrica bombata lunga 4,0 mm presenta un rapporto lunghezza/filetto di 1.33; tuttavia, il diametro della testa è di 5,6 mm, il che comporta un rapporto L/D reale della testa pari a 4.0 ÷ 5.6 = 0.71. Sparando una vite così corta in un tubo di soffiaggio, la resistenza aerodinamica la fa ruotare di 90 gradi bloccandola nella curva del tubo.
In che modo il rapporto lunghezza/diametro testa e il gioco laterale determinano la scelta tra soffiaggio e vuoto?
Un elemento di fissaggio con rapporto L/D della testa ≥ 1.5 viaggia stabilmente in un tubo di soffiaggio circolare, mentre i rapporti compresi tra 1.3 e 1.5 richiedono tubi sagomati e i valori inferiori a 1.3 impongono il prelievo a vuoto. Lo stesso vale per le sedi incassate profonde ≥ 15 mm con gioco laterale ≤ 2,5 mm.
Numerose soluzioni avanzate di alimentazione ad alta velocità, tra cui Utility Patent CN224226109U for Fast Screw Feeding Devices, adottano blocchi di selezione e/o canali sagomati per stabilizzare la viteria durante il trasporto pneumatico. Definiamo La regola di confine 1.3x L/Dhead tra soffiaggio e vuoto articolata in tre zone operative:
- Zona A (L/Dhead ≥ 1.5 – Alimentazione pneumatica a soffiaggio standard) La lunghezza del gambo è pari ad almeno 1.5 volte il diametro della testa. L’alimentazione a soffiaggio eroga in modo affidabile da 35 a 60 viti al minuto mediante testine a ganasce divise.
- Zona B (1.3 ≤ L/Dhead < 1.5 – Zona marginale con tubo sagomato): Il gambo è solo leggermente più lungo della larghezza della testa. I tubi circolari standard consentono occasionali inclinazioni di 45 gradi nelle curve strette. Un’alimentazione affidabile in Zona B richiede tubi anti-ribaltamento con profilo a T, scappamenti a gioco zero e raggi di curvatura superiori a 200 mm.
- Zona C (L/Dhead < 1.3 – Prelievo obbligatorio a vuoto o meccanico Pick-and-Place): Le viti corte, le teste ultrapiatte e le teste larghe bombate hanno una lunghezza del gambo inferiore a 1.3 volte il diametro della testa. I tubi di soffiaggio non sono idonei per la Zona C: il mandrino deve utilizzare un ugello telescopico di aspirazione a vuoto o un prelievo magnetico.
| Condizione della vite e dell’involucro | Zona A: L/Dhead ≥ 1.5 | Zona B: 1.3 ≤ L/Dhead < 1.5 | Zona C: L/Dhead < 1.3 |
|---|---|---|---|
| Superficie piana aperta (gioco radiale ≥ 3,0 mm) | Consigliato: Alimentazione pneumatica a soffiaggio standard | Idoneo: Alimentazione a soffiaggio con tubo sagomato | Consigliato: Prelievo ad aspirazione a vuoto |
| Lamatura poco profonda (profondità < 10 mm, gioco ≥ 2.5 mm) | Consigliato: Alimentazione a soffiaggio con ganasce divise a corsa lunga | Idoneo: Testina di soffiaggio a slitta | Consigliato: Bussola telescopica a vuoto |
| Pozzetto incassato profondo (profondità 15-80 mm, gioco < 2.0 mm) | Consigliato: Bussola a vuoto a parete sottile (parete da 0,8 mm) | Consigliato: Bussola a vuoto a parete sottile | Consigliato: Bussola a vuoto a parete sottile |
| Superficie estetica Classe A / anodizzata (regola zero scheggiature) | Consigliato: Prelievo a vuoto (evita particelle soffiate) | Consigliato: Prelievo a vuoto | Consigliato: Prelievo a vuoto |
Regole geometriche della viteria: Alimentazione di M1, M6, viti corte e sistemi per grani filettati
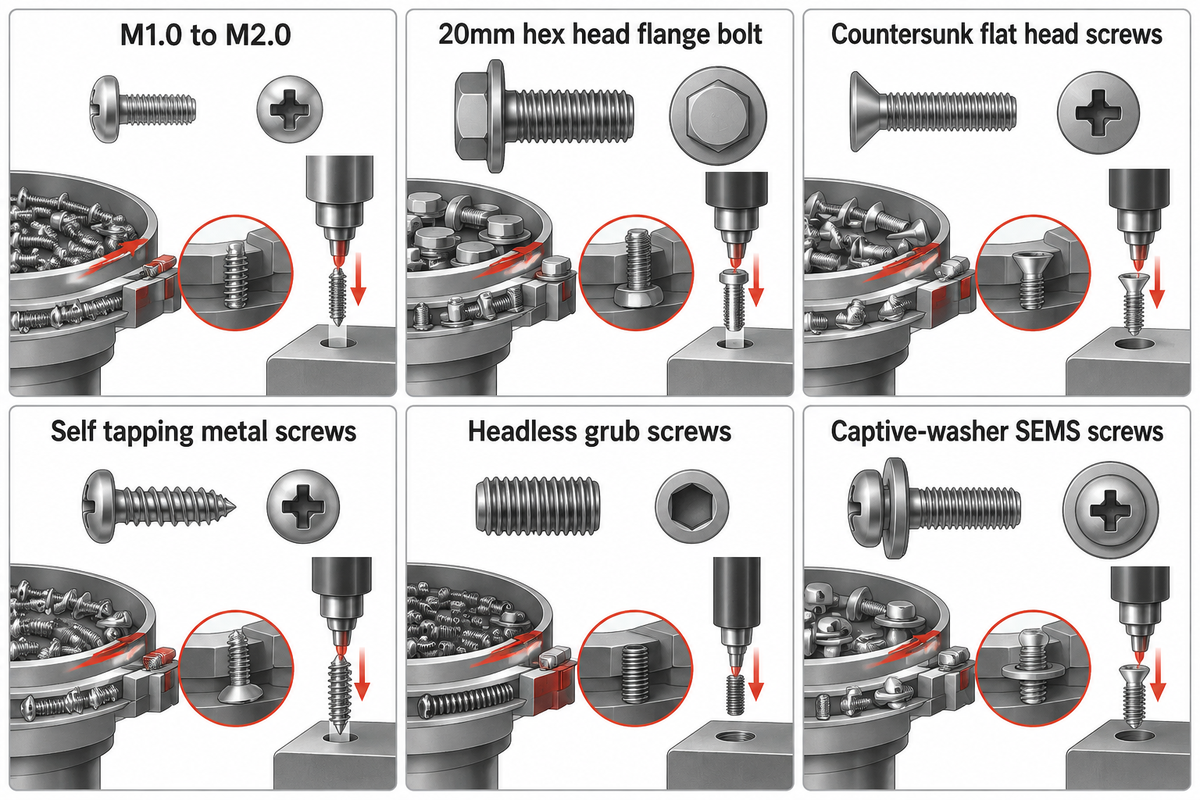
La forma della testa, il tipo di punta filettata e il gruppo rondella determinano la larghezza della fessura della pista e la corsa dello scappamento per ogni misura da M1.0 a M6.0. Una pista universale è adatta alle normali viti a testa cilindrica bombata, mentre le viti a testa piana svasata e i bulloni esagonali flangiati richiedono attrezzature di orientamento dedicate.
Quando i progettisti specificano macchinari per l’automazione dell’assemblaggio elettronico 3C, le microviti nella gamma da M1.0 a M5.0 prevalgono nella distinta base. Le staffe strutturali e i getti automotive richiedono invece elementi di fissaggio M6 o bulloni a testa esagonale flangiata da 20mm. US Patent Application US20140238818A1 (Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections) impiega sezioni di attrezzature segmentate intercambiabili con connessioni di centraggio e identificazione del pezzo per adattare un’unica base a molteplici profili di viteria.
- Le viti nella fascia da M1.0 a M2.0 pesano meno di 0,05g e gli oli di lavorazione o le cariche elettrostatiche le fanno aderire alle guide degli alimentatori vibranti. I costruttori mantengono pertanto il gioco della guida di contenimento rigorosamente tra +0.10 e +0,15 mm rispetto al diametro esterno del filetto.
- I bulloni pesanti M5, M6 e 3/8-16 x 20mm a testa esagonale flangiata presentano teste voluminose e flange larghe che gli alimentatori convenzionali non riescono a spingere lungo tubi verticali. È quindi necessario ricorrere ad alimentatori a gradini in acciaio temprato con scappamenti pneumatici ad alta spinta e tubi di mandata con diametro interno da 10 a 16 mm.
- Le viti a testa piana svasata hanno una superficie inferiore conica a 82 gradi o 90 gradi che porta le viti adiacenti a sormontarsi e sovrapporsi lungo le guide piane. Le piste necessitano di una piastra superiore di confinamento con un gioco verticale inferiore a 0,3 mm per impedire l’accavallamento.
- Le viti autofilettanti per metallo possono impuntarsi sulle pareti dei tubi morbidi in poliuretano durante il trasporto. Utilizzate tubi più rigidi in nylon-12 o rivestiti in PTFE, aumentando il raggio di curvatura a 250 mm.
- I grani filettati senza testa non possono rimanere sospesi in una fessura tradizionale; un sistema per grani impiega quindi un sensore a fibra ottica a sbarramento per riconoscere quale estremità ospita la cava esagonale. Una ruota pneumatica di ribaltamento capovolge quindi i grani invertiti prima dell’invio a soffiaggio.
- Le viti SEMS con rondella imperdibile montano rondelle piane o elastiche spaccate libere di ruotare che devono appoggiare perfettamente contro la testa della vite prima di entrare nello scappamento. Dislivelli della pista e ampiezze di vibrazione eccessive possono far inclinare le rondelle incastrandole nel blocco navetta.
Stesura dei tubi di alimentazione pneumatica a soffiaggio, consumo d’aria e progettazione dello scappamento
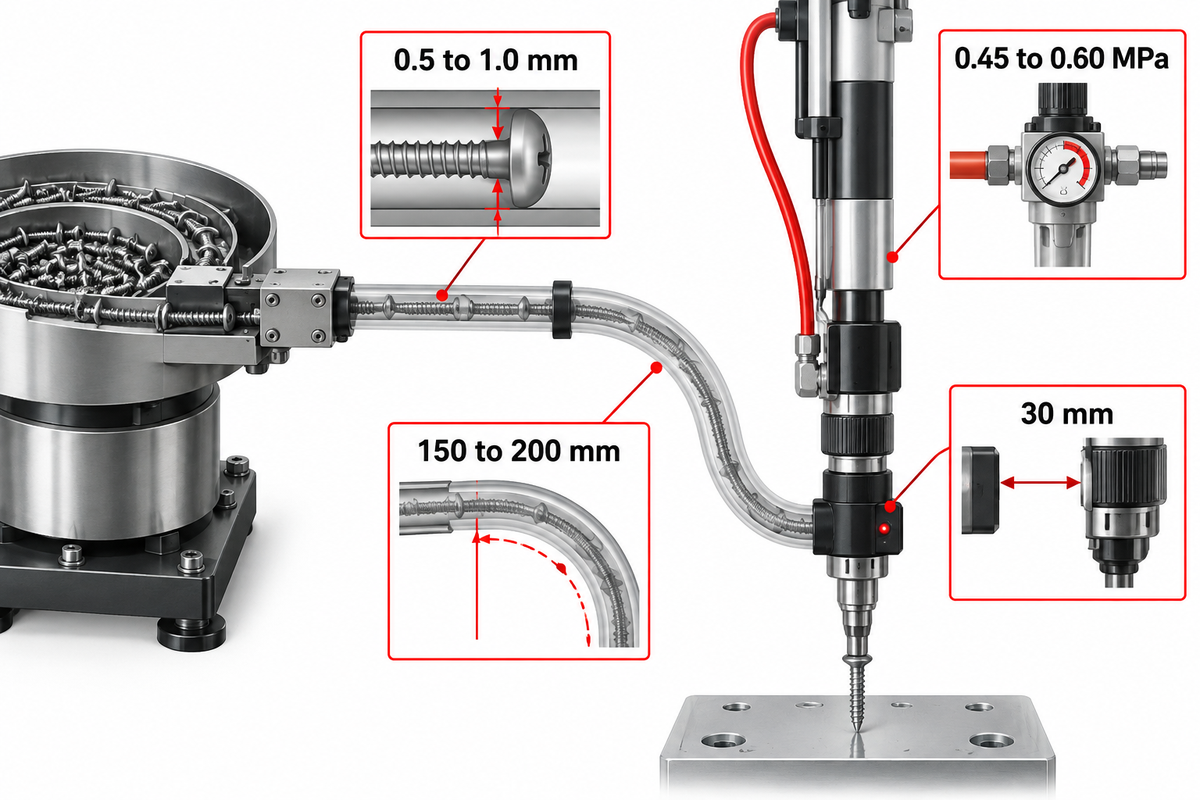
Un sistema di alimentazione automatica delle viti correttamente dimensionato abbina il diametro interno del tubo di mandata a quello della testa della vite con un margine compreso tra 0.5 e 1,0 mm. Mantenere sui tubi un raggio minimo di curvatura di 150-200 mm previene gli impuntamenti durante il lancio. Aria compressa secca e disoleata a 0,45-0,60 MPa mantiene le valvole dello scappamento pulite e prive di depositi.
Ogni ciclo pneumatico di alimentazione a soffiaggio consuma da 1.5 a 3.5 normal-litri di aria libera per vite. Le distanze tipiche di mandata variano da 1.5 a 3.0 metri per applicazioni da banco e celle robotizzate. Tratte orizzontali superiori a 5.0 metri risultano poco pratiche: oltre i 5.0 metri, il tempo di trasferimento tra i cicli supera i 450 millisecondi.
L’isolamento dell’energia pneumatica è obbligatorio durante la manutenzione e la rimozione degli inceppamenti. Le norme tecniche sulla sicurezza dei robot industriali, in particolare ISO 10218-1:2025 Robotics Safety Requirements Part 1 per i robot industriali e ISO 10218-2:2025 per i sistemi robotizzati, le applicazioni e l’integrazione delle celle, stabiliscono i requisiti aggiornati al 2025 in materia di sicurezza e sicurezza funzionale per robot industriali e celle integrate. Gli integratori devono installare valvole pneumatiche di scarico rapido per depressurizzare intenzionalmente l’aria accumulata nel collettore di soffiaggio e negli attuatori prima che gli operatori aprano il riparo interbloccato.
- Il diametro interno del tubo di mandata deve essere dimensionato secondo la formula: IDtube = Dhead + 0.5 a 1,0 mm. Se il gioco è inferiore a 0,4 mm, eventuali bave sulla testa si incastrano nelle curve, mentre un gioco superiore a 1,5 mm consente alle viti più corte di inclinarsi e bloccarsi. Un gioco oltre 1,5 mm permette infatti alla vite di intraversarsi contro la parete del tubo di mandata inceppandolo.
- Il raggio di curvatura dei tubi di alimentazione deve essere di almeno 150 mm per viti M2-M3 e compreso tra 200 e 250 mm per elementi di fissaggio M4-M6. Non fissate mai con fascette strette un tubo di soffiaggio in corrispondenza di uno snodo acuto del polso del robot.
- Impostate la durata dell’impulso di soffiaggio tra 150 e 300 ms. Un sensore di prossimità ad anello, collocato a 30 mm dalla testina dell’avvitatore, rileva l’arrivo della vite e chiude immediatamente l’elettrovalvola per risparmiare aria compressa.
Avvertenza ingegneristica – Non utilizzare mai lubrificatori d’aria con olio sulle linee di soffiaggio: I reparti di manutenzione installano talvolta gruppi FRL convenzionali (Filtro-Regolatore-Lubrificatore) a monte di un alimentatore di viti. La nebbia d’olio riveste l’interno del tubo in poliuretano e la pista vibrante. Entro 48 ore di produzione industriale, la polvere metallica e la cera delle viti si mescolano al velo d’olio formando una pasta collosa che provoca inceppamenti cronici lungo il tubo. Specificate sempre aria compressa secca e priva d’olio conforme a ISO 8573-1 Classe 1.4.1 con filtro a coalescenza da 5 micron.
Avvitatura con prelievo a vuoto e gioco dell’ugello telescopico per pozzetti profondi
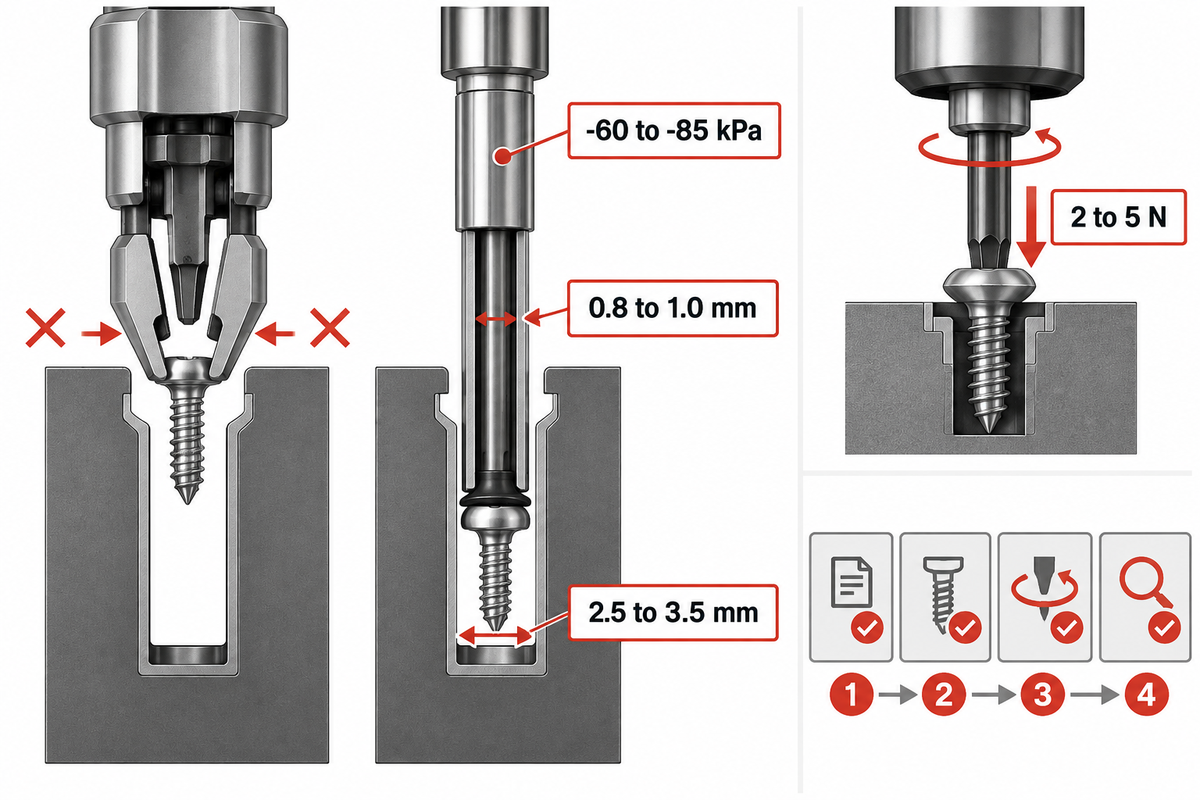
L’avvitatura con prelievo a vuoto impiega una bussola di aspirazione telescopica caricata a molla attorno all’inserto per trattenere viti amagnetiche o con basso rapporto L/D a una depressione compresa tra -60 e -85 kPa. I tubi a vuoto a parete sottile richiedono appena 0,8-1,0 mm di gioco radiale e raggiungono agevolmente il fondo di pozzetti incassati profondi dove le ganasce divise di soffiaggio non possono entrare.
Un ugello di aspirazione a vuoto risolve brillantemente due criticità. In primo luogo, gli inserti magnetici non trattengono l’acciaio inossidabile austenitico (A2-70 o A4-80), l’alluminio, l’ottone o il titanio. In secondo luogo, l’attrazione di limatura ferrosa da parte del magnete sull’inserto può contaminare le schede elettroniche. L’ugello di aspirazione a vuoto afferra invece pneumaticamente la testa della vite.
Per gli utensili rotativi di assemblaggio, le prove prestazionali secondo ISO 5393:2017 Rotary Tools for Threaded Fasteners definiscono le procedure di laboratorio per valutare la ripetibilità della coppia e la precisione dei sistemi integrati di misurazione della coppia su utensili ad azione continua da 0,5 Nm a 2.000 Nm. Quando si abbina un mandrino elettrico di precisione a una bussola a vuoto, l’allineamento concentrico tra la punta dell’inserto e l’ugello di aspirazione determina l’affidabilità del prelievo:
- Un eiettore Venturi o una pompa a palette rotative mantiene un grado di vuoto compreso tra -60 e -85 kPa (-18 a -25 inHg) nella camera dell’ugello. Un vuotostato digitale verifica che la testa della vite formi una tenuta ermetica con la punta dell’ugello prima di abilitare la traslazione dell’asse Z.
- Durante il prelievo nella tasca di presentazione, l’inserto in lenta rotazione impegna l’impronta Torx, Phillips o esagonale sotto un precarico elastico di 2-5 N mentre il vuoto blocca la testa contro la battuta frontale della bussola.
- Le testine standard a soffiaggio con ganasce divise si aprono verso l’esterno al passaggio dell’inserto e necessitano di 2,5-3,5 mm di gioco radiale attorno alla testa della vite. Una bussola rigida a vuoto in acciaio inossidabile richiede invece solo 0,8-1,0 mm di gioco radiale ed è compatibile con colonnine incassate profonde fino a 80 mm.
Controllo coppia-angolo con avvitatore servo vs. avvitatori pneumatici a frizione
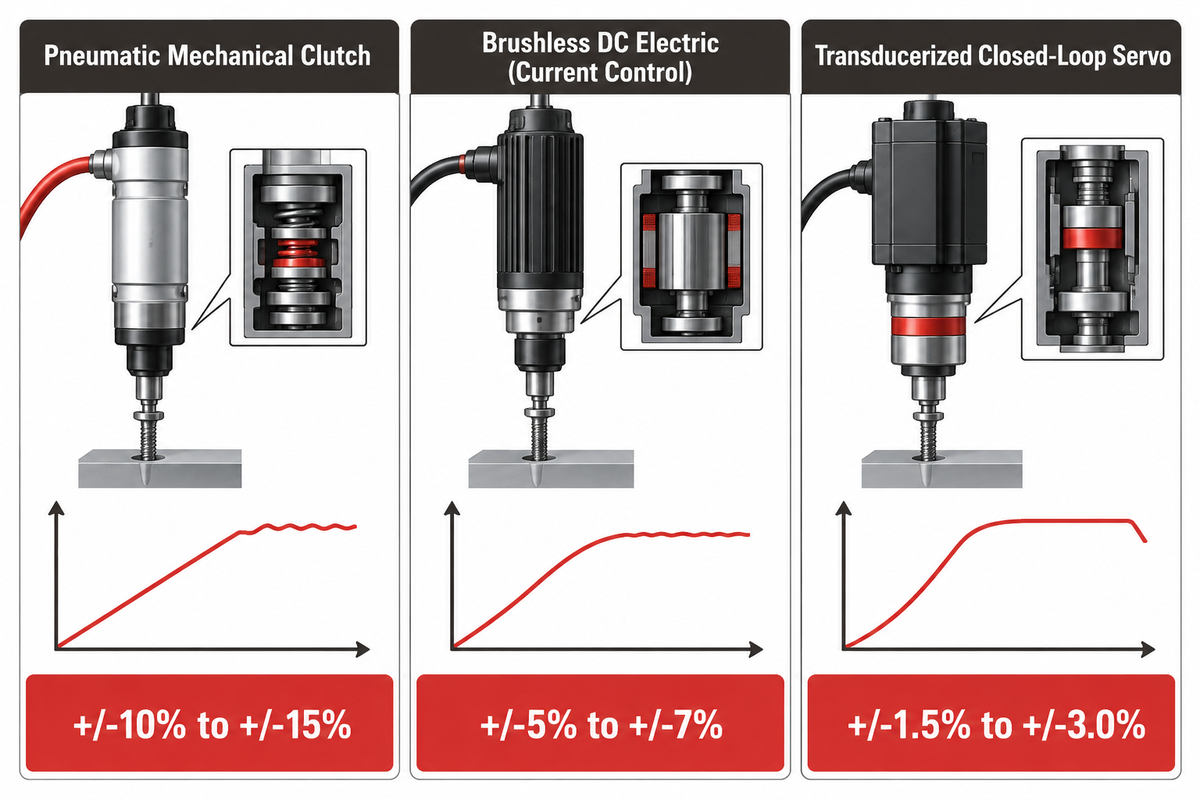
Gli avvitatori elettrici servo ad anello chiuso mantengono la ripetibilità della coppia entro ±1,5% – ±3,0% e monitorano l’angolo di rotazione in gradi. Gli avvitatori pneumatici a frizione meccanica presentano una fascia di tolleranza più ampia, pari a ±10% – ±15%. La combinazione di coppia, angolo e conteggio viti elimina le viti non battute e la viteria mancante sugli assemblaggi critici.
Le linee guida per l’avvitatura industriale come VDI/VDE 2862 Blatt 1 e Blatt 2 classificano le giunzioni bullonate nelle Categorie di Rischio A, B e C in base alle conseguenze di un eventuale cedimento. Le giunzioni di Categoria A (rischio elevato) e di Categoria B (critiche per la funzione) richiedono il controllo e il monitoraggio continui di tutte le variabili chiave di ingresso. La capacità di laboratorio degli utensili tra 0,5 Nm e 2.000 Nm viene testata secondo ISO 5393:2017 Performance Test Methods, riesaminata e confermata dall’ISO nel 2023 in sostituzione della precedente edizione ritirata ISO 5393:1994. La microviteria sotto 0,5 Nm richiede procedure di prova modificate e documentate.
Perché il solo monitoraggio della coppia non riesce a intercettare le viti flottanti e l’imbocco storto?
Il solo monitoraggio della coppia fallisce perché una vite imboccata storta o un foro cieco con bave raggiunge anticipatamente la coppia di stacco mentre la testa resta sollevata di 1,5-3,0 mm sopra la superficie del pezzo. Il monitoraggio dell’angolo di rotazione durante l’avvitatura intercetta immediatamente questo difetto.
Nella realizzazione di sistemi di avvitatura per componenti automotive, i progettisti hanno sostituito gli utensili a frizione meccanica con mandrini programmabili CC brushless o servo con trasduttore. Il sistema di controllo esegue una specifica di avvitatura multistadio e integra una funzione di conteggio lotto. I bloccaggi del posaggio restano chiusi finché non viene verificato il numero esatto di viti previsto per il gruppo.
| Specifica del mandrino | Frizione meccanica pneumatica | Elettrico CC brushless (controllo di corrente) | Servo ad anello chiuso con trasduttore |
|---|---|---|---|
| Ripetibilità della coppia (±3σ) | ±10% a ±15% | ±5% a ±7% | ±1,5% a ±3,0% |
| Idoneità alla categoria di giunzione VDI/VDE 2862 | Categoria C (giunzioni non critiche) | Categoria B / C (produzione standard) | Categoria A e B (critiche per sicurezza e funzione) |
| Rilevamento vite flottante / filetto incrociato | Assente (solo sgancio meccanico a molla) | Finestra angolare base + conteggio viti per lotto | Tracciato completo coppia-angolo + monitoraggio del gradiente |
| Set di parametri programmabili | 1 (regolazione manuale della ghiera a molla) | Da 8 a 16 set di parametri digitali | Da 50 a 250+ ricette in rete tramite PLC |
| Tracciabilità dei dati e registrazione SPC | Nessuna uscita digitale nativa | I/O discreti OK / NG + conteggio cicli | Archiviazione completa delle curve per codice a barre seriale (MES/QMS) |
Prevenzione di inceppamenti e viti flottanti: Protocollo di validazione in fabbrica a 4 varchi
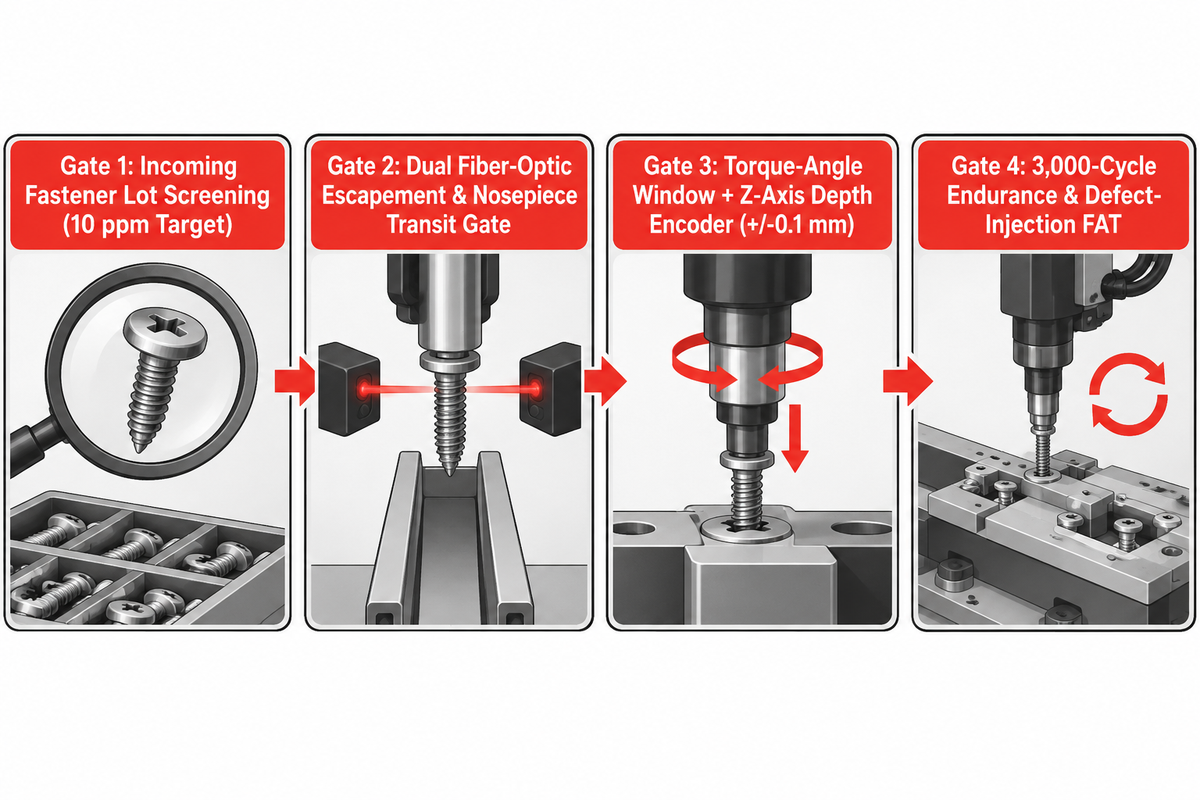
Prevenire gli inceppamenti dell’alimentatore e le viti flottanti richiede una qualità della viteria in ingresso pari a 10 ppm, doppi sensori di transito, encoder di battuta sull’asse Z e un collaudo di accettazione in fabbrica (FAT) da 3.000 cicli. Definiamo questo metodo Il protocollo di validazione a 4 varchi per viteria e giunzioni. Lo codifichiamo come Il protocollo di validazione a 4 varchi per viteria e giunzioni, che ferma i pezzi difettosi già nella tramoggia e impedisce alle viti non correttamente serrate di proseguire lungo la linea.
Un passaggio controintuitivo nel manuale tecnico di DEPRAG, Guideline Screw Feeding, evidenzia che un lotto commerciale di viti in cui è tollerato fino al 3% di pezzi difettosi non è sempre sufficiente per l’alimentazione automatizzata. A una cadenza di 30 viti al minuto, un tasso dell’1% di pezzi difettosi provoca un inceppamento ogni 3.3 minuti. DEPRAG stabilisce che, per garantire l’efficienza produttiva, è necessaria una qualità della viteria in ingresso pari a 10 ppm (1 pezzo difettoso ogni 100.000 viti) ottenuta mediante selezione ottica.
Quale protocollo di collaudo di accettazione in fabbrica verifica l’alimentazione a zero inceppamenti prima della spedizione?
Un collaudo di accettazione in fabbrica (FAT) simula l’impiego della macchina presso lo stabilimento del cliente. Un rigoroso collaudo di accettazione in fabbrica esegue 3.000 cicli continui di avvitatura utilizzando viti di produzione provenienti da almeno due lotti di fornitura, imponendo un tasso di inceppamento dell’alimentatore inferiore a 300 ppm. La prova applica una soglia massima di inceppamento pari a 300 parti per milione (ppm) ed esige il blocco automatico al 100% sui campioni difettosi con filetto incrociato, colonnina spanata e lunghezza errata.
I progettisti devono distinguere la qualità del lotto di viteria in ingresso dalle prove di collaudo della macchina. Il valore di 10 ppm rappresenta l’obiettivo di pulizia della viteria selezionata otticamente, mentre il FAT da 3.000 cicli convalida la stabilità meccanica a breve termine dell’alimentatore prima della spedizione. Sebbene la linea guida VDI/VDE 2862 prescriva il monitoraggio di coppia e angolo in modo indipendente dalla soluzione adottata, gli integratori su misura come ZEUEE aggiungono un sensore lineare di corsa sull’asse Z da ±0,1 mm per rilevare le viti flottanti quando la profondità del foro cieco varia. Gli interblocchi di sicurezza della cella durante il collaudo FAT devono inoltre rispettare ISO 10218-2:2025 Robot Systems and Integration Safety.
Varco 1: Selezione dei lotti di viteria in ingresso (obiettivo 10 ppm)
I lotti di viteria in entrata vengono controllati dai tecnici della qualità mediante calibri ad anello passa/non passa per verificare l’assenza di bave sulla testa, gambi piegati, impronte mancanti e accumuli di rivestimento galvanico.
Varco 2: Doppio varco di transito in fibra ottica su scappamento e testina
Installate un sensore ad anello in fibra ottica ad alta velocità come Sensore A sulla porta di scarico dello scappamento e posizionate il Sensore B sopra la testina del mandrino. Se una vite supera il Sensore A ma non attraversa il Sensore B entro 400 ms, il PLC arresta il ciclo per impedire una doppia alimentazione.
Varco 3: Finestra coppia-angolo + encoder di profondità asse Z (±0,1 mm)
Combinate il controllo a finestra coppia-angolo del mandrino servo con un encoder lineare di corsa sull’asse Z (ripetibilità di ±0,1 mm). Qualsiasi elemento di fissaggio che raggiunga la coppia target impostata prima di toccare il piano di battuta programmato sull’asse Z (±0,25 mm) viene scartato come vite flottante.
Varco 4: Collaudo FAT di durata da 3.000 cicli e iniezione difetti
Eseguite 3.000 cicli continui di integrazione di linee di assemblaggio automatico chiavi in mano. Introducete 10 difetti intenzionali (3 viti corte, 3 spezzoni non filettati, 2 colonnine spanate e 2 doppi serraggi) confermando 10/10 blocchi automatici NG.
Prezzi vantaggiosi degli alimentatori automatici di viti, tempo di ritorno dell’investimento ROI e livelli di sistema
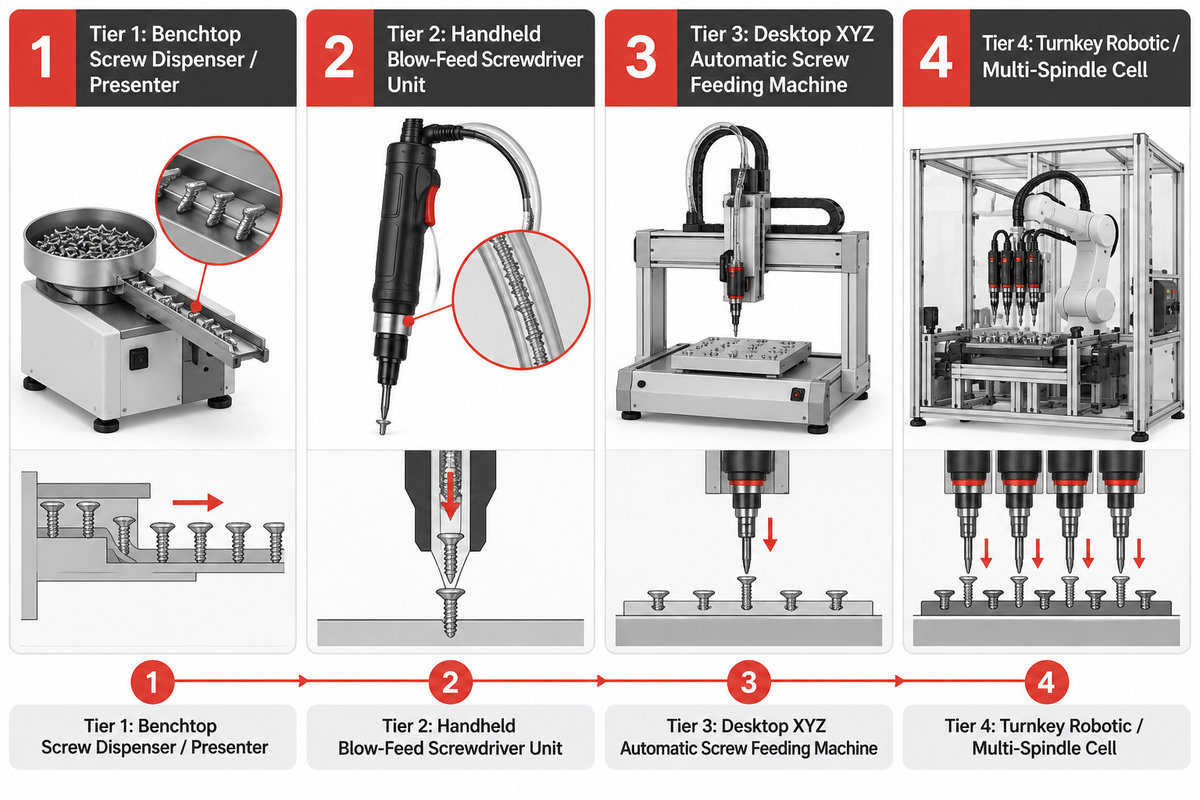
Un sistema conveniente di alimentazione automatica delle viti varia da $250 – $1.800 per un dispenser da banco fino a $22.000 – $85.000+ per una cella di automazione robotizzata chiavi in mano. La sostituzione dell’avvitatura manuale riduce il tempo ciclo da 4.8 secondi a 1.6 secondi per elemento di fissaggio. La maggior parte degli stabilimenti ottiene il completo recupero del capitale investito in 4,5-8,5 mesi.
Secondo i parametri economici DEPRAG riportati in Guideline Screw Feeding, specificare un alimentatore gemello a doppia pista per due mandrini adiacenti consente di risparmiare circa il 25% rispetto all’acquisto di due macchine alimentatrici singole. Il passaggio a una macchina di alimentazione automatica delle viti incrementa la cadenza produttiva della linea e sostiene una produzione industriale efficiente su più turni. La verifica standardizzata degli utensili secondo ISO 17104 Rotary Tool Standards aiuta gli acquirenti a confrontare la durata del mandrino prima dell’approvazione dell’investimento.
Quanto costa un sistema di alimentazione automatica delle viti nelle fasce da banco, portatile e robotizzata?
Un sistema di alimentazione automatica delle viti costa da $250 a $1.800 per un presentatore da banco e da $1.800 a $6.500 per un’unità portatile a soffiaggio. Le macchine alimentatrici automatiche XYZ da banco costano da $4.500 a $16,000, mentre le celle di automazione per avvitatura robotizzata chiavi in mano vanno da $22.000 a $85.000+.
| Livello del sistema | Fascia di prezzo dei macchinari (USD) | Riduzione tipica di manodopera | Cadenza produttiva (viti / ora) | Periodo tipico di recupero dell’investimento ROI |
|---|---|---|---|---|
| Livello 1: Dispenser / presentatore di viti da banco | $250 a $1.800 | Risparmia 1,0-1,5 s/vite (prelievo manuale) | 900 a 1.200 viti/ora | 1.5 a 3.0 mesi |
| Livello 2: Unità portatile di avvitatura con alimentazione a soffiaggio | $1.800 a $6.500 | Risparmia 2,2-3,0 s/vite (azionamento a una mano) | 1.500 a 2.200 viti/ora | 3.0 a 5.5 mesi |
| Livello 3: Macchina di alimentazione automatica delle viti XYZ da banco | $4.500 a $16.000 | 1 operatore presidia da 2 a 3 unità da banco | 1.800 a 2.600 viti/ora | 4.5 a 7.5 mesi |
| Livello 4: Cella robotizzata / multimandrino chiavi in mano | $22.000 a $85.000+ | Avvitatura in linea 100% non presidiata | 2.400 a 4.500+ viti/ora | 6.0 a 11.0 mesi |
Esempio calcolato di tempo di ritorno dell’investimento ROI (base produttiva su due turni): Consideriamo l’assemblaggio di un involucro elettronico che richiede 6 viti per unità su 2.500 unità al giorno (15.000 viti/giorno). Il prelievo e l’avvitatura manuali richiedono 4.8 secondi per vite (28.8 secondi per involucro), assorbendo 20.0 ore operatore al giorno. Una macchina alimentatrice automatica di viti riduce il tempo di serraggio a 1.6 secondi per vite (9.6 secondi per involucro). Questo aggiornamento riduce la manodopera diretta a 6.7 ore giornaliere e taglia gli scarti per colonnine spanate dell’1,8%. A un costo orario aziendale di $18/ora su 250 giorni lavorativi, il risparmio annuo ammonta a $64,500, ripagando una cella automatizzata da $32.000 in 5.9 mesi.
Integrazione di sistemi robotizzati di alimentazione viti e valutazione dei costruttori di automazione su misura
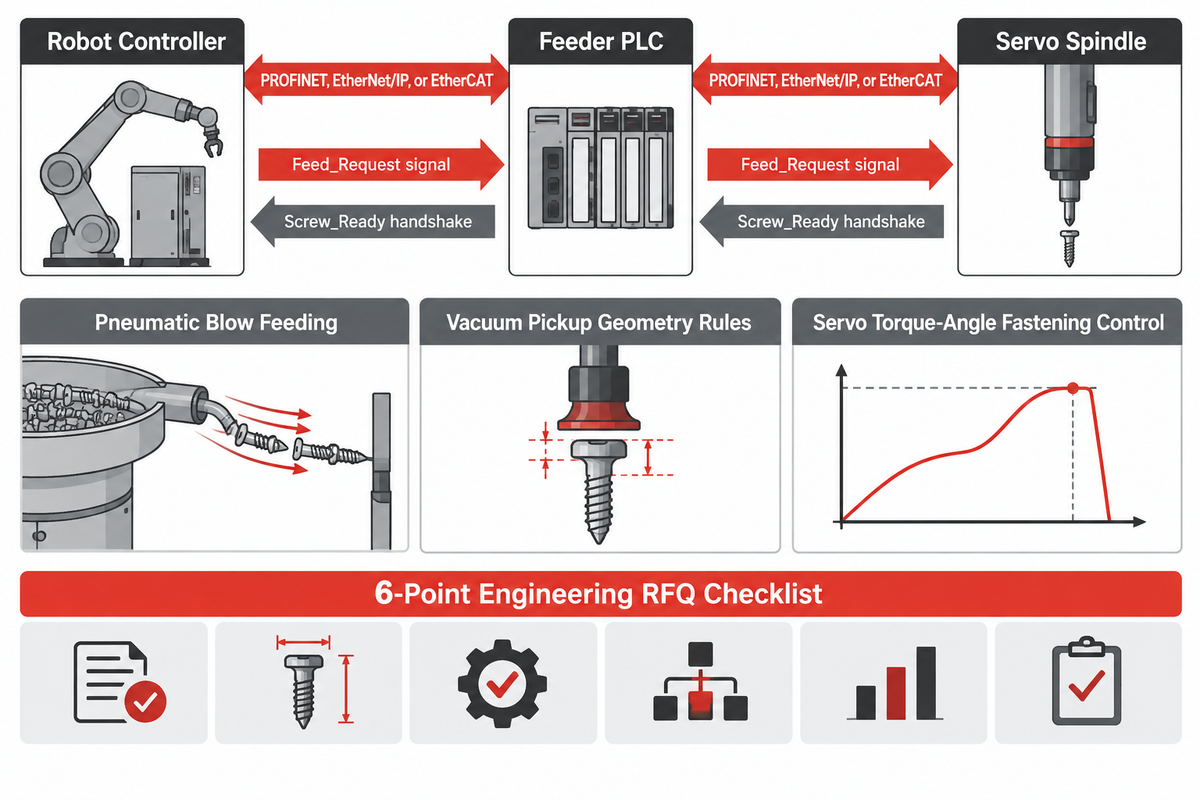
L’integrazione di un sistema robotizzato di alimentazione viti richiede la sincronizzazione di I/O discreti a 24V o di segnali bus di campo (PROFINET, EtherNet/IP o EtherCAT) tra il PLC dell’alimentatore, il controllore del robot e il mandrino servo. I possibili fornitori comprendono i produttori di alimentatori a catalogo e i costruttori di automazione su misura che realizzano una cella completa di posaggio e convogliatore.
In una stazione di avvitatura robotizzata, il controllore del robot invia un segnale Feed_Request non appena la vite precedente raggiunge la coppia finale. Il PLC dell’alimentatore aziona il cilindro dello scappamento, verifica il passaggio attraverso il sensore ad anello e restituisce un consenso Screw_Ready. Tutte le protezioni perimetrali del robot, le barriere fotoelettriche e il monitoraggio collaborativo della velocità devono essere conformi a ISO 10218-2:2025 Industrial Robot Cell Integration.
Come si confrontano i marchi di alimentatori di viti a catalogo con gli integratori di macchine di assemblaggio su misura?
I marchi specializzati in sistemi di alimentazione viti (quali WEBER, DEPRAG, Desoutter, Visumatic e Nitto Seiko) forniscono tazze alimentatrici e mandrini singoli. Gli integratori di macchine di assemblaggio realizzano invece una soluzione completa chiavi in mano (comprensiva di visione artificiale integrata, attrezzature di bloccaggio, tavole rotanti indexate, tracciabilità e interfacciamento MES) per l’intera stazione di assemblaggio.
Quando l’obiettivo è contenere il costo di acquisto dei singoli sottogruppi, gli stabilimenti dotati di un reparto interno di robotica acquistano tazze alimentatrici sciolte direttamente dal fornitore del componente. Se invece la priorità è avere un unico referente responsabile per più prodotti, le aziende ordinano una soluzione completa di automazione chiavi in mano.
- I fornitori di alimentatori standard a catalogo come WEBER Screwdriving Systems, DEPRAG Schulz, Desoutter Industrial Tools, Visumatic, Nitto Seiko, Carlson Engineering e altri offrono tazze vibranti, mandrini servo e alimentatori a gradini standardizzati. Questi gruppi sono adatti ai vostri progetti se lo stabilimento dispone di un team interno di robotica in grado di costruire il basamento della macchina, la cabina di sicurezza e il posaggio di bloccaggio del pezzo.
- I costruttori di impianti di assemblaggio chiavi in mano su misura come ZEUEE (Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.) progettano stazioni complete di alimentazione automatica per integrare l’assemblaggio di moduli elettronici, componenti automotive correlati e involucri di elettrodomestici. Integrando mandrini a soffiaggio e a prelievo a vuoto con celle di integrazione di robot industriali e centraggio tramite visione artificiale CCD, un fornitore chiavi in mano consegna una macchina collaudata in fabbrica per l’intera gamma dalle microviti M1.0 ai bulloni strutturali M6.
Checklist tecnica RFQ in 6 punti prima di richiedere un preventivo per un alimentatore
- Per calcolare il rapporto L/Dhead, fornite un disegno 2D della vite che indichi diametro del filetto, lunghezza totale, diametro della testa, tipo di impronta (Torx, Phillips, ecc.) e rivestimento superficiale.
- Specificate il materiale della vite (acciaio al carbonio, acciaio inossidabile A2/A4, alluminio o ottone) e segnalate l’eventuale presenza di rondelle imperdibili e/o frenafiletti preapplicati.
- Condividete i file CAD 3D STEP del pezzo evidenziando il pozzetto lamato più profondo e il gioco laterale più ristretto attorno a ciascun punto di avvitatura.
- Definite il takt time richiesto per ogni vite (ad es. 1.5 secondi), il numero totale di viti per involucro e il volume giornaliero.
- Specificate la coppia target in Nm, la tolleranza ammessa (±2% servo vs. ±10% frizione) e le regole di archiviazione delle curve sul sistema MES.
- Predisponete 1.000-3.000 viti di produzione provenienti da due lotti distinti per la taratura delle piste e il collaudo di accettazione in fabbrica da 3.000 cicli.
Pronti ad automatizzare la vostra stazione di avvitatura? Contattate il nostro team di ingegneria per richiedere una valutazione tecnica del sistema di alimentazione automatica delle viti e sottoporre ad analisi il CAD 3D del vostro involucro e le specifiche della viteria.
Domande frequenti (FAQ)
Perché un’unità pneumatica a soffiaggio si inceppa quando alimenta viti autofilettanti oliate o cerate?
Le viti autofilettanti oliate o cerate provocano inceppamenti nelle unità a soffiaggio perché il velo superficiale genera adesione lungo le piste delle tazze vibranti e trattiene il pulviscolo d’officina all’interno dei tubi in poliuretano. Nel giro di pochi turni, olio e polvere formano una patina viscosa che rallenta la corsa delle viti e aumenta le collisioni. Per ridurre gli inceppamenti, utilizzate lotti di viteria burattati a secco, adottate tubi antistatici rivestiti in PTFE oppure pulite settimanalmente le guide dell’alimentatore.
Un singolo dispenser di viti a pista regolabile può gestire più diametri di filetto su una linea ad alto mix?
Sì, un dispenser di viti da banco con pista regolabile può alimentare diversi diametri di filetto da M1.0 a M5.0 dopo una regolazione della larghezza guida di 3-5 minuti. Gli operatori allentano normalmente le viti di bloccaggio della guida, impostano la fessura in base al nuovo diametro del gambo ed effettuano il prelievo manuale o a vuoto. Una macchina pneumatica a soffiaggio non può invece convogliare teste di diametro diverso nello stesso tubo: il cambio formato su un’unità a soffiaggio richiede la sostituzione della navetta dello scappamento, del tubo di mandata e delle ganasce della testina.
Quanti campioni di viti di produzione occorre inviare al costruttore della macchina per le prove di collaudo in fabbrica?
Prima del collaudo di accettazione in fabbrica (FAT) è necessario prelevare da 1.000 a 3.000 campioni di viti di produzione da almeno due lotti di fabbricazione distinti e spedirli al costruttore della macchina. L’impiego di viteria di serie consente di verificare il comportamento con le reali tolleranze sullo spessore della testa. Prima della spedizione viene eseguito un test di 3.000 cicli a zero inceppamenti.
Quale specifica dell’aria compressa è richiesta per un collettore di alimentazione a soffiaggio?
Un collettore di alimentazione a soffiaggio richiede aria compressa secca e priva d’olio conforme alla norma ISO 8573-1 Classe 1.4.1, regolata tra 0.45 e 0,60 MPa (65-87 psi) con un filtro antipolvere da 5 micron e un essiccatore a ciclo frigorifero. Non installate mai un lubrificatore d’olio in linea a monte dell’alimentatore.
Quando una linea di assemblaggio dovrebbe adottare una testa multimandrino anziché un braccio robotico a mandrino singolo?
Una linea di assemblaggio richiede una testa di avvitatura fissa multimandrino quando il prodotto presenta da 4 a 12 viti identiche distanziate di 18-28 mm su una superficie piana. Poiché tutti i mandrini scendono contemporaneamente, una testa a 6 mandrini serra sei viti in 2.0 secondi complessivi, mentre un robot SCARA a mandrino singolo impiega da 8.0 a 10.5 secondi per spostarsi in sequenza sui medesimi sei fori. Il braccio robotico a mandrino singolo resta la scelta migliore quando l’interasse tra i fori è inferiore a 18 mm, le viti si trovano a quote Z differenti, sono previsti frequenti cambi formato o le geometrie degli involucri variano sensibilmente.
Riferimenti e fonti
- UC Berkeley Mechanical Engineering (ME102B, autunno 2001), StudMaster Dual-Rail Fastening Mechatronics Design Project Specifications, University of California, Berkeley.
- Organizzazione Internazionale per la Normazione, ISO 5393:2017, Rotary tools for threaded fasteners, Performance test method, Edizione 3 (confermata nel 2023).
- Organizzazione Internazionale per la Normazione, ISO 10218-1:2025, Robotics, Safety requirements, Part 1: Industrial robots, Revisione 2025.
- Organizzazione Internazionale per la Normazione, ISO 10218-2:2025, Robotics, Safety requirements, Part 2: Robot systems, robot applications and cell integration, Revisione 2025.
- Organizzazione Internazionale per la Normazione, ISO 17104, Rotary tools for threaded fasteners, Technical and safety specifications.
- Ufficio Brevetti e Marchi degli Stati Uniti / Google Patents, US6986440B2, Escapement System (Fastener Orientation and Delivery).
- Ufficio Brevetti e Marchi degli Stati Uniti / Google Patents, US20140238818A1, Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections.
- China National Intellectual Property Administration / Google Patents, CN224226109U, Fast Screw Feeding Device for Automatic Screw Locking Machine.
PERCHÉ SCRIVIAMO
Approfondimenti tecnici di ZEUEE
ZEUEE condivide guide tecniche basate sull'esperienza maturata in progetti di automazione reali. Dal 2005, progettiamo e produciamo macchinari di automazione non standard per l'assemblaggio di connettori, la produzione di cablaggi, le linee robotizzate, il controllo con visione artificiale e l'ammodernamento delle fabbriche intelligenti.
Fondata nel 2005
Base produttiva di 20.000 m²
Oltre 120 specialisti
Oltre 150 brevetti R&D
Certificata ISO9001:2015
Articoli correlati

Di tendenza