ติดต่อ Zeyu lntelligent Industrial Company

ระบบป้อนสกรูอัตโนมัติ: คู่มือการป้อนด้วยลมเป่า การดูดด้วยสุญญากาศ และการตรวจสอบการติดขัด

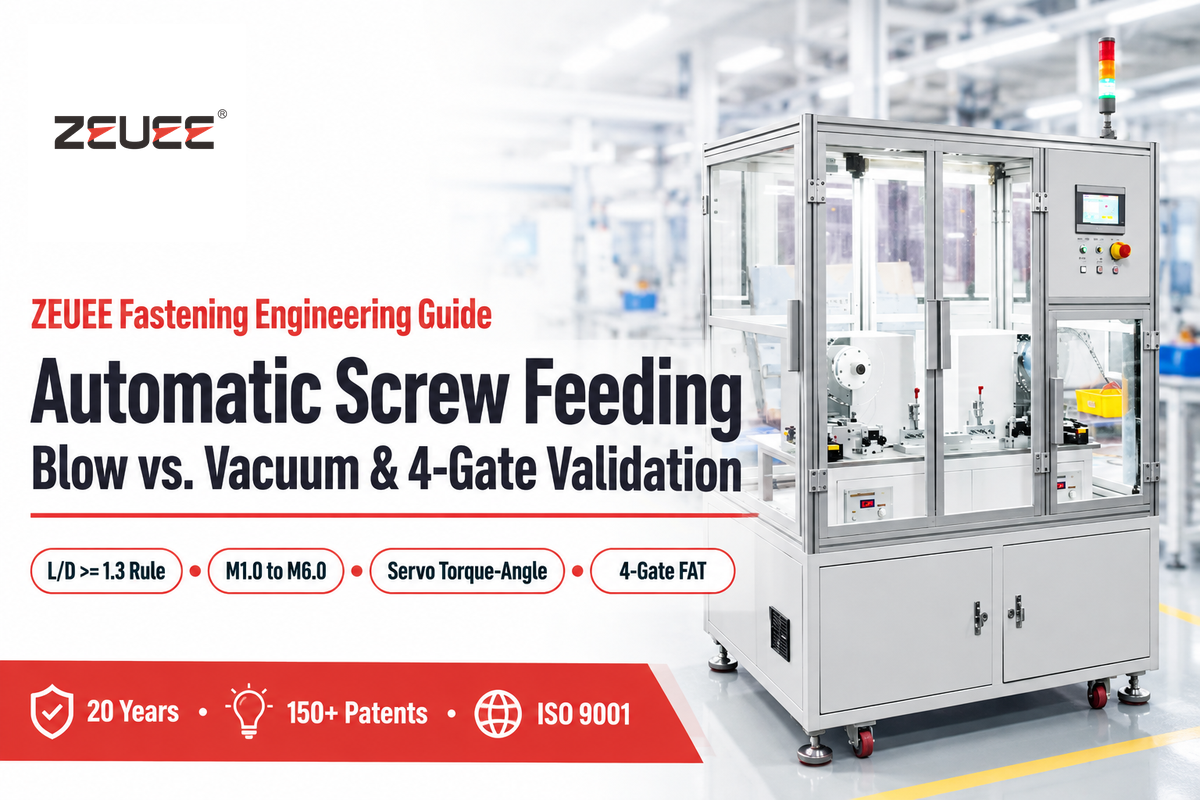
ชุดป้อนสกรูอัตโนมัติประกอบด้วยชุดการประกอบอุตสาหกรรมที่คัดแยกสกรูจำนวนมากออกจากถังพัก จัดเรียงทิศทางบนราง และส่งไปยังแกนหมุนของไขควง การส่งสกรูหนึ่งครั้งใช้เวลา 1.2 ถึง 2.2 วินาที การป้อนด้วยลมเป่าแบบนิวเมติกส์ต้องมีอัตราส่วนความยาวสกรูต่อเส้นผ่านศูนย์กลางหัวสกรูอย่างน้อย 1.3
การหยิบจับสกรูด้วยมือทำให้สูญเสียเวลา 3.0 ถึง 4.5 วินาทีต่อรอบการทำงานเนื่องจากผู้ปฏิบัติงานต้องหยิบสกรูด้วยมือ การติดขัดของสกรูที่เกิดจากโครงสร้างการส่งที่ไม่เหมาะสมส่งผลให้สกรูติดค้างกลางท่อ เกลียวเสาพลาสติกรูด และตัวเรือนอะโนไดซ์เกิดรอยขีดข่วน เอกสารนี้อธิบายการคัดแยกทีละตัวทางกล รูปทรงเรขาคณิตระหว่างการเป่าลมกับการดูดสุญญากาศ การควบคุมแรงบิดและมุมหมุนด้วยเซอร์โว รวมถึงแนวทางการรับรองผลสี่ด่าน
| ระดับการกำหนดค่า | ช่วงขนาดสกรู | วิธีการส่งสกรู | เวลารอบการทำงานต่อสกรู | ความแม่นยำในการทำซ้ำโดยทั่วไป | การใช้งานหลักในอุตสาหกรรม |
|---|---|---|---|---|---|
| ระดับ 1A: เครื่องจ่ายสกรูแบบแปรงปัดรางตรงตั้งโต๊ะ | M1.0 ถึง M5.0 | การใช้ดอกไขควงแม่เหล็กหรือสุญญากาศหยิบจากรางด้วยมือ | 2.5 ถึง 3.8 วินาที | การตั้งค่าแรงบิดที่ไขควงมือ | งานอิเล็กทรอนิกส์หลากหลายรุ่นและโต๊ะการประกอบด้วยมือ |
| ระดับ 1B: เครื่องเรียงสกรูจานหมุนตั้งโต๊ะ | สกรูขนาดเล็ก M1.0 ถึง M3.0 | จานหมุนส่งสกรูไปยังตำแหน่งหัวดูดสุญญากาศ | 2.0 ถึง 2.8 วินาที | ±3% ไขควงไฟฟ้าแบบมือถือ | โมดูลเลนส์ อุปกรณ์สวมใส่ และตัวเรือนกล้อง |
| ระดับ 2A: ชุดไขควงมือถือป้อนสกรูด้วยลมเป่านิวเมติกส์ | M2.0 ถึง M6.0 (L/D ≥ 1.3) | ท่อเป่าลมนิวเมติกส์ส่งเข้าหัวจับปากแยก | 1.3 ถึง 2.0 วินาที | ±5% ถึง ±10% (คลัตช์) | โครงเครื่องใช้ไฟฟ้า ชิ้นส่วนตกแต่งยานยนต์ และชุดประกอบย่อย |
| ระดับ 2B: ชุดป้อนลมเป่ามือถือพร้อมแขนรับแรงบิด | M2.5 ถึง M6.0 | ป้อนด้วยลมเป่าพร้อมแขนรับแรงบิดคาร์บอนไฟเบอร์ | 1.4 ถึง 2.1 วินาที | ±3% มอเตอร์กระแสตรงควบคุมกระแส | ตู้คอนโทรลอุตสาหกรรมแรงบิดปานกลางและสวิตช์เกียร์ |
| ระดับ 3A: เครื่องจักรแกน XYZ ตั้งโต๊ะแบบหัวขันเดี่ยว | M1.2 ถึง M5.0 | ป้อนด้วยลมเป่าหรือปลอกดูดสุญญากาศแบบยืดหด | 1.2 ถึง 1.8 วินาที | ±0.02 mm แกน / ±2% แรงบิด | แผงวงจรพิมพ์ มิเตอร์อัจฉริยะ และตัวเรือนสินค้า 3C |
| ระดับ 3B: เครื่องจักรแกน XYZ ตั้งโต๊ะแบบสองถาดสลับแกน Y | M1.4 ถึง M5.0 | ป้อนชิ้นงานสลับสองถาดด้วยการเป่าลมหรือดูดสุญญากาศ | 1.0 ถึง 1.5 วินาที | ±0.02 mm แกน / ±2% แรงบิด | การผลิตสินค้าอิเล็กทรอนิกส์สำหรับผู้บริโภคอย่างต่อเนื่องด้วยสองฟิกซ์เจอร์ |
| ระดับ 4A: เซลล์การผลิตหุ่นยนต์ร่วมปฏิบัติงานดูดสกรูสุญญากาศ | M1.6 ถึง M5.0 (L/D < 1.3) | หุ่นยนต์ร่วมปฏิบัติงาน 6 แกนพร้อมปลอกดูดสุญญากาศ | 1.8 ถึง 2.6 วินาที | ±1.5% เซอร์โวพร้อมทรานสดิวเซอร์ | อุปกรณ์การแพทย์หลุมลึกและตัวเรือนอะโนไดซ์ |
| ระดับ 4B: เซลล์การผลิตหุ่นยนต์ SCARA ความเร็วสูงป้อนด้วยลมเป่า | โบลต์ M2.0 ถึง M6.0 / 20mm | หุ่นยนต์ SCARA 4 แกนพร้อมระบบเป่าลมเหลื่อมจังหวะเวลา | 1.1 ถึง 1.6 วินาที | ±1.5% เซอร์โวพร้อมทรานสดิวเซอร์ | โมดูลยานยนต์ในสายการผลิตและชุดแบตเตอรี่รถยนต์ไฟฟ้า |
| ระดับ 4C: สถานีงานหลายหัวขันพร้อมกัน | M2.5 ถึง M8.0 | หัวขันป้อนลมเป่าขนาน 2 ถึง 8 แกนเคลื่อนลงพร้อมกัน | 2.0 ถึง 2.8 วินาทีต่อสกรู 6 ตัว | ±1.5% เซอร์โวหลายช่องสัญญาณ | ฝาครอบคอมเพรสเซอร์ ฝาประกับมอเตอร์ และตัวเรือนวาล์ว |
หลักการทำงานของระบบป้อนสกรูอัตโนมัติ: จากการคัดแยกในถังพักสู่การส่งเข้าดอกไขควง
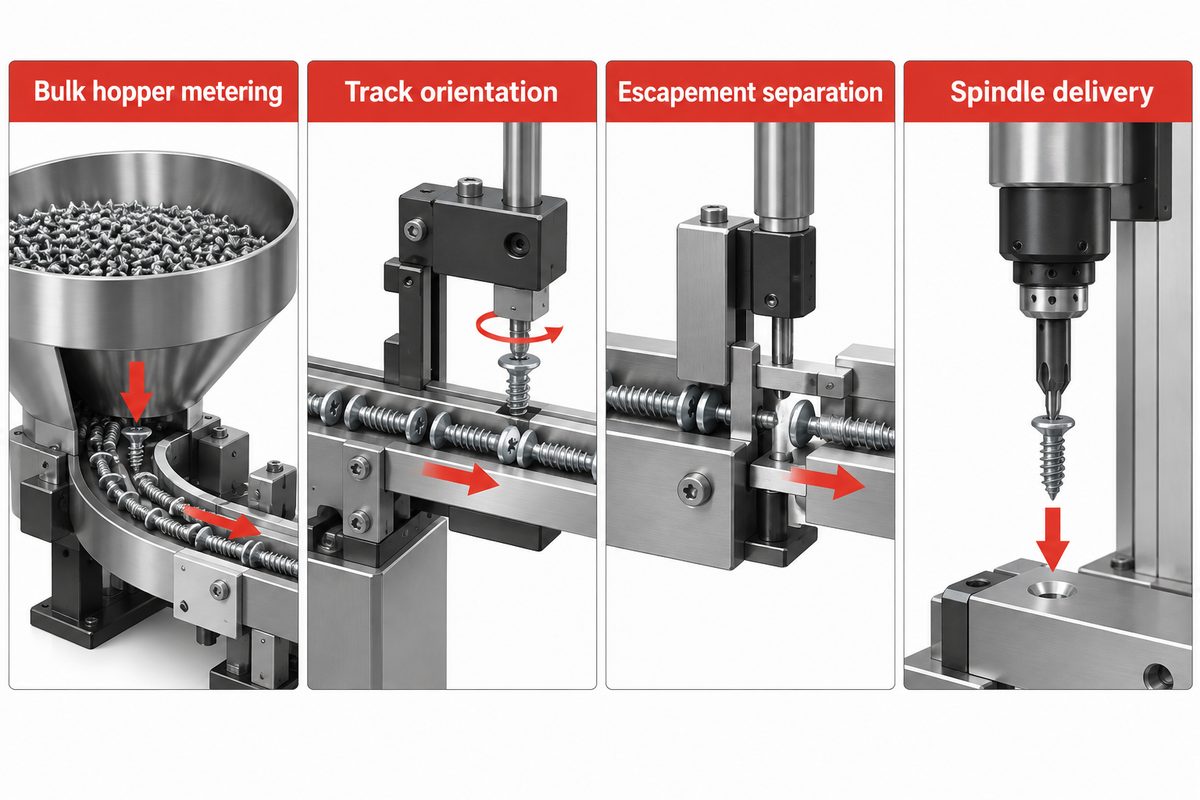
ระบบป้อนสกรูอัตโนมัติมีเวลารอบการทำงานสุทธิ 1.25 ถึง 1.80 วินาทีต่อสกรูหนึ่งตัว เนื่องจากการป้อนสกรูรอในชุดกั้นนิวเมติกส์และการเคลื่อนที่ของหุ่นยนต์ทำงานเหลื่อมเวลากัน กระบวนการทางกลแบ่งออกเป็นสี่ขั้นตอน ได้แก่ การจ่ายสกรูจากถังพัก การจัดเรียงทิศทางสกรูบนราง การกั้นแยกสกรูทีละตัว และการส่งสกรูไปยังดอกไขควง
ข้อกำหนดการออกแบบเมคคาทรอนิกส์เชิงวิชาการในยุคแรก เช่น โครงการฤดูใบไม้ร่วงปี 2001 UC Berkeley ME102B StudMaster Fastening Project แสดงให้เห็นการจัดตำแหน่งเจาะและขันสกรูแบบรางคู่โดยอัตโนมัติ การตรวจจับแนวโครงคร่าว และการตั้งระยะห่างสกรูตามโปรแกรม ในเครื่องป้อนสกรูระดับอุตสาหกรรม ทุกขั้นตอนต้องควบคุมจุดศูนย์ถ่วงของสกรูทางกายภาพ หากสกรูเสียทิศทางระหว่างเคลื่อนที่บนราง ชุดกั้นแยกจะติดขัดก่อนที่แกนหมุนจะเริ่มรอบการทำงาน
กระบวนการสี่ขั้นตอนจัดเรียง คัดแยกทีละตัว และลำเลียงสกรูไปยังดอกไขควงอย่างไร?
กระบวนการทั้งสี่ขั้นตอนอาศัยแรงโน้มถ่วงและการสั่นสะเทือนเพื่อจัดให้ก้านสกรูห้อยลงในร่องรางความแม่นยำสูง จากนั้นกระบอกสูบนิวเมติกส์จะแยกสกรูออกมาหนึ่งตัวและใช้ลมเป่าหรือสุญญากาศลำเลียงไปยังดอกไขควง เซนเซอร์วงแหวนใยแก้วนำแสงจะตรวจยืนยันการส่งผ่านสกรูภายในกรอบเวลา 250 ถึง 400 ms
- ในขั้นตอนที่หนึ่ง (การจ่ายจากถังพักสกรูเทกอง) ผู้ปฏิบัติงานจะเทสกรูจำนวน 500 ถึง 5,000 ตัวลงในถังพักสแตนเลสหรือหม้อลำเลียงแบบสั่น สวิตช์ตรวจจับระดับแบบพร็อกซิมิตีจะควบคุมปริมาณสกรูเพื่อป้องกันไม่ให้รางหลักติดขัด
- ในขั้นตอนที่สอง (การจัดเรียงทิศทางบนราง) สกรูจะเคลื่อนเข้าสู่รางคู่ขนานที่รองรับใต้หัวสกรู ก้านเกลียวจะตั้งฉากอยู่ในร่องรางโดยมีแปรงหมุนคอยปัดชิ้นส่วนที่ซ้อนทับกันออกไป
- ในขั้นตอนที่ 3 (การกั้นแยกทีละตัว) กระบอกสูบเลื่อนนิวเมติกส์หรือจานแบ่งที่ปลายรางจะแยกสกรูหนึ่งตัวออกจากแถวที่เรียงรออยู่ ชุดกั้นแยกนี้จะล็อกสกรูตัวหน้าสุดไว้ที่ช่องปล่อยพร้อมกับกั้นแถวสกรูด้านหลังไว้
- ในขั้นตอนที่สี่ (การส่งเข้าแกนหมุน) จังหวะลมเป่าอัดแรงดันหรือหุ่นยนต์หยิบวางจะลำเลียงสกรูเข้าสู่ปากจับที่หัวขัน
เมื่อดำเนินการบูรณาการระบบกับ เครื่องประกอบชิ้นงานอัตโนมัติสั่งทำพิเศษ การเหลื่อมเวลาขั้นตอนที่ 4 ให้ทำงานพร้อมกับการเคลื่อนที่ของแกนถือเป็นวิธีหลักในการลดเวลาแท็กไทม์ ตารางด้านล่างแสดงงบประมาณเวลาระดับมิลลิวินาทีโดยประมาณระหว่างการป้อนด้วยลมเป่าแบบเหลื่อมเวลากับการดูดสุญญากาศแบบเรียงลำดับ
| ขั้นตอนของกระบวนการ | ระบบป้อนด้วยลมเป่าแบบเหลื่อมเวลา (ms) | การหยิบและวางด้วยสุญญากาศแบบเรียงลำดับ (ms) | กลไกการปรับลดเวลา |
|---|---|---|---|
| การกั้นแยกและปล่อยสกรู | 120 ถึง 180 ms (เหลื่อมเวลา) | 150 ถึง 200 ms (ในหลุมรับ) | สั่งงานระหว่างการขันสกรูตัวก่อนหน้าเข้าบ่าสุดท้าย |
| การเดินทางในท่อ / การเคลื่อนที่ไปรับสกรู | 150 ถึง 250 ms (เหลื่อมเวลา) | 400 ถึง 650 ms (เคลื่อนแกน X-Y-Z ไปยังหลุมรับ) | การเป่าส่งสกรูเกิดขึ้นพร้อมกับจังหวะที่หุ่นยนต์เคลื่อนไปยังรูถัดไป |
| การตรวจยืนยันการผ่านด้วยเซนเซอร์วงแหวน | 50 ถึง 100 ms (เหลื่อมเวลา) | 50 ถึง 100 ms (ตรวจเช็กสวิตช์สุญญากาศ) | เซนเซอร์วงแหวนใยแก้วนำแสงยืนยันว่าสกรูมาถึงปากจับแล้ว |
| การเคลื่อนแกน Z เข้าหาชิ้นงานและการค้นหาเกลียว | 250 ถึง 350 ms | 300 ถึง 400 ms | เริ่มหมุนทวนเข็มอย่างนุ่มนวล 30° เพื่อจัดร่องเกลียวแรกให้ตรง |
| การขันลงด้วยความเร็วสูงและแรงบิดสุดท้าย | 500 ถึง 800 ms | 600 ถึง 900 ms | โปรไฟล์ความเร็วเซอร์โวสองจังหวะจนถึงแรงบิดเป้าหมาย |
| การยกแกน Z กลับและจังหวะหน่วง | 130 ถึง 180 ms | 500 ถึง 720 ms (เคลื่อนกลับไปยังหลุมรับของเครื่องป้อน) | หัวเป่าป้อนสกรูคงอยู่ที่ระนาบชิ้นงานโดยไม่ต้องเคลื่อนกลับ |
| การยืนยันสัญญาณ OK กับ PLC และการบันทึกกราฟ | 50 ถึง 70 ms | 100 ถึง 130 ms | ส่งสัญญาณสถานะแรงบิดและมุมหมุนผ่านฟิลด์บัสไปยังตัวควบคุมเซลล์การผลิต |
| เวลารอบการทำงานสุทธิรวมต่อสกรูหนึ่งตัว | 1,250 ถึง 1,800 ms (1.25 ถึง 1.80 วินาที) | 2,100 ถึง 3,100 ms (2.10 ถึง 3.10 วินาที) | การป้อนด้วยลมเป่าช่วยประหยัดเวลา 0.85 ถึง 1.30 วินาทีต่อสกรู |
เครื่องป้อนแบบหม้อสั่นสะเทือนเทียบกับเครื่องป้อนแบบขั้นบันไดและเครื่องจ่ายสกรู
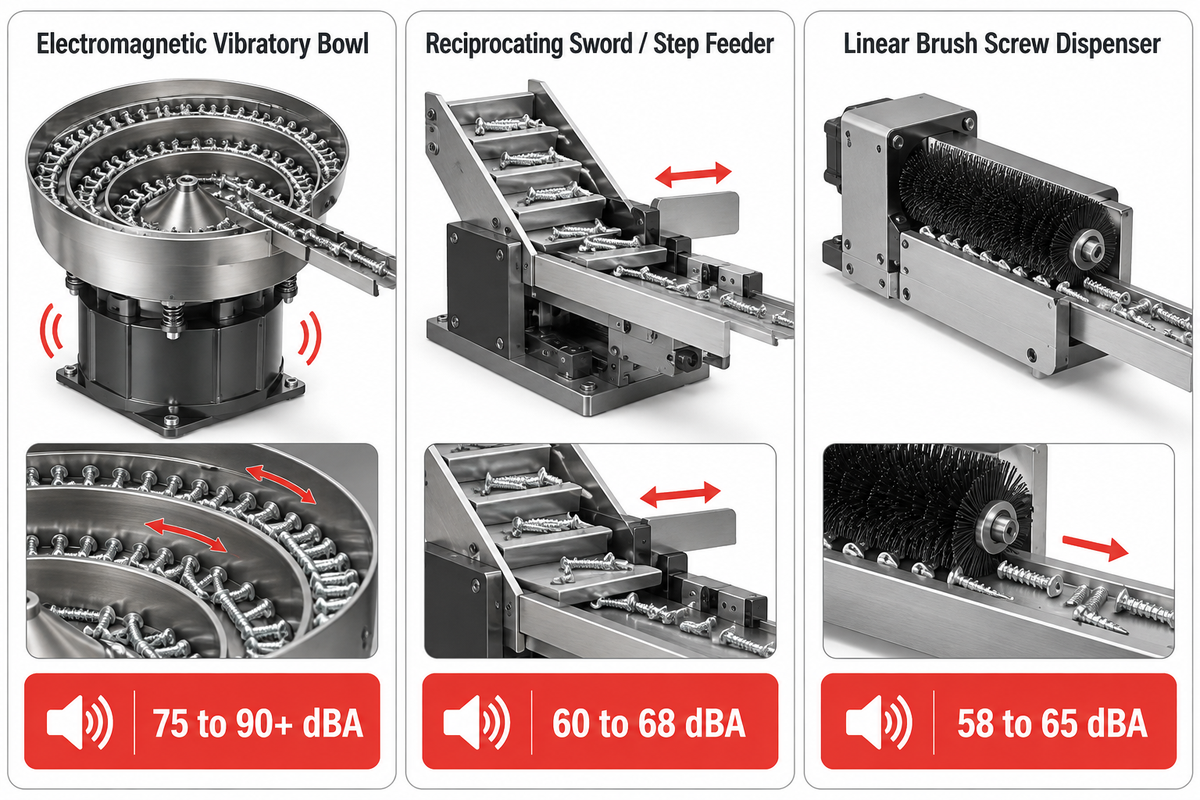
หากต้องการลดเสียงรบกวนและปกป้องผิวเคลือบสกรู ควรพิจารณาเครื่องป้อนแบบขั้นบันไดเคลือบโพลียูรีเทน ซึ่งมีระดับเสียงเพียง 60 ถึง 68 dBA และลดการเสียดสีจากการหมุนวนซ้ำของสกรูได้อย่างมาก ในทางกลับกัน หม้อป้อนแบบสั่นสะเทือนที่ไม่เคลือบผิวจะมีระดับเสียงอยู่ที่ 75 ถึง 90+ dBA โดยเฉพาะเมื่อใช้กับสกรูโลหะ หม้อสั่นสะเทือนไม่เคลือบผิวทำงานที่ระดับเสียง 75 ถึง 90+ dBA สำหรับงานสกรูโลหะ ส่วนเครื่องเรียงสกรูรางตรงเป็นอีกทางเลือกหนึ่ง
หม้อสั่นสะเทือนแม่เหล็กไฟฟ้าทั่วไปใช้ขดลวดแม่เหล็กเขย่าสกรูให้ไต่ขึ้นตามรางเกลียวด้วยความถี่ 60 ถึง 120 Hz กลไกการจัดเรียงทิศทาง เช่น US Patent US6986440B2 (Escapement System) ใช้ดรัมหมุน ชุดจัดตำแหน่ง หัวโพรบ และพร็อกซิมิตีเซนเซอร์เพื่อตรวจจับตำแหน่งสกรูและปล่อยออกเมื่อสิ้นสุดการหมุน ตลอดแนวรางในหม้อสั่นจะมีใบปัดทำมุมคอยปัดสกรูที่ไม่ได้ตั้งฉากให้ตกลงไปใหม่ หม้อสั่นสะเทือนรองรับอัตราการป้อนสูงถึง 60 ชิ้นส่วนต่อนาที อย่างไรก็ตาม การหมุนวนซ้ำเป็นเวลานานอาจทำให้สารเคลือบซิงก์เฟลกหรือแบล็กออกไซด์สึกกร่อนได้
เมื่อใดควรเลือกใช้เครื่องป้อนแบบขั้นบันไดแทนหม้อสั่นสะเทือนสำหรับสกรูเคลือบผิว?
ในสถานีงานที่ต้องการควบคุมเสียงรบกวนหรือห้องคลีนรูมที่กำหนดระดับเสียงต่ำกว่า 68 dBA คุณสามารถเลือกใช้เครื่องป้อนแบบขั้นบันไดแทนหม้อสั่นสะเทือนเพื่อยกสกรูขึ้นสู่ราง เครื่องป้อนแบบขั้นบันไดใช้แผ่นดันชักขึ้นลง ในขณะที่หม้อสั่นสะเทือนใช้การเขย่าหมุนวนต่อเนื่อง การเคลื่อนที่ทางกลของแผ่นดันช่วยลดฝุ่นผงจากการขัดสีของผิวเคลือบลงได้มากกว่า 80 เปอร์เซ็นต์
สำหรับโต๊ะประกอบด้วยมือและเซลล์การผลิตหุ่นยนต์ร่วมปฏิบัติงานขนาดเล็ก เครื่องจ่ายสกรูขนาดกะทัดรัดจะกวาดสกรูขนาดจิ๋วเข้าสู่รางตรงตรงกลาง เครื่องตั้งโต๊ะเหล่านี้ใช้ลูกกลิ้งแปรงไนลอนขับเคลื่อนด้วยมอเตอร์เพื่อปัดสกรูส่วนเกินออกโดยไม่เกิดการสั่นสะเทือนรุนแรง ทั้งนี้ถังพักของรุ่นแปรงหมุนจะมีความจุน้อยกว่า คืออยู่ที่ระหว่าง 150 ถึง 400 ml เมื่อเทียบกับเครื่องป้อนแบบขั้นบันไดระดับอุตสาหกรรม
| พารามิเตอร์ทางวิศวกรรม | หม้อสั่นสะเทือนแม่เหล็กไฟฟ้า | เครื่องป้อนแบบใบมีดชัก / ขั้นบันได | เครื่องจ่ายสกรูแบบแปรงปัดรางตรง |
|---|---|---|---|
| ระดับเสียงขณะทำงาน | 75 ถึง 90+ dBA (ไม่เคลือบผิว); 68 ถึง 74 dBA (มีตู้เก็บเสียง) | 60 ถึง 68 dBA | 58 ถึง 65 dBA |
| การสึกหรอของผิวเคลือบและการเกิดฝุ่นผง | ปานกลางถึงสูง (หมุนวนต่อเนื่อง) | ต่ำมาก (แผ่นดันยกขึ้นอย่างนุ่มนวล) | ต่ำ (แปรงไนลอนปัดบนรางตรง) |
| อัตราการจ่ายสูงสุด | 40 ถึง 65 ตัว/นาที | 30 ถึง 45 ตัว/นาที | 20 ถึง 35 ตัว/นาที |
| ช่วงขนาดสกรูที่รองรับ | M1.6 ถึง M8.0 (ความยาวสูงสุด 35 mm) | M2.5 ถึง M8.0 (ความยาวสูงสุด 45 mm) | M1.0 ถึง M5.0 (สกรูจิ๋วและสกรูมาตรฐาน) |
| ความเหมาะสมกับสกรูชุบน้ำมัน / เคลือบแว็กซ์ | ไม่ดี (ความหนืดทำให้สกรูเกาะติดและไม่ไต่ขึ้นรางเกลียว) | ดี (แผ่นดันยกสกรูขึ้นโดยตรงทางกล) | ปานกลาง (ขนแปรงต้องทำความสะอาดตามรอบ) |
การป้อนด้วยลมเป่าเทียบกับการดูดสุญญากาศ: ขอบเขตอัตราส่วน L/D และรูปทรงเรขาคณิตของหลุมชิ้นงาน
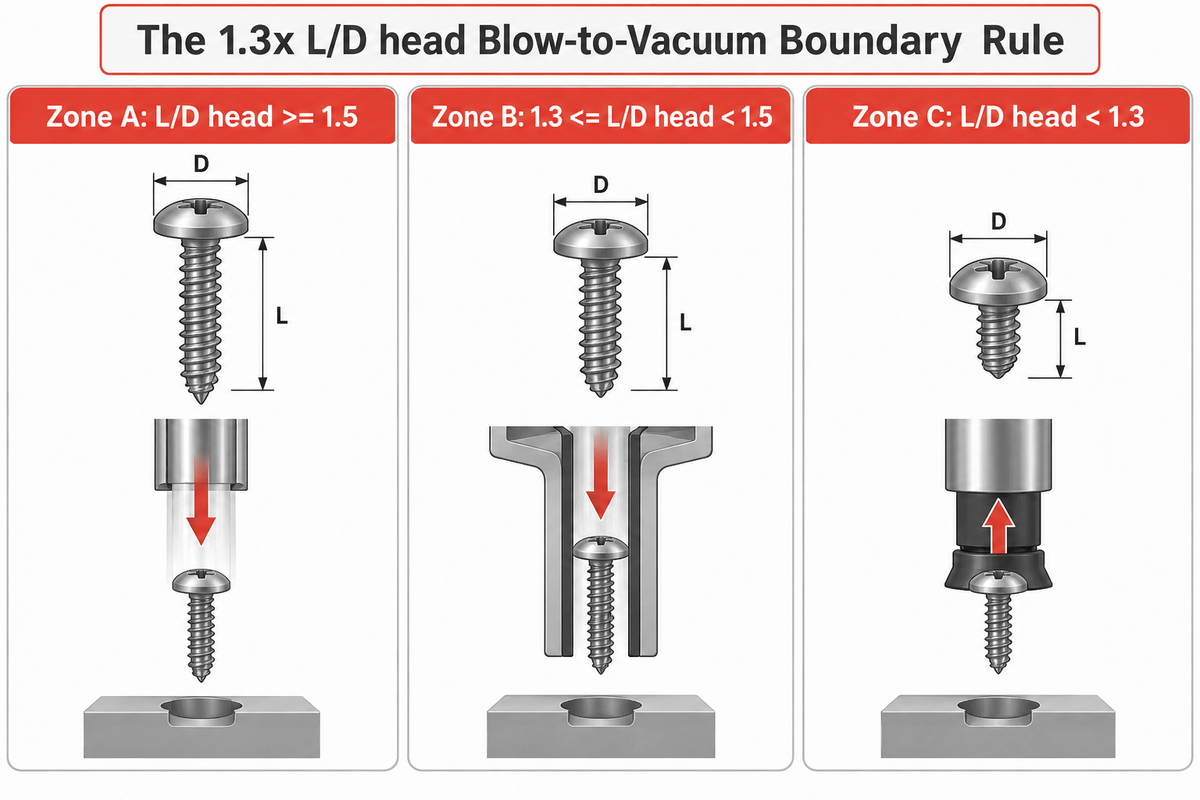
จุดแบ่งระหว่างการป้อนด้วยลมเป่านิวเมติกส์กับการดูดด้วยสุญญากาศกำหนดโดยอัตราส่วน L/D ของหัวสกรูและระยะห่างผนังด้านข้าง สำหรับการป้อนด้วยลมเป่า อัตราส่วน L/D ของหัวสกรูต้องอยู่ที่ 1.3 ขึ้นไป และต้องมีระยะเคลียร์แรนซ์ตามแนวรัศมีสำหรับปากจับอย่างน้อย 2.5 mm ส่วนสกรูที่มีอัตราส่วน L/D ต่ำกว่า 1.3 จำเป็นต้องใช้การดูดด้วยสุญญากาศ
วิศวกรอาจเผลอใช้เส้นผ่านศูนย์กลางนอกของเกลียวในการคำนวณอัตราส่วนนี้แทนที่จะใช้เส้นผ่านศูนย์กลางหัวสกรู ตัวอย่างเช่น สกรูหัวกลมป้าน M3 ยาว 4.0 mm มีอัตราส่วนความยาวต่อเกลียวเท่ากับ 1.33 แต่เส้นผ่านศูนย์กลางหัวสกรูจริงอยู่ที่ 5.6 mm ทำให้อัตราส่วน L/D ของหัวสกรูที่แท้จริงเท่ากับ 4.0 ÷ 5.6 = 0.71 การยิงสกรูสั้นขนาดนั้นผ่านท่อเป่าลมจะทำให้แรงต้านอากาศพลิกตัวสกรู 90 องศาและติดค้างตรงช่วงโค้งของท่อ
อัตราส่วนความยาวสกรูต่อเส้นผ่านศูนย์กลางหัวและระยะห่างผนังด้านข้างเป็นตัวกำหนดการเลือกใช้ลมเป่าหรือสุญญากาศอย่างไร?
สกรูที่มีอัตราส่วน L/D ของหัว ≥ 1.5 จะเคลื่อนที่ผ่านท่อเป่าลมทรงกลมได้อย่างมั่นคง ขณะที่อัตราส่วนระหว่าง 1.3 ถึง 1.5 ต้องใช้ท่อรีดโปรไฟล์พิเศษ และอัตราส่วนต่ำกว่า 1.3 บังคับให้ต้องใช้หัวดูดสุญญากาศ เช่นเดียวกับหลุมขันสกรูลึกตั้งแต่ ≥ 15 mm ที่มีระยะห่างผนังด้านข้าง ≤ 2.5 mm
การออกแบบระบบป้อนความเร็วสูงขั้นสูงจำนวนมาก รวมถึง Utility Patent CN224226109U for Fast Screw Feeding Devices ใช้บล็อกคัดแยกและช่องทางโปรไฟล์พิเศษเพื่อรักษาเสถียรภาพของสกรูระหว่างการลำเลียงด้วยลม เราได้กำหนด กฎขอบเขตการเปลี่ยนจากลมเป่าเป็นสุญญากาศที่ 1.3x L/Dhead ออกเป็นสามโซนการทำงานดังนี้:
- โซน A (L/Dhead ≥ 1.5 – การป้อนด้วยลมเป่านิวเมติกส์มาตรฐาน) ความยาวก้านสกรูมีค่าอย่างน้อย 1.5 เท่าของเส้นผ่านศูนย์กลางหัว การป้อนด้วยลมเป่าสามารถส่งสกรูได้อย่างแม่นยำที่อัตรา 35 ถึง 60 ตัวต่อนาทีด้วยหัวจับแบบปากแยก
- โซน B (1.3 ≤ L/Dhead < 1.5 – โซนก้ำกึ่งสำหรับท่อโปรไฟล์พิเศษ): ก้านสกรูยาวกว่าความกว้างของหัวสกรูเพียงเล็กน้อย ท่อกลมมาตรฐานอาจทำให้สกรูเอียงตัว 45 องศาในโค้งแคบได้ การป้อนอย่างเสถียรในโซน B ต้องใช้ท่อกันพลิกรูปตัว T ชุดกั้นแยกไร้ระยะคลอน และรัศมีดัดโค้งที่มากกว่า 200 mm
- โซน C (L/Dhead < 1.3 – บังคับใช้การดูดสุญญากาศหรือกลไกหยิบวาง): สกรูสั้น สกรูหัวแบนบาง และสกรูหัวจานกว้างมีความยาวก้านน้อยกว่า 1.3 เท่าของเส้นผ่านศูนย์กลางหัว จึงไม่สามารถใช้ท่อเป่าลมในโซน C ได้ แกนหมุนต้องใช้หัวดูดสุญญากาศแบบยืดหดหรือการหยิบด้วยแม่เหล็กแทน
| ลักษณะของสกรูและตัวเรือนชิ้นงาน | โซน A: L/Dhead ≥ 1.5 | โซน B: 1.3 ≤ L/Dhead < 1.5 | โซน C: L/Dhead < 1.3 |
|---|---|---|---|
| พื้นผิวเรียบโล่ง (ระยะห่างตามแนวรัศมี ≥ 3.0 mm) | แนะนำ: การป้อนด้วยลมเป่านิวเมติกส์มาตรฐาน | เหมาะสม: การป้อนด้วยลมเป่าผ่านท่อโปรไฟล์พิเศษ | แนะนำ: การดูดจับด้วยสุญญากาศ |
| หลุมคว้านตื้น (ลึก < 10 mm, ระยะห่าง ≥ 2.5 mm) | แนะนำ: การป้อนด้วยลมเป่าหัวจับปากแยกระยะชักยาว | เหมาะสม: หัวจับเป่าลมแบบสไลด์ | แนะนำ: ปลอกดูดสุญญากาศแบบยืดหด |
| หลุมลึกแคบ (ลึก 15 ถึง 80 mm, ระยะห่าง < 2.0 mm) | แนะนำ: ปลอกดูดสุญญากาศผนังบาง (ผนังหนา 0.8 mm) | แนะนำ: ปลอกดูดสุญญากาศผนังบาง | แนะนำ: ปลอกดูดสุญญากาศผนังบาง |
| พื้นผิวโชว์คลาส A / ผิวอะโนไดซ์ (กฎห้ามเกิดรอยกะเทาะ) | แนะนำ: การดูดด้วยสุญญากาศ (ป้องกันเศษฝุ่นจากการเป่าลม) | แนะนำ: การดูดด้วยสุญญากาศ | แนะนำ: การดูดด้วยสุญญากาศ |
กฎรูปทรงเรขาคณิตของสกรู: การป้อนสกรู M1, M6, สกรูสั้น และระบบสำหรับสกรูตัวหนอน
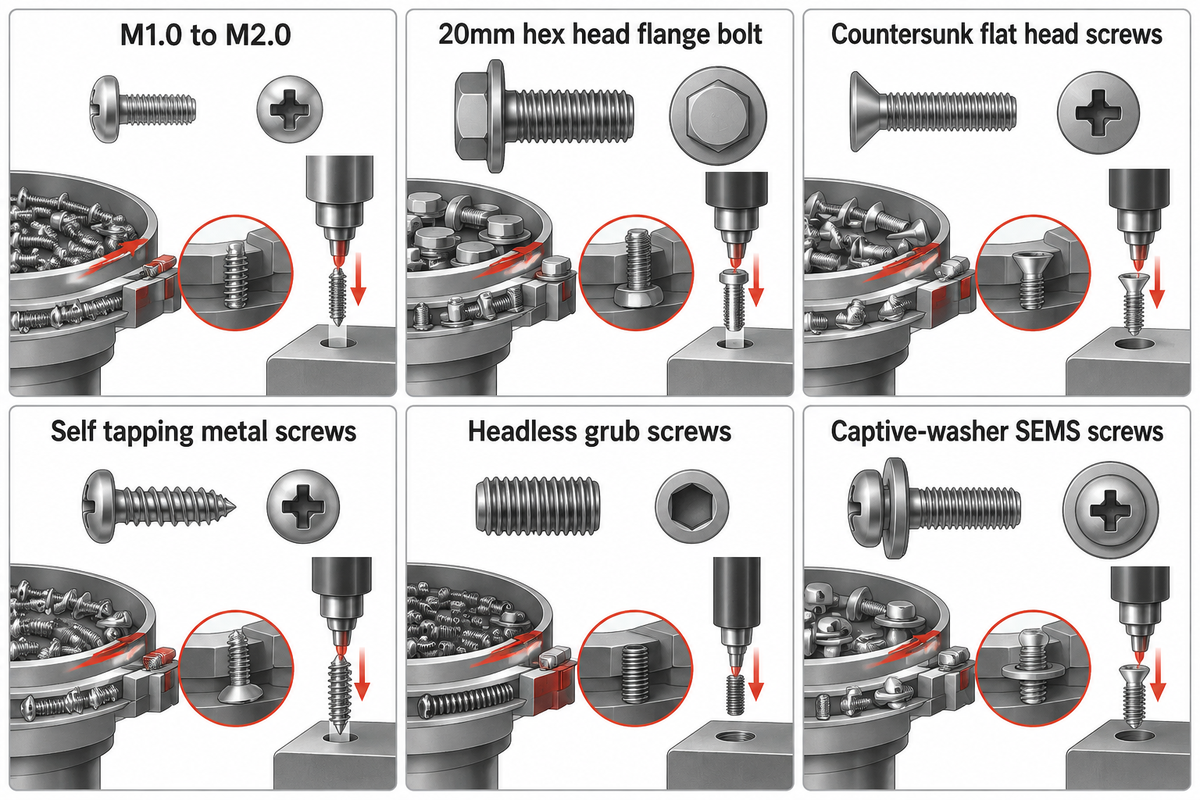
ลักษณะของหัวสกรู รูปแบบปลายเกลียว และแหวนรองที่ประกอบติดมากับสกรูเป็นตัวกำหนดความกว้างของร่องรางและระยะชักของชุดกั้นแยกในสกรูแต่ละขนาดตั้งแต่ M1.0 ถึง M6.0 รางอเนกประสงค์สามารถใช้ได้กับสกรูหัวกลมป้านมาตรฐาน ในทางกลับกัน สกรูหัวแบนจมและโบลต์หัวหกเหลี่ยมติดหน้าแปลนต้องใช้เครื่องมือการผลิตสำหรับจัดเรียงทิศทางโดยเฉพาะ
เมื่อวิศวกรกำหนดข้อกำหนดเครื่องจักรสำหรับ ระบบอัตโนมัติในการประกอบอิเล็กทรอนิกส์ 3C สกรูขนาดจิ๋วในช่วง M1.0 ถึง M5.0 จะพบได้มากที่สุดในรายการชิ้นส่วน ส่วนขายึดโครงสร้างและชิ้นงานหล่อยานยนต์ต้องใช้สกรู M6 หรือโบลต์หัวหกเหลี่ยมหน้าแปลนยาว 20mm ทั้งนี้ US Patent Application US20140238818A1 (Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections) ได้ใช้ชุดเครื่องมือการผลิตแบบแยกส่วนที่ถอดเปลี่ยนได้พร้อมจุดยึดระบุตำแหน่งและรหัสชิ้นส่วน เพื่อปรับฐานเครื่องป้อนชุดเดียวให้รองรับรูปทรงสกรูที่หลากหลาย
- สกรูในช่วง M1.0 ถึง M2.0 มีน้ำหนักน้อยกว่า 0.05g คราบน้ำมันกลึงหรือไฟฟ้าสถิตจึงทำให้สกรูเกาะติดกับรางของเครื่องป้อนแบบสั่นได้ง่าย ดังนั้นผู้ผลิตจึงต้องควบคุมระยะห่างร่องรางให้อยู่ที่ +0.10 ถึง +0.15 mm จากเส้นผ่านศูนย์กลางนอกของเกลียว
- โบลต์ขนาดใหญ่ M5, M6 และโบลต์หัวหกเหลี่ยมหน้าแปลนขนาด 3/8-16 x 20mm มีหัวขนาดใหญ่และหน้าแปลนกว้าง เครื่องป้อนมาตรฐานไม่สามารถเป่าดันขึ้นตามท่อแนวตั้งได้ จึงจำเป็นต้องใช้เครื่องป้อนแบบขั้นบันไดเหล็กชุบแข็งร่วมกับชุดกั้นแยกนิวเมติกส์แรงดันสูงและท่อส่งที่มีเส้นผ่านศูนย์กลางภายใน 10 ถึง 16 mm
- สกรูหัวแบนจมมีใต้หัวเป็นทรงกรวยทำมุม 82 องศาหรือ 90 องศา ซึ่งทำให้สกรูที่เรียงชิดกันเกยซ้อนทับกันบนรางเรียบ รางลำเลียงจึงต้องมีแผ่นปิดกดด้านบนโดยเว้นระยะห่างแนวดิ่งน้อยกว่า 0.3 mm เพื่อป้องกันการเกยซ้อน
- สกรูเกลียวปล่อยสำหรับงานโลหะอาจจิกเกาะผนังท่อโพลียูรีเทนชนิดนิ่มระหว่างการเป่าส่ง จึงควรใช้ท่อไนลอน-12 ที่แข็งกว่าหรือท่อบุซับในด้วย PTFE และเพิ่มรัศมีดัดโค้งเป็น 250 mm
- สกรูตัวหนอนไร้หัวไม่สามารถห้อยลงในร่องรางมาตรฐานได้ ระบบสำหรับสกรูตัวหนอนจึงใช้เซนเซอร์ใยแก้วนำแสงแบบลำแสงทะลุผ่านเพื่อตรวจดูว่าปลายด้านใดมีรูหกเหลี่ยม จากนั้นล้อพลิกกลับด้วยลมนิวเมติกส์จะหมุนกลับด้านสกรูที่หันผิดทิศทางก่อนเป่าส่ง
- สกรูติดแหวน SEMS มีแหวนอีแปะหรือแหวนสปริงที่หมุนฟรีได้ ซึ่งต้องแนบสนิทกับใต้หัวสกรูก่อนเคลื่อนเข้าสู่ชุดกั้นแยก รอยต่อต่างระดับของรางและแรงสั่นสะเทือนที่สูงเกินไปอาจทำให้แหวนเอียงและเข้าไปขัดตัวในบล็อกเลื่อนได้
การเดินท่อป้อนสกรูด้วยลมเป่านิวเมติกส์ ปริมาณการใช้ลม และการออกแบบชุดกั้นแยก
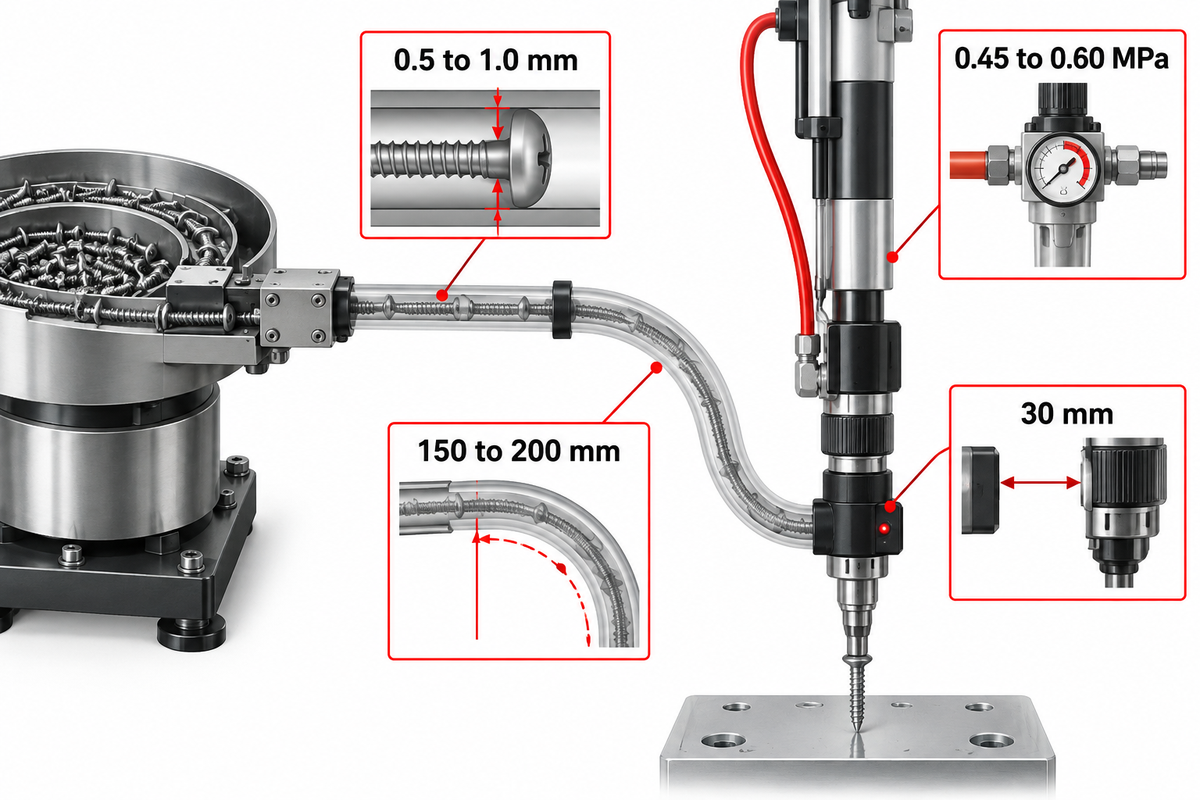
ระบบป้อนสกรูอัตโนมัติที่เหมาะสมจะต้องจับคู่เส้นผ่านศูนย์กลางท่อส่งให้ใหญ่กว่าหัวสกรูในช่วง 0.5 ถึง 1.0 mm การดัดโค้งท่อด้วยรัศมีดัดโค้งต่ำสุด 150 ถึง 200 mm ช่วยป้องกันการติดค้างระหว่างทาง และการใช้ลมอัดแห้งปราศจากน้ำมันที่แรงดัน 0.45 ถึง 0.60 MPa จะช่วยให้วาล์วชุดกั้นแยกสะอาดและปราศจากคราบสะสม
แต่ละรอบการทำงานของการป้อนด้วยลมเป่านิวเมติกส์ใช้ปริมาณลมอิสระ 1.5 ถึง 3.5 ลิตรมาตรฐานต่อสกรูหนึ่งตัว ระยะส่งมาตรฐานอยู่ที่ 1.5 ถึง 3.0 เมตรสำหรับงานตั้งโต๊ะและเซลล์การผลิตหุ่นยนต์ การเดินท่อแนวราบเกินกว่า 5.0 เมตรไม่เหมาะกับการใช้งานจริง เนื่องจากที่ระยะเกิน 5.0 เมตร เวลาเดินทางระหว่างรอบจะเพิ่มขึ้นเป็นมากกว่า 450 มิลลิวินาที
การตัดแยกพลังงานนิวเมติกส์เป็นข้อบังคับในการบำรุงรักษาและการแก้ไขสกรูติดขัด มาตรฐานความปลอดภัยของหุ่นยนต์อุตสาหกรรม โดยเฉพาะ ISO 10218-1:2025 Robotics Safety Requirements Part 1 สำหรับหุ่นยนต์อุตสาหกรรม และ ISO 10218-2:2025 สำหรับระบบหุ่นยนต์ การประยุกต์ใช้งาน และการบูรณาการระบบเซลล์การผลิต ได้กำหนดข้อกำหนดด้านความปลอดภัยและความปลอดภัยเชิงหน้าที่ฉบับปรับปรุงปี 2025 สำหรับหุ่นยนต์อุตสาหกรรมและเซลล์การผลิตหุ่นยนต์ ผู้บูรณาการระบบต้องติดตั้งวาล์วระบายลมนิวเมติกส์เพื่อคลายแรงดันลมที่ค้างอยู่ในแมนิโฟลด์เป่าลมและกระบอกสูบออกทั้งหมดก่อนที่ผู้ปฏิบัติงานจะเปิดประตูนิรภัยอินเตอร์ล็อก
- เส้นผ่านศูนย์กลางภายในของท่อส่งสกรูควรคำนวณตามสูตร: IDtube = Dhead + 0.5 ถึง 1.0 mm หากระยะเคลียร์แรนซ์น้อยกว่า 0.4 mm ครีบที่หัวสกรูจะไปเบียดติดในทางโค้ง แต่หากระยะเคลียร์แรนซ์มากกว่า 1.5 mm จะทำให้สกรูตัวสั้นเอียงตัวและติดขัดได้ ระยะห่างที่เกินกว่า 1.5 mm จะส่งผลให้สกรูพลิกขวางกับผนังท่อส่งและอุดตันทันที
- รัศมีดัดโค้งของท่อป้อนสกรูต้องมีค่าอย่างน้อย 150 mm สำหรับสกรู M2-M3 และ 200 ถึง 250 mm สำหรับสกรู M4-M6 ห้ามใช้สายรัดเคเบิลไทร์รัดท่อเป่าลมเข้ากับจุดหักเลี้ยวแคบๆ ที่ข้อมือหุ่นยนต์โดยเด็ดขาด
- ตั้งค่าระยะเวลาปล่อยจังหวะลมเป่าระหว่าง 150 ถึง 300 ms พร็อกซิมิตีเซนเซอร์แบบวงแหวนที่ติดตั้งห่างจากหัวจับไขควง 30 mm จะตรวจจับการมาถึงของสกรูและสั่งปิดวาล์วลมโดยอัตโนมัติเพื่อประหยัดลมอัด
คำเตือนทางวิศวกรรม ห้ามใช้ชุดจ่ายน้ำมันหล่อลื่นในสายลมอัดของระบบป้อนสกรูด้วยลมเป่า: ทีมซ่อมบำรุงในโรงงานบางครั้งติดตั้งชุดปรับปรุงคุณภาพลม FRL (กรอง-ปรับแรงดัน-จ่ายน้ำมัน) มาตรฐานไว้ต้นทางของเครื่องป้อนสกรู ละอองน้ำมันจะเข้าไปเคลือบผนังด้านในของท่อโพลียูรีเทนและรางสั่นสะเทือน ภายในเวลาการผลิต 48 ชั่วโมง ฝุ่นโลหะและแว็กซ์เคลือบสกรูจะผสมกับฟิล์มน้ำมันกลายเป็นคราบเหนียว คราบเหนียวนี้จะทำให้สกรูติดค้างกลางท่อซ้ำซาก ควรกำหนดข้อกำหนดให้ใช้ลมอัดแห้งปราศจากน้ำมันตามมาตรฐาน ISO 8573-1 Class 1.4.1 ร่วมกับไส้กรองดักละอองขนาด 5 ไมครอนเสมอ
การขันสกรูแบบดูดจับด้วยสุญญากาศและระยะเคลียร์แรนซ์ของหัวดูดยืดหดสำหรับหลุมลึก
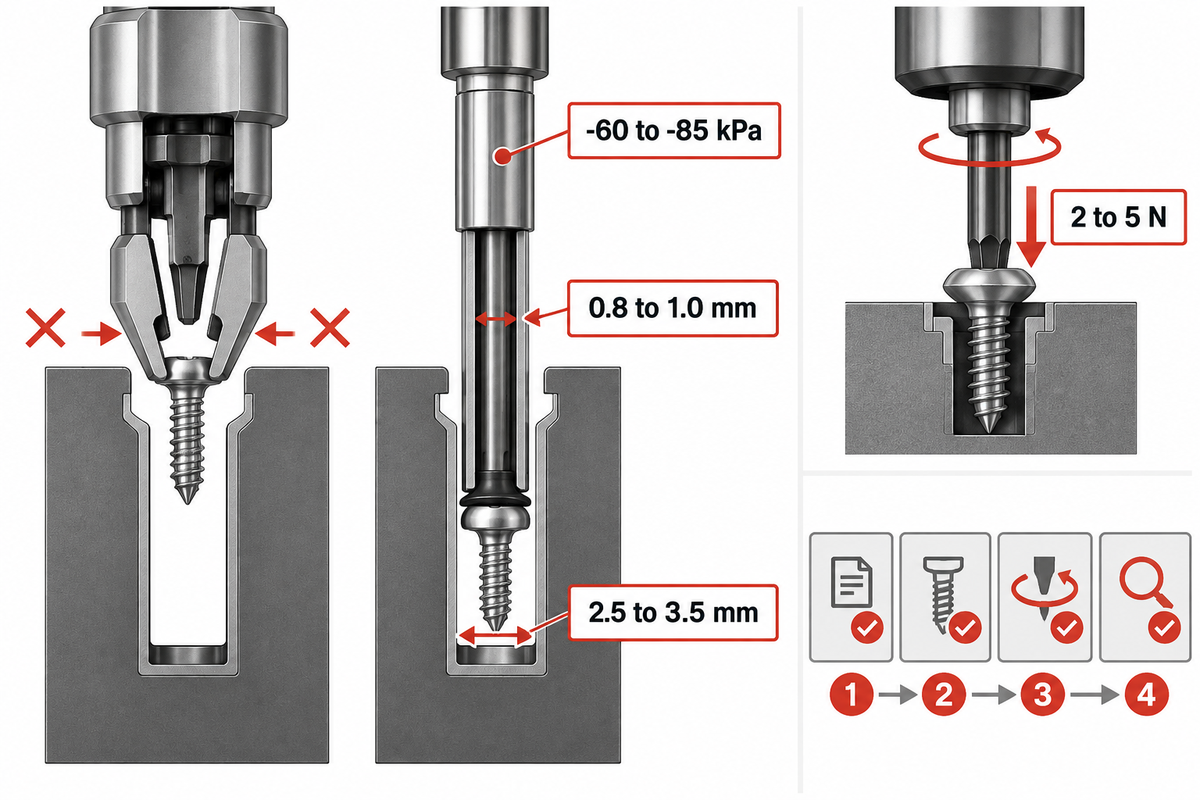
การขันสกรูแบบดูดจับด้วยสุญญากาศใช้ปลอกดูดแบบยืดหดติดสปริงสวมรอบดอกไขควงเพื่อดูดยึดสกรูที่ไม่ใช่แม่เหล็กหรือสกรูที่มีค่า L/D ต่ำด้วยแรงดันลบ -60 ถึง -85 kPa ท่อสุญญากาศผนังบางต้องการระยะห่างตามแนวรัศมีเพียง 0.8 ถึง 1.0 mm จึงสามารถยื่นเข้าไปในหลุมลึกที่หัวจับเป่าลมแบบปากแยกไม่สามารถลอดเข้าไปได้
หัวดูดสุญญากาศช่วยแก้ปัญหาหลักสองประการได้อย่างดีเยี่ยม ประการแรก ดอกไขควงแม่เหล็กไม่สามารถดูดติดสกรูสแตนเลสออสเทนนิติก (A2-70 หรือ A4-80) อะลูมิเนียม ทองเหลือง หรือไทเทเนียม ประการที่สอง แม่เหล็กที่ปลายดอกไขควงมักดูดเศษผงเหล็กเข้ามาติด ซึ่งอาจทำให้แผงวงจรอิเล็กทรอนิกส์ลัดวงจรได้ ในขณะที่หัวดูดสุญญากาศสามารถยึดจับหัวสกรูด้วยแรงดันลมโดยตรง
สำหรับเครื่องมือประกอบแบบหมุน การทดสอบสมรรถนะตามมาตรฐาน ISO 5393:2017 Rotary Tools for Threaded Fasteners ได้กำหนดขั้นตอนทางห้องปฏิบัติการในการประเมินความแม่นยำในการทำซ้ำของแรงบิดและความเที่ยงตรงของระบบการวัดแรงบิดในตัวสำหรับเครื่องมือขันต่อเนื่องตั้งแต่ 0.5 Nm ถึง 2,000 Nm เมื่อนำแกนหมุนไฟฟ้าความแม่นยำสูงมาประกอบเข้ากับปลอกดูดสุญญากาศ ความร่วมศูนย์ระหว่างปลายดอกไขควงกับรูหัวดูดจะเป็นตัวกำหนดความเสถียรในการดูดรับสกรู:
- ชุดสร้างสุญญากาศแบบเวนจูรีหรือปั๊มสุญญากาศแบบโรตารีเวนจะรักษาแรงดันสุญญากาศที่ -60 ถึง -85 kPa (-18 ถึง -25 inHg) ภายในห้องหัวดูด โดยสวิตช์วัดแรงดันสุญญากาศดิจิทัลจะตรวจยืนยันว่าหัวสกรูแนบปิดสนิทกับปลายหัวดูดแล้วก่อนที่จะเริ่มเคลื่อนแกน Z
- ในจังหวะลงไปรับสกรูที่หลุมพัก ปลายดอกไขควงที่หมุนช้าๆ จะสวมเข้ากับร่องหัวสกรูแบบ Torx, Phillips หรือหกเหลี่ยมภายใต้แรงกดสปริงพรีโหลด 2 ถึง 5 N พร้อมกับที่แรงดูดสุญญากาศตรึงหัวสกรูให้แนบติดกับหน้าแปลนปลอกดูด
- หัวจับเป่าลมแบบปากแยกมาตรฐานจะต้องอ้าออกด้านนอกเมื่อดอกไขควงเคลื่อนผ่าน จึงต้องการระยะเคลียร์แรนซ์ตามแนวรัศมีรอบหัวสกรู 2.5 ถึง 3.5 mm ส่วนปลอกดูดสุญญากาศแบบแข็งที่ผลิตจากสแตนเลสต้องการระยะเคลียร์แรนซ์ตามแนวรัศมีเพียง 0.8 ถึง 1.0 mm และรองรับหลุมขันสกรูลึกได้ถึง 80 mm
การควบคุมแรงบิดและมุมหมุนด้วยไขควงเซอร์โวเทียบกับไขควงลมแบบคลัตช์
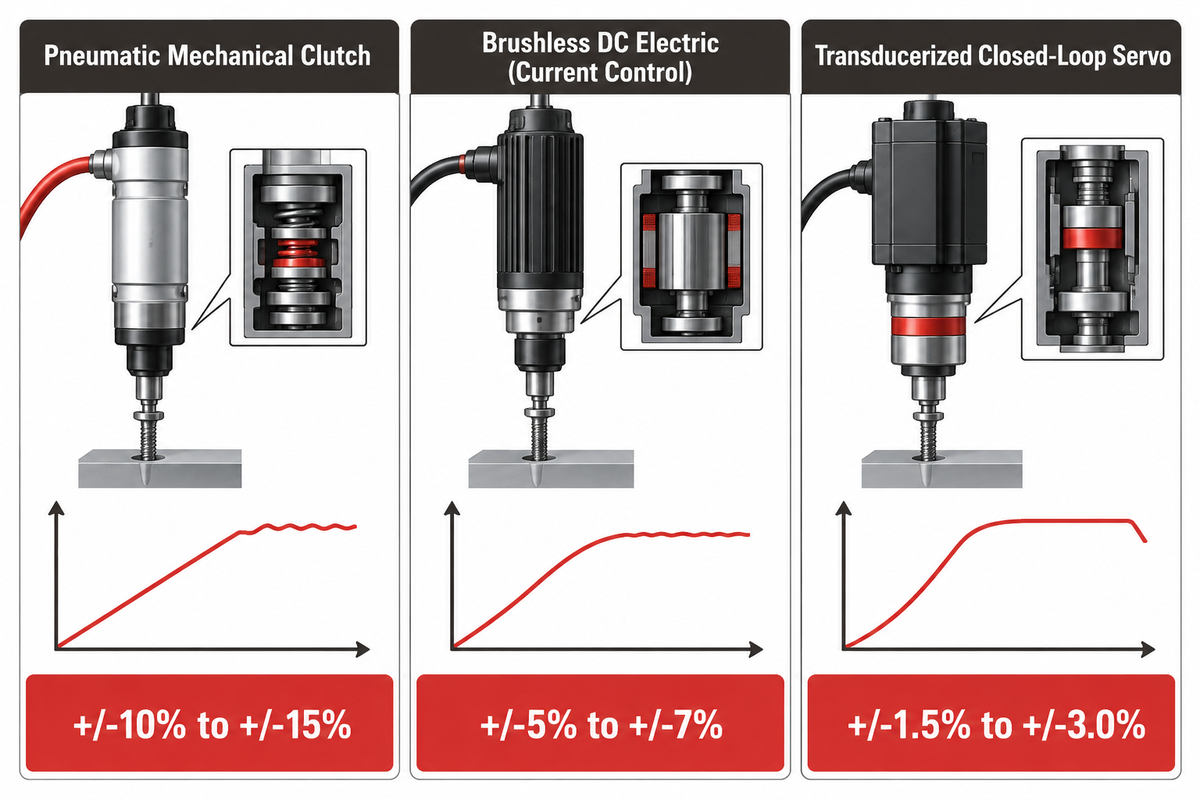
ไขควงไฟฟ้าเซอร์โวแบบลูปปิดควบคุมความแม่นยำในการทำซ้ำของแรงบิดให้อยู่ภายใน ±1.5% ถึง ±3.0% พร้อมทั้งตรวจสอบมุมการหมุนเป็นองศา ในขณะที่ไขควงลมแบบคลัตช์ทางกลมีช่วงความคลาดเคลื่อนของแรงบิดกว้างกว่า คืออยู่ที่ ±10% ถึง ±15% การผสานการตรวจสอบแรงบิด มุมหมุน และการนับจำนวนสกรูช่วยขจัดปัญหาสกรูขันไม่จมบ่าและการขันสกรูตกหล่นในงานประกอบสำคัญ
แนวทางการขันยึดทางอุตสาหกรรม เช่น VDI/VDE 2862 Blatt 1 และ Blatt 2 จำแนกจุดยึดสกรูออกเป็นหมวดความเสี่ยง A, B และ C ตามผลกระทบหากเกิดความเสียหาย จุดยึดหมวด A (ความเสี่ยงสูง) และหมวด B (สำคัญต่อการทำงาน) กำหนดให้ต้องมีการควบคุมและตรวจสอบตัวแปรหลักอย่างต่อเนื่อง สมรรถนะของเครื่องมือในห้องปฏิบัติการตั้งแต่ช่วง 0.5 Nm ถึง 2,000 Nm จะผ่านการทดสอบตามมาตรฐาน ISO 5393:2017 Performance Test Methods ซึ่งได้รับการทบทวนและรับรองล่าสุดโดย ISO ในปี 2023 แทนที่ฉบับ ISO 5393:1994 ที่ยกเลิกไปแล้ว ส่วนสกรูขนาดจิ๋วที่แรงบิดต่ำกว่า 0.5 Nm ต้องใช้ขั้นตอนการทดสอบดัดแปลงที่มีเอกสารรับรอง
เหตุใดการตรวจสอบเฉพาะแรงบิดเพียงอย่างเดียวจึงไม่สามารถตรวจจับสกรูลอยและการปีนเกลียวได้?
การตรวจสอบเฉพาะแรงบิดเพียงอย่างเดียวล้มเหลวเนื่องจากสกรูที่ปีนเกลียวหรือรูตันที่มีครีบติดจะสร้างแรงต้านจนถึงค่าแรงบิดตัดการทำงานก่อนกำหนด ทั้งที่หัวสกรูยังลอยอยู่เหนือผิวชิ้นงาน 1.5 ถึง 3.0 mm การตรวจสอบมุมหมุนระหว่างการขันลงจะช่วยตรวจจับข้อบกพร่องนี้ได้ทันที
เมื่อสร้าง ระบบขันสกรูสำหรับชิ้นส่วนยานยนต์ วิศวกรได้เปลี่ยนจากเครื่องมือคลัตช์ทางกลมาเป็นแกนหมุนไฟฟ้ากระแสตรงไร้แปรงถ่านแบบตั้งโปรแกรมได้หรือแกนหมุนเซอร์โวพร้อมทรานสดิวเซอร์ ระบบควบคุมจะทำงานตามข้อกำหนดการขันหลายจังหวะพร้อมฟังก์ชันนับจำนวนสกรูต่อชิ้นงาน โดยแคลมป์ยึดฟิกซ์เจอร์จะยังคงล็อกชิ้นงานไว้จนกว่าจำนวนสกรูที่ขันครบตามกำหนดจะได้รับการยืนยัน
| ข้อกำหนดของแกนหมุน | คลัตช์ทางกลแบบนิวเมติกส์ | ไฟฟ้ากระแสตรงไร้แปรงถ่าน (ควบคุมกระแส) | เซอร์โวลูปปิดพร้อมทรานสดิวเซอร์ |
|---|---|---|---|
| ความแม่นยำในการทำซ้ำของแรงบิด (±3σ) | ±10% ถึง ±15% | ±5% ถึง ±7% | ±1.5% ถึง ±3.0% |
| ความเหมาะสมตามหมวดจุดยึด VDI/VDE 2862 | หมวด C (จุดยึดทั่วไปที่ไม่วิกฤต) | หมวด B / C (การผลิตมาตรฐาน) | หมวด A และ B (วิกฤตด้านความปลอดภัยและการทำงาน) |
| การตรวจจับสกรูลอย / การปีนเกลียว | ไม่มี (ตัดการทำงานด้วยสปริงทางกลเท่านั้น) | กรอบมุมหมุนพื้นฐาน + การนับจำนวนสกรูต่อชุด | กราฟแรงบิด-มุมหมุนเต็มรูปแบบ + การตรวจจับความชัน |
| ชุดพารามิเตอร์ที่ตั้งโปรแกรมได้ | 1 (ปรับปลอกสปริงด้วยมือ) | 8 ถึง 16 ชุดพารามิเตอร์ดิจิทัล | 50 ถึง 250+ สูตรการขันผ่านเครือข่าย PLC |
| การตรวจสอบย้อนกลับข้อมูลและการบันทึก SPC | ไม่มีสัญญาณเอาต์พุตดิจิทัลในตัว | สัญญาณดิสครีต I/O แบบ OK / NG + ตัวนับรอบการทำงาน | จัดเก็บกราฟเต็มรูปแบบผูกกับบาร์โค้ดรายชิ้น (MES/QMS) |
การป้องกันสกรูติดขัดและสกรูลอย: โปรโตคอลการรับรองผลในโรงงาน 4 ด่าน
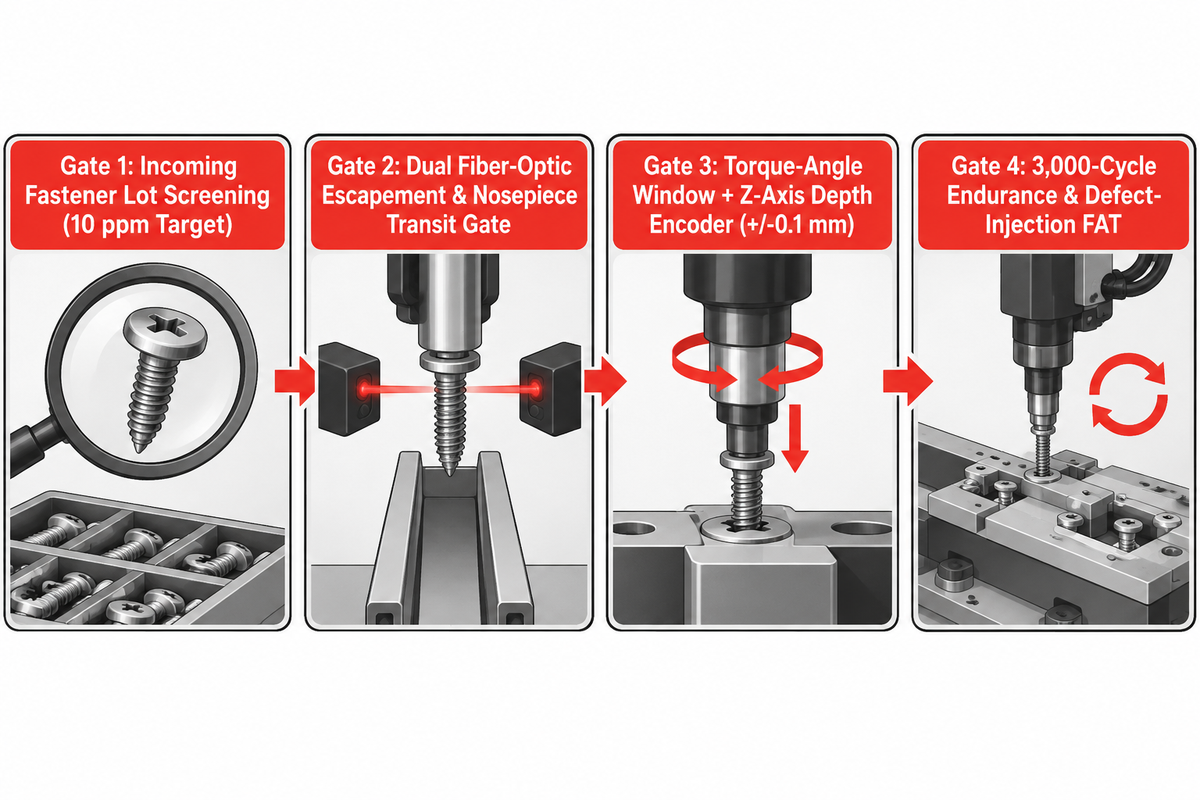
การป้องกันเครื่องป้อนติดขัดและปัญหาสกรูลอยต้องอาศัยคุณภาพสกรูขาเข้าระดับ 10 ppm ร่วมกับเซนเซอร์ตรวจจับการส่งสกรูสองจุด เอ็นโค้ดเดอร์วัดระดับความลึกแกน Z และการทดสอบตรวจรับเครื่องที่โรงงานผู้ผลิต (FAT) ต่อเนื่อง 3,000 รอบการทำงาน เราเรียกแนวทางนี้ว่า โปรโตคอลการรับรองสกรูและจุดยึด 4 ด่าน โดยเราได้กำหนดให้ โปรโตคอลการรับรองสกรูและจุดยึด 4 ด่าน เป็นเกณฑ์มาตรฐานเพื่อสกัดกั้นสกรูผิดรูปตั้งแต่ถังพักและป้องกันไม่ให้สกรูที่ขันไม่จมบ่าหลุดไปยังสถานีถัดไป
เนื้อหาสำคัญในคู่มือวิศวกรรมของ DEPRAG เรื่อง Guideline Screw Feeding ระบุว่าล็อตสกรูเกรดการค้าทั่วไปที่ยอมให้มีชิ้นส่วนบกพร่องได้ถึง 3% นั้นไม่เพียงพอสำหรับการป้อนอัตโนมัติ ที่ความเร็วการขัน 30 ตัวต่อนาที อัตราของเสียเพียง 1% จะทำให้เครื่องติดขัดทุกๆ 3.3 นาที ดังนั้น DEPRAG จึงกำหนดว่าเพื่อรักษาประสิทธิภาพการผลิต จำเป็นต้องคัดกรองคุณภาพสกรูขาเข้าด้วยเครื่องคัดแยกทางแสงให้อยู่ที่ระดับ 10 ppm (ชิ้นส่วนบกพร่องไม่เกิน 1 ชิ้นต่อสกรู 100,000 ตัว)
โปรโตคอลการทดสอบตรวจรับเครื่องที่โรงงานแบบใดที่ใช้ยืนยันการป้อนสกรูไร้การติดขัดก่อนจัดส่ง?
การทดสอบตรวจรับเครื่องที่โรงงาน (FAT) เป็นการจำลองการใช้งานเครื่องจักรจริงเสมือนอยู่ที่โรงงานลูกค้า การทดสอบตรวจรับเครื่องที่เข้มงวดจะเดินเครื่องขันสกรูต่อเนื่อง 3,000 รอบการทำงานโดยใช้สกรูผลิตจริงจากซัพพลายเออร์อย่างน้อยสองล็อต และกำหนดให้อัตราการติดขัดของเครื่องป้อนต้องต่ำกว่า 300 ppm การทดสอบนี้ใช้เกณฑ์อัตราการติดขัดไม่เกิน 300 ชิ้นส่วนต่อล้านชิ้น (ppm) นอกจากนี้ FAT ยังกำหนดให้เครื่องต้องล็อกหยุดอัตโนมัติ 100% เมื่อพบชิ้นงานตัวอย่างที่มีข้อบกพร่องแบบปีนเกลียว เสาพลาสติกรูด และสกรูผิดความยาว
วิศวกรต้องแยกแยะระหว่างคุณภาพของล็อตสกรูขาเข้ากับการทดสอบเดินเครื่องก่อนส่งมอบ ตัวเลข 10 ppm คือเป้าหมายความสะอาดของสกรูที่ผ่านการคัดแยกทางแสง ในขณะที่การทดสอบ FAT 3,000 รอบการทำงานเป็นการยืนยันความเสถียรทางกลของเครื่องป้อนก่อนจัดส่ง แม้ว่าแนวทาง VDI/VDE 2862 จะกำหนดให้ตรวจสอบแรงบิดและมุมหมุนโดยไม่เจาะจงรูปแบบทางเทคนิค แต่ผู้บูรณาการระบบสั่งทำพิเศษอย่าง ZEUEE ได้เพิ่มเซนเซอร์วัดระยะชักเชิงเส้นแกน Z ความละเอียด ±0.1 mm เพื่อตรวจจับสกรูลอยเมื่อความลึกของรูตันมีความคลาดเคลื่อน ทั้งนี้ระบบอินเตอร์ล็อกนิรภัยของเซลล์การผลิตระหว่างการทดสอบ FAT จะต้องเป็นไปตามมาตรฐาน ISO 10218-2:2025 Robot Systems and Integration Safety ด้วยเช่นกัน
ด่านที่ 1: การคัดกรองล็อตสกรูขาเข้า (เป้าหมาย 10 ppm)
ช่างเทคนิคฝ่ายคุณภาพจะตรวจสอบล็อตสกรูขาเข้าด้วยเกจวงแหวนแบบผ่าน/ไม่ผ่าน เพื่อคัดแยกหัวสกรูที่มีครีบ ก้านคดงอ ร่องหัวสกรูตัน และการชุบเคลือบที่หนาผิดปกติ
ด่านที่ 2: เซนเซอร์ใยแก้วนำแสงคู่ตรวจจับการส่งสกรูที่ชุดกั้นแยกและหัวจับ
ติดตั้งเซนเซอร์วงแหวนใยแก้วนำแสงความเร็วสูงเป็นเซนเซอร์ A ที่ช่องปล่อยของชุดกั้นแยก และติดตั้งเซนเซอร์ B เหนือหัวจับของแกนหมุน หากสกรูเคลื่อนผ่านเซนเซอร์ A ออกไปแล้วแต่ไม่ผ่านเซนเซอร์ B ภายในเวลา 400 ms ระบบ PLC จะสั่งหยุดรอบการทำงานทันทีเพื่อป้องกันการเป่าสกรูซ้อนสองตัว
ด่านที่ 3: กรอบแรงบิด-มุมหมุน + เอ็นโค้ดเดอร์วัดความลึกแกน Z (±0.1 mm)
ผสานการตรวจสอบกรอบแรงบิดและมุมหมุนของแกนหมุนเซอร์โวเข้ากับเอ็นโค้ดเดอร์วัดระยะชักเชิงเส้นแกน Z (ความแม่นยำในการทำซ้ำ ±0.1 mm) สกรูตัวใดที่ถึงค่าแรงบิดเป้าหมายก่อนที่จะลงไปถึงระนาบบ่ารองรับตามค่าแกน Z ที่ตั้งโปรแกรมไว้ (±0.25 mm) จะถูกคัดออกเป็นสกรูลอยทันที
ด่านที่ 4: การทดสอบ FAT เดินเครื่องต่อเนื่อง 3,000 รอบและการป้อนชิ้นงานจำลองข้อบกพร่อง
ดำเนินการเดินเครื่องต่อเนื่อง 3,000 รอบการทำงานของ การบูรณาการระบบสายการประกอบอัตโนมัติแบบครบวงจร จากนั้นใส่ข้อบกพร่องจำลองโดยเจตนา 10 รายการ (สกรูสั้น 3 ตัว สกรูไม่รีดเกลียว 3 ตัว เสาพลาสติกรูด 2 จุด และการขันซ้ำรูเดิม 2 จุด) เพื่อยืนยันว่าระบบล็อกแจ้งเตือน NG โดยอัตโนมัติครบทั้ง 10/10 ครั้ง
ราคาเครื่องป้อนสกรูอัตโนมัติที่คุ้มค่า การคืนทุน ROI และระดับของระบบ
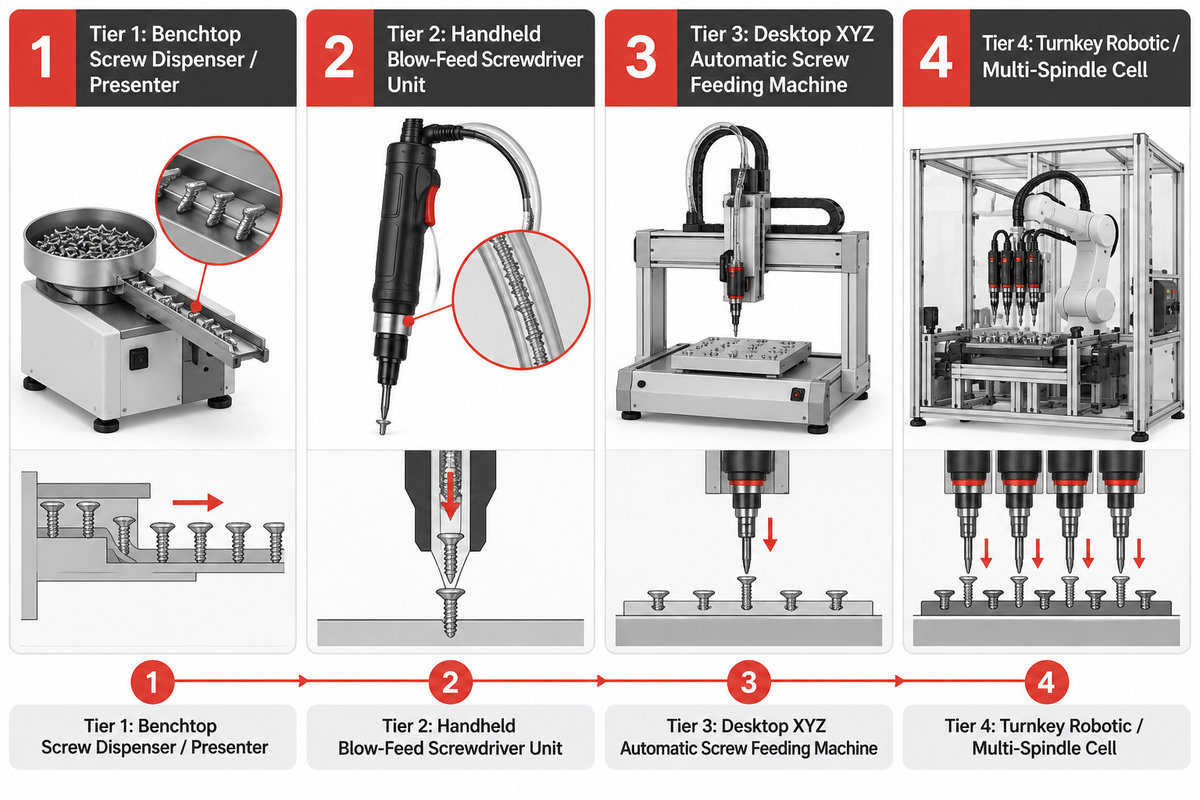
ระบบป้อนสกรูอัตโนมัติที่คุ้มค่ามีราคาตั้งแต่ $250 ถึง $1,800 สำหรับเครื่องจ่ายสกรูตั้งโต๊ะ ไปจนถึง $22,000 ถึง $85,000+ สำหรับเซลล์การผลิตหุ่นยนต์แบบครบวงจร การเปลี่ยนจากการขันสกรูด้วยมือช่วยลดเวลารอบการทำงานจาก 4.8 วินาที เหลือเพียง 1.6 วินาทีต่อสกรูหนึ่งตัว โรงงานส่วนใหญ่จึงสามารถบรรลุการคืนทุนเต็มจำนวนได้ภายใน 4.5 ถึง 8.5 เดือน
จากข้อมูลอ้างอิงทางเศรษฐศาสตร์ของ DEPRAG ในคู่มือ Guideline Screw Feeding การเลือกใช้เครื่องป้อนสกรูคู่แบบสองรางสำหรับแกนหมุนสองชุดที่อยู่ติดกันช่วยประหยัดงบประมาณได้ประมาณ 25% เมื่อเทียบกับการซื้อเครื่องป้อนเดี่ยวสองเครื่อง การยกระดับมาใช้เครื่องจักรป้อนสกรูอัตโนมัติช่วยเพิ่มอัตราการผลิตของสายงานและรองรับการผลิตอย่างมีประสิทธิภาพในตารางการทำงานหลายกะ นอกจากนี้ การรับรองมาตรฐานเครื่องมือตาม ISO 17104 Rotary Tool Standards ยังช่วยให้ผู้ซื้อเปรียบเทียบความทนทานของแกนหมุนก่อนอนุมัติงบลงทุนได้อีกด้วย
ระบบป้อนสกรูอัตโนมัติในระดับตั้งโต๊ะ มือถือ และหุ่นยนต์มีราคาเท่าใด?
ระบบป้อนสกรูอัตโนมัติมีราคาอยู่ที่ $250 ถึง $1,800 สำหรับเครื่องเรียงสกรูตั้งโต๊ะ และ $1,800 ถึง $6,500 สำหรับชุดไขควงมือถือป้อนด้วยลมเป่า ส่วนเครื่องจักรป้อนและขันสกรูอัตโนมัติแกน XYZ ตั้งโต๊ะมีราคา $4,500 ถึง $16,000 ในขณะที่เซลล์การผลิตหุ่นยนต์ขันสกรูแบบครบวงจรมีราคาอยู่ที่ $22,000 ถึง $85,000+
| ระดับของระบบ | ช่วงราคาเครื่องจักร (USD) | การลดเวลาแรงงานโดยทั่วไป | อัตราการผลิต (ตัว / ชั่วโมง) | ระยะเวลาการคืนทุน ROI โดยทั่วไป |
|---|---|---|---|---|
| ระดับ 1: เครื่องจ่าย / เรียงสกรูตั้งโต๊ะ | $250 ถึง $1,800 | ประหยัดเวลา 1.0 ถึง 1.5 วินาที/ตัว (หยิบด้วยมือ) | 900 ถึง 1,200 ตัว/ชม. | 1.5 ถึง 3.0 เดือน |
| ระดับ 2: ชุดไขควงมือถือป้อนสกรูด้วยลมเป่า | $1,800 ถึง $6,500 | ประหยัดเวลา 2.2 ถึง 3.0 วินาที/ตัว (ขันด้วยมือเดียว) | 1,500 ถึง 2,200 ตัว/ชม. | 3.0 ถึง 5.5 เดือน |
| ระดับ 3: เครื่องจักรป้อนสกรูอัตโนมัติแกน XYZ ตั้งโต๊ะ | $4,500 ถึง $16,000 | ผู้ปฏิบัติงาน 1 คนดูแลเครื่องตั้งโต๊ะได้ 2 ถึง 3 เครื่อง | 1,800 ถึง 2,600 ตัว/ชม. | 4.5 ถึง 7.5 เดือน |
| ระดับ 4: เซลล์การผลิตหุ่นยนต์ / หลายหัวขันแบบครบวงจร | $22,000 ถึง $85,000+ | ขันสกรูในสายการผลิตแบบไร้คนควบคุม 100% | 2,400 ถึง 4,500+ ตัว/ชม. | 6.0 ถึง 11.0 เดือน |
ตัวอย่างการคำนวณการคืนทุน ROI (ฐานการผลิตแบบสองกะ): พิจารณางานประกอบตัวเรือนอิเล็กทรอนิกส์ที่ต้องขันสกรู 6 ตัวต่อชิ้นงานที่ปริมาณการผลิต 2,500 ชิ้นต่อวัน (15,000 ตัว/วัน) การหยิบและขันด้วยมือใช้เวลา 4.8 วินาทีต่อสกรูหนึ่งตัว (28.8 วินาทีต่อตัวเรือน) ซึ่งต้องใช้ชั่วโมงทำงานของผู้ปฏิบัติงานถึง 20.0 ชั่วโมงต่อวัน เครื่องป้อนสกรูอัตโนมัติช่วยลดเวลาการขันลงเหลือ 1.6 วินาทีต่อตัว (9.6 วินาทีต่อตัวเรือน) การยกระดับนี้ช่วยลดแรงงานทางตรงลงเหลือ 6.7 ชั่วโมงต่อวัน และลดความเสียหายจากเสาพลาสติกปีนเกลียวลงได้ 1.8% ที่อัตราต้นทุนแรงงานรวมสวัสดิการ $18/ชั่วโมง ตลอดเวลาทำงาน 250 วันต่อปี จะช่วยประหยัดต้นทุนได้รวม $64,500 ต่อปี ซึ่งทำให้เซลล์การผลิตอัตโนมัติมูลค่า $32,000 สามารถบรรลุการคืนทุนได้ภายใน 5.9 เดือน
การบูรณาการระบบป้อนสกรูด้วยหุ่นยนต์และการประเมินผู้ผลิตระบบอัตโนมัติสั่งทำพิเศษ
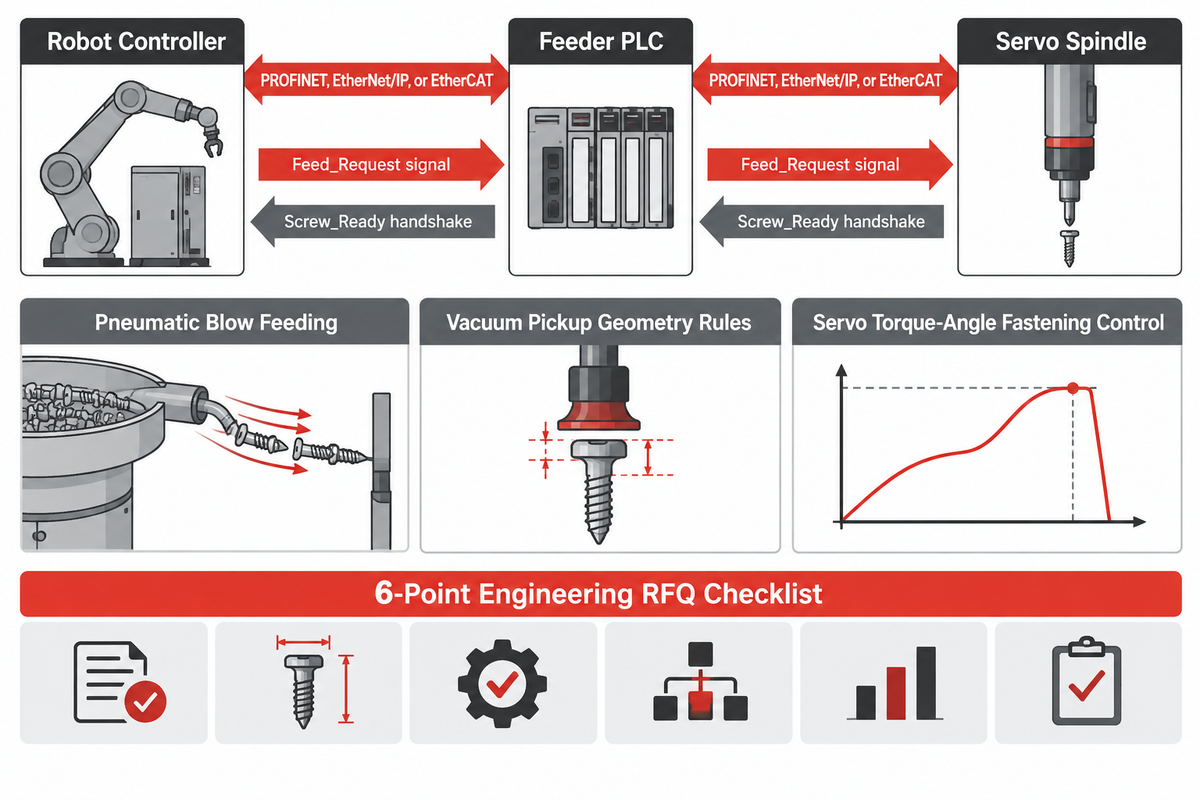
การบูรณาการระบบป้อนสกรูด้วยหุ่นยนต์ต้องอาศัยการซิงโครไนซ์สัญญาณดิสครีต I/O 24V หรือการรับส่งสัญญาณผ่านฟิลด์บัส (PROFINET, EtherNet/IP หรือ EtherCAT) ระหว่าง PLC ของเครื่องป้อน ตัวควบคุมหุ่นยนต์ และแกนหมุนเซอร์โว ผู้จำหน่ายในตลาดแบ่งออกเป็นผู้จำหน่ายเครื่องป้อนสำเร็จรูปตามแคตตาล็อก และผู้สร้างระบบอัตโนมัติสั่งทำพิเศษที่ออกแบบเซลล์การผลิตพร้อมฟิกซ์เจอร์และสายพานลำเลียงครบชุด
ในสถานีงานขันสกรูด้วยหุ่นยนต์ ตัวควบคุมหุ่นยนต์จะส่งสัญญาณ Feed_Request ทันทีที่สกรูตัวก่อนหน้าขันถึงแรงบิดสุดท้าย จากนั้น PLC ของเครื่องป้อนจะสั่งกระบอกสูบชุดกั้นแยกทำงาน ตรวจยืนยันการเคลื่อนผ่านเซนเซอร์วงแหวน แล้วส่งสัญญาณตอบกลับ Screw_Ready ทั้งนี้อุปกรณ์ป้องกันอันตรายของหุ่นยนต์ ม่านแสงนิรภัย และการตรวจสอบความเร็วในการทำงานร่วมกันจะต้องเป็นไปตามมาตรฐาน ISO 10218-2:2025 Industrial Robot Cell Integration
แบรนด์เครื่องป้อนสกรูตามแคตตาล็อกเปรียบเทียบกับผู้บูรณาการระบบเครื่องประกอบชิ้นงานสั่งทำพิเศษอย่างไร?
แบรนด์เครื่องป้อนสกรูชั้นนำ (อาทิ WEBER, DEPRAG, Desoutter, Visumatic และ Nitto Seiko) จำหน่ายหม้อป้อนและแกนหมุนแยกเฉพาะส่วน ในขณะที่ผู้บูรณาการระบบเครื่องประกอบชิ้นงานจะส่งมอบโซลูชันแบบครบวงจร (ซึ่งรวมแมชชีนวิชัน ฟิกซ์เจอร์จับยึด โต๊ะหมุนแบ่งจังหวะ การตรวจสอบย้อนกลับ และระบบ MES) สำหรับสถานีงานการประกอบทั้งหมด
เมื่อเป้าหมายหลักคือการลดต้นทุนการจัดซื้ออุปกรณ์เฉพาะส่วน โรงงานที่มีทีมวิศวกรรมหุ่นยนต์ภายในองค์กรอยู่แล้วมักสั่งซื้อหม้อป้อนแยกเดี่ยวจากผู้จำหน่ายเครื่องป้อนโดยตรง อย่างไรก็ตาม หากต้องการผู้รับผิดชอบหลักเพียงรายเดียวที่ส่งมอบสายงานรองรับหลายผลิตภัณฑ์ โรงงานจะเลือกสั่งทำโซลูชันระบบอัตโนมัติแบบครบวงจร
- ผู้จำหน่ายเครื่องป้อนตามแคตตาล็อก เช่น WEBER Screwdriving Systems, DEPRAG Schulz, Desoutter Industrial Tools, Visumatic, Nitto Seiko, Carlson Engineering และรายอื่นๆ จะจัดหาหม้อสั่นสะเทือน แกนหมุนเซอร์โว และเครื่องป้อนแบบขั้นบันไดรุ่นมาตรฐาน อุปกรณ์เหล่านี้เหมาะกับโครงการของคุณหากโรงงานมีทีมหุ่นยนต์ภายในที่พร้อมสร้างโครงสร้างเครื่องจักร ตู้ครอบนิรภัย และฟิกซ์เจอร์จับยึดชิ้นงานด้วยตนเอง
- ผู้ผลิตเครื่องจักรประกอบแบบครบวงจรสั่งทำพิเศษอย่าง ZEUEE (Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.) ออกแบบสถานีงานป้อนสกรูอัตโนมัติเต็มรูปแบบเพื่อผสานการประกอบโมดูลอิเล็กทรอนิกส์ ชิ้นส่วนยานยนต์ที่เกี่ยวข้อง และการประกอบตัวเรือนเครื่องใช้ไฟฟ้า ด้วยการบูรณาการระบบแกนหมุนป้อนลมเป่าและแกนหมุนดูดสุญญากาศเข้ากับ เซลล์การผลิตหุ่นยนต์อุตสาหกรรม และการจัดตำแหน่งด้วยแมชชีนวิชัน CCD ผู้ผลิตแบบครบวงจรจึงสามารถส่งมอบเครื่องจักรที่ผ่านการตรวจรับจากโรงงานซึ่งรองรับตั้งแต่สกรูจิ๋ว M1.0 ไปจนถึงโบลต์โครงสร้าง M6
รายการตรวจสอบทางวิศวกรรม 6 ข้อก่อนขอใบเสนอราคา (RFQ) เครื่องป้อนสกรู
- เพื่อคำนวณอัตราส่วน L/Dhead โปรดจัดเตรียมแบบสกรู 2D ที่ระบุเส้นผ่านศูนย์กลางเกลียว ความยาวสกรูรวม เส้นผ่านศูนย์กลางหัวสกรู รูปแบบร่องหัวสกรู (เช่น Torx, Phillips ฯลฯ) และชนิดการเคลือบผิว
- ระบุวัสดุของสกรูว่าเป็นเหล็กกล้าคาร์บอน สแตนเลส (A2/A4) อะลูมิเนียม หรือทองเหลือง พร้อมระบุว่ามีแหวนรองประกอบติดสกรูหรือสารเคลือบกันคลายที่เกลียวหรือไม่
- ส่งไฟล์ CAD 3D นามสกุล STEP ของชิ้นงาน โดยเน้นจุดที่เป็นหลุมคว้านลึกที่สุดและระยะห่างผนังด้านข้างที่แคบที่สุดรอบตำแหน่งขันสกรูทุกจุด
- กำหนดเวลาแท็กไทม์ของสกรูแต่ละตัว (เช่น 1.5 วินาที) จำนวนสกรูทั้งหมดต่อหนึ่งตัวเรือน และปริมาณการผลิตต่อวัน
- ระบุค่าแรงบิดเป้าหมายเป็นหน่วย Nm ค่าความคลาดเคลื่อนที่ยอมรับได้ (±2% เซอร์โว เทียบกับ ±10% คลัตช์) และข้อกำหนดในการจัดเก็บกราฟลงระบบ MES
- เตรียมสกรูผลิตจริงจำนวน 1,000-3,000 ตัวจากสองล็อตการผลิต เพื่อใช้ปรับตั้งรางและทำการทดสอบตรวจรับเครื่องที่โรงงานต่อเนื่อง 3,000 รอบการทำงาน
พร้อมยกระดับสถานีงานขันสกรูของคุณสู่ระบบอัตโนมัติแล้วหรือยัง? ติดต่อทีมวิศวกรรมของเราเพื่อ ขอรับการประเมินทางวิศวกรรมสำหรับระบบป้อนสกรูอัตโนมัติ เพื่อวิเคราะห์ไฟล์ CAD 3D ของตัวเรือนและข้อกำหนดทางเทคนิคของสกรูของคุณ
คำถามที่พบบ่อย (FAQ)
เหตุใดชุดป้อนสกรูด้วยลมเป่านิวเมติกส์จึงเกิดการติดขัดเมื่อป้อนสกรูเกลียวปล่อยที่ชุบน้ำมันหรือเคลือบแว็กซ์?
สกรูเกลียวปล่อยที่ชุบน้ำมันหรือเคลือบแว็กซ์ทำให้ชุดป้อนด้วยลมเป่าติดขัดเนื่องจากชั้นฟิล์มก่อให้เกิดแรงยึดเกาะตามแนวรางของหม้อสั่นสะเทือน นอกจากนี้ฟิล์มน้ำมันยังดักจับฝุ่นละอองในอากาศภายในโรงงานให้สะสมอยู่ในท่อส่งโพลียูรีเทน เพียงไม่กี่กะการทำงาน น้ำมันและฝุ่นจะผสมกันกลายเป็นคราบเหนียวที่ชะลอความเร็วสกรูและทำให้สกรูชนกันมากขึ้น เพื่อลดการติดขัด ควรใช้ล็อตสกรูที่ปั่นแห้ง ใช้ท่อส่งซับในด้วย PTFE ป้องกันไฟฟ้าสถิต หรือทำความสะอาดรางป้อนสกรูทุกสัปดาห์
เครื่องจ่ายสกรูแบบปรับความกว้างรางได้เครื่องเดียวสามารถรองรับสกรูหลายขนาดเกลียวในสายการผลิตแบบหลากหลายรุ่นได้หรือไม่?
ได้ เครื่องจ่ายสกรูตั้งโต๊ะแบบปรับรางได้สามารถป้อนสกรูหลายขนาดเกลียวตั้งแต่ M1.0 ถึง M5.0 โดยใช้เวลาปรับความกว้างรางเพียง 3 ถึง 5 นาที ผู้ปฏิบัติงานเพียงคลายสกรูล็อกราง ตั้งระยะห่างร่องรางให้ตรงกับเส้นผ่านศูนย์กลางก้านสกรูใหม่ แล้วใช้ดอกไขควงแม่เหล็กหรือหัวดูดสุญญากาศหยิบไปใช้งาน อย่างไรก็ตาม เครื่องป้อนสกรูด้วยลมเป่านิวเมติกส์ไม่สามารถส่งสกรูที่มีขนาดหัวต่างกันผ่านท่อเส้นเดียวกันได้ การเปลี่ยนขนาดสกรูในชุดเป่าลมจำเป็นต้องเปลี่ยนบล็อกเลื่อนกั้นแยก ท่อส่งสกรู และปากจับที่หัวขัน
ควรส่งสกรูตัวอย่างจากการผลิตจริงจำนวนกี่ตัวให้ผู้ผลิตเครื่องจักรเพื่อใช้ในการทดสอบเดินเครื่องที่โรงงาน?
ควรสุ่มเก็บสกรูตัวอย่างจากการผลิตจริงจำนวนระหว่าง 1,000 ถึง 3,000 ตัวจากล็อตการผลิตที่แยกกันอย่างน้อยสองล็อต แล้วจัดส่งให้ผู้ผลิตเครื่องจักรก่อนการทดสอบตรวจรับเครื่องที่โรงงาน (FAT) การใช้สกรูผลิตจริงในการทดสอบจะช่วยให้ครอบคลุมค่าความคลาดเคลื่อนจริงของความหนาหัวสกรู โดยจะมีการทดสอบเดินเครื่องไร้การติดขัดต่อเนื่อง 3,000 รอบการทำงานก่อนจัดส่ง
แมนิโฟลด์ของระบบป้อนสกรูด้วยลมเป่าต้องใช้ลมอัดที่มีข้อกำหนดทางเทคนิคอย่างไร?
แมนิโฟลด์ป้อนด้วยลมเป่าต้องใช้ลมอัดแห้งปราศจากน้ำมันตามมาตรฐาน ISO 8573-1 Class 1.4.1 ที่ควบคุมแรงดันระหว่าง 0.45 ถึง 0.60 MPa (65 ถึง 87 psi) ร่วมกับไส้กรองอนุภาคขนาด 5 ไมครอนและเครื่องทำลมแห้งแบบทำความเย็น ห้ามติดตั้งชุดจ่ายน้ำมันหล่อลื่นในท่อลมต้นทางก่อนเข้าเครื่องป้อนโดยเด็ดขาด
เมื่อใดที่สายการประกอบควรเลือกใช้หัวขันแบบหลายแกนหมุนแทนแขนหุ่นยนต์แบบแกนหมุนเดี่ยว?
สายการประกอบควรใช้หัวขันสกรูแบบหลายแกนหมุนยึดตายตัวเมื่อชิ้นงานมีสกรูขนาดเดียวกันจำนวน 4 ถึง 12 ตัววางเรียงกันด้วยระยะห่าง 18 ถึง 28 mm บนพื้นผิวเรียบ เนื่องจากทุกแกนหมุนจะเคลื่อนลงพร้อมกัน หัวขันแบบ 6 แกนจึงสามารถขันสกรูหกตัวเสร็จภายในเวลารวมเพียง 2.0 วินาที ในขณะที่หุ่นยนต์ SCARA แบบแกนหมุนเดี่ยวต้องใช้เวลา 8.0 ถึง 10.5 วินาทีในการเคลื่อนไปขันทีละรูจนครบหกรู ส่วนแขนหุ่นยนต์แบบแกนหมุนเดี่ยวจะเป็นตัวเลือกที่ดีกว่าเมื่อระยะห่างระหว่างรูแคบกว่า 18 mm เมื่อตำแหน่งสกรูมีความสูงแกน Z ต่างกัน เมื่อมีการเปลี่ยนรุ่นการผลิตบ่อยครั้ง และเมื่อตัวเรือนชิ้นงานมีรูปทรงเรขาคณิตที่หลากหลาย
เอกสารอ้างอิงและแหล่งข้อมูล
- ภาควิชาวิศวกรรมเครื่องกล UC Berkeley (ME102B, ฤดูใบไม้ร่วงปี 2001), StudMaster Dual-Rail Fastening Mechatronics Design Project Specifications, University of California, Berkeley.
- องค์การระหว่างประเทศว่าด้วยการมาตรฐาน, ISO 5393:2017, Rotary tools for threaded fasteners, Performance test method, ฉบับที่ 3 (ยืนยันปี 2023).
- องค์การระหว่างประเทศว่าด้วยการมาตรฐาน, ISO 10218-1:2025, Robotics, Safety requirements, Part 1: Industrial robots, ฉบับปรับปรุงปี 2025.
- องค์การระหว่างประเทศว่าด้วยการมาตรฐาน, ISO 10218-2:2025, Robotics, Safety requirements, Part 2: Robot systems, robot applications and cell integration, ฉบับปรับปรุงปี 2025.
- องค์การระหว่างประเทศว่าด้วยการมาตรฐาน, ISO 17104, เครื่องมือหมุนสำหรับสกรูเกลียว — ข้อกำหนดทางเทคนิคและความปลอดภัย.
- สำนักงานสิทธิบัตรและเครื่องหมายการค้าแห่งสหรัฐอเมริกา / Google Patents, US6986440B2, Escapement System (Fastener Orientation and Delivery).
- สำนักงานสิทธิบัตรและเครื่องหมายการค้าแห่งสหรัฐอเมริกา / Google Patents, US20140238818A1, Centrifugal Bowl Parts Feeder System with Segmented Tooling Sections.
- สำนักงานบริหารทรัพย์สินทางปัญญาแห่งชาติจีน / Google Patents, CN224226109U, Fast Screw Feeding Device for Automatic Screw Locking Machine.
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015