ติดต่อ Zeyu lntelligent Industrial Company

การบูรณาการหุ่นยนต์: จากแขนกลเปล่าสู่เซลล์การผลิตที่พร้อมทำงาน

การบูรณาการหุ่นยนต์คืองานวิศวกรรมที่เปลี่ยนแขนหุ่นยนต์เปล่าให้เป็นเซลล์การผลิตที่ทำงานได้จริง โดยประกอบด้วยการจัดวางชิ้นงาน เครื่องมือปลายแขน ระบบแมชชีนวิชัน ระบบความปลอดภัย และระบบควบคุม ซึ่งช่วยให้หุ่นยนต์ทำงานกับชิ้นงานของคุณได้จริง ผู้ซื้อจำนวนมากเริ่มจากการมองหา “หุ่นยนต์” แล้วจึงพบว่าการเลือกแขนกลเป็นเพียงขั้นตอนที่ง่ายที่สุด คู่มือนี้อธิบายว่าการบูรณาการหุ่นยนต์ครอบคลุมอะไรบ้าง มีระบบย่อย 6 ส่วนใดอยู่ในทุกเซลล์ วิธีเลือกหุ่นยนต์ให้เหมาะกับงาน ต้นทุนและงบประมาณของโครงการเป็นอย่างไร และจะเลือกผู้บูรณาการระบบอย่างไรให้ไม่ต้องมานั่งเสียดายภายหลัง เนื้อหานี้เขียนขึ้นสำหรับวิศวกร ผู้จัดการโรงงาน และทีมจัดซื้อที่ต้องกำหนดข้อกำหนดของเซลล์ ไม่ใช่แค่เซ็นอนุมัติเท่านั้น
สรุปย่อ: ภาพรวมการบูรณาการหุ่นยนต์
| ความหมาย | การประกอบหุ่นยนต์ เครื่องมือ ระบบแมชชีนวิชัน ระบบความปลอดภัย และระบบควบคุมเข้าด้วยกันเป็นเซลล์เดียวที่ทำงานได้ |
| สัดส่วนต้นทุนของแขนหุ่นยนต์ | ประมาณ 25–40% ของเซลล์ (ส่วนที่เหลือเป็นงานบูรณาการระบบ) |
| ระยะเวลาโดยทั่วไป | ตั้งแต่ไม่กี่สัปดาห์ (ชุดโคบอทแบบง่าย) ถึง 12–26 สัปดาห์ (เซลล์สั่งทำเต็มรูปแบบ) |
| มาตรฐานความปลอดภัยที่ใช้กำกับ | ISO 10218-1 / ISO 10218-2 (2025) และ ISO/TS 15066 สำหรับการทำงานร่วมกับคน |
| ใครรับผิดชอบการประเมินความเสี่ยง | ผู้บูรณาการระบบ (ISO 10218-2) รับผิดชอบเซลล์ที่ประกอบเสร็จ ไม่ใช่แค่ตัวหุ่นยนต์ |
การบูรณาการหุ่นยนต์คืออะไร (และทำไมแขนกลจึงเป็นส่วนที่มีต้นทุนต่ำ)
การบูรณาการหุ่นยนต์คือกระบวนการนำหุ่นยนต์อุตสาหกรรมเข้ามาใช้ในสภาพแวดล้อมการผลิตหรือการทดสอบ โดยทำให้หุ่นยนต์ เครื่องมือ การจัดวางชิ้นงาน ระบบแมชชีนวิชัน ระบบความปลอดภัย และระบบควบคุมทำงานประสานกันเป็นเซลล์เดียว แขนหุ่นยนต์เพียงอย่างเดียวไม่สามารถประกอบ เชื่อม หรือจัดเรียงสินค้าบนพาเลตได้ มันเพียงเคลื่อนที่ไปยังจุดที่สอนไว้ งานบูรณาการระบบซึ่งประกอบด้วยกริปเปอร์ ฟิกซ์เจอร์ เซนเซอร์ อุปกรณ์กั้นนิรภัย และลอจิกของตัวควบคุมที่เชื่อมทุกส่วนเข้าด้วยกันต่างหาก ที่ทำให้การเคลื่อนไหวเหล่านั้นกลายเป็นงานที่มีประโยชน์และทำซ้ำได้
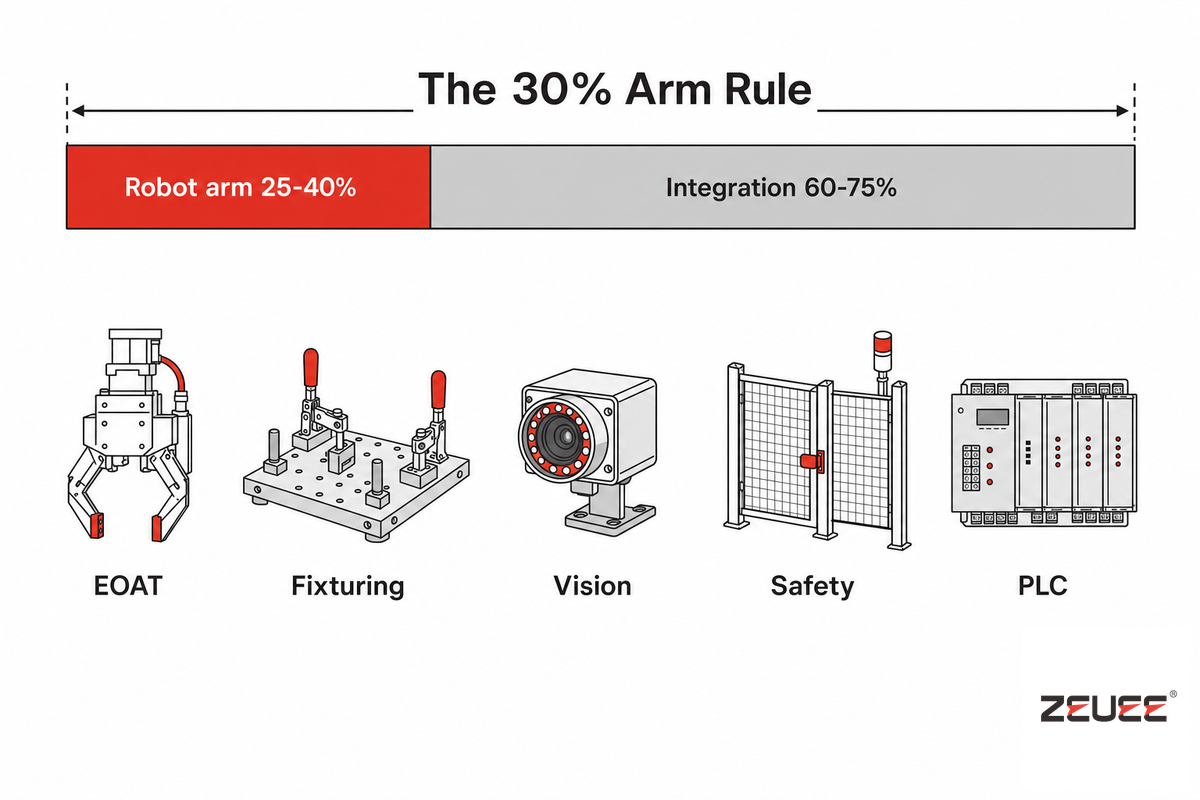
นี่คือประเด็นที่ผู้ซื้อครั้งแรกส่วนใหญ่มักมองข้าม และควรยึดไว้เป็นหลักเกณฑ์ กฎแขนกล 30%: โดยทั่วไปแขนหุ่นยนต์มีต้นทุนเพียงประมาณ 25–40% ของต้นทุนรวมทั้งเซลล์ ฮาร์ดแวร์หุ่นยนต์คิดเป็นประมาณหนึ่งในสี่ถึงสองในห้าของเงินลงทุนทั้งหมด และในเซลล์ที่ต้องใช้เครื่องมือการผลิตจำนวนมาก แขนกลอาจมีสัดส่วนน้อยกว่า 25% ของต้นทุนเซลล์ ส่วนที่เหลืออีก 60–75% คืองานบูรณาการระบบรอบแขนกล ดังนั้น หากใบเสนอราคาสำหรับ “หุ่นยนต์” สูงกว่าราคาแขนกลที่เผยแพร่ไว้มาก ส่วนต่างนั้นไม่ใช่การบวกราคาเกินควร แต่เป็นต้นทุนของระบบที่คุณกำลังซื้อจริง ๆ
การบูรณาการหุ่นยนต์ ซึ่งบางครั้งเรียกว่าระบบหุ่นยนต์แบบบูรณาการหรือระบบอัตโนมัติด้วยหุ่นยนต์ คือการเปลี่ยนแขนหุ่นยนต์ที่ทำงานแยกส่วนให้เป็นระบบหุ่นยนต์ที่ช่วยเพิ่มผลิตภาพ ลดเวลาหยุดทำงาน และเชื่อมต่อหุ่นยนต์เข้ากับระบบอัตโนมัติอื่น ๆ ทั่วทั้งโรงงาน เมื่อมองในแง่นี้ ระบบหุ่นยนต์แบบบูรณาการจะเป็นส่วนหนึ่งของกระบวนการผลิตและโซลูชันระบบอัตโนมัติและหุ่นยนต์ของโรงงาน พร้อมเชื่อมต่อเข้ากับระบบขนถ่ายวัสดุได้อย่างราบรื่น
การปรับมุมมองเช่นนี้เปลี่ยนวิธีประเมินผู้ขาย สิ่งที่ชี้ว่าเซลล์จะทำได้ตามเป้าหมายรอบการทำงานและเดินเครื่องได้โดยไม่ต้องมีคนเฝ้าคือวิศวกรรมบูรณาการระบบ ไม่ใช่แบรนด์บนแขนกล ZEUEE ออกแบบและทดสอบเดินระบบงานเหล่านี้ในฐานะบริการบูรณาการหุ่นยนต์ ซึ่งเป็นส่วนหนึ่งของขีดความสามารถด้านอุปกรณ์ระบบอัตโนมัติสั่งทำที่ครอบคลุมกว่า
ยังไม่แน่ใจว่าเซลล์ของคุณต้องใช้อะไรบ้างนอกเหนือจากแขนกลใช่ไหม ขอรับการประเมินขอบเขตงาน →
ระบบย่อย 6 ส่วนในทุกเซลล์หุ่นยนต์
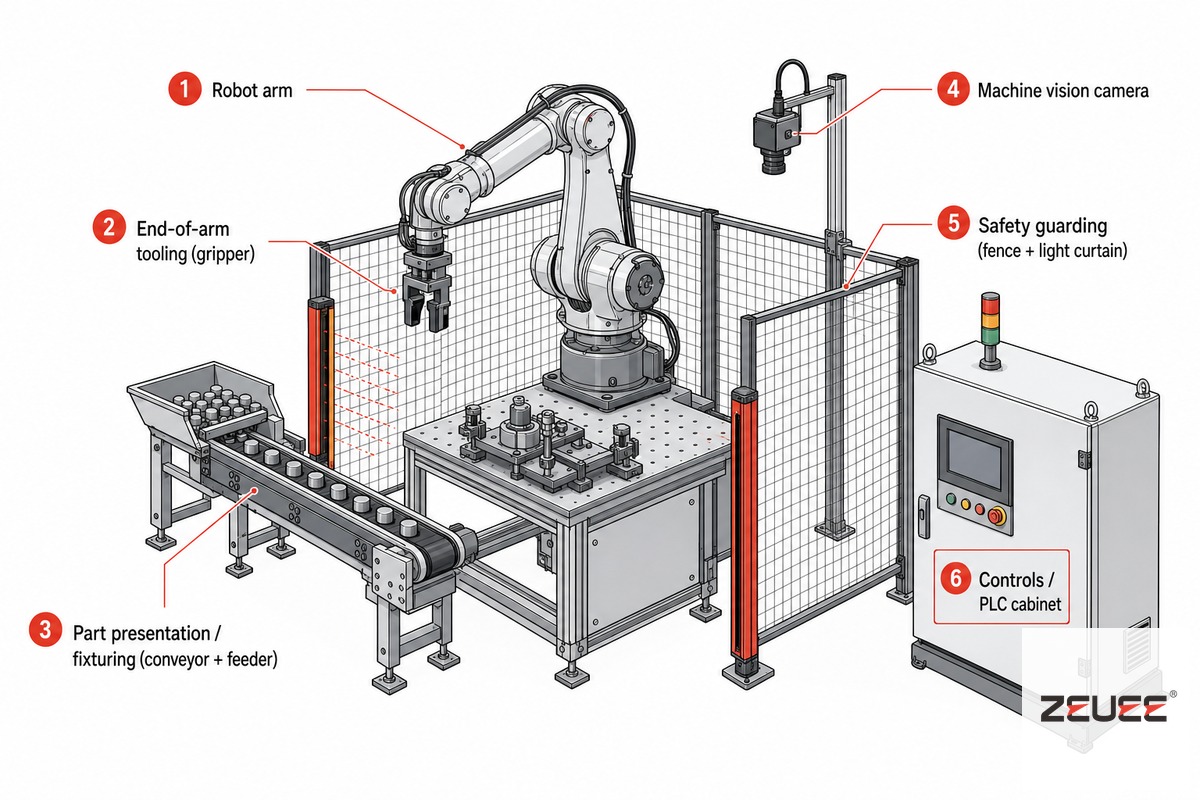
เซลล์หุ่นยนต์ทุกเซลล์ไม่ว่าจะใช้แบรนด์ใดหรือทำงานประเภทไหน ล้วนแยกองค์ประกอบได้เป็นระบบย่อย 6 ส่วน การตรวจสอบแบบเซลล์ครบ 6 ระบบย่อย 6-Subsystem Cell Teardown เป็นวิธีที่เร็วที่สุดในการค้นหาสิ่งที่ตกหล่นจากใบเสนอราคา หากมีเพียงหุ่นยนต์กับกริปเปอร์ แต่ไม่มีระบบจัดวางชิ้นงาน หรือไม่มีระบบแมชชีนวิชันทั้งที่ชิ้นงานเข้ามาในทิศทางแบบสุ่ม เซลล์นั้นก็จะหยุดทำงานตั้งแต่สัปดาห์แรก
| ระบบย่อย | หน้าที่ | ปัญหาที่พบขณะใช้งานจริง |
|---|---|---|
| 1. หุ่นยนต์ / แขนกล | เคลื่อนเครื่องมือภายในขอบเขตการทำงานให้ได้ระยะเอื้อมและน้ำหนักบรรทุกตามต้องการ | แขนกลใหญ่เกินไปทำให้รอบการทำงานเสียเวลา ส่วนแขนกลเล็กเกินไปจะรับน้ำหนักบรรทุกไม่ไหวเมื่อเริ่มดำเนินงานตามสัญญา |
| 2. เครื่องมือปลายแขนหุ่นยนต์ (EOAT) | กริปเปอร์ หัวเชื่อม หรือหัวพ่นที่สัมผัสกับชิ้นงาน | หลักการจับยึดไม่เหมาะสมทำให้ชิ้นงานหลุดหรือเป็นรอย ส่วนการปรับเทียบที่ไม่ดีทำให้เซลล์ติดขัด |
| 3. การจัดวางชิ้นงาน / การจับยึด | ฟีดเดอร์ สายพานลำเลียง และฟิกซ์เจอร์ที่จัดชิ้นงานไว้ตรงตำแหน่งที่หุ่นยนต์คาดไว้ | ระบบย่อยที่ถูกประเมินความสำคัญต่ำเกินไปมากที่สุด การจับยึดที่ไม่แม่นยำทำให้ความสามารถในการทำซ้ำลดลง |
| 4. ระบบแมชชีนวิชัน | กล้อง 2D/3D สำหรับระบุตำแหน่งชิ้นงานและตรวจสอบในแต่ละรอบการทำงาน | ตัดออกเพื่อลดต้นทุน แล้วเซลล์ก็ไม่สามารถรองรับความแปรผันของชิ้นงานได้ |
| 5. ระบบความปลอดภัย / อุปกรณ์กั้นนิรภัย | รั้วกั้น ม่านแสง ปุ่มหยุดฉุกเฉิน และการประเมินความเสี่ยงที่รองรับอุปกรณ์เหล่านี้ | มองเป็นเพียงงานเอกสาร ทั้งที่หากไม่มีการประเมินความเสี่ยง การติดตั้งจะหยุดชะงัก |
| 6. ระบบควบคุม / ชั้น PLC | การกำหนด I/O และลอจิก PLC ที่ประสานการทำงานของหุ่นยนต์ เครื่องจักร และสัญญาณต่าง ๆ | การสื่อสารระหว่างหุ่นยนต์กับ PLC/MES ไม่สอดคล้องกัน ทำให้การบูรณาการระบบล่าช้า |
ระบบย่อยที่ 2 คือเครื่องมือปลายแขนหุ่นยนต์ สมควรมีตารางแยก เพราะหลักการจับยึดต้องเลือกตามชิ้นงาน ไม่ใช่ตามหุ่นยนต์ กริปเปอร์ที่ไวต่อแรงซึ่งใช้จับชิ้นงานเปราะบางต้องมีการเดินสายป้อนกลับและระบบตรวจสอบแรงบิดรวมอยู่ในขั้นตอนบูรณาการระบบ
| ประเภท EOAT | วิธีจับยึด | เหมาะกับ |
|---|---|---|
| กริปเปอร์เชิงกล / แบบนิ้วจับ | แรงจับยึด (2–6 ปากจับ) | ชิ้นส่วนแข็ง การประกอบ และการป้อนชิ้นงานเข้าเครื่องจักร |
| สุญญากาศ / ถ้วยดูด | แรงดันลบ | ชิ้นงานแบนหรือผิวเรียบ แผ่นวัสดุ กล่องกระดาษ และการจัดเรียงบนพาเลต |
| ระบบนิวแมติก | ขับเคลื่อนด้วยลมอัด | งานหยิบและวางที่รวดเร็วและมีต้นทุนต่ำ |
| แม่เหล็ก | แม่เหล็กไฟฟ้า | ชิ้นงานโลหะเหล็กและเหล็กกล้าปั๊มขึ้นรูป |
ปัจจุบันระบบแมชชีนวิชันและการจับยึดมักรวมเป็นระบบย่อยที่ได้รับสิทธิบัตร เช่น ระบบแมชชีนวิชันที่ระบุตำแหน่งชิ้นงานแบบ 3 มิติและนำทางหุ่นยนต์ไปยังชิ้นงาน แนวทางนี้เป็นพื้นฐานของสิทธิบัตรอย่าง US8095237B2 (ระบบหุ่นยนต์นำทางด้วยวิชัน 3 มิติจากภาพเดียว) ระบบแมชชีนวิชันเดียวกันยังใช้เป็นระบบตรวจสอบด้วยแมชชีนวิชัน เพื่อตรวจสอบคุณภาพในรอบการทำงานเดียวกับที่ใช้หยิบชิ้นงานได้ด้วย
เลือกหุ่นยนต์ให้เหมาะกับงาน: ประเภท ระยะเอื้อม น้ำหนักบรรทุก และรอบการทำงาน
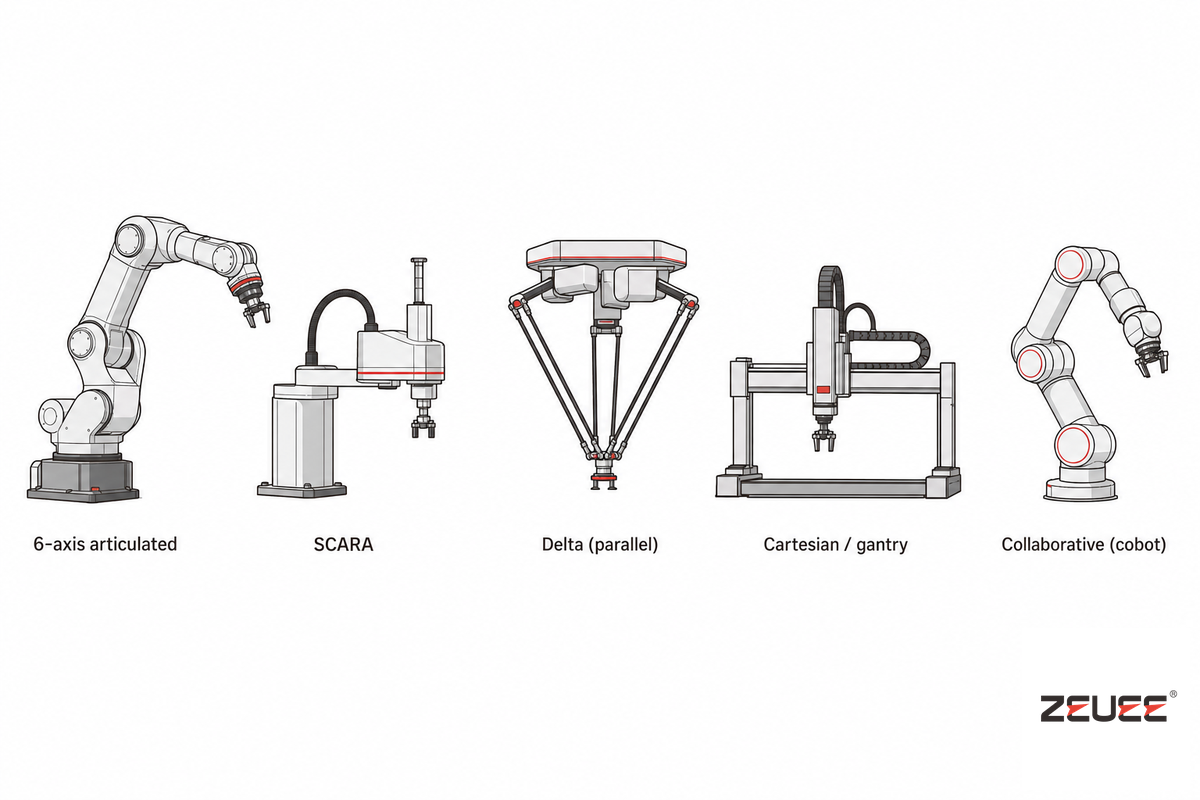
การเลือกหุ่นยนต์ที่เหมาะสมควรเริ่มจากชิ้นงาน ระยะเอื้อม น้ำหนักบรรทุก และรอบการทำงานเป้าหมาย ไม่ใช่ความชอบในแบรนด์ใดแบรนด์หนึ่ง หุ่นยนต์มีรูปแบบหลัก 4 แบบ รวมถึงแขนกลแบบร่วมงานกับคน โดยแต่ละแบบมีข้อแลกเปลี่ยนด้านความเร็ว น้ำหนักบรรทุก และระยะเอื้อมต่างกัน
รูปแบบหลัก 4 ประเภทของหุ่นยนต์มีอะไรบ้าง
รูปแบบคลาสสิก 4 แบบครอบคลุมงานส่วนใหญ่ ได้แก่ แบบข้อต่อหมุน (6 แกน), SCARA, เดลตา (ขนาน) และคาร์ทีเซียน (แกนทรี) แขนกลแบบข้อต่อหมุนเอื้อมได้ไกลและปรับทิศทางได้ยืดหยุ่นที่สุด ส่วน SCARA เคลื่อนที่เร็วและมีความแข็งแกร่ง เหมาะกับงานประกอบแนวดิ่งและงานใส่ชิ้นส่วน หุ่นยนต์เดลตาออกแบบมาสำหรับงานหยิบชิ้นงานน้ำหนักเบาด้วยความเร็วสูงมาก ส่วนแกนทรีคาร์ทีเซียนครอบคลุมพื้นที่ทำงานขนาดใหญ่รูปสี่เหลี่ยมผืนผ้า หุ่นยนต์ร่วมปฏิบัติงานกับมนุษย์ (โคบอท) เป็นตัวเลือกที่ 5 ซึ่งนำมาใช้ร่วมกับรูปแบบเหล่านี้ โดยนิยามจากพฤติกรรมด้านความปลอดภัย ไม่ใช่หลักจลนศาสตร์
แบรนด์อย่าง FANUC, ABB, KUKA, Yaskawa และ Universal Robots ต่างผลิตแขนหุ่นยนต์หลายแกนที่มีประสิทธิภาพได้ดี ผู้ผลิตหุ่นยนต์มีความแตกต่างกัน แต่ประเภทของหุ่นยนต์สำคัญน้อยกว่าการบูรณาการระบบรอบตัวหุ่นยนต์ ผู้บูรณาการหุ่นยนต์ที่ดีจะเลือกแขนกลโดยไม่ยึดติดแบรนด์ และเลือกรูปแบบให้เหมาะกับงาน หลักการเลือกด้านล่างนี้ใช้ได้กับระบบหุ่นยนต์ทุกประเภท
| ประเภท | จุดเด่น | ข้อแลกเปลี่ยน | เหมาะกับงาน |
|---|---|---|---|
| แบบข้อต่อหมุน 6 แกน | ระยะเอื้อมไกลที่สุด ปรับทิศทางได้ยืดหยุ่น | ตั้งโปรแกรมมากกว่าเดิม รอบการทำงานระดับปานกลาง | การเชื่อม การป้อนชิ้นงานเข้าเครื่องจักร และการประกอบที่ซับซ้อน |
| SCARA | รวดเร็วและแข็งแกร่ง เหมาะกับการใส่ชิ้นงานแนวดิ่ง | 4 แกน ระยะเอื้อมและน้ำหนักบรรทุกจำกัด | การประกอบชิ้นส่วนขนาดเล็กและการอัดประกอบ |
| เดลตา (ขนาน) | หยิบชิ้นงานได้เร็วมาก | น้ำหนักบรรทุกและระยะเอื้อมต่ำ | งานหยิบและวางชิ้นงานน้ำหนักเบาด้วยอัตราการผลิตสูง |
| คาร์ทีเซียน / แกนทรี | ขอบเขตการทำงานรูปสี่เหลี่ยมผืนผ้าขนาดใหญ่ | ตัวเครื่องขนาดใหญ่ แกนตายตัว | การจัดการชิ้นงานในพื้นที่กว้างและการจัดเรียงบนพาเลต |
| แบบร่วมงานกับคน (โคบอท) | ทำงานใกล้คนและย้ายไปติดตั้งงานอื่นได้รวดเร็ว | จำกัดความเร็วในโหมดสัมผัส | งานที่มีน้ำหนักบรรทุกต่ำและความหลากหลายสูง |
📐 หมายเหตุทางวิศวกรรม — การกำหนดขนาดแขนกล
น้ำหนักบรรทุกไม่ได้มีแค่น้ำหนักชิ้นงาน ต้องกำหนดขนาดแขนกลโดยคำนวณจากน้ำหนักชิ้นงาน + น้ำหนักกริปเปอร์ + แรงจากการเร่งความเร็ว ตัวอย่างเช่น ชิ้นงานหนัก 3 kg บนกริปเปอร์หนัก 2 kg ซึ่งถูกเร่งอย่างรวดเร็ว อาจต้องใช้หุ่นยนต์ที่รองรับน้ำหนักประมาณ 8–10 kg ไม่ใช่ 5 kg จากนั้นตรวจสอบว่าจุดหยิบและจุดวางที่อยู่ไกลที่สุดของชิ้นงานอยู่ภายในขอบเขตการทำงานและทำรอบการทำงานได้ตามต้องการ เพราะระยะเอื้อมและน้ำหนักบรรทุกที่รองรับได้จะลดลงพร้อมกันเมื่อแขนกลยืดออก
แนวทางเลือกตามการใช้งาน: งานแต่ละประเภทเปลี่ยนข้อกำหนดการบูรณาการอย่างไร
การบูรณาการหุ่นยนต์มีรูปแบบต่างกันตามลักษณะงาน แม้จะใช้หลักการเดียวกันก็ตาม ความท้าทายหลักด้านวิศวกรรมจะเปลี่ยนไป เช่น งานเชื่อมต้องคำนึงถึงความร้อนและการจับยึด งานป้อนชิ้นงานเข้าเครื่องจักรต้องประสานสัญญาณกับ CNC ส่วนการจัดเรียงบนพาเลตต้องคำนึงถึงลอจิกของรูปแบบการจัดวางและระยะเอื้อม ตารางด้านล่างแสดงการใช้งานเซลล์หุ่นยนต์ที่พบบ่อย 9 ประเภท พร้อมหุ่นยนต์ เครื่องมือปลายแขน และความท้าทายหลักที่มักเป็นตัวชี้ขาดความสำเร็จ สำหรับงานเชื่อม ให้เปรียบเทียบระบบเชื่อมหุ่นยนต์จาก Aubrik กับการเข้าถึงรอยเชื่อมและรูปแบบการจัดวางฟิกซ์เจอร์ที่ต้องการ อีกทางเลือกหนึ่งคือหุ่นยนต์เชื่อมจาก ZHOUXIANG แต่เซลล์ที่เลือกยังต้องผ่านการบูรณาการระบบและการตรวจสอบความถูกต้องให้เหมาะกับการใช้งานเฉพาะนั้น
| ประเภทการใช้งาน | หุ่นยนต์ที่ใช้โดยทั่วไป | เครื่องมือปลายแขน | ความท้าทายหลัก |
|---|---|---|---|
| การเชื่อมอาร์ก | แบบข้อต่อหมุน 6 แกน | หัวเชื่อม | การจับยึดและการบิดเบี้ยวจากความร้อน |
| การเชื่อมจุด | แบบ 6 แกน รับน้ำหนักบรรทุกสูง | ปืนเชื่อม | การรองรับน้ำหนักและการจัดการสายเคเบิล |
| การป้อนชิ้นงานเข้าเครื่อง CNC | แบบ 6 แกนหรือโคบอท | กริปเปอร์คู่ | การประสานสัญญาณกับรอบการทำงานของเครื่องจักร |
| การจัดเรียงบนพาเลต | แบบจัดเรียงบนพาเลต / คาร์ทีเซียน | สุญญากาศ / แคลมป์ | ลอจิกของรูปแบบการจัดวางและความสูงที่เอื้อมถึง |
| การหยิบและวางชิ้นงาน | SCARA / เดลตา | สุญญากาศ / นิ้วจับ | เวลาต่อรอบและการป้อนชิ้นงาน |
| การประกอบ / การอัดประกอบ | SCARA / 6 แกน | กริปเปอร์ตรวจจับแรง | แรงในการใส่ชิ้นส่วนและค่าความคลาดเคลื่อน |
| การลบคม / การเก็บผิวงาน | 6 แกน | เครื่องมือแบบปรับตามผิวชิ้นงาน | รักษาแรงให้คงที่บนชิ้นงานผิวโค้ง |
| การจ่ายวัสดุ / การซีล | แบบ 6 แกนหรือโคบอท | วาล์วจ่ายวัสดุ | ความแม่นยำของแนวเคลื่อนที่และจังหวะการไหล |
| การตรวจสอบ | หุ่นยนต์ทุกประเภท + ระบบแมชชีนวิชัน | หัวกล้อง | การจัดแสงและความสม่ำเสมอในการตรวจจับข้อบกพร่อง |
ในที่สุดเซลล์เหล่านี้หลายเซลล์จะเชื่อมต่อเข้ากับสายการผลิตที่ใช้หุ่นยนต์ และเซลล์ป้อนชิ้นงานหรือประกอบมักตั้งอยู่ถัดจากเครื่องประกอบสั่งทำภายในโรงงานเดียวกัน ในสายงานอย่างการประกอบยานยนต์และอิเล็กทรอนิกส์ การใช้งานหลายประเภทเหล่านี้มักทำงานร่วมกันในสายการผลิตแบบบูรณาการเดียวกัน
โครงการบูรณาการระบบในแต่ละระยะ
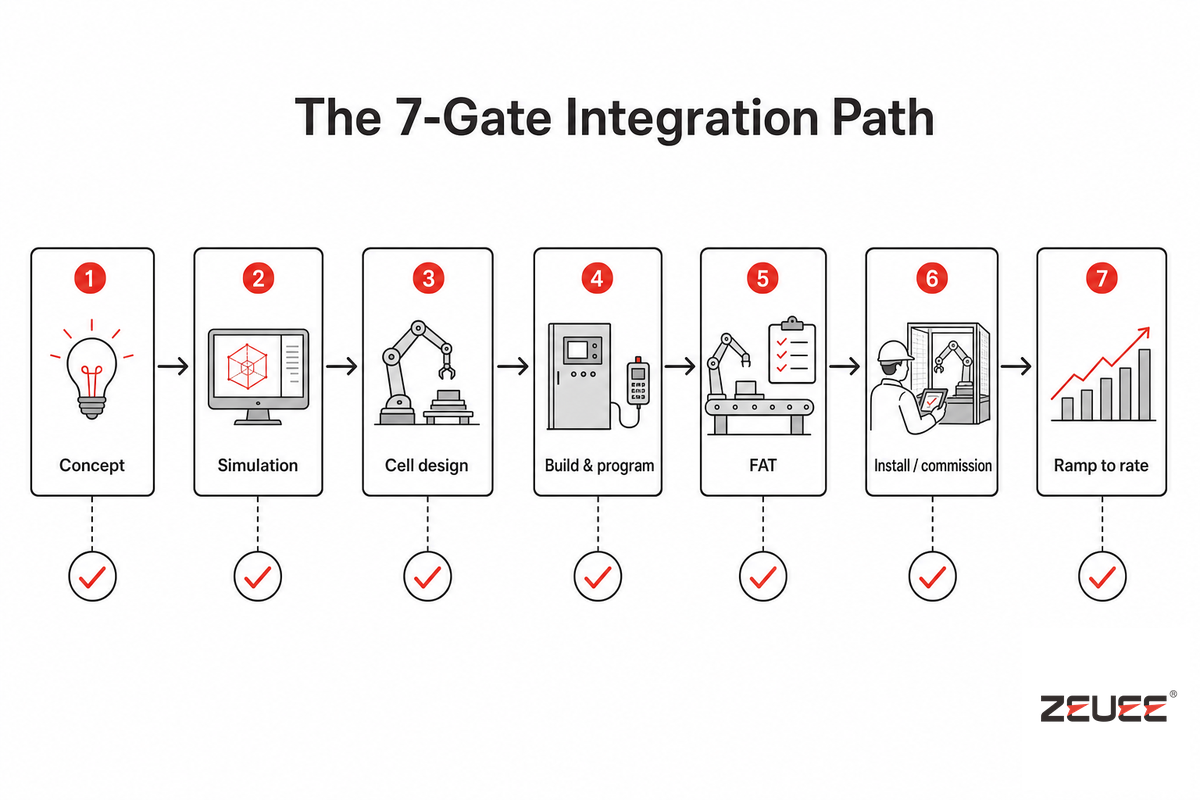
โครงการบูรณาการหุ่นยนต์ผ่านจุดตรวจสอบ 7 ขั้นตอน ผู้ซื้อที่รู้ว่าต้องตรวจสอบอะไรในแต่ละขั้นจะควบคุมผลลัพธ์ได้ ลองนึกภาพเป็นเส้นทางบูรณาการระบบ 7 ขั้นตอน งานส่วนใหญ่ที่ช่วยคุ้มครองเงินลงทุนเกิดขึ้นในขั้นที่ 1, 2 และ 5 ก่อนส่งมอบเซลล์นานพอสมควร ในระยะออกแบบและสร้าง ผู้บูรณาการระบบที่ดีจะพิสูจน์การทำงานของเซลล์ด้วยซอฟต์แวร์จำลองก่อนสั่งซื้อฮาร์ดแวร์ เพราะเป็นวิธีที่มีต้นทุนต่ำที่สุดในการตรวจพบปัญหาระยะเอื้อมหรือรอบการทำงาน
| ขั้นตอน | สิ่งที่เกิดขึ้น | สิ่งที่ต้องตรวจสอบ |
|---|---|---|
| 1. แนวคิดเบื้องต้น | ศึกษาชิ้นงาน เลือกหุ่นยนต์ กำหนดรอบการทำงานเป้าหมายและขอบเขตความปลอดภัย | บันทึกและตกลงรอบการทำงานเป้าหมายไว้แล้ว |
| 2. การจำลอง | สร้างแบบจำลองเซลล์ด้วยซอฟต์แวร์และพิสูจน์ระยะเอื้อมกับรอบการทำงานในระบบเสมือน | ผลการจำลองทำได้ตามรอบการทำงานก่อนซื้อฮาร์ดแวร์ |
| 3. ออกแบบเซลล์ | ออกแบบ EOAT ฟิกซ์เจอร์ ระบบแมชชีนวิชัน และอุปกรณ์กั้นนิรภัย | มีแผนประเมินความเสี่ยง ไม่ใช่แค่ผังการจัดวาง |
| 4. สร้างและตั้งโปรแกรม | สร้างเซลล์ ตั้งโปรแกรมหุ่นยนต์ และกำหนด I/O เข้ากับ PLC | จัดทำเอกสารรายการ I/O และออฟเซตของเครื่องมือแล้ว |
| 5. FAT | ทดสอบการยอมรับที่โรงงาน โดยวัดรอบการทำงานและความสามารถในการทำซ้ำ | มีบันทึกผลการทดสอบเพื่อการยอมรับที่วัดค่าได้ โดยทดสอบด้วยชิ้นงานของคุณ |
| 6. ติดตั้ง / ทดสอบเดินระบบ | ติดตั้งหน้างาน เชื่อมต่อกับสายการผลิต ตรวจสอบความปลอดภัย และส่งมอบ | ตรวจสอบความถูกต้องของอุปกรณ์กั้นนิรภัยและฝึกอบรมผู้ปฏิบัติงาน ณ หน้างานแล้ว |
| 7. เพิ่มอัตราการผลิตจนถึงเป้าหมาย | เพิ่มกำลังการผลิต ปรับแต่งระบบ และให้การสนับสนุนหลังการขาย | ระบุอะไหล่สำรองและการช่วยเหลือตั้งโปรแกรมใหม่ไว้ในสัญญาแล้ว |
โครงการบูรณาการหุ่นยนต์ใช้เวลานานเท่าใดตั้งแต่เริ่มโครงการจนถึงเริ่มผลิต
โครงการบูรณาการระบบหุ่นยนต์ส่วนใหญ่ใช้เวลาตั้งแต่ไม่กี่สัปดาห์ไปจนถึงประมาณครึ่งปี ชุดโคบอตแบบเรียบง่ายที่ใช้กริปเปอร์มาตรฐานอาจเริ่มทำงานได้ภายในไม่ถึงเดือน ส่วนการบูรณาการตามสั่งที่มีแมชชีนวิชัน ขั้นตอนการทำงานหลายขั้น หรือการปรับปรุงเครื่องจักรเดิม มักใช้เวลา 8–12 สัปดาห์ เซลล์อุตสาหกรรมสั่งทำเต็มรูปแบบที่มีเครื่องจักรหลายเครื่องและขอบเขตงานด้านความปลอดภัย มักใช้เวลา 12–26 สัปดาห์นับจากวันที่สั่งซื้อ
สาเหตุที่ทำให้กำหนดการล่าช้าแทบไม่ใช่ตัวหุ่นยนต์ แต่เป็นฟิกซ์เจอร์ ระบบแมชชีนวิชัน และการประสานสัญญาณระบบควบคุม ผู้มีประสบการณ์ในเว็บบอร์ดด้านหุ่นยนต์มักระบุว่าปัญหาการสื่อสาร ขอบเขตงานที่ขยายขึ้น และชิ้นงานหรือเครื่องมือที่ลูกค้าจัดหาเอง เป็นปัจจัยที่ทำให้กำหนดการล่าช้า แนวทางจาก NIST Manufacturing Extension Partnership ของสหรัฐฯ เน้นประเด็นเดียวกันสำหรับผู้บูรณาการระบบครั้งแรก นั่นคือประเมินเวลาที่ทีมภายในต้องใช้กับโครงการอย่างตรงไปตรงมา และแต่งตั้งผู้ประสานงานหลักที่ช่วยให้ทีมวิศวกรรมกับฝ่ายผลิตทำงานร่วมกันได้
ต้องการแผนงานตามแต่ละระยะสำหรับชิ้นงานของคุณใช่ไหม นัดคุยกับทีมวิศวกรรม 20 นาที →
ความปลอดภัยและมาตรฐาน: ISO 10218, ISO/TS 15066 และการประเมินความเสี่ยง
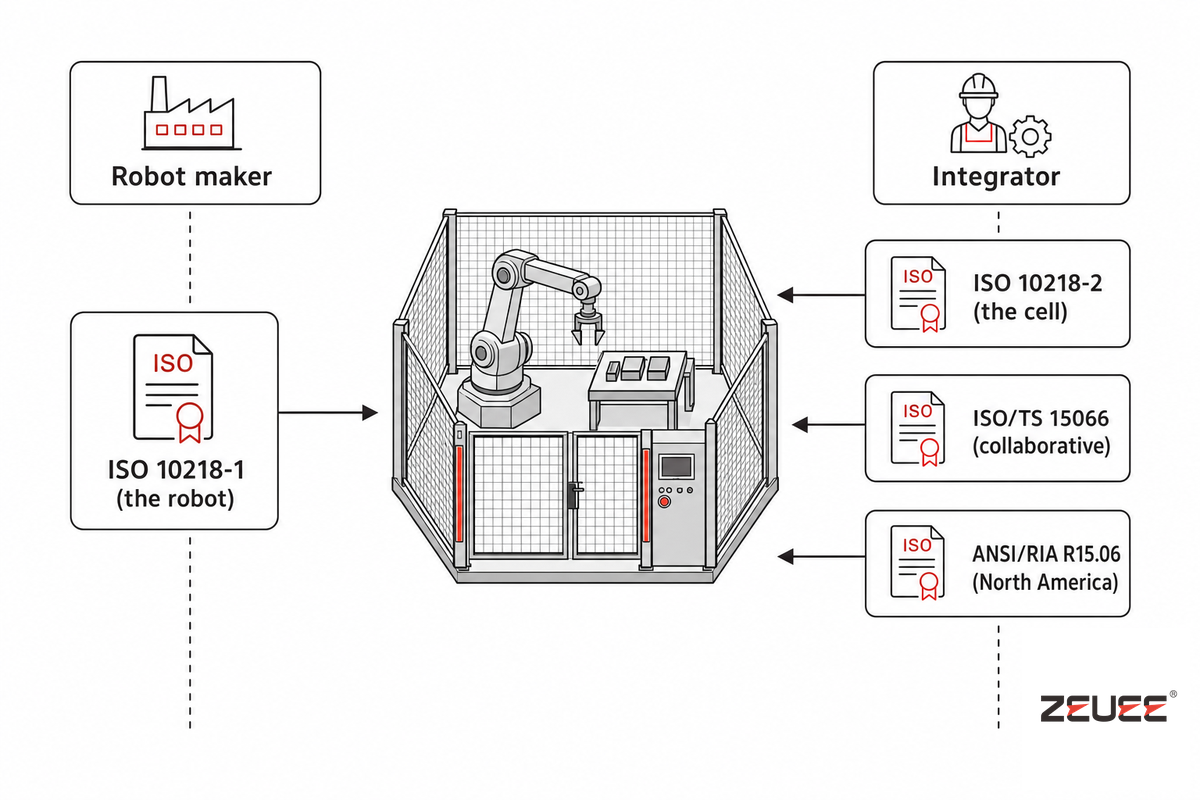
ความปลอดภัยของเซลล์หุ่นยนต์ในปี 2025 อยู่ภายใต้มาตรฐานหลัก 2 ฉบับและข้อกำหนดทางเทคนิคสำหรับการทำงานร่วมกับคน การทราบว่าข้อกำหนดใดใช้กับงานของคุณและใครเป็นผู้รับผิดชอบจะช่วยป้องกันปัญหาในโครงการ ความเข้าใจผิดที่พบบ่อยคือ “ISO 10218 ถูกรวมเป็นเอกสารฉบับเดียวแล้ว” ซึ่งไม่เป็นความจริง มาตรฐานทั้ง 2 ส่วนได้รับการปรับปรุงและเผยแพร่เป็นฉบับที่ 3 ในปี 2025 แต่ยังคงเป็นมาตรฐานแยกกัน 2 ฉบับที่มุ่งใช้กับผู้รับผิดชอบคนละฝ่าย ข้อสังเกตจากหน้างานที่ควรนำไปใช้ในการออกแบบคือ OSHA ของสหรัฐฯ รายงานว่าอุบัติเหตุเกี่ยวกับหุ่นยนต์ส่วนใหญ่เกิดขึ้นระหว่างงานที่ไม่ใช่การเดินเครื่องตามปกติ เช่น การตั้งโปรแกรม การบำรุงรักษา การตั้งค่า และการปรับแต่ง ซึ่งเป็นช่วงที่มักมีการข้ามระบบอุปกรณ์กั้นนิรภัย
| มาตรฐาน | ขอบเขต | ผู้รับผิดชอบ |
|---|---|---|
| ISO 10218-1:2025 | ความปลอดภัยของตัวหุ่นยนต์เอง (การออกแบบและการสร้าง) | ผู้ผลิตหุ่นยนต์ |
| ISO 10218-2:2025 | ความปลอดภัยของเซลล์ / การใช้งานที่ผ่านการบูรณาการระบบ | ผู้บูรณาการระบบ |
| ISO/TS 15066 | การทำงานร่วมกับคน: ขีดจำกัดแรงสัมผัสและความเร็ว | ผู้บูรณาการระบบ (เซลล์ที่ทำงานร่วมกับคน) |
| ANSI/RIA R15.06 | การนำกรอบ ISO 10218 มาใช้ในสหรัฐฯ | ผู้บูรณาการระบบ (อเมริกาเหนือ) |
มาตรฐานความปลอดภัยใดใช้กับการบูรณาการหุ่นยนต์อุตสาหกรรมและหุ่นยนต์ที่ทำงานร่วมกับคน
เซลล์หุ่นยนต์อุตสาหกรรมต้องเป็นไปตาม ISO 10218-1 และ ISO 10218-2 ซึ่งครอบคลุมการหยุดที่ผ่านการรับรองด้านความปลอดภัย ระบบหยุดฉุกเฉิน และอุปกรณ์กั้นนิรภัยทางกายภาพ ส่วนการทำงานร่วมกับหุ่นยนต์ต้องเป็นไปตาม ISO/TS 15066 เพิ่มเติม โดยกำหนดขีดจำกัดของแรงสัมผัส ความเร็ว และระยะห่าง ประเด็นชี้ขาดสำหรับผู้ซื้อคือความรับผิดชอบ ภายใต้ISO 10218-2:2025 ผู้บูรณาการระบบมีหน้าที่จัดทำเอกสารประเมินความเสี่ยงของเซลล์ที่ประกอบเสร็จ ไม่ใช่ผู้ผลิตหุ่นยนต์
ZEUEE จัดทำเอกสารประเมินความเสี่ยงเป็นส่วนหนึ่งของขั้นตอนตรวจสอบการออกแบบเซลล์ และตรวจสอบความถูกต้องของอุปกรณ์กั้นนิรภัยเมื่อติดตั้ง หลักการเดียวกันนี้ยังใช้กับสถานีทดสอบอัตโนมัติและสถานีตรวจสอบที่อยู่ใกล้เคียงด้วย
โคบอทเทียบกับหุ่นยนต์อุตสาหกรรมแบบดั้งเดิม: เลือกแบบไหนเมื่อใด
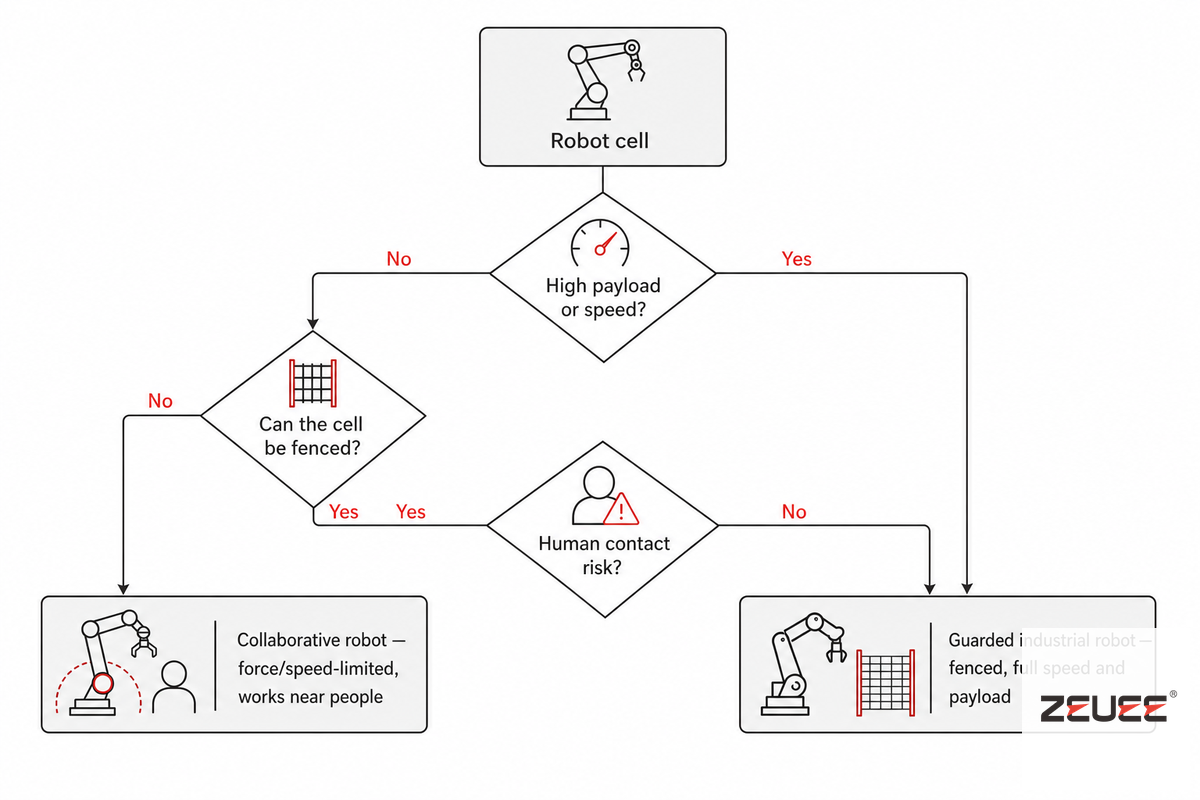
หุ่นยนต์ร่วมปฏิบัติงานเหมาะเมื่อมีน้ำหนักบรรทุกไม่มาก รอบการทำงานปานกลาง และต้องให้คนทำงานอยู่ข้างหุ่นยนต์ ส่วนหุ่นยนต์อุตสาหกรรมที่ติดตั้งอุปกรณ์กั้นเหมาะเมื่อสามารถกั้นพื้นที่เซลล์ได้และต้องการความเร็ว น้ำหนักบรรทุก หรือเวลาทำงานต่อเนื่องสูง การเลือกนี้ขึ้นอยู่กับคำถาม 3 ข้อในผังตัดสินใจระหว่างโคบอทกับหุ่นยนต์แบบมีรั้วกั้น ได้แก่ น้ำหนักบรรทุกมากเท่าใด ต้องทำรอบการทำงานเร็วแค่ไหน และมีความเสี่ยงที่คนจะสัมผัสหุ่นยนต์จริงหรือไม่
หุ่นยนต์ร่วมปฏิบัติงานกับมนุษย์ (โคบอท) คืออะไร
หุ่นยนต์ร่วมปฏิบัติงานกับมนุษย์คือแขนหุ่นยนต์ที่ออกแบบให้ทำงานในพื้นที่เดียวกับคนได้อย่างปลอดภัย โดยใช้การจำกัดแรงและความเร็ว ขอบโค้งมน และการตรวจจับการสัมผัสแทนการติดตั้งรั้วกั้นเต็มรูปแบบ นิยามของหุ่นยนต์ประเภทนี้อยู่ที่พฤติกรรมด้านความปลอดภัย ไม่ใช่การมีข้อต่อชนิดพิเศษ ความแตกต่างนี้สำคัญเพราะมีความเชื่อผิด ๆ เรื่องความปลอดภัยที่ยังคงพบอยู่ ซึ่งจะกล่าวถึงต่อไป
✔ ข้อดีของโคบอท
- ทำงานใกล้คนได้ โดยมักไม่ต้องมีรั้วกั้นเต็มรูปแบบ
- ย้ายไปติดตั้งและปรับงานใหม่ได้รวดเร็ว (เหมาะกับงานที่มีความหลากหลายสูง)
- ใช้พื้นที่น้อยกว่าและเริ่มติดตั้งใช้งานได้เร็วกว่า
⚠ ข้อจำกัดของโคบอท
- จำกัดความเร็วในโหมดสัมผัส (≈250 mm/s ภายใต้ ISO/TS 15066)
- รองรับน้ำหนักบรรทุกได้น้อยกว่าแขนกลอุตสาหกรรมขนาดใหญ่
- ยังต้องประเมินความเสี่ยง ไม่ได้รับการยกเว้น
⚠️ ความเชื่อผิดที่พบบ่อย: “โคบอทปลอดภัยโดยธรรมชาติ จึงไม่ต้องติดตั้งอุปกรณ์กั้นหรือประเมินความเสี่ยง” ข้อความนี้ไม่ถูกต้อง สมาคมหุ่นยนต์ A3 ระบุชัดเจนว่าหุ่นยนต์ร่วมปฏิบัติงานกับมนุษย์ไม่ได้ปลอดภัยโดยธรรมชาติ จึงยังต้องประเมินความเสี่ยงอย่างเหมาะสม และ ISO/TS 15066 กำหนดความเร็วในการทำงานร่วมกับคนไว้ราว 250 mm/s โดยเฉพาะเพื่อควบคุมแรงสัมผัสให้อยู่ในขีดจำกัด โคบอทที่ถือเครื่องมือคมหรือชิ้นงานร้อนก็ยังต้องมีอุปกรณ์กั้นนิรภัย ไม่ว่าแขนกลจะเป็นรุ่นใดก็ตาม
ต้นทุนจริงของการบูรณาการระบบ ผลตอบแทนจากการลงทุน สร้างเองหรือซื้อ และการเลือกผู้บูรณาการระบบ
ต้นทุนการบูรณาการระบบขึ้นอยู่กับขอบเขตงาน ไม่ใช่ตัวแขนกล ซึ่งเป็นหลักเดียวกับกฎแขนกล 30% และแจกแจงรายละเอียดไว้ในตารางด้านล่าง ต้นทุนการบูรณาการหุ่นยนต์อยู่ที่งานรอบแขนกล เซลล์ทำงานโคบอทแบบง่ายอาจเริ่มต้นที่ประมาณ $10,000–$50,000 ส่วนเซลล์อุตสาหกรรมสั่งทำเต็มรูปแบบที่มีระบบแมชชีนวิชัน เครื่องจักรหลายเครื่อง และงานด้านความปลอดภัย จะมีต้นทุนสูงกว่านั้น ตารางด้านล่างแสดงให้เห็นว่าเงินถูกใช้ไปกับอะไรบ้าง
| รายการต้นทุน | สัดส่วนโดยประมาณของต้นทุนเซลล์ | ปัจจัยที่กำหนดต้นทุน |
|---|---|---|
| แขนหุ่นยนต์ | ~25–40% | น้ำหนักบรรทุก ระยะเอื้อม และแบรนด์ |
| เครื่องมือปลายแขนหุ่นยนต์ | 5–15% | หลักการจับยึดและการออกแบบสั่งทำ |
| การจัดวางชิ้นงาน / การจับยึด | 10–20% | ความแปรผันของชิ้นงานและอัตราการป้อน |
| ระบบแมชชีนวิชัน | 5–15% | 2D หรือ 3D และระดับการตรวจสอบ |
| ระบบความปลอดภัย / อุปกรณ์กั้นนิรภัย | 5–10% | การประเมินความเสี่ยง รั้วกั้น และการรับรอง |
| การบูรณาการระบบควบคุม / PLC | 5–15% | จำนวน I/O และการประสานสัญญาณกับเครื่องจักร |
| งานวิศวกรรม / การตั้งโปรแกรม | 10–20% | การจำลองและความซับซ้อนของเส้นทาง |
| การติดตั้ง / ทดสอบเดินระบบ | 5–10% | การเชื่อมต่อกับสายการผลิต การเดินทาง และการตรวจสอบความถูกต้อง |
| การฝึกอบรม | 2–5% | การส่งมอบงานให้ผู้ปฏิบัติงานและฝ่ายซ่อมบำรุง |
| บริการหลังการขาย / อะไหล่สำรอง | 2–5% | การสนับสนุนเวลาทำงานต่อเนื่องและช่วยตั้งโปรแกรมใหม่ |
ผู้บูรณาการหุ่นยนต์ที่มีความสามารถให้บริการบูรณาการหุ่นยนต์และงานวิศวกรรมสั่งทำ โดยสร้างระบบอัตโนมัติด้วยหุ่นยนต์ที่ออกแบบตามความต้องการและระบบหุ่นยนต์อัตโนมัติซึ่งช่วยลดต้นทุนการผลิตและลดเวลาหยุดทำงาน ไม่ว่าคุณจะมีผู้เชี่ยวชาญด้านหุ่นยนต์ในทีมอยู่แล้วหรือไม่ก็ตาม ควรประเมินความเชี่ยวชาญด้านหุ่นยนต์ภายในองค์กรตามจริง ทีมภายในสามารถดูแลระบบหุ่นยนต์และระบบควบคุมพื้นฐานสำหรับเซลล์ที่ไม่ซับซ้อนได้ แต่โซลูชันระบบอัตโนมัติขั้นสูงและบริการบูรณาการหุ่นยนต์เต็มรูปแบบมักคุ้มค่ากับการจ้างผู้เชี่ยวชาญ ผู้บูรณาการระบบหุ่นยนต์รายใหญ่มีความเชี่ยวชาญเชิงลึกในด้านนี้ แต่ผู้ผลิตขนาดเล็กและขนาดกลางจำนวนมากก็เริ่มใช้เซลล์หุ่นยนต์เซลล์แรกได้ด้วยผู้บูรณาการระบบที่เน้นงานเฉพาะทางเพียงรายเดียว
ต้นทุนเริ่มต้นของการบูรณาการหุ่นยนต์เท่าใด และจะคืนทุนได้เร็วแค่ไหน
ต้นทุนเริ่มต้นของเซลล์ทำงานโคบอทอยู่ที่ประมาณ $10,000–$50,000 และอาจสูงกว่านี้มากสำหรับเซลล์อุตสาหกรรมสั่งทำเต็มรูปแบบที่มีระบบแมชชีนวิชัน เครื่องจักรหลายเครื่อง และงานด้านความปลอดภัย ผู้ผลิตส่วนใหญ่คืนทุนได้ภายใน 12–24 เดือน เมื่อเซลล์เข้ามาทำงานที่ใช้แรงงานคนมาก เช่น การป้อนชิ้นงานเข้าเครื่องจักรหรือการตรวจสอบ
ลองคำนวณตัวอย่างง่าย ๆ: เซลล์ที่มีต้นทุน $120,000 และช่วยลดภาระงานของผู้ปฏิบัติงาน 1 คนใน 2 กะ (ต้นทุนรวมโดยประมาณ $90,000/ปี) จะคืนทุนได้ภายในประมาณ 16 เดือน โดยยังไม่รวมประโยชน์จากการลดของเสียและการปรับปรุงคุณภาพ ควรประเมินระยะเวลาคืนทุนตามปริมาณชิ้นงานของคุณเอง แทนการใช้ตัวเลขกลางเพียงค่าเดียว
ฉันจำเป็นต้องใช้ผู้บูรณาการระบบที่ผ่านการรับรองหรือทีมภายในสามารถจัดการได้
คุณไม่จำเป็นต้องใช้ผู้บูรณาการระบบที่ได้รับการรับรองในทุกโครงการเสมอไป ทีมภายในองค์กรสามารถดูแลโคบอทหรือชุดอุปกรณ์ที่บูรณาการระบบไว้ล่วงหน้าได้เอง แต่เซลล์งานขั้นสูง ระบบแมชชีนวิชัน การประสานงานระหว่างเครื่องจักรหลายเครื่อง อุตสาหกรรมที่อยู่ภายใต้ข้อกำกับ หรือการทำงานร่วมกันระหว่างคนกับหุ่นยนต์อย่างแท้จริง มักได้ประโยชน์จากผู้เชี่ยวชาญที่ได้รับการรับรองและมีประสบการณ์จริงด้านการปฏิบัติตามข้อกำหนดความปลอดภัย
ในอเมริกาเหนือ โครงการ A3 RIA Certified Robot Integrator เป็นใบรับรองหนึ่งที่ควรสอบถาม การตรวจสอบข้อมูลอ้างอิงและเงื่อนไขบริการหลังการขายก็สำคัญไม่แพ้ตรารับรอง เมื่อร่วมงานกับผู้บูรณาการระบบอย่าง ZEUEE เพื่อทำเซลล์ประกอบอัตโนมัติด้วยหุ่นยนต์ ให้ขอรายงานผล FAT ที่บันทึกค่าการทดสอบ โดยทดสอบกับชิ้นส่วนของคุณก่อนจัดส่งเซลล์งาน
“ในเซลล์งานเครื่องอัดโลหะผสมที่เราสร้างขึ้น หุ่นยนต์จะป้อนชิ้นส่วนโลหะผสมสังกะสี 3 ชิ้นเข้าเครื่องอัดเซอร์โวเพื่อประกอบทั้ง 3 ชิ้นในจังหวะอัดครั้งเดียว จากนั้นเซนเซอร์วัดระยะจะคัดแยกชิ้นงานที่ผ่านและไม่ผ่าน โดยมีจุดพักชิ้นงานระหว่างสถานีรองรับการผลิตได้นานหลายชั่วโมง พูดตามตรง แขนหุ่นยนต์เป็นส่วนที่ง่ายที่สุด คุณค่าที่แท้จริงอยู่ที่ฟิกซ์เจอร์ซึ่งยึดชิ้นส่วนทั้ง 3 ชิ้นให้ประกอบได้ในจังหวะเดียว และตรรกะของเซนเซอร์ที่ยืนยันผลของแต่ละชิ้น”
ฝ่ายการบูรณาการระบบหุ่นยนต์ ZEUEE
แนวโน้มอุตสาหกรรม: สิ่งที่เปลี่ยนแปลงในการบูรณาการระบบหุ่นยนต์สำหรับปี 2026
ขณะนี้มีปัจจัย 3 ประการที่กำลังเปลี่ยนแนวทางการตัดสินใจด้านการบูรณาการระบบหุ่นยนต์ และไม่มีปัจจัยใดเป็นเพียงพาดหัวข่าวเรื่องขนาดตลาด ประการแรก เกณฑ์ข้อกำกับด้านความปลอดภัยสูงขึ้น: เมื่อ ISO 10218-1 และ 10218-2 ต่างได้รับการเผยแพร่ใหม่เป็นฉบับที่ 3 ในปี 2025 หน้าที่ของผู้บูรณาการระบบในการจัดทำเอกสารประเมินความเสี่ยงจึงชัดเจนและเข้มงวดยิ่งขึ้น ดังนั้น ในปี 2026 ผู้ซื้อควรระบุใน RFQ ให้ชัดเจนว่าผู้บูรณาการระบบจะรับรองตามฉบับใด ประการที่สอง เทคโนโลยีช่วยลดต้นทุนในการเพิ่มความยืดหยุ่น: การวางชิ้นงานที่นำทางด้วย AI และแมชชีนวิชัน 2D/3D ซึ่งเป็นหัวข้อของสิทธิบัตรล่าสุด เช่น US20250262760A1 (2025, การประมาณท่าทางจากภาพด้วยการเรียนรู้) ช่วยให้เซลล์งานค้นหาตำแหน่งชิ้นส่วนได้โดยไม่ต้องพึ่งฟิกซ์เจอร์แบบตายตัว ซึ่งเป็นจุดที่ทำให้ต้นทุนการบูรณาการระบบสำหรับการผลิตสินค้าหลากหลายรุ่นสูงมาโดยตลอด ประการที่สาม ความต้องการขยายไปยังผู้ผลิตกลุ่มใหม่: การนำโคบอทมาใช้และการย้ายฐานการผลิตกลับประเทศกำลังดึงผู้ผลิตขนาดเล็กและขนาดกลางที่ไม่เคยใช้ระบบบูรณาการมาก่อนให้เริ่มนำมาใช้ ส่งผลให้ระบบอัตโนมัติในภาคอุตสาหกรรมมุ่งไปสู่ระบบอัตโนมัติที่ชาญฉลาดยิ่งขึ้น ระบบอัตโนมัติขั้นสูง และหุ่นยนต์แบบบูรณาการ ขณะที่ระบบอัตโนมัติด้วยหุ่นยนต์ที่นำทางด้วย AI และเทคโนโลยีใหม่อื่น ๆ กำลังเข้าถึงผู้ใช้งานหุ่นยนต์อุตสาหกรรมในวงกว้าง ไม่ได้จำกัดอยู่เฉพาะโรงงานขนาดใหญ่
เพื่อให้เห็นภาพตลาดเท่านั้น รายงาน IFR World Robotics 2025 ระบุว่าในปี 2024 มีการติดตั้งหุ่นยนต์อุตสาหกรรม 542,000 ตัว มากกว่าสองเท่าของจำนวนเมื่อสิบปีก่อน และคาดว่าการติดตั้งจะเพิ่มขึ้นประมาณ 6% เป็น 575,000 ตัวในปี 2025 ตัวเลขเหล่านี้เป็นเพียงข้อมูลประกอบในภาพรวม สิ่งสำคัญคือการตัดสินใจตรงหน้าคุณ ผู้ซื้อที่ประสบความสำเร็จในปี 2026 มองการบูรณาการระบบหุ่นยนต์เป็นโครงการระบบ โดยกำหนดขนาดให้เหมาะกับชิ้นงานจริง พิจารณาขอบเขตตามระบบย่อยทั้งหก และกำหนดเกณฑ์ผ่านตามเป้าหมายรอบการทำงานที่ระบุไว้เป็นลายลักษณ์อักษร
คำถามที่พบบ่อยเกี่ยวกับการบูรณาการระบบหุ่นยนต์
ถาม: การบูรณาการระบบหุ่นยนต์คืออะไร?
ดูคำตอบ
การบูรณาการระบบหุ่นยนต์คือกระบวนการนำหุ่นยนต์เข้าไปใช้ในเซลล์งานการผลิตหรือการทดสอบ เพื่อให้แขนหุ่นยนต์ เครื่องมือปลายแขนหุ่นยนต์ การจัดวางชิ้นงาน ระบบแมชชีนวิชัน ระบบความปลอดภัย และระบบควบคุมทำงานประสานกันเป็นระบบเดียว หุ่นยนต์ที่ใช้งานเพียงลำพังจะเคลื่อนที่ไปยังจุดที่สอนตำแหน่งไว้เท่านั้น การบูรณาการระบบทำให้การเคลื่อนไหวเหล่านั้นกลายเป็นงานผลิตที่ทำซ้ำได้และใช้งานได้จริง
ถาม: โครงการบูรณาการระบบหุ่นยนต์ใช้เวลานานเท่าใด?
ดูคำตอบ
ชุดโคบอตแบบเรียบง่ายอาจเริ่มทำงานได้ภายในไม่ถึงเดือน เซลล์สั่งทำที่มีแมชชีนวิชันหรือการปรับปรุงเครื่องจักรเดิมมักใช้เวลา 8–12 สัปดาห์ ส่วนเซลล์อุตสาหกรรมสั่งทำเต็มรูปแบบมักใช้เวลา 12–26 สัปดาห์นับจากวันที่สั่งซื้อ ความเสี่ยงที่ทำให้กำหนดการล่าช้ามักไม่ได้มาจากตัวหุ่นยนต์เอง แต่มาจากฟิกซ์เจอร์ แมชชีนวิชัน และการประสานสัญญาณระหว่างระบบควบคุม รวมถึงการขยายขอบเขตงานและชิ้นส่วนหรือเครื่องมือการผลิตที่ลูกค้าจัดหาให้มาถึงล่าช้า
ถาม: สามารถปรับปรุงเครื่องจักรและซอฟต์แวร์เดิมให้ทำงานร่วมกับหุ่นยนต์รุ่นใหม่ได้หรือไม่?
ดูคำตอบ
ได้ เครื่อง CNC สายพานลำเลียง เครื่องอัด และเครื่องมือตรวจสอบเดิมสามารถปรับปรุงให้รองรับระบบใหม่ได้เป็นประจำ โดยใช้อะแดปเตอร์ I/O โมดูลสื่อสาร และมิดเดิลแวร์ หัวใจสำคัญคือการจับคู่สัญญาณควบคุมของหุ่นยนต์กับอินพุตและเอาต์พุตของเครื่องจักรแต่ละเครื่อง ซึ่งเป็นส่วนหนึ่งของระบบย่อยด้านระบบควบคุมและ PLC ในเซลล์งาน การปรับปรุงส่วนใหญ่ประสบความสำเร็จเมื่อเครื่องจักรรุ่นเก่าส่งสัญญาณเริ่มทำงานและเสร็จสิ้นอย่างง่ายได้ ดังนั้นควรยืนยันการเข้าถึงสัญญาณดังกล่าวตั้งแต่ช่วงต้นโครงการ
ถาม: ต้นทุนเริ่มต้นเฉลี่ยของการบูรณาการระบบหุ่นยนต์อยู่ที่เท่าใด และจะคืนทุนได้เร็วแค่ไหน?
ดูคำตอบ
เซลล์งานโคบอทมักมีราคาเริ่มต้นประมาณ $10,000–$50,000 ส่วนเซลล์งานอุตสาหกรรมสั่งทำเต็มรูปแบบมีราคาสูงกว่าเนื่องจากขอบเขตงานด้านระบบแมชชีนวิชัน เครื่องจักรหลายเครื่อง และความปลอดภัย ผู้ผลิตส่วนใหญ่คืนทุนได้ภายใน 12–24 เดือน เมื่อเซลล์งานช่วยลดงานที่ใช้แรงงานมาก เช่น การดูแลเครื่องจักรหรือการตรวจสอบ แขนหุ่นยนต์มีสัดส่วนต้นทุนเพียงประมาณ 25–40% ของเซลล์งาน ดังนั้นขอบเขตการบูรณาการระบบจึงเป็นตัวกำหนดทั้งราคาและระยะเวลาคืนทุน ควรประเมินขนาดระบบจากปริมาณชิ้นงานของคุณเอง
อย่าลืมพิจารณารายการต้นทุนที่มักถูกมองข้ามด้วย: เครื่องมือปลายแขนหุ่นยนต์ ฟิกซ์เจอร์ และรั้วนิรภัยมักมีราคาสูงกว่าที่ผู้ซื้อคาดไว้ ใบเสนอราคาที่ต่ำเพราะไม่ได้รวมรายการเหล่านี้มักปรากฏเป็นคำสั่งเปลี่ยนแปลงงานระหว่างการทดสอบและปรับแต่งระบบก่อนส่งมอบ การตรวจสอบความเป็นไปได้พร้อมกำหนดขอบเขตงานตั้งแต่ต้นเป็นวิธีที่ประหยัดที่สุดในการหลีกเลี่ยงค่าใช้จ่ายที่ไม่คาดคิด
ถาม: จำเป็นต้องใช้ผู้บูรณาการระบบหุ่นยนต์ที่ได้รับการรับรองหรือไม่ หรือทีมภายในองค์กรสามารถดูแลเองได้?
ดูคำตอบ
ความจำเป็นในการใช้ผู้บูรณาการระบบที่ได้รับการรับรองขึ้นอยู่กับเซลล์งาน ทีมภายในองค์กรมักดูแลโคบอทหรือชุดอุปกรณ์ที่บูรณาการระบบไว้ล่วงหน้าได้เอง แต่เซลล์งานขั้นสูงที่มีระบบแมชชีนวิชัน การประสานงานระหว่างเครื่องจักรหลายเครื่อง หรือการทำงานร่วมกันระหว่างคนกับหุ่นยนต์ มักได้ประโยชน์จากผู้บูรณาการระบบที่ได้รับการรับรองและมีประสบการณ์ด้านการปฏิบัติตามข้อกำหนดความปลอดภัย ในอเมริกาเหนือ โครงการ A3 RIA Certified Robot Integrator เป็นใบรับรองหนึ่งที่ควรสอบถาม ไม่ว่าคุณจะเลือกแนวทางใด ควรตรวจสอบข้อมูลอ้างอิงและผลการทดสอบ FAT ที่วัดค่าจากชิ้นส่วนของคุณเองก่อนตัดสินใจ
หากให้ทีมภายในองค์กรดูแลโครงการ ควรจัดสรรเวลาอย่างตรงไปตรงมาเช่นเดียวกับการจัดสรรงบประมาณ สาเหตุที่พบบ่อยที่สุดที่ทำให้เซลล์งานแรกหยุดชะงักคือทีมวิศวกรรมมีงานเต็มกำลังอยู่แล้ว ไม่ใช่ขาดทักษะทางเทคนิค การกำหนดผู้รับผิดชอบโครงการให้ชัดเจนสำคัญกว่าเครื่องมือชิ้นใดชิ้นหนึ่ง
ถาม: การบูรณาการระบบหุ่นยนต์ต้องเป็นไปตามมาตรฐานความปลอดภัยใดบ้าง?
ดูคำตอบ
เซลล์งานอุตสาหกรรมต้องเป็นไปตาม ISO 10218-1 และ ISO 10218-2 (ฉบับปี 2025 ทั้งคู่) งานที่มีการทำงานร่วมกันต้องเป็นไปตาม ISO/TS 15066 และในอเมริกาเหนือใช้ ANSI/RIA R15.06 ผู้บูรณาการระบบมีหน้าที่จัดทำเอกสารประเมินความเสี่ยงสำหรับเซลล์งานที่ประกอบเสร็จแล้ว ส่วนผู้ผลิตหุ่นยนต์รับผิดชอบเฉพาะแขนหุ่นยนต์ตาม Part 1 ของมาตรฐาน
ถาม: การบูรณาการระบบหุ่นยนต์สามารถรวมระบบนำทางด้วยแมชชีนวิชันหรือการตรวจสอบด้วย AI ได้หรือไม่?
ดูคำตอบ
ได้ ระบบแมชชีนวิชันเดียวกับที่นำทางหุ่นยนต์ไปยังชิ้นงานยังสามารถตรวจสอบชิ้นงานในรอบการทำงานเดียวกันได้ โดยแจ้งข้อบกพร่องแบบเรียลไทม์เพื่อบันทึกเป็นส่วนหนึ่งของข้อมูลคุณภาพประจำเซลล์งาน เซลล์งานสมัยใหม่เพิ่มการประมาณท่าทางด้วย AI เข้าไปในขั้นตอนนี้มากขึ้น ทำให้การนำทางและการตรวจสอบใช้กล้องตัวเดียวและตรวจในจังหวะเดียวกัน
วางแผนเซลล์งานหุ่นยนต์ของคุณ
ส่งชิ้นงานและเป้าหมายรอบการทำงานมาให้เรา เพียงเท่านี้ก็เพียงพอสำหรับการแนะนำหุ่นยนต์ กำหนดขอบเขตระบบย่อยทั้ง 6 ส่วน และจัดทำแผนงานทีละระยะก่อนตัดสินใจซื้อฮาร์ดแวร์
ขอรับการประเมินความเป็นไปได้ของเซลล์งานหุ่นยนต์ →เอกสารอ้างอิงและแหล่งข้อมูล
- ISO 10218-2:2025, หุ่นยนต์ ข้อกำหนดด้านความปลอดภัย การบูรณาการหุ่นยนต์เข้ากับงานประยุกต์ใช้หุ่นยนต์และเซลล์งานหุ่นยนต์
- NIST Manufacturing Extension Partnership, วิธีทำให้การบูรณาการระบบหุ่นยนต์ครั้งแรกประสบความสำเร็จ
- U.S. OSHA, Robotics, ความปลอดภัยของหุ่นยนต์อุตสาหกรรมและอันตรายจากการปฏิบัติงานนอกกิจวัตร
- International Federation of Robotics (IFR), World Robotics 2025 (หุ่นยนต์อุตสาหกรรม)
- A3, Association for Advancing Automation, แนวคิดด้านความปลอดภัยของหุ่นยนต์ที่ทำงานร่วมกัน (ISO/TS 15066)
- USPTO / Google Patents US8095237B2, ระบบหุ่นยนต์นำทางด้วยแมชชีนวิชัน 3D จากภาพเดี่ยว
- USPTO / Google Patents US20250262760A1 (2025), การประมาณท่าทางจากภาพด้วยการเรียนรู้สำหรับการควบคุมหุ่นยนต์
- เกณฑ์อ้างอิงต้นทุนตลอดอายุการใช้งานและ ROI ของเซลล์งานหุ่นยนต์ (แขนหุ่นยนต์ ≈ 25–40% ของเซลล์งาน; เซลล์งานโคบอทราคา $10,000–$50,000; คืนทุนใน 12–24 เดือน) — แหล่งข้อมูลอุตสาหกรรม (AMD Machines TCO; Standard Bots)
เกี่ยวกับคู่มือนี้
กรอบแนวคิดเรื่ององค์ประกอบต้นทุน ระบบย่อยทั้ง 6 ส่วน และการอนุมัติตามระยะงานในคู่มือนี้มาจากประสบการณ์ด้านการบูรณาการระบบหุ่นยนต์ของ ZEUEE เอง รวมถึงเซลล์งานเครื่องอัดโลหะผสมที่ประกอบชิ้นส่วนโลหะผสมสังกะสี 3 ชิ้นในจังหวะอัดครั้งเดียว ตลอดจนมาตรฐานอุตสาหกรรมและข้อมูล IFR ที่อ้างอิงไว้ ช่วงตัวเลขของมาตรฐาน ต้นทุน และ ROI ข้างต้นเป็นข้อมูลอ้างอิง ไม่ใช่ใบเสนอราคาโครงการ ตัวเลขสำหรับโครงการจริงต้องมาจากการประเมินขอบเขตงาน ทีมเทคนิคของ Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd. เป็นผู้ตรวจทาน
บทความที่เกี่ยวข้อง
- คู่มือการเลือกซื้ออุปกรณ์ระบบอัตโนมัติแบบสั่งทำ, ตำแหน่งของเซลล์งานหุ่นยนต์ในแผนระบบอัตโนมัติที่กว้างขึ้น
- คู่มือเครื่องจักรประกอบอัตโนมัติ, ระบบอัตโนมัติแบบตายตัวเทียบกับเซลล์งานหุ่นยนต์
- คู่มือระบบตรวจสอบด้วยแมชชีนวิชัน, เจาะลึกระบบย่อยแมชชีนวิชัน
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015









