Póngase en contacto con Zeyu lntelligent Industrial Company

Integración de robots: de un brazo suelto a una celda operativa

La integración de robots es el trabajo de ingeniería que transforma un brazo robótico aislado en una celda de producción operativa: incluye la presentación de piezas, el herramental de extremo de brazo, la visión artificial, la seguridad y los controles que permiten al robot procesar sus piezas. A menudo, los compradores buscan «un robot» y luego descubren que elegir el brazo era la decisión más sencilla. Esta guía explica qué incluye la integración de robots, cuáles son los seis subsistemas de cada celda robótica, cómo elegir un robot según la tarea, cómo son realmente el proyecto y el presupuesto, y cómo elegir un integrador sin llevarse sorpresas desagradables. Está dirigida a ingenieros, gerentes de planta y equipos de compras que deben especificar la celda, no solo aprobarla.
Referencia rápida: integración de robots de un vistazo
| Qué es | Integrar un robot, herramental, visión artificial, seguridad y controles en una celda operativa |
| Proporción del costo correspondiente al brazo robótico | ~25–40% de la celda (el resto corresponde a la integración) |
| Plazo habitual | Desde unas semanas (kit de cobot sencillo) hasta 12–26 semanas (celda totalmente personalizada) |
| Normas de seguridad aplicables | ISO 10218-1 / ISO 10218-2 (2025) e ISO/TS 15066 para aplicaciones colaborativas |
| Responsable de la evaluación de riesgos | El integrador (ISO 10218-2), para la celda ensamblada; no solo para el robot |
Qué es realmente la integración de robots (y por qué el brazo es la parte económica)
La integración de robots es el proceso de incorporar un robot industrial a un entorno de manufactura o pruebas para que el robot, su herramental, la presentación de piezas, la visión artificial, la seguridad y el sistema de control funcionen como una sola celda coordinada. Por sí solo, un brazo robótico no ensambla, suelda ni paletiza nada. Solo se mueve hacia puntos programados. El trabajo de integración —las pinzas, los dispositivos de fijación, los sensores, las protecciones y la lógica del controlador que los coordina— es lo que convierte esos movimientos en tareas útiles y repetibles.
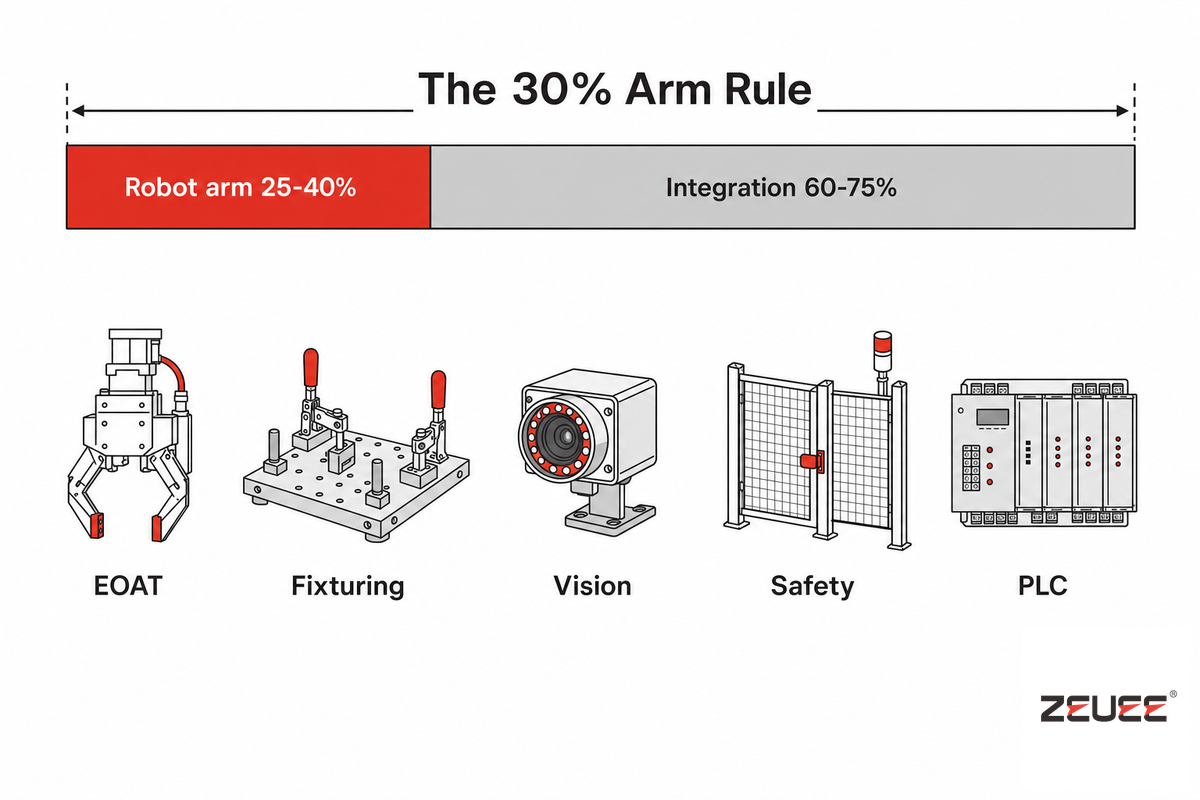
Este es el aspecto que más suelen pasar por alto los compradores primerizos, y conviene establecerlo como regla. La regla del 30% del brazo: el brazo robótico suele representar apenas alrededor de 25–40% del costo total de una celda robótica. El hardware del robot representa aproximadamente entre una cuarta parte y dos quintas partes de la inversión total; en celdas con mucho herramental, el brazo puede costar menos de 25% del total. Todo lo demás —ese 60–75%— corresponde a la integración alrededor del brazo. Por eso, cuando una cotización por «un robot» supera ampliamente el precio publicado del brazo, la diferencia no es un sobreprecio: es el producto que realmente está comprando.
La integración de robots, también llamada integración robótica o automatización robótica, convierte brazos robóticos aislados en un sistema robótico productivo que aumenta la productividad, reduce el tiempo de inactividad y conecta el robot con los sistemas de automatización más amplios de la planta. Con este enfoque, la robótica integrada se incorpora al proceso de producción como un elemento más entre las soluciones de automatización y robótica de una planta, y se conecta de manera directa con la manipulación de materiales.
Este cambio de perspectiva cambia la forma de evaluar a los proveedores. Lo que determina si una celda alcanza el tiempo de ciclo previsto y funciona sin supervisión es la ingeniería de integración, no la marca del brazo. ZEUEE diseña y pone en marcha este trabajo como servicios de integración de robots, dentro de su capacidad más amplia de equipos de automatización personalizados.
¿No sabe qué necesita su celda además del brazo? Solicite una evaluación de alcance →
Los seis subsistemas de cada celda robótica
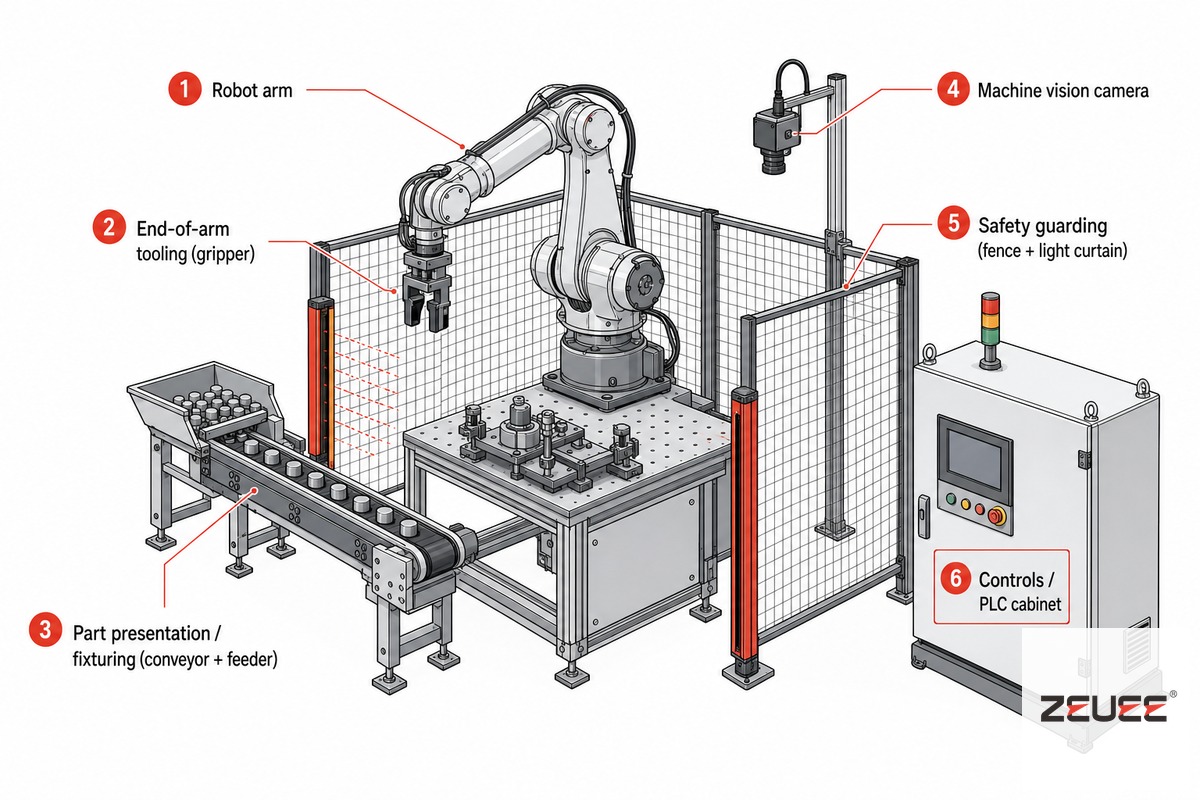
Toda celda robótica, independientemente de la marca o la aplicación, se compone de seis subsistemas. Auditar el diseño de la celda con respecto a los seis —el desglose de los 6 subsistemas de la celda— es la forma más rápida de detectar lo que se omitió en una cotización. Un robot con una pinza, pero sin presentación de piezas, o sin visión artificial cuando las piezas llegan en orientaciones aleatorias, es una celda que se detendrá durante la primera semana.
| Subsistema | Función | Falla en planta |
|---|---|---|
| 1. Robot / brazo | Desplaza la herramienta dentro del espacio de trabajo con el alcance y la carga útil requeridos | Un brazo sobredimensionado desperdicia tiempo de ciclo; uno subdimensionado no soporta la carga útil a mitad del contrato |
| 2. Herramental de extremo de brazo (EOAT) | La pinza, la soldadora o el cabezal de rociado que entra en contacto con la pieza | Un principio de sujeción incorrecto deja caer o marca las piezas; una calibración deficiente atasca la celda |
| 3. Presentación de piezas / fijación | Alimentadores, transportadores y dispositivos de fijación que colocan la pieza donde el robot la espera | El subsistema más subestimado; una fijación imprecisa perjudica la repetibilidad |
| 4. Visión artificial | Cámaras 2D/3D que localizan las piezas e inspeccionan cada ciclo | Se omite para reducir costos y luego la celda no puede manejar la variación entre piezas |
| 5. Seguridad / protecciones | Cercas, cortinas de luz, paros de emergencia y la evaluación de riesgos que los sustenta | Se trata como un trámite; la falta de una evaluación de riesgos detiene la instalación |
| 6. Controles / capa de PLC | Asignación de E/S y lógica del PLC que coordina el robot, las máquinas y las señales | Las diferencias de comunicación entre el robot y el PLC/MES retrasan la integración |
El subsistema 2, el herramental de extremo de brazo, merece su propia tabla breve porque el principio de sujeción se elige según la pieza, no según el robot. Una pinza sensible a la fuerza que manipula una pieza frágil necesita cableado de retroalimentación y monitoreo de torque incorporados al flujo de integración.
| Tipo de EOAT | Método de sujeción | Aplicaciones adecuadas |
|---|---|---|
| Pinza mecánica / de dedos | Fuerza de sujeción (2–6 mordazas) | Piezas rígidas, ensamble, atención de máquinas |
| Vacío / ventosa | Presión negativa | Piezas planas o lisas, láminas, cajas, paletizado |
| Neumática | Accionamiento por aire comprimido | Operaciones rápidas de tomar y colocar, de bajo costo |
| Magnética | Electroimán | Piezas en bruto ferrosas, acero estampado |
La visión artificial y la sujeción se ofrecen cada vez más como un solo subsistema patentado. Por ejemplo, un sistema de visión artificial localiza una pieza en tres dimensiones y guía el robot hasta ella; este enfoque aparece en patentes como US8095237B2 (robótica guiada por visión 3D de una sola imagen). Esa misma capa de visión puede funcionar también como inspección con visión artificial y verificar la calidad en el mismo ciclo en que guía la toma.
Cómo elegir el robot para la tarea: tipos, alcance, carga útil y ciclo
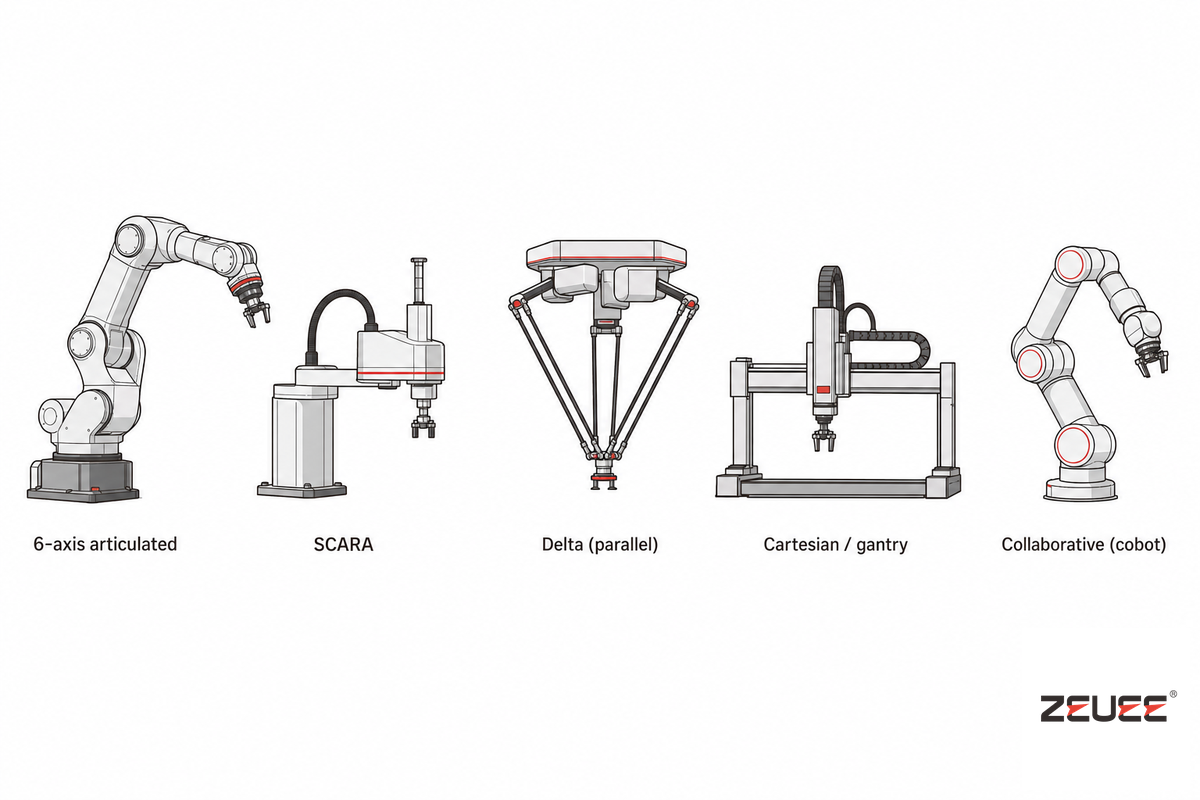
Para elegir el robot adecuado, comience por la pieza, su alcance, la carga útil y el ciclo previsto, no por una preferencia de marca. Hay cuatro configuraciones principales de robots, además de los brazos colaborativos, y cada una ofrece un equilibrio distinto entre velocidad, carga útil y alcance.
¿Cuáles son las cuatro configuraciones principales de robots?
Cuatro configuraciones clásicas cubren la mayoría de las tareas: articulada (seis ejes), SCARA, delta (paralela) y cartesiana (pórtico). El brazo articulado ofrece el mayor alcance y flexibilidad; un SCARA es rápido y rígido para ensambles e inserciones verticales; un delta está diseñado para tomar piezas ligeras a muy alta velocidad; y un pórtico cartesiano cubre grandes áreas de trabajo rectangulares. Los robots colaborativos (cobots) son una quinta opción que se suma a estas configuraciones y se define por su comportamiento de seguridad, no por su cinemática.
Marcas como FANUC, ABB, KUKA, Yaskawa y Universal Robots fabrican brazos robóticos multieje capaces. Los fabricantes de robots varían, pero sus tipos importan menos que la integración que los rodea; un buen integrador robótico elige el brazo sin favorecer una marca y adapta la configuración a la tarea. La lógica de selección que aparece a continuación se aplica a todos estos tipos de sistemas robóticos.
| Tipo | Ventaja | Desventaja | Aplicación adecuada |
|---|---|---|---|
| Articulado de 6 ejes | Mayor alcance, orientación flexible | Requiere más programación; ciclo intermedio | Soldadura, atención de máquinas, ensamble complejo |
| SCARA | Rápido y rígido para inserción vertical | 4 ejes; alcance y carga útil limitados | Ensamble de piezas pequeñas, ajuste a presión |
| Delta (paralelo) | Toma de piezas a muy alta velocidad | Carga útil y alcance reducidos | Operaciones ligeras de tomar y colocar a alta velocidad |
| Cartesiano / pórtico | Gran espacio de trabajo rectangular | Voluminoso; ejes fijos | Manipulación en áreas amplias, paletizado |
| Colaborativo (cobot) | Trabaja cerca de las personas; se reubica con rapidez | Velocidad limitada en modo de contacto | Tareas con baja carga útil y alta variedad |
📐 Nota de ingeniería: dimensionamiento del brazo
La carga útil no corresponde solo a la pieza. Dimensione el brazo considerando la masa de la pieza + la masa de la pinza + cualquier carga de aceleración. Una pieza de 3 kg con una pinza de 2 kg, acelerada con fuerza, puede requerir un robot con capacidad nominal cercana a 8–10 kg, no de 5 kg. Después, compruebe que los puntos más alejados de toma y colocación de la pieza queden dentro del espacio de trabajo al ciclo requerido. El alcance y la carga útil disminuyen juntos a medida que se extiende el brazo.
Guía de aplicaciones: cómo cambia la integración según la tarea
La integración de robots cambia según la tarea, aunque la disciplina sea la misma. El principal desafío de ingeniería varía: en la soldadura, son el calor y la fijación; en la atención de máquinas, la comunicación con la CNC; en el paletizado, la lógica de patrones y el alcance. A continuación, se presentan nueve aplicaciones habituales de celdas robóticas junto con el robot adecuado, el efector final y el desafío que suele determinar el éxito. Para la aplicación de soldadura, compare los sistemas de soldadura robótica de Aubrik con el acceso necesario a las uniones y la distribución de los dispositivos de fijación. Otra referencia de equipos son los robots de soldadura de ZHOUXIANG; aun así, la celda seleccionada requiere integración y validación específicas para la aplicación.
| Tipo de aplicación | Robot habitual | Efector final | Desafío principal |
|---|---|---|---|
| Soldadura por arco | Articulado de 6 ejes | Antorcha de soldadura | Fijación y deformación por calor |
| Soldadura por puntos | Robot de 6 ejes y alta carga útil | Pinza de soldadura | Carga útil y gestión de cables |
| Atención de máquinas CNC | Robot de 6 ejes o cobot | Pinza doble | Sincronización con el ciclo de la máquina |
| Paletizado | Robot paletizador / cartesiano | Vacío / pinza | Lógica de patrones y altura de alcance |
| Tomar y colocar | SCARA / delta | Vacío / dedos | Tiempo de ciclo y alimentación de piezas |
| Ensamble / ajuste a presión | SCARA / 6 ejes | Pinza con sensor de fuerza | Fuerza de inserción y tolerancia |
| Desbarbado / acabado | 6 ejes | Herramienta con adaptación | Fuerza constante sobre piezas curvas |
| Dosificación / sellado | Robot de 6 ejes o cobot | Válvula dosificadora | Precisión de trayectoria y sincronización del flujo |
| Inspección | Cualquier robot + visión artificial | Cabezal de cámara | Iluminación y repetibilidad de defectos |
Muchas de estas celdas terminan conectándose en una línea de producción robótica, y una celda de atención de máquinas o de ensamble suele ubicarse junto a una máquina de ensamble personalizada en la misma planta. En sectores como la manufactura automotriz y la electrónica, varias de estas aplicaciones funcionan juntas en una línea integrada.
El proyecto de integración, fase por fase
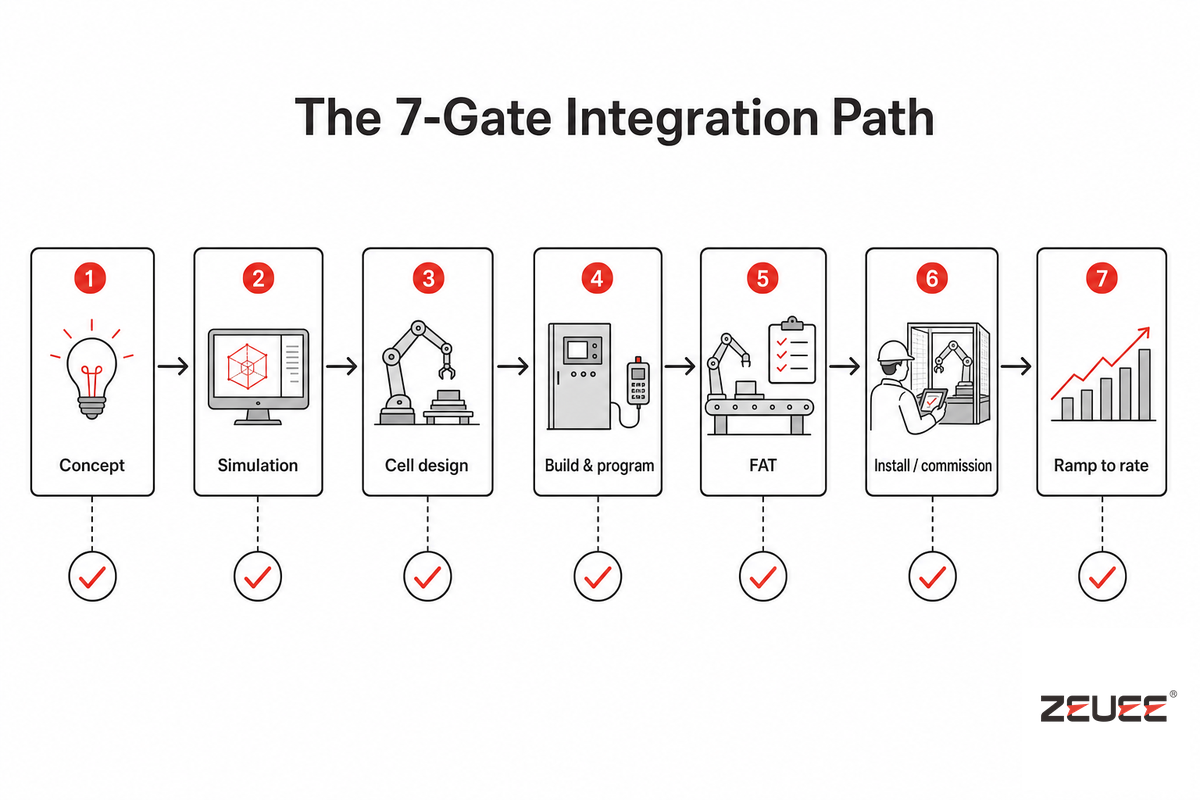
Un proyecto de integración de robots pasa por siete etapas, y quien compra mantiene el control del resultado si sabe qué verificar en cada una. Considérelo la ruta de integración de 7 etapas. La mayor parte del trabajo que protege su inversión ocurre en las etapas 1, 2 y 5, mucho antes de que se envíe la celda. Durante las fases de diseño y construcción, los buenos integradores prueban la celda con software de simulación antes de comprometerse con el hardware: es el momento menos costoso para detectar problemas de alcance o de ciclo.
| Etapa | Qué ocurre | Qué debe verificar |
|---|---|---|
| 1. Concepto | Estudio de la pieza, selección del robot, ciclo previsto y alcance de seguridad | El ciclo previsto queda documentado y acordado |
| 2. Simulación | La celda se modela en software y se comprueban virtualmente el alcance y el ciclo | La simulación alcanza el ciclo previsto antes de comprar el hardware |
| 3. Diseño de la celda | Diseño del EOAT, los dispositivos de fijación, la visión artificial y las protecciones | Existe un plan de evaluación de riesgos, no solo un plano de distribución |
| 4. Construcción y programación | Se construye la celda, se programa el robot y se asignan las E/S al PLC | Se documentan la lista de E/S y los desplazamientos de la herramienta |
| 5. FAT | Pruebas de aceptación en fábrica del ciclo y la repetibilidad | Registro de aceptación medido y realizado con sus piezas |
| 6. Instalación / puesta en marcha | Configuración en planta, conexión a la línea, validación de seguridad y entrega | Se validan las protecciones y se capacita a los operadores en planta |
| 7. Aumento gradual de la producción | Aumento de la producción, ajustes y servicio posventa | El contrato incluye repuestos y asistencia para reprogramar |
¿Cuánto tarda un proyecto de integración de robots desde su inicio hasta la producción?
La mayoría de los proyectos de integración de robots tarda desde unas semanas hasta aproximadamente seis meses. Los kits de cobot sencillos con una pinza estándar pueden empezar a funcionar en menos de un mes, mientras que las integraciones personalizadas con visión artificial, flujos de trabajo de varios pasos o adaptación de equipos existentes suelen tardar 8–12 semanas. Las celdas industriales totalmente personalizadas, con varias máquinas y requisitos de seguridad, suelen tardar 12–26 semanas desde que se realiza el pedido.
Casi nunca es el robot lo que retrasa el cronograma: suelen ser los dispositivos de fijación, la visión artificial y la sincronización de los controles. Quienes trabajan en robótica suelen señalar en foros los problemas de comunicación, la ampliación del alcance y las piezas y el herramental proporcionados por el cliente como causas de retrasos. La guía federal de la Alianza de Extensión para la Manufactura de NIST de Estados Unidos plantea lo mismo para quienes integran robots por primera vez: sea realista sobre el tiempo que requiere el proyecto dentro de su empresa y designe a una persona responsable que facilite la colaboración entre ingeniería y producción.
¿Desea un plan fase por fase para su pieza? Agende una llamada de ingeniería de 20 minutos →
Seguridad y normas: ISO 10218, ISO/TS 15066 y evaluación de riesgos
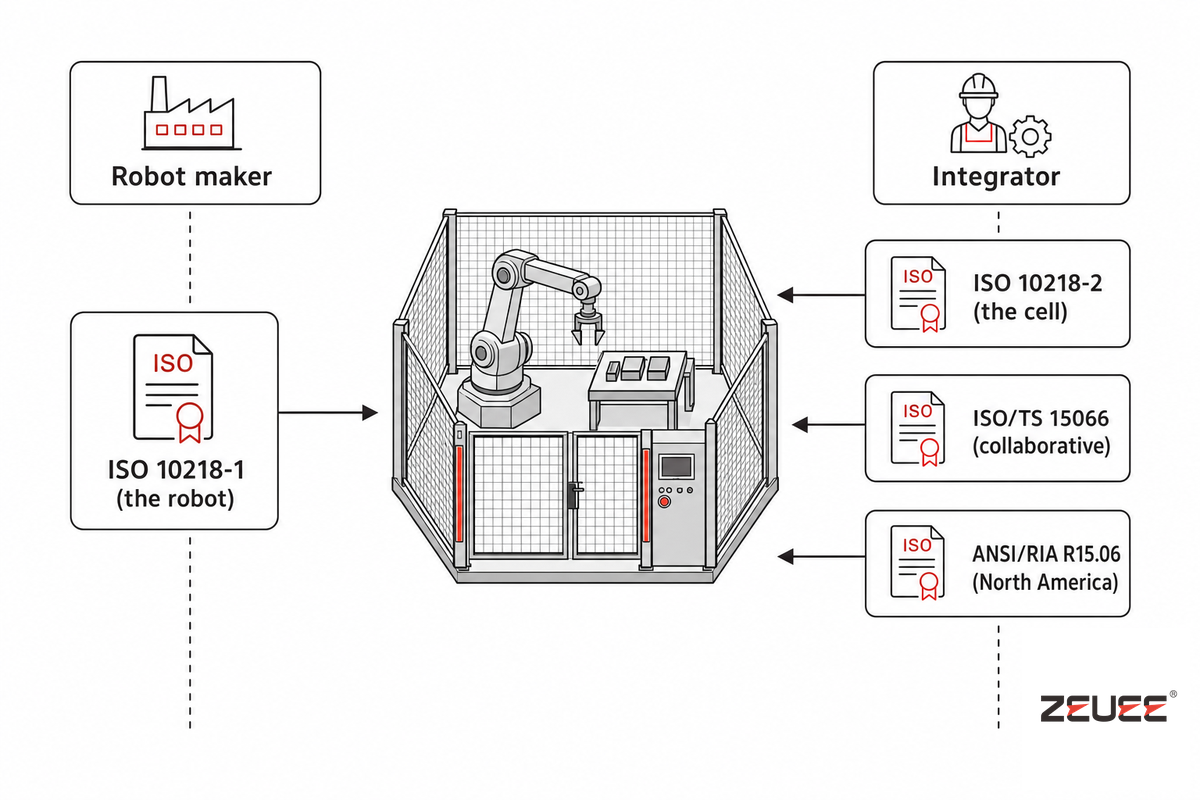
En 2025, la seguridad de las celdas robóticas se rige principalmente por dos normas y una especificación técnica para aplicaciones colaborativas. Saber cuál corresponde y quién es responsable evita problemas en el proyecto. Una interpretación errónea frecuente afirma que «ISO 10218 se fusionó en un solo documento». No es así. Ambas partes se revisaron y publicaron como terceras ediciones en 2025, y siguen siendo dos normas distintas dirigidas a partes diferentes. Conviene tener presente una observación de campo durante el diseño: la Administración de Seguridad y Salud Ocupacional de Estados Unidos (OSHA) informa que la mayoría de los incidentes con robots ocurre durante tareas no rutinarias —programación, mantenimiento, configuración y ajustes—, no durante el funcionamiento normal. Es precisamente entonces cuando suelen desactivarse las protecciones.
| Norma | Alcance | Responsable |
|---|---|---|
| ISO 10218-1:2025 | Seguridad del propio robot (diseño y construcción) | Fabricante del robot |
| ISO 10218-2:2025 | Seguridad de la celda integrada / aplicación | El integrador |
| ISO/TS 15066 | Funcionamiento colaborativo: límites de fuerza de contacto y velocidad | Integrador (celdas colaborativas) |
| ANSI/RIA R15.06 | Adopción estadounidense del marco ISO 10218 | Integrador (Norteamérica) |
¿Qué normas de seguridad se aplican a la integración de robots industriales y colaborativos?
Las celdas de robots industriales se rigen por ISO 10218-1 e ISO 10218-2, que abarcan paros de seguridad, sistemas de paro de emergencia y protecciones físicas. El trabajo con robots colaborativos también se rige por ISO/TS 15066, que establece límites de fuerza de contacto, velocidad y distancia. Para quien compra, el punto decisivo es la responsabilidad: conforme a ISO 10218-2:2025, la evaluación de riesgos documentada de la celda ensamblada es responsabilidad del integrador, no del fabricante del robot.
ZEUEE incorpora ese expediente de riesgos a la etapa de diseño de la celda y valida las protecciones durante la instalación. La misma disciplina se aplica a las estaciones cercanas de pruebas e inspección automatizadas.
Cobots frente a robots industriales tradicionales: cuándo conviene cada uno
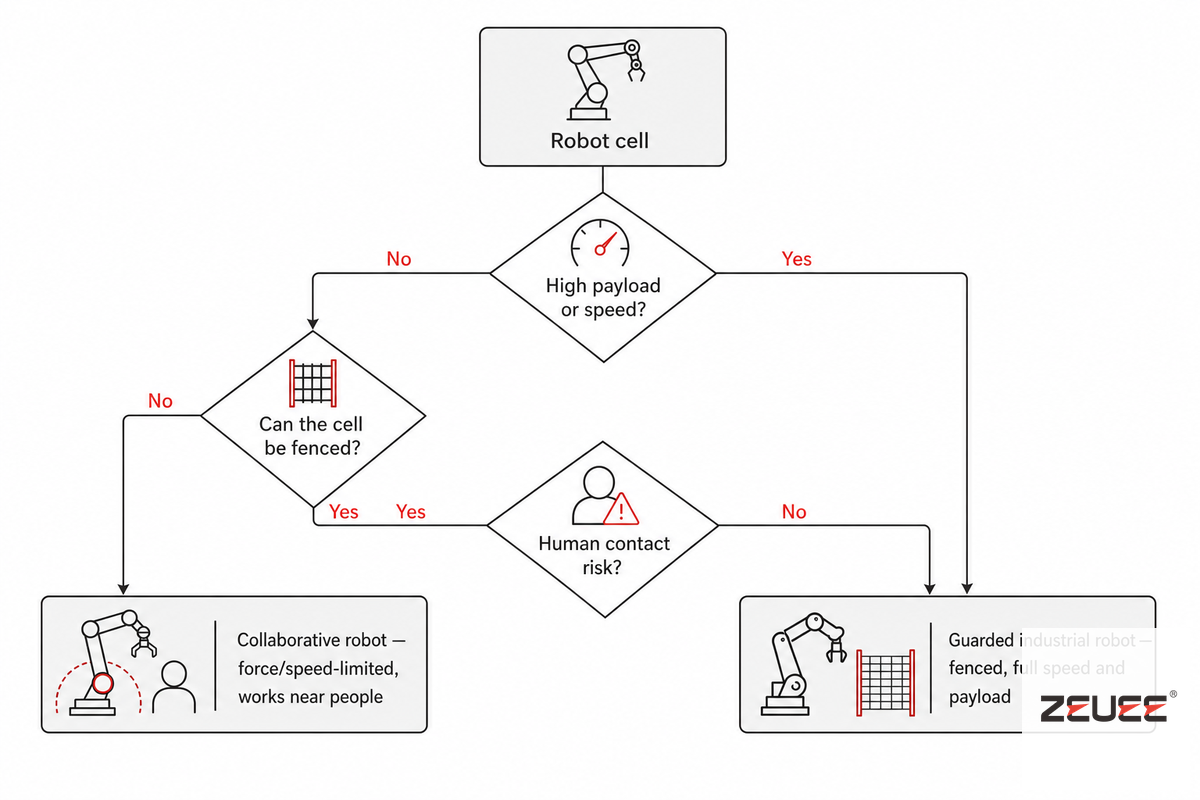
Un robot colaborativo conviene cuando la carga útil es moderada, el ciclo no es demasiado rápido y las personas deben trabajar junto al robot. Un robot industrial con protecciones conviene cuando se puede cercar la celda y se necesita máxima velocidad, carga útil o tiempo de actividad. Esta elección —el árbol de decisión: cobot o celda cercada— se reduce a tres preguntas: ¿qué peso tiene la carga útil?, ¿qué velocidad debe alcanzar el ciclo? y ¿existe un riesgo real de contacto con personas?
¿Qué es un robot colaborativo (cobot)?
Un robot colaborativo es un brazo diseñado para trabajar de manera segura en el mismo espacio que las personas mediante límites de fuerza y velocidad, bordes redondeados y sensores de contacto, en lugar de protecciones completas. Se define por su comportamiento de seguridad, no por tener un tipo distinto de articulación. Esta distinción importa por un mito persistente sobre seguridad que se aborda a continuación.
✔ Ventajas de los cobots
- Trabajan cerca de las personas, a menudo sin protecciones completas
- Se reubican y reasignan tareas con rapidez (trabajo con alta variedad)
- Menor espacio ocupado y primera implementación más rápida
⚠ Limitaciones de los cobots
- Velocidad limitada en modo de contacto (≈250 mm/s conforme a ISO/TS 15066)
- Menor carga útil que los brazos industriales de alta capacidad
- Aun así, requiere una evaluación de riesgos; no está exento
⚠️ Mito frecuente: «Un cobot es seguro por naturaleza, así que no necesita protecciones ni una evaluación de riesgos». Eso es incorrecto. Como señala claramente la asociación de robótica A3, los robots colaborativos no son seguros por naturaleza: aun así, se necesita una evaluación de riesgos adecuada, e ISO/TS 15066 limita la velocidad colaborativa a unos 250 mm/s precisamente para mantener la fuerza de contacto dentro de los límites. Si un cobot sostiene una herramienta afilada o una pieza caliente, la aplicación necesita protecciones, independientemente del brazo.
Costos reales de integración, ROI, fabricación propia frente a compra y elección de un integrador
El costo de integración depende del alcance, no del brazo; es la misma idea de la regla del 30% del brazo, ahora desglosada partida por partida. En una celda robótica, el costo está en el trabajo que se realiza alrededor del brazo. Una celda de trabajo sencilla con cobot puede costar aproximadamente $10,000–$50,000, mientras que las celdas industriales totalmente personalizadas con visión artificial, varias máquinas y requisitos de seguridad cuestan más. La tabla siguiente muestra en qué se gasta realmente el presupuesto.
| Partida de costo | Proporción aproximada de la celda | Factores que determinan el costo |
|---|---|---|
| Brazo robótico | ~25–40% | Carga útil, alcance, marca |
| Herramental de extremo de brazo | 5–15% | Principio de sujeción, diseño personalizado |
| Presentación de piezas / fijación | 10–20% | Variación entre piezas, velocidad de alimentación |
| Visión artificial | 5–15% | 2D frente a 3D, profundidad de inspección |
| Seguridad / protecciones | 5–10% | Evaluación de riesgos, cercas, certificación |
| Controles / integración del PLC | 5–15% | Cantidad de E/S, sincronización con las máquinas |
| Ingeniería / programación | 10–20% | Simulación, complejidad de la trayectoria |
| Instalación / puesta en marcha | 5–10% | Conexión a la línea, traslados, validación |
| Capacitación | 2–5% | Entrega al operador y al personal de mantenimiento |
| Servicio posventa / repuestos | 2–5% | Asistencia para mantener el tiempo de actividad, ayuda para reprogramar |
Los integradores robóticos competentes ofrecen integración robótica personalizada e ingeniería a la medida. Diseñan automatización robótica y sistemas de automatización robótica personalizados que reducen los costos de producción y el tiempo de inactividad, tanto si usted cuenta con experiencia interna en robótica como si no. Evalúe con honestidad esa experiencia: un equipo interno puede operar sistemas robóticos y realizar controles básicos del robot en celdas sencillas, pero las soluciones de automatización avanzadas y los servicios completos de integración robótica suelen justificar la contratación de un especialista. Los integradores de sistemas robóticos de mayor tamaño aportan experiencia amplia, aunque muchos fabricantes pequeños y medianos automatizan su primera celda robótica con un integrador especializado.
¿Cuál es el costo inicial de integrar un robot y cuánto tarda en recuperarse la inversión?
El costo inicial de una celda de trabajo con cobot oscila aproximadamente entre $10,000–$50,000 y aumenta considerablemente en celdas industriales totalmente personalizadas con visión artificial, varias máquinas y requisitos de seguridad. La mayoría de los fabricantes recupera la inversión en 12–24 meses cuando la celda sustituye tareas que requieren mucha mano de obra, como la atención de máquinas o la inspección.
Haga un cálculo sencillo con un ejemplo: una celda que cuesta $120,000 y permite prescindir de un operador durante dos turnos (con un costo total aproximado de $90,000/año) recupera la inversión en unos 16 meses, sin contar las mejoras en desperdicio y calidad. Calcule el plazo de recuperación según su propio volumen de piezas, no con una cifra universal.
¿Necesito un integrador de sistemas certificado o puede encargarse mi equipo interno?
No siempre se necesita un integrador certificado para un proyecto determinado. Un equipo interno puede encargarse por su cuenta de cobots o kits preintegrados, pero las celdas avanzadas, la visión artificial, la coordinación de varias máquinas, las industrias reguladas o una interacción real entre personas y robots suelen beneficiarse de un especialista certificado con experiencia práctica en cumplimiento de seguridad.
En Norteamérica, el programa A3 RIA Certified Robot Integrator es una credencial que conviene consultar; verificar referencias y condiciones de servicio posventa es tan importante como la certificación. Si trabaja con un integrador como ZEUEE para desarrollar celdas de ensamble con robots integrados, solicite un registro de pruebas de aceptación en fábrica (FAT), con mediciones y piezas suyas, antes de que se envíe la celda.
«En una celda de prensado de aleación que construimos, un robot carga tres piezas de aleación de zinc, una prensa servoensambla las tres en una sola carrera y un sensor de desplazamiento separa las piezas buenas de las defectuosas, con varias horas de almacenamiento intermedio. Sinceramente, el brazo era la parte sencilla; el valor estaba en el dispositivo que sujetaba tres piezas para una sola carrera y en la lógica del sensor que verificaba cada una».
División de Integración Robótica de ZEUEE
Panorama del sector: qué está cambiando en la integración robótica para 2026
Tres fuerzas están redefiniendo las decisiones sobre integración robótica en este momento, y ninguna se resume en un titular sobre el tamaño del mercado. Primero, cambió el mínimo regulatorio: dado que ISO 10218-1 y 10218-2 se volvieron a publicar como terceras ediciones de 2025, la obligación del integrador de documentar la evaluación de riesgos es más precisa que nunca. Por eso, una medida práctica para quienes compran en 2026 es especificar en la solicitud de cotización (RFQ) qué edición certificará el integrador. Segundo, la tecnología está reduciendo el costo de la flexibilidad: la colocación guiada por visión artificial 2D/3D e inteligencia artificial, tema de patentes recientes como US20250262760A1 (2025, estimación de posición visual basada en aprendizaje), permite que una celda localice las piezas en lugar de depender de dispositivos rígidos. Ahí es donde siempre se ha concentrado el costo de integración para una combinación variada de modelos. Tercero, la demanda se está ampliando: la adopción de cobots y la relocalización de la manufactura están incorporando por primera vez a pequeños y medianos fabricantes a la integración, impulsando la automatización industrial hacia soluciones más inteligentes y avanzadas. Los sistemas automatizados guiados por inteligencia artificial y otras tecnologías nuevas están llegando a un público más amplio de la robótica industrial, no solo a las plantas grandes.
Solo como contexto de mercado, el informe World Robotics 2025 de IFR contabilizó 542,000 robots industriales instalados en 2024, más del doble de la cifra de una década antes, y se prevé que las instalaciones aumenten alrededor de 6% hasta alcanzar 575,000 unidades en 2025. Esas cifras sirven como referencia general; lo que importa es la decisión que tiene enfrente. Quienes toman buenas decisiones de compra en 2026 tratan la integración robótica como un proyecto de sistema, dimensionado para una pieza real, definido en función de los seis subsistemas y sujeto a un objetivo de ciclo documentado.
Preguntas frecuentes sobre integración robótica
P: ¿Qué es la integración robótica?
Ver respuesta
La integración robótica es el proceso de incorporar un robot a una celda de manufactura o pruebas para que el brazo, el herramental del extremo del brazo, la presentación de piezas, la visión artificial, la seguridad y los controles funcionen como un solo sistema coordinado. Por sí solo, un robot únicamente se desplaza a puntos programados; la integración permite que esos movimientos realicen tareas de producción útiles y repetibles.
P: ¿Cuánto tiempo lleva un proyecto de integración robótica?
Ver respuesta
Un kit sencillo de cobot puede ponerse en marcha en menos de un mes; las celdas personalizadas con visión artificial o modernización de equipos existentes suelen llevar 8–12 semanas, y las celdas industriales totalmente personalizadas suelen tomar 12–26 semanas desde el pedido. El riesgo para el cronograma rara vez está en el robot: suele estar en los dispositivos de sujeción, la visión artificial y la comunicación entre controles, además de los cambios en el alcance y las piezas o el herramental que el cliente debe suministrar y que llegan tarde.
P: ¿Se pueden adaptar máquinas y software existentes para que funcionen con robots nuevos?
Ver respuesta
Sí. Es habitual adaptar CNC, transportadores, prensas y equipos de inspección existentes mediante adaptadores de entradas y salidas (I/O), módulos de comunicación y middleware. La clave es hacer coincidir las señales de control del robot con las entradas y salidas de cada máquina, como parte del subsistema de controles y PLC de la celda. La mayoría de las adaptaciones funciona cuando la máquina existente puede proporcionar una señal sencilla de inicio y finalización; por eso, confirme cuanto antes el acceso a esa señal.
P: ¿Cuál es el costo inicial promedio de la integración robótica y en cuánto tiempo se recupera la inversión?
Ver respuesta
Una celda de trabajo con cobot suele costar entre $10,000–$50,000, y las celdas industriales totalmente personalizadas cuestan más debido a la visión artificial, las múltiples máquinas y el alcance de seguridad. La mayoría de los fabricantes recupera la inversión en 12–24 meses cuando la celda reduce tareas con alto contenido de mano de obra, como la atención de máquinas o la inspección. El brazo robótico representa solo alrededor de 25–40% de la celda, así que el alcance de la integración determina tanto el precio como el plazo de recuperación. Calcule el presupuesto según su propio volumen de producción.
Tenga en cuenta también los costos que suelen pasar inadvertidos: el herramental del extremo del brazo, los dispositivos de sujeción y las guardas de seguridad suelen costar más de lo que esperan quienes compran. Una cotización baja que los omite suele reaparecer como una orden de cambio durante la puesta en marcha. Una revisión de viabilidad con el alcance definido desde el inicio es la forma más económica de evitar esa sorpresa.
P: ¿Necesito un integrador robótico certificado o puede encargarse mi equipo interno?
Ver respuesta
La necesidad de un integrador certificado depende de la celda. Los equipos internos suelen poder encargarse de cobots o kits preintegrados, pero las celdas avanzadas con visión artificial, coordinación de varias máquinas o interacción entre personas y robots suelen beneficiarse de un integrador certificado con experiencia en cumplimiento de seguridad. En Norteamérica, el programa A3 RIA Certified Robot Integrator es una credencial que vale la pena consultar. En cualquier caso, verifique las referencias y solicite una prueba de aceptación en fábrica con mediciones y piezas suyas antes de comprometerse.
Si decide hacerlo internamente, calcule el tiempo con tanto realismo como el dinero. La razón más común por la que se estanca una primera celda es que el equipo de ingeniería ya tiene toda su agenda ocupada, no la falta de conocimientos técnicos. Designar a una persona responsable del proyecto importa más que cualquier herramienta en particular.
P: ¿Qué normas de seguridad se aplican a la integración robótica?
Ver respuesta
Las celdas industriales deben cumplir ISO 10218-1 e ISO 10218-2 (ambas ediciones de 2025); el trabajo colaborativo también incluye ISO/TS 15066, y en Norteamérica se aplica ANSI/RIA R15.06. El integrador es responsable de documentar la evaluación de riesgos de la celda ensamblada, mientras que el fabricante del robot cubre únicamente el brazo conforme a la Parte 1 de la norma.
P: ¿La integración robótica puede incluir inspección con visión artificial o inteligencia artificial?
Ver respuesta
Sí. La misma capa de visión artificial que guía al robot hasta una pieza también puede inspeccionarla en el mismo ciclo y señalar defectos en tiempo real como parte del registro de calidad de la celda. Cada vez más, las celdas modernas incorporan la estimación de posición basada en inteligencia artificial en ese paso, de modo que la guía y la inspección comparten una cámara y una sola pasada.
Planifique su celda robótica
Envíenos su pieza y el ciclo objetivo. Con eso basta para recomendarle un robot, definir el alcance de los seis subsistemas y preparar un plan por fases antes de que se comprometa con el equipo.
Solicite una revisión de viabilidad de su celda robótica →Referencias y fuentes
- ISO 10218-2:2025, Robótica. Requisitos de seguridad. Integración de robots en aplicaciones y celdas robóticas.
- NIST Manufacturing Extension Partnership, Cómo lograr que su primer proyecto de integración robótica sea exitoso.
- U.S. OSHA, Robótica, Seguridad de robots industriales y riesgos durante operaciones no rutinarias.
- International Federation of Robotics (IFR), World Robotics 2025 (robots industriales).
- A3, Association for Advancing Automation, Conceptos de seguridad para robots colaborativos (ISO/TS 15066).
- USPTO / Google Patents US8095237B2, Robótica guiada por visión 3D a partir de una sola imagen.
- USPTO / Google Patents US20250262760A1 (2025), Estimación de posición visual basada en aprendizaje para la manipulación robótica.
- Referencias de la industria sobre costo total de propiedad y retorno de la inversión en celdas robóticas (brazo robótico ≈ 25–40% de la celda; celdas con cobot de $10,000–$50,000; recuperación de la inversión en 12–24 meses) — fuentes del sector (costo total de propiedad de AMD Machines; Standard Bots).
Acerca de esta guía
Los marcos de análisis de costos, seis subsistemas y etapas de aprobación de esta guía se basan en los propios proyectos de integración robótica de ZEUEE, incluida la celda de prensado de aleación que ensambla tres piezas de aleación de zinc en una sola carrera de prensa, además de las normas del sector y los datos de IFR citados. Las normas, los costos y los rangos de retorno de la inversión mencionados arriba son referencias, no cotizaciones para proyectos; el costo de un proyecto concreto se obtiene mediante una revisión con el alcance definido. Revisado por el equipo técnico de Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.
Artículos relacionados
- Guía de equipos de automatización personalizados: guía de compra, cómo encajan las celdas robóticas en un plan de automatización más amplio
- Guía de máquinas de ensamble automatizado, automatización fija frente a celdas robóticas
- Guía de sistemas de inspección por visión, análisis detallado del subsistema de visión artificial
POR QUÉ ESCRIBIMOS
Acerca de los conocimientos de ingeniería de ZEUEE
ZEUEE comparte guías técnicas basadas en la experiencia real de proyectos de automatización. Desde 2005, diseñamos y fabricamos equipos de automatización no estándar para el ensamble de conectores, la producción de arneses de cables, las líneas robotizadas, la inspección con visión artificial y las mejoras para fábricas inteligentes.
Fundada en 2005
Base de producción de 20,000 m²
120+ especialistas
150+ patentes de I+D
Certificación ISO9001:2015
Perfil de contacto
Empresa
ZEUEE
Correo electrónico
trade@zeuee.com
Teléfono
+86 755 2942 9358
Contacto con ZEUEE
Entradas relacionadas




Trending now






