Contatti Zeyu lntelligent Industrial Company

Integrazione robotica: dal braccio isolato alla cella operativa

L’integrazione robotica è il lavoro di ingegneria che trasforma un braccio robotico isolato in una cella di produzione operativa: presentazione dei pezzi, attrezzature all’estremità del braccio, visione artificiale, sicurezza e controlli permettono al robot di lavorare davvero sui pezzi. Spesso gli acquirenti cercano «un robot» e poi scoprono che scegliere il braccio era la parte più semplice. Questa guida illustra cosa comprende l’integrazione robotica, i sei sottosistemi presenti in ogni cella robotizzata, come abbinare il robot al lavoro, quali sono davvero il progetto e il budget e come scegliere un integratore senza brutte sorprese. È rivolta a ingegneri, responsabili di stabilimento e team acquisti che devono definire le specifiche della cella, non limitarsi ad approvarle.
Riepilogo rapido: l’integrazione robotica in breve
| Definizione | Integrazione di robot, attrezzature, visione artificiale, sicurezza e controlli in un’unica cella operativa |
| Quota del costo della cella attribuibile al braccio robotico | ~25–40% della cella (il resto è integrazione) |
| Tempi tipici | Da poche settimane (kit cobot semplice) a 12–26 settimane (cella completamente su misura) |
| Norme tecniche di sicurezza applicabili | ISO 10218-1 / ISO 10218-2 (2025) e ISO/TS 15066 per le applicazioni collaborative |
| Responsabile della valutazione dei rischi | L’integratore (ISO 10218-2), per la cella assemblata, non solo per il robot |
Cos’è davvero l’integrazione robotica (e perché il braccio è la parte meno costosa)
L’integrazione robotica è il processo che inserisce un robot industriale in un ambiente di produzione o di prova, coordinando robot, attrezzature, presentazione dei pezzi, visione artificiale, sicurezza e sistema di controllo in un’unica cella. Da solo, un braccio robotico non assembla, salda né pallettizza nulla: si limita a spostarsi verso punti programmati. È il lavoro di integrazione — pinze, attrezzature, sensori, protezioni e logica di controllo che li coordina — a rendere questi movimenti utili e ripetibili.
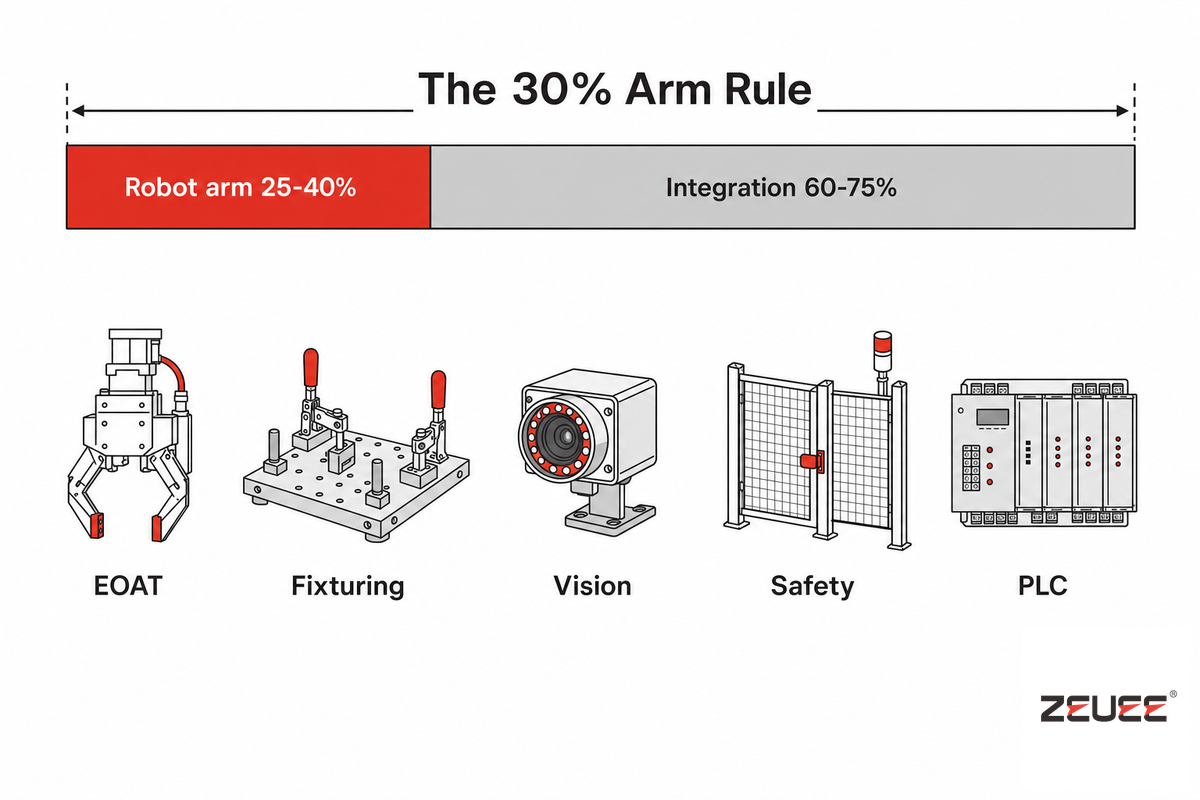
Ecco un aspetto che sfugge a molti acquirenti alle prime armi, ma che merita di essere enunciato come regola. La regola del 30% per il braccio: il braccio robotico rappresenta di solito solo circa il 25–40% del costo totale di una cella robotizzata. L’hardware del robot costituisce all’incirca da un quarto a due quinti dell’investimento complessivo; nelle celle che richiedono molte attrezzature, il braccio può incidere per meno del 25% sul costo della cella. Tutto il resto, quel 60–75%, è l’integrazione che ruota attorno al braccio. Perciò, quando un preventivo per «un robot» supera di molto il prezzo pubblicato del braccio, la differenza non è un ricarico: è il prodotto vero e proprio che si acquista.
Chiamata anche integrazione di robotica o automazione robotica, l’integrazione robotica trasforma bracci isolati in un sistema robotizzato produttivo, che aumenta la produttività, riduce i tempi di fermo e collega il robot agli altri sistemi di automazione presenti in stabilimento. In quest’ottica, la robotica integrata si inserisce nel processo produttivo come una componente delle soluzioni di automazione e robotica dell’impianto, con un collegamento diretto alla movimentazione dei materiali.
Questo cambio di prospettiva cambia il modo in cui si valutano i fornitori. A determinare se una cella raggiunge il ciclo previsto e funziona senza presidio è l’ingegneria d’integrazione, non il marchio del braccio. ZEUEE progetta e mette in servizio queste soluzioni come servizi di integrazione robotica, nell’ambito della più ampia competenza in macchinari di automazione su misura.
Non è sicuro di cosa serva alla sua cella oltre al braccio? Richieda una valutazione preliminare →
I sei sottosistemi di ogni cella robotizzata
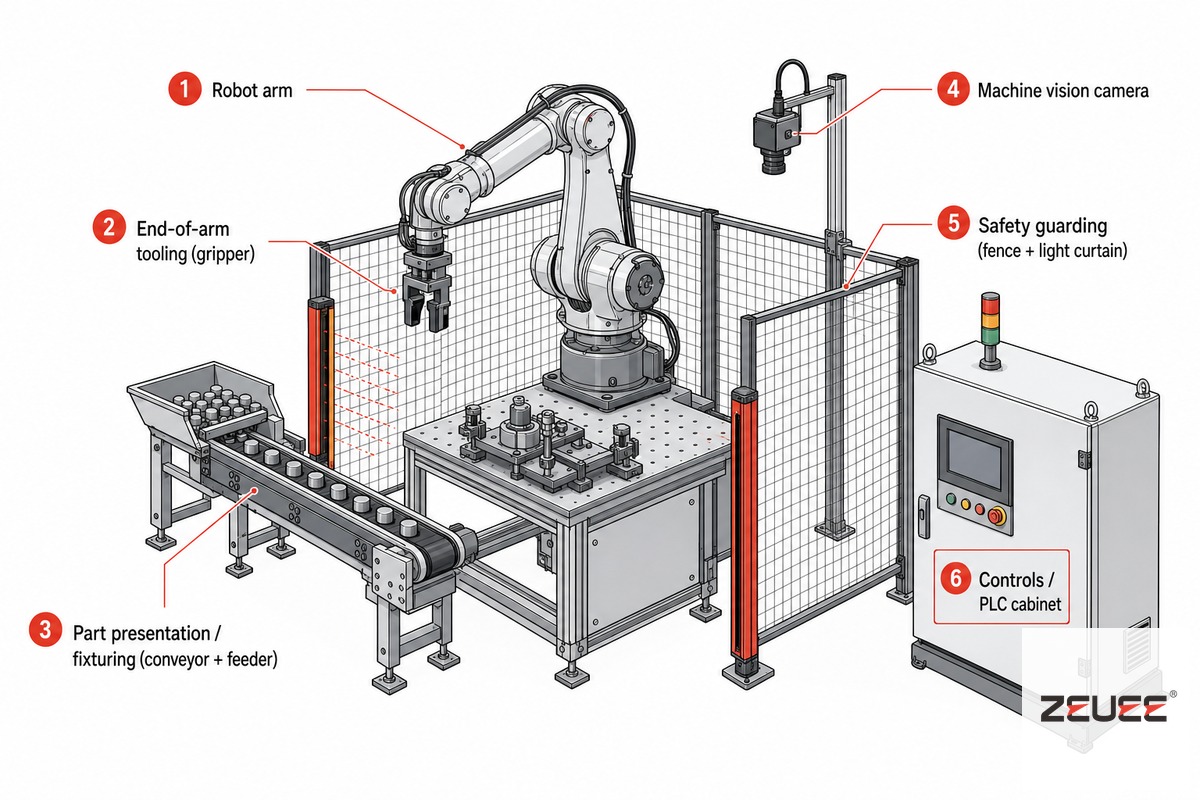
Ogni cella robotizzata, a prescindere dal marchio o dall’applicazione, è composta da sei sottosistemi. Verificare il progetto rispetto a tutti e sei, con l’analisi dei 6 sottosistemi della cella, è il modo più rapido per individuare ciò che manca in un preventivo. Una cella con un robot e una pinza ma senza un sistema di presentazione dei pezzi, oppure senza visione artificiale quando i pezzi arrivano orientati in modo casuale, si fermerà già nella prima settimana.
| Sottosistema | Funzione | Come si guasta sul campo |
|---|---|---|
| 1. Robot / braccio | Muove l’attrezzatura nell’area di lavoro con lo sbraccio e il carico richiesti | Un braccio sovradimensionato allunga il ciclo; uno sottodimensionato non regge il carico a metà contratto |
| 2. Attrezzature all’estremità del braccio (EOAT) | La pinza, la saldatrice o la testa di spruzzatura che entra in contatto con il pezzo | Una presa inadatta lascia cadere o segna i pezzi; una calibrazione scadente blocca la cella |
| 3. Presentazione dei pezzi / attrezzaggio | Alimentatori, trasportatori e attrezzature che posizionano il pezzo dove il robot se lo aspetta | Il sottosistema più sottovalutato: un attrezzaggio impreciso compromette la ripetibilità |
| 4. Visione artificiale | Telecamere 2D/3D che localizzano i pezzi e li controllano a ogni ciclo | Si elimina per ridurre i costi, poi la cella non riesce a gestire le variazioni dei pezzi |
| 5. Sicurezza / protezioni | Recinzioni, barriere fotoelettriche, arresti di emergenza e relativa valutazione dei rischi | Trattata come una formalità burocratica; senza la valutazione dei rischi l’installazione si ferma |
| 6. Controlli / livello PLC | Mappatura degli I/O e logica PLC che coordina robot, macchine e segnali | Le incompatibilità di comunicazione tra robot e PLC/MES causano ritardi nell’integrazione |
Il sottosistema 2, le attrezzature all’estremità del braccio, merita una tabella a sé: il tipo di presa si sceglie in base al pezzo, non al robot. Una pinza sensibile alla forza che movimenta un pezzo fragile richiede un cablaggio di retroazione e il monitoraggio della coppia integrati nel flusso di lavoro.
| Tipo di EOAT | Principio di presa | Applicazione ideale |
|---|---|---|
| Pinza meccanica / a dita | Forza di serraggio (2–6 griffe) | Pezzi rigidi, assemblaggio, asservimento macchina |
| Vuoto / ventosa | Pressione negativa | Pezzi piani o lisci, lamiere, scatole di cartone, pallettizzazione |
| Pneumatica | Azionamento ad aria compressa | Prelievo e deposito rapidi e a basso costo |
| Magnetica | Elettromagnete | Semilavorati ferrosi, acciaio stampato |
Sempre più spesso visione artificiale e presa sono riunite in un unico sottosistema brevettato: per esempio, un sistema di visione artificiale che localizza un pezzo in tre dimensioni e guida il robot fino ad esso, un approccio alla base di brevetti come US8095237B2 (robotica guidata dalla visione 3D con una singola immagine). Lo stesso sistema di visione può anche svolgere il controllo con visione artificiale, verificando la qualità nello stesso ciclo in cui guida il prelievo.
Come abbinare il robot al lavoro: tipi, sbraccio, carico e ciclo
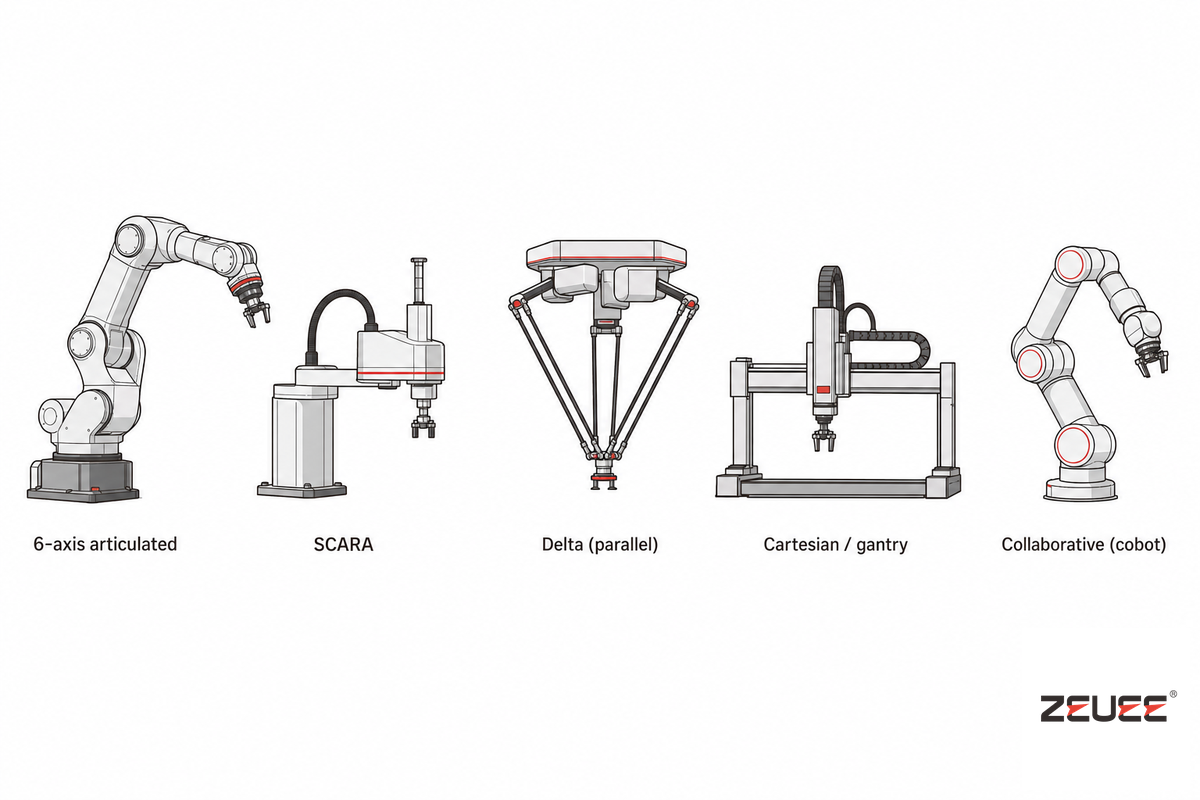
Per scegliere il robot giusto occorre partire dal pezzo, dallo sbraccio, dal carico e dal ciclo previsto, non dalla preferenza per un marchio. Esistono quattro configurazioni robotiche principali, oltre ai bracci collaborativi, ciascuna con un diverso compromesso fra velocità, carico e sbraccio.
Quali sono le quattro configurazioni robotiche principali?
Quattro configurazioni classiche coprono la maggior parte delle applicazioni: articolata (sei assi), SCARA, delta (parallela) e cartesiana (a portale). Un braccio articolato offre lo sbraccio e la flessibilità maggiori; uno SCARA è rapido e rigido per l’assemblaggio e l’inserimento verticali; un robot delta è progettato per il prelievo ad altissima velocità di pezzi leggeri; un portale cartesiano copre ampie aree di lavoro rettangolari. I robot collaborativi (cobot) sono una quinta opzione che si affianca alle altre: si distinguono per il comportamento di sicurezza, non per la cinematica.
Marchi come FANUC, ABB, KUKA, Yaskawa e Universal Robots producono tutti bracci robotici multiasse ad alte prestazioni. I produttori di robot sono diversi, ma il tipo di robot conta meno dell’integrazione che lo circonda; un buon integratore robotico non vincola la scelta del braccio a un marchio e abbina la configurazione al lavoro. I criteri di selezione riportati di seguito valgono per tutti questi tipi di sistemi robotizzati.
| Tipo | Punto di forza | Compromesso | Applicazione ideale |
|---|---|---|---|
| Articolato a 6 assi | Ampio sbraccio, orientamento flessibile | Programmazione più complessa; ciclo intermedio | Saldatura, asservimento macchina, assemblaggio complesso |
| SCARA | Rapido, rigido per l’inserimento verticale | 4 assi; sbraccio/carico limitati | Assemblaggio di pezzi piccoli, accoppiamento a pressione |
| Delta (parallelo) | Prelievo ad altissima velocità | Carico e sbraccio ridotti | Prelievo e deposito ad alta cadenza di pezzi leggeri |
| Cartesiano / a portale | Ampia area di lavoro rettangolare | Ingombro elevato; assi fissi | Movimentazione su ampie aree, pallettizzazione |
| Collaborativo (cobot) | Lavora vicino alle persone, facile da riconfigurare | Velocità limitata in modalità di contatto | Lavori a basso carico e ad alta variabilità |
📐 Nota tecnica — dimensionamento del braccio
Il carico non è solo il pezzo. Dimensionare il braccio considerando massa del pezzo + massa della pinza + eventuale carico dovuto all’accelerazione. Un pezzo di 3 kg su una pinza di 2 kg, sottoposto ad accelerazioni elevate, può richiedere un robot con portata nominale vicina a 8–10 kg, non 5 kg. Verificare poi che i punti di prelievo e deposito più distanti del pezzo rientrino entrambi nell’area di lavoro al ciclo richiesto: sbraccio e carico ammesso diminuiscono insieme man mano che il braccio si estende.
Guida alle applicazioni: cosa cambia nell’integrazione in base al lavoro
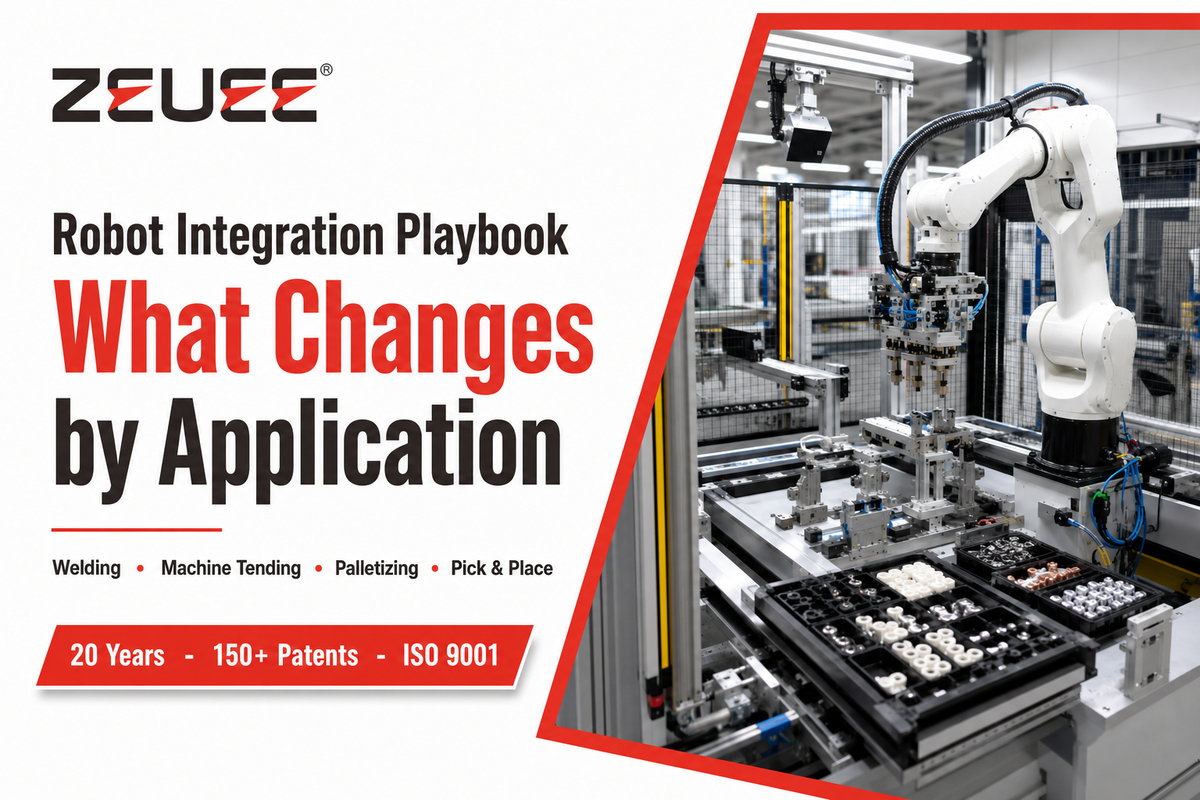
L’integrazione robotica cambia a seconda del lavoro, anche se il metodo resta lo stesso. La principale sfida ingegneristica varia: per la saldatura sono il calore e l’attrezzaggio; per l’asservimento macchina è il coordinamento con la CNC; per la pallettizzazione sono la logica degli schemi e lo sbraccio. La tabella seguente associa nove applicazioni comuni delle celle robotizzate al tipo di robot, all’organo terminale e alla sfida che di solito determina il successo. Per la saldatura, confrontare i sistemi di saldatura robotizzata di Aubrik con l’accessibilità richiesta ai giunti e la disposizione delle attrezzature. Un’altra soluzione di riferimento è rappresentata dai robot di saldatura di ZHOUXIANG; la cella scelta richiede comunque integrazione e convalida specifiche per l’applicazione.
| Tipo di applicazione | Robot tipico | Organo terminale | Sfida principale |
|---|---|---|---|
| Saldatura ad arco | Articolato a 6 assi | Torcia di saldatura | Attrezzaggio e deformazione termica |
| Saldatura a punti | A 6 assi ad alto carico | Pinza di saldatura | Carico e gestione dei cavi |
| Asservimento macchina CNC | A 6 assi o cobot | Doppia pinza | Coordinamento con il ciclo macchina |
| Pallettizzazione | Pallettizzatore / cartesiano | Vuoto / serraggio | Logica degli schemi e altezza di sbraccio |
| Prelievo e deposito | SCARA / delta | Vuoto / dita | Tempo di ciclo e alimentazione dei pezzi |
| Assemblaggio / accoppiamento a pressione | SCARA / 6 assi | Pinza con sensore di forza | Forza d’inserimento e tolleranza |
| Sbavatura / finitura | A 6 assi | Utensile cedevole | Forza costante sui pezzi curvi |
| Dosaggio / sigillatura | A 6 assi o cobot | Valvola di dosaggio | Precisione del percorso e temporizzazione del flusso |
| Controllo | Qualsiasi configurazione + visione artificiale | Testa della telecamera | Illuminazione e ripetibilità del rilevamento dei difetti |
Molte di queste celle vengono infine collegate a una linea di produzione robotizzata; spesso, sullo stesso piano dello stabilimento, una cella di asservimento o assemblaggio è accanto a una macchina di assemblaggio su misura. In settori come l’automotive e l’assemblaggio di componenti elettronici, diverse di queste applicazioni operano insieme in un’unica linea integrata.
Il progetto d’integrazione, fase per fase
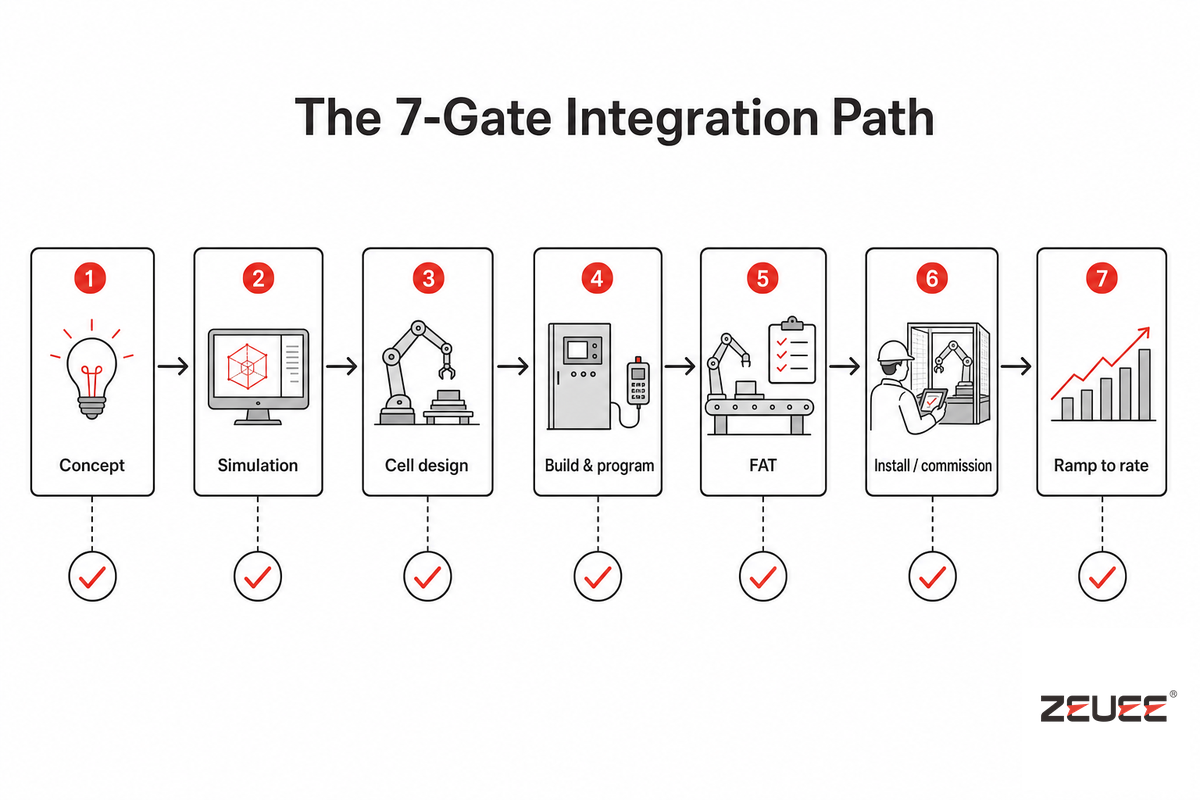
Un progetto d’integrazione robotica attraversa sette fasi di verifica. Chi acquista e sa cosa controllare in ciascuna mantiene il controllo sul risultato. Si può considerare il percorso d’integrazione in 7 fasi. Gran parte delle attività che tutelano l’investimento si svolge nelle fasi 1, 2 e 5, ben prima della spedizione della cella. Nelle fasi di progettazione e costruzione, gli integratori competenti verificano la cella con un software di simulazione prima di realizzare l’hardware: è il modo meno costoso per individuare problemi di sbraccio o di ciclo.
| Fase | Attività | Verifiche da effettuare |
|---|---|---|
| 1. Concept | Studio del pezzo, selezione del robot, ciclo previsto, ambito della sicurezza | Il ciclo previsto è documentato e concordato |
| 2. Simulazione | Modellazione della cella nel software, verifica virtuale di sbraccio e ciclo | La simulazione raggiunge il ciclo previsto prima dell’acquisto dell’hardware |
| 3. Progettazione della cella | Progettazione di EOAT, attrezzaggio, visione artificiale e protezioni | È disponibile un piano di valutazione dei rischi, non solo un layout |
| 4. Costruzione e programmazione | Costruzione della cella, programmazione del robot, mappatura degli I/O nel PLC | L’elenco degli I/O e gli offset degli utensili sono documentati |
| 5. FAT | Accettazione in fabbrica in base al ciclo e alla ripetibilità | Verbale di accettazione con misurazioni, redatto usando i suoi pezzi |
| 6. Installazione e messa in servizio | Installazione in loco, collegamento alla linea, convalida della sicurezza, consegna | Protezioni convalidate e operatori formati in loco |
| 7. Avviamento a regime | Avviamento della produzione, ottimizzazione e assistenza post-vendita | Ricambi e assistenza alla riprogrammazione inclusi nel contratto |
Quanto dura un progetto d’integrazione robotica, dall’avvio alla produzione?
La maggior parte dei progetti d’integrazione robotica dura da poche settimane a circa sei mesi. Un semplice kit cobot con una pinza standard può entrare in funzione in meno di un mese; le integrazioni su misura che includono visione artificiale, flussi di lavoro in più fasi o l’ammodernamento di macchinari esistenti richiedono comunemente 8–12 settimane. Le celle industriali completamente su misura, con più macchine e interventi di sicurezza, richiedono più spesso 12–26 settimane dall’ordine.
Quasi mai è il robot a far slittare i tempi: di solito sono l’attrezzaggio, la visione artificiale e il coordinamento con i sistemi di controllo. Gli operatori del settore nei forum di robotica indicano ripetutamente le comunicazioni, l’ampliamento dell’ambito del progetto e i pezzi e le attrezzature forniti dal cliente come cause dei ritardi. Le linee guida federali del Manufacturing Extension Partnership del NIST statunitense sottolineano lo stesso aspetto per chi si avvicina per la prima volta all’integrazione: valutare con realismo il tempo che il progetto richiede al personale interno e nominare un referente in grado di coordinare la collaborazione tra ingegneria e produzione.
Desidera un piano fase per fase per il suo pezzo? Prenoti una chiamata tecnica di 20 minuti →
Sicurezza e norme tecniche: ISO 10218, ISO/TS 15066 e valutazione dei rischi
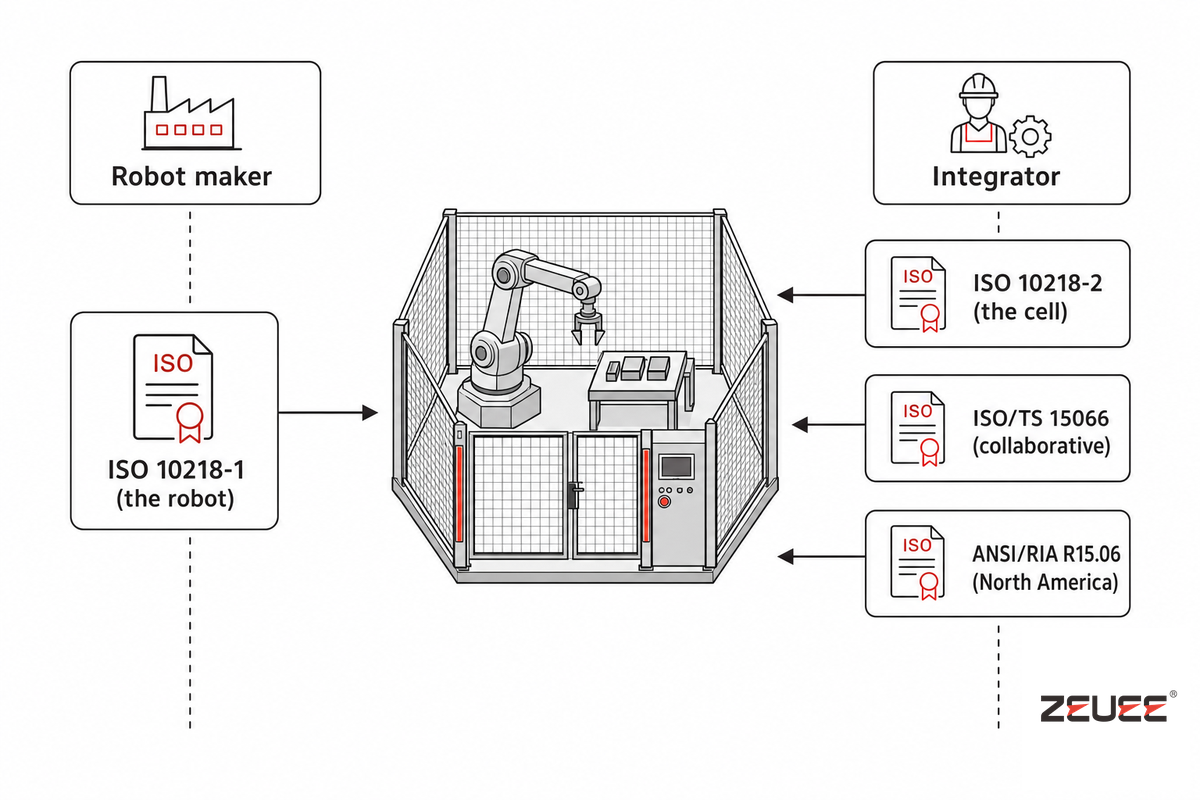
Nel 2025, la sicurezza delle celle robotizzate è disciplinata principalmente da due norme tecniche e da una specifica tecnica per il lavoro collaborativo. Sapere quale si applica e a chi compete la responsabilità aiuta a evitare problemi nel progetto. Un’interpretazione errata, piuttosto comune, è che «ISO 10218 sia stata riunita in un unico documento». Non è così. Nel 2025 entrambe le parti sono state aggiornate e pubblicate come terze edizioni, e restano due norme distinte rivolte a soggetti diversi. Un’osservazione utile da considerare in fase di progettazione: secondo l’OSHA statunitense, la maggior parte degli incidenti con i robot avviene non durante il normale funzionamento, ma durante attività non di routine come programmazione, manutenzione, configurazione e regolazione, proprio quando si tende ad aggirare le protezioni.
| Norma tecnica | Ambito | Soggetto responsabile |
|---|---|---|
| ISO 10218-1:2025 | Sicurezza del robot stesso (progettazione, costruzione) | Produttore del robot |
| ISO 10218-2:2025 | Sicurezza della cella / applicazione integrata | Integratore |
| ISO/TS 15066 | Funzionamento collaborativo: limiti di forza di contatto e velocità | Integratore (celle collaborative) |
| ANSI/RIA R15.06 | Recepimento negli Stati Uniti del quadro ISO 10218 | Integratore (Nord America) |
Quali norme tecniche di sicurezza si applicano all’integrazione di robot industriali e collaborativi?
Le celle con robot industriali seguono le norme ISO 10218-1 e ISO 10218-2, che trattano gli arresti con funzioni di sicurezza, i sistemi di arresto di emergenza e le protezioni fisiche; le applicazioni con robot collaborativi seguono anche la ISO/TS 15066, che stabilisce limiti di forza di contatto, velocità e distanza. Per chi acquista, il punto decisivo è la responsabilità: secondo ISO 10218-2:2025, la valutazione dei rischi documentata per la cella assemblata è responsabilità dell’integratore, non del produttore del robot.
ZEUEE include la documentazione della valutazione dei rischi nella fase di progettazione della cella e convalida le protezioni durante l’installazione. Lo stesso metodo si applica anche alle stazioni adiacenti di prova e controllo automatizzati.
Cobot e robot industriali tradizionali: quando conviene ciascuno
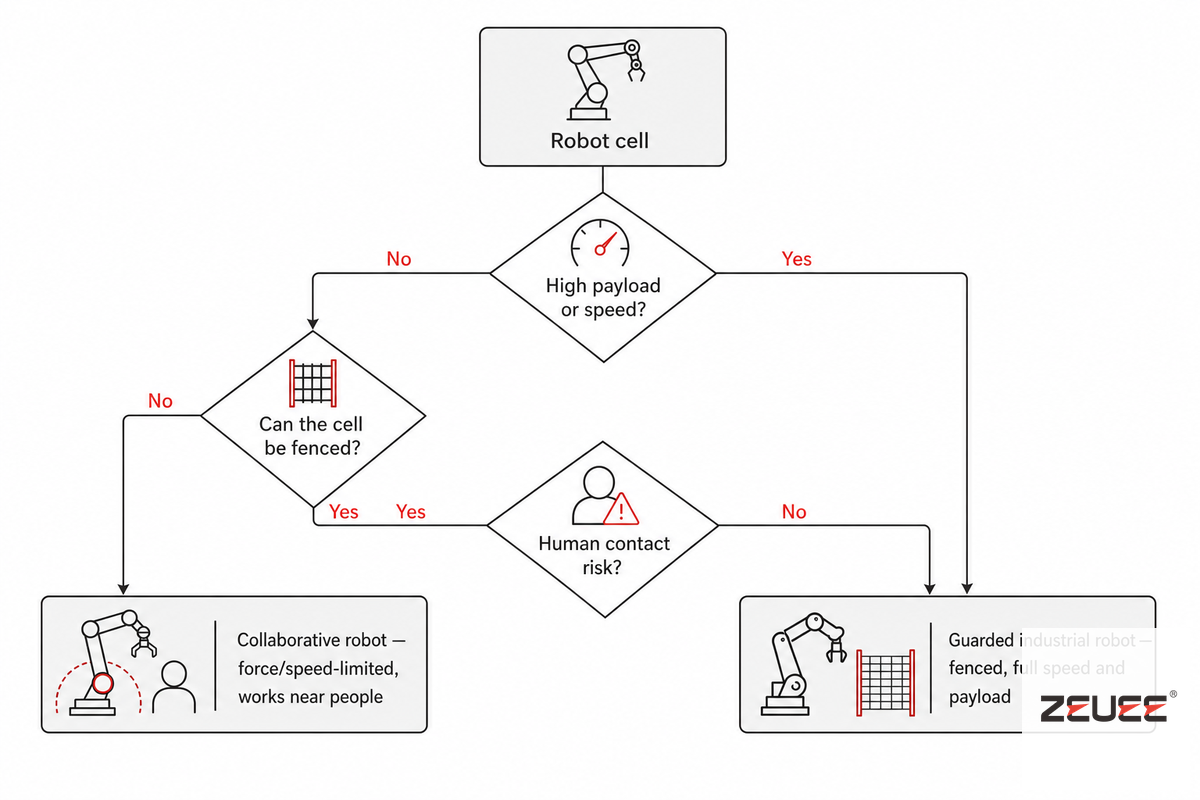
Un robot collaborativo è adatto quando il carico è contenuto, il ciclo non è particolarmente rapido e le persone devono lavorare accanto al robot; un robot industriale protetto è preferibile quando la cella può essere recintata e servono più velocità, carico o disponibilità operativa. La scelta, illustrata nell’albero decisionale tra cobot e robot recintato, dipende da tre domande: quanto pesa il carico, a quale velocità deve svolgersi il ciclo e sussiste un rischio reale di contatto con le persone?
Che cos’è un robot collaborativo (cobot)?
Un robot collaborativo è un braccio progettato per operare in sicurezza nello stesso spazio delle persone, grazie a limiti di forza e velocità, bordi arrotondati e sensori di contatto, senza richiedere una recinzione completa. Si definisce in base al comportamento di sicurezza, non a un diverso tipo di giunto. Questa distinzione è importante per sfatare un persistente mito sulla sicurezza, affrontato di seguito.
✔ Vantaggi dei cobot
- Lavora vicino alle persone, spesso senza recinzione completa
- Facile da riconfigurare e riassegnare a un altro lavoro (produzione ad alta variabilità)
- Ingombro ridotto, primo avviamento più rapido
⚠ Limiti dei cobot
- Velocità limitata in modalità di contatto (≈250 mm/s secondo ISO/TS 15066)
- Carichi ammessi inferiori rispetto ai robot industriali per carichi pesanti
- Richiede comunque una valutazione dei rischi: non ne è esentato
⚠️ Mito diffuso: «Un cobot è intrinsecamente sicuro, quindi non richiede protezioni né una valutazione dei rischi». È falso. Come afferma chiaramente l’associazione A3 per la robotica, i robot collaborativi non sono intrinsecamente sicuri: è comunque necessaria una valutazione dei rischi adeguata e la ISO/TS 15066 mantiene la velocità collaborativa intorno a 250 mm/s proprio per rispettare i limiti della forza di contatto. Un cobot che impugna un utensile affilato o movimenta un pezzo caldo richiede protezioni, indipendentemente dal braccio.
Quanto costa davvero l’integrazione, ROI, scelta tra costruire e acquistare e selezione di un integratore
Il costo dell’integrazione dipende dall’ambito del progetto, non dal braccio: lo stesso principio della regola del 30% per il braccio, qui scomposto voce per voce. Il costo dell’integrazione robotica è nelle attività che circondano il braccio. Una semplice cella cobot può partire da circa $10.000–$50,000; le celle industriali completamente su misura, con visione artificiale, più macchine e interventi di sicurezza, costano di più. La tabella seguente mostra dove vanno davvero i soldi.
| Voce di costo | Quota approssimativa della cella | Fattori determinanti |
|---|---|---|
| Braccio robotico | ~25–40% | Carico, sbraccio, marchio |
| Attrezzature all’estremità del braccio | 5–15% | Principio di presa, progettazione su misura |
| Presentazione dei pezzi / attrezzaggio | 10–20% | Variazione dei pezzi, velocità di alimentazione |
| Visione artificiale | 5–15% | 2D o 3D, livello di dettaglio del controllo |
| Sicurezza / protezioni | 5–10% | Valutazione dei rischi, recinzioni, certificazione |
| Controlli / integrazione PLC | 5–15% | Numero di I/O, coordinamento con le macchine |
| Ingegneria / programmazione | 10–20% | Simulazione, complessità del percorso |
| Installazione / messa in servizio | 5–10% | Collegamento alla linea, trasferte, convalida |
| Formazione | 2–5% | Passaggio di consegne agli operatori e alla manutenzione |
| Assistenza post-vendita / ricambi | 2–5% | Assistenza per la disponibilità operativa, supporto alla riprogrammazione |
Gli integratori robotici competenti offrono integrazione robotica su misura e progettazione personalizzata, realizzando soluzioni e sistemi di automazione robotica che riducono i costi di produzione e i tempi di fermo, anche quando l’azienda non dispone di competenze interne in robotica. Valutate con realismo queste competenze: un team interno può gestire sistemi robotizzati e controlli di base del robot per celle semplici, ma le soluzioni di automazione avanzate e i servizi completi d’integrazione robotica giustificano in genere il ricorso a uno specialista. I grandi integratori di sistemi robotici offrono competenze approfondite, ma molte piccole e medie aziende manifatturiere automatizzano la loro prima cella robotizzata affidandosi a un singolo integratore specializzato.
Qual è il costo iniziale dell’integrazione robotica e in quanto tempo si recupera l’investimento?
Il costo iniziale varia indicativamente da $10.000–$50.000 per una cella cobot e sale ben oltre tale importo per celle industriali completamente su misura, con visione artificiale, più macchine e interventi di sicurezza. La maggior parte dei produttori recupera l’investimento in 12–24 mesi quando la cella sostituisce attività ad alto impiego di manodopera, come l’asservimento macchina o il controllo.
Facciamo una verifica con un esempio concreto: una cella da $120.000 che sostituisce un operatore su due turni (costo aziendale complessivo di circa $90,000/year) si ripaga in circa 16 mesi, senza ancora considerare i vantaggi in termini di scarti e qualità. Calcolate il tempo di ritorno dell’investimento in base al volume dei vostri pezzi, anziché affidarvi a un valore valido per tutti.
Serve un integratore di sistemi certificato oppure può occuparsene il team interno?
Non sempre serve un integratore certificato per un determinato progetto. Un team interno può gestire autonomamente i cobot o i kit preintegrati, mentre le celle avanzate, la visione artificiale, il coordinamento di più macchine, i settori regolamentati o una reale interazione uomo-robot traggono solitamente vantaggio da uno specialista certificato con esperienza concreta in materia di conformità alla sicurezza.
In Nord America, il programma A3 RIA Certified Robot Integrator è una credenziale da prendere in considerazione; verificare le referenze e le condizioni di assistenza post-vendita è importante quanto il riconoscimento stesso. Se collabora con un integratore come ZEUEE per celle di assemblaggio integrate con robot , richieda un verbale FAT con misurazioni, eseguito con i suoi componenti prima della spedizione della cella.
«In una cella con pressa per leghe che abbiamo realizzato, un robot carica tre componenti in lega di zinco, una pressa servo li unisce tutti e tre con un’unica corsa e un sensore di spostamento separa i pezzi conformi da quelli difettosi, con ore di accumulo intermedio. A dire il vero, il braccio era la parte semplice: il valore stava nell’attrezzatura che manteneva tre componenti per un’unica corsa e nella logica del sensore che verificava ciascuno di essi.»
Divisione integrazione robotica ZEUEE
Prospettive del settore: cosa cambia nell’integrazione robotica nel 2026
Tre fattori stanno ridefinendo le decisioni sull’integrazione robotica, e nessuno riguarda i titoli sulle dimensioni del mercato. Primo, il livello minimo dei requisiti normativi è cambiato: con ISO 10218-1 e 10218-2 ripubblicate entrambe nel 2025 in terza edizione, l’obbligo dell’integratore di documentare la valutazione dei rischi è più stringente che mai; perciò, nel 2026, chi acquista farebbe bene a specificare nella richiesta di offerta (RFQ) l’edizione a cui l’integratore dichiara la conformità. Secondo, la tecnologia riduce il costo della flessibilità: il posizionamento guidato dall’intelligenza artificiale e dalla visione 2D/3D, oggetto di brevetti recenti come US20250262760A1 (2025, stima della posa visiva basata sull’apprendimento), permette alla cella di individuare i componenti senza affidarsi ad attrezzature rigide: è proprio qui che si sono sempre concentrati i costi dell’integrazione per produzioni ad alta variabilità. Terzo, la domanda si sta ampliando: l’adozione dei cobot e il reshoring coinvolgono per la prima volta nell’integrazione le piccole e medie imprese manifatturiere, spingendo l’automazione industriale verso soluzioni più intelligenti e avanzate; la robotica integrata, i sistemi automatizzati guidati dall’intelligenza artificiale e altre nuove tecnologie stanno raggiungendo un numero maggiore di aziende del settore, non soltanto i grandi stabilimenti.
Solo per inquadrare il mercato, il rapporto IFR World Robotics 2025 ha conteggiato 542.000 robot industriali installati nel 2024, oltre il doppio rispetto a dieci anni prima, e prevede che le installazioni cresceranno di circa 6% fino a 575.000 unità nel 2025. Questi dati forniscono solo un’indicazione generale; la decisione che conta è quella che deve prendere. Nel 2026, chi ottiene i risultati migliori considera l’integrazione robotica un progetto di sistema, dimensionato su un componente reale, definito sulla base dei sei sottosistemi e vincolato a un obiettivo di ciclo documentato.
Domande frequenti sull’integrazione robotica
D: Che cos’è l’integrazione robotica?
Visualizza la risposta
L’integrazione robotica consiste nell’inserire un robot in una cella di produzione o di prova, coordinando braccio, attrezzature all’estremità del braccio, presentazione dei componenti, visione artificiale, sicurezza e controlli in un unico sistema. Da solo, un robot si limita a spostarsi verso punti programmati; l’integrazione consente di trasformare quei movimenti in operazioni produttive utili e ripetibili.
D: Quanto dura un progetto di integrazione robotica?
Visualizza la risposta
Un semplice kit cobot può essere pronto in meno di un mese; le celle su misura con visione artificiale o retrofit di impianti esistenti richiedono comunemente 8–12 settimane, mentre le celle industriali completamente su misura spesso richiedono 12–26 settimane dall’ordine. I rischi per la pianificazione raramente dipendono dal robot in sé: incidono soprattutto le attrezzature, la visione artificiale e il coordinamento dei controlli, oltre all’espansione dell’ambito del progetto e ai componenti o alle attrezzature forniti dal cliente che arrivano in ritardo.
D: È possibile adattare macchine e software esistenti per integrarli con nuovi robot?
Visualizza la risposta
Sì. Le macchine CNC, i trasportatori, le presse e gli strumenti di controllo esistenti vengono comunemente adattati tramite adattatori I/O, moduli di comunicazione e middleware. Il punto fondamentale è abbinare i segnali di controllo del robot agli ingressi e alle uscite di ciascuna macchina, un’attività che rientra nel sottosistema dei controlli e del PLC della cella. La maggior parte dei retrofit riesce quando la macchina esistente supporta un semplice segnale di avvio e completamento; conviene quindi verificare tempestivamente l’accesso a tale segnale.
D: Qual è il costo iniziale medio dell’integrazione robotica e in quanto tempo si recupera l’investimento?
Visualizza la risposta
Una cella di lavoro con cobot costa in genere da $10.000–$50,000; le celle industriali completamente su misura costano di più per via della visione artificiale, delle macchine multiple e degli interventi richiesti per la sicurezza. La maggior parte delle aziende manifatturiere recupera l’investimento in 12–24 mesi quando la cella automatizza attività ad alta intensità di manodopera come la gestione delle macchine o il controllo. Il braccio robotico rappresenta solo circa il 25–40% della cella, quindi l’ambito dell’integrazione determina sia il prezzo sia il tempo di ritorno dell’investimento. La stima va dimensionata sul volume dei suoi componenti.
Consideri anche i costi meno evidenti: le attrezzature all’estremità del braccio, i fissaggi e le protezioni di sicurezza spesso costano più del previsto e un preventivo basso che li esclude tende a tradursi in una variante in corso di messa in servizio. Un’analisi di fattibilità iniziale con ambito ben definito è il modo meno costoso per evitare questa sorpresa.
D: Serve un integratore robotico certificato o può occuparsene il team interno?
Visualizza la risposta
La necessità di un integratore certificato dipende dalla cella. Spesso i team interni possono gestire cobot o kit preintegrati, mentre le celle avanzate con visione artificiale, coordinamento di più macchine o interazione uomo-robot traggono generalmente vantaggio da un integratore certificato con esperienza nella conformità alla sicurezza. In Nord America, il programma A3 RIA Certified Robot Integrator è una credenziale da prendere in considerazione. In ogni caso, verifichi le referenze e richieda una prova di accettazione in fabbrica con misurazioni, eseguita con i suoi componenti prima di prendere un impegno.
Se decide di occuparsene internamente, valuti con realismo sia il tempo sia il budget: il motivo più comune per cui una prima cella si blocca è che il team di progettazione è già al completo, non la mancanza di competenze tecniche. Nominare un responsabile unico del progetto conta più di qualsiasi singolo strumento.
D: Quali norme di sicurezza si applicano all’integrazione robotica?
Visualizza la risposta
Le celle industriali devono rispettare ISO 10218-1 e ISO 10218-2 (entrambe nelle edizioni 2025); le applicazioni collaborative prevedono anche ISO/TS 15066 e in Nord America si applica ANSI/RIA R15.06. L’integratore è responsabile della valutazione dei rischi documentata per la cella assemblata, mentre il costruttore del robot copre soltanto il braccio secondo la Parte 1 della norma.
D: L’integrazione robotica può includere la visione artificiale o il controllo con intelligenza artificiale?
Visualizza la risposta
Sì. Lo stesso sistema di visione che guida il robot verso un componente può anche controllarlo durante lo stesso ciclo, segnalando i difetti in tempo reale e registrandoli nei dati di qualità della cella. Le celle moderne integrano sempre più spesso in questa fase la stima della posa basata sull’intelligenza artificiale, così guida e controllo condividono la stessa telecamera e un’unica passata.
Progetti la sua cella robotizzata
Ci invii il componente e il ciclo obiettivo. Sono sufficienti per consigliarle un robot, definire l’ambito dei sei sottosistemi e preparare un piano per fasi prima che si impegni nell’acquisto dell’hardware.
Richieda un’analisi di fattibilità per una cella robotizzata →Riferimenti e fonti
- ISO 10218-2:2025, Robotica, requisiti di sicurezza, integrazione dei robot nelle applicazioni e nelle celle robotizzate.
- NIST Manufacturing Extension Partnership, Come rendere efficace la prima integrazione robotica.
- U.S. OSHA, Robotics, Sicurezza dei robot industriali e rischi nelle operazioni non di routine.
- International Federation of Robotics (IFR), World Robotics 2025 (robot industriali).
- A3, Association for Advancing Automation, Concetti di sicurezza per robot collaborativi (ISO/TS 15066).
- USPTO / Google Patents US8095237B2, Robotica guidata dalla visione 3D con immagine singola.
- USPTO / Google Patents US20250262760A1 (2025), Stima della posa visiva basata sull’apprendimento per la manipolazione robotizzata.
- Parametri di riferimento del settore per costo totale di proprietà e ritorno dell’investimento delle celle robotizzate (braccio robotico ≈ 25–40% della cella; celle cobot da $10.000–$50.000; recupero dell’investimento in 12–24 mesi) — fonti di settore (AMD Machines TCO; Standard Bots).
Informazioni su questa guida
I modelli di analisi dei costi, dei sei sottosistemi e delle fasi con punti di verifica presentati in questa guida derivano dall’esperienza diretta di ZEUEE nell’integrazione robotica, compresa la cella con pressa per leghe che unisce tre componenti in lega di zinco con un’unica corsa, oltre che dalle norme tecniche e dai dati IFR citati. Le norme e gli intervalli di costo e di ritorno dell’investimento sopra riportati sono riferimenti, non preventivi di progetto; per ottenere una stima concreta occorre una valutazione dell’ambito. La guida è stata revisionata dal team tecnico di Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.
Articoli correlati
- Macchinari per l’automazione su misura: guida per chi acquista, il ruolo delle celle robotizzate in un piano di automazione più ampio
- Guida alle macchine di assemblaggio automatico, automazione fissa e celle robotizzate a confronto
- Guida ai sistemi di controllo con visione artificiale, approfondimento sul sottosistema di visione artificiale
PERCHÉ SCRIVIAMO
Approfondimenti tecnici di ZEUEE
ZEUEE condivide guide tecniche basate sull'esperienza maturata in progetti di automazione reali. Dal 2005, progettiamo e produciamo macchinari di automazione non standard per l'assemblaggio di connettori, la produzione di cablaggi, le linee robotizzate, il controllo con visione artificiale e l'ammodernamento delle fabbriche intelligenti.
Fondata nel 2005
Base produttiva di 20.000 m²
Oltre 120 specialisti
Oltre 150 brevetti R&D
Certificata ISO9001:2015
Articoli correlati




Di tendenza






