Entre em contato com a Zeyu lntelligent Industrial Company
Arquitetura de linha de produção robotizada: cinemática, integração entre estações, buffers e segurança por zonas

Atualizado em outubro de 2026
Colocar quatro células robóticas independentes lado a lado não cria uma linha de produção robotizada. Sem uma transferência de referência coordenada, as células de trabalho podem amplificar microparadas em vez de aumentar a produção. A escolha dos tipos adequados de robôs e das filas de buffer ajuda a reduzir erros de produção. A manufatura moderna exige que os engenheiros tratem manipuladores, transportadores, alimentadores e zonas de segurança como sistemas interdependentes.
Uma linha de produção robotizada integra várias estações de trabalho robotizadas por meio da transferência automatizada de peças, de sinais determinísticos de handshake via barramento de campo e de intertravamentos de segurança por zonas. Os engenheiros dimensionam os buffers para isolar paradas breves nas estações. Também selecionam robôs de 6 eixos, SCARA, delta e colaborativos conforme as características físicas de cada estação, para que a produção líquida de peças boas atenda às metas de takt por turno.
Especificações rápidas: parâmetros básicos de engenharia para linhas multirrobô
| Escopo do orçamento de integração | Além dos braços robóticos, inclua no orçamento EOAT, alimentação, transferência, visão, segurança, controles e comissionamento. |
| Repetibilidade de pose em relação à referência do palete | Verifique a repetibilidade nas condições de carga e teste especificadas e valide toda a cadeia de tolerâncias entre o palete e a ferramenta. |
| Exemplo com estações iguais, não regra geral de OEE | Budde apresenta 97.9 por cento por estação em uma linha com 5 estações e 98.95 por cento em uma com 10; valide o OEE real da linha com base em disponibilidade, desempenho e qualidade medidos. |
| Buffer entre estações assíncronas | Dimensione a capacidade útil do buffer com base no tempo de recuperação e no tempo de ciclo da estação; diferencie paletes cheios de posições vazias. |
| Normas aplicáveis de segurança e dados | ISO 10218-1:2025, ISO 10218-2:2025 (que incorpora a ISO/TS 15066), OSHA 29 CFR 1910.147 LOTO e OPC 40010-1 |
- A integração do sistema supera a velocidade de cada braço: atrasos desnecessários no handshake do PLC ou travamentos em alimentadores sem buffer podem reduzir a produção do turno, mesmo com movimentos mais rápidos do punho do robô.
- A cinemática depende da física da inserção: robôs SCARA são ideais para encaixes por pressão e parafusamento. Braços de 6 eixos realizam soldagem em ângulos compostos, aplicação de material e atendimento a máquinas CNC.
- Buffers absorvem variações momentâneas, não gargalos permanentes: filas de paletes absorvem paradas breves de recuperação. Uma estação que permanece mais lenta limita a produção contínua; avalie mudanças no processo, redistribuição de tarefas ou capacidade em paralelo.
- Caminho para configuração comercial: este guia de engenharia apresenta os cálculos de dimensionamento e arquitetura para sistemas sem vínculo com fornecedores. Para configurações turnkey e preços, consulte nossa página de soluções de engenharia para linhas de produção robotizadas.
O que diferencia uma linha de produção robotizada de células robóticas independentes e ferramental fixo dedicado?
Uma linha de produção robotizada integra várias estações de trabalho robotizadas em um único fluxo determinístico, com transferência de peças que preserva a referência, handshakes de supervisão do PLC e intertravamentos de segurança por zonas. Células robóticas independentes podem depender de carrinhos de lotes para transportar peças entre elas. O ferramental fixo trava mecanismos acionados por cames para produzir uma peça de alto volume, limitando a funcionalidade da célula.
Na indústria de manufatura global, clientes muitas vezes confundem uma fileira de células de trabalho isoladas com uma linha realmente integrada. Em linhas de montagem automotiva e plantas aeroespaciais que estão escolhendo seu primeiro robô industrial, os engenheiros devem distinguir o projeto de uma célula da arquitetura da linha. Um robô de montagem executa uma tarefa, como soldar por pontos um suporte ou apertar quatro fixadores. Em seguida, deposita a peça pronta em uma caixa plástica. Trabalhadores transportam a caixa até a próxima estação de trabalho, onde ela entra na fila com outras peças em processo, sujeitas a riscos de arranhões e perda de rastreabilidade serial sem manuseio e rastreamento adequados.
Uma linha de montagem robotizada integrada substitui o transporte manual de caixas em lotes por um transportador contínuo ou por uma estrutura de transporte de paletes. Na implantação de robôs em linhas de montagem, robôs conectados assumem tarefas repetitivas e reduzem o tempo total de produção. A combinação de velocidade e precisão entre estações conectadas, com visão baseada em IA, ajuda a transformar a manufatura de alto mix. Segundo o relatório de mercado de automação de montagem da Fortune Business Insights, o mercado global de automação de montagem atingiu USD 35,63 bilhões em 2025. A previsão é de crescimento de USD 38,01 bilhões em 2026 para USD 66,91 bilhões até 2034, a uma taxa anual composta de 7,3%.
A distribuição do investimento em equipamentos também surpreende quem compra pela primeira vez. Um orçamento turnkey inclui os robôs, além do ferramental de extremidade do braço, paletes transportadores, alimentação, visão, proteções, controles e comissionamento. A apresentação publicada por ZEUEE sobre linhas robotizadas mostra alimentação, manuseio, prensagem servoacionada, inspeção de deslocamento e classificação integrados. O exemplo de célula de prensagem ilustra a integração do processo; não é uma garantia de desempenho de uma linha completa com várias estações.
| Dimensão de engenharia | Células robóticas independentes | Linha de produção robotizada conectada | Ferramental fixo dedicado (came / mesa indexadora) |
|---|---|---|---|
| Volume anual típico | Lotes variáveis e operações independentes | Demanda contínua com sequência estável | Geometria de produto estável e repetida, em alto volume |
| Tempo takt alvo | Cada célula segue seu próprio ciclo de operação | Equilibre os ciclos das estações para atingir a produção exigida de peças boas | Ferramental dedicado otimizado para um ciclo repetitivo |
| Flexibilidade de variantes de SKU | Dispositivos de fixação flexíveis; valide o tempo de troca manual | Seleção de receita e troca validada de ferramental | Ferramental dedicado; mudanças importantes na geometria exigem alteração do ferramental |
| Transferência de peças entre estações | Carrinhos manuais, caixas ou bandejas para lotes | Transportador assíncrono de paletes ou transferência indexada | Mesa indexadora mecânica acionada por came ou viga caminhante rígida |
| Preservação da referência | Pode ser perdida ao depositar a peça na caixa; reposicionamento em cada célula | Preservada por recursos de posicionamento validados no transportador | Berços de posicionamento mecânicos fixos, sincronizados ao curso do came |
| Comportamento de propagação de falhas | Parcialmente isoladas por caixas de peças em processo no chão de fábrica | Desacopladas somente enquanto houver capacidade útil no buffer | Um travamento pode parar toda a linha |
| Participação do custo do manipulador sem periféricos | Inclui ferramental, proteções, programação e validação | Inclui transferência, alimentação, inspeção e controles da linha | Participação mínima (atuadores de came e guias lineares predominam) |
| Rastreabilidade de unidades seriadas | Rastreabilidade por lote, a menos que haja identificação por unidade | Rastreamento por peça via RFID do palete e interface de rastreabilidade definida pelo projeto | Registro de aprovação/reprovação por turno e ejeção; é possível especificar rastreamento adicional por unidade |
| Reaproveitamento do investimento na próxima geração | Alto reaproveitamento do braço robótico e do enclausuramento de segurança | Alto reaproveitamento de braços, transportadores e PLCs de segurança | Baixo reaproveitamento do ferramental de came personalizado quando a geometria do produto muda |
| Setor mais adequado | Oficinas sob encomenda, soldagem de baixo volume, subconjuntos | Componentes automotivos, eletrônicos 3C, dispositivos médicos | Tampas de SKU único, seringas, conectores de alta velocidade |
Como decidir entre células robóticas independentes e uma linha de produção robotizada conectada?
Escolha células independentes quando houver programação independente, trocas frequentes de ferramental ou incerteza no abastecimento a montante. Para um processo estável e demanda previsível, escolha células conectadas. Antes de decidir a arquitetura, considere o tempo de ciclo das estações, o tempo de troca, a produção de peças boas e o volume.
Nosso seletor interativo de estágio de maturidade da automação relaciona volume de peças, consistência do processo e estabilidade do processo à arquitetura adequada. Conectar células antes de estabilizar as tolerâncias das peças pode transformar quatro paradas independentes em uma única parada da linha.
Como combinar a cinemática do robô com as características da estação: articulados de 6 eixos, SCARA, delta e robôs colaborativos
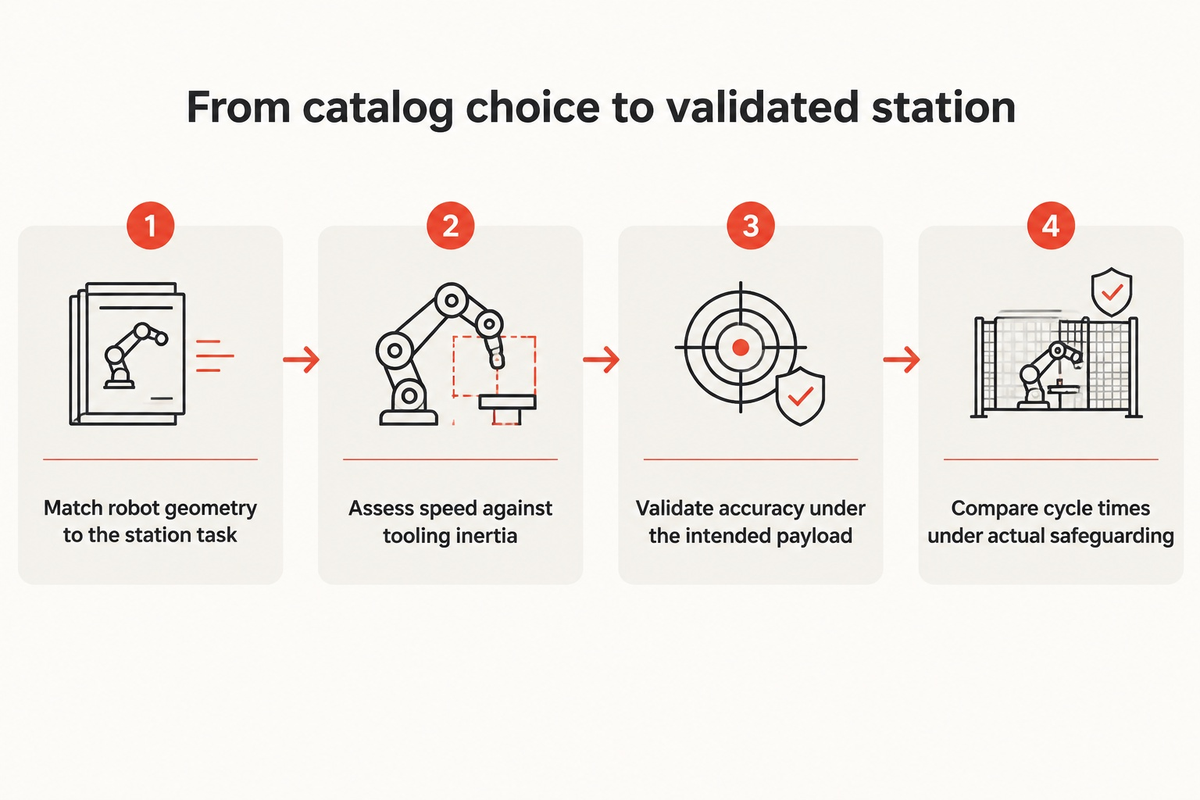
Use robôs SCARA para inserção no eixo Z vertical e parafusamento. Use braços articulados de 6 eixos para soldagem em ângulos compostos, aplicação de material e atendimento a máquinas; robôs delta para coleta em transportadores de alta velocidade; e robôs colaborativos em estações compartilhadas com operadores. Os engenheiros comparam a velocidade de catálogo com a inércia do ferramental de extremidade do braço e validam a precisão da estação sob carga, usando pinos de posicionamento ou visão quando apropriado.
Segundo o relatório World Robotics 2026 da International Federation of Robotics, o parque global de robôs industriais em operação cresceu 9% e chegou a 5 milhões de unidades em 2025. A previsão é de que as instalações anuais de robôs no mundo cheguem a 655.000 unidades em 2026 e a 806.000 unidades até 2029. Na robótica moderna desse cenário industrial, linhas de alto desempenho raramente usam uma única geometria de robô em todas as estações. Em vez disso, os engenheiros avaliam a aplicação específica dos robôs em cada estação para equilibrar precisão e velocidade.
| Tipo cinemático do robô | Eixos / graus de liberdade | Aplicação principal na estação e limite cinemático |
|---|---|---|
| Robô SCARA | 4 eixos (X-Y-Z-Theta) | Inserção vertical de PCB, encaixe por pressão de pinos, parafusamento; não inclina o eixo da ferramenta lateralmente |
| Robô articulado compacto de 6 eixos | 6 eixos | Montagem de carcaças em ângulos compostos, aplicação de adesivo 3D, acoplamento de conectores |
| Robô articulado médio de 6 eixos | 6 eixos | Atendimento a máquinas CNC, soldagem a arco, rebarbação, retirada de peças de moldes de injeção com múltiplas cavidades |
| Robô articulado pesado de 6 eixos | 6 eixos | Soldagem por pontos de carrocerias automotivas em branco, manuseio de conjuntos de baterias, paletização no fim da linha |
| Robô paralelo delta | 3 a 4 eixos | Rastreamento de transportadores de alta velocidade, classificação de alimentos e bebidas ou blísteres; valide a velocidade para a carga útil e a trajetória selecionadas |
| Robô colaborativo (modo PFL) | 6 eixos | Colaboração entre pessoas e robôs, pré-kit manual, verificação de torque (a velocidade exige avaliação de riscos específica para a aplicação) |
| Robô colaborativo híbrido com scanner de área | 6 eixos + SSM | O monitoramento de velocidade e separação ajusta a operação conforme as distâncias de separação validadas. |
| Robô com trilho linear de 7º eixo | 6 + 1 eixo linear | Um braço robótico articulado atende a enclausuramentos paralelos de teste ou usinagem com ciclos longos; valide a quantidade e os tempos de deslocamento. |
| AMR / manipulador móvel | Base móvel + 6 eixos | Reposição desacoplada de alimentadores, entrega de bandejas de kits e troca de caixas de quarentena |
Um erro frequente de engenharia é tratar a repetibilidade de catálogo de um robô como se fosse a folga de montagem no mundo real. Conforme os critérios de teste de desempenho da ISO 9283:1998 e a documentação de validação da ISO 9283 da RoboDK, a repetibilidade de pose é medida em apenas 5 configurações ao longo de 30 ciclos; o valor de 75 mm/s da RoboDK é um exemplo de velocidade de teste. A repetibilidade de catálogo varia conforme o modelo e não equivale à precisão absoluta de posicionamento. A RoboDK explica por que uma cobertura maior de configurações é útil na avaliação da precisão. Valide o robô selecionado com a carga útil e nas condições de operação previstas. Quando uma linha com várias estações transfere um palete transportador do Robô 1 ao Robô 4, a deriva térmica e a folga de parada do palete se acumulam. Cada estação de precisão precisa ter sua exatidão de posicionamento validada; pinos mecânicos de posicionamento ou correção de deslocamento por visão 2D são métodos possíveis.
Robôs colaborativos conseguem atingir os mesmos tempos de ciclo que robôs industriais em uma linha com várias estações?
Robôs colaborativos podem atender a alguns ciclos de estação, mas a comparação deve considerar a aplicação, a carga útil, o ferramental e as condições de acesso humano validados. Não existe um limite universal de operação de 250 mm/s para toda aplicação limitada por potência e força. Compare os tempos de ciclo com a configuração real de proteção. O monitoramento de velocidade e separação pode permitir movimentos mais rápidos quando as pessoas permanecem fora da distância de separação de proteção validada.
Em aplicações de montagem com robôs colaborativos, avalie um robô colaborativo individual para inspeção no fim da linha, aplicação de etiquetas ou montagem de subconjuntos em baixa cadência, considerando o tempo de ciclo exigido e a avaliação de riscos da aplicação. Um robô tradicional pode operar atrás de um perímetro fixo; robôs colaborativos híbridos podem combinar scanners a laser com limitação de força. Para fabricantes que desejam manter a competitividade em ciclos de produção mais rápidos, avalie robôs SCARA ou robôs compactos de 6 eixos para as tarefas principais, com proteção validada.
A matriz de integração entre células e linha com 5 interfaces: onde a integração multirrobô funciona ou falha
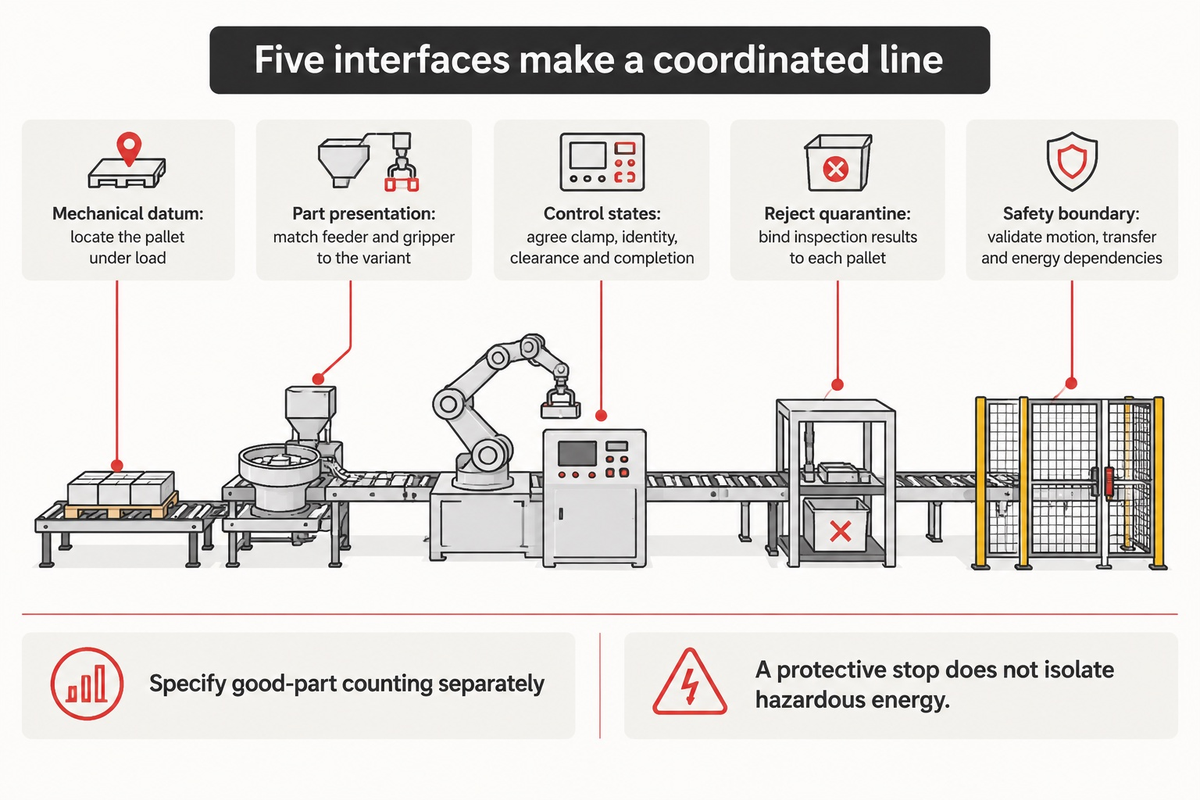
Linhas de produção com integração multirrobô funcionam ou falham em cinco interfaces entre estações: berços mecânicos de posicionamento, apresentação de peças a montante para o EOAT, máquinas de estados determinísticas via barramento de campo, portões de quarentena em linha vinculados a RFID e intertravamentos de segurança por zonas. Auditar essas cinco interfaces antes de finalizar os modelos CAD de layout ajuda a identificar incompatibilidades de transferência, calibração e controle antes do comissionamento.
Matriz de integração entre células e linha com 5 interfaces
- Na Interface 1 (referência mecânica e transferência da peça), surge folga lateral nas guias dos paletes transportadores que percorrem a esteira. Antes que um robô SCARA ou um braço de 6 eixos faça uma inserção de alta precisão, uma unidade pneumática de elevação e posicionamento levanta o palete da esteira. O encaixe de pinos cônicos temperados em buchas redondas e losangulares estabelece o posicionamento da estação; verifique a repetibilidade em relação à tolerância de montagem sob carga de operação.
- Robôs de linhas de montagem perdem tempo de ciclo na Interface 2 (apresentação de peças a montante e integração com EOAT) quando precisam coletar componentes soltos e emaranhados de uma caixa aleatória. Alimentadores vibratórios de tigela são usados em produções de alta velocidade com um único SKU. Para uma família de vários SKUs, usa-se uma garra servoacionada com um sistema flexível de alimentação guiado por câmera.
- Por meio da Interface 3 (máquina de estados determinística do PLC e do barramento de campo), cada controlador de robô da linha troca bits de intertravamento em tempo real (Pallet_Clamped, Part_Type_ID, Clear_Of_Fixture, Cycle_Done_Pass) com o PLC supervisor da linha via PROFINET ou EtherNet/IP. Problemas de integração com os sistemas de controle e calibração do fornecedor são abordados no comentário sobre fornecedores da análise da IndustryX sobre integração de sistemas robotizados. Na especificação de dados do projeto, classifique separadamente os ciclos brutos das máquinas e as peças boas verificadas. O modelo de informações de robótica OPC 40010-1 trata da gestão de ativos e do monitoramento de condições. Ele não define a lógica de contagem de peças boas do projeto.
- Na Interface 4 (visão em linha e portão de quarentena para peças rejeitadas), o sistema de controle associa os resultados da visão de máquina e da força-deslocamento da prensa servoacionada ao identificador de cada palete transportador. Se um subconjunto falhar na Estação 3, as estações a jusante leem o sinal de peça rejeitada e encaminham o palete intacto a uma calha de quarentena trancada. O objetivo desse portão é impedir que subconjuntos defeituosos sigam adiante e danifiquem o ferramental a jusante ou outros subconjuntos bons.
- Com a Interface 5 (segurança entre zonas e limite de intertravamento), PLCs de segurança em rede que usam PROFIsafe ou CIP Safety dividem logicamente a linha em zonas com buffer, protegidas por silenciamento controlado de cortinas de luz nos túneis de transferência de paletes. Zonas sem intervenção podem continuar produzindo somente se uma avaliação de riscos validada demonstrar que os movimentos, as transferências e a energia da zona não colocarão em risco uma pessoa na zona parada. Paradas de proteção, por si só, não isolam fontes de energia perigosa.
Topologias sincronizadas indexadas vs. assíncronas com buffer de paletes (com cálculo de dimensionamento de buffers finitos)
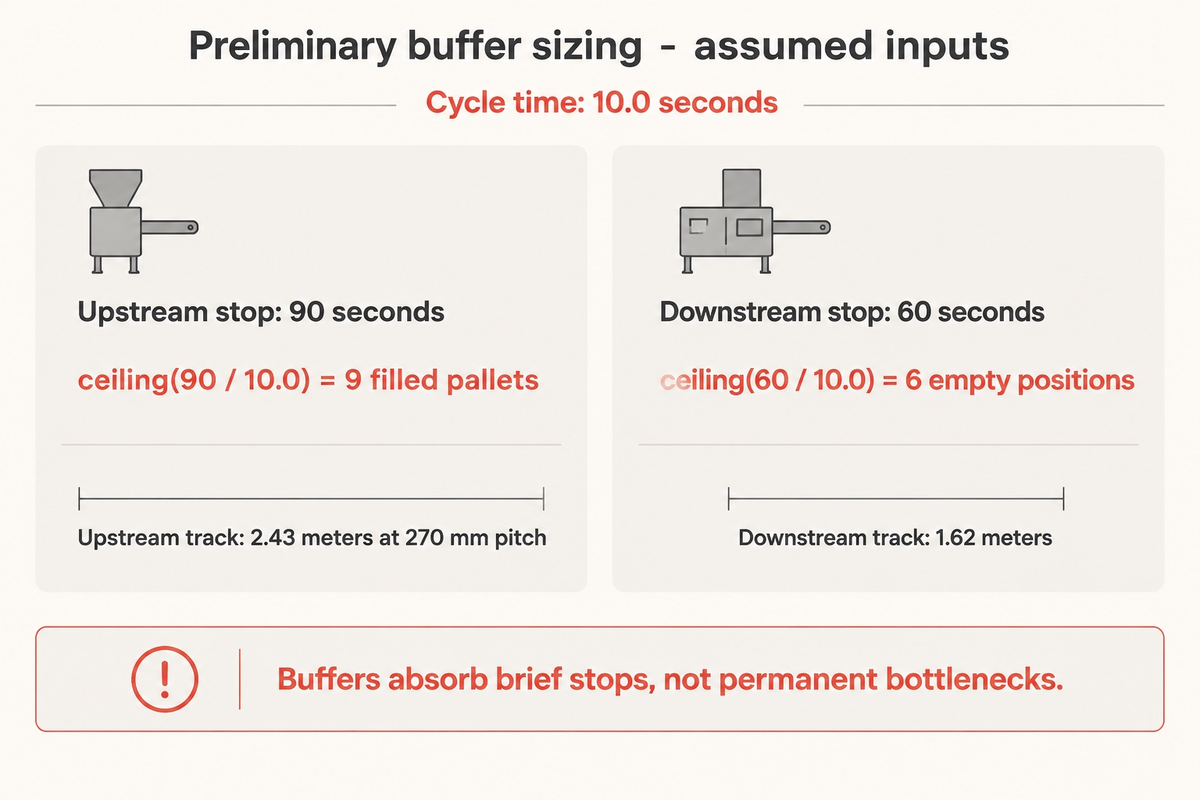
Escolha um sistema sincronizado indexado quando os tempos de ciclo das estações forem curtos, uniformes e dedicados a um produto de baixo mix. Use um transportador assíncrono de paletes com buffers limitados para acomodar a variabilidade dos ciclos e microparadas dos alimentadores, dimensionando a capacidade do buffer para limitar a falta de peças para os robôs a jusante.
Como explica a análise de engenharia de transportadores para manuseio de paletes da Assembly Magazine, um transportador sincronizado avança todos os suportes ao mesmo tempo. Nesse sistema, se uma estação parar por falha em um sensor, todos os paletes da linha param. Um sistema assíncrono de transferência de paletes usa transporte de baixo atrito para movimentar os suportes. Os paletes se acumulam suavemente antes e depois das estações de trabalho.
Na análise de produtividade de montagem automatizada de Bill Budde na Assembly Magazine, linhas assíncronas padrão têm buffer de 2 paletes por estação. Linhas de alta velocidade comportam até 5 ou 6 paletes por estação, para que robôs rápidos continuem operando enquanto uma estação vizinha resolve uma falha menor. Para saber mais sobre o tempo de transferência sem robôs, consulte nosso guia de fluxo e buffer para linhas de produção automatizadas.
Por que buffers entre estações não resolvem um gargalo permanente no tempo de ciclo de uma estação?
Buffers de paletes entre estações absorvem apenas descompassos momentâneos causados por variações no tempo de ciclo e eventos de recuperação de microparadas. Em um sistema de montagem robotizada, se a Estação 4 leva 20 segundos por peça enquanto as Estações 1-3 operam em 10 segundos, todos os buffers finitos a montante logo atingem a capacidade máxima. A fila cheia bloqueia os robôs a montante até a Estação 4 liberar espaço; a produção contínua permanece limitada pela capacidade efetiva dessa estação.
Para lidar com o gargalo assumido de 20 segundos (causado pela cura de adesivo UV, por um teste de vazamento com hélio ou por uma verificação de montagem complexa, entre outros fatores), os engenheiros dividem a operação lenta entre duas estações paralelas (m = 2). As operações paralelas geram um intervalo efetivo de saída da estação de 20 segundos/2 = 10 segundos.
Cálculo de engenharia detalhado #1: dimensionamento preliminar de buffer finito de paletes
Cenário de projeto (valores assumidos): um sistema de montagem robotizada com 6 estações opera com tempo de ciclo de gargalo de T_cycle = 10.0 segundos (fluxo bruto = 6.0 peças/minuto). A Estação 1, a montante, usa um alimentador vibratório de tigela que apresenta microparadas breves de reposição de componentes com duração de até T_recover_up = 90 segundos. A Estação 6, a jusante (visão em linha e embalagem em bandejas), leva T_recover_down = 60 segundos para trocar o magazine de bandejas blister.
- Para a Etapa 1 (buffer de proteção contra falta de peças a montante N_starve), manter o robô de gargalo de 10 segundos em operação contínua durante uma parada de 90 segundos do alimentador a montante exige N_starve = teto(90 s / 10,0 s) = 9 paletes transportadores carregados. Portanto, N_starve = teto (90 s / 10,0 s) = 9 paletes transportadores carregados.
- Para a Etapa 2 (buffer de proteção contra bloqueio a jusante N_block), evitar o bloqueio do robô de gargalo durante uma troca de bandeja a jusante de 60 segundos exige N_block = teto(60 s / 10,0 s) = 6 posições vazias para paletes. Portanto, N_block = teto (60 s / 10,0 s) = 6 posições vazias para paletes.
- Para a Etapa 3 (alocação física da fila no transportador), usar um passo de palete de 270 mm para os 9 paletes a montante exige 9 × 0,27 m = 2.43 metros de trilho de acumulação. A fila de 6 paletes a jusante exige 6 × 0,27 m = 1.62 metros de trilho.
Cálculo da produção líquida de peças boas: por que a velocidade de movimento do robô não equivale à produtividade da linha
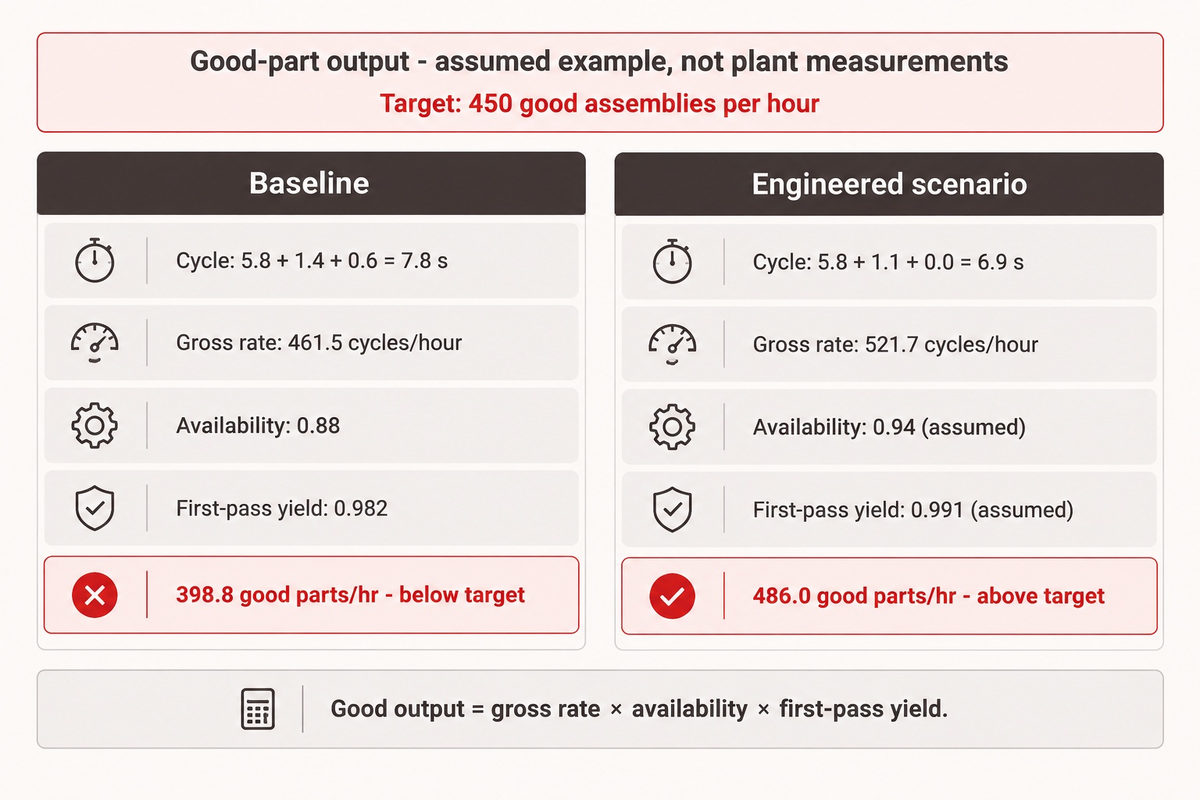
O tempo de ciclo real da estação é a soma do tempo de movimento do robô, do tempo de handshake de indexação e fixação e do tempo de inspeção por visão que não se sobrepõe a outras etapas. A produção líquida de peças boas por hora equivale à taxa do gargalo multiplicada pela disponibilidade da linha e pelo rendimento de primeira passagem quando o ciclo em operação já inclui perdas de desempenho; caso contrário, inclua um fator de desempenho separado. O arredondamento da trajetória e a sobreposição de handshakes têm grande efeito na produtividade real do sistema.
Ao avaliar sistemas robotizados, alguns compradores dividem 3.600 segundos pelo movimento de 5.8 segundos do robô e esperam que a linha produza 620 peças por hora. Na realidade, a integração em série reduz a disponibilidade da linha quando as estações não têm buffers de desacoplamento suficientes.
Bill Budde mostra como a adição de estações conectadas eleva o desempenho individual necessário para atingir uma meta geral. Seu exemplo com estações iguais não deve ser tratado como fórmula universal para linhas com buffers. Meça a disponibilidade, o desempenho e a qualidade da linha com base consistente de tempo e produção.
No nível da estação, as escolhas de programação do robô também podem gerar resultados inesperados no tempo de ciclo. Muitos programadores presumem que uma trajetória linear reta (MOVL) entre os pontos de coleta e posicionamento é a mais rápida porque a linha reta é a menor distância.
Stephen Bolin explica que a trajetória geométrica mais curta não necessariamente resulta no menor tempo de ciclo. Movimentos conjuntos e suavização da trajetória ao passar por pontos intermediários não críticos podem reduzir desacelerações desnecessárias, respeitando as verificações de colisão e as restrições do processo.
Os programadores podem avaliar movimentos lineares sem corte em conjunto (MOVJ) e a suavização de trajetória por zona (CNT na FANUC, ZoneData na ABB; verifique as configurações específicas dos robôs KUKA), além de usar o retorno de sinais do reed switch da garra em vez de temporizadores fixos no PLC. Meça o tempo de ciclo e valide a folga contra colisões, os limites do equipamento e a qualidade do processo antes de aprovar qualquer uma das mudanças.
Cálculo de engenharia detalhado #2: auditoria do limite de produção líquida de peças boas em 60 minutos
Cenário de auditoria (dados presumidos): Um fornecedor automotivo precisa produzir 450 conjuntos aprovados por hora (takt de demanda = 8,0 s/peça) em uma linha de produção robotizada de 6 estações para componentes automotivos. Na estação mais lenta (estação 3 — parafusamento), o movimento do braço do robô leva 5,8 s, a elevação e fixação do palete levam 1,4 s e a inspeção por visão após o parafusamento leva 0,6 s.
| Etapa da capacidade de produção | Fórmula / parâmetro | Linha de base sem otimização | Linha projetada com buffers |
|---|---|---|---|
| 1. Ciclo bruto do gargalo (c_max) | t_motion + t_clamp + t_vision | 5.8 + 1.4 + 0.6 = 7,8 s | 5.8 + 1.1 + 0.0 (sobreposto) = 6,9 s |
| 2. Taxa teórica bruta | 3.600 s / c_max | 461.5 ciclos brutos/hora | 521.7 ciclos brutos/hora |
| 3. Disponibilidade da linha acoplada (A_line) | Minutos em operação / 60 min | 0.88 (52.8 min; travamentos sem buffer) | 0.94 (56.4 min; buffers de 6 paletes; estimado, não medido) |
| 4. FPY acumulado das 6 estações | (y_station)^6 | 0.982 (rendimento de 0.997 por estação) | 0.991 (visão telecêntrica + pinos; presumido, não medido) |
| 5. Produção líquida de peças aprovadas | Bruta × A_line × FPY | 398.8 peças aprovadas/h (NÃO ATINGE 450) | 486.0 peças aprovadas/h (SUPERA 450) |
Conclusão de engenharia: Neste exemplo presumido, embora o movimento do robô de 5,8 s fosse mais rápido que o takt-alvo de 8,0 s, as trocas de sinais sem sobreposição e as microparadas sem buffer causaram um déficit de cerca de 51 peças/hora. Neste exemplo presumido, sobrepor a inspeção por visão à transferência do palete e adicionar buffers de 6 paletes acompanha ganhos presumidos de disponibilidade e rendimento, elevando a produção líquida disponível em 87.2 peças aprovadas/hora, para 486 peças aprovadas/hora. Você pode definir os parâmetros das suas estações no Estimador interativo de capacidade e tempo de ciclo da ZEUEE.
Arquitetura de segurança por zonas (ISO 10218-2:2025) e isolamento de energia perigosa (LOTO) para alta disponibilidade
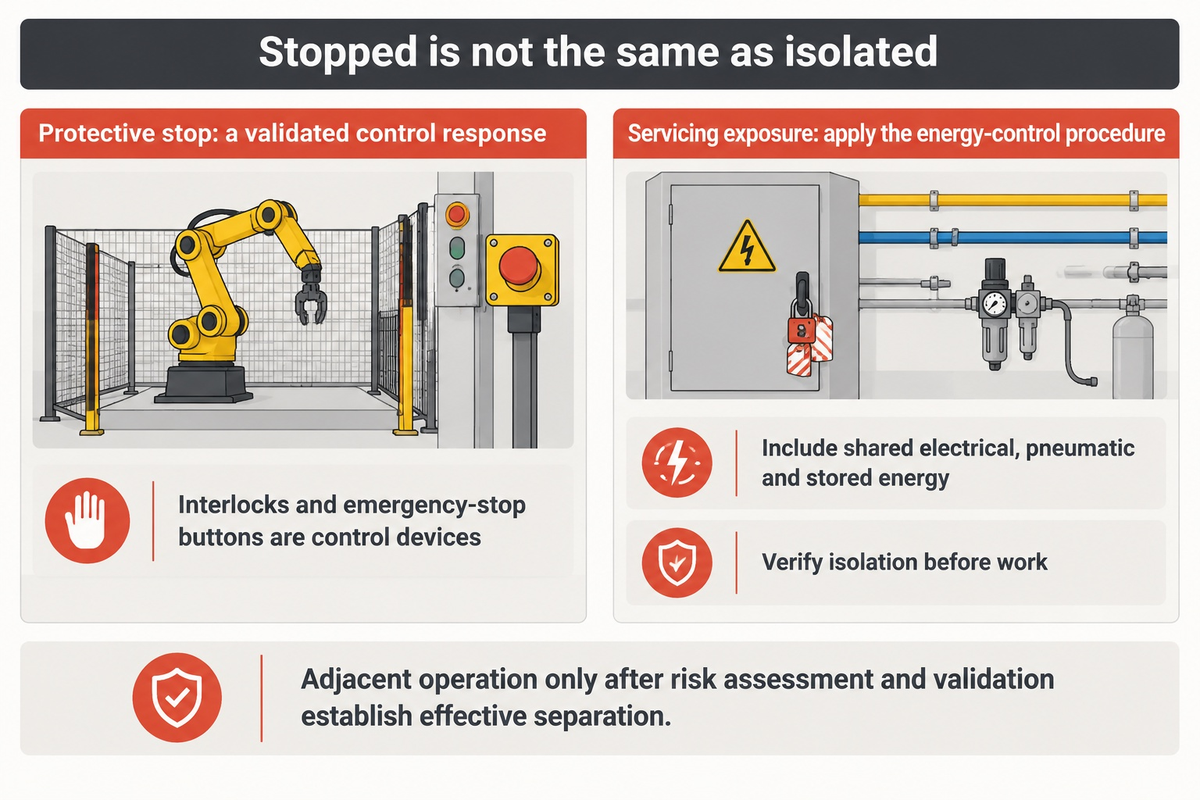
Zonas de segurança validadas podem conter uma parada sem interromper todas as células de trabalho. As zonas não afetadas pela parada podem continuar operando se o movimento, o material transferido e a energia nelas presentes não puderem colocar em risco as pessoas na zona parada. Conforme a OSHA 29 CFR 1910.147, serviços que exponham trabalhadores a energização inesperada perigosa ou a energia armazenada exigem o procedimento de controle de energia aplicável.
Em fevereiro de 2025, a Organização Internacional de Normalização publicou a ISO 10218-2:2025 para aplicações de robôs industriais e células robotizadas (223 páginas), juntamente com a ISO 10218-1:2025, substituindo as edições de 2011. Análises detalhadas estão disponíveis no resumo técnico da norma ISO 10218-1:2025 do American National Standards Institute (ANSI) e no guia de conformidade com a ISO 10218:2025 da NEXCOM. A revisão de 2025 introduz as classificações de robôs Classe I e Classe II para requisitos de segurança funcional e incorpora à norma principal requisitos colaborativos que antes constavam na ISO/TS 15066. Também acrescenta requisitos de cibersegurança na medida em que ela afeta a segurança dos robôs industriais.
Normalmente, a função de parada de proteção projetada protege contra a abertura de portas de proteção; a parada de emergência tem outra finalidade. Selecione e valide a resposta de parada como parte da avaliação de riscos da aplicação. As zonas devem considerar o alcance e o movimento das peças, os atuadores compartilhados e a energia armazenada, e não apenas a localização das cercas. Um buffer só contribui para a produção depois que essas dependências de segurança forem atendidas.
A parada por portão de segurança intertravado atende aos requisitos de bloqueio e etiquetagem (LOTO) em uma linha robotizada?
Não. Intertravamentos de segurança e botões de parada de emergência são dispositivos de controle, não dispositivos de isolamento de energia. Serviços que exponham trabalhadores a movimentos inesperados perigosos ou a energia armazenada exigem o procedimento aplicável de controle de energia. A exceção da OSHA para pequenos serviços é restrita. A tarefa de pequeno serviço deve ocorrer durante a operação normal da produção e ser rotineira, repetitiva e parte integrante do uso do equipamento na produção. Outros meios devem oferecer proteção eficaz.
Defina os limites de isolamento para a tarefa de manutenção em questão, incluindo energia elétrica, pneumática, gravitacional e outras formas de energia armazenada compartilhadas. As zonas adjacentes podem operar após a avaliação de riscos e a validação confirmarem a separação eficaz. Siga o procedimento documentado de controle de energia e verifique o isolamento antes de iniciar o trabalho. O fato de um robô estar parado, por si só, não comprova que a máquina esteja isolada.
Diagnóstico da propagação de falhas entre estações: como evitar paradas em cascata na linha
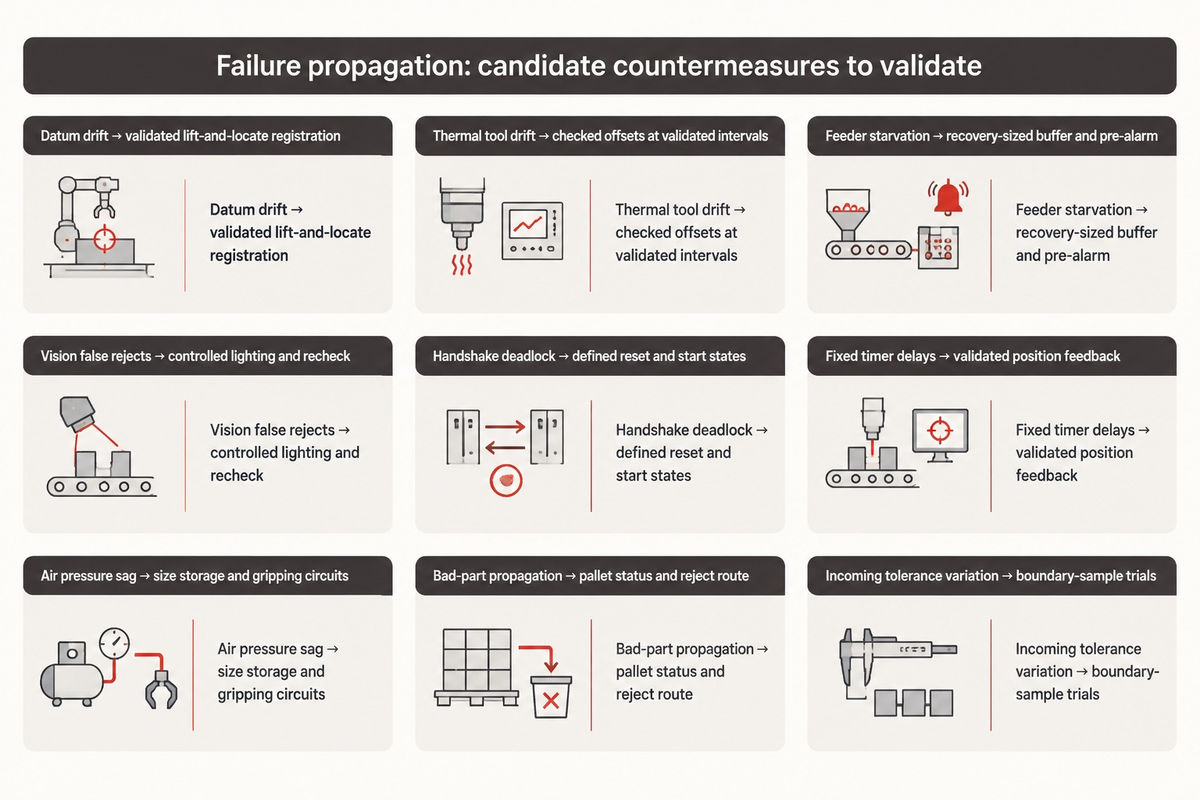
Há várias maneiras de falhas se propagarem entre estações robotizadas. Use o diagnóstico abaixo para identificar falhas, seus sintomas e uma possível causa.
Bill Budde, no artigo da Assembly Magazine sobre montagem automatizada, afirma que mais de 50% das paradas de produção ocorrem porque o ferramental nas estações de trabalho não tolera suficientemente a variação dimensional das peças. Além disso, a análise de integração em campo da IndustryX observa que erros de calibração do TCP, se não forem verificados, podem comprometer um lote de produção. Ao desenvolver células de manufatura inteligente, equipes de IA e robótica que avaliam algoritmos de aprendizado de máquina aplicados a dados de visão e torque para manutenção preditiva devem validar os alertas de desvio com medições reais da estação antes de confiar neles.
Diagnóstico da propagação de falhas entre estações
O diagnóstico ilustra possíveis propagações de falhas entre estações e contramedidas potenciais de hardware ou controle a validar.
| Modo de falha | Estação de origem | Mecanismo de propagação a jusante | Sintoma na telemetria / no PLC | Contramedida de engenharia |
|---|---|---|---|---|
| 1. Desvio cumulativo de referência | Batente do palete no transportador | A folga na guia da correia sem fixação faz a prensa de pinos SCARA da Estação 4 travar no encaixe por interferência | Alarme de limite de torque do servo do eixo Z na Estação 4 | Pinos cônicos de localização que elevam e posicionam a peça, com repetibilidade de posicionamento validada para o projeto |
| 2. Desvio térmico do TCP | Braço de soldagem / dosagem | A expansão durante o aquecimento desloca o cordão de solda ou o trajeto da cola, causando falha no teste da Estação 6 | Rendimento normal na primeira hora, seguido de desvio progressivo durante a operação (ilustrativo) | Verificação automatizada do TCP com laser e alvo circular, com gravação do desvio em intervalos validados |
| 3. Cascata por falta de peças no alimentador | Alimentador vibratório de tigela da Estação 1 | Um travamento na calha pode deixar as estações a jusante sem peças quando o trabalho disponível nelas se esgotar | As Estações 2 a 6 registram Starved_Wait nos relatórios de turno | Dimensione o buffer de desacoplamento conforme o tempo de recuperação e o tempo de ciclo; adicione um pré-alarme de nível baixo na calha |
| 4. Ciclo de purga por falso descarte da visão | Estação de câmera 2D em linha | O brilho ambiente em carcaças brilhantes provoca falsos descartes e deixa a embalagem sem peças | Alta contagem de ciclos da máquina, mas baixa quantidade de peças aprovadas liberadas | Iluminação coaxial telecêntrica + invólucro fechado + nova verificação na calha de descarte |
| 5. Impasse na troca de sinais do PLC | Portão de transferência entre estações | Após a reinicialização, o Robô A aguarda Pallet_Ready enquanto o PLC aguarda Arm_Home | Nenhum indicador de falha aceso, mas a linha fica congelada no modo Run | Máquina de estados determinística do PackML: Resetting, Idle, Starting e Execute |
| 6. Atrasos na troca de sinais por temporizadores fixos | Válvula da garra EOAT | Hipótese ilustrativa de esperas sequenciais, sem sobreposição: temporizadores fixos de 300 ms no PLC em 4 trocas de sinais acrescentam 1,2 s de tempo ocioso por ciclo | A linha não atinge o takt-alvo do turno, apesar de não haver falhas com tempo de parada | Feedback direto da posição do cilindro com temporização de E/S validada |
| 7. Queda de pressão de ar no coletor | Linha pneumática principal compartilhada | Ejetores de vácuo acionados simultaneamente causam queda de pressão no coletor e deixam peças cair | Alarmes intermitentes e aleatórios de perda de vácuo nas Estações 2 e 5 | Dimensione o reservatório local de ar e os circuitos de preensão com base na demanda medida e na avaliação de segurança |
| 8. Passagem de peça defeituosa sem quarentena | Encaixe por interferência na Estação 2 | Um pino torto chega à soldagem a laser da Estação 3 e danifica o bocal e o dispositivo de fixação | Acionamento da detecção de colisão no punho do robô a jusante | Bloqueio do status do palete por RFID + desvio físico para peças rejeitadas antes da Estação 3 |
| 9. Intolerância às tolerâncias das peças | Lote recebido do fornecedor | Rebarba de moldagem nas peças recebidas pode travar um escapamento rígido do alimentador | Paradas curtas repetidas reduzem a produção do turno | Execute testes com amostras nos limites superior e inferior durante o FAT + use garras EOAT compatíveis com as variações |
Checklist de prontidão de engenharia pré-RFQ: o que definir antes de solicitar uma cotação para a linha
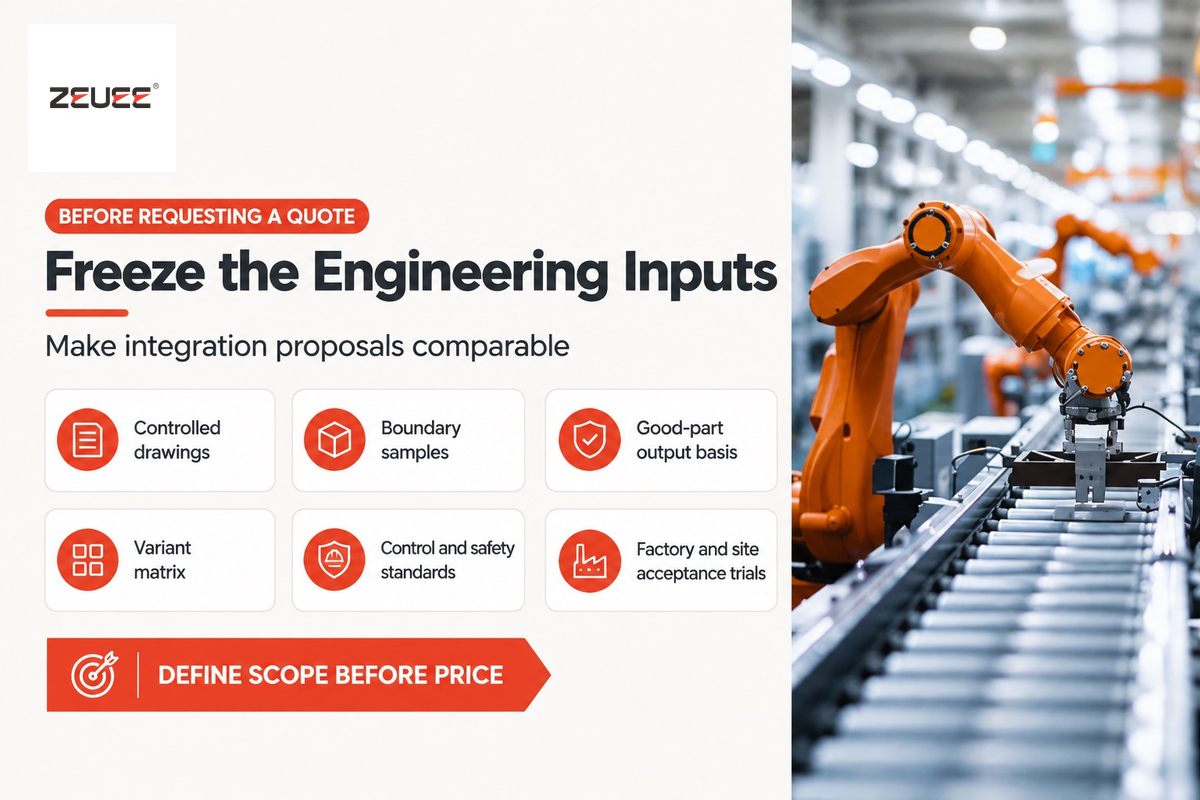
Antes de solicitar uma cotação para uma linha de produção robotizada personalizada, os compradores devem definir os desenhos 3D STEP e 2D GD&T, amostras físicas dos limites dimensionais, metas de takt para peças aprovadas líquidas, uma matriz de variantes de SKU para 3 anos, as normas de PLC e segurança da fábrica e os critérios de aceitação para testes em operação em duas etapas FAT/SAT. Pacotes completos de informações podem reduzir a margem de contingência do integrador e o tempo necessário para o comissionamento.
Quando um fabricante envia a um fornecedor de automação uma solicitação para um “sistema de montagem robotizada de 10 peças por minuto”, o integrador precisa incluir contingências de risco substanciais na estimativa inicial de custos para cobrir todas as incógnitas, da alimentação de peças às tolerâncias e ao software. Definir seis entregáveis de engenharia antes de emitir uma Especificação de Requisitos do Usuário (URS) transforma cotações vagas em propostas de escopo definido e comparáveis.
- Forneça desenhos controlados em 3D STEP e 2D GD&T para identificar as superfícies de preensão aceitáveis, as áreas cosméticas que não podem ser tocadas, as tolerâncias para encaixes por interferência e as características de posicionamento por referências de cada subcomponente.
- Prepare amostras físicas dos limites dimensionais nas dimensões nominais, nos limites superior e inferior de tolerância e em condições defeituosas conhecidas. Os integradores usam esses conjuntos de amostras para validar as calhas dos alimentadores e os limites da visão de máquina durante o Teste de Aceitação na Fábrica (FAT).
- Descreva a base de takt para peças aprovadas líquidas e turnos, indicando as unidades aprovadas por hora, a duração programada do turno, a frequência planejada de troca de modelo e o denominador do OEE.
- Crie uma matriz de variantes de SKU que diferencie a troca de modelo por software da troca física. Defina os tempos de aceitação da troca para cada família de variantes e valide-os durante os testes.
- Especifique as normas de controle e segurança da fábrica, incluindo as plataformas de PLC obrigatórias (Siemens TIA Portal, Allen-Bradley Studio 5000 ou Omron) e os protocolos de barramento de campo (PROFINET, EtherNet/IP, EtherCAT). Especifique separadamente os modelos de informação OPC UA e as interfaces de dados da fábrica. Inclua as regras da fábrica para a ISO 10218-2:2025 e o zoneamento LOTO da OSHA 29 CFR 1910.147.
- É necessário um protocolo de teste FAT e SAT em duas etapas. Deve ser realizado na fábrica do integrador, antes do engradamento, um teste de produção com duração acordada que demonstre o rendimento na primeira passagem e a capacidade líquida de produção desejados. Um teste idêntico deve ser realizado após a instalação no local (SAT).
Para os processos de aceitação na fábrica e no local, consulte nosso Guia de entrega de sistemas de automação turnkey. Depois de finalizar seu pacote de engenharia, use nossa Calculadora de ROI e prazo de retorno do investimento da linha para estimar possíveis períodos de retorno. Compare diferentes configurações de sistemas na página Linha de produção robotizada personalizada.
Perguntas frequentes
Quantas estações justificam conectar células robotizadas independentes em uma linha de produção robotizada integrada?
Conecte as células quando uma família estável de peças e uma sequência de processos recorrente tornarem vantajosa a transferência automatizada. Faça um estudo de caso com base na produção exigida de peças aprovadas e nos custos de manuseio.
Conectar operações consecutivas pode reduzir o trabalho de carregamento de caixas ao longo dos turnos. Quando a alimentação de componentes, o encaixe por interferência de precisão, a soldagem a laser, a aplicação de materiais e a visão em linha operam em células isoladas, os carrinhos manuais geram grandes filas de material em processo e danos no manuseio. Um transportador assíncrono de paletes pode preservar uma referência definida da peça por meio de berços de posicionamento com elevação e localização validadas.
Qual é a proporção típica entre o custo do braço do robô sem periféricos e o investimento total em uma linha de produção robotizada?
Os manipuladores robóticos sem periféricos representam apenas uma parte do investimento de capital em uma linha de produção robotizada turnkey; solicite uma discriminação de custos específica para o projeto.
O escopo restante do projeto inclui ferramental personalizado para a extremidade do braço, paletes transportadores de precisão, unidades de pinos cônicos para elevação e posicionamento, alimentadores flexíveis, sistemas de visão, visão de máquina 2D/3D, PLCs de segurança com cortinas de luz e integração do PLC supervisório e do software MES, além do Teste de Aceitação na Fábrica. É comum, no planejamento de investimentos industriais, orçar apenas os braços robóticos sem periféricos.
Como os engenheiros realizam trocas de variantes de produto em uma linha de montagem com vários robôs sem horas de parada?
Paletes transportadores universais, combinados com garras servoacionadas, trocadores automáticos de ferramentas e programas de visão orientados por receitas, reduzem o trabalho manual necessário para fazer as trocas.
Em linhas com vários SKUs, as diferentes variantes de montagem são posicionadas e identificadas por uma etiqueta RFID embutida no palete. Para variantes compatíveis, os operadores podem evitar desaparafusar trilhos-guia mecânicos ou reprogramar robôs inteligentes manualmente. Quando um novo palete transportador chega a uma estação de trabalho, o PLC o identifica e seleciona automaticamente o programa do robô, os ajustes da garra e as receitas da câmera para aquela variante. As trocas de ferramental devem ser medidas separadamente da seleção de receitas.
Quais protocolos de comunicação industrial coordenam linhas de produção com vários robôs?
As trocas de sinais em tempo real entre estações usam PROFINET/PROFIsafe, EtherNet/IP com CIP Safety ou EtherCAT, enquanto OPC UA fornece comunicação com sistemas de nível superior.
Os barramentos de campo determinísticos gerenciam os sinais de fixação entre robôs e PLCs; valide a temporização na configuração selecionada. O OPC 40010-1 é usado para recuperar dados de ativos e de condição dos equipamentos robóticos. Os contadores de peças aprovadas e seu mapeamento no MES da fábrica devem ser especificados separadamente.
Por que uma linha de produção robotizada não atinge o OEE desejado mesmo quando todos os robôs cumprem o tempo de ciclo de catálogo?
Desconsiderar as trocas de sinais entre estações e a redução sequencial da disponibilidade superestima a produção dos sistemas acoplados.
Uma simulação apenas dos movimentos do robô pode omitir o tempo de indexação do palete, a fixação com elevação e posicionamento, os atrasos nas trocas de sinais do PLC e as inspeções por visão sem sobreposição. As paradas acopladas reduzem a disponibilidade da linha. Não confunda a disponibilidade da estação com o OEE da estação, nem multiplique os valores de OEE das estações como regra geral. A disponibilidade, o desempenho e a qualidade na primeira passagem da linha devem ser medidos no mesmo intervalo de tempo. A inspeção durante a transferência deve ocorrer em paralelo, e os buffers para paletes carregados devem ser dimensionados conforme o tempo de recuperação do alimentador. Em um tempo de ciclo de 10 segundos, 6 paletes cobrem 60 segundos, enquanto 90 segundos exigem 9 paletes.
Qual é a diferença entre FAT e SAT para uma linha de produção robotizada personalizada?
O FAT valida a capacidade de produção em operação à velocidade total e as funções de segurança no chão de fábrica do integrador antes do envio, enquanto o SAT verifica o desempenho após a instalação na fábrica.
Durante o Teste de Aceitação na Fábrica, o comprador fornece a quantidade de amostras acordada, abrangendo os limites dimensionais e os defeitos conhecidos. Os testes de aceitação avaliam a capacidade de produção e a qualidade, além das funções de segurança. O Teste de Aceitação no Local confirma o OEE sustentado com os serviços industriais da fábrica.
Como a inspeção por visão em linha impede que peças defeituosas desperdicem ciclos dos robôs a jusante?
O sistema de controle associa os resultados de aprovação ou reprovação da câmera em linha e do sensor de força ao identificador RFID de cada palete. Os paletes reprovados são ignorados ou desviados.
Se um pino torto inaceitável ou um anel O ausente da Estação 2 chegar à soldadora a laser da Estação 3, há risco de colisão com o ferramental. Vincular cada inspeção de visão 2D/3D e cada curva de prensagem à etiqueta RFID do palete transportador interrompe essa cascata. O PLC supervisório direciona os paletes reprovados a um desvio de quarentena trancado ou instrui os robôs a jusante a ignorar os paletes sem processamento.
Pronto para transformar os desenhos das suas peças e a meta de takt em uma arquitetura de linha com vários robôs?
Envie seus arquivos 3D STEP, volume anual, matriz de variantes de SKU, produção-alvo por turno e layout disponível do chão de fábrica. A equipe de engenharia de automação da ZEUEE avaliará a cinemática das estações, o dimensionamento dos buffers de paletes e o layout de segurança por zonas conforme a ISO 10218-2:2025 para sua fábrica.
Solicite uma análise da arquitetura da linha robotizadaA perspectiva de fabricação da ZEUEE
A Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd (ZEUEE) projeta sistemas de montagem personalizados e equipamentos de teste de precisão. Nosso perfil de engenharia de automação inteligente da ZEUEE descreve uma base de produção de 20.000 m² em Taihe, Jiangxi, concluída em 2020. A equipe de mais de 120 pessoas abrange P&D, engenharia e produção. A ZEUEE informa que possui certificação ISO 9001:2015 e status de Empresa Nacional de Alta Tecnologia. Envie os desenhos das peças e os critérios de aceitação para que nossa equipe avalie o escopo de integração necessário.
Referências e fontes
- ISO 10218-2:2025 — Requisitos de segurança para aplicações de robôs industriais e células robotizadas (fevereiro de 2025).
- Resumo técnico da ANSI: visão geral de segurança da ISO 10218-1:2025 para robôs e dispositivos robóticos (2025).
- ISO 9283:1998 — Critérios de desempenho e métodos de teste para robôs industriais de manipulação.
- Documentação da RoboDK: testes de desempenho conforme a ISO 9283 e validação da repetibilidade.
- Relatório World Robotics 2026 da IFR: cinco milhões de robôs operam em fábricas no mundo todo.
- Bill Budde, Assembly Magazine: definição da capacidade de produção em sistemas de montagem automatizados.
- Kate Nadeau, Assembly Magazine: otimização da montagem com transportadores para movimentação de paletes.
- Stephen Bolin, Automate (A3): redução do tempo de ciclo em aplicações robotizadas de movimentação de materiais.
- Análise da IndustryX: 7 erros de integração de sistemas robotizados e como evitá-los.
- Guia técnico da NEXCOM: revisão de 2025 da norma ISO 10218 de segurança para robôs industriais.
- Fortune Business Insights: relatório sobre tamanho e crescimento do mercado de automação de montagem (2025–2034).
POR QUE ESCREVEMOS
Sobre os insights de engenharia da ZEUEE
A ZEUEE compartilha guias técnicos baseados na experiência de projetos reais de automação. Desde 2005, projetamos e fabricamos equipamentos de automação não padronizados para montagem de conectores, produção de chicotes elétricos, linhas robotizadas, inspeção por visão de máquina e modernização de fábricas inteligentes.
Fundada em 2005
Base de produção de 20.000 m²
120+ especialistas
150+ patentes de P&D
Certificada ISO9001:2015
Perfil de contato
Empresa
ZEUEE
E-mail
trade@zeuee.com
Telefone
+86 755 2942 9358
Entre em contato com a ZEUEE
Em alta agora