Póngase en contacto con Zeyu lntelligent Industrial Company
Arquitectura de una línea de producción robotizada: cinemática, acoplamiento entre estaciones, buffers y seguridad por zonas

Actualizado en octubre de 2026
Colocar cuatro celdas robotizadas independientes una junto a otra no crea una línea de producción robotizada. Si los robots se implementan sin una transferencia coordinada de referencias, las celdas de trabajo pueden aumentar las microparadas en lugar de incrementar la tasa de producción. Elegir los tipos de robot y las colas de buffer adecuados ayuda a reducir los errores de producción. La manufactura moderna exige que los ingenieros traten los manipuladores, transportadores, alimentadores de piezas y zonas de seguridad como sistemas acoplados.
Una línea de producción robotizada integra varias estaciones de trabajo robotizadas mediante la transferencia automatizada de piezas, señales deterministas de sincronización por bus de campo y enclavamientos de seguridad por zonas. Los ingenieros dimensionan los buffers para aislar las paradas breves de las estaciones. También seleccionan robots de 6 ejes, SCARA, delta y colaborativos según las condiciones físicas de cada estación, de modo que la producción neta de piezas buenas cumpla los objetivos de takt del turno.
Datos rápidos: parámetros de referencia para la ingeniería de líneas multirrobot
| Alcance del presupuesto de integración | Presupueste EOAT, alimentación, transferencia, visión artificial, seguridad, controles y puesta en marcha, además de los brazos robóticos |
| Repetibilidad de posición frente a referencia del pallet | Verifique la repetibilidad con la carga y las condiciones de prueba especificadas; después, valide la cadena completa de tolerancias entre el pallet y la herramienta |
| Ejemplo de estaciones iguales; no es una regla general de OEE | Budde presenta un ejemplo con 97.9 por ciento por estación en 5 estaciones y 98.95 por ciento en 10; valide la OEE real de la línea con datos medidos de disponibilidad, rendimiento y calidad |
| Buffer de estaciones asíncronas | Dimensione la capacidad útil del buffer según el tiempo de recuperación y el tiempo de ciclo de la estación; distinga los pallets llenos de las posiciones vacías |
| Normas aplicables de seguridad y datos | ISO 10218-1:2025, ISO 10218-2:2025 (que incorpora ISO/TS 15066), OSHA 29 CFR 1910.147 LOTO y OPC 40010-1 |
- El acoplamiento del sistema importa más que la velocidad individual del brazo: Los retrasos innecesarios en las señales del PLC o los atascos en alimentadores sin buffer pueden reducir la producción del turno, aunque el movimiento de la muñeca del robot sea más rápido.
- La cinemática depende de la física de inserción: Los robots SCARA predominan en ajustes a presión y atornillado. Los brazos de 6 ejes realizan soldadura en ángulos compuestos, dosificación y atención de máquinas CNC.
- Los buffers absorben variaciones, no cuellos de botella permanentes: Las colas de pallets amortiguan paradas breves de recuperación. Una estación que opera sistemáticamente más lento limita la producción sostenida; evalúe cambios en el proceso, redistribución de tareas o capacidad en paralelo.
- Ruta de configuración comercial: Esta guía de ingeniería ofrece los cálculos de dimensionamiento y arquitectura para sistemas independientes de cualquier proveedor. Para configuraciones llave en mano y precios, consulte nuestra página de soluciones de ingeniería para líneas de producción robotizadas.
¿Qué distingue una línea de producción robotizada de las celdas robotizadas independientes y las herramientas rígidas dedicadas?
Una línea de producción robotizada integra varias estaciones de trabajo con robots en un flujo determinista único, con transferencias de piezas que conservan las referencias, señales de sincronización de PLC supervisor y enclavamientos de seguridad por zonas. Las celdas robotizadas independientes pueden depender de carros con lotes para trasladar piezas entre celdas. Las herramientas rígidas fijan mecanismos accionados por levas a una pieza de alto volumen, lo que limita la funcionalidad de la celda.
En la industria manufacturera mundial, los clientes suelen confundir una fila de celdas de trabajo aisladas con una línea realmente integrada. En plantas automotrices y aeroespaciales que evalúan su primer robot industrial, los ingenieros deben distinguir el diseño de celdas de la arquitectura de línea. Un robot de ensamble realiza una tarea, como soldar por puntos un soporte o colocar cuatro sujetadores. Luego deposita la pieza terminada en un contenedor de plástico. El personal traslada el contenedor a la siguiente estación, donde se acumula junto con otras piezas en proceso, con riesgo de rayaduras y pérdida de trazabilidad por número de serie si no se cuenta con un manejo y seguimiento adecuados.
Una línea de ensamble robotizada integrada sustituye el manejo manual de lotes en contenedores por una columna vertebral de transporte con transportador continuo o pallets. Al implementar robots en el ensamble, los robots conectados se encargan de las tareas repetitivas y reducen el tiempo total de producción. La combinación de velocidad y precisión entre estaciones conectadas, junto con la visión artificial basada en IA, ayuda a transformar la manufactura de alta variedad. Según el informe de Fortune Business Insights sobre el mercado de la automatización del ensamble, el mercado mundial de automatización del ensamble alcanzó USD 35.63 mil millones en 2025. Se proyecta que el mercado crezca de USD 38.01 mil millones en 2026 a USD 66.91 mil millones para 2034, a una tasa anual compuesta de 7.3%.
La distribución del capital destinado al hardware también sorprende a quienes compran por primera vez. Un presupuesto llave en mano incluye los robots, así como las herramientas de extremo de brazo, los pallets portapiezas, la alimentación, la visión artificial, los resguardos, los controles y la puesta en marcha. La demostración publicada por ZEUEE de una línea robotizada muestra alimentación integrada, manipulación, prensado con servomotor, inspección de desplazamiento y clasificación. El ejemplo de una celda de prensado ilustra la integración del proceso; no garantiza el rendimiento de una línea completa con varias estaciones.
| Dimensión de ingeniería | Celdas robotizadas independientes | Línea de producción robotizada conectada | Herramientas rígidas dedicadas (leva / plato divisor) |
|---|---|---|---|
| Volumen anual típico | Lotes variables y operaciones independientes | Demanda sostenida con una secuencia estable | Geometría de producto estable y repetitiva, de alto volumen |
| Tiempo takt objetivo | Cada celda sigue su propio ciclo de operación | Equilibrar los ciclos de estación para alcanzar la producción requerida de piezas buenas | Herramientas dedicadas optimizadas para un ciclo repetitivo |
| Flexibilidad para variantes de SKU | Dispositivos de sujeción flexibles; valide el tiempo de cambio manual | Selección de receta y cambio de herramientas validado | Herramientas dedicadas; los cambios importantes de geometría requieren cambiar las herramientas |
| Transferencia de piezas entre estaciones | Carros manuales, contenedores o bandejas para lotes | Transportador asíncrono de pallets o transferencia indexada | Plato divisor mecánico de levas o viga caminante rígida |
| Conservación de referencias | Pueden perderse al depositar la pieza en un contenedor; se vuelve a fijar en cada celda | Se conservan mediante características de posicionamiento validadas en el portapiezas | Soportes de posicionamiento mecánicos rígidos ligados a la carrera de la leva |
| Propagación de fallas | Aislamiento parcial mediante contenedores de inventario en planta | Desacopladas únicamente mientras haya capacidad útil en el buffer | Un atasco puede detener toda la línea |
| Proporción del costo del manipulador sin herramientas | Incluya herramientas, resguardos, programación y validación | Incluya transferencia, alimentación, inspección y controles de línea | Proporción mínima (predominan los actuadores de leva y las guías) |
| Trazabilidad de unidades por número de serie | A nivel de lote, salvo que se proporcione identificación por unidad | Seguimiento por pieza mediante RFID en el pallet y una interfaz de trazabilidad definida por el proyecto | Registro de aprobado/rechazado y expulsión; se puede especificar seguimiento adicional por unidad |
| Reutilización del capital en la siguiente generación | Alta reutilización del brazo robótico y del resguardo de seguridad | Alta reutilización de brazos, transportadores y PLC de seguridad | Baja reutilización de herramientas de levas personalizadas cuando cambia la geometría del producto |
| Sector más adecuado | Talleres de fabricación bajo pedido, soldadura de bajo volumen, subensambles | Componentes automotrices, electrónica 3C, dispositivos médicos | Tapas, jeringas y conectores de alta velocidad de un solo SKU |
¿Cómo decidir entre celdas robotizadas independientes y una línea de producción robotizada conectada?
Elija celdas independientes si necesita programación autónoma, cambios frecuentes de herramientas o el suministro aguas arriba es incierto. Elija celdas conectadas si el proceso es estable y la demanda, repetible. Antes de decidir la arquitectura adecuada, considere el tiempo de ciclo de las estaciones, el tiempo de cambio, la producción de piezas buenas y el volumen.
Nuestro selector interactivo de etapa de madurez de automatización relaciona el volumen de piezas, la consistencia del proceso y su estabilidad con la arquitectura adecuada. Conectar las celdas antes de estabilizar las tolerancias de las piezas puede convertir cuatro paradas independientes en una sola parada de línea.
Cómo adaptar la cinemática del robot a las condiciones de cada estación: articulados de 6 ejes, SCARA, delta y cobots
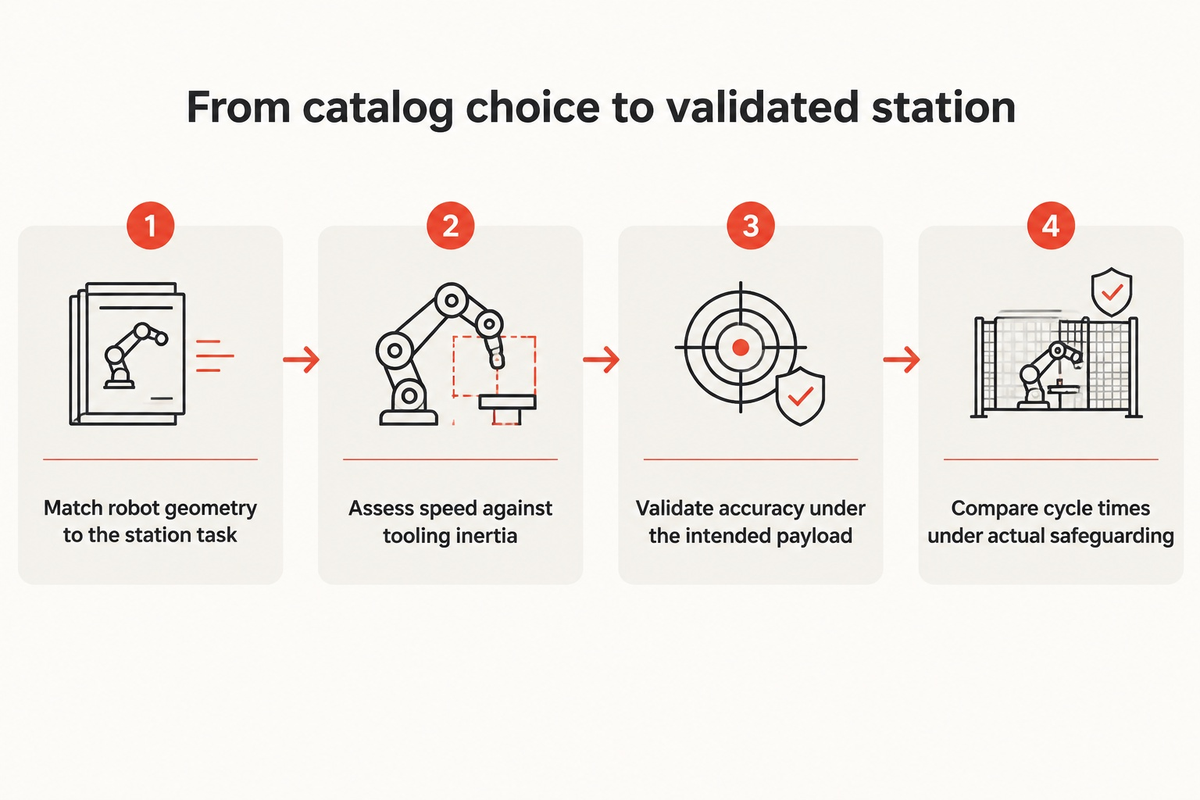
Asigne robots SCARA a la inserción vertical en el eje Z y al atornillado. Use brazos articulados de 6 ejes para soldadura en ángulos compuestos, dosificación y atención de máquinas; robots delta para la selección de piezas en transportadores de alta velocidad; y robots colaborativos para estaciones compartidas con operadores. Los ingenieros comparan la velocidad de catálogo con la inercia de las herramientas de extremo de brazo y validan la precisión de la estación con carga, mediante pines de posicionamiento o visión artificial cuando corresponda.
Según el informe World Robotics 2026 de la International Federation of Robotics, el parque mundial de robots industriales en operación aumentó 9% hasta alcanzar 5 millones de unidades en 2025. Se prevé que las instalaciones anuales de robots en el mundo lleguen a 655,000 unidades en 2026 y a 806,000 unidades para 2029. En el panorama actual de la robótica y la manufactura, las líneas de alto rendimiento rara vez usan una sola geometría de robot en todas las estaciones. En cambio, los ingenieros evalúan la aplicación específica de los robots en cada estación para equilibrar precisión y velocidad.
| Tipo de cinemática del robot | Ejes / grados de libertad | Asignación principal y límite cinemático de la estación |
|---|---|---|
| Robot SCARA | 4 ejes (X-Y-Z-Theta) | Inserción vertical de componentes en PCB, ajuste a presión de pines de contacto y atornillado; no puede inclinar el eje de la herramienta hacia los lados |
| Robot articulado compacto de 6 ejes | 6 ejes | Ensamble de carcasas en ángulos compuestos, dosificación de adhesivo 3D, acoplamiento de conectores |
| Robot articulado mediano de 6 ejes | 6 ejes | Atención de máquinas CNC, soldadura por arco, desbarbado y descarga de máquinas de inyección multicavidad |
| Robot articulado pesado de 6 ejes | 6 ejes | Soldadura por puntos de carrocerías automotrices en blanco, manipulación de paquetes de baterías y paletizado al final de la línea |
| Robot delta paralelo | De 3 a 4 ejes | Seguimiento de transportadores de alta velocidad y clasificación de alimentos, bebidas o blísteres; valide la velocidad con la carga útil y la trayectoria seleccionadas |
| Robot colaborativo (modo PFL) | 6 ejes | Colaboración entre personas y robots, preparación manual de kits, verificación de torque (la velocidad requiere una evaluación de riesgos específica para la aplicación) |
| Cobot híbrido con escáner de área | 6 ejes + SSM | El monitoreo de velocidad y separación ajusta el funcionamiento según las distancias de separación validadas |
| Robot con séptimo eje de desplazamiento lineal | 6 + 1 eje lineal | Un brazo robótico articulado atiende varias cabinas de prueba o mecanizado de ciclo largo en paralelo; valide la cantidad de cabinas y los tiempos de desplazamiento |
| AMR / manipulador móvil | Base móvil + 6 ejes | Reposición desacoplada de alimentadores, entrega de bandejas de kits e intercambio de contenedores de cuarentena |
Un error de ingeniería frecuente es tomar la repetibilidad de catálogo de un robot como si fuera la holgura real de ensamble. Según los criterios de prueba de desempeño ISO 9283:1998 y la documentación de validación ISO 9283 de RoboDK, la repetibilidad de posición se mide en solo 5 configuraciones a lo largo de 30 ciclos; la cifra de 75 mm/s de RoboDK corresponde a una velocidad de prueba de ejemplo. La repetibilidad de catálogo depende del modelo y no equivale a la precisión de posicionamiento absoluto. RoboDK explica por qué es útil abarcar más configuraciones al evaluar la precisión. Valide el robot seleccionado con la carga útil y las condiciones de operación previstas. Cuando una línea con varias estaciones transfiere un pallet portapiezas del Robot 1 al Robot 4, se acumulan la deriva térmica y la holgura del tope del pallet. Cada estación de precisión requiere una exactitud de posicionamiento validada; los pines mecánicos de posicionamiento o la corrección de desplazamiento mediante visión artificial 2D son métodos posibles.
¿Pueden los robots colaborativos igualar los tiempos de ciclo de los robots industriales en una línea con varias estaciones?
Los robots colaborativos pueden cumplir los tiempos de ciclo de algunas estaciones, pero la comparación debe basarse en la aplicación validada, la carga útil, las herramientas y las condiciones de acceso de las personas. No existe un límite universal de operación de 250 mm/s para todas las aplicaciones limitadas por potencia y fuerza. Compare los tiempos de ciclo con el esquema de resguardo real. El monitoreo de velocidad y separación puede permitir movimientos más rápidos si las personas se mantienen fuera de la distancia de separación protectora validada.
En aplicaciones de ensamble con cobots, evalúe un solo cobot para inspección al final de la línea, aplicación de etiquetas o subensamble de baja cadencia, considerando el tiempo de ciclo requerido y la evaluación de riesgos de la aplicación. Un robot tradicional puede operar detrás de un perímetro fijo; los cobots híbridos pueden combinar escáneres láser con limitación de fuerza. Si los fabricantes buscan mantener la competitividad en ciclos de producción más rápidos, evalúe robots SCARA o robots compactos de 6 ejes para las tareas principales con un esquema de resguardo validado.
La matriz de acoplamiento de celdas y líneas con 5 interfaces: dónde tiene éxito o falla la integración de varios robots
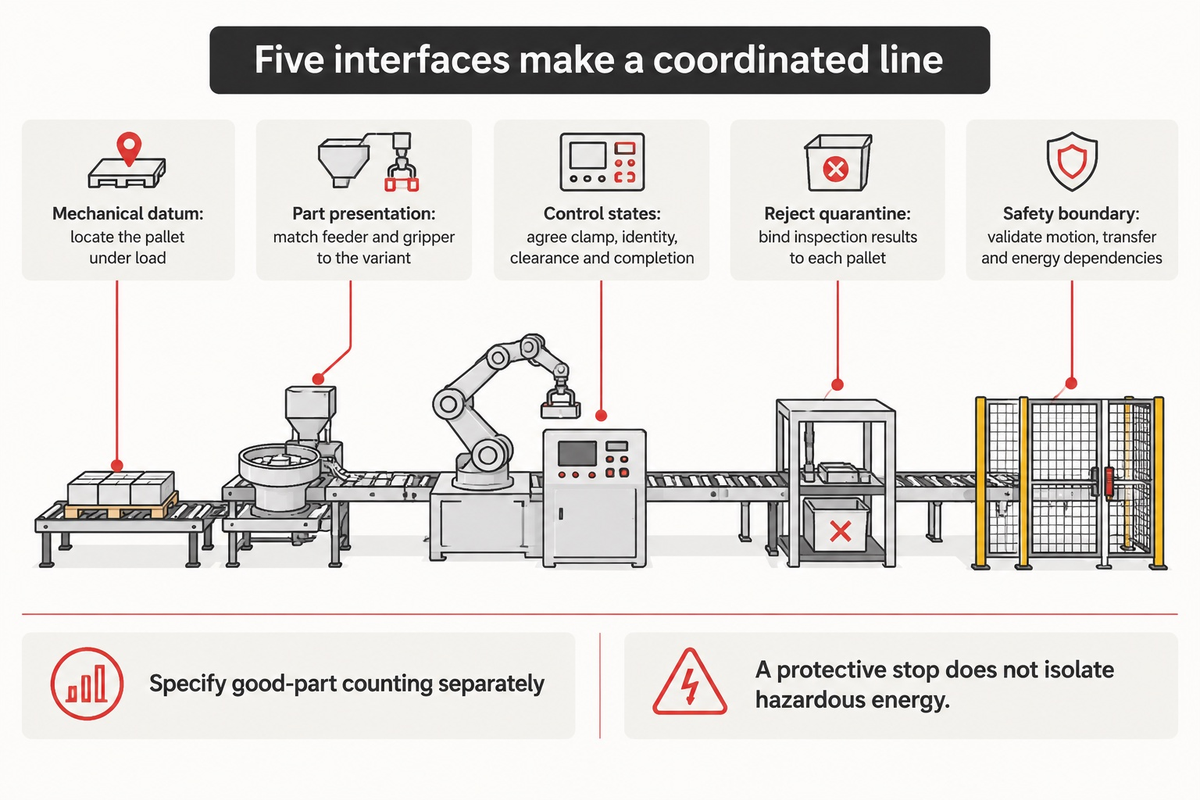
Las líneas de producción con varios robots tienen éxito o fallan según cinco interfaces entre estaciones: soportes de posicionamiento mecánicos, presentación de piezas aguas arriba para las herramientas de extremo de brazo, máquinas de estados deterministas por bus de campo, compuertas de cuarentena en línea vinculadas a RFID y enclavamientos de seguridad por zonas. Auditar estas cinco interfaces antes de finalizar los modelos CAD de distribución ayuda a detectar incompatibilidades de transferencia, calibración y control antes de la puesta en marcha.
Matriz de acoplamiento de celdas y líneas con 5 interfaces
- En la interfaz 1 (referencia mecánica y transferencia de piezas), se introduce juego en las guías laterales de los pallets portapiezas que circulan por el transportador. Antes de una inserción de alta precisión con un robot SCARA o un brazo de 6 ejes, una unidad neumática de elevación y posicionamiento levanta el pallet de la banda. El acoplamiento de pines cónicos endurecidos con bujes redondos y en forma de diamante establece la referencia de la estación; verifique su repetibilidad frente a la tolerancia de ensamble bajo carga de operación.
- Los robots de la línea de ensamble pierden tiempo de ciclo en la interfaz 2 (presentación de piezas aguas arriba y acoplamiento de herramientas de extremo de brazo) si deben recoger componentes a granel enredados y desordenados de un contenedor. Las líneas de alta velocidad con un solo SKU usan alimentadores vibratorios de tazón. Para una familia de varios SKU se utiliza una pinza con servomotor junto con un sistema de alimentación flexible guiado por cámara.
- Mediante la interfaz 3 (máquina de estados determinista de PLC y bus de campo), cada controlador de robot de la línea intercambia señales de enclavamiento en tiempo real (Pallet_Clamped, Part_Type_ID, Clear_Of_Fixture, Cycle_Done_Pass) con el PLC supervisor de línea por PROFINET o EtherNet/IP. Los problemas de integración con los sistemas de control y calibración del proveedor se abordan en los comentarios de proveedores sobre la integración de sistemas robotizados de IndustryX. En la especificación de datos del proyecto, clasifique por separado los ciclos brutos de máquina y las piezas buenas verificadas. El modelo de información para robótica OPC 40010-1 aborda la gestión de activos y el monitoreo de condiciones. No define la lógica de conteo de piezas buenas del proyecto.
- En la interfaz 4 (visión artificial en línea y compuerta de cuarentena para piezas rechazadas), el sistema de control asocia los resultados de visión artificial y fuerza-desplazamiento del servoprensado con el identificador de cada pallet portapiezas. Si falla un subensamble en la estación 3, las estaciones aguas abajo leen la señal de rechazo y dejan pasar el pallet sin tocarlo hacia un canal de cuarentena cerrado. Esta compuerta impide que los subensambles defectuosos continúen y puedan dañar las herramientas aguas abajo u otros subensambles buenos.
- En la interfaz 5 (límite de seguridad y enclavamiento entre zonas), los PLC de seguridad conectados en red usan PROFIsafe o CIP Safety para dividir lógicamente la línea en zonas con buffer, protegidas mediante el silenciamiento controlado de cortinas de luz en los túneles de transferencia de pallets. Las zonas no afectadas pueden continuar la producción únicamente si una evaluación de riesgos validada demuestra que el movimiento, las transferencias y la energía de la zona no pondrán en peligro a una persona en la zona detenida. Las paradas de protección por sí solas no aíslan la energía peligrosa.
Topologías síncronas indexadas frente a asíncronas con buffers de pallets (con cálculos para dimensionar buffers finitos)
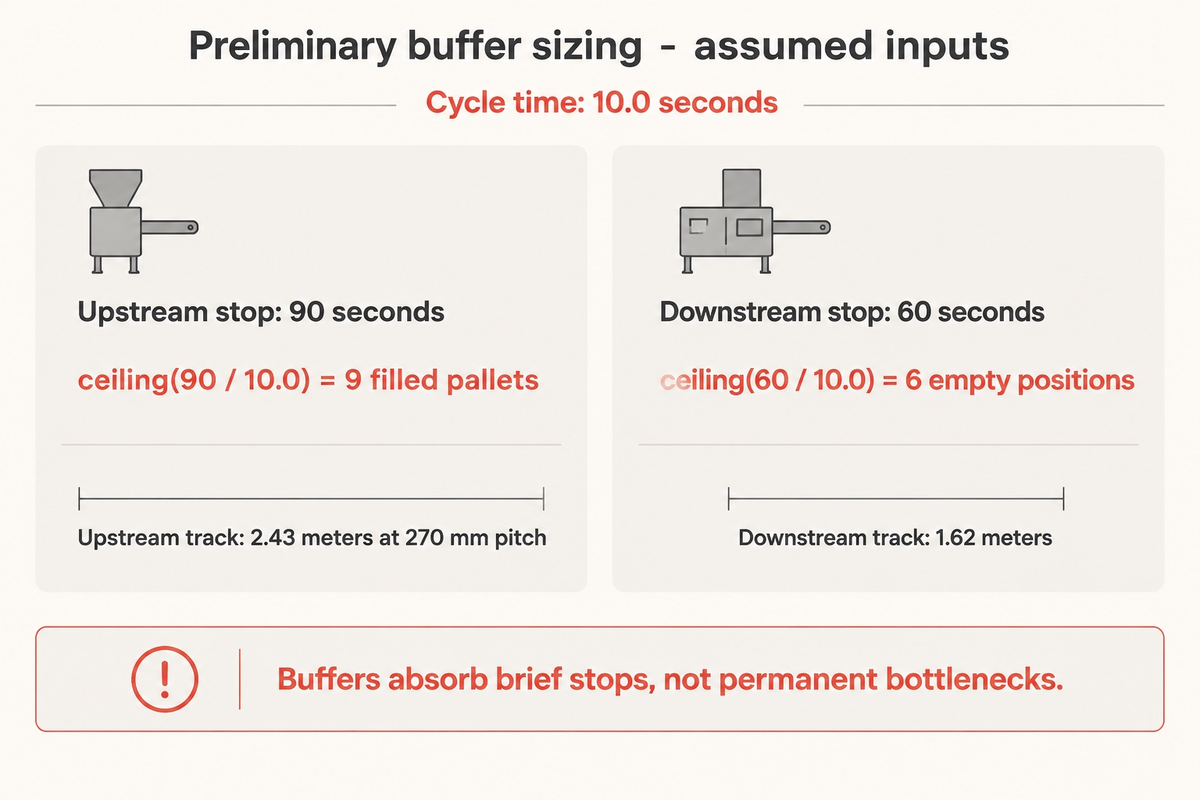
Elija un sistema síncrono indexado cuando los tiempos de ciclo de las estaciones sean cortos, uniformes y estén dedicados a un solo producto de baja variedad. Use un transportador asíncrono de pallets con buffers limitados para manejar la variabilidad del tiempo de ciclo y las microparadas de alimentadores; dimensione la capacidad del buffer para reducir la falta de piezas en los robots aguas abajo.
Como explica el análisis de ingeniería de transportadores para manejo de pallets de Assembly Magazine, un transportador síncrono hace avanzar todos los portapiezas al mismo tiempo. Si una estación se detiene por una falla de sensor, todos los pallets de la línea se paran. Un sistema de transferencia asíncrona de pallets usa un transportador de baja fricción para mover los portapiezas. Los pallets se acumulan suavemente antes y después de las estaciones de trabajo.
En el análisis de tasa de producción de ensamble automatizado de Bill Budde en Assembly Magazine, las líneas asíncronas estándar cuentan con buffers de 2 pallets por estación. Las líneas de alta velocidad tienen buffers de hasta 5 o 6 pallets por estación, de modo que los robots rápidos sigan operando mientras una estación cercana resuelve una falla menor. Para conocer mejor los tiempos de transferencia no robotizada, consulte nuestra guía sobre flujo y buffers en líneas de producción automatizadas.
¿Por qué los buffers entre estaciones no resuelven un cuello de botella permanente en el tiempo de ciclo de una estación?
Los buffers de pallets entre estaciones solo absorben desajustes momentáneos de tasa causados por variaciones del tiempo de ciclo y eventos de recuperación tras microparadas. En el sistema de ensamble robotizado, si la estación 4 necesita 20 segundos por pieza y las estaciones 1-3 operan cada 10 segundos, los buffers finitos aguas arriba se llenan rápidamente. La cola llena bloquea los robots aguas arriba hasta que la estación 4 libera espacio; la producción sostenida sigue limitada por su capacidad efectiva.
Para gestionar el cuello de botella supuesto de 20 segundos (debido al curado de adhesivo UV, una prueba de fugas con helio o una verificación compleja de ensamble, etc.), los ingenieros distribuyen la operación lenta entre dos estaciones en paralelo (m = 2). Las operaciones en paralelo producen un intervalo efectivo de descarga de la estación de 20 segundos/2 = 10 segundos.
Cálculo de ingeniería resuelto n.º 1: dimensionamiento preliminar de buffers finitos de pallets
Escenario de diseño (valores supuestos): Un sistema de ensamble robotizado de 6 estaciones opera con un tiempo de ciclo en la estación cuello de botella de T_cycle = 10.0 segundos (tasa de flujo bruta = 6.0 piezas/minuto). El alimentador de tazón de la estación 1, aguas arriba, presenta microparadas breves de reposición de componentes que duran hasta T_recover_up = 90 segundos. La estación 6, aguas abajo (visión artificial en línea y empaque en bandejas), requiere T_recover_down = 60 segundos para cambiar los cargadores de bandejas blíster.
- Para el paso 1 (buffer de protección contra falta de piezas aguas arriba N_starve), mantener en operación continua el robot cuello de botella de 10 segundos durante una parada de 90 segundos del alimentador aguas arriba requiere N_starve = techo(90 s / 10.0 s) = 9 pallets portapiezas llenos. Esto da N_starve = techo (90 s / 10.0 s) = 9 pallets portapiezas llenos.
- Para el paso 2 (buffer de protección contra bloqueos aguas abajo N_block), evitar que el robot cuello de botella se bloquee durante un cambio de bandeja de 60 segundos aguas abajo requiere N_block = techo(60 s / 10.0 s) = 6 posiciones vacías para pallets. Esto da N_block = techo (60 s / 10.0 s) = 6 posiciones vacías para pallets.
- Para el paso 3 (asignación de espacio físico a la cola del transportador), con un paso entre pallets de 270 mm, 9 pallets aguas arriba requieren 9 × 0.27 m = 2.43 metros de tramo de acumulación. La cola aguas abajo de 6 pallets requiere 6 × 0.27 m = 1.62 metros de tramo.
Cálculo de la producción neta de piezas buenas: por qué la velocidad de movimiento del robot no equivale a la tasa de producción de la línea
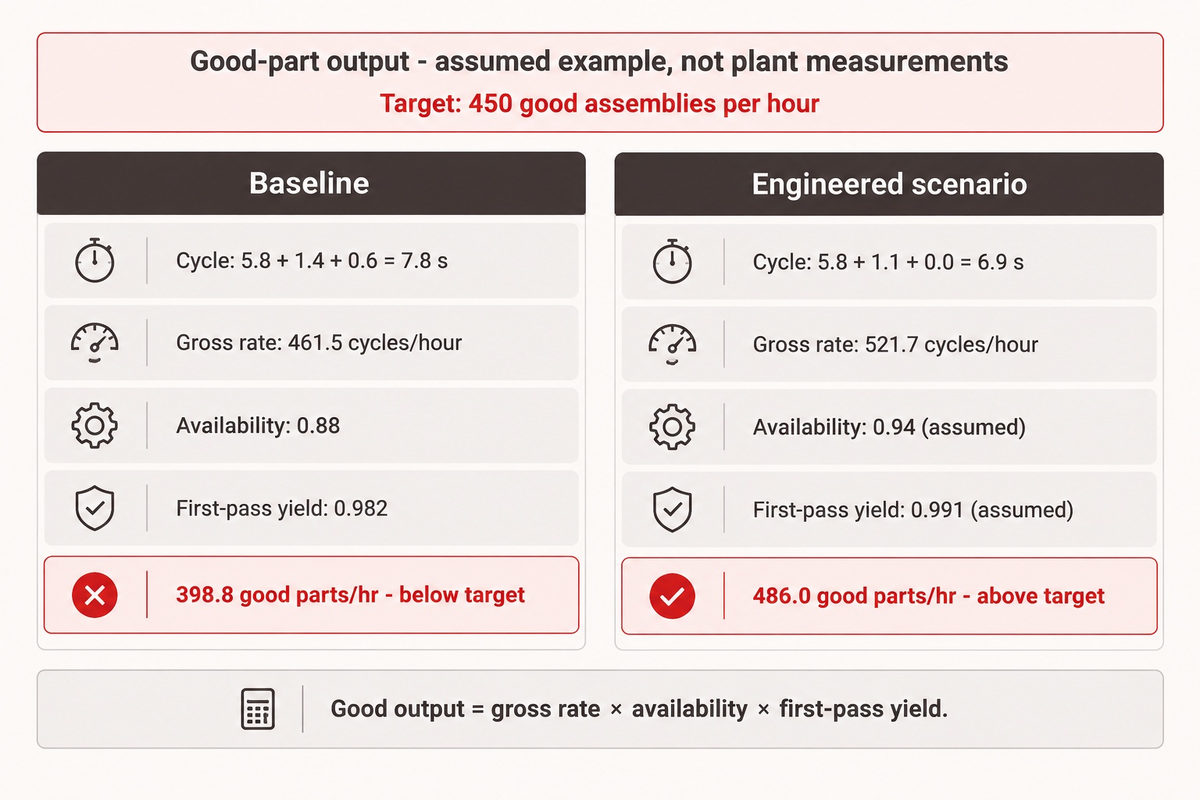
El tiempo de ciclo real de una estación es la suma del tiempo de movimiento del robot, el tiempo de sincronización de avance y sujeción, y el tiempo de inspección de visión artificial que no se superpone con otras tareas. La producción neta de piezas buenas por hora equivale a la tasa del cuello de botella multiplicada por la disponibilidad de línea y el rendimiento a la primera, cuando el ciclo medido ya incluye las pérdidas de rendimiento; de lo contrario, incluya un factor de rendimiento independiente. El suavizado de trayectorias y la superposición de señales de sincronización influyen mucho en la tasa de producción real del sistema.
Al evaluar sistemas robotizados, algunos compradores dividen 3,600 segundos entre el movimiento del robot de 5.8 segundos y esperan que la línea produzca 620 piezas por hora. En realidad, el acoplamiento en serie reduce la disponibilidad de la línea cuando las estaciones no cuentan con buffers de desacoplamiento suficientes.
Bill Budde muestra cómo la incorporación de estaciones acopladas eleva el rendimiento individual necesario para cumplir un objetivo general. Su ejemplo con estaciones iguales no debe considerarse una fórmula universal para líneas con buffers. Mida la disponibilidad, el rendimiento y la calidad de la línea usando una base de tiempo y producción uniforme.
A nivel de estación, las decisiones de programación del robot también producen resultados de tiempo de ciclo que parecen extraños. Muchos programadores suponen que una trayectoria lineal recta (MOVL) entre los puntos de recogida y colocación es la más rápida porque la línea recta representa la distancia más corta.
Stephen Bolin explica que la trayectoria geométrica más corta no necesariamente produce el tiempo de ciclo más corto. El movimiento conjunto y la combinación de trayectorias a través de puntos intermedios no críticos pueden reducir desaceleraciones innecesarias, sujeto a las comprobaciones de colisión y las restricciones del proceso.
Los programadores pueden evaluar movimientos lineales sin carga no críticos y reemplazarlos por movimientos de articulación (MOVJ) y combinación de zonas (CNT en FANUC, ZoneData en ABB; revise los ajustes específicos de los robots KUKA), además de usar la retroalimentación de las señales de interruptor de lengüeta magnética de la pinza en lugar de temporizadores fijos del PLC. Mida el tiempo de ciclo y valide las holguras para evitar colisiones, los límites del equipo y la calidad del proceso antes de aceptar cualquiera de los cambios.
Cálculo de ingeniería resuelto n.º 2: auditoría del potencial de producción neta de piezas buenas en 60 minutos
Escenario de auditoría (datos supuestos): Un proveedor automotriz necesita producir 450 ensambles conformes por hora (takt de demanda = 8.0 s/pieza) en una línea de producción robotizada de 6 estaciones que fabrica componentes automotrices. En la estación más lenta (estación 3: atornillado), el movimiento del brazo robótico toma 5.8 s, la elevación y sujeción del pallet toma 1.4 s, y la inspección posterior al atornillado con visión artificial toma 0.6 s.
| Etapa del análisis de capacidad de producción | Fórmula / parámetro | Línea base sin optimizar | Línea diseñada con buffers |
|---|---|---|---|
| 1. Ciclo bruto del cuello de botella (c_max) | t_motion + t_clamp + t_vision | 5.8 + 1.4 + 0.6 = 7.8 s | 5.8 + 1.1 + 0.0 (superpuesto) = 6.9 s |
| 2. Tasa teórica bruta | 3,600 s / c_max | 461.5 ciclos brutos/hora | 521.7 ciclos brutos/hora |
| 3. Disponibilidad de la línea acoplada (A_line) | Minutos en operación / 60 min | 0.88 (52.8 min; atascos sin buffer) | 0.94 (56.4 min; buffers de 6 pallets; supuesto, no medido) |
| 4. FPY acumulado de 6 estaciones | (y_station)^6 | 0.982 (rendimiento por estación de 0.997) | 0.991 (visión telecéntrica + pines; supuesto, no medido) |
| 5. Producción neta entregable de piezas conformes | Bruta × A_line × FPY | 398.8 piezas conformes/h (NO ALCANZA 450) | 486.0 piezas conformes/h (SUPERA 450) |
Conclusión de ingeniería: En este ejemplo hipotético, aunque el movimiento del robot de 5.8 s fue más rápido que el takt objetivo de 8.0 s, las secuencias de coordinación no superpuestas y las microparadas sin buffers causaron un déficit de unas 51 piezas por hora. En este ejemplo hipotético, superponer la inspección con visión artificial durante la transferencia del pallet y agregar buffers de 6 pallets coincide con aumentos supuestos de disponibilidad y rendimiento, lo que eleva la producción neta entregable en 87.2 piezas conformes por hora, hasta 486 piezas conformes por hora. Puede diseñar los parámetros de sus propias estaciones con el Estimador interactivo de capacidad de producción y tiempo de ciclo de ZEUEE.
Arquitectura de seguridad por zonas (ISO 10218-2:2025) y aislamiento de energía peligrosa (LOTO) para mantener una alta disponibilidad
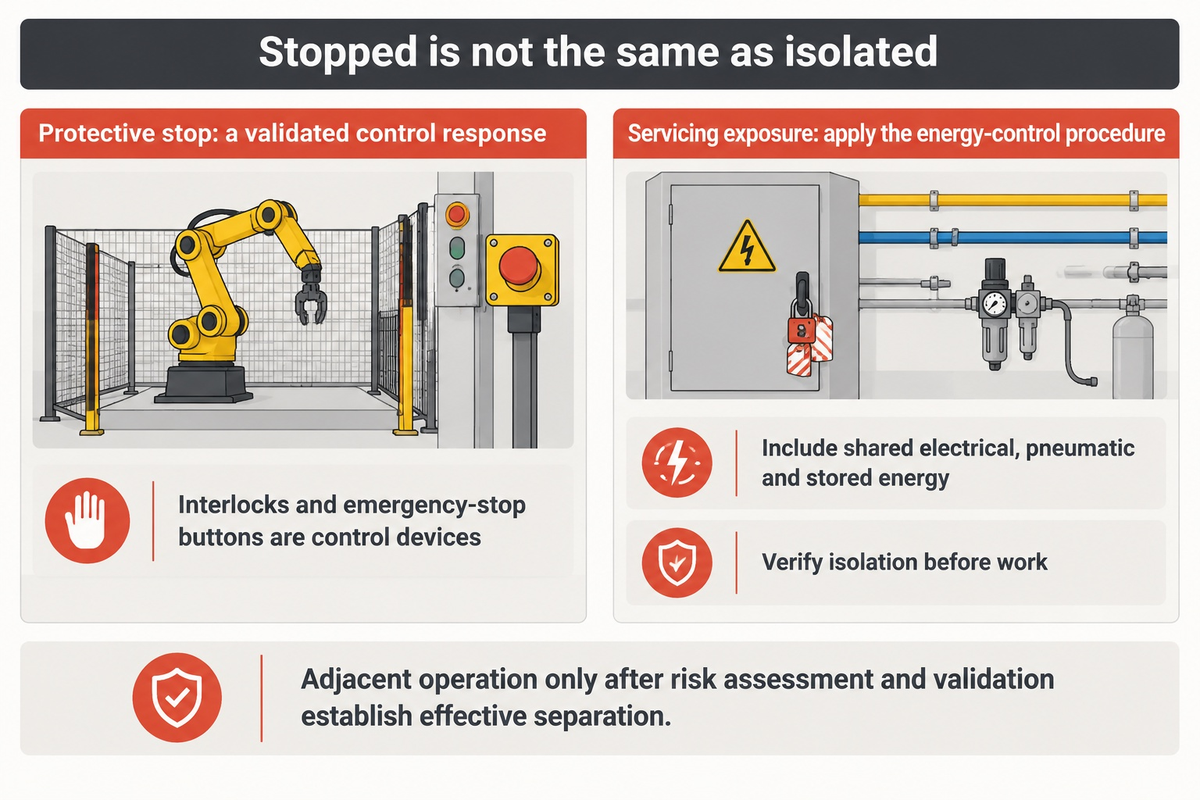
Las zonas de seguridad validadas pueden detener una zona sin detener todas las celdas de trabajo. Las zonas que no se vean afectadas por la parada pueden seguir operando si su movimiento, el material transferido y la energía no pueden poner en peligro al personal de la zona detenida. Según OSHA 29 CFR 1910.147, las tareas de servicio que exponen al personal a una energización inesperada peligrosa o a energía almacenada requieren el procedimiento de control de energía correspondiente.
En febrero de 2025, la Organización Internacional de Normalización publicó ISO 10218-2:2025 para aplicaciones de robots industriales y celdas robotizadas (223 páginas), junto con ISO 10218-1:2025, en sustitución de las ediciones de 2011. Puede consultar análisis detallados en el informe técnico de American National Standards Institute (ANSI) sobre ISO 10218-1:2025 y la guía de cumplimiento de NEXCOM para ISO 10218:2025. La revisión de 2025 introduce las clasificaciones de robots Clase I y Clase II para los requisitos de seguridad funcional e incorpora en la norma principal los requisitos de colaboración que antes figuraban en ISO/TS 15066. También añade requisitos de ciberseguridad en la medida en que esta afecta la seguridad de los robots industriales.
Por lo general, la función de parada de protección diseñada protege cuando se abre una puerta de resguardo; la parada de emergencia tiene otro propósito. Seleccione y valide la respuesta de parada como parte de la evaluación de riesgos de la aplicación. Las zonas deben contemplar el alcance de las personas, las piezas en movimiento, los actuadores compartidos y la energía almacenada, no solo la ubicación de las barreras. Un buffer favorece la producción únicamente después de satisfacer estos requisitos de seguridad.
¿La parada de una puerta de seguridad enclavada satisface los requisitos de bloqueo y etiquetado (LOTO) en una línea robotizada?
No. Los enclavamientos de seguridad y los botones de parada de emergencia son dispositivos de control, no dispositivos de aislamiento de energía. Las tareas de servicio que exponen al personal a movimientos inesperados peligrosos o a energía almacenada requieren el procedimiento de control de energía correspondiente. La excepción de OSHA para tareas menores de mantenimiento es limitada. La tarea debe realizarse durante las operaciones normales de producción y ser rutinaria, repetitiva e integral al uso del equipo para producir. Otros medios deben brindar protección eficaz.
Defina los límites de aislamiento para la tarea de servicio específica, incluida la energía eléctrica, neumática, gravitacional y cualquier otra energía almacenada compartida. Las zonas adyacentes pueden seguir operando si la evaluación de riesgos y la validación confirman que la separación es eficaz. Siga el procedimiento documentado de control de energía y verifique el aislamiento antes de comenzar el trabajo. Que un robot esté detenido no demuestra por sí solo que la máquina esté aislada.
Diagnóstico de propagación de fallas entre estaciones: cómo evitar paradas en cascada de la línea
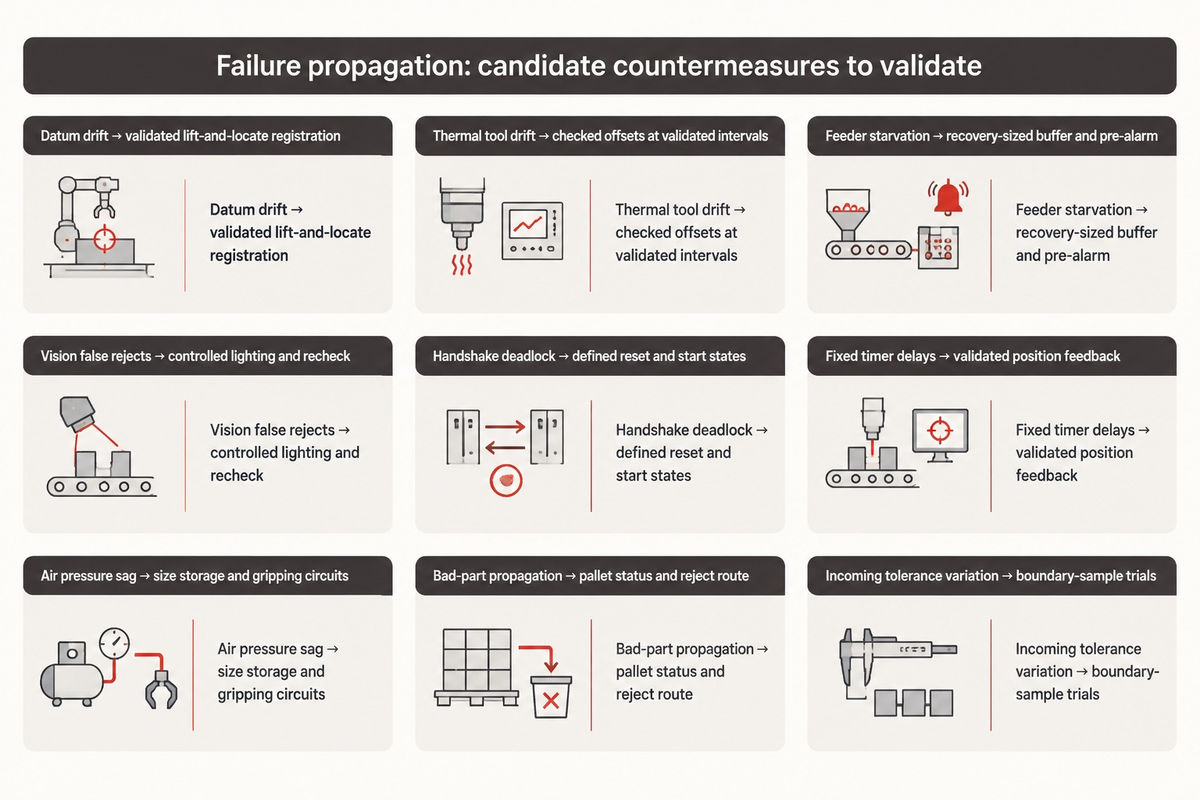
Las fallas pueden propagarse de varias maneras entre estaciones robotizadas. Use el diagnóstico a continuación para identificar fallas, sus síntomas y posibles causas.
Bill Budde, en el artículo de Assembly Magazine sobre ensamble automatizado, señala que más del 50% de las paradas de producción se deben a que las herramientas de las estaciones de trabajo no toleran lo suficiente las variaciones dimensionales de las piezas. Asimismo, el análisis de integración en campo de IndustryX indica que los errores de calibración del TCP, si no se detectan, pueden arruinar un lote de producción. Al desarrollar celdas de manufactura inteligente, los equipos de IA y robótica que evalúen algoritmos de aprendizaje automático aplicados a flujos de datos de visión artificial y torque para el mantenimiento predictivo deben validar las alertas de deriva con mediciones reales de las estaciones antes de confiar en ellas.
Diagnóstico de propagación de fallas entre estaciones
Ilustra posibles propagaciones de fallas entre estaciones y posibles contramedidas de hardware o control que deben validarse.
| Modo de falla | Estación de origen | Mecanismo de propagación a estaciones posteriores | Síntoma en telemetría / PLC | Contramedida de ingeniería |
|---|---|---|---|---|
| 1. Deriva acumulada de referencias | Tope de pallet del transportador | El juego de la guía de banda sin sujeción hace que se atasque el ajuste a presión del pin con SCARA en la estación 4 | Alarma de límite de torque del servomotor del eje Z en la estación 4 | Pines cónicos de posicionamiento mediante elevación y ubicación, con repetibilidad de posicionamiento validada para el proyecto |
| 2. Deriva térmica del TCP | Brazo de soldadura / dosificación | La expansión durante el calentamiento desplaza el cordón de soldadura o la trayectoria del adhesivo y provoca una falla en la prueba de la estación 6 | Rendimiento normal durante la primera hora, seguido de un desplazamiento progresivo durante la operación (ilustrativo) | Verificación automatizada del TCP con láser y patrón de referencia, con ajuste de compensación en intervalos validados |
| 3. Cascada por falta de piezas en el alimentador | Alimentador vibratorio de tazón de la estación 1 | Un atasco en la guía puede dejar sin piezas a las estaciones posteriores cuando se agote el trabajo disponible | Los registros de turno muestran que las estaciones 2 a 6 reportan Starved_Wait | Dimensione el buffer de desacoplamiento según el tiempo de recuperación y el tiempo de ciclo; agregue una prealarma de nivel bajo en la guía |
| 4. Bucle de descarte por falsos rechazos de visión | Estación de cámara 2D en línea | El reflejo ambiental en las carcasas brillantes provoca falsos rechazos y deja sin piezas al empaque | Alto conteo de ciclos de máquina, pero bajo valor de GoodQuantity liberado | Iluminación coaxial telecéntrica + carcasa con cubierta + nueva verificación en el canal de rechazo |
| 5. Interbloqueo por espera mutua del PLC | Compuerta de transferencia entre estaciones | Después del reinicio, el robot A espera Pallet_Ready mientras el PLC espera Arm_Home | Ninguna luz de falla está encendida, pero la línea permanece congelada en modo Run | Máquina de estados determinista PackML: Resetting a Idle, a Starting y a Execute |
| 6. Demoras de coordinación con temporizadores fijos | Válvula de la pinza EOAT | Supuesto ilustrativo de esperas secuenciales sin superposición: los temporizadores fijos de 300 ms del PLC en 4 secuencias de coordinación agregan 1.2 s de tiempo muerto por ciclo | La línea no alcanza el takt objetivo del turno, aunque no haya fallas por tiempo de inactividad | Retroalimentación directa de posición del cilindro con temporización de E/S validada |
| 7. Caída de presión de aire en el múltiple | Colector neumático compartido | La activación simultánea de los eyectores de vacío provoca una caída de presión en el múltiple y deja caer las piezas | Alarmas aleatorias e intermitentes de pérdida de vacío en las estaciones 2 y 5 | Dimensione el almacenamiento local de aire y los circuitos de sujeción según la demanda medida y la evaluación de seguridad |
| 8. Paso de piezas defectuosas sin ponerlas en cuarentena | Ajuste a presión en la estación 2 | Un pin torcido llega a la soldadura láser de la estación 3, donde provoca una colisión de la boquilla y el dispositivo de sujeción | Activación de la detección de colisión en la muñeca del robot de la estación posterior | Bloqueo del bit de estado del pallet RFID + desviación física de rechazo antes de la estación 3 |
| 9. Intolerancia a las tolerancias de las piezas | Lote recibido del proveedor | La rebaba de moldeo en las piezas recibidas puede atascar un mecanismo rígido de escape del alimentador | Paradas breves repetidas que reducen la producción del turno | Pruebe muestras de los límites superior e inferior durante FAT + mordazas EOAT adaptables |
Lista de verificación de preparación de ingeniería antes de la solicitud de cotización: qué definir antes de solicitar una cotización para la línea
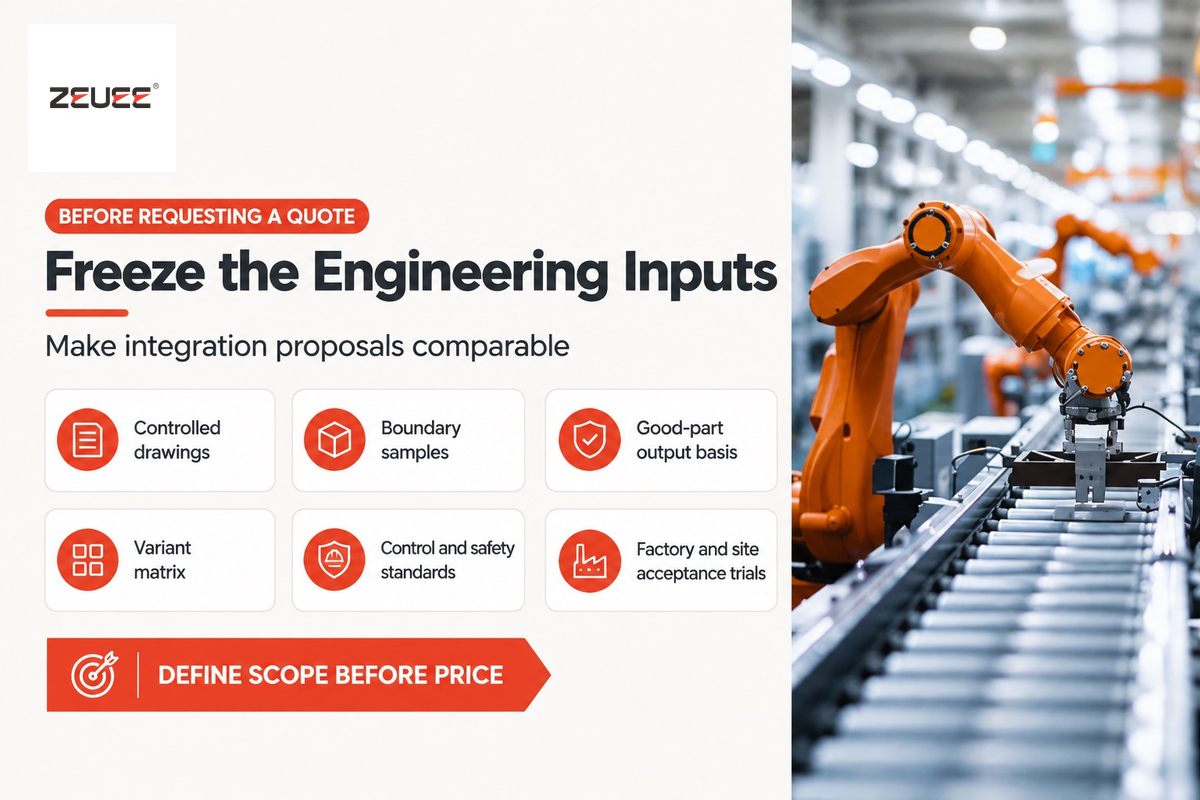
Antes de solicitar una cotización para una línea de producción robotizada personalizada, los compradores deben definir los planos 3D STEP y 2D GD&T, las muestras físicas de los límites, los objetivos de takt neto de piezas conformes, una matriz de variantes SKU para 3 años, las normas de PLC y seguridad de la planta, y los criterios de aceptación para las pruebas FAT/SAT en dos etapas. Un paquete completo de datos puede reducir los márgenes por contingencias del integrador y el tiempo necesario para la puesta en marcha.
Cuando un fabricante envía a un proveedor de automatización una solicitud de un «sistema de ensamble robotizado de 10 piezas por minuto», el integrador debe incluir importantes contingencias de riesgo en su estimación de costos inicial para cubrir todas las incógnitas, desde la alimentación hasta las tolerancias y el software. Definir seis entregables de ingeniería antes de emitir una especificación de requisitos del usuario (URS) convierte cotizaciones imprecisas en propuestas de alcance definido y comparables.
- Proporcione planos controlados 3D STEP y 2D GD&T para identificar las superficies de sujeción aceptables, las zonas cosméticas que no deben tocarse, las tolerancias para los ajustes a presión y las características de posicionamiento de referencia de cada subcomponente.
- Prepare muestras físicas de los límites con dimensiones nominales, límites de tolerancia superior e inferior y defectos conocidos. Los integradores usan estos conjuntos de muestras límite para validar las guías de los alimentadores y los umbrales de visión artificial durante las pruebas de aceptación en fábrica (FAT).
- Describa la base de takt neto de piezas conformes y turnos indicando las unidades aceptadas por hora, la duración programada del turno, la frecuencia prevista de cambios de formato y el denominador de OEE.
- Cree una matriz de variantes SKU que distinga los cambios de formato por software de los cambios físicos. Establezca tiempos de aceptación para el cambio de formato de cada familia de variantes y valídelos durante las pruebas.
- Especifique las normas de control y seguridad de planta, incluidas las plataformas PLC obligatorias (Siemens TIA Portal, Allen-Bradley Studio 5000 u Omron) y los protocolos de bus de campo (PROFINET, EtherNet/IP, EtherCAT). Especifique por separado los modelos de información OPC UA y las interfaces de datos de planta. Incluya las reglas de planta para ISO 10218-2:2025 y la zonificación LOTO según OSHA 29 CFR 1910.147.
- Se requiere un protocolo de pruebas FAT y SAT en dos etapas. Debe realizarse en la planta del integrador una prueba de producción de duración acordada (FAT) que demuestre el rendimiento de primera pasada y la capacidad de producción neta objetivo antes del embalaje. Después de la instalación en sitio, debe realizarse una prueba idéntica (SAT).
Para los procesos de aceptación en fábrica y en sitio, consulte nuestra guía de entrega de sistemas de automatización llave en mano. Una vez que haya finalizado su paquete de ingeniería, use nuestra calculadora de ROI y período de recuperación de la inversión de la línea para estimar los posibles períodos de recuperación. Compare distintas configuraciones de sistemas en nuestra página de líneas de producción robotizadas personalizadas.
Preguntas frecuentes
¿Cuántas estaciones se necesitan para justificar la integración de celdas robotizadas independientes en una línea de producción robotizada?
Integre las celdas cuando una familia estable de piezas y una secuencia de procesos repetitiva hagan conveniente la transferencia automatizada. Realice un estudio de caso que contemple la producción requerida de piezas conformes y los costos de manipulación.
Conectar operaciones sucesivas puede reducir la mano de obra para cargar contenedores durante los turnos. Cuando la alimentación de componentes, el ajuste a presión de precisión, la soldadura láser, la dosificación y la visión artificial en línea se realizan en celdas aisladas, los carros manuales generan grandes colas de trabajo en proceso y daños por manipulación. Un transportador asíncrono de pallets puede conservar una referencia definida de la pieza mediante soportes de posicionamiento validados para elevación y ubicación.
¿Cuál es la proporción habitual entre el costo de un brazo robótico sin equipamiento y la inversión total en una línea de producción robotizada?
Los manipuladores robóticos sin equipamiento representan solo una parte de la inversión de capital en una línea de producción robotizada llave en mano; solicite un desglose de costos específico para el proyecto.
El alcance restante del proyecto incluye herramientas personalizadas para el extremo del brazo, pallets portapiezas de precisión, unidades de pines de posicionamiento con elevación y ubicación, alimentadores flexibles, sistemas de visión artificial 2D/3D, PLC de seguridad con cortinas de luz, integración del PLC supervisor y del software MES, además de las pruebas de aceptación en fábrica. Un error común al planificar el capital industrial es presupuestar únicamente los brazos robóticos sin equipamiento.
¿Cómo gestionan los ingenieros los cambios de variantes de producto en una línea de ensamble con varios robots sin horas de inactividad?
Los pallets portapiezas universales, junto con pinzas servoaccionadas, cambiadores automáticos de herramientas y programas de visión artificial basados en recetas, reducen el trabajo manual necesario para realizar los cambios.
En las líneas con múltiples SKU, las distintas variantes de ensamble se colocan en su posición y se identifican mediante una etiqueta RFID integrada en el pallet. Con las variantes compatibles, los operadores pueden evitar desatornillar rieles guía mecánicos o volver a enseñar los robots inteligentes manualmente. Cuando un pallet portapiezas nuevo llega a una estación de trabajo, el PLC lo identifica y selecciona automáticamente el programa del robot, los ajustes de la pinza y las recetas de la cámara correspondientes a esa variante. Los cambios de herramientas deben medirse por separado de la selección de recetas.
¿Qué protocolos de comunicación industrial coordinan las líneas de producción con varios robots?
Las secuencias de coordinación en tiempo real entre estaciones usan PROFINET/PROFIsafe, EtherNet/IP con CIP Safety o EtherCAT; OPC UA permite la comunicación con sistemas de nivel superior.
Los buses de campo deterministas gestionan las señales de sujeción entre el robot y el PLC; valide su temporización en la configuración seleccionada. OPC 40010-1 se usa para recuperar datos de activos y condiciones de los equipos robóticos. Los contadores de piezas conformes y su integración con el MES de planta deben especificarse por separado.
¿Por qué una línea de producción robotizada no alcanza su OEE objetivo aunque cada robot cumpla el tiempo de ciclo de catálogo?
No tener en cuenta las secuencias de coordinación entre estaciones ni la reducción acumulada de disponibilidad sobreestima la producción de los sistemas acoplados.
Una simulación del movimiento de los robots por sí sola puede omitir el tiempo de avance del pallet, la sujeción de elevación y posicionamiento, las demoras de coordinación del PLC y las verificaciones de visión artificial que no se ejecutan en paralelo. Las paradas de sistemas acoplados reducen la disponibilidad de la línea. No intercambie la disponibilidad de la estación con su OEE ni multiplique los valores de OEE de las estaciones como regla general. La disponibilidad, el rendimiento y la calidad de primera pasada de la línea deben medirse durante el mismo intervalo. La inspección durante la transferencia debe ejecutarse en paralelo y los buffers de pallets llenos deben dimensionarse según el tiempo de recuperación del alimentador. Con un tiempo de ciclo de 10 segundos, 6 pallets cubren 60 segundos; para cubrir 90 segundos se requieren 9 pallets.
¿Cuál es la diferencia entre FAT y SAT para una línea de producción robotizada personalizada?
La FAT valida en las instalaciones del integrador, antes del envío, la capacidad de producción con pruebas en operación a velocidad plena y la seguridad; la SAT verifica el desempeño después de la instalación en planta.
Durante las pruebas de aceptación en fábrica, el comprador proporciona la cantidad de muestras acordada, que debe incluir límites dimensionales y defectos conocidos. Las pruebas de aceptación evalúan la capacidad de producción y la calidad, además de las funciones de seguridad. Las pruebas de aceptación en sitio confirman que se mantenga el OEE con los servicios de planta.
¿Cómo evita la inspección con visión artificial en línea que las piezas defectuosas desperdicien ciclos de los robots en estaciones posteriores?
El sistema de control asocia los resultados de aprobación o rechazo de la cámara en línea y del sensor de fuerza con el identificador RFID de cada pallet. Los pallets rechazados se omiten o se desvían.
Si se permite que un pin torcido o una junta tórica faltante de la estación 2 llegue a la soldadora láser de la estación 3, se corre el riesgo de provocar una colisión con las herramientas. Vincular cada inspección de visión artificial 2D/3D y cada curva de fuerza de la prensa con la etiqueta RFID del pallet portapiezas detiene esa propagación. El PLC supervisor dirige los portapiezas rechazados a una desviación de cuarentena con bloqueo o indica a los robots posteriores que omitan los portapiezas sin procesar.
¿Está listo para convertir los planos de sus piezas y su objetivo de takt en una arquitectura de línea con varios robots?
Envíenos sus archivos 3D STEP, el volumen anual, la matriz de variantes SKU, la producción objetivo por turno y el plano disponible del área de producción. El equipo de ingeniería de automatización de ZEUEE evaluará la cinemática de las estaciones, el dimensionamiento de los buffers de pallets y la distribución de seguridad por zonas según ISO 10218-2:2025 para su área de producción.
Solicite una revisión de la arquitectura de su línea robotizadaLa perspectiva de manufactura de ZEUEE
Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd (ZEUEE) diseña sistemas de ensamble personalizados y equipos de prueba de precisión. Nuestro perfil de ingeniería de automatización inteligente de ZEUEE describe una base de producción de 20,000 m² en Taihe, Jiangxi, finalizada en 2020. El equipo de más de 120 personas abarca I+D, ingeniería y producción. ZEUEE informa que cuenta con la certificación ISO 9001:2015 y la categoría de Empresa Nacional de Alta Tecnología. Envíe los planos de las piezas y los objetivos de aceptación para que nuestro equipo evalúe el alcance de integración requerido.
Referencias y fuentes
- ISO 10218-2:2025 — Requisitos de seguridad para aplicaciones de robots industriales y celdas robotizadas (febrero de 2025).
- Informe técnico de ANSI: ISO 10218-1:2025, descripción general de la seguridad de robots y dispositivos robóticos (2025).
- ISO 9283:1998 — Criterios de desempeño y métodos de prueba para robots industriales de manipulación.
- Documentación de RoboDK: pruebas de desempeño según ISO 9283 y validación de repetibilidad.
- Informe IFR World Robotics 2026: cinco millones de robots operan en fábricas de todo el mundo.
- Bill Budde, Assembly Magazine: definición de la capacidad de producción en sistemas de ensamble automatizado.
- Kate Nadeau, Assembly Magazine: optimización del ensamble con transportadores para manejo de pallets.
- Stephen Bolin, Automate (A3): reducción del tiempo de ciclo en aplicaciones robotizadas de manejo de materiales.
- Análisis de IndustryX: 7 errores de integración de sistemas robóticos y cómo evitarlos.
- Guía técnica de NEXCOM: revisión 2025 de la norma de seguridad ISO 10218 para robots industriales.
- Fortune Business Insights: informe sobre el tamaño y el crecimiento del mercado de automatización de ensamble (2025–2034).
POR QUÉ ESCRIBIMOS
Acerca de los conocimientos de ingeniería de ZEUEE
ZEUEE comparte guías técnicas basadas en la experiencia real de proyectos de automatización. Desde 2005, diseñamos y fabricamos equipos de automatización no estándar para el ensamble de conectores, la producción de arneses de cables, las líneas robotizadas, la inspección con visión artificial y las mejoras para fábricas inteligentes.
Fundada en 2005
Base de producción de 20,000 m²
120+ especialistas
150+ patentes de I+D
Certificación ISO9001:2015
Perfil de contacto
Empresa
ZEUEE
Correo electrónico
trade@zeuee.com
Teléfono
+86 755 2942 9358
Contacto con ZEUEE
Trending now