Kontaktieren Sie Zeyu lntelligent Industrial Company
Architektur einer Roboter-Fertigungslinie: Kinematik, Stationskopplung, Puffer und zonierte Sicherheit

Aktualisiert im Oktober 2026
Vier eigenständige Roboterzellen nebeneinander ergeben noch keine Roboter-Fertigungslinie. Werden Roboter ohne abgestimmte Bezugsübergabe eingesetzt, können die Arbeitszellen Mikrostillstände verstärken, statt den Durchsatz zu erhöhen. Mit den passenden Robotertypen und Pufferwarteschlangen lassen sich Fertigungsfehler verringern. In der modernen Fertigung müssen Ingenieure Roboterarme, Förderer, Zuführungen und Sicherheitszonen als gekoppelte Systeme betrachten.
Eine Roboter-Fertigungslinie verbindet mehrere Roboterarbeitsstationen durch automatisierten Werkstücktransfer, deterministische Feldbus-Handshakes und zonierte Sicherheitsverriegelungen. Ingenieure dimensionieren Puffer, um kurze Stationsstillstände abzufangen. Außerdem stimmen sie 6-Achs-, SCARA-, Delta- und kollaborative Roboter auf die Gegebenheiten der Station ab, damit die Nettoausbringung fehlerfreier Teile die Taktziele pro Schicht erreicht.
Kurzüberblick: Planungsgrundlagen für eine Fertigungslinie mit mehreren Robotern
| Umfang des Integrationsbudgets | Neben den Roboterarmen auch EOAT, Zuführung, Transfer, Bildverarbeitung, Sicherheitstechnik, Steuerungstechnik und Inbetriebnahme einplanen |
| Pose-Wiederholgenauigkeit im Verhältnis zum Palettenbezug | Wiederholgenauigkeit bei der angegebenen Last und unter den festgelegten Prüfbedingungen überprüfen und anschließend die vollständige Toleranzkette von der Palette bis zum Werkzeug validieren |
| Beispiel mit identischen Stationen, keine allgemeingültige OEE-Regel | Budde veranschaulicht 97.9 Prozent je Station bei 5 Stationen und 98.95 Prozent bei 10 Stationen. Die tatsächliche OEE der Linie anhand gemessener Verfügbarkeit, Leistung und Qualität validieren. |
| Puffer für asynchrone Stationen | Nutzbare Pufferkapazität anhand von Wiederanlaufzeit und Stationszykluszeit dimensionieren; volle Paletten von leeren Pufferplätzen unterscheiden |
| Maßgebliche Sicherheits- und Datenstandards | ISO 10218-1:2025, ISO 10218-2:2025 (einschließlich ISO/TS 15066), OSHA 29 CFR 1910.147 LOTO und OPC 40010-1 |
- Die Systemkopplung ist entscheidender als die Geschwindigkeit einzelner Roboterarme: Unnötige Handshake-Verzögerungen in der SPS oder nicht gepufferte Störungen an der Zuführung können die Schichtausbringung senken, selbst wenn sich das Roboterhandgelenk schneller bewegt.
- Die Kinematik richtet sich nach der Einfügeaufgabe: SCARA-Roboter eignen sich besonders für Presspassungen und Schraubarbeiten. Sechsachsige Roboterarme übernehmen Schweißarbeiten, Dosieren und die Beschickung von CNC-Maschinen bei komplexen Winkeln.
- Puffer gleichen Schwankungen aus, keine dauerhaften Engpässe: Palettenwarteschlangen fangen kurze Wiederanlaufstopps ab. Eine dauerhaft langsamere Station begrenzt die kontinuierliche Ausbringung; Prozessänderungen, Aufgabenverteilung oder parallele Kapazität prüfen.
- Weg zur kommerziellen Konfiguration: Dieser Engineering-Leitfaden enthält herstellerneutrale Berechnungen zur Dimensionierung und Architektur. Informationen zu schlüsselfertigen Konfigurationen und Preisen finden Sie auf unserer Seite Engineering-Lösungen für Roboter-Fertigungslinien.
Was unterscheidet eine Roboter-Fertigungslinie von einzelnen Roboterzellen und starren Sondermaschinen?
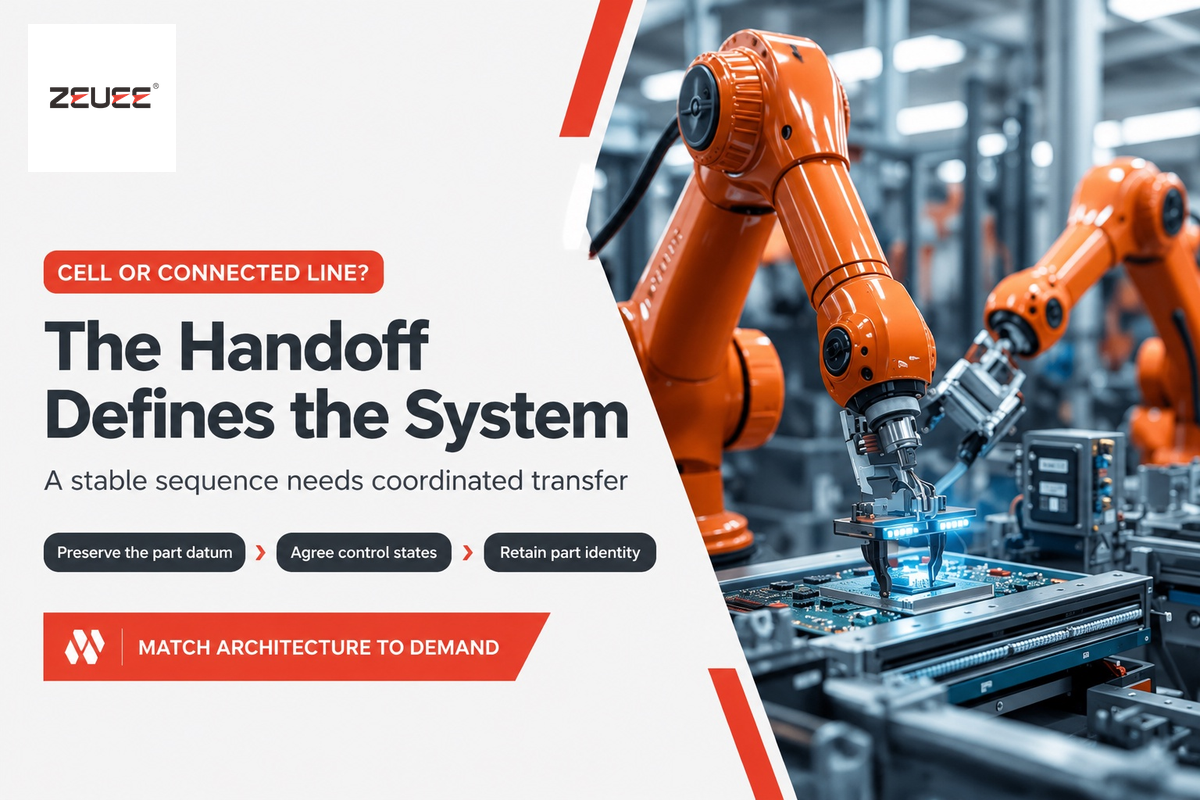
Eine Roboter-Fertigungslinie verbindet mehrere Roboterarbeitsstationen zu einem deterministischen Materialfluss mit bezugserhaltendem Werkstücktransfer, übergeordneten SPS-Handshakes und zonierten Sicherheitsverriegelungen. Einzelne Roboterzellen können Teile zwischen den Zellen in Transportwagen befördern. Starre Sondermaschinen fixieren kurvengesteuerte Mechanismen auf ein Produkt mit hohem Volumen und schränken so die Flexibilität der Zelle ein.
In der globalen Fertigungsindustrie wird eine Reihe isolierter Arbeitszellen oft mit einer wirklich integrierten Linie verwechselt. Bei der Auswahl des ersten Industrieroboters für Automobilmontage und Luftfahrtwerke sollten Ingenieure zwischen Zellendesign und Linienarchitektur unterscheiden. Ein einzelner Montageroboter führt eine Aufgabe aus, etwa das Punktschweißen eines Halters oder das Anziehen von vier Befestigungselementen. Anschließend legt er das fertige Teil in eine Kunststoffbox. Mitarbeitende transportieren die Box zur nächsten Arbeitsstation, wo sie mit anderen Teilen in Arbeit wartet. Ohne geeignete Handhabung und Rückverfolgung drohen Kratzer und der Verlust der Seriennummern-Rückverfolgbarkeit.
Eine integrierte Roboter-Montagelinie ersetzt manuelle Chargen mit Transportboxen durch ein durchgängiges Förderband- oder Palettentransportsystem. Bei der Einführung von Robotern in der Montage übernehmen verknüpfte Montageroboter wiederkehrende Montagearbeiten und verkürzen die Gesamtfertigungszeit. Die Verbindung von Geschwindigkeit und Präzision über gekoppelte Stationen hinweg, ergänzt durch KI-gestützte Bildverarbeitung, revolutioniert die Fertigung mit hoher Variantenvielfalt. Laut dem Bericht von Fortune Business Insights zum Markt für Montageautomatisierung erreichte der weltweite Markt für Montageautomatisierung 2025 USD 35,63 billion. Für den Zeitraum von 2026 bis 2034 wird ein Wachstum von USD 38,01 billion auf USD 66,91 billion bei einer jährlichen Wachstumsrate von 7,3 % prognostiziert.
Auch die Verteilung der Investitionskosten für Hardware überrascht viele Erstanwender. Ein schlüsselfertiges Budget umfasst neben den Robotern auch End-of-Arm-Werkzeuge, Trägerpaletten, Zuführung, Bildverarbeitung, Schutzeinrichtungen, Steuerungstechnik und Inbetriebnahme. Die veröffentlichte Präsentation einer Roboter-Fertigungslinie von ZEUEE zeigt integrierte Zuführung, Handhabung, Servo-Pressen, Wegprüfung und Sortierung. Das Beispiel der Presszelle veranschaulicht die Prozessintegration; es ist keine Leistungszusage für eine komplette Linie mit mehreren Stationen.
| Technischer Aspekt | Einzelne Roboterzellen | Verknüpfte Roboter-Fertigungslinie | Starre Sondermaschine (Kurve / Rundschalttisch) |
|---|---|---|---|
| Typisches Jahresvolumen | Variable Chargen und voneinander unabhängige Prozesse | Kontinuierlicher Bedarf bei stabiler Prozessfolge | Stabile, wiederkehrende Produktgeometrie bei hohem Volumen |
| Zieltaktzeit | Jede Zelle hat ihren eigenen Prozesszyklus | Stationszyklen auf die erforderliche Ausbringung fehlerfreier Teile abstimmen | Spezielle Werkzeuge und Vorrichtungen für einen wiederkehrenden Zyklus optimiert |
| Flexibilität bei SKU-Varianten | Flexible Spannvorrichtungen; manuelle Umrüstzeit validieren | Rezepturauswahl plus validierte Umrüstung der Werkzeuge und Vorrichtungen | Spezielle Werkzeuge und Vorrichtungen; bei größeren Geometrieänderungen ist eine Umrüstung erforderlich |
| Werkstücktransfer zwischen Stationen | Manuelle Transportwagen, Boxen oder Chargentabletts | Asynchroner Palettenförderer oder getakteter Transfer | Mechanischer Kurvenrundschalttisch oder starrer Umlaufbalken |
| Erhalt des Bezugs | Kann beim Ablegen in einer Transportbox verloren gehen; an jeder Zelle erneut einspannen | Durch validierte Positionierelemente am Träger erhalten | Starre mechanische Werkstückaufnahmen, gekoppelt an den Kurvenhub |
| Ausbreitung von Störungen | Durch Transportboxen mit Bodenbestand teilweise entkoppelt | Nur entkoppelt, solange nutzbare Pufferkapazität vorhanden ist | Bei einem Stau kann die gesamte Linie stillstehen |
| Kostenanteil des reinen Roboterarms | Werkzeuge und Vorrichtungen, Schutzeinrichtungen, Programmierung und Validierung einplanen | Transfer, Zuführung, Prüfung und Liniensteuerung einplanen | Geringer Anteil (Kurvenantriebe und Schlitten machen den größten Teil aus) |
| Rückverfolgbarkeit einzelner Teile | Auf Chargenebene, sofern keine Identifikation einzelner Teile vorgesehen ist | Teileverfolgung per RFID an der Palette und über eine projektspezifisch definierte Rückverfolgbarkeitsschnittstelle | Ausschleusung anhand eines Schieberegisters mit Gut-/Schlechtteil-Kennzeichnung; zusätzliche Teileverfolgung kann spezifiziert werden |
| Wiederverwendung der Investition in der nächsten Generation | Roboterarm und Sicherheitsumhausung weitgehend wiederverwendbar | Roboterarme, Förderer und Sicherheits-SPS weitgehend wiederverwendbar | Sonderanfertigungen mit Kurvenmechanik bei Änderungen der Produktgeometrie nur begrenzt wiederverwendbar |
| Geeignete Branchen | Auftragsfertiger, Schweißarbeiten mit geringem Volumen, Baugruppen | Automobilkomponenten, 3C-Elektronik, Medizinprodukte | Kappen, Spritzen und Hochgeschwindigkeits-Steckverbinder mit nur einer SKU |
Wie entscheiden Sie zwischen einzelnen Roboterzellen und einer verknüpften Roboter-Fertigungslinie?
Bei unabhängiger Planung, häufigen Werkzeugwechseln oder unsicherer vorgelagerter Versorgung eignen sich einzelne Zellen. Bei einem stabilen Prozess und wiederholbarem Bedarf sind verknüpfte Zellen sinnvoll. Berücksichtigen Sie vor der Entscheidung Stationszykluszeiten, Umrüstzeit, Ausbringung fehlerfreier Teile und Produktionsvolumen.
Unser interaktiver Auswahlhelfer für den Automatisierungsreifegrad ordnet Teilevolumen, Prozesskonstanz und Prozessstabilität der passenden Architektur zu. Werden Zellen verknüpft, bevor die Teiletoleranzen stabil sind, können aus vier unabhängigen Zellstopps ein einziger Linienstillstand werden.
Roboterkinematik passend zu den Stationsanforderungen auswählen: 6-Achs-Knickarmroboter, SCARA, Delta und Cobots
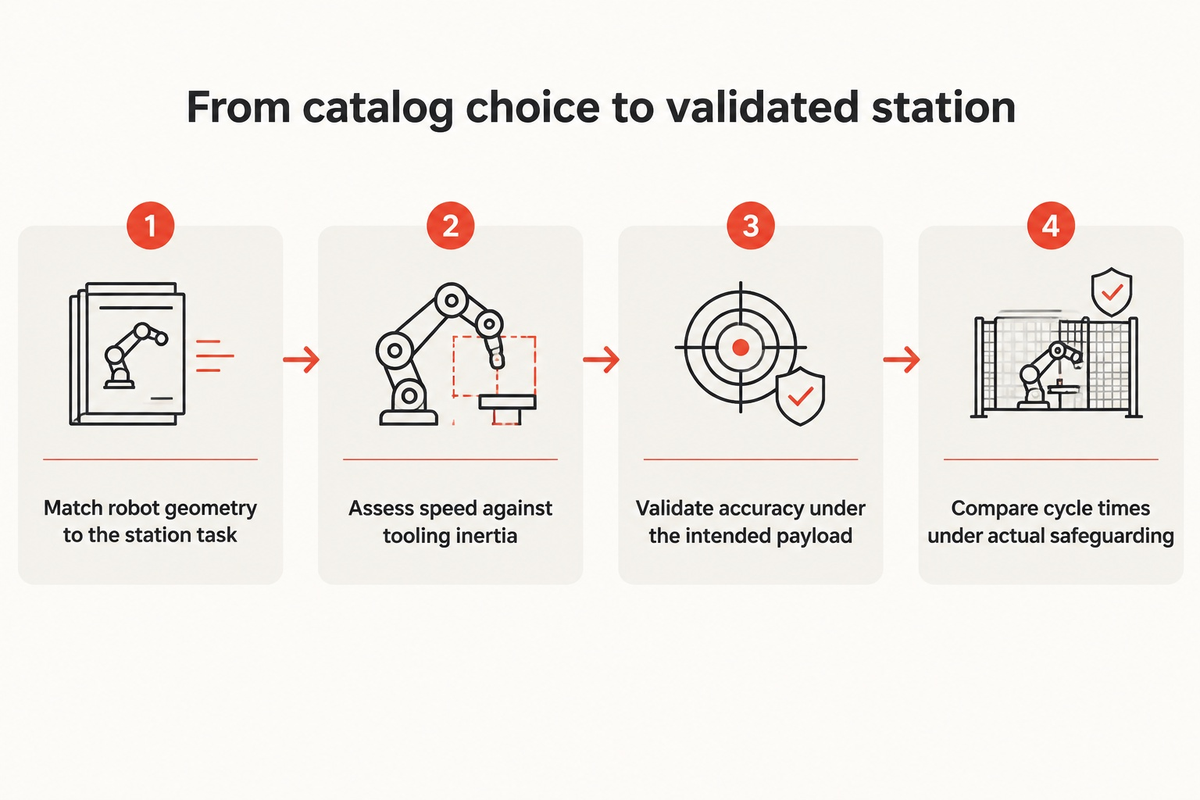
SCARA-Roboter eignen sich für vertikale Einfügevorgänge entlang der Z-Achse und Schraubarbeiten. 6-Achs-Knickarmroboter kommen bei Schweißarbeiten mit komplexen Winkeln, Dosieraufgaben und der Maschinenbeschickung zum Einsatz; Delta-Roboter beim Hochgeschwindigkeits-Picking am Förderband und kollaborative Roboter an Arbeitsstationen, die gemeinsam mit Bedienpersonal genutzt werden. Ingenieure vergleichen die Kataloggeschwindigkeit mit der Trägheit der End-of-Arm-Werkzeuge und validieren die Genauigkeit der Station unter Last, gegebenenfalls mithilfe von Positionierstiften oder Bildverarbeitung.
Laut dem Bericht World Robotics 2026 der International Federation of Robotics stieg der weltweite Bestand an eingesetzten Industrierobotern 2025 um 9 % auf 5 million Einheiten. Die jährlichen weltweiten Roboterinstallationen sollen 2026 auf 655.000 Einheiten und bis 2029 auf 806.000 Einheiten steigen. In dieser modernen Fertigungslandschaft verwenden leistungsstarke Roboterlinien selten dieselbe Robotergeometrie an jeder Arbeitsstation. Stattdessen bewerten Ingenieure die konkrete Roboteranwendung an jeder Station, um Präzision und Geschwindigkeit auszubalancieren.
| Kinematischer Robotertyp | Achsen / Freiheitsgrade | Hauptaufgabe und kinematische Grenze der Station |
|---|---|---|
| SCARA-Roboter | 4 Achsen (X-Y-Z-Theta) | Vertikale Leiterplattenbestückung, Einpressen von Kontaktstiften, Schraubarbeiten; Werkzeugachse kann nicht seitlich geneigt werden |
| Kompakter 6-Achs-Knickarmroboter | 6 Achsen | Steckergehäusemontage mit komplexen Winkeln, 3D-Klebstoffdosierung, Stecken von Steckverbindern |
| Mittlerer 6-Achs-Knickarmroboter | 6 Achsen | CNC-Maschinenbeschickung, Lichtbogenschweißen, Entgraten, Entladen von Mehrkavitäten-Spritzgussmaschinen |
| Schwerer 6-Achs-Knickarmroboter | 6 Achsen | Punktschweißen von Karosserien im Rohbau, Handhabung von Batteriepaketen, Palettierung am Linienende |
| Delta-Parallelroboter | 3 bis 4 Achsen | Hochgeschwindigkeits-Tracking am Förderband, Sortierung von Lebensmitteln und Getränken oder Blisterverpackungen; Geschwindigkeit für die gewählte Nutzlast und den Bewegungsweg validieren |
| Kollaborativer Roboter (PFL-Modus) | 6 Achsen | Mensch-Roboter-Kollaboration, manuelle Vorkommissionierung, Drehmomentprüfung (Geschwindigkeit erfordert eine anwendungsspezifische Risikobeurteilung) |
| Hybrid-Cobot mit Flächenscanner | 6 Achsen + SSM | Die Geschwindigkeits- und Abstandsüberwachung passt den Betrieb an validierte Sicherheitsabstände an |
| Roboter auf Linearachse als 7. Achse | 6 + 1 Linearachse | Ein Knickarmroboter bedient mehrere parallele Prüf- oder Bearbeitungskabinen mit langen Zykluszeiten; Anzahl und Verfahrzeiten validieren |
| AMR / mobiler Manipulator | Mobile Plattform + 6 Achsen | Entkoppelte Nachversorgung der Zuführung, Bereitstellung von Kommissioniertabletts und Austausch von Quarantänebehältern |
Ein häufiger Engineering-Fehler besteht darin, die Katalog-Wiederholgenauigkeit eines Roboters mit der tatsächlichen Montagefreiheit in der Anwendung gleichzusetzen. Nach den Prüfkriterien ISO 9283:1998 und der Validierungsdokumentation zu ISO 9283 von RoboDK wird die Pose-Wiederholgenauigkeit lediglich an 5 Konfigurationen über 30 Zyklen gemessen; der Wert von 75 mm/s bei RoboDK ist ein Beispiel für eine Prüfgeschwindigkeit. Die Katalog-Wiederholgenauigkeit ist modellspezifisch und nicht mit der absoluten Positioniergenauigkeit gleichzusetzen. RoboDK erläutert, warum eine breitere Abdeckung von Konfigurationen bei der Genauigkeitsbewertung hilfreich ist. Validieren Sie den ausgewählten Roboter mit der vorgesehenen Nutzlast und unter den vorgesehenen Betriebsbedingungen. Wird bei einer Linie mit mehreren Stationen eine Trägerpalette von Roboter 1 zu Roboter 4 weitergegeben, summieren sich Wärmegang und Spiel am Palettenanschlag. Für jede Präzisionsstation muss die Positioniergenauigkeit validiert werden; dafür kommen mechanische Positionierbolzen oder eine 2D-Bildverarbeitung zur Offsetkorrektur infrage.
Können kollaborative Roboter die Zykluszeiten von Industrierobotern in einer Linie mit mehreren Stationen erreichen?
Kollaborative Roboter können bei manchen Stationen vergleichbare Zykluszeiten erreichen. Der Vergleich muss jedoch auf der validierten Anwendung, Nutzlast, Werkzeugausstattung und den Bedingungen für den Zugang von Personen beruhen. Für Anwendungen mit Leistungs- und Kraftbegrenzung gibt es keinen allgemeingültigen Betriebsgrenzwert von 250 mm/s. Vergleichen Sie die Zykluszeiten unter den tatsächlichen Schutzmaßnahmen. Eine Geschwindigkeits- und Abstandsüberwachung kann schnellere Bewegungen ermöglichen, wenn sich Personen außerhalb des validierten Schutzabstands aufhalten.
Bei Cobot-Montageanwendungen sollten Sie prüfen, ob ein einzelner Cobot bei der Prüfung am Linienende, beim Etikettieren oder bei der Montage von Baugruppen mit niedriger Ausbringungsrate die erforderliche Zykluszeit unter Berücksichtigung der anwendungsspezifischen Risikobeurteilung erreicht. Ein herkömmlicher Roboter kann innerhalb einer festen Schutzeinhausung arbeiten; Hybrid-Cobots können beispielsweise Laserscanner mit Kraftbegrenzung kombinieren. Hersteller, die bei schnelleren Fertigungsläufen wettbewerbsfähig bleiben wollen, sollten SCARA- oder kompakte 6-Achs-Roboter für die Kernaufgaben unter validierten Schutzbedingungen prüfen.
Die Kopplungsmatrix für 5 Schnittstellen zwischen Zelle und Linie: Erfolgsfaktoren und Fehlerquellen bei der Integration mehrerer Roboter
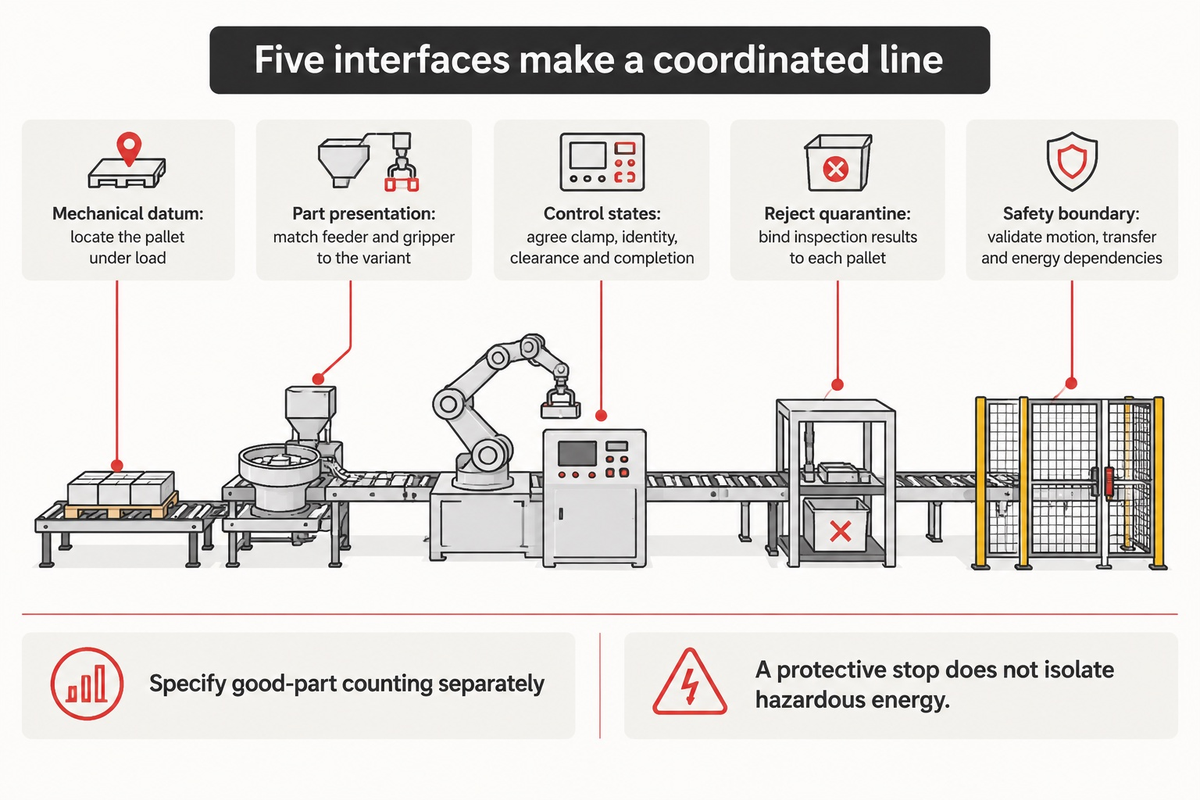
Ob Fertigungslinien mit mehreren Robotern erfolgreich sind, hängt von fünf Schnittstellen zwischen den Stationen ab: mechanische Bezugsaufnahmen, Teilebereitstellung für das EOAT, deterministische Feldbus-Zustandsautomaten, RFID-verknüpfte Quarantäneschleusen in der Linie und zonierte Sicherheitsverriegelungen. Werden diese fünf Schnittstellen geprüft, bevor die Layout-CAD-Modelle abgeschlossen sind, lassen sich Probleme bei Übergaben, Kalibrierung und Steuerung vor der Inbetriebnahme erkennen.
Kopplungsmatrix für 5 Schnittstellen zwischen Zelle und Linie
- An Schnittstelle 1 (mechanischer Bezug und Werkstückübergabe) entsteht seitliches Führungsspiel auf den Trägerpaletten, die auf einem Förderband laufen. Bevor ein SCARA-Roboter oder ein 6-Achs-Roboterarm eine hochpräzise Einfügeaufgabe ausführt, hebt eine pneumatische Hub- und Positioniereinheit die Palette vom Band ab. Gehärtete konische Positionierbolzen greifen in eine Kombination aus Diamant- und Rundbuchsen ein und richten die Station aus. Die Wiederholgenauigkeit unter Betriebslast anhand der Montagetoleranz überprüfen.
- An Schnittstelle 2 (Teilebereitstellung von vorgelagerten Stationen und EOAT-Kopplung) verlieren Roboter in Montagelinien Zykluszeit, wenn sie Schüttgut oder verwickelte Bauteile aus einem ungeordneten Behälter greifen müssen. Für Hochgeschwindigkeitsläufe mit nur einer SKU kommen Vibrationswendelförderer zum Einsatz. Bei mehreren SKUs wird ein Servogreifer mit einem kameragesteuerten flexiblen Zuführsystem verwendet.
- Über Schnittstelle 3 (deterministischer SPS- und Feldbus-Zustandsautomat), tauscht jede Robotersteuerung der Linie Echtzeit-Verriegelungssignale (Pallet_Clamped, Part_Type_ID, Clear_Of_Fixture, Cycle_Done_Pass) über PROFINET oder EtherNet/IP mit der übergeordneten Linien-SPS aus. Integrationsprobleme mit der Steuerungs- und Kalibrierungstechnik des Lieferanten werden im Herstellerkommentar von IndustryX zur Integration von Robotersystemen behandelt. In der Projektdatenspezifikation sind Maschinenzyklen insgesamt und geprüfte Gutteile getrennt zu klassifizieren. Das Informationsmodell für Robotik OPC 40010-1 behandelt Anlagenverwaltung und Zustandsüberwachung. Es definiert nicht die projektspezifische Zähllogik für Gutteile.
- An Schnittstelle 4 (Inline-Bildverarbeitung und Ausschleusung in die Quarantäne) ordnet das Steuerungssystem die Ergebnisse der Bildverarbeitung und die Kraft-Weg-Daten der Servopresse der jeweiligen Trägerpalettenkennung zu. Bei einem Fehler der Baugruppe an Station 3 lesen nachgelagerte Stationen das Ausschusssignal und leiten die Palette unberührt in eine verriegelte Quarantänerutsche. Diese Schleuse soll verhindern, dass fehlerhafte Baugruppen weitertransportiert werden und möglicherweise nachgelagerte Werkzeuge oder andere Gutteil-Baugruppen beschädigen.
- An Schnittstelle 5 (Sicherheits- und Verriegelungsgrenze zwischen Zonen) unterteilen vernetzte Sicherheits-SPS mit PROFIsafe oder CIP Safety die Linie logisch in Pufferzonen. Kontrolliertes Muting von Lichtvorhängen an Palettentransfertunneln schützt diese Zonen. Nicht betroffene Zonen dürfen die Fertigung nur fortsetzen, wenn eine validierte Risikobeurteilung zeigt, dass Bewegungen, Transfers und Energie in der Zone keine Personen in der angehaltenen Zone gefährden. Ein Schutzstopp allein trennt gefährliche Energiequellen nicht ab.
Synchron getaktete oder asynchrone Topologien mit Palettenpuffer (einschließlich Berechnung begrenzter Puffer)
Wählen Sie ein synchron getaktetes System, wenn die Stationszykluszeiten kurz und gleichmäßig sind und ein Produkt mit geringer Variantenvielfalt gefertigt wird. Ein asynchrones Palettenfördersystem mit begrenzten Puffern fängt Schwankungen der Zykluszeit und Mikrostillstände an Zuführungen ab. Dimensionieren Sie die Pufferkapazität so, dass nachgelagerte Roboter möglichst selten auf Teile warten müssen.
Wie die technische Analyse von Förderanlagen für den Palettentransport in Assembly Magazine erläutert, bewegt ein synchroner Förderer alle Träger gleichzeitig weiter. Fällt bei einem synchronen System eine Station wegen eines Sensorfehlers aus, kommen alle Paletten der Linie zum Stillstand. Ein asynchrones Palettentransfersystem transportiert die Träger mit reibungsarmer Fördertechnik. Die Paletten sammeln sich gleichmäßig vor und hinter den Arbeitsstationen.
In Bill Buddes Analyse des Durchsatzes automatisierter Montageanlagen in Assembly Magazine heißt es, dass asynchrone Standardlinien 2 Paletten pro Arbeitsstation puffern. Bei Hochgeschwindigkeitslinien werden bis zu 5 or 6 Paletten je Station gepuffert, damit schnelle Roboter weiterarbeiten können, während eine benachbarte Station eine kleinere Störung behebt. Einen umfassenderen Überblick über die Taktung von Transfersystemen ohne Roboter finden Sie in unserem Leitfaden zu Materialfluss und Pufferung in automatisierten Fertigungslinien.
Warum können Puffer zwischen Stationen keinen dauerhaften Engpass bei der Stationszykluszeit beheben?
Palettenpuffer zwischen Stationen gleichen nur kurzfristige Abweichungen der Taktung durch Zykluszeitschwankungen und die Behebung von Mikrostillständen aus. In einer Roboter-Montageanlage füllen sich alle endlichen Puffer im Zulauf schnell, wenn Station 4 pro Teil 20 Sekunden benötigt, während Stationen 1-3 in 10 Sekunden arbeiten. Die volle Warteschlange blockiert die vorgelagerten Roboter, bis Station 4 wieder Platz freigibt; die dauerhafte Ausbringung bleibt durch deren effektive Kapazität begrenzt.
Um den angenommenen Engpass von 20 Sekunden zu bewältigen (etwa durch UV-Klebstoffaushärtung, Helium-Leckprüfung oder komplexe Montageprüfung), teilen Ingenieure den langsamen Prozess auf zwei parallele Stationen auf (m = 2). Dadurch ergibt sich ein effektiver Ausgabetakt der Station von 20 Sekunden/2 = 10 Sekunden.
Durchgerechnetes Engineering-Beispiel #1: Vorläufige Dimensionierung eines begrenzten Palettenpuffers
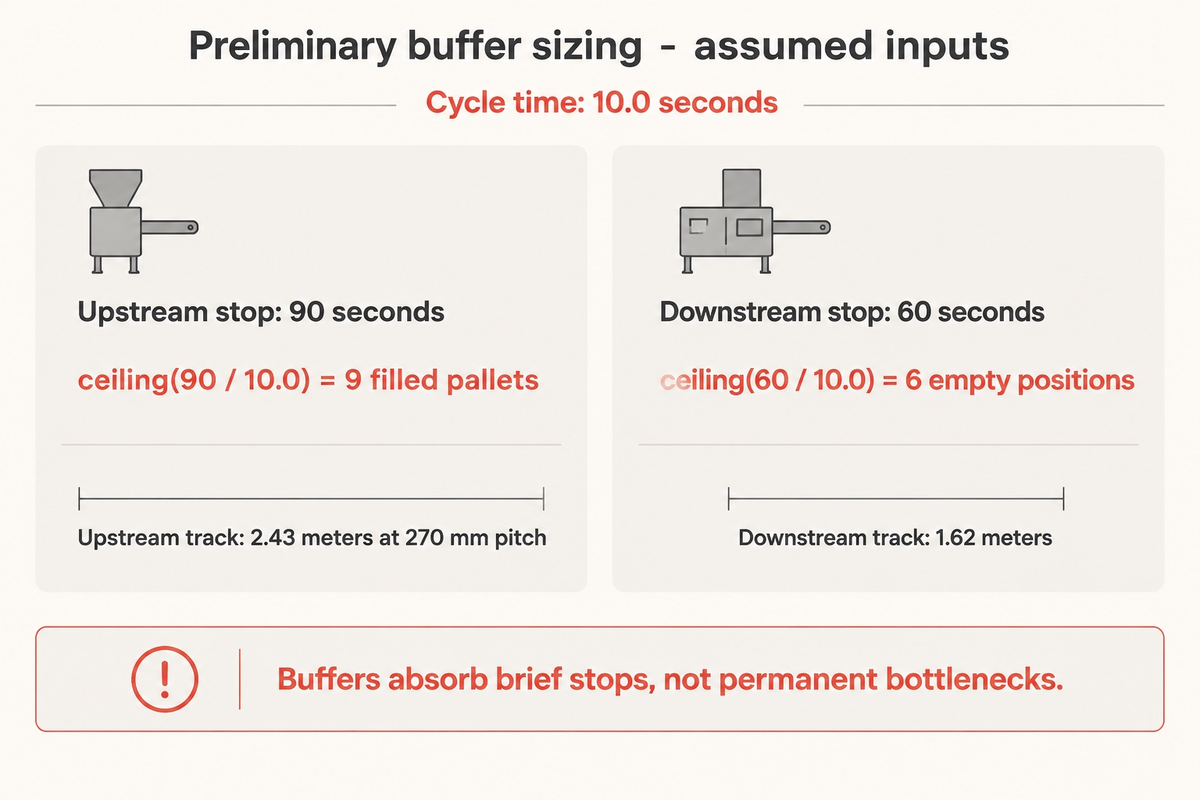
Auslegungsszenario (angenommene Eingabewerte): Eine Roboter-Montageanlage mit 6 Stationen arbeitet mit einer Zykluszeit an der Engpassstation von T_cycle = 10.0 Sekunden (Bruttodurchsatz = 6.0 Teile/Minute). An der vorgelagerten Station 1 kommt ein Wendelförderer zum Einsatz, an dem bei der Bauteilnachversorgung kurze Mikrostillstände von bis zu T_recover_up = 90 Sekunden auftreten. Die nachgelagerte Station 6 (Inline-Bildverarbeitung und Tray-Verpackung) benötigt für den Wechsel des Blistermagazins T_recover_down = 60 Sekunden.
- Für Schritt 1 (Puffer zum Schutz vor Aushungern der vorgelagerten Station N_starve) muss der 10-Sekunden-Engpassroboter während eines 90-sekündigen Stopps der vorgelagerten Zuführung durchgehend arbeiten können. Dafür sind N_starve = Aufrunden(90 s / 10,0 s) = 9 gefüllte Palettenträger erforderlich. Damit ergibt sich N_starve = Aufrunden (90 s / 10,0 s) = 9 gefüllte Palettenträger.
- Für Schritt 2 (Puffer N_block zum Schutz vor nachgelagerter Blockierung) gilt: Damit der Engpassroboter während eines 60-sekündigen Wechsels der nachgelagerten Ablage nicht blockiert wird, sind N_block = ceiling(60 s / 10,0 s) = 6 leere Palettenplätze erforderlich. Daraus ergibt sich N_block = ceiling (60 s / 10,0 s) = 6 leere Palettenplätze.
- Für Schritt 3 (Platzbedarf der Förderwarteschlange) benötigt die Ansammlung von 9 Paletten mit einem Rastermaß von 270 mm eine Förderstrecke von 9 × 0,27 m = 2.43 Metern. Die nachgelagerte Warteschlange für 6 Paletten benötigt eine Förderstrecke von 6 × 0,27 m = 1.62 Metern.
Nettoausbringung fehlerfreier Teile berechnen: Warum die Bewegungsgeschwindigkeit des Roboters nicht dem Liniendurchsatz entspricht
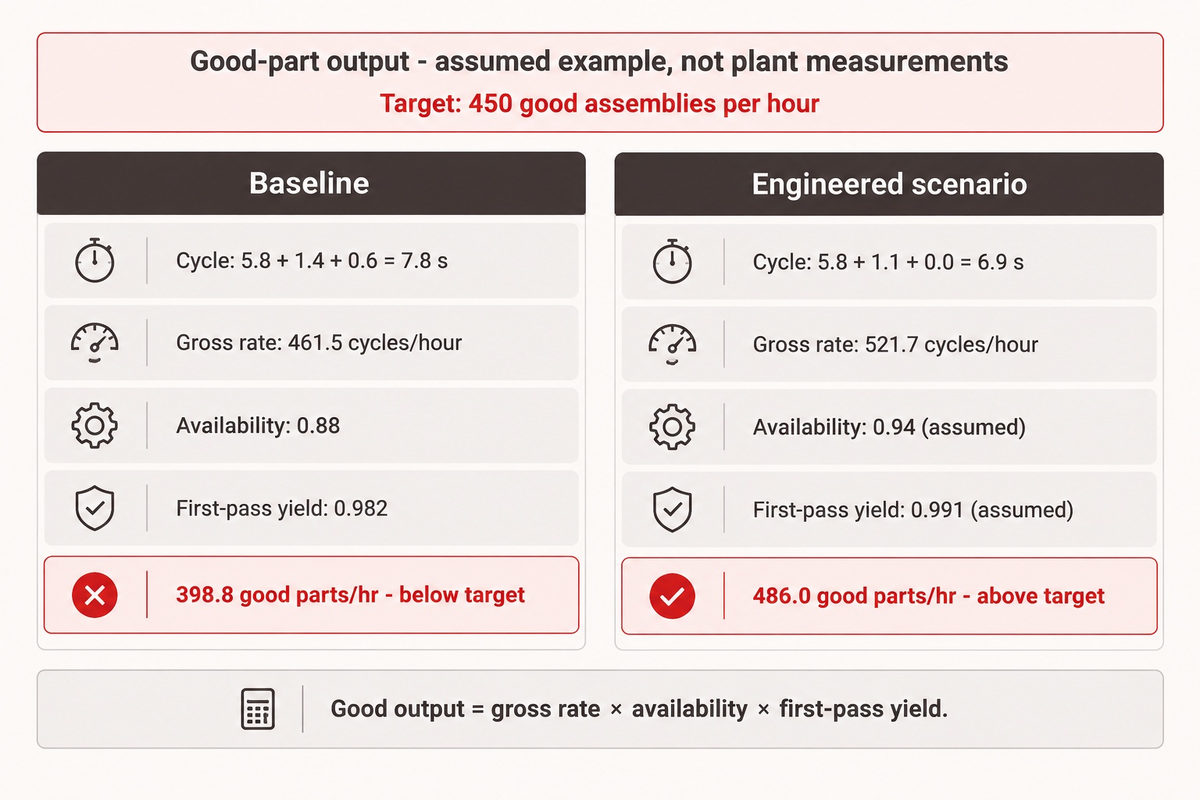
Die tatsächliche Stationszykluszeit setzt sich aus der Bewegungszeit des Roboters, der Takt- und Spannvorrichtungs-Handshakes sowie der nicht überlappenden Prüfzeit der Bildverarbeitung zusammen. Die Nettoausbringung fehlerfreier Teile pro Stunde entspricht der Engpassrate multipliziert mit Linienverfügbarkeit und Erstausbeute, sofern der laufende Zyklus Leistungsverluste bereits einschließt; andernfalls ist ein separater Leistungsfaktor zu berücksichtigen. Bahnabrundungen und überlappende Handshakes beeinflussen den tatsächlichen Durchsatz eines Systems erheblich.
Bei der Bewertung von Robotersystemen teilen manche Käufer 3.600 Sekunden durch die Bewegungszeit des Roboters von 5.8 Sekunden und erwarten eine Ausbringung von 620 Teilen pro Stunde. Tatsächlich verringert die serielle Kopplung die Verfügbarkeit der Linie, wenn die Stationen nicht ausreichend durch Puffer entkoppelt sind.
Bill Budde veranschaulicht, dass mit zunehmender Zahl gekoppelter Stationen die erforderliche Leistung jeder einzelnen Station steigt, damit ein Gesamtziel erreicht wird. Sein Beispiel mit identischen Stationen ist keine allgemeingültige Formel für gepufferte Linien. Messen Sie Verfügbarkeit, Leistung und Qualität der Linie auf einer einheitlichen Zeit- und Ausbringungsbasis.
Auch auf Stationsebene können Programmierentscheidungen des Roboters zu unerwarteten Zykluszeiten führen. Viele Programmierer nehmen an, dass ein gerader linearer Weg (MOVL) zwischen Greif- und Ablageposition am schnellsten ist, weil die gerade Linie die kürzeste Strecke darstellt.
Stephen Bolin erläutert, dass der kürzeste geometrische Weg nicht unbedingt die kürzeste Zykluszeit ergibt. Gelenkbewegungen und das Überblenden über nicht kritische Zwischenpunkte können unnötige Verzögerungen verringern, sofern Kollisionsprüfungen und Prozessbedingungen eingehalten werden.
Programmierer können prüfen, ob nicht kritische lineare Leerfahrten durch Gelenkbewegungen (MOVJ) und Zonen-Überblendungen (CNT bei FANUC, ZoneData bei ABB; die spezifischen Einstellungen bei KUKA-Robotern prüfen) ersetzt werden können. Auch Rückmeldungen von Reed-Kontakten am Greifer können feste SPS-Zeitgeber ersetzen. Messen Sie die Zykluszeit und validieren Sie Kollisionsabstände, Anlagengrenzen und Prozessqualität, bevor Sie eine der Änderungen übernehmen.
Durchgerechnetes Engineering-Beispiel #2: Prüfung des Durchsatzbereichs für Gutteile über 60 Minuten
Prüfszenario (Annahmen): Ein Automobilzulieferer benötigt 450 Gutteile pro Stunde (Bedarfstakt = 8,0 s/Teil) aus einer 6-Stationen-Fertigungslinie für Automobilkomponenten. An der langsamsten Station (Station 3 – Schraubmontage) dauert die Bewegung des Roboterarms 5,8 s, das Anheben und Spannen einer Palette 1,4 s und die anschließende Prüfung per Bildverarbeitung 0,6 s.
| Stufe des Durchsatzkorridors | Formel / Parameter | Nicht optimierte Ausgangslinie | Ausgelegte Linie mit Puffern |
|---|---|---|---|
| 1. Brutto-Engpasszyklus (c_max) | t_motion + t_clamp + t_vision | 5.8 + 1.4 + 0.6 = 7,8 s | 5.8 + 1.1 + 0.0 (überlappt) = 6,9 s |
| 2. Theoretischer Bruttodurchsatz | 3.600 s / c_max | 461.5 Bruttozyklen/Stunde | 521.7 Bruttozyklen/Stunde |
| 3. Verfügbarkeit der gekoppelten Linie (A_line) | Laufzeit in Minuten / 60 min | 0.88 (52.8 min; Stau ohne Puffer) | 0.94 (56.4 min; 6-Paletten-Puffer; angenommen, nicht gemessen) |
| 4. Kumulierte First-Pass-Yield über 6 Stationen | (y_station)^6 | 0.982 (Ausbeute je Station: 0.997) | 0.991 (telezentrische Bildverarbeitung + Kontaktstifte; angenommen, nicht gemessen) |
| 5. Nettoausbringung an Gutteilen | Brutto × A_line × FPY | 398.8 Gutteile/Stunde (ZIEL VON 450 VERFEHLT) | 486.0 Gutteile/Stunde (ÜBER 450) |
Technische Schlussfolgerung: In diesem Beispiel mit angenommenen Werten lag die Roboterbewegung mit 5,8 s zwar unter dem Taktziel von 8,0 s, doch nicht überlappte Handshakes und ungepufferte Mikrostillstände führten zu einem Fehlbetrag von etwa 51 Teilen/Stunde. In diesem Beispiel mit angenommenen Werten werden die Bildverarbeitungsprüfung während des Palettentransfers überlappt und 6-Paletten-Puffer ergänzt; zusammen mit angenommenen Verfügbarkeits- und Ausbeutesteigerungen erhöht dies die Nettoausbringung um 87.2 Gutteile/Stunde auf 486 Gutteile/Stunde. Sie können Ihre eigenen Stationsparameter mit dem interaktiven Durchsatz- und Zykluszeit-Schätzer von ZEUEE auslegen.
Zoniertes Sicherheitskonzept (ISO 10218-2:2025) und Gefahrenergieisolierung (LOTO) für hohe Anlagenverfügbarkeit
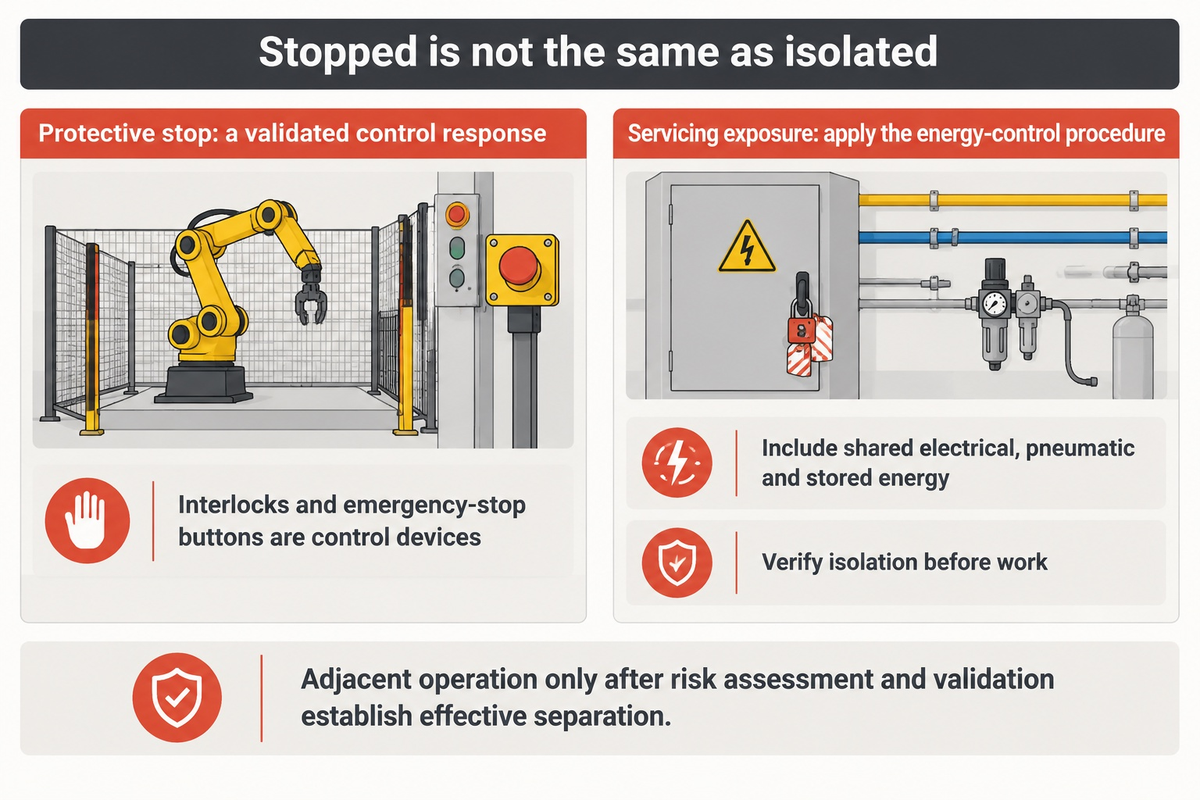
Validierte Sicherheitszonen können einen Stopp auf einen Bereich begrenzen, ohne jede Fertigungszelle anzuhalten. Von dem Stopp nicht betroffene Zonen können weiterlaufen, sofern ihre Bewegungen, übertragenen Materialien und Energien das Personal in der angehaltenen Zone nicht gefährden können. Gemäß OSHA 29 CFR 1910.147 erfordern Wartungsarbeiten, bei denen eine gefährliche, unerwartete Energiezufuhr oder gespeicherte Energie eine Gefährdung darstellt, das jeweils geltende Verfahren zur Energiekontrolle.
Im Februar 2025 veröffentlichte die International Organization for Standardization ISO 10218-2:2025 für Anwendungen mit Industrierobotern und Roboterzellen (223 Seiten) zusammen mit ISO 10218-1:2025; beide Normen ersetzen die Ausgaben von 2011. Ausführliche Besprechungen finden sich im technischen Überblick des American National Standards Institute (ANSI) zu ISO 10218-1:2025 und im Konformitätsleitfaden von NEXCOM zu ISO 10218:2025. Die Überarbeitung von 2025 führt die Roboterklassen I und II für Anforderungen an die funktionale Sicherheit ein und übernimmt Anforderungen an kollaborierende Anwendungen, die zuvor in ISO/TS 15066 enthalten waren, in die Kernnorm. Außerdem ergänzt sie Cybersicherheitsanforderungen, soweit sich Cybersicherheit auf die Sicherheit von Industrierobotern auswirkt.
Das Öffnen von Schutztüren wird üblicherweise durch die vorgesehene Schutzstoppfunktion abgesichert; ein Not-Halt erfüllt einen anderen Zweck. Legen Sie das Stoppverhalten als Teil der Risikobeurteilung der Anwendung fest und validieren Sie es. Bei der Zoneneinteilung sind Zugriff auf Werkstücke und deren Bewegung, gemeinsam genutzte Aktoren sowie gespeicherte Energie zu berücksichtigen – nicht nur die Position der Schutzzäune. Ein Puffer unterstützt die Fertigung erst, wenn diese sicherheitsrelevanten Abhängigkeiten berücksichtigt sind.
Erfüllt der Stopp an einer verriegelten Schutztür die Anforderungen an Lockout/Tagout (LOTO) an einer Roboterlinie?
Nein. Sicherheitsverriegelungen und Not-Halt-Taster sind Steuerungselemente, keine Energie-Trenneinrichtungen. Wartungsarbeiten, bei denen Beschäftigte gefährlichen, unerwarteten Bewegungen oder gespeicherter Energie ausgesetzt sein können, erfordern das jeweils geltende Verfahren zur Energiekontrolle. Die Ausnahme der OSHA für kleinere Wartungsarbeiten ist eng gefasst. Die Arbeit muss während des normalen Produktionsbetriebs stattfinden, routinemäßig und wiederholt ausgeführt werden und unmittelbar zum Betrieb des Geräts für die Produktion gehören. Andere Maßnahmen müssen wirksamen Schutz bieten.
Legen Sie die Isolationsgrenzen für die konkrete Wartungsarbeit fest und berücksichtigen Sie dabei gemeinsam genutzte elektrische, pneumatische, Gravitations- und sonstige gespeicherte Energie. Benachbarte Zonen dürfen nach einer Risikobeurteilung und Validierung weiterbetrieben werden, sofern eine wirksame Trennung gewährleistet ist. Befolgen Sie das dokumentierte Verfahren zur Energiekontrolle und überprüfen Sie die Isolierung vor Arbeitsbeginn. Ein angehaltener Roboter allein belegt nicht, dass die Maschine isoliert ist.
Diagnose der Fehlerfortpflanzung zwischen Stationen: Kaskadierende Linienstillstände verhindern
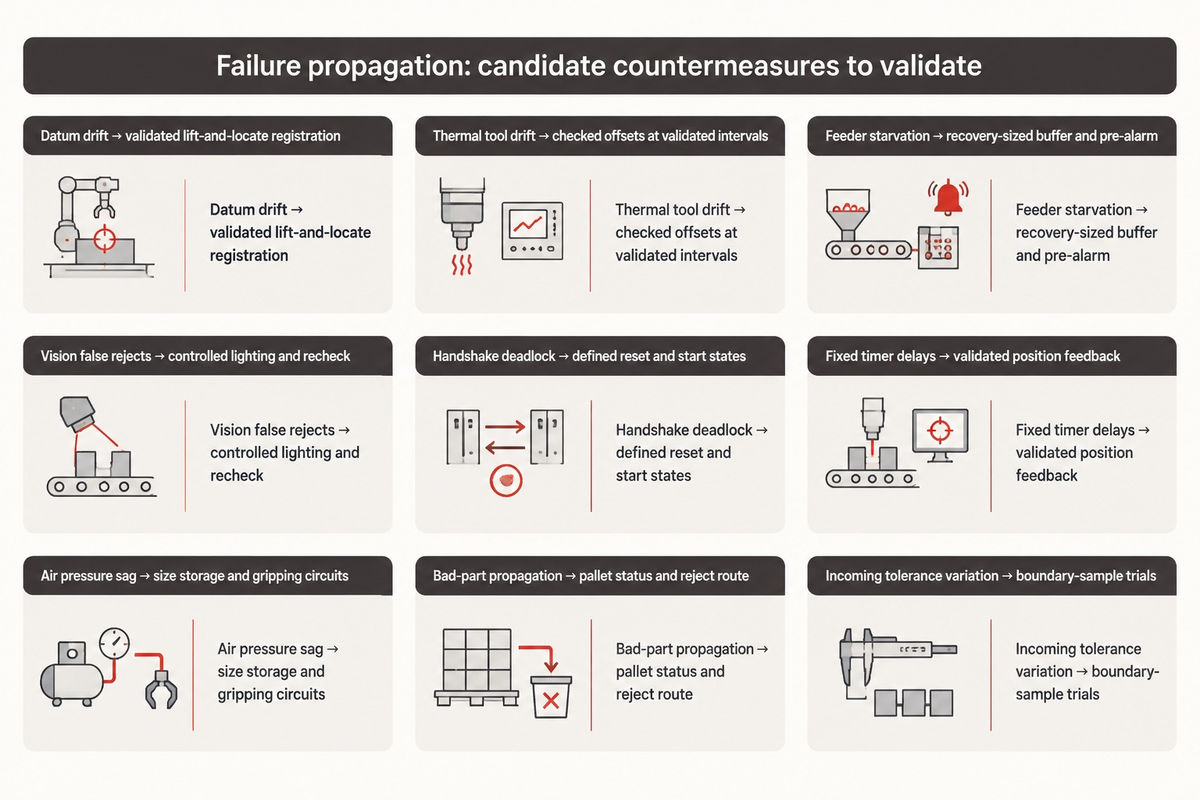
Fehler können sich an Roboterstationen auf verschiedene Weise fortpflanzen. Ermitteln Sie mithilfe der folgenden Diagnose Fehler, Symptome und mögliche Ursachen.
Bill Budde erwähnt in seinem Artikel über automatisierte Montage in Assembly Magazine, dass mehr als 50 % der Produktionsstillstände darauf zurückzuführen sind, dass die Werkzeuge an Arbeitsstationen Maßabweichungen der Teile nicht ausreichend ausgleichen können. Auch laut IndustryX-Analyse zur Integration in der Praxis können nicht erkannte TCP-Kalibrierfehler eine Produktionscharge unbrauchbar machen. Bei der Entwicklung intelligenter Fertigungszellen sollten KI- und Robotikteams, die Algorithmen für maschinelles Lernen auf Bildverarbeitungs- und Drehmomentdaten zur vorausschauenden Wartung anwenden, Driftwarnungen anhand tatsächlicher Stationsmessungen validieren, bevor sie sich darauf verlassen.
Diagnose der Fehlerfortpflanzung zwischen Stationen
Die Abbildung veranschaulicht mögliche Fehlerfortpflanzungen zwischen Stationen sowie mögliche Hardware- und Steuerungsmaßnahmen, die validiert werden müssen.
| Fehlerart | Ursprungsstation | Kaskadierungsmechanismus nachgelagerter Stationen | Telemetrie- / SPS-Symptom | Technische Gegenmaßnahme |
|---|---|---|---|---|
| 1. Kumulative Bezugsdrift | Palettenanschlag am Förderband | Spiel in der ungespannten Bandführung führt dazu, dass die SCARA-Einpressstation für Kontaktstifte an Station 4 klemmt | Alarm wegen Drehmomentbegrenzung der Z-Achse am Servo von Station 4 | Konische Einpressstifte anheben und zur Positionierung einsetzen; die projektseitig validierte Positionierwiederholgenauigkeit muss eingehalten werden |
| 2. Thermische TCP-Drift | Schweiß- / Dosierarm | Ausdehnung beim Aufwärmen verschiebt die Schweißnaht oder Klebespur, sodass die Prüfung an Station 6 fehlschlägt | Ausbeute in der ersten Stunde normal, anschließend fortschreitender Versatz während eines Laufs (Beispiel) | Automatisierte Laserprüfung des TCP-Zielpunkts mit Versatzkorrektur in validierten Intervallen |
| 3. Kaskade durch fehlende Teilezuführung | Vibrationswendelförderer an Station 1 | Ein Schienenstau kann nachgelagerte Stationen ohne Teile lassen, sobald die dort verfügbaren Werkstücke aufgebraucht sind | Stationen 2 bis 6 melden in den Schichtprotokollen Starved_Wait | Entkoppelungspuffer auf Erholzeit und Zykluszeit auslegen; Voralarm bei niedrigem Füllstand der Förderschiene ergänzen |
| 4. Schleife durch falsche Ausschleusung bei der Bildverarbeitung | Inline-2D-Kamerastation | Streulicht auf glänzenden Steckergehäusen löst fälschlich Ausschussmeldungen aus und führt zu fehlenden Teilen an der Verpackung | Hohe Maschinenzykluszahl, aber niedrige freigegebene GoodQuantity | Telezentrische koaxiale Beleuchtung + abgeschirmtes Gehäuse + erneute Prüfung an der Rutsche |
| 5. SPS-Handshake-Deadlock | Übergabeschleuse zwischen Stationen | Nach dem Reset wartet Roboter A auf Pallet_Ready, während die SPS auf Arm_Home wartet | Keine Störungsanzeigen aktiv, aber die Linie steht im Betriebsmodus Run still | Deterministische Zustandssteuerung nach PackML: Resetting zu Idle zu Starting zu Execute |
| 6. Verzögerungen durch zeitgesteuerte Handshakes | Ventil des EOAT-Greifers | Beispielhafte Annahme sequenzieller, nicht überlappter Wartezeiten: feste SPS-Timer von 300 ms bei 4 Handshakes verursachen 1,2 s Totzeit pro Zyklus | Linie verfehlt das Schichttaktziel trotz fehlender ausfallbedingter Stillstände | Direkte Positionsrückmeldung der Zylinder mit validiertem E/A-Timing |
| 7. Druckabfall im Druckluftverteiler | Gemeinsame Druckluftleitung | Gleichzeitiger Betrieb von Vakuumejektoren lässt den Druck im Verteiler abfallen, sodass Teile herunterfallen | Zufällige, sporadische Alarme wegen Vakuumverlusts an Station 2 und 5 | Lokalen Druckluftspeicher und Greifkreise anhand des gemessenen Bedarfs und der Sicherheitsbeurteilung auslegen |
| 8. Nicht ausgesondertes fehlerhaftes Teil wird weitergegeben | Einpressstation an Station 2 | Schräg eingesetzter Kontaktstift gelangt zur Laserschweißstation an Station 3 und verursacht eine Kollision von Düse und Spannvorrichtung | Kollisionserkennung löst am Handgelenk des nachgelagerten Roboters aus | RFID-Statusbit der Palette sperren + physische Ausschleusung vor Station 3 |
| 9. Fehlende Toleranz gegenüber Teiletoleranzen | Eingangschargen des Lieferanten | Grat an angelieferten Formteilen kann eine starre Vereinzelung im Zuführsystem blockieren | Wiederholte Kurzstopps verringern die Schichtausbringung | Während der FAT Muster an den oberen und unteren Toleranzgrenzen prüfen + nachgiebige EOAT-Greiferbacken einsetzen |
Checkliste zur technischen Vorbereitung vor der Angebotsanfrage: Diese Angaben sollten vor einer Anfrage für eine Fertigungslinie feststehen
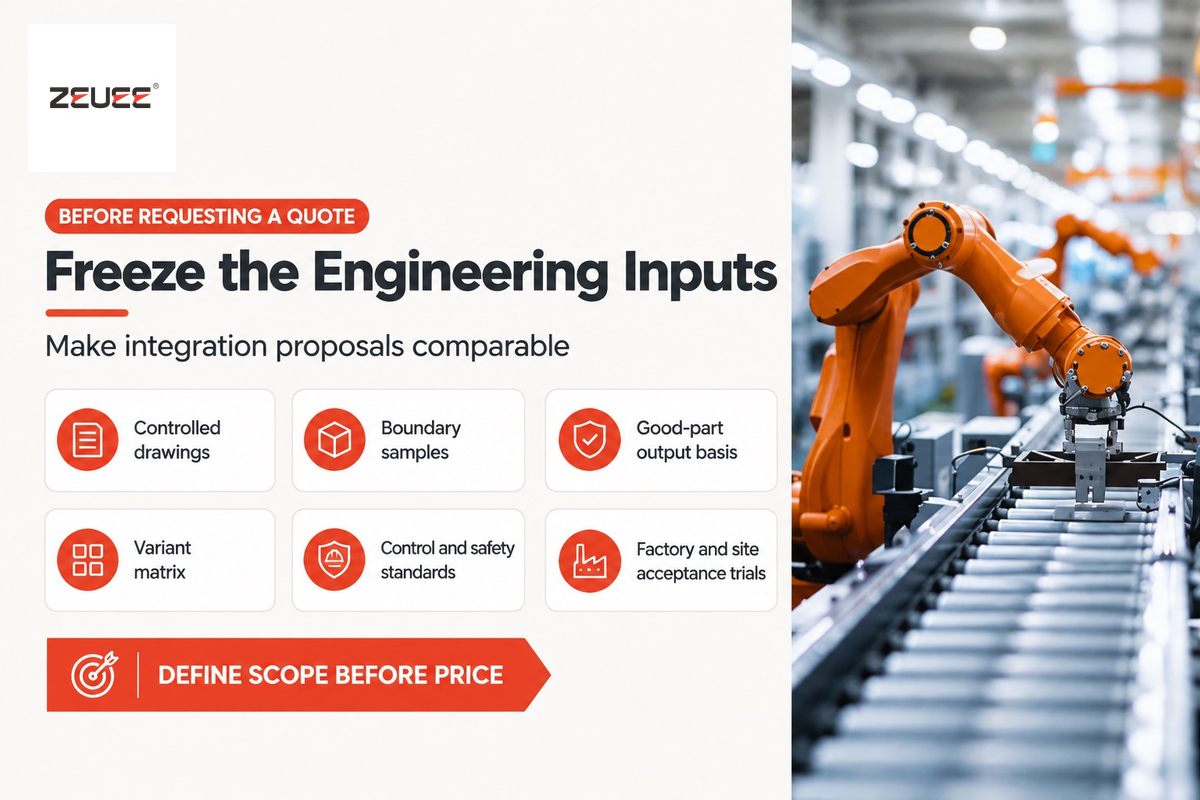
Vor der Anfrage für eine kundenspezifische Roboter-Fertigungslinie sollten Käufer 3D-STEP- und 2D-GD&T-Zeichnungen, physische Grenzmuster, Netto-Taktziele für Gutteile, eine Variantenmatrix für SKUs über 3 Jahre, SPS- und Sicherheitsstandards des Werks sowie Abnahmekriterien für einen zweistufigen FAT-/SAT-Probelauf festlegen. Vollständige Eingangsunterlagen können Sicherheitszuschläge des Integrators und den erforderlichen Zeitaufwand für die Inbetriebnahme reduzieren.
Wenn ein Hersteller bei einem Automatisierungsanbieter eine „Roboter-Montageanlage mit 10 Teilen pro Minute“ anfragt, muss der Integrator seinen ersten Kostenvoranschlag mit erheblichen Risikozuschlägen versehen, um alle offenen Punkte abzudecken – von der Zuführung über die Toleranzen bis zur Software. Werden sechs technische Liefergegenstände vor der Ausgabe einer Lastenheftspezifikation (URS) festgelegt, werden aus vagen Angeboten Angebote mit festem Leistungsumfang, die sich miteinander vergleichen lassen.
- Stellen Sie freigegebene 3D-STEP- und 2D-GD&T-Zeichnungen bereit, aus denen zulässige Greifflächen, berührungsfreie Sichtflächen, Toleranzen für Presssitze und Bezugsflächen zur Positionierung für jede Baugruppe hervorgehen.
- Erstellen Sie physische Grenzmuster mit Nennmaßen, oberen und unteren Toleranzgrenzen sowie bekannten Fehlerzuständen. Integratoren verwenden diese Grenzmustersätze, um während der Werksabnahme (FAT) Zuführschienen und Schwellenwerte für die Bildverarbeitung zu validieren.
- Beschreiben Sie Ihre Netto-Takt- und Schichtgrundlage für Gutteile mit Angaben zu akzeptierten Einheiten pro Stunde, geplanter Schichtdauer, geplanter Umrüstungshäufigkeit und dem Nenner für die OEE-Berechnung.
- Erstellen Sie eine SKU-Variantenmatrix, die softwareseitige Umrüstungen von mechanischen Umrüstungen unterscheidet. Legen Sie Abnahmezeiten für den Variantenwechsel je Variantenfamilie fest und validieren Sie diese während der Versuche.
- Geben Sie die Steuerungs- und Sicherheitsstandards des Werks vor, einschließlich verbindlicher SPS-Plattformen (Siemens TIA Portal, Allen-Bradley Studio 5000 oder Omron) und Feldbusprotokolle (PROFINET, EtherNet/IP, EtherCAT). Legen Sie OPC-UA-Informationsmodelle und Schnittstellen zu Werksdaten separat fest. Berücksichtigen Sie Werksvorgaben zu ISO 10218-2:2025 und LOTO-Zonierung nach OSHA 29 CFR 1910.147.
- Ein zweistufiges FAT- und SAT-Abnahmeprotokoll ist erforderlich. Im Werk des Integrators muss vor dem Verpacken ein Produktionsversuch mit vereinbarter Dauer stattfinden, bei dem die angestrebte First-Pass-Yield und der Netto-Durchsatz nachgewiesen werden (FAT). Nach der Installation am Standort muss ein gleichartiger Versuch durchgeführt werden (SAT).
Machen Sie sich mit unserem Leitfaden zur Lieferung schlüsselfertiger Automatisierungssysteme für die Werks- und Standortabnahme vertraut. Sobald Ihre technischen Unterlagen fertiggestellt sind, können Sie mit unserem ROI- und Amortisationsrechner für Fertigungslinien mögliche Amortisationszeiträume modellieren. Vergleichen Sie verschiedene Systemkonfigurationen auf unserer Seite zu kundenspezifischen Roboter-Fertigungslinien.
Häufig gestellte Fragen
Ab wie vielen Stationen lohnt es sich, eigenständige Roboterzellen zu einer integrierten Roboter-Fertigungslinie zu verbinden?
Verbinden Sie Zellen, wenn eine stabile Teilefamilie und ein wiederkehrender Prozessablauf die automatisierte Übergabe sinnvoll machen. Führen Sie eine Fallstudie auf Grundlage des erforderlichen Gutteileausstoßes und der Handhabungskosten durch.
Die Verbindung aufeinanderfolgender Prozessschritte kann den Personalaufwand für das Beladen von Behältern über mehrere Schichten hinweg verringern. Wenn Teilezuführung, präzises Einpressen, Laserschweißen, Dosieren und Inline-Bildverarbeitung in voneinander getrennten Einzelzellen ablaufen, verursachen manuelle Transportwagen große Zwischenpuffer und Transportschäden. Ein asynchroner Palettenförderer kann einen festgelegten Teilebezugspunkt über validierte Hub- und Positionieraufnahmen hinweg beibehalten.
Wie verhält sich der Preis eines reinen Roboterarms typischerweise zur Gesamtinvestition in eine Roboter-Fertigungslinie?
Reine Robotermanipulatoren sind nur ein Teil der Investitionskosten einer schlüsselfertigen Roboter-Fertigungslinie; lassen Sie sich eine projektspezifische Kostenaufstellung geben.
Zum übrigen Projektumfang gehören kundenspezifische Werkzeuge am Roboterarm, Präzisionsträgerpaletten, Hub- und Positioniereinheiten mit Einpressstiften, flexible Zuführsysteme, Bildverarbeitungssysteme, 2D-/3D-Bildverarbeitung, Sicherheits-SPS mit Lichtvorhängen, die Integration einer übergeordneten SPS und von MES-Software sowie die Werksabnahme (FAT). Bei der industriellen Investitionsplanung wird häufig fälschlicherweise nur für die reinen Roboterarme budgetiert.
Wie bewältigen Ingenieure Produktumrüstungen an einer Montagelinie mit mehreren Robotern ohne stundenlange Stillstände?
Universelle Trägerpaletten in Kombination mit Servogreifern, automatischen Werkzeugwechslern und rezepturgesteuerten Bildverarbeitungsprogrammen verringern den manuellen Aufwand für Umrüstungen.
Bei Linien mit mehreren SKUs werden unterschiedliche Montagevarianten auf den Paletten positioniert und durch ein eingebettetes RFID-Tag identifiziert. Bei kompatiblen Varianten können Bediener darauf verzichten, mechanische Führungsschienen abzuschrauben oder intelligente Roboter von Hand neu einzulernen. Sobald eine neue Trägerpalette an einer Arbeitsstation eintrifft, identifiziert die SPS sie und wählt automatisch das Roboterprogramm, die Greifereinstellungen und die Bildverarbeitungsrezepturen für die betreffende Variante aus. Werkzeug- und Vorrichtungswechsel müssen unabhängig von der Rezepturauswahl erfasst werden.
Welche industriellen Kommunikationsprotokolle koordinieren Roboter-Fertigungslinien mit mehreren Robotern?
Für Handshakes in Echtzeit zwischen Stationen werden PROFINET/PROFIsafe, EtherNet/IP mit CIP Safety oder EtherCAT eingesetzt; OPC UA übernimmt die Kommunikation mit übergeordneten Systemen.
Deterministische Feldbusse übertragen Spannsignale zwischen Robotern und SPS; validieren Sie deren Timing in der ausgewählten Konfiguration. OPC 40010-1 dient zum Abruf von Anlagen- und Zustandsdaten der Roboterausrüstung. Gutteilzähler und ihre Zuordnung zum MES des Werks müssen separat festgelegt werden.
Warum verfehlt eine Roboter-Fertigungslinie ihre angestrebte OEE, obwohl jeder Roboter seine Katalogzykluszeit erreicht?
Werden Handshakes zwischen Stationen und der sequenzielle Verfügbarkeitsverlust ignoriert, wird die Ausbringung gekoppelter Systeme überschätzt.
Eine reine Bewegungsimulation des Roboters berücksichtigt möglicherweise weder Palettenindexierung noch Spannen beim Anheben und Positionieren, SPS-Handshake-Verzögerungen oder nicht überlappte Bildverarbeitungsprüfungen. Gekoppelte Stillstände verringern die Verfügbarkeit der Linie. Setzen Sie die Stationsverfügbarkeit nicht mit der Stations-OEE gleich und multiplizieren Sie Stations-OEE-Werte nicht pauschal miteinander. Verfügbarkeit, Leistung und First-Pass-Qualität der Linie sollten über denselben Zeitraum gemessen werden. Die Prüfung während des Transfers sollte überlappt und gefüllte Palettenpuffer sollten auf die Erholzeit der Zuführung ausgelegt werden. Bei einer Zykluszeit von 10 Sekunden reichen 6 Paletten für 60 Sekunden; für 90 Sekunden sind 9 Paletten erforderlich.
Worin besteht der Unterschied zwischen FAT und SAT bei einer kundenspezifischen Roboter-Fertigungslinie?
Bei der FAT werden vor dem Versand auf dem Gelände des Integrators der Durchsatz im Probelauf bei voller Geschwindigkeit und die Sicherheit validiert; bei der SAT wird die Leistung nach der Installation im Werk überprüft.
Für die Werksabnahme stellt der Käufer die vereinbarte Mustermenge bereit, die Maßgrenzen und bekannte Fehler abdeckt. Bei den Abnahmeversuchen werden Durchsatz und Qualität sowie die Sicherheitsfunktionen bewertet. Mit der Standortabnahme (SAT) wird die dauerhaft erreichte OEE unter Verwendung der Versorgungsmedien des Werks bestätigt.
Wie verhindert die Inline-Bildverarbeitung, dass fehlerhafte Teile nachgelagerte Roboterzyklen vergeuden?
Das Steuerungssystem ordnet Gut-/Schlecht-Ergebnisse der Inline-Kamera und des Kraftsensors der jeweiligen RFID-Kennung der Palette zu. Durchgefallene Paletten werden übersprungen oder ausgeschleust.
Wenn ein unzulässig schräger Kontaktstift oder ein fehlender O-Ring von Station 2 zum Laserschweißgerät an Station 3 gelangt, besteht die Gefahr einer Kollision mit den Werkzeugen. Werden jede 2D-/3D-Bildverarbeitungsprüfung und jede Presskraftkurve an die RFID-Kennung der Trägerpalette gebunden, wird diese Fehlerkaskade verhindert. Die übergeordnete SPS leitet fehlerhafte Träger zu einer verriegelten Ausschleusung in den Quarantänebereich oder weist nachgelagerte Roboter an, unbearbeitete Träger zu überspringen.
Möchten Sie Ihre Teilezeichnungen und Ihr Taktziel in ein Konzept für eine Fertigungslinie mit mehreren Robotern überführen?
Senden Sie uns Ihre 3D-STEP-Dateien, das Jahresvolumen, die SKU-Variantenmatrix, die angestrebte Schichtausbringung und den verfügbaren Hallenlayoutplan. Das Automatisierungstechnik-Team von ZEUEE bewertet die Stationskinematik, die Auslegung der Palettenpuffer und die zonierte Sicherheitsanordnung nach ISO 10218-2:2025 für Ihre Fertigungshalle.
Prüfung des Konzepts für Ihre Roboter-Fertigungslinie anfragenFertigungsperspektive von ZEUEE
Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd (ZEUEE) entwickelt kundenspezifische Montagesysteme und Präzisionsprüfgeräte. Unser Profil der ZEUEE-Automatisierungstechnik beschreibt eine 20.000 m² große Produktionsstätte in Taihe, Jiangxi, die 2020 fertiggestellt wurde. Das Team umfasst über 120 Beschäftigte in den Bereichen Forschung und Entwicklung, Engineering und Produktion. ZEUEE gibt an, nach ISO 9001:2015 zertifiziert und als Nationales Hightech-Unternehmen anerkannt zu sein. Senden Sie uns Teilezeichnungen und Abnahmeziele, damit unser Team den erforderlichen Integrationsumfang bewerten kann.
Referenzen und Quellen
- ISO 10218-2:2025 – Sicherheitsanforderungen für Anwendungen mit Industrierobotern und Roboterzellen (Februar 2025).
- Technischer Überblick des ANSI: ISO 10218-1:2025 – Sicherheitsübersicht zu Robotern und Robotikgeräten (2025).
- ISO 9283:1998 – Leistungsmerkmale und Prüfverfahren für Industrieroboter.
- RoboDK-Dokumentation: Leistungsprüfung nach ISO 9283 und Validierung der Wiederholgenauigkeit.
- IFR World Robotics 2026-Bericht: Weltweit sind fünf Millionen Roboter in Fabriken im Einsatz.
- Bill Budde, Assembly Magazine: Durchsatz in automatisierten Montagesystemen definieren.
- Kate Nadeau, Assembly Magazine: Montage mit Palettenförderern optimieren.
- Stephen Bolin, Automate (A3): Zykluszeiten bei robotergestützter Materialhandhabung verkürzen.
- IndustryX-Analyse: 7 Fehler bei der Integration von Robotersystemen und wie sie sich vermeiden lassen.
- Technischer Leitfaden von NEXCOM: Überarbeitung 2025 der Sicherheitsnorm ISO 10218 für Industrieroboter.
- Fortune Business Insights: Bericht zur Marktgröße und zum Wachstum der Montageautomatisierung (2025–2034).
WARUM WIR DIESE INHALTE ERSTELLEN
Einblicke in die ZEUEE-Technik
ZEUEE veröffentlicht technische Leitfäden, die auf der praktischen Erfahrung aus Automatisierungsprojekten beruhen. Seit 2005 entwickeln und fertigen wir kundenspezifische Automatisierungsanlagen für die Steckverbindermontage, die Kabelbaumfertigung, robotergestützte Linien, die Bildverarbeitung und die Modernisierung von Smart Factories.
Gegründet 2005
Produktionsstandort mit 20.000 m²
120+ Fachkräfte
150+ F&E-Patente
ISO9001:2015-zertifiziert
Kontaktinformationen
Unternehmen
ZEUEE
E-Mail
trade@zeuee.com
Telefon
+86 755 2942 9358
ZEUEE kontaktieren