Póngase en contacto con Zeyu lntelligent Industrial Company

Máquina de ensamble personalizada: del plano de la pieza a una línea de producción en funcionamiento

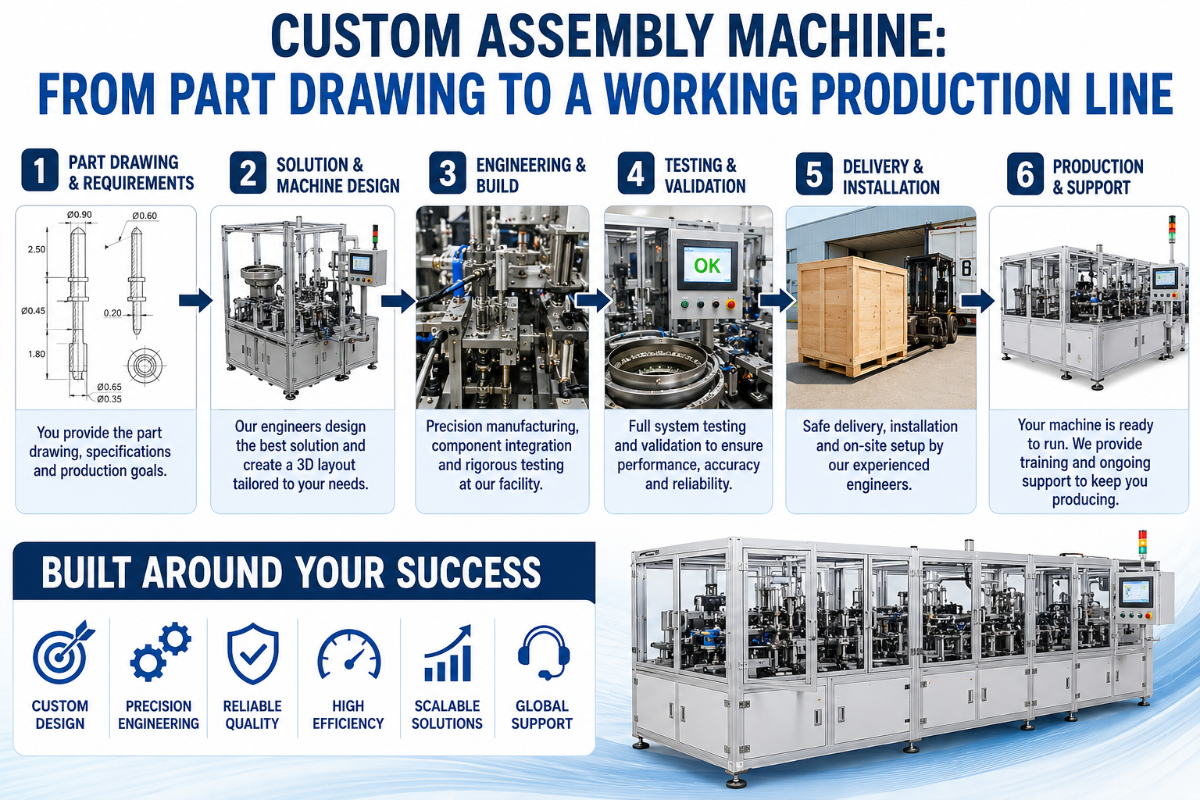
Una máquina de ensamble personalizada se diseña en torno a un producto específico —sus piezas, su tiempo de ciclo y sus tolerancias—, en lugar de ser un equipo de catálogo al que la pieza deba adaptarse. La mayoría de los compradores empiezan la búsqueda por el aspecto equivocado. Comparan arquitecturas rotativas, lineales y robóticas antes de que alguien plantee la pregunta que realmente determina si la máquina mantendrá la tasa de producción: ¿es posible alimentar y orientar la pieza? Esta guía parte de la pieza y avanza desde ahí: aborda el diseño para el ensamble, la alimentación, los dispositivos de sujeción, la arquitectura, el ciclo de vida de la construcción y los modos de falla que hacen fracasar los proyectos, para que pueda especificar una máquina que funcione durante un turno nocturno, y no solo en una demostración.
Datos rápidos: referencia de ingeniería para máquinas de ensamble personalizadas
| Precisión de posicionamiento (máquinas de alta precisión) | 0.1 mm, dentro del rango de robots según ISO 9283 (0.02–0.2 mm) |
| Tasa de producción verificada (modelos de propósito especial) | 25–45 piezas/min |
| Aceptación de la capacidad del proceso | Cpk 1.33 como mínimo; 1.67 para aplicaciones críticas para la seguridad |
| Objetivo de efectividad | OEE 85%, referente de clase mundial |
| Configuración de control (habitual) | PLC + HMI, control de movimiento servo, neumática a 0.4–0.6 MPa, visión CCD |
| Plazo de entrega (celda pequeña) | 12–20 semanas; sistemas grandes: 36–52+ semanas |
| Masa y dimensiones habituales de la máquina | 150–250 kg; ancho aproximado de 1500–2100 mm |
Actualizado en junio de 2026. Las cifras verificadas por ZEUEE corresponden a máquinas en producción desde 2005; los rangos reflejan valores habituales en la industria.
¿Qué es una máquina de ensamble personalizada? (Y cuándo se justifica)
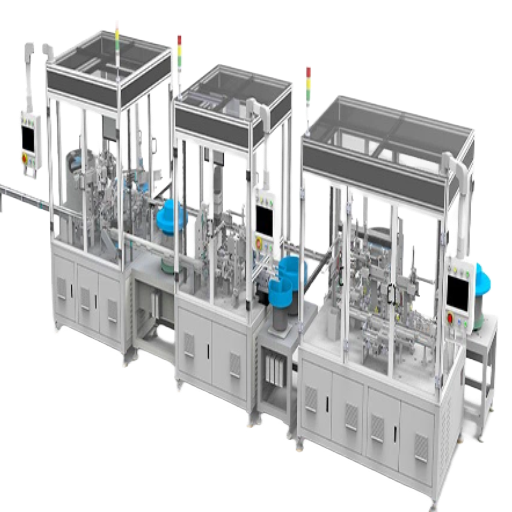
Una máquina de ensamble personalizada es un equipo de automatización diseñado para unir, insertar, fijar, dosificar o probar componentes de una sola familia de productos, con parámetros de tiempo de ciclo y precisión definidos para ese producto. Se sitúa entre dos alternativas: una celda manual, que es flexible pero pierde consistencia, y un equipo estándar, cuyo diseño es fijo y obliga a adaptar la pieza. Las máquinas personalizadas invierten esa relación: la máquina se adapta a la pieza. Cuando la construcción requiere piezas metálicas personalizadas, el mecanizado CNC basado en planos de Zhenling ofrece una vía de abastecimiento de componentes independiente; vincule el plano del componente con los puntos de referencia del ensamble y las dimensiones de aceptación antes de autorizar su fabricación.
Por lo general, la decisión de construir una máquina personalizada responde a razones económicas, no de ingeniería. La mano de obra manual directa suele representar entre el 30–50% del presupuesto de producción, sin posibilidad de escalar, y el salario anual medio en Estados Unidos para ensambladores y fabricantes es de aproximadamente $38,920 por año ; con el costo total de prestaciones y cargas, aplicando un multiplicador de 1.3–1.5×, cada operador cuesta aproximadamente $50,000–$58,000. Cuando un equipo estándar requiere tantas modificaciones que, en la práctica, se paga un precio personalizado por un resultado limitado, o cuando la tolerancia o el tiempo de ciclo objetivo quedan fuera del rango del catálogo, una máquina personalizada es la solución adecuada. El programa de máquinas de ensamble personalizadas de ZEUEE existe precisamente para esos casos.
💡 Terminología
«Máquina de ensamble personalizada», «máquina de ensamble automatizado personalizada», «máquina de propósito especial» y «sistema de automatización no estándar» describen la misma idea de automatización personalizada a distintas escalas. Una prensa de una sola estación es una máquina; varias estaciones conectadas por una mesa indexadora o una vía de transferencia forman una celda o línea de ensamble; un fabricante de máquinas personalizadas diseña cualquiera de estos equipos en torno a su pieza. Las líneas personalizadas automatizadas y los sistemas de automatización independientes solo se diferencian por la cantidad de subsistemas que integran.
Anatomía de una máquina de ensamble personalizada: 6 subsistemas principales
Todas las máquinas de ensamble personalizadas, desde una línea de boquillas para cosméticos hasta una máquina de inserción de conectores, se construyen con los mismos seis subsistemas. Al revisar una cotización, examine estos seis elementos: una debilidad en cualquiera de ellos limita toda la máquina. Este desglose de los 6 subsistemas explica la función de cada uno y qué falla cuando su diseño no es adecuado.
| # | Subsistema | Función | Componentes habituales | Qué ocurre si falla |
|---|---|---|---|---|
| 1 | Base y transporte | Traslada la pieza entre estaciones | Mesa giratoria, transferencia lineal, mesa indexadora, viga de avance alternativo | El tiempo de ciclo queda limitado por un valor demasiado bajo |
| 2 | Alimentación y presentación de piezas | Separa las piezas entrantes y las orienta | Alimentador de tazón vibratorio, alimentador lineal, alimentador flexible con visión | Atascos y errores de alimentación: la causa #1 de inactividad |
| 3 | Dispositivos de sujeción y herramental | Ubica y sujeta la pieza con respecto a un punto de referencia | Nidos, abrazaderas, herramental de cambio rápido | Error de posicionamiento, acumulación de tolerancias, piezas descartadas |
| 4 | Estaciones de proceso y unión | Realiza el trabajo propiamente dicho | Ajuste a presión con servo, atornillado, dosificación, soldadura, remachado térmico | Uniones débiles, aplicaciones incorrectas, retrabajo |
| 5 | Visión artificial e inspección | Verifica la pieza antes de que avance | Visión artificial CCD, sensores de presencia o ausencia, medición dimensional | Los defectos llegan al cliente |
| 6 | Controles y seguridad | Secuencia todas las operaciones y protege a los operadores | PLC, HMI, control de movimiento servo, cortinas de luz, interbloqueos | Movimientos inesperados, fallas de interfaz, paradas |
Marco de subsistemas: ingeniería de ZEUEE; peligros relacionados con la seguridad robótica según el Manual Técnico de OSHA.
Dos de estos subsistemas suelen recibir poca atención al cotizar. La alimentación (subsistema 2) se considera un accesorio estándar que se añade sin mayor análisis, y los controles y la seguridad (subsistema 6) se reducen al cableado. Ambas suposiciones hacen que los proyectos fracasen sin que se detecte a tiempo. El manual de seguridad robótica de OSHA atribuye las reacciones inesperadas de los robots a errores de programación, interfaz, equipos periféricos y control: riesgos que no tienen que ver con el ensamble mecánico y dependen por completo del subsistema 6. La calidad de una máquina personalizada depende de la calidad de su subsistema más débil.
Diseño para el ensamble (DFA): por qué la mayoría de los problemas de automatización empiezan en la pieza
¿Qué es el diseño para el ensamble?
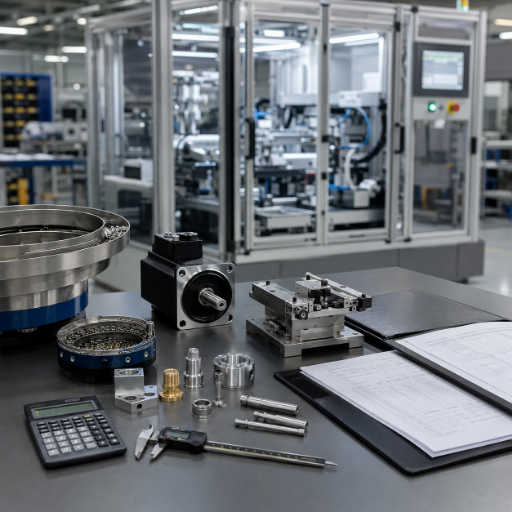
El diseño para el ensamble (DFA) consiste en simplificar un producto para que ensamblarlo sea más económico y confiable y, en el caso de la automatización, para que una máquina pueda manipularlo. Su principio más eficaz es reducir la cantidad de piezas: cada componente que se elimina suprime un paso de ensamble, un alimentador, un dispositivo de sujeción y un modo de falla.
Boothroyd y Dewhurst formalizaron el método, y el módulo de capacitación DFMA del Departamento de Energía de Estados Unidos plantea lo mismo: reducir el costo del ensamble disminuye el costo total de manufactura, gran parte del cual queda definido en la etapa de diseño, no en la máquina.
Este es el aspecto que muchos subestiman. Un artículo de prensa especializada en ASSEMBLY Magazine lo afirma con claridad: los ingenieros deben diseñar las piezas específicamente para que puedan ser manipuladas y alimentadas por robots, tazones vibratorios y otros equipos automatizados. Una persona puede ensamblar con las dos manos y un par de ojos una pieza que una máquina no puede alimentar: la máquina no tiene la destreza ni el criterio necesarios para resolver situaciones en las que la pieza se enreda, se encaja con otra o carece de una característica que permita orientarla.
Evaluación de alimentabilidad: revisión de la pieza con 3 preguntas
Antes de especificar una sola estación, evalúe la pieza con tres preguntas. Si no cumple alguna, la solución más económica es modificar la pieza, no la máquina.
- ¿Se puede separar cada pieza? ¿Es posible separar una pieza del suministro a granel sin que lleguen dos piezas pegadas o encajadas entre sí?
- ¿Se puede orientar por una característica, sin intervención visual? ¿Tiene alguna asimetría —una muesca, una cara plana, un orificio descentrado— que el alimentador pueda usar como referencia para colocar todas las piezas con la misma orientación?
- ¿Se puede presentar de manera repetible? ¿Se asentará siempre de la misma forma en un nido en cada ciclo, o se balancea, se encaja dentro de otra pieza o se enreda?
Considere un caso real. Un equipo de dispositivos médicos en Ohio especificó una máquina de 6 estaciones para ensamblar una carcasa a presión, pero durante la puesta a punto descubrió que las dos mitades se encajaban una dentro de la otra en el tazón alimentador aproximadamente una vez cada cuarenta veces. Ninguna lógica de control puede corregirlo: las piezas se traban físicamente. La solución fue añadir una nervadura de 0.4 mm al molde, un cambio en la pieza realizado cuando la máquina ya estaba a medio construir. Una revisión de alimentabilidad lo habría detectado en una tarde. Casi siempre es más económico diseñar la pieza para que pueda alimentarse que diseñar un alimentador que tolere una pieza difícil.
Nota de ingeniería
Añada a cada pieza automatizada una característica de orientación definida y un chaflán de entrada de al menos 0.5 mm en los bordes de acoplamiento, además de una característica de orientación de 1–2 mm que sirva de referencia para el alimentador. La asimetría es una característica, no un defecto: una pieza simétrica en todos sus ejes no se puede orientar y debe cargarse manualmente. Si la simetría es inevitable, haga que la pieza sea completamente simétrica para que la orientación no importe: funcionan ambos extremos del espectro DFA, pero no el punto medio.
Alimentación y presentación de piezas: la causa #1 de inactividad de las máquinas de ensamble
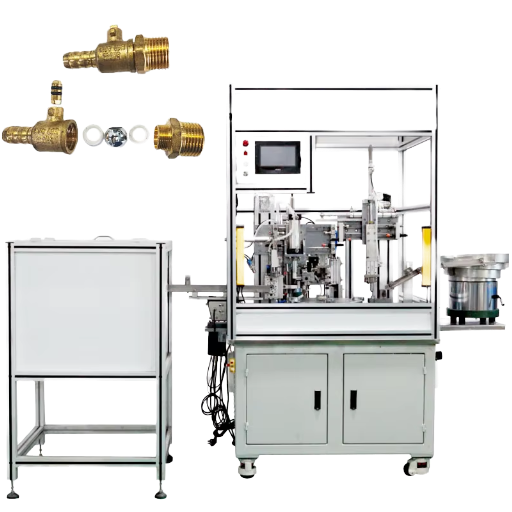
Hay una regla que distingue a los ingenieros con experiencia en operación de máquinas personalizadas de quienes solo las han comprado. Se puede llamar la regla de priorizar la alimentación: casi nunca es el proceso de unión lo que determina si una línea mantiene la tasa de producción; es la alimentación. Los alimentadores son mecanismos ajustados con precisión y poco margen para errores. Los alimentadores de tazón vibratorio presentan zonas sin movimiento, fatiga de resortes y desgaste del herramental; un solo atasco detiene toda la máquina y deja inactivas todas las estaciones posteriores del proceso. Una estación de prensado que funciona a la perfección no sirve de nada si el alimentador anterior no la abastece.
Por eso, elegir el método de alimentación es una de las decisiones con mayor impacto en toda la construcción. La tabla siguiente relaciona los métodos habituales con el tamaño de las piezas, la tasa de producción y el cambio de formato, para que adapte la presentación a la pieza en lugar de elegir automáticamente un tazón.

| Tipo de alimentador | Tamaño de la pieza | Tasa habitual | Cambio de formato | Ideal para |
|---|---|---|---|---|
| Alimentador de tazón vibratorio | <100 mm, rígidas | hasta 300/min | Difícil (requiere reajustar el tazón) | Alto volumen, pieza estable |
| Alimentador centrífugo | 3–30 mm, redondas | alta, silencioso | Difícil | Alimentación cuidadosa y de alta velocidad |
| Alimentador en línea o lineal | preorientadas, <60 mm | depende de los acumuladores intermedios | Media | Acumulación intermedia después de un tazón |
| Alimentador escalonado | 10–80 mm, frágiles | moderada | Media | Piezas que se dañan en un tazón |
| Alimentador de cargador o varilla | apiladas, ≤50 mm | indexada | Fácil | Piezas preapiladas |
| Alimentador de cinta y carrete | SMD, <10 mm | alta | Software | Componentes electrónicos |
| Alimentador flexible guiado por visión | 2–120 mm, surtidas | menor, flexible | Minutos (mediante software) | Alta variedad, bajo volumen |
| Recolección robótica desde contenedores | a granel, sin ordenar, ≤200 mm | menor | Software | Suministro desordenado |
| Carga en bandeja o palé | delicadas, presentadas | al ritmo del trabajo manual | Fácil | Bajo volumen, alto valor |
Los rangos de tasa de producción y cambio de formato son orientativos; el tipo adecuado depende de la geometría de la pieza y del resultado de la evaluación de alimentabilidad.
¿Qué es un alimentador de tazón vibratorio?
Un alimentador de tazón vibratorio utiliza vibración controlada para hacer avanzar las piezas por una pista en espiral. El herramental mecánico, como limpiadores, recortes y chorros de aire, rechaza las piezas con una orientación incorrecta y las devuelve al tazón. Es el equipo de referencia para alimentar piezas en grandes volúmenes, porque funciona rápido y cuesta poco operarlo.
Sin embargo, es un sistema dedicado: el tazón está preparado para una sola pieza, por lo que un producto nuevo requiere un tazón nuevo. Precisamente por esa especialización, la industria está optando por sistemas de alimentación flexibles para trabajos con una gran variedad de modelos, una tendencia que se analiza en la sección de perspectivas.
Conviene conocer la alimentación flexible porque ya es una tecnología madura y patentada, no una demostración de laboratorio. Los alimentadores flexibles distribuyen las piezas sobre una superficie retroiluminada y les toman fotografías; luego, un robot recoge solo las piezas que un sistema de visión confirma que están bien orientadas. Este enfoque se describe en la patente de Estados Unidos 6,056,108 para un alimentador flexible de piezas por impulsos, y se ha ampliado con sistemas de recolección guiados por visión 3D. ZEUEE combina sistemas de inspección con visión CCD y alimentación para detectar una pieza mal orientada o faltante antes de que llegue a una prensa, no después.
Dispositivos de sujeción, herramental y prevención de errores (Poka-Yoke)
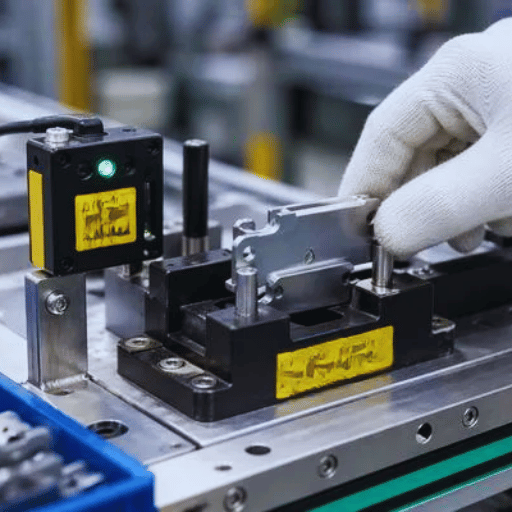
Una vez alimentada, la pieza debe sujetarse con precisión y de forma repetible, de modo que físicamente sea imposible aceptar una pieza incorrecta o mal orientada. Esa es la función de los dispositivos de sujeción, donde se unen el diseño mecánico y la ingeniería de calidad. Cada dispositivo ubica la pieza respecto a un punto de referencia —una superficie o característica definida— y la sujeta para que cada operación se realice desde una posición conocida.
Si se define mal el sistema de referencias, las tolerancias se acumulan entre estaciones hasta que las piezas buenas parecen estar fuera de especificación. La posibilidad de ubicar y sujetar una pieza de manera repetible forma parte de su manufacturabilidad, una cuestión de viabilidad que el trabajo de NIST sobre análisis automatizado de manufacturabilidad trata como un problema de ingeniería, no como una consideración de última hora.
La función más eficaz de un dispositivo de sujeción es prevenir errores en el proceso —poka-yoke—. Cuando está bien diseñado, el mecanismo es físico, no electrónico: un nido cuya forma permite asentar la pieza en una sola orientación, un pasador que bloquea un componente invertido o un alojamiento en el que no cabe una variante incorrecta. La pieza no se carga si está mal orientada, de modo que el error es imposible en vez de limitarse a ser detectado. Esto cuesta mucho menos y es mucho más confiable que detectar el mismo error después con un sensor.
En una máquina que procesa una familia de productos, el herramental de cambio rápido permite que una sola máquina base admita varios nidos. Así, se paga más por el herramental al inicio, pero el cambio de formato toma minutos en vez de horas.
Nota de ingeniería
Use el mismo sistema de referencias para cada pieza en todas las estaciones: ubíquela usando las mismas características a partir de las cuales se acotó su plano (mantenga los puntos de referencia de ubicación en aproximadamente ±0.05 mm), para que la máquina y el informe de inspección utilicen las mismas referencias. Si la pieza es casi simétrica, incorpore una característica física de poka-yoke —un pasador descentrado o un alojamiento asimétrico— que impida asentarla al revés. Diseñe el dispositivo para que sea imposible colocar mal la pieza, no solo para que el error sea visible.
Adaptación de la arquitectura al volumen: cómo el tiempo takt determina el diseño
Solo ahora, una vez que se comprenden la pieza, la alimentación y los dispositivos de sujeción, resulta útil elegir la arquitectura. La variable que permite tomar esa decisión es el tiempo takt. El tiempo takt es el tiempo de producción disponible dividido por la demanda del cliente: el ritmo que debe mantener la línea para satisfacer esa demanda. Es el vínculo entre una cifra de negocio —cuántas unidades se deben entregar— y una cifra de ingeniería —a qué velocidad debe funcionar cada estación—.
Ejemplo práctico: la curva de volumen y arquitectura
Supongamos que necesita 250,000 unidades al año, en un turno de 8 horas (28,800 segundos) y durante 240 días laborables. La demanda diaria es de aproximadamente 1,042 unidades.
Tiempo takt = 28,800 s ÷ 1,042 unidades ≈ 27.6 s/unidad.
Un ritmo de 27.6 segundos está cómodamente dentro del alcance de una celda robótica (10–30 s/ciclo), por lo que no hace falta la velocidad de una mesa rotativa. Pero si la demanda aumenta a 1.5 millones de unidades al año y el takt cae por debajo de 8 segundos, solo una máquina rotativa o de transferencia lineal con estaciones en paralelo podrá mantener el ritmo; físicamente, un solo robot no puede hacerlo. La demanda, y no las preferencias, determina la arquitectura.
La misma compensación se observa en distintos proyectos: las mesas rotativas destacan por su velocidad y tamaño compacto al procesar piezas pequeñas y estables en grandes volúmenes, pero funcionan al ritmo de su estación más lenta; la transferencia lineal conviene cuando hay muchas operaciones o etapas prolongadas, como el curado o las pruebas de fugas, porque cada estación mantiene su propio ritmo; las celdas robóticas y colaborativas ofrecen flexibilidad y cambios de formato rápidos cuando hay una gran variedad y volúmenes menores. Muchas máquinas reales son híbridas: un núcleo rápido con indexado servo, un robot para la alimentación —recolección guiada por visión 3D como la descrita en la patente de Estados Unidos 8,095,237— y una celda de integración robótica para los procesos flexibles. Para comparar sus propios volúmenes y costos por pieza según cada arquitectura, ZEUEE ofrece una herramienta de cálculo de adecuación de arquitectura y tiempo de ciclo, y su gama de máquinas de ensamble automatizado muestra en qué casos conviene cada plataforma.
De la especificación a la prueba de aceptación: cómo se construye una máquina de ensamble personalizada
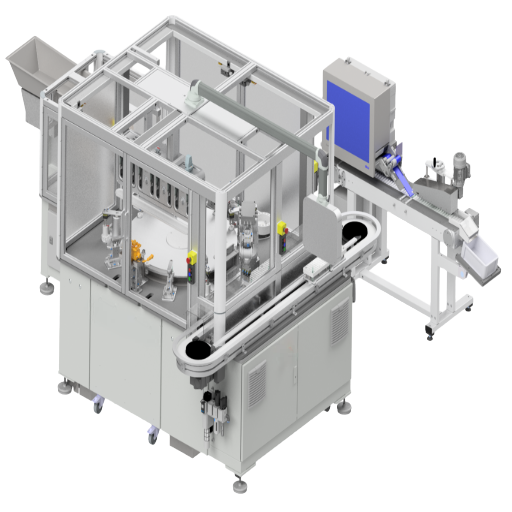
Una máquina de ensamble personalizada no tiene un catálogo: tiene un proceso. Entenderlo permite saber qué información necesita el fabricante y dónde están los riesgos. Los buenos fabricantes de máquinas personalizadas y los integradores de sistemas siguen el mismo ciclo de ingeniería, tanto para una sola prensa como para una línea llave en mano.
| Etapa | Entregable principal | Duración habitual |
|---|---|---|
| 1. Requisitos (URS) | Planos técnicos de las piezas, volúmenes, tiempo de ciclo, tolerancias, criterios de calidad | 1–3 semanas |
| 2. Concepto y revisión DFM | Arquitectura, plan de estaciones, evaluación de alimentabilidad, comentarios sobre manufacturabilidad | 2–4 semanas |
| 3. Diseño detallado | Diseño mecánico, de controles y de visión artificial; arquitectura PLC/HMI | 4–10 semanas |
| 4. Construcción e integración | Fabricación, ensamble, cableado, programación | 6–20 semanas |
| 5. Puesta a punto | Ajuste de alimentadores, visión artificial y movimiento; primeras piezas conformes | 2–6 semanas |
| 6. Pruebas de aceptación en fábrica (FAT) y prueba de funcionamiento | Aceptación conforme al tiempo de ciclo, la precisión y el Cpk/OEE acordados | 1–2 semanas |
Su verdadera protección es la prueba de aceptación en fábrica. Si se realiza correctamente, una FAT documentada demuestra que la máquina cumple con la tolerancia indicada en su especificación antes del envío, y no después de llegar a sus instalaciones. Defina pronto los criterios de aceptación: una capacidad de proceso de Cpk 1.33 es el mínimo aceptable (aproximadamente 63 defectos por millón), y Cpk 1.67 es el umbral para aplicaciones críticas para la seguridad, cercano a Six Sigma, que exigen los compradores de las industrias aeroespacial y automotriz. Añada un objetivo de OEE (85% es el referente de clase mundial) y una verificación del posicionamiento conforme a ISO 9283, y tendrá una prueba de aceptación con criterios exigentes.
«En la máquina de inserción de pines mantenemos una precisión de 0.1 mm porque la estación CCD verifica la posición antes de que el servo introduzca el pin, y un detector de pines faltantes detiene el ciclo en vez de dejar pasar una pieza defectuosa a las etapas posteriores del proceso. Preferimos perder un paso de indexado antes que enviar un conector que falle en la prueba de placa de circuito impreso del cliente».
— Equipo de ingeniería de ZEUEE, notas de construcción para ensamble de conectores
Evaluación de un fabricante de máquinas personalizadas
Lo que distingue a un fabricante de máquinas a medida con servicio integral de un proveedor de piezas es cuánto realiza internamente. Un integrador de sistemas que diseña y fabrica maquinaria a medida —con un equipo que se ocupa del diseño mecánico, los controles, la visión artificial y el software— elimina los traspasos entre equipos, donde suelen surgir problemas en proyectos de producción complejos. Al fabricar equipos a medida de esta manera, el mismo equipo que diseñó el proceso de ensamble también lo depura.
Al evaluar a un fabricante, busque pruebas de que construye máquinas de ensamble a medida y sistemas de ensamble llave en mano, en lugar de revenderlos: máquinas diseñadas y construidas según las especificaciones del cliente, soporte de ingeniería real después de las pruebas de aceptación y experiencia genuina en ensamble en distintos sectores.
Los buenos socios de automatización a medida ofrecen servicios de fabricación según planos y construcción de máquinas a medida, sistemas de varias estaciones y robóticos, sistemas de control de circuito cerrado y soluciones de automatización adaptadas a los requisitos de su proyecto, en lugar de un catálogo fijo. Esa amplitud en tecnología de automatización y capacidades de producción convierte una lista de requisitos del cliente en un sistema de producción que mantiene la calidad del producto, aumenta la productividad y satisface sus necesidades de producción.
ZEUEE desarrolla maquinaria de ensamble automatizado a medida y sistemas de automatización de ensamble llave en mano: equipos para líneas de producción de dispositivos médicos, alimentos y bebidas, productos de consumo y electrónica. Así, los mismos expertos en automatización que ofrecen soluciones desde la etapa conceptual respaldan las máquinas y los sistemas durante las pruebas de aceptación. Estas máquinas de ensamble a medida y los sistemas de manufactura más amplios que las rodean forman parte de una iniciativa más extensa de automatización industrial, cuyo objetivo es mejorar la productividad y la eficiencia con piezas reales, no automatizar por automatizar.
Por qué fallan las máquinas de ensamble a medida (y cómo reducir los riesgos de fabricación)
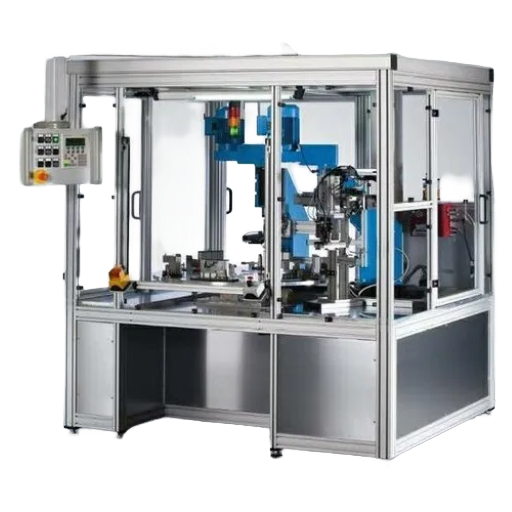
Las máquinas a medida rara vez fallan por una sola razón, y tratar cualquier subsistema como si explicara todo el problema es, en sí mismo, una causa de falla. En la práctica, los proyectos presentan deficiencias en cinco áreas; la disciplina consiste en poner a prueba las cinco antes de firmar, en lugar de centrarse solo en la que ya conoce.
Cinco áreas de falla: lista de verificación para reducir riesgos
- ✔La pieza no está diseñada para alimentarse automáticamente. Es el aspecto que más suele pasarse por alto. Si la pieza no supera el criterio de viabilidad de alimentación, ninguna máquina podrá resolverlo. Primero, corrija el diseño de la pieza.
- ✔Integración de controles y seguridad. Según OSHA, los movimientos inesperados de robots se deben a errores de programación, interfaz y control. Diseñe los enclavamientos, las cortinas de luz y los estados seguros como parte de la ingeniería, no como una ocurrencia tardía.
- ✔Falta de recuperación de errores e interoperabilidad. Una máquina que no puede detectar una alimentación incorrecta y recuperarse, o comunicarse con su MES, deja de estar automatizada en cuanto algo falla. Especifique cómo manejará las fallas y cuál será la interfaz de datos.
- ✔Ampliación del alcance sin control de cambios. La ampliación del alcance es una de las principales causas de sobrecostos; los datos generales de proyectos muestran que el 85% de los proyectos con ampliación del alcance exceden el presupuesto, con un sobrecosto promedio del 27%. Use un contrato por etapas con órdenes de cambio formales.
- ✔Tolerancias de las piezas entrantes especificadas de forma insuficiente. Una máquina construida para tolerancias que las piezas suministradas no cumplen producirá piezas defectuosas a máxima velocidad. Vincule los límites de las piezas entrantes con la especificación.
Las cinco áreas comparten un mismo patrón: el error más costoso en la automatización del ensamble es comprometerse con una arquitectura antes de validar la pieza, el plan de control y los criterios de aceptación, para descubrir la brecha después de construir la máquina. Una revisión breve y honesta del concepto y el diseño para manufactura y ensamble es el seguro más económico que puede contratar. Precisamente por eso, ZEUEE incluye en el contrato los criterios de tiempo de ciclo, precisión y rendimiento de piezas conformes antes de comenzar la fabricación. Consulte la página sobre la máquina de ensamble a medida para ver cómo se estructuran esos criterios de aceptación.
Panorama del sector: hacia dónde se dirige la automatización de ensamble a medida (2026 y más adelante)
La situación a corto plazo es mixta, y eso influye en cuándo conviene iniciar un proyecto de fabricación. El informe World Robotics 2025 de la IFR muestra que las instalaciones de robots industriales disminuyeron en Europa, América y Estados Unidos en 2024; por eso, la tendencia no sigue una línea ascendente sencilla. Sin embargo, bajo esa caída cíclica, el factor estructural sigue siendo el mismo: la escasez de mano de obra y la relocalización de la producción siguen llevando la automatización a tareas que antes se omitían, sobre todo en la producción de gran variedad y bajo volumen, para la que los alimentadores fijos nunca fueron adecuados.
De ese factor se desprenden dos cambios, y ambos modifican lo que conviene especificar. Primero, la alimentación flexible guiada por visión artificial está reemplazando los alimentadores vibratorios dedicados a piezas específicas en líneas con gran variedad de modelos, porque un cambio de formato mediante software supera a un alimentador vibratorio con herramental modificado cuando los productos cambian con rapidez.
Segundo, los controles son cada vez más inteligentes: la «IA física» y los métodos de aprendizaje por demostración, que ya aparecen en patentes otorgadas como US 2023/0086122, empiezan a reducir los costos de programación y cambio de formato que históricamente hacían que la automatización de bajo volumen no fuera rentable. Por lo tanto, para una solicitud de cotización de 2026, pida a los proveedores el tiempo de cambio de formato por variante del producto y los detalles sobre cómo responde la máquina ante errores y cómo funciona su interfaz de datos; no pregunte solo por la producción máxima en piezas por minuto. Sí, el mercado es grande y crecerá durante la década, pero eso es solo el contexto: la decisión depende de la flexibilidad, y esta se especifica; no se espera a que aparezca.
Preguntas frecuentes: máquinas de ensamble a medida
P: ¿Qué es una máquina de ensamble a medida?
Ver respuesta
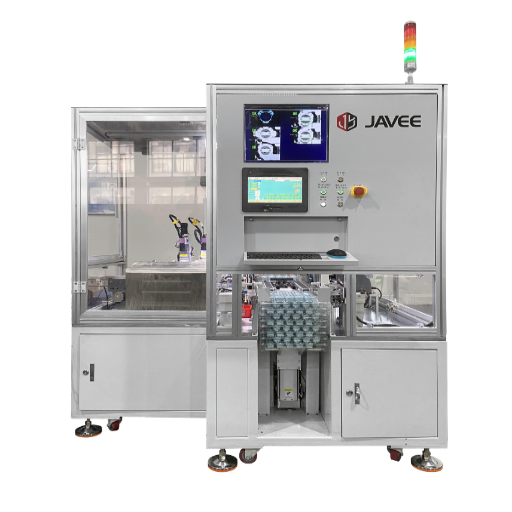
Una máquina de ensamble a medida es un equipo de automatización diseñado en torno a un producto específico, sus piezas, su tiempo de ciclo y sus tolerancias, en lugar de ser una unidad de catálogo a la que haya que adaptar la pieza. Integra alimentación, sujeción, unión o dosificación, inspección por visión artificial y controles PLC en una sola máquina ajustada al ensamble requerido. Los fabricantes recurren a ella cuando los equipos disponibles en el mercado obligarían a adaptar la pieza a la herramienta, o cuando la mano de obra manual representa una proporción demasiado alta de los costos para ampliar la producción.
P: ¿Cuál es la diferencia entre una máquina de ensamble a medida y una máquina de ensamble automatizada?
Ver respuesta
Una máquina de ensamble automatizada es cualquier máquina que ensambla piezas sin que un operador realice manualmente cada paso. «A medida» significa que la máquina se diseñó para un producto y una secuencia de ensamble específicos, en lugar de venderse como un modelo estándar de catálogo. Casi todas las máquinas de ensamble a medida son automatizadas, pero muchas máquinas automatizadas son estándar y no se fabrican a medida.
P: ¿Cómo puedo saber si mi pieza se puede automatizar?
Ver respuesta
Su pieza está lista para automatizarse si supera el criterio de viabilidad de alimentación. Debe poder separarse del material a granel de una en una, orientarse mediante una característica física en lugar de depender de la vista de una persona y colocarse en un nido de la misma manera en cada ciclo. Si se enreda, se encaja dentro de sí misma o no tiene una asimetría que permita al alimentador orientarla, será difícil automatizarla. Por lo general, basta con un pequeño cambio de diseño —añadir una nervadura, una superficie plana o una muesca— antes de construir la máquina.
P: ¿Cuál es la razón más común por la que una máquina de ensamble a medida ofrece un desempeño inferior al esperado?
Ver respuesta
La alimentación, con mucha más frecuencia que el proceso de unión. Aunque una prensa o un cabezal dosificador funcione perfectamente, permanecerá inactivo cada vez que el alimentador anterior en el proceso se atasque o suministre mal una pieza. Después de los problemas de alimentación, las causas más comunes son las fallas en los controles y la integración de seguridad, así como la falta de una recuperación de errores eficaz.
P: ¿Cuánto tiempo se tarda en diseñar y construir una máquina de ensamble a medida?
Ver respuesta
Las celdas pequeñas suelen requerir de 12 a 20 semanas desde el pedido hasta las pruebas de aceptación; los sistemas grandes llave en mano requieren de 36 a 52 semanas o más, incluso con fabricantes nacionales, porque cada estación se construye y depura en secuencia. Consulte la página sobre la máquina de ensamble a medida para obtener detalles sobre los plazos de entrega.
P: ¿Qué arquitectura me conviene: rotativa, lineal o robótica?
Ver respuesta
Empiece por el tiempo takt, que se calcula dividiendo el tiempo de producción disponible entre la demanda. Un ritmo inferior a unos 8 segundos suele requerir una máquina de transferencia lineal o rotativa con estaciones paralelas, porque un solo robot no puede seguir el ritmo físicamente. Un ritmo de 10 a 30 segundos es adecuado para una celda robótica, que también resulta conveniente cuando hay una gran variedad de modelos y el cambio de formato debe ser rápido. Muchos proyectos reales combinan varias arquitecturas; pruebe sus propios datos con la herramienta de estimación de compatibilidad de arquitecturas de ZEUEE.
P: ¿Qué normas se aplican a la aceptación de máquinas de ensamble?
Ver respuesta
La aceptación suele basarse en la capacidad del proceso (Cpk 1.33 como mínimo y 1.67 para trabajos críticos para la seguridad) y la OEE (85% para un nivel de clase mundial), verificadas durante las pruebas de aceptación en fábrica. La precisión de posicionamiento del robot se compara con la norma ISO 9283. Acuerde las cifras exactas antes de iniciar la fabricación e inclúyalas en el contrato.
Acerca de esta guía
Esta guía refleja cómo ZEUEE diseña máquinas de ensamble a medida para líneas de conectores, terminales, boquillas y productos de consumo. La empresa trabaja en este campo desde 2005 en más de 30 países, cuenta con más de 150 patentes y tiene la certificación ISO 9001:2015. Los datos sobre alimentación de piezas, sujeción y aceptación que se presentan aquí provienen de máquinas que ZEUEE ha entregado, no de un folleto. Revisado por el equipo técnico de ZEUEE.
Referencias y fuentes
- Diseño para manufactura y ensamble (Módulo 3D) — Departamento de Energía de Estados Unidos
- Análisis automatizado de la manufacturabilidad: estudio de revisión — NIST
- Empleo y salarios por ocupación: ensambladores y fabricantes (51-2090) — Oficina de Estadísticas Laborales de Estados Unidos
- Manual técnico: robots industriales y seguridad de sistemas robóticos — OSHA
- ISO 9283:1998 — Robots industriales de manipulación: criterios de desempeño — ISO
- Tiempo takt — Lean Enterprise Institute
- Diseño de piezas para la automatización — ASSEMBLY Magazine
- Patente de Estados Unidos 6,056,108 — Alimentador flexible de piezas basado en impulsos — USPTO
- World Robotics 2025: resumen ejecutivo sobre robots industriales — Federación Internacional de Robótica
Artículos relacionados
- Guía de máquinas de ensamble automatizado: arquitecturas y tasa de producción
- Guía de máquinas para el ensamble de conectores: líneas de inserción de precisión
- Guía de máquinas para el ensamble de cables: funcionamiento y selección de líneas de producción
- Máquina de crimpado de conectores: tipos, selección y calidad
POR QUÉ ESCRIBIMOS
Acerca de los conocimientos de ingeniería de ZEUEE
ZEUEE comparte guías técnicas basadas en la experiencia real de proyectos de automatización. Desde 2005, diseñamos y fabricamos equipos de automatización no estándar para el ensamble de conectores, la producción de arneses de cables, las líneas robotizadas, la inspección con visión artificial y las mejoras para fábricas inteligentes.
Fundada en 2005
Base de producción de 20,000 m²
120+ especialistas
150+ patentes de I+D
Certificación ISO9001:2015
Perfil de contacto
Empresa
ZEUEE
Correo electrónico
trade@zeuee.com
Teléfono
+86 755 2942 9358
Contacto con ZEUEE
Trending now






