Contatti Zeyu lntelligent Industrial Company

Integrazione robot
Sistemi di assemblaggio robotizzato e integrazione robot
ZEUEE progetta, realizza e integra linee su misura per i vostri componenti: celle di assemblaggio robotizzato indipendenti dai marchi quando la gamma di prodotti è ampia e macchine di assemblaggio servo dedicate quando i volumi sono elevati e le tolleranze ristrette. Vent’anni di esperienza, 10.000+ progetti realizzati, 30+ paesi.
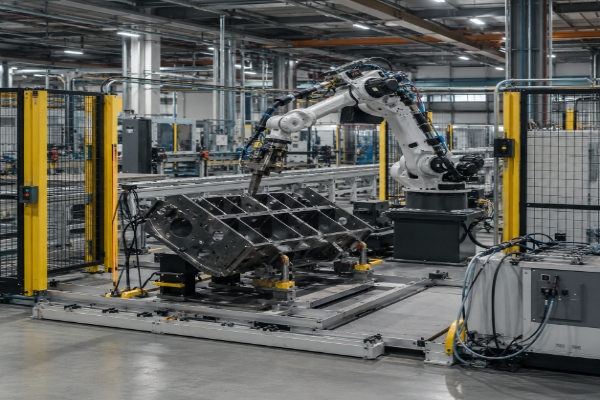
±0,02–0,08 mm
Ripetibilità della cella integrata (secondo ISO 9283)
10–13 pz/min
Linea servo di press-fit Spirakam
5
Marchi di robot integrati
150+
Brevetti di ricerca e sviluppo
30+
Paesi serviti
ISO 9001
+ CE, National High-Tech
Perché l’assemblaggio manuale e le soluzioni standard raggiungono un limite e come l’assemblaggio robotizzato lo supera
L’assemblaggio robotizzato automatizza le fasi della linea in cui il lavoro manuale diventa un collo di bottiglia: inserimento, pressatura, fissaggio, dosaggio e controllo ripetitivi, che determinano sia la cadenza produttiva sia la percentuale di scarti. La necessità di automatizzare è strutturale, non facoltativa: nelle fabbriche statunitensi si contano 295 robot ogni 10.000 addetti alla produzione industriale, il decimo dato al mondo, mentre la Corea del Sud è a quota 1.012 e la Cina è salita a 470 . La densità globale di robot è raddoppiata in sette anni.
I numeri del lavoro rendono evidente il limite.
Deloitte e The Manufacturing Institute stimano che entro il 2033 potrebbero restare vacanti fino a 1.9 milioni di posti di lavoro nella produzione industriale statunitense . Non è possibile stabilizzare un processo di assemblaggio assumendo personale quando non ci sono candidati: una carenza demografica che gli economisti del MIT collegano direttamente alla più rapida adozione dell’automazione.
Anche l’assemblaggio manuale è soggetto a variazioni.
La precisione di posizionamento manuale è di circa ±0,5–1,0 mm e il tasso di difetti viene comunemente indicato intorno all’1–3%: la variabilità aumenta durante il turno con il sopraggiungere della fatica. Una cella di assemblaggio robotizzata o una macchina servo dedicata mantiene la stessa posizione con una precisione di centesimi di millimetro, ciclo dopo ciclo, nel terzo turno come nel primo. È questo il divario che gli ingegneri ZEUEE colmano, talvolta con una cella robotizzata integrata, talvolta con una macchina progettata appositamente, come la nostra linea servo di press-fit Spirakam.
Una precisazione da fare prima di ogni preventivo: l’automazione non corregge la scarsa qualità dei componenti in ingresso.
Gli ingegneri del settore lo quantificano: con un prodotto composto da cinque parti e una produzione di 50 unità al minuto, appena 500 componenti difettosi per milione possono tenere ferma la linea per circa il 20% del tempo; portando la linea a 500 unità al minuto, i tempi di fermo superano il 70% . Al primo confronto, gli ingegneri ZEUEE lo dicono chiaramente: la qualità dei componenti in ingresso deve rientrare sotto 1.000 ppm, altrimenti anche la macchina più veloce al mondo si fermerà per un inceppamento.
Soluzioni ZEUEE per l’assemblaggio automatico: celle robotizzate e macchine di assemblaggio dedicate
È bene sfatare subito un mito diffuso tra gli acquirenti: una cella robotizzata flessibile non è sempre la soluzione giusta. Un robot che esegue movimenti in sequenza non può superare la velocità di una macchina rotativa a stazioni parallele: i limiti fisici lo impediscono. I dati di produzione disponibili collocano l’intervallo ideale per una cella robotizzata intorno a 10.000–500.000 unità l’anno; oltre circa 500.000 unità occorre duplicare le celle invece di accelerarne una sola, e scegliere la categoria di macchina sbagliata può comportare un costoso superamento dei costi del 40% entro due anni. Gli acquirenti industriali dell’UE e degli Stati Uniti devono poter valutare entrambe le opzioni. Per questo gli ingegneri ZEUEE sviluppano due tipologie di soluzioni, senza proporre un’unica risposta per ogni esigenza, e valutano ogni richiesta di preventivo secondo il modello seguente.
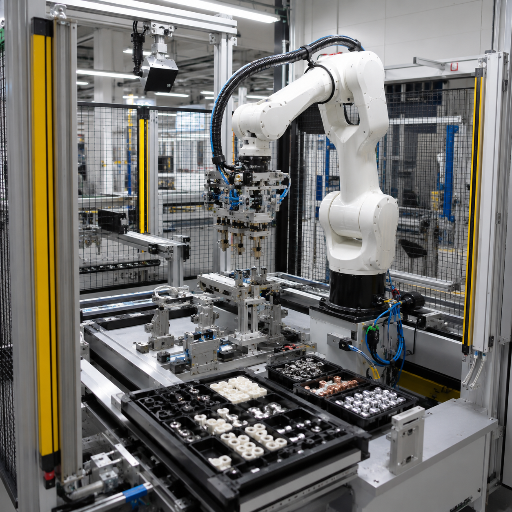
AUTOMATICO / CLICCARE PER CAPOVOLGERE
Celle di assemblaggio integrate con robot
Quando la gamma di prodotti è ampia, i componenti arrivano senza fissaggio o occorre riconfigurare la linea l’anno prossimo, integriamo un robot di marca, articolato a 6 assi, SCARA, delta o collaborativo, con pinze, visione artificiale e nastri trasportatori per realizzare una cella funzionante. Tempo di ciclo tipico: 10–30 s per assemblaggio; il cambio formato si gestisce via software, senza nuove attrezzature. Questa logica, che consente di realizzare la cella una volta e riconfigurarla più volte, è documentata in metodi brevettati, come US 12.005.588 B2.
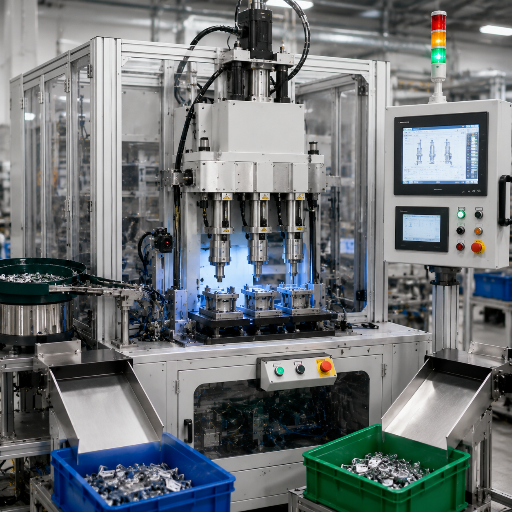
AUTOMATICO / CLICCARE PER CAPOVOLGERE
Macchine di assemblaggio servo dedicate
Quando prevalgono i volumi e le tolleranze, un sistema di assemblaggio automatico progettato appositamente riduce il costo per componente. La nostra macchina servo di press-fit Spirakam C40-ZY02-01 assembla componenti accoppiati in lega di zinco a 10–13 pz/min, pressa tre componenti per ciclo e verifica quindi le dimensioni di ogni pressatura con un sensore di spostamento, separando automaticamente i pezzi conformi da quelli difettosi.
Modello ZEUEE per la scelta tra cella e macchina
Gli acquirenti ci dicono che la parte più difficile di una richiesta di preventivo è capire quale categoria di macchina stanno acquistando: due sistemi dall’aspetto identico possono differire nel prezzo di 2–3×. Questa tabella di selezione segue la stessa logica che i nostri tecnici applicativi adottano nel primo colloquio di analisi.
| Volume annuo | Gamma di prodotti | Precisione dei componenti | Necessità di cambio formato | Soluzione consigliata da ZEUEE | Tempo di ciclo tipico |
|---|---|---|---|---|---|
| < 10,000 | Elevata / variabile | Moderata | Frequenti | Cella con robot collaborativo | 15–45 s |
| 10k–100k | Elevata | ±0,05 mm | Frequenti | Cella robotizzata a 6 assi | 10–30 s |
| 100k–500k | Media | ±0,03 mm | Occasionali | Cella robotizzata o linea ibrida | 10–20 s |
| 500k–2M | Bassa / stabile | ±0,02 mm, press-fit | Rari | Macchina servo dedicata (categoria Spirakam) | 3–8 s/indice |
| > 2M | Prodotto singolo | Ristrette | Nessuna | Linea dedicata a più stazioni | < 5 s |
| Qualsiasi | Componenti > 35 kg | — | — | Cella industriale a 6 assi con recinzione | in base al carico utile |
| Qualsiasi | Senza recinzione, accanto agli operatori | Moderata | — | Cella con robot collaborativo (≤ 250 mm/s) | 15–45 s |
| Elevata | Press-fit su metallo (zinco / ottone) | ±0,02 mm | Rari | Macchina servo di press-fit | 3–8 s |
| Elevata | Alimentazione + controllo + selezione | Controllo dimensionale qualità | Rari | Macchina dedicata, alimentazione vibrante + controllo qualità con sensore di spostamento | 4–8 s |
| Qualsiasi | Aggiornamento della linea esistente | — | — | Integrazione / ammodernamento di robot indipendente dai marchi | in base alla linea |
Assemblaggio robotizzato, manuale e automazione fissa: confronto dei dati
Raramente gli acquirenti devono semplicemente scegliere se usare un robot. La vera domanda è quale architettura giustifica l’investimento in base ai volumi e alle tolleranze. Il posizionamento manuale è incostante e scegliere l’architettura sbagliata comporta un rischio elevato, con conseguenze pluriennali. Di seguito sono riportati dati specifici, non valutazioni come elevato, medio o basso: un responsabile degli acquisti non può approvare aggettivi e gli ingegneri ZEUEE dimensionano l’architettura in base alla cadenza prima di formulare un preventivo.
| Parametro | Assemblaggio manuale | Cella robotizzata | Macchina servo dedicata |
|---|---|---|---|
| Tempo di ciclo | ~20 s/unità | 10–30 s/assemblaggio | 4,6–6 s/ciclo (10–13 pz/min) |
| Ripetibilità del posizionamento | ±0,5–1,0 mm (manuale) | ±0,02–0,08 mm | Verifica con sensore di spostamento |
| Costanza durante il turno | Varia con la fatica | Costante 24/7 | Costante 24/7 + selezione automatica al 100% |
| Manodopera diretta / stazione | 1–3 operatori | ~1 operatore / più celle | Quasi senza presidio |
| Cambio formato | Immediato | Via software (ore) | Attrezzature meccaniche |
| Volume annuo ideale | < 10,000 | 10k–500k | 100k–2M+ |
| Tempo di ritorno dell’investimento documentato | — | ~2,6–3 anni (sottoposto a revisione paritaria) | In base ai volumi |
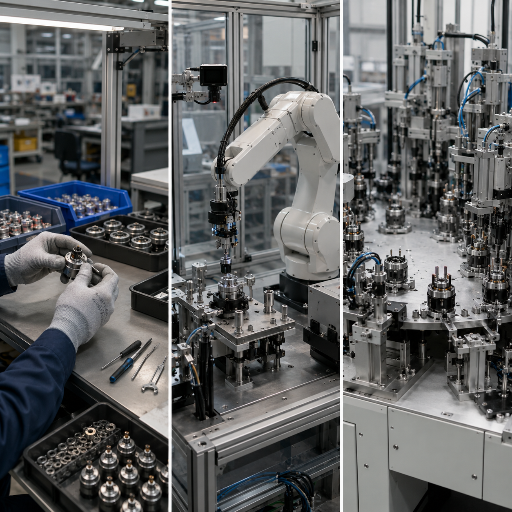
I vantaggi della «costanza»
Un’implementazione sottoposta a revisione paritaria su una linea di componenti automotive mostra i vantaggi della «costanza»: la conversione di una stazione manuale in una cella robotizzata ha ridotto il tasso di difetti dal 2,30% allo 0,30% e il personale impiegato da tre operatori a uno, migliorando il tempo di ciclo di circa il 15%. Di solito è la riduzione dei difetti, più che la velocità, a generare il risparmio.
Tasso di difetti
0.30%
Personale impiegato
1 operatore
Tempo di ciclo
15% di miglioramento
Nota tecnica: il rischio legato alla velocità dei robot collaborativi
Gli acquirenti spesso presumono che un robot collaborativo sia la soluzione standard più rapida ed economica. Occorre considerare le norme di sicurezza. In base alla ISO/TS 15066, con limitazione di potenza e forza, un robot collaborativo senza recinzione è limitato a circa 250 mm/s, contro i circa 2.000 mm/s di un braccio industriale adeguatamente protetto. Una linea che lavora a ~10 unità/min in modalità con recinzione può scendere a 1–1,5 unità/min senza recinzione. I robot collaborativi sono adatti alle lavorazioni a basso volume accanto agli operatori, ma non al raggiungimento di cadenze elevate.
Collaudata in produzione: la linea servo di press-fit Spirakam
La Spirakam C40-ZY02-01 è una macchina ZEUEE in funzione, non un rendering. Assembla un componente maschio e uno femmina in lega di zinco tramite press-fit servo e dimostra come integriamo la costanza nel meccanismo, invece di aggiungere il controllo solo alla fine.
Il ciclo di controllo qualità della press-fit servo
Su questa macchina il controllo qualità è a ciclo chiuso, non affidato a una verifica finale. I componenti vengono alimentati da tramogge vibranti a un magazzino con una scorta sufficiente per oltre tre ore, così la linea non si ferma per il rifornimento. Un meccanismo di movimentazione preleva tre componenti alla volta e li posiziona nella dima.
La pressa è un cilindro elettrico servo, non un pistone pneumatico a semplice spinta: corsa e forza impostate ripetono lo stesso assemblaggio a ogni ciclo. Dopo la pressatura, un sensore di spostamento misura ogni componente e la macchina separa automaticamente quelli conformi da quelli difettosi, prima che arrivino a un operatore.
Alimentazione → presa di tre componenti → pressatura servo → misurazione → selezione: ogni ciclo si controlla da sé, così i componenti fuori tolleranza vengono rilevati alla stazione invece che dal cliente.
Specifiche verificate
Cadenza produttiva 10–13 pz/min · tre componenti pressati per ciclo · press-fit servo con corsa e forza impostabili · controllo dimensionale con sensore di spostamento e selezione automatica dei pezzi conformi e difettosi · accumulo intermedio da 3 ore · ingombro 1400 × 900 × 1850 mm · 2 kW · aria 0,4–0,6 MPa / 220 V AC.
La cadenza di 10–13 pz/min (corrispondente a un ciclo di circa 4,6–6 secondi) rientra pienamente nella fascia delle macchine dedicate, in cui una piattaforma servo rotativa o lineare supera una cella robotizzata con componenti stabili e volumi elevati.
«Dimensioniamo la pressa servo, non solo il robot. Sulla linea Spirakam il sensore di spostamento è fondamentale: una pressa pneumatica può posizionare un componente fuori specifica senza accorgersene. Per questo il controllo è integrato nel meccanismo.»— Team di progettazione ZEUEE
Calcolo del recupero dei costi passando dal manuale al robotizzato
Il calcolo economico di un progetto è facile da scrivere, ma anche facile da sbagliare: manodopera eliminata moltiplicata per il numero di turni, a confronto con il costo complessivo del sistema. Prima di formulare un preventivo, gli ingegneri ZEUEE effettuano il calcolo sulla base dei turni effettivi: la stessa macchina può richiedere tempi di recupero molto diversi con una linea a un turno o a due turni.
Sul tempo di ritorno dell’investimento distinguiamo chiaramente ciò che possiamo affermare da ciò che vale per il settore. Il risultato dipende dai turni e dal componente; di solito è il funzionamento su due turni a rendere positivo il calcolo. Non dichiariamo tempi di recupero che non corrispondono al suo caso.
$65k-85k
Risparmio annuo sulla manodopera diretta
2.57
Anni per il semplice recupero dell’investimento
70%
Riduzione del costo di manodopera per unità
Richieda una valutazione del ROI
Fonte: Manufacturing Extension Partnership (MANTEC)
e studi indipendenti di analisi costi-benefici
Competenza nell’integrazione robotica
Come ZEUEE integra i robot nella linea: progettazione, realizzazione e messa in servizio indipendenti dai marchi
Molti progetti di automazione dell’assemblaggio non falliscono a causa del robot, ma dell’integrazione. Il problema ricorrente sono «isole di automazione» in cui una cella resta in attesa perché il nastro non la alimenta, progetti di celle copiati senza considerare le reali variazioni dei componenti e telecamere di visione aggiunte alla fine che generano falsi scarti . La frase che sentiamo più spesso dagli acquirenti è: «Abbiamo investito nell’automazione, ma il nostro OEE non è davvero migliorato». Integriamo i sistemi per migliorare l’OEE e non siamo legati a un solo marchio di robot.
Panoramica dei marchi di robot integrati
Selezioniamo il robot in base all’attività e alle norme applicabili, poi progettiamo attorno a esso l’alimentazione, il fissaggio, la visione artificiale e il controllo, integrando la cella nella linea di assemblaggio e nel flusso di produzione esistenti. Integriamo le principali piattaforme senza vincolarvi alle nostre.
| Tipo di robot / stazione | Attività tipica di assemblaggio | Applicazione ideale | Marchi integrati |
|---|---|---|---|
| Robot articolato a 6 assi | Prelievo e posizionamento, fissaggio, dosaggio, saldatura | Ampia area di lavoro, componenti pesanti | FANUC · Yaskawa · KUKA · ABB |
| SCARA | Inserimento ad alta velocità, avvitatura | Assemblaggio rapido di componenti piccoli | Bracci di classe SCARA |
| Delta / parallelo | Prelievo e posizionamento ad altissima velocità, selezione | Componenti leggeri, cadenza molto elevata | ABB · FANUC |
| Collaborativo (robot collaborativo) | Assistenza accanto all’operatore, bassi volumi | Senza recinzione, flessibile | Universal Robots |
| Cartesiano / a portale | Dosaggio su grandi superfici, pallettizzazione | Ampia area di lavoro | Realizzato su misura |
| Stazione servo di press-fit | Press-fit, rivettatura, posizionamento | Produzione dedicata ad alti volumi | Realizzato da ZEUEE (Spirakam) |
| Tramoggia vibrante + alimentatore lineare | Alimentazione e orientamento dei componenti | Inizio di qualsiasi linea | Realizzato da ZEUEE |
| Stazione di visione / CCD | Controllo in linea, correzione della posizione | Qualità + guida | ZEUEE + visione artificiale |
| Sensore di spostamento + selezionatore | Verifica dimensionale, selezione dei pezzi conformi e difettosi | Controllo qualità a ciclo chiuso | Realizzato da ZEUEE (Spirakam) |
| Nastro trasportatore / indicizzatore | Movimentazione dei materiali tra le stazioni | Struttura portante della linea | Realizzato da ZEUEE |
L’indipendenza dai marchi evita che l’acquirente resti vincolato a un fornitore: il software proprietario per flotte e i dati bloccati in un formato singolo sono tra i principali rimpianti dopo un impegno pluriennale. La visione artificiale per l’assemblaggio è ormai abbastanza evoluta da compensare le variazioni di posizione dei componenti, senza richiedere fissaggi rigidi: metodi brevettati dall’USPTO calcolano la posa completa 3D del componente e trasmettono al robot lo scostamento, che viene corretto in tempo reale (ad esempio US 10.776.949 B2 e il controllo di livello automotive di US 9.586.320 B2) . Progettiamo per i componenti effettivamente lavorati, non per quelli ideali.
Norma per l’integrazione
Competenze ingegneristiche e norme di qualità
«Il robot è certificato» e «la cella che installiamo è certificata» sono due promesse diverse: è in questa differenza che si nasconde il rischio per gli acquisti.
ISO 10218-1 riguarda la progettazione sicura del robot ed è responsabilità del costruttore del robot. ISO 10218-2 riguarda l’applicazione integrata e la cella realizzata, che rientrano nella responsabilità di ZEUEE in qualità di integratore. La differenza è sostanziale: un acquirente che specifichi soltanto «un robot certificato» può comunque ricevere una cella non conforme. Entrambe le parti sono state revisionate nel 2025 e negli Stati Uniti ANSI/RIA R15.06-2012 è stata sostituita da ANSI/A3 R15.06-2025 nel novembre 2025. Specificare un fornitore in base alla norma 2012, ormai ritirata, comporta un rischio di non conformità: non è un dettaglio.
La ripetibilità di un robot non è una formula di marketing: è una misurazione regolata dalla ISO 9283, che definisce come verificare l’accuratezza e la ripetibilità della posa. ZEUEE applica il proprio sistema di qualità secondo la ISO 9001:2015 da 20 anni.
±0,02–0,08mm
Ripetibilità mantenuta ciclo dopo ciclo dagli ingegneri ZEUEE nelle celle integrate.
Questi risultati si basano anche sulla clientela ZEUEE: acquirenti industriali esigenti nell’UE e negli Stati Uniti. È per questo motivo sostanziale che ZEUEE certifica la cella, non solo il robot.
AVIC
TE
Sumitomo
Corning USA
LEGO
SONY
Foxconn
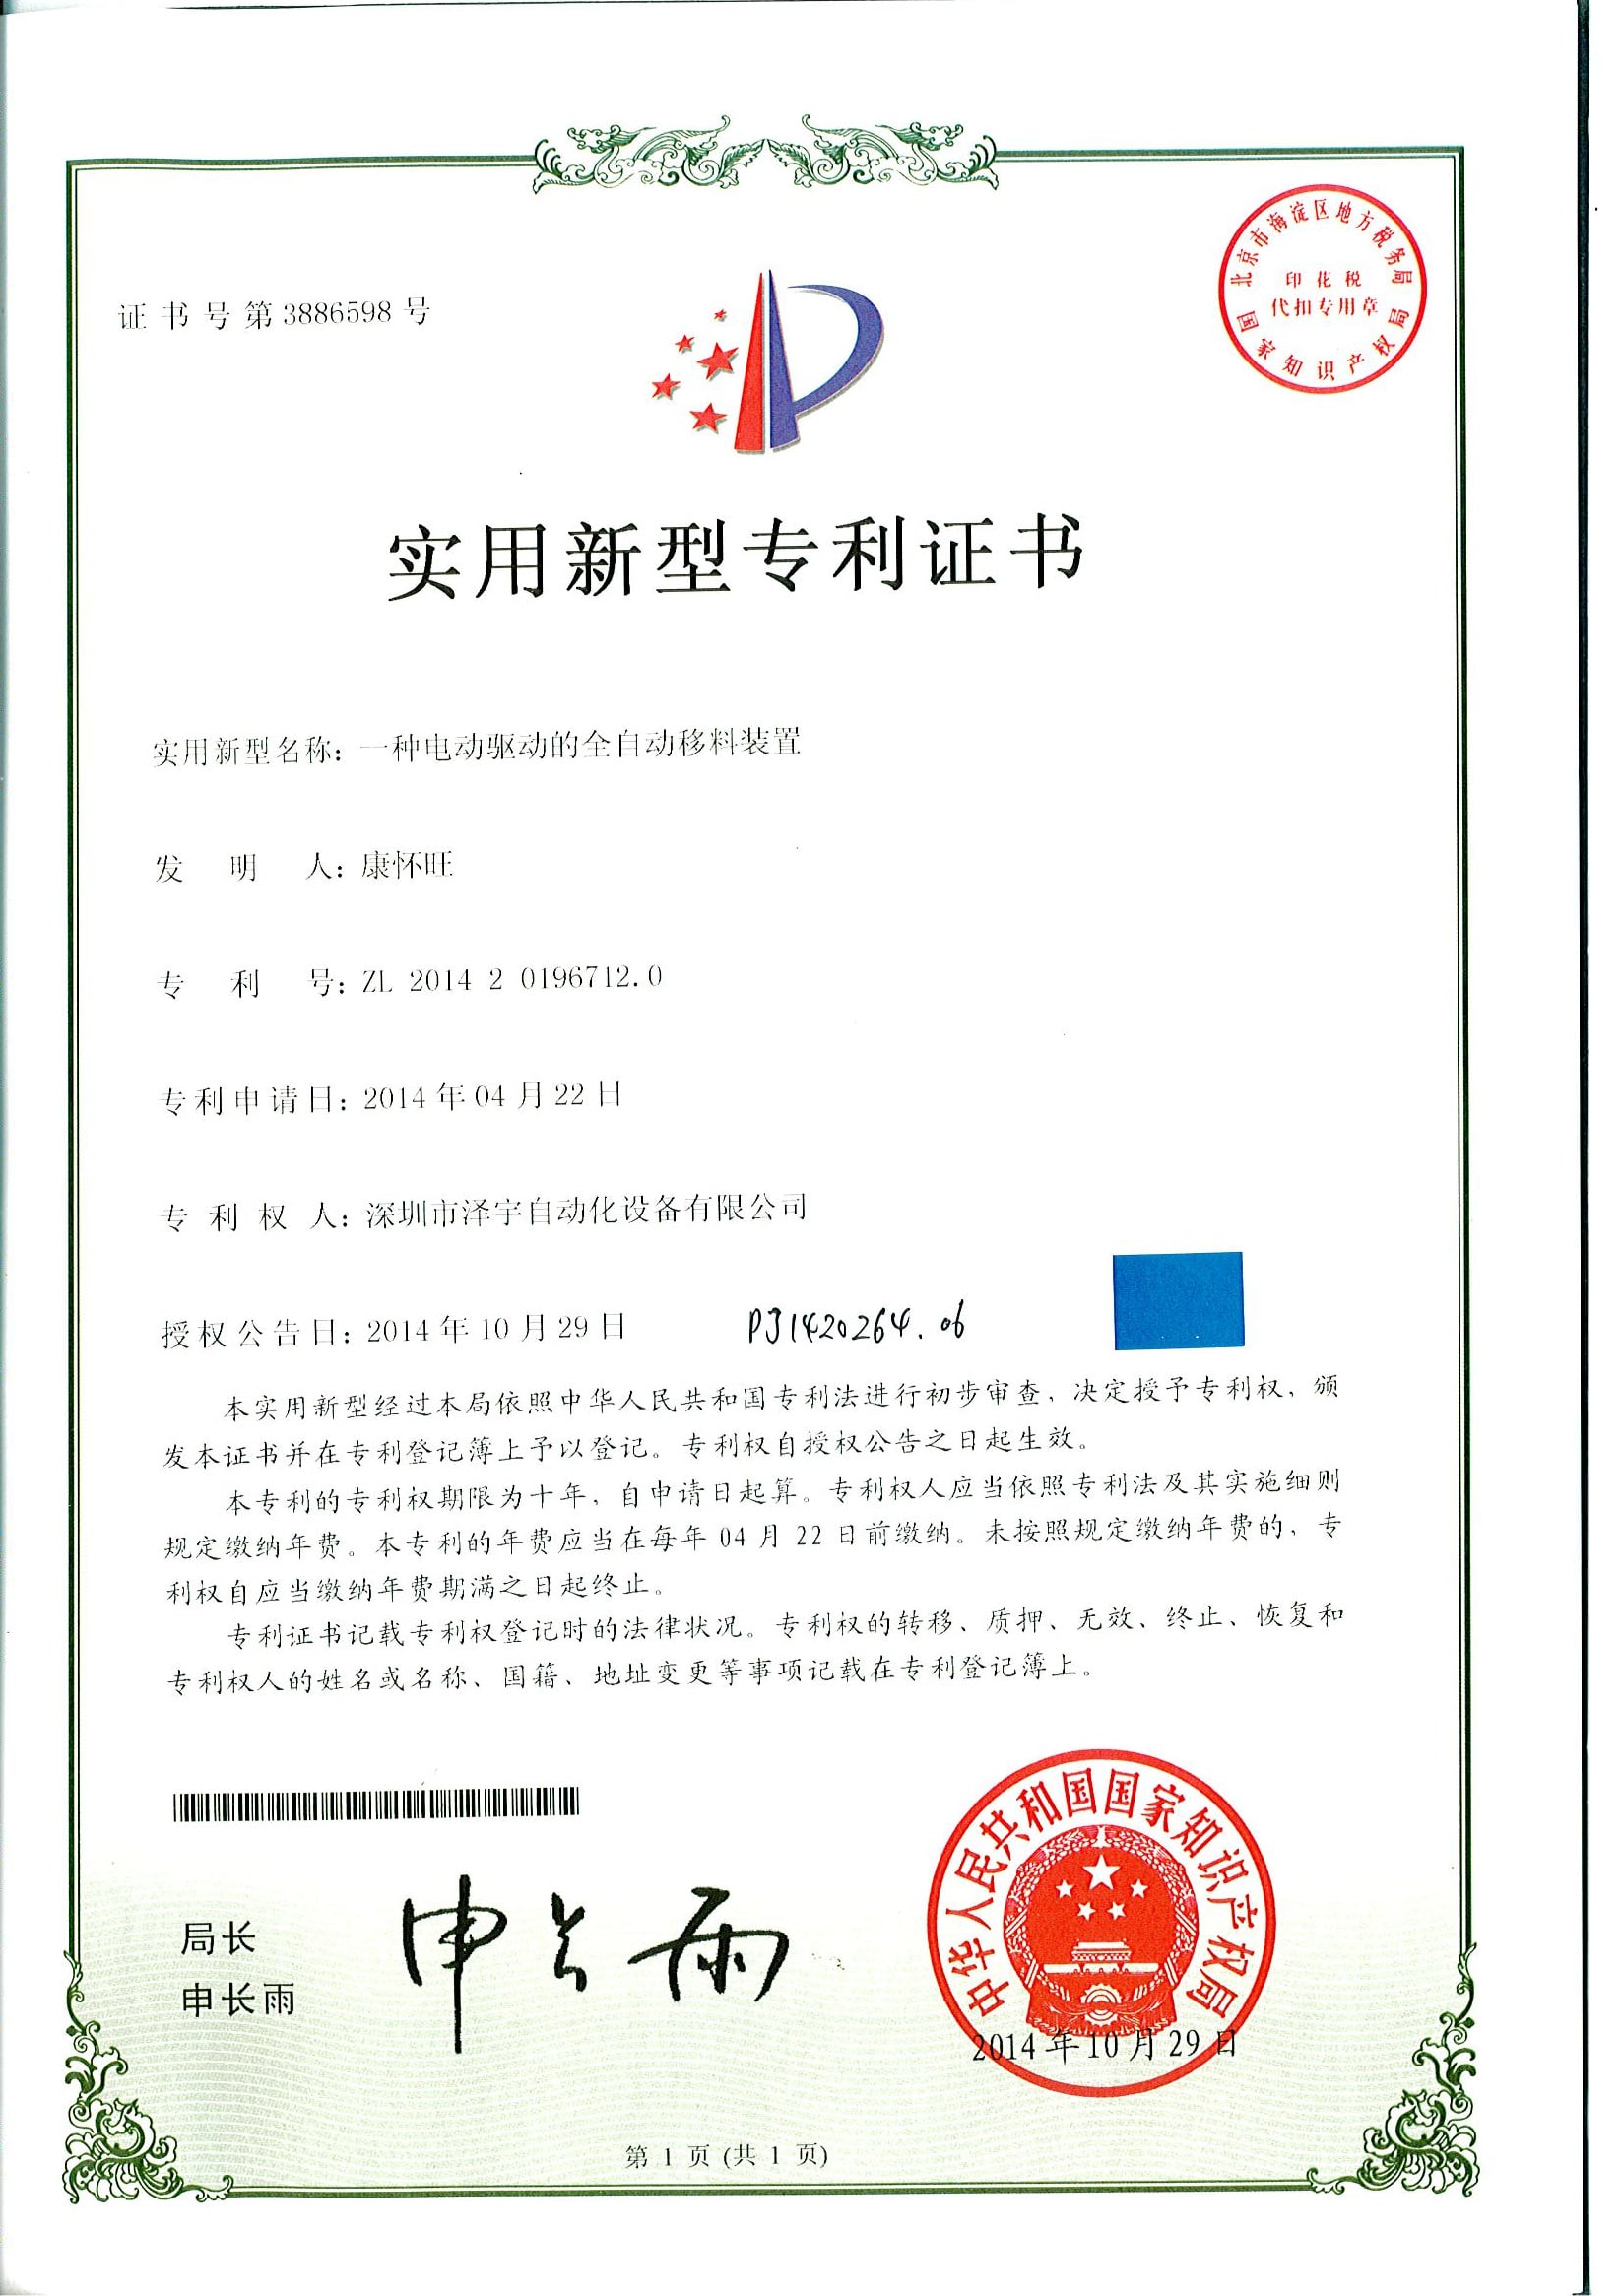
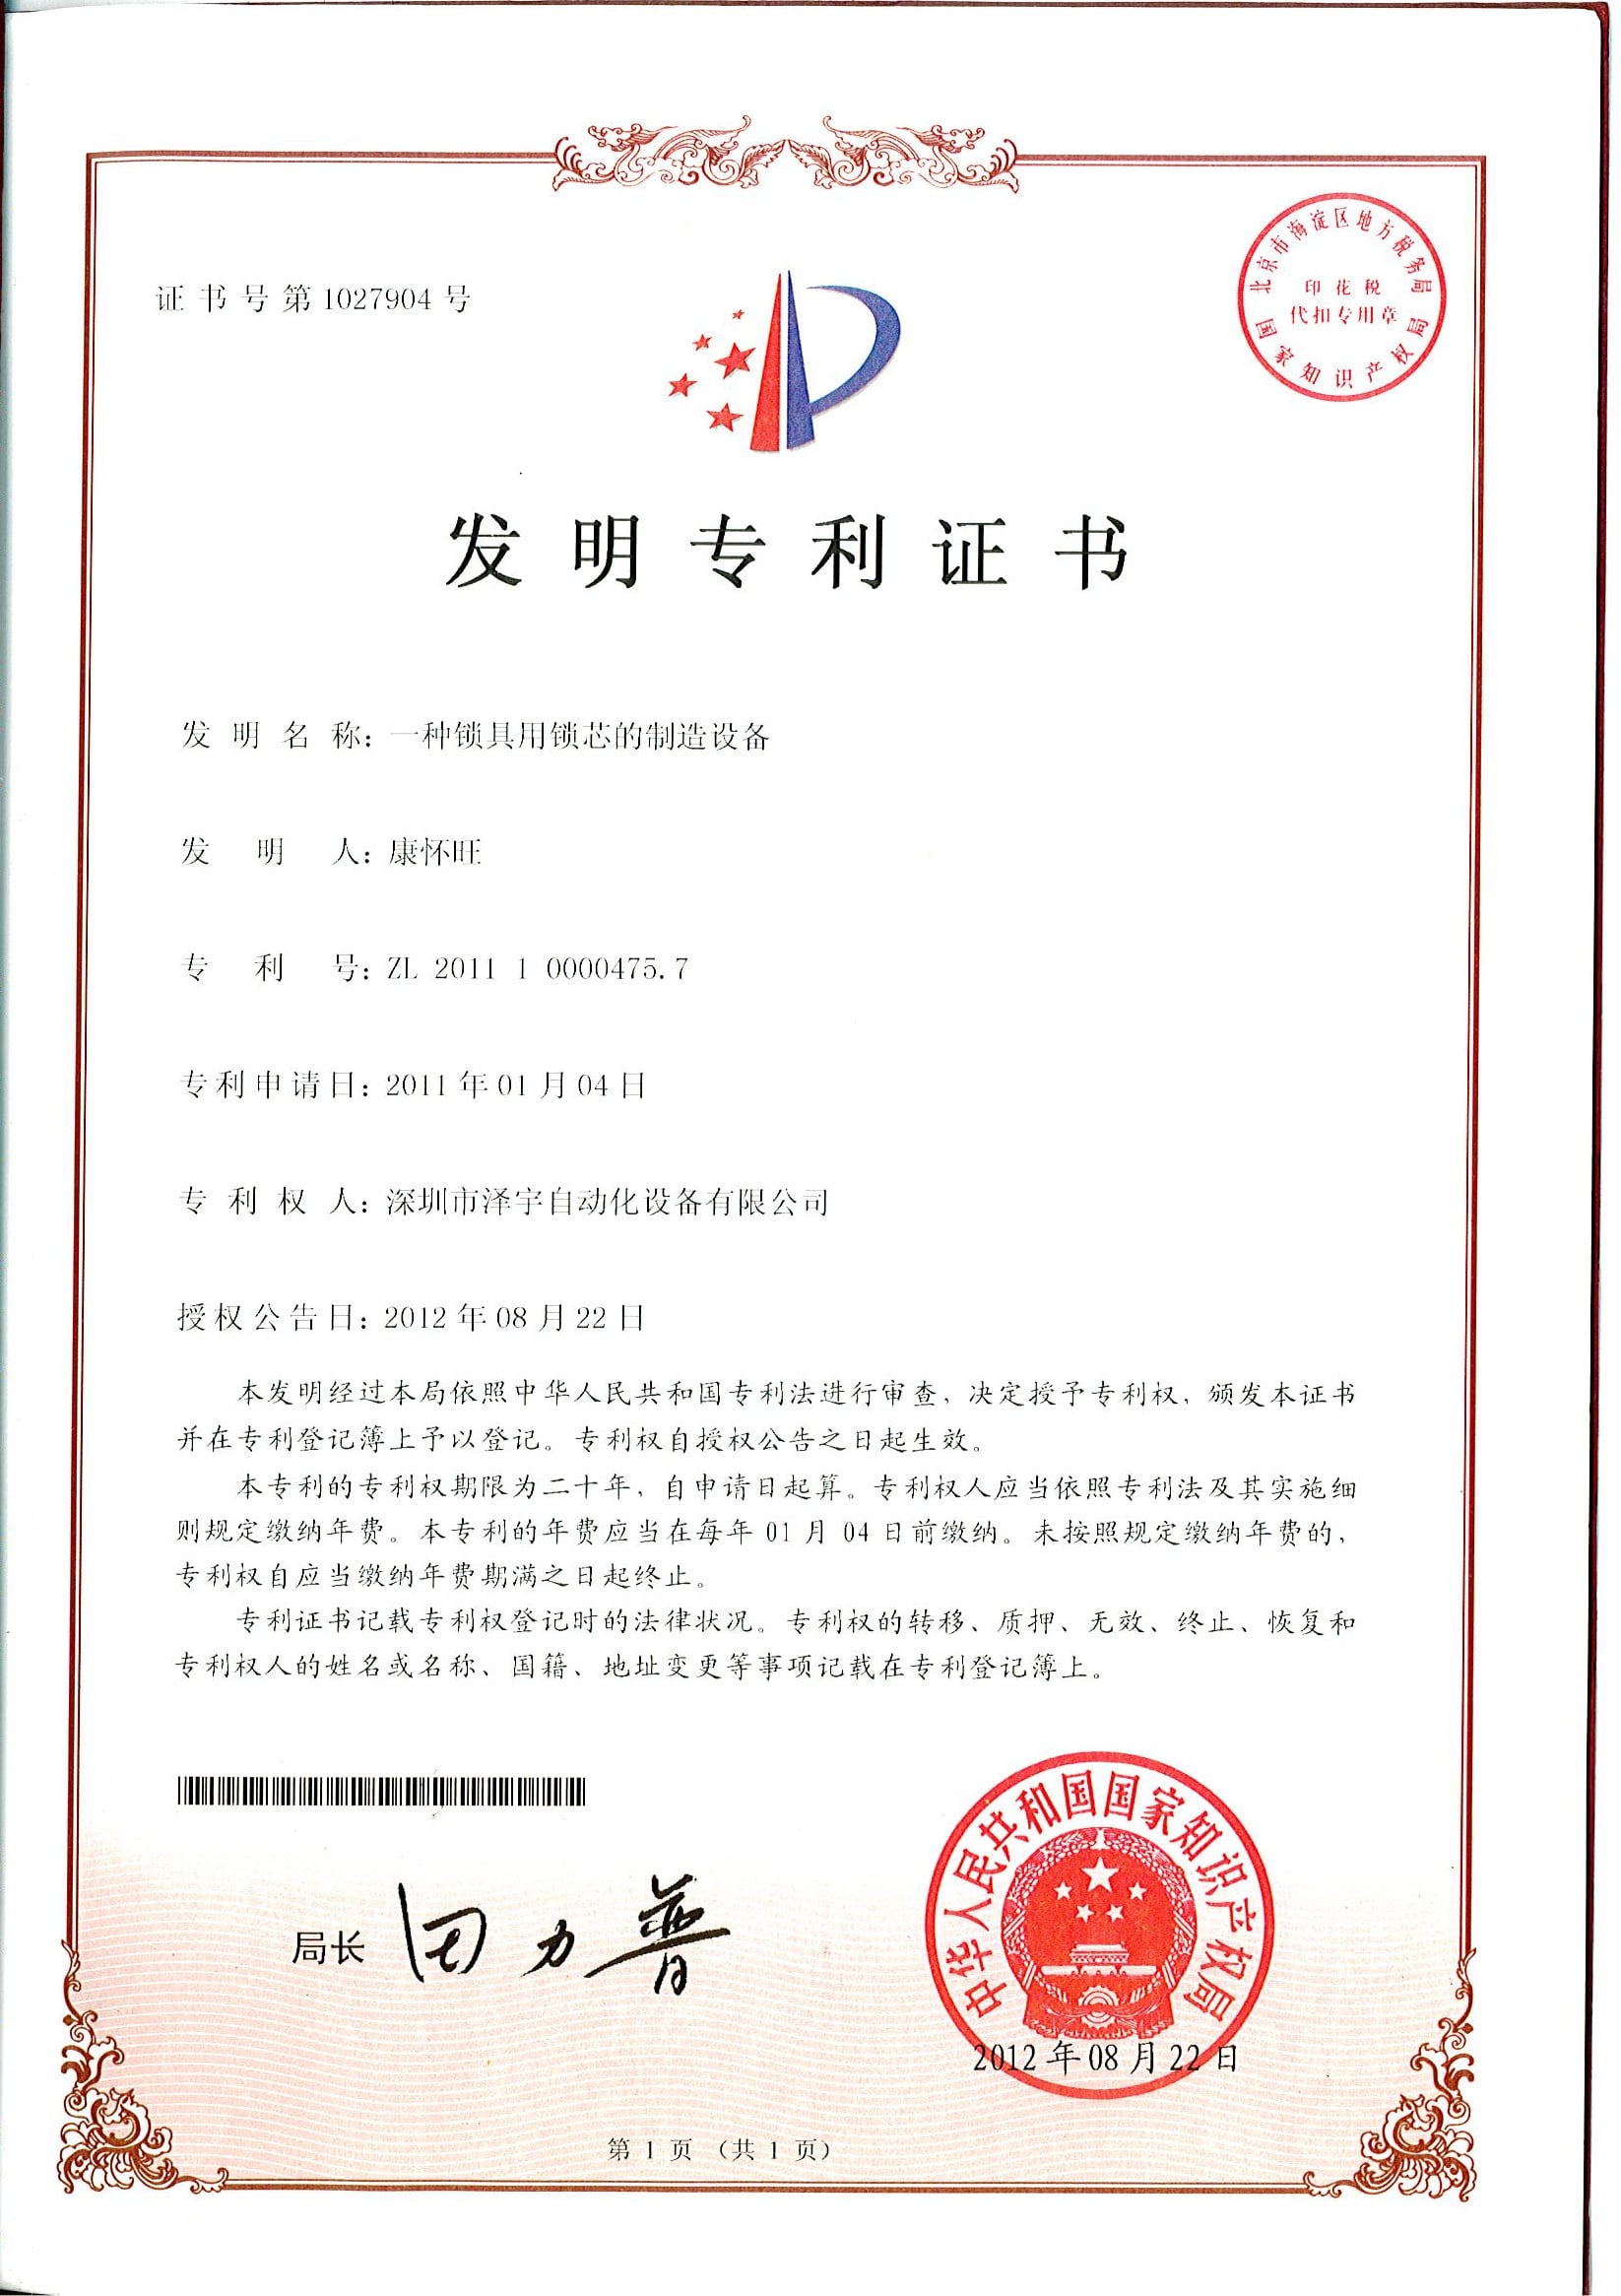
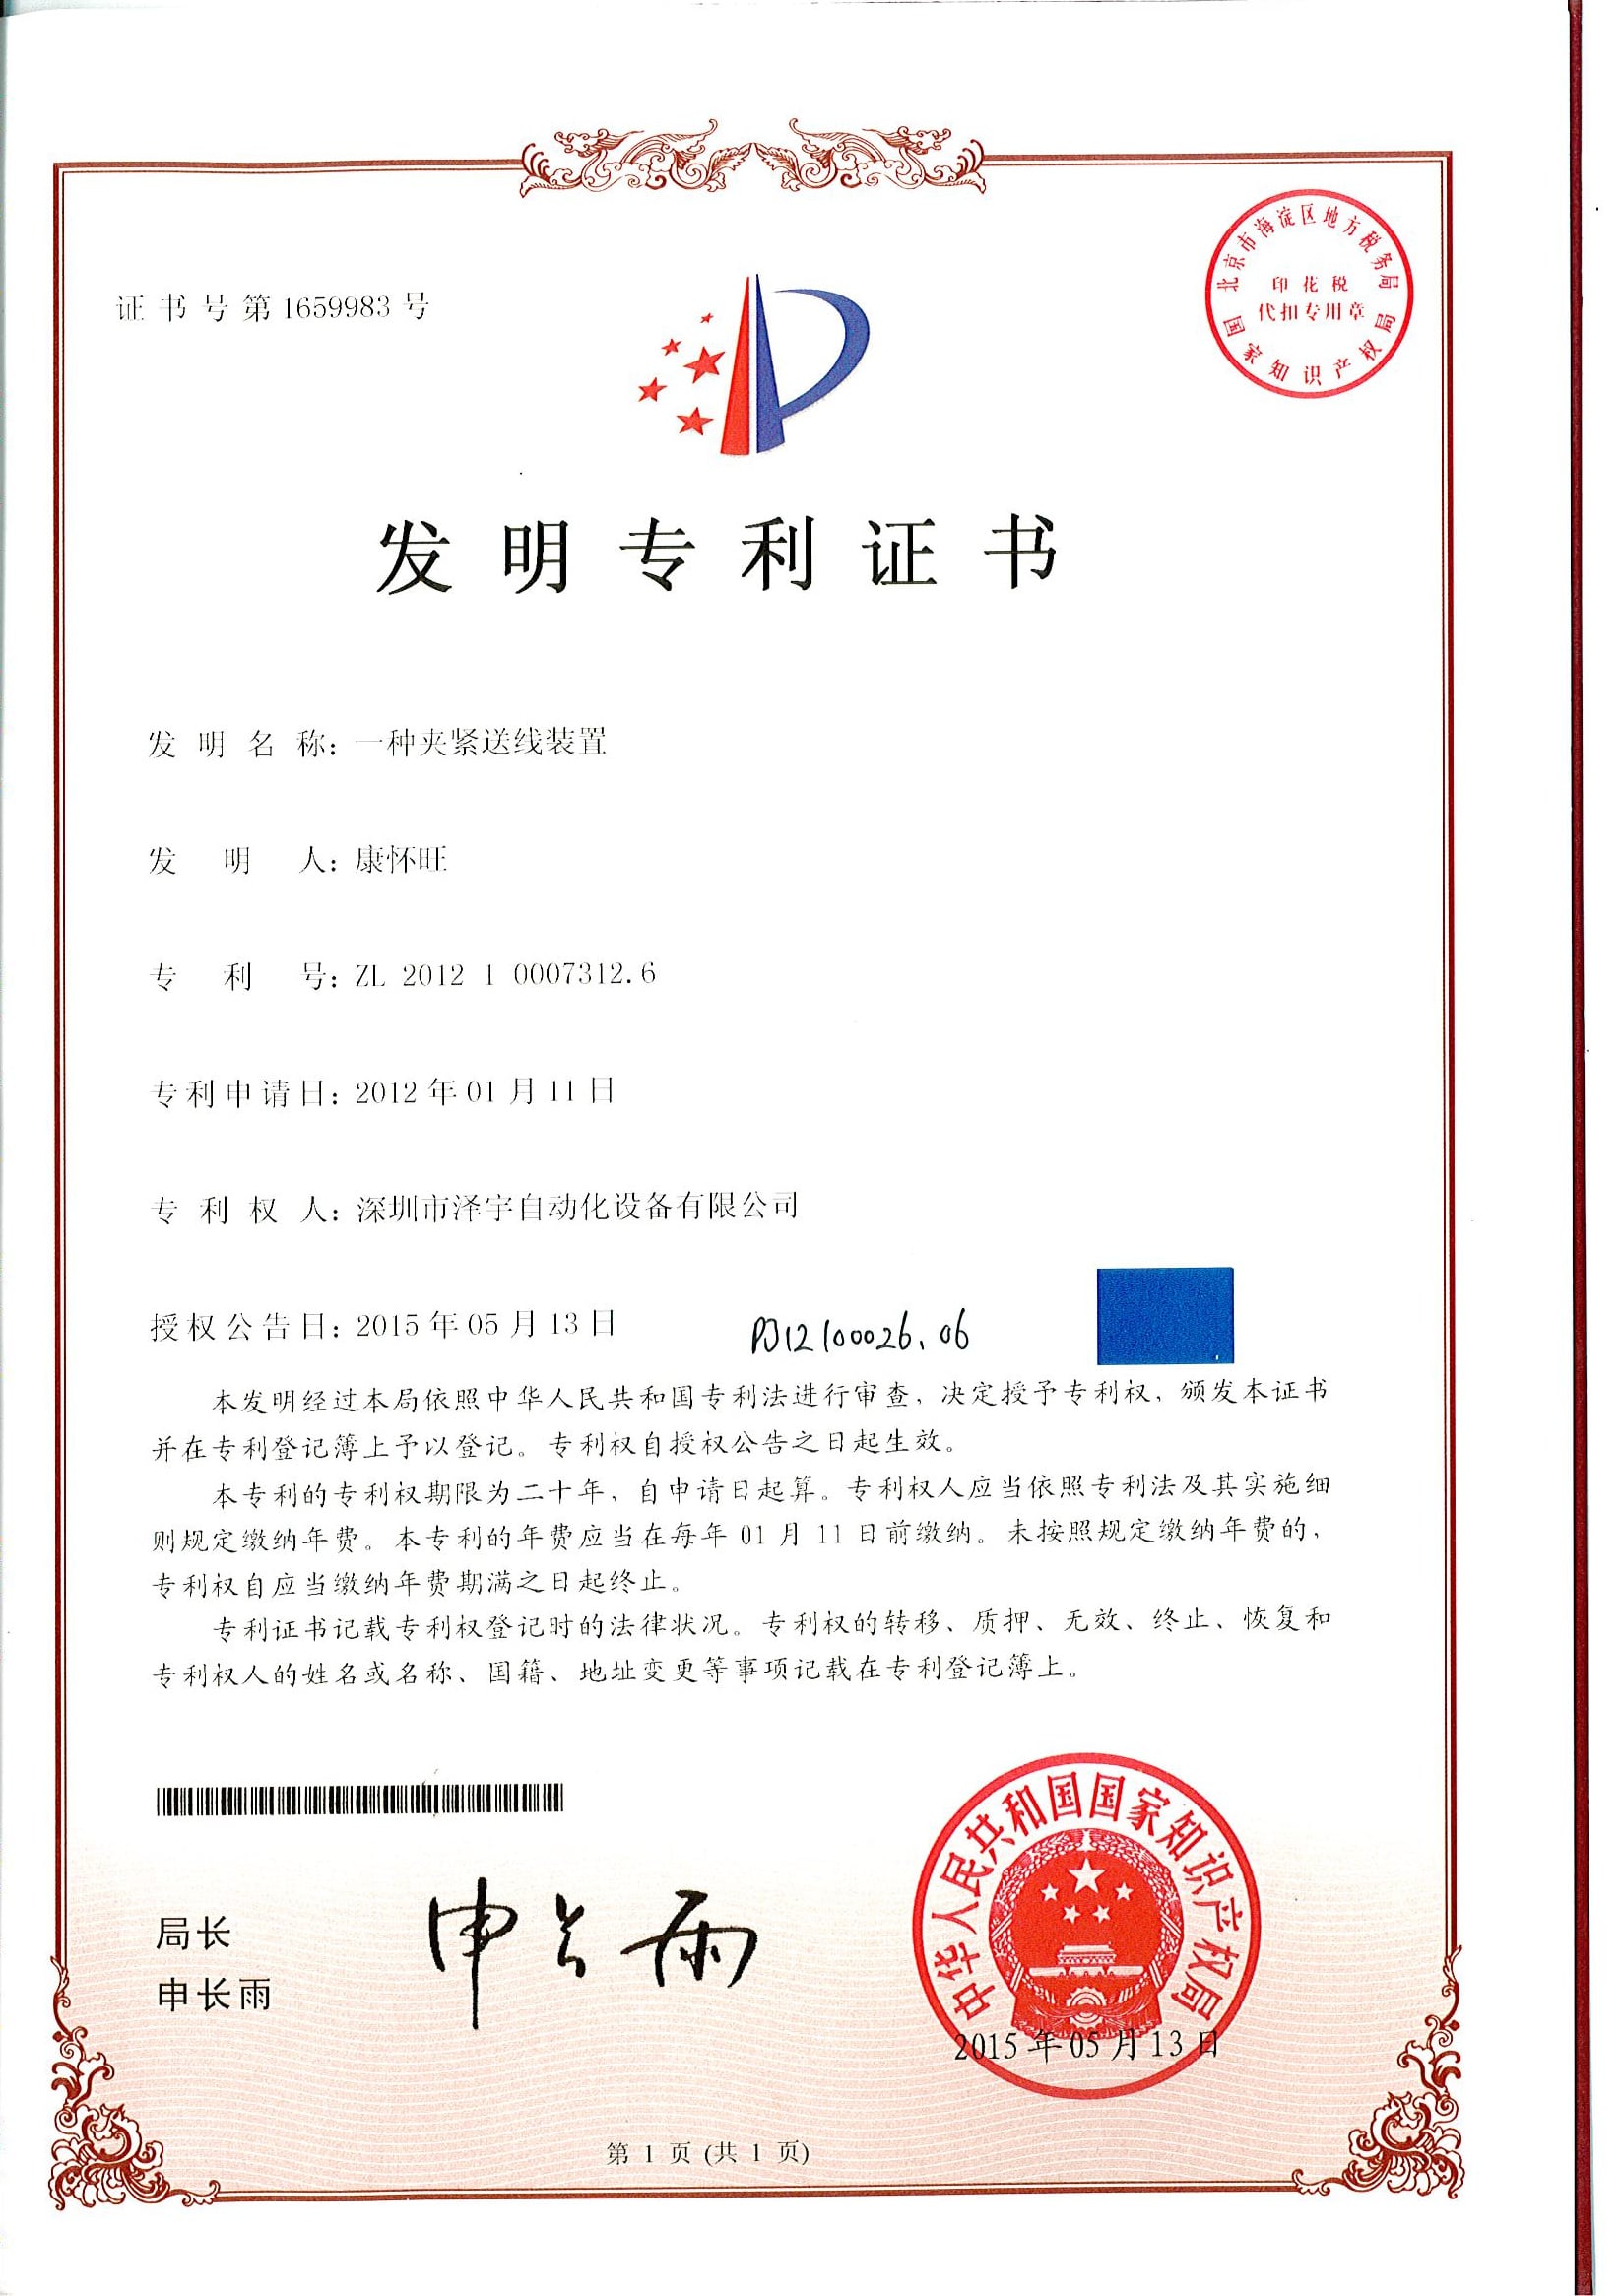
Documenti ufficiali











1 / 14
ISO 9001:2015
Sistema di gestione della qualità
Marcatura CE
Conformità UE
National High-Tech
Qualifica aziendale
Impresa SRDI
PMI specializzata e ad alta tecnologia
150+ brevetti
32+ brevetti per invenzione / 68+ brevetti per modello di utilità
ISO 9283
Riferimento per le prestazioni del robot
×
01
Richieda un collaudo di accettazione in fabbrica sui suoi componenti
Prima della spedizione, un collaudo FAT adeguato deve utilizzare il prodotto effettivo. Un protocollo riconosciuto richiede almeno 50 componenti consecutivi per ogni stazione e un ciclo a vuoto di quattro ore per verificare la resistenza di cavi e tubi. Lo richieda e, se non può partecipare, chieda la registrazione video del collaudo. Un fornitore che esita a dimostrare il tempo di ciclo sui suoi componenti segnala subito un rischio. ZEUEE esegue un collaudo FAT prima di ogni spedizione e lo ripete come test di accettazione in sito dopo l’installazione.
02
Come si svolge un progetto ZEUEE
ZEUEE definisce per ogni progetto obiettivi misurabili: cadenza richiesta, tasso di accettazione dei difetti, gamma di prodotti e turni di lavoro. Si procede poi con progettazione, realizzazione, FAT, installazione e assistenza; la cella integrata viene costruita per soddisfare la ISO 10218-2. Essendo un costruttore con sede in Cina, affrontiamo direttamente un’obiezione spesso rivolta ai fornitori come noi: l’approvvigionamento dall’estero comporta settimane di trasporto e procedure doganali, e il risparmio svanisce se l’assistenza è lenta. Per questo garantiamo per iscritto il tempo di consegna, offriamo diagnostica da remoto e predisponiamo ricambi.
03
I prezzi dipendono dalla progettazione
Una stazione semiautomatica, una macchina di assemblaggio su misura, una cella robotizzata e una linea a più stazioni appartengono a fasce di prezzo diverse. Si va dai macchinari compatti per l’assemblaggio automatico a una linea di automazione completamente su misura, in funzione dei volumi e della flessibilità richiesti; il prezzo adeguato dipende dal componente e dalla cadenza, non da un listino.
Strumenti e analisi per la progettazione dell’integrazione robotica
Selettore cella o macchina
Individui la soluzione adatta ai suoi componenti: una cella robotizzata, una macchina servo dedicata o una linea ibrida. È la logica di selezione adottata dagli ingegneri ZEUEE al primo colloquio.
Esplori lo strumentoCalcolatore del recupero dei costi passando dal manuale al robotizzato
Il calcolo che determina la sostenibilità del progetto: manodopera eliminata × turni, a confronto con il costo complessivo del sistema, non con il solo prezzo iniziale del robot.
Calcoli il ROICalcolatore della cadenza produttiva e della capacità annua
Converti il tempo ciclo in una produzione annua effettiva in base al numero di turni e alla disponibilità, e scopri in quale fascia architetturale rientra.
Valuta la capacitàFAQ: assemblaggio robotizzato automatico e integrazione di robot
Chieda loro di dimostrarlo sul Suo componente, non su quello di un cliente usato come referenza. Un costruttore orientato alla collaborazione progetta e realizza internamente e, prima della spedizione, esegue un Factory Acceptance Test sul Suo prodotto effettivo, con almeno 50 pezzi consecutivi per stazione. Un fornitore orientato alla transazione vende l’hardware e sparisce dopo la vendita. Chieda uno studio del raggio d’azione, una dimostrazione del tempo ciclo sulla geometria del Suo pezzo e un tempo di risposta dell’assistenza indicato per iscritto. La proposta più economica spesso si rivela la più costosa nell’intero ciclo di vita della macchina.
La scelta dipende dai volumi, dalla varietà dei prodotti e dalle tolleranze. Le celle robotizzate offrono flessibilità e sono adatte a volumi medi (circa 10.000–500.000 unità all’anno); le macchine servo dedicate, come la nostra linea Spirakam, riducono il costo per pezzo quando i volumi sono elevati e il componente è stabile. Il modello di scelta tra cella e macchina riportato sopra associa i Suoi dati alla categoria più adatta.
Sì. Integriamo robot FANUC, Yaskawa, KUKA, ABB e Universal Robots, realizzando attorno a essi i nostri sistemi di alimentazione, attrezzaggi, visione artificiale e stazioni servo dedicate. Scegliamo il robot in base all’applicazione e alla norma di riferimento, senza vincolarLa a un’unica piattaforma.
Spesso sì: l’integrazione indipendente dalla marca è pensata proprio per questo. Valutiamo il sistema di controllo, l’alimentazione e gli attrezzaggi esistenti, quindi aggiungiamo il robot, la visione artificiale o la stazione servo necessari a eliminare il collo di bottiglia. Se manca la documentazione dell’integrazione originale, la ricreiamo, perché la mancanza di documentazione è ciò che in seguito alimenta lo scaricabarile.
Dipende dall’applicazione. Un’analisi indipendente sottoposta a revisione paritaria su un processo di assemblaggio automatico ha rilevato un tempo di ritorno dell’investimento di circa 2,6–3 anni, con una riduzione della manodopera per unità pari a circa il 70%; di norma, il calcolo torna soprattutto con il funzionamento su due turni. Stimiamo il tempo di ritorno dell’investimento in base ai Suoi volumi specifici, invece di citare un dato di marketing.
Le celle integrate mantengono una ripetibilità da ciclo a ciclo di ±0,02–0,08 mm secondo ISO 9283, rispetto a circa ±0,5–1,0 mm nel posizionamento manuale. In una macchina servo dedicata, il meccanismo che garantisce la costanza è diretto: un sensore di spostamento misura ogni pezzo pressato e lo seleziona automaticamente.
No, e darlo per scontato è un errore costoso. In base a ISO/TS 15066, un cobot senza recinzione è limitato a circa 250 mm/s, contro circa 2.000 mm/s per un braccio industriale protetto; inoltre, i cobot hanno una ripetibilità meno precisa e una portata inferiore. Sono ideali per lavorazioni senza recinzione, vicino agli operatori e a basso volume, ma inadatti agli obiettivi di cadenza elevata.
ISO 10218-1 (il robot) e ISO 10218-2 (la cella integrata e l’applicazione), con ISO/TS 15066 per il funzionamento collaborativo. Negli Stati Uniti, ANSI/A3 R15.06-2025 è l’adozione attualmente in vigore: ha sostituito l’edizione 2012 nel novembre 2025.
Perché realizziamo questa pagina
Le specifiche della Spirakam C40-ZY02-01 riportate in questa pagina provengono dalla documentazione interna della macchina di ZEUEE; i dati di mercato, le norme e le cifre sul ritorno dell’investimento sono attribuiti alle rispettive fonti e qualificati quando rappresentano intervalli di settore anziché risultati misurati da ZEUEE. Preferiamo stimare il Suo effettivo tempo di ritorno dell’investimento invece di pubblicare un dato che non possiamo sostenere. Abbiamo escluso le affermazioni che non è stato possibile verificare con una fonte primaria, per esempio una percentuale universale di riduzione dei difetti.
PERCHÉ SCRIVIAMO
Approfondimenti tecnici di ZEUEE
ZEUEE condivide guide tecniche basate sull'esperienza maturata in progetti di automazione reali. Dal 2005, progettiamo e produciamo macchinari di automazione non standard per l'assemblaggio di connettori, la produzione di cablaggi, le linee robotizzate, il controllo con visione artificiale e l'ammodernamento delle fabbriche intelligenti.
Fondata nel 2005
Base produttiva di 20.000 m²
Oltre 120 specialisti
Oltre 150 brevetti R&D
Certificata ISO9001:2015
Di tendenza






