Contatti Zeyu lntelligent Industrial Company
Scelta dell’alimentatore flessibile: costi dei cambi formato e limiti delle tramogge

Un alimentatore flessibile distribuisce i componenti sfusi davanti a una telecamera, che individua quelli adatti alla presa robotizzata. È indicato per famiglie di componenti variabili quando la cella completa raggiunge l’obiettivo di produzione accettata e il tempo risparmiato nei cambi formato compensa i costi aggiuntivi di attrezzature e integrazione.
Verifiche rapide per la scelta
- Compatibilità dei componenti: separarli, riconoscerli, afferrarli e posizionarli usando campioni di produzione.
- Produzione: contare i componenti accettati all’uscita della cella nell’arco del tempo effettivo di produzione.
- Cambio formato: misurare il tempo dall’ultimo pezzo buono del lotto precedente al primo pezzo buono del nuovo lotto.
- Costi: confrontare celle installate con la stessa fornitura inclusa.
- Accettazione: concordare verifiche qualitative indipendenti e copertura delle prove prima dell’ordine.
Un alimentatore flessibile movimenta i componenti in modo controllato e li preleva con guida tramite visione artificiale, adattandosi a componenti variabili. Il suo valore dipende dalla compatibilità verificata, dalla produzione costante di pezzi buoni e dal risparmio effettivo nei cambi formato.
La produzione di piccoli lotti con un’ampia varietà di componenti può giustificare attrezzature più adattabili. Per una produzione stabile e ad alto volume può essere preferibile una tramoggia dedicata. Confrontate alimentazione e orientamento dei componenti nell’intero processo di assemblaggio; la guida sulle macchine per l’assemblaggio automatizzato illustra alimentazione, assemblaggio e controllo.
Come funziona un alimentatore flessibile
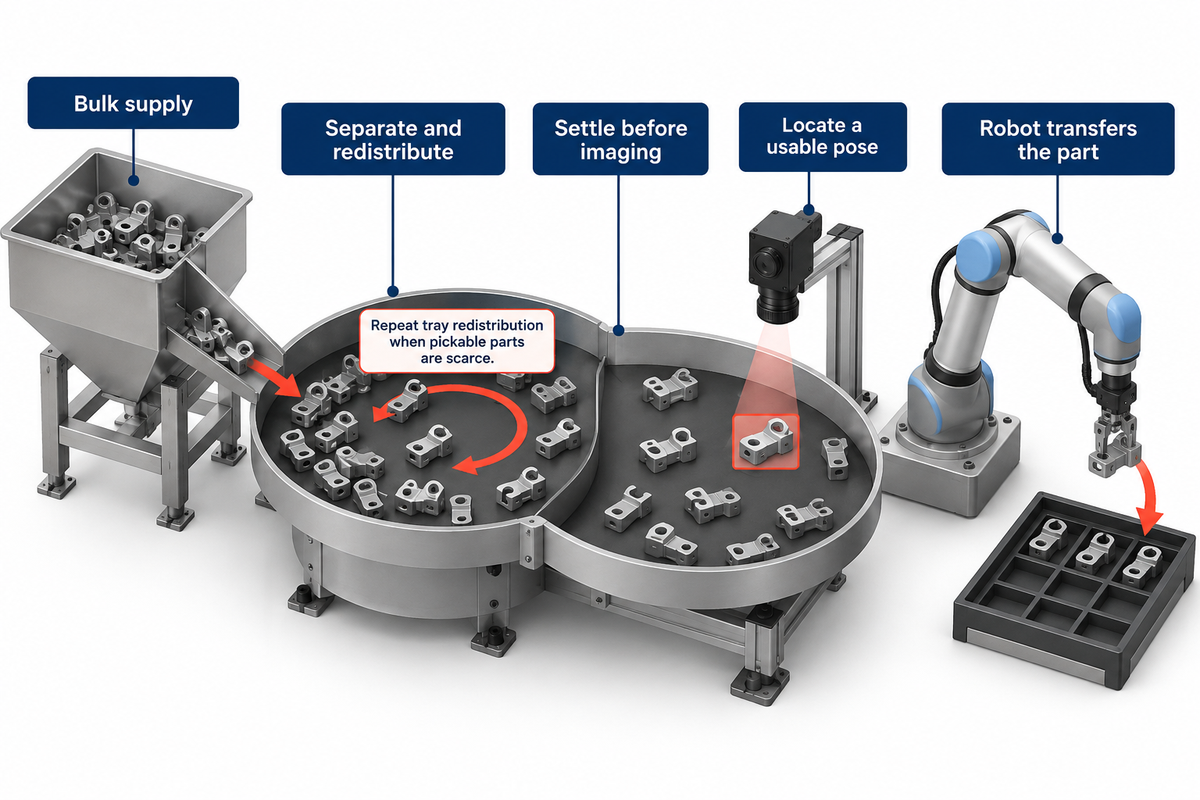
Un sistema di alimentazione flessibile funziona un po’ come spargere una manciata di bottoni su un vassoio per poi prenderne uno. Un movimento controllato separa e ridistribuisce i componenti; la visione artificiale individua una posa adatta e un robot trasferisce il componente. Alimentatore, telecamera e robot ripetono il ciclo man mano che diminuiscono i componenti disponibili per la presa. A3 descrive l’alimentazione flessibile con visione artificiale per separare componenti sfusi.
Come funziona un alimentatore automatico?
Un alimentatore automatico fornisce i componenti all’operazione successiva senza che un operatore debba posizionarli uno alla volta. Una tramoggia rifornisce l’area di presentazione, mentre un movimento controllato o una guida sagomata porta i componenti in una posizione adatta. I sensori coordinano l’alimentazione con la richiesta delle fasi a valle. In un alimentatore flessibile, una telecamera guida il robot al posto di un’uscita meccanica fissa.
La superficie di alimentazione può usare vibrazioni per portare i componenti nella posizione corretta. Un vassoio può presentarli senza orientarli tutti nella posizione finale richiesta per l’assemblaggio; la pinza può completare la rotazione durante il trasferimento. L’orientamento del componente è quindi parte sia della presentazione sia della presa e del posizionamento.
Le vibrazioni possono disturbare l’acquisizione di un’immagine o una presa. Se queste operazioni non possono sovrapporsi, il controllo deve arrestare il movimento, attendere che la superficie si stabilizzi e poi acquisire un’immagine. Una sequenza chiara impedisce al robot di usare coordinate rilevate prima che il componente si spostasse. Per questo la velocità di movimento dell’alimentatore può differire dalla produttività della cella.
Nella produzione moderna, l’automazione coordina queste operazioni tramite sistemi di controllo. Tuttavia, acquistando solo il modulo di presentazione del sistema di alimentazione, restano da completare il robot, l’illuminazione, l’utensile all’estremità del braccio e i lavori di integrazione.
Alimentatore flessibile o vibrante: quale scegliere
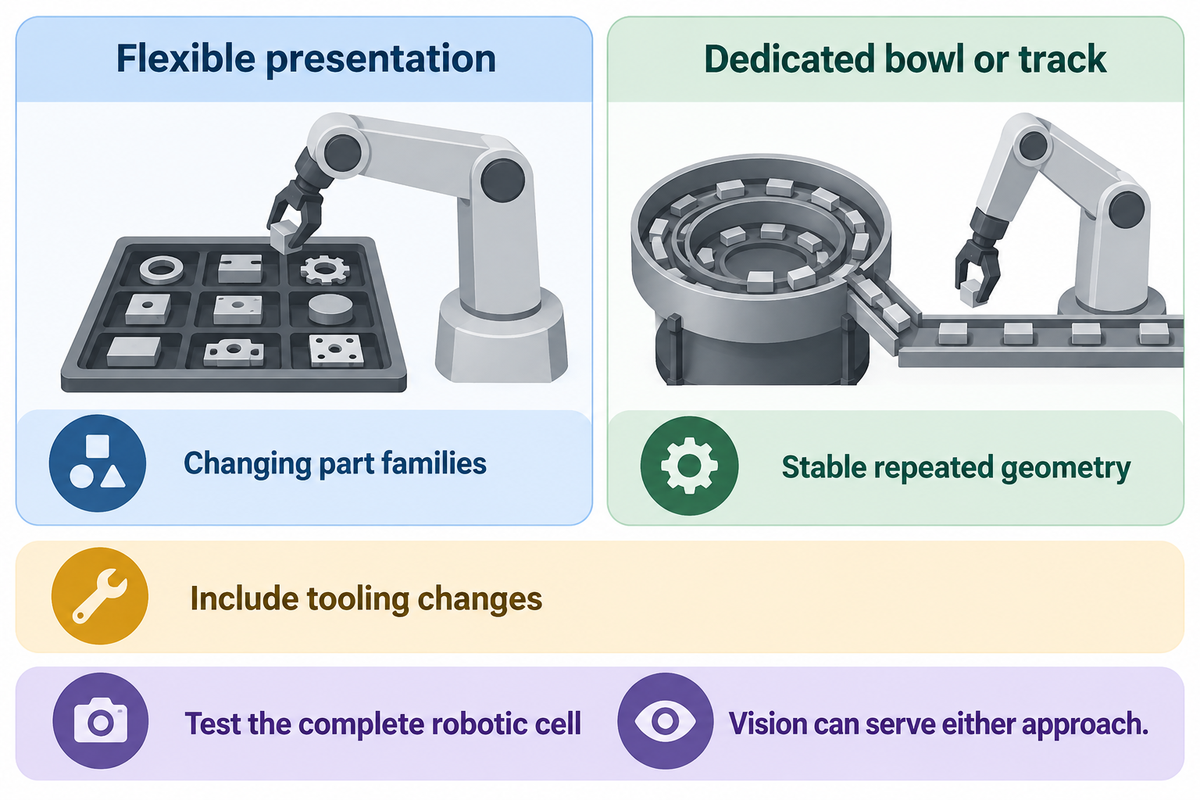
I frequenti cambi di prodotto favoriscono l’alimentazione flessibile quando più varianti possono usare la stessa superficie e configurazione di presa. Per un singolo componente stabile e prodotto ad alto volume, una tramoggia dedicata è una valida opzione. La scelta dipende dai meccanismi di alimentazione effettivamente testati e dalle modifiche meccaniche richieste tra un lavoro e l’altro. I sistemi con visione artificiale, tramoggia vibrante e guida offrono compromessi diversi.
Presentazione flessibile
- Da valutare per famiglie di componenti variabili.
- Prevedere i costi della visione artificiale e del trasferimento robotizzato.
- Includere le modifiche a pinza e superficie.
Alimentazione con tramoggia dedicata
- Da valutare per geometrie stabili e ripetitive.
- Prevedere utensili specifici per componente per la guida.
- Includere le modifiche agli utensili per le varianti.
Gli alimentatori vibranti tradizionali usano elementi meccanici per orientare i componenti. Anche le tramogge vibranti possono usare telecamere e venire programmate per scartare i componenti. Uno studio del 2022 della University of Southern Denmark ha presentato un approccio che combina visione artificiale e ostacoli meccanici sulle guide vibranti. Il meccanismo di scarto visivo è stato valutato separatamente su sei forme di componente rappresentative. La flessibilità indica un grado di adattabilità: la distinzione non è semplicemente tra macchine con telecamera e macchine senza.
| Fattore di scelta | Presentazione flessibile | Tramoggia o guida dedicate |
|---|---|---|
| Mix di prodotti | Più varianti testate | Geometria stabile o guide dedicate |
| Cambi lotto | Ricetta e possibili modifiche hardware | Regolazioni di utensili e guide |
| Orientamento finale | Coordinato da visione artificiale e pinza | L’utensile della guida definisce la posizione in uscita |
| Produzione richiesta | Testare la cella robotizzata completa | Testare l’alimentazione continua durante il prelievo |
| Componenti trasparenti | L’illuminazione e l’ambiguità della posa sono determinanti | La selezione meccanica può essere utile |
| Componenti aggrovigliati | La ridistribuzione potrebbe non separarli | Anche gli utensili della guida potrebbero avere difficoltà |
| Superfici estetiche | Verificare i danni dovuti al contatto e al ricircolo | Verificare l’usura per sfregamento lungo la guida |
| Nuova variante | Valutare superficie, visione artificiale, presa e attrezzatura di bloccaggio | Valutare nuovi utensili e tempi di configurazione |
| Perimetro della fornitura | Includere tutte le interfacce della cella | Includere la gestione in uscita e l’accumulo intermedio |
Nelle linee che lavorano lo stesso componente per tutto il turno, la riduzione dei tempi di fermo offerta da una nuova soluzione di alimentazione può contare meno della continuità di alimentazione. Per i lotti brevi, invece, possono essere più importanti cambi formato rapidi. Mantenete una tramoggia tradizionale nel confronto finché entrambe le configurazioni non sono state testate con gli stessi componenti e la stessa domanda produttiva.
Idoneità dei componenti: forma, superficie e visione artificiale
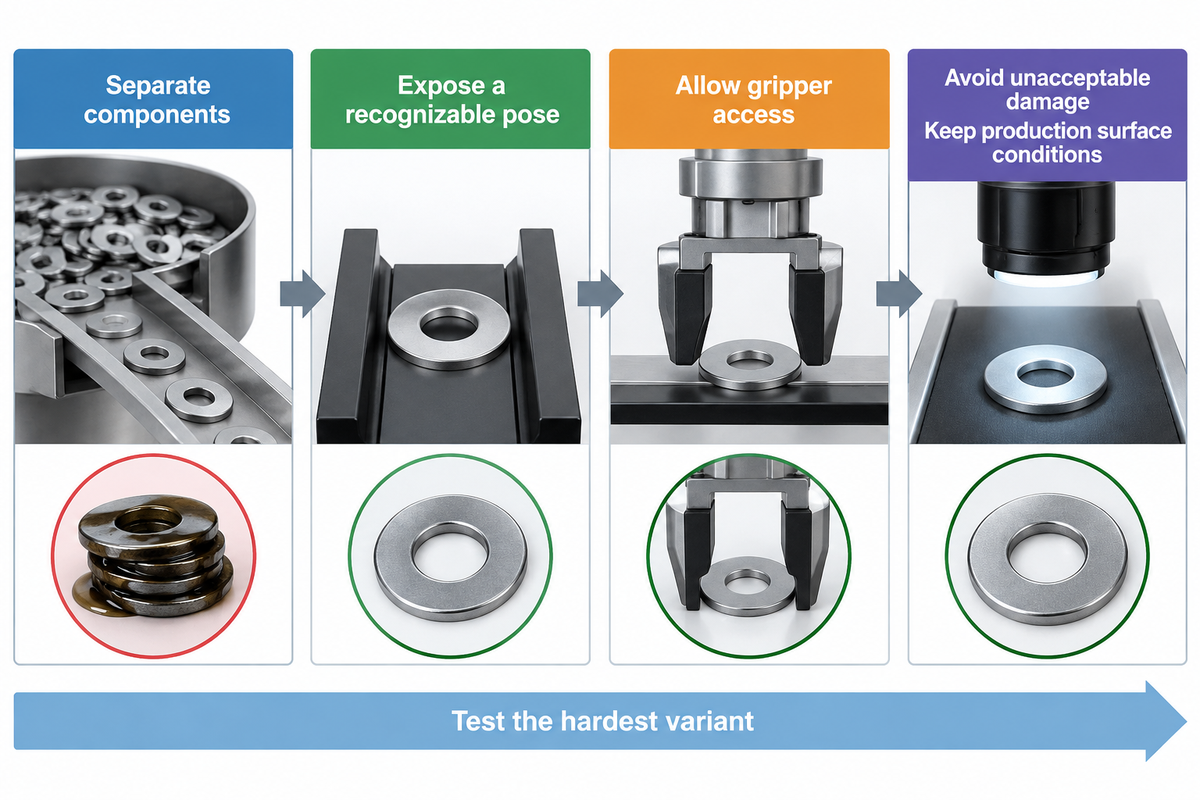
Per essere idonei, i componenti devono in genere soddisfare quattro requisiti: separarsi, mostrare una posa riconoscibile, consentire l’accesso della pinza e resistere alla manipolazione senza danni inaccettabili. Una telecamera può rilevare un contorno, risolvendo però solo uno di questi requisiti. Olio, trasparenza, annidamento e geometrie a incastro possono impedire a un componente apparentemente adatto di arrivare alla fase di assemblaggio.
«Nella fase di progettazione di una soluzione di visione servono componenti di produzione»
La ricerca NIST sulla percezione individua diversi fattori che influiscono sulla percezione robotica, tra cui il materiale e la finitura superficiale dei componenti. Una sagoma può mostrare un bordo, ma nascondere il dettaglio superiore che distingue due orientamenti. L’illuminazione deve rendere visibile il dettaglio necessario alla fase di processo successiva.
Qual è l’alimentatore flessibile migliore?
Piattaforma di produzione, illuminazione e pinza vanno selezionate insieme per la famiglia di componenti da produrre; poi si sceglie la cella completa che soddisfa i requisiti di produzione accettata e costo dei cambi formato. Occorre iniziare dalla variante più difficile e dalle sue condizioni superficiali. Un vassoio più grande non serve se i dettagli del componente non sono accessibili o se i componenti si attaccano tra loro.
| Condizione del componente | Difficoltà probabile | Criterio di selezione |
|---|---|---|
| Componenti piani e opachi | La sovrapposizione nasconde i bordi | Osservare la separazione e la quantità di componenti disponibili per la presa |
| Componenti stampati trasparenti | Contrasto debole o superfici nascoste | Confrontare l’illuminazione con il dettaglio da rilevare |
| Metallo riflettente | I riflessi cambiano con la posa | Usare la finitura di produzione nelle prove di acquisizione immagini |
| Rondelle sottili | Impilamento e adesione | Verificare le prese doppie dopo il rifornimento |
| Molle e ganci | Incastro reciproco | Valutare la separazione prima di lavorare sulla visione artificiale |
| Componenti delicati | Danni da contatto | Esaminare i componenti dopo manipolazioni ripetute |
| Varianti simili | Ricetta errata o lotti mescolati | Verificare l’identificazione delle varianti e lo svuotamento |
| Componenti complessi | Poche pose accessibili per la presa | Convalidare lo spazio per la pinza e il posizionamento |
| Componenti oleosi | Adesione e aspetto variabile | Includere nei campioni le normali condizioni superficiali |
Nel dicembre 2013, un utente di Practical Machinist ha descritto rondelle piccole, leggermente oliate, che si attaccavano tra loro durante una prova di presa proposta. L’utente cercava di combinare diverse configurazioni di rondelle, e indicare un solo diametro non bastava a definire il problema. Nel corso della discussione, un partecipante ha interpretato lo spessore minimo delle rondelle come 0.06″; chi aveva posto la domanda ha corretto il dato in 0.006″. Ridurre lo spessore di un fattore dieci ha cambiato notevolmente la discussione. La lezione da trarre è conservare le condizioni reali delle rondelle così come vengono prodotte e identificare la variante sottile corretta. Inoltre, occorre conteggiare separatamente le rondelle prese doppie o impilate.
Una piattaforma può gestire un’ampia varietà di componenti, ma l’intervallo di compatibilità testato deve includere quelli più difficili della famiglia. Pulire i campioni solo per una dimostrazione elimina proprio la condizione che il sistema di produzione deve saper gestire.
Produttività: contare i pezzi buoni all’uscita della cella
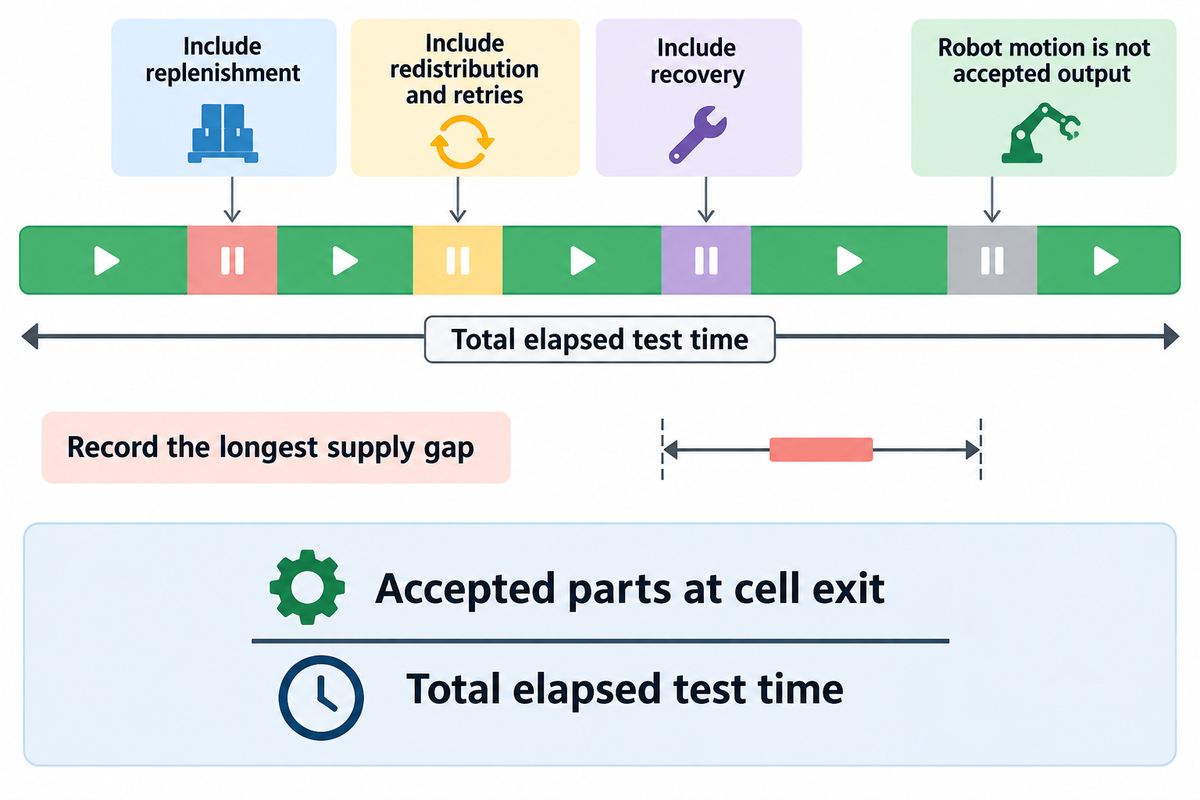
La produzione accettabile è il numero di pezzi buoni forniti all’operazione successiva diviso per il tempo totale effettivamente trascorso durante la prova. Nel calcolo del tempo totale occorre considerare rifornimento, ridistribuzione, nuovi tentativi e recupero. Il tempo ciclo del robot, la frequenza di rilevamento della telecamera e metriche simili descrivono una singola operazione; ciò che conta sono i componenti orientati correttamente e pronti all’uso.
Cronometrare dal rifornimento al ripristino
Il conteggio dal rifornimento al ripristino registra ogni interruzione: dall’ingresso di nuovo materiale nella tramoggia fino al ritorno di un’alimentazione stabile all’uscita. Il rifornimento può ostruire il vassoio e rendere difficili da vedere i dettagli, fino a innescare una ridistribuzione. Registrare la causa di ogni pausa può aiutare a individuare la fase che limita la produttività.
Il tempo ciclo tipico di un alimentatore flessibile dipende da diverse operazioni. Per esempio, un trasportatore che blocca il passaggio può impedire il trasferimento. L’acquisizione di immagini può dover attendere che la superficie sia ferma. Il movimento del robot può bloccare il campo visivo della telecamera. Il posizionamento di un componente può dover attendere l’autorizzazione dell’attrezzatura a valle. Un alimentatore non può eliminare il ritardo causato da un’attrezzatura a valle piena. La guida all’automazione delle linee di produzione tratta questo problema più ampio di coordinamento.
Consideriamo, a titolo esemplificativo, un’attività di assemblaggio che richiede 20 pezzi accettati/min. Durante una prova preliminare di 60 minuti, la cella fornisce 1.440 pezzi accettati in modo indipendente: la produzione osservata è quindi 1.440 ÷ 60 = 24 pezzi/min. Supponiamo che la stessa prova includa una pausa di 30 secondi per il rifornimento, una pausa di 20 secondi per la ridistribuzione e 40 secondi di ripristino. Tutte queste pause rientrano nei 60 minuti al denominatore. Escluderle produrrebbe una misura diversa dalla produzione sul tempo effettivo. In questo esempio, tuttavia, la produzione media supera l’obiettivo. La massima interruzione dell’alimentazione resta importante, soprattutto se la stazione a valle dispone di poco accumulo. In tal caso, prima di decidere l’accettazione, occorre registrare questa interruzione insieme alla media, con diversi livelli di riempimento della tramoggia e varianti difficili.
Il lavoro di NIST sui metodi di prova per l’assemblaggio usa la valutazione delle attività e misurazioni ripetute per aumentare l’affidabilità dei risultati. Applicate questo approccio ai requisiti effettivi di trasferimento e assemblaggio. Registrate orientamenti errati, prese doppie, componenti danneggiati e interventi manuali, anche se il robot indica di aver completato il movimento.
Flessibilità e scalabilità sono decisioni d’acquisto diverse. Aggiungere linee di produzione o stazioni parallele può aumentare la capacità, ma richiede più sistemi di controllo, spazio a terra e attività di assistenza. L’aumento della produzione è utile solo se il processo a valle e la domanda possono assorbirlo.
Costi dei cambi formato: valutare l’intera cella di alimentazione
Il costo dell’intera cella comprende alimentatore, robot, visione artificiale, pinza, controlli e messa in servizio. Confrontate questa fornitura installata con l’alternativa e valutate le ore utili risparmiate ogni anno. I cambi formato rapidi generano un ritorno economico solo se il tempo recuperato riduce il lavoro retribuito o produce articoli vendibili in una fase produttiva con capacità limitata.
Secondo la definizione di NIST MEP, il cambio rapido va misurato dall’ultimo pezzo buono della produzione in corso al primo pezzo buono della produzione successiva. Il caricamento della ricetta occupa solo una parte del tempo. Lo svuotamento del lotto, il riattrezzaggio meccanico, i controlli della telecamera e il primo assemblaggio accettato possono restare sul percorso critico.
Un prezzo storico illustra l’importanza del perimetro della fornitura: Automation World ha riferito il 30 novembre 2020 che Flex-Bot di Engineered Vision partiva da USD 75.000, inclusi programmazione e installazione. Il pacchetto comprendeva robot, visione artificiale, attrezzature di alimentazione, utensili e controlli. L’annuncio di prodotto, ormai datato, riguarda Engineered Vision; per i confronti odierni richiedete preventivi aggiornati con forniture confrontabili.
Prospetto del valore economico dei cambi formato
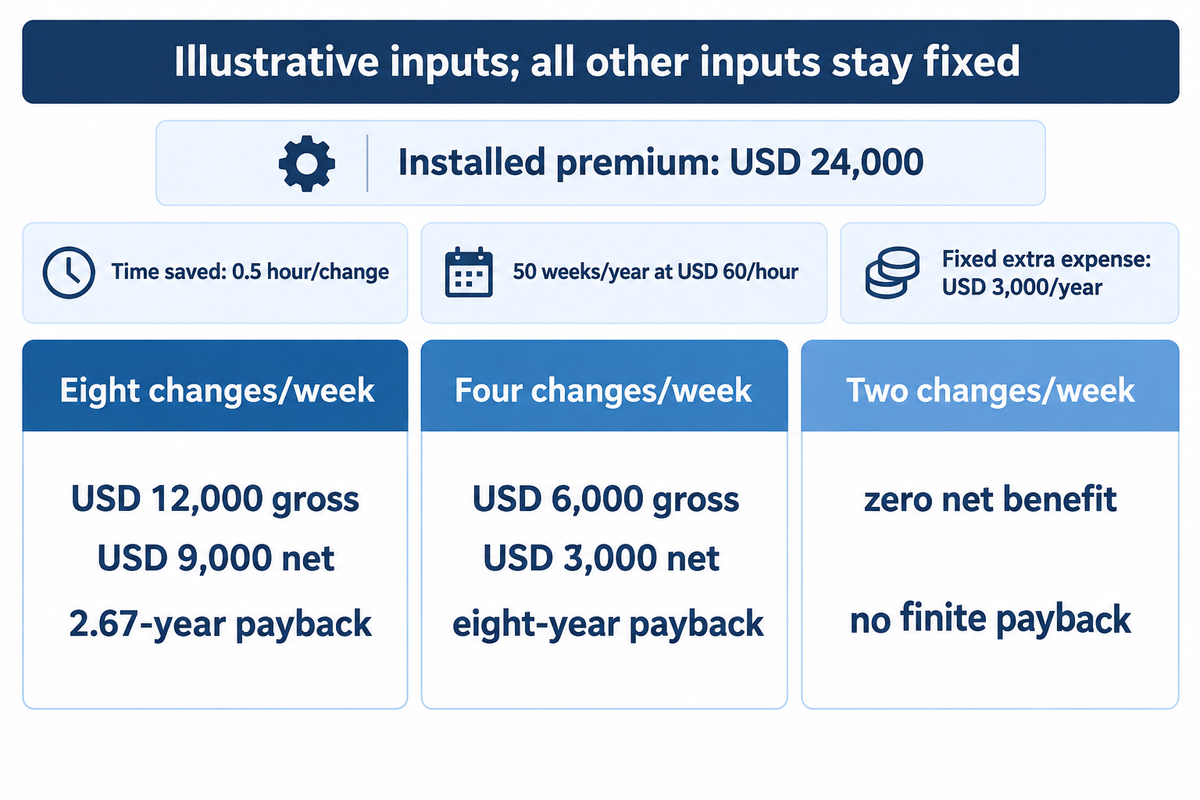
Per questo calcolo esemplificativo, ipotizziamo un sovrapprezzo di installazione di USD 24.000, otto cambi a settimana, 0.5 ora risparmiata per cambio, 50 settimane operative all’anno e un valore realizzabile di USD 60/ora. I costi annui aggiuntivi di esercizio e assistenza sono USD 3.000/anno. Sono ipotesi di pianificazione scelte a titolo esemplificativo, non un preventivo di un fornitore né un risultato operativo di ZEUEE.
| Voce o risultato | Valore | Significato |
|---|---|---|
| Sovrapprezzo per la cella installata | USD 24.000 | Cella flessibile meno alternativa comparabile |
| Cambi settimanali | 8 cambi/settimana | Cambi che fanno risparmiare tempo utile |
| Risparmio per cambio | 0.5 ora/cambio | Differenza misurata sull’intero cambio formato |
| Anno operativo | 50 settimane/anno | Programma annuale previsto |
| Tempo recuperato all’anno | 200 ore/anno | 8 × 0,5 × 50 |
| Valore orario realizzabile | USD 60/ora | Risparmio economico o valore della capacità utilizzabile |
| Valore lordo annuo | USD 12.000/anno | 200 × 60 |
| Costi annui aggiuntivi | USD 3.000/anno | Costi aggiuntivi di assistenza ed esercizio |
| Beneficio netto annuo | USD 9.000/anno | 12.000 − 3.000 |
| Tempo di recupero semplice dell’investimento | 2.67 anni | 24.000 ÷ 9.000 |
Consideriamo ora un responsabile della pianificazione della produzione il cui programma passa da otto a quattro cambi settimanali, lasciando invariati tutti gli altri dati dell’esempio. Il tempo recuperato scende a 100 ore/anno, pari a USD 6.000/anno prima dei costi aggiuntivi di USD 3.000/anno. Il beneficio netto diventa USD 3.000/anno e il tempo di recupero semplice si allunga a otto anni. Con due cambi alla settimana, lo stesso calcolo non dà alcun beneficio netto annuo e non consente un tempo di recupero finito. L’attrezzatura non è diventata più lenta: il programma offre meno occasioni di recuperare tempo utile. L’ufficio finanziario dovrebbe inoltre evitare di conteggiare due volte lo stesso valore: se USD 60/ora include già il valore della capacità recuperata, aggiungere un ulteriore risparmio sul lavoro per le stesse ore richiede una riduzione effettiva delle spese, distinta e dimostrabile.
Il tempo di recupero semplice non tiene conto di finanziamento, imposte e tempistiche dei flussi di cassa futuri. Per i progetti più lunghi, usate il modello di investimento aziendale e una rappresentazione realistica del fabbisogno produttivo. Una promessa di riduzione dei tempi di fermo richiede una situazione di partenza misurata e un impiego identificabile del tempo recuperato.
Integrazione: robot, pinza e sistemi di controllo
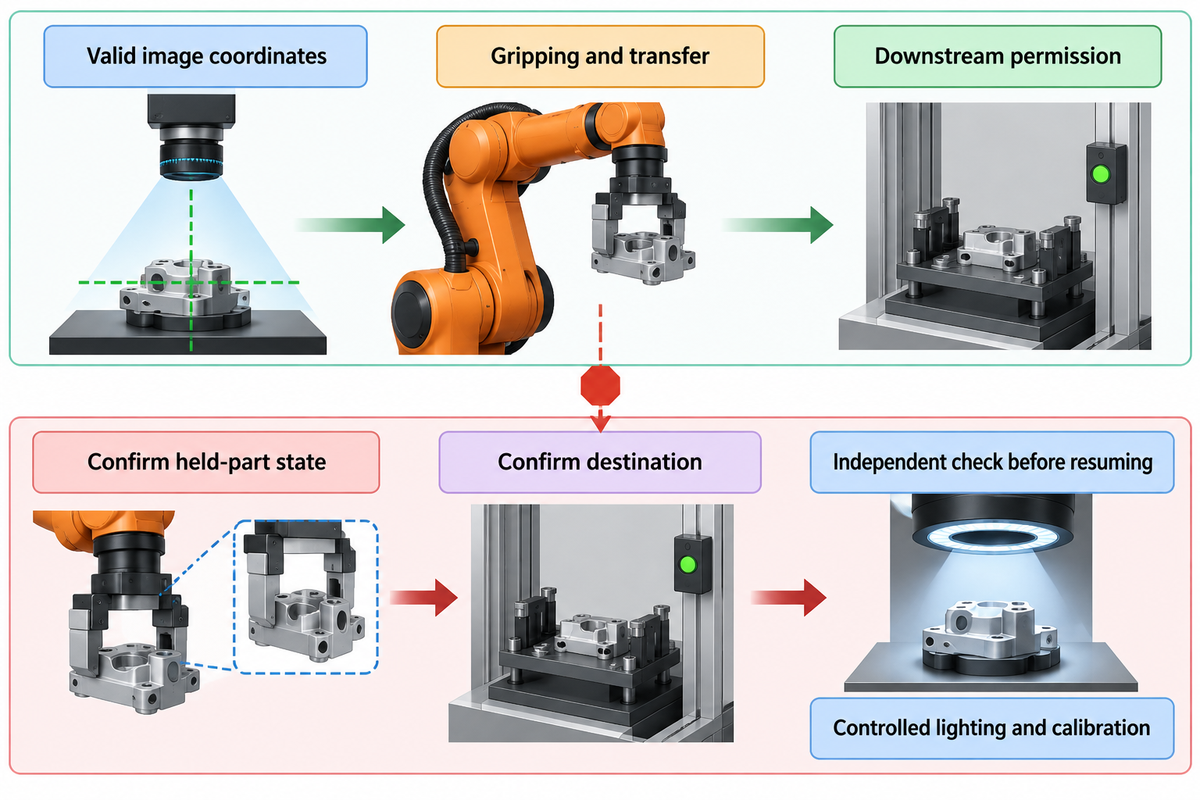
Il flusso di materiale verso il robot deve essere coordinato con la disponibilità del componente e di coordinate immagine valide, la presa, il trasferimento e le autorizzazioni delle fasi a valle. Il sistema di alimentazione funziona solo se ogni controllo sa quale evento avvia l’azione successiva e come ripristinare il processo dopo un ciclo interrotto. Definite la sequenza di ripristino mentre sviluppate il normale processo di automazione.
L’HMI deve selezionare la ricetta corrispondente per alimentatore, telecamera e robot. Un nuovo programma può orientare e alimentare un componente diverso, ma può essere necessario sostituire gli utensili specifici sulla pinza o sull’attrezzatura di bloccaggio. Gli alimentatori flessibili offrono un metodo di presentazione riutilizzabile; tuttavia, non rendono automaticamente riutilizzabili tutti i processi produttivi adiacenti.
Considerate un arresto dopo che il robot ha afferrato un componente, ma prima di posizionarlo. Riavviare solo l’alimentatore può lasciare il controllo incerto sul fatto che il componente sia stato inserito nell’assieme. La sequenza richiede di conoscere lo stato del componente trattenuto, definire una destinazione e svolgere una verifica indipendente prima di riprendere il funzionamento automatico. I tempi del ciclo normale possono nascondere il rischio di errori. Una logica di ripristino chiara riduce al minimo tale rischio.
Anche il trasferimento robotizzato con visione artificiale richiede la calibrazione tra telecamera e robot e un’illuminazione controllata. Il riconoscimento della posizione e la qualità del prodotto finito sono attività diverse; la guida ai sistemi di controllo con visione artificiale illustra la parte relativa al controllo di questa interfaccia.
La connettività Industry 4.0 può registrare arresti e cambi di ricetta, ma perché i dati siano utili occorrono una causa e un’indicazione temporale, non solo il conteggio totale dei cicli. Per i requisiti di sicurezza dei robot, ISO 10218-1:2025 tratta il robot, mentre l’integrazione e le applicazioni sono oggetto della Parte 2. La compatibilità dei componenti e l’accettazione della cella completa richiedono verifiche separate.
Fornitori e integratori: chi è responsabile di ciascuna interfaccia?
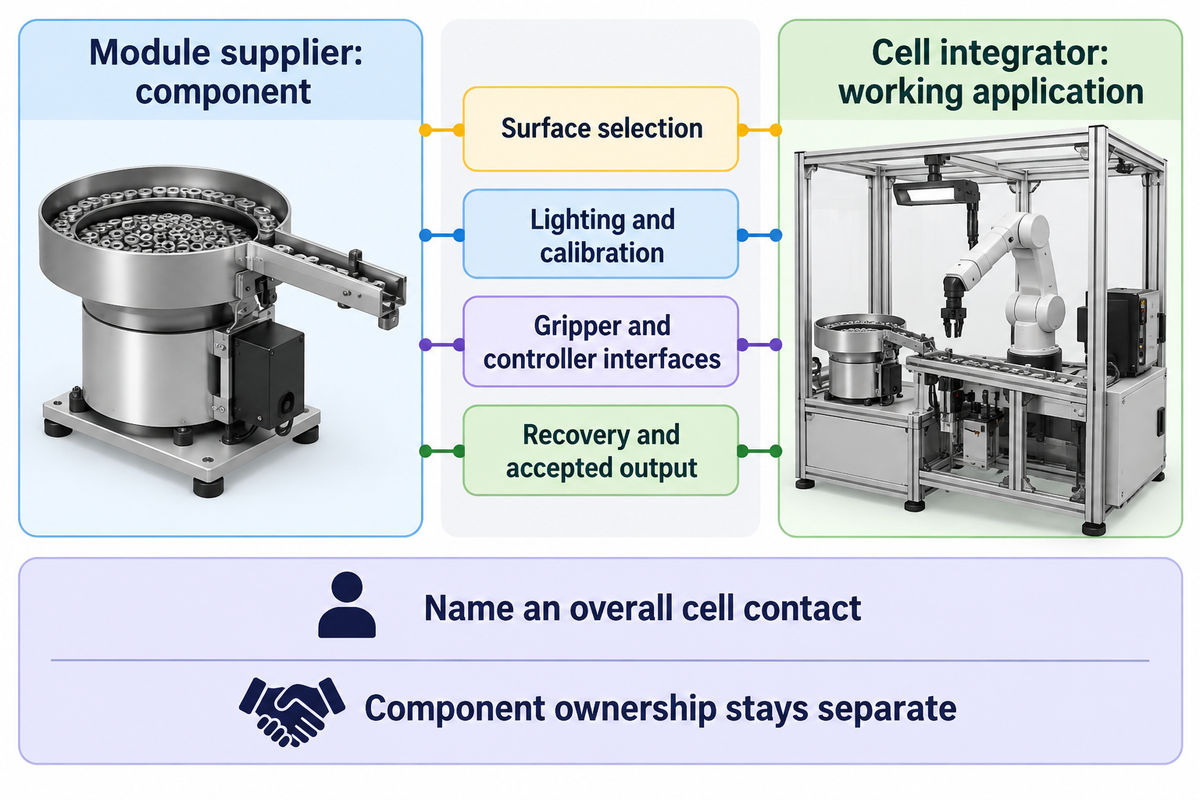
Il fornitore di un modulo fornisce il componente, mentre l’integratore della cella realizza l’applicazione funzionante e la relativa fornitura. A volte i ruoli spettano ad aziende diverse; altre volte alla stessa azienda. Per ogni passaggio di consegne, assegnate un responsabile. In questo modo, i problemi tra alimentatore, visione artificiale e robot avranno un iter chiaro per la diagnosi e la correzione.
La descrizione degli integratori di BARA comprende progettazione, produzione, assemblaggio, programmazione, installazione e assistenza post-vendita, con risorse interne o esterne. L’integratore può ricorrere a risorse proprie o esterne. L’integrazione va quindi oltre la fornitura di un modulo da catalogo. Non trasferisce la responsabilità sulla tecnologia di un componente prodotto da un’altra azienda.
Mantenete responsabilità nominate per la scelta delle superfici, l’illuminazione e la calibrazione, lo spazio per la pinza, la comunicazione tra i controlli, il ripristino e la produzione accettata finale. Per i sistemi di alimentazione flessibile, un unico referente per l’intera cella dovrebbe coordinare queste interfacce, anche quando le attività sono svolte da specialisti diversi.
Le attrezzature per l’assemblaggio automatizzato di ZEUEE sono il punto di partenza per discutere, dal punto di vista commerciale, il compito di alimentazione in un progetto di assemblaggio. Definite la soluzione di alimentazione e il perimetro della fornitura necessari, quindi confrontate le offerte.
Prove sui campioni prima dell’ordine
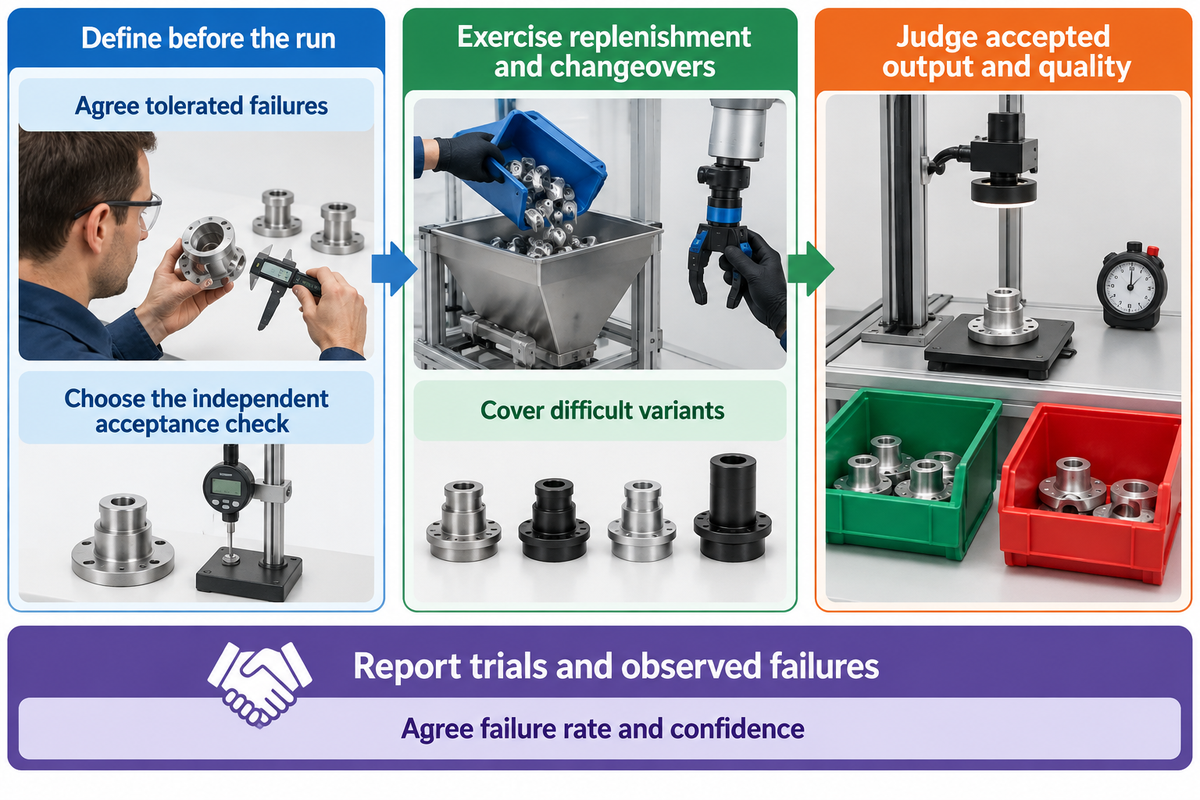
Una prova di accettazione dell’alimentatore flessibile dovrebbe misurare la produzione accettata e la qualità dei componenti e dimostrare il ripristino in condizioni simili a quelle produttive. Prima della prova, definite la famiglia di campioni, la durata, il numero di guasti tollerati e il controllo di accettazione indipendente. Eseguite il controllo indipendente e includete rifornimento, cambi formato e funzionamento continuativo. Una breve dimostrazione verifica solo le condizioni effettivamente provate.
Per una verifica preliminare, una prova esemplificativa di 60 minuti con un obiettivo di 20 pezzi/min consente di registrare le interruzioni. Per la valutazione finale, la durata deve coprire il reale schema dei lotti, il rifornimento e le varianti difficili. Una prova lunga non garantisce una copertura adeguata se vengono ripetuti continuamente solo i componenti più semplici.
Da includere nella prova
- Usare le normali condizioni superficiali di produzione.
- Provare livelli bassi della tramoggia e il rifornimento.
- Controllare i pezzi accettati in modo indipendente.
- Ripetere l’intero cambio di prodotto.
Da evitare nella prova
- Eliminare con il lavaggio un normale problema di adesione.
- Escludere il tempo di ripristino dal calcolo della produzione effettiva.
- Contare ogni movimento completato come un pezzo buono.
- Cronometrare solo la selezione della ricetta.
La qualità deve essere verificata a valle tramite controllo, con uno strumento di misura concordato o rivedendo le registrazioni, indipendentemente dall’esito positivo indicato dalla telecamera di alimentazione. Occorre includere anche le accettazioni e gli scarti errati. Un’azione di scarto può spostare un componente buono vicino; verificate quindi sia l’esito dell’azione sia la classificazione dell’immagine.
Per ogni percentuale di successo registrata, indicate il numero di prove e i guasti osservati. Concordate il tasso massimo di guasto e il livello di confidenza, poi scegliete un piano di campionamento in base a questi valori. Le indicazioni NIST sul metodo binomiale esatto distinguono la proporzione di successi dai limiti di confidenza e spiegano perché occorre cautela con campioni ridotti o pochi guasti. Anche la manipolazione ripetuta di un componente può correlare i guasti. In questi casi, assicurate la copertura di lotti e condizioni operative.
Includete nella specifica d’acquisto i seguenti dati: revisione e finitura del componente; dimensioni delle varianti in mm e massa in g; produzione in pezzi accettati/min; interruzione massima dell’alimentazione in secondi; numero di rifornimenti; prese errate, mancate e doppie osservate; criteri di danneggiamento; tempo degli interventi in minuti; tempo di cambio formato dall’ultimo pezzo buono al primo pezzo buono. Definite chi esamina i risultati e chi è responsabile di correggerli se non rispettano i criteri di accettazione.
Per un progetto di assemblaggio proposto da ZEUEE, inviate i requisiti dell’applicazione di assemblaggio con componenti rappresentativi, domanda produttiva e criteri di accettazione a valle. Discutete come automatizzare l’attività, mantenendo visibile nell’offerta il perimetro verificato.
Domande frequenti
Qual è il principio di funzionamento di un alimentatore flessibile?
Il movimento controllato dispone i componenti sfusi per il prelievo robotizzato guidato dalla visione artificiale.
La superficie distribuisce e ridispone i componenti affinché la telecamera possa individuare una posizione idonea al prelievo. Un robot trasferisce quindi il componente selezionato e il movimento riprende quando restano troppo pochi componenti prelevabili. I sistemi meccanici di orientamento vengono sostituiti in parte dal movimento e dall’elaborazione delle immagini, mentre la pinza e l’operazione a valle determinano ancora come ciascun componente raggiunge l’assemblaggio.
Quando conviene usare il prelievo robotizzato da cassone?
Il prelievo da cassone è indicato quando il compito consiste nel prelevare direttamente i pezzi da un contenitore e l’accesso ai pezzi alla rinfusa è praticabile.
I componenti devono poter essere riconosciuti e raggiunti dalla pinza mentre si trovano ancora nel contenitore. Un alimentatore flessibile ridistribuisce prima i componenti su una superficie di presentazione controllata. Confronti i due approcci usando campioni di produzione e la posa richiesta per la consegna. Il comportamento dei pezzi alla rinfusa, lo spazio necessario alla pinza e la produzione continuativa di pezzi conformi determinano quale configurazione può eseguire il trasferimento richiesto.
Che cos’è un alimentatore a vibrazione con tazza e a cosa serve?
Un alimentatore a vibrazione con tazza fa avanzare i pezzi sfusi lungo un binario sagomato fino a un’uscita in posizione ripetibile.
Durante l’avanzamento dei componenti, un’attrezzatura specifica per il pezzo seleziona o scarta gli orientamenti; un’uscita li presenta per il prelievo. Un’attrezzatura dedicata è utile quando una geometria stabile consente una selezione meccanica affidabile. Le telecamere possono anche controllare i componenti lungo una configurazione con tazza o binario. Confronti la continuità dell’alimentazione e il tempo necessario per il cambio variante con l’intera soluzione flessibile, a parità di richiesta a valle.
Un solo alimentatore può gestire tutti i componenti di una famiglia di prodotti?
Una piattaforma può gestire più varianti se rientrano nell’inviluppo di presentazione e prelievo verificato.
Anche componenti di dimensioni diverse possono richiedere superfici, illuminazione o pinze differenti. Prima di assegnare tutte le varianti a un’unica piattaforma, provi i componenti più impegnativi della famiglia, compresi quelli che si incastrano o aderiscono tra loro.
Un cambio ricetta più rapido garantisce un cambio produzione più veloce?
La selezione della ricetta riduce il tempo di una singola operazione; il cambio completo include anche gli interventi sull’hardware e l’accettazione del primo pezzo.
Rimuova il lotto precedente, sostituisca la pinza o l’attrezzatura di bloccaggio, verifichi la configurazione di acquisizione delle immagini e produca un nuovo assemblaggio conforme. Misuri l’intervallo tra l’ultimo pezzo accettato del lotto precedente e il primo pezzo accettato del nuovo lotto, mantenendo invariati personale e condizioni dei materiali. Vantaggi chiave come i cambi rapidi diventano economicamente utili quando la differenza misurata consente di recuperare ore di lavoro retribuite o capacità produttiva vincolata.
È necessario sostituire il robot per un nuovo componente?
Spesso il robot può restare in uso se sbraccio, portata e movimenti sono ancora adatti al nuovo compito.
Potrebbe essere necessario sostituire la pinza, l’illuminazione, la superficie di presentazione o l’attrezzatura di bloccaggio. Valuti questi elementi nel loro insieme prima di considerare l’introduzione di più tipi di componenti come una modifica esclusivamente software.
Quali risultati delle prove vanno inclusi nelle specifiche di acquisto?
Includa la produzione di pezzi conformi, i difetti di qualità, le interruzioni, il ripristino e i risultati del cambio completo.
Indichi le revisioni provate, le condizioni delle superfici di produzione e i livelli della tramoggia. Registri il numero di campioni, i difetti ammessi e il livello di confidenza concordato. Specifichi il controllo indipendente dei pezzi conformi e il periodo di osservazione. Questi parametri collegano le prestazioni della produzione automatizzata alla cella consegnata, anziché a una dimostrazione isolata dell’alimentatore.
I metodi di confronto combinano esempi ingegneristici pertinenti ed esempi illustrativi per la pianificazione. I prodotti dei fornitori, le ricerche e le opinioni citate sono attribuiti ai rispettivi titolari.
Riferimenti e fonti
- NIST: prestazioni di percezione dei sistemi robotici.
- NIST: metriche delle prestazioni di assemblaggio e metodi di prova.
- NIST MEP: produzione snella e miglioramento dei processi, cambio rapido.
- NIST Dataplot: limiti di confidenza binomiali esatti.
- A3: panoramica della visione artificiale nella robotica, luglio 2013.
- Haugaard e colleghi: ricerca sugli alimentatori con trappole per la visione artificiale, 2022.
- David Miller, Automation World: rapporto Flex-Bot, novembre 2020.
- ISO: catalogo pubblico e ambito di applicazione della ISO 10218-1:2025.
- Automate UK / BARA: panoramica dello standard per gli integratori robotici.
Articoli correlati
PERCHÉ SCRIVIAMO
Approfondimenti tecnici di ZEUEE
ZEUEE condivide guide tecniche basate sull'esperienza maturata in progetti di automazione reali. Dal 2005, progettiamo e produciamo macchinari di automazione non standard per l'assemblaggio di connettori, la produzione di cablaggi, le linee robotizzate, il controllo con visione artificiale e l'ammodernamento delle fabbriche intelligenti.
Fondata nel 2005
Base produttiva di 20.000 m²
Oltre 120 specialisti
Oltre 150 brevetti R&D
Certificata ISO9001:2015
Articoli correlati
Di tendenza