Contatti Zeyu lntelligent Industrial Company
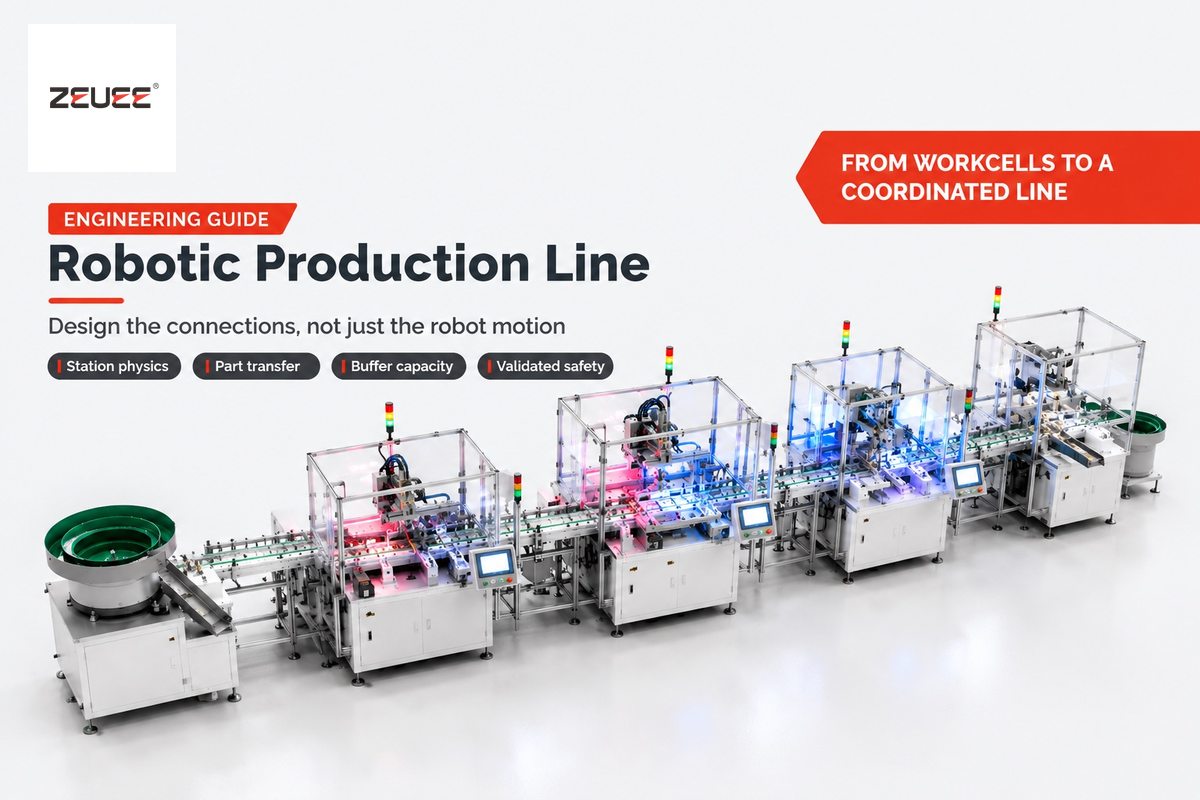
Architettura di una linea di produzione robotizzata: cinematica, collegamento tra stazioni, buffer e sicurezza per zone

Aggiornato a ottobre 2026
Disporre una accanto all’altra quattro celle robotizzate autonome non crea una linea di produzione robotizzata. Se i robot vengono impiegati senza un trasferimento coordinato dei riferimenti, le celle di lavoro possono moltiplicare le microfermate anziché aumentare la produttività. La scelta dei robot e delle code di accumulo adeguati aiuta a ridurre gli errori di produzione. La produzione moderna richiede che gli ingegneri considerino manipolatori, convogliatori, sistemi di alimentazione e zone di sicurezza come sistemi interconnessi.
Una linea di produzione robotizzata integra più stazioni di lavoro robotizzate tramite il trasferimento automatizzato dei pezzi, handshake deterministici su bus di campo e interblocchi di sicurezza per zone. Gli ingegneri dimensionano i buffer per isolare le brevi fermate delle stazioni. Inoltre, abbinano robot a 6 assi, SCARA, delta e collaborativi alle caratteristiche fisiche di ciascuna stazione, affinché la produzione netta di pezzi conformi soddisfi gli obiettivi di takt del turno.
Specifiche rapide: parametri di riferimento per la progettazione di linee multi-robot
| Ambito del budget d’integrazione | Includere EOAT, alimentazione, trasferimento, visione, sicurezza, controlli e messa in servizio, oltre ai bracci robotici |
| Ripetibilità di posa e riferimento del pallet | Verificare la ripetibilità con il carico e nelle condizioni di prova specificati, quindi convalidare l’intera catena di tolleranze dal pallet all’utensile |
| Esempio con stazioni uguali, non regola generale per l’OEE | Budde illustra un’efficienza del 97.9 percento per stazione su 5 stazioni e del 98.95 percento su 10; convalidare l’OEE effettivo della linea sulla base di disponibilità, prestazioni e qualità misurate |
| Buffer asincrono tra stazioni | Dimensionare la capacità utile del buffer in base al tempo di recupero e al tempo di ciclo della stazione; distinguere i pallet pieni dalle posizioni vuote |
| Norme di riferimento per sicurezza e dati | ISO 10218-1:2025, ISO 10218-2:2025 (che assorbe ISO/TS 15066), OSHA 29 CFR 1910.147 LOTO e OPC 40010-1 |
- Il coordinamento del sistema conta più della velocità dei singoli bracci: Ritardi superflui negli handshake PLC o inceppamenti dei sistemi di alimentazione senza buffer possono ridurre la produzione del turno, anche se il polso del robot si muove più velocemente.
- La cinematica dipende dalle caratteristiche fisiche dell’inserimento: I robot SCARA sono adatti agli accoppiamenti a pressione e all’avvitatura. I bracci a 6 assi gestiscono saldature ad angoli composti, dosaggio e asservimento di macchine CNC.
- I buffer assorbono le variazioni, non i colli di bottiglia permanenti: Le code di pallet compensano brevi tempi di recupero. Una stazione costantemente più lenta limita la produzione nel tempo; valutare modifiche al processo, ridistribuzione delle attività o capacità parallela.
- Percorso per la configurazione commerciale: Questa guida tecnica fornisce calcoli di dimensionamento e architettura indipendenti dal fornitore. Per configurazioni chiavi in mano e prezzi, consultare la pagina delle nostre soluzioni ingegneristiche per linee di produzione robotizzate.
Cosa distingue una linea di produzione robotizzata dalle celle robotizzate autonome e dalle attrezzature fisse dedicate?
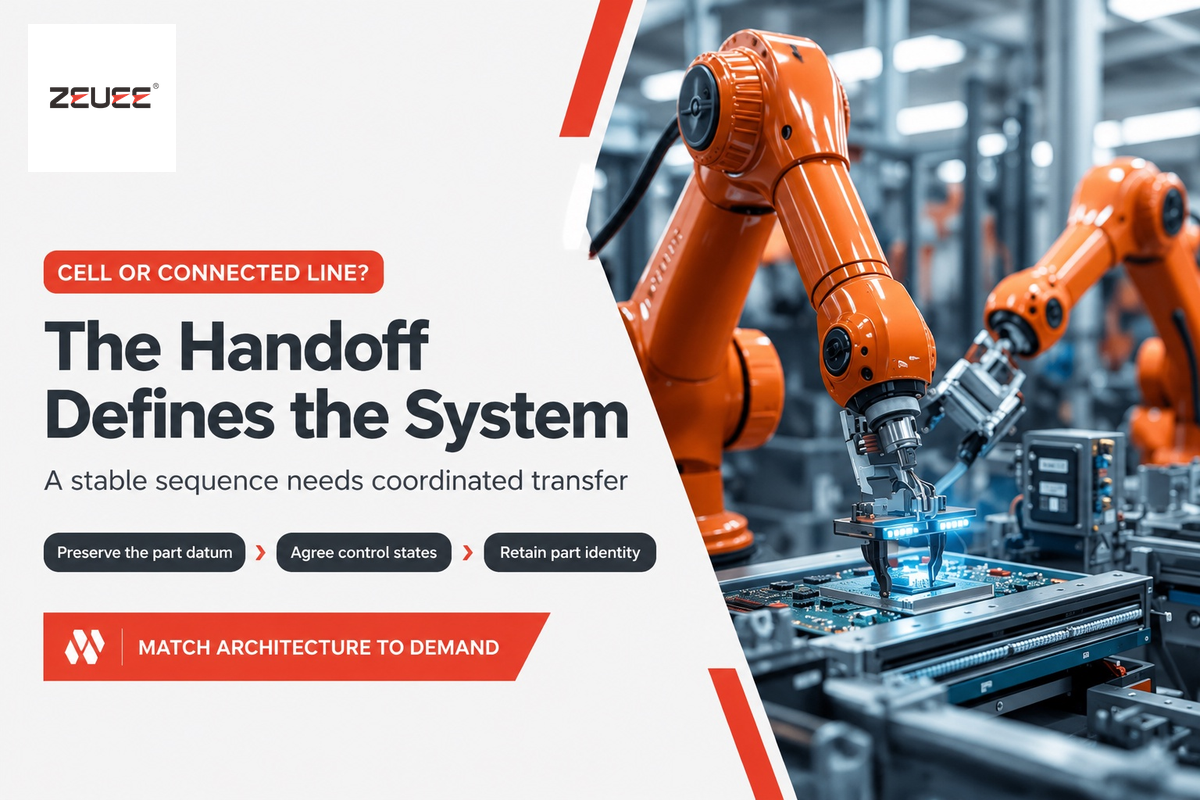
Una linea di produzione robotizzata integra più stazioni di lavoro robotizzate in un flusso deterministico, con trasferimenti dei pezzi che preservano i riferimenti, handshake con il PLC supervisore e interblocchi di sicurezza per zone. Le celle robotizzate autonome possono affidarsi a carrelli per lotti per trasportare i pezzi da una cella all’altra. Le attrezzature fisse dedicate vincolano i meccanismi azionati da camme a un prodotto ad alto volume, limitando la flessibilità della cella.
Nel settore manifatturiero globale, i clienti spesso scambiano una fila di celle di lavoro isolate per una vera linea integrata. Nelle fabbriche automobilistiche e aerospaziali che scelgono il primo robot industriale, gli ingegneri dovrebbero distinguere la progettazione della cella dall’architettura della linea. Un singolo robot di assemblaggio svolge un’operazione, come la saldatura a punti di una staffa o il serraggio di quattro elementi di fissaggio. Poi deposita il pezzo finito in un contenitore di plastica. Il personale trasporta il contenitore alla stazione successiva, dove viene messo in coda con altri pezzi in lavorazione, con il rischio di graffi e perdita della tracciabilità seriale se la movimentazione e il tracciamento non sono adeguati.
Una linea di assemblaggio robotizzata integrata sostituisce la gestione manuale dei lotti in contenitori con un convogliatore continuo o un sistema di trasporto su pallet. Nell’automazione dell’assemblaggio, i robot collegati si occupano delle operazioni ripetitive e riducono il tempo totale di produzione. La combinazione di velocità e precisione tra stazioni collegate, insieme alla visione basata sull’IA, contribuisce a trasformare la produzione ad alta varietà. Secondo il rapporto di Fortune Business Insights sul mercato dell’automazione dell’assemblaggio, nel 2025 il mercato globale ha raggiunto USD 35,63 miliardi. Si prevede una crescita da USD 38,01 miliardi nel 2026 a USD 66,91 miliardi entro il 2034, con un tasso annuo composto del 7,3%.
Anche la ripartizione dei costi hardware può sorprendere chi acquista per la prima volta. Un budget chiavi in mano include i robot e le attrezzature di estremità braccio, i pallet portapezzo, i sistemi di alimentazione, la visione, le protezioni, i controlli e la messa in servizio. La vetrina pubblicata da ZEUEE sulle linee robotizzate illustra l’integrazione di alimentazione, movimentazione, pressatura servoassistita, controllo dello spostamento e selezione. L’esempio della cella di pressatura mostra l’integrazione di processo; non costituisce una garanzia di prestazioni per una linea completa con più stazioni.
| Dimensione tecnica | Celle robotizzate autonome | Linea di produzione robotizzata collegata | Attrezzature fisse dedicate (camme / tavola rotante) |
|---|---|---|---|
| Volume annuo tipico | Lotti variabili e operazioni indipendenti | Domanda costante e sequenza stabile | Geometria del prodotto stabile e ripetuta, per volumi elevati |
| Tempo takt obiettivo | Ogni cella segue il proprio ciclo operativo | Bilanciare i cicli delle stazioni per ottenere la produzione richiesta di pezzi conformi | Attrezzature dedicate ottimizzate per un ciclo ripetuto |
| Flessibilità delle varianti SKU | Attrezzature flessibili; convalidare il tempo di cambio manuale | Selezione della ricetta e cambio attrezzatura convalidato | Attrezzature dedicate; le variazioni significative di geometria richiedono una nuova attrezzatura |
| Trasferimento dei pezzi tra stazioni | Carrelli manuali, contenitori o vassoi per lotti | Convogliatore asincrono per pallet o trasferimento indicizzato | Tavola rotante meccanica a camme o trave mobile rigida |
| Mantenimento dei riferimenti | Può andare perso quando il pezzo viene depositato in un contenitore; nuovo posizionamento in ogni cella | Preservato da elementi di posizionamento convalidati sul portapezzo | Sedi di posizionamento meccaniche fisse vincolate alla corsa della camma |
| Propagazione dei guasti | Parzialmente isolati dai contenitori di pezzi a bordo linea | Disaccoppiamento possibile solo finché resta capacità utile nel buffer | Possibile arresto dell’intera linea in caso di inceppamento |
| Quota del costo del solo manipolatore | Includere attrezzature, protezioni, programmazione e convalida | Includere trasferimento, alimentazione, ispezione e controlli di linea | Quota minima (prevalgono attuatori a camme e slitte) |
| Tracciabilità dell’unità seriale | A livello di lotto, a meno che non sia prevista l’identificazione dell’unità | Tracciamento a livello di pezzo tramite RFID sul pallet e interfaccia di tracciabilità definita dal progetto | Registro a scorrimento con espulsione dei pezzi conformi/non conformi; è possibile specificare un ulteriore tracciamento delle unità |
| Riutilizzo del capitale nella generazione successiva | Elevato riutilizzo del braccio robotico e della cabina di sicurezza | Elevato riutilizzo di bracci, convogliatori e PLC di sicurezza | Scarso riutilizzo delle attrezzature a camme personalizzate quando cambia la geometria del prodotto |
| Settori di applicazione più adatti | Officine conto terzi, saldatura a basso volume, sottoassiemi | Componenti automobilistici, elettronica 3C, dispositivi medici | Tappi con SKU singolo, siringhe, connettori ad alta velocità |
Come si sceglie tra celle robotizzate autonome e una linea di produzione robotizzata collegata?
Scegliere celle autonome per una pianificazione indipendente, frequenti cambi di attrezzatura o un’alimentazione a monte incerta. Per un processo stabile e una domanda prevedibile, scegliere celle collegate. Prima di decidere l’architettura, considerare i tempi di ciclo delle stazioni, il tempo di cambio, la produzione di pezzi conformi e i volumi.
Il nostro selettore interattivo dello stadio di maturità dell’automazione mette in relazione i volumi dei pezzi, la coerenza del processo e la sua stabilità con l’architettura più adatta. Collegare le celle prima di stabilizzare le tolleranze dei pezzi può trasformare quattro arresti indipendenti in un unico arresto di linea.
Abbinare la cinematica del robot alle caratteristiche fisiche della stazione: robot articolati a 6 assi, SCARA, delta e cobot
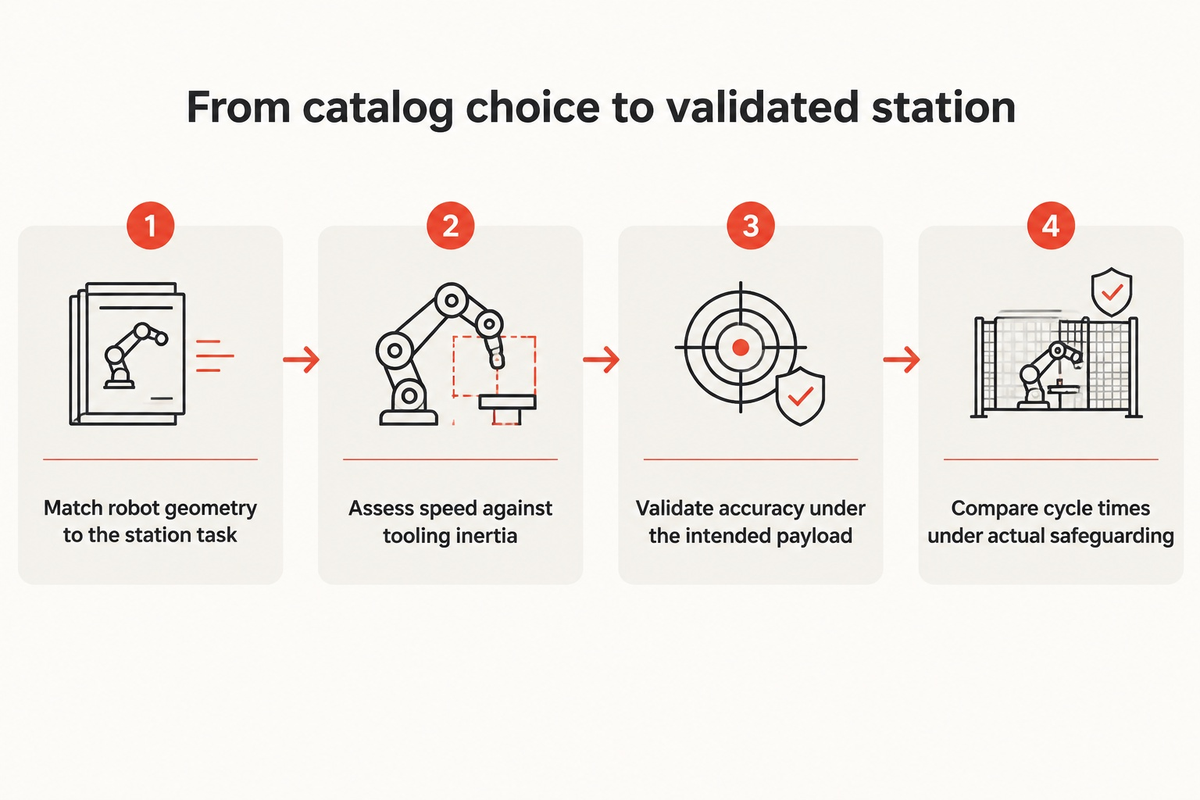
Assegnare i robot SCARA all’inserimento verticale lungo l’asse Z e all’avvitatura. Usare bracci articolati a 6 assi per saldature ad angoli composti, dosaggio e asservimento di macchine; robot delta per il prelievo ad alta velocità da convogliatori; robot collaborativi per stazioni condivise con gli operatori. Gli ingegneri confrontano la velocità di catalogo con l’inerzia delle attrezzature di estremità braccio e convalidano la precisione della stazione sotto carico, ricorrendo, ove opportuno, a pin di posizionamento o alla visione.
Secondo il rapporto World Robotics 2026 dell’International Federation of Robotics, nel 2025 il parco operativo globale di robot industriali è cresciuto del 9%, raggiungendo 5 milioni di unità. Si prevede che le installazioni annuali globali raggiungano 655.000 unità nel 2026 e 806.000 unità entro il 2029. Nel panorama manifatturiero della robotica moderna, le linee ad alte prestazioni raramente impiegano la stessa geometria robotica in tutte le stazioni. Gli ingegneri valutano invece l’applicazione specifica dei robot in ogni stazione, per bilanciare precisione e velocità.
| Tipo di cinematica del robot | Assi / gradi di libertà | Applicazione principale nella stazione e limite cinematico |
|---|---|---|
| Robot SCARA | 4 assi (X-Y-Z-Theta) | Inserimento verticale di PCB, montaggio a pressione di pin, avvitatura; l’asse dell’utensile non può inclinarsi lateralmente |
| Robot articolato compatto a 6 assi | 6 assi | Assemblaggio di corpi del connettore con angoli composti, dosaggio di adesivo 3D, accoppiamento di connettori |
| Robot articolato medio a 6 assi | 6 assi | Asservimento di macchine CNC, saldatura ad arco, sbavatura, scarico di stampi a iniezione multicavità |
| Robot articolato pesante a 6 assi | 6 assi | Saldatura a punti della scocca automobilistica, movimentazione di pacchi batteria, pallettizzazione a fine linea |
| Robot parallelo delta | Da 3 a 4 assi | Tracciamento di convogliatori ad alta velocità, selezione di prodotti alimentari e bevande o blister; convalidare la velocità per il carico utile e il percorso selezionati |
| Robot collaborativo (modalità PFL) | 6 assi | Collaborazione uomo-robot, preparazione manuale dei kit, verifica della coppia (la velocità richiede una valutazione dei rischi specifica per l’applicazione) |
| Cobot ibrido con scanner di area | 6 assi + SSM | Il monitoraggio della velocità e della separazione adegua il funzionamento alle distanze di separazione convalidate |
| Robot su guida lineare a 7° asse | 6 + 1 asse lineare | Un braccio robotico articolato asserve più cabine per test o lavorazioni di lunga durata in parallelo; convalidare il numero di cabine e i tempi di spostamento |
| AMR / manipolatore mobile | Base mobile + 6 assi | Rifornimento disaccoppiato dei sistemi di alimentazione, consegna di vassoi per kit e sostituzione di contenitori di quarantena |
Un errore tecnico frequente consiste nel considerare la ripetibilità di catalogo del robot equivalente alla precisione effettiva di accoppiamento nell’assemblaggio. Secondo i criteri di prova delle prestazioni ISO 9283:1998 e la documentazione di convalida ISO 9283 di RoboDK, la ripetibilità di posa si misura in sole 5 configurazioni su 30 cicli; il valore di 75 mm/s indicato da RoboDK è un esempio di velocità di prova. La ripetibilità di catalogo dipende dal modello e non equivale alla precisione di posizionamento assoluta. RoboDK spiega perché sia utile esaminare un insieme più ampio di configurazioni quando si valuta la precisione. Convalidare il robot scelto con il carico utile e nelle condizioni operative previsti. Quando una linea con più stazioni trasferisce un pallet portapezzo dal Robot 1 al Robot 4, la deriva termica e il gioco di arresto del pallet si sommano. Ogni stazione di precisione richiede una precisione di posizionamento convalidata; tra i metodi possibili figurano pin meccanici di centraggio o la correzione degli scostamenti tramite visione 2D.
I robot collaborativi possono raggiungere i tempi ciclo dei robot industriali su una linea con più stazioni?
I robot collaborativi possono soddisfare i tempi ciclo di alcune stazioni, ma il confronto deve basarsi sull’applicazione convalidata, sul carico utile, sulle attrezzature e sulle condizioni di accesso delle persone. Non esiste un limite operativo universale di 250 mm/s per tutte le applicazioni con limitazione di potenza e forza. Confrontare i tempi ciclo con le protezioni effettivamente adottate. Il monitoraggio della velocità e della separazione può consentire movimenti più rapidi quando le persone restano al di fuori della distanza di separazione protettiva convalidata.
Nelle applicazioni di assemblaggio con cobot, valutare se un singolo cobot per l’ispezione a fine linea, l’applicazione di etichette o il sottoassemblaggio a bassa cadenza soddisfa il tempo ciclo richiesto e i risultati della valutazione dei rischi specifica per l’applicazione. Un robot tradizionale può operare dietro un perimetro fisso; i cobot ibridi possono integrare scanner laser e limitazione della forza. Per mantenere la competitività nei cicli di produzione più rapidi, valutare robot SCARA o robot di movimentazione compatti a 6 assi per le operazioni principali, con protezioni convalidate.
La matrice di collegamento cella-linea con 5 interfacce: dove l’integrazione multi-robot riesce o fallisce
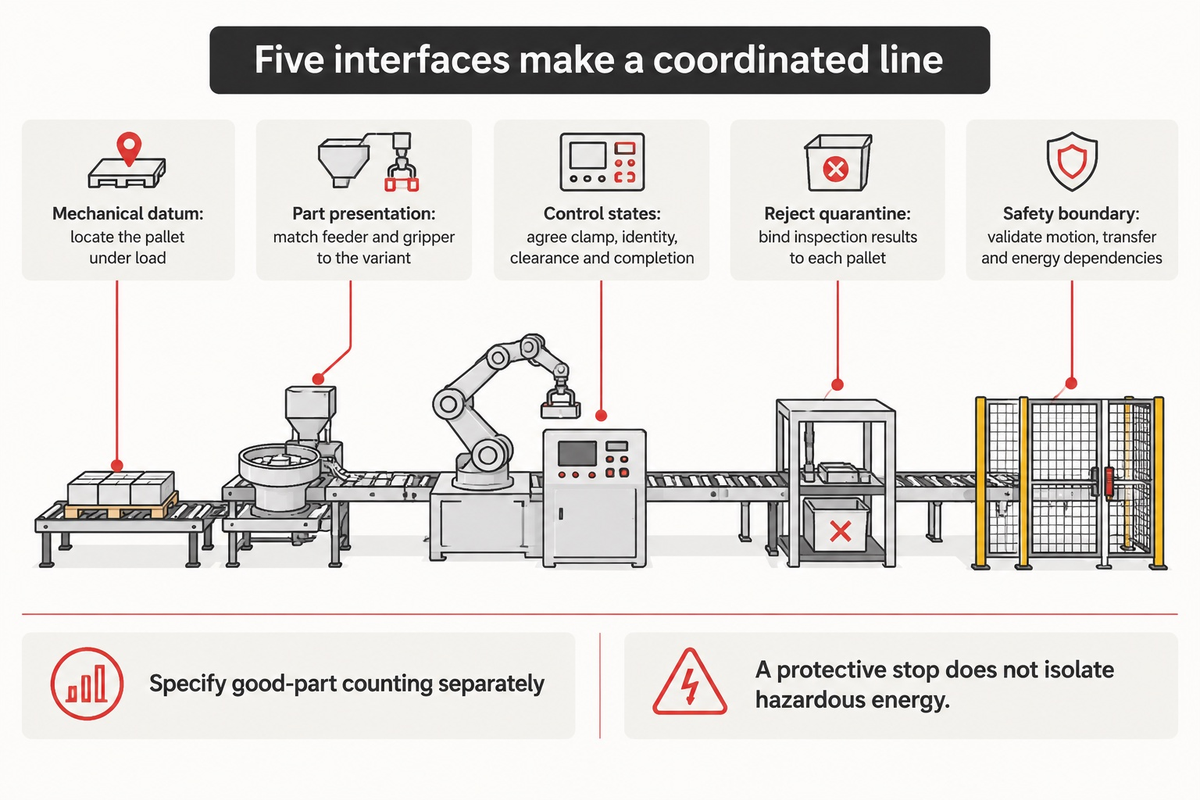
Le linee di produzione con integrazione multi-robot riescono o falliscono in base a cinque interfacce tra stazioni: sedi meccaniche di riferimento, presentazione dei pezzi a monte all’EOAT, macchine a stati deterministiche su bus di campo, varchi di quarantena in linea collegati all’RFID e interblocchi di sicurezza per zone. Verificare queste cinque interfacce prima di finalizzare i modelli CAD del layout aiuta a individuare incompatibilità nel trasferimento, nella calibrazione e nei controlli prima della messa in servizio.
Matrice di collegamento cella-linea con 5 interfacce
- Nell’Interfaccia 1 (riferimento meccanico e trasferimento del pezzo), le guide laterali introducono gioco sui pallet portapezzo che scorrono sul nastro trasportatore. Prima che un robot SCARA o un braccio a 6 assi esegua un inserimento di alta precisione, un’unità pneumatica di sollevamento e posizionamento solleva il pallet dal nastro. L’innesto di pin di centraggio conici temprati in boccole romboidali e circolari definisce il posizionamento della stazione; verificarne la ripetibilità rispetto alla tolleranza di assemblaggio sotto carico operativo.
- Nell’Interfaccia 2 (presentazione dei pezzi a monte e collegamento EOAT), le linee di assemblaggio robotizzate perdono tempo ciclo se devono prelevare componenti sfusi e aggrovigliati da un contenitore casuale. Per produzioni ad alta velocità con un solo SKU si usano sistemi di alimentazione a tazza vibrante. Per famiglie multi-SKU si ricorre a una pinza servoassistita e a un sistema flessibile di alimentazione guidato da telecamera.
- Tramite l’Interfaccia 3 (macchina a stati deterministica PLC e bus di campo), ogni controller dei robot di linea scambia bit di interblocco in tempo reale (Pallet_Clamped, Part_Type_ID, Clear_Of_Fixture, Cycle_Done_Pass) con il PLC supervisore della linea, attraverso PROFINET o EtherNet/IP. I problemi d’integrazione con i sistemi di controllo e calibrazione del fornitore sono trattati nel commento del fornitore sul sistema robotizzato di IndustryX. Nella specifica dei dati di progetto, classificare separatamente i cicli macchina lordi e i pezzi conformi verificati. Il modello informativo per la robotica OPC 40010-1 tratta la gestione degli asset e il monitoraggio delle condizioni; non definisce la logica di conteggio dei pezzi conformi del progetto.
- Nell’Interfaccia 4 (visione in linea e varco di quarantena degli scarti), il sistema di controllo associa i risultati della visione artificiale e quelli delle prove forza-spostamento della pressa servoassistita all’identificativo di ciascun pallet portapezzo. In caso di guasto del sottoassieme alla Stazione 3, le stazioni a valle leggono il flag di scarto e lasciano passare il pallet senza intervenire fino a uno scivolo di quarantena bloccato. Il varco deve impedire ai sottoassiemi difettosi di proseguire, evitando che possano danneggiare le attrezzature a valle o altri sottoassiemi conformi.
- Con l’Interfaccia 5 (confine di sicurezza e interblocco tra zone), i PLC di sicurezza collegati in rete, che utilizzano PROFIsafe o CIP Safety, suddividono logicamente la linea in zone con buffer, protette da muting controllato delle barriere fotoelettriche nei tunnel di trasferimento dei pallet. Le zone non coinvolte possono continuare la produzione solo se una valutazione dei rischi convalidata dimostra che i movimenti, i trasferimenti e l’energia della zona non mettono in pericolo le persone nella zona ferma. Gli arresti di protezione, da soli, non isolano le energie pericolose.
Topologie sincrone indicizzate e asincrone con buffer per pallet (con calcolo del dimensionamento dei buffer finiti)
Scegliere un sistema sincrono indicizzato quando i tempi ciclo delle stazioni sono brevi, uniformi e dedicati a un unico prodotto con poche varianti. Usare un sistema asincrono di trasporto pallet con buffer limitati per gestire la variabilità dei tempi ciclo e le microfermate dei sistemi di alimentazione, dimensionando la capacità del buffer per limitare i periodi di attesa dei robot a valle.
Come spiega l’analisi tecnica dei convogliatori per la movimentazione dei pallet di Assembly Magazine, un convogliatore sincrono fa avanzare simultaneamente tutti i portapezzi. Se una stazione è ferma a causa di un guasto del sensore, in un sistema sincrono tutti i pallet della linea si arrestano. Un sistema asincrono trasferisce i portapezzi tramite un trasporto a basso attrito. I pallet si accumulano in modo graduale prima e dopo le stazioni di lavoro.
Nella analisi di Bill Budde sulla produttività dell’assemblaggio automatizzato pubblicata su Assembly Magazine, le linee asincrone standard prevedono buffer da 2 pallet per stazione. Le linee ad alta velocità prevedono buffer fino a 5 o 6 pallet per stazione, così i robot veloci possono continuare a lavorare mentre una stazione vicina risolve un guasto minore. Per approfondire le tempistiche dei sistemi di trasferimento non robotizzati, consultare la nostra guida al flusso e ai buffer delle linee di produzione automatizzate.
Perché i buffer tra stazioni non possono risolvere un collo di bottiglia permanente dovuto al tempo ciclo di una stazione?
I buffer pallet tra stazioni assorbono soltanto gli squilibri momentanei di velocità dovuti alle variazioni del tempo ciclo e ai recuperi dopo microfermate. Nel sistema di assemblaggio robotizzato, se la Stazione 4 impiega 20 secondi per pezzo mentre le Stazioni 1-3 ne impiegano 10, tutti i buffer finiti a monte si riempiono rapidamente. La coda piena blocca i robot a monte finché la Stazione 4 non libera spazio; la produzione sostenuta resta limitata dalla capacità effettiva di quella stazione.
Per gestire il collo di bottiglia ipotizzato di 20 secondi (dovuto, ad esempio, alla polimerizzazione di adesivo UV, a una prova di tenuta all’elio o a un controllo di assemblaggio complesso), gli ingegneri suddividono l’operazione lenta tra due stazioni parallele (m = 2). Le operazioni in parallelo generano un intervallo effettivo di scarico della stazione pari a 20 secondi/2 = 10 secondi.
Calcolo tecnico svolto #1: dimensionamento preliminare di un buffer finito per pallet
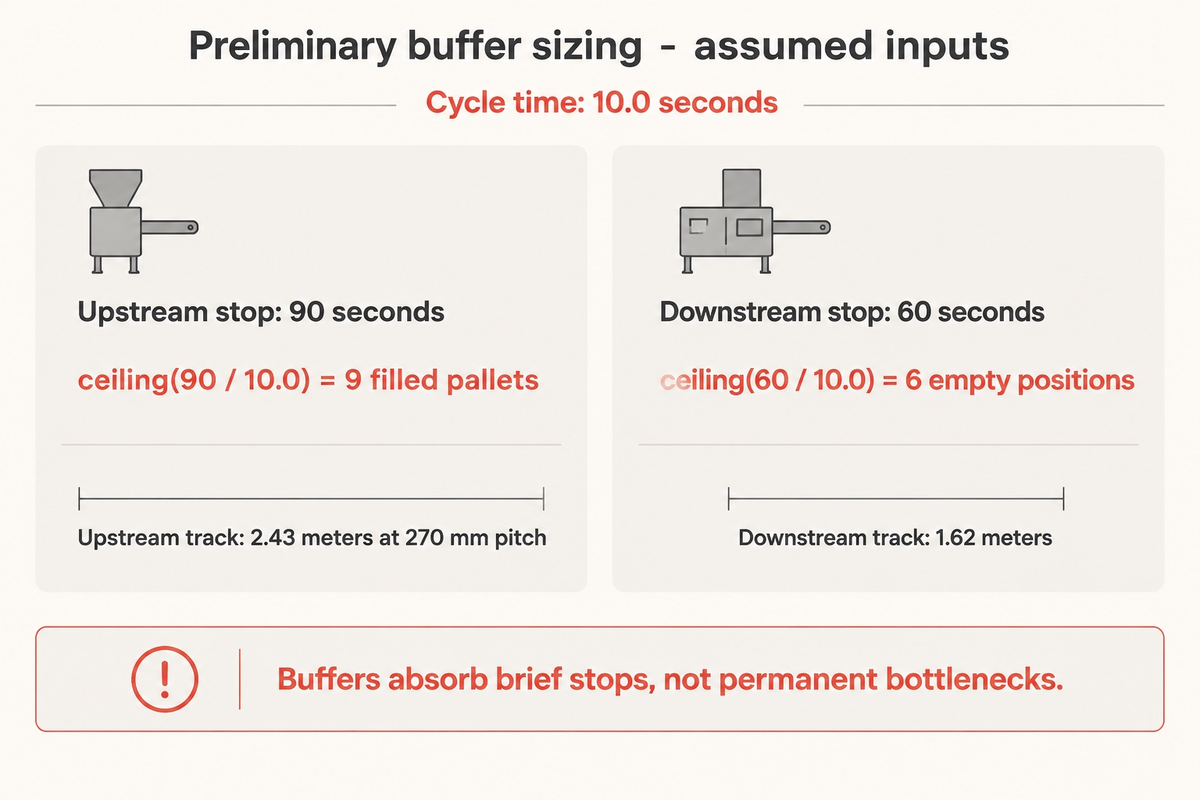
Scenario di progetto (dati ipotizzati): Un sistema di assemblaggio robotizzato a 6 stazioni opera con un tempo ciclo della stazione collo di bottiglia pari a T_cycle = 10.0 secondi (flusso lordo = 6.0 pezzi/minuto). Il sistema di alimentazione a tazza vibrante della Stazione 1 a monte è soggetto a brevi microfermate per il rifornimento dei componenti, fino a T_recover_up = 90 secondi. La Stazione 6 a valle (visione in linea e confezionamento in vassoi) richiede T_recover_down = 60 secondi per sostituire il magazzino dei vassoi blister.
- Per lo Step 1 (buffer di protezione dall’attesa per mancanza pezzi N_starve), mantenere in funzione continua il robot collo di bottiglia con ciclo di 10 secondi durante un arresto di 90 secondi del sistema di alimentazione a monte richiede N_starve = ceiling(90 s / 10,0 s) = 9 pallet portapezzo pieni. Si ottiene quindi N_starve = ceiling (90 s / 10,0 s) = 9 pallet portapezzo pieni.
- Per lo Step 2 (buffer di protezione dal blocco N_block), evitare che il robot collo di bottiglia si blocchi durante un cambio vassoio a valle di 60 secondi richiede N_block = ceiling(60 s / 10,0 s) = 6 posizioni vuote per pallet. Si ottiene quindi N_block = ceiling (60 s / 10,0 s) = 6 posizioni vuote per pallet.
- Per lo Step 3 (allocazione fisica della coda del convogliatore), con un passo pallet di 270 mm, 9 pallet a monte richiedono 9 × 0,27 m = 2.43 metri di binario di accumulo. La coda a valle da 6 pallet richiede 6 × 0,27 m = 1.62 metri di binario.
Calcolo della produzione netta di pezzi conformi: perché la velocità del robot non equivale alla produttività della linea
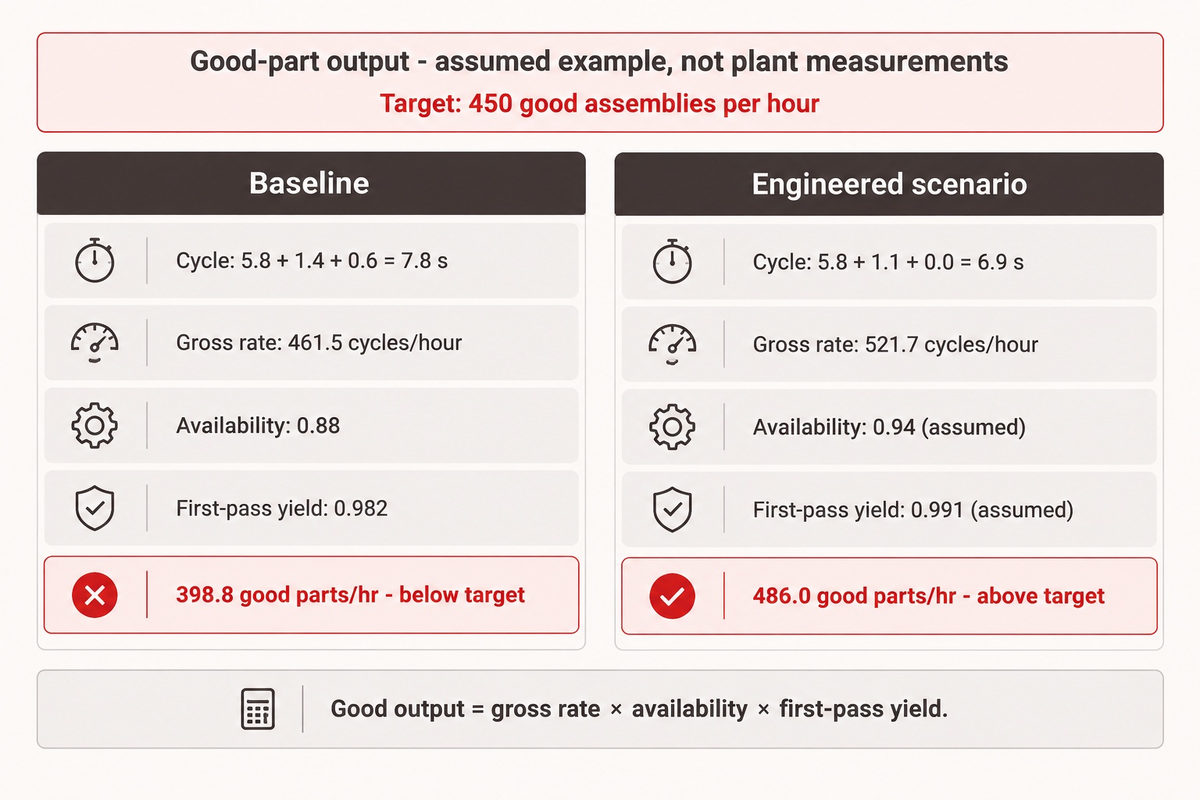
Il tempo ciclo effettivo della stazione è la somma del tempo di movimento del robot, del tempo di handshake per indicizzazione e bloccaggio e del tempo di controllo visivo non sovrapposto. La produzione netta oraria di pezzi conformi equivale alla cadenza del collo di bottiglia moltiplicata per la disponibilità della linea e la resa al primo passaggio, se il ciclo misurato include già le perdite di prestazione; in caso contrario, occorre includere un fattore di prestazione separato. La raccordatura dei percorsi e la sovrapposizione degli handshake incidono notevolmente sulla produttività effettiva del sistema.
Nel valutare i sistemi robotizzati, alcuni acquirenti dividono 3.600 secondi per il tempo di movimento del robot, pari a 5.8 secondi, e si aspettano una produzione di 620 pezzi all’ora. In realtà, il collegamento in serie riduce la disponibilità della linea quando le stazioni non dispongono di buffer di disaccoppiamento sufficienti.
Bill Budde illustra come l’aggiunta di stazioni collegate aumenti il livello di prestazione richiesto a ciascuna per raggiungere un obiettivo complessivo. Il suo esempio con stazioni uguali non va considerato una formula universale per le linee dotate di buffer. Misurare disponibilità, prestazioni e qualità della linea usando criteri coerenti di tempo e produzione.
Anche le scelte di programmazione dei robot possono produrre risultati insoliti sui tempi ciclo della singola stazione. Molti programmatori ritengono che un percorso lineare rettilineo (MOVL) tra i punti di prelievo e deposito sia il più veloce perché è il tragitto più breve.
Stephen Bolin spiega che il percorso geometrico più breve non è necessariamente quello che consente il tempo ciclo più breve. I movimenti articolari e la transizione fluida attraverso punti intermedi non critici possono ridurre le decelerazioni superflue, nel rispetto dei controlli di collisione e dei vincoli di processo.
I programmatori possono valutare la sostituzione dei movimenti lineari a vuoto non critici con movimenti articolari (MOVJ) e raccordi di zona (CNT su FANUC, ZoneData su ABB; verificare le impostazioni specifiche dei robot KUKA), oltre all’uso dei segnali dei microinterruttori reed della pinza invece di timer PLC fissi. Misurare il tempo ciclo e convalidare distanze di sicurezza, limiti delle apparecchiature e qualità del processo prima di adottare una delle modifiche.
Calcolo tecnico svolto #2: verifica della produzione netta di pezzi conformi nell’arco di 60 minuti
Scenario di verifica (input ipotizzati): un fornitore automotive deve produrre 450 assemblati conformi all’ora (takt della domanda = 8,0 s/pezzo) su una linea robotizzata di produzione a 6 stazioni per componenti automobilistici. Nella stazione più lenta (stazione 3 – avvitatura), il movimento del braccio robotizzato richiede 5,8 s, il sollevamento e il bloccaggio del pallet richiedono 1,4 s e il controllo visivo dopo l’avvitatura richiede 0,6 s.
| Fase dell’analisi della capacità produttiva | Formula / parametro | Linea di base non ottimizzata | Linea progettata con buffer |
|---|---|---|---|
| 1. Ciclo lordo del collo di bottiglia (c_max) | t_motion + t_clamp + t_vision | 5.8 + 1.4 + 0.6 = 7,8 s | 5.8 + 1.1 + 0.0 (sovrapposto) = 6,9 s |
| 2. Frequenza teorica lorda | 3.600 s / c_max | 461.5 cicli lordi/ora | 521.7 cicli lordi/ora |
| 3. Disponibilità della linea accoppiata (A_line) | Minuti di funzionamento / 60 min | 0.88 (52.8 min; inceppamenti senza buffer) | 0.94 (56.4 min; buffer da 6 pallet; ipotizzato, non misurato) |
| 4. FPY cumulativo a 6 stazioni | (y_station)^6 | 0.982 (resa per stazione: 0.997) | 0.991 (visione telecentrica + pin; ipotizzato, non misurato) |
| 5. Produzione netta conforme consegnabile | Lordo × A_line × FPY | 398.8 pezzi conformi/ora (OBIETTIVO DI 450 NON RAGGIUNTO) | 486.0 pezzi conformi/ora (SUPERIORE A 450) |
Conclusione ingegneristica:in questo esempio ipotetico, sebbene il movimento robotizzato di 5,8 s fosse inferiore al takt obiettivo di 8,0 s, le comunicazioni non sovrapposte e le microfermate senza buffer hanno causato un deficit di circa 51 pezzi/ora. In questo esempio ipotetico, sovrapporre l’ispezione visiva al trasferimento del pallet e aggiungere buffer da 6 pallet si accompagna a incrementi ipotizzati di disponibilità e resa, aumentando la produzione netta consegnabile di 87.2 pezzi conformi/ora, fino a 486 pezzi conformi/ora. È possibile configurare i parametri delle proprie stazioni con lo strumento interattivo ZEUEE Stima della capacità produttiva e del tempo di ciclo.
Architettura di sicurezza a zone (ISO 10218-2:2025) e isolamento delle energie pericolose (LOTO) per un’elevata disponibilità
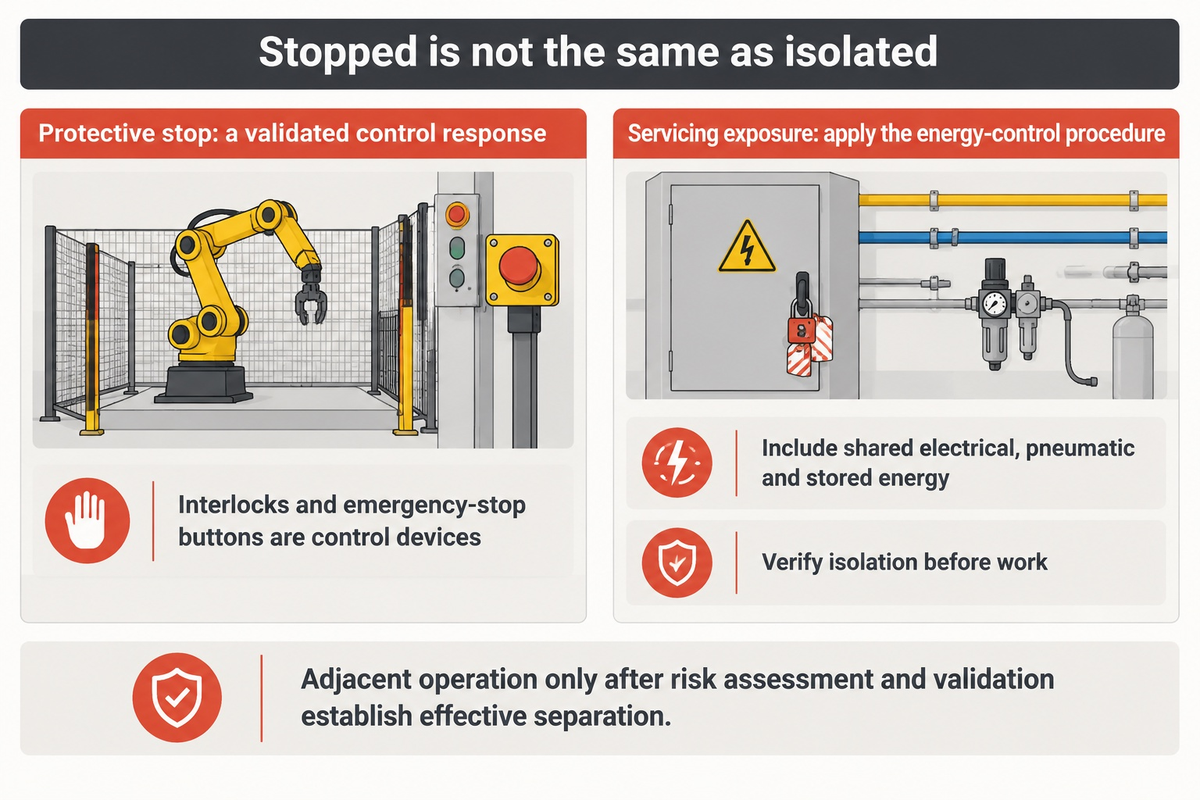
Zone di sicurezza convalidate possono contenere un arresto senza fermare tutte le celle di lavoro. Le zone non interessate dall’arresto possono continuare a funzionare se i movimenti, i materiali trasferiti e le energie non possono mettere in pericolo il personale nella zona arrestata. Ai sensi di OSHA 29 CFR 1910.147, gli interventi di manutenzione che comportano il rischio di energizzazione imprevista o di esposizione a energia accumulata richiedono la procedura di controllo delle energie applicabile.
Nel febbraio 2025, l’Organizzazione internazionale per la normazione ha pubblicato ISO 10218-2:2025 per le applicazioni dei robot industriali e le celle robotizzate (223 pagine), insieme a ISO 10218-1:2025, sostituendo le edizioni del 2011. Analisi dettagliate sono disponibili nel documento tecnico ANSI (American National Standards Institute) su ISO 10218-1:2025 e nella guida alla conformità ISO 10218:2025 di NEXCOM. La revisione del 2025 introduce le classificazioni dei robot di Classe I e Classe II per i requisiti di sicurezza funzionale e integra nello standard principale i requisiti collaborativi precedentemente contenuti in ISO/TS 15066. Aggiunge inoltre requisiti di cybersicurezza nella misura in cui questa incide sulla sicurezza dei robot industriali.
Normalmente, l’apertura delle porte di protezione è gestita dalla funzione di arresto protettivo prevista dal progetto; l’arresto di emergenza ha uno scopo diverso. Selezionare e convalidare la risposta di arresto nell’ambito della valutazione dei rischi dell’applicazione. Le zone devono tenere conto dell’accesso ai pezzi in movimento, degli attuatori condivisi e dell’energia accumulata, non solo della posizione delle recinzioni. Un buffer sostiene la produzione solo dopo aver soddisfatto questi requisiti di sicurezza.
Su una linea robotizzata, l’arresto causato da un cancello di sicurezza interbloccato soddisfa i requisiti di lockout/tagout (LOTO)?
No. Gli interblocchi di sicurezza e i pulsanti di arresto di emergenza sono dispositivi di comando, non dispositivi di isolamento delle energie. Gli interventi di manutenzione che espongono i lavoratori a movimenti pericolosi e imprevisti o a energie accumulate richiedono la procedura di controllo delle energie applicabile. L’eccezione OSHA per gli interventi di manutenzione minori è limitata. L’attività deve svolgersi durante il normale funzionamento della produzione ed essere abituale, ripetitiva e parte integrante dell’utilizzo delle attrezzature per la produzione. Altri mezzi devono garantire una protezione efficace.
Definire i confini di isolamento in base all’intervento di manutenzione effettivo, includendo le energie elettriche, pneumatiche, gravitazionali e di altro tipo accumulate e condivise. Le zone adiacenti possono restare operative dopo che la valutazione dei rischi e la convalida hanno confermato l’efficacia della separazione. Seguire la procedura documentata di controllo delle energie e verificare l’isolamento prima di iniziare il lavoro. Il solo arresto del robot non dimostra che la macchina sia isolata.
Diagnostica della propagazione dei guasti tra stazioni: prevenire gli arresti a cascata della linea
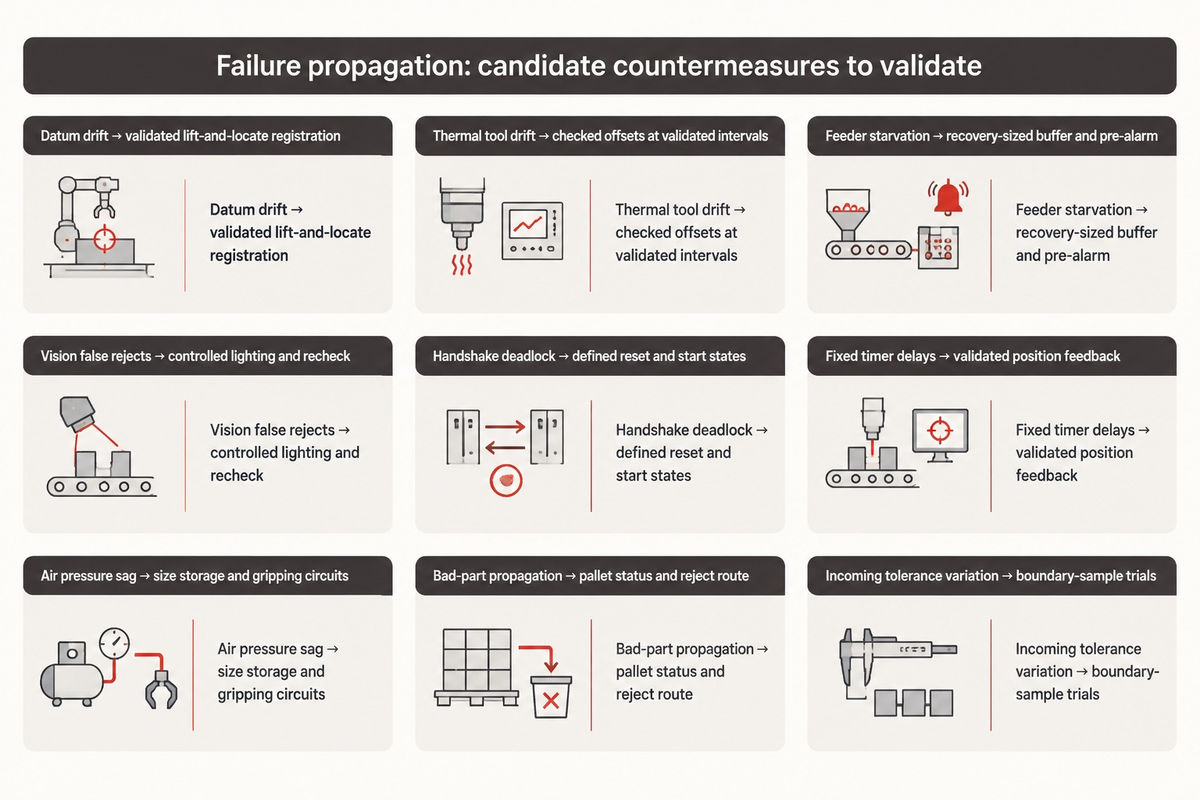
I guasti possono propagarsi nelle stazioni robotizzate in diversi modi. Utilizzare la diagnostica seguente per individuare i guasti, i relativi sintomi e le possibili cause.
Nell’articolo di Assembly Magazine sull’assemblaggio automatizzato, Bill Budde afferma che oltre il 50% degli arresti della produzione è dovuto a utensili delle postazioni di lavoro non sufficientemente tolleranti alle variazioni dimensionali dei pezzi. Inoltre, secondo l’analisi sul campo dell’integrazione di IndustryX, gli errori di calibrazione del TCP, se non rilevati, possono compromettere un lotto di produzione. Nello sviluppo di celle di produzione intelligente, i team di intelligenza artificiale e robotica che valutano algoritmi di apprendimento automatico applicati ai flussi di dati di visione e coppia per la manutenzione predittiva dovrebbero convalidare gli avvisi di deriva confrontandoli con le misurazioni effettive delle stazioni prima di farvi affidamento.
Diagnostica della propagazione dei guasti tra stazioni
Illustra la possibile propagazione dei guasti tra le stazioni e le possibili contromisure hardware o di controllo da convalidare.
| Modalità di guasto | Stazione di origine | Meccanismo di propagazione a valle | Sintomo nei dati di telemetria / PLC | Contromisura ingegneristica |
|---|---|---|---|---|
| 1. Deriva cumulativa dei riferimenti | Arresto del pallet sul trasportatore | Il gioco della guida del nastro non bloccata provoca l’inceppamento dell’accoppiamento a pressione dei pin nella stazione 4 con robot SCARA | Allarme di limite della coppia del servomotore dell’asse Z alla stazione 4 | Perni conici di sollevamento e posizionamento, con ripetibilità di posizionamento convalidata per il progetto |
| 2. Deriva termica del TCP | Braccio di saldatura / dosaggio | La dilatazione durante il riscaldamento sposta il cordone di saldatura o il percorso dell’adesivo, causando il mancato superamento del test alla stazione 6 | Resa normale nella prima ora, poi scostamento progressivo durante la lavorazione (esempio illustrativo) | Controllo automatico del TCP con laser su bersaglio circolare e aggiornamento dell’offset a intervalli convalidati |
| 3. Propagazione per carenza di alimentazione dei pezzi | Tazza vibrante della stazione 1 | Un inceppamento del binario può lasciare senza pezzi le stazioni a valle una volta esaurito il lavoro disponibile | Nei registri dei turni, le stazioni da 2 a 6 segnalano Starved_Wait | Dimensionare il buffer di disaccoppiamento in base al tempo di recupero e al tempo di ciclo; aggiungere un preallarme di livello basso del binario |
| 4. Ciclo di scarto errato della visione | Stazione con telecamera 2D in linea | I riflessi della luce ambientale sui corpi del connettore lucidi generano falsi scarti, lasciando senza pezzi la stazione di confezionamento | Numero di cicli macchina elevato ma valore GoodQuantity rilasciato basso | Illuminazione coassiale telecentrica + involucro schermato + nuova verifica sullo scivolo |
| 5. Stallo della comunicazione PLC | Cancello di trasferimento tra stazioni | Dopo il ripristino, il robot A attende Pallet_Ready mentre il PLC attende Arm_Home | Nessuna spia di guasto attiva, ma la linea resta bloccata in modalità Run | Macchina a stati deterministica PackML: Resetting → Idle → Starting → Execute |
| 6. Ritardi di comunicazione con temporizzatore fisso | Valvola della pinza EOAT | Ipotesi illustrativa di attese sequenziali non sovrapposte: temporizzatori PLC fissi da 300 ms su 4 comunicazioni aggiungono 1,2 s di tempo morto per ciclo | La linea non raggiunge il takt obiettivo del turno nonostante l’assenza di guasti con tempi di fermo | Feedback diretto della posizione del cilindro con temporizzazione I/O convalidata |
| 7. Calo della pressione dell’aria nel collettore | Collettore pneumatico condiviso | L’attivazione simultanea degli eiettori del vuoto provoca una caduta di pressione nel collettore e la perdita dei pezzi | Allarmi intermittenti e casuali di perdita del vuoto alle stazioni 2 e 5 | Dimensionare l’accumulo locale dell’aria e i circuiti di presa in base alla domanda misurata e alla valutazione dei rischi |
| 8. Passaggio di un pezzo difettoso non isolato | Accoppiamento a pressione alla stazione 2 | Un pin inclinato raggiunge la saldatura laser della stazione 3, danneggiando l’ugello e l’attrezzatura di posizionamento | Intervento del rilevamento collisioni sul polso del robot a valle | Blocco del bit di stato del pallet RFID + deviazione fisica per lo scarto prima della stazione 3 |
| 9. Intolleranza alle tolleranze dei pezzi | Lotto in ingresso dal fornitore | La bava di stampaggio sui pezzi in ingresso può inceppare un separatore rigido del sistema di alimentazione | Fermate brevi ripetute riducono la produzione del turno | Eseguire prove con campioni ai limiti superiore e inferiore durante il FAT + ganasce EOAT conformi |
Lista di controllo della preparazione ingegneristica pre-RFQ: elementi da definire prima di richiedere un’offerta per una linea
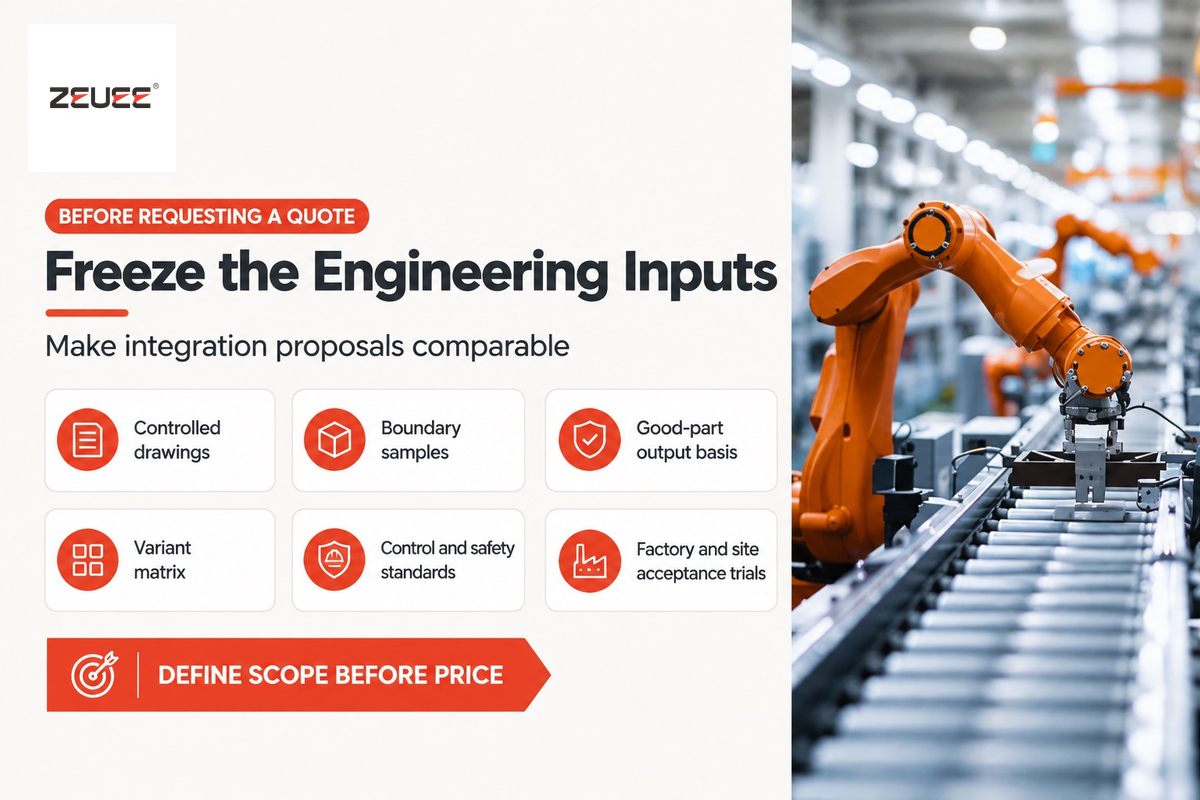
Prima di richiedere un’offerta per una linea di produzione robotizzata su misura, gli acquirenti dovrebbero definire i disegni 3D STEP e 2D GD&T, i campioni fisici ai limiti dimensionali, gli obiettivi takt netti per i pezzi conformi, una matrice delle varianti SKU su 3 anni, gli standard PLC e di sicurezza dello stabilimento e i criteri di accettazione per le prove FAT/SAT in due fasi. Un pacchetto di input completo può ridurre i margini di rischio aggiunti dall’integratore e il tempo necessario per la messa in servizio.
Quando un produttore invia a un fornitore di automazione una richiesta per un «sistema di assemblaggio robotizzato da 10 pezzi al minuto», l’integratore deve includere nella stima iniziale dei costi significativi margini per i rischi, che coprano tutti gli elementi incerti, dall’alimentazione alle tolleranze fino al software. Definire sei risultati ingegneristici prima di emettere una Specifica dei requisiti utente (URS) trasforma richieste vaghe in offerte a perimetro definito e confrontabili.
- Fornire disegni controllati 3D STEP e 2D GD&T per individuare le superfici di presa accettabili, le zone estetiche da non toccare, le tolleranze per gli accoppiamenti a pressione e gli elementi di riferimento per il posizionamento di ogni sottocomponente.
- Preparare campioni fisici ai limiti dimensionali con dimensioni nominali, limiti di tolleranza superiore e inferiore e difetti noti. Gli integratori utilizzano questi campioni limite per convalidare i binari di alimentazione e le soglie dei sistemi di visione artificiale durante il Factory Acceptance Test (FAT).
- Descrivere il takt netto dei pezzi conformi e i parametri del turno indicando le unità accettate all’ora, la durata del turno programmato, la frequenza pianificata dei cambi formato e il denominatore OEE.
- Creare una matrice delle varianti SKU che distingua il cambio formato software da quello fisico. Definire i tempi di accettazione del cambio formato per ciascuna famiglia di varianti e convalidarli durante le prove.
- Specificare gli standard di controllo e sicurezza dello stabilimento, comprese le piattaforme PLC obbligatorie (Siemens TIA Portal, Allen-Bradley Studio 5000 o Omron) e i protocolli fieldbus (PROFINET, EtherNet/IP, EtherCAT). Specificare separatamente i modelli informativi OPC UA e le interfacce per i dati dello stabilimento. Includere le regole dello stabilimento per ISO 10218-2:2025 e la zonizzazione LOTO secondo OSHA 29 CFR 1910.147.
- È necessario un protocollo di collaudo FAT e SAT in due fasi. Presso lo stabilimento dell’integratore deve essere eseguita una prova di produzione di durata concordata (FAT), dimostrando la resa al primo passaggio e la produzione netta obiettivo prima dell’imballaggio per la spedizione. Una prova identica deve essere eseguita dopo l’installazione in sito (SAT).
Per i processi di accettazione in fabbrica e in sito, consultare la Guida alla consegna dei sistemi di automazione chiavi in mano. Dopo aver completato il pacchetto ingegneristico, utilizzare il Calcolatore del ROI e del periodo di ammortamento della linea per stimare i possibili tempi di ritorno dell’investimento. Confrontare diverse configurazioni del sistema nella pagina Linea di produzione robotizzata su misura.
Domande frequenti
Quante stazioni giustificano il collegamento di celle robotizzate autonome in una linea di produzione robotizzata integrata?
Collegare le celle quando una famiglia stabile di pezzi e una sequenza di processo ripetitiva rendono conveniente il trasferimento automatizzato. Valutare il caso considerando la produzione richiesta di pezzi conformi e i costi di movimentazione.
Collegare le operazioni successive può ridurre il lavoro di caricamento dei contenitori su più turni. Quando l’alimentazione dei componenti, gli accoppiamenti a pressione di precisione, la saldatura laser, il dosaggio e la visione in linea sono gestiti da celle isolate, i carrelli manuali creano grandi code di semilavorati e danni da movimentazione. Un trasportatore asincrono a pallet può mantenere un riferimento definito del pezzo tramite sedi di posizionamento con sollevamento e posizionamento convalidati.
Qual è il rapporto tipico tra il costo del solo braccio robotizzato e l’investimento totale in una linea di produzione robotizzata?
I soli manipolatori robotizzati rappresentano solo una parte dell’investimento di capitale per una linea robotizzata chiavi in mano; richiedere una ripartizione dei costi specifica per il progetto.
Il resto del progetto comprende attrezzature personalizzate per l’estremità del braccio, pallet portapezzi di precisione, unità di perni di riferimento con sollevamento e posizionamento, sistemi di alimentazione flessibili, sistemi di visione, visione artificiale 2D/3D, PLC di sicurezza con barriere fotoelettriche e integrazione del PLC di supervisione e del software MES, oltre al Factory Acceptance Test. Nella pianificazione degli investimenti industriali è comune commettere l’errore di prevedere a budget solo i bracci robotizzati.
Come gestiscono gli ingegneri i cambi formato delle varianti di prodotto su una linea di assemblaggio multi-robot senza ore di fermo?
Pallet portapezzi universali, insieme a pinze servoassistite, cambi utensile automatici e programmi di visione gestiti tramite ricette, riducono il lavoro manuale necessario per effettuare i cambi.
Nelle linee multi-SKU, le diverse varianti di assemblaggio vengono posizionate e identificate tramite un tag RFID integrato nel pallet. Per le varianti compatibili, gli operatori possono evitare di smontare le guide meccaniche o di riprogrammare manualmente i robot intelligenti. Quando un nuovo pallet portapezzi arriva a una postazione, il PLC lo identifica e seleziona automaticamente il programma del robot, le impostazioni della pinza e le ricette delle telecamere per quella variante. Le modifiche alle attrezzature devono essere misurate separatamente dalla selezione delle ricette.
Quali protocolli di comunicazione industriale coordinano le linee di produzione multi-robot?
Per le comunicazioni in tempo reale tra stazioni si utilizzano PROFINET/PROFIsafe, EtherNet/IP con CIP Safety oppure EtherCAT; OPC UA consente la comunicazione con i sistemi di livello superiore.
I fieldbus deterministici gestiscono i segnali di bloccaggio tra robot e PLC; convalidarne la temporizzazione nella configurazione selezionata. OPC 40010-1 viene utilizzato per recuperare dati sugli asset e sulle condizioni delle attrezzature robotizzate. I contatori dei pezzi conformi e la relativa mappatura nel MES dello stabilimento devono essere specificati separatamente.
Perché una linea di produzione robotizzata non raggiunge l’OEE obiettivo anche quando ogni robot rispetta il tempo di ciclo indicato nel catalogo?
Ignorare le comunicazioni tra stazioni e il calo sequenziale della disponibilità porta a sovrastimare la produzione dei sistemi accoppiati.
Una simulazione dei soli movimenti del robot può non considerare il tempo di indicizzazione del pallet, il bloccaggio con sollevamento e posizionamento, i ritardi delle comunicazioni PLC e i controlli visivi non sovrapposti. Gli arresti dei sistemi accoppiati riducono la disponibilità della linea. Non confondere la disponibilità della stazione con il suo OEE né moltiplicare i valori OEE delle stazioni come regola generale. Disponibilità, prestazioni e qualità al primo passaggio della linea dovrebbero essere misurate nello stesso intervallo di tempo. L’ispezione durante il trasferimento dovrebbe essere sovrapposta e i buffer di pallet pieni dovrebbero essere dimensionati in base al tempo di recupero del sistema di alimentazione. Con un tempo di ciclo di 10 secondi, 6 pallet coprono 60 secondi, mentre per 90 secondi servono 9 pallet.
Qual è la differenza tra FAT e SAT per una linea di produzione robotizzata su misura?
Il FAT convalida la produzione a piena velocità con prova a secco e la sicurezza presso lo stabilimento dell’integratore prima della spedizione, mentre il SAT verifica le prestazioni dopo l’installazione nello stabilimento.
Durante il Factory Acceptance Test, l’acquirente fornisce la quantità concordata di campioni, inclusi i limiti dimensionali e i difetti noti. Le prove di accettazione valutano la produzione e la qualità, oltre alle funzioni di sicurezza. Il Site Acceptance Test conferma il mantenimento dell’OEE con le utenze dello stabilimento.
In che modo l’ispezione visiva in linea impedisce ai pezzi difettosi di sprecare i cicli dei robot a valle?
Il sistema di controllo associa i risultati di superamento o mancato superamento dei controlli in linea della telecamera e del sensore di forza all’identificativo RFID di ciascun pallet. I pallet non conformi vengono saltati o deviati.
Consentire a un pin storto o a un O-ring mancante non conformi di passare dalla stazione 2 alla saldatrice laser della stazione 3 comporta il rischio di danneggiare le attrezzature. Associare ogni controllo visivo 2D/3D e ogni curva di pressione al tag RFID del pallet portapezzi impedisce la propagazione del guasto. Il PLC di supervisione invia i pallet non conformi a una deviazione di quarantena bloccata oppure indica ai robot a valle di saltare i pallet non lavorati.
Pronti a trasformare i disegni dei vostri pezzi e l’obiettivo takt in un’architettura di linea multi-robot?
Inviateci i file 3D STEP, il volume annuo, la matrice delle varianti SKU, la produzione obiettivo per turno e la planimetria disponibile dello stabilimento. Il team di ingegneria dell’automazione ZEUEE valuterà la cinematica delle stazioni, il dimensionamento dei buffer di pallet e la disposizione delle zone di sicurezza secondo ISO 10218-2:2025 per il vostro stabilimento.
Richiedete una valutazione dell’architettura della linea robotizzataIl punto di vista produttivo di ZEUEE
Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd (ZEUEE) progetta sistemi di assemblaggio su misura e attrezzature di collaudo di precisione. Il profilo ingegneristico ZEUEE per l’automazione intelligente descrive una base produttiva di 20.000 m² a Taihe, Jiangxi, completata nel 2020. Il team, composto da oltre 120 persone, opera nei settori di ricerca e sviluppo, ingegneria e produzione. ZEUEE dichiara la certificazione ISO 9001:2015 e lo status di impresa nazionale ad alta tecnologia. Inviate i disegni dei pezzi e gli obiettivi di accettazione affinché il nostro team possa valutare l’ambito di integrazione richiesto.
Riferimenti e fonti
- ISO 10218-2:2025 — Requisiti di sicurezza per le applicazioni dei robot industriali e le celle robotizzate (febbraio 2025).
- Documento tecnico ANSI: panoramica sulla sicurezza di ISO 10218-1:2025 per robot e dispositivi robotici (2025).
- ISO 9283:1998 — Criteri di prestazione e metodi di prova per i robot industriali di manipolazione.
- Documentazione RoboDK: prove delle prestazioni secondo ISO 9283 e convalida della ripetibilità.
- Rapporto IFR World Robotics 2026: cinque milioni di robot operano nelle fabbriche di tutto il mondo.
- Bill Budde, Assembly Magazine: definire la capacità produttiva nei sistemi di assemblaggio automatizzato.
- Kate Nadeau, Assembly Magazine: ottimizzare l’assemblaggio con trasportatori per la movimentazione dei pallet.
- Stephen Bolin, Automate (A3): ridurre il tempo di ciclo nelle applicazioni robotizzate di movimentazione dei materiali.
- Analisi IndustryX: 7 errori nell’integrazione di sistemi robotizzati e come evitarli.
- Guida tecnica NEXCOM: revisione 2025 dello standard ISO 10218 sulla sicurezza dei robot industriali.
- Fortune Business Insights: rapporto sulle dimensioni e la crescita del mercato dell’automazione dell’assemblaggio (2025–2034).
PERCHÉ SCRIVIAMO
Approfondimenti tecnici di ZEUEE
ZEUEE condivide guide tecniche basate sull'esperienza maturata in progetti di automazione reali. Dal 2005, progettiamo e produciamo macchinari di automazione non standard per l'assemblaggio di connettori, la produzione di cablaggi, le linee robotizzate, il controllo con visione artificiale e l'ammodernamento delle fabbriche intelligenti.
Fondata nel 2005
Base produttiva di 20.000 m²
Oltre 120 specialisti
Oltre 150 brevetti R&D
Certificata ISO9001:2015
Di tendenza