Póngase en contacto con Zeyu lntelligent Industrial Company
Sistemas automatizados de atornillado: cómo especificar y verificar el ensamble

El atornillado automatizado utiliza un atornillador controlado, un sistema de alimentación de tornillos y equipos de posicionamiento para fijar piezas siguiendo una secuencia programada. Una especificación adecuada relaciona esa secuencia con un ensamble terminado: la unión debe cumplir sus límites de aceptación, la pieza debe salir dentro del tiempo de ciclo especificado y sus resultados deben ser trazables.
Una demostración rápida puede ocultar una reposición lenta del alimentador, un dispositivo de sujeción incómodo o la falta de un registro de resultados. Antes de solicitar el precio de una máquina, identifique qué tornillos manejará la estación y qué especificaciones de la pieza se consideran aceptables. Las hojas de trabajo siguientes permiten comparar el atornillado robótico con otros procesos de ensamble bajo las mismas condiciones de prueba.
Qué incluye realmente el atornillado automatizado
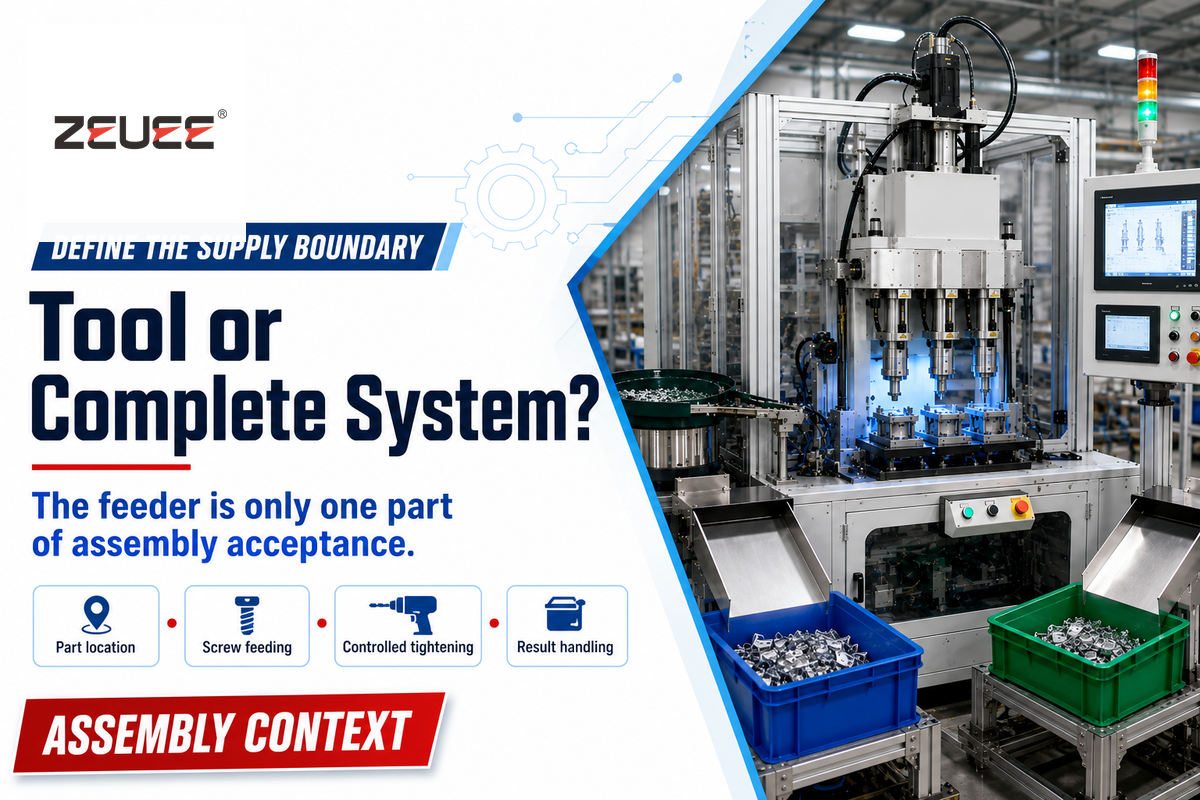
Un sistema de atornillado automatizado integra la alimentación de tornillos, la ubicación de la pieza, el movimiento de la herramienta, el apriete y la gestión de resultados. Un atornillador automático por sí solo no integra todas esas funciones. Los compradores deben especificar la secuencia completa de ensamble, incluida la respuesta ante una unión fallida, para comparar una estación de trabajo asistida con una celda robótica o una máquina dedicada.
El modelo de apriete de OPC Foundation describe varias configuraciones, incluidas herramientas manuales y husillos con dispositivos de sujeción, además de un husillo con un alimentador montado en un robot. El límite del sistema del modelo no incluye el robot. Esta distinción es relevante cuando un proveedor cotiza los componentes de atornillado y otro cotiza el equipo de ensamble automatizado completo.
¿Qué es una máquina automática de alimentación de tornillos?
Una máquina automática de alimentación de tornillos separa los tornillos del suministro a granel y los presenta o transfiere a un atornillador. Los sistemas de alimentación pueden ofrecer un punto de recogida o trasladar un tornillo compatible por un tubo de alimentación. Por sí solo, el alimentador no determina el torque final de la unión, el asentamiento ni la aceptación del ensamble.
Un error frecuente en las compras es considerar completa la descripción del proceso «alimentar y atornillar». ¿Quién suministra el nido, la abrazadera de la pieza y el manejo de piezas rechazadas? Para un ensamble propuesto con cuatro tornillos, la cotización debe mostrar cuatro resultados de unión requeridos y una liberación de la pieza. La confiabilidad del proceso depende de todo el proceso; un contador de tornillos es solo uno de los datos que se consideran al decidir si se libera la pieza.
Especifique el tornillo, la unión y la ruta de alimentación
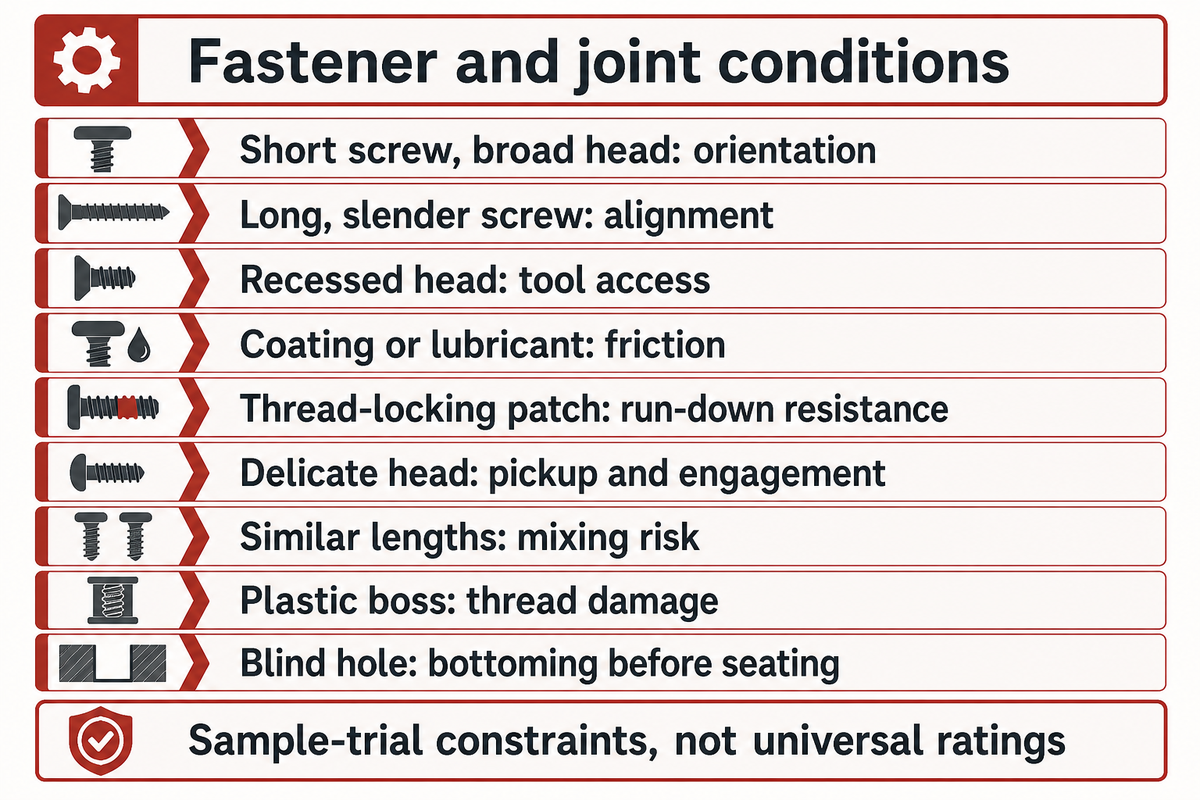
La geometría del tornillo y el acceso a la unión determinan la ruta de alimentación; la marca del robot pasa a segundo plano. Proporcione los sujetadores, las piezas de acoplamiento y los planos técnicos reales. La forma de la cabeza, la longitud, los recubrimientos y el acceso para la recogida pueden determinar cómo se alimenta un tornillo y cómo encaja la punta. Estas características también pueden afectar la capacidad del atornillador para alcanzar la profundidad correcta sin tocar las características circundantes.
Use la matriz de condiciones para identificar las pruebas necesarias para los distintos productos. Las entradas abordan problemas comunes de alimentación y acceso a las uniones; NO son clasificaciones universales de alimentadores. Cada tazón vibratorio, tolva, escapamiento y módulo de recogida necesita una familia de tornillos definida; una receta de software no puede cambiar sus holguras físicas. Compare estas restricciones con la mezcla de productos prevista para la línea de ensamble.
| Condición | Restricción probable | Evidencia de la muestra que debe solicitarse |
|---|---|---|
| Tornillo corto con cabeza ancha | Orientación o estabilidad en el tubo de alimentación | Alimentación continua con la geometría real |
| Tornillo largo y delgado | Alineación de la transferencia y la inserción | Secuencia de recogida al orificio sin doblar el tornillo |
| Cabeza de tornillo empotrada | Acceso de la boquilla y la punta | Verificación del espacio de la herramienta con el plano técnico de la pieza |
| Tornillo recubierto o lubricado | Fricción y comportamiento durante la manipulación | Pruebas de torque en condiciones de producción |
| Parche de fijador de roscas preaplicado | Resistencia durante el atornillado inicial | Firma de torque y ángulo específica de la unión |
| Cabeza pequeña o delicada | Sellado en la recogida y acoplamiento de la punta | Inspección de retención y daños en la cabeza |
| Dos tornillos de longitudes similares | Mezcla durante la reposición o el cambio de formato | Prueba con sujetador incorrecto y despeje de línea |
| Resalte de plástico | Formación de rosca y límites de daño | Márgenes validados de asentamiento y barrido de rosca |
| Orificio roscado ciego | El tornillo llega al fondo antes de asentarse | Inspección de profundidad, acoplamiento y asiento de la cabeza |
Considere un ejemplo ilustrativo de una carcasa electrónica con tornillos M3 × 8 mm y otro ejemplo de una carcasa electrónica con tornillos M3 × 10 mm. El rebaje es igual en ambos ejemplos, por lo que usar la punta correcta no garantiza que se haya colocado un tornillo de la longitud correcta en la unión. Una reposición con tornillos mezclados podría hacer que el tornillo más corto no se acople por completo o que el más largo llegue al fondo de un orificio ciego. Proporcione ambas variantes al proveedor y acuerde cómo se retirarán los sujetadores anteriores durante el cambio de formato, mediante una ruta de alimentación dedicada, una carga verificada o una inspección adecuada, si hace falta. La opción se verificaría durante la prueba con muestras y el tiempo adicional se incluiría en la cotización.
Cuando la diferencia entre las dos longitudes de tornillo es de 2 mm, seleccionar una receta por sí solo no permite establecer la identidad física. La verificación de la unión y la prevención de mezclas de longitudes distintas deben tratarse como requisitos separados. Antes de aceptar un alimentador común, el proveedor debe presentar a los compradores que verifican los sistemas de alimentación evidencia de ambas longitudes, incluido el primer ensamble después del cambio de formato.
Establezca los límites de torque según la unión real
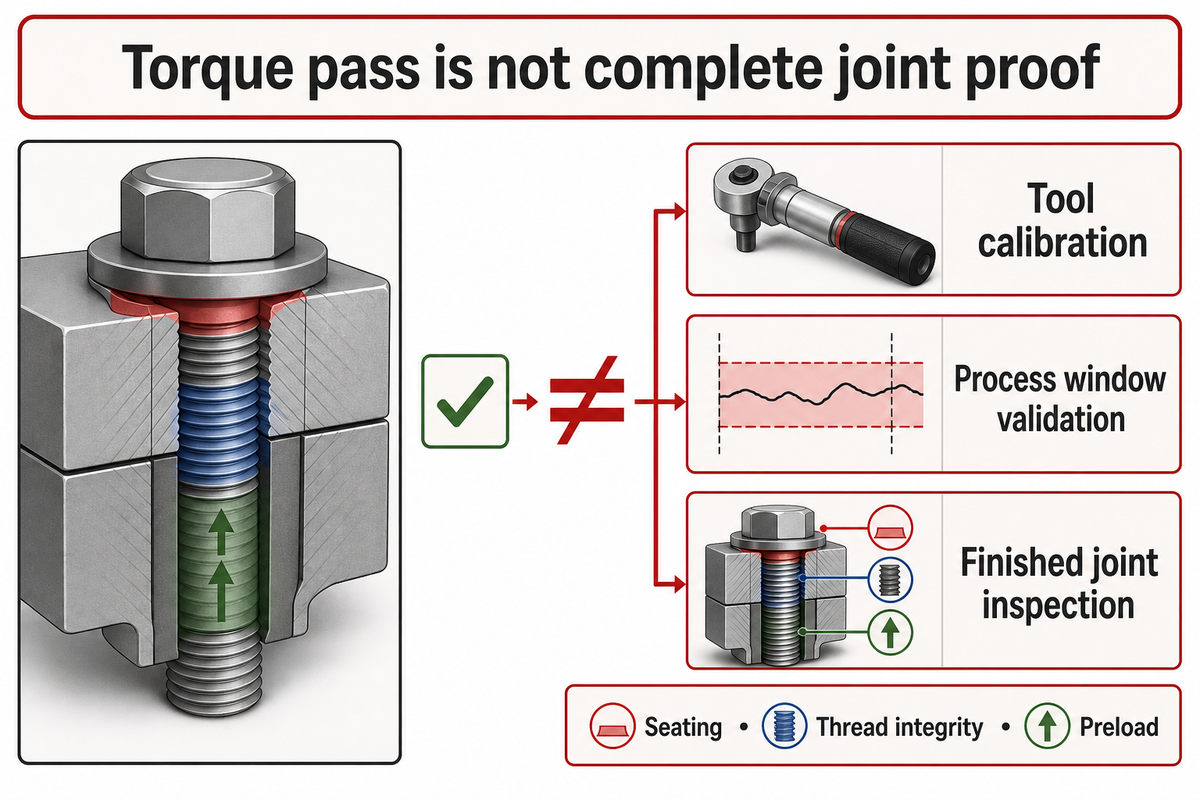
Los límites de torque de una unión se definen según el diseño de la unión y un proceso de apriete validado. El torque es una medida indirecta de la fuerza de sujeción porque la fricción consume parte del esfuerzo aplicado. Por lo tanto, aprobar el torque no garantiza que la unión sea buena. La unión aún podría estar floja, tener roscas dañadas o presentar una precarga insuficiente. La supervisión de las uniones depende de las consecuencias de una falla y del diseño de la unión.
El estudio de NASA sobre la relación entre torque y tensión analiza insertos roscados y lubricación. El resumen público no establece un factor de fricción para cada ensamble. Obtenga la especificación de torque del responsable del diseño, las condiciones del tornillo y el método de prueba, y califique el husillo y el controlador con piezas representativas de producción.
ISO 5393:2017 se refiere a las pruebas de desempeño en laboratorio de herramientas motorizadas de ensamble de acción continua. Su alcance público incluye 0.5–2,000 N·m, con disposiciones indicadas para métodos modificados fuera de ese rango; las herramientas de impacto e impulso están excluidas. Ese amplio alcance no es un rango de torque recomendado para un tornillo pequeño de electrónica.
«la medición de la repetibilidad del torque (dispersión)»
Un error común es pedir una tolerancia estricta para la precisión de la herramienta sin definir las condiciones de la unión. La calibración de la herramienta, la validación de la ventana del proceso y la inspección de la unión terminada son actividades separadas. Por ejemplo, un objetivo hipotético de 1.2 N·m aún requiere límites justificados. Un porcentaje genérico copiado de otra herramienta no justifica un límite. Un indicador verde debe mostrar la decisión de aceptación, no dar a entender que se probaron todos los defectos posibles de la unión.
Para una unión especificada en 1.2 N·m, el responsable del diseño debe establecer las condiciones de apriete aceptables y el método para verificar la unión. Que el controlador alcance 1.2 N·m proporciona una medición del proceso. El asentamiento, la integridad de la rosca y cualquier calificación de precarga requerida para la vida útil del producto siguen siendo criterios de aceptación distintos.
Elija un sistema de atornillado montado en robot, fijo o asistido
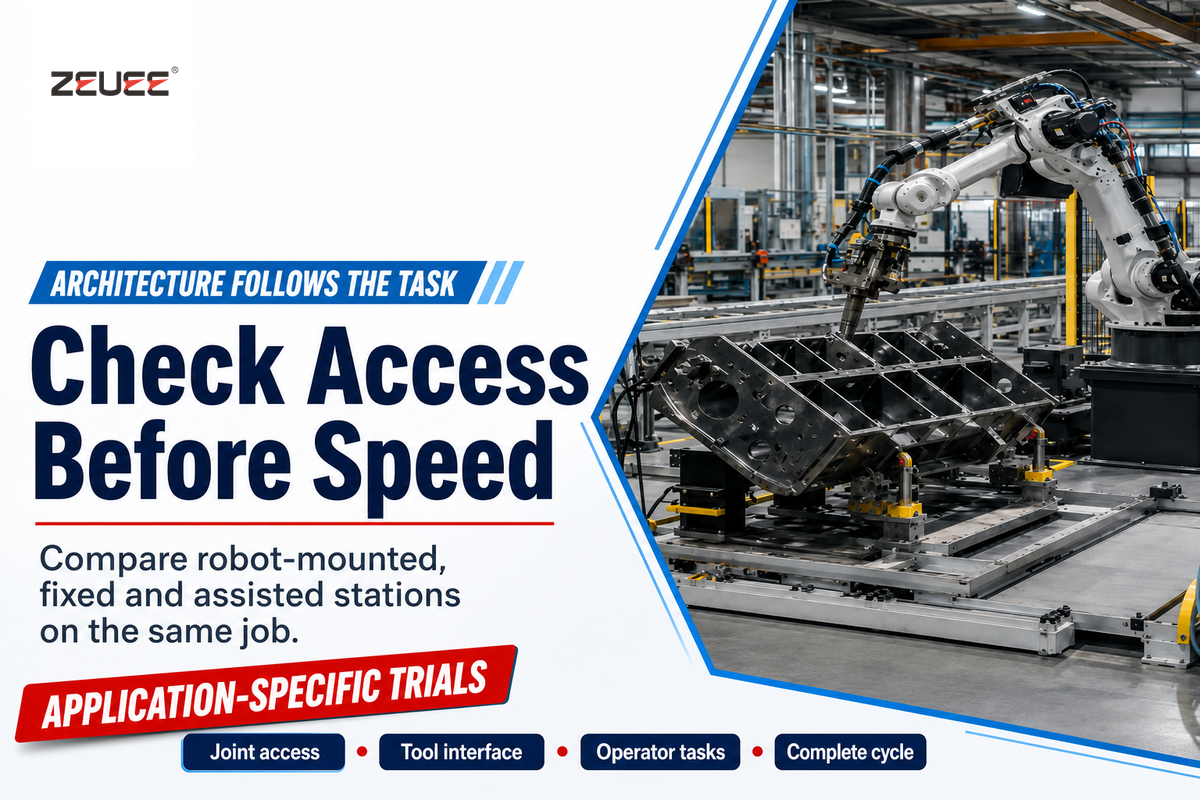
Elija la arquitectura de la estación según el acceso, los cambios en el producto y el tipo de trabajo asignado al operador. Un brazo robótico puede reposicionar un husillo entre uniones, mientras que el atornillado con dispositivos de sujeción puede utilizar posiciones dedicadas o varios husillos. Un sistema manual asistido puede conservar la manipulación manual de la pieza y añadir apriete controlado y prevención de errores a una estación de trabajo.
Ninguna de las arquitecturas mencionadas garantiza el menor tiempo de ciclo. En un estudio de ensamble de cortadoras de azulejos de 2023, el robot colaborativo se dedicaba principalmente a mover y sujetar piezas, mientras que las personas seguían posicionando y uniendo los tornillos. Los beneficios ergonómicos y de calidad reportados correspondían a esa distribución del trabajo. No se probaron tres tipos de máquinas de atornillado.
Un estudio comparativo de ensamble colaborativo de 2024 reportó una menor carga de trabajo y, al mismo tiempo, un mayor tiempo de ensamble en comparación con los procesos manuales. Considere la tasa de producción y los beneficios ergonómicos como resultados de pruebas independientes. La etiqueta de equipo colaborativo no confirma que una celda de atornillado completa pueda funcionar sin medidas de seguridad específicas para la aplicación.
¿Este atornillador se puede montar en el robot SCARA?
Un atornillador se puede montar en un robot SCARA si la interfaz mecánica, la carga útil, las cargas de reacción y los controles son compatibles. Verifique que la brida, el adaptador, la masa de la herramienta y el centro de gravedad estén dentro de los límites del robot. La herramienta debe acceder a cada unión sin interferencias del tubo de alimentación, los cables, la pinza o el dispositivo de sujeción de la pieza.
Consulte el plano técnico completo del herramental de extremo de brazo, denominado EOAT, en lugar de basarse en la fotografía de una brida. El radio de trabajo y la dirección de aproximación deben ser compatibles con la unión. Compruebe cómo la placa de herramental posiciona el husillo y cómo el dispositivo de sujeción fijará la pieza. Un robot de seis ejes puede ofrecer acceso en ángulo. Un diseño SCARA puede ser compatible con uniones a las que se llega desde una dirección común. Evalúe cualquiera de las dos opciones dentro del alcance de integración del robot, que incluye el mantenimiento de la herramienta y el espacio libre para evitar colisiones.
Calcule el tiempo de ciclo de todo el ensamble
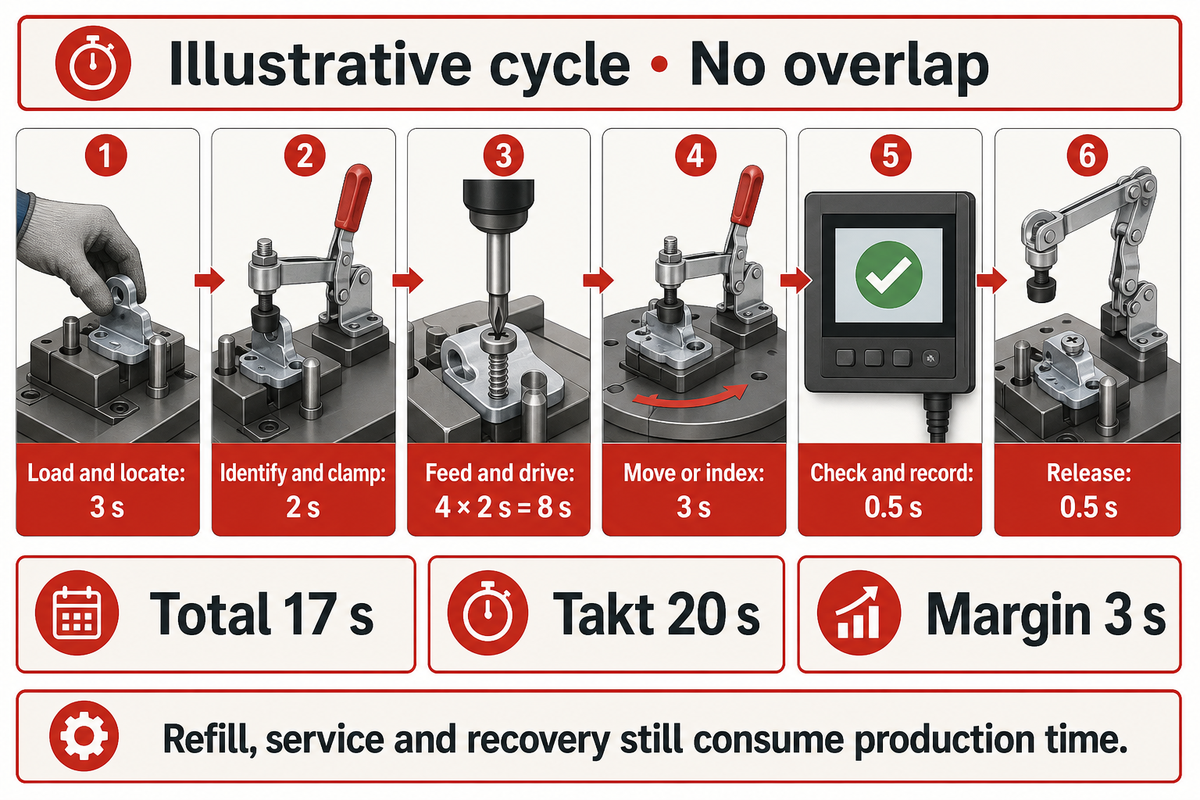
El tiempo de ciclo del ensamble abarca desde la condición de inicio acordada hasta la liberación de la pieza terminada. Incluye carga, identificación, sujeción, entrega de tornillos, movimiento, apriete y gestión de resultados. La ejecución simultánea de operaciones puede reducir el tiempo de ciclo si las mediciones de tiempo la respaldan, pero el dato de un husillo por sí solo no permite establecer la tasa de producción de la línea.
Cronómetro de ensamble aceptado en 6 etapas
El cronómetro de ensamble aceptado en 6 etapas es una hoja de trabajo para registrar el ciclo completo y cualquier ejecución simultánea que se haya demostrado y verificado.
| Etapa | Tiempo de ejemplo | Qué debe mostrar la prueba |
|---|---|---|
| Cargar y ubicar | 3 s | Pieza ubicada por completo en el nido |
| Identificar y sujetar | 2 s | Variante correcta y confirmación de sujeción |
| Alimentar y atornillar cuatro uniones | 4 × 2 s = 8 s | Cada secuencia de alimentación y atornillado completada |
| Mover o indexar entre posiciones | 3 s | Todo el recorrido adicional incluido |
| Verificar y registrar | 0.5 s | Resultados requeridos asociados con la pieza |
| Liberar el ensamble | 0.5 s | Pieza lista para la siguiente operación |
El ejemplo suma 3 + 2 + 8 + 3 + 0.5 + 0.5 = 17 s por ensamble. Con un tiempo takt ilustrativo de 20 s, solo quedan 3 s de margen. Esto no demuestra una producción sostenida. La reposición de una tolva, el cambio de punta o una parada para recuperación consume el tiempo de producción disponible que queda fuera de la secuencia ideal. El proveedor no puede incluir el mismo recorrido del robot tanto en el intervalo de 2 s por unión como en los 3 s de movimiento. Acuerde los límites de cada intervalo y márquelos en un video de prueba. Si el proveedor propone atornillar dos tornillos juntos, vuelva a medir la secuencia; los tiempos de carga y liberación no se reducen a la mitad automáticamente.
Lleve el cuello de botella observado a la revisión de tiempos de la línea de producción. Registre por separado las ejecuciones sostenidas y los tiempos de inactividad, para que un promedio no oculte paradas repetidas del alimentador. Cuando un pallet transporta el ensamble, registre su liberación y su indexado. El trabajo de NIST sobre evaluación comparativa de ensambles utiliza tareas repetibles y factores controlados; el comprador y el proveedor deben acordar las repeticiones y el método estadístico de aceptación adecuados para el trabajo.
Una secuencia nominal de 17 s frente a un tiempo takt de 20 s deja solo 3 s de margen antes de las pérdidas. Los criterios de aceptación de producción deben especificar la duración, la mezcla de productos y cómo se tratarán las interrupciones. Aumentar la velocidad del atornillador no aumentará la producción si la ubicación, el indexado o la liberación posterior siguen siendo el paso limitante.
Demuestre el rechazo de piezas y la trazabilidad antes de la aceptación
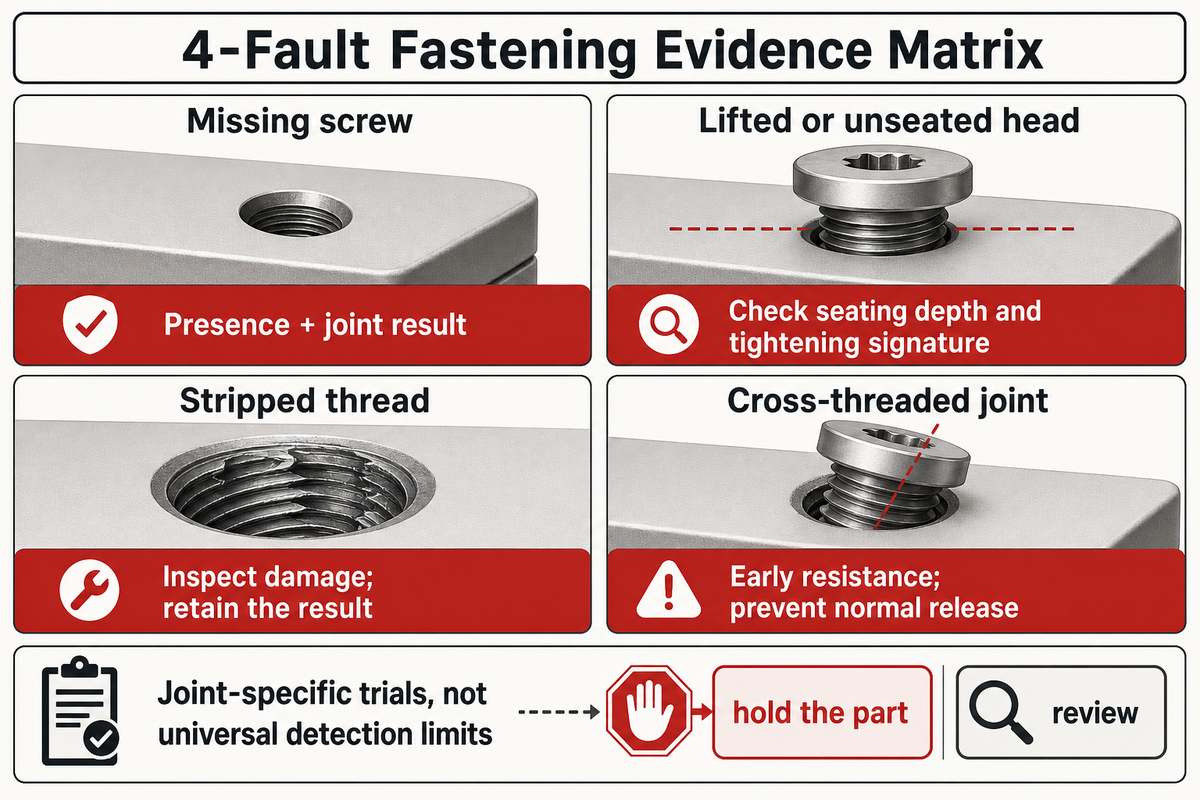
Las pruebas de aceptación deben evaluar el funcionamiento de las uniones buenas, las fallas inducidas y la respuesta de liberación de la estación. El torque, el ángulo, la profundidad de inserción o la visión artificial pueden servir como datos de entrada, pero ninguna señal por sí sola puede demostrar que todos los defectos son detectables. Acuerde las muestras con fallas y las reglas de registro con el área de ingeniería de calidad, y verifique que los resultados fallidos o incompletos impidan la liberación involuntaria de una pieza aceptada.
«El objetivo de la prevención de errores es evitar los errores y detectarlos».
Matriz de evidencia de 4 fallas de atornillado
La matriz de evidencia de 4 fallas de atornillado es un ejemplo de hoja de trabajo para pruebas de desafío; no especifica límites de detección universales.
| Falla | Evidencia que debe examinarse | Límite que se debe probar | Respuesta que se debe registrar |
|---|---|---|---|
| Falta un tornillo | Presencia, conteo de ciclos y resultado de la unión | Un ciclo ordenado no demuestra que se haya insertado el tornillo | Identificar la unión faltante y retener la pieza |
| Cabeza levantada o sin asentar | Profundidad de asentamiento y firma de apriete | El tornillo puede llegar al fondo y generar torque sin asentarse | Registrar la condición fallida y su disposición |
| Rosca barrida | Comportamiento de torque y ángulo e inspección de la unión | El daño depende del material y del acoplamiento | Conservar el resultado y rechazar la pieza o enviarla a revisión |
| Unión con roscado cruzado | Resistencia inicial, ángulo e inspección física | Una resistencia alta puede parecer una unión bien apretada | Marcar la unión e impedir la liberación normal |
La trazabilidad también requiere una prueba de datos. Interrumpa la ruta de resultados acordada bajo condiciones de prueba controladas y observe qué sucede con la identidad y la liberación de la pieza. La especificación básica del sistema de unión de OPC incluye estructuras e identificadores de resultados, pero campos como las entidades asociadas y los rastros son opcionales. Por lo tanto, una interfaz declarada requiere una lista real de campos y una exportación de muestra.
Solicite el ID de la pieza, la posición de la unión, la revisión de la receta, el estado del resultado y las mediciones acordadas. Determine la retención de datos y la asociación con el retrabajo en el sistema de calidad de la planta. La inspección por visión artificial puede usarse para verificar la presencia y la altura de la cabeza; las pruebas del ensamble terminado pueden responder otras preguntas sobre el producto. Aclare las responsabilidades.
Cuatro pruebas de falla cubren cuatro condiciones preseleccionadas y no evalúan las tasas de escape. Se requieren pruebas repetidas con lotes de piezas y condiciones operativas acordados, y un tamaño de muestra justificado. Un informe de aceptación de alta calidad muestra qué fallas se detectaron, qué señales se utilizaron y en qué casos la detección de fallas sigue sin demostrarse.
Compare las cotizaciones por ensamble aceptado
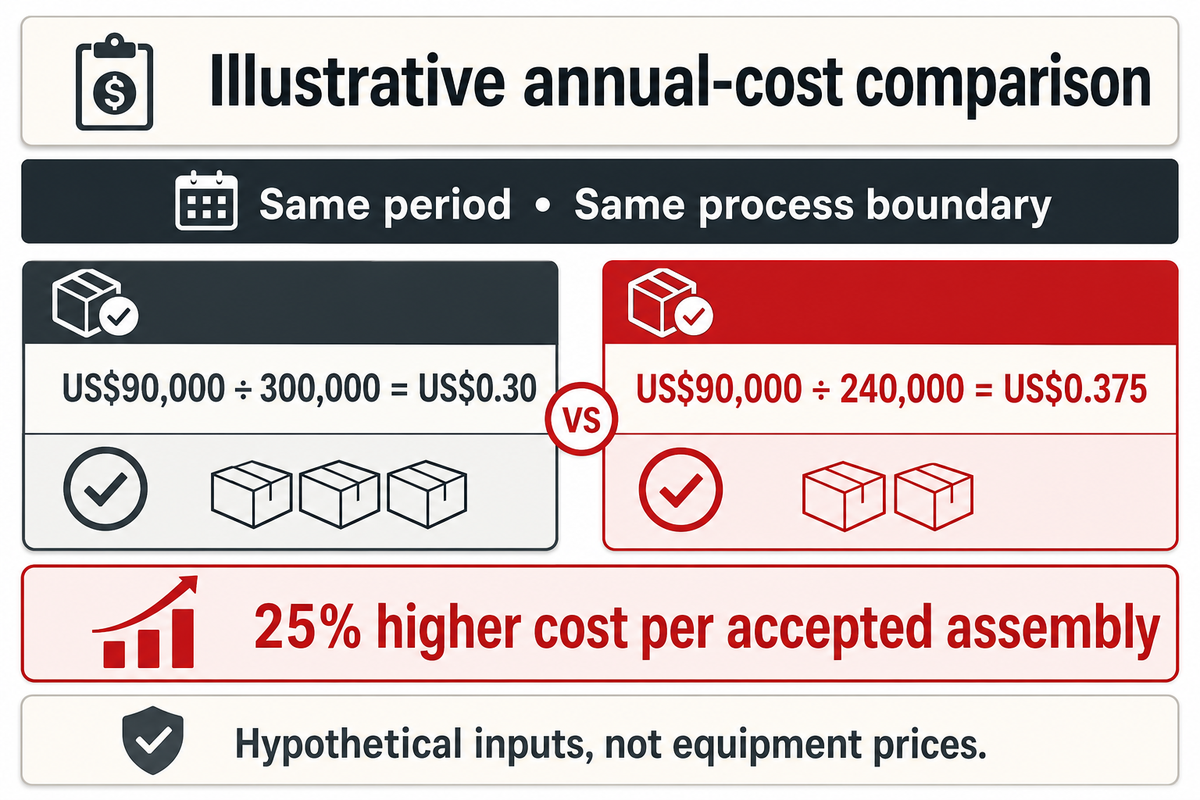
Compare los costos de los ensambles aceptados para el mismo período y dentro de los mismos límites del proceso. Incluya el costo anualizado del equipo, la mano de obra asignada, los consumibles, el mantenimiento y los costos de calidad asignados a la operación. El precio de compra es menos importante si el alimentador requiere ajustes frecuentes o si la estación no puede producir la cantidad requerida de producto bueno.
La investigación sobre costos de rendimiento de University of Maryland muestra que deben considerarse los costos asociados con cada ensamble bueno y analizarse los efectos tanto aguas arriba como aguas abajo. Para comparar cotizaciones en la práctica, primero se deben definir los límites de costos. El material rechazado no debe contabilizarse dos veces y el índice de costos no debe dividirse nuevamente entre el rendimiento si su denominador ya cuenta las piezas aceptadas.
Suponga que el costo anual ilustrativo de una estación es de US$90,000 y que entrega 300,000 ensambles aceptados ese año. El cálculo es US$90,000 ÷ 300,000 = US$0.30 por ensamble aceptado. Si el mismo costo anual permite producir solo 240,000 ensambles aceptados, la cifra pasa a US$0.375, un aumento del 25%. Esa sensibilidad puede cambiar una decisión de compra aunque la factura de la máquina siga igual. Es posible que el gerente de planta prefiera capacidad adicional, mientras que el gerente de finanzas necesita justificar que se utilizará. Pida a ambos equipos que acuerden el escenario de volumen, la mano de obra que realmente se reasignará y los costos que se mantienen cuando baja la producción.
El índice de costo unitario es solo un aspecto de una evaluación completa de la inversión. La guía de NIST para evaluar inversiones de fabricación también contempla la incertidumbre y los flujos de efectivo descontados. Si preocupan los posibles costos por desperdicio o garantías, amplíe la comparación con los registros de costos de calidad de la planta. No incluya en los beneficios de efectivo de una propuesta de inversión ahorros de carácter especulativo.
Con un costo anual de US$90,000, reducir la producción aceptada de 300,000 a 240,000 ensambles aumenta el costo unitario de US$0.30 a US$0.375. Estas cifras ilustrativas muestran por qué la automatización del proceso requiere una hipótesis de demanda acordada. Evalúe la productividad según la producción aceptada antes de pagar por tecnología de fabricación cuyo objetivo sea aumentar la eficiencia.
Entregue a los proveedores un informe para pruebas con muestras y cotización
El informe para la cotización debe incluir las piezas, los límites del proceso y la evidencia de aceptación necesaria para fijar el precio. Pida a cada fabricante que identifique las exclusiones, los artículos que proporcionará el comprador y las hipótesis de las pruebas. En las soluciones llave en mano de atornillado, incluya servicios, controles, recuperación segura e interfaces con la línea, además del alimentador, el atornillador y el dispositivo de sujeción.
Copie el siguiente mapa en la solicitud para simplificar la comparación de cotizaciones. Asigne un responsable a cada medición. Puede usarse para analizar una máquina de ensamble personalizada sin suponer que las soluciones de automatización de todos los proveedores incluyen el mismo herramental o paquete de datos.
| Partida de la cotización | Dato medido | Restricción oculta | Responsable de la evidencia |
|---|---|---|---|
| Familia de sujetadores | Dimensiones del plano técnico en mm | Lotes mezclados o alimentación inestable | Compras: lotes de muestra aprobados |
| Especificación de la unión | Torque en N·m; ángulo cuando se requiera | Fricción o daño de la rosca | Calidad: límites del proceso validados |
| Ubicación de la pieza | Referencia y tolerancia en mm | Corrección del operador oculta durante una demostración | Ingeniería: prueba del dispositivo de sujeción |
| Tiempo takt de pieza aceptada | Segundos por ensamble aceptado | Solo se midió la carrera de atornillado | Producción: registro del ciclo completo |
| Reposición y cambio de formato | Minutos por evento; eventos por turno | El trabajo manual reduce la disponibilidad | Producción: cambio de formato observado |
| Servicio de la herramienta | Minutos por cambio de punta | Demora por acceso o recalibración | Mantenimiento: demostración del servicio |
| Servicios y distribución de planta | Voltaje de alimentación, presión de aire y espacio ocupado en mm | Los servicios o el acceso de la planta no son compatibles | Integrador: plano de instalación aprobado |
| Gestión de resultados | Registros por pieza; período de retención | Pérdida de identidad o bloqueo de la liberación posterior | Controles y calidad: prueba de exportación y recuperación |
| Límites comerciales | Costo anual y piezas aceptadas por año | Calificación o soporte excluidos | Finanzas y compras: comparación con el mismo alcance |
La eliminación segura de atascos debe basarse en un procedimiento y demostrarse. Los peligros relacionados con la energía almacenada y el reinicio inesperado están entre los riesgos de mantenimiento identificados en la guía de OSHA para robots. Se debe exigir al integrador que documente los procedimientos de aislamiento y recuperación para toda la aplicación y todos los equipos, incluidos los que accionan las abrazaderas y la herramienta automática. No debe aceptarse un plan que dependa de pasar por encima de las protecciones para despejar un alimentador.
Haga
- Envíe tornillos de producción y piezas de acoplamiento.
- Acuerde pruebas repetidas con piezas buenas y con fallas.
- Solicite exportaciones de resultados y evidencia de recuperación.
No haga
- Sustituir la aceptación del ensamble por una demostración del alimentador.
- Contar cada ciclo ordenado como una pieza buena.
- Suponer que una receta del controlador cambia el herramental físico.
Un tiempo takt propuesto de 20 s para el ensamble está incompleto si no se especifican la mezcla de productos, la frecuencia de reposición y las condiciones de aceptación. Incluya esos términos en el mismo informe de cotización junto con el torque y la trazabilidad. Así, el proveedor podrá explicar qué operaciones caben en 20 s y qué pérdidas requerirán capacidad adicional.
Panorama de la industria: ¿qué está cambiando en las especificaciones de atornillado?
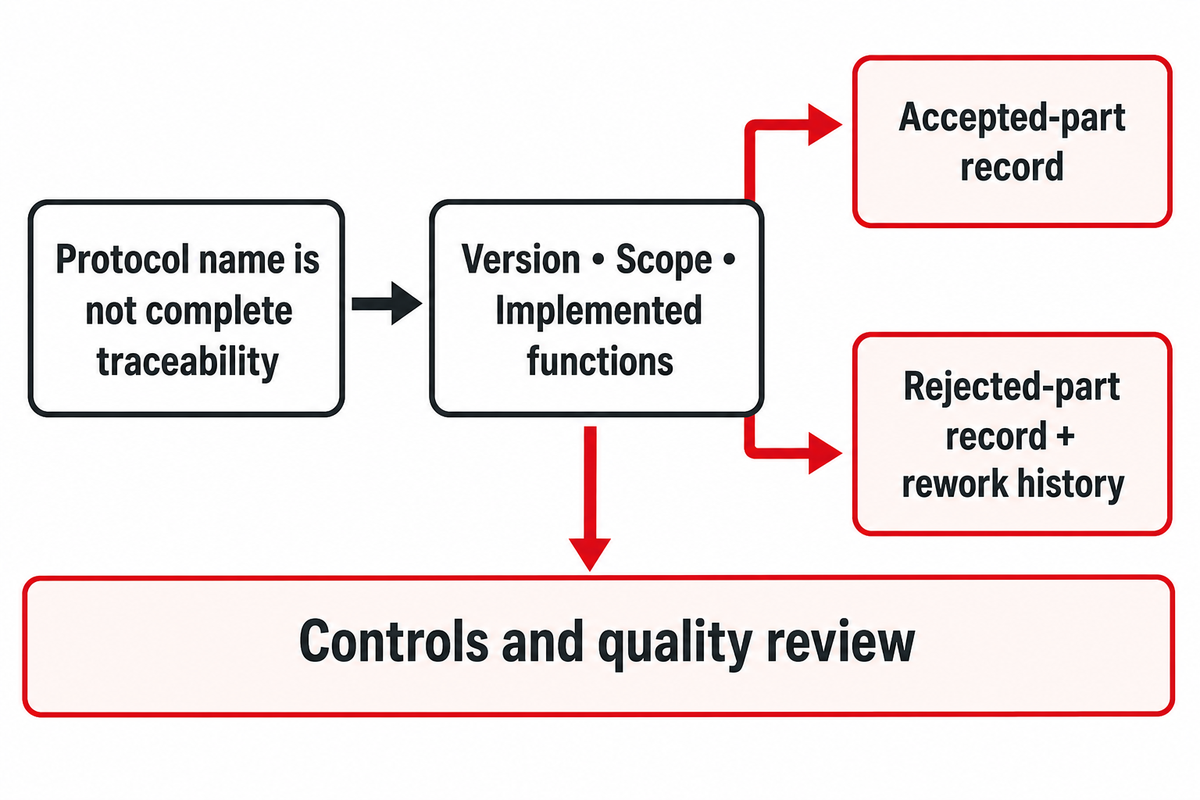
Las especificaciones actuales de atornillado requieren límites más claros para la integración y los datos. Muchos de los sistemas que se integran intercambian más información con los controles de planta. Los compradores deben solicitar ver resultados reales de liberación de piezas y la información que exporta el controlador. Incluir una norma industrial en las especificaciones, sin definir claramente la versión, el alcance y las funciones implementadas, aporta poco valor.
La versión publicada de la especificación OPC se basa en el modelo base de un sistema de unión para estructuras compartidas. Esto ahora permite a los compradores hablar sobre elementos como herramientas, resultados y asociación de piezas. No significa que todos los productos de atornillado automático implementen todos los campos opcionales, ni que una interfaz Open Protocol con nombre propio sea intercambiable con OPC UA.
ISO 10218-2:2025 aborda las aplicaciones de robots industriales y las celdas de producción con robots. Pregunte al integrador qué requisitos aplicables rigen la instalación completa y qué evidencia de validación se entregará. La documentación de un componente robótico no demuestra la conformidad de la estación de atornillado final. El alcance también difiere de las pruebas de desempeño de herramientas de ISO 5393.
Se ha informado de un interés comercial en datos de apriete más detallados. En las perspectivas de fabricación de diciembre de 2025 de ASSEMBLY, el gerente de Fein, Doug Hohenstein, describió un aumento de las solicitudes de recopilación inalámbrica de datos, incluso para trabajos que no son críticos para la seguridad. Esa es la observación de un proveedor, no un pronóstico de crecimiento de la industria. La pregunta es: ¿el registro ayudará a tomar una decisión de calidad o solo será un archivo adicional innecesario?
Un licitante debe presentar un registro completo de pieza aceptada y otro de pieza rechazada, incluido cualquier historial de retrabajo, para un producto de cuatro uniones. Los equipos de control y calidad de la planta deben revisar los ejemplos. Este breve ejercicio permite que los equipos de control y calidad de la planta analicen ejemplos de datos reales antes de establecer conexiones con controladores y software de planta.
Conclusión clave
Especifique el atornillado automatizado en función de ensambles aceptados: una unión validada, un ciclo completo medido y un registro de resultados vinculado a la liberación. Seleccione el alimentador, la herramienta y el robot según ese requisito.
Preguntas prácticas antes de automatizar el atornillado
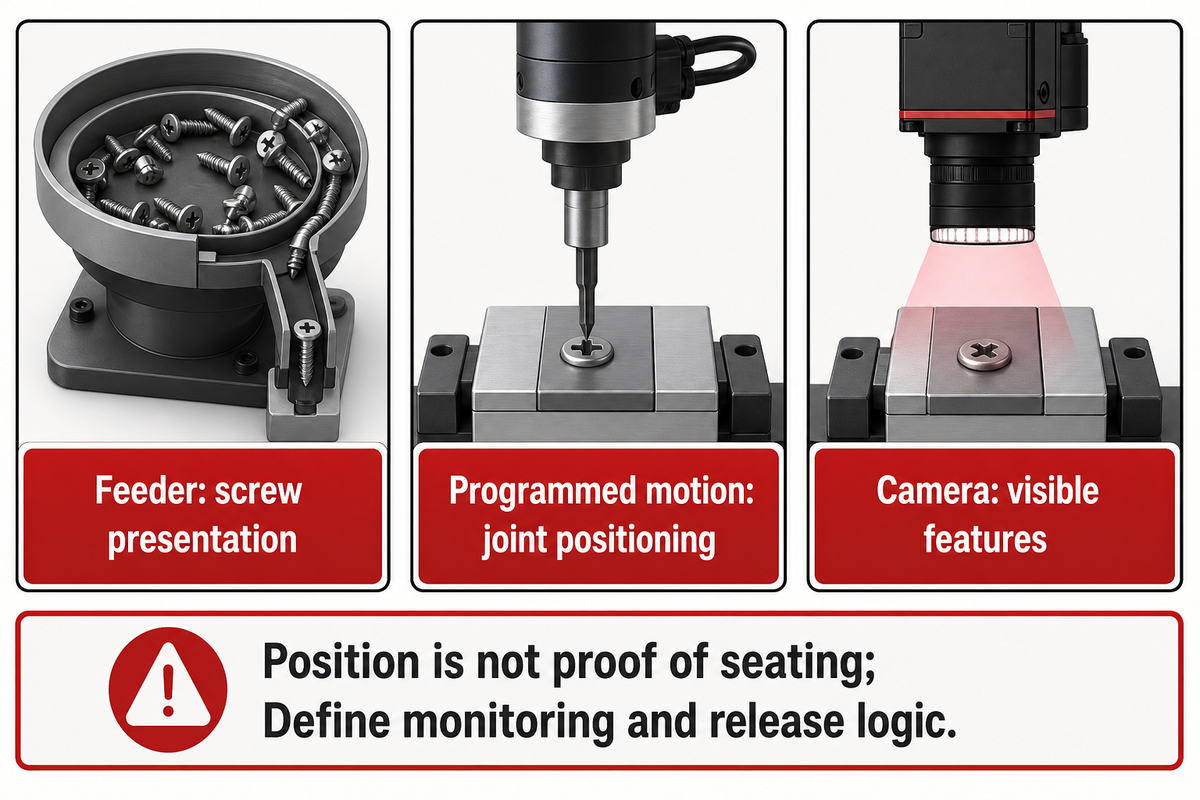
Los nombres de los equipos de atornillado abarcan distintos alcances, por lo que debe traducir cada oferta en una secuencia clara de operaciones. En la etapa de cotización, las mejores prácticas se centran en elementos concretos: qué alimenta el tornillo, qué controla la unión y qué autoriza la liberación de la pieza. Las siguientes respuestas abordan preguntas comunes sobre equipos e interfaces.
¿Cómo se llama un atornillador automático?
Los nombres comunes incluyen atornillador automático, husillo de apriete y sistema de atornillado, según el alcance.
Un proveedor puede usar «atornillador automático» para referirse a la herramienta motorizada y al controlador, mientras que «sistema de atornillado» también puede incluir el alimentador y el sistema de movimiento. Defina en la cotización qué equipo se suministrará. Pregunte si la oferta incluye dispositivos de sujeción de piezas, presentación de tornillos, monitoreo de uniones y lógica de liberación. El nombre del producto por sí solo no permite determinar cuánto manejo manual seguirá siendo necesario.
¿Qué son las máquinas CNC de atornillado?
Estas máquinas usan posicionamiento programado para llevar un atornillador a ubicaciones especificadas de las uniones.
Un pórtico programable o una plataforma de movimiento similar puede desplazar la herramienta entre coordenadas almacenadas. La alimentación, el acceso a las uniones y el control del apriete aún requieren una calificación por separado. Compruebe la capacidad de posicionamiento según las tolerancias reales del dispositivo de sujeción y de la pieza, y luego mida el tiempo del ensamble completo. Un programa de coordenadas no verifica que un tornillo haya quedado asentado correctamente ni elimina la necesidad de protecciones adecuadas.
¿Dónde se usa el atornillado automatizado?
Entre las aplicaciones se incluyen carcasas electrónicas, piezas automotrices y otros ensambles con uniones roscadas repetibles.
La idoneidad depende del acceso, la estabilidad de la pieza, la presentación de los tornillos y la especificación de la unión. Las ubicaciones de tornillos repetidas pueden justificar herramental dedicado, mientras que los cambios frecuentes de producto pueden favorecer una distribución más configurable. Un volumen bajo o un trabajo variable pueden ser adecuados para una estación asistida. Compare el proceso completo, incluida la carga y la inspección por parte del operador, en lugar de usar el nombre de la industria como criterio de selección.
¿El robot puede iniciar y detener el atornillador mediante su controlador?
Por lo general, es posible con interfaces compatibles, pero deben definirse la secuencia completa de comandos y los resultados.
Solicite las señales o el protocolo de comunicación compatibles, los estados de listo y ocupado, el resultado de finalización y la respuesta ante fallas. Los controles también deben definir qué ocurre después de una interrupción de energía o si se pierde un resultado. Un comando de inicio por sí solo no basta para autorizar la liberación de una pieza.
¿Una cámara puede reemplazar el monitoreo del torque?
Una cámara puede inspeccionar características visibles; no puede determinar directamente el torque de apriete ni la carga de sujeción interna.
La visión artificial puede ayudar a confirmar la presencia del tornillo, la posición de su cabezal o la variante correcta del producto cuando la iluminación y el acceso lo permiten. Selecciónela para una tarea de inspección definida. Cuando la especificación de la unión requiera mediciones de apriete, conserve el monitoreo adecuado de la herramienta y valide cómo afectan ambos flujos de resultados a la aceptación.
¿Está preparando una solicitud de atornillado automatizado? Envíe a ZEUEE el plano técnico del ensamble, muestras de tornillos, los límites de las uniones y el ciclo objetivo para piezas aceptadas. Con la conversación sobre la integración de celdas de atornillado, defina el alcance de la muestra y la cotización, o solicite una revisión del proyecto.
Guías de ingeniería relacionadas
- Planificación de las interfaces generales de la celda robótica
- Especificación de una máquina de ensamble dedicada
- Definición de tareas de inspección y límites de aceptación
- Definición de la cobertura de pruebas del producto terminado
Referencias y fuentes
- Gervasi et al.: Ensamble manual y colaboración entre personas y robots, 2023.
- Duarte et al.: Evaluación comparativa de tareas de ensamble colaborativo entre personas y robots, prepublicación de 2024.
- Becker y Sandborn: Uso del costo de las piezas aceptadas como métrica, resumen de 2001.
- NASA: Efectos de los lubricantes y los insertos roscados sobre la relación entre torque y tensión.
- ISO 5393:2017: Alcance de las pruebas públicas de desempeño de herramientas.
- ISO 10218-2:2025: Aplicaciones de robots industriales y celdas de producción con robots.
- OPC 40450-1: Sistemas de unión, base y OPC 40451-1: Sistemas de apriete.
- NIST: Métricas de desempeño y métodos de prueba para el ensamble.
- NIST: Análisis de inversiones de capital.
- ASQ: Costo de la calidad.
- Manual técnico de OSHA: Sistemas de robots industriales y seguridad de sistemas de robots industriales.
- ASSEMBLY: Atornillado a prueba de errores, 2021 y Los fabricantes estadounidenses hacen grandes planes en 2025.
POR QUÉ ESCRIBIMOS
Acerca de los conocimientos de ingeniería de ZEUEE
ZEUEE comparte guías técnicas basadas en la experiencia real de proyectos de automatización. Desde 2005, diseñamos y fabricamos equipos de automatización no estándar para el ensamble de conectores, la producción de arneses de cables, las líneas robotizadas, la inspección con visión artificial y las mejoras para fábricas inteligentes.
Fundada en 2005
Base de producción de 20,000 m²
120+ especialistas
150+ patentes de I+D
Certificación ISO9001:2015
Perfil de contacto
Empresa
ZEUEE
Correo electrónico
trade@zeuee.com
Teléfono
+86 755 2942 9358
Contacto con ZEUEE
Entradas relacionadas
Trending now