ติดต่อ Zeyu lntelligent Industrial Company
ระบบขันสกรูอัตโนมัติ: กำหนดข้อกำหนดและตรวจสอบการประกอบ

ระบบขันสกรูอัตโนมัติใช้ไขควงควบคุม ชุดป้อนสกรู และอุปกรณ์กำหนดตำแหน่ง เพื่อยึดชิ้นส่วนตามลำดับที่ตั้งโปรแกรมไว้ ข้อกำหนดที่เหมาะสมจะเชื่อมโยงลำดับดังกล่าวกับชิ้นงานที่ประกอบเสร็จแล้ว โดยรอยต่อต้องผ่านเกณฑ์การตรวจรับ ชิ้นงานต้องออกจากสถานีภายในรอบการทำงานที่กำหนด และต้องตรวจสอบย้อนกลับผลได้
การสาธิตเดินเครื่องที่ดูรวดเร็วอาจปิดบังการเติมชุดป้อนที่ช้า จิ๊กจับยึดชิ้นงานที่ใช้งานไม่สะดวก หรือการไม่มีบันทึกผล ก่อนขอราคาซื้อเครื่องจักร ให้ระบุว่าสถานีรองรับสกรูชนิดใด และข้อกำหนดของชิ้นงานแบบใดที่ถือว่ายอมรับได้ แบบฟอร์มต่อไปนี้ช่วยเปรียบเทียบการขันสกรูด้วยหุ่นยนต์กับกระบวนการประกอบอื่นภายใต้เงื่อนไขการทดสอบเดียวกัน
ระบบขันสกรูอัตโนมัติประกอบด้วยอะไรบ้าง
ระบบขันสกรูอัตโนมัติผสานการป้อนสกรู การกำหนดตำแหน่งชิ้นงาน การเคลื่อนที่ของเครื่องมือ การขันแน่น และการจัดการผลเข้าด้วยกัน ไขควงอัตโนมัติเพียงตัวเดียวไม่ได้รวมฟังก์ชันทั้งหมดนี้ ผู้ซื้อควรระบุลำดับการประกอบให้ครบ รวมถึงการจัดการเมื่อรอยต่อไม่ผ่านเกณฑ์ เพื่อเปรียบเทียบสถานีงานที่มีผู้ช่วยกับเซลล์หุ่นยนต์หรือเครื่องจักรเฉพาะงาน
โมเดลการขันแน่นของ OPC Foundation อธิบายรูปแบบการจัดวางหลายแบบ ตั้งแต่เครื่องมือแบบมือถือและสปินเดิลที่ติดตั้งกับจิ๊ก ไปจนถึงสปินเดิลพร้อมชุดป้อนที่ติดตั้งบนหุ่นยนต์ ขอบเขตของระบบตามโมเดลนี้ไม่รวมหุ่นยนต์ ความแตกต่างนี้เกี่ยวข้องเมื่อผู้ส่งมอบรายหนึ่งเสนอราคาเฉพาะฮาร์ดแวร์สำหรับยึดสกรู แต่อีกรายเสนอราคาอุปกรณ์ประกอบอัตโนมัติครบชุด
เครื่องป้อนสกรูอัตโนมัติคืออะไร?
เครื่องป้อนสกรูอัตโนมัติจะแยกสกรูออกจากวัสดุป้อนจำนวนมาก แล้วจัดตำแหน่งหรือลำเลียงไปยังไขควง ระบบป้อนอาจส่งสกรูไปยังจุดรับ หรือส่งสกรูที่เข้ากันได้ผ่านท่อป้อน อย่างไรก็ตาม ชุดป้อนเพียงอย่างเดียวไม่ได้กำหนดแรงบิดสุดท้าย การนั่งแนบของสกรู หรือการตรวจรับการประกอบของรอยต่อ
ข้อผิดพลาดที่พบบ่อยในการจัดซื้อคือถือว่าคำอธิบายกระบวนการ “ป้อนและขัน” ครบถ้วนแล้ว ใครเป็นผู้จัดหาฐานรอง จิ๊กจับยึดชิ้นงาน และระบบจัดการชิ้นงานที่ไม่ผ่านเกณฑ์? สำหรับชุดประกอบที่เสนอให้ใช้สกรู 4 ตัว ใบเสนอราคาควรแสดงผลรอยต่อที่ต้องได้ทั้ง 4 จุด และการปล่อยชิ้นงาน 1 ชิ้น ความน่าเชื่อถือของกระบวนการขึ้นอยู่กับกระบวนการทั้งหมดนี้ ตัวนับสกรูเป็นเพียงข้อมูลหนึ่งที่ใช้ประกอบการตัดสินใจปล่อยชิ้นงาน
กำหนดข้อกำหนดสกรู รอยต่อ และเส้นทางการป้อน
รูปทรงสกรูและการเข้าถึงรอยต่อเป็นตัวกำหนดเส้นทางการป้อน ส่วนยี่ห้อหุ่นยนต์มีความสำคัญรองลงมา ให้จัดเตรียมตัวยึดจริง ชิ้นส่วนที่จะประกบ และแบบวิศวกรรม รูปทรงหัว ความยาว สารเคลือบ และการเข้าถึงเพื่อรับสกรูอาจเป็นตัวกำหนดวิธีป้อนสกรูและการเข้าจับของดอกไขควง คุณลักษณะเหล่านี้ยังส่งผลว่าไขควงจะเข้าถึงความลึกที่ถูกต้องได้โดยไม่สัมผัสส่วนประกอบรอบข้างหรือไม่
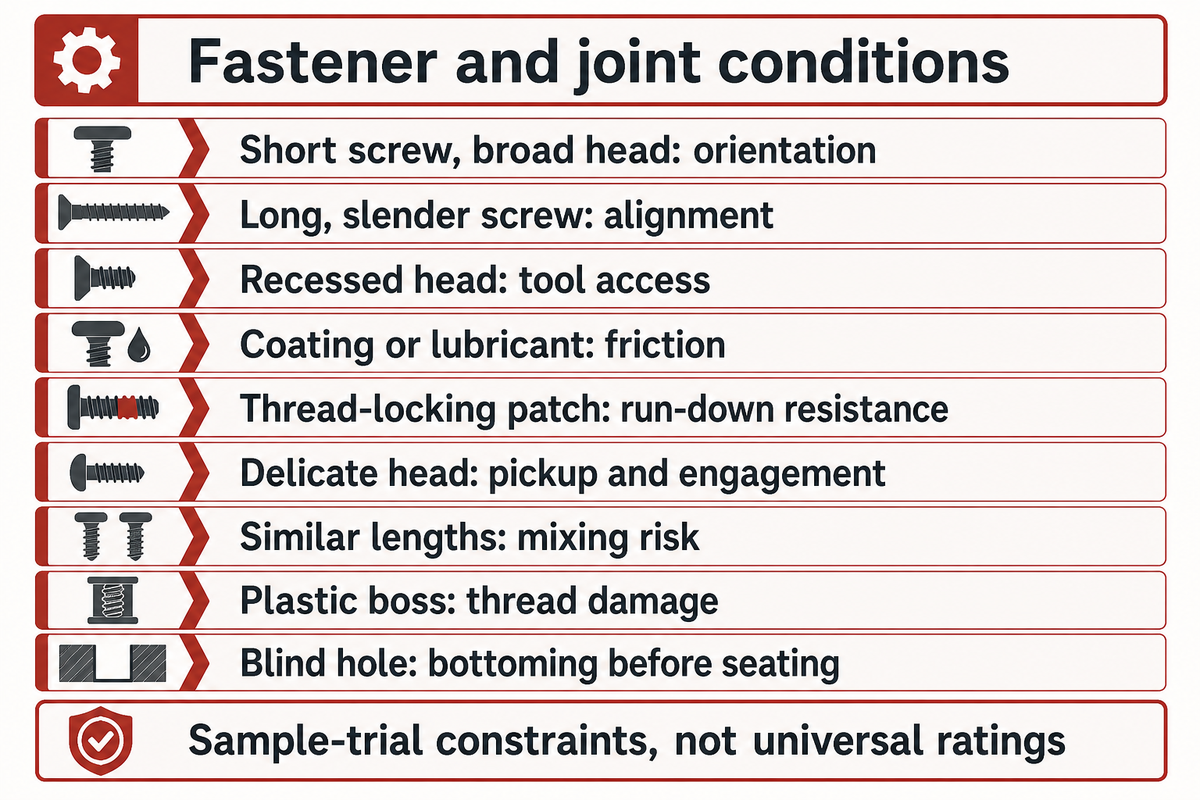
ใช้ตารางเงื่อนไขเพื่อระบุการทดลองที่จำเป็นสำหรับผลิตภัณฑ์แต่ละชนิด รายการในตารางครอบคลุมปัญหาทั่วไปเกี่ยวกับการป้อนและการเข้าถึงรอยต่อ ไม่ใช่พิกัดของชุดป้อนที่ใช้ได้กับทุกกรณี โถป้อนแบบสั่น ฮอปเปอร์ กลไกแยกสกรู และโมดูลรับสกรูต่างต้องกำหนดตระกูลสกรูให้ชัดเจน สูตรการผลิตในซอฟต์แวร์ไม่สามารถเปลี่ยนระยะเคลียร์รันซ์ทางกายภาพได้ เปรียบเทียบข้อจำกัดเหล่านี้กับแผนส่วนผสมผลิตภัณฑ์ของสายการผลิต
| เงื่อนไข | ข้อจำกัดที่อาจพบ | หลักฐานจากชิ้นงานตัวอย่างที่ควรขอ |
|---|---|---|
| สกรูสั้นหัวกว้าง | การจัดแนวหรือความเสถียรของท่อป้อน | การป้อนต่อเนื่องด้วยรูปทรงจริง |
| สกรูยาวและเรียว | การลำเลียงและการจัดแนวขณะเสียบ | ลำดับตั้งแต่รับสกรูจนถึงรู โดยไม่ทำให้สกรูงอ |
| หัวสกรูแบบฝัง | การเข้าถึงของปลายจมูกเครื่องมือและดอกไขควง | ตรวจระยะกินพื้นที่ของเครื่องมือเทียบกับแบบชิ้นงาน |
| สกรูเคลือบสารหรือหล่อลื่น | พฤติกรรมด้านแรงเสียดทานและการจัดการชิ้นงาน | ทดลองแรงบิดภายใต้เงื่อนไขการผลิต |
| แผ่นสารล็อกเกลียวที่เคลือบไว้ล่วงหน้า | แรงต้านระหว่างขันลง | กราฟลักษณะแรงบิดและมุมที่กำหนดเฉพาะสำหรับรอยต่อ |
| หัวสกรูขนาดเล็กหรือบอบบาง | การยึดสกรูขณะรับและการเข้าจับของดอกไขควง | การยึดอยู่ของชิ้นส่วนและการตรวจสอบความเสียหายที่หัวสกรู |
| สกรู 2 ความยาวที่ใกล้เคียงกัน | การปะปนระหว่างเติมสกรูหรือเปลี่ยนรุ่นการผลิต | ทดสอบการใส่ตัวยึดผิดชนิดและการเคลียร์ไลน์ |
| บอสพลาสติก | การขึ้นรูปเกลียวและขีดจำกัดความเสียหาย | ระยะเผื่อที่ผ่านการตรวจสอบสำหรับการนั่งแนบและการรูดเกลียว |
| รูเกลียวตัน | สกรูชนก้นรูก่อนนั่งแนบ | ตรวจสอบความลึก การขบเกลียว และการนั่งแนบของหัวสกรู |
พิจารณาตัวอย่างสมมติของตัวเรือนอิเล็กทรอนิกส์ที่ใช้สกรู M3 × 8 mm และตัวเรือนอิเล็กทรอนิกส์ที่ใช้สกรู M3 × 10 mm ร่องหัวสกรูของทั้ง 2 ตัวอย่างเหมือนกัน ดังนั้นการใช้ดอกไขควงที่ถูกต้องจึงไม่ได้รับประกันว่าจะใช้สกรูความยาวถูกต้องในรอยต่อ การเติมสกรูปะปนอาจทำให้สกรูที่สั้นกว่าไม่ขบเกลียวได้เต็มที่ หรือสกรูที่ยาวกว่าชนก้นรูตัน แจ้งผู้ส่งมอบถึงสกรูทั้ง 2 รุ่น และตกลงวิธีเคลียร์สกรูรุ่นก่อนหน้าระหว่างเปลี่ยนรุ่นการผลิต โดยใช้เส้นทางป้อนเฉพาะ การตรวจสอบการโหลด หรือการตรวจสอบที่เหมาะสมหากจำเป็น ให้ตรวจสอบแนวทางที่เลือกในการทดลองชิ้นงาน และรวมเวลาที่เพิ่มขึ้นไว้ในใบเสนอราคา
เมื่อสกรูทั้ง 2 ความยาวต่างกัน 2 mm การเลือกสูตรการผลิตเพียงอย่างเดียวไม่เพียงพอที่จะยืนยันชนิดทางกายภาพ ควรกำหนดการตรวจสอบรอยต่อและการป้องกันการปะปนของสกรูต่างความยาวเป็นข้อกำหนดแยกจากกัน ผู้ส่งมอบควรแสดงหลักฐานของสกรูทั้ง 2 ความยาว รวมถึงชิ้นงานประกอบชิ้นแรกหลังเปลี่ยนรุ่นการผลิต ให้ผู้ซื้อใช้ตรวจสอบระบบป้อนก่อนยอมรับการใช้ชุดป้อนร่วมกัน
กำหนดขีดจำกัดแรงบิดตามรอยต่อจริง
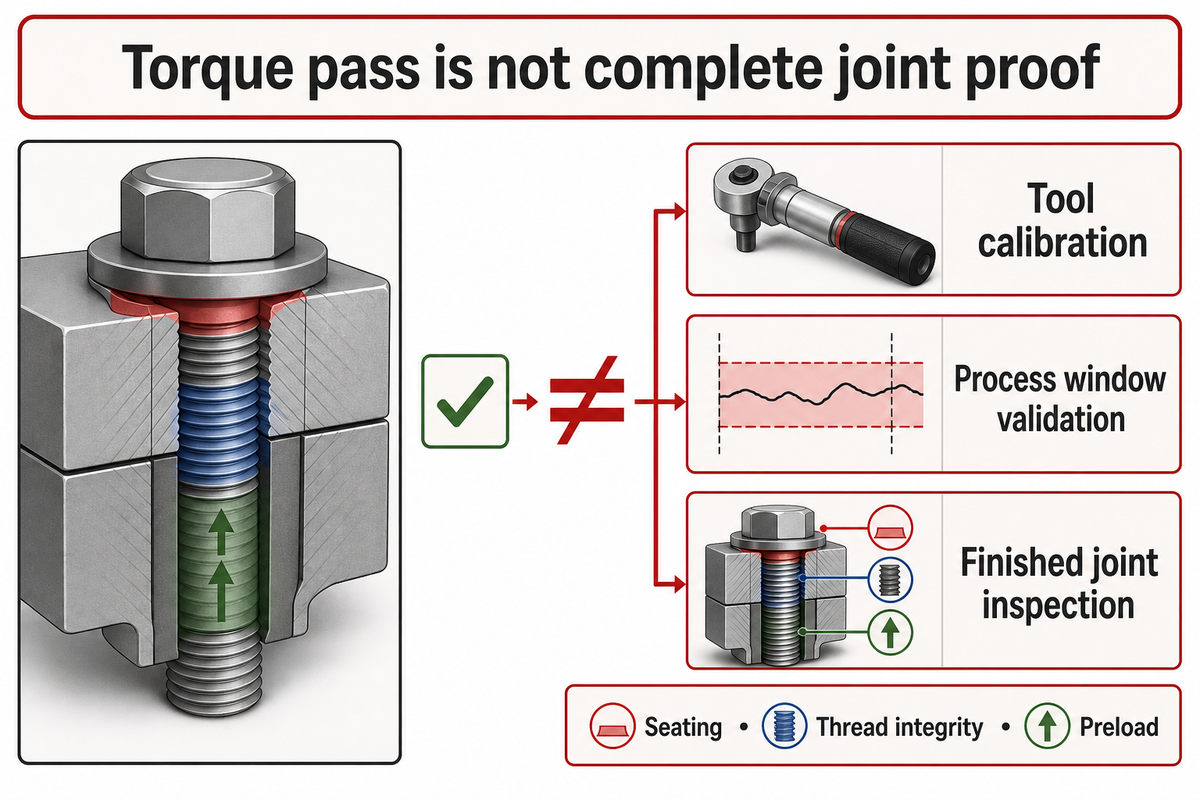
การตั้งขีดจำกัดแรงบิดสำหรับรอยต่อกำหนดจากการออกแบบรอยต่อและกระบวนการขันแน่นที่ผ่านการตรวจสอบยืนยัน แรงบิดเป็นค่าทางอ้อมที่ใช้ประเมินแรงกดประกบ เพราะแรงเสียดทานใช้แรงที่จ่ายไปบางส่วน ดังนั้นการผ่านเกณฑ์แรงบิดไม่ได้รับประกันว่ารอยต่อจะดี รอยต่ออาจยังหลวม เกลียวเสียหาย หรือมีแรงกดล่วงหน้าไม่เพียงพอ การตรวจติดตามรอยต่อขึ้นอยู่กับผลกระทบเมื่อเกิดความเสียหายและการออกแบบรอยต่อ
งานศึกษาความสัมพันธ์ระหว่างแรงบิดกับแรงดึงของ NASAพิจารณาอินเสิร์ตเกลียวและการหล่อลื่น บทคัดย่อสาธารณะไม่ได้กำหนดค่าสัมประสิทธิ์แรงเสียดทานสำหรับชุดประกอบทุกชนิด ขอข้อกำหนดแรงบิด สภาพสกรู และวิธีทดสอบจากเจ้าของแบบ จากนั้นตรวจสอบคุณสมบัติของสปินเดิลและคอนโทรลเลอร์กับชิ้นงานที่เป็นตัวแทนของการผลิต
ISO 5393:2017 เกี่ยวข้องกับการทดสอบสมรรถนะในห้องปฏิบัติการของเครื่องมือประกอบแบบใช้กำลังที่ทำงานต่อเนื่อง ขอบเขตสาธารณะครอบคลุม 0.5–2,000 N·m พร้อมระบุข้อกำหนดสำหรับวิธีดัดแปลงเมื่ออยู่นอกช่วงดังกล่าว โดยไม่รวมเครื่องมือแบบกระแทกและแบบอิมพัลส์ ขอบเขตที่กว้างนี้ไม่ใช่ช่วงแรงบิดที่แนะนำสำหรับสกรูขนาดเล็กในอุปกรณ์อิเล็กทรอนิกส์
“การวัดความสามารถในการทำซ้ำของแรงบิด (การกระจายตัว)”
ข้อผิดพลาดที่พบบ่อยคือการขอค่าความแม่นยำของเครื่องมือที่มีค่าคลาดเคลื่อนแคบ โดยไม่กำหนดสภาพของรอยต่อ การสอบเทียบเครื่องมือ การตรวจสอบยืนยันช่วงกระบวนการ และการตรวจสอบรอยต่อที่ประกอบเสร็จแล้วเป็นกิจกรรมแยกจากกัน ตัวอย่างเช่น ค่าเป้าหมายสมมติที่ 1.2 N·m ก็ยังต้องมีเหตุผลรองรับการกำหนดขีดจำกัด การคัดลอกเปอร์เซ็นต์ทั่วไปจากเครื่องมือชนิดอื่นมาใช้ไม่ได้เป็นเหตุผลรองรับขีดจำกัด ไฟแสดงสถานะสีเขียวควรบอกผลการตรวจรับ ไม่ใช่สื่อว่ามีการทดสอบข้อบกพร่องของรอยต่อที่เป็นไปได้ทั้งหมดแล้ว
สำหรับรอยต่อที่กำหนดไว้ที่ 1.2 N·m เจ้าของแบบต้องกำหนดเงื่อนไขการขันแน่นที่ยอมรับได้และวิธีตรวจสอบรอยต่อ คอนโทรลเลอร์ที่ขันจนถึง 1.2 N·m ให้ค่าการวัดกระบวนการ ส่วนการนั่งแนบ ความสมบูรณ์ของเกลียว และการตรวจสอบยืนยันแรงกดล่วงหน้าตลอดอายุการใช้งานที่จำเป็น ยังคงเป็นประเด็นการตรวจรับคนละข้อ
เลือกการขันสกรูแบบติดตั้งบนหุ่นยนต์ แบบอยู่กับที่ หรือแบบมีผู้ช่วย
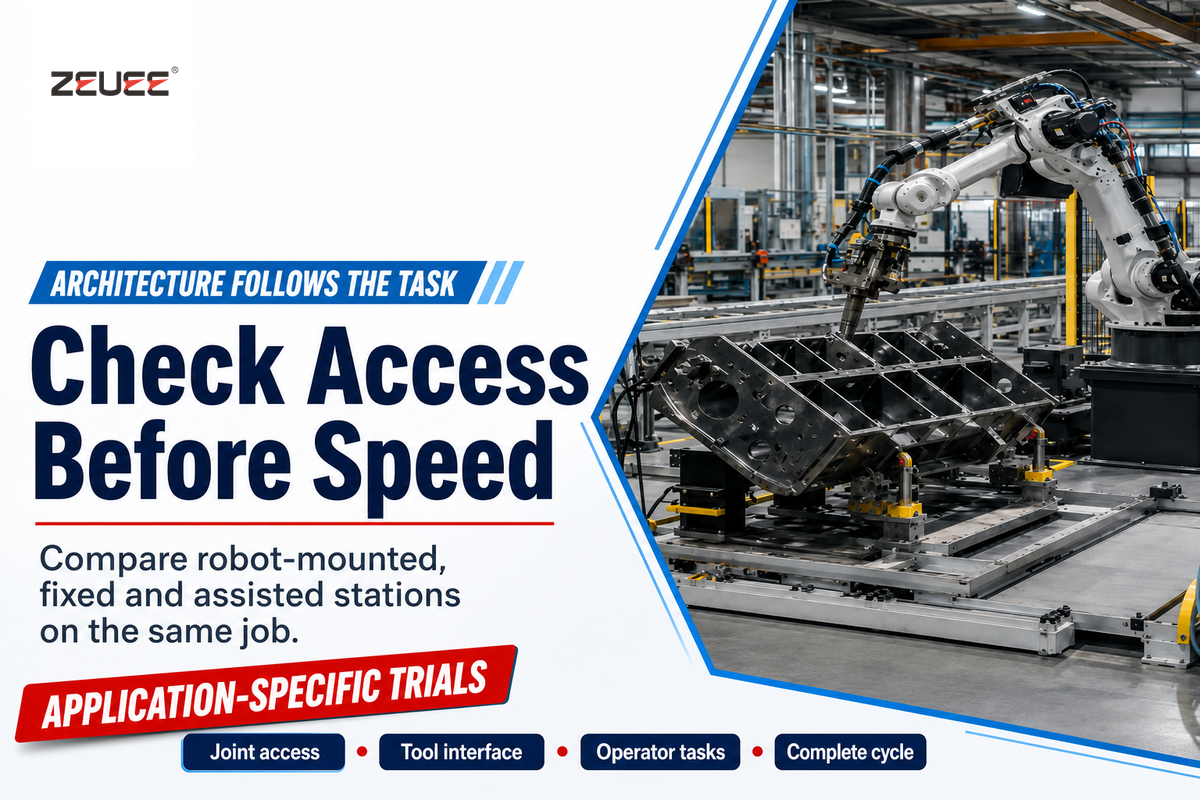
เลือกรูปแบบสถานีงานโดยพิจารณาการเข้าถึง การเปลี่ยนแปลงผลิตภัณฑ์ และประเภทงานของผู้ปฏิบัติงาน แขนหุ่นยนต์สามารถย้ายสปินเดิลตัวเดียวระหว่างรอยต่อ ส่วนระบบขันสกรูที่ยึดกับจิ๊กสามารถใช้ตำแหน่งเฉพาะหรือสปินเดิลหลายตัว ระบบมือถือแบบมีผู้ช่วยยังคงให้คนจัดการชิ้นงานด้วยมือ พร้อมเพิ่มการขันแน่นแบบควบคุมและการป้องกันข้อผิดพลาดให้กับสถานีงาน
รูปแบบที่กล่าวมาข้างต้นไม่มีแบบใดรับประกันรอบการทำงานที่สั้นที่สุด ในการศึกษาการประกอบเครื่องตัดกระเบื้องปี 2023หุ่นยนต์ร่วมปฏิบัติงานทำหน้าที่หลักในการเคลื่อนย้ายและจับชิ้นงาน ส่วนคนยังคงจัดตำแหน่งสกรูและทำหน้าที่ยึดต่อ ประโยชน์ด้านการยศาสตร์และคุณภาพที่รายงานเกี่ยวข้องกับการแบ่งงานลักษณะดังกล่าว งานศึกษานี้ไม่ได้ทดสอบเครื่องขันสกรู 3 ประเภท
การเปรียบเทียบมาตรฐานการประกอบแบบร่วมมือปี 2024รายงานภาระงานที่ลดลงควบคู่กับเวลาในการประกอบที่นานขึ้นเมื่อเทียบกับกระบวนการทำงานด้วยมือ ให้พิจารณาอัตราการผลิตและประโยชน์ด้านการยศาสตร์เป็นผลการทดลองแยกจากกัน การระบุว่าเป็นระบบร่วมปฏิบัติงานไม่ได้ยืนยันว่าเซลล์ขันสกรูครบชุดจะทำงานได้โดยไม่ต้องมีมาตรการป้องกันอันตรายเฉพาะงาน
ไขควงนี้ติดตั้งกับหุ่นยนต์ SCARA ได้หรือไม่?
ไขควงติดตั้งกับหุ่นยนต์ SCARA ได้เมื่ออินเทอร์เฟซเชิงกล พิกัดน้ำหนักบรรทุก แรงปฏิกิริยา และระบบควบคุมเข้ากันได้ ตรวจสอบหน้าแปลน อะแดปเตอร์ มวลเครื่องมือ และจุดศูนย์ถ่วงเทียบกับขีดจำกัดของหุ่นยนต์ เครื่องมือต้องเข้าถึงรอยต่อแต่ละจุดได้โดยไม่ชนท่อป้อน สายเคเบิล กริปเปอร์ หรือจิ๊กจับยึดชิ้นงาน
อ้างอิงแบบวิศวกรรมของทูลลิ่งปลายแขนทั้งหมด ซึ่งเรียกว่า EOAT แทนการดูภาพถ่ายหน้าแปลน รัศมีการทำงานและทิศทางเข้าหาต้องเข้ากับรอยต่อ ตรวจสอบว่าทูลลิ่งเพลตจัดตำแหน่งสปินเดิลอย่างไร และจิ๊กจับยึดชิ้นงานอย่างไร หุ่นยนต์ 6 แกนอาจเข้าถึงจากมุมเอียงได้ ส่วนการออกแบบ SCARA อาจเหมาะกับรอยต่อที่เข้าหาจากทิศทางเดียวกัน ประเมินทั้งสองรูปแบบภายในขอบเขตการบูรณาการหุ่นยนต์ซึ่งรวมถึงการซ่อมบำรุงเครื่องมือและระยะเคลียร์รันซ์เพื่อป้องกันการชน
คำนวณรอบการทำงานสำหรับการประกอบทั้งหมด
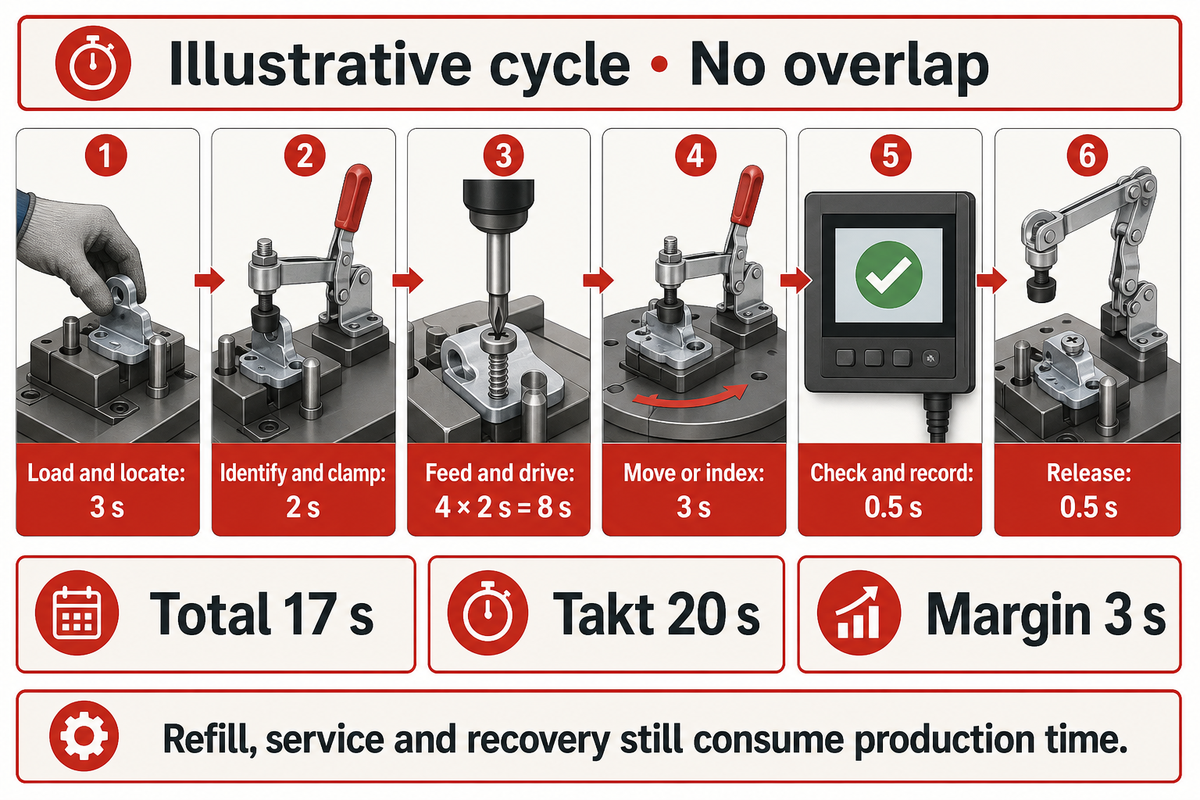
รอบการทำงานของการประกอบครอบคลุมเวลาตั้งแต่เงื่อนไขเริ่มต้นที่ตกลงกันจนถึงการปล่อยชิ้นงานที่ประกอบเสร็จแล้ว รวมการโหลด การระบุชิ้นงาน การจับยึด การส่งสกรู การเคลื่อนที่ การขันแน่น และการจัดการผล การทำงานซ้อนกันอาจช่วยลดรอบการทำงานได้เมื่อมีการสาธิตและยืนยันเวลาที่รองรับการทำงานซ้อน แต่ตัวเลขของสปินเดิลเพียงอย่างเดียวไม่สามารถกำหนดอัตราการผลิตของสายการผลิตได้
แบบบันทึกรอบการทำงาน 6 ขั้นตอนสำหรับชิ้นงานที่ผ่านการตรวจรับ
แบบบันทึกรอบการทำงาน 6 ขั้นตอนสำหรับชิ้นงานที่ผ่านการตรวจรับ ใช้จดบันทึกรอบการทำงานทั้งหมดและการทำงานซ้อนที่สาธิตและตรวจสอบยืนยันแล้ว
| ขั้นตอน | เวลาตัวอย่าง | สิ่งที่การทดลองควรแสดง |
|---|---|---|
| โหลดและจัดตำแหน่ง | 3 s | ชิ้นงานเข้าตำแหน่งในฐานรองอย่างสมบูรณ์ |
| ระบุรุ่นและจับยึด | 2 s | ยืนยันรุ่นที่ถูกต้องและการจับยึด |
| ป้อนและขันรอยต่อทั้ง 4 จุด | 4 × 2 s = 8 s | ดำเนินลำดับป้อนและขันแต่ละจุดจนเสร็จ |
| เคลื่อนที่หรือจัดตำแหน่งระหว่างจุด | 3 s | รวมระยะเคลื่อนที่เพิ่มเติมทั้งหมดแล้ว |
| ตรวจสอบและบันทึก | 0.5 s | เชื่อมโยงผลที่ต้องการเข้ากับชิ้นงาน |
| ปล่อยชิ้นงานที่ประกอบแล้ว | 0.5 s | ชิ้นงานพร้อมสำหรับขั้นตอนถัดไป |
ตัวอย่างนี้มีเวลารวม 3 + 2 + 8 + 3 + 0.5 + 0.5 = 17 s ต่อชุดประกอบ เมื่อเทียบกับเวลาทักต์ตัวอย่าง 20 s จะมีเวลาสำรองเพียง 3 s เท่านั้น ซึ่งไม่ได้ยืนยันผลผลิตต่อเนื่อง การเติมฮอปเปอร์ เปลี่ยนดอกไขควง หรือหยุดเพื่อกู้คืนระบบจะใช้เวลาการผลิตที่เหลืออยู่นอกลำดับการทำงานในอุดมคติ ผู้ส่งมอบไม่สามารถนับระยะเคลื่อนที่ของหุ่นยนต์เดียวกันซ้ำทั้งในช่วง 2 s ต่อรอยต่อและช่วงเคลื่อนที่ 3 s ได้ ตกลงขอบเขตของแต่ละช่วงและระบุไว้ในวิดีโอทดลอง หากผู้ส่งมอบต้องการขันสกรู 2 ตัวพร้อมกัน ให้จับเวลาลำดับงานใหม่ การโหลดและปล่อยชิ้นงานไม่ได้ลดเวลาลงครึ่งหนึ่งโดยอัตโนมัติ
นำคอขวดที่สังเกตพบเข้าสู่การทบทวนเวลาในสายการผลิตบันทึกการเดินเครื่องต่อเนื่องและเวลาหยุดแยกจากกัน เพื่อไม่ให้ค่าเฉลี่ยบดบังการหยุดของชุดป้อนที่เกิดซ้ำ เมื่อพาเลตลำเลียงชุดประกอบ ให้บันทึกการปล่อยและการจัดตำแหน่งด้วย งานเปรียบเทียบมาตรฐานการประกอบของ NIST ใช้งานที่ทำซ้ำได้และปัจจัยที่ควบคุมไว้ ผู้ซื้อและผู้ส่งมอบต้องตกลงจำนวนครั้งที่ทำซ้ำและวิธีตรวจรับทางสถิติที่เหมาะกับงาน
ลำดับงานตามปกติ 17 s เมื่อเทียบกับเวลาทักต์ 20 s มีเวลาสำรองเพียง 3 s ก่อนเกิดการสูญเสีย การตรวจรับการผลิตควรระบุระยะเวลา ส่วนผสมผลิตภัณฑ์ และวิธีจัดการการหยุดชะงัก การเพิ่มความเร็วไขควงไม่ได้เพิ่มการผลิตเมื่อการจัดตำแหน่ง การจัดดัชนี หรือการปล่อยงานขั้นถัดไปยังเป็นขั้นตอนจำกัดอัตราการผลิต
พิสูจน์การจัดการชิ้นงานที่ไม่ผ่านเกณฑ์และการตรวจสอบย้อนกลับก่อนตรวจรับ
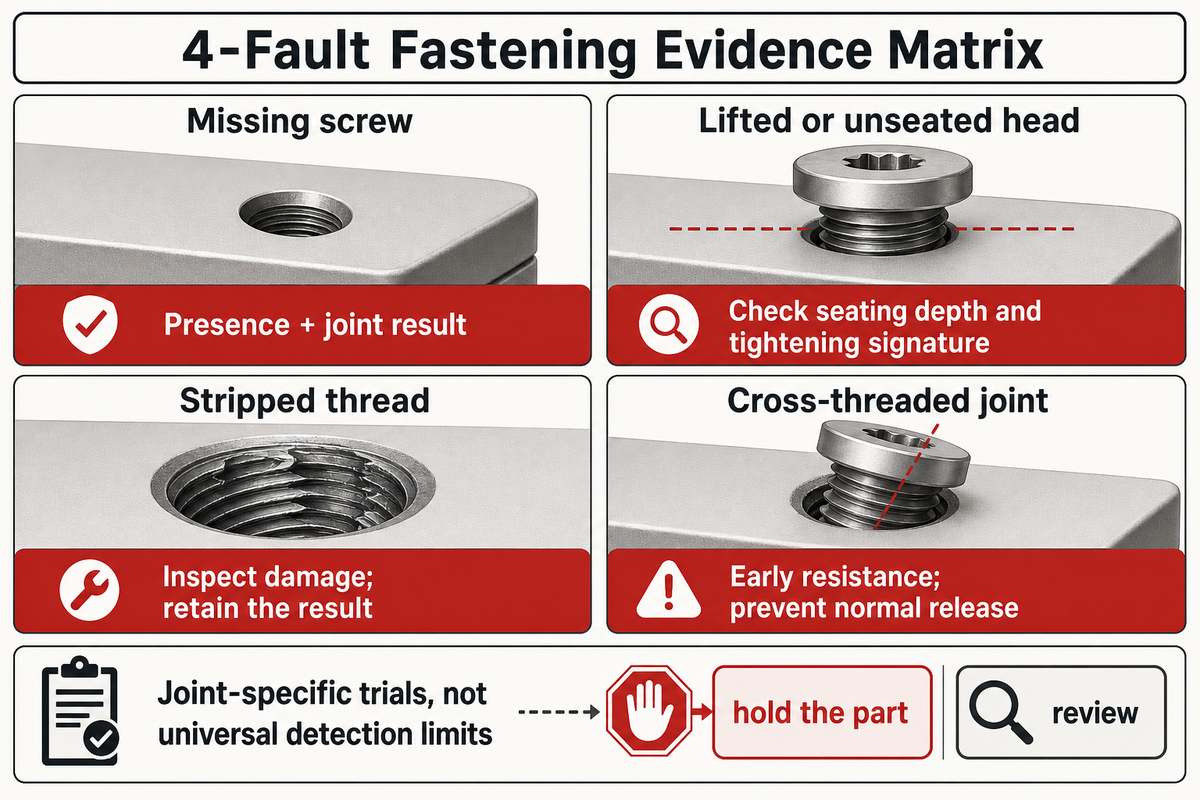
การทดสอบตรวจรับควรประเมินการทำงานกับรอยต่อที่ดี ข้อบกพร่องที่จงใจทดสอบ และการตอบสนองของสถานีเมื่อต้องปล่อยชิ้นงาน แรงบิด มุม ความลึกการเสียบ หรือแมชชีนวิชันอาจใช้เป็นข้อมูลประกอบได้ แต่สัญญาณเดียวไม่สามารถพิสูจน์การตรวจพบข้อบกพร่องได้ทุกชนิด ตกลงตัวอย่างข้อบกพร่องและกฎการบันทึกกับทีมวิศวกรรมคุณภาพ และตรวจสอบว่าผลที่ไม่ผ่านหรือไม่สมบูรณ์จะป้องกันการปล่อยชิ้นงานที่ไม่ควรผ่านได้
“เป้าหมายของการป้องกันข้อผิดพลาดคือป้องกันความผิดพลาดและตรวจจับความผิดพลาดด้วย”
ตารางหลักฐานการทดสอบข้อบกพร่องในการยึด 4 ประการ
ตารางหลักฐานการทดสอบข้อบกพร่องในการยึด 4 ประการเป็นตัวอย่างแบบฟอร์มทดสอบ ไม่ได้กำหนดขีดจำกัดการตรวจจับที่ใช้ได้กับทุกกรณี
| ข้อบกพร่อง | หลักฐานที่ต้องตรวจสอบ | ขีดจำกัดที่ต้องทดสอบ | การตอบสนองที่ต้องบันทึก |
|---|---|---|---|
| ไม่มีสกรู | การมีอยู่ จำนวนรอบการทำงาน และผลของรอยต่อ | คำสั่งให้ทำงานครบหนึ่งรอบไม่ได้พิสูจน์ว่ามีการเสียบสกรูแล้ว | ระบุรอยต่อที่ขาดหายและพักชิ้นงานไว้ |
| หัวสกรูยกหรือยังนั่งไม่แนบ | ความลึกการนั่งแนบและกราฟลักษณะการขันแน่น | การชนก้นรูอาจทำให้เกิดแรงบิดโดยที่สกรูยังนั่งไม่แนบ | บันทึกสภาพที่ไม่ผ่านและการจัดการต่อ |
| เกลียวรูด | พฤติกรรมแรงบิดและมุม พร้อมการตรวจสอบรอยต่อ | ความเสียหายขึ้นอยู่กับวัสดุและระยะขบเกลียว | เก็บผลไว้และคัดออกหรือส่งตรวจสอบ |
| รอยต่อที่ขันเกลียวไขว้ | แรงต้านที่เกิดเร็ว มุม และการตรวจสอบทางกายภาพ | แรงต้านสูงอาจดูคล้ายรอยต่อที่ขันแน่นแล้ว | แจ้งเตือนรอยต่อและป้องกันการปล่อยชิ้นงานตามปกติ |
การตรวจสอบย้อนกลับต้องมีการทดสอบข้อมูลด้วย ให้ตัดเส้นทางผลลัพธ์ที่ตกลงกันภายใต้เงื่อนไขทดสอบที่ควบคุมไว้ แล้วสังเกตสิ่งที่เกิดขึ้นกับข้อมูลระบุตัวชิ้นงานและการปล่อยชิ้นงาน ข้อกำหนดพื้นฐานของระบบการเชื่อมต่อ OPCประกอบด้วยโครงสร้างผลลัพธ์และตัวระบุ แต่ฟิลด์ต่าง ๆ เช่น เอนทิตีและร่องรอยที่เกี่ยวข้องเป็นตัวเลือก ดังนั้นอินเทอร์เฟซที่กล่าวอ้างจึงต้องมีรายการฟิลด์จริงและตัวอย่างไฟล์ส่งออก
ขอรหัสชิ้นงาน ตำแหน่งรอยต่อ รุ่นแก้ไขของสูตรการผลิต สถานะผลลัพธ์ และค่าที่ตกลงให้วัด กำหนดระยะเวลาจัดเก็บและการเชื่อมโยงงานแก้ไขกับระบบคุณภาพของโรงงาน อาจใช้แมชชีนวิชันตรวจสอบการมีอยู่และความสูงของหัวสกรู และอาจใช้การทดสอบชุดประกอบที่เสร็จแล้วเพื่อตอบคำถามอื่นเกี่ยวกับผลิตภัณฑ์ ควรชี้แจงความรับผิดชอบให้ชัดเจน
การทดสอบข้อบกพร่อง 4 แบบครอบคลุมเงื่อนไขที่เลือกไว้ 4 ประการ และไม่ได้ประเมินอัตราการหลุดรอด ต้องทดลองซ้ำกับล็อตชิ้นงานและเงื่อนไขการทำงานที่ตกลงกัน โดยใช้ขนาดตัวอย่างที่มีเหตุผลรองรับ รายงานการตรวจรับที่มีคุณภาพสูงจะระบุว่าตรวจพบข้อบกพร่องใด ใช้สัญญาณใด และการตรวจจับข้อบกพร่องส่วนใดยังไม่มีหลักฐานยืนยัน
เปรียบเทียบใบเสนอราคาต่อชุดประกอบที่ผ่านเกณฑ์
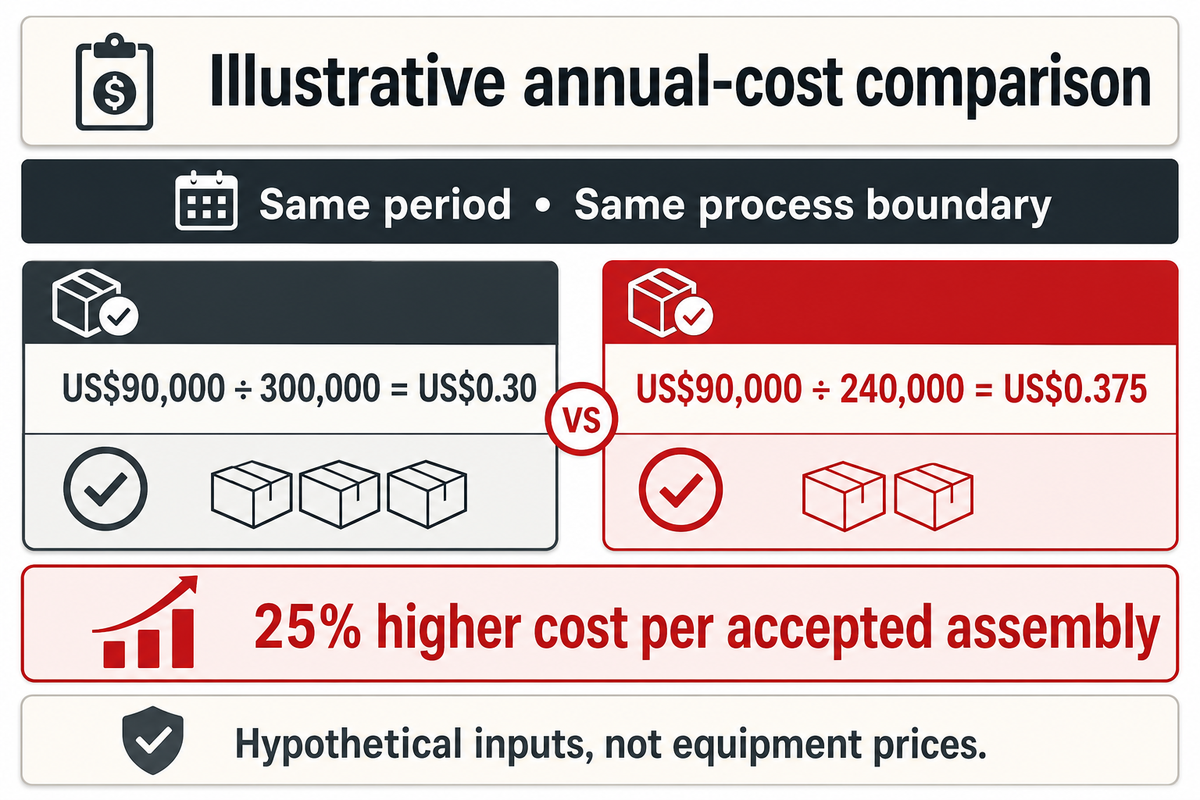
เปรียบเทียบต้นทุนของชุดประกอบที่ผ่านเกณฑ์ในช่วงเวลาเดียวกันและภายในขอบเขตกระบวนการเดียวกัน รวมต้นทุนอุปกรณ์รายปี ค่าแรงที่จัดสรร วัสดุสิ้นเปลือง การบำรุงรักษา และต้นทุนคุณภาพที่จัดสรรให้กับงานนั้น ราคาซื้อมีความสำคัญน้อยลงหากต้องปรับชุดป้อนบ่อย หรือสถานีไม่สามารถผลิตสินค้าดีได้ตามปริมาณที่ต้องการ
งานวิจัยต้นทุนต่อผลผลิตดีของ University of Marylandแสดงให้เห็นว่าต้องพิจารณาต้นทุนที่เกี่ยวข้องกับชุดประกอบดีแต่ละชิ้น และวิเคราะห์ผลกระทบทั้งจากกระบวนการก่อนหน้าและถัดไป สำหรับการเปรียบเทียบใบเสนอราคาในทางปฏิบัติ ต้องกำหนดขอบเขตต้นทุนก่อน ห้ามคิดต้นทุนวัสดุที่ถูกคัดทิ้งซ้ำ และห้ามหารอัตราส่วนต้นทุนด้วยอัตราผลได้อีก หากตัวหารนับเฉพาะชิ้นงานที่ผ่านเกณฑ์อยู่แล้ว
สมมติว่าต้นทุนสถานีงานรายปีตามตัวอย่างอยู่ที่ US$90,000 และสถานีผลิตชุดประกอบที่ผ่านเกณฑ์ได้ 300,000 ชุดในปีนั้น การคำนวณคือ US$90,000 ÷ 300,000 = US$0.30 ต่อชุดประกอบที่ผ่านเกณฑ์ หากต้นทุนรายปีเท่าเดิมแต่ผลิตชุดประกอบที่ผ่านเกณฑ์ได้เพียง 240,000 ชุด ตัวเลขจะเพิ่มเป็น US$0.375 หรือเพิ่มขึ้น 25% ความอ่อนไหวนี้อาจเปลี่ยนการตัดสินใจซื้อ แม้ใบแจ้งหนี้ค่าเครื่องจักรจะเท่าเดิม ผู้จัดการโรงงานอาจต้องการกำลังการผลิตสำรอง ขณะที่ผู้จัดการการเงินต้องการเหตุผลรองรับว่ากำลังการผลิตส่วนเพิ่มจะถูกใช้งาน ขอให้ทั้ง 2 ทีมตกลงสมมติฐานด้านปริมาณงาน แรงงานที่ย้ายไปทำงานอื่นได้จริง และต้นทุนที่ยังคงเกิดขึ้นเมื่อผลผลิตลดลง
อัตราส่วนต้นทุนต่อหน่วยเป็นเพียงส่วนหนึ่งของการประเมินการลงทุนทั้งหมด แนวทางการประเมินการลงทุนด้านการผลิตของ NIST ยังรวมความไม่แน่นอนและกระแสเงินสดคิดลดด้วย หากกังวลเกี่ยวกับความเสี่ยงจากเศษวัสดุหรือการรับประกัน ให้ขยายการเปรียบเทียบโดยใช้บันทึกต้นทุนคุณภาพของโรงงาน ไม่ควรรวมเงินประหยัดที่เป็นเพียงการคาดการณ์ไว้ในผลประโยชน์ด้านเงินสดของข้อเสนอการลงทุน
ที่ต้นทุน US$90,000 ต่อปี การลดผลผลิตที่ผ่านเกณฑ์จาก 300,000 เหลือ 240,000 ชุดทำให้ต้นทุนต่อหน่วยเพิ่มจาก US$0.30 เป็น US$0.375 ตัวเลขตัวอย่างนี้แสดงให้เห็นว่าเหตุใดการทำงานอัตโนมัติในกระบวนการจึงต้องใช้สมมติฐานด้านความต้องการร่วมกัน ประเมินผลิตภาพจากผลผลิตที่ผ่านเกณฑ์ก่อนจ่ายเงินซื้อเทคโนโลยีการผลิตที่มุ่งเพิ่มประสิทธิภาพ
จัดทำคำชี้แจงการทดลองชิ้นงานและใบเสนอราคาสำหรับผู้ส่งมอบ
คำชี้แจงสำหรับขอใบเสนอราคาควรระบุชิ้นงาน ขีดจำกัดกระบวนการ และหลักฐานการตรวจรับที่จะใช้กำหนดราคา ขอให้ผู้ผลิตแต่ละรายระบุรายการที่ไม่รวม รายการที่ผู้ซื้อจัดหา และสมมติฐานในการทดลอง สำหรับโซลูชันขันสกรูแบบครบวงจร ให้รวมระบบสาธารณูปโภค ระบบควบคุม อินเทอร์เฟซด้านความปลอดภัยและการกู้คืนระบบ รวมถึงชุดป้อน ไขควง และจิ๊กจับยึดชิ้นงาน
คัดลอกแผนผังต่อไปนี้ไปใส่ในคำขอเพื่อให้เปรียบเทียบใบเสนอราคาได้ง่ายขึ้น กำหนดผู้รับผิดชอบสำหรับการวัดแต่ละรายการ ใช้แผนผังนี้หารือเรื่องเครื่องประกอบชิ้นงานสั่งทำพิเศษได้ โดยไม่สมมติว่าโซลูชันระบบอัตโนมัติของผู้ส่งมอบทุกรายมีทูลลิ่งหรือชุดข้อมูลเหมือนกัน
| รายการในใบเสนอราคา | ข้อมูลนำเข้าที่วัดได้ | ข้อจำกัดที่ซ่อนอยู่ | ผู้รับผิดชอบหลักฐาน |
|---|---|---|---|
| ตระกูลตัวยึด | ขนาดในแบบวิศวกรรม หน่วย mm | ล็อตคละหรือการป้อนไม่เสถียร | จัดซื้อ: ล็อตตัวอย่างที่อนุมัติแล้ว |
| ข้อกำหนดรอยต่อ | แรงบิดหน่วย N·m; มุมเมื่อจำเป็น | แรงเสียดทานหรือความเสียหายของเกลียว | คุณภาพ: ขีดจำกัดกระบวนการที่ผ่านการตรวจสอบยืนยัน |
| ตำแหน่งชิ้นงาน | จุดอ้างอิงและค่าความคลาดเคลื่อน หน่วย mm | การแก้ไขของผู้ปฏิบัติงานที่ถูกซ่อนไว้ในการสาธิต | วิศวกรรม: ทดลองจิ๊กจับยึดชิ้นงาน |
| เวลาทักต์สำหรับชิ้นงานที่ผ่านเกณฑ์ | วินาทีต่อชุดประกอบที่ผ่านเกณฑ์ | จับเวลาเฉพาะจังหวะขันสกรู | การผลิต: บันทึกรอบการทำงานทั้งหมด |
| การเติมและเปลี่ยนรุ่นการผลิต | นาทีต่อครั้ง; จำนวนครั้งต่อกะการทำงาน | งานที่ทำด้วยมือทำให้อัตราความพร้อมใช้งานของเครื่องลดลง | การผลิต: สังเกตการเปลี่ยนรุ่นการผลิต |
| การบริการเครื่องมือ | นาทีต่อการเปลี่ยนดอกไขควง | ความล่าช้าจากการเข้าถึงหรือสอบเทียบใหม่ | บำรุงรักษา: สาธิตการบริการเครื่องมือ |
| ระบบสาธารณูปโภคและผังติดตั้ง | แรงดันไฟฟ้าจ่าย แรงดันอากาศ พื้นที่ติดตั้ง หน่วย mm | ระบบจ่ายไฟหรือพื้นที่เข้าถึงของโรงงานไม่ตรงตามข้อกำหนด | ผู้บูรณาการระบบ: แบบติดตั้งที่อนุมัติแล้ว |
| การจัดการผลลัพธ์ | บันทึกต่อชิ้นงาน; ระยะเวลาจัดเก็บ | สูญเสียข้อมูลระบุตัวชิ้นงานหรือขัดขวางการปล่อยงานขั้นถัดไป | ระบบควบคุมและคุณภาพ: ทดสอบการส่งออกข้อมูลและการกู้คืนระบบ |
| ขอบเขตเชิงพาณิชย์ | ต้นทุนรายปีและจำนวนชิ้นงานที่ผ่านเกณฑ์ต่อปี | ไม่รวมการตรวจสอบยืนยันหรือการสนับสนุน | การเงินและจัดซื้อ: เปรียบเทียบภายใต้ขอบเขตเดียวกัน |
การแก้สกรูติดอย่างปลอดภัยควรทำตามขั้นตอนและมีการสาธิต อันตรายจากพลังงานสะสมและการเริ่มทำงานโดยไม่คาดคิดเป็นส่วนหนึ่งของอันตรายด้านการบำรุงรักษาที่ระบุไว้ในแนวทางหุ่นยนต์ของ OSHA ผู้บูรณาการระบบควรจัดทำเอกสารขั้นตอนการแยกแหล่งพลังงานและการกู้คืนระบบสำหรับการใช้งานและอุปกรณ์ทั้งหมด รวมถึงอุปกรณ์ที่ใช้ขับเคลื่อนแคลมป์และเครื่องมืออัตโนมัติ ไม่ควรยอมรับแผนที่ต้องเอื้อมผ่านอุปกรณ์ป้องกันเพื่อแก้สกรูติดในชุดป้อน
ควรทำ
- ส่งสกรูสำหรับการผลิตและชิ้นส่วนที่จะประกบ
- ตกลงการทดลองซ้ำทั้งกับชิ้นงานดีและชิ้นงานที่มีข้อบกพร่อง
- ขอไฟล์ส่งออกผลลัพธ์และหลักฐานการกู้คืนระบบ
ไม่ควรทำ
- ใช้การสาธิตชุดป้อนแทนการตรวจรับการประกอบ
- นับทุกรอบการทำงานตามคำสั่งว่าเป็นชิ้นงานดี
- สมมติว่าสูตรการผลิตในคอนโทรลเลอร์เปลี่ยนทูลลิ่งทางกายภาพได้
เวลาทักต์การประกอบที่เสนอไว้ 20 s ยังไม่ครบถ้วนหากไม่มีส่วนผสมผลิตภัณฑ์ ความถี่ในการเติม และเงื่อนไขการตรวจรับ รวมข้อกำหนดเหล่านี้ไว้ในคำชี้แจงขอใบเสนอราคาเดียวกันกับแรงบิดและการตรวจสอบย้อนกลับ จากนั้นผู้ส่งมอบจะอธิบายได้ว่ากระบวนการใดบ้างที่ทำได้ภายใน 20 s และความสูญเสียใดต้องชดเชยด้วยกำลังการผลิตเพิ่มเติม
แนวโน้มอุตสาหกรรม: ข้อกำหนดการขันสกรูกำลังเปลี่ยนแปลงอย่างไร?
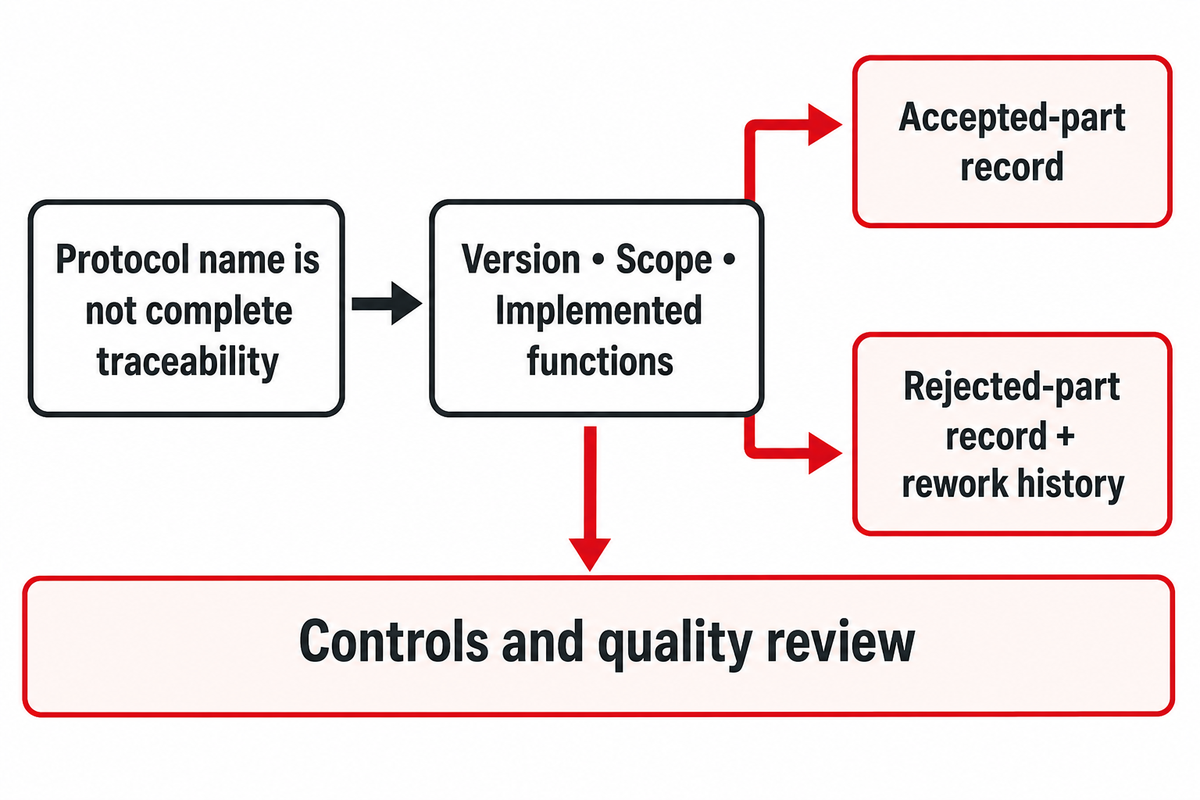
ข้อกำหนดงานขันสกรูในปัจจุบันต้องระบุขอบเขตการเชื่อมต่อและข้อมูลให้ชัดเจนยิ่งขึ้น ระบบจำนวนมากที่นำมาเชื่อมต่อกำลังแลกเปลี่ยนข้อมูลกับระบบควบคุมโรงงานมากขึ้น ผู้ซื้อควรขอดูผลการปล่อยชิ้นงานจริงและข้อมูลที่ตัวควบคุมส่งออก การระบุมาตรฐานอุตสาหกรรมไว้ในข้อกำหนดโดยไม่กำหนดเวอร์ชัน ขอบเขต และฟังก์ชันที่นำไปใช้อย่างชัดเจน แทบไม่มีประโยชน์
ข้อกำหนด OPC specification ฉบับที่เผยแพร่ อ้างอิงแบบจำลองพื้นฐานของระบบการยึดประกอบเพื่อใช้โครงสร้างข้อมูลร่วมกัน ปัจจุบันผู้ซื้อจึงมีแนวทางสำหรับหารือเกี่ยวกับรายการต่างๆ เช่น เครื่องมือ ผลลัพธ์ และการเชื่อมโยงกับชิ้นงาน ทั้งนี้ไม่ได้หมายความว่าผลิตภัณฑ์ขันสกรูอัตโนมัติทุกรุ่นจะรองรับฟิลด์เสริมทั้งหมด และไม่ได้หมายความว่าอินเทอร์เฟซ Open Protocol ที่ตั้งชื่อแยกต่างหากจะใช้แลกเปลี่ยนข้อมูลกับ OPC UA ได้
ISO 10218-2:2025 ครอบคลุมการใช้งานหุ่นยนต์อุตสาหกรรมและเซลล์การผลิตหุ่นยนต์ สอบถามผู้บูรณาการระบบว่าข้อกำหนดใดใช้กับการติดตั้งทั้งระบบ และจะส่งมอบหลักฐานการตรวจสอบยืนยันใดบ้าง เอกสารของส่วนประกอบหุ่นยนต์ไม่ได้ยืนยันว่าคอมพลายแอนซ์ของสถานีขันยึดชิ้นงานขั้นสุดท้ายเป็นไปตามข้อกำหนด ขอบเขตนี้ยังแตกต่างจากการทดสอบสมรรถนะเครื่องมือตาม ISO 5393 ด้วย
มีรายงานว่าภาคธุรกิจสนใจข้อมูลการขันแน่นที่ละเอียดขึ้น ในรายงานแนวโน้มการผลิตเดือนธันวาคม 2025 ของ ASSEMBLY Doug Hohenstein ผู้จัดการของ Fein กล่าวถึงคำขอที่เพิ่มขึ้นสำหรับการเก็บข้อมูลแบบไร้สาย รวมถึงงานที่ไม่เกี่ยวข้องกับความปลอดภัยโดยตรง นี่เป็นข้อสังเกตจากผู้ส่งมอบรายหนึ่ง ไม่ใช่การคาดการณ์การเติบโตของทั้งอุตสาหกรรม คำถามคือ บันทึกข้อมูลนี้ช่วยในการตัดสินใจด้านคุณภาพหรือเป็นเพียงไฟล์เพิ่มเติมที่ไม่จำเป็น?
ผู้เสนอราคาควรส่งตัวอย่างบันทึกชิ้นงานที่ผ่านเกณฑ์ฉบับสมบูรณ์ 1 รายการ และบันทึกชิ้นงานที่ไม่ผ่านเกณฑ์ 1 รายการ ซึ่งรวมประวัติการแก้ไขงานแล้ว สำหรับผลิตภัณฑ์ที่มีรอยต่อ 4 จุด ทีมระบบควบคุมและทีมคุณภาพของโรงงานควรตรวจสอบตัวอย่างเหล่านี้ แบบฝึกหัดสั้นๆ นี้เปิดโอกาสให้ทีมระบบควบคุมและทีมคุณภาพของโรงงานหารือเกี่ยวกับตัวอย่างข้อมูลจริงก่อนเชื่อมต่อกับตัวควบคุมและซอฟต์แวร์ในพื้นที่การผลิต
ประเด็นสำคัญ
กำหนดข้อกำหนดระบบขันสกรูอัตโนมัติโดยยึดชิ้นงานประกอบที่ผ่านเกณฑ์เป็นหลัก ได้แก่ รอยต่อที่ผ่านการตรวจสอบยืนยัน รอบการทำงานที่วัดค่าได้ครบถ้วน และบันทึกผลที่เชื่อมโยงกับการปล่อยชิ้นงาน จากนั้นเลือกชุดป้อนชิ้นส่วน เครื่องมือ และหุ่นยนต์ให้สอดคล้องกับข้อกำหนดดังกล่าว
คำถามที่ควรพิจารณาก่อนทำระบบขันสกรูอัตโนมัติ
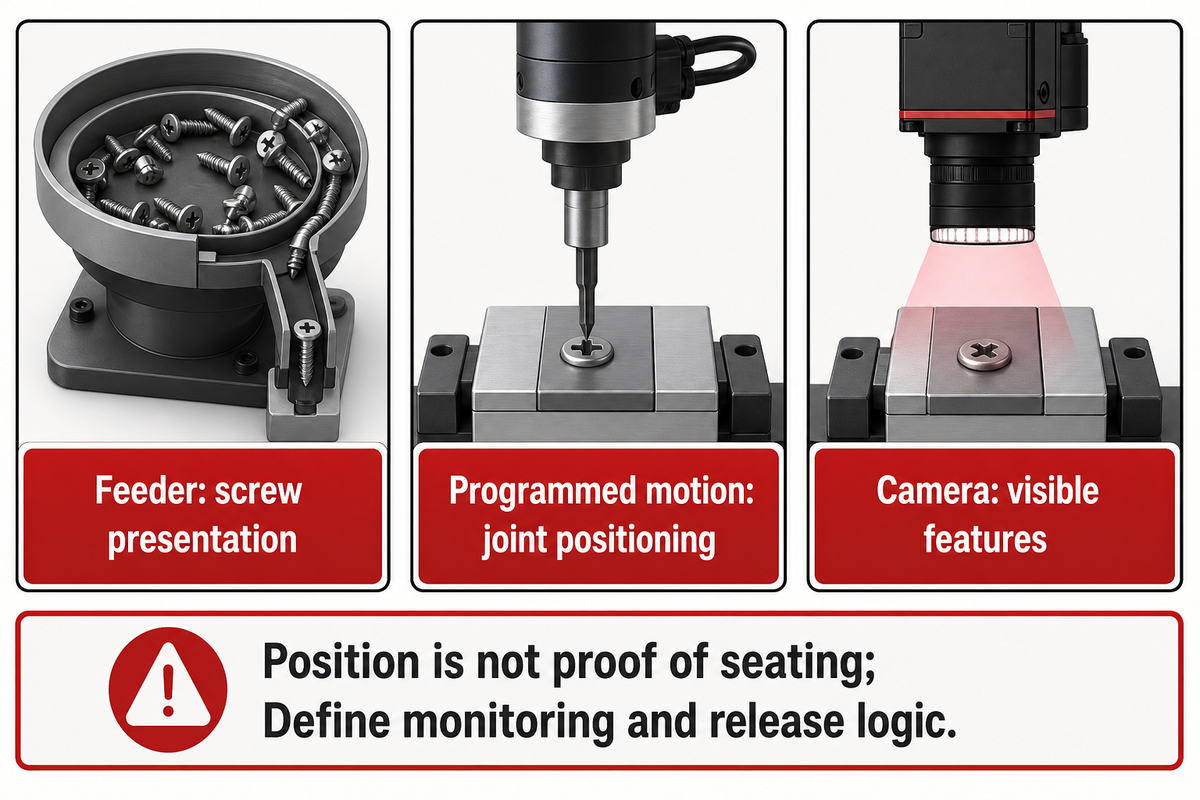
ชื่ออุปกรณ์ขันสกรูมีขอบเขตความหมายแตกต่างกัน จึงควรแปลงข้อเสนอแต่ละรายการให้เป็นลำดับการทำงานที่ชัดเจน องค์ประกอบสำคัญที่ควรพิจารณาตอนขอใบเสนอราคามีอย่างเป็นรูปธรรม ได้แก่ อะไรป้อนสกรู อะไรควบคุมรอยต่อ และอะไรเป็นตัวปล่อยชิ้นงาน คำตอบต่อไปนี้ครอบคลุมคำถามทั่วไปเกี่ยวกับอุปกรณ์และอินเทอร์เฟซ
ไขควงอัตโนมัติเรียกว่าอะไร?
ชื่อที่ใช้กันทั่วไป ได้แก่ ไขควงอัตโนมัติ แกนขันแน่น และระบบขันสกรู โดยขึ้นอยู่กับขอบเขตของระบบ
ผู้ส่งมอบอาจใช้คำว่า “ไขควงอัตโนมัติ” เพื่อหมายถึงเครื่องมือขับเคลื่อนและตัวควบคุม ส่วน “ระบบขันสกรู” อาจรวมชุดป้อนสกรูและอุปกรณ์ขับเคลื่อนด้วย ควรกำหนดอุปกรณ์ที่จัดส่งไว้ในใบเสนอราคา สอบถามว่าข้อเสนอครอบคลุมจิ๊กจับยึดชิ้นงาน การจัดเตรียมสกรู การตรวจติดตามรอยต่อ และตรรกะการปล่อยชิ้นงานหรือไม่ การเรียกชื่อผลิตภัณฑ์เพียงอย่างเดียวไม่ได้บอกว่าต้องจัดการด้วยแรงงานคนมากน้อยเพียงใด
เครื่องขันสกรู CNC คืออะไร?
เครื่องเหล่านี้ใช้การกำหนดตำแหน่งด้วยโปรแกรมเพื่อนำไขควงไปยังตำแหน่งรอยต่อที่กำหนด
โครงสำหรับขับเคลื่อนแบบตั้งโปรแกรมได้หรือแพลตฟอร์มการเคลื่อนที่ลักษณะใกล้เคียงกันสามารถย้ายเครื่องมือไปมาระหว่างพิกัดที่บันทึกไว้ได้ อย่างไรก็ตาม ยังต้องตรวจสอบคุณสมบัติของการป้อนสกรู การเข้าถึงรอยต่อ และการควบคุมการขันแน่นแยกกัน ตรวจสอบความสามารถในการกำหนดตำแหน่งโดยเทียบกับค่าความคลาดเคลื่อนจริงของจิ๊กจับยึดและชิ้นงาน แล้วจับเวลาการประกอบทั้งกระบวนการ โปรแกรมพิกัดไม่ได้ยืนยันว่าขันสกรูเข้าที่อย่างถูกต้อง และไม่ได้ทำให้ไม่ต้องใช้อุปกรณ์ป้องกันที่เหมาะสม
ระบบขันสกรูอัตโนมัติใช้ในงานใดบ้าง?
การใช้งานรวมถึงตัวเรือนอิเล็กทรอนิกส์ ชิ้นส่วนยานยนต์ และชิ้นงานประกอบอื่นๆ ที่มีรอยต่อเกลียวซึ่งทำซ้ำได้
ความเหมาะสมขึ้นอยู่กับการเข้าถึง ความมั่นคงของชิ้นงาน การจัดเตรียมตัวยึด และข้อกำหนดของรอยต่อ ตำแหน่งขันสกรูที่ทำซ้ำบ่อยอาจคุ้มค่ากับการใช้ทูลลิ่งเฉพาะงาน ขณะที่การเปลี่ยนผลิตภัณฑ์บ่อยอาจเหมาะกับการจัดวางที่ปรับเปลี่ยนได้มากกว่า งานปริมาณน้อยหรืองานที่หลากหลายอาจเหมาะกับสถานีงานที่มีผู้ช่วย ควรเปรียบเทียบกระบวนการทั้งหมด รวมถึงการโหลดชิ้นงานและการตรวจสอบโดยผู้ปฏิบัติงาน แทนการใช้ชื่ออุตสาหกรรมเป็นเกณฑ์เลือก
หุ่นยนต์สามารถสั่งเริ่มและหยุดไขควงผ่านตัวควบคุมของหุ่นยนต์ได้หรือไม่?
โดยทั่วไปทำได้เมื่ออินเทอร์เฟซเข้ากันได้ แต่ต้องกำหนดลำดับคำสั่งและผลลัพธ์ทั้งหมดให้ชัดเจน
สอบถามสัญญาณหรือโปรโตคอลการสื่อสารที่รองรับ สถานะพร้อมและกำลังทำงาน ผลการทำงานเมื่อเสร็จสิ้น และการตอบสนองเมื่อเกิดข้อผิดพลาด ระบบควบคุมต้องกำหนดด้วยว่าจะทำอย่างไรเมื่อไฟฟ้าดับระหว่างการทำงานหรือข้อมูลผลลัพธ์สูญหาย คำสั่งเริ่มทำงานเพียงอย่างเดียวไม่เพียงพอที่จะอนุญาตให้ปล่อยชิ้นงาน
กล้องใช้แทนการตรวจติดตามแรงบิดได้หรือไม่?
กล้องใช้ตรวจสอบลักษณะที่มองเห็นได้ แต่ไม่สามารถยืนยันแรงบิดในการขันหรือแรงกดรัดภายในได้โดยตรง
แมชชีนวิชันอาจช่วยยืนยันการมีอยู่ของสกรู ตำแหน่งหัวสกรู หรือรุ่นผลิตภัณฑ์ที่ถูกต้องได้ เมื่อสภาพแสงและการเข้าถึงเอื้ออำนวย ควรเลือกใช้สำหรับงานตรวจสอบที่กำหนดไว้ชัดเจน หากข้อกำหนดของรอยต่อต้องใช้การวัดค่าการขันแน่น ให้คงระบบตรวจติดตามของเครื่องมือที่เหมาะสมไว้ และตรวจสอบยืนยันว่าผลลัพธ์จากทั้งสองระบบมีผลต่อการตัดสินผ่านเกณฑ์อย่างไร
กำลังเตรียมคำขอระบบขันสกรูอัตโนมัติอยู่หรือไม่? ส่งแบบวิศวกรรมของชุดประกอบ ตัวอย่างสกรู ขีดจำกัดของรอยต่อ และเป้าหมายรอบการทำงานสำหรับชิ้นงานที่ผ่านเกณฑ์ให้ ZEUEE โดยใช้ แนวทางหารือเรื่องการเชื่อมต่อเซลล์งานขันยึด เพื่อกำหนดขอบเขตของตัวอย่างและใบเสนอราคา หรือ ขอให้ตรวจสอบโครงการ
คู่มือวิศวกรรมที่เกี่ยวข้อง
- การวางแผนอินเทอร์เฟซของเซลล์งานหุ่นยนต์ในภาพรวม
- การกำหนดข้อกำหนดเครื่องประกอบชิ้นงานเฉพาะทาง
- การกำหนดงานตรวจสอบและขีดจำกัดการตรวจรับ
- การกำหนดขอบเขตการทดสอบผลิตภัณฑ์สำเร็จรูป
เอกสารอ้างอิงและแหล่งข้อมูล
- Gervasi et al.: การประกอบด้วยแรงงานคนและการทำงานร่วมกันระหว่างมนุษย์กับหุ่นยนต์, 2023.
- Duarte et al.: การเปรียบเทียบมาตรฐานงานประกอบร่วมกันระหว่างมนุษย์กับหุ่นยนต์, เอกสารก่อนตีพิมพ์ 2024.
- Becker and Sandborn: การใช้ต้นทุนตามผลผลิตที่ผ่านเกณฑ์เป็นตัวชี้วัด, บทคัดย่อ 2001.
- NASA: ผลของสารหล่อลื่นและอินเสิร์ตเกลียวต่อความสัมพันธ์ระหว่างแรงบิดกับแรงดึง
- ISO 5393:2017: ขอบเขตการทดสอบสมรรถนะเครื่องมือที่เผยแพร่ต่อสาธารณะ
- ISO 10218-2:2025: การใช้งานหุ่นยนต์อุตสาหกรรมและเซลล์การผลิตหุ่นยนต์
- OPC 40450-1: ระบบการยึดประกอบ, พื้นฐาน และ OPC 40451-1: ระบบขันแน่น
- NIST: ตัวชี้วัดสมรรถนะการประกอบและวิธีทดสอบ
- NIST: การวิเคราะห์การลงทุนในสินทรัพย์ถาวร
- ASQ: ต้นทุนด้านคุณภาพ
- คู่มือทางเทคนิค OSHA: ระบบหุ่นยนต์อุตสาหกรรมและความปลอดภัยของระบบหุ่นยนต์อุตสาหกรรม
- ASSEMBLY: การขันสกรูป้องกันข้อผิดพลาด, 2021 และ ผู้ผลิตในสหรัฐฯ วางแผนครั้งใหญ่ใน 2025
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015