ติดต่อ Zeyu lntelligent Industrial Company

บล็อก
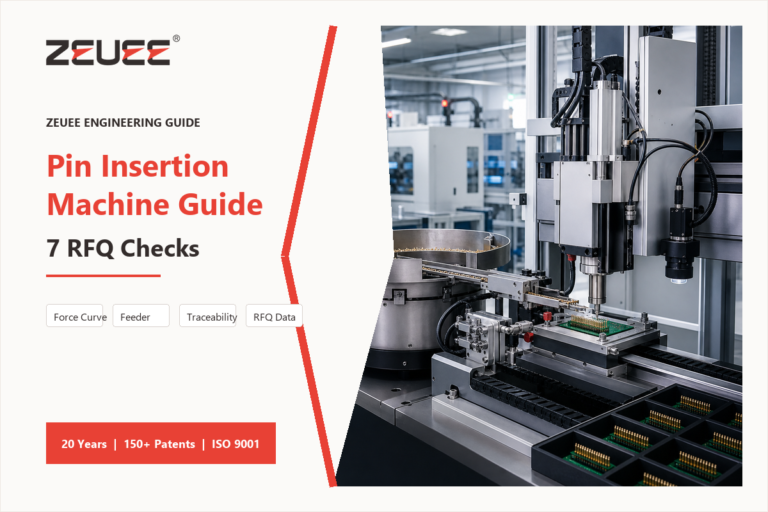
คู่มือเครื่องใส่พิน: 7 จุดตรวจสอบใน RFQ
คู่มือเครื่องใส่พินครอบคลุมความเสี่ยงของช่วงกระบวนการ แรงที่ต้องตรวจสอบ ตัวเลือกชุดป้อน การตรวจสอบย้อนกลับ และข้อมูล RFQ ก่อนกำหนดขอบเขตระบบอัตโนมัติตามสั่งทำ
อธิบายประเภทหน้าสัมผัสคอนเน็กเตอร์: เปรียบเทียบทวิสต์พิน ไฮเพอร์โบลอยด์ และหน้าสัมผัสปั๊มขึ้นรูป
ประเภทหน้าสัมผัสคอนเน็กเตอร์หมายถึงวิธีการผลิตและรูปทรงซ็อกเก็ตภายในคอนเน็กเตอร์ ได้แก่ ทวิสต์พิน ไฮเพอร์โบลอยด์ หรือแบบปั๊มและขึ้นรูป โดยตัวเลือกนี้ ไม่ใช่เปลือกหุ้มภายนอก เป็นตัวกำหนดอายุการใช้งานจากรอบการเสียบและความทนทานต่อแรงกระแทก ข้อกำหนดโดยสังเขป วิธีการผลิต กลึง (กลึงขึ้นรูป) หรือปั๊มและขึ้นรูป รูปทรงซ็อกเก็ต…
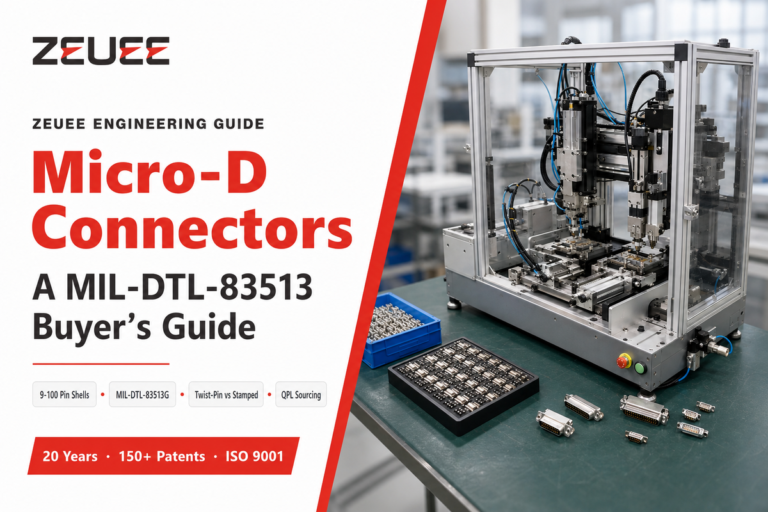
คอนเน็กเตอร์ Micro-D: คู่มือจัดซื้อ MIL-DTL-83513
ข้อมูลจำเพาะโดยสรุป ระยะห่างหน้าสัมผัส 0.050 นิ้ว (1.27 มม.) ขนาดเปลือก 9-100 หน้าสัมผัส (โลหะ), 9-51 (พลาสติก) ข้อกำหนดที่ใช้บังคับ MIL-DTL-83513G…
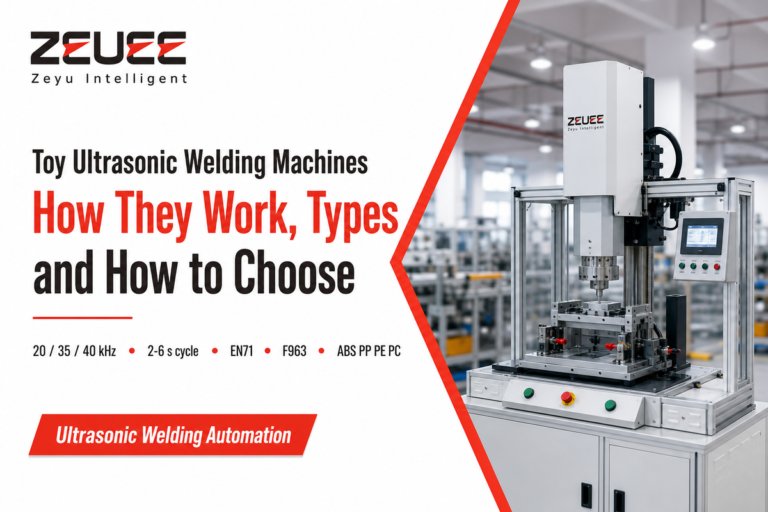
เครื่องเชื่อมอัลตราโซนิกสำหรับของเล่น: หลักการทำงาน ประเภท และวิธีเลือก
อัปเดตมิถุนายน 2026 · ตรวจทานโดยทีมวิศวกรประยุกต์ของ ZEUEE ผู้สร้างเครื่องประกอบอัตโนมัติและอุปกรณ์เชื่อมอัลตราโซนิกมาตั้งแต่ปี 2005. เครื่องเชื่อมอัลตราโซนิกสำหรับของเล่น เชื่อมชิ้นส่วนของเล่นเทอร์โมพลาสติกที่ขึ้นรูปแล้ว 2 ชิ้นเข้าด้วยกัน โดยแปลงพลังงานไฟฟ้าความถี่สูงเป็นการสั่นสะเทือนเชิงกล ซึ่งโดยทั่วไปใช้ความถี่ 20,…
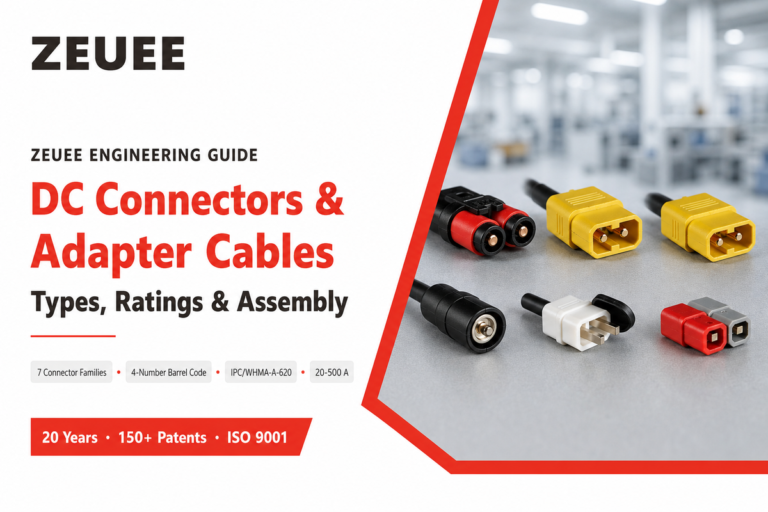
คู่มือฉบับสมบูรณ์เกี่ยวกับคอนเน็กเตอร์ DC และสายเคเบิลแปลง: ประเภท พิกัด และวิธีประกอบ
อธิบายคอนเน็กเตอร์ DC และสายเคเบิลแปลง: ประเภทบาร์เรล USB-C PD Anderson และ MC4 รหัสกำหนดขนาด 4 ตัวเลข พิกัดกระแส และการประกอบตาม IPC/WHMA-A-620
โซลูชันโรงงานอัจฉริยะ: คืออะไร มีค่าใช้จ่ายเท่าไร และเลือกอย่างไร
คู่มือผู้ซื้อที่เป็นกลางต่อผู้ขาย · อัปเดตมิถุนายน 2026 โซลูชันโรงงานอัจฉริยะประกอบด้วยเทคโนโลยีที่เชื่อมต่อถึงกัน เซ็นเซอร์ ซอฟต์แวร์ ระบบอัตโนมัติ และการวิเคราะห์ข้อมูล ซึ่งเปลี่ยนโรงงานแบบดั้งเดิมให้เป็นการดำเนินงานที่ขับเคลื่อนด้วยข้อมูล สามารถตรวจติดตาม คาดการณ์ และปรับการทำงานได้เอง นี่คือคู่มือที่เป็นกลางต่อผู้ขายสำหรับภาพรวมของหมวดหมู่นี้…
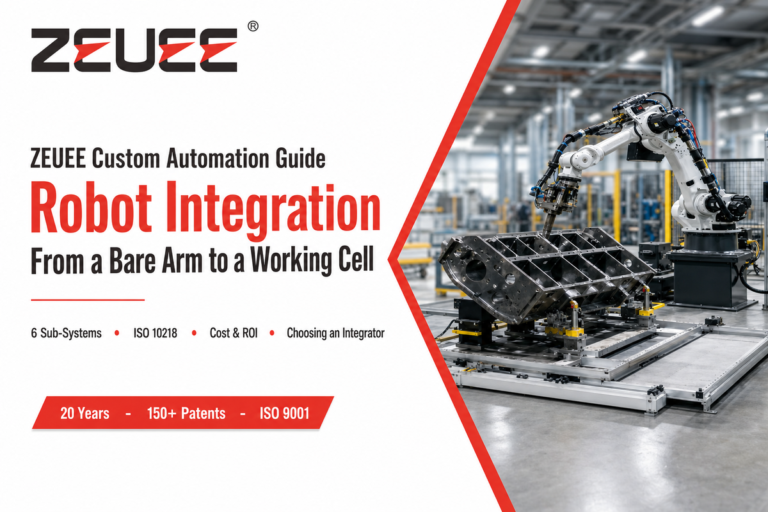
การบูรณาการหุ่นยนต์: จากแขนกลเปล่าสู่เซลล์การผลิตที่พร้อมทำงาน
การบูรณาการหุ่นยนต์คืองานวิศวกรรมที่เปลี่ยนแขนหุ่นยนต์เปล่าให้เป็นเซลล์การผลิตที่ทำงานได้จริง โดยประกอบด้วยการจัดวางชิ้นงาน เครื่องมือปลายแขน ระบบแมชชีนวิชัน ระบบความปลอดภัย และระบบควบคุม ซึ่งช่วยให้หุ่นยนต์ทำงานกับชิ้นงานของคุณได้จริง ผู้ซื้อจำนวนมากเริ่มจากการมองหา “หุ่นยนต์” แล้วจึงพบว่าการเลือกแขนกลเป็นเพียงขั้นตอนที่ง่ายที่สุด คู่มือนี้อธิบายว่าการบูรณาการหุ่นยนต์ครอบคลุมอะไรบ้าง มีระบบย่อย 6 ส่วนใดอยู่ในทุกเซลล์…
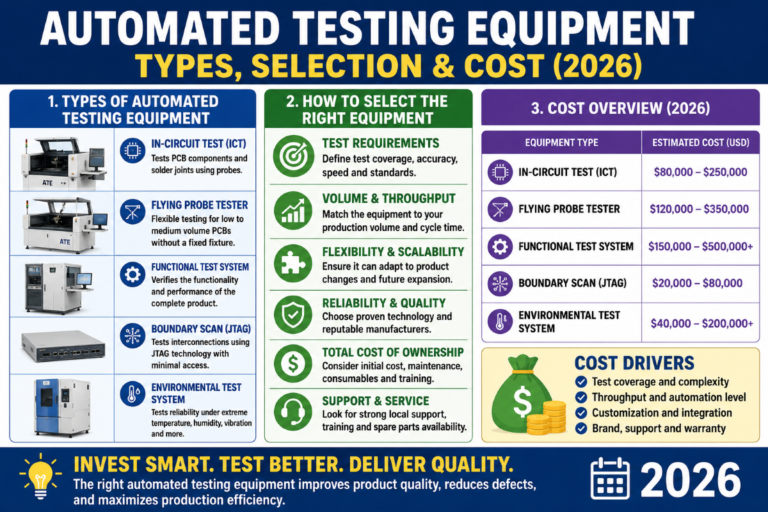
อุปกรณ์ทดสอบอัตโนมัติ: ประเภท วิธีเลือก และต้นทุน (2026)
อุปกรณ์ทดสอบอัตโนมัติ: หลักการทำงาน ประเภทหลัก และวิธีเลือก อัปเดต มิถุนายน 2026. ตรวจทานโดยทีม ZEUEE. – อุปกรณ์สำหรับระบบอัตโนมัติและการผลิต อุปกรณ์ทดสอบอัตโนมัติสร้างความแตกต่างอย่างเงียบ ๆ ระหว่างสายการผลิตที่ส่งมอบแผงวงจรที่ผ่านเกณฑ์…
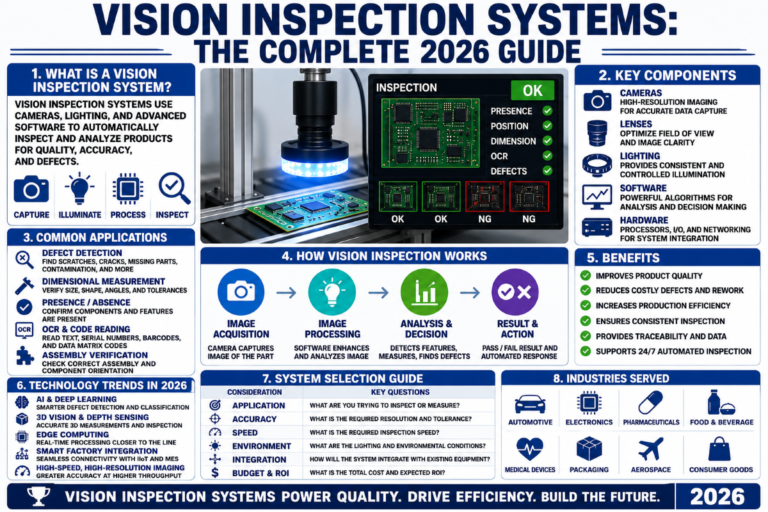
คู่มือฉบับสมบูรณ์ปี 2026 สำหรับระบบตรวจสอบด้วยแมชชีนวิชัน
ระบบตรวจสอบด้วยแมชชีนวิชันคืออะไร? ระบบเหล่านี้ทำงานดังนี้: ระบบตรวจสอบด้วยแมชชีนวิชัน หรือที่เรียกว่าระบบแมชชีนวิชัน ระบบตรวจสอบด้วยภาพอัตโนมัติ หรือระบบตรวจสอบด้วยแสงอัตโนมัติ เป็นระบบแมชชีนวิชันที่ใช้ตรวจสอบชิ้นงานบนสายการผลิตโดยตรงภายในเวลาประมาณ 20 มิลลิวินาที และตัดสินว่าผ่านหรือไม่ผ่าน หรือให้ค่าการวัดหากอยู่ในช่วงที่กำหนด อย่างไรก็ตาม ระบบเหล่านี้สามารถใช้ขั้นตอนการตรวจสอบแบบเดียวกันกับชิ้นงานชิ้นแรกและชิ้นที่หนึ่งล้านได้ ซึ่งเป็นความท้าทายในอุตสาหกรรมการผลิตสมัยใหม่ที่ความเร็วสายการผลิตอาจสูงถึงหลายสิบหรือหลายร้อยชิ้นต่อนาที…