Kontaktieren Sie Zeyu lntelligent Industrial Company

Roboterintegration: Vom Roboterarm zur funktionsfähigen Zelle

Roboterintegration umfasst die technische Arbeit, mit der aus einem bloßen Roboterarm eine funktionsfähige Fertigungszelle wird: Teilebereitstellung, End-of-Arm-Werkzeuge, Bildverarbeitung, Sicherheit und Steuerung, durch die ein Roboter Ihre Teile zuverlässig bearbeiten kann. Käufer suchen oft nach „einem Roboter“ und stellen dann fest, dass die Wahl des Arms die einfache Entscheidung war. Dieser Leitfaden zeigt, was zur Roboterintegration gehört, welche sechs Teilsysteme jede Roboterzelle umfasst, wie Sie den Roboter für die Aufgabe auswählen, wie Projekt und Budget tatsächlich aussehen und wie Sie einen Integrator auswählen, ohne eine böse Überraschung zu erleben. Er richtet sich an Ingenieure, Werksleiter und Einkaufsteams, die die Zelle spezifizieren und nicht nur freigeben müssen.
Kurzüberblick: Roboterintegration auf einen Blick
| Was es ist | Aufbau einer funktionsfähigen Zelle aus Roboter, Werkzeugen, Bildverarbeitung, Sicherheit und Steuerung |
| Kostenanteil des Roboterarms | ~25–40 % der Zelle (der Rest entfällt auf die Integration) |
| Typischer Zeitrahmen | Von wenigen Wochen (einfaches Cobot-Kit) bis 12–26 Wochen (vollständig kundenspezifische Zelle) |
| Maßgebliche Sicherheitsnormen | ISO 10218-1 / ISO 10218-2 (2025) und ISO/TS 15066 für kollaborative Anwendungen |
| Wer ist für die Risikobeurteilung verantwortlich? | Der Integrator (ISO 10218-2) für die komplette Zelle – nicht nur für den Roboter |
Was Roboterintegration wirklich bedeutet (und warum der Arm der günstige Teil ist)
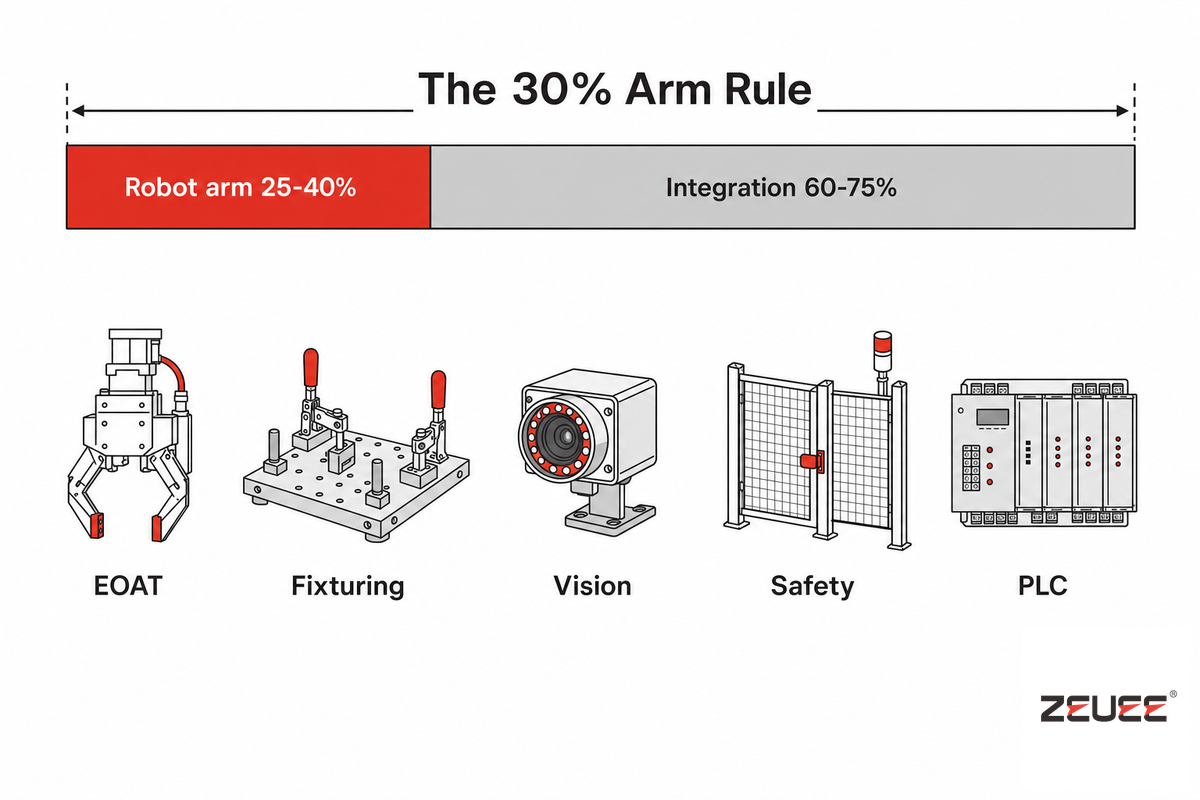
Roboterintegration ist der Prozess, einen Industrieroboter in eine Fertigungs- oder Prüfumgebung einzubinden, sodass Roboter, Werkzeuge, Teilebereitstellung, Bildverarbeitung, Sicherheit und Steuerungssystem als abgestimmte Zelle zusammenarbeiten. Für sich allein montiert, schweißt oder palettiert ein Roboterarm nichts. Er fährt lediglich angefahrene Punkte an. Erst die Integrationsarbeit – Greifer, Vorrichtungen, Sensoren, Schutzeinrichtungen und die Steuerungslogik, die alles miteinander verbindet – sorgt dafür, dass diese Bewegungen zu nützlicher, wiederholbarer Arbeit führen.
Das übersehen die meisten Käufer beim ersten Projekt – und es lohnt sich, die folgende Faustregel festzuhalten. Die 30 %-Faustregel für den Roboterarm: Der Roboterarm selbst macht üblicherweise nur etwa 25–40 % der Gesamtkosten einer Roboterzelle aus. Auf die Roboterhardware entfällt ungefähr ein Viertel bis zwei Fünftel der Gesamtinvestition; bei Zellen mit umfangreicher Werkzeugaustattung kann der Arm weniger als 25 % der Zellkosten ausmachen. Alles andere – die übrigen 60–75 % – ist die Integration rund um den Arm. Liegt ein Angebot für „einen Roboter“ also deutlich über dem veröffentlichten Preis des Arms, ist die Differenz kein Aufschlag, sondern der eigentliche Leistungsumfang, den Sie kaufen.
Roboterintegration, auch robotergestützte Integration oder robotergestützte Automatisierung genannt, macht aus einzelnen Roboterarmen ein produktives Robotersystem, das die Produktivität steigert, Stillstandszeiten verringert und den Roboter mit den übergeordneten Automatisierungssystemen in der Fertigung verbindet. So wird die integrierte Robotik zu einem Bestandteil des Fertigungsprozesses und ergänzt die Automatisierungs- und Robotiklösungen eines Werks. Außerdem lässt sie sich nahtlos in die Materialhandhabung einbinden.
Diese neue Perspektive ändert, wie Sie Anbieter bewerten. Ob eine Zelle ihr Zyklusziel erreicht und ohne Bediener läuft, hängt von der Integrationsentwicklung ab – nicht von der Marke des Arms. ZEUEE plant und nimmt diese Arbeit als Roboterintegrationsleistungen in Betrieb. Sie ist Teil des umfassenderen Angebots im Bereich kundenspezifischer Automatisierungsanlagen.
Die sechs Teilsysteme jeder Roboterzelle
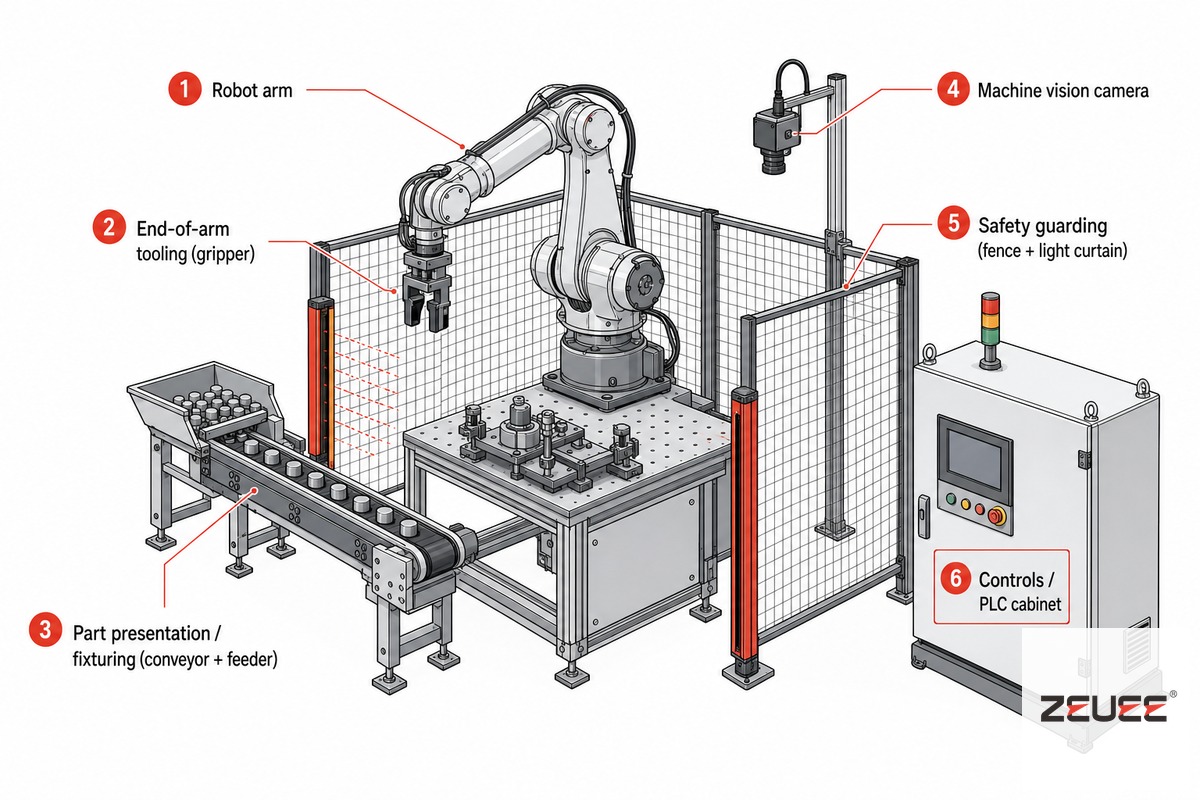
Jede Roboterzelle lässt sich unabhängig von Marke und Anwendung in sechs Teilsysteme aufgliedern. Eine Prüfung des Zelldesigns anhand aller sechs – die Analyse der 6 Zellteilsysteme – zeigt am schnellsten, was in einem Angebot fehlt. Ein Roboter mit Greifer, aber ohne Teilebereitstellung, oder ohne Bildverarbeitung, wenn die Teile in zufälliger Ausrichtung ankommen, führt zu einer Zelle, die bereits in der ersten Woche stillsteht.
| Teilsystem | Funktion | Typische Probleme im Betrieb |
|---|---|---|
| 1. Roboter / Arm | Führt das Werkzeug mit der erforderlichen Reichweite und Traglast durch den Arbeitsbereich | Ein überdimensionierter Arm verlängert den Zyklus; ein zu kleiner Arm schafft die erforderliche Traglast im laufenden Auftrag nicht |
| 2. End-of-Arm-Werkzeuge (EOAT) | Der Greifer, die Schweißausrüstung oder der Sprühkopf, der das Teil berührt | Das falsche Greifprinzip lässt Teile fallen oder hinterlässt Spuren; eine unzureichende Kalibrierung bringt die Zelle zum Stillstand |
| 3. Teilebereitstellung / Vorrichtungen | Zuführungen, Förderer und Vorrichtungen, die das Teil an der vom Roboter erwarteten Position bereitstellen | Das am häufigsten unterschätzte Teilsystem; ungenaue Vorrichtungen beeinträchtigen die Wiederholgenauigkeit |
| 4. Industrielle Bildverarbeitung | 2D-/3D-Kameras zur Positionserkennung von Teilen und zur Prüfung bei jedem Zyklus | Wird aus Kostengründen weggelassen, dann kann die Zelle mit Teileabweichungen nicht umgehen |
| 5. Sicherheit / Schutzeinrichtungen | Schutzzäune, Lichtvorhänge, Not-Halt-Taster und die zugehörige Risikobeurteilung | Als reine Dokumentationspflicht behandelt; eine fehlende Risikobeurteilung verhindert die Installation |
| 6. Steuerung / SPS-Ebene | Zuordnung der Ein- und Ausgänge sowie SPS-Logik zur Koordination von Roboter, Maschinen und Signalen | Kommunikationsprobleme zwischen Roboter und SPS/MES führen zu Verzögerungen bei der Integration |
Teilsystem 2, die End-of-Arm-Werkzeuge, verdient eine eigene kurze Tabelle, denn das Greifprinzip wird anhand des Werkstücks und nicht des Roboters ausgewählt. Bei einem kraftempfindlichen Greifer für ein empfindliches Teil müssen Rückmeldesignale und Drehmomentüberwachung in den Integrationsablauf eingebunden werden.
| EOAT-Typ | Greifprinzip | Geeignet für |
|---|---|---|
| Mechanischer Greifer / Fingergreifer | Klemmkraft (2–6 Backen) | Starre Teile, Montage, Maschinenbeschickung |
| Vakuum / Saugnapf | Unterdruck | Flache oder glatte Teile, Bleche, Kartons, Palettieren |
| Pneumatisch | Betätigung mit Druckluft | Schnelles, kostengünstiges Pick-and-Place |
| Magnetisch | Elektromagnet | Eisenhaltige Rohlinge, Stahlstanzteile |
Bildverarbeitung und Greifen bilden zunehmend ein einziges patentiertes Teilsystem. Ein Beispiel dafür ist ein Bildverarbeitungssystem, das ein Teil dreidimensional lokalisiert und den Roboter dorthin führt – ein Ansatz, der Patenten wie US8095237B2 (3D-robotergestützte Führung anhand eines Einzelbilds) zugrunde liegt. Dieselbe Bildverarbeitungsebene kann zusätzlich als Prüfung mit industrieller Bildverarbeitung dienen und die Qualität im selben Zyklus kontrollieren, in dem sie den Greifvorgang steuert.
Den passenden Roboter für die Aufgabe auswählen: Typen, Reichweite, Traglast und Zyklus
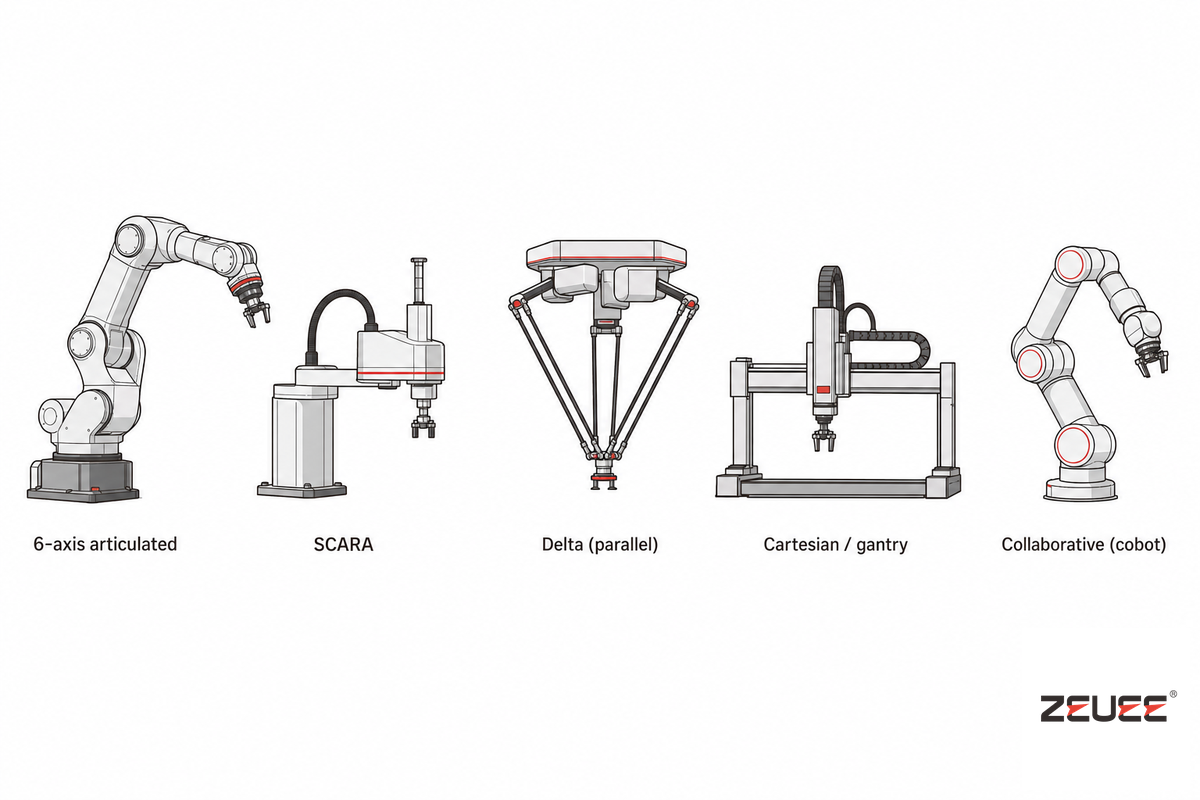
Bei der Auswahl des passenden Roboters sollten das Werkstück, die erforderliche Reichweite und Traglast sowie das Zyklusziel ausschlaggebend sein – nicht die bevorzugte Marke. Es gibt vier Hauptkonfigurationen sowie kollaborative Roboterarme, die sich jeweils unterschiedlich in Geschwindigkeit, Traglast und Reichweite auszeichnen.
Welche vier Hauptkonfigurationen gibt es bei Robotern?
Vier klassische Konfigurationen decken die meisten Aufgaben ab: Knickarmroboter (sechs Achsen), SCARA, Delta-Roboter (parallel) und kartesische Roboter (Portalroboter). Ein Knickarmroboter bietet die größte Reichweite und Flexibilität; ein SCARA-Roboter ist schnell und steif und eignet sich für vertikale Montage und Einsetzvorgänge; ein Delta-Roboter ist auf sehr schnelles Handhaben leichter Teile ausgelegt; ein kartesischer Portalroboter deckt große rechteckige Arbeitsbereiche ab. Kollaborative Roboter (Cobots) sind eine fünfte Option, die diese Konfigurationen ergänzt. Sie sind über ihr Sicherheitsverhalten und nicht über ihre Kinematik definiert.
Marken wie FANUC, ABB, KUKA, Yaskawa und Universal Robots stellen leistungsfähige Mehrachsroboter her. Die Hersteller unterscheiden sich, doch die Robotertypen sind weniger entscheidend als die Integration. Ein guter Roboterintegrator wählt den Arm markenunabhängig aus und stimmt die Konfiguration auf die Aufgabe ab. Die folgenden Auswahlkriterien gelten für all diese Robotersysteme.
| Typ | Stärke | Kompromiss | Geeignet für |
|---|---|---|---|
| 6-achsiger Knickarmroboter | Größte Reichweite, flexible Ausrichtung | Aufwendigere Programmierung; mittlere Zyklusgeschwindigkeit | Schweißen, Maschinenbeschickung, komplexe Montage |
| SCARA | Schnell und steif bei vertikalem Einsetzen | 4 Achsen; begrenzte Reichweite und Traglast | Montage kleiner Teile, Presspassung |
| Delta (parallel) | Sehr hohe Pickgeschwindigkeit | Geringe Traglast und Reichweite | Pick-and-Place leichter Teile mit hoher Taktzahl |
| Kartesisch / Portalroboter | Großer rechteckiger Arbeitsbereich | Sperrig; feste Achsen | Handhabung großer Teile, Palettieren |
| Kollaborativ (Cobot) | Arbeitet in Menschennähe, schnell umsetzbar | Bei Kontakt begrenzte Geschwindigkeit | Aufgaben mit geringer Traglast und hoher Variantenvielfalt |
📐 Technischer Hinweis – Auslegung des Roboterarms
Die Traglast umfasst mehr als nur das Werkstück. Legen Sie den Roboterarm anhand der Werkstückmasse, der Greifermasse und möglicher Beschleunigungskräfte aus. Ein 3 kg schweres Teil an einem 2 kg schweren Greifer, der stark beschleunigt wird, kann einen Roboter mit einer Nenntraglast von 8–10 kg statt 5 kg erfordern. Prüfen Sie anschließend, ob die am weitesten auseinanderliegenden Aufnahme- und Ablagepositionen innerhalb des Arbeitsbereichs liegen. Bei der erforderlichen Zykluszeit nehmen Reichweite und Traglast gemeinsam ab, wenn der Arm weiter ausgefahren wird.
Anwendungsleitfaden: Was sich bei der Integration je nach Aufgabe ändert
Die Roboterintegration unterscheidet sich je nach Aufgabe, auch wenn die Vorgehensweise dieselbe bleibt. Die zentrale technische Herausforderung ist unterschiedlich: Beim Schweißen sind es Wärme und Vorrichtungen, bei der Maschinenbeschickung die Abstimmung mit der CNC-Maschine und beim Palettieren die Musterlogik und Reichweite. Die folgende Übersicht zeigt neun gängige Anwendungen für Roboterzellen, den jeweils passenden Roboter und das Endeffektorwerkzeug sowie die Herausforderung, die meist über den Erfolg entscheidet. Vergleichen Sie für Schweißanwendungen die robotergestützten Schweißsysteme von Aubrik mit dem erforderlichen Zugang zur Schweißnaht und der Vorrichtungsanordnung. Eine weitere Referenz für Anlagen sind die Schweißroboter von ZHOUXIANG; die ausgewählte Zelle benötigt weiterhin eine anwendungsspezifische Integration und Validierung.
| Anwendung | Typischer Roboter | Endeffektorwerkzeug | Zentrale Herausforderung |
|---|---|---|---|
| Lichtbogenschweißen | 6-achsiger Knickarmroboter | Schweißbrenner | Vorrichtungen und wärmebedingter Verzug |
| Punktschweißen | 6-Achs-Roboter mit hoher Traglast | Schweißzange | Traglast und Kabelführung |
| CNC-Maschinenbeschickung | 6-Achs-Roboter oder Cobot | Doppelgreifer | Abstimmung mit dem Maschinenzyklus |
| Palettieren | Palettierroboter / kartesischer Roboter | Vakuum / Klemme | Musterlogik und Greifhöhe |
| Pick-and-Place | SCARA / Delta | Vakuum / Finger | Zykluszeit und Teilezuführung |
| Montage / Presspassung | SCARA / 6-Achs-Roboter | Kraftmessender Greifer | Einsetzkraft und Toleranz |
| Entgraten / Endbearbeitung | 6-Achs-Roboter | Nachgiebiges Werkzeug | Konstante Kraft auf gekrümmten Teilen |
| Dosieren / Abdichten | 6-Achs-Roboter oder Cobot | Dosierventil | Bahngenauigkeit und zeitliche Steuerung des Durchflusses |
| Prüfung | Beliebiger Roboter + Bildverarbeitung | Kamerakopf | Beleuchtung und Wiederholbarkeit der Fehlererkennung |
Viele dieser Zellen werden später in eine robotergestützte Fertigungslinie eingebunden. Eine Zelle zur Maschinenbeschickung oder Montage befindet sich häufig neben einer kundenspezifischen Montagemaschine in derselben Fertigungshalle. In Bereichen wie der Automobilindustrie und der Elektronikmontage laufen mehrere dieser Anwendungen gemeinsam in einer integrierten Fertigungslinie.
Das Integrationsprojekt – Phase für Phase
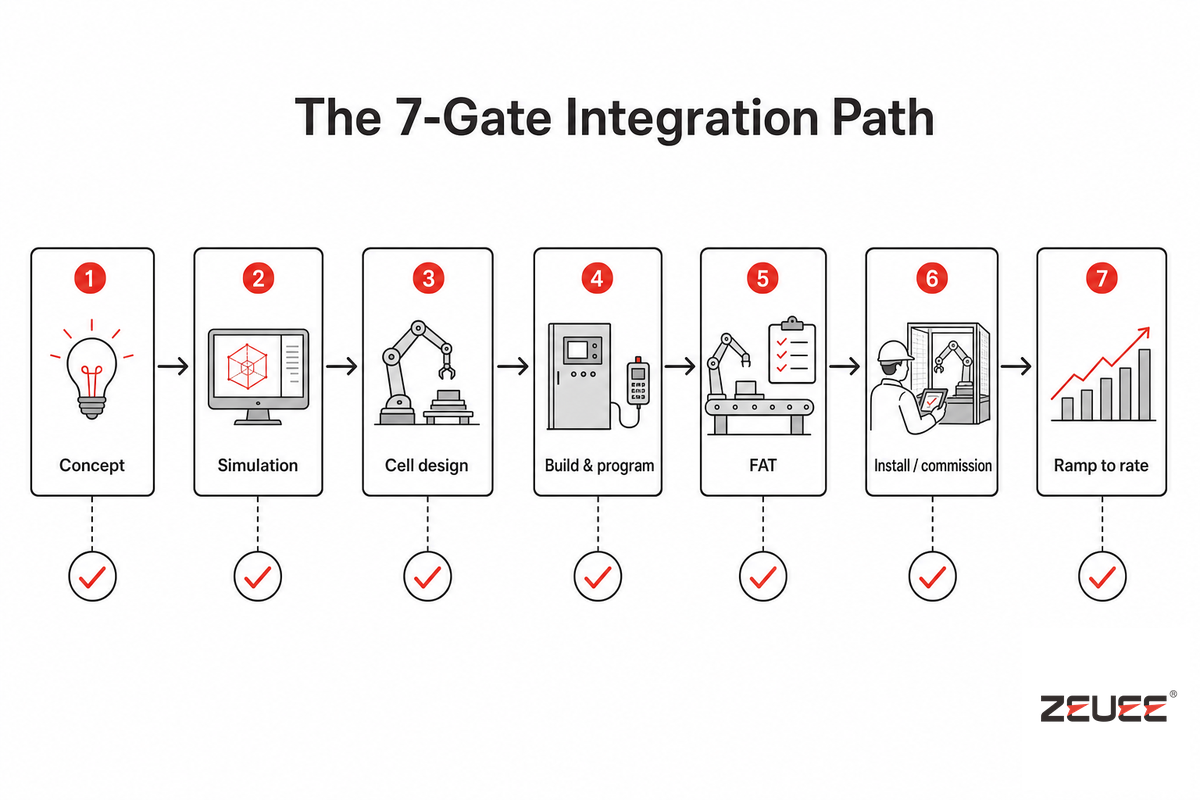
Ein Roboterintegrationsprojekt durchläuft sieben Freigabepunkte. Wer als Käufer weiß, was an jedem Punkt zu prüfen ist, behält die Kontrolle über das Ergebnis. Man kann sich den Ablauf als 7-Stufen-Integrationspfad vorstellen. Der größte Teil der Arbeit, die Ihre Investition schützt, findet in den Stufen 1, 2 und 5 statt – lange bevor die Zelle ausgeliefert wird. Während der Entwicklungs- und Bauphasen weisen gute Integratoren die Funktion der Zelle mit Simulationssoftware nach, bevor sie Hardware beschaffen. So lassen sich Probleme mit Reichweite oder Zykluszeit am kostengünstigsten erkennen.
| Stufe | Ablauf | Was Sie prüfen |
|---|---|---|
| 1. Konzept | Werkstückanalyse, Roboterauswahl, Zyklusziel, Sicherheitsumfang | Das Zyklusziel ist dokumentiert und vereinbart |
| 2. Simulation | Zelle in der Software modelliert; Reichweite und Zyklus virtuell nachgewiesen | Die Simulation erreicht das Zyklusziel, bevor die Hardware beschafft wird |
| 3. Zelldesign | EOAT, Vorrichtungen, Bildverarbeitung und Schutzeinrichtungen ausgelegt | Ein Plan für die Risikobeurteilung liegt vor, nicht nur ein Layout |
| 4. Aufbau und Programmierung | Zelle aufgebaut, Roboter programmiert, Ein- und Ausgänge der SPS zugeordnet | E/A-Liste und Werkzeugversätze sind dokumentiert |
| 5. FAT | Werksabnahme für Zykluszeit und Wiederholgenauigkeit | Dokumentiertes Abnahmeprotokoll, erstellt mit Ihren Teilen |
| 6. Installation / Inbetriebnahme | Einrichtung vor Ort, Einbindung in die Fertigungslinie, Sicherheitsvalidierung, Übergabe | Schutzeinrichtungen validiert und Bediener vor Ort geschult |
| 7. Hochlauf auf Sollleistung | Produktionshochlauf, Feinabstimmung und Kundendienst | Ersatzteile und Unterstützung bei der Neuprogrammierung sind vertraglich vereinbart |
Wie lange dauert ein Roboterintegrationsprojekt vom Start bis zur Produktion?
Die meisten Roboterintegrationsprojekte dauern wenige Wochen bis etwa sechs Monate. Einfache Cobot-Kits mit einem Standardgreifer können in weniger als einem Monat betriebsbereit sein. Kundenspezifische Integrationen mit Bildverarbeitung, mehrstufigen Abläufen oder der Nachrüstung älterer Anlagen dauern häufig 8–12 Wochen. Vollständig kundenspezifische Industrieroboterzellen mit mehreren Maschinen und umfassenden Sicherheitsanforderungen benötigen ab Auftragseingang meist 12–26 Wochen.
Fast nie ist der Roboter selbst der Grund für Terminverzögerungen, sondern die Vorrichtungen, Bildverarbeitung und Abstimmung der Steuerungen. Fachleute in Robotikforen nennen regelmäßig Kommunikationsprobleme, schleichende Ausweitung des Projektumfangs sowie vom Kunden bereitgestellte Teile und Werkzeuge als Ursachen für Terminverzögerungen. Auch die US-Bundesbehörde NIST Manufacturing Extension Partnership betont bei Integratoren, die zum ersten Mal ein Projekt umsetzen: Schätzen Sie den internen Zeitaufwand realistisch ein und benennen Sie eine verantwortliche Person, die die Zusammenarbeit zwischen Entwicklung und Produktion koordiniert.
Sicherheit und Normen: ISO 10218, ISO/TS 15066 und Risikobeurteilung
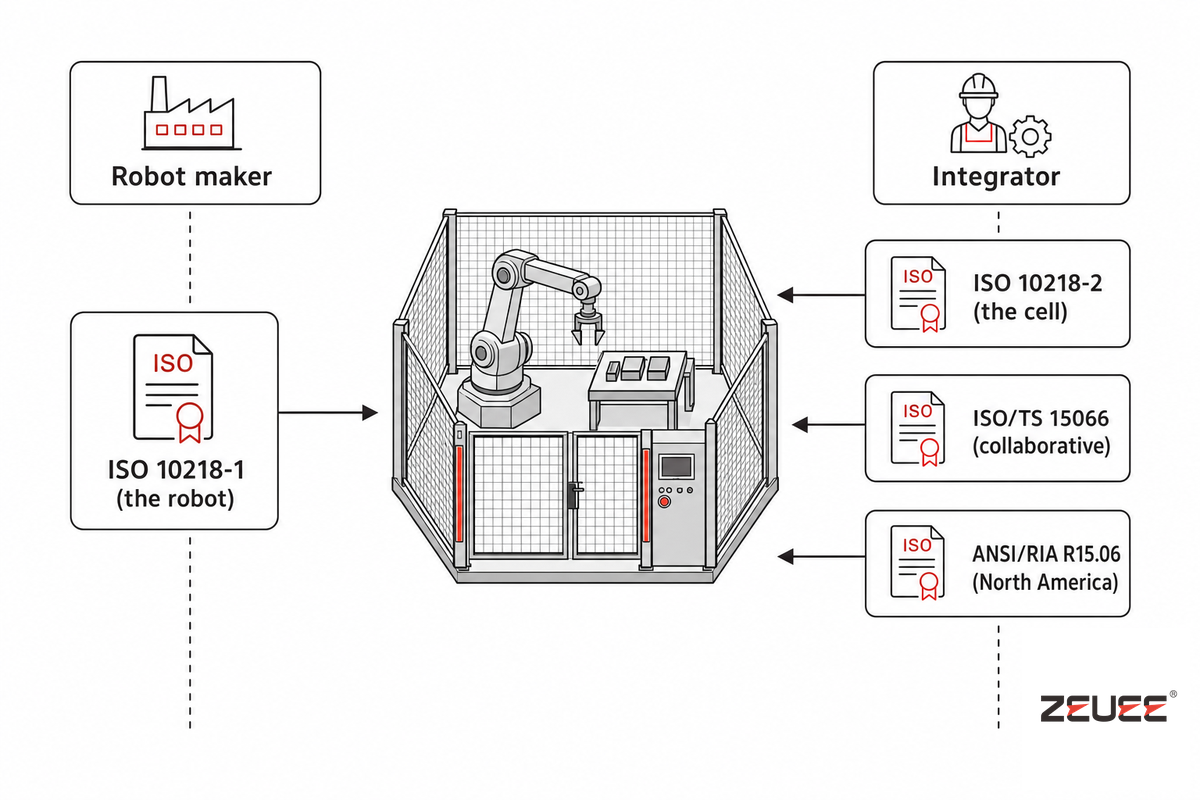
Die Sicherheit von Roboterzellen wird 2025 hauptsächlich durch zwei Normen sowie eine technische Spezifikation für kollaboratives Arbeiten geregelt. Wer weiß, welche davon gilt und wer dafür verantwortlich ist, vermeidet Probleme im Projekt. Ein häufiges Missverständnis lautet: „ISO 10218 wurde zu einem einzigen Dokument zusammengeführt.“ Das stimmt nicht. Beide Teile wurden überarbeitet und 2025 als dritte Ausgaben veröffentlicht. Sie bleiben zwei getrennte Normen für zwei unterschiedliche Verantwortliche. Ein wichtiger Hinweis für die Planung: Die US-Behörde OSHA berichtet, dass sich die meisten Roboterunfälle nicht im Normalbetrieb, sondern bei außerplanmäßigen Arbeiten wie Programmierung, Wartung, Einrichtung und Justierung ereignen – genau dann, wenn Schutzeinrichtungen häufig umgangen werden.
| Norm | Geltungsbereich | Verantwortlich |
|---|---|---|
| ISO 10218-1:2025 | Sicherheit des Roboters selbst (Konstruktion, Bau) | Roboterhersteller |
| ISO 10218-2:2025 | Sicherheit der integrierten Zelle / Anwendung | Der Integrator |
| ISO/TS 15066 | Kollaborativer Betrieb: Grenzwerte für Kontaktkraft und Geschwindigkeit | Integrator (kollaborative Zellen) |
| ANSI/RIA R15.06 | US-amerikanische Übernahme des ISO 10218-Rahmens | Integrator (Nordamerika) |
Welche Sicherheitsnormen gelten für die Integration von Industrie- und kollaborativen Robotern?
Für Industrieroboterzellen gelten ISO 10218-1 und ISO 10218-2. Sie behandeln sicherheitsgerichtete Stopps, Not-Halt-Systeme und physische Schutzeinrichtungen. Für kollaborative Robotik gilt zusätzlich ISO/TS 15066, die Grenzwerte für Kontaktkraft, Geschwindigkeit und Abstände festlegt. Für Käufer ist die Verantwortlichkeit entscheidend: Gemäß ISO 10218-2:2025 ist der Integrator für die dokumentierte Risikobeurteilung der zusammengebauten Zelle verantwortlich, nicht der Roboterhersteller.
ZEUEE erstellt die Risikodokumentation bereits in der Entwurfsphase der Zelle und validiert die Schutzeinrichtungen bei der Installation. Dieselbe Sorgfalt gilt auch für angrenzende automatisierte Prüf- und Inspektionsstationen.
Cobots oder klassische Industrieroboter: Wann ist welcher die richtige Wahl?
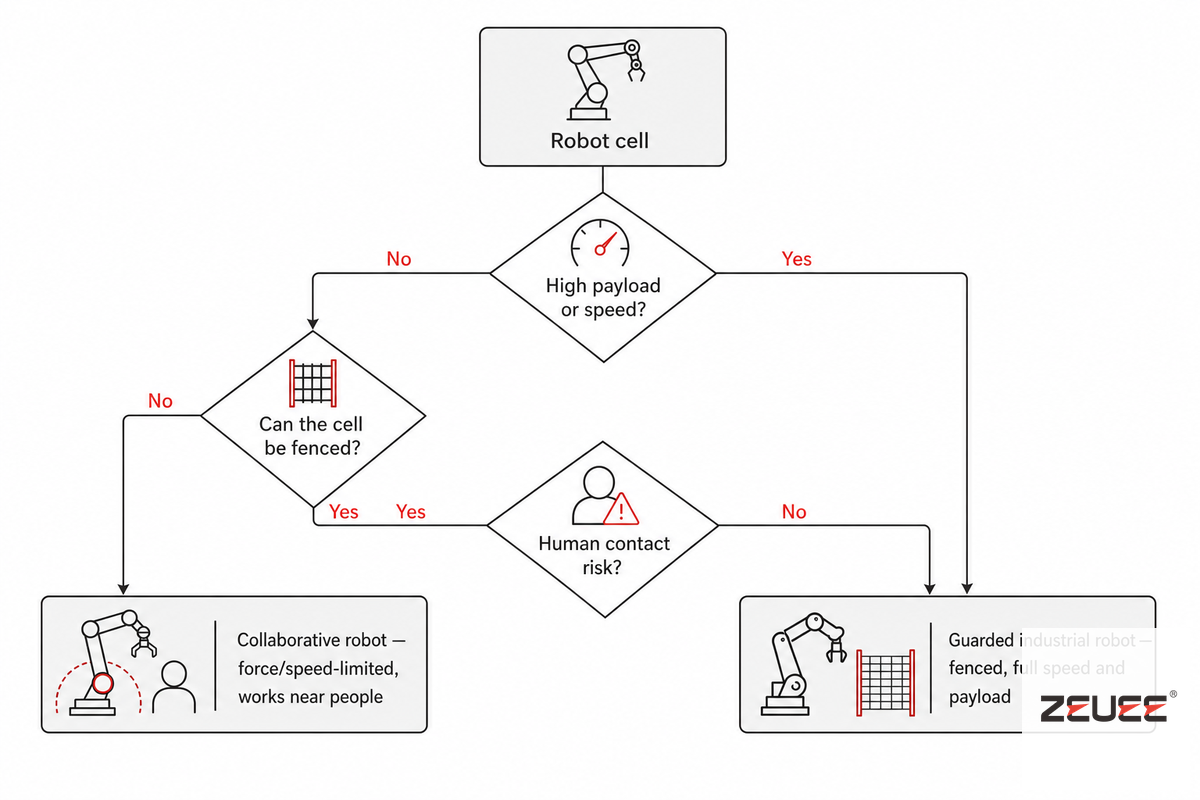
Ein kollaborativer Roboter ist im Vorteil, wenn die Traglast moderat, der Zyklus mäßig schnell und die Arbeit von Menschen neben dem Roboter erforderlich ist. Ein geschützter Industrieroboter eignet sich besser, wenn die Zelle eingezäunt werden kann und hohe Geschwindigkeit, Traglast oder Verfügbarkeit gefragt sind. Die Entscheidung – der Entscheidungsbaum: Cobot oder eingehauster Roboter? – hängt von drei Fragen ab: Wie schwer ist die Traglast, wie schnell muss der Zyklus laufen und besteht tatsächlich ein Risiko des Kontakts mit Menschen?
Was ist ein kollaborativer Roboter (Cobot)?
Ein kollaborativer Roboter ist ein Arm, der so ausgelegt wurde, dass er mit Kraft- und Geschwindigkeitsbegrenzungen, abgerundeten Kanten und Kontakterkennung im selben Bereich wie Menschen arbeiten kann, ohne dass eine vollständige Einhausung erforderlich ist. Definiert wird er durch sein Sicherheitsverhalten und nicht durch eine andere Art von Gelenk. Diese Unterscheidung ist wichtig, weil es einen weitverbreiteten Sicherheitsirrtum gibt, auf den wir als Nächstes eingehen.
✔ Vorteile von Cobots
- Arbeitet in Menschennähe, oft ohne vollständige Einhausung
- Schnell für neue Aufgaben einsetzbar (hohe Variantenvielfalt)
- Geringerer Platzbedarf, schnellerer Ersteinsatz
⚠ Grenzen von Cobots
- Bei Kontakt begrenzte Geschwindigkeit (≈250 mm/s gemäß ISO/TS 15066)
- Geringere Traglast als schwere Industrieroboterarme
- Eine Risikobeurteilung ist weiterhin erforderlich; Cobots sind davon nicht ausgenommen
⚠️ Verbreiteter Irrtum: „Ein Cobot ist von Natur aus sicher und braucht daher weder Schutzeinrichtungen noch eine Risikobeurteilung.“ Das ist falsch. Wie der Robotikverband A3 klarstellt, sind kollaborative Roboter nicht von Natur aus sicher. Eine angemessene Risikobeurteilung ist weiterhin erforderlich. Die ISO/TS 15066 begrenzt die kollaborative Geschwindigkeit auf etwa 250 mm/s, damit die Kontaktkraft innerhalb der Grenzwerte bleibt. Ein Cobot, der ein scharfes Werkzeug oder ein heißes Teil hält, muss unabhängig vom Roboterarm in einer geschützten Anwendung eingesetzt werden.
Was Integration wirklich kostet: ROI, Eigenbau oder Kauf und Auswahl eines Integrators
Die Integrationskosten hängen vom Projektumfang und nicht vom Roboterarm ab – dasselbe zeigt die 30 %-Faustregel für den Roboterarm, hier nach einzelnen Kostenpositionen aufgeschlüsselt. Die Kosten der Roboterintegration entfallen auf die Arbeit rund um den Arm. Eine einfache Cobot-Arbeitszelle kann bei etwa $10.000–$50,000 beginnen. Für vollständig kundenspezifische Industrieroboterzellen mit Bildverarbeitung, mehreren Maschinen und umfangreichen Sicherheitsanforderungen fallen höhere Kosten an. Die nachfolgende Tabelle zeigt, wofür das Budget tatsächlich ausgegeben wird.
| Kostenposition | Geschätzter Anteil an der Zelle | Kostentreiber |
|---|---|---|
| Roboterarm | ~25–40% | Traglast, Reichweite, Marke |
| End-of-Arm-Werkzeuge | 5–15% | Greifprinzip, kundenspezifische Konstruktion |
| Teilebereitstellung / Vorrichtungen | 10–20% | Teileabweichungen, Zuführleistung |
| Industrielle Bildverarbeitung | 5–15% | 2D oder 3D, Prüftiefe |
| Sicherheit / Schutzeinrichtungen | 5–10% | Risikobeurteilung, Schutzzäune, Zertifizierung |
| Steuerungs- / SPS-Integration | 5–15% | Anzahl der Ein- und Ausgänge, Maschinenabstimmung |
| Entwicklung / Programmierung | 10–20% | Simulation, Komplexität der Bewegungsbahn |
| Installation / Inbetriebnahme | 5–10% | Einbindung in die Fertigungslinie, Anreise, Validierung |
| Schulung | 2–5% | Übergabe an Bediener und Instandhaltung |
| Kundendienst / Ersatzteile | 2–5% | Unterstützung zur Sicherstellung der Betriebszeit, Hilfe bei der Neuprogrammierung |
Leistungsfähige Roboterintegratoren bieten kundenspezifische Roboterintegration und Entwicklung. Sie erstellen kundenspezifische Roboterautomatisierung und Robotersysteme, die Fertigungskosten und Stillstandszeiten verringern – unabhängig davon, ob Sie über internes Robotik-Know-how verfügen. Bewerten Sie Ihre Robotikkenntnisse realistisch: Ein internes Team kann einfache Zellen mit Robotersystemen und grundlegender Robotersteuerung betreiben. Für fortgeschrittene Automatisierungslösungen und umfassende Roboterintegrationsleistungen lohnt sich meist ein Spezialist. Größere Integratoren von Robotersystemen bringen fundierte Erfahrung mit. Viele kleine und mittelgroße Hersteller automatisieren ihre erste Roboterzelle jedoch gemeinsam mit einem spezialisierten Integrator.
Wie hoch sind die anfänglichen Kosten der Roboterintegration und wie schnell amortisiert sich die Investition?
Die anfänglichen Kosten betragen für eine Cobot-Arbeitszelle etwa $10.000–$50.000. Für vollständig kundenspezifische Industrieroboterzellen mit Bildverarbeitung, mehreren Maschinen und umfangreichen Sicherheitsanforderungen steigen sie deutlich. Bei der Automatisierung arbeitsintensiver Aufgaben wie Maschinenbeschickung oder Prüfung amortisiert sich die Investition für die meisten Hersteller innerhalb von 12–24 Monaten.
Ein einfaches Rechenbeispiel: Eine Zelle für $120.000, die eine Bedienperson über zwei Schichten ersetzt (Gesamtkosten etwa $90,000/Jahr), amortisiert sich in rund 16 Monaten – Ausschuss und Qualitätsverbesserungen noch nicht eingerechnet. Berechnen Sie die Amortisation anhand Ihres eigenen Teilevolumens und nicht anhand eines pauschalen Werts.
Benötige ich einen zertifizierten Systemintegrator oder kann mein internes Team die Aufgabe übernehmen?
Für ein bestimmtes Projekt benötigen Sie nicht immer einen zertifizierten Integrator. Ein internes Team kann Cobots oder vorkonfigurierte Kits selbstständig einsetzen. Bei anspruchsvollen Fertigungszellen, Bildverarbeitung, der Koordination mehrerer Maschinen, regulierten Branchen oder echter Mensch-Roboter-Interaktion ist ein zertifizierter Spezialist mit fundierter Erfahrung in der Sicherheitskonformität meist die bessere Wahl.
In Nordamerika ist das Programm A3 RIA Certified Robot Integrator eine Qualifikation, nach der Sie fragen können. Referenzen und Kundendienstbedingungen zu prüfen, ist ebenso wichtig wie das Zertifikat. Wenn Sie für vollständige robotergestützte Montagezellen mit einem Integrator wie ZEUEE zusammenarbeiten, bitten Sie vor dem Versand der Zelle um ein dokumentiertes FAT mit Ihren Bauteilen.
„Bei einer von uns gebauten Zelle für eine Legierungs-Presse lädt ein Roboter drei Zinklegierungsteile ein. Eine Servo-Presse fügt alle drei Teile in einem Hub zusammen, und ein Wegsensor sortiert Gut- und Schlechtteile; ein Werkstückpuffer bietet dabei mehrere Stunden Kapazität. Ehrlich gesagt war der Roboterarm der einfache Teil. Der Mehrwert lag in der Vorrichtung, die drei Teile für einen Hub fixierte, und in der Sensorlogik, die jedes einzelne Teil überprüfte.“
ZEUEE Robot Integration Division
Branchenausblick: Was sich 2026 bei der Roboterintegration ändert
Drei Faktoren verändern derzeit die Entscheidungen zur Roboterintegration, und keiner davon ist eine Schlagzeile zur Marktgröße. Erstens hat sich das regulatorische Mindestniveau verschoben: Da ISO 10218-1 und 10218-2 beide als 3. Ausgabe von 2025 neu veröffentlicht wurden, ist die Pflicht des Integrators, eine dokumentierte Risikobeurteilung vorzulegen, klarer denn je. Ein sinnvoller Schritt für Einkäufer im Jahr 2026 ist daher, bereits in der Angebotsanfrage festzulegen, nach welcher Ausgabe der Integrator zertifiziert. Zweitens senkt die Technologie die Kosten für Flexibilität: KI-gestützte, bildverarbeitungsgesteuerte 2D- und 3D-Positionierung, wie sie in jüngeren Patenten beschrieben wird, etwa US20250262760A1 (2025, lernbasierte visuelle Pose-Schätzung), ermöglicht es einer Fertigungszelle, Bauteile zu erkennen, statt auf starre Vorrichtungen angewiesen zu sein. Genau dort lagen seit jeher die Kosten der Integration bei hoher Variantenvielfalt. Drittens verbreitert sich die Nachfrage: Die Einführung von Cobots und die Rückverlagerung der Fertigung holen erstmals kleine und mittlere Hersteller ohne bisherige Integrationserfahrung ins Feld. Dadurch entwickelt sich die industrielle Automatisierung hin zu intelligenterer Automatisierung, fortschrittlicher Automatisierung und integrierter Robotik. KI-gestützte automatisierte Systeme und andere neue Technologien erreichen nun eine breitere Basis der industriellen Robotik und nicht mehr nur große Werke.
Als Marktkontext allein: Der Bericht IFR World Robotics 2025 zählte 542.000 im Jahr 2024 installierte Industrieroboter – mehr als doppelt so viele wie ein Jahrzehnt zuvor. Für 2025 wird ein Wachstum der Installationen um etwa 6 % auf 575.000 Einheiten erwartet. Diese Zahlen dienen nur der allgemeinen Einordnung. Entscheidend ist die konkrete Entscheidung, die vor Ihnen liegt. Erfolgreiche Einkäufer betrachten die Roboterintegration 2026 als Systemprojekt: ausgelegt auf ein reales Bauteil, abgegrenzt anhand der sechs Teilsysteme und an einem schriftlich vereinbarten Zyklusziel gemessen.
Häufig gestellte Fragen zur Roboterintegration
F: Was bedeutet Roboterintegration?
Antwort anzeigen
Roboterintegration bezeichnet die Einbindung eines Roboters in eine Fertigungs- oder Prüfzelle, sodass Roboterarm, Werkzeuge am Roboterarm, Bauteilzuführung, Bildverarbeitung, Sicherheit und Steuerung als koordiniertes System zusammenarbeiten. Ein Roboter allein fährt nur programmierte Punkte an. Erst die Integration ermöglicht wiederholbare, sinnvolle Fertigungsaufgaben.
F: Wie lange dauert ein Roboterintegrationsprojekt?
Antwort anzeigen
Ein einfaches Cobot-Kit kann in weniger als einem Monat einsatzbereit sein. Individuelle Fertigungszellen mit Bildverarbeitung oder der Nachrüstung älterer Anlagen benötigen häufig 8–12 Wochen. Für vollständig kundenspezifische industrielle Fertigungszellen sind es ab Auftrag oft 12–26 Wochen. Das Terminrisiko liegt selten am Roboter selbst, sondern an Vorrichtungen, Bildverarbeitung und der Abstimmung der Steuerungen – hinzu kommen nachträgliche Änderungen des Projektumfangs sowie verspätet eintreffende, vom Kunden bereitgestellte Bauteile oder Werkzeuge.
F: Lassen sich vorhandene Maschinen und Software für den Einsatz mit neuen Robotern nachrüsten?
Antwort anzeigen
Ja. Vorhandene CNC-Maschinen, Förderbänder, Pressen und Prüfgeräte werden regelmäßig mithilfe von E/A-Adaptern, Kommunikationsmodulen und Middleware nachgerüstet. Entscheidend ist, die Steuersignale des Roboters auf die Ein- und Ausgänge jeder Maschine abzustimmen. Das gehört zum Teilsystem Steuerung und SPS der Fertigungszelle. Die meisten Nachrüstungen gelingen, wenn die ältere Maschine einen einfachen Start-und-Fertig-Handshake bereitstellen kann. Klären Sie daher früh im Projekt, ob Sie auf dieses Signal zugreifen können.
F: Wie hoch sind die durchschnittlichen Anfangskosten der Roboterintegration, und wie schnell amortisiert sich die Investition?
Antwort anzeigen
Eine Cobot-Fertigungszelle kostet üblicherweise ab $10.000–$50,000. Vollständig kundenspezifische industrielle Fertigungszellen sind teurer, da Bildverarbeitung, mehrere Maschinen und der Sicherheitsumfang hinzukommen. Die meisten Hersteller erreichen eine Amortisation innerhalb von 12–24 Monaten, wenn die Fertigungszelle arbeitsintensive Aufgaben wie die Maschinenbeschickung oder Prüfung übernimmt. Der Roboterarm macht nur etwa 25–40 % der Fertigungszelle aus. Daher bestimmen Umfang und Kosten der Integration maßgeblich den Preis und die Amortisationszeit. Richten Sie die Kalkulation an Ihrem eigenen Teilevolumen aus.
Berücksichtigen Sie auch die oft übersehenen Kostenpositionen: Werkzeuge am Roboterarm, Vorrichtungen und Schutzeinrichtungen sind häufig teurer als erwartet. Werden sie in einem günstigen Angebot ausgelassen, tauchen sie bei der Inbetriebnahme oft als Nachtrag wieder auf. Eine frühzeitige Machbarkeitsprüfung mit klar abgegrenztem Umfang ist der günstigste Weg, diese Überraschung zu vermeiden.
F: Benötige ich einen zertifizierten Roboterintegrator, oder kann mein internes Team das übernehmen?
Antwort anzeigen
Ob Sie einen zertifizierten Integrator benötigen, hängt von der Fertigungszelle ab. Interne Teams können Cobots oder vorkonfigurierte Kits oft selbst einsetzen. Bei anspruchsvollen Fertigungszellen mit Bildverarbeitung, der Koordination mehrerer Maschinen oder Mensch-Roboter-Interaktion ist ein zertifizierter Integrator mit Erfahrung in der Sicherheitskonformität meist die bessere Wahl. In Nordamerika ist das Programm A3 RIA Certified Robot Integrator eine Qualifikation, nach der Sie fragen können. Prüfen Sie in jedem Fall Referenzen und lassen Sie vor Ihrer Zusage einen dokumentierten FAT mit Ihren eigenen Bauteilen durchführen.
Wenn Sie das Projekt intern umsetzen, planen Sie den Zeitbedarf ebenso realistisch wie die Kosten. Der häufigste Grund, warum eine erste Fertigungszelle ins Stocken gerät, ist ein bereits voll ausgelastetes Entwicklungsteam – nicht fehlende Fachkenntnis. Eine verantwortliche Person für das Projekt zu benennen, ist wichtiger als jedes einzelne Werkzeug.
F: Welche Sicherheitsnormen gelten für die Roboterintegration?
Antwort anzeigen
Für industrielle Fertigungszellen gelten ISO 10218-1 und ISO 10218-2 (beide Ausgaben von 2025). Bei kollaborativen Anwendungen kommt ISO/TS 15066 hinzu; in Nordamerika gilt ANSI/RIA R15.06. Der Integrator ist für die dokumentierte Risikobeurteilung der fertig montierten Zelle verantwortlich. Der Roboterhersteller deckt nach Teil 1 der Norm nur den Roboterarm selbst ab.
F: Kann die Roboterintegration bildverarbeitungsgesteuerte Prüfungen oder KI-gestützte Prüfungen umfassen?
Antwort anzeigen
Ja. Dieselbe Bildverarbeitung, die den Roboter zu einem Bauteil führt, kann es im selben Zyklus auch prüfen und Fehler in Echtzeit erkennen. Die Prüfergebnisse werden dabei als Teil des Qualitätsdatensatzes der Fertigungszelle erfasst. Moderne Fertigungszellen nutzen zunehmend KI-gestützte Pose-Schätzung für diesen Schritt, sodass Führung und Prüfung mit derselben Kamera in einem Durchlauf erfolgen.
Planen Sie Ihre Roboterzelle
Senden Sie uns Ihr Bauteil und das angestrebte Zyklusziel. Das genügt für eine Roboterempfehlung, eine Abgrenzung der sechs Teilsysteme und einen Plan mit einzelnen Projektphasen – noch bevor Sie sich auf Hardware festlegen.
Machbarkeit Ihrer Roboterzelle prüfen lassen →Quellen und Referenzen
- ISO 10218-2:2025, Robotik, Sicherheitsanforderungen, Integration von Robotern in Roboteranwendungen und Roboterzellen.
- NIST Manufacturing Extension Partnership, So gelingt Ihre erste Roboterintegration.
- U.S. OSHA, Robotics, Sicherheit bei Industrierobotern und Gefahren bei nicht routinemäßigen Arbeiten.
- International Federation of Robotics (IFR), World Robotics 2025 (Industrieroboter).
- A3, Association for Advancing Automation, Konzepte zur Sicherheit kollaborativer Roboter (ISO/TS 15066).
- USPTO / Google Patents US8095237B2, Bildverarbeitungsgestützte Robotik mit 3D-Erkennung aus einem Einzelbild.
- USPTO / Google Patents US20250262760A1 (2025), Lernbasierte visuelle Pose-Schätzung für die robotergestützte Handhabung.
- Benchmarks zu Gesamtbetriebskosten und Amortisation von Roboterzellen (Roboterarm ≈ 25–40 % der Fertigungszelle; $10.000–$50.000 für Cobot-Fertigungszellen; Amortisation nach 12–24 Monaten) — Branchenquellen (AMD Machines TCO; Standard Bots).
Über diesen Leitfaden
Die in diesem Leitfaden beschriebenen Ansätze zur Kostenaufstellung, zu sechs Subsystemen und zu Phasengates beruhen auf den eigenen Erfahrungen von ZEUEE mit der Roboterintegration. Dazu zählt eine Presszelle für Legierungen, die drei Zinklegierungsteile in einem einzigen Presshub verbindet. Außerdem fließen zitierte Industrienormen und IFR-Daten ein. Die genannten Normen sowie Kosten- und ROI-Spannen dienen als Referenz und sind keine Projektangebote; ein konkreter Projektwert ergibt sich aus einer Prüfung mit klar definiertem Umfang. Geprüft vom technischen Team der Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.
Verwandte Artikel
- Leitfaden für kundenspezifische Automatisierungsanlagen, zur Rolle von Roboterzellen in einer umfassenderen Automatisierungsplanung
- Leitfaden zu automatisierten Montagemaschinen, feste Automatisierung im Vergleich zu Roboterzellen
- Leitfaden zu Bildverarbeitungssystemen für Prüfungen, das Teilsystem Bildverarbeitung im Detail
WARUM WIR DIESE INHALTE ERSTELLEN
Einblicke in die ZEUEE-Technik
ZEUEE veröffentlicht technische Leitfäden, die auf der praktischen Erfahrung aus Automatisierungsprojekten beruhen. Seit 2005 entwickeln und fertigen wir kundenspezifische Automatisierungsanlagen für die Steckverbindermontage, die Kabelbaumfertigung, robotergestützte Linien, die Bildverarbeitung und die Modernisierung von Smart Factories.
Gegründet 2005
Produktionsstandort mit 20.000 m²
120+ Fachkräfte
150+ F&E-Patente
ISO9001:2015-zertifiziert
Kontaktinformationen
Unternehmen
ZEUEE
E-Mail
trade@zeuee.com
Telefon
+86 755 2942 9358
ZEUEE kontaktieren
Ähnliche Beiträge




Im Trend






