ติดต่อ Zeyu lntelligent Industrial Company

เครื่องจักรประกอบคอนเน็กเตอร์: ประเภทและวิธีเลือก (2026)

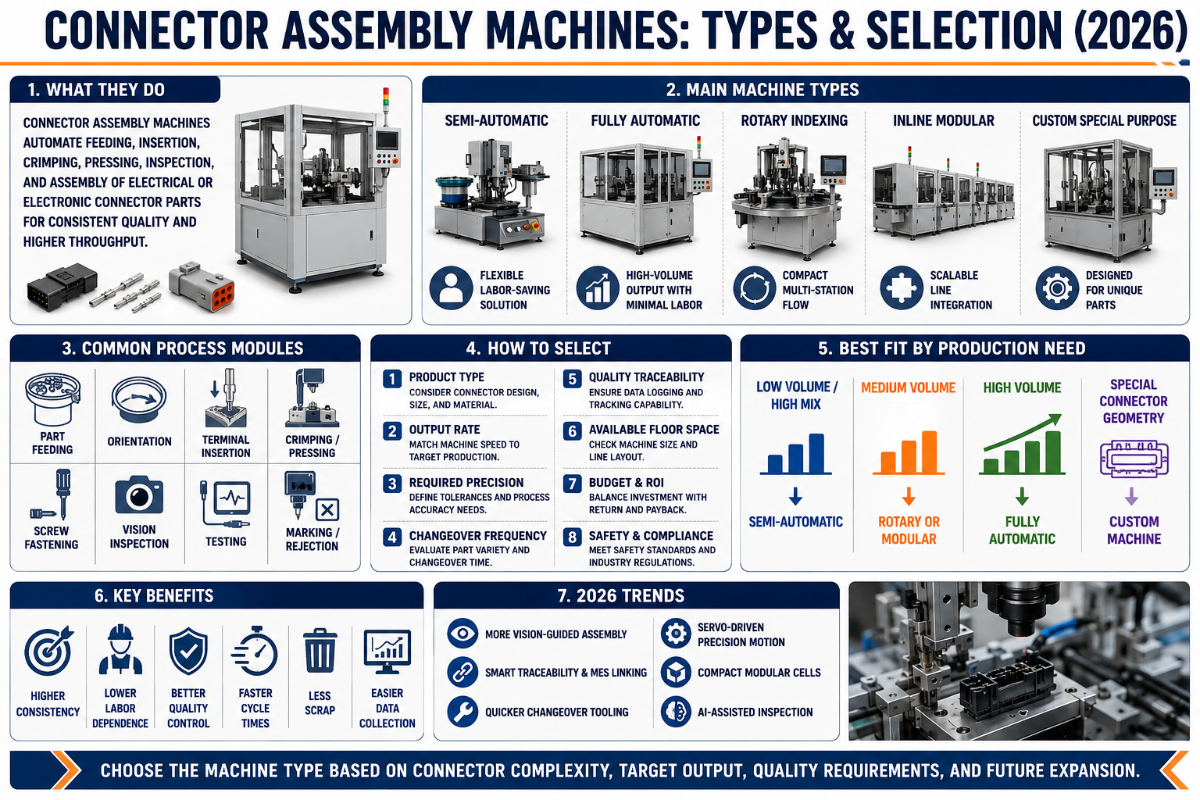
เครื่องจักรประกอบคอนเน็กเตอร์: คู่มือฉบับสมบูรณ์เกี่ยวกับประเภท กระบวนการ และวิธีเลือก
อัปเดต มิถุนายน 2026
เครื่องจักรประกอบคอนเน็กเตอร์คืออุปกรณ์อัตโนมัติที่เปลี่ยนหน้าสัมผัส ตัวเรือน และสายไฟที่แยกจากกันให้เป็นคอนเน็กเตอร์สำเร็จรูปที่ผ่านการทดสอบแล้ว หากคุณผลิตคอนเน็กเตอร์ในปริมาณมาก เครื่องจักรเหล่านี้จะเป็นตัวกำหนดอัตราข้อบกพร่อง ต้นทุนแรงงาน และความสามารถในการควบคุมค่าความคลาดเคลื่อนที่ผู้ปฏิบัติงานไม่อาจทำได้ด้วยมือ คู่มือนี้อธิบายการทำงานของเครื่องจักร กระบวนการประกอบ 5 ขั้นตอน ประเภทเครื่องจักรหลัก วิธีเลือก และมาตรฐานการตรวจสอบที่ช่วยแยกงานประกอบที่ได้คุณภาพออกจากงานที่เสี่ยงต่อการเรียกคืนสินค้าข้อมูลจำเพาะโดยสังเขป: ภาพรวมเครื่องจักรประกอบคอนเน็กเตอร์
| หน้าที่ | ตัดและปอกสายไฟ ขึ้นรูปหรือย้ำหน้าสัมผัส ใส่หน้าสัมผัสลงในตัวเรือน แล้วตรวจสอบชิ้นส่วน 100% |
| ระดับระบบอัตโนมัติ | เครื่องมือทำงานด้วยมือ เซลล์กึ่งอัตโนมัติ และสายการผลิตอัตโนมัติเต็มรูปแบบ |
| อัตราการผลิตโดยทั่วไป | ประมาณ 600 ชิ้น/ชั่วโมง สำหรับเครื่องใส่และตรวจสอบแบบสถานีเดียว; 10–17 หน้าสัมผัส/นาที ที่สถานีขึ้นรูป |
| ค่าความคลาดเคลื่อนที่ควบคุมได้ | ความยาวตัดหน้าสัมผัสควบคุมได้ที่ ±0.02 mm บนสายการผลิตเซอร์โว |
| การตรวจสอบ | ระบบแมชชีนวิชัน CCD ทุกสถานีขึ้นรูป พร้อมตรวจแรงดึงของรอยย้ำและความร่วมศูนย์ |
| มาตรฐานที่เกี่ยวข้อง | มาตรฐาน IPC/WHMA-A-620 Rev F (2025), MIL-DTL-22520, NASA-STD-8739.4A, ISO 9001:2015 |
เครื่องจักรประกอบคอนเน็กเตอร์คืออะไร?
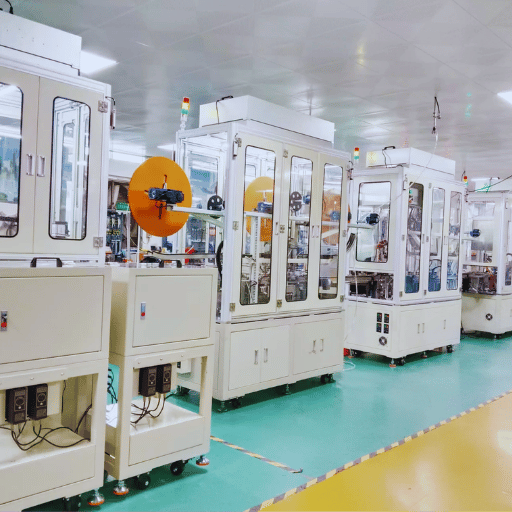 เครื่องจักรประกอบคอนเน็กเตอร์คืออุปกรณ์อัตโนมัติหรือกึ่งอัตโนมัติสำหรับผลิตคอนเน็กเตอร์ โดยตัดและปอกสายไฟ ขึ้นรูปหรือย้ำหน้าสัมผัสโลหะ ใส่หน้าสัมผัสลงในตัวเรือนพลาสติก แล้วตรวจสอบผลลัพธ์ ตั้งแต่สถานีงานเดียวบนโต๊ะไปจนถึงสายการผลิตอัตโนมัติเต็มรูปแบบ
ทำเนียบอุตสาหกรรม Connector Supplier จัดประเภทอุปกรณ์เหล่านี้เป็นเครื่องประกอบอัตโนมัติ เซลล์กึ่งอัตโนมัติ เครื่องมือทำงานด้วยมือ เครื่องทำเครื่องหมาย และเครื่องอัดขึ้นรูป ซึ่งเป็นคำเรียกรวมที่ครอบคลุมงานหลายประเภท อุปกรณ์ประกอบเหล่านี้ผลิตคอนเน็กเตอร์โดยใส่หน้าสัมผัสลงในตัวเรือนคอนเน็กเตอร์ ส่วนหมวดอุปกรณ์ประกอบคอนเน็กเตอร์ที่กว้างกว่านี้ยังรวมถึงเครื่องอัดขึ้นรูปที่ใช้ผลิตตัวเรือนตั้งแต่แรกด้วย
ลำดับขั้นตอนนี้สำคัญ เพราะ “เครื่องจักรประกอบคอนเน็กเตอร์” เป็นชื่อหมวดหมู่ ไม่ใช่เครื่องจักรเพียงรูปแบบเดียว เครื่องหนึ่งอาจทำได้เพียงกดพินลงในเฮดเดอร์ ส่วนอีกเครื่องอาจทำงานได้ทั้งสายการผลิต ตั้งแต่ถักขึ้นรูปหน้าสัมผัสจากสายไฟ ย้ำหน้าสัมผัส ใส่ลงในเปลือกหุ้ม และตรวจสอบทุกชิ้นงานก่อนจัดส่ง สิ่งแรกที่ต้องระบุให้ชัดคือเครื่องจักรอยู่ในขั้นตอนใดของกระบวนการ เพราะตำแหน่งดังกล่าวมีผลต่อราคา พื้นที่ติดตั้ง และทักษะที่ทีมงานต้องใช้
ขอบเขตของคู่มือนี้: เนื้อหาครอบคลุมเครื่องจักรที่ผลิตคอนเน็กเตอร์ ได้แก่ การขึ้นรูปหน้าสัมผัส การย้ำ และการใส่หน้าสัมผัสลงในตัวเรือน ซึ่งเป็นคนละโจทย์กับการติดตั้งคอนเน็กเตอร์สำเร็จรูปเข้ากับชุดสายเคเบิล หรือการประกอบเข้าด้วยกันภายในผลิตภัณฑ์ งานเหล่านั้นส่วนใหญ่ยังทำด้วยมือและเป็นโจทย์ด้านหุ่นยนต์อีกประเภทหนึ่งโดยเฉพาะ เช่น สายเคเบิลที่เปลี่ยนรูปได้ ความแปรผันของตำแหน่ง และการใส่ชิ้นงานโดยจำกัดแรง หากสิ่งที่คุณต้องการทราบจริง ๆ คือการผลิตชุดสายเคเบิล โปรดเริ่มจากคู่มือชุดสายเคเบิลที่ลิงก์ไว้ด้านล่าง
ประโยชน์ที่แท้จริงของเครื่องจักรเหล่านี้คือความสามารถในการทำงานซ้ำให้ได้ผลสม่ำเสมอ ในสายการผลิตทวิสต์พินของ ZEUEE สถานีตัดและเชื่อมควบคุมความยาวหน้าสัมผัสได้ที่ ±0.02 mm และคัดชิ้นงานที่มีค่าเกินช่วงที่กำหนดออกก่อนถึงขั้นตอนการย้ำ ซึ่งเป็นช่วงค่าความคลาดเคลื่อนที่ผู้ปฏิบัติงานไม่สามารถควบคุมได้ตลอดกะทำงาน 8 ชั่วโมง ดูเครื่องจักรประเภทต่าง ๆ ตามชนิดคอนเน็กเตอร์ได้ที่กลุ่มเครื่องจักรประกอบคอนเน็กเตอร์ของ ZEUEE
กระบวนการประกอบคอนเน็กเตอร์ทีละขั้นตอน
กระบวนการประกอบคอนเน็กเตอร์มี 5 ขั้นตอน ได้แก่ การเตรียมสายไฟ การขึ้นรูปหรือย้ำหน้าสัมผัส การใส่หน้าสัมผัสลงในตัวเรือน การตรวจสอบการเข้าที่ และการตรวจสอบพร้อมทดสอบทางไฟฟ้า แต่ละขั้นตอนมีจุดควบคุมที่ช่วยตรวจจับข้อบกพร่องส่วนใหญ่ก่อนที่จะหลุดรอดไป ด้านล่างนี้คือสิ่งที่เราเรียกว่า ลำดับการประกอบคอนเน็กเตอร์ 5 ขั้นตอน พร้อมรูปแบบความผิดปกติที่แต่ละสถานีงานควบคุมลำดับการประกอบคอนเน็กเตอร์ 5 ขั้นตอน
| ขั้นตอน | สถานีงาน / การทำงาน | จุดควบคุม |
|---|---|---|
| 1. เตรียมสายไฟ | ตัดตามความยาวและปอกฉนวน | ความยาวที่ปอก ±0.2 mm; ไม่มีเส้นลวดฝอยบิ่น |
| 2a. ขึ้นรูปหน้าสัมผัส | ถัก / ตัดและเชื่อม / ขยายหน้าสัมผัสจากสายไฟ | ความยาวหน้าสัมผัส ±0.02 mm |
| 2b. ย้ำขั้วต่อ | ย้ำหน้าสัมผัสเข้ากับตัวนำ (4 จุด) | ความสูงรอยย้ำ + แรงดึง เทียบกับตาราง MIL |
| 3. ใส่หน้าสัมผัส | แยกหน้าสัมผัสออกจากกันแล้วกดลงในตัวเรือน | ใส่เข้าที่จนสุด; อยู่ในช่องที่ถูกต้อง; สลักล็อกทำงาน |
| 4. ตรวจสอบการเข้าที่ | ตรวจสอบการยึดแน่น / การดันย้อนกลับ | ต้องไม่หลุดออกเมื่อทดสอบแรงดึงตามข้อกำหนด |
| 5a. ตรวจสอบด้วยแมชชีนวิชัน | กล้อง CCD ตรวจสอบชิ้นงาน 100% | พินงอ หน้าสัมผัสขาดหาย และขั้วไฟฟ้าสลับด้าน |
| 5b. ทดสอบทางไฟฟ้า | ทดสอบความต่อเนื่อง / ทนแรงดันสูง (hipot) เมื่อกำหนดให้ทำ | วงจรเปิด / ลัดวงจร / ความต้านทานฉนวน |
| 5c. คัดแยก / ทำเครื่องหมาย | แยกชิ้นงานที่ไม่ผ่านเกณฑ์ และทำเครื่องหมายล็อต | ตรวจสอบย้อนกลับถึงล็อตและเครื่องมือ |
สังเคราะห์ลำดับขั้นตอนจากกระบวนการใน Connector Supplier กรณีศึกษาของเครื่องถักขั้วต่อภาคสนาม (SDC) และข้อมูลการผลิตของ ZEUEE
ประเภทของเครื่องจักรประกอบคอนเน็กเตอร์
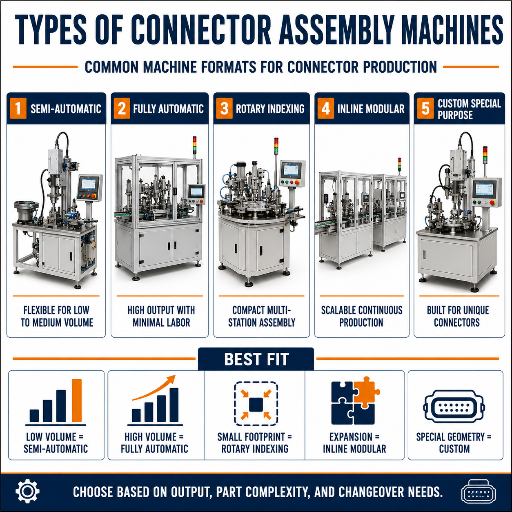 เครื่องจักรประกอบคอนเน็กเตอร์แบ่งได้ 2 มุมมอง คือแบ่งตามหน้าที่ และแบ่งตามตระกูลคอนเน็กเตอร์ที่ผลิต การพิจารณาทั้ง 2 มุมมองควบคู่กันช่วยหลีกเลี่ยงการซื้อเครื่องจักรที่ทำงานได้เร็วแต่ควบคุมระยะพิตช์ของคอนเน็กเตอร์ไม่ได้ เครื่องจักรมีตั้งแต่เครื่องมือทำงานบนโต๊ะเพียงเครื่องเดียวไปจนถึงระบบประกอบอัตโนมัติความเร็วสูง ผู้จำหน่ายมักนำเสนอเป็นโซลูชันการประกอบแบบครบวงจร แต่ระดับระบบอัตโนมัติจริงแตกต่างกันมากระหว่างเซลล์กึ่งอัตโนมัติกับสายการผลิตเต็มรูปแบบ ต่อไปนี้คือการแบ่งประเภทตามหน้าที่
| ประเภทเครื่องจักร | งาน | ผลผลิตโดยทั่วไป |
|---|---|---|
| เครื่องขึ้นรูปหน้าสัมผัส (ทวิสต์พิน) | ถัก / เชื่อมขึ้นรูปหน้าสัมผัสทวิสต์พินหรือไฮเพอร์โบลอยด์จากสายไฟ | ถักที่ 50 m/min; 10–17 หน้าสัมผัส/นาที |
| เครื่องย้ำขั้วต่อ | ย้ำหน้าสัมผัสปั๊มขึ้นรูปเข้ากับสายไฟ | ควบคุมความสูงรอยย้ำให้อยู่ในช่วงที่แม่พิมพ์กำหนด |
| เครื่องใส่พิน | กดหน้าสัมผัส / พินลงในตัวเรือนหรือ PCB | ประมาณ 600 ชิ้น/ชั่วโมง สำหรับสถานีเดียว |
| เซลล์ประกอบตัวเรือน | ใส่หน้าสัมผัส ซีล และอุปกรณ์เสริมลงในเปลือกหุ้ม | ระบุช่องด้วยรหัส และตรวจสอบการล็อกของสลัก |
| ระบบอัตโนมัติสำหรับการตรวจสอบ | แมชชีนวิชัน CCD การทดสอบแรง แรงดันรั่ว และความต่อเนื่อง | ตรวจสอบ 100% ของชิ้นงาน |
| ตัดและปอกสายไฟ | ตัดตามความยาวและปอกฉนวนในขั้นตอนต้นทาง | ความยาวที่ปอก ±0.2 mm |
| ทำเครื่องหมาย / เลเซอร์ | ทำเครื่องหมายล็อตและชิ้นส่วนเพื่อการตรวจสอบย้อนกลับ | รหัสอ่านได้ชัดเจน โดยไม่ทำให้หน้าสัมผัสเสียหาย |
| ซีล / ขึ้นรูปหุ้มทับ | ใส่ซีลหรือขึ้นรูปหุ้มทับสำหรับคอนเน็กเตอร์ชนิดซีลปิด | ผ่านการทดสอบการรั่ว และไม่มีโพรง |
| สายการผลิตแบบบูรณาการ | ทุกสถานีงานเชื่อมโยงและทำงานประสานกันตลอดทั้งสาย | การไหลของชิ้นงานทีละชิ้น พร้อมการตรวจสอบย้อนกลับครบถ้วน |
| ตระกูลคอนเน็กเตอร์ | มาตรฐาน / ระยะพิตช์ | หมายเหตุเกี่ยวกับเครื่องจักร |
|---|---|---|
| ทรงกลม (MIL) | MIL-DTL-38999 / MIL-DTL-26482 | เครื่องจักรประกอบคอนเน็กเตอร์ทรงกลม, จัดตำแหน่งเปลือกหุ้มตามลำดับ |
| ทรงสี่เหลี่ยม / D-sub | มาตรฐาน Micro-D MIL-DTL-83513, 1.27 mm | เครื่องจักรประกอบคอนเน็กเตอร์ D-sub |
| Nano-D | MIL-DTL-32139, 0.635 mm | ต้องใช้เซอร์โวความแม่นยำสูงและแมชชีนวิชัน |
| PCB / ระหว่างแผงวงจร | ระยะพิตช์เฮดเดอร์ 0.5–2.54 mm | สายการผลิตประกอบคอนเน็กเตอร์ PCB |
| RF / โคแอกเชียล | ควบคุมความร่วมศูนย์ของหน้าสัมผัสตรงกลางอย่างแม่นยำ | เครื่องมือการผลิตที่ควบคุมความร่วมศูนย์อย่างเข้มงวด |
| ยานยนต์ | ชนิดซีลปิด แรงดันสูง (EV) | ใส่ซีล + ทดสอบการรั่ว |
| สายไฟต่อเข้าบอร์ด / IDC | หน้าสัมผัสแบบเจาะฉนวน | เครื่องอัด IDC ไม่ต้องปอกฉนวน |
ระบบทำงานด้วยมือ เทียบกับกึ่งอัตโนมัติและอัตโนมัติเต็มรูปแบบ
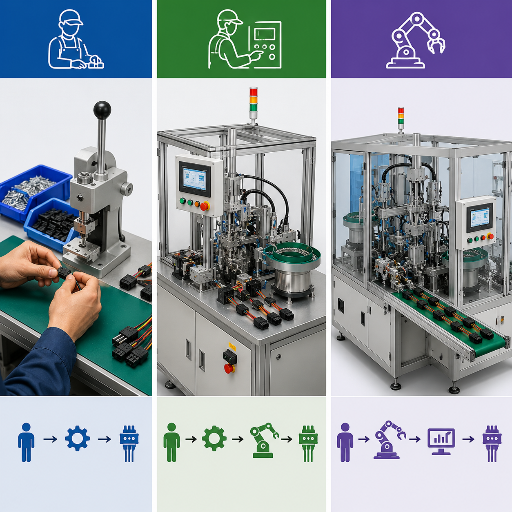 พูดตามตรง ระบบอัตโนมัติที่มากขึ้นไม่ได้เหมาะสมเสมอไป การประกอบด้วยมือยังได้เปรียบด้านความยืดหยุ่นสำหรับงานปริมาณน้อย งานสั่งทำพิเศษมาก หรืองานที่เปลี่ยนแปลงรวดเร็ว และวิศวกรงานประกอบหลายคนเห็นว่าการจัดระบบที่เหมาะสมมักเป็นการผสมผสานระดับระบบอัตโนมัติหลายแบบ แทนที่จะใช้สายการผลิตอัตโนมัติเต็มรูปแบบ งานวิจัยที่ผ่านการทบทวนโดยผู้เชี่ยวชาญซึ่งศึกษาเรื่องการป้อนชิ้นงานแบบยืดหยุ่นด้วยแมชชีนวิชัน มองทางเลือกนี้เป็น 3 รูปแบบ ได้แก่ ทำงานด้วยมือ กึ่งอัตโนมัติแบบยืดหยุ่น และระบบอัตโนมัติเต็มรูปแบบแบบตายตัว ไม่ใช่เพียงมีหรือไม่มีระบบอัตโนมัติ การขึ้นรูปหน้าสัมผัสอัตโนมัติเป็นกระบวนการที่มีเอกสารและสิทธิบัตรรองรับ (ดู สิทธิบัตร CN106532315A) จึงเป็นเหตุผลว่าทำไมเมื่อผลิตในปริมาณมาก เครื่องจักรจึงเป็นตัวกำหนดมาตรฐานคุณภาพขั้นต่ำแทนผู้ปฏิบัติงาน เราเรียกช่วงปริมาณการผลิตที่แต่ละระบบได้เปรียบว่า ช่วงคุ้มทุนของระบบอัตโนมัติสำหรับคอนเน็กเตอร์
| ปริมาณการผลิตต่อปี | สัดส่วนรุ่นผลิตภัณฑ์ | รูปแบบที่เหมาะสม | เหตุผล |
|---|---|---|---|
| < ~5,000 | ผลิตภัณฑ์หลากหลายและงานต้นแบบ | เครื่องมือทำงานด้วยมือ | สำหรับการผลิตน้อยกว่า ~100 ชิ้น/รอบ ต้นทุนการติดตั้งระบบสูงกว่าผลประโยชน์จากระบบอัตโนมัติ |
| ~5k–100k | ผลิตภัณฑ์หลากหลายปานกลาง | เซลล์กึ่งอัตโนมัติ | ผู้ปฏิบัติงานป้อนชิ้นงาน ส่วนเครื่องจักรย้ำ ใส่ และตรวจสอบ |
| 100k–1M | ผลิตภัณฑ์หลากหลายน้อยและการผลิตคงที่ | สายการผลิตอัตโนมัติเต็มรูปแบบแบบสายเดียว | การลดต้นทุนแรงงานและการตรวจสอบ 100% ช่วยให้คืนทุน |
| > 1M | ผลิตภัณฑ์เดียว | สายการผลิตหลายสถานีงานที่เชื่อมโยงการทำงานกัน | การไหลของชิ้นงานทีละชิ้นและต้นทุนต่อชิ้นต่ำที่สุด |
| ทุกระดับ (MIL/การบินและอวกาศ) | เน้นการตรวจสอบย้อนกลับ | ระบบอัตโนมัติ + ตรวจสอบ 100% | เมื่อเกิดความเสียหายในภาคสนาม จะต้องเรียกคืนสินค้า ไม่ใช่นำมาแก้ไขงาน |
การประกอบคอนเน็กเตอร์อัตโนมัติมีต้นทุนต่ำกว่าการประกอบด้วยมือเสมอหรือไม่?
ไม่เสมอไป สำหรับงานปริมาณน้อย งานสั่งทำพิเศษมาก หรืองานที่เปลี่ยนแปลงรวดเร็ว การประกอบด้วยมือยังมีต้นทุนต่ำกว่าจุดคุ้มทุนและรักษาความยืดหยุ่นที่ระบบอัตโนมัติทำให้ลดลงไว้ได้ แหล่งข้อมูลในอุตสาหกรรมระบุชัดว่า เมื่อผลิตต่ำกว่าประมาณ 100 ชิ้นต่อรอบ ต้นทุนเครื่องมือและการติดตั้งมักสูงกว่าค่าแรงที่ประหยัดได้ ระบบอัตโนมัติคุ้มค่าเมื่อผลิตในปริมาณมาก เพราะช่วยลดต้นทุนแรงงานและใช้กล้องแทนการตัดสินใจของผู้ปฏิบัติงานเพื่อตรวจสอบชิ้นงาน 100% การคิดว่า “อัตโนมัติ” หมายถึง “ดีกว่า” เสมอคือกับดัก เพราะการเลือกใช้ขึ้นอยู่กับปริมาณการผลิตและความเสี่ยงข้อกำหนดสำคัญและวิธีเลือกเครื่องจักร
การเลือกเครื่องจักรประกอบคอนเน็กเตอร์ขึ้นอยู่กับตัวแปร 6 ข้อ ประเมินแต่ละข้อเทียบกับคอนเน็กเตอร์ของคุณ แล้วจะเห็นได้อย่างรวดเร็วว่าเครื่องจักรที่กำลังพิจารณาเหมาะสมหรือไม่ เราใช้คะแนนความเหมาะสมของเครื่องจักรจากตัวแปร 6 ข้อ โดยให้คะแนนแต่ละข้อ 0–2 และหากคะแนนรวมน้อยกว่า 8 ให้พิจารณาตัวเลือกอื่นคะแนนความเหมาะสมของเครื่องจักรจากตัวแปร 6 ข้อ
| ตัวแปร | คำถามที่ควรถาม |
|---|---|
| อัตราการผลิต | อัตราชิ้นงาน/ชั่วโมงตามพิกัดสูงกว่าเวลาจังหวะการผลิตของคุณโดยมีระยะเผื่อหรือไม่? (เช่น ~600/ชั่วโมง) |
| ค่าความคลาดเคลื่อน | เครื่องจักรควบคุมความยาว / ระยะพิตช์ของหน้าสัมผัสได้หรือไม่ (ละเอียดถึง ±0.02 mm)? |
| ประเภทหน้าสัมผัส / ระยะพิตช์ | หน้าสัมผัสปั๊มขึ้นรูป ขึ้นรูปจากสายไฟ หรือ IDC? ระยะพิตช์ 0.635–2.54 mm? |
| การตรวจสอบ | มี CCD ทุกสถานีงาน หรือสุ่มตรวจเฉพาะปลายสายการผลิต? |
| การเปลี่ยนรุ่นการผลิต | ใช้เวลาและค่าใช้จ่ายเท่าใดในการเปลี่ยนเครื่องมือระหว่างรุ่นคอนเน็กเตอร์? |
| พื้นที่ติดตั้งและระบบควบคุม | มีพื้นที่ติดตั้งและชุดระบบควบคุมที่สายการผลิตของคุณใช้งานอยู่แล้วหรือไม่? |
📐 หมายเหตุทางวิศวกรรม
สำหรับหน้าสัมผัสตามข้อกำหนด MIL ให้กำหนดเกณฑ์การยอมรับรอยย้ำตามตารางแรงดึง MIL-DTL-22520 สำหรับขนาดสายไฟ และทดสอบแรงดึงที่ 25 mm/min ตามวิธี IPC/WHMA-A-620 พร้อมตรวจสอบแรงดึงของหน้าสัมผัสที่ย้ำตามNASA-STD-8739.4A ความแม่นยำเชิงกลของสายการผลิตระยะพิตช์แคบมาจากการขับเคลื่อนเซอร์โว รางเลื่อนเชิงเส้นความแม่นยำสูง และเครื่องมือการผลิตที่เจียระไน ไม่ใช่การเร่งความเร็วของเซลล์งานอเนกประสงค์
คุณภาพ การตรวจสอบ และมาตรฐานอุตสาหกรรม
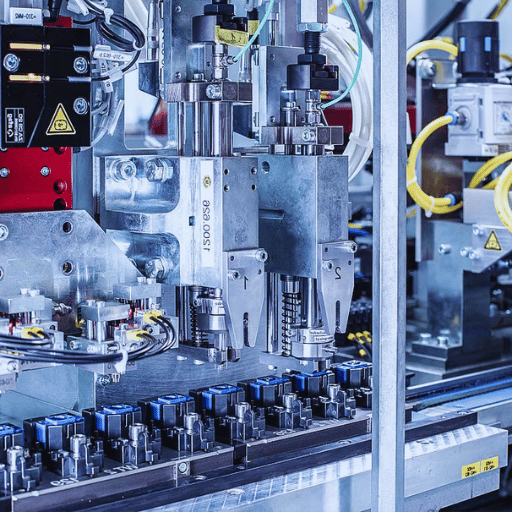 การควบคุมคุณภาพบนเครื่องจักรประกอบคอนเน็กเตอร์ทำได้ด้วยการตรวจสอบชิ้นงาน 100% ในทุกสถานีขึ้นรูป และทดสอบแรงดึงของรอยย้ำเทียบกับตารางที่เผยแพร่ไว้ ไม่ใช่การเชื่อมั่นในการตัดสินใจของผู้ปฏิบัติงาน ระบบแมชชีนวิชันตัดสินใจรับหรือคัดทิ้ง ส่วนรอยย้ำต้องผ่านค่าแรงดึงขั้นต่ำสำหรับขนาดสายไฟนั้น มิฉะนั้นชิ้นงานจะถูกแยกออก วิธีนี้เปลี่ยนการควบคุมคุณภาพจากการสุ่มตรวจเป็นการตรวจจับข้อผิดพลาด 100% ซึ่งเป็นสิ่งที่งานประกอบ MIL และการบินและอวกาศคุณภาพสูงต้องการ มีองค์กร 3 แห่งที่กำหนดเกณฑ์มาตรฐาน
“กระบอกย้ำต้องมีปากบานที่เรียบร้อยและเห็นเส้นลวดฝอยของตัวนำครบถ้วน หากไม่มีลักษณะเหล่านี้ก็ไม่ผ่าน และสำหรับ Class 3 ไม่มีพื้นที่ให้ประนีประนอม หน้าที่ของเครื่องจักรคือการตัดสินทุกชิ้นงาน ไม่ใช่เพียง 1 ใน 50 ชิ้น” — วิศวกรคุณภาพชุดสายเคเบิล ผู้ฝึกอบรม IPC/WHMA-A-620
- ✔IPC/WHMA-A-620 Rev F (2025) — มาตรฐานฉันทามติฉบับปัจจุบันสำหรับการยอมรับงานประกอบสายเคเบิลและสายไฟ ระบุเกณฑ์การย้ำ ปากบาน Class 3 และกำลังขยายสำหรับการตรวจสอบ ดูข้อมูลจาก IPC ระบุ Rev F ในข้อกำหนด ไม่ใช่ Rev D/E ฉบับเก่า
- ✔การย้ำและทดสอบแรงดึงตาม MIL — ค่าแรงดึงขั้นต่ำของรอยย้ำเป็นไปตามตาราง MIL-DTL-22520 ส่วน NASA-STD-8739.4A ระบุวิธีทดสอบแรงดึงของหน้าสัมผัสที่ย้ำและการทดสอบวงแหวนย้ำสำหรับคอนเน็กเตอร์แต่ละประเภท
- ✔รอยย้ำเป็นจุดต่อที่ตรวจสอบได้ในภาคสนาม — การศึกษาโดย CDC/NIOSH และงานวิจัยของ Purdue แสดงให้เห็นว่าการบีบอัดของรอยย้ำและความยาวหน้าสัมผัสเป็นตัวบ่งชี้ความน่าเชื่อถือที่วัดได้ ซึ่งเป็นสิ่งที่สถานีงานแมชชีนวิชันและตรวจแรงใช้เฝ้าติดตาม
- ✔ISO 9001:2015 — ระบบบริหารคุณภาพที่ผู้ตรวจประเมินคาดหวังให้มีครอบคลุมสายการผลิต ดูข้อมูลจาก ISO 9001
ต้นทุน ผลตอบแทนจากการลงทุน และข้อพิจารณาเรื่องผลิตเองหรือซื้อ
ราคาเครื่องจักรประกอบคอนเน็กเตอร์ไม่ได้อ้างอิงจากแค็ตตาล็อก แต่สร้างขึ้นตามคอนเน็กเตอร์ของคุณ มีปัจจัย 5 ข้อที่กำหนดราคา ได้แก่ จำนวนสถานีงานประกอบที่ต้องใช้ ประเภทหน้าสัมผัสและระยะพิตช์ ความละเอียดของการตรวจสอบ เป้าหมายอัตราการผลิต และการเลือกใช้เซลล์งานแยกกันหรือสายการผลิตเดียวที่เชื่อมโยงการทำงาน ผู้ผลิตคอนเน็กเตอร์ที่เปลี่ยนจากการทำงานด้วยมือไปสู่การผลิตอัตโนมัติกำลังซื้อชุดเครื่องมือการผลิต โดยค่าใช้จ่ายส่วนใหญ่ในใบเสนอราคามาจากการปรับแต่งฟิกซ์เจอร์ แบบจำลองแมชชีนวิชัน และจิ๊กให้เหมาะกับชิ้นงานเฉพาะรุ่น ตัวเลือกมีตั้งแต่สถานีเดียวที่ใส่ชิ้นงานพร้อมตรวจสอบ ไปจนถึงสายการผลิตทวิสต์พินเต็มรูปแบบที่มีแมชชีนวิชันทุกสถานี เซลล์อัตโนมัติช่วยลดแรงงานและเพิ่มอัตราการใช้ประโยชน์ของเครื่องจักร ทำให้ต้นทุนดำเนินงานต่อชิ้นลดลงเมื่อกระบวนการผลิตมีเสถียรภาพ หลักการเดียวกันนี้ใช้กับการประกอบคอนเน็กเตอร์สายเคเบิลในระดับที่กว้างขึ้น จุดที่มักมองข้ามคือการลุกลามของข้อบกพร่อง งานวิจัยเรื่องความน่าเชื่อถือของรอยต่อย้ำ (ดู Purdue e-Pubs) แสดงให้เห็นว่ารอยย้ำที่อ่อนแอจะเสียหายในภาคสนาม ไม่ใช่บนโต๊ะทดสอบ ซึ่งเป็นจุดที่ตรวจพบได้ด้วยต้นทุนต่ำที่สุด
✔ จุดที่ระบบอัตโนมัติช่วยให้คืนทุน
- ลดต้นทุนแรงงานเมื่อผลิตตั้งแต่ 100k ชิ้น/ปีขึ้นไป
- การตรวจสอบ 100% หยุดการลุกลามของข้อบกพร่องที่หลุดรอด
- ตรวจสอบย้อนกลับถึงล็อตและเครื่องมือเพื่อรองรับการเรียกคืนสินค้า MIL/การบินและอวกาศ
- ควบคุมค่าความคลาดเคลื่อนได้แคบและสม่ำเสมอกว่างานที่ทำด้วยมือ
⚠ กรณีที่ระบบอัตโนมัติไม่คุ้ม
- ผลิตต่ำกว่า ~100 ชิ้น — ต้นทุนการติดตั้งระบบเป็นปัจจัยหลัก
- โรงงานผลิตต้นแบบที่มีผลิตภัณฑ์หลากหลายและต้องการความยืดหยุ่น
- คอนเน็กเตอร์ที่เปลี่ยนแบบทุกไตรมาส
- ไม่มีบุคลากรภายในที่มีทักษะควบคุมและบำรุงรักษาเซลล์งาน
ทิศทางอุตสาหกรรม: สิ่งที่เปลี่ยนแปลงใน 2026
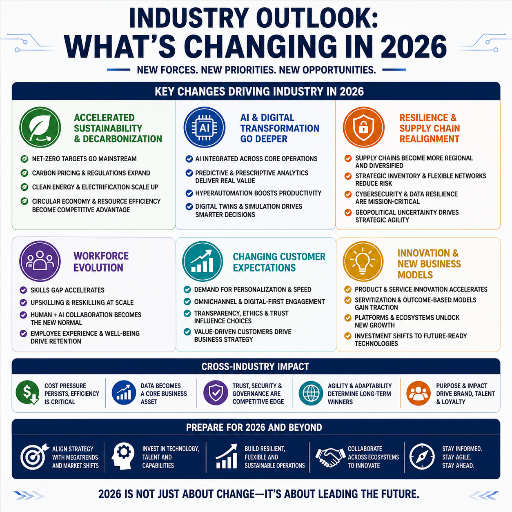 ปัจจัยที่ผลักดันให้การประกอบคอนเน็กเตอร์เปลี่ยนไปใช้ระบบอัตโนมัติใน 2026 ไม่ใช่ขนาดตลาด แต่เป็นข้อจำกัดทางกายภาพและห่วงโซ่อุปทาน คอนเน็กเตอร์มีขนาดเล็กลงอย่างต่อเนื่อง หน้าสัมผัส Nano-D มีระยะพิตช์ 0.635 mm ซึ่งแคบกว่าช่วงที่มนุษย์จะวางได้อย่างสม่ำเสมอ สำหรับชิ้นงานเหล่านี้ ระบบอัตโนมัติจึงไม่ใช่แค่ทางเลือกด้านต้นทุน แต่เป็นหนทางเดียวที่จะผลิตได้ ขณะเดียวกัน ความต้องการด้านกลาโหมและการบินและอวกาศกำหนดให้ตรวจสอบย้อนกลับล็อตหน้าสัมผัส MIL-DTL ได้ครบถ้วน ซึ่งการทำงานด้วยมือบนโต๊ะไม่สามารถทำได้ และการย้ายฐานการผลิตชุดสายเคเบิลและคอนเน็กเตอร์กลับประเทศกำลังทำให้มีการติดตั้งสายการผลิตใหม่ในโรงงานภายในประเทศ ซึ่งเดิมพึ่งพาแรงงานทำงานด้วยมือในต่างประเทศ
สื่อการค้าอุตสาหกรรมยืนยันแนวโน้มนี้: Connector Supplier ระบุว่าระบบอัตโนมัติสำหรับการประกอบชุดสายเคเบิลเพิ่งเริ่มใช้งานจริงในช่วง 2 หรือ 3 ปีที่ผ่านมา โดยเริ่มจากสายเคเบิลแรงดันต่ำแล้วขยายไปยังงานที่ซับซ้อนขึ้น มาตรฐานก็เปลี่ยนแปลงเช่นกัน โดย IPC/WHMA-A-620 ปรับเป็น Rev F ใน 2025 ดังนั้นสายการผลิตที่ซื้อใน 2026 ควรตรวจรับตามฉบับปรับปรุงใหม่นี้
สำหรับข้อมูลภาพรวมเพิ่มเติมเกี่ยวกับการสร้างสายการผลิต โปรดอ่านคู่มือระบบอัตโนมัติสำหรับสายการผลิตเป็นลำดับถัดไป อัตราการเติบโตของตลาดอยู่ในระดับเลขสองหลักต่ำ แต่ควรมองเป็นเพียงข้อมูลประกอบ และเป็นข้อมูลที่ผันผวน เพราะตามบทสรุป IFR World Robotics 2025 การติดตั้งหุ่นยนต์อุตสาหกรรมโดยรวมในยุโรปและทวีปอเมริกาลดลงจริงใน 2024 การใช้ระบบอัตโนมัติไม่เพิ่มขึ้นเท่ากันทุกแห่ง การตัดสินใจซื้อของคุณขึ้นอยู่กับระยะพิตช์ การตรวจสอบย้อนกลับ และที่ตั้งของแรงงาน ไม่ใช่อัตราการเติบโตเฉลี่ยต่อปีแบบทบต้น (CAGR)
ลองนึกถึงผู้ผลิตชิ้นส่วนกลาโหมที่ย้ายสายการผลิตหน้าสัมผัส MIL-DTL-38999 กลับประเทศใน 2026 ปัญหาไม่ได้อยู่ที่ตัวเลขการเติบโตพาดหัวข่าว แต่อยู่ที่ทีมประกอบด้วยมือซึ่งทำงานในโรงงานต่างประเทศไม่ได้ย้ายตามมาด้วย และหน้าสัมผัส Nano-D ระยะ 0.635 mm ไม่อาจทนต่อช่วงเรียนรู้งานของผู้ปฏิบัติงานใหม่ได้ ปัญหาที่แท้จริงใน 2026 คือจะติดตั้งเซลล์อัตโนมัติที่ตรวจสอบด้วย CCD 100% และตรวจสอบย้อนกลับถึงล็อตให้เสร็จ พร้อมตรวจรับตาม IPC/WHMA-A-620 Rev F ก่อนส่งมอบครั้งแรกของโครงการได้หรือไม่ ซึ่งเป็นเรื่องกำหนดการ ไม่ใช่ขนาดตลาด นี่คือภาพที่เกิดขึ้นจริงในโรงงาน: แรงกดดันด้านแรงงานและค่าความคลาดเคลื่อนที่ระบบอัตโนมัติช่วยแก้ได้ หรือแก้ไม่ได้
คำถามที่พบบ่อย — เครื่องจักรประกอบคอนเน็กเตอร์
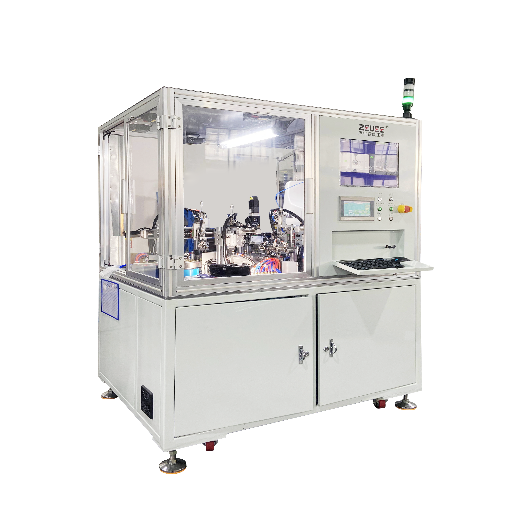
ถาม: เครื่องจักรประกอบคอนเน็กเตอร์คืออะไร?
ดูคำตอบ
เครื่องจักรประกอบคอนเน็กเตอร์คืออุปกรณ์อัตโนมัติหรือกึ่งอัตโนมัติที่ใช้ผลิตคอนเน็กเตอร์ไฟฟ้า โดยตัดและปอกสายไฟ ขึ้นรูปหรือย้ำหน้าสัมผัสโลหะ กดหน้าสัมผัสลงในตัวเรือนพลาสติก และตรวจสอบชิ้นงานสำเร็จรูป ทั้งนี้ขึ้นอยู่กับการกำหนดค่า เครื่องจักรอาจเป็นสถานีเดียว เช่น เครื่องใส่พิน หรือสายการผลิตเต็มรูปแบบที่เชื่อมโยงการทำงานตั้งแต่สายไฟจนเป็นคอนเน็กเตอร์ที่ผ่านการทดสอบและตรวจสอบย้อนกลับได้ พร้อมตรวจสอบด้วยแมชชีนวิชัน 100% ตลอดกระบวนการ
ถาม: เครื่องจักรประกอบคอนเน็กเตอร์กับเครื่องย้ำขั้วต่อแตกต่างกันอย่างไร?
ดูคำตอบ
เครื่องย้ำขั้วต่อทำงานหนึ่งอย่างในกระบวนการ คือย้ำหน้าสัมผัสเข้ากับตัวนำโดยควบคุมความสูง ส่วนเครื่องจักรประกอบคอนเน็กเตอร์เป็นหมวดอุปกรณ์ที่กว้างกว่า ซึ่งอาจทำทั้งการย้ำ การขึ้นรูปหน้าสัมผัส การใส่หน้าสัมผัสลงในตัวเรือน การตรวจสอบการเข้าที่ และการตรวจสอบ กล่าวโดยง่าย เครื่องย้ำขั้วต่อทุกเครื่องเป็นเครื่องมือสำหรับประกอบคอนเน็กเตอร์ แต่เครื่องจักรประกอบคอนเน็กเตอร์ส่วนใหญ่ทำได้มากกว่าการย้ำมาก เพราะการย้ำเป็นเพียงขั้นตอนที่ 2 จากทั้งหมด 5 ขั้นตอน
ถาม: ประกอบคอนเน็กเตอร์ไฟฟ้าอย่างไร?
ดูคำตอบ
การประกอบคอนเน็กเตอร์ไฟฟ้ามี 5 ขั้นตอน เริ่มจากตัดและปอกสายไฟ จากนั้นขึ้นรูปหรือย้ำหน้าสัมผัสเข้ากับตัวนำ แล้วใส่ลงในช่องของตัวเรือนที่ถูกต้องและกดเข้าที่จนสลักล็อก ตรวจสอบการเข้าที่ตามข้อกำหนดแรงดึง จากนั้นตรวจสอบชิ้นส่วนทุกชิ้นด้วยแมชชีนวิชัน CCD และทดสอบทางไฟฟ้าเมื่อกำหนด ก่อนทำเครื่องหมายและคัดแยก
ถาม: เครื่องประกอบคอนเน็กเตอร์มีราคาเท่าไร?
ดูคำตอบ
ไม่มีราคากลาง เนื่องจากต้นทุนขึ้นอยู่กับจำนวนสถานีงาน ระยะพิทช์ของหน้าสัมผัส ความละเอียดในการตรวจสอบ อัตราการผลิต และรูปแบบที่ต้องการว่าจะเป็นเซลล์การผลิตหรือสายการผลิต เครื่องใส่ชิ้นงานแบบสถานีเดียวกับสายการผลิตทวิสต์พินเต็มรูปแบบมีราคาแตกต่างกันถึงระดับหนึ่งลำดับขั้น
ถาม: การประกอบคอนเน็กเตอร์แบบใช้คนกับแบบอัตโนมัติ แบบไหนดีกว่ากัน?
ดูคำตอบ
ไม่มีแบบใดดีกว่าเสมอไป การตัดสินใจขึ้นอยู่กับปริมาณการผลิตและความเสี่ยง แบบใช้คนเหมาะกับการผลิตต่ำกว่าประมาณ 100 ชิ้นต่อรอบ และงานสั่งทำที่มีรุ่นหลากหลาย ส่วนแบบอัตโนมัติเหมาะกับการผลิตปริมาณมากและกรณีที่ความขัดข้องในภาคสนามอาจนำไปสู่การเรียกคืนสินค้า เพราะช่วยชดเชยต้นทุนแรงงานและตรวจสอบชิ้นส่วนได้ 100% โรงงานหลายแห่งเลือกใช้ระบบกึ่งอัตโนมัติเป็นทางสายกลาง
ถาม: เครื่องจักรเครื่องเดียวประกอบคอนเน็กเตอร์ได้หลายประเภทหรือไม่?
ดูคำตอบ
มักทำได้โดยเปลี่ยนเครื่องมือการผลิต เซลล์การผลิตที่ออกแบบมาอย่างดีสามารถรองรับคอนเน็กเตอร์หลายรุ่นในตระกูลเดียวกันได้ เพียงเปลี่ยนฟิกซ์เจอร์และโมเดลแมชชีนวิชัน อย่างไรก็ตาม คอนเน็กเตอร์ที่มีระยะพิทช์ต่างกันมาก เช่น Nano-D ระยะพิทช์ 0.635 mm กับคอนเน็กเตอร์ทรงกลมแบบทนทาน มักต้องใช้เครื่องมือการผลิตเฉพาะ แทนการใช้ชุดตั้งค่าร่วมกัน
เกี่ยวกับคู่มืออุปกรณ์ฉบับนี้
ตัวเลขอัตราการผลิต ค่าความคลาดเคลื่อน (±0.02 mm) และระยะพิทช์ในคู่มือนี้มาจากการสร้างเครื่องมือการผลิตคอนเน็กเตอร์ของ ZEUEE เอง ได้แก่ สายการผลิตทวิสต์พิน 6 สถานี การตรวจสอบด้วย CCD ในทุกสถานีขึ้นรูป และการประกอบหน้าสัมผัสตาม MIL-DTL ส่วนเกณฑ์ตามมาตรฐานอ้างอิงจากแหล่งข้อมูลของ IPC, NASA, CDC และ Purdue โดยไม่ได้ระบุว่าเป็นค่าที่วัดโดย ZEUEE ในกรณีที่ข้อมูลของอุตสาหกรรมแตกต่างจากข้อมูลการผลิตของเรา เราได้ระบุไว้อย่างชัดเจนว่าข้อมูลใดเป็นข้อมูลประเภทใด ทีมเทคนิคของ ZEUEE เป็นผู้ทบทวนเนื้อหา
กำลังวางขอบเขตสายการประกอบคอนเน็กเตอร์สำหรับหน้าสัมผัสหรือมาตรฐานเฉพาะอยู่หรือไม่?
ดูเครื่องจักรประกอบคอนเน็กเตอร์ของ ZEUEE →บทความที่เกี่ยวข้อง
- เครื่องย้ำคอนเน็กเตอร์: ประเภท การเลือก และคุณภาพ — เจาะลึกขั้นตอนการย้ำ
- คู่มือเครื่องจักรประกอบสายไฟและสายเคเบิล — มองภาพรวมในระดับที่กว้างกว่าคอนเน็กเตอร์
- เครื่องจักรทวิสต์พินขนาด Nano: คู่มือผู้ซื้อสำหรับ Nano-D — การประกอบที่ระยะพิทช์ 0.635 mm
- คู่มือระบบอัตโนมัติในสายการผลิต — การสร้างสายการผลิตแบบครบวงจร
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015





