ติดต่อ Zeyu lntelligent Industrial Company

ระบบอัตโนมัติตรวจสอบคอนเนกเตอร์: คู่มือปฏิบัติเพื่อการตรวจสอบที่เชื่อถือได้

ระบบอัตโนมัติตรวจสอบคอนเนกเตอร์ใช้การจัดการชิ้นงานที่ควบคุมได้ เซนเซอร์ และซอฟต์แวร์ เพื่อตรวจสอบคุณลักษณะของคอนเนกเตอร์และส่งชิ้นงานไปตามผลการตรวจ กล้องตรวจสอบสภาพที่มองเห็นได้ เซนเซอร์วัดขนาดตรวจสอบรูปทรงของชิ้นงาน และเครื่องมือทางไฟฟ้าอื่น ๆ ตรวจสอบการเชื่อมต่อ ระบบที่ดีจะจับคู่ข้อกำหนดการยอมรับแต่ละข้อกับวิธีวัด และพิสูจน์ว่าชิ้นงานแต่ละชิ้นได้รับการจัดการตามผลอย่างถูกต้อง
ชิ้นงานอาจดูดีแต่ยังมีตำหนิได้ ในอีกกรณีหนึ่ง ชิ้นงานอาจดูมีตำหนิแต่กลับใช้งานได้ดี สถานการณ์เหล่านี้ต้องแก้ไขด้วยวิธีที่ต่างกัน การทดสอบการทำงานอาจระบุชิ้นงานเสียได้ ส่วนการประเมินชิ้นงานดีทำได้ด้วยการถ่ายภาพที่เสถียรและการตรวจสอบความถูกต้องกับตัวอย่างที่เป็นตัวแทน การซื้อกล้องความละเอียดสูงไม่ได้ช่วยแก้ปัญหาเหล่านี้
คู่มือฉบับย่อ
ใช้ภาพตรวจหาข้อบกพร่องที่มองเห็นได้ ใช้การวัดที่สอบเทียบแล้วตรวจสอบรูปทรง และใช้การทดสอบการทำงานตรวจสอบคุณสมบัติทางไฟฟ้า พิสูจน์ความสามารถในการทำซ้ำ ทดสอบชิ้นงานดีและชิ้นงานเสียแยกกัน จากนั้นตรวจสอบเส้นทางคัดชิ้นงานเสียออกจริง
- แยกคุณสมบัติการยอมรับเป็นลักษณะภายนอกที่มองเห็นได้ รูปทรงที่วัดได้ และการทำงานที่ทดสอบแล้ว
- ทดสอบระบบด้วยทั้งความแปรผันที่ยอมรับได้และข้อบกพร่อง
- ติดตามการคัดชิ้นงานดีออกผิดพลาดและการตรวจไม่พบข้อบกพร่อง โดยใช้ตัวหารแยกกัน
- รวมการจัดการชิ้นงาน การกู้คืนระบบ และแรงงานตรวจทานไว้ในขอบเขตโครงการ
ระบบอัตโนมัติตรวจสอบคอนเนกเตอร์ทำงานอย่างไร
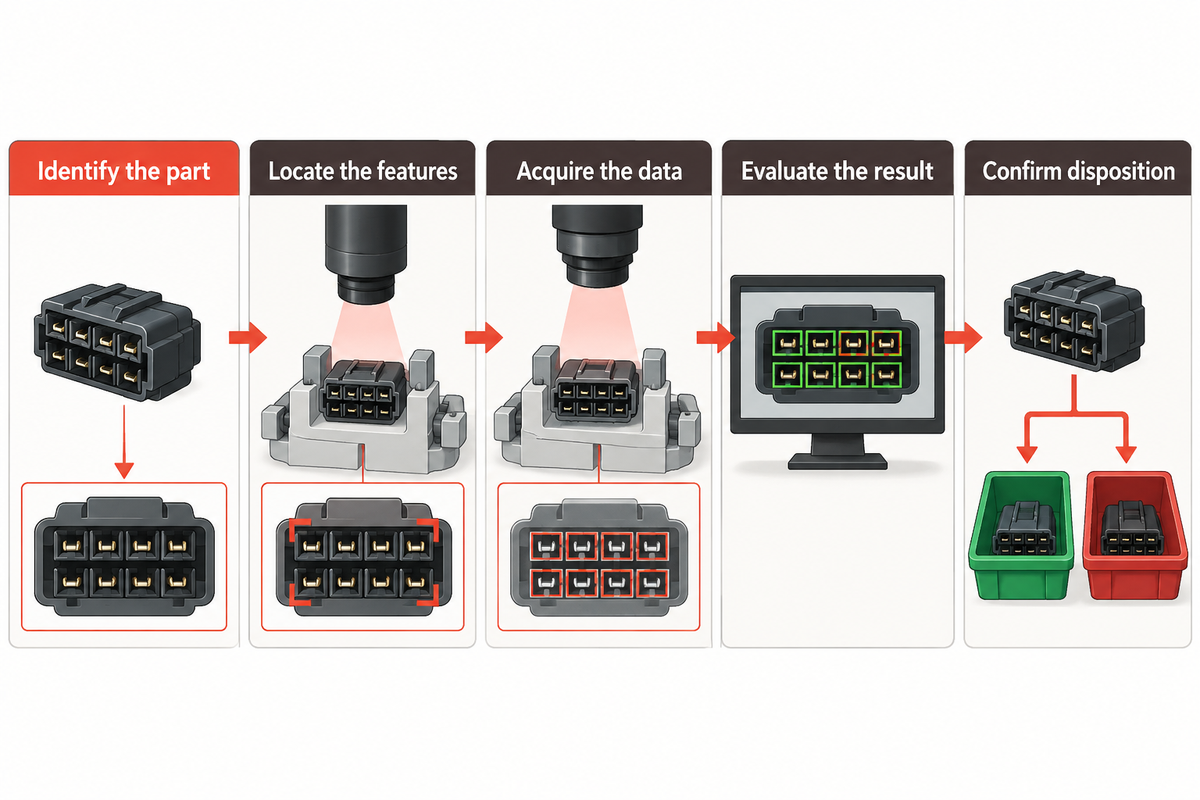
สถานีตรวจสอบอัตโนมัติจะจัดวางคอนเนกเตอร์ในตำแหน่งที่สม่ำเสมอ เก็บข้อมูลที่จำเป็น ประเมินข้อมูลเทียบกับสูตรการผลิตของผลิตภัณฑ์ และส่งผลไปยังระบบควบคุมไลน์ กระบวนการตรวจสอบยังต้องกำหนดการตอบสนองเมื่อพบความผิดปกติ เช่น คัดชิ้นงานเสียออก กักกัน หรือตรวจทานด้วยคน การตรวจสอบด้วยแสงอัตโนมัติ หรือ AOI ทำหน้าที่ประเมินด้วยภาพภายในกระบวนการนี้ ส่วนการตรวจสอบด้วยคนก็ช่วยรองรับการทบทวนตามขั้นตอนที่กำหนดไว้ได้
ระบบอัตโนมัติตรวจสอบคอนเนกเตอร์ทำงานอย่างไร?
สถานีนี้ระบุชนิดผลิตภัณฑ์และยืนยันทิศทางการวาง จากนั้นบันทึกภาพและ/หรือค่าการวัด แล้วเปรียบเทียบกับเกณฑ์การยอมรับที่กำหนดไว้ อีกทั้งยังทำให้มั่นใจว่าผลการตรวจสอบเชื่อมโยงกับชิ้นงานจริงได้ ระบบควบคุมไลน์จึงสามารถปล่อย คัดออก หรือพักชิ้นงานไว้ พร้อมระบุเหตุผลของการจัดการนั้นได้
- ระบุชิ้นงาน — เลือกฉบับแก้ไขแบบเขียนและสูตรการตรวจสอบที่ถูกต้อง
- ระบุตำแหน่งคุณลักษณะ — จัดคอนเนกเตอร์ให้อยู่กับที่และกำหนดจุดอ้างอิงที่จำเป็น
- เก็บข้อมูล — สั่งงานแสงสว่าง กล้อง และเครื่องมืออื่น ๆ ในจังหวะที่เหมาะสม
- ประเมินผล — ใช้ค่าขีดจำกัดด้านขนาดหรือกฎการจำแนกที่ผ่านการตรวจสอบความถูกต้องแล้ว
- ยืนยันการจัดการชิ้นงาน — ตรวจสอบผลลัพธ์ที่ต้องการและบันทึกผลไว้พร้อมข้อมูลประจำชิ้นงาน
ในการใช้งานตรวจสอบคอนเนกเตอร์ที่เผยแพร่โดย G2 Technologies จะตรวจสอบและจัดแนวชิ้นงานก่อนสแกนด้านแผงวงจร การวัดด้วยแสงและการทดสอบทางไฟฟ้าอาจทำในคนละสถานี ตัวอย่างนี้แสดงให้เห็นว่าระบบอัตโนมัติสำหรับกระบวนการต้องทำได้มากกว่าประมวลผลภาพ
เลือกวิธีตรวจสอบให้เหมาะกับข้อบกพร่อง
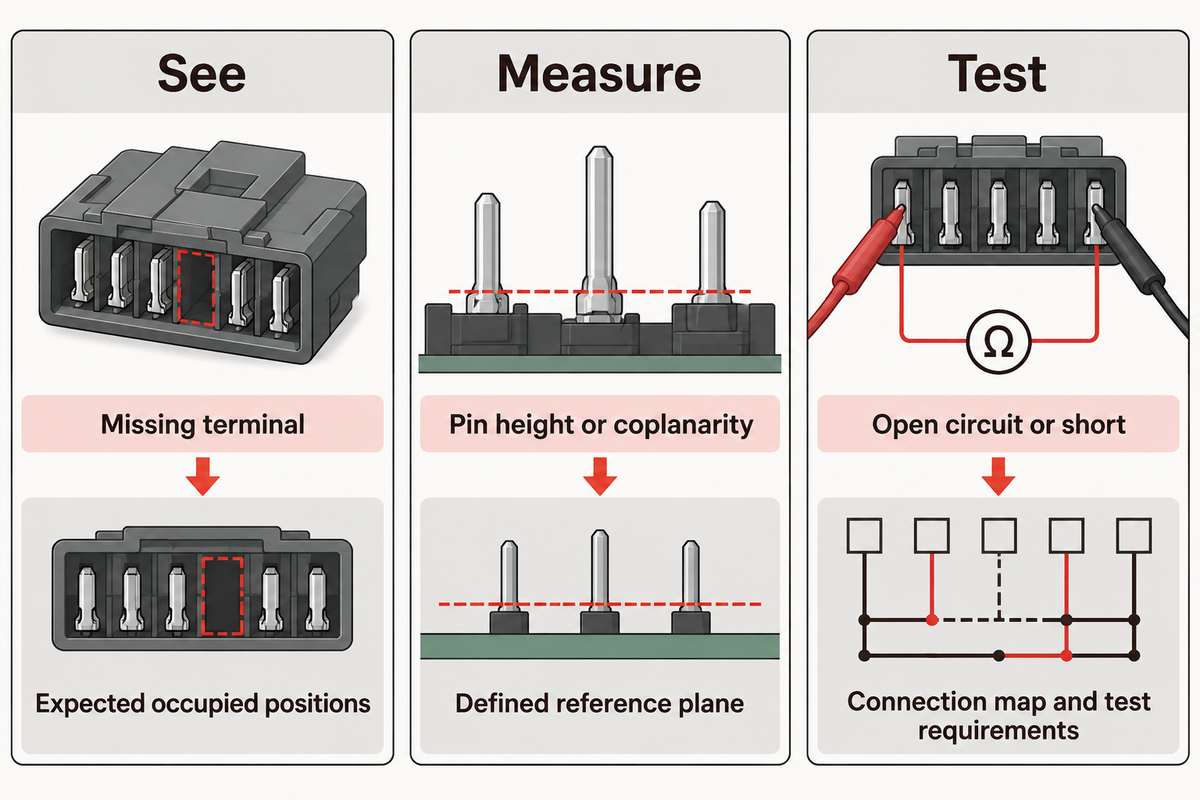
จับคู่วิธีการยอมรับที่เหมาะสมกับคุณสมบัติแต่ละข้อ ภาพใช้ตรวจสอบการมีอยู่และลักษณะพื้นผิว การวัดเชิงปริมาณใช้ตรวจสอบตำแหน่งทางเรขาคณิต และการทดสอบใช้ประเมินการทำงานทางไฟฟ้า เริ่มจากนิยามข้อบกพร่องและจุดอ้างอิงในแบบเขียน จากนั้นพิจารณาว่าสามารถเข้าถึงคุณลักษณะที่ต้องตรวจได้หรือไม่
แผนผังตัดสินใจ “ดู-วัด-ทดสอบ” ด้านล่างSee-Measure-Test Decision Tree เป็นแนวทางปฏิบัติสำหรับนำวิธีเลือกไปใช้ “ดู” หมายถึงจำแนกลักษณะพื้นผิว “วัด” หมายถึงวัดขนาดทางเรขาคณิตเทียบกับค่าอ้างอิง และ “ทดสอบ” หมายถึงใช้วิธีตรวจสอบการทำงานหรือเชิงกล คุณภาพของคอนเนกเตอร์ได้ประโยชน์จากวิธีเหล่านี้ทั้งหมด ประเภทหน้าสัมผัสคอนเนกเตอร์connector contact types ที่แตกต่างกันทำให้ตรวจสอบสิ่งต่าง ๆ ได้แตกต่างกันด้วย
| สภาพที่ต้องประเมิน | วิธีเริ่มต้น | จุดอ้างอิงที่ต้องใช้ | สิ่งที่ต้องตรวจสอบเพิ่มเติม |
|---|---|---|---|
| ขั้วต่อไฟฟ้าขาดหาย | ดู: ตรวจสอบการมีอยู่ | ตำแหน่งที่คาดว่าต้องมีชิ้นงาน | คุณภาพการเชื่อมต่อทางไฟฟ้า |
| วางแนวผิด | ดู: ตรวจจับทิศทางการวาง | คีย์กำหนดตำแหน่งหรือคุณลักษณะที่ไม่สมมาตร | สภาพของคอนแทคที่มองไม่เห็น |
| พินงอหรือตำแหน่งคลาดเคลื่อนในระนาบภาพ | วัด: ภาพ 2D ที่สอบเทียบแล้ว | ดาตัมและสเกลในแบบเขียน | การเคลื่อนตำแหน่งนอกระนาบ |
| ความสูงของพินหรือความร่วมระนาบ | วัด: ภาพด้านข้างที่สอบเทียบแล้วหรือชุดอุปกรณ์ 3D ที่เหมาะสม | ระนาบอ้างอิงที่กำหนดไว้ | พื้นผิวที่ถูกบดบัง |
| รอยร้าวหรือรอยบุบบนตัวเรือนคอนเนกเตอร์ | ดู: ตรวจสอบลักษณะภายนอก | ตัวอย่างข้อบกพร่องและขีดจำกัดที่ตกลงกันไว้ | ความเสียหายที่ซ่อนอยู่ |
| เครื่องหมายไม่ถูกต้อง | ดู: อ่าน OCR หรือรหัส | ข้อความและสูตรการผลิตที่คาดหมาย | สมรรถนะของผลิตภัณฑ์ |
| วงจรเปิดหรือลัดวงจร | ทดสอบ: ทดสอบวงจรไฟฟ้า | แผนผังการเชื่อมต่อและข้อกำหนดการทดสอบ | การยึดคอนแทคเชิงกล |
| ความต้านทานของคอนแทคสูงเกินไป | ทดสอบ: วัดความต้านทาน | วิธีการและขีดจำกัดที่กำหนดไว้ | รูปทรงพื้นผิว |
| การยึดคอนแทคไม่เพียงพอ | ทดสอบ: วิธีทดสอบเชิงกลที่เกี่ยวข้อง | แรงและขั้นตอนเฉพาะผลิตภัณฑ์ | สมรรถนะทางไฟฟ้า |
| สิ่งปนเปื้อนบนหน้าปลายไฟเบอร์ | ดู: กล้องจุลทรรศน์ตรวจสอบไฟเบอร์ | เกณฑ์การยอมรับไฟเบอร์ที่เกี่ยวข้อง | การลดทอนสัญญาณและการสูญเสียย้อนกลับ |
วัดตำแหน่งติดตั้งขั้วต่อไฟฟ้าเทียบกับดาตัมที่ระบุ และแยกการตรวจสอบพินสำหรับหาขั้วต่อไฟฟ้าที่ขาดหายออกเป็นอีกวิธีหนึ่ง คอนเนกเตอร์อาจมีขั้วต่อไฟฟ้าครบทุกตำแหน่ง แต่บางขั้วอาจติดตั้งสูงเกินไป ระบบจำแนกการมีอยู่สามารถยอมรับคอนเนกเตอร์ได้ แม้ขั้วต่อไฟฟ้าจะติดตั้งสูงเกินไป ก่อนเพิ่มการตรวจสอบความสูง ให้พิจารณาว่าตัวเรือนหรือคุณลักษณะสำหรับติดตั้งเป็นตัวกำหนดดาตัมหรือไม่ มิฉะนั้น การเคลื่อนที่ของคอนเนกเตอร์ทั้งชิ้นอาจดูเหมือนพินเยื้องตำแหน่ง เมื่อแยกการตรวจสอบการมีอยู่กับการตรวจสอบความสูง ต้องแน่ใจว่าผลผ่านจากการตรวจสอบการมีอยู่ไม่สามารถลบล้างผลไม่ผ่านจากการตรวจสอบความสูงได้
เลือกระหว่างวิชัน 2D กับการวัด 3D
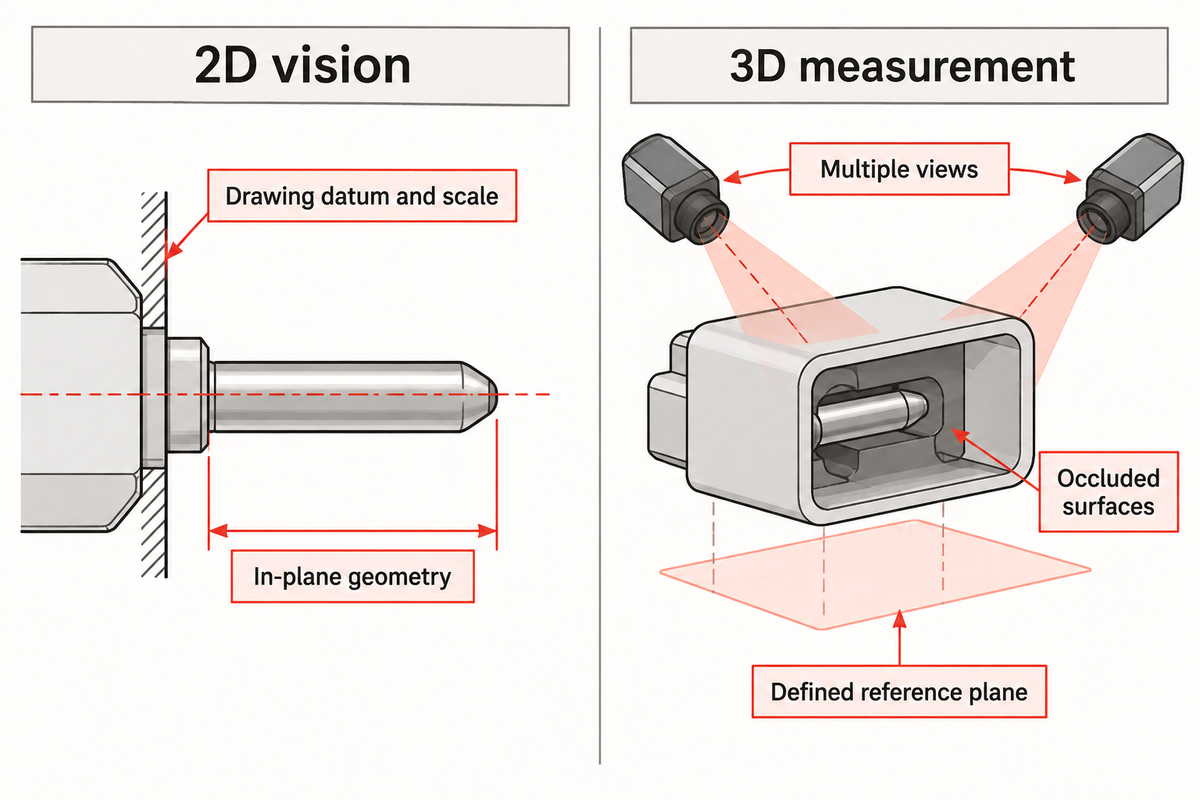
เลือกใช้วิชัน 2D เมื่อข้อมูลที่ต้องการมองเห็นได้ในระนาบภาพที่เสถียร ภาพด้านข้าง 2D ที่สอบเทียบแล้วสามารถวัดความสูงของพินได้ หากมองเห็นปลายพินและดาตัมในระนาบการวัด ใช้การวัด 3D เมื่อรูปทรงที่ต้องการตรวจอยู่นอกระนาบนั้น เซนเซอร์ที่ซับซ้อนจะคุ้มค่าเมื่อใช้วัดคุณสมบัติที่ภาพแบบเรียบง่ายกว่าตรวจไม่ได้
วิชัน 2D
- รองรับการตรวจสอบการมีอยู่ ทิศทางการวาง และพื้นผิวที่มองเห็นได้
- วัดรูปทรงในระนาบได้เมื่อจัดให้เหมาะสมและสอบเทียบแล้ว
- ต้องควบคุมมุมมอง โฟกัส และความเปรียบต่าง
- ไม่สามารถให้พิกัดความสูงได้โดยตรงทุกค่า
การวัด 3D
- รองรับการตรวจสอบความสูง ความร่วมระนาบ และตำแหน่งเชิงพื้นที่
- วัดรูปทรงเทียบกับจุดอ้างอิงที่กำหนดไว้
- ต้องมีพื้นที่เข้าถึง คุณภาพสัญญาณ และการสอบเทียบที่เพียงพอ
- อาจต้องใช้หลายมุมมองเมื่อมีตัวเรือนบดบัง
กรณีศึกษา G2 ใช้คลิปคอนเนกเตอร์สร้างระนาบอ้างอิง และใช้เสาสำหรับระบุตำแหน่งคอนแทค การตรวจสอบด้านประกบใช้การสแกนจากทิศทางตรงข้ามร่วมกัน Craig Borsack ประธาน G2 Technologies อธิบายปัญหาด้านออปติกเพิ่มเติม
“ต้องสแกน 2 ครั้ง เนื่องจากเปลือกคอนเนกเตอร์ทำให้เกิดเงาบังเมื่อสแกนชิ้นงานจากด้านเดียว”
Craig Borsack, G2 Technologies, Vision Systems Design
สำหรับการออกแบบที่มีส่วนครอบ ให้ขีดแสดงทิศทางการมองไว้ข้างคุณลักษณะที่ต้องตรวจ เซนเซอร์ออปติก 3D ไม่สามารถมองทะลุผนังหรือคอนแทคที่บังมุมมองได้ ทางเลือกที่ใช้ได้จริง ได้แก่ มุมมองอื่น อุปกรณ์จับยึดชิ้นงานแบบอื่น หรือวิธีวัดแบบอื่น ประเด็นการเข้าถึงนี้เกี่ยวข้องอย่างยิ่งกับการประกอบคอนเนกเตอร์แบบประกบโดยมองไม่เห็น
จัดแนวระบบพิกัดการวัดให้ตรงกับจุดอ้างอิงในแบบเขียน การเพิ่มจุดข้อมูลไม่สามารถแก้ดาตัมที่วางผิดตำแหน่งได้ การคำนวณต้องอธิบายรูปทรงเดียวกับที่ระบุไว้ในแบบเขียน
สร้างภาพให้เสถียรก่อนเพิ่ม AI
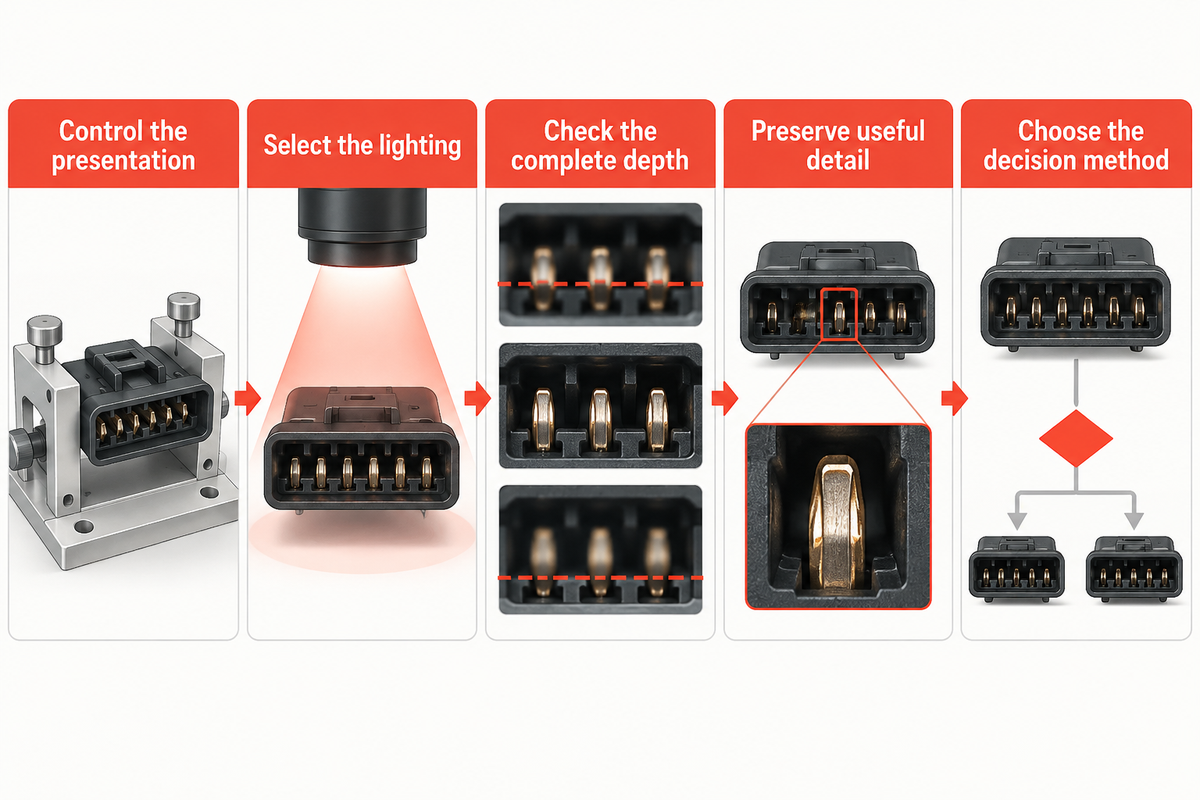
การถ่ายภาพที่เสถียรเริ่มจากการวางชิ้นงานซ้ำได้ แสงสม่ำเสมอ โฟกัสถูกต้อง และมีรายละเอียดบริเวณข้อบกพร่องเพียงพอ อัลกอริทึมที่ใช้กฎเหมาะกับการตรวจสอบคุณลักษณะที่ระบุชัด เช่น การมีอยู่และตำแหน่ง โมเดลดีปเลิร์นนิงช่วยจำแนกลักษณะที่แปรผันได้ หากตัวอย่างฝึกแยกความแปรผันที่ยอมรับได้ออกจากข้อบกพร่องจริง ระบบวิชัน AI ก็ยังต้องอาศัยคุณภาพภาพที่เสถียร
- ควบคุมการจัดวาง: ระบุตำแหน่งชิ้นงานโดยไม่บดบังคุณลักษณะหรือทำให้ชิ้นงานเสียรูป
- เลือกแสงสว่าง: ทดสอบว่าพื้นผิวมันวาว ร่องเว้า และขอบตอบสนองต่อมุมตกกระทบของแสงอย่างไร
- ตรวจสอบระยะชัดลึกทั้งหมด: ให้แน่ใจว่าบริเวณพินที่เกี่ยวข้องยังแยกแยะได้ชัดเจน
- รักษารายละเอียดที่เป็นประโยชน์: ประเมินภาพหลังประมวลผลขั้นสุดท้าย รวมถึงการปรับขนาดและการบีบอัด
- เลือกวิธีตัดสินผล: ใช้การวัดที่ระบุชัดสำหรับขนาด และใช้โมเดลลักษณะภายนอกที่ผ่านการตรวจสอบแล้วสำหรับการจำแนกด้วยภาพ
แอปพลิเคชันกล้องจุลทรรศน์คอนเนกเตอร์ของ Evident แสดงให้เห็นความยากในการโฟกัสโคนและปลายพินให้คมชัดพร้อมกัน ปัญหาด้านออปติกนี้แก้ได้ด้วยการซ้อนภาพหลายระยะโฟกัส แต่ต้องนับเวลาบันทึกและประมวลผลภาพรวมในรอบการตรวจสอบด้วย เช่นเดียวกัน งานศึกษา YOLO-HCS ปี 2026 ปรับขนาดภาพจาก 1536 × 1028 เป็น 1280 × 1280 ระหว่างการฝึก ประเมินว่าการประมวลผลล่วงหน้ายังคงรักษาข้อบกพร่องขนาดเล็กที่ต้องการตรวจจับไว้หรือไม่ การบันทึกภาพความละเอียดสูงจะเป็นประโยชน์ก็ต่อเมื่อรายละเอียดที่เกี่ยวข้องยังคงอยู่หลังประมวลผล
เปรียบเทียบภาพที่ควบคุมเงื่อนไขจากล็อตการผลิตทั้ง 2 ล็อต รวมถึงชิ้นงานที่ทราบว่ามีข้อบกพร่อง ก่อนปรับเกณฑ์การตัดสิน หากการชุบในล็อตใหม่ทำให้เกิดแสงสะท้อนบนขั้วต่อไฟฟ้าที่อยู่ในเกณฑ์ยอมรับ และโมเดลที่ฝึกด้วยผิวสำเร็จแบบอื่นคัดขั้วต่อเหล่านั้นออก ให้แก้ไขแสงที่ไม่เสถียรก่อน หากลักษณะที่เปลี่ยนไปของขั้วต่อยังอยู่ในขอบเขตที่ยอมรับได้ของผลิตภัณฑ์ ให้เพิ่มตัวอย่างลงในข้อมูลพัฒนาและทดสอบโดยอิสระอีกครั้ง เก็บสูตรการผลิตเดิมไว้เพื่อเปรียบเทียบ เมื่อปรับสูตรการผลิตเพื่อรับมือกับแสงสะท้อน ต้องรักษาความไวต่อข้อบกพร่องเดิมไว้ให้เท่าเดิม
สำหรับการโหลดด้วยหุ่นยนต์ ให้ตรวจสอบการส่งต่องานเข้าสู่อุปกรณ์จับยึดชิ้นงานสำหรับตรวจสอบ แขนหุ่นยนต์จะจัดวางชิ้นงานได้อย่างสม่ำเสมอก็ต่อเมื่อชุดจับและชุดกำหนดตำแหน่งรองรับข้อกำหนดการตรวจสอบ นำสิ่งรบกวนในพื้นหลังออกจากบริเวณที่กล้องมองเห็น และทดสอบความแปรผันในการจัดวางที่อนุญาต
แยกการตรวจสอบด้วยแสงออกจากการทดสอบทางไฟฟ้า
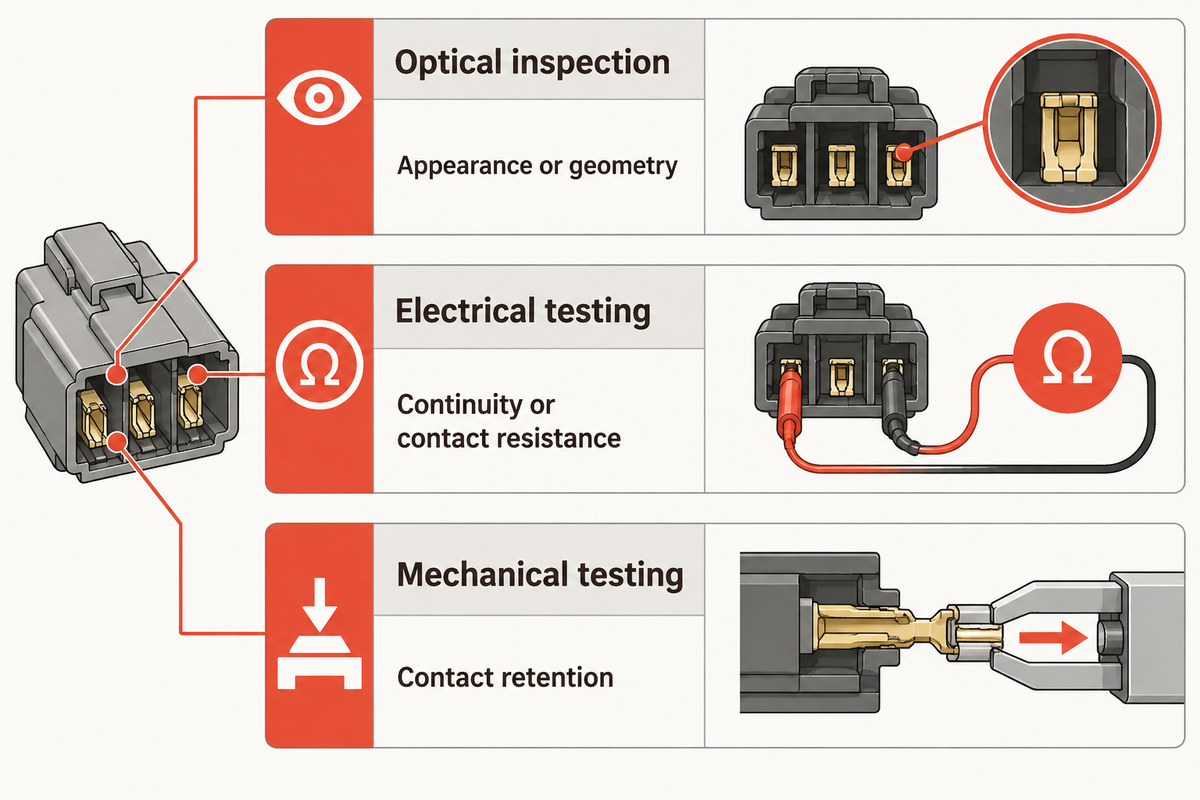
การตรวจสอบด้วยแสงประเมินลักษณะภายนอกหรือรูปทรง การตรวจสอบคอนเนกเตอร์ทางไฟฟ้ามักใช้หลักฐานดังกล่าวร่วมกับการวัดการทำงาน การทดสอบทางไฟฟ้าประเมินคุณสมบัติอื่น เช่น ความต่อเนื่องของวงจรหรือความต้านทานของคอนแทค ส่วนการทดสอบเชิงกลประเมินคุณสมบัติอื่น เช่น การยึดคอนแทค ให้กำหนดคุณสมบัติที่ต้องตรวจแต่ละข้อแยกจากกัน แม้เครื่องมือหลายชนิดจะใช้ชุดอุปกรณ์จับยึดชิ้นงานอัตโนมัติและข้อมูลประจำชิ้นงานเดียวกันก็ตาม
แค็ตตาล็อก BSI สำหรับชุดมาตรฐาน IEC 60512 ระบุการตรวจด้วยสายตาและการตรวจสอบขนาดเป็นหัวข้อทดสอบแยกกัน เลือกข้อกำหนดและวิธีทดสอบที่เกี่ยวข้องก่อนกำหนดขีดจำกัดผ่าน/ไม่ผ่าน ภาพของการย้ำสายที่เสร็จแล้วไม่สามารถใช้แทนการตรวจสอบทางไฟฟ้าหรือเชิงกลที่เกี่ยวข้องกับกระบวนการย้ำคอนเนกเตอร์ได้
หมายเหตุทางวิศวกรรม: กำหนดปริมาณที่วัด
สำหรับตำแหน่งพิน ให้ระบุดาตัมในแบบเขียน ทิศทางการวัด ค่าความคลาดเคลื่อนของขนาด และกฎการยอมรับให้ครบถ้วน คำกล่าวอ้างเรื่องความแม่นยำสูงต้องระบุปริมาณที่วัดอย่างชัดเจนและมีหลักฐานแสดงสมรรถนะการวัด ค่าความละเอียดของกล้องไม่ใช่ค่าความคลาดเคลื่อนของขนาด หากความไม่แน่นอนของการวัดมีผลใกล้ขีดจำกัด ให้บันทึกผลกระทบต่อการยอมรับ แทนการถือว่าทศนิยมทุกหลักที่แสดงเป็นค่าที่แน่นอน
การตรวจสอบคอนเนกเตอร์ไฟเบอร์ออปติกมีขอบเขตเฉพาะของตนเอง IEC 61300-3-35:2022 ครอบคลุมเศษปนเปื้อน รอยขีดข่วน และข้อบกพร่องบนผิวสัมผัสของไฟเบอร์ โดยระบุว่าการตรวจด้วยสายตาเป็นวิธีเสริมสำหรับการวัดค่าการลดทอนสัญญาณ การสูญเสียย้อนกลับ และพารามิเตอร์ของหน้าปลาย ดังนั้นเฟอร์รูลเซรามิกและใยแก้วนำแสงจึงต้องใช้เกณฑ์การตรวจสอบที่ต่างจากพินของคอนเนกเตอร์ไฟฟ้า หากต้องการเส้นทางการประกอบไฟเบอร์อัตโนมัติ โปรดดูคู่มือการประกอบคอนเนกเตอร์ไฟเบอร์ออปติก
ตรวจสอบการคัดชิ้นงานดีออกผิดพลาดและข้อบกพร่องที่ตรวจไม่พบ
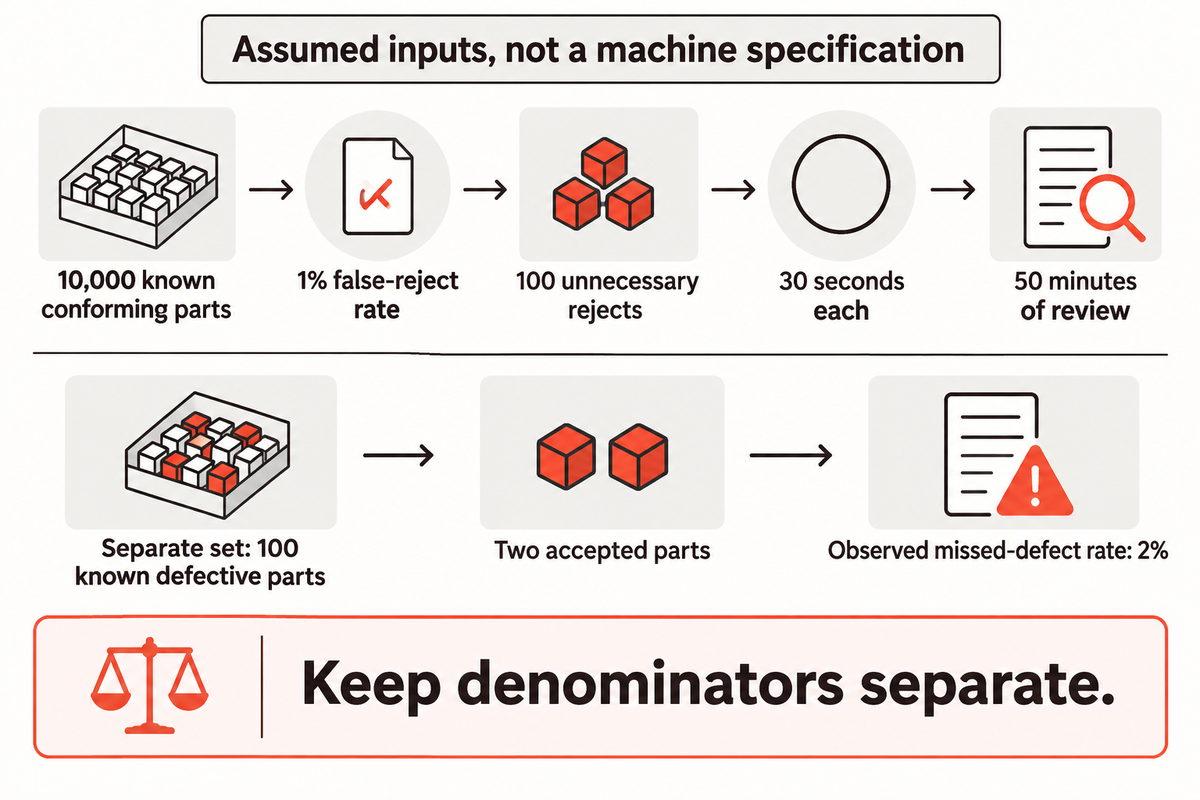
ตรวจสอบความถูกต้องโดยใช้ชิ้นงานดีและชิ้นงานบกพร่องที่จำแนกไว้อย่างเป็นอิสระจากระบบ แล้วรายงานผลแยกกัน การคัดชิ้นงานดีออกผิดพลาดหมายถึงชิ้นงานดีที่ระบบคัดออก การตรวจไม่พบข้อบกพร่องหมายถึงชิ้นงานบกพร่องที่ระบบยอมรับ อัตราทั้งสองตอบคำถามคนละข้อ การตรวจทานที่ไม่จำเป็นเกิดขึ้นบ่อยเพียงใด? อัตราข้อบกพร่องที่หลุดรอดจากการตรวจจับเป็นเท่าใด?
ให้ผู้ตรวจสอบที่มีคุณสมบัติเหมาะสมเป็นผู้กำหนดการจำแนกอ้างอิงและตัดสินกรณีที่ป้ายกำกับขัดแย้งกัน ตรึงสูตรการผลิตก่อนการทดสอบขั้นสุดท้าย แยกชิ้นงานจริงที่ใช้ทดสอบสูตรการผลิตออกจากชิ้นงานที่ใช้ฝึกหรือปรับแต่งโมเดล ภาพซ้ำของคอนเนกเตอร์ชิ้นเดียวกันไม่ใช่ตัวอย่างการผลิตที่เป็นอิสระต่อกัน โครงการประเมิน AI ของ NIST ใช้ข้อมูลแบบปกปิดและสภาพแวดล้อมแยกเฉพาะ เพื่อลดการปนเปื้อนระหว่างชุดข้อมูลฝึกกับชุดทดสอบ ควรใช้แนวทางนี้เมื่อจัดการตัวอย่างคอนเนกเตอร์
| เงื่อนไขการทดสอบ | สิ่งที่ควรรวม | รายการที่ต้องบันทึกแยกกัน |
|---|---|---|
| ชิ้นงานดีที่ทราบผลจากการผลิต | ความแปรผันของลักษณะภายนอกตามปกติที่อนุญาต | การคัดชิ้นงานดีออกผิดพลาด / ชิ้นงานดีที่ทราบผล |
| ชิ้นงานเสียที่ทราบผล | ข้อบกพร่องแต่ละประเภทที่ต้องตรวจ | ชิ้นงานที่ตรวจไม่พบ / ชิ้นงานเสียในประเภทนั้น |
| ขนาดที่ใกล้ขีดจำกัด | ชิ้นงานที่วัดอ้างอิงไว้บริเวณใกล้ค่าขอบเขต | ผลการตัดสินและการวัดอ้างอิง |
| การจัดวางซ้ำ | นำชิ้นงานเดิมออกแล้วโหลดกลับเข้าไปใหม่ | การกระจายของค่าการวัดและการเปลี่ยนแปลงของป้ายกำกับ |
| ล็อตการผลิตที่ต่างกัน | ความแปรผันของผิวสำเร็จและการขึ้นรูปที่ยอมรับได้ | ผลลัพธ์แยกตามล็อตการผลิต |
| กะหรือวันที่ต่างกัน | สภาวะการทำงานที่เป็นตัวแทน | การเปลี่ยนแปลงระหว่างรอบและการคลาดเคลื่อนตามเวลา |
| การเปลี่ยนสูตรการผลิต | รุ่นย่อยของผลิตภัณฑ์และการทดสอบความไม่ตรงกันโดยตั้งใจ | ข้อผิดพลาดในการเลือกและระบุตัวตน |
| ไม่มีการเก็บข้อมูล | ไม่มีภาพหรือการวัดไม่ครบถ้วน | การตอบสนองเพื่อพักหรือคัดชิ้นงานเสียออก |
| ทดสอบเส้นทางคัดชิ้นงานเสียออก | ส่งชิ้นงานเสียที่ทราบผลผ่านขั้นตอนการคัดแยก | ปลายทางที่ยืนยันแล้ว |
| การเริ่มระบบใหม่และการกู้คืน | รอบการทำงานที่หยุดชะงักและชิ้นงานที่รออยู่ในคิว | ข้อมูลประจำชิ้นงานและการจัดการหลังการกู้คืน |
แนวทางการวัดของ NIST แยกความสามารถในการทำซ้ำระยะสั้นออกจากความแปรผันระหว่างวันและระหว่างรอบ ระบบการวัดจะแสดงความสามารถในการทำซ้ำระยะสั้นด้วยค่าที่อ่านซ้ำได้อย่างเสถียรระหว่างการตั้งค่า สำหรับความแปรผันระยะยาว ให้เปรียบเทียบค่าที่อ่านได้ระหว่างกะการผลิต แยกความแปรผันแบบสุ่มภายในรอบออกจากการเปลี่ยนแปลงอย่างสม่ำเสมอระหว่างรอบ สำหรับการตัดสินใจด้านขนาด โปรดดู ISO/IEC Guide 98-4 เพื่อทำความเข้าใจว่าความไม่แน่นอนของการวัดและขีดจำกัดการยอมรับส่งผลต่อความเสี่ยงในการยอมรับชิ้นงานที่ไม่เป็นไปตามข้อกำหนดหรือการปฏิเสธชิ้นงานที่เป็นไปตามข้อกำหนดอย่างไร สามารถกำหนดขีดจำกัดการยอมรับเพื่อสร้างสมดุลระหว่างความเสี่ยงเหล่านี้ได้
ตัวอย่างคำนวณ โดยใช้ค่าที่สมมติขึ้น ไม่ใช่ข้อมูลจำเพาะของเครื่องจักร: ตรวจสอบชิ้นงานที่ทราบว่าเป็นไปตามข้อกำหนด 10,000 ชิ้น โดยมีอัตราคัดชิ้นงานดีออกผิดพลาด 1% ทำให้มีชิ้นงานถูกคัดออกโดยไม่จำเป็น 100 ชิ้น หากใช้เวลาตรวจซ้ำชิ้นละ 30 วินาที จะต้องใช้เวลาตรวจทาน 50 นาที ในชุดทดสอบแยกต่างหากซึ่งมีชิ้นงานเสียที่ทราบผล 100 ชิ้น พบว่ามีชิ้นงาน 2 ชิ้นได้รับการยอมรับ คิดเป็นอัตราข้อบกพร่องที่ตรวจไม่พบที่สังเกตได้ 2% ต้องแยกตัวหารของตัวอย่างออกจากกัน
รายงานจำนวนตัวอย่าง อัตราที่สังเกตได้ และขอบเขตความเชื่อมั่นที่เกี่ยวข้องสำหรับชุดตัวอย่างที่มีจำนวนจำกัด พร้อมระบุประเภทข้อบกพร่องและสภาวะการทำงาน แนวทางทวินามของ NIST อธิบายเหตุผลที่การประมาณแบบปกติอาจไม่เหมาะเมื่อจำนวนตัวอย่างหรือจำนวนความล้มเหลวมีน้อย หากไม่พบข้อบกพร่องที่ตรวจไม่พบเลย ก็ยังไม่อาจยืนยันสมรรถนะในการผลิตได้อย่างแน่นอน
เชื่อมโยงผลการตรวจสอบเข้ากับระบบควบคุมไลน์
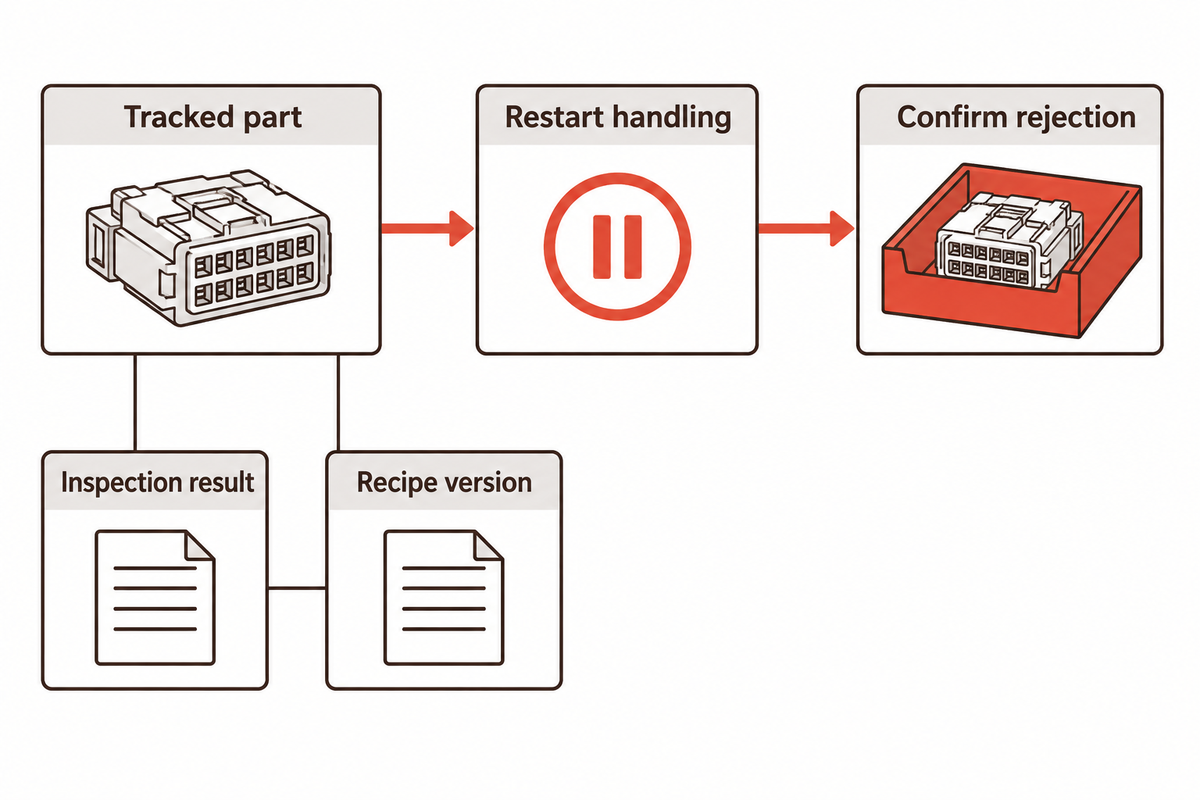
การเชื่อมต่อกับไลน์การผลิตต้องรักษาผลการตรวจสอบไว้พร้อมกับคอนเนกเตอร์จริงที่ตรงกัน จนกว่าจะยืนยันปลายทางสุดท้าย กำหนดการดำเนินการเมื่อภาพหาย ผลมาช้ากว่าที่คาด ระบุชิ้นงานไม่ได้ หรือไม่มีภาชนะรองรับชิ้นงานเสีย เงื่อนไขเหล่านี้ควรอยู่ในแผนควบคุมในฐานะสภาวะการทำงาน
- เชื่อมโยงผลการตรวจแต่ละรายการกับชิ้นงานที่ติดตามได้หรือตำแหน่งอุปกรณ์จับยึดชิ้นงานที่ควบคุมไว้
- แลกเปลี่ยนสัญญาณทริกเกอร์ สถานะไม่พร้อม สถานะเสร็จสิ้น และผลการตรวจ โดยกำหนดจังหวะเวลาให้ชัดเจน
- ยืนยันการคัดชิ้นงานเสียออก แทนการพึ่งพาคำสั่งดีดชิ้นงานเพียงอย่างเดียว
- บันทึกเวอร์ชันสูตรการผลิต ค่าการวัด และภาพข้อบกพร่องที่เป็นประโยชน์ไว้พร้อมข้อมูลระบุชิ้นงาน
- กำหนดวิธีจัดการเมื่อเริ่มระบบใหม่ สำหรับชิ้นงานที่ยังอยู่ระหว่างการตรวจสอบกับจุดปล่อยออก
ตัวอย่าง หลังจากเครื่องเสียบพินตรวจพบว่าคอนแทคขาดหาย แต่สายพานหยุดก่อนชิ้นงานถึงจุดคัดทิ้ง หากตรรกะการเริ่มระบบใหม่เลื่อนคิวผลการตรวจผิดตำแหน่ง คอนเนกเตอร์ดีชิ้นถัดไปอาจถูกคัดออก ขณะที่ชิ้นงานเสียอาจผ่านต่อไป ในการทดสอบการยอมรับตั้งแต่ต้นจนจบ ให้จำลองเหตุขัดจังหวะนี้ และตรวจสอบปลายทางของชิ้นงานเสียกับชิ้นงานข้างเคียงด้วย การทดสอบนี้ตรวจสอบการเชื่อมโยงระหว่างการตรวจสอบกับการจัดการชิ้นงาน การตรวจดูเฉพาะภาพที่บันทึกไว้จะไม่พบข้อผิดพลาดในการคัดแยก
ผู้ปฏิบัติงานต้องได้รับคำแนะนำที่ชัดเจนเกี่ยวกับชิ้นงานที่พักไว้และคอนเนกเตอร์ที่เสียหาย กำหนดว่าใครมีสิทธิ์ปล่อยชิ้นงานที่ผ่านการตรวจทาน ใครเป็นผู้อนุมัติงานแก้ไข และจะบันทึกผลการตรวจสอบหลังจากนั้นอย่างไร ผู้ตรวจสอบควรเห็นภาพที่เกี่ยวข้องและเหตุผลที่ตรวจไม่ผ่าน แทนการเห็นเพียงสัญญาณสีแดงที่ไม่มีคำอธิบาย
กำหนดขอบเขตโครงการก่อนเปรียบเทียบต้นทุน
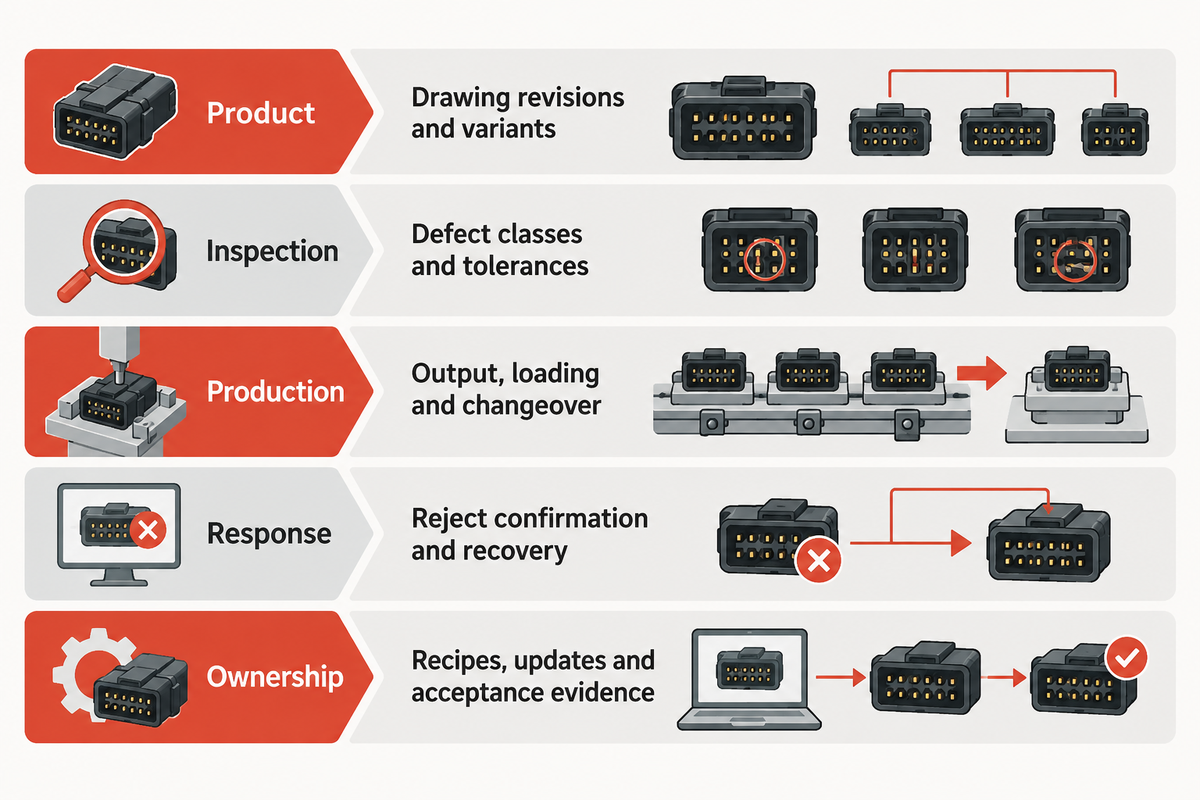
เปรียบเทียบต้นทุนข้อเสนอแต่ละรายการโดยใช้ขอบเขตการตรวจสอบ ส่วนผสมผลิตภัณฑ์ ภาระการจัดการชิ้นงาน และการทดสอบการยอมรับเดียวกัน ต้นทุนรวมถึงอุปกรณ์จับยึดชิ้นงาน แสงสว่าง เครื่องมือ ซอฟต์แวร์ ระบบควบคุม การเปลี่ยนรุ่นการผลิต และการสนับสนุน แรงงานตรวจทานก็มีผลเช่นกัน สถานีที่ตรวจพบข้อบกพร่องได้แต่สร้างคิวชิ้นงานที่ถูกคัดออกผิดพลาดจำนวนมาก อาจเพียงย้ายงานไปยังกระบวนการปลายทางแทนที่จะลดงานลง
VDI/VDE/VDMA 2632 Part 2:2024-11 อธิบายข้อกำหนดและข้อมูลจำเพาะของระบบวิชันสำหรับเครื่องจักร โดยเน้นการระบุ สื่อสาร และปรับตัวตามปัจจัยที่ส่งผลในช่วงเริ่มต้นโครงการร่วมกับคู่ค้าโครงการ ผู้ซื้อและผู้ขายควรจัดทำข้อกำหนดร่วมกันเพื่อให้เปรียบเทียบใบเสนอราคาได้
- ผลิตภัณฑ์: ฉบับแก้ไขแบบเขียน รุ่นย่อย รูปทรงคอนแทค และความแปรผันด้านรูปลักษณ์ที่ยอมรับได้
- การตรวจสอบ: ประเภทข้อบกพร่อง ปริมาณที่วัด ค่าความคลาดเคลื่อน และวิธีจัดทำป้ายกำกับอ้างอิง
- การผลิต: ปริมาณการผลิตที่ต้องการ วิธีโหลดชิ้นงาน ความถี่ในการเปลี่ยนรุ่นการผลิต และพื้นที่ที่มี
- การตอบสนอง: การยืนยันการคัดชิ้นงานเสียออก ขั้นตอนตรวจทาน การสอบกลับ และพฤติกรรมเมื่อกู้คืนระบบ
- ความรับผิดชอบ: ผู้รับผิดชอบสูตรการผลิต การอัปเดตโมเดล อุปกรณ์จับยึดชิ้นงาน อะไหล่ และหลักฐานการยอมรับ
สอบถามผู้จำหน่ายว่าสามารถแจกแจงรอบการทำงานทั้งหมดได้หรือไม่ ซึ่งรวมการโหลด การจัดวางให้นิ่ง การเก็บข้อมูล การประมวลผล การถ่ายโอน และการจัดการชิ้นงาน บางขั้นตอนทำพร้อมกันได้ ขณะที่บางขั้นตอนใช้เวลาเครื่องเดียวกัน คิวตรวจทานอาจกลายเป็นข้อจำกัดแยกต่างหากในการผลิตปริมาณสูง อัตราการทำงานของเซนเซอร์ไม่ใช่อัตราที่ตรวจสอบคอนเนกเตอร์ทั้งชิ้นได้ ประเมินความเร็วและประสิทธิภาพด้วยชุดการผลิตที่เป็นตัวแทน และนับเหตุขัดจังหวะกับการกู้คืนระบบด้วย ใช้วิธีดังกล่าวอธิบายเวลาหยุดทำงานและปริมาณการผลิต
สำหรับฝ่ายการเงิน ให้แปลงภาระงานตรวจทานจากการคัดชิ้นงานดีออกผิดพลาดที่บันทึกไว้เป็นต้นทุนการดำเนินงาน โดยใช้อัตราค่าแรงของคุณเอง รวมแรงงานตรวจทานเมื่อประเมินการประหยัดต้นทุนจากระบบอัตโนมัติ ฝ่ายคุณภาพควรเก็บผลแยกตามประเภทข้อบกพร่อง ฝ่ายจัดซื้อควรเปรียบเทียบขอบเขตและการสนับสนุนเดียวกัน จากนั้นฝ่ายบริหารวิศวกรรมจึงมอบหมายความรับผิดชอบต่อการเปลี่ยนแปลงที่ส่งผลต่อการตรวจสอบคอนเนกเตอร์ได้ เมื่อกำหนดข้อมูลเหล่านี้แล้ว ให้พิจารณาโซลูชันระบบอัตโนมัติตรวจสอบคอนเนกเตอร์ของ ZEUEE สำหรับอุปกรณ์
ทำความเข้าใจความเปลี่ยนแปลงในการตรวจสอบคอนเนกเตอร์
งานตรวจสอบคอนเนกเตอร์ในช่วงหลังมุ่งเน้นข้อบกพร่องขนาดเล็ก การจัดเรียงพินที่หนาแน่น และการนำผลงานเดิมกลับมาใช้ ฮาร์ดแวร์สำหรับการประมวลผลสมรรถนะสูงและศูนย์ข้อมูลเป็นตัวอย่างของการใช้งานที่อยู่เบื้องหลังงานนี้ ประเมินแนวทางเหล่านี้จากผลลัพธ์แยกตามประเภทข้อบกพร่อง สภาพของภาพ และการทดสอบถ่ายโอน
ประกาศของ Instrumental เมื่อเดือนมีนาคม 2026 กล่าวถึงการรวมข้อมูลจากตำแหน่งพินต่าง ๆ เข้าเป็นโมเดลร่วมสำหรับคอนเนกเตอร์ความหนาแน่นสูง วิธีนี้ช่วยให้ทีมควบคุมคุณลักษณะที่เกิดซ้ำได้ดีขึ้นด้วยการเรียนรู้จากตำแหน่งอื่น แต่ยังทำให้การควบคุมเวอร์ชันสูตรการผลิตสำคัญยิ่งขึ้น เมื่อทีมติดตั้งโมเดลในโรงงานหลายแห่ง
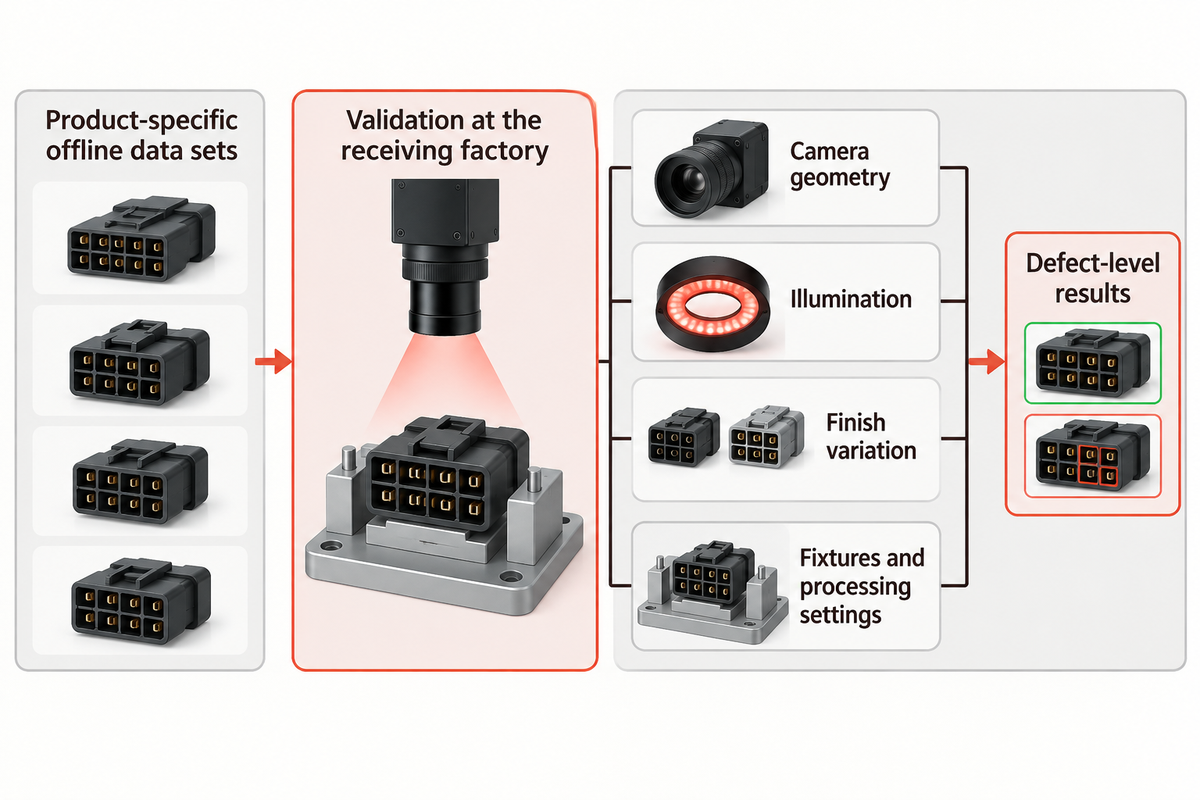
งานศึกษาคอนเนกเตอร์และขั้วต่อไฟฟ้า YOLO-HCS ปี 2026 พิจารณาการตรวจจับข้อบกพร่องขนาดเล็กโดยใช้ชุดข้อมูลภาพต้นฉบับ 177 และ 633 ภาพ งานศึกษานี้แยกความแตกต่างระหว่างจำนวนภาพกับจำนวนตำแหน่งข้อบกพร่องที่ใส่คำกำกับ และพิจารณาปัญหาความไม่สมดุลของคลาส งานศึกษาประเมินการตรวจจับข้อบกพร่องขนาดเล็กด้วยชุดข้อมูลออฟไลน์เฉพาะผลิตภัณฑ์ ใช้วิธีที่งานศึกษาจัดการจำนวนภาพ จำนวนตำแหน่งข้อบกพร่อง และความไม่สมดุลของคลาส เพื่อวางแผนการทดสอบและประเมินอัตราผลผลิตในโรงงานภายใต้สภาวะการผลิต
สามารถใช้โมเดลเดียวกันในโรงงานที่ต่างกันได้หรือไม่?
สามารถนำโมเดลไปใช้ที่โรงงานอีกแห่งได้ แต่ต้องตรวจสอบความถูกต้องที่โรงงานปลายทาง โดยใช้ชิ้นงานที่ยอมรับได้และตัวอย่างชิ้นงานเสียของโรงงานนั้น เปรียบเทียบรูปทรงการจัดวางกล้อง แสงสว่าง ความแปรผันของผิวชิ้นงาน อุปกรณ์จับยึดชิ้นงาน และค่าการประมวลผล กำหนดเวอร์ชันสำหรับการทดสอบเพื่อยอมรับ บันทึกความแตกต่างจากสถานที่พัฒนา และจัดให้มีขั้นตอนควบคุมสำหรับการอัปเดตในภายหลัง
เมื่อเปรียบเทียบโซลูชันตรวจสอบด้วย AI ให้พิจารณาผลการตรวจจับข้อบกพร่องที่สำคัญต่อผลิตภัณฑ์มากที่สุด เพราะโมเดลหนึ่งอาจทำผลงานโดยรวมดีกว่าอีกโมเดล แต่ตรวจจับข้อบกพร่องที่พบได้น้อยได้ไม่แม่นยำเท่า ควรประเมินประสิทธิภาพและความน่าเชื่อถือโดยเปรียบเทียบผลแยกตามประเภทข้อบกพร่องภายใต้สภาวะการทำงานที่เกี่ยวข้อง การตรวจจับความผิดปกติและการแบ่งส่วนภาพต้องมีเกณฑ์การยอมรับที่ชัดเจนด้วย การไฮไลต์บริเวณที่ผิดปกติจะมีประโยชน์ก็ต่อเมื่อพนักงานฝ่ายผลิตเข้าใจว่าควรจัดการชิ้นงานนั้นอย่างไร
คำถามที่พบบ่อย
ระบบตรวจสอบด้วยวิชันคืออะไร?
ระบบตรวจสอบด้วยวิชันใช้กล้อง แสงสว่าง และซอฟต์แวร์เพื่อประเมินคุณลักษณะของผลิตภัณฑ์ที่มองเห็นได้ สำหรับคอนเนกเตอร์ ระบบสามารถตรวจสอบการมีอยู่ของขั้วต่อไฟฟ้า แนวการจัดวาง สภาพพื้นผิว และเครื่องหมายต่าง ๆ การติดตั้งที่สมบูรณ์ยังต้องควบคุมการจัดวางชิ้นงานและกำหนดการตอบสนองต่อผลตรวจ เช่น การคัดชิ้นงานเสียออกหรือส่งตรวจสอบเพิ่มเติม การวัดความสูงต้องใช้การจัดวางระบบวัดที่เหมาะสม ไม่ใช่เพียงภาพถ่ายจากด้านบนทั่วไป
การตรวจสอบในสายการผลิตคืออะไร?
การตรวจสอบในสายการผลิตคือการตรวจชิ้นงานระหว่างกระบวนการผลิต แทนการส่งไปยังห้องตรวจสอบแยกต่างหาก สำหรับคอนเนกเตอร์ สถานีตรวจสอบอาจอยู่ถัดจากขั้นตอนใส่ขั้วต่อไฟฟ้าทันทีหรือก่อนบรรจุสินค้า ผลตรวจต้องเชื่อมโยงกับชิ้นงานที่ถูกต้อง และสายการผลิตต้องยืนยันว่าชิ้นงานที่ไม่ผ่านการตรวจถูกส่งไปยังจุดหมายที่กำหนด
จำเป็นต้องใช้ระบบตรวจสอบคอนเนกเตอร์อัตโนมัติหรือไม่?
ไม่จำเป็นเสมอไป การใช้ระบบอัตโนมัติเป็นทางเลือกด้านกระบวนการ ซึ่งขึ้นอยู่กับแบบผลิตภัณฑ์ ข้อกำหนดของลูกค้า ความเสี่ยงจากข้อบกพร่อง และความต้องการในการผลิต การกำหนดให้ตรวจสอบคุณลักษณะหนึ่งไม่ได้หมายความว่าต้องใช้กล้องหรือสถานีอัตโนมัติโดยอัตโนมัติ ควรเลือกระบบอัตโนมัติเมื่อสามารถแสดงให้เห็นได้ว่าการตรวจสอบตามที่กำหนดทำได้อย่างน่าเชื่อถือด้วยอัตราการผลิตที่ต้องการ พร้อมมีขั้นตอนจัดการกรณีผลตรวจไม่ผ่านหรือไม่ชัดเจนเป็นเอกสาร
ระบบตรวจสอบคอนเนกเตอร์อัตโนมัติใช้กับงานใดได้บ้าง?
ระบบนี้ใช้ในการผลิตคอนเนกเตอร์และอุปกรณ์อิเล็กทรอนิกส์ เมื่อสามารถจัดวางชิ้นงานได้อย่างสม่ำเสมอ และสามารถมองเห็นหรือวัดคุณลักษณะที่ใช้ตัดสินการยอมรับได้ ตัวอย่างการใช้งาน ได้แก่ การตรวจสอบการมีอยู่ของขั้วต่อไฟฟ้า แนวการจัดวาง สภาพตัวเรือนคอนเนกเตอร์ และเครื่องหมายต่าง ๆ คุณลักษณะที่ซ่อนอยู่ต้องตรวจด้วยมุมมองเพิ่มเติมหรือวิธีทดสอบอื่น
ควรตรวจสอบระบบตรวจสอบบ่อยแค่ไหน?
ตรวจสอบหลังจากมีการเปลี่ยนอุปกรณ์จับยึดชิ้นงาน แสงสว่าง ซอฟต์แวร์ หรือสูตรการผลิต รวมถึงหลังการบำรุงรักษา กำหนดช่วงเวลาตรวจสอบตามปกติโดยพิจารณาจากความเสี่ยงของกระบวนการ ความเสถียรของอุปกรณ์ และแผนควบคุม จากนั้นปรับช่วงเวลาตามการเปลี่ยนแปลงของระบบและความขัดข้องที่เกิดขึ้นจริง ควบคุมชิ้นงานอ้างอิงที่ทราบผลแล้วหรือวิธีตรวจสอบอื่นให้อยู่ในสภาพพร้อมใช้งาน การตรวจสอบตามกำหนดควรยืนยันทั้งผลการวัดหรือการจำแนกประเภท และการตอบสนองทางกายภาพของระบบคัดชิ้นงานเสียออก กล้องอาจระบุชิ้นงานเสียได้ถูกต้อง แต่ชิ้นงานยังถูกส่งต่อไปได้หากระบบคัดแยกทำงานผิดพลาด
กล้องตรวจสอบพินที่ซ่อนอยู่ภายในคอนเนกเตอร์ได้หรือไม่?
ได้ หากมีแนวทางเดินแสงที่ใช้งานได้จนถึงพินที่ต้องการตรวจสอบ ผนังคอนเนกเตอร์และพินข้างเคียงอาจบดบังแนวทางเดินแสงนั้น การเพิ่มมุมมอง ใช้กระจก หรือใช้วิธีตรวจจับอื่นอาจช่วยได้ แต่เซนเซอร์สามมิติไม่ได้ทำให้มองเห็นทุกพื้นผิวหรือหน้าสัมผัสที่ถูกบังได้โดยอัตโนมัติ
ก่อนขอใบเสนอราคา ควรส่งตัวอย่างใดให้ซัพพลายเออร์?
ส่งชิ้นงานตัวแทนจากการผลิต แบบปัจจุบัน รายการตรวจสอบที่ต้องการ และตัวอย่างข้อบกพร่องที่ทราบพร้อมการจัดประเภทที่ตกลงร่วมกัน ระบุความแปรผันที่ยอมรับได้ด้วย เช่น ลักษณะผิวเคลือบ เครื่องหมายจากการขึ้นรูป และคอนเนกเตอร์รุ่นต่าง ๆ แจ้งอัตราการผลิตที่ต้องการ ข้อจำกัดในการจัดการชิ้นงาน และการตอบสนองเมื่อคัดชิ้นงานเสียออก ตัวอย่างที่อยู่ใกล้ขีดจำกัดมีประโยชน์ เพราะการระบุพินที่หายไปอาจทำได้ง่าย ขณะที่ความคลาดเคลื่อนของตำแหน่งเพียงเล็กน้อยตรวจจับได้ยากกว่า ควรตกลงวิธีกำหนดป้ายกำกับตัวอย่างก่อนประเมินระบบที่เสนอ
เตรียมข้อมูลสรุปข้อกำหนดการตรวจสอบคอนเนกเตอร์
นำแบบคอนเนกเตอร์ รุ่นผลิตภัณฑ์ ตัวอย่างข้อบกพร่อง และอัตราการผลิตที่ต้องการมาหารือเรื่องอุปกรณ์ ข้อมูลเหล่านี้ช่วยกำหนดขอบเขตการตรวจสอบและการทดสอบเพื่อยอมรับระบบ ดูข้อมูลเกี่ยวกับ ZEUEE หรือส่งรายละเอียดโครงการเพื่อหารือเกี่ยวกับขั้นตอนถัดไปที่เหมาะสม
หารือเกี่ยวกับข้อกำหนดการตรวจสอบของคุณเอกสารอ้างอิงและแหล่งข้อมูล
- Vision Systems Design: กรณีศึกษาการตรวจสอบความสูงพินของคอนเนกเตอร์ G2
- BSI: รายการการทดสอบและการวัดตาม IEC 60512
- IEC: การตรวจสอบพื้นผิวปลายไฟเบอร์ ตาม 61300-3-35:2022
- NIST: การประเมินเทคโนโลยี AI; ความแปรปรวนของการวัด; ขีดจำกัดความเชื่อมั่นแบบทวินามที่แน่นอน.
- ISO: Guide 98-4, ความไม่แน่นอนของการวัดในการประเมินความสอดคล้อง
- VDI/VDE/VDMA: 2632 Part 2:2024-11, ข้อกำหนดสำหรับระบบแมชชีนวิชัน
- Lin et al.: การตรวจจับข้อบกพร่องของขั้วต่อคอนเนกเตอร์ด้วย YOLO-HCS, 2026
ตัวอย่างที่สมมติขึ้นมีไว้เพื่ออธิบายสถานการณ์ ไม่ใช่ข้อมูลการวัดจากการผลิตของ ZEUEE ระบบของบุคคลที่สามและงานวิจัยยังคงระบุแหล่งที่มาเป็นองค์กรที่เกี่ยวข้องตามเดิม
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015
Trending now