ติดต่อ Zeyu lntelligent Industrial Company

คู่มือผู้ซื้อปี 2026: เครื่องใส่ทวิสต์พินและฉนวน

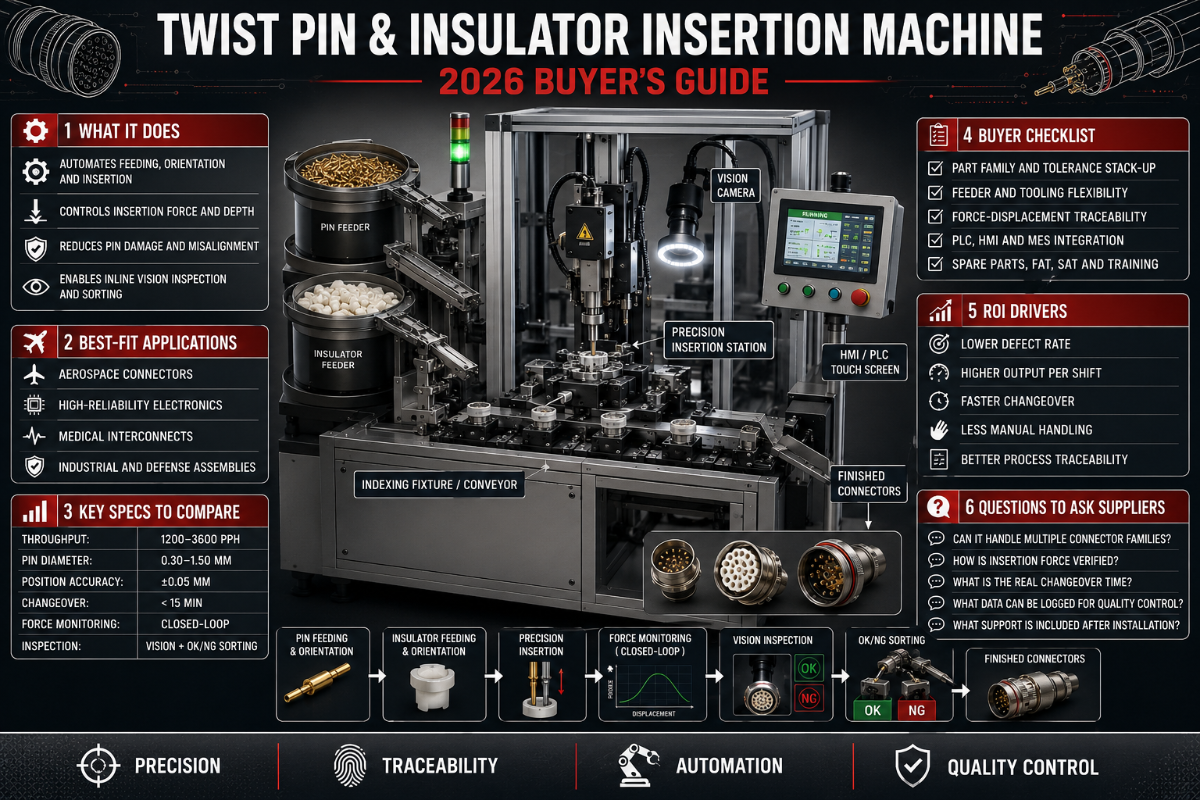
เครื่องใส่ทวิสต์พินและฉนวนทำงานอัตโนมัติใน 2 ขั้นตอนของการประกอบคอนเน็กเตอร์ที่มีโอกาสผิดพลาดสูง ได้แก่ การกดหน้าสัมผัสโลหะ (ทวิสต์พิน) เข้าไปในช่อง และการใส่ฉนวนพลาสติกหรือตัวเรือนให้เข้าที่เพื่อยึดและแยกฉนวนออกจากกัน คู่มือนี้อธิบายหลักการทำงาน วิธีเลือกเครื่อง การควบคุมแรงใส่ให้อยู่ในข้อกำหนด และจุดที่ควรตรวจสอบ โดยเขียนขึ้นสำหรับวิศวกรและผู้ซื้อที่ทราบแล้วว่าชิ้นส่วนนี้คืออะไร และต้องการข้อมูลเพื่อประกอบการตัดสินใจ
ข้อมูลจำเพาะโดยสรุป: การใส่พินและฉนวน
| อัตราการใส่ (อัตโนมัติเต็มรูปแบบ) | 10,000–18,000 ครั้ง/ชั่วโมง (≈ สูงสุด 60 ชิ้น/นาที, 20 พิน/รอบสำหรับหัวใส่หลายพิน) |
| อัตราการใส่ (กึ่งอัตโนมัติ) | 1,500–5,000 ครั้ง/ชั่วโมง |
| ช่วงเส้นผ่านศูนย์กลางพิน | หน้าสัมผัส ≈ 0.30–2.0 mm (ขึ้นอยู่กับเครื่องจักร) |
| การตรวจวัดแรง | กราฟแรงเทียบกับระยะเคลื่อนที่ของการใส่แต่ละครั้ง (ช่วงค่าผ่าน/ไม่ผ่าน) |
| ระบบขับเคลื่อน | ขับเคลื่อนด้วยเซอร์โวหรือนิวแมติก ควบคุมด้วย PLC |
| มาตรฐานการยอมรับ | IPC/WHMA-A-620 (ชุดสายเคเบิล); NASA-STD-8739.4 สำหรับงานที่ต้องการความน่าเชื่อถือสูง |
ตัวเลขเป็นช่วงค่าทั่วไปในอุตสาหกรรม โปรดยืนยันกับเอกสารข้อมูลคอนเน็กเตอร์และการทดลองผลิตด้วยชิ้นงานตัวอย่าง สำหรับงานที่ต้องการความน่าเชื่อถือสูง ให้อ้างอิงเกณฑ์การยอมรับตาม NASA-STD-8739.4
คู่มือนี้ครอบคลุมเรื่องใดบ้าง
- เครื่องทำอะไร (และ “ทวิสต์พิน” คืออะไร)
- ระบบย่อยหลักและรอบการใส่
- ทวิสต์พินเทียบกับการอัดแบบสวมแน่นและการย้ำเพื่อยึดหน้าสัมผัส
- แนวทางควบคุมแรงใส่ด้วย 4 ปัจจัย
- คู่มือข้อบกพร่องจากการใส่ฉนวน
- วิธีเลือกเครื่อง ต้นทุน การใช้งาน และแนวโน้มที่กำลังเปลี่ยนแปลง
เครื่องใส่ทวิสต์พินและฉนวนทำงานอย่างไร
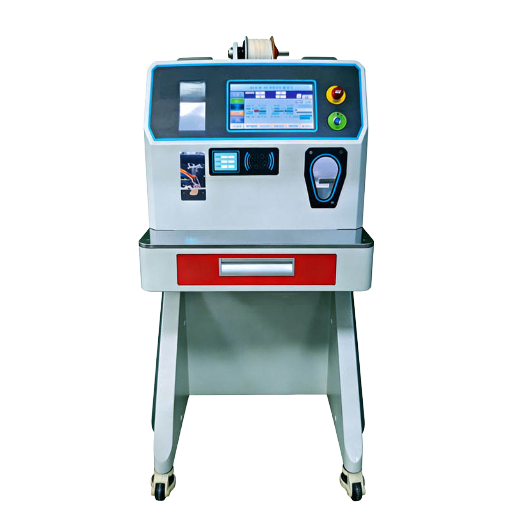
ในการผลิตคอนเน็กเตอร์ เครื่องใส่ทวิสต์พินและฉนวนทำงาน 2 ขั้นตอนตามลำดับในสถานีงานเดียว ขั้นแรกคือใส่หน้าสัมผัส ซึ่งมักเป็นทวิสต์พินหรือหน้าสัมผัสไฮเพอร์โบลอยด์ที่มีลักษณะใกล้เคียงกัน โดยส่วน “ตะกร้า” ที่ทำจากลวดเส้นเล็กพันเป็นเกลียวจะจับพินคู่สัมผัสได้หลายจุด แทนที่จะสัมผัสเพียง 2 จุด จากนั้นจึงใส่ฉนวนให้เข้าที่ ซึ่งอาจเป็นตัวเรือนขึ้นรูป ซีล หรือตัวเรือนที่ยึดหน้าสัมผัส กำหนดระยะห่างพิน และแยกวงจรแต่ละวงจรออกจากกัน การทำทั้ง 2 ขั้นตอนได้ถูกต้องตามอัตราการผลิต คือสิ่งที่แยกสายการผลิตออกจากการทำงานบนโต๊ะปฏิบัติงาน
ขออธิบายคำที่มักทำให้ผลการค้นหาสับสนก่อน “ทวิสต์พิน” ในที่นี้คือหน้าสัมผัสไฟฟ้า ไม่ใช่หมุดบิดสำหรับยึดผ้าคลุมเบาะ ในคอนเน็กเตอร์ ชิ้นส่วนนี้เป็นส่วนประกอบที่ต้องผลิตอย่างแม่นยำ หน้าสัมผัสแบบทวิสต์พินและไฮเพอร์โบลอยด์มีความเกี่ยวข้องกันแต่ไม่เหมือนกัน ทั้งคู่ใช้ตะกร้าลวดพัน และชื่อเรียกที่แน่นอนแตกต่างกันไปตามผู้ผลิต แต่มีข้อดีร่วมกันคือ โดยทั่วไปหน้าสัมผัสไฮเพอร์โบลอยด์มีพิกัดรอบการเสียบคู่สัมผัสประมาณ 100,000 รอบ ซึ่งสูงกว่าพิกัดระดับไม่กี่พันรอบของหน้าสัมผัสปั๊มขึ้นรูปหลายชนิดมาก เนื่องจากตะกร้าลวดกระจายการสึกหรอไปยังแนวสัมผัสหลายจุดแทนที่จะมีเพียง 2 จุด ดังที่มีการอธิบายไว้ใน บทความอุตสาหกรรมคอนเน็กเตอร์เกี่ยวกับเทคโนโลยีไฮเพอร์โบลอยด์
เหตุใดจึงต้องทำระบบอัตโนมัติ? เพราะทั้ง 2 ขั้นตอนต้องทำอย่างแม่นยำ หากใส่หน้าสัมผัสตื้นกว่าระยะที่กำหนด 0.2 mm ชิ้นงานอาจผ่านการตรวจด้วยสายตา แต่ยังเกิดความขัดข้องเมื่อใช้งานจริงได้ ส่วนฉนวนที่ถูกกดเอียงอาจแตกร้าวหรือกักพินที่งอไว้ ในทางกลับกัน เครื่องจักรทำซ้ำด้วยแรงและระยะเท่าเดิมได้หลายพันครั้งต่อชั่วโมง บันทึกผลแต่ละครั้ง และคัดชิ้นงานที่อยู่นอกเกณฑ์ออก ซึ่งเป็นสิ่งที่การใส่ด้วยมือรับประกันไม่ได้ สำหรับข้อมูลในมุมผู้ซื้อของชุดประกอบเฉพาะ หน้าโซลูชัน เครื่องใส่ทวิสต์พินและฉนวนของ ZEUEE แสดงตัวเลือกการกำหนดค่า ส่วนคู่มือนี้เน้นด้านวิศวกรรมและการเลือกเครื่องจักร
💡 ประเด็นสำคัญ
2 ขั้นตอนในสถานีงานเดียว: ใส่หน้าสัมผัส แล้วใส่ฉนวนให้เข้าที่ คุณค่าที่แท้จริงอยู่ที่การทำซ้ำได้และการบันทึกผลผ่าน/ไม่ผ่านของแต่ละชิ้น ไม่ใช่แค่ความเร็วสูง
ภายในเครื่องจักร: ระบบย่อยหลักและหลักการใส่ชิ้นส่วน
หากไม่นับเรื่องแบรนด์ เครื่องจักรประกอบคอนเน็กเตอร์ในกลุ่มนี้เกือบทุกเครื่องมีระบบย่อย 4 ระบบ การทำความเข้าใจระบบเหล่านี้จะช่วยให้ทราบว่าคุณภาพเกิดขึ้นหรือเสียไปตรงจุดใด
- ✔ชุดป้อนชิ้นงาน. ชามสั่นหรือม้วนจะป้อนพินโดยจัดแนวให้อยู่ในทิศทางที่กำหนด ปัญหาติดขัดส่วนใหญ่มักเริ่มจากจุดนี้ เช่น ม้วนพันไม่สม่ำเสมอ พินพันกัน หรือปลายมีครีบ ซึ่งทำให้การป้อนสะดุดก่อนที่หัวใส่จะเริ่มเคลื่อนที่
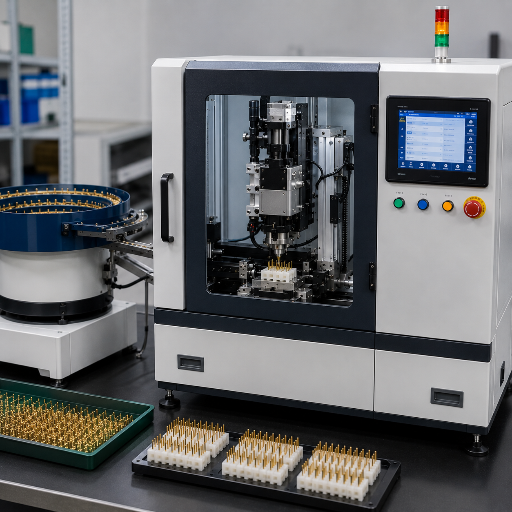
- ✔หัวใส่ชิ้นงาน. ตัวขับเคลื่อนเซอร์โวหรือนิวแมติกจะดันพินเข้าไปจนถึงระยะที่กำหนด หัวเซอร์โวตั้งโปรไฟล์ความเร็วและระยะล่วงหน้าได้ ส่วนหัวนิวแมติกมีโครงสร้างเรียบง่ายและราคาถูกกว่า แต่ควบคุมได้หยาบกว่า
- ✔ระบบตรวจวัดแรง. โหลดเซลล์ภายในจะบันทึกแรงเทียบกับระยะเคลื่อนที่ในการกดแต่ละครั้ง รูปร่างของกราฟเป็นสัญญาณบอกคุณภาพ ไม่ใช่แค่ค่าแรงสูงสุด
- ✔ฟิกซ์เจอร์/แท่นจับชิ้นงาน. แท่นจับที่ติดตั้งเครื่องมือไว้จะยึดตัวเรือนให้ตั้งฉากกับหัวใส่ ฟิกซ์เจอร์ที่ไม่เหมาะสมเป็นสาเหตุแฝงที่ทำให้ฉนวนเสียหายจากการใส่เอียง
รอบการทำงานแต่ละครั้งใช้เวลาไม่นาน: ชุดป้อนส่งพินให้หัวใส่ จากนั้นหัวใส่หยิบและจัดแนวพิน ตัวขับเคลื่อนดันพินผ่านฉนวนเข้าไปในช่อง โดยโหลดเซลล์ตรวจวัดแรงที่เพิ่มขึ้น แล้วขั้นตอนตรวจยืนยันจะตรวจสอบระยะที่ใส่ก่อนแท่นจับเลื่อนไปยังตำแหน่งถัดไป วิธีการใส่ที่จดสิทธิบัตร เช่น สิทธิบัตรสหรัฐฯ 11,424,562 (วิธีการใส่แบบอัดแน่น) ระบุลำดับการกดและการตรวจยืนยันเพื่อให้ได้ผลลัพธ์ที่ทำซ้ำได้
ความท้าทายหลักของเครื่องใส่พินอัตโนมัติและกึ่งอัตโนมัติมีอะไรบ้าง?
ในทางปฏิบัติ ปัญหาที่เกิดซ้ำมักมาจากกระบวนการก่อนการกด ความแปรปรวนของความยาวหรือระยะพิน การเปลี่ยนรูปทรงอย่างฉับพลันบริเวณปลาย ครีบ ม้วนที่พันไม่สม่ำเสมอ และปลายตัดที่คม ล้วนทำให้การป้อนผิดพลาด และอาจขูดผิวชุบของหน้าสัมผัสคู่สัมผัสระหว่างการใส่ ปัญหาเหล่านี้ไม่ได้เกิดจาก “เครื่องจักร” โดยตรง แต่เป็นปัญหาคุณภาพพินและเครื่องมือการผลิตที่เครื่องจักรทำให้เห็นชัด วิธีแก้ที่ใช้ได้จริงคือกำหนดเกณฑ์รับรองผู้จัดหาพินและเครื่องมือการผลิตให้เป็นมาตรฐานเดียวกับที่ใช้กับเครื่องจักร เพราะหัวใส่ความเร็วสูงเพียงแค่ใส่พินที่มีข้อบกพร่องได้เร็วขึ้น
เปรียบเทียบทวิสต์พิน การอัดแบบสวมแน่น และการย้ำเพื่อยึดหน้าสัมผัส
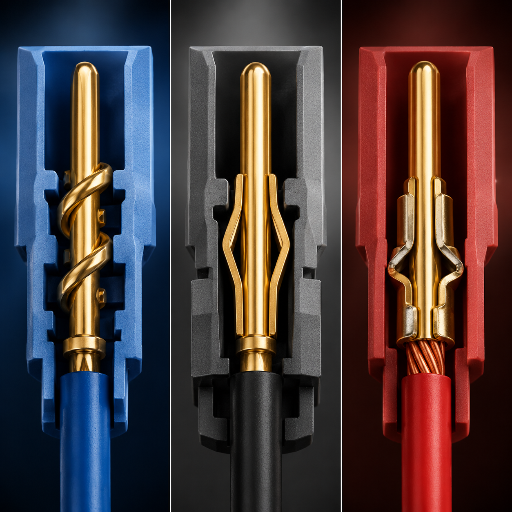
คำว่า “เครื่องใส่ชิ้นส่วน” ครอบคลุมวิธีการยึดหน้าสัมผัสหลายแบบ ซึ่งมีพฤติกรรมแตกต่างกันมาก การเลือกวิธีผิดเป็นข้อผิดพลาดตั้งแต่ระดับการออกแบบที่แก้ไม่ได้ด้วยความแม่นยำของเครื่องจักรเพียงอย่างเดียว ตารางด้านล่างเปรียบเทียบวิธีที่คุณต้องพิจารณาจริง
| ประเภทการยึด | วิธียึด | แรงใส่สัมพัทธ์ | ถอดซ่อมได้หรือไม่? | รอบการเสียบคู่สัมผัส | เหมาะกับงาน |
|---|---|---|---|---|---|
| ทวิสต์พิน/ไฮเพอร์โบลอยด์ | ตะกร้าลวดพันจับพินรอบทิศทาง 360° | ต่ำ (ผู้ผลิตรายงานว่าต่ำกว่าประมาณ 40%) | ได้ | ≈100,000 | งานที่มีการสั่นสะเทือนสูง ใช้งานหลายรอบ และอุตสาหกรรมการบินและอวกาศ/การแพทย์ |
| หน้าสัมผัสสปริงปั๊มขึ้นรูป | แรงกดล่วงหน้าจากคานยื่น | ปานกลาง | ทำได้จำกัด | ≈5,000–50,000 | สัญญาณและกำลังไฟฟ้าทั่วไป |
| การอัดแบบสวมแน่น (รูปทรงตาเข็ม) | ส่วนที่ยืดหยุ่นได้เสียรูปภายในรูชุบทะลุแผงวงจร (PTH) | ปานกลาง–สูง | ได้ (มีวิธีถอดซ่อม) | ไม่บัดกรีและปิดผนึกแน่นจนก๊าซผ่านไม่ได้ | แบ็กเพลน PCB, ECU ยานยนต์ |
| พินอัดแบบตัน | สวมอัดแบบแทรกกันโดยไม่มีส่วนยืดหยุ่น | สูง | ไม่ได้ | คงที่ | แผงวงจรที่แข็งแรงและหนา |
| ย้ำก่อนแล้วจึงใส่ | ย้ำสายไฟก่อน แล้วใส่หน้าสัมผัสให้เข้าที่ | ต่ำขณะใส่ | ได้ (ใช้เครื่องมือถอด) | ขึ้นอยู่กับพิกัดของคอนเน็กเตอร์ | ชุดประกอบสายไฟกับแผงวงจร |
| พินบัดกรี (รูทะลุ) | บัดกรีรอยต่อหลังใส่ | ต่ำขณะใส่ | การบัดกรีแบบรีโฟลว์/การซ่อมแก้ไข | ขึ้นอยู่กับรอยต่อ | ต้นทุนต่ำ การสั่นสะเทือนต่ำ |
ข้อมูลในแถวการอัดแบบสวมแน่นสำคัญด้วยเหตุผลหนึ่งประการ: พินอัดแบบยืดหยุ่นสร้างจุดเชื่อมต่อที่ปิดผนึกแน่นจนก๊าซผ่านไม่ได้และไม่ต้องบัดกรี เมื่อกำหนดขนาดส่วนอัดของพินให้ใหญ่กว่ารูทะลุชุบ (เส้นผ่านศูนย์กลางรูสำเร็จโดยทั่วไปประมาณ 0.60 ± 0.05 mm) นี่คือเหตุผลที่ผู้ผลิตยานยนต์และแบ็กเพลนเลือกใช้พินนี้ โดยพินอัดแบบยืดหยุ่นจากผู้ผลิตที่มีชื่อเสียง เช่น TE Connectivity ได้รับการออกแบบมาสำหรับการสวมอัดลักษณะนี้โดยเฉพาะ และเป็นเหตุผลที่เครื่องใส่ชิ้นส่วนต้องควบคุมแรงอย่างแม่นยำ เพราะพินจะเสียรูปโดยตั้งใจขณะใส่ รูปทรงคอนเน็กเตอร์ที่ออกแบบมาเพื่อการใช้งานนี้ เช่น โครงสร้างช่องรับพินแบบเจาะทะลุใน สิทธิบัตรสหรัฐฯ 8,628,361 มีจุดประสงค์เพื่อให้การเสียรูปที่ควบคุมได้เกิดซ้ำอย่างสม่ำเสมอ
แนวทางควบคุมแรงใส่ด้วย 4 ปัจจัย
แรงใส่เป็นค่าที่กำหนดว่าการเชื่อมต่อจะสมบูรณ์หรือไม่ แรงน้อยเกินไปทำให้หน้าสัมผัสเข้าไปไม่ลึกพอ ส่วนแรงมากเกินไปทำให้พินโก่งหรือฉนวนแตกร้าว มี 4 ปัจจัยที่ควบคุมแรง และสายการผลิตที่มีประสบการณ์จะปรับทั้ง 4 ปัจจัยแทนการมุ่งแก้เพียงปัจจัยเดียว
4 ปัจจัยควบคุมแรง เรียงตามลำดับที่ทีมส่วนใหญ่ควรปรับ
- รูปทรงพินและส่วนเริ่มนำ. ลบมุมที่เหมาะสมช่วยจัดแนวพินให้ตรงและลดแรงสูงสุด อีกทั้งเป็นปัจจัยที่ปรับได้โดยมีต้นทุนต่ำที่สุด ปลายที่มีครีบหรือตัดเป็นมุมฉากทำให้แรงเพิ่มขึ้นและขูดผิวชุบ
- วัสดุฉนวนและการเตรียมรู. เส้นผ่านศูนย์กลางรู มุมเทเปอร์ และเรซิน (เสริมใยแก้วหรือไม่เสริม) ล้วนเปลี่ยนการสวมอัด การเตรียมรูไม่ตรงกับข้อกำหนดเป็นสาเหตุหลักที่พบบ่อยที่สุดของฉนวนแตกร้าว
- โปรไฟล์การกดและความเร็ว. การลดความเร็วในช่วงเข้าหาสุดท้ายหรือใช้จังหวะกดแบบ “กระตุกเป็นขั้น” หลายจังหวะช่วยลดการโก่งงอ แนวทางนี้ระบุไว้ใน สิทธิบัตรสหรัฐฯ 11,211,760 (กระบวนการใส่แบบอัดแน่นด้วยจังหวะสั้นเป็นขั้น)
- การจับยึดและการจัดแนว. แท่นจับที่ได้ฉากและกำหนดตำแหน่งแม่นยำช่วยให้แรงอยู่ในแนวแกน แรงที่เยื้องแกนจะปรากฏเป็นกราฟแรงที่ไม่สมมาตรก่อนจะเห็นชิ้นงานถูกคัดทิ้ง
📐 หมายเหตุทางวิศวกรรม
กำหนดช่วงการยอมรับจาก กราฟแรงเทียบกับระยะเคลื่อนที่ ไม่ใช่จากค่าแรงสูงสุดเพียงค่าเดียว การใส่ที่ถูกต้องจะแสดงกราฟที่สังเกตได้ชัดเจน ได้แก่ ช่วงเริ่มนำ แรงที่เพิ่มขึ้นเมื่อส่วนยืดหยุ่นหรือตะกร้าลวดเริ่มสัมผัส และช่วงคงที่เมื่อใส่ถึงระยะที่กำหนด การใส่ไม่ลึกพอทำให้กราฟขาดช่วงก่อนเวลา ส่วนฉนวนแตกร้าวจะแสดงแรงลดลงอย่างฉับพลัน สำหรับงานที่ต้องการความน่าเชื่อถือสูง การเตรียมหน้าสัมผัสและการติดตั้งในคอนเน็กเตอร์อยู่ภายใต้ข้อกำหนดของ NASA-STD-8739.4 ซึ่งกำหนดเกณฑ์การยอมรับที่นำมาเทียบกับช่วงแรงได้
ใส่ทวิสต์พินสเตนเลสได้หรือไม่?
ได้ แต่สเตนเลสมีแนวโน้มเกิดการติดขัดจากการเสียดสี ผู้ปฏิบัติงานในฟอรัมวิศวกรรมเล่าถึงพินสเตนเลสขนาด 0.125-inch ที่ขูดเนื้อวัสดุระหว่างใส่จนหลวม ซึ่งเป็นตัวอย่างทั่วไปของความเสียหายจากการติดขัดแล้วเลื่อนหลุด วิธีแก้คือทำลบมุมส่วนเริ่มนำให้กว้างขึ้น ปรับโปรไฟล์การกดให้ช้าลง และเลือกผิวชุบหรือสารหล่อลื่นให้เหมาะสม หากไม่แน่ใจ ให้ทดลองผลิตชิ้นงานตัวอย่างโดยตรวจวัดแรงก่อนเริ่มใช้งานจริงบนสายการผลิต
คู่มือข้อบกพร่องจากการใส่ฉนวน: ความผิดปกติ 9 รูปแบบ
ข้อบกพร่องจากการใส่ส่วนใหญ่จัดอยู่ในความผิดปกติที่สังเกตได้ 9 รูปแบบ คู่มือนี้เชื่อมโยงข้อบกพร่องแต่ละประเภทกับสาเหตุหลัก ลักษณะกราฟแรงหรือภาพที่ใช้ตรวจพบ และวิธีที่เครื่องจักรติดตั้งเครื่องมือตรวจวัดใช้ตรวจจับระหว่างสายการผลิต
| ประเภทข้อบกพร่อง | สาเหตุหลัก | ลักษณะสัญญาณ | การตรวจจับระหว่างสายการผลิต |
|---|---|---|---|
| พินงอ/โก่ง | แรงมากเกินไป ไม่มีส่วนเริ่มนำ | แรงพุ่งสูงแล้วลดลง | ขีดจำกัดกราฟแรง + แมชชีนวิชัน |
| ใส่ไม่ลึกพอ (อยู่ตื้นกว่าระยะที่กำหนด) | ระยะกดสั้น จุดหยุดนิ่ม | กราฟขาดช่วงก่อนเวลา | ช่วงระยะและแรง |
| ใส่ลึกเกินไป | ระยะกดเกินกำหนด | แรงเกินช่วงคงที่ | ขีดจำกัดระยะเคลื่อนที่ |
| ขั้วไฟฟ้า/ทิศทางการวางผิด | ชุดป้อนจัดทิศทางผิด | แรงปกติ แต่ใส่ผิดช่อง | แมชชีนวิชัน + แท่นจับป้องกันความผิดพลาด (poka-yoke) |
| พินหาย | การป้อนผิดพลาด | ไม่มีแรงเพิ่มขึ้น | ตรวจจับแรงเป็นศูนย์ |
| ฉนวนแตกร้าว/เกิดรอยขาว | รูคับ เรซินเปราะ | แรงลดลงอย่างฉับพลัน | แรงไม่ต่อเนื่อง + แมชชีนวิชัน |
| หน้าสัมผัสไม่ตรงแนวกับตัวเรือน | ฟิกซ์เจอร์เยื้องแกน | กราฟไม่สมมาตร | เปรียบเทียบค่าจากโหลดเซลล์คู่ |
| การยึดไม่อยู่/พินถูกดันหลุด | เดือยล็อกสึก ระยะสวมอัดน้อย | แรงยึดต่ำเมื่อทดสอบการดึง | ทดสอบแรงดึงกับชิ้นงานตัวอย่าง |
| การใส่พินซ้ำ | ตำแหน่งจัดลำดับผิดพลาด | เกิดเหตุการณ์แรง 2 ครั้ง | จำนวนรอบการทำงาน + บันทึกแรง |
หากตรวจพบระหว่างสายการผลิต ข้อบกพร่องทำให้เสียเวลา 1 รอบการทำงาน แต่หากลูกค้าตรวจพบ ข้อบกพร่องเดียวกันอาจทำให้ต้องเรียกคืนสินค้า มีวิธีซ่อมแก้ไขที่บันทึกไว้เมื่อหน้าสัมผัสหลุดผ่านการตรวจ เช่น การออกแบบคอนเน็กเตอร์อัดแบบสวมแน่นที่มีช่องเจาะทะลุ เป็นตัวอย่างรูปทรงที่ออกแบบมาให้ซ่อมแก้ไขได้ คู่มือนี้แสดงให้เห็นว่าความผิดปกติแต่ละรูปแบบมีสัญญาณจากกราฟแรงหรือแมชชีนวิชัน เครื่องจักรที่ตรวจวัดจึงคัดแยกชิ้นงานได้ก่อนจัดส่ง
ลองนึกภาพผู้ผลิตชิ้นส่วนยานยนต์ระดับ Tier 2 ที่ผลิตคอนเน็กเตอร์ ECU ด้วยเครื่องกดกึ่งอัตโนมัติรุ่นเก่าซึ่งไม่มีระบบบันทึกแรง หน้าสัมผัสในล็อตหนึ่งถูกใส่ตื้นกว่าระยะประมาณ 0.15 mm ซึ่งผู้ปฏิบัติงานมองไม่เห็นและการตรวจด้วยสายตาอย่างรวดเร็วก็ตรวจไม่พบ ชิ้นงานผ่านการตรวจและจัดส่ง ก่อนจะเกิดอาการสตาร์ตไม่ติดเป็นครั้งคราวเมื่อใช้งานจริงในอีก 3 เดือนต่อมา การตรวจสอบหาสาเหตุในภายหลังระบุว่าแท่นจับที่สึกหรอทำให้ตัวเรือนนูนสูงขึ้น เครื่องจักรที่ตรวจวัดแรงจะตรวจพบกราฟที่ขาดช่วงตั้งแต่ชิ้นแรก ไม่ใช่ชิ้นที่หนึ่งหมื่น ค่าใช้จ่ายในการคัดแยก การขนส่ง และการรับประกันสูงกว่าส่วนต่างราคาระหว่างเครื่องจักรทั้ง 2 ระดับมาก ซึ่งเป็นเหตุผลที่แท้จริงในการเลือกเครื่องที่มีระบบตรวจวัด
วิธีเลือกเครื่องใส่ทวิสต์พินและฉนวน
ข้อเท็จจริงที่สวนทางกับโบรชัวร์คือ ระบบอัตโนมัติไม่ใช่คำตอบที่เหมาะสมเสมอไป ตามข้อมูลใน แผนงานเทคโนโลยี Press-Fit ของ iNEMI การใส่แบบอัดแน่นในปัจจุบันยังคงใช้แรงงานคนเป็นส่วนใหญ่ในงานที่มีรุ่นผลิตภัณฑ์หลากหลายแต่ปริมาณการผลิตต่ำ โดยแผนงานระบุว่าระบบอัตโนมัติสำหรับการอัดแบบสวมแน่นในปัจจุบันมีสัดส่วนต่ำกว่า 5% ส่วนหนึ่งเพราะผลตอบแทนจากการลงทุนในอุปกรณ์มีน้อย และบรรจุภัณฑ์ถาดคอนเน็กเตอร์ยังไม่มีมาตรฐาน ข้อเท็จจริงคือ เครื่องใส่พินอัตโนมัติ คุ้มค่าเมื่อมีปริมาณการผลิตสูงและต้องการความสม่ำเสมอ ไม่ใช่กับทุกงาน ใช้ตารางด้านล่างประกอบการตัดสินใจ
| ลักษณะงานของคุณ | ระดับเครื่องที่แนะนำ | เหตุผล |
|---|---|---|
| รุ่นผลิตภัณฑ์หลากหลาย, < 500k ชิ้น/เดือน | กึ่งอัตโนมัติ/ตั้งโต๊ะ | การเปลี่ยนรุ่นการผลิตและการตัดสินใจของผู้ปฏิบัติงานให้ผลดีกว่าการมุ่งเพิ่มอัตราการผลิตเพื่อลดต้นทุน |
| ผลิตภัณฑ์เดียว ปริมาณสูง | อัตโนมัติเต็มรูปแบบ ติดตั้งในสายการผลิต | อัตราการผลิตที่สูงขึ้นและการลดแรงงานทำให้คืนทุนได้เร็ว |
| ยานยนต์/การบินและอวกาศ/การแพทย์ | ตรวจวัดแรง + บันทึกข้อมูล | การตรวจสอบย้อนกลับเป็นข้อกำหนด ไม่ใช่คุณสมบัติเพิ่มเติม |
| มีคอนเน็กเตอร์รุ่นใหม่บ่อย | โมดูลาร์/เปลี่ยนรุ่นการผลิตได้รวดเร็ว | เวลาเปลี่ยนเครื่องมือการผลิตเป็นตัวกำหนดปริมาณผลิตจริง |
อ่านได้ว่า หากปริมาณการผลิตต่อเดือนต่ำกว่าครึ่งล้านชิ้นและมีรุ่นผลิตภัณฑ์หลากหลาย เครื่องกึ่งอัตโนมัติหรือแม้แต่การใส่ด้วยมือโดยมีอุปกรณ์ช่วยนำทางอาจให้ผลตอบแทนดีกว่าสายการผลิตเต็มรูปแบบที่ต้องหยุดรอระหว่างเปลี่ยนรุ่น
อัตราการผลิตและต้นทุน: เกณฑ์เปรียบเทียบเวลารอบการทำงานและต้นทุนต่อ 1,000 ชิ้น
การเปรียบเทียบเครื่องจักรอย่างตรงไปตรงมาต้องมีเกณฑ์ที่ใช้ได้จริงแม้ฝ่ายขายนำเสนอข้อมูล ใช้ต้นทุนต่อการใส่ 1,000 ครั้งและปริมาณผลิตที่ทำให้ระบบอัตโนมัติคืนทุน
10k–18k
ครั้ง/ชั่วโมง, อัตโนมัติเต็มรูปแบบ
1.5k–5k
ครั้ง/ชั่วโมง, กึ่งอัตโนมัติ
~500k/เดือน
ปริมาณผลิตที่ระบบอัตโนมัติเริ่มคืนทุน
การคำนวณต้นทุนทำได้ง่ายเมื่อกำหนดกรอบชัดเจน จากประมาณการที่เผยแพร่ในอุตสาหกรรม หัวใส่อัตโนมัติเต็มรูปแบบมีอัตราการผลิตประมาณ 7–10× ของเครื่องกึ่งอัตโนมัติ ดังนั้นแรงงานที่ลดได้ต่อกะจึงเป็นปัจจัยสำคัญที่สุดด้านต้นทุน การวิเคราะห์อุตสาหกรรมมักระบุจุดคุ้มทุนของระบบอัตโนมัติไว้ที่ประมาณ 500,000 ครั้งต่อเดือน หากต่ำกว่านั้น ต้นทุนเงินลงทุนและการเปลี่ยนรุ่นการผลิตของสายการผลิตเต็มรูปแบบมักสูงกว่าต้นทุนแรงงานที่ประหยัดได้ คำนวณต้นทุนต่อ 1,000 ชิ้นของคุณเองโดยนำต้นทุนเครื่องจักรต่อชั่วโมงแบบรวมทั้งหมด (ค่าเสื่อมราคา + แรงงาน + การบำรุงรักษา) หารด้วยจำนวนครั้งที่ใส่ได้จริงต่อชั่วโมง แล้วคูณด้วย 1,000 รวมต้นทุนการซ่อมแก้ไขด้วย: มีวิธีซ่อมแก้ไขการอัดแบบสวมแน่นที่บันทึกไว้ เช่น สิทธิบัตรสหรัฐฯ 11,742,602 เพราะการแก้ไขข้อบกพร่องที่ซ่อมได้มีต้นทุนต่ำกว่าการทิ้งชุดประกอบ การเปรียบเทียบเครื่องจักร 2 เครื่องด้วยตัวเลขนี้ ณ ระดับเวลาทำงานจริงของ คุณ จะช่วยยุติข้อโต้แย้งส่วนใหญ่
ตัวอย่างสถานการณ์: ร้านประกอบคอนเน็กเตอร์แห่งหนึ่งในรัฐ Ohio เกือบซื้อเครื่องจักรเต็มรูปแบบที่ติดตั้งในสายการผลิตสำหรับผลิตภัณฑ์ที่มีปริมาณ 180,000 ครั้งต่อเดือน ตัวเลขบนกระดาษดูดีมาก แต่รุ่นผลิตภัณฑ์เปลี่ยนทุกไม่กี่สัปดาห์ และการเปลี่ยนรุ่นบนเครื่องมือการผลิตในสายการผลิตกินเวลาเกือบทั้งกะ เมื่อคำนวณต้นทุนต่อ 1,000 ชิ้นโดยใช้เวลาทำงานจริง ไม่ใช่ตัวเลขในโบรชัวร์ เครื่องกึ่งอัตโนมัติมีต้นทุนต่อชิ้นงานที่ผ่านเกณฑ์ต่ำกว่า เพราะสายการผลิตเต็มรูปแบบจะหยุดรอระหว่างเปลี่ยนกลุ่มคอนเน็กเตอร์เป็นเวลาถึงหนึ่งในสามของชั่วโมงทำงาน พวกเขาจึงซื้อเครื่องกึ่งอัตโนมัติ และกลับมาทบทวนการตัดสินใจอีกครั้งใน 1 ปีต่อมา เมื่อผลิตภัณฑ์หนึ่งมีปริมาณผลิตเกิน 500,000 ชิ้นต่อเดือนอย่างต่อเนื่อง
“การใส่ที่มีต้นทุนต่ำที่สุดคือการใส่ที่ไม่ต้องซ่อมแก้ไข เรากำหนดขนาดสายการผลิตโดยพิจารณาอัตราชิ้นงานที่ผ่านตั้งแต่ครั้งแรกและการตรวจสอบย้อนกลับก่อน แล้วจึงดูเวลารอบการทำงานโดยตรง เครื่องจักรที่ทำงานเร็วแต่ไม่บันทึกข้อมูลคือภาระในการตรวจประเมินยานยนต์”
อุตสาหกรรมและการใช้งานที่เครื่องจักรเหล่านี้สร้างความคุ้มค่า
แพลตฟอร์มการใส่ชิ้นส่วนแบบเดียวรองรับอุตสาหกรรมที่หลากหลาย ซึ่งแต่ละอุตสาหกรรมมีเหตุผลในการทำระบบอัตโนมัติแตกต่างกัน ตารางด้านล่างแสดงตัวอย่างการใช้งานที่เหมาะสม
| อุตสาหกรรม | คอนเน็กเตอร์ที่ใช้โดยทั่วไป | เหตุผลที่ระบบอัตโนมัติคุ้มค่า | มาตรฐานสำคัญ |
|---|---|---|---|
| ยานยนต์/EV | คอนเน็กเตอร์ ECU และแบตเตอรี่ | ปริมาณสูง + ข้อกำหนดให้ปราศจากข้อบกพร่อง | IPC/WHMA-A-620 |
| การบินและอวกาศ/การป้องกันประเทศ | คอนเน็กเตอร์ I/O ทรงกลมแบบไฮเพอร์โบลอยด์ | ความน่าเชื่อถือภายใต้แรงสั่นสะเทือน + การตรวจสอบย้อนกลับ | NASA-STD-8739.4 |
| อิเล็กทรอนิกส์ 3C | คอนเน็กเตอร์แผงวงจรกับแผงวงจร, FPC | ย่อขนาดชิ้นส่วน ปริมาณการผลิตสูง | IPC-A-610 |
| อุปกรณ์การแพทย์ | ไฮเพอร์โบลอยด์ที่รองรับการใช้งานหลายรอบ | ความทนทาน 100k รอบ | ISO 13485 QMS |
| โทรคมนาคม/ดาตาคอม | การอัดแบบสวมแน่นบนแบ็กเพลน | ไม่บัดกรี รองรับพินจำนวนมาก | IEC 60352-5 |
| พลังงานใหม่ | คอนเน็กเตอร์กำลังไฟฟ้าและเซนเซอร์ | พิกัดกระแสไฟฟ้า + ความน่าเชื่อถือ | IPC/WHMA-A-620 |
โรงงานส่วนใหญ่ที่ผลิตคอนเน็กเตอร์เพียงกลุ่มเดียวไม่จำเป็นต้องใช้ข้อมูลทุกแถวในตาราง ตารางนี้ช่วยระบุการใช้งานของคุณและมาตรฐานที่การตรวจสอบควรอ้างอิง ไม่ว่าจะเป็น ISO 13485 สำหรับอุปกรณ์การแพทย์ หรือ IPC/WHMA-A-620 สำหรับยานยนต์ รูปแบบคอนเน็กเตอร์ที่แน่นอนจะแตกต่างกันไปในแต่ละโครงการ โปรดยืนยันกับรายการวัสดุของคุณ
แนวโน้มที่เปลี่ยนแปลงในระบบอัตโนมัติสำหรับการประกอบคอนเน็กเตอร์ (2025–2026)
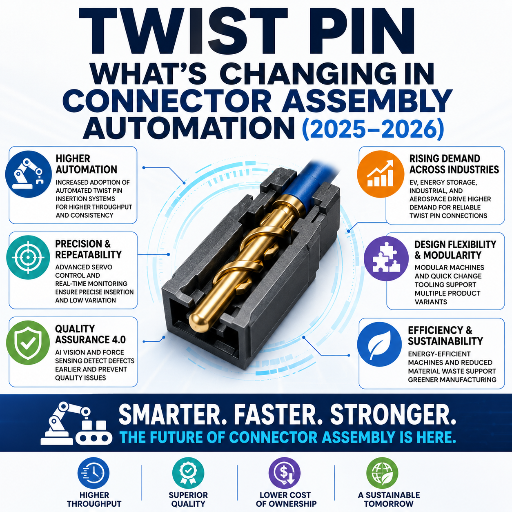
มีการเปลี่ยนแปลง 3 ด้านที่ควรนำมาพิจารณาเมื่อกำหนดข้อกำหนดเครื่องจักรในปีนี้ ประการแรกคือความต้องการ: ตลาดคอนเน็กเตอร์โดยรวมมีมูลค่าใกล้ $87 billion ในปี 2025 และบทวิเคราะห์อุตสาหกรรมคาดการณ์ว่าจะมีมูลค่าเกิน $160 billion ภายในช่วงกลางทศวรรษ 2030 โดยเติบโตเฉลี่ยประมาณ 7% CAGR จากความต้องการสายไฟ EV และการย่อขนาดอิเล็กทรอนิกส์ ตามข้อมูลใน บทวิเคราะห์ตลาดคอนเน็กเตอร์ เมื่อมีคอนเน็กเตอร์มากขึ้น จำนวนครั้งในการใส่ก็เพิ่มขึ้น และทำให้ต้องเพิ่มขีดความสามารถในการใส่และประสิทธิภาพของสายการผลิตอย่างต่อเนื่อง
ประการที่ 2 คือเทคโนโลยี ณ ปี 2026 การตรวจติดตามกระบวนการแบบเรียลไทม์ การบำรุงรักษาเชิงพยากรณ์ และการวิเคราะห์ข้อมูลกำลังกลายเป็นสิ่งที่คาดหวังตามมาตรฐาน แทนที่จะเป็นการอัปเกรดระดับพรีเมียม ในทางปฏิบัติ การตรวจวัดแรงและการบันทึกข้อมูลการใส่แต่ละครั้งกำลังเปลี่ยนจาก “มีก็ดี” เป็นข้อกำหนดพื้นฐาน โดยเฉพาะเมื่อพินขนาดเล็กลงและสั้นลงจากการย่อขนาด ทำให้การใส่ด้วยมือยากขึ้นและเพิ่มเวลารอบการทำงานประมาณ 20%
ประการที่ 3 คือมาตรฐานและการตรวจสอบย้อนกลับ ฝ่ายประกันคุณภาพในอุตสาหกรรมยานยนต์และการบินและอวกาศคาดหวังข้อมูลการใส่แต่ละครั้งมากขึ้น และการยอมรับชิ้นงานเป็นไปตามมาตรฐานที่มีการปรับปรุงอย่างต่อเนื่อง เช่น IPC/WHMA-A-620 หากกำลังวางแผนสายการผลิตปี 2026 ข้อกำหนดที่ควรระบุให้ชัดเจนคือ เครื่องจักรต้องบันทึกกราฟแรงเทียบกับระยะเคลื่อนที่ของการใส่แต่ละครั้งและส่งออกข้อมูลได้ การเลือกซื้อโดยพิจารณาเฉพาะจำนวนครั้งที่ใส่ได้ต่อชั่วโมงในวันนี้ อาจทำให้ได้เครื่องจักรที่ทำงานเร็วแต่พิสูจน์คุณภาพของตัวเองไม่ได้ในวันข้างหน้า
คำถามที่พบบ่อย
“ทวิสต์พิน” สำหรับคอนเน็กเตอร์เหมือนกับหมุดบิดสำหรับผ้าหุ้มเบาะหรือไม่?
ดูคำตอบ
ไม่ใช่ ทั้งสองอย่างมีเพียงชื่อที่เหมือนกัน ทวิสต์พินสำหรับงานบุเฟอร์นิเจอร์เป็นตัวยึดแบบขดสำหรับผ้าคลุมเฟอร์นิเจอร์ ส่วนทวิสต์พินในคอนเน็กเตอร์เป็นหน้าสัมผัสไฮเพอร์โบลอยด์ ซึ่งเป็นโครงตาข่ายที่ทำจากเส้นลวดเส้นเล็กจำนวนมาก ช่วยยึดพินคู่ประกบได้หลายจุด จึงใช้แรงใส่ต่ำและมีอายุการประกบสูงมาก เมื่อค้นหาเครื่องใส่ทวิสต์พินและฉนวน คุณกำลังมองหาอุปกรณ์สำหรับการผลิตคอนเน็กเตอร์ ไม่ใช่อุปกรณ์ฮาร์ดแวร์เฟอร์นิเจอร์ ดังนั้นควรคัดกรองแหล่งข้อมูลให้ตรงกับงาน
ควรซื้อเครื่องใส่พินแบบกึ่งอัตโนมัติหรืออัตโนมัติเต็มรูปแบบ?
ดูคำตอบ
ขึ้นอยู่กับปริมาณผลิตและความหลากหลายของรุ่น เครื่องอัตโนมัติเต็มรูปแบบใส่ได้ 10,000–18,000 ครั้งต่อชั่วโมง และคืนทุนเมื่อมีปริมาณผลิตประมาณ 500,000 ครั้งต่อเดือนขึ้นไปสำหรับผลิตภัณฑ์ที่มีความสม่ำเสมอ เครื่องกึ่งอัตโนมัติใส่ได้ 1,500–5,000 ครั้งต่อชั่วโมง และเหมาะกว่าเมื่อต้องผลิตหลายรุ่นและเปลี่ยนรุ่นบ่อย หากงานของคุณอยู่ในอุตสาหกรรมที่มีข้อกำกับ ให้พิจารณาปัจจัยที่ 3 คือการตรวจสอบย้อนกลับ ซึ่งอาจทำให้ต้องใช้เครื่องตรวจวัดแรงไม่ว่าปริมาณผลิตจะอยู่ในระดับใด
ตรวจวัดแรงใส่อย่างไร และเหตุใดจึงสำคัญ?
ดูคำตอบ
โหลดเซลล์ในหัวใส่จะบันทึกแรงเทียบกับระยะเคลื่อนที่ในการกดแต่ละครั้ง และสร้างเป็นกราฟสัญญาณ การใส่ที่ถูกต้องจะแสดงช่วงเริ่มนำ แรงที่เพิ่มขึ้นเมื่อหน้าสัมผัสเริ่มเข้าล็อก และช่วงคงที่เมื่อใส่ถึงระยะที่กำหนด การใส่ไม่ลึกพอทำให้กราฟขาดช่วง ฉนวนแตกร้าวทำให้แรงลดลงอย่างฉับพลัน และพินงอทำให้แรงพุ่งสูงแล้วลดลง การตรวจวัดมีความสำคัญเพราะเปลี่ยนข้อบกพร่องที่ซ่อนอยู่ให้เป็นผลผ่าน/ไม่ผ่านที่วัดและบันทึกได้ ซึ่งเป็นสิ่งที่การตรวจประเมินในอุตสาหกรรมยานยนต์และการบินและอวกาศต้องการ
ใส่พินสเตนเลสด้วยระบบอัตโนมัติได้หรือไม่?
ดูคำตอบ
ได้ แต่ต้องระมัดระวัง เพราะสเตนเลสมีแนวโน้มเกิดการติดขัดจากการเสียดสี การลบมุมส่วนเริ่มนำให้กว้างขึ้น การปรับโปรไฟล์การกดให้ช้าลง และการเลือกผิวชุบหรือสารหล่อลื่นให้ถูกต้อง ช่วยป้องกันปัญหาติดขัดแล้วหลวมที่ผู้ปฏิบัติงานรายงาน ควรทดลองผลิตชิ้นงานตัวอย่างโดยตรวจวัดแรงก่อนเสมอ
มาตรฐานใดกำหนดคุณภาพการใส่พินและฉนวน?
ดูคำตอบ
สำหรับชุดสายเคเบิลและสายไฟ IPC/WHMA-A-620 เป็นมาตรฐานการยอมรับที่ใช้กันทั่วไป และควรอ้างอิงฉบับแก้ไขล่าสุด สำหรับงานที่ต้องการความน่าเชื่อถือสูงและงานด้านการบินอวกาศ NASA-STD-8739.4 ครอบคลุมการเตรียมหน้าสัมผัสและการติดตั้งเข้ากับคอนเน็กเตอร์ รวมถึงเกณฑ์การยอมรับแรงดึงของการย้ำขั้วต่อ ส่วนการเชื่อมต่อแบบเพรสฟิตยังอ้างอิง IEC 60352-5 ด้วย ให้กำหนดการตรวจสอบตามข้อกำหนดของอุตสาหกรรมที่เกี่ยวข้อง
หากต้องใส่ชิ้นงานในปริมาณสูงมาก มีทางเลือกใดบ้าง?
ดูคำตอบ
สำหรับปริมาณการผลิตสูงที่สุด แนวทางคือการทำงานแบบขนานและการบูรณาการระบบ หัวใส่พินหลายตัวสามารถใส่พินได้สูงสุด 20 ตัวต่อรอบการทำงาน ส่วนเครื่องจักรแบบอินไลน์จะรวมขั้นตอนการใส่เข้ากับสายการผลิต PCB หรือสายไฟอัตโนมัติที่มีขนาดใหญ่ขึ้น โดยป้อนชิ้นงาน จัดวาง ตรวจสอบ และจัดการชิ้นส่วนอย่างต่อเนื่อง บางแพลตฟอร์มรองรับการใส่ได้หลายสิบล้านครั้งต่อปี ข้อแลกเปลี่ยนคือความยืดหยุ่น ยิ่งสายการผลิตทำงานเร็วและบูรณาการมากเท่าไร การเปลี่ยนคอนเน็กเตอร์ก็ยิ่งยุ่งยากมากขึ้นเท่านั้น จึงย้อนกลับมาที่เหตุผลว่าทำไมเครื่องจักรแบบโมดูลาร์ที่ตรวจติดตามแรงจึงเป็นตัวเลือกที่ปลอดภัยกว่า เมื่อแผนผลิตภัณฑ์ยังมีการเปลี่ยนแปลง
กำลังระบุข้อกำหนดสายการประกอบคอนเน็กเตอร์อยู่ใช่ไหม?
ดูตัวเลือกการกำหนดค่า ระบบตรวจติดตามแรง และรายละเอียดการเปลี่ยนรุ่นการผลิตได้ที่หน้าระบบโซลูชันของ ZEUEE หรือส่งแบบทางวิศวกรรมของคอนเน็กเตอร์เพื่อทดลองผลิตตัวอย่าง
ดูเครื่องใส่ทวิสต์พินและฉนวน →เกี่ยวกับบทวิเคราะห์นี้
คู่มือนี้จัดทำโดยทีมวิศวกรรมของ ZEUEE โดยอ้างอิงจากแนวปฏิบัติด้านระบบอัตโนมัติสำหรับการประกอบคอนเน็กเตอร์ มาตรฐานที่เผยแพร่ต่อสาธารณะ (IPC/WHMA-A-620, NASA-STD-8739.4, IEC 60352-5) สิทธิบัตรที่ได้รับอนุมัติเกี่ยวกับการใส่แบบเพรสฟิต และข้อมูลอุตสาหกรรมด้านอัตราการผลิตจากการใส่และตลาดเพรสฟิต หากตัวเลขขึ้นอยู่กับคอนเน็กเตอร์เฉพาะของคุณ เช่น ค่าความคลาดเคลื่อนของรู เรซิน หรือโลหะผสมของพิน เราจะระบุเงื่อนไขดังกล่าวแทนการสื่อว่าเป็นค่าที่ใช้ได้ทั่วไป โปรดตรวจสอบตัวเลขสำคัญกับเอกสารข้อมูลทางเทคนิคและการทดลองผลิตตัวอย่างที่มีการตรวจติดตาม
เอกสารอ้างอิงและแหล่งข้อมูล
- NASA-STD-8739.4, มาตรฐานฝีมือการทำงานสำหรับการย้ำขั้วต่อและการเชื่อมต่อสายเคเบิลและสายไฟ — NASA
- สิทธิบัตรสหรัฐอเมริกา 11,211,760 — กระบวนการใส่คอนเน็กเตอร์แบบเพรสฟิตด้วยจังหวะหยุดสลับ — USPTO
- สิทธิบัตรสหรัฐอเมริกา 11,424,562 — วิธีการใส่แบบเพรสฟิต — USPTO
- IPC/WHMA-A-620, ข้อกำหนดและเกณฑ์การยอมรับสำหรับชุดสายเคเบิลและสายไฟ — IPC
- แผนงานเทคโนโลยีเพรสฟิต — iNEMI (International Electronics Manufacturing Initiative)
- เทคโนโลยีหน้าสัมผัสไฮเพอร์โบลอยด์ยังคงเติบโตอย่างต่อเนื่อง — Connector Supplier
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015






