ติดต่อ Zeyu lntelligent Industrial Company

เครื่องประกอบคอนเนกเตอร์ทรงสี่เหลี่ยม: คู่มือวิศวกรรมการประกอบขาสัมผัสหลายแถว 5 ขั้นตอน การตรวจสอบ และการคำนวณขนาดสายการผลิต

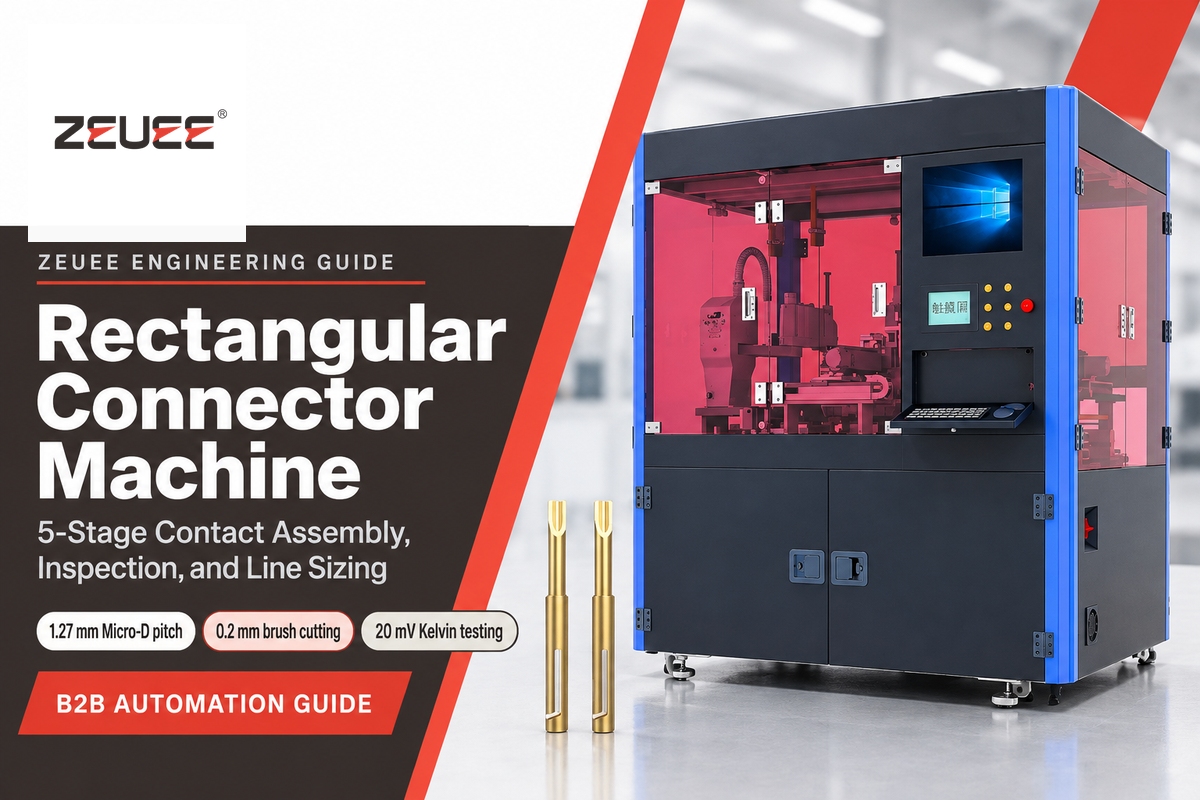
เครื่องประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมคือระบบอัตโนมัติสำหรับประกอบขาสัมผัสเข้ากับตัวเรือนคอนเนกเตอร์ฉนวนแบบหลายแถว ระบบนี้ทำหน้าที่ตั้งแต่การป้อนชิ้นงานขาสัมผัส การเสียบพินหรือขาสัมผัส การย้ำปลอกขั้วต่อแบบสี่จุด การตัดแปรงลวดขนาด 0.2 mm การปิดฝาตัวเรือนคอนเนกเตอร์ฉนวน ไปจนถึงการทดสอบในสายการผลิต ต่างจากเครื่องกดสายแพแบบตั้งโต๊ะ สายการผลิตระดับอุตสาหกรรมจะออกแบบกลไกของแต่ละสถานีให้สอดคล้องกับรูปทรงของขาสัมผัสและระยะพิทช์โดยเฉพาะ
ในอุตสาหกรรมอากาศยาน การป้องกันประเทศ ยานยนต์ และอุตสาหกรรมอื่นๆ คอนเนกเตอร์ทรงสี่เหลี่ยมแบบหลายแถวจะบรรจุช่องเสียบหลายสิบช่องไว้ภายในตัวเรือนคอนเนกเตอร์แบบมีขั้วกำหนดทิศทาง กล่องควบคุมอิเล็กทรอนิกส์ความน่าเชื่อถือสูงต้องพึ่งพาอินเทอร์เฟซเหล่านี้ในการส่งจ่ายกำลังไฟฟ้าและสัญญาณ การใช้ระบบอัตโนมัติประกอบชิ้นงานเหล่านี้จำเป็นต้องควบคุมความร่วมศูนย์ของปลอกขั้วต่อ ความลึกในการเสียบ รูปทรงของกลุ่มลวดแปรง และความต้านทานการสัมผัสระดับมิลลิโวลต์อย่างแม่นยำ คู่มือนี้อธิบายหน้าต่างกระบวนการห้าขั้นตอน ฟิสิกส์ของขาสัมผัส การคำนวณขนาดสถานีงาน และมาตรฐานการรับรองคุณภาพ
โดย Cherry · อัปเดตเมื่อพฤศจิกายน 2026
ข้อมูลจำเพาะโดยสรุป: ขอบเขตทางวิศวกรรมของระบบอัตโนมัติสำหรับคอนเนกเตอร์ทรงสี่เหลี่ยม
- ลำดับกระบวนการหลัก: การเสียบพิน การย้ำปลอกขั้วต่อแบบสี่จุด การตัดแปรงลวดขนาด 0.2 mm การปิดตัวเรือนด้วยเซอร์โว และการตรวจสอบแรงดึงแยกทุกช่องเสียบ
- ระยะพิทช์ของขาสัมผัสที่รองรับ: Micro-D มาตรฐาน MIL-DTL-83513 ขนาด 1.27 mm (0.050 นิ้ว) โครงสร้างตาราง HDB3 ขนาด 1.78 mm × 1.52 mm คอนเนกเตอร์ D-Sub มาตรฐาน และอินเสิร์ตงานหนัก
- ระบบตรวจสอบคุณภาพในสายการผลิต: การวัดแรงเสียบและแรงดึงแยกตามมาตรฐาน EIA-364-37 กล้องตรวจสอบ CCD 2D/3D เลนส์เทเลเซนทริก และการทดสอบแบบเคลวินวงจรแห้ง (20 mV, 100 mA) ตามมาตรฐาน EIA-364-23
- ขอบเขตเครื่องจักรเชิงพาณิชย์: การจัดวางระบบเครื่องจักรตามข้อกำหนดเฉพาะของโครงการได้รับการออกแบบไว้ในหน้า โซลูชันเครื่องจักร 5 สถานีสำหรับประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมของ ZEUEE
เครื่องประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมทำงานอัตโนมัติในลำดับการประกอบ 5 ขั้นตอนอย่างไร?
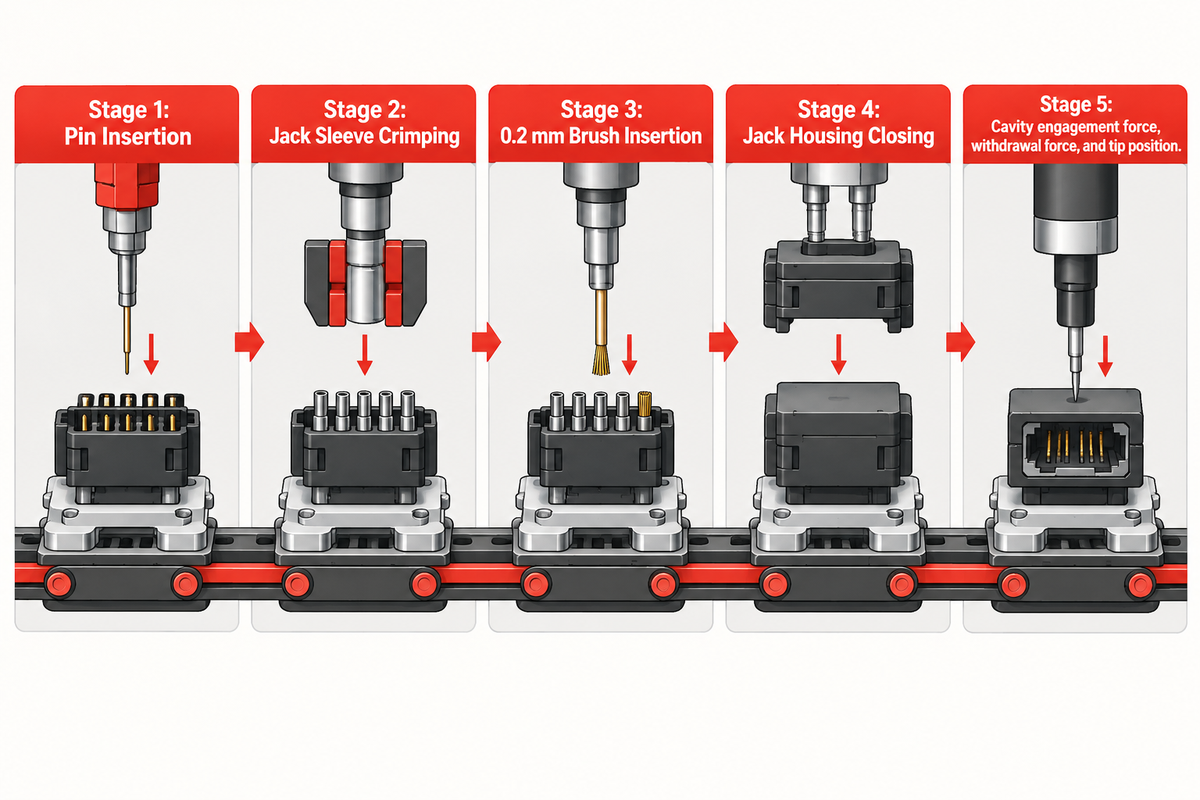
เครื่องประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมประกอบขาสัมผัสโดยอัตโนมัติด้วยการแบ่งกระบวนการออกเป็นห้าสถานีที่ทำงานประสานกัน ได้แก่ การเสียบพิน การย้ำปลอกขั้วต่อแบบสี่จุด การตัดแปรงลวดขนาด 0.2 mm การปิดตัวเรือนด้วยเซอร์โว และการทดสอบแรงดึงแยกทุกช่องเสียบ แต่ละสถานีจะควบคุมพิกัดความเผื่อทางเรขาคณิตอย่างเข้มงวดเพื่อไม่ให้การปิดตัวเรือนคอนเนกเตอร์ทำให้พินหรือขาสัมผัสบิดงอ
ในงานวิศวกรรมไฟฟ้าทั่วไป คอนเนกเตอร์เชื่อมต่อสามารถแบ่งออกเป็นสามกลุ่มโครงสร้างหลัก ได้แก่ คอนเนกเตอร์ทรงกลม คอนเนกเตอร์ทรงสี่เหลี่ยม และขั้วต่อระดับแผงวงจร คอนเนกเตอร์ทรงสี่เหลี่ยมจะติดตั้งขาสัมผัสเรียงตามแถวและคอลัมน์ภายในฉนวนพลาสติกแบบมีขั้วหรือตัวเรือนโลหะ โครงสร้างตารางสี่เหลี่ยมนี้ช่วยเพิ่มความหนาแน่นของพินภายในชุดประกอบแร็คแอนด์พาเนล กล่องอุปกรณ์อิเล็กทรอนิกส์การบิน และตู้ควบคุมอุตสาหกรรม
เนื่องจากช่องเสียบแบบหลายแถวมีระยะห่างกันเพียงไม่กี่มิลลิเมตร การประกอบด้วยมือจึงเสี่ยงต่อความเหนื่อยล้าของผู้ปฏิบัติงานและการเสียบสายผิดช่อง รายงานของ Assembly Magazine เกี่ยวกับการประกอบคอนเนกเตอร์ทางการทหารแบบมีระบบนำทาง ได้ระบุถึงความท้าทายในการใส่ขั้วต่อตัวเมีย 128 ช่องลงในตัวเรือนคอนเนกเตอร์ขนาด 3 นิ้ว บริษัท AirBorn ได้ติดตั้งชุดไฟเบอร์ออปติก Light Director จำนวน 17 ชุดในสองสายการผลิตที่มีพนักงานประกอบ 25 คน และวางแผนติดตั้งเพิ่มอีก 76 ชุดเพื่อลดข้อผิดพลาด ในทำนองเดียวกัน พนักงานของ Boeing ใช้เครื่องจักรนำทางด้วยเลเซอร์เพื่อเสียบสายไฟเข้ากับคอนเนกเตอร์และสร้างชุดสายไฟที่มี 200 เส้น เราจึงนำระบบอัตโนมัติมาใช้แทนการค้นหาช่องเสียบด้วยสายตามนุษย์ โดย กลุ่มผลิตภัณฑ์เครื่องประกอบคอนเนกเตอร์อัตโนมัติ ของเราครอบคลุมการใช้งานที่หลากหลาย
| ขั้นตอนและโมดูลสถานีงาน | กลไกการป้อนชิ้นงานและการเคลื่อนที่ | ตัวแปรกระบวนการที่สำคัญ | ข้อบกพร่องปลายน้ำที่ป้องกันได้ | จุดตรวจสอบคุณภาพในสายการผลิต |
|---|---|---|---|---|
| ขั้นตอนที่ 1: การเสียบพินหรือขาสัมผัส | โถสั่นเรียงชิ้นงาน รางแนวตรง และชุดหยิบจับ PPU | การเลื่อนตำแหน่งระยะพิทช์แกน X-Y แบบหลายแถวและความลึกในการกดตามแนวแกน | ผนังช่องเสียบถูกขูดขีด หางพินงอ หรือพินจมลึกเกินไป | เซนเซอร์ไฟเบอร์ออปติกตรวจจับชิ้นงานและหน้าต่างควบคุมแรงกดเซอร์โว |
| ขั้นตอนที่ 2: การย้ำปลอกขั้วต่อตัวเมีย | ถาดอะลูมิเนียม ชุดหยิบจับแนวตรง และหัวย้ำลูกเบี้ยว 4 จุด | ความลึกในการกดย้ำแนวรัศมีแบบซิงโครนัสและความร่วมศูนย์ของปลอกขั้วต่อ | ความรีของกระบอกย้ำจากดายย้ำ 2 ตัวและครีบโลหะที่ทำให้ติดขัดในช่องเสียบ | การตรวจสอบระยะชักของลูกเบี้ยวและการตรวจสอบความร่วมศูนย์ |
| ขั้นตอนที่ 3: การใส่แปรงลวดขนาด 0.2 mm | ชุดขับป้อนลวดเซอร์โว หัวตัดเฉียงแบบหมุน และโต๊ะหมุนแบบกลวง | ความยาวมัดลวดและมุมปลายตัดเฉียงบนลวดขนาด 0.2 mm | ครีบจากการตัดแนวระนาบที่ทำให้เส้นลวดแปรงบานออกขณะเสียบจับคู่ | ระบบอินเตอร์ล็อกโต๊ะหมุนสองที่นั่งและการตรวจสอบปลายลวดด้วยแสง |
| ขั้นตอนที่ 4: การปิดตัวเรือนคอนเนกเตอร์ | หัวกดเครื่องกดเซอร์โวพร้อมอุปกรณ์จับยึดชิ้นงานแบบปรับตัวได้ 3 แกน | ความลึกในการปิดที่ตั้งโปรแกรมได้และกราฟแรงพรีโหลดของเขี้ยวล็อก | เขี้ยวล็อกแตกร้าว ซีลยางถูกหนีบ หรือการประกอบเข้าที่ไม่สุด | การตรวจสอบความลึกด้วยลิเนียร์เอ็นโค้ดเดอร์และการจำกัดแรงกดสูงสุด |
| ขั้นตอนที่ 5: การตรวจสอบแรงดึงแยกและกล้องวิชัน QC | ชุดพินทดสอบที่ผ่านการสอบเทียบ โหลดเซลล์ และกล้อง CCD เทเลเซนทริก | แรงเสียบของช่องเสียบ แรงดึงออก และตำแหน่งปลายพิน | ปลอกขั้วต่อตัวเมียที่แรงบีบต่ำเกินไป พินหาย หรือจุดต่อเปิด | รางคัดแยกชิ้นงานดีและคัดชิ้นงานเสียออกอัตโนมัติพร้อมระบบบันทึกค่าแรง |
ด้วยหน้าต่างกระบวนการ 5 สถานีสำหรับการประกอบขาสัมผัสเข้ากับตัวเรือนคอนเนกเตอร์ทรงสี่เหลี่ยม วิศวกรสามารถเชื่อมโยงข้อมูลระหว่างสถานีเข้าด้วยกันได้ สถานีต้นน้ำจะส่งผลต่อสถานีปลายน้ำโดยตรง ตัวอย่างเช่น หากสถานีที่ 2 ทำให้เกิดความรีบนปลอกขั้วต่อตัวเมีย การปิดตัวเรือนในสถานีที่ 4 จะเกิดแรงกดพุ่งสูงขึ้น จากนั้นการทดสอบแรงดึงในขั้นตอนที่ 5 จะทำการคัดชิ้นงานเสียออกจากตัวเรือนคอนเนกเตอร์ที่ประกอบเสร็จแล้วทันที
ดังที่ระบุไว้ใน รายงานของ Connector Supplier เกี่ยวกับอุปกรณ์ประกอบคอนเนกเตอร์ กระบวนการผลิตที่สมบูรณ์ประกอบด้วยการเตรียมสายไฟ การเสียบขาสัมผัส การย้ำ และการทำเครื่องหมาย ในสายการผลิตคอนเนกเตอร์ทรงสี่เหลี่ยมแบบห้าเครื่องจักร แต่ละสถานีจะบันทึกสถานะผ่านหรือไม่ผ่านลงในตัวควบคุมพาเลท เพื่อรับประกันว่าจะไม่มีขาสัมผัสที่ไม่ได้มาตรฐานหลุดรอดไปยังขั้นตอนการปิดตัวเรือนคอนเนกเตอร์
เหตุใดตัวเรือนคอนเนกเตอร์ฉนวนแบบหลายแถวจึงต้องใช้การเลื่อนตำแหน่งห้าสถานีแบบซิงโครนัส?
ตัวเรือนคอนเนกเตอร์ฉนวนแบบหลายแถวจำเป็นต้องใช้การเลื่อนตำแหน่งห้าสถานีแบบซิงโครนัส เนื่องจากความคลาดเคลื่อนจากหลายแหล่ง เช่น ความคลาดเคลื่อนของระยะพิทช์ ความรีจากการย้ำ และการคลาดเคลื่อนของระดับความลึกในการเสียบ สามารถสะสมและทวีคูณในแถวถัดไปได้ เมื่อฉนวนมีตั้งแต่สองถึงแปดแถวสลับฟันปลา การเยื้องศูนย์เพียง 0.05 mm ในขั้นตอนการเสียบพินจะสะสมตัวอย่างรวดเร็ว ความคลาดเคลื่อนสะสมนี้จะทำให้เกิดการติดขัดในขั้นตอนการปิดตัวเรือนคอนเนกเตอร์ขั้นสุดท้าย
การเลื่อนตำแหน่งแบบซิงโครนัสช่วยกำหนดจุดอ้างอิงดาตั้มเดียวให้กับพาเลทจับยึดฉนวนตั้งแต่ขั้นตอนที่ 1 ถึงขั้นตอนที่ 5 โดยแต่ละสถานีจะอ่านสถานะผ่านหรือไม่ผ่านจากสถานีก่อนหน้าก่อนเริ่มทำงาน ชุดประกอบย่อยที่มีข้อบกพร่องจะถูกคัดชิ้นงานเสียออกก่อนถึงขั้นตอนการปิดตัวเรือนคอนเนกเตอร์ขั้นสุดท้าย การคัดออกตั้งแต่เนิ่นๆ นี้ช่วยป้องกันไม่ให้ขาสัมผัสชุบทองและฉนวนทั้งชิ้นต้องกลายเป็นของเสีย
ขาสัมผัสแบบย้ำ มัดแปรงลวดขนาด 0.2 mm ขั้วต่อ IDC และพินแบบกดอัด Press-Fit แตกต่างกันอย่างไร?
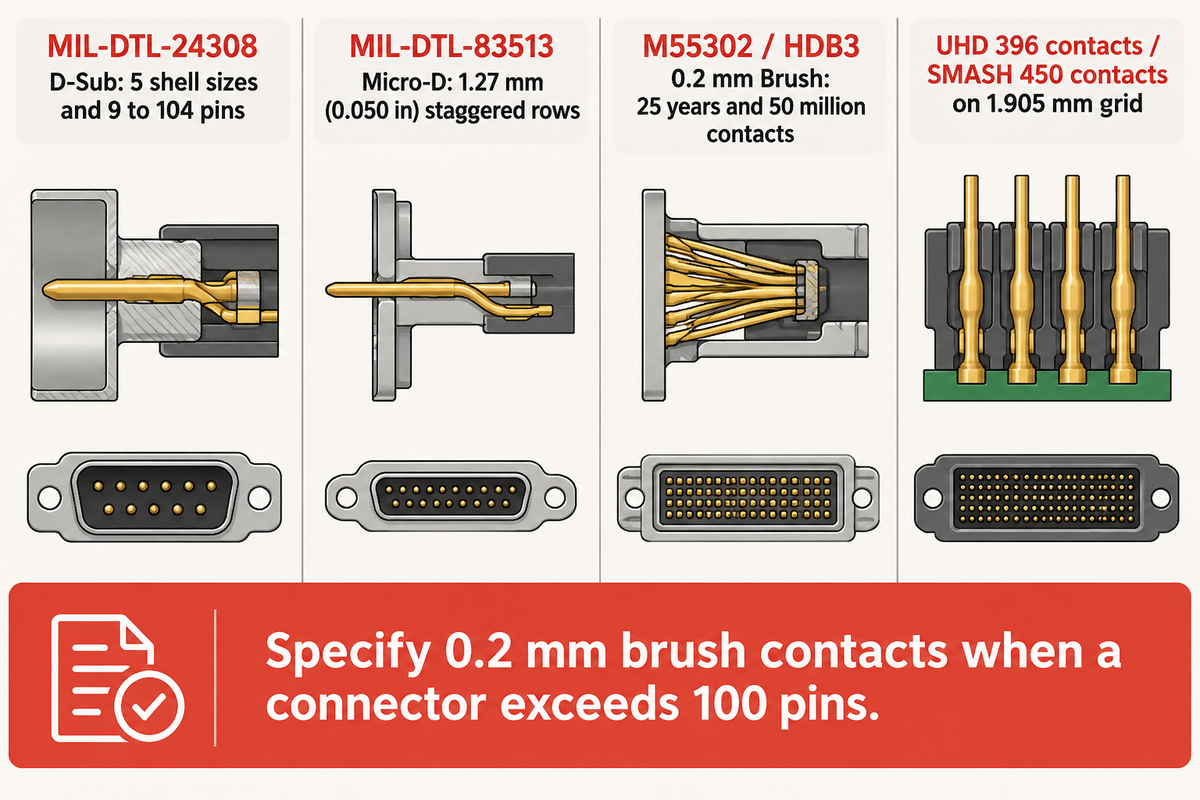
ขาสัมผัสแบบย้ำ มัดแปรงลวดขนาด 0.2 mm ขั้วต่อแบบกดทับฉนวน (IDTs) และพินแบบกดอัด (press-fit) มีความแตกต่างกันในด้านแรงเสียบจับคู่ แม่พิมพ์เครื่องมือ และความทนทานต่อการสั่นสะเทือน มัดแปรงลวดช่วยลดแรงเสียบจับคู่ลงได้อย่างมีนัยสำคัญเมื่อเทียบกับขาสัมผัสแบบพินและซ็อกเก็ตมาตรฐาน นอกจากนี้ ปลอกย้ำแบบกลึงยังรองรับกระแสไฟฟ้าต่อเนื่องได้สูงกว่าขั้วต่อไฟฟ้าแบบปั๊มขึ้นรูปทรงกระบอกเปิด
วิศวกรต้องแยกแยะระหว่างอินเทอร์เฟซการจับคู่แบบถอดแยกได้กับการเข้าหัวสายไฟหรือแผงวงจรแบบถาวรก่อนกำหนดสเปกระบบอัตโนมัติ ข้อมูลจำเพาะคอนเนกเตอร์ทรงสี่เหลี่ยมทางการทหารของ Amphenol ได้บันทึกไว้ว่าขาสัมผัส M55302 B3 และ HDB3 ใช้มัดลวดขนาด 0.2 mm ที่สอดประสานกัน ขาสัมผัสแบบแปรงที่ใช้แรงเสียบต่ำเหล่านี้ผ่านการใช้งานจริงมานานกว่า 25 ปี โดยมีขาสัมผัสที่ติดตั้งใช้งานแล้วมากกว่า 50 ล้านชิ้น การรับรองด้านการบินและการป้องกันประเทศครอบคลุมโครงการ M1A2 Abrams, F-16 Falcon, F/A-22 Raptor, F-35 Lightning II และ AIM-132 ASRAAM
คอนเนกเตอร์ D-Subminiature มาตรฐานสำหรับงานแร็คแอนด์พาเนลตามข้อกำหนด MIL-DTL-24308 กำหนดขนาดตัวเรือนคอนเนกเตอร์ไว้ 5 ขนาด และมีจำนวนพินตั้งแต่ 9 ถึง 104 พิน ส่วนคอนเนกเตอร์ทรงสี่เหลี่ยมความหนาแน่นสูงพิเศษได้ก้าวข้ามขีดจำกัดดังกล่าวไปอีกขั้น อินเสิร์ต Amphenol SIAL รองรับกลุ่มขาสัมผัสตั้งแต่ 18 ถึง 392 ช่องใน 5 แถว รุ่น UHD บรรจุขาสัมผัสได้ 396 ช่องที่ความหนาแน่น 80 ช่องต่อนิ้วเชิงเส้น ในขณะที่รุ่น SMASH รองรับได้ถึง 450 ช่องบนโครงสร้างตารางขนาด 1.905 mm
| กลุ่มสถาปัตยกรรม | ระยะพิทช์ / โครงสร้างตารางทั่วไป | แรงเสียบจับคู่ของขาสัมผัส | อุปกรณ์หลักที่ต้องใช้ในสถานีงาน | รูปแบบความเสียหายหลักในการใช้งานจริง |
|---|---|---|---|---|
| MIL-DTL-24308 D-Sub (แบบกลึง) | 2.74 mm–2.77 mm (5 ขนาดตัวเรือน, 9–104 พิน) | การเสียบจับคู่พินและซ็อกเก็ตกลึงมาตรฐาน | ชุดป้อนถาดอะลูมิเนียม + การย้ำลูกเบี้ยว 4 จุด + การเสียบด้วย PPU | เขี้ยวล็อกพินงอจากการเสียบเยื้องแนวแกน |
| MIL-DTL-83513 Micro-D | แถวสลับฟันปลา 1.27 mm (0.050 in) | การเสียบจับคู่ด้วยสปริงพินเกลียวขนาดกะทัดรัด | โต๊ะเซอร์โว X-Y ความแม่นยำสูง + กล้อง CCD เทเลเซนทริก | การขูดผนังช่องเสียบในระยะพิทช์ระดับซับมิลลิเมตร |
| แปรงลวด M55302 / HDB3 ขนาด 0.2 mm | 1.78 mm × 1.52 mm (0.070 in × 0.060 in) | มัดลวดแรงเสียบต่ำระดับเศษส่วนนิวตัน | การป้อนชิ้นงานลวดเซอร์โว + หัวตัดเฉียงแบบหมุน + การย้ำหมุดบนโต๊ะหมุนกลวง | เส้นลวดแปรงบานออกจากการตัดแนวตรงแบบใบมีดกิโยติน |
| คอนเนกเตอร์ทรงสี่เหลี่ยมงานหนัก (Han 6B, 48B) | 6–48 ขั้ว + PE (16 A / 500 V) | ซ็อกเก็ตกำลังไฟฟ้าอุตสาหกรรมแรงกดตั้งฉากสูง | การลำเลียงพาเลทแนวตรง + การย้ำแรงสูง + การปิดตัวเรือนแบบควบคุมแรงบิด | การถอยร่นของอินเสิร์ตภายใต้แรงกระทำตามแนวแกน |
| สัญญาณความหนาแน่นสูง UHD / SMASH | ตารางเชฟรอน 1.905 mm หรือ 8 แถว (สูงสุด 450 พิน) | การจับคู่แบบไฮเพอร์โบลอยด์หรือสัญญาณแรงเสียบต่ำ | ชุด PPU เซอร์โวหลายแกน + ระบบตรวจสอบแรงดึงแยกอัตโนมัติ | แรงเสียบสะสมเกินพิกัดความทนทานของสลักล็อกตัวเรือน |
| เฮดเดอร์ทรงสี่เหลี่ยม IDC สำหรับสายแพ | สายไฟต่อแผงวงจร 0.8 mm–2.54 mm (30 ถึง 20 AWG) | ร่องกดทับฉนวนแบบถาวร | โมดูลเครื่องกดแนวตั้งเฉพาะทางสำหรับการเข้าหัวพร้อมกันหลายเส้น | การเฉือนฉนวนไม่สมบูรณ์ในตัวนำไฟฟ้าขนาดเล็ก |
| เฮดเดอร์ Press-Fit แบบยืดหยุ่นสำหรับแผงวงจร PCB | แบ็กเพลนหลายแถวขนาด 2.0 mm–2.54 mm | การยึดเกาะแนวรัศมีบนแผงวงจรแบบรูเข็ม | เครื่องปักพินต่อเนื่องจากสายป้อน + หัวกดเซอร์โวควบคุมแรงและระยะทาง | การเสียรูปของกระบอกรูชุบโลหะทะลุแผงวงจร |
| แร็คแอนด์พาเนลอิเล็กทรอนิกส์การบิน ARINC 600 | ตัวเรือนคอนเนกเตอร์แบบโมดูลาร์หลายอินเสิร์ต | ระบบขาสัมผัสการบินที่ใช้แรงเสียบต่ำ | เซลล์โมดูลาร์ 5 เครื่องจักร + หัวลอยตัว 3 แกนสำหรับการจับคู่แบบมองไม่เห็น | การติดขัดของสลักนำทางจากการตกท้องช้างตามแรงโน้มถ่วงของบูช 2 แกน |
| คอนเนกเตอร์ทรงสี่เหลี่ยมไฮบริดกำลังไฟฟ้า + สัญญาณ | ผสมขั้วกำลังไฟฟ้า 16 A และแถวสัญญาณ | การเสียบจับคู่สองหน้าต่างการทำงาน (กำลังไฟฟ้าเทียบกับสัญญาณ) | การป้อนชิ้นงานสองราง + การปิดตัวเรือนด้วยเซอร์โวแบบสลับสูตรการผลิต | ความผิดพลาดของลำดับขาสัมผัสกราวด์ PE แบบต่อก่อนและตัดทีหลัง |
ขอบเขตของแคตตาล็อกที่กว้างขวางแสดงให้เห็นว่าเหตุใดชุดเครื่องมือลูกเบี้ยวแบบเฉพาะกิจจึงไม่เพียงพอสำหรับสายผลิตภัณฑ์ที่หลากหลาย แคตตาล็อกของผู้จัดจำหน่ายมีรายการเฮดเดอร์และตัวเรือนคอนเนกเตอร์ทรงสี่เหลี่ยมมากกว่า 365,000 รายการ โดยมีระยะพิทช์ตั้งแต่ 0.3 mm ถึง 11 mm และมีตั้งแต่ 1 ถึง 14 แถว การเลือกกลไกการป้อนชิ้นงานให้ตรงกับตระกูลขาสัมผัสตั้งแต่แรกช่วยป้องกันการดัดแปลงเครื่องจักรที่มีค่าใช้จ่ายสูงในระหว่างการตรวจรับและเดินเครื่อง
เมื่อใดที่วิศวกรควรเลือกใช้ขาสัมผัสแปรงลวดขนาด 0.2 mm แทนขั้วต่อแบบพินและซ็อกเก็ต?
ควรเลือกใช้ขาสัมผัสมัดลวดแปรงขนาด 0.2 mm เมื่อคอนเนกเตอร์ทรงสี่เหลี่ยมมีจำนวนเกิน 100 พิน หรือต้องเผชิญกับการสั่นสะเทือนรุนแรง ขาสัมผัสเหล่านี้เหมาะอย่างยิ่งสำหรับถาดอุปกรณ์การบินที่ต้องเสียบจับคู่แบบมองไม่เห็น เนื่องจากเส้นลวดขนาด 0.2 mm หลายเส้นจะไถลสัมผัสกันทางด้านข้าง แรงเสียบจับคู่จึงลดลงอย่างมาก พร้อมทั้งรักษาเส้นทางเดินกระแสไฟฟ้าสำรองไว้ได้อย่างมั่นคง
ขาสัมผัสแบบพินและซ็อกเก็ตส่วนใหญ่ใช้คานสปริงยื่นเดี่ยวกดลงบนพินที่แข็งเกร็ง ในตัวเรือนคอนเนกเตอร์ที่มีจำนวนพินสูง แรงเสียบจากหลายช่องเสียบจะรวมกันเป็นภาระแรงเสียบจับคู่ที่สูงลิ่ว แรงที่สูงนั้นสามารถทำให้ตัวเรือนคอนเนกเตอร์แตกร้าวหรือสร้างความเสียหายต่อชิ้นส่วนอื่นได้ การใช้มัดแปรงลวดช่วยให้แต่ละขาสัมผัสเสียบเข้าหากันด้วยแรงเพียงเศษส่วนของนิวตัน จึงป้องกันการโก่งตัวและการกัดกร่อนจากการเสียดสี
สถานีเสียบพินควบคุมความแม่นยำของระยะพิทช์ ความลึก และแรงยึดเกาะอย่างไร?
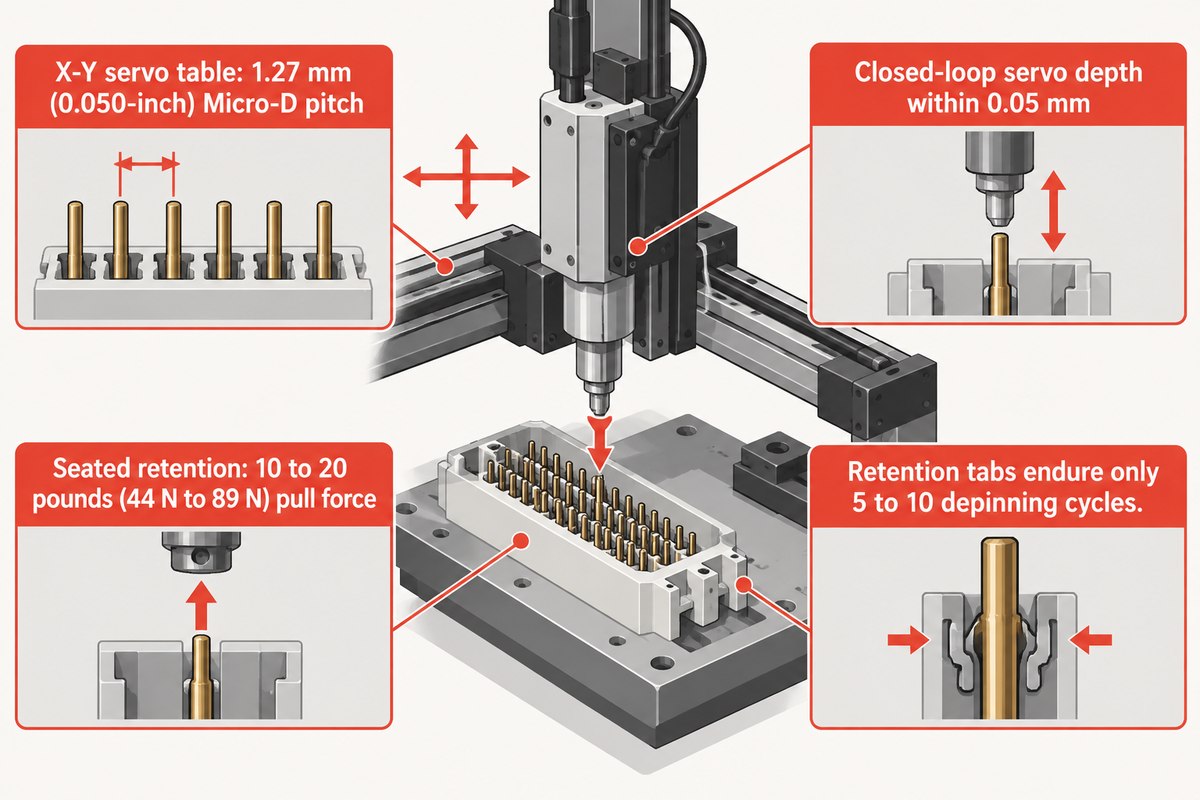
คอนเนกเตอร์ใช้หัวขับเซอร์โวแนวตรงหรือชุดป้อนชิ้นงานแบบสั่นเพื่อเสียบพินด้วยความแม่นยำในสถานีเสียบพินที่ควบคุมความลึกในการเข้าที่ด้วย ระบบตรวจสอบด้วยโหลดเซลล์แบบวงจรปิดจะยืนยันทุกระยะชักของการกดพิน สถานีเสียบพินบางรุ่นยังใช้การควบคุมแบบวงจรปิดเพื่อปรับตั้งและตรวจสอบแรงยึดเกาะ ระบบการป้อนชิ้นงานและเซอร์โวได้รับการออกแบบให้รองรับรูปทรงพินที่หลากหลาย รวมถึงพินมุมฉากและขาสัมผัสแบบกลึง
รูปแบบของการป้อนชิ้นงานที่ใช้จะเป็นตัวกำหนดสถาปัตยกรรมของสถานีงาน ในเฮดเดอร์แผงวงจรมาตรฐาน พินมักจะถูกตัดป้อนโดยตรงจากสายป้อนปั๊มขึ้นรูปต่อเนื่อง แต่ในชิ้นส่วนคอนเนกเตอร์ทรงสี่เหลี่ยมสำหรับงานอากาศยานและอุตสาหกรรม มักมีการผสมกันระหว่างพินตรง หางพินดัดมุมฉาก และขาสัมผัสแบบกลึงที่ป้อนเข้าสู่ตัวเรือนคอนเนกเตอร์ที่มีความลึก สำหรับชิ้นส่วนเหล่านี้ ระบบเสียบพินคอนเนกเตอร์ควบคุมด้วยเซอร์โว ของเราจะลำเลียงพินผ่านโถสั่นและรางแนวตรง
ก่อนที่ชุดหยิบและวาง (PPU) จะใช้ปากจับหนีบพิน เซนเซอร์ไฟเบอร์ออปติกจะตรวจสอบการมีอยู่ของปลายพินและทิศทางของหางพินบนราง โต๊ะเซอร์โว X-Y จะเลื่อนตำแหน่งตัวเรือนคอนเนกเตอร์ฉนวนไปตามแถวสลับฟันปลาจนถึงระยะพิทช์ Micro-D ขนาด 1.27 mm (0.050 นิ้ว) การกดด้วยเซอร์โวแบบวงจรปิดช่วยควบคุมความลึกในการเสียบตามแนวแกนให้อยู่ภายในพิกัด 0.05 mm
ข้อมูลความเสียหายจากการใช้งานจริงแสดงให้เห็นว่าเหตุใดมุมการเสียบและความลึกในการเข้าที่จึงไม่สามารถพึ่งพากระบอกลมแบบวงจรเปิดได้ ตาม การวิเคราะห์แรงยึดเกาะและการถอดขั้วต่อของ Tonful ขั้วต่อไฟฟ้าที่ประกอบเข้าที่อย่างถูกต้องจะทนแรงดึงได้ 10 ถึง 20 ปอนด์ (44 N ถึง 89 N) การเสียบเยื้องแนวแกนจะทำให้เขี้ยวล็อกหลักงอ ขูดขีดช่องเสียบพิน และทำให้ผนังฉนวนแตกร้าว นอกจากนี้ เขี้ยวล็อกยังทนต่อการถอดซ้ำได้เพียง 5 ถึง 10 รอบก่อนที่จะอ่อนล้า ความแม่นยำในการเสียบให้เข้าที่ตั้งแต่ครั้งแรกจึงมีความสำคัญอย่างยิ่ง
หัวเสียบ PPU ต้องเสียบหางพินแถวบนที่ยาวที่สุดก่อน หรือทำตามลำดับแถวที่ตั้งไว้ ระยะชักแกน Z ของเซอร์โวที่ตั้งโปรแกรมได้ช่วยให้ PPU ปรับความสูงในการเสียบทีละแถวเพื่อจัดวางหางพินแบบหลายแถว การเสียบแบบลดหลั่นตามขั้นบันไดนี้ช่วยป้องกันไม่ให้ปากจับของกริปเปอร์ชนเข้ากับหางพินมุมฉากที่เสียบเข้าที่แล้ว
เหตุใดการย้ำปลอกขั้วต่อตัวเมียแบบสี่รอยกดจึงเหนือกว่าการปั๊มขึ้นรูปทรงกระบอกเปิดในขาสัมผัสแบบกลึง?
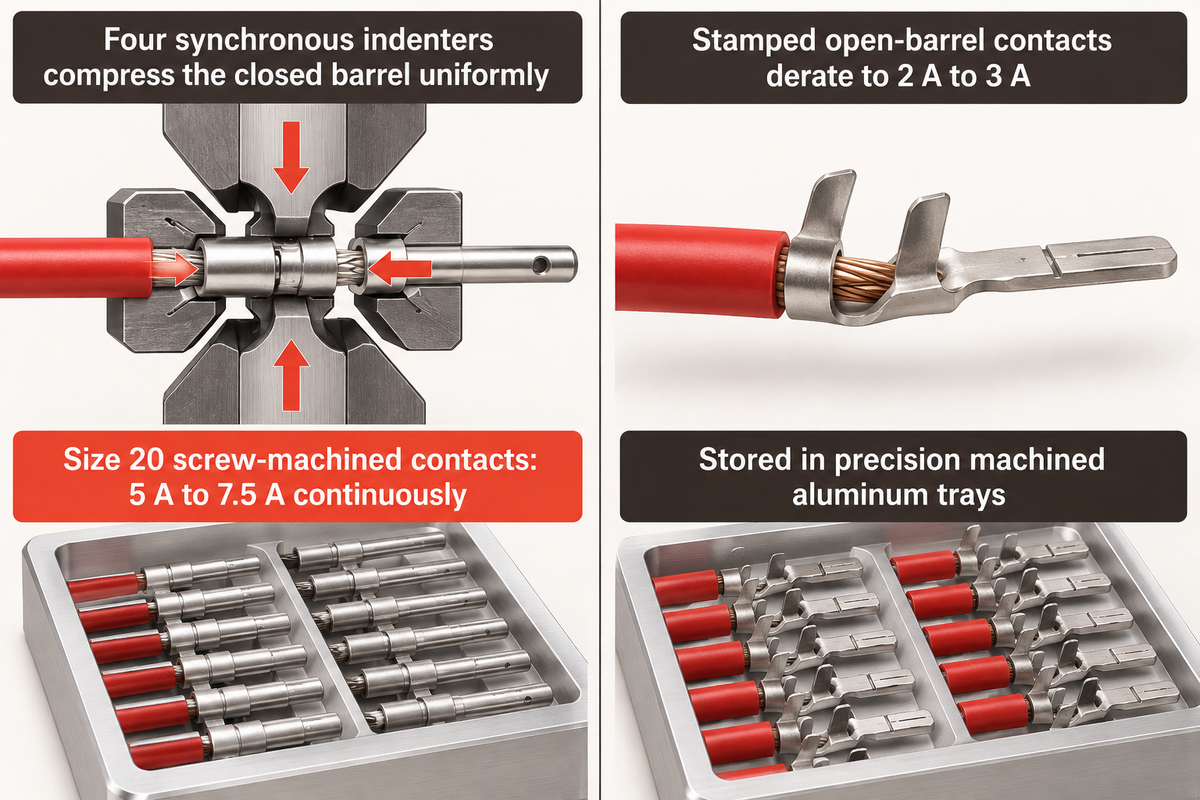
การย้ำปลอกขั้วต่อตัวเมียแบบสี่รอยกดให้ประสิทธิภาพเหนือกว่าการปั๊มกระบอกเปิดด้วยดายย้ำสองตัวในขาสัมผัสแบบกลึง เนื่องจากหัวกดสี่ทิศทางที่ทำงานพร้อมกันจะบีบอัดกระบอกปิดอย่างสม่ำเสมอ กระบวนการนี้สร้างความสมมาตรตามแนวรัศมี ส่งผลให้สามารถสอดผ่านช่องเสียบหลายแถวได้อย่างเรียบร้อยโดยไม่เกิดการติดขัด
เมื่อทำการย้ำคอนเนกเตอร์ไฟฟ้าสำหรับชุดประกอบทรงสี่เหลี่ยมความน่าเชื่อถือสูง วิศวกรจะแยกความแตกต่างระหว่างขั้วต่อไฟฟ้าแบบกระบอกเปิดกับขาสัมผัสกลึงแบบกระบอกปิด บทวิเคราะห์ทางวิศวกรรมเกี่ยวกับพิกัดกระแสของขาสัมผัส D-Sub ระบุว่าขาสัมผัสกลึงขนาด 20 สามารถนำกระแสไฟฟ้าได้ 5 A ถึง 7.5 A อย่างต่อเนื่อง ในทางตรงกันข้าม ขาสัมผัสกระบอกเปิดแบบปั๊มและพับขึ้นรูปจะถูกลดพิกัดกระแสลงเหลือเพียง 2 A ถึง 3 A ขาสัมผัสแบบกระบอกปิดมีค่าการนำไฟฟ้าสูงกว่าเนื่องจากเป็นการบีบอัดผนังทองแดงตันภายใต้ มาตรฐานการย้ำสี่รอยกดสำหรับงานอากาศยาน SAE AS22520
ปลอกขั้วต่อตัวเมียผนังบางที่บอบบางไม่สามารถทนต่อการเขย่ารวมกันในโถสั่นได้ การหมุนเวียนซ้ำอย่างต่อเนื่องจะทำให้ขอบปลอกบุบและผิวชุบทองถลอก ดังนั้น เครื่องย้ำคอนเนกเตอร์ระบบลูกเบี้ยวสี่จุด จึงจัดเก็บปลอกขั้วต่อไว้ในถาดอะลูมิเนียมที่กัดขึ้นรูปอย่างแม่นยำแทน โดยชุดหยิบจับแนวตรงจะลำเลียงปลอกแต่ละชิ้นเข้าสู่หัวย้ำสี่รอยกดที่ขับเคลื่อนด้วยลูกเบี้ยวอย่างนุ่มนวล
การกดย้ำด้วยลูกเบี้ยวแบบซิงโครนัส ดังที่ระบุไว้ใน การศึกษาทางวิศวกรรมของ FPI เกี่ยวกับความน่าเชื่อถือของแรงสัมผัสในคอนเนกเตอร์ ช่วยรักษาแรงกดตั้งฉากของสปริงขาสัมผัสให้อยู่ภายในช่วงยืดหยุ่น การปล่อยให้แรงกดตั้งฉากของขาสัมผัสออกนอกช่วงดังกล่าวจะนำไปสู่ความเสียหายห้ารูปแบบ
กฎวิศวกรรมที่สวนทางกับความรู้สึก แรงย้ำหรือแรงปิดตัวเรือนที่มากขึ้นไม่ได้แปลว่าจะดีกว่าเสมอไป: การบีบอัดปลอกขั้วต่อตัวเมียเกินขีดจำกัดความยืดหยุ่น หรือการกดพรีโหลดเขี้ยวล็อกของตัวเรือนคอนเนกเตอร์มากเกินไป จะผลักให้สปริงตัวนำไฟฟ้าทองแดงเลยขีดจำกัดความยืดหยุ่น เมื่อเกิดการเสียรูปถาวรแล้ว อุณหภูมิการใช้งานที่สูงขึ้นจะเร่งการคลายตัวของความเค้น ส่งผลให้ความต้านทานการสัมผัสค่อยๆ สูงขึ้นระหว่างการใช้งานจริง
การตัดเฉียงลวดแปรงและการปิดตัวเรือนด้วยเซอร์โว: การควบคุมการเข้าที่ของขาสัมผัสระดับซับมิลลิเมตร
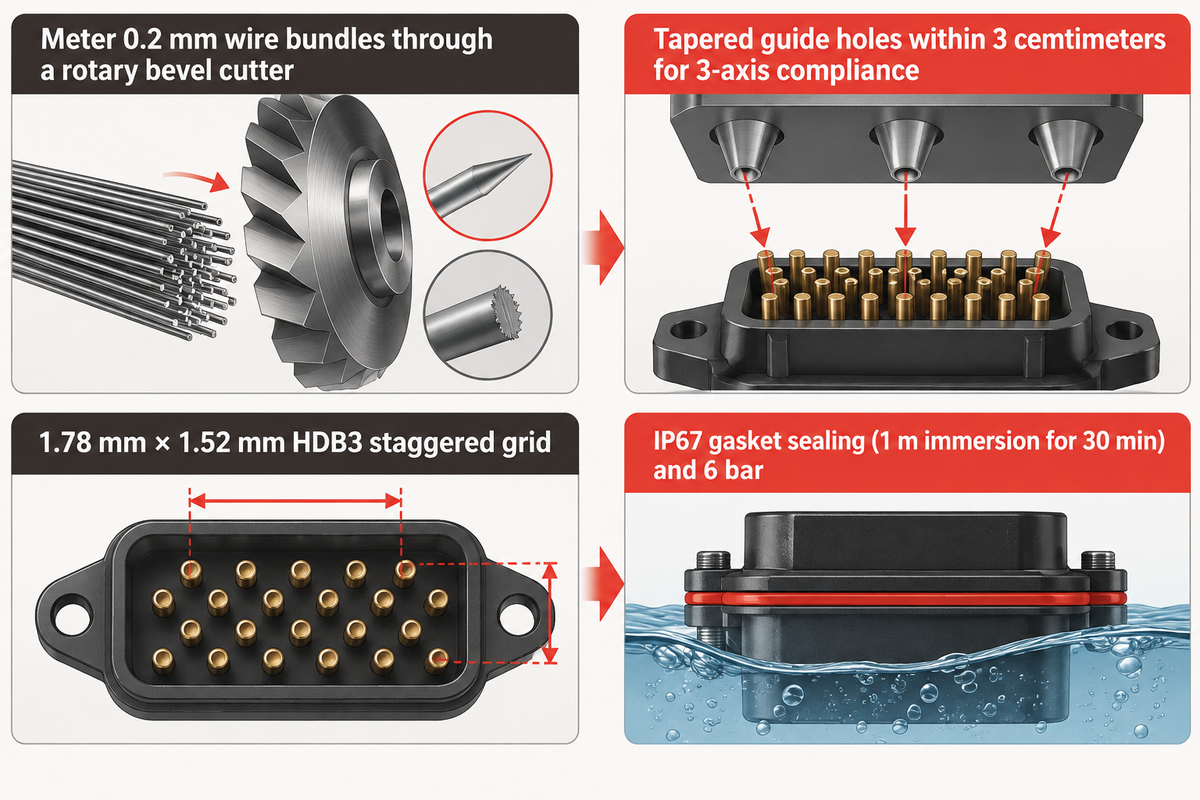
การจัดตำแหน่งเข้าที่ระดับซับมิลลิเมตรทำได้โดยอาศัยสถานีใส่ลวดแปรงและสถานีปิดตัวเรือนด้วยเซอร์โวที่จ่ายมัดลวดขนาด 0.2 mm ผ่านหัวตัดเฉียงแบบหมุน จากนั้นโต๊ะหมุนแบบกลวงจะจัดแนวกระบวนการย้ำหมุด เครื่องกดเซอร์โวจะทำการปิดตัวเรือนคอนเนกเตอร์ การตัดเฉียงช่วยให้ปลายลวดมีลักษณะเรียวแหลม และการใช้หัวกดเซอร์โวช่วยป้องกันการบดทับเขี้ยวล็อกเสียหาย
ในคอนเนกเตอร์ทรงสี่เหลี่ยมชนิดแปรงแบบสองแถว เบ้าขาสัมผัสแต่ละจุดจะบรรจุมัดลวดทนแรงดึงสูงขนาด 0.2 mm ลูกกลิ้งป้อนลวดเซอร์โวจะวัดความยาวลวดอย่างแม่นยำด้วยความสามารถในการทำซ้ำระดับซับมิลลิเมตร จากนั้นหัวตัดเฉียงแบบหมุนจะตัดลวดเป็นมุมแหลม โต๊ะหมุนแบ่งจังหวะแบบกลวงจะทำหน้าที่จัดแนวการป้อนขาสัมผัส การย้ำด้วยลูกเบี้ยว และกระบวนการย้ำหมุดไปตามเบ้าขั้วต่อไฟฟ้าแบบสองแถวภายในพื้นที่ติดตั้งขนาดกะทัดรัด
เมื่อติดตั้งขาสัมผัสและอินเสิร์ตครบทั้งหมดแล้ว ชุดประกอบย่อยจะถูกส่งต่อไปยัง สถานีปิดตัวเรือนคอนเนกเตอร์อัตโนมัติ สำหรับตัวเรือนคอนเนกเตอร์แบบหลายแถว การจัดแนวเปลือกปลั๊ก อินเสิร์ตฉนวน และแผ่นยึดด้านหลังให้ตรงกันถือเป็นสิ่งสำคัญ บูชลอยตัวแบบสองแกน (X-Y) แบบเดิมมักเกิดปัญหาเมื่ออุปกรณ์จับยึดชิ้นงานติดตั้งในแนวตั้งหรือมีความเผื่อของความยาวโมดูลตามแนวแกน
คำขอรับสิทธิบัตรสหรัฐอเมริกาหมายเลข US20020081881A1 ของ Honeywell (ได้รับอนุมัติเป็น US6592387B2) ได้วิเคราะห์ความล้มเหลวในการเสียบจับคู่แบบมองไม่เห็นลักษณะเดียวกันนี้ในคอนเนกเตอร์ทรงสี่เหลี่ยม D-Sub ชนิด 9 พิน 15 พิน และ 25 พิน ในการออกแบบของ Honeywell แผ่นยึด 502 จะเชื่อมต่อกับแผ่นหลังหลัก 504 ผ่านโบลต์บ่า 506 การจัดวางรูนำทางแบบเรียวไว้ภายในระยะ 3 เซนติเมตรจากตัวคอนเนกเตอร์ช่วยให้เกิดการให้ตัวได้ครบทั้งสามแกน (X, Y และ Z) ในระหว่างการปิดตัวเรือนอัตโนมัติ
ตัวเรือนคอนเนกเตอร์ทรงสี่เหลี่ยมระดับอุตสาหกรรมงานหนักต้องการวินัยในการจัดแนวตามแนวแกนระหว่างการปิดตัวเรือนเช่นเดียวกัน ใน คู่มือคอนเนกเตอร์ทรงสี่เหลี่ยมอุตสาหกรรมของ Verchil การขันสกรูตัวเรือนแน่นเกินไปจะทำให้ตัวเรือนแตกร้าว ในขณะที่การขันหลวมเกินไปจะทำให้ประสิทธิภาพการซีลปะเก็น IP67 (ที่รองรับการแช่น้ำลึก 1 m นาน 30 min) และโมดูลนิวเมติกส์แรงดัน 6 bar เสียหาย หัวกดปิดตัวเรือนแบบเซอร์โวช่วยลดความแปรปรวนจากผู้ปฏิบัติงานด้วยการบังคับใช้หน้าต่างแรงและระยะทางแบบดิจิทัล
เหตุใดการตัดเฉียงแบบหมุนจึงป้องกันการบานออกของเส้นลวดในคอนเนกเตอร์แปรงแบบสองแถวได้?
การตัดเฉียงแบบหมุนบนลวดขนาด 0.2 mm ช่วยขจัดครีบแบนที่ปลายลวด การสอดประสานทางด้านข้างของเส้นลวดจะเกิดขึ้นเมื่อมัดแปรงลวดสองชุดเคลื่อนเข้ามาสัมผัสกัน เมื่อมัดแปรงลวดทั้งสองฝั่งเสียบเข้าหากัน ปลายลวดที่เรียวแหลมจะนำทางให้เส้นลวดสอดประสานเข้าหากันทางด้านข้างได้อย่างราบรื่น
ใบมีดตัดแนวระนาบแบบกิโยตินจะบี้ลวดขนาด 0.2 mm ให้แบนออกเป็นรูปใบพาย ภายในตารางสลับฟันปลา HDB3 ที่แคบเพียง 1.78 mm × 1.52 mm เส้นลวดแปรงที่บานออกเพียงเส้นเดียวก็สามารถลัดวงจรข้ามไปยังช่องเสียบข้างเคียงได้ เมื่อมีระยะห่างระดับนี้ เส้นลวดที่กางออกจะพาดข้ามช่องเสียบที่อยู่ติดกันและทำให้แรงเสียบในขั้นตอนที่ 5 พุ่งสูงขึ้นโดยไม่คาดคิด
สถานีตรวจสอบแรงดึงแยกและกล้องวิชัน CCD อัตโนมัติรับประกันการตรวจสอบพินครบ 100% ได้อย่างไร?
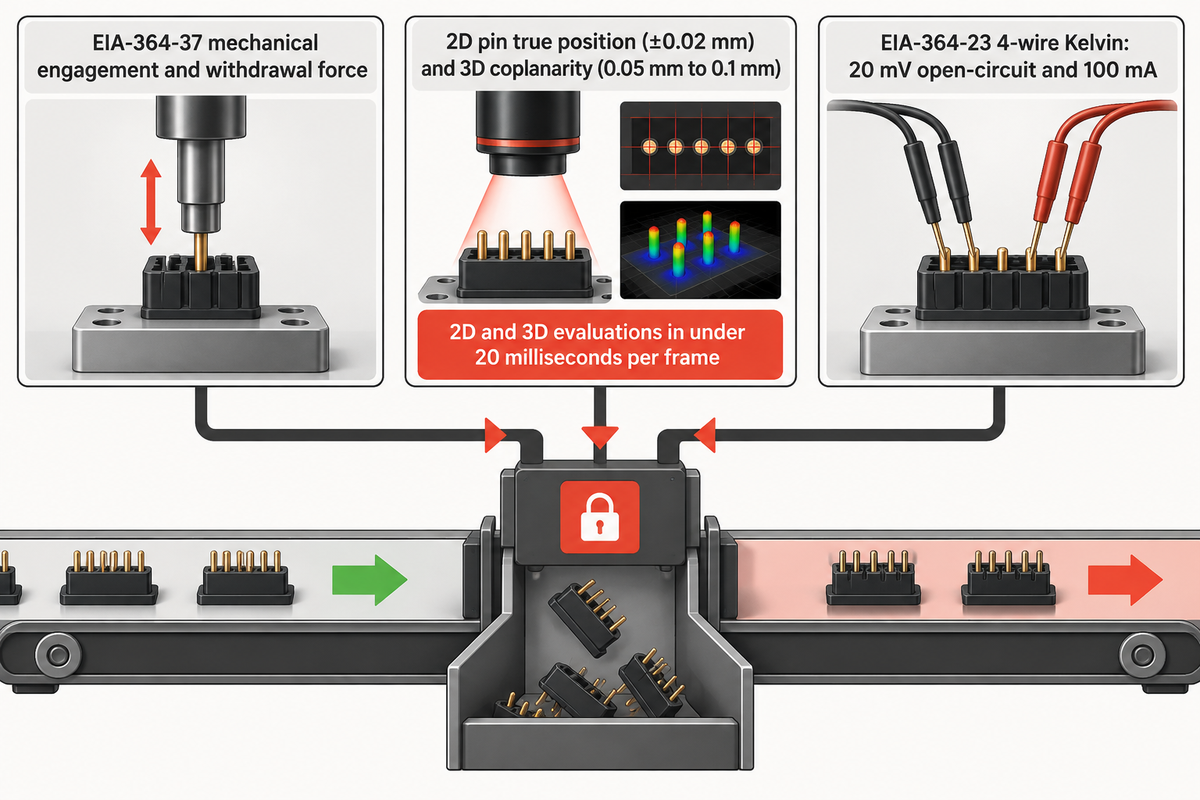
สถานีตรวจสอบแรงดึงแยกและกล้องวิชัน CCD อัตโนมัติรับประกันการตรวจสอบพินครบทุกช่องเสียบด้วยการทดสอบแรงเสียบและแรงดึงออกทางกลของแต่ละช่องตามมาตรฐาน EIA-364-37 ในขณะเดียวกัน เลนส์เทเลเซนทริกจะวัดตำแหน่งจริงของปลายพินภายในพิกัด ±0.02 mm และหัววัดเคลวินแบบสี่สายจะตรวจสอบความต้านทานวงจรแห้งตามมาตรฐาน EIA-364-23 ชุดประกอบใดที่อยู่นอกเกณฑ์กำหนดจะถูกคัดชิ้นงานเสียออกไปยังรางล็อกทันที
ปลอกขั้วต่อตัวเมียที่ถ่างออกในตัวเรือนคอนเนกเตอร์แบบหลายแถวไม่สามารถตรวจพบได้ด้วยการสุ่มดึงทดสอบด้วยมือ ในขั้นตอนที่ 5 ของ หน้าต่างกระบวนการ 5 สถานีสำหรับการประกอบขาสัมผัสเข้ากับตัวเรือนคอนเนกเตอร์ทรงสี่เหลี่ยม พินเกจจะเคลื่อนเข้าสู่ทุกช่องเสียบที่มีขาสัมผัส โหลดเซลล์จะวัดแรงเสียบและแรงดึงแยกพร้อมเปรียบเทียบค่ากับขีดจำกัดบนและล่างของสูตรการผลิต ตาม บทปริทัศน์ของ Assembly Magazine เกี่ยวกับระบบตรวจสอบ Cirris Pin-Sight กล้อง CCD และเกจวัดแรงยึดเกาะสามารถตรวจสอบคอนเนกเตอร์ทรงสี่เหลี่ยมภายในพื้นที่ 3.5” x 3.5” นอกจากนี้ หัวจับอเนกประสงค์ยังช่วยจัดตำแหน่งคอนเนกเตอร์ขนาดสูงสุด 3” ภายในพื้นที่ทำงานสี่เหลี่ยมจัตุรัสขนาด 16” บนเครื่องจักรที่ใช้งานจริงมากกว่า 100 เครื่อง
สำหรับสายการผลิตความเร็วสูงแบบลูกเบี้ยวหรือเซอร์โว ระบบตรวจสอบอัตโนมัติในสายการผลิตด้วยกล้อง CCD เทเลเซนทริกและแรงดึงแยก ของเราจะประเมินตำแหน่งจริงของพินแบบ 2D (±0.02 mm) และความร่วมระนาบของพินแบบ 3D (<0.05 mm ถึง 0.1 mm) การประมวลผลความเร็วสูงด้วย GPU ช่วยให้การประเมินทั้งแบบ 2D และ 3D เสร็จสิ้นภายในเวลาไม่ถึง 20 มิลลิวินาทีต่อเฟรม ระบบไฟส่องสว่างแบบแกนร่วมและดาร์กฟิลด์มุมต่ำช่วยลดการคัดชิ้นงานเสียออกผิดพลาดบนขาสัมผัสชุบทองที่สะท้อนแสง
การตรวจสอบทางไฟฟ้ายังต้องหลีกเลี่ยงการเผาทำลายชั้นออกไซด์บางๆ บนพื้นผิวด้วย เครื่องทดสอบความต่อเนื่องมาตรฐานขนาด 12 V หรือ 24 V จะทำให้เกิดการอาร์กทะลุผ่านขาสัมผัสที่ปนเปื้อน ซึ่งเป็นการปกปิดความเสียหายแฝงที่จะเกิดขึ้นเมื่อนำไปใช้งานจริง ตาม มาตรฐานการทดสอบความต้านทานการสัมผัสระดับต่ำ (LLCR) EIA-364-23 หัววัดเคลวินสี่สายในสายการผลิตต้องจำกัดแรงดันไฟฟ้าวงจรเปิดไว้ที่ 20 mV และจำกัดกระแสทดสอบไว้ที่ 100 mA
การผสานการวัดแบบเคลวินวงจรแห้ง 20 mV เข้ากับกราฟแรงดึงแยกทางกลช่วยให้ตรวจพบข้อบกพร่องที่ระบบกล้องวิชันเพียงอย่างเดียวไม่สามารถมองเห็นได้ กล้องจะช่วยยืนยันว่าปลายพินอยู่ในพิกัด X-Y ที่ถูกต้อง สุดท้าย กราฟแรงจากพินเกจและการตรวจสอบความต้านทานระดับมิลลิโวลต์จะยืนยันว่ากระบอกย้ำและปลอกขั้วต่อตัวเมียด้านในประกอบเข้าด้วยกันอย่างสมบูรณ์
วิศวกรคำนวณขนาดสถานีโต๊ะหมุนแบ่งจังหวะด้วยลูกเบี้ยวเทียบกับสถานีลำเลียงแนวตรงด้วยเซอร์โวอย่างไร?
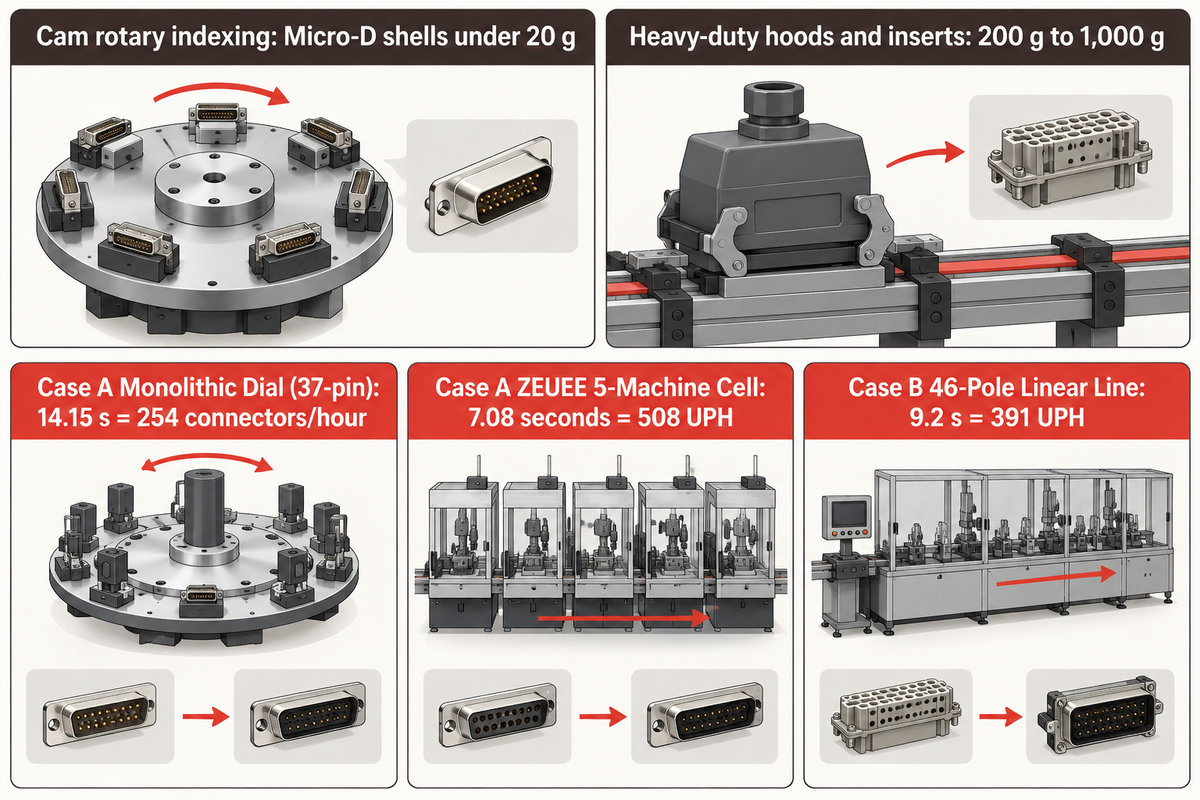
โต๊ะหมุนแบ่งจังหวะด้วยลูกเบี้ยวมีความโดดเด่นในการลำเลียงตัวเรือนคอนเนกเตอร์ Micro-D น้ำหนักเบาที่มีมวลต่ำกว่า 20 g ในขณะที่ตัวเรือนคอนเนกเตอร์โลหะหล่อฉีดน้ำหนักสูงที่มีจำนวนพินหลายสิบช่องจะเหมาะกับการลำเลียงแนวตรงด้วยเซอร์โวหรือเซลล์ลำเลียงห้าเครื่องจักรแบบแยกอิสระมากกว่า
ความเข้าใจผิดประการหนึ่งในงานระบบอัตโนมัติคือการคิดว่าการเพิ่มความเร็วในการหมุนแบ่งจังหวะของโต๊ะหมุนจะช่วยเพิ่มจำนวนชิ้นงานดีที่ผลิตได้เสมอไป ซึ่งไม่เป็นความจริงสำหรับคอนเนกเตอร์ทรงสี่เหลี่ยมขนาดหนัก เช่น ฝาครอบและอินเสิร์ตคอนเนกเตอร์ทรงสี่เหลี่ยมงานหนักแบบหลายชิ้นส่วน ที่มีน้ำหนักระหว่าง 200 g ถึง 1,000 g สำหรับชิ้นงานเหล่านี้จะมีผลของความเฉื่อยเชิงหมุน ซึ่งมวลจะถูกคูณด้วยรัศมียกกำลังสอง ส่งผลให้เกิดความเร็วและความเร่งเชิงมุมที่สูงขึ้นจนเขย่าให้พินหลุดคลอนก่อนที่ถาดจะปิดลง
นอกจากนี้ ในโต๊ะหมุนแบบซิงโครนัส สถานีที่ช้าที่สุดจะล็อกรอบเวลาของทุกสถานีที่เหลือด้วย โรงงานอาจทำการปักพินเฮดเดอร์แบบหักแยกได้ที่พิกัด 3A (ต่อขาสัมผัส หรืออินเสิร์ตทางการทหารขนาด 61 ขาสัมผัส) รวมถึงประกอบระบบแผงวงจรต่อแผงวงจรแบบขนานระยะพิทช์ 0.8mm ที่มีความสูงการซ้อนแผงวงจร PCB 16 ระดับ ใน 9 ขนาด สูงสุดถึง 200 ตำแหน่ง ซึ่งเครื่องปักพินแบบหัวเดียวจะทำให้สถานีปลายน้ำทั้งหมดต้องหยุดรอ
| รูปแบบเซลล์ / ระบบเคลื่อนที่ | ตระกูลคอนเนกเตอร์เป้าหมาย | มวลชิ้นงานและขอบเขตจำนวนพิน | พฤติกรรมคอขวดและบัฟเฟอร์พักชิ้นงาน | โหมดการเปลี่ยนรุ่นการผลิต |
|---|---|---|---|---|
| 1. โต๊ะหมุนลูกเบี้ยว (8–12 สถานี) | ชุดประกอบย่อย Micro-D มาตรฐาน MIL-DTL-83513 | ตัวเรือน <20 g; 9–25 พิน | การแบ่งจังหวะเชื่อมโยงคงที่ สถานีที่ใช้เวลานานที่สุดเป็นตัวกำหนดรอบเวลา | การสลับเบ้ารองรับชิ้นงานเฉพาะรุ่น + การตรวจสอบระยะชักลูกเบี้ยว |
| 2. เซลล์โต๊ะหมุนกลวงแบบสองที่นั่ง | อินเสิร์ตสองแถวแบบลวดแปรงขนาด 0.2 mm | 20 g–80 g; มัดแปรงลวดแบบสองแถว | โต๊ะหมุนขนาดกะทัดรัดเชื่อมโยงการตัดลวด การย้ำ และการย้ำหมุดเข้าด้วยกัน | สูตรความยาวลวดเซอร์โว + การเลื่อนตำแหน่งใบมีดตัด |
| 3. โต๊ะผสมแบบหมุน + เซอร์โว X-Y | D-Sub มาตรฐาน MIL-DTL-24308 (9–50 พิน) | ตัวเรือนคอนเนกเตอร์โลหะ/พลาสติกมีขั้วขนาด 30 g–120 g | เซอร์โว X-Y เสียบพินตามแถวในขณะที่โต๊ะหมุนลำเลียงตัวเรือน | การสลับสูตรระยะพิทช์ผ่าน PLC ภายในตระกูลตัวเรือนเดียวกัน |
| 4. แท่นเลื่อนตำแหน่งแนวตรงแบบซิงโครนัส | เฮดเดอร์สายไฟต่อแผงวงจรแบบหลายแถว (2–4 แถว) | ตัวเรือนคอนเนกเตอร์เทอร์โมพลาสติกขนาด 15 g–100 g | เข้าถึงในแนวตรงสำหรับติดตั้งชุดป้อนชิ้นงานหลายชุดเรียงขนานกัน | รางป้อนชิ้นงานแบบปลดเร็ว + แผนผังการเว้นพินด้วยซอฟต์แวร์ |
| 5. สายการผลิตพาเลทแนวตรงเซอร์โวแบบอะซิงโครนัส | คอนเนกเตอร์ทรงสี่เหลี่ยมงานหนัก (Han 6B–48B, HEE-046) | ฝาครอบขนาด 200 g–1,000 g+ และอินเสิร์ต 6–48 ขั้ว | พาเลทที่เข้าคิวช่วยแยกขั้นตอนการเสียบหลายพินที่ใช้เวลานานออกจากสถานี QC | การสลับอินเสิร์ตบนพาเลท + การโหลดสูตรการผลิตด้วยบาร์โค้ด |
| 6. เซลล์ปักพินขนานแบบโครงแกนทรีคู่ | อินเสิร์ตความหนาแน่นสูง UHD / SIAL / SMASH (18–450 พิน) | บล็อกฉนวนหลายแถวขนาด 80 g–350 g | หัว PPU คู่ช่วยลดเวลาแช่ในการเสียบพินตามลำดับลงครึ่งหนึ่ง | การเรียกใช้เมทริกซ์สูตรการผลิตตามตารางแถวและคอลัมน์ |
| 7. โมดูลย้ำลูกเบี้ยวแบบป้อนด้วยถาดแยกอิสระ | ปลอกขั้วต่อตัวเมียกลึงแบบกระบอกปิด (26–12 AWG) | ขาสัมผัสกลึงแยกชิ้นในถาดอะลูมิเนียม | บัฟเฟอร์ถาดช่วยแยกกระบวนการย้ำออกจากการประกอบตัวเรือน | แผ่นถาดอะลูมิเนียม + ตัวจัดตำแหน่งป้อมมีดย้ำ 4 รอยกด |
| 8. เซลล์โมดูลาร์แยกอิสระ 5 เครื่องจักรของ ZEUEE | คอนเนกเตอร์ทรงสี่เหลี่ยมและคอนเนกเตอร์แปรงลวดครบทุกขั้นตอน | 9–104+ พิน ทั้งแบบพินตรง พินดัดงอ และแบบแปรงลวด | เครื่องจักรแยกอิสระ 5 เครื่องช่วยให้จัดสมดุลแบบขนานได้โดยไม่มีเวลารอคอย | เดินเครื่องเฉพาะสถานีที่จำเป็นตามคำสั่งซื้อของแต่ละ SKU |
| 9. เซลล์ประกอบชุดสายไฟกึ่งอัตโนมัติแบบมีระบบนำทาง | ชุดสายไฟแร็คแอนด์พาเนลงานอากาศยานปริมาณการผลิตต่ำ | มัดสายไฟแยกหลายกิ่งตามสั่ง (สูงสุด 128 ซ็อกเก็ต) | การเสียบโดยผู้ปฏิบัติงานนำทางด้วย LED/เลเซอร์ + การตรวจสอบ Pin-Sight QC | การโหลดตารางการเดินสายไฟดิจิทัลแบบทันที |
ตัวอย่างการคำนวณทางวิศวกรรม: การกำหนดขนาดเซลล์ D-Sub 37 พิน เทียบกับสายการผลิตงานหนัก 46 ขั้ว:
ตัวอย่างสองกรณีแสดงให้เห็นถึงการประยุกต์ใช้การคำนวณขนาดสายการผลิต กรณี A เป็นการประกอบฉนวน D-Sub ขนาด 37 พิน ที่เวลา 0.35 วินาทีต่อพิน บวกเวลาลำเลียงพาเลท 1.2 วินาที ส่วนกรณี B เป็นการประกอบอินเสิร์ตงานหนัก 46 ขั้ว (เช่น บล็อก HEE-046-FQ พิกัด 16A/500V) ที่เวลา 0.45 วินาทีต่อขาสัมผัส บวกเวลาลำเลียง 2.0 วินาที
- ในกรณี A บนโต๊ะหมุนเดี่ยวแบบหัวเดียว การเสียบพินใช้เวลา 37 × 0.35 s + 1.2 s = 14.15 s ต่อตัวเรือนคอนเนกเตอร์ แม้ว่าการปิดตัวเรือนจะเสร็จใน 2.5 s และการตรวจสอบด้วยกล้องวิชันใช้เวลาเพียง 2.0 s แต่โต๊ะหมุนเดี่ยวจะถูกล็อกรอบเวลาไว้ที่ 14.15 s (กำลังการผลิตเชิงเปรียบเทียบอยู่ที่ 3,600 ÷ 14.15 = 254 ชิ้นต่อชั่วโมง)
- ในกรณี A เมื่อใช้เซลล์โมดูลาร์แยกอิสระ 5 เครื่องจักรของ ZEUEE การจับคู่โมดูลเสียบพินสองเครื่องทำงานขนานกันจะช่วยลดรอบเวลาคอขวดลงเหลือ 7.08 วินาที โดยเครื่องเสียบพินทั้งสองจะป้อนชิ้นงานไปยังโมดูลปิดตัวเรือน โมดูลย้ำปลอก และโมดูลตรวจสอบแรงดึงแยก (กำลังการผลิตเชิงเปรียบเทียบอยู่ที่ 3,600 ÷ 7.08 = 508 UPH)
- ในกรณี B บนสายการผลิตพาเลทแนวตรงสำหรับงานหนัก 46 ขั้ว การเสียบพินตามลำดับด้วยหัวเดียวต้องใช้เวลา 46 × 0.45 s + 2.0 s = 22.7 s แต่การแบ่งขั้นตอนการเสียบออกเป็นสามสถานีแนวตรงที่มีบัฟเฟอร์คั่น (15, 16 และ 15 ขั้ว) จะช่วยลดเวลาคอขวดลงเหลือเพียง 16 × 0.45 s + 2.0 s = 9.2 s (กำลังการผลิตเชิงเปรียบเทียบอยู่ที่ 3,600 ÷ 9.2 = 391 UPH)
หมายเหตุ: รอบเวลาเหล่านี้ใช้แสดงวิธีการคำนวณกำลังการผลิตเท่านั้น เวลาการผลิตจริงจะได้รับการยืนยันตามแบบชิ้นงานและระบบการป้อนชิ้นงาน
มาตรฐานการรับรองที่กำกับดูแลการประกอบคอนเนกเตอร์ทรงสี่เหลี่ยม (MIL-DTL-83513, MIL-DTL-24308, SAE AS39029 และ EIA-364)
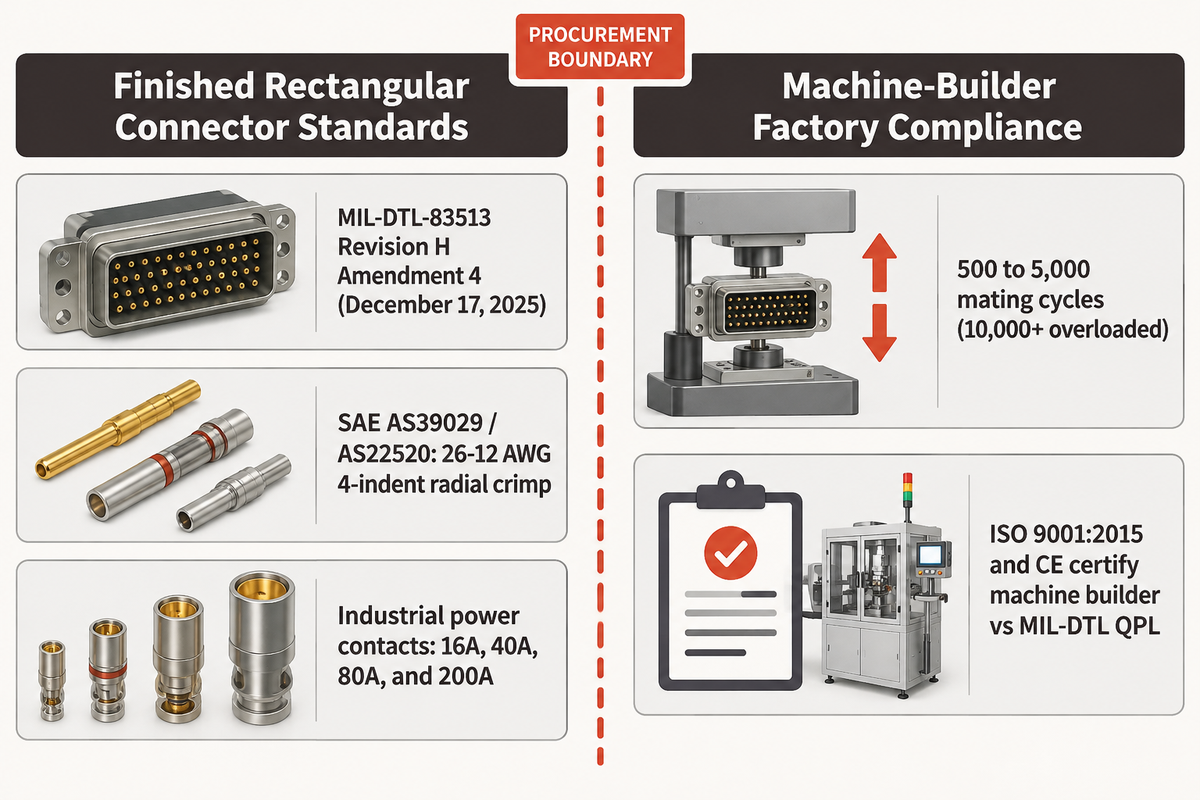
มาตรฐานสำหรับการประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมจะแตกต่างกันไปตามข้อกำหนดของผลิตภัณฑ์ ไม่ว่าจะเป็นข้อกำหนดทางการทหาร ทางไฟฟ้า หรือทางกล ตลอดจนมาตรฐานคุณภาพของโรงงาน ข้อกำหนดด้านผลิตภัณฑ์ได้แก่ MIL-DTL-83513, MIL-DTL-24308 และ SAE AS39029 ในขณะที่ขั้นตอนการทดสอบจะอ้างอิงตาม EIA-364 และ IEC 60512 ผู้ซื้อเครื่องจักรต้องเชื่อมโยงข้อกำหนดการทดสอบผลิตภัณฑ์แต่ละข้อเข้ากับเซนเซอร์ตรวจวัดในสายการผลิตของเครื่องจักร
ข้อกำหนดคอนเนกเตอร์ทางการทหารหลายฉบับมีการปรับปรุงแก้ไขอย่างต่อเนื่อง ตาม บันทึกอย่างเป็นทางการหมายเลข 33936 ของ DLA ASSIST สำหรับ MIL-DTL-83513 ข้อกำหนดละเอียดสำหรับคอนเนกเตอร์ทรงสี่เหลี่ยมขนาดไมโครมินิเอเจอร์แบบตัวเรือนมีขั้วในปัจจุบันอยู่ในฉบับ Revision H Amendment 4 ซึ่งประกาศใช้เมื่อวันที่ 17 ธันวาคม 2025 และมีกำหนดทบทวนครั้งถัดไปในวันที่ 16 ธันวาคม 2030 ในทำนองเดียวกัน บันทึกอย่างเป็นทางการหมายเลข 33934 ของ DLA ASSIST สำหรับ MIL-DTL-24308 ได้กำหนดรายละเอียดสำหรับคอนเนกเตอร์แร็คแอนด์พาเนลขนาดมินิเอเจอร์
สำหรับคอนเนกเตอร์ทรงสี่เหลี่ยมอุตสาหกรรมงานหนัก แนวทางการปฏิบัติตามมาตรฐานคอนเนกเตอร์ทรงสี่เหลี่ยมอุตสาหกรรม ได้บังคับใช้ขีดจำกัดทางกลและสิ่งแวดล้อมอย่างเข้มงวด ขาสัมผัสกำลังไฟฟ้าอุตสาหกรรมมาตรฐานแบ่งพิกัดเป็น 16A, 40A, 80A และ 200A ตามขนาดใบมีดหรือขนาดพิน คอนเนกเตอร์อุตสาหกรรมมาตรฐานมีอายุการใช้งาน 500 ถึง 5,000 รอบการเสียบถอด ในขณะที่รุ่นรองรับงานหนักพิเศษสามารถใช้งานได้ถึง 10,000+ รอบ
| มาตรฐาน / ข้อกำหนด | ขอบเขตที่กำกับดูแล | เกณฑ์เชิงปริมาณที่สำคัญ | การควบคุมอัตโนมัติในสถานีงานที่สอดคล้องกัน |
|---|---|---|---|
| MIL-DTL-83513 (Rev H Amd 4, ธ.ค. 2025) | คอนเนกเตอร์ Micro-D ขนาดไมโครมินิเอเจอร์แบบตัวเรือนคอนเนกเตอร์มีขั้ว | การประกอบเข้าที่และการจับคู่ขาสัมผัสระยะพิทช์ 1.27 mm (0.050 in) | การเลื่อนระยะพิทช์ด้วยโต๊ะเซอร์โว X-Y + กล้อง CCD 2D/3D เทเลเซนทริก |
| MIL-DTL-24308 | คอนเนกเตอร์ D-Subminiature ขนาดมินิเอเจอร์แบบแร็คแอนด์พาเนล | ตัวเรือน 5 ขนาด รูปทรงมีขั้วขนาด 9–104 พิน | การเสียบพินตรงและพินดัดด้วย PPU + การปิดตัวเรือนคอนเนกเตอร์ด้วยเซอร์โว |
| SAE AS39029 / AS22520 | ขาสัมผัสย้ำแบบกลึงชนิดถอดได้และชุดเครื่องมือย้ำ 4 รอยกด | โปรไฟล์การย้ำแนวรัศมีซิงโครนัส 4 รอยกดสำหรับสาย 26–12 AWG | ชุดป้อนถาดอะลูมิเนียม + สถานีย้ำลูกเบี้ยว 4 จุด |
| MIL-DTL-55302 (B3 / HDB3) | คอนเนกเตอร์แผงวงจรพิมพ์และคอนเนกเตอร์แปรงลวดแรงเสียบต่ำ | ระบบขาสัมผัสมัดลวดแปรงสอดประสานขนาด 0.2 mm | ชุดจ่ายลวดแปรงเซอร์โว + หัวตัดเฉียงแบบหมุน + โต๊ะหมุนกลวง |
| EIA-364-37 | การทดสอบแรงเสียบจับคู่และแรงดึงแยกของขาสัมผัส | แรงดึงออกต่ำสุดและแรงเสียบสูงสุดของแต่ละช่องเสียบ | หัวทดสอบแรงดึงแยกด้วยพินเกจอัตโนมัติในขั้นตอนที่ 5 |
| EIA-364-23 / IEC 60512-2-1 | การทดสอบวงจรแห้งสำหรับความต้านทานการสัมผัสระดับต่ำ (LLCR) | แรงดันวงจรเปิดสูงสุด 20 mV และกระแสทดสอบสูงสุด 100 mA | สถานีวัดความต้านทานวงจรแห้งแบบเคลวิน 4 สาย |
| IEC 60512-15-2 (Test 15b) | การยึดเกาะของอินเสิร์ตตามแนวแกนในตัวเรือนคอนเนกเตอร์ทรงสี่เหลี่ยม | อินเสิร์ตไม่ถอยร่นภายใต้แรงกระทำตามแนวแกนที่กำหนด | เอ็นโค้ดเดอร์วัดความลึกการปิดด้วยเซอร์โว + หน้าต่างแรงและระยะทาง |
| IEC 60512-9-1 (Test 9a) ความทนทาน | ความทนทานทางกลและพิกัดทางไฟฟ้าของคอนเนกเตอร์ทรงสี่เหลี่ยมงานหนัก | 500–5,000 รอบมาตรฐาน (10,000+ รอบงานหนักพิเศษ); 16 A / 500 V | การตรวจสอบความยาวพินกราวด์ PE + การขันสกรูและล็อกด้วยแรงบิดควบคุม |
| IPC/WHMA-A-620 | เกณฑ์การยอมรับชุดประกอบสายเคเบิลและสายไฟ | ไม่มีเส้นลวดทองแดงแตกปลาย ปากระฆังสมบูรณ์ และความสูงรอยย้ำถูกต้อง | กล้องตรวจสอบการปอกฉนวนสายไฟก่อนเสียบ + ระบบตรวจสอบแรงย้ำ |
| AIAG MSA & ISO 9001:2015 / CE | ความสามารถของระบบการวัดในเครื่องจักรและระบบคุณภาพโรงงาน | ความสามารถในการวัดซ้ำที่ผ่านการรับรองและการกักเก็บในรางคัดชิ้นงานเสียออกที่ล็อกไว้ | การทดสอบความสามารถของเกจวัดในขั้นตอน FAT + อินเตอร์ล็อกความปลอดภัยฮาร์ดแวร์ |
ควรแยกแยะขอบเขตการรับรองให้ชัดเจนในระหว่างการจัดซื้อ มาตรฐาน ISO 9001:2015 และเครื่องหมาย CE เป็นการรับรองระบบบริหารงานคุณภาพของผู้สร้างเครื่องจักรและความปลอดภัยของอุปกรณ์ ในทางกลับกัน สถานะการรับรอง QPL ตามมาตรฐาน MIL-DTL-83513 หรือ MIL-DTL-24308 จะใช้กับผลิตภัณฑ์คอนเนกเตอร์สำเร็จรูปที่ผ่านการทดสอบในห้องปฏิบัติการที่ได้รับการรับรอง
ปัจจัยใดที่เป็นตัวกำหนดต้นทุนของเครื่องประกอบคอนเนกเตอร์ทรงสี่เหลี่ยม เวลาเปลี่ยนรุ่น และการตรวจรับ FAT?
จำนวนสถานีงาน รูปแบบการป้อนชิ้นงาน พิกัดความเผื่อของระยะพิทช์ และเกจตรวจสอบในสายการผลิต คือปัจจัยหลักที่กำหนดต้นทุนของเครื่องประกอบคอนเนกเตอร์ทรงสี่เหลี่ยม รวมถึงส่งผลต่อเวลาในการเปลี่ยนรุ่นและการลงนามตรวจรับเครื่องจักรที่โรงงานผู้ผลิต (FAT) สายการผลิตหนึ่งอาจใช้ตั้งแต่หนึ่งถึงห้าโมดูลเชื่อมต่อกัน โดยรูปทรงของตัวเรือนคอนเนกเตอร์แต่ละแบบจะส่งผลต่อต้นทุนอุปกรณ์และระยะเวลาการผลิตที่แตกต่างกัน ดังนั้นจึงจำเป็นต้องประเมินราคาจากแบบวิศวกรรมของชิ้นงานจริง
ก่อนการเสนอราคา ผู้สร้างเครื่องจักรอัตโนมัติตามสั่งต้องประเมินปัจจัยต้นทุนทางกลสามประการ ประการแรก โถสั่นเรียงชิ้นงานและถาดอะลูมิเนียมกลึงสำหรับใส่ปลอกขั้วต่อ ซึ่งออกแบบเฉพาะสำหรับแต่ละตระกูลชิ้นงาน จะต้องถูกผลิตขึ้นให้ตรงกับกลุ่มขาสัมผัสนั้นๆ ประการที่สอง โต๊ะเซอร์โว X-Y และโต๊ะหมุนที่ต้องการความแม่นยำระดับซับมิลลิเมตร จำเป็นต้องใช้ลิเนียร์เอ็นโค้ดเดอร์เกรดสูงกว่าเครื่องปักพินแบบแถวเดียว ประการที่สาม การใช้ระบบเลนส์เทเลเซนทริก CCD 2D/3D และการทดสอบแรงดึงแยกตามมาตรฐาน EIA-364-37 ครบทุกช่องเสียบ จำเป็นต้องใช้อุปกรณ์มาตรวิทยาเฉพาะทาง
ในการแยกแยะผู้ผลิตชิ้นส่วน OEM ออกจากผู้สร้างเครื่องจักรอัตโนมัติ เมื่อผู้ซื้อกล่าวถึงผู้ผลิตคอนเนกเตอร์ไฟฟ้าเทียบกับผู้สร้างเครื่องจักรประกอบ บริษัทที่มีแคตตาล็อกสินค้าอย่าง TE Connectivity, Amphenol, Molex, Harting และ Smiths Interconnect คือผู้ที่ออกแบบและผลิตคอนเนกเตอร์ทรงสี่เหลี่ยมสำเร็จรูป ส่วน สายการผลิตอัตโนมัติ สำหรับนำชิ้นส่วนเหล่านั้นมาประกอบเข้าด้วยกันจะถูกสร้างขึ้นโดยผู้ผลิตเครื่องจักรสั่งทำพิเศษ
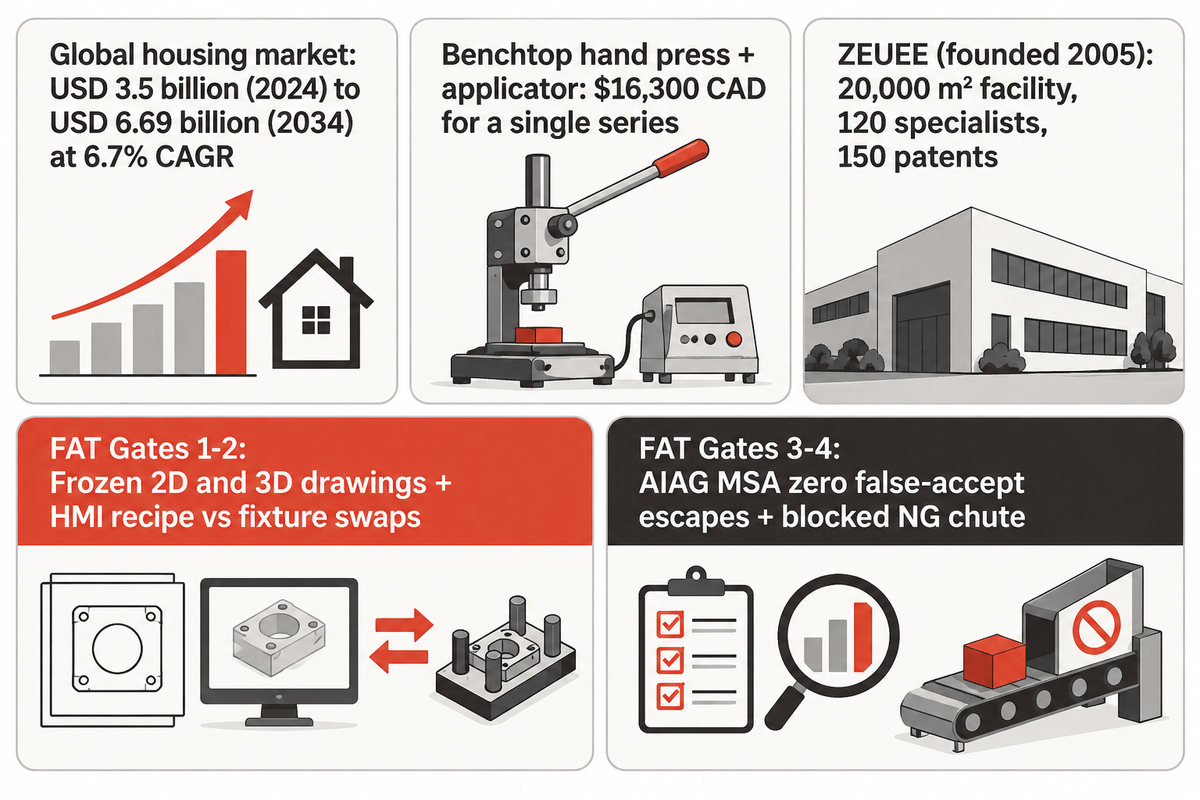
ทีมวิศวกรรมระบบอัตโนมัติอุตสาหกรรม Shenzhen Zeyu Intelligent (ZEUEE) ก่อตั้งขึ้นในปี 2005 และดำเนินงานในโรงงานผลิตขนาด 20,000 m² บริษัทมีผู้เชี่ยวชาญด้านระบบอัตโนมัติมากกว่า 120 คน และถือครองสิทธิบัตรมากกว่า 150 ฉบับ ซึ่งรวมถึงสิทธิบัตรการประดิษฐ์ 32 ฉบับ และอนุสิทธิบัตร 68 ฉบับ ภายใต้มาตรฐาน ISO 9001:2015 และ CE ทั้งนี้ ZEUEE สร้างทั้งสถานีงานเดี่ยวและเซลล์ประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมแบบห้าโมดูล
การเติบโตของตลาดอธิบายได้ว่าเหตุใดโรงงานผลิตคอนเนกเตอร์จึงเปลี่ยนผ่านไปสู่เครื่องจักรแบบโมดูลาร์ที่ควบคุมด้วยสูตรการผลิต ตาม รายงานตลาดตัวเรือนคอนเนกเตอร์ทรงสี่เหลี่ยมระดับโลกของ Market.us รายได้รวมของตลาดตัวเรือนคอนเนกเตอร์ทั่วโลกแตะระดับ 3.5 พันล้านดอลลาร์สหรัฐในปี 2024 และคาดว่าจะเติบโตถึง 6.69 พันล้านดอลลาร์สหรัฐภายในปี 2034 ด้วยอัตราเติบโตเฉลี่ยต่อปี (CAGR) ที่ 6.7% ในปี 2024 ภูมิภาคเอเชียแปซิฟิกครองส่วนแบ่งตลาดสูงสุดที่ 48.3% ในขณะที่ตัวเรือนพลาสติกคิดเป็นสัดส่วน 62.8% ของปริมาณทั่วโลก และการออกแบบชนิดติดตั้งกับสายเคเบิลคิดเป็น 58.5%
เมื่อใดที่โรงงานควรซื้อคอนเนกเตอร์สำเร็จรูปเทียบกับการลงทุนระบบประกอบอัตโนมัติภายในโรงงานเอง?
โรงงานมักซื้อคอนเนกเตอร์สำเร็จรูปหรือชุดสายไฟที่เข้าหัวสำเร็จแล้วหากปริมาณการใช้งานต่อปีของแต่ละ SKU มีระดับต่ำและต้นทุนแม่พิมพ์สูงกว่าค่าแรงงาน การลงทุนระบบประกอบอัตโนมัติภายในโรงงานจะมีความคุ้มค่าอย่างยิ่งเมื่อการผลิตแบบหลายแถวต้องการการตรวจสอบย้อนกลับของแรงดึงแยกในทุกช่องเสียบ หรือใช้รูปทรงแปรงลวดและการย้ำที่เป็นเอกสิทธิ์เฉพาะ นอกจากนี้ สายการผลิตภายในโรงงานยังเหมาะอย่างยิ่งหากโรงงานต้องสลับสูตรการผลิตไปมาระหว่างขนาดตัวเรือนคอนเนกเตอร์ต่างๆ อยู่เป็นประจำ
แม้แต่อุปกรณ์เครื่องกดแบบตั้งโต๊ะก็ยังมีต้นทุนเริ่มต้นที่สูง ข้อมูลแจกแจงต้นทุนสำหรับการเข้าหัวคอนเนกเตอร์ทรงสี่เหลี่ยมระยะพิทช์ละเอียด 0.8 mm แสดงให้เห็นว่าเครื่องกดมือโยก JST HPD-M2A เพียงเครื่องเดียวมีราคา $3,300 CAD และการเพิ่มโมดูลหัวกดย้ำ H2-SUR30ED-X อีกหนึ่งชุดมีราคา $13,000 CAD รวมเป็นเงินทั้งสิ้น $16,300 CAD สำหรับคอนเนกเตอร์เพียงตระกูลเดียวโดยยังไม่มีระบบการป้อนชิ้นงานอัตโนมัติ ในสายการผลิตหลาย SKU ที่มีปริมาณการผลิตสูง ระบบเสียบพินเซอร์โว X-Y ที่ตั้งโปรแกรมได้และเซลล์โมดูลาร์ห้าสถานีจะสามารถเฉลี่ยคืนทุนได้ครอบคลุมทุกตระกูลคอนเนกเตอร์
รายการตรวจสอบการตรวจรับ FAT และขอบเขตการยืนยันผล:
- การสรุปแบบวิศวกรรมและชิ้นงานตัวอย่าง: การเสนอราคาเป็นลายลักษณ์อักษรสำหรับเครื่องจักรสั่งทำพิเศษจำเป็นต้องใช้แบบ 2D และ 3D ที่สรุปนิ่งแล้วพร้อมชิ้นงานตัวอย่างจริง ระยะเวลาจัดส่งและการรับประกันรอบเวลาสำหรับอุปกรณ์จับยึดชิ้นงานจะถูกอ้างอิงจากข้อมูลชุดนี้เช่นกัน
- การตรวจสอบการสลับสูตรการผลิตเทียบกับการเปลี่ยนชิ้นส่วนฮาร์ดแวร์: ตรวจสอบการเรียกสูตรข้ามระยะพิทช์ผ่านหน้าจอ HMI บนตัวเรือนที่มีดาตั้มเดียวกัน (เช่น การเปลี่ยนจากรุ่น 9 พิน เป็น 37 พิน) แยกจากการสลับเบ้ารองรับชิ้นงาน ปากจับ PPU และถาดอะลูมิเนียมทางกล
- ความสามารถของระบบการวัด (AIAG MSA): สถานีตรวจสอบด้วยกล้อง CCD เทเลเซนทริกและสถานีทดสอบแรงดึงแยกตามมาตรฐาน EIA-364-37 ควรได้รับการรับรองด้วยการเดินเครื่องในล็อตการผลิตจริง เพื่อพิสูจน์ความแม่นยำในการวัดซ้ำโดยไม่มีชิ้นงานเสียหลุดรอดไปเป็นชิ้นงานดี
- การตรวจสอบระบบอินเตอร์ล็อกคัดแยกของเสีย: ทดสอบระบบด้วยชิ้นงานจำลองที่มีพินงอ พินหาย ปลอกไม่ได้ย้ำ แปรงลวดบานออก และข้อบกพร่องอื่นๆ เพื่อยืนยันว่าระบบสามารถคัดชิ้นงานเสียออกและกักเก็บไว้ในราง NG ที่ล็อกได้อย่างสมบูรณ์
ออกแบบสายการผลิตประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมของคุณร่วมกับ ZEUEE
ไม่ว่าคุณจะต้องการสถานีตัดเฉียงลวดแปรงขนาด 0.2 mm แบบแยกเดี่ยว โมดูลย้ำลูกเบี้ยวสี่จุดแบบป้อนด้วยถาด หรือเซลล์การผลิตครบวงจรแบบห้าเครื่องจักร ZEUEE พร้อมออกแบบแต่ละสถานีให้ตรงกับแบบฉนวนและขาสัมผัสของคุณ พร้อมระบบตรวจสอบแรงดึงแยกครบทุกช่องเสียบ สำรวจ โซลูชันเครื่องจักร 5 สถานีสำหรับประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมของ ZEUEE หรือ ส่งแบบตัวเรือนคอนเนกเตอร์ของคุณเพื่อประเมินรอบเวลาการผลิต
คำถามที่พบบ่อย
เครื่องประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมเพียงเครื่องเดียวสามารถเดินงานทั้งพินตรงและพินหางดัดมุมฉากที่มีหลายแถวได้หรือไม่?
ทำได้ เมื่อติดตั้งระบบการป้อนชิ้นงานแบบสองราง หรือปากจับกริปเปอร์ PPU แบบถอดเปลี่ยนได้ ร่วมกับโต๊ะเลื่อนตำแหน่งเซอร์โว X-Y
พินตรงและพินหางดัดมุมฉากต้องใช้ร่องรางสั่นและเส้นทางการเคลื่อนที่หยิบวางที่แตกต่างกัน การเคลื่อนที่แกน Z แบบลดหลั่นตามขั้นบันไดช่วยให้หางพินดัดแต่ละชิ้นข้ามผ่านแถวข้างเคียงได้โดยไม่ชนกับขั้วต่อไฟฟ้าที่เสียบเข้าที่แล้ว การชดเชยระยะพิทช์แบบหลายแถวสามารถสลับผ่านสูตรการผลิตใน PLC ได้ทันทีหากความกว้างดาตั้มของตัวเรือนคอนเนกเตอร์เท่ากัน แต่หากขนาดลวดขาสัมผัสหรือรัศมีการดัดหางพินเปลี่ยนไปตามรหัสสินค้า ช่างเทคนิคสามารถถอดสลับปากจับกริปเปอร์ PPU แบบปลดเร็วและอินเสิร์ตรางสั่นได้ในระหว่างการเปลี่ยนรุ่นสายการผลิต
เหตุใดปลอกขั้วต่อตัวเมียที่บอบบางจึงถูกป้อนจากถาดอะลูมิเนียมความแม่นยำสูงแทนการใช้โถสั่นมาตรฐานที่สถานีย้ำ?
ถาดอะลูมิเนียมความแม่นยำสูงช่วยป้องกันขอบปลอกบุบ ผิวชุบทองถลอก และการพันกันของปลอกขั้วต่อก่อนเข้าสู่การย้ำสี่จุด
ปลอกขั้วต่อตัวเมียแบบกลึงที่มีผนังบางอาจเสียรูปได้หากถูกเขย่าหมุนเวียนอย่างต่อเนื่องภายในโถสั่นเหล็ก การจัดเรียงปลอกขั้วต่อลงในถาดอะลูมิเนียมกลึงช่วยให้ชุดหยิบจับแนวตรงสามารถคีบขาสัมผัสแต่ละชิ้นขึ้นมาได้อย่างนุ่มนวลโดยไม่มีการกระแทกระหว่างโลหะกับโลหะ การป้อนด้วยถาดนี้ช่วยรักษาความร่วมศูนย์ของกระบอกย้ำก่อนเข้าสู่หัวย้ำลูกเบี้ยวสี่รอยกด ความกลมที่สม่ำเสมอของปลอกขั้วต่อยังช่วยป้องกันการติดขัดในช่องเสียบระหว่างการปิดตัวเรือนคอนเนกเตอร์ในขั้นตอนถัดไป และรักษาค่าแรงดึงแยกตามมาตรฐาน EIA-364-37 ให้อยู่ในเกณฑ์ที่กำหนด
เซลล์ประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมแบบโมดูลาร์ 5 เครื่องจักร แตกต่างจากเครื่องโต๊ะหมุนเดี่ยวแบบรวมทุกสถานีอย่างไร?
เซลล์โมดูลาร์ 5 เครื่องจักรจะแยกการเสียบพิน การย้ำปลอก การตัดแปรงลวด การปิดตัวเรือน และการตรวจสอบ ออกเป็นยูนิตอิสระหรือเชื่อมต่อกันได้
บนโต๊ะหมุนเดี่ยวแบบรวมศูนย์ ขั้นตอนการปักพินหลายช่องที่ช้าที่สุดจะกลายเป็นคอขวดที่หน่วงทุกสถานีบนโต๊ะหมุน การแยกทั้งห้าขั้นตอนออกจากกันช่วยให้โรงงานสามารถจัดสมดุลโดยใช้เครื่องเสียบพินทำงานขนานกันเพื่อป้อนงานให้ทันกับโมดูลย้ำและโมดูลตรวจสอบที่มีความเร็วสูง นอกจากนี้ โรงงานยังสามารถเลือกเดินเฉพาะสถานีที่จำเป็นสำหรับ SKU ของคอนเนกเตอร์แต่ละรุ่นได้ ยิ่งไปกว่านั้น การแยกชุดป้อนแบบสั่นและชุดย้ำลูกเบี้ยวไว้บนโครงสร้างคนละชุดยังช่วยป้องกันไม่ให้แรงสั่นสะเทือนทางกลไปรบกวนการวัดผลของกล้อง CCD เทเลเซนทริก
สถานีตรวจสอบแรงดึงแยกอัตโนมัติทำการทดสอบทุกช่องเสียบขาสัมผัส หรือสุ่มตรวจเฉพาะตัวอย่างในล็อตการผลิต?
ระบบจะทำการทดสอบทุกช่องเสียบที่มีขาสัมผัสในทุกชิ้นงานที่ผลิตออกมาก่อนส่งออกจากสายการผลิตขั้นสุดท้าย
หัวทดสอบอัตโนมัติจะส่งพินเกจที่ผ่านการสอบเทียบเข้าตรวจสอบครบทุกช่องเสียบ พร้อมทั้งบันทึกกราฟแรงเสียบและแรงดึงออกของแต่ละช่องเทียบกับขีดจำกัดในสูตรการผลิต และทำการคัดชิ้นงานเสียออกไปยังกล่องล็อกทันทีหากพบคอนเนกเตอร์ที่อยู่นอกเกณฑ์
สิ่งใดเป็นตัวกำหนดว่าการสลับรุ่นระหว่างตัวเรือนคอนเนกเตอร์ทรงสี่เหลี่ยมขนาด 9 พิน และ 37 พิน จะใช้เวลาเพียงไม่กี่นาทีผ่านการเรียกสูตรบน HMI หรือต้องเปลี่ยนอุปกรณ์จับยึดชิ้นงาน?
การเรียกสูตรด้วยซอฟต์แวร์ใช้ได้เมื่อขนาดขาสัมผัสและรางดาตั้มของตัวเรือนคอนเนกเตอร์ตรงกัน แต่หากรูปทรงเปลี่ยนไปจะต้องสลับชุดอุปกรณ์ทางกล
หากคอนเนกเตอร์สองรุ่นใช้พินที่มีเส้นผ่านศูนย์กลางเท่ากัน มีระยะพิทช์ระหว่างแถวเท่ากัน และใช้ความกว้างของเบ้าจับยึดเท่ากัน ผู้ปฏิบัติงานเพียงเลือกแผนผังช่องเสียบใหม่บนหน้าจอ HMI สูตรดิจิทัลดังกล่าวจะอัปเดตพิกัดของโต๊ะเซอร์โว X-Y ทันที แต่เมื่อความกว้างของตัวเรือนคอนเนกเตอร์ เส้นผ่านศูนย์กลางกระบอกขาสัมผัส หรือระยะยื่นของหางพินมุมฉากเปลี่ยนไป ช่างเทคนิคจะต้องถอดสลับเบ้าจับยึดแบบปลดเร็ว ปากจับกริปเปอร์ PPU และถาดอะลูมิเนียมใส่ปลอกขั้วต่อ ทั้งนี้ เวลาในการเปลี่ยนรุ่นที่แน่นอนจะได้รับการยืนยันกับชิ้นงานของลูกค้าระหว่างการตรวจรับ FAT
สถานีปิดตัวเรือนอัตโนมัติสามารถประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมแบบกันน้ำได้โดยไม่หนีบซีลยางซิลิโคนหรือไม่?
ทำได้ หัวปิดตัวเรือนที่ขับเคลื่อนด้วยเซอร์โวจะใช้หน้าต่างความเร็วและแรงตามระยะทางแบบหลายจังหวะเพื่อกดซีลยางให้เข้าที่อย่างปลอดภัย
เครื่องกดเซอร์โวที่ตั้งโปรแกรมได้จะชะลอความเร็วลงในจังหวะแรกที่เริ่มบีบอัดปะเก็นหน้าสัมผัสและซีลยางร้อยสายด้านหลัง โดยโหลดเซลล์จะตรวจสอบการเพิ่มขึ้นของแรงอย่างราบรื่นก่อนกดล็อกตัวเรือนคอนเนกเตอร์ให้ได้ความลึกดิจิทัลที่แม่นยำ
ข้อมูลทางวิศวกรรมหกข้อที่ผู้ผลิตต้องเตรียมเพื่อรับใบเสนอราคาเครื่องประกอบคอนเนกเตอร์ทรงสี่เหลี่ยมและการศึกษาเวลาการผลิตที่แม่นยำมีอะไรบ้าง?
ต้องเตรียมแบบ 2D/3D ข้อมูลจำเพาะขาสัมผัส ขั้นตอนกระบวนการที่ต้องการ เป้าหมาย UPH ขีดจำกัดแรงตามมาตรฐาน EIA-364 และชิ้นงานตัวอย่างจริงสำหรับทดลอง
วิศวกรระบบอัตโนมัติต้องการข้อมูลโครงการหกส่วนเพื่อจัดทำใบเสนอราคาเป็นลายลักษณ์อักษร ประการแรก ส่งมอบแบบ 2D และ 3D ของตัวเรือนคอนเนกเตอร์และขาสัมผัสพร้อมพิกัดความเผื่อสะสม ประการที่สอง ระบุประเภทขาสัมผัสว่าเป็นพินตรง พินดัดงอ ปลอกขั้วต่อตัวเมีย หรือลวดแปรงขนาด 0.2 mm ประการที่สาม ระบุขั้นตอนกระบวนการที่ต้องการจากกลุ่มสถานีงานทั้งห้า ประการที่สี่ แจ้งเป้าหมาย UPH สุทธิและปริมาณการผลิตต่อปีของแต่ละรุ่นย่อย ประการที่ห้า กำหนดขีดจำกัดแรงตามมาตรฐาน EIA-364-37 และพิกัดความเผื่อของกล้องวิชัน และประการที่หก จัดส่งชิ้นงานตัวอย่างจริงเพื่อใช้ทดสอบระบบการป้อนชิ้นงาน
เอกสารอ้างอิงและแหล่งข้อมูล
- Defense Logistics Agency (DLA ASSIST) – MIL-DTL-83513 Revision H Amendment 4: คอนเนกเตอร์ไฟฟ้าทรงสี่เหลี่ยมขนาดไมโครมินิเอเจอร์แบบตัวเรือนมีขั้ว (17-DEC-2025)
- Defense Logistics Agency (DLA ASSIST) – MIL-DTL-24308: คอนเนกเตอร์ไฟฟ้าทรงสี่เหลี่ยมชนิดไม่กันสภาพแวดล้อม ขนาดมินิเอเจอร์ แบบตัวเรือนมีขั้ว สำหรับแร็คแอนด์พาเนล
- สรุปข้อกำหนดการรับรองความต้านทานการสัมผัสระดับต่ำ EIA-364-23 (20 mV / 100 mA) และการทดสอบแรงเสียบจับคู่และแรงดึงแยกของขาสัมผัส EIA-364-37
- Amphenol Aerospace & Defense – ข้อมูลจำเพาะขาสัมผัสแปรงลวดแรงเสียบต่ำ M55302 B3 / HDB3 และคอนเนกเตอร์ทรงสี่เหลี่ยมความหนาแน่นสูง
- Daniels Manufacturing Corporation (DMC), คู่มือเครื่องมือสำหรับระบบสายไฟอากาศยาน (การย้ำกระบอกปิดสี่รอยกดตามมาตรฐาน SAE AS22520)
- Assembly Magazine – การแปรรูปสายไฟ: การประกอบคอนเนกเตอร์แบบมีระบบนำทาง (กรณีศึกษา AirBorn, Boeing Mesa AH-64D และ Cirris Pin-Sight)
- Connector Supplier – อุปกรณ์ประกอบคอนเนกเตอร์อุตสาหกรรมและการเสียบขาสัมผัส
- Connector Supplier – บทนำสู่คอนเนกเตอร์ทรงสี่เหลี่ยมงานหนัก (สถาปัตยกรรม 4 ชิ้นส่วน)
- คำขอรับสิทธิบัตรสหรัฐอเมริกา US20020081881A1 / US6592387B2 (Honeywell International Inc.) – ชุดติดตั้งคอนเนกเตอร์ทรงสี่เหลี่ยมแบบเสริมสปริงสำหรับการเสียบจับคู่แบบมองไม่เห็น
- Market.us, ขนาดตลาดตัวเรือนคอนเนกเตอร์ทรงสี่เหลี่ยมระดับโลก ส่วนแบ่งตลาด และคาดการณ์ระบบอัตโนมัติ (2024–2034)
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015
Trending now