ติดต่อ Zeyu lntelligent Industrial Company

คู่มือเครื่องประกอบคอนเน็กเตอร์แบบ Blind Mate: จากชุดค่าความคลาดเคลื่อนสะสมสู่การตรวจรับ

อัปเดต สิงหาคม 2026
เครื่องประกอบคอนเน็กเตอร์แบบ Blind Mate ทำหน้าที่ป้อน จัดแนว ใส่ จัดให้นั่ง ตรวจสอบ และบันทึกชิ้นส่วนคอนเน็กเตอร์ที่อาจต้องประกบเข้าด้วยกันในภายหลังโดยไม่มีแนวสายตาโดยตรง คุณสมบัติช่วยจัดแนวตัวเองจะช่วยได้เฉพาะภายในขอบเขตทางกลที่กำหนดไว้ โครงการที่วางแผนรอบคอบยังต้องควบคุมดาตัม กำหนดเส้นทางเข้าหา จำกัดแรงและตำแหน่ง ตรวจหาข้อบกพร่อง และกำหนดวิธีตรวจรับจากการทดลองผลิตให้สอดคล้องกับตระกูลคอนเน็กเตอร์ที่เลือก
ใช้คู่มือวิศวกรรมนี้กำหนดหลักฐานที่ต้องมี ก่อนขอจัดหาเครื่องจักร เมื่อแบบทางวิศวกรรม ชิ้นส่วน และเกณฑ์การตรวจรับพร้อมแล้ว ให้ใช้หน้าข้อมูลโซลูชันที่ลิงก์ไว้เพื่อหารือเกี่ยวกับเครื่องจักรเฉพาะ ไม่มีค่าแรงใส่ ระยะเยื้องที่ยอมรับได้ จำนวนชิ้นทดลอง อัตรารอบการทำงาน หรือเกณฑ์ผ่านค่าเดียวที่ใช้ได้กับการออกแบบคอนเน็กเตอร์แบบ Blind Mate ทุกแบบ
ข้อมูลโครงการที่ต้องสรุปให้ชัดเจนก่อน
- ฉบับแก้ไขแบบคอนเน็กเตอร์และหน้าสัมผัส
- ดาตัมคงที่และดาตัมลอยตลอดชุดประกอบทั้งหมด
- รุ่นย่อยของชิ้นส่วนที่อนุมัติและสภาพชิ้นส่วนขาเข้า
- วิธีทดสอบการใส่ การจัดให้นั่ง การยึดค้าง และการทำงาน
- บันทึกที่ต้องจัดเก็บ เกณฑ์คัดทิ้ง และผู้รับผิดชอบลงนามอนุมัติ
เครื่องประกอบคอนเน็กเตอร์แบบ Blind Mate ทำงานอัตโนมัติอะไรบ้าง
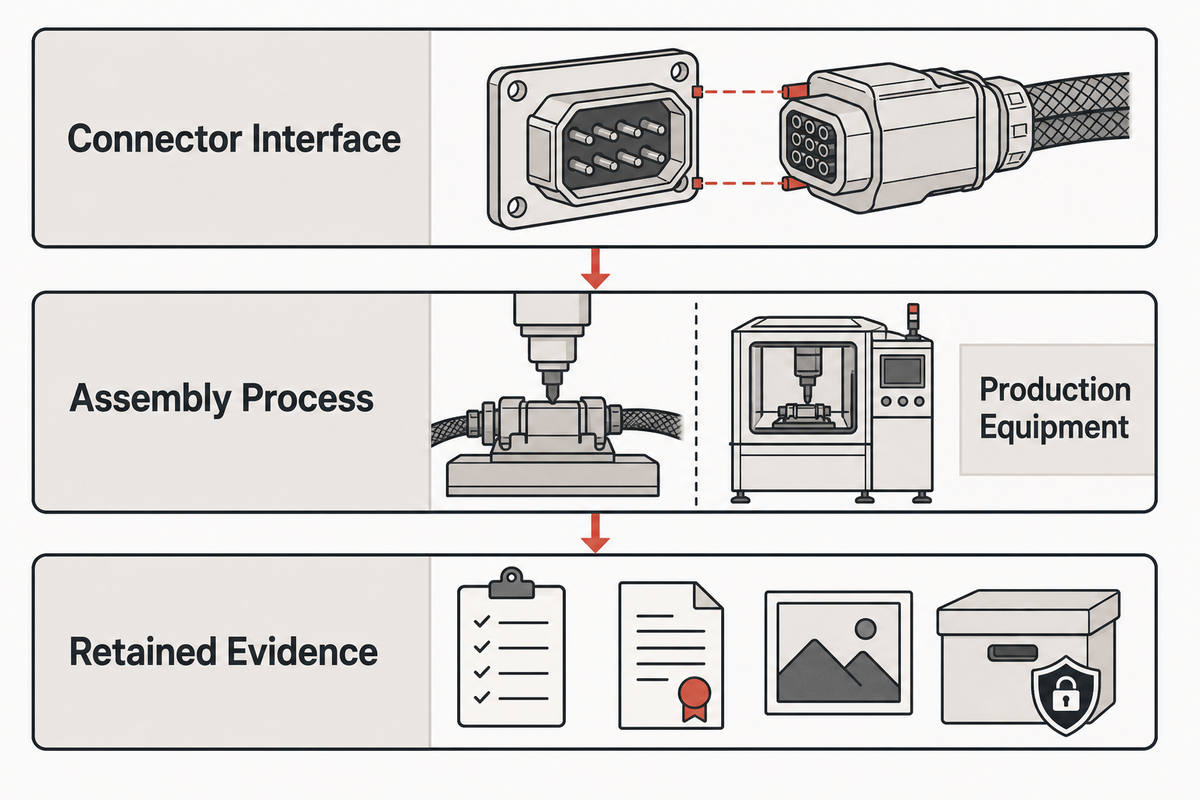
เครื่องจักรเป็นส่วนหนึ่งของกระบวนการผลิต ไม่ใช่ตัวอินเทอร์เฟซของคอนเน็กเตอร์ หน้าที่ของเครื่องจักรคือเปลี่ยนชิ้นส่วนที่ป้อนแยกกันหรือเข้าหัวสายไว้แล้วให้เป็นชุดประกอบที่ผ่านการยืนยัน ด้วยฟังก์ชันควบคุม 5 ขั้นตอน ได้แก่ ป้อนชิ้นส่วน ยืนยันชนิดและทิศทาง ใส่ตามเส้นทางที่กำหนด ตรวจสอบผล และแยกเส้นทางของชุดประกอบที่ผ่านกับไม่ผ่านออกจากกัน
ผลการค้นหามักนำวัตถุ 3 ประเภทมาปะปนกัน ประการแรก คอนเน็กเตอร์แบบ Blind Mate คืออินเทอร์เฟซที่ออกแบบให้ประกบกันได้ในกรณีที่ผู้ปฏิบัติงานมองไม่เห็นหรือจัดแนวทั้ง 2 ฝั่งด้วยมือโดยตรง ประการที่สอง กระบวนการประกอบ คือการติดตั้งหน้าสัมผัสหรือองค์ประกอบคอนเน็กเตอร์เข้ากับตัวเรือน แผง แผงวงจร หรือฐานยึด ประการที่สาม อุปกรณ์การผลิตควบคุมกระบวนการประกอบดังกล่าวและจัดเก็บหลักฐาน IEC 60512 ระบุวิธีทดสอบและการวัดคอนเน็กเตอร์ แต่การทดสอบและขีดจำกัดที่ใช้ยังขึ้นอยู่กับข้อกำหนดของคอนเน็กเตอร์และโครงการ
- ป้อนชิ้นส่วน — แยกและส่งชิ้นส่วนที่ถูกต้องโดยไม่ทำให้เสียหาย
- จัดแนว — ยืนยันหมายเลขชิ้นส่วน ร่องบังคับทิศทาง ขั้วไฟฟ้า และทิศทางหน้าสัมผัส
- ใส่ชิ้นส่วน — ควบคุมการจัดแนว การเคลื่อนที่ ความเร็ว แรง และตำแหน่งสุดท้าย
- ยืนยันผล — ตรวจสอบคุณลักษณะของผลิตภัณฑ์ตามที่กำหนดไว้ในแผนการตรวจรับ
- บันทึกข้อมูล — เชื่อมโยงชุดค่าพารามิเตอร์การผลิต ผลลัพธ์ เหตุผลที่คัดทิ้ง และหลักฐานที่จัดเก็บไว้กับชุดประกอบ
คอนเน็กเตอร์แบบ Blind Mate คืออะไร?
คอนเน็กเตอร์แบบ blind-mate (blind-mate connector) เป็นส่วนต่อระหว่างปลั๊กกับเต้ารับที่ออกแบบให้ประกบกันได้เมื่อการจัดแนวด้วยสายตาโดยตรงหรือการประคองด้วยมือทำได้จำกัด พินนำ ปากนำ ตัวเรือน หรือฐานยึดแบบลอยอาจช่วยชดเชยความคลาดเคลื่อนเริ่มต้นในขอบเขตที่กำหนด ก่อนที่หน้าสัมผัสที่บอบบางจะประกบกันเต็มที่ คุณสมบัติเหล่านี้ช่วยลดความเสี่ยงจากการจัดแนว แต่ไม่ได้ขจัดความเสี่ยงนั้น รูปทรงของเครื่องจักรหรือผลิตภัณฑ์หลักยังต้องจัดวางคอนเน็กเตอร์ทั้งสองฝั่งให้อยู่ภายในช่วงรับแนวที่กำหนด ปกป้องพื้นผิวประกบ และหลีกเลี่ยงการใช้แรงใส่เพื่อชดเชยข้อผิดพลาดของจุดอ้างอิง คอนเน็กเตอร์แต่ละตระกูลมีลำดับการนำแนว ชนิดหน้าสัมผัส วิธีติดตั้ง และข้อกำหนดในการตรวจยืนยันแตกต่างกัน
โครงการที่เน้นการเลือกวิธีใส่หน้าสัมผัสโดยทั่วไป สามารถเริ่มจาก คู่มือเลือกเครื่องใส่พิน ส่วนโครงการแบบ Blind Mate ต้องพิจารณาการจัดแนวทั้งระบบเพิ่มเติมว่า คุณสมบัติใดทำหน้าที่นำทางก่อน และเมื่อคุณสมบัตินั้นเริ่มทำงาน ส่วนใดต้องจัดแนวไว้แล้ว?
จากชุดความคลาดเคลื่อนของระยะลอยสู่ช่วงการใส่
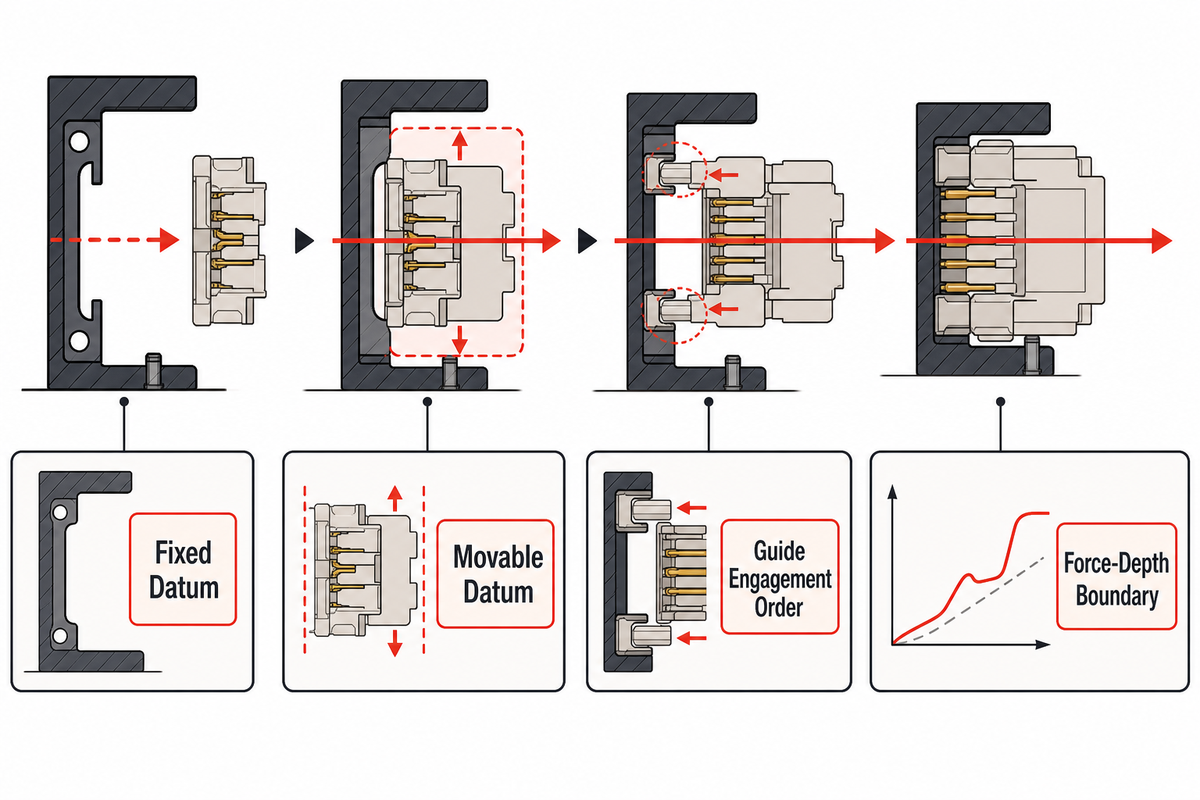
การจัดแนวตัวเองเป็นกลไกแก้ความคลาดเคลื่อนที่มีขอบเขตกำหนด ไม่ใช่ค่าความเผื่อสำรองสำหรับฟิกซ์เจอร์และชิ้นส่วนทุกชิ้น ทีมโครงการต้องไล่ตรวจความแปรปรวนจากชุดป้อน รังวางชิ้นงาน ตัวเรือน หน้าสัมผัส ตัวนำทาง และแอคชูเอเตอร์ ไปจนถึงตำแหน่งนั่งสุดท้าย จากนั้นจึงกำหนดช่วงเข้าหาที่คุณสมบัตินำทางเริ่มประกบกันก่อนที่หน้าสัมผัสที่ทำหน้าที่จริงจะรับแรงจนเสียหายได้
ให้ไล่ตรวจสายโซ่ดาตัมที่เกี่ยวข้องดังนี้: ตำแหน่งชุดป้อน → ดาตัมสำหรับหยิบหรือถ่ายโอน → ดาตัมของรังวางชิ้นงาน → ตำแหน่งตัวเรือน → ตำแหน่งหน้าสัมผัส → จุดเริ่มประกบของตัวนำทาง → ตำแหน่งนั่งสุดท้าย ข้อกำหนดอินเทอร์เฟซ Blind Mate ที่เผยแพร่ต่อสาธารณะชี้ให้เห็นว่าเหตุใดจึงต้องพิจารณาการจัดแนวทั้งระบบ: คอนเน็กเตอร์อาจมีระยะขยับได้ทั้งแนวรัศมีและแนวแกน ขณะที่โครงสร้างโดยรอบยังมีข้อกำหนดด้านการจัดแนวและการติดตั้งของตนเอง สำหรับโครงการจริง ให้ยึดแบบจากผู้จำหน่ายที่เลือกเป็นเอกสารควบคุม
คอนเน็กเตอร์แบบ Self-Mating คืออะไร?
คอนเน็กเตอร์แบบประกบเข้าหากันเองหรือจัดแนวได้เองใช้รูปทรงหรือฐานยึดที่ยืดหยุ่นช่วยนำคอนเน็กเตอร์ทั้งสองฝั่งเข้าสู่ตำแหน่งประกบที่ถูกต้อง หลังจากเข้าสู่บริเวณรับแนวที่กำหนดแล้ว คำเรียกนี้ไม่ได้หมายความว่าคอนเน็กเตอร์ทั้งสองฝั่งจะเข้าหากันจากมุมหรือระยะเยื้องใดก็ได้ คุณสมบัตินำแนวต้องทำงานตามลำดับที่กำหนด และความคลาดเคลื่อนที่เหลือต้องอยู่ภายในขอบเขตที่ระบุในข้อมูลผลิตภัณฑ์ สำหรับการออกแบบเครื่องจักร คำถามสำคัญไม่ใช่ว่าคอนเน็กเตอร์ “ลอย” ได้หรือไม่ แต่คือชิ้นส่วนใดลอยเมื่อเทียบกับจุดอ้างอิงใด ในขั้นตอนใด และยืนยันการเคลื่อนที่นั้นระหว่างการตรวจรับอย่างไร
ขอบเขตระยะลอยถึงแรง 8 ด้าน
แบบบันทึกระยะลอยถึงแรงช่วยให้เห็นคอขวดที่ซ่อนอยู่ระหว่างการจัดแนวตามค่าพิกัดกับแรงใส่ที่วัดได้ ฝ่ายวิศวกรรมรับผิดชอบรูปทรงเรขาคณิต ฝ่ายคุณภาพรับผิดชอบวิธีจัดทำหลักฐาน ฝ่ายผลิตรับผิดชอบการป้อนชิ้นส่วน และฝ่ายจัดซื้อต้องทำให้มั่นใจว่าผู้จำหน่ายที่เสนอราคาแข่งขันกันประเมินขอบเขตเดียวกัน ให้กรอกทุกค่าจากแบบที่ควบคุม วิธีทดสอบที่อนุมัติ หรือการทดลองผลิตที่มีพยานร่วมสังเกต
| รายการขอบเขต | หลักฐานของโครงการ | การตัดสินใจที่รายการนี้ควบคุม | ผลกระทบหากละเว้น |
|---|---|---|---|
| ดาตัมคงที่ | แบบชุดประกอบและฟิกซ์เจอร์ | รังวางชิ้นงานและจุดอ้างอิงการวัด | ระยะเยื้องเปรียบเทียบกันไม่ได้ |
| ดาตัมที่เคลื่อนที่ได้ | แบบคอนเน็กเตอร์และตัวอย่างจริง | ตำแหน่งที่อนุญาตให้มีระยะลอยแบบควบคุมได้ | ฟิกซ์เจอร์อาจจำกัดระยะลอยที่ต้องการ |
| ระยะเยื้อง X-Y เริ่มต้น | ชุดความคลาดเคลื่อนกรณีเลวร้ายที่สุด | บริเวณรับชิ้นงานที่ต้องการ | ตัวอย่างค่าพิกัดปกติอาจปกปิดสภาวะขอบเขต |
| ช่วงเข้าหาตามแนวแกน | แบบและการศึกษาการเคลื่อนที่ | จุดเริ่มต้นของการประกบแบบมีตัวนำทาง | หน้าสัมผัสอาจรับแรงก่อนตัวนำทาง |
| ค่าความคลาดเคลื่อนเชิงมุมที่ยอมรับได้ | ชุดความคลาดเคลื่อนของระบบและขีดจำกัดจากผู้จำหน่าย | ระยะลอยของรังวางชิ้นงานและเส้นทางเข้าหา | แรงเพิ่มขึ้นด้วยสาเหตุที่ไม่ถูกต้อง |
| ลำดับการเริ่มประกบของตัวนำทาง | แบบภาพตัดขวางและวิดีโอการทดลอง | การป้องกันการชน | คุณสมบัติที่ไวต่อความเสียหายกลายเป็นตัวนำทาง |
| ขอบเขตแรงเทียบกับระยะลึก | วิธีและตัวอย่างที่อนุมัติ | ตรรกะหยุดกระบวนการและคัดทิ้ง | การติดขัดอาจดูเหมือนจัดนั่งเรียบร้อยแล้ว |
| คำจำกัดความของตำแหน่งนั่งสุดท้าย | ข้อกำหนดผลิตภัณฑ์และแผนการใช้เกจวัด | สัญญาณการตรวจรับ | สถานะจบรอบการทำงานถูกใช้แทนหลักฐาน |
| เกณฑ์หยุด | การทบทวนความเสี่ยงและระเบียบวิธีทดสอบ | การปกป้องชิ้นส่วนและเครื่องมือการผลิต | แรงผิดปกติเกิดขึ้นต่อเนื่องโดยไม่มีการหยุด |
หมายเหตุทางวิศวกรรม: ห้ามนำค่าระยะลอยหรือช่วงแรงจากคอนเน็กเตอร์ซีรีส์อื่นมาใช้แทน ค่าดังกล่าวอาจเปลี่ยนไปตามวิธีติดตั้ง การชุบผิว จำนวนหน้าสัมผัส การหล่อลื่น อุณหภูมิ แรงจากสายเคเบิล และความแปรปรวนสะสมจากการผลิต หากชุดความคลาดเคลื่อนของระบบอยู่นอกบริเวณรับชิ้นงานที่ยืนยันแล้วของคอนเน็กเตอร์ อาจต้องปรับความยืดหยุ่นของฟิกซ์เจอร์หรือเปลี่ยนการออกแบบผลิตภัณฑ์ก่อนจัดหาเครื่องจักร
ชุดประกอบแบบใดเหมาะกับแนวทางระบบอัตโนมัตินี้?
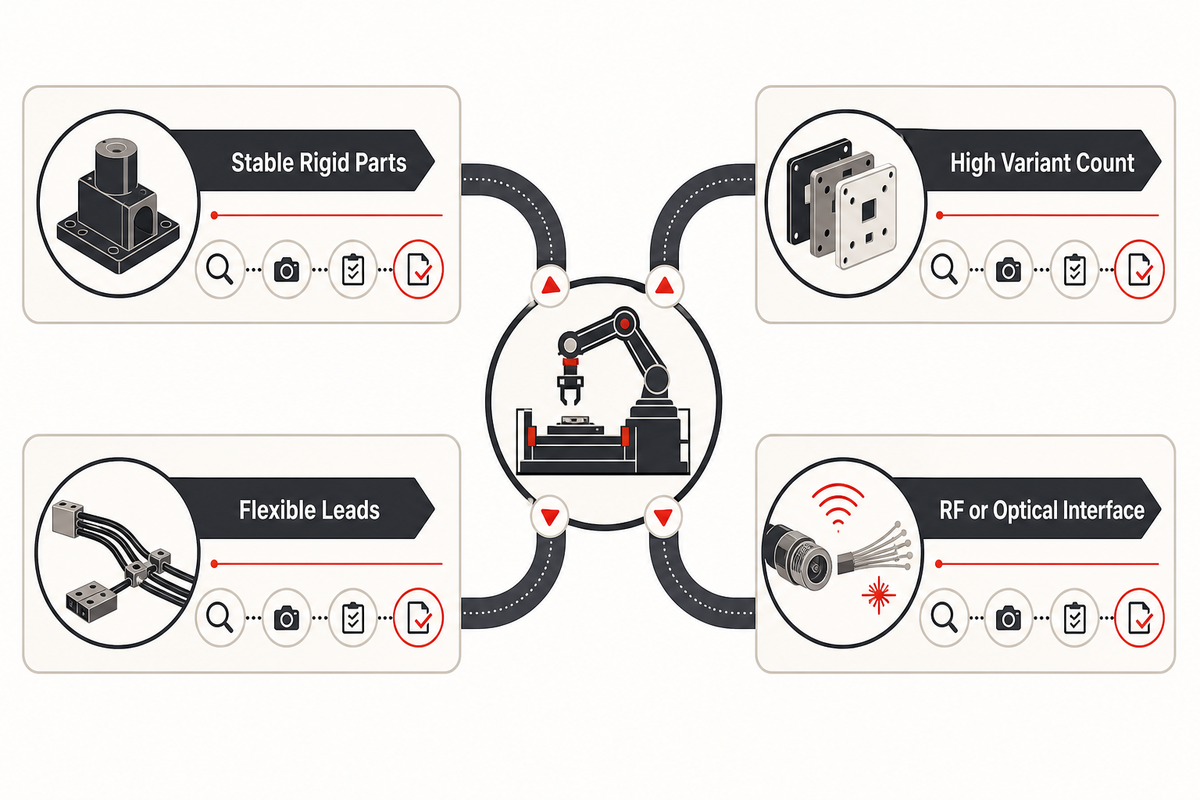
เครื่องจักรเฉพาะทางมีความเป็นไปได้เมื่อป้อนชิ้นส่วนได้อย่างสม่ำเสมอ ชุดประกอบมีดาตัมที่เข้าถึงได้ รุ่นย่อยของคอนเน็กเตอร์ใช้กระบวนการร่วมกันได้โดยไม่ซับซ้อนเกินไป และผู้ซื้อระบุได้ว่าผลลัพธ์ที่ผ่านเกณฑ์มีลักษณะอย่างไร ชื่อเรียกคอนเน็กเตอร์เพียงอย่างเดียว เช่น กำลัง สัญญาณ RF ใยแก้วนำแสง ทรงกลม ทรงสี่เหลี่ยม ติดตั้งบนแผงวงจร หรือเชื่อมต่อระหว่างสายกับแผงวงจร ไม่ได้กำหนดสถาปัตยกรรมเครื่องจักรร่วมกัน
รูปแบบหน้าสัมผัสทำให้กระบวนการแตกต่างกัน หน้าสัมผัสปั๊มขึ้นรูปที่ป้อนแยก สายที่ย้ำขั้วแล้ว พินแข็ง แถวพินความหนาแน่นสูง อินเทอร์เฟซ RF และชิ้นส่วนใยแก้วนำแสง อาจต้องใช้วิธีป้อน การจับยึด การควบคุมความสะอาด แรง และการตรวจสอบการทำงานที่แตกต่างกัน เต้ารับติดตั้งบนแผงและบน PCB ก็มีข้อแตกต่างในการออกแบบเช่นกัน ให้จำแนกสภาพชิ้นส่วนขาเข้าและหลักฐานผลิตภัณฑ์ที่ต้องการก่อนเลือกกลไก
ตัวอย่างการใช้งานได้แก่ โมดูลเสียบสำหรับอุปกรณ์โครงสร้างพื้นฐานของสถานีฐานไร้สาย แชสซีสื่อสารดาวเทียม และอุปกรณ์สื่อสารอื่นที่ซ่อมบำรุงได้ ตัวอย่างเหล่านี้แสดงตำแหน่งที่อาจเข้าถึงชิ้นงานได้ยาก แต่ไม่ได้ยืนยันความเข้ากันได้ ให้ตรวจสอบหน้าสัมผัสกำลัง หน้าสัมผัสสัญญาณ ระบบล็อก การติดตั้งบนแผง อุณหภูมิขณะทำงาน แรงจากสายเคเบิลหรือแผงวงจร และลำดับการต่อคอนเน็กเตอร์หลายตัวตามการออกแบบจริง
| สภาพชุดประกอบ | ผลต่อการออกแบบเครื่องจักร | หลักฐานที่ควรขอ | ข้อจำกัด |
|---|---|---|---|
| ชิ้นส่วนแข็งที่มีเสถียรภาพและมีดาตัมชัดเจน | อาจใช้รังวางชิ้นงานทั่วไปและการใส่ที่ควบคุมได้ | แบบ ตัวอย่าง และการศึกษาดาตัม | ไม่ได้ยืนยันว่าหน้าสัมผัสผ่านเกณฑ์ |
| สายไฟเข้าหัวแล้วหรือสายตัวนำที่ยืดหยุ่น | การควบคุมสายเคเบิลและการป้อนชิ้นงานโดยไม่สร้างแรงดึงเป็นสิ่งสำคัญ | ช่วงขนาดสาย การจัดวางสาย และสภาพการย้ำ | แรงจากสายเคเบิลที่ไม่ถูกควบคุมอาจรบกวนการจัดแนว |
| จำนวนรุ่นย่อยสูง | การควบคุมชุดค่าพารามิเตอร์การผลิตและชิ้นส่วนเปลี่ยนรุ่นอาจเป็นปัจจัยหลัก | ตารางรุ่นย่อยและประมาณการผลิต | ฟิกซ์เจอร์เดียวอาจใช้ไม่ได้กับทุกตระกูล |
| อินเทอร์เฟซ RF หรือออปติก | ขอบเขตงานเพิ่มขึ้นเมื่อต้องควบคุมความสะอาดและยืนยันการทำงาน | ข้อกำหนดการทดสอบเฉพาะอินเทอร์เฟซ | การจัดให้นั่งทางกลเพียงอย่างเดียวไม่เพียงพอ |
| รูปทรงเรขาคณิตของชิ้นส่วนขาเข้าไม่ถูกควบคุม | ต้องตรวจสอบหรือควบคุมผู้จำหน่ายในขั้นตอนก่อนหน้า | ข้อมูลความสามารถของกระบวนการและตัวอย่างข้อบกพร่อง | ระบบอัตโนมัติไม่สามารถแก้ปัญหาข้อมูลขาเข้าที่ไม่มีเสถียรภาพ |
หากขอบเขตงานประกอบแบบ Blind Mate แคบ ๆ ไม่เหมาะกับโครงการ ให้ใช้ เครื่องมือเลือกเครื่องจักรสำหรับคอนเน็กเตอร์ เพื่อดูแนวทางที่ครอบคลุมกว่า ปิดท้ายการคัดกรองด้วยคำถามเรื่องการทดลองกับตัวอย่าง แทนการตั้งสมมติฐานว่าแพลตฟอร์มเดียวรองรับคอนเน็กเตอร์ทุกซีรีส์
ลำดับการป้อน-จัดแนว-ใส่-ยืนยันผล
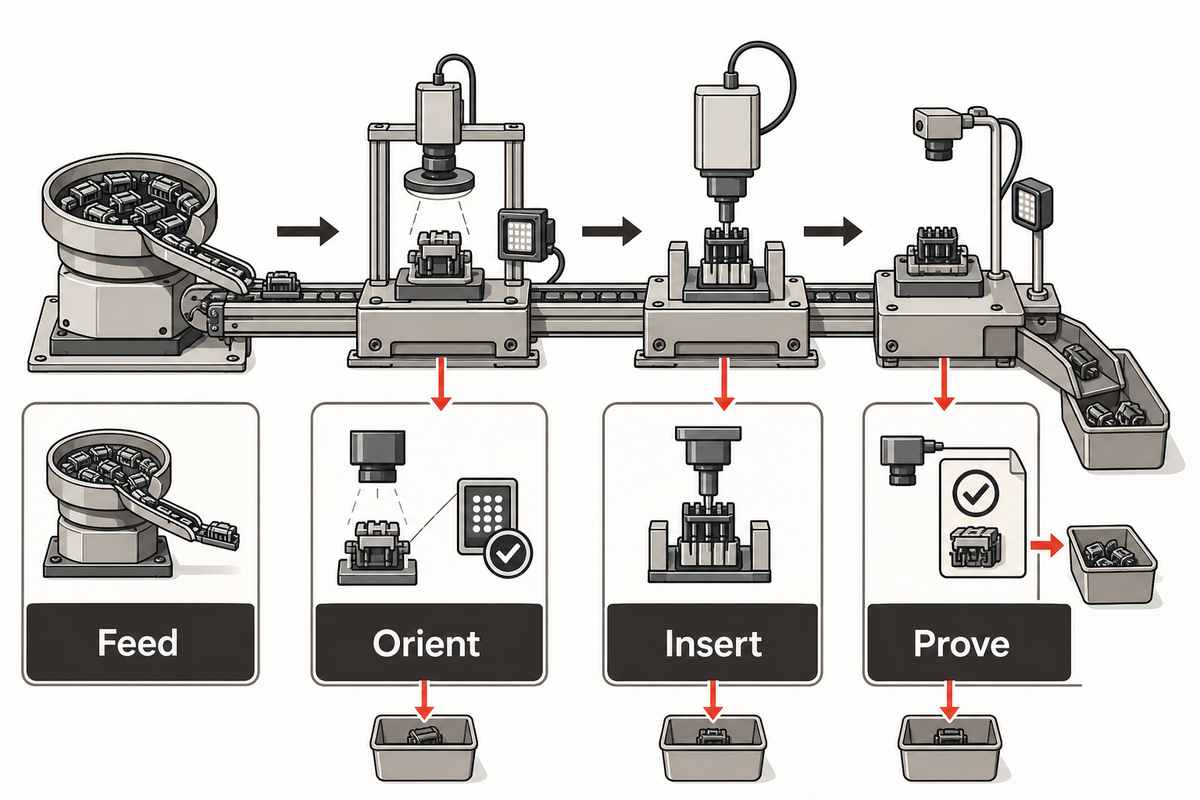
การป้องกันข้อบกพร่องจัดการได้เมื่อแต่ละสถานีงานมีการระบุสภาพขาเข้า รูปแบบความผิดปกติ วิธีตรวจจับ เส้นทางคัดทิ้ง และบันทึกที่จัดเก็บไว้อย่างชัดเจน ลำดับการป้อน-จัดแนว-ใส่-ยืนยันผล 4 ขั้นตอนช่วยให้การตัดสินใจเหล่านี้เชื่อมโยงกัน สัญญาณจบรอบการทำงานระบุเพียงว่าแอคชูเอเตอร์ทำงานตามคำสั่งเสร็จแล้ว ไม่ได้ยืนยันว่าคอนเน็กเตอร์ผ่านเกณฑ์
- ป้อนชิ้นส่วน — จ่าย แยก และถ่ายโอนชิ้นส่วน พร้อมควบคุมปัญหาชิ้นส่วนขาด ชิ้นส่วนซ้อน ชิ้นส่วนปนเปื้อน เสียรูป และพื้นผิวเสียหาย
- จัดแนว — ตรวจสอบชนิด ขั้วไฟฟ้า ร่องบังคับทิศทาง ทิศทางหน้าสัมผัส และชุดค่าพารามิเตอร์การผลิตที่ถูกต้อง ก่อนเริ่มใส่ชิ้นส่วนได้
- ใส่ชิ้นส่วน — ควบคุมตำแหน่งดาตัม เส้นทางเข้าหา แรง ความลึก ความเร็ว อินเตอร์ล็อก และการหยุดเมื่อเกิดความผิดปกติ
- ยืนยันผล — ตรวจสอบการจัดให้นั่ง การมีอยู่ของชิ้นส่วน ทิศทาง การยึดค้าง คุณลักษณะทางไฟฟ้าหรือออปติก การตรวจสอบย้อนกลับ และการแยกชิ้นส่วนที่คัดทิ้งทางกายภาพ
สำเนา MIL-STD-1344A ที่ NASA เผยแพร่แสดงให้เห็นความแตกต่างนี้: การประเมินคอนเน็กเตอร์ใช้วิธีทดสอบและสภาวะที่กำหนดไว้สำหรับคุณลักษณะต่าง ๆ เช่น แรงใส่และแรงดึงออก การยึดหน้าสัมผัส ความต่อเนื่องทางไฟฟ้า และความสมบูรณ์ทางกล สถานีงานผลิตอาจเก็บสัญญาณกระบวนการที่เป็นประโยชน์ แต่การตรวจรับผลิตภัณฑ์ยังต้องอ้างอิงข้อกำหนดและวิธีการที่เกี่ยวข้อง
| ขั้นตอน | ข้อบกพร่องที่มีอยู่หรือเกิดขึ้น | การตรวจจับและการดำเนินการคัดทิ้ง | หลักฐานที่จัดเก็บไว้ | ข้อจำกัด |
|---|---|---|---|---|
| ป้อนชิ้นส่วน | ชิ้นส่วนขาด ซ้อน ปะปน คดงอ หรือเสียหาย | ตรวจสอบการมีอยู่หรือใช้แมชชีนวิชัน จากนั้นหยุดหรือแยกชิ้นงาน | สัญญาณเตือนจากชุดป้อน ภาพ และชนิดชิ้นส่วน | เซนเซอร์อาจตรวจไม่พบความเสียหายบนพื้นผิวที่ซ่อนอยู่ |
| จัดแนว | ร่องบังคับทิศทาง ขั้วไฟฟ้า ทิศทาง หรือชุดค่าพารามิเตอร์การผลิตไม่ถูกต้อง | ตรวจสอบชนิดและคุณลักษณะ ป้องกันไม่ให้เริ่มใส่ชิ้นส่วน | ชุดค่าพารามิเตอร์การผลิต ผลการตรวจสอบ และเหตุผลที่คัดทิ้ง | รุ่นย่อยที่มีรูปลักษณ์คล้ายกันต้องใช้ข้อมูลอ้างอิงที่ควบคุมไว้ |
| ใส่ชิ้นส่วน | ใส่เฉียงศูนย์กลาง จัดนั่งไม่สุด ตัวล็อกเสียหาย หรือเกิดแรงผิดปกติ | ตรวจสอบการเคลื่อนที่ร่วมกับขอบเขตแรงและความลึก จากนั้นหยุดและกักกันชิ้นงาน | ข้อมูลการตรวจสอบย้อนกลับ ตำแหน่งสุดท้าย และรหัสหยุด | รูปแบบแรงที่ดูปกติไม่ได้ยืนยันคุณลักษณะทุกจุด |
| ยืนยันผล | จัดนั่งไม่สุด แรงยึดค้างต่ำ วงจรเปิด หรือคัดทิ้งผิดเส้นทาง | การตรวจสอบเฉพาะผลิตภัณฑ์และการยืนยันการคัดทิ้ง | ผลการวัด ภาพ สถานะ รหัสเครื่องหรือรหัสล็อต | ความครอบคลุมของการทดสอบจำกัดอยู่ที่คุณลักษณะที่กำหนดไว้ |
ข้อผิดพลาดที่พบบ่อยคือเพิ่มกล้องหลังจากกำหนดกลไกต่าง ๆ เสร็จแล้ว จึงพบว่าสลักหรือขั้วต่อที่สำคัญถูกบังไว้ ให้วางแผนจุดเข้าถึงสำหรับการตรวจสอบ แสงสว่าง ระยะเผื่อสำหรับเกจวัด และการนำชิ้นส่วนเสียออกตั้งแต่ขั้นจัดวางแนวคิด ดู ระบบตรวจสอบคอนเน็กเตอร์อัตโนมัติ สำหรับขอบเขตของการหารือเรื่องการตรวจสอบแยกต่างหาก
ควรทำ
- เชื่อมโยงข้อบกพร่องที่ทราบทุกชนิดกับจุดตรวจจับ
- ยืนยันว่าชิ้นส่วนที่คัดทิ้งถูกส่งไปยังตำแหน่งควบคุม
- จัดเก็บหลักฐานที่จำเป็นต่อการวิเคราะห์ปัญหาและอนุมัติให้ผ่านไปยังกระบวนการถัดไป
ไม่ควรทำ
- ใช้สถานะทำงานของแอคชูเอเตอร์เสร็จสิ้นเป็นเกณฑ์ตรวจรับผลิตภัณฑ์
- สมมติว่าขีดจำกัดแรงเพียงค่าเดียวตรวจพบรูปแบบความผิดปกติได้ทั้งหมด
- ปล่อยให้การแก้ไขงานด้วยมือข้ามการตรวจสอบชนิดและบันทึกการตรวจสอบย้อนกลับ
เครื่องจักรต้องยืนยันอะไรบ้าง ไม่ใช่แค่ทำงานให้เสร็จ?
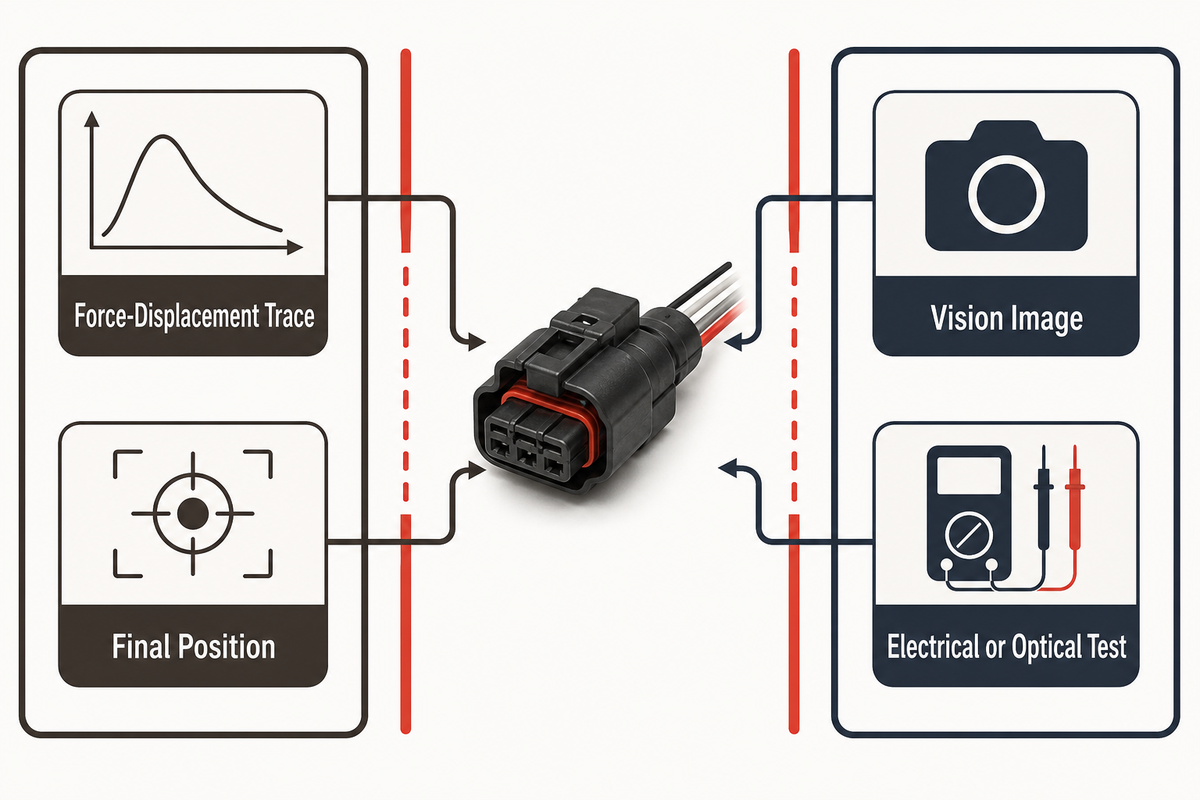
แผนการตรวจรับต้องแยกหลักฐานของกระบวนการออกจากหลักฐานของผลิตภัณฑ์ แรง การเคลื่อนที่ และสัญญาณจากสถานีงานแสดงให้เห็นว่าเกิดอะไรขึ้นภายในเครื่องจักร ส่วนการตรวจสอบการเข้าที่ การยึดรั้ง ความต่อเนื่องทางไฟฟ้า สมรรถนะ RF หรือทางแสง ความสอดคล้องด้านมิติ และความเสียหาย ใช้ยืนยันคุณลักษณะที่เลือกไว้ของผลิตภัณฑ์ หลักฐานทั้งสองประเภทไม่สามารถใช้แทนกันได้โดยอัตโนมัติ
EIA-710 ซึ่ง NASA เผยแพร่ กล่าวถึงการทดสอบอินเทอร์เฟซคอนเน็กเตอร์ในบริบทสัญญาณความเร็วสูง และระบุถึงฟิกซ์เจอร์ สภาวะการทดสอบ และการรายงานที่ควบคุมไว้ บทเรียนสำหรับระบบอัตโนมัติคือการกำหนดขอบเขตให้ชัดเจน: เลือกหลักฐานให้ตรงกับการทำงานจริงของคอนเน็กเตอร์ กราฟแรงที่ตรวจพบการจัดนั่งไม่สุดอาจมีประโยชน์ แต่ไม่ได้ยืนยันสมรรถนะทางไฟฟ้า RF ออปติก หรือการยึดค้าง
| หลักฐาน | สิ่งที่หลักฐานแสดงได้ | สิ่งที่หลักฐานเพียงอย่างเดียวยืนยันไม่ได้ | ผู้รับผิดชอบการตรวจรับ |
|---|---|---|---|
| กราฟแรงเทียบกับระยะเคลื่อนที่ | การเปลี่ยนแปลงของแรงตามเส้นทางการใส่ | การทำงานทางไฟฟ้า ความเสียหายที่ซ่อนอยู่ และคุณลักษณะการยึดค้างทั้งหมด | ฝ่ายวิศวกรรมกระบวนการโดยได้รับอนุมัติจากฝ่ายคุณภาพ |
| ตำแหน่งสุดท้ายหรือความลึก | แอคชูเอเตอร์หรือคุณลักษณะไปถึงตำแหน่งที่กำหนด | ชนิดชิ้นส่วนหรือการเชื่อมต่อที่ทำงานได้ถูกต้อง | ฝ่ายวิศวกรรมการผลิตและคุณภาพ |
| ภาพจากแมชชีนวิชัน | การมีอยู่ ทิศทาง หรือสภาพพื้นผิวที่มองเห็นได้ | คุณลักษณะที่ถูกบังหรือความสมบูรณ์ทางไฟฟ้า | ฝ่ายวิศวกรรมคุณภาพ |
| การตรวจสอบแรงยึดค้าง | ความทนทานต่อแรงทดสอบที่กำหนด | วงจรที่ไม่ได้วัดหรือมิติอื่นที่ไม่เกี่ยวข้อง | ฝ่ายวิศวกรรมผลิตภัณฑ์และคุณภาพ |
| การทดสอบทางไฟฟ้าหรือออปติก | คุณลักษณะการทำงานที่ระบุไว้ภายใต้สภาวะทดสอบ | ข้อบกพร่องทางกลทุกชนิดที่อยู่นอกขอบเขตการทดสอบ | ฝ่ายวิศวกรรมผลิตภัณฑ์และการทดสอบ |
| บันทึกชุดค่าพารามิเตอร์การผลิต ล็อต และชิ้นส่วนที่คัดทิ้ง | กระบวนการและการจัดการชิ้นงานที่ใช้ | ความสอดคล้องเมื่อไม่มีผลการวัด | ฝ่ายคุณภาพและฝ่ายปฏิบัติการ |
ความไม่แน่นอนในการวัดก็เป็นส่วนหนึ่งของการตัดสินใจเช่นกัน การประเมินขีดจำกัดอย่างมีความรับผิดชอบทำไม่ได้ หากความละเอียดของเกจวัด สถานะการสอบเทียบ ความสามารถในการทำซ้ำของฟิกซ์เจอร์ ตำแหน่งเก็บตัวอย่าง หรือสภาพแวดล้อมทำให้ผลคลุมเครือ ผู้ซื้อควรระบุว่าผลใดใช้อนุมัติชิ้นส่วน ผลใดใช้อนุมัติล็อต และผลใดใช้เพื่อวิเคราะห์ปัญหาเท่านั้น
ระเบียบวิธีตรวจรับโดยใช้ระยะลอย แรง และหลักฐาน
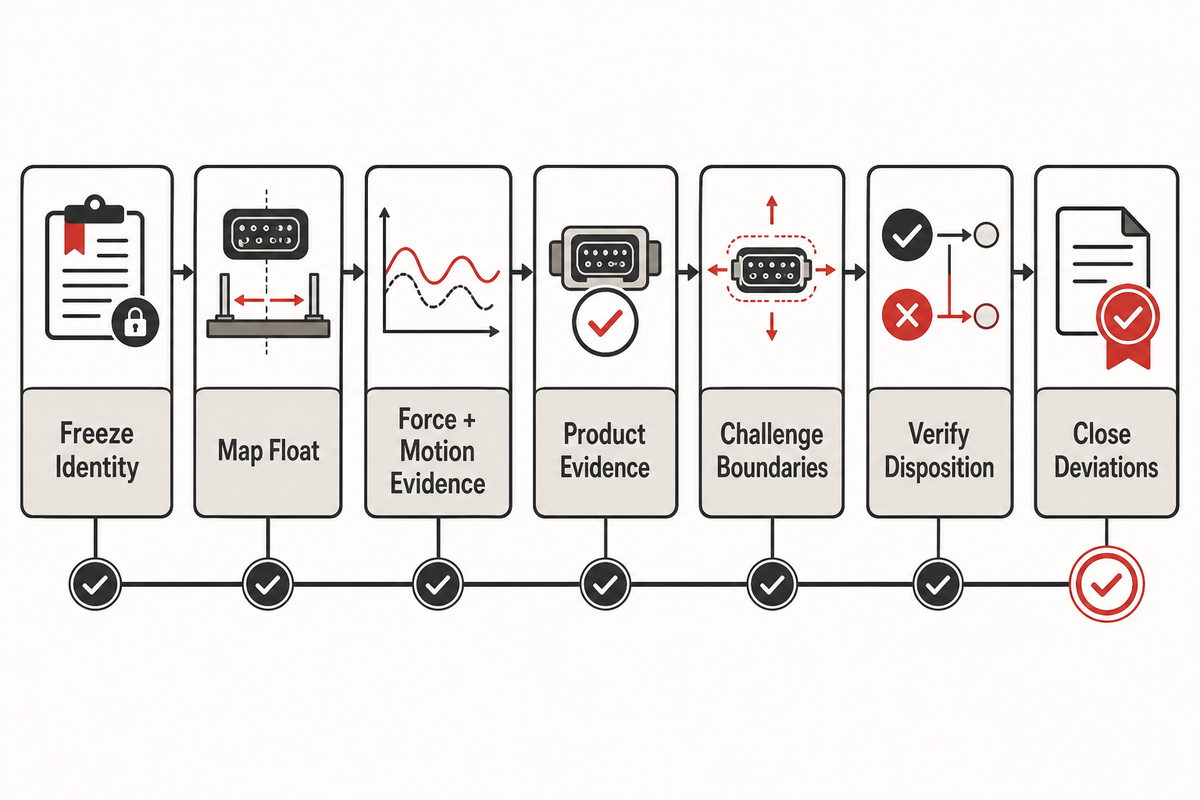
การทดลองผลิตจะเป็นหลักฐานประกอบการตัดสินใจได้เมื่อผู้ซื้อและผู้จำหน่ายตกลงเรื่องกลุ่มตัวอย่างขาเข้า ขอบเขตการวัด การตอบสนองเมื่อเกิดความผิดปกติ บันทึก และการลงนามอนุมัติก่อนการทดลองครั้งแรก ระเบียบวิธีตรวจรับ 7 ขั้นตอนโดยใช้ระยะลอย แรง และหลักฐาน เชื่อมโยงข้อตกลงเหล่านี้เข้าด้วยกัน เพื่อไม่ให้การสาธิตที่ราบรื่นด้วยชิ้นส่วนค่าพิกัดปกติที่คัดเลือกไว้มาใช้แทนหลักฐานจากขอบเขตโครงการที่อนุมัติแล้ว
- สรุปข้อมูลอ้างอิงให้ชัดเจน — บันทึกฉบับแก้ไขแบบ รายการวัสดุและชิ้นส่วน (BOM) ซอฟต์แวร์ ฟิกซ์เจอร์ ชุดค่าพารามิเตอร์การผลิต และวิธีทดสอบ
- จัดทำแผนผังระยะลอย — ระบุดาตัมคงที่และดาตัมที่ยืดหยุ่นได้ สภาวะเข้าหากรณีเลวร้ายที่สุด รุ่นย่อย และขีดจำกัดของชิ้นส่วนขาเข้า
- กำหนดหลักฐานด้านแรงและการเคลื่อนที่ — ระบุกราฟ ตำแหน่ง เวลา อุปกรณ์ การสอบเทียบ เกณฑ์หยุด และกฎการกักกันที่เกี่ยวข้อง
- กำหนดหลักฐานผลิตภัณฑ์ — เลือกการตรวจสอบการจัดนั่ง ทิศทาง แรงยึดค้าง คุณลักษณะทางไฟฟ้า ออปติก ภาพ หรือมิติ ให้ตรงกับข้อกำหนดผลิตภัณฑ์
- ทดสอบขอบเขตที่กำหนด — ทดลองกับชิ้นส่วนสภาวะขอบเขตที่อนุมัติและตัวอย่างข้อบกพร่องที่จงใจสร้างขึ้นเมื่อทำได้อย่างปลอดภัย แทนการใช้เฉพาะชิ้นส่วนค่าพิกัดปกติในการสาธิต
- ยืนยันการจัดการชิ้นงาน — ตรวจสอบเส้นทางชิ้นส่วนผ่าน การแยกชิ้นส่วนคัดทิ้ง การควบคุมงานแก้ไข กฎการทดสอบซ้ำ และการเชื่อมโยงบันทึก
- ปิดประเด็นความเบี่ยงเบน — บันทึกความผิดปกติ การเปลี่ยนแปลง การทดสอบซ้ำ ความเสี่ยงที่เหลืออยู่ และการอนุมัติจากผู้รับผิดชอบ
ISO 8092-2 ครอบคลุมคำจำกัดความและข้อกำหนดสมรรถนะทั่วไปสำหรับระบบเชื่อมต่อทางไฟฟ้าบนยานยนต์บางประเภท ขณะที่เอกสาร IEC และเอกสารคอนเน็กเตอร์ทางทหารข้างต้นครอบคลุมขอบเขตและวิธีการที่ต่างกัน ความแตกต่างนี้ทำให้ระเบียบวิธีทดลองต้องระบุข้อกำหนดอ้างอิงที่ใช้ให้ชัดเจน การระบุว่า “ทดสอบตามมาตรฐานคอนเน็กเตอร์” ยังไม่ครบถ้วน หากไม่ระบุเอกสาร ฉบับ วิธี สภาวะ และข้อกำหนดที่เกี่ยวข้อง
การใช้ตัวอย่างที่ระบุเป็นตัวแปรปลอดภัยกว่าการคิดขีดจำกัดขึ้นเอง สมมติว่าเต้ารับแบบลอยสามารถเคลื่อนที่เทียบกับดาตัมของแผงได้ ชุดทดลองควรประกอบด้วยฉบับแก้ไขคอนเน็กเตอร์ที่อนุมัติ ชุดประกอบค่าพิกัดปกติและชุดประกอบสภาวะขอบเขตที่ตกลงกัน แผงหรือฐานยึดที่ควบคุมไว้ เส้นทางเข้าหาที่บันทึกไว้ ขีดจำกัดการหยุดตามที่ผู้จำหน่ายกำหนด ชุดเครื่องมือวัดที่สอบเทียบแล้ว การทดสอบผลิตภัณฑ์ และบันทึกการจัดการชิ้นงาน การผ่านเกณฑ์หมายถึงทำได้ครบทุกข้อที่ตกลงกันไว้ล่วงหน้า ไม่ใช่เพียงใส่ชิ้นส่วนจนสุด
ฝ่ายบริหารโรงงานอาจให้ความสำคัญกับผลผลิตที่มีเสถียรภาพ ฝ่ายการเงินอาจเน้นความเสี่ยงจากเงินลงทุน และฝ่ายคุณภาพอาจยืนยันให้ครอบคลุมการทดสอบมากขึ้น การกำหนดราคาโดยใช้ชุดหลักฐานเดียวกันช่วยคลี่คลายความขัดแย้งนี้ แนวคิดที่ทำงานเร็วกว่าแต่แยกชิ้นงานดีที่จัดนั่งแล้วออกจากชิ้นงานเสียหายหรือถูกส่งผิดเส้นทางไม่ได้ ย่อมย้ายต้นทุนไปยังขั้นตอนถัดไปแทนที่จะขจัดต้นทุน ฝ่ายจัดซื้อจึงเปรียบเทียบราคาเสนอได้จากสิ่งที่พิสูจน์ จัดเก็บ และไม่รวมไว้ในขอบเขต
ข้อกำหนดด้านการบูรณาการระบบและการเปลี่ยนรุ่นการผลิต
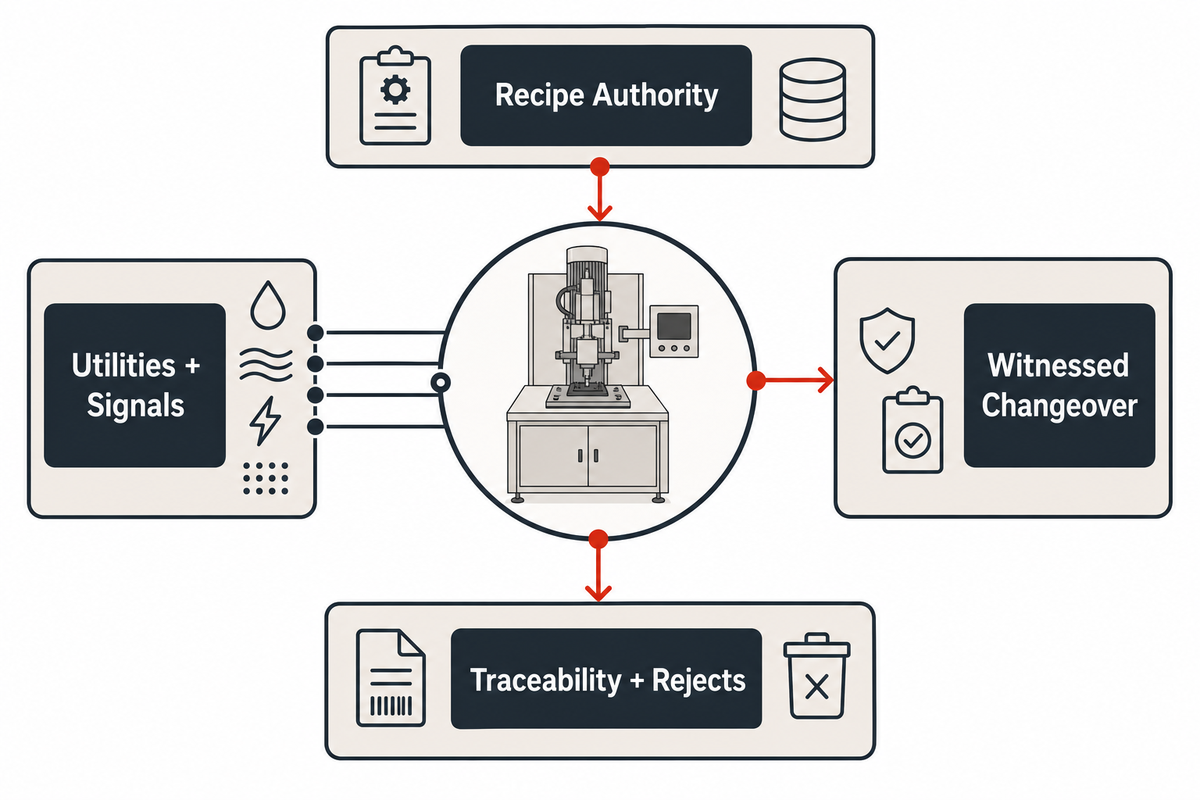
สมรรถนะการใส่เป็นเพียงขอบเขตหนึ่งของการตรวจรับ แนวคิดที่พร้อมสำหรับการผลิตต้องกำหนดจุดส่งต่องานทั้งก่อนและหลังการใส่ ระบบสาธารณูปโภค พื้นที่ติดตั้ง ฝาครอบนิรภัย การเข้าถึงของผู้ปฏิบัติงาน การเข้าถึงเพื่อบำรุงรักษา การเติมชิ้นส่วน อำนาจอนุมัติชุดค่าพารามิเตอร์การผลิต สัญญาณของสายการผลิต การตรวจสอบย้อนกลับ การนำชิ้นส่วนคัดทิ้งออก ชิ้นส่วนเปลี่ยนรุ่น อะไหล่ และการกู้คืนหลังการหยุดชะงัก การขาดการกำหนดอินเทอร์เฟซเหล่านี้ทำให้เกิดข้อโต้แย้ง แม้สถานีใส่จะทำงานได้
เครื่องมือการผลิตเฉพาะทางเหมาะกับรูปทรงเรขาคณิตที่คงที่และความต้องการที่ต่อเนื่อง แต่รุ่นย่อยใหม่อาจต้องใช้รังวางชิ้นงาน รางป้อน กริปเปอร์ เซนเซอร์ เกจวัด หรือการตรวจสอบความถูกต้องของซอฟต์แวร์ชุดใหม่ เครื่องมือการผลิตที่ปรับตั้งค่าได้ช่วยลดการเปลี่ยนอุปกรณ์บางส่วน แต่เพิ่มขั้นตอนยืนยันการตั้งค่า เซลล์การผลิตแบบยืดหยุ่นรองรับสัดส่วนและความหลากหลายของรุ่นผลิตภัณฑ์ได้กว้างขึ้นก็ต่อเมื่อยังจัดการชิ้นงาน เข้าถึงดาตัม กำหนดขอบเขตการทดสอบ และตรวจสอบการเปลี่ยนรุ่นได้จริง ไม่มีสถาปัตยกรรมใดเหมาะที่สุดหากไม่มีตารางรุ่นย่อยและหลักฐานที่ต้องการ
จัดทำเอกสารควบคุมอินเทอร์เฟซ โดยระบุระบบสาธารณูปโภคและสัญญาณแต่ละรายการ ผู้รับผิดชอบ ขอบเขตทางกายภาพ สถานะปกติ สถานะเมื่อขัดข้อง วิธีการกู้คืน และการตรวจรับ รวมถึงชนิดชิ้นส่วนขาเข้า ชนิดชุดผลิตภัณฑ์ขาออก การดาวน์โหลดชุดค่าพารามิเตอร์การผลิต การอัปโหลดผล สถานะถังชิ้นส่วนคัดทิ้ง อินเตอร์ล็อกนิรภัย และบันทึกการกู้คืนด้วยมือ การอนุมัติเครือข่ายโรงงานอาจส่งผลต่อการออกแบบข้อมูลและกำหนดการ แม้จะไม่เปลี่ยนกลไกของคอนเน็กเตอร์
ดู คู่มือเครื่องจักรประกอบคอนเน็กเตอร์ เพื่อศึกษาสถาปัตยกรรมในภาพรวม สำหรับโครงการนี้ ให้กำหนดให้มีการเปลี่ยนรุ่นการผลิตโดยมีพยานร่วมสังเกต เริ่มจากรุ่นก่อนหน้า ปฏิบัติตามคำแนะนำที่ควบคุมไว้ ยืนยันเครื่องมือการผลิตและชุดค่าพารามิเตอร์ที่ติดตั้ง ทดลองกับชิ้นงานตรวจสอบตามที่ตกลงกัน และบันทึกการอนุมัติให้ผ่านไปยังกระบวนการถัดไป
กรณีที่ไม่ควรกำหนดให้ใช้เครื่องจักรเฉพาะทาง
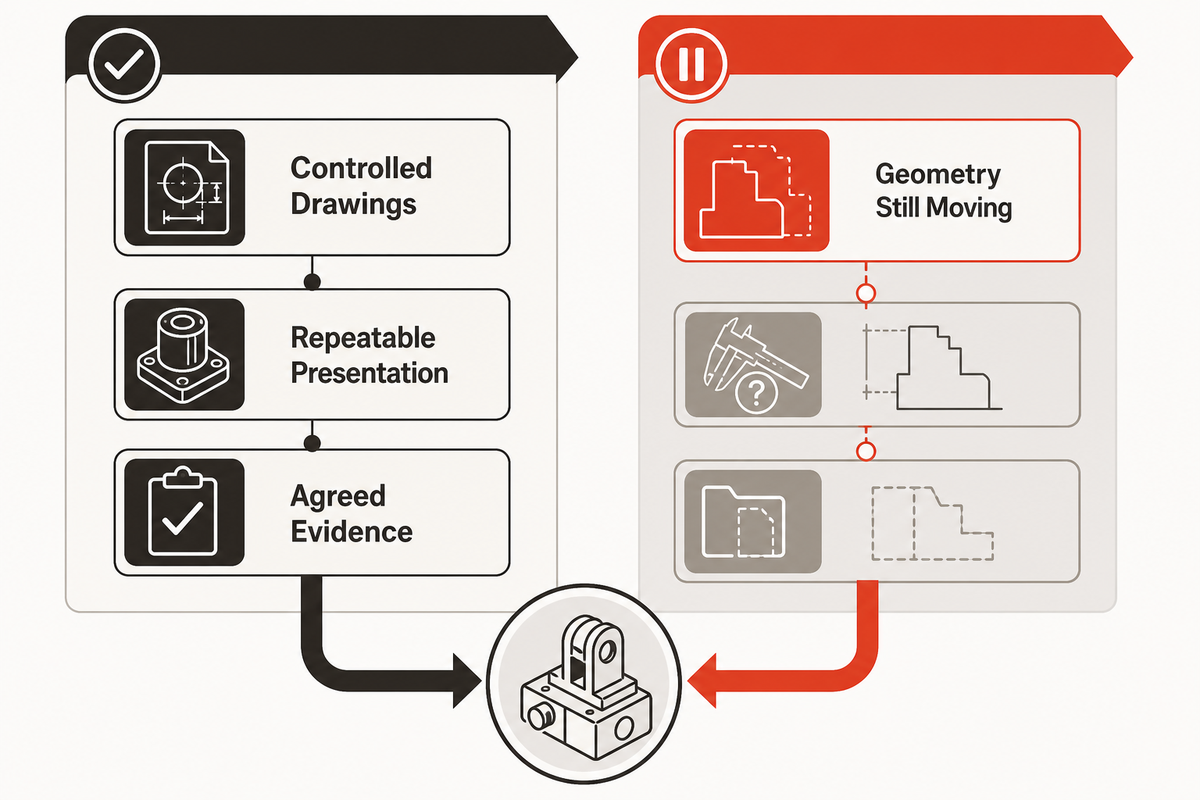
ชะลอการซื้อเครื่องจักรเฉพาะทางเมื่อรูปทรงผลิตภัณฑ์ยังเปลี่ยนแปลง ไม่ทราบค่าความคลาดเคลื่อนที่ต้องการ ไม่สามารถป้อนชิ้นส่วนขาเข้าได้อย่างสม่ำเสมอ รุ่นย่อยมีความหลากหลายจนฟิกซ์เจอร์ทำซ้ำไม่ได้ ไม่มีจุดเข้าถึงสำหรับการตรวจสอบ หรือไม่มีผู้ใดระบุได้ว่าต้องมีหลักฐานอะไรเพื่ออนุมัติชุดประกอบให้ผ่านไปยังกระบวนการถัดไป ระบบอัตโนมัติทำให้สมมติฐานกลายเป็นข้อกำหนดคงที่ สมมติฐานที่ไม่เสถียรจะกลับมาเป็นปัญหาภายหลังในรูปแบบการเปลี่ยนเครื่องมือการผลิต การคัดทิ้งผิดพลาด ชิ้นงานเสียหลุดรอด และข้อโต้แย้งเรื่องการตรวจรับ
ความต้องการผลิตต่ำหรือไม่แน่นอนอาจทำให้การใช้เครื่องมือช่วยนำทางสำหรับงานด้วยมือ ฟิกซ์เจอร์กึ่งอัตโนมัติ สถานีงานแบบโมดูลาร์ หรือการเลื่อนระบบอัตโนมัติออกไปเป็นทางเลือกที่เหมาะสมกว่า ให้เปรียบเทียบทางเลือกแบบใช้มือและอัตโนมัติตามความสามารถในการควบคุมความเสี่ยงที่ระบุ เก็บหลักฐานที่ต้องการ รองรับรุ่นย่อย และปรับเปลี่ยนได้เมื่อผลิตภัณฑ์พัฒนาเต็มที่ การเปลี่ยนแปลงการออกแบบเพื่อให้ประกอบได้ง่ายขึ้นอาจให้ประโยชน์มากกว่าการขอให้เครื่องจักรชดเชยชุดความคลาดเคลื่อนที่อยู่นอกขอบเขตของคอนเน็กเตอร์
ดำเนินการต่อเมื่อ
- ควบคุมแบบ รุ่นย่อย และดาตัมแล้ว
- ป้อนและระบุชนิดชิ้นส่วนได้อย่างสม่ำเสมอ
- ตกลงหลักฐานผลิตภัณฑ์และกระบวนการที่ต้องการแล้ว
- สามารถผลิตและทดสอบตัวอย่างกรณีเลวร้ายที่สุดได้
ชะลอเมื่อ
- ฉบับแก้ไขผลิตภัณฑ์เปลี่ยนระหว่างการเสนอราคา
- คาดหวังให้ระยะลอยของคอนเน็กเตอร์ชดเชยชุดความคลาดเคลื่อนของระบบที่ยังไม่ทราบ
- ระบุอัตรารอบการทำงานแล้ว แต่ยังไม่กำหนดการตรวจรับ
- เส้นทางคัดทิ้งและงานแก้ไขไม่มีการควบคุมการตรวจสอบย้อนกลับ
จัดทำ RFQ ที่ให้ความสำคัญกับหลักฐานเป็นอันดับแรก
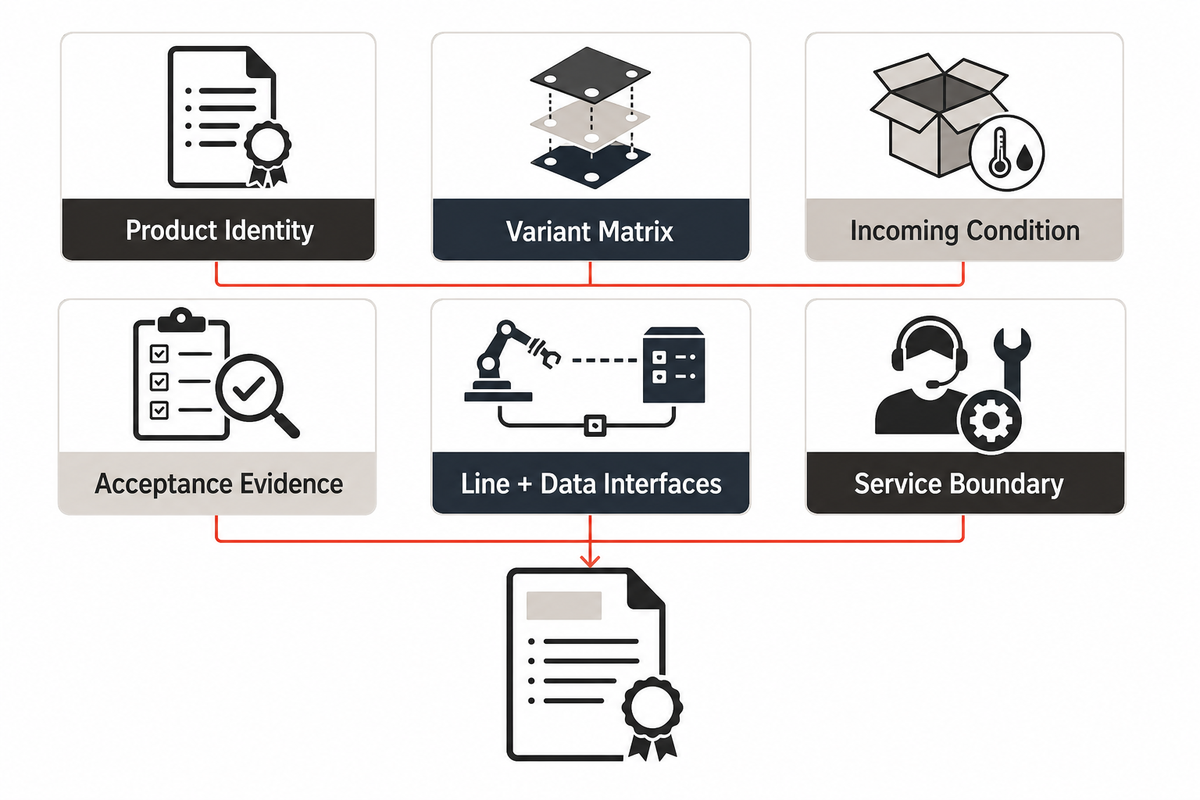
RFQ ที่เปรียบเทียบกันได้ต้องควบคุมข้อมูลนำเข้า ขอบเขต และหลักฐาน ส่งแบบทางวิศวกรรมฉบับปัจจุบัน รายการวัสดุ (BOM) และสถานะการแก้ไข ตัวอย่างชิ้นงานจริง ตารางรุ่นและรูปแบบ เงื่อนไขของชิ้นส่วนขาเข้า สมมติฐานด้านความต้องการและผลผลิต นิยามข้อบกพร่อง ข้อกำหนดการทดสอบ จุดเชื่อมต่อกับสายการผลิต กฎการตรวจสอบย้อนกลับ ความคาดหวังในการเปลี่ยนรุ่นการผลิต และระเบียบการตรวจรับ ขอให้ผู้เสนอราคาทุกรายแจ้งรายการที่ไม่รวมและช่องว่างของหลักฐานให้ชัดเจน
RFQ ที่เน้นหลักฐาน — คัดลอกข้อมูลต่อไปนี้ไปใส่ในคำขอใบเสนอราคา:
| พารามิเตอร์ | ค่าที่ระบุสำหรับโครงการ | เหตุผลที่สำคัญ | วิธีตรวจสอบ |
|---|---|---|---|
| ข้อมูลระบุผลิตภัณฑ์ | หมายเลขชิ้นส่วน แบบทางวิศวกรรม BOM และครั้งที่แก้ไข | ป้องกันการเสนอราคาโดยอ้างอิงการกำหนดค่าที่ล้าสมัย | ทะเบียนเอกสารควบคุม |
| ตารางรุ่นและรูปแบบ | รุ่นที่อนุมัติแล้วและรุ่นในอนาคต คุณลักษณะที่ใช้ร่วมกัน และความแตกต่าง | ควบคุมขอบเขตของเครื่องมือการผลิต ชุดค่าพารามิเตอร์การผลิต และการเปลี่ยนรุ่นการผลิต | คำตอบของซัพพลายเออร์เกี่ยวกับรุ่นที่รองรับแต่ละรุ่น |
| สภาพชิ้นส่วนขาเข้า | บรรจุภัณฑ์ การจัดวาง ทิศทางสายไฟ ความสะอาด และข้อบกพร่องที่ยอมรับได้ | กำหนดขอบเขตการป้อนชิ้นงานและการตรวจสอบ | ตัวอย่างจากล็อตที่เป็นตัวแทน |
| ระยะลอยตัวและแนวทางเข้าประกบ | จุดอ้างอิง ระยะเยื้อง มุม ลำดับการนำทาง และตำแหน่งประกบสุดท้าย | กำหนดข้อกำหนดของฟิกซ์เจอร์และการเคลื่อนที่ | กรอบความสัมพันธ์ระหว่างระยะลอยตัวกับแรงและการทดลอง |
| หลักฐานการตรวจรับ | การตรวจสอบกระบวนการและผลิตภัณฑ์ วิธีการ ขีดจำกัด และบันทึก | แยกการทำงานครบตามรอบออกจากการเป็นไปตามข้อกำหนด | ระเบียบการทดสอบที่มีพยานร่วมตรวจและรายงานผล |
| เกณฑ์อ้างอิงผลผลิต | สัดส่วนรุ่นผลิตภัณฑ์ จำนวนกะ การเติมชิ้นส่วน เวลาในการทดสอบ และสมมติฐานในการเปลี่ยนรุ่นการผลิต | ทำให้เปรียบเทียบคำกล่าวอ้างด้านกำลังการผลิตได้ | การเดินเครื่องจับเวลาโดยระบุรายการที่ไม่นับรวม |
| จุดเชื่อมต่อกับสายการผลิตและข้อมูล | ระบบสาธารณูปโภค สัญญาณ ความปลอดภัย เครือข่าย ตัวระบุ และระยะเวลาเก็บรักษาข้อมูล | ป้องกันช่องว่างในการบูรณาการระบบ | การทดสอบควบคุมจุดเชื่อมต่อ |
| ขอบเขตการบริการ | การฝึกอบรม อะไหล่ ชิ้นส่วนสำหรับเปลี่ยนรุ่น เอกสาร และขอบเขตการตอบสนอง | แสดงความรับผิดชอบตลอดอายุการใช้งาน | ทะเบียนสิ่งส่งมอบและการตรวจรับ |
ในการทบทวนใบเสนอราคา ควรปรับคำตอบของซัพพลายเออร์แต่ละรายให้อยู่ในเกณฑ์เดียวกันโดยเทียบกับตารางนี้ ระบุทุกช่องว่า “รวมอยู่ในข้อเสนอ” “ไม่รวม” “ผู้ซื้อเป็นผู้จัดหา” “ขึ้นอยู่กับการตรวจสอบยืนยันด้วยตัวอย่าง” หรือ “ยังไม่มีหลักฐานยืนยัน” วิธีนี้ช่วยให้ผู้รับผิดชอบโรงงานเห็นความเสี่ยงด้านกำหนดการ ช่วยให้ฝ่ายคุณภาพพบช่องว่างในการครอบคลุมข้อกำหนด และป้องกันไม่ให้ฝ่ายจัดซื้อเปรียบเทียบอัตรารอบการทำงานที่ระบุไว้โดยอาศัยสมมติฐานต่างกัน
สำหรับโครงการที่พร้อมเปลี่ยนจากการวางแผนหลักฐานไปสู่การหารือเรื่องอุปกรณ์ โปรดพิจารณาโซลูชันการประกอบคอนเน็กเตอร์แบบบอดเมติง วิศวกรจาก ทีมวิศวกรรมระบบอัตโนมัติของ ZEUEE สามารถประเมินชิ้นส่วน แบบทางวิศวกรรม รุ่นและรูปแบบ และขอบเขตการตรวจรับที่ส่งมาได้ ทั้งนี้ยังจำเป็นต้องตรวจสอบยืนยันกับโครงการจริง หน้านี้ไม่ใช่หลักฐานว่าคอนเน็กเตอร์ตระกูลใดจะทำงานได้โดยไม่ต้องตรวจทานตัวอย่าง
หารือเกี่ยวกับชุดหลักฐานการประกอบคอนเน็กเตอร์ของคุณ
คำถามที่พบบ่อย
ตัวอย่างคอนเน็กเตอร์แบบบอดเมตมีอะไรบ้าง?
ตัวอย่างได้แก่ จุดเชื่อมต่อกำลังไฟฟ้าและสัญญาณที่มีระบบนำทาง คอนเน็กเตอร์แบบลอยตัวระดับแผงวงจรหรือแผงติดตั้ง จุดเชื่อมต่อหลายพินแบบวงกลมและสี่เหลี่ยม คอนเน็กเตอร์ RF แบบบอดเมต และจุดเชื่อมต่อทางแสงบางประเภท สิ่งเหล่านี้เป็นกลุ่มกระบวนการ ไม่ใช่ข้อกำหนดของเครื่องจักรแบบเดียวกัน แต่ละโครงการต้องตรวจทานรูปทรงของแนวนำทาง หน้าสัมผัส การติดตั้ง ข้อกำหนดด้านความสะอาด แรงที่สายเคเบิลหรือ PCB กระทำ และการทดสอบตรวจรับจริงก่อนเลือกวิธีการประกอบ
มีการใช้คอนเน็กเตอร์แบบบอดเมตที่ใดบ้าง?
มีการใช้จุดเชื่อมต่อแบบบอดเมตในกรณีที่ต้องเชื่อมต่อโมดูล แร็ก แผง หรือชุดประกอบอื่น แม้จะเข้าถึงหรือมองเห็นได้จำกัด บริบทการใช้งานมีผลต่อแผนการตรวจรับ โดยการเชื่อมต่อกำลังไฟฟ้าและสัญญาณ เส้นทาง RF เส้นทางสัญญาณทางแสง สภาพแวดล้อมในยานยนต์ และโมดูลที่ต้องถอดซ่อมได้ อาจต้องใช้หลักฐานด้านสภาพแวดล้อม การยึดคง ความต่อเนื่อง ความสะอาด การตรวจสอบย้อนกลับ และอายุการประกบที่แตกต่างกัน ข้อกำหนดของคอนเน็กเตอร์และระบบจะเป็นตัวกำหนดว่าต้องทดสอบรายการใด
คอนเน็กเตอร์ RF แบบบอดเมตคืออะไร?
คอนเน็กเตอร์ RF แบบบอดเมตคือจุดเชื่อมต่อคลื่นความถี่วิทยุที่ออกแบบให้ประกบกันได้โดยมีการนำทางโดยตรงอย่างจำกัด มักใช้รูปทรงนำเข้า หรือการติดตั้งแบบยืดหยุ่นเพื่อรองรับการเยื้องตามค่าที่กำหนด การประกบเข้าที่ทางกลไม่ได้ยืนยันโดยอัตโนมัติว่าเส้นทาง RF เป็นไปตามข้อกำหนด ทีมโครงการต้องกำหนดย่านความถี่ที่เกี่ยวข้อง อินเทอร์เฟซ การติดตั้ง การจัดแนว ความสะอาด เงื่อนไขการเสียบ และหลักฐานการทดสอบ RF โดยไม่ยืมขีดจำกัดจากคอนเน็กเตอร์ซีรีส์อื่น
ตรวจสอบแรงในการใส่ระหว่างทดลองเดินเครื่องด้วยตัวอย่างอย่างไร?
ใช้ชุดการวัดที่ผ่านการสอบเทียบ ฟิกซ์เจอร์และโปรไฟล์การเคลื่อนที่ที่อนุมัติแล้ว ชิ้นส่วนที่เป็นตัวแทน และขีดจำกัดแรงเทียบกับตำแหน่งที่กำหนดเฉพาะสำหรับโครงการ บันทึกกราฟการวัด ผลการหยุดเครื่อง ข้อมูลระบุชิ้นส่วน สถานะอุปกรณ์ และผลตรวจสอบผลิตภัณฑ์ขั้นสุดท้าย การพิจารณาเฉพาะแรงยังไม่เพียงพอที่จะอนุมัติชุดประกอบให้ผ่านไปยังกระบวนการถัดไป
ควรส่งข้อมูลอะไรไปพร้อมกับ RFQ?
ส่งแบบทางวิศวกรรมของคอนเน็กเตอร์และหน้าสัมผัสที่อยู่ภายใต้การควบคุม เอกสาร BOM ที่ระบุครั้งที่แก้ไข ตัวอย่างที่เป็นตัวแทน ตารางรุ่นและรูปแบบ สภาพบรรจุภัณฑ์และชิ้นส่วนขาเข้า สัดส่วนรุ่นผลิตภัณฑ์ เกณฑ์ผลผลิตที่ต้องการ ข้อบกพร่องที่ทราบ วิธีตรวจสอบและทดสอบการทำงาน ความต้องการด้านการตรวจสอบย้อนกลับ ระบบสาธารณูปโภค จุดเชื่อมต่อกับสายการผลิต ความคาดหวังในการเปลี่ยนรุ่นการผลิต ข้อจำกัดด้านความปลอดภัยและการเข้าถึง ความคาดหวังด้านบริการ และร่างระเบียบการทดลองเดินเครื่องด้วยตัวอย่าง ระบุว่าค่าใดได้รับอนุมัติแล้ว และค่าใดยังต้องให้ซัพพลายเออร์ทดสอบ ขอให้ผู้เสนอราคาแจ้งทุกรายการว่า “รวมอยู่ในข้อเสนอ” “ไม่รวม” “ผู้ซื้อเป็นผู้จัดหา” หรือ “ขึ้นอยู่กับการทดลองด้วยตัวอย่าง” แล้วระบุหลักฐานที่จะเก็บไว้ใช้ตรวจรับด้วย หากไม่มีข้อมูลครั้งที่แก้ไข จุดอ้างอิง การทดสอบ หรือการตรวจรับ ผู้เสนอราคาอาจตีความโจทย์ต่างกัน ทำให้เปรียบเทียบราคาและกำหนดส่งมอบได้ไม่น่าเชื่อถือ แม้เครื่องจักรที่ดูคล้ายกันเมื่อพิจารณาจากข้อมูลหลัก ก็อาจมีขอบเขตด้านฟิกซ์เจอร์ การตรวจสอบ ข้อมูล การเปลี่ยนรุ่นการผลิต และบริการที่แตกต่างกัน
เอกสารอ้างอิงและแหล่งข้อมูล
- IEC 60512-1: คอนเน็กเตอร์สำหรับอุปกรณ์ไฟฟ้าและอิเล็กทรอนิกส์ — การทดสอบและการวัด
- MIL-STD-1344A: วิธีการทดสอบคอนเน็กเตอร์ไฟฟ้า
- EIA-710: มาตรฐานสมรรถนะทางไฟฟ้าสำหรับคอนเน็กเตอร์แบ็กเพลนความเร็วสูงและความหนาแน่นสูง
- ISO 8092-2: ยานยนต์ทางถนน — จุดเชื่อมต่อสำหรับชุดสายไฟฟ้าภายในรถยนต์
- ข้อกำหนดการจัดแนวคอนเน็กเตอร์แบบบอดเมตของ ngVLA
หมายเหตุการทบทวน: ทีมเทคนิคของ Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd ได้ทบทวนขอบเขตทางวิศวกรรมและขอบเขตของแหล่งข้อมูลแล้ว การกำหนดค่าเครื่องจักรขั้นสุดท้ายและเกณฑ์การตรวจรับขึ้นอยู่กับการใช้งาน
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015










