ติดต่อ Zeyu lntelligent Industrial Company

เครื่องทวิสต์พิน: คู่มือการผลิตฉบับสมบูรณ์ (2026)

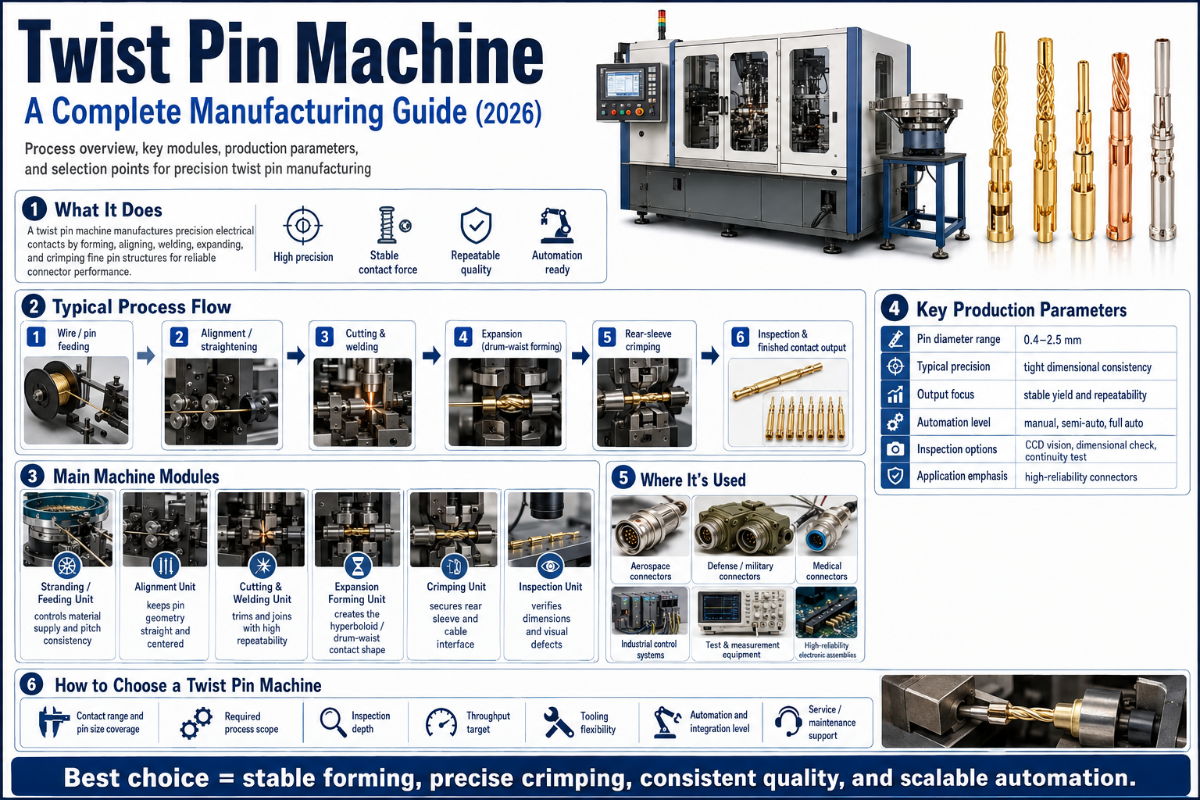
คู่มือการผลิตและจัดซื้อฉบับสมบูรณ์ สำหรับวิศวกร ผู้ซื้อ และผู้วางแผนชุดประกอบหน้าสัมผัสไฮเพอร์โบลอยด์
เครื่องทวิสต์พิน: วิธีผลิตหน้าสัมผัสไฮเพอร์โบลอยด์ (คู่มือฉบับสมบูรณ์)
เครื่องทวิสต์พินหมายถึงกลุ่มเครื่องจักรความเที่ยงตรงสูงที่ออกแบบมาสำหรับผลิตหน้าสัมผัสไฮเพอร์โบลอยด์ ซึ่งเป็นชิ้นส่วนพื้นฐานขนาดเล็กที่มีความสำคัญต่อภารกิจอย่างยิ่ง (เส้นผ่านศูนย์กลาง 0.2 to 0.8 mm ใช้ลวดทองแดงเบริลเลียม 3 to 9 เส้น) สำหรับคอนเน็กเตอร์ในงานการบินและอวกาศ กลาโหม RF และโพรบทดสอบ เครื่องทวิสต์พินอุตสาหกรรม twist pin machine แตกต่างอย่างมากจากตัวยึดรูปสกรูที่พบได้ทั่วไปบน Amazon ซึ่งใช้ยึดผ้าคลุมโซฟา แท้จริงแล้วเป็นสายการผลิตอัตโนมัติ 6 ขั้นตอน สำหรับตีเกลียว ตัด เชื่อม ขยาย จัดแนว และตรวจสอบหน้าสัมผัสไฟฟ้า 100% คู่มือนี้อธิบายการทำงานของเครื่องจักรดังกล่าว ความสำคัญของรูปทรงไฮเพอร์โบลอยด์ รูปแบบการกำหนดค่าเครื่องจักร มาตรฐานที่เกี่ยวข้อง และปัจจัยในการเลือกการประกอบอัตโนมัติหรือแบบแมนนวลข้อมูลจำเพาะโดยย่อ — ข้อมูลอ้างอิงพารามิเตอร์เครื่องทวิสต์พิน
| ช่วงเส้นผ่านศูนย์กลางลวด | 0.2 – 0.8 mm |
| จำนวนเส้นลวดตีเกลียว | 3 – 9 เส้นต่อทวิสต์พิน |
| อัตราการผลิตของการตีเกลียว | 100 – 200 mm/min |
| ความเร็วในการยืดลวดให้ตรง | สูงสุด 1,000 mm/min |
| อัตราการผลิตของการตัดและการเชื่อม | 12 – 15 ชิ้น/นาที |
| อัตราการผลิตของการขยาย (ทำให้ป่อง) | 10 – 15 ชิ้น/นาที |
| วัสดุหลัก | ทองแดงเบริลเลียม C17200 (ตาม ASTM B194) |
| วัสดุทางเลือก | บรอนซ์ฟอสเฟอร์ C5210, นิกเกิลเบริลเลียม C17510 |
| การชุบมาตรฐาน | ทองคำ 0.5 – 2.5 µm บนชั้นรองนิกเกิล |
| ขั้นตอนการผลิต | สายการผลิตอัตโนมัติ 6 ขั้นตอน (ตีเกลียว → ตัด → เชื่อม → ขยาย → จัดแนว → ตรวจสอบ) |
เครื่องทวิสต์พินคืออะไร? ทวิสต์พินอุตสาหกรรมกับทวิสต์พินสำหรับงานหุ้มเบาะ
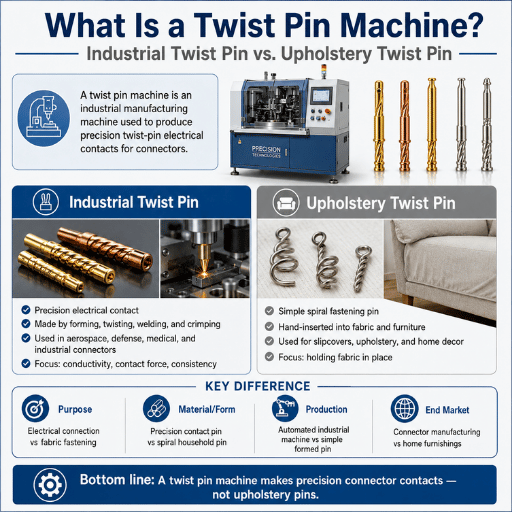 เมื่อลองค้นหา “twist pin” บน Google สิ่งแรกที่พบคือผลการค้นหามากกว่า 6,000 รายการเกี่ยวกับอุปกรณ์ DIY ประเภททวิสต์พินสำหรับงานหุ้มเบาะ ซึ่งใช้ยึดผ้าปูที่นอนแบบรัดมุม เบาะนั่ง และผ้าคลุมเฟอร์นิเจอร์ อย่างไรก็ตาม คู่มือนี้ไม่ได้กล่าวถึงสิ่งเหล่านั้น
“ทวิสต์พิน” สำหรับคอนเน็กเตอร์อุตสาหกรรมเป็นองค์ประกอบหน้าสัมผัสที่นำไฟฟ้า ซึ่งมักใช้ในคอนเน็กเตอร์ความน่าเชื่อถือสูงสำหรับงานการบินและอวกาศ การทหาร RF และโพรบทดสอบ แต่ละชิ้นมีโครงสร้างซับซ้อน ประกอบจากลวดทองแดงเบริลเลียมหลายเส้น (โดยทั่วไป 3 to 9 เส้น) ถักเข้าด้วยกัน จากนั้นขยายเชิงกลบริเวณกึ่งกลางตามความยาวจนเกิดเป็นกรงรูปไฮเพอร์โบลอยด์ เมื่อเสียบพินเข้ากับซ็อกเก็ตคอนเน็กเตอร์ โครงสร้างจะยืดหยุ่นโอบรับพินคู่ประกบตามแนวสัมผัสหลายแนว ทำให้มีจุดสัมผัสไฟฟ้าสำรอง 7 to 10 จุด เทียบกับหน้าสัมผัสขึ้นรูปหรือปั๊มที่มีเพียง 2 to 3 จุด ผลลัพธ์คือหน้าสัมผัสที่ทนต่อแรงกระแทกและการสั่นสะเทือนได้ดี และรองรับรอบการเสียบประกบหลายพันรอบโดยไม่เกิดความขัดข้องของหน้าสัมผัส
ดังนั้น “เครื่องทวิสต์พิน” จึงหมายถึงสายการผลิตอัตโนมัติสำหรับผลิต “ทวิสต์พิน” (หรือที่เรียกอย่างเป็นทางการมากกว่าว่าหน้าสัมผัสไฮเพอร์โบลอยด์) ตั้งแต่ม้วนลวดเปลือย ผ่านขั้นตอนการผลิต 6 ขั้นตอน จนได้ชิ้นส่วนสำเร็จรูปที่นำไปประกอบเป็นคอนเน็กเตอร์ได้ จึงไม่ใช่เครื่องจักรเครื่องเดียว แต่เป็นเครื่องจักรในกระบวนการ 6 หรือ 7 ประเภทที่นำมาต่อรวมกันเป็นสายการผลิต ด้านล่างนี้จะอธิบายแต่ละขั้นตอน พร้อมมาตรฐานอุตสาหกรรมและข้อควรพิจารณาในการเลือกระหว่างสายการผลิตอัตโนมัติ กึ่งอัตโนมัติ และแมนนวล
💡 ทำความเข้าใจคำให้ตรงกัน
ในเนื้อหานี้ คำว่า “twist pin” หมายถึงชิ้นส่วนหน้าสัมผัสไฟฟ้าสำหรับคอนเน็กเตอร์ ซึ่งทำจากลวดตีเกลียวและมีรูปทรงไฮเพอร์โบลอยด์ ไม่ใช่หมุดสำหรับงานหุ้มเบาะ ทั้งผู้อ่านและผู้ออกแบบเครื่องจักรโปรดทราบว่า ต่อจากนี้ทุกครั้งที่กล่าวถึง “twist pin” ให้เข้าใจว่าเป็น “ทวิสต์พิน” สำหรับงานไฟฟ้า
เทคโนโลยีหน้าสัมผัสไฮเพอร์โบลอยด์: วิศวกรรมเบื้องหลังทวิสต์พิน
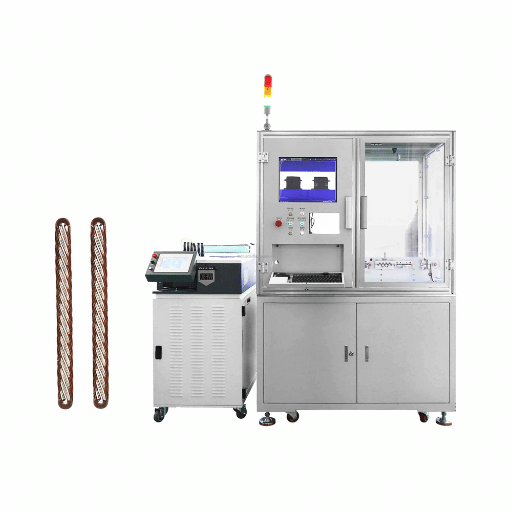 เพื่อทำความเข้าใจว่าเหตุใดจึงจำเป็นต้องมี เครื่องทวิสต์พิน การเปรียบเทียบพฤติกรรมเชิงกลและทางไฟฟ้าของซ็อกเก็ตไฮเพอร์โบลอยด์กับหน้าสัมผัสแบบปั๊มขึ้นรูปดั้งเดิมอาจช่วยให้เห็นภาพได้ชัดเจน
หน้าสัมผัสไฮเพอร์โบลอยด์ทำงานอย่างไร?
หน้าสัมผัสแบบปั๊มขึ้นรูปมีรูปทรงที่หนีบหน้าสัมผัสตัวผู้ไว้ระหว่าง “ใบ” หรือ “นิ้ว” โลหะบางจำนวนไม่มาก นิ้วแต่ละนิ้วมีพื้นที่สัมผัสกับหน้าสัมผัสคู่ประกบค่อนข้างน้อย โดยทั่วไปการออกแบบส่วนใหญ่จึงมีจุดสัมผัสจริงรวมกันประมาณ 3 to 5 จุดต่อซ็อกเก็ต จุดสัมผัสแต่ละจุดอาจมีความต้านทานประมาณ 3 มิลลิโอห์มเมื่อเริ่มสัมผัสและมีกระแสต่ำ หากอยู่ในสภาวะที่ดี ซ็อกเก็ตโดยรวมอาจมีความต้านทานเพียง 1 มิลลิโอห์มเมื่อไม่มีข้อบกพร่องสำคัญ อย่างไรก็ตาม หากชุดประกอบเผชิญการสั่นสะเทือนหรือการเปลี่ยนแปลงอุณหภูมิอย่างรุนแรง พื้นผิวสัมผัสอาจเลื่อนผ่านกันแม้เพียงระดับไมโครเมตร ซึ่งเรียกว่า “fretting” แม้ไม่มีการเคลื่อนที่ระดับมหภาค การนำไฟฟ้าก็อาจลดลงเมื่อฟิล์มออกไซด์ก่อตัวบนหน้าสัมผัส ความต้านทานรวมของซ็อกเก็ตแบบปั๊มขึ้นรูปอาจเพิ่มขึ้นสิบเท่า จาก 3 มิลลิโอห์มเป็นมากกว่า 25 มิลลิโอห์ม หลังผ่านรอบการทำงานเพียง 500 รอบหรือน้อยกว่า ซึ่งมักนำไปสู่ความขัดข้องของหน้าสัมผัสจากวงจรเปิดที่เกิดขึ้นเป็นช่วงๆ ซ็อกเก็ตไฮเพอร์โบลอยด์มีรูปทรงต่างออกไป ลวดเส้นเล็กหลายเส้น ซึ่งเป็นเส้นลวดแต่ละเส้นของทวิสต์พิน จะยึดไว้ที่ปลายทั้งสองด้านและดัดเป็นแนวเกลียว โดยให้ช่วงกึ่งกลางของลวดแต่ละเส้นโป่งเข้าด้านใน เมื่อพินคู่ประกบผ่าน ลวดแต่ละเส้นจะงอออกในแนวรัศมีและยืดหยุ่นออกจากกันอย่างอิสระ เกิดแนวสัมผัสสำรอง 7-10 แนว ดังนั้นลวดตีเกลียวเส้นเดียวที่ขาดจึงไม่ทำให้หน้าสัมผัสทั้งชิ้นเสีย วัสดุยังช่วยขจัดสิ่งสกปรกจากหน้าสัมผัสเมื่อเกิดการสั่น แทนที่จะทำให้ประสิทธิภาพลดลง
✔ ข้อดีของไฮเพอร์โบลอยด์ (ทวิสต์พิน)
- ทนแรงกระแทกได้สูงสุด 500 G — 10× เมื่อเทียบกับหน้าสัมผัสแบบปั๊มขึ้นรูป
- ทนการสั่นสะเทือนต่อเนื่อง 200 G — 10× เมื่อเทียบกับหน้าสัมผัสแบบปั๊มขึ้นรูป
- มีแนวสัมผัสสำรอง 7-10 แนว เทียบกับจุดสัมผัสเดี่ยว 2-3 จุด
- ความต้านทานหน้าสัมผัสคงที่ประมาณ ~3 mΩ ตลอดอายุการเสียบประกบ
- รองรับรอบการเสียบประกบมากกว่า 10,000 รอบ โดยความต้านทานเพิ่มขึ้นต่ำกว่า 2%
- แรงเสียบประมาณครึ่งหนึ่งของหน้าสัมผัสแบบปั๊มขึ้นรูปที่เทียบเท่ากัน
⚠ ข้อจำกัดที่ควรวางแผนรองรับ
- ต้นทุนการผลิตต่อพินสูงกว่าหน้าสัมผัสแบบปั๊มขึ้นรูป
- ต้องใช้ทองแดงเบริลเลียมที่ผ่านการบ่มแข็ง ซึ่งอาจมีระยะเวลารอวัตถุดิบนาน
- ต้องควบคุมการตีเกลียวของแนวสัมผัสให้แม่นยำภายใน 0.5 (ต้องปรับเครื่องมือการผลิต)
- อุณหภูมิใช้งานที่เหมาะสมของหน้าสัมผัสต้องต่ำกว่า 105 °C เพื่อคงแรงสปริง
- จำเป็นต้องใช้ CMM หรือเครื่องเปรียบเทียบภาพเชิงแสงเพื่อประเมินลักษณะภายนอกอย่างถูกต้อง
📐 หมายเหตุทางวิศวกรรม
การเดินทวิสต์พินจริงผ่านทองแดงเบริลเลียม C17200 ที่ผ่านการบ่มแข็งให้แรงสัมผัส 0.5 to 1.5 oz ต่อจุดสัมผัส โดยคงแรงสัมผัสไว้ที่ ±5 % ตลอด 10,000 รอบการเสียบประกบ และจำกัดความต้านทานหน้าสัมผัสรวมให้ต่ำกว่า <5 m ระยะพิทช์ของเกลียวต้องควบคุมให้อยู่ที่ประมาณ 0.0005 inch และเส้นลวดแต่ละเส้นที่ 0.001 inch ซึ่งเป็นข้อกำหนดที่ต้องอาศัยความเที่ยงตรงในทุกขั้นตอนของสายการผลิต 6 สถานีงานของ ZE
“หน้าสัมผัสแบบปั๊มขึ้นรูปที่มีจุดสัมผัสเพียงไม่กี่จุดจะขัดข้องเมื่อเผชิญการสั่นสะเทือนเป็นเวลานาน อุปกรณ์ที่สำคัญต่อภารกิจไม่อาจเสี่ยงให้ฟังก์ชันสำคัญขัดข้องในสภาพแวดล้อมที่มีความเสี่ยงสูง การออกแบบเหล่านี้จึงมีจุดสัมผัสไฟฟ้าหลายจุดเพื่อป้องกันความขัดข้องจากการสั่นสะเทือน นี่คือเหตุผลที่ซ็อกเก็ตไฮเพอร์โบลอยด์กลายเป็นมาตรฐานสำหรับงาน Micro D” — สรุปวิศวกรรมคอนเน็กเตอร์การบินและอวกาศ เรียบเรียงจากเอกสารทางเทคนิคของ Cinch Connectivity
กระบวนการผลิตทวิสต์พิน 6 ขั้นตอน
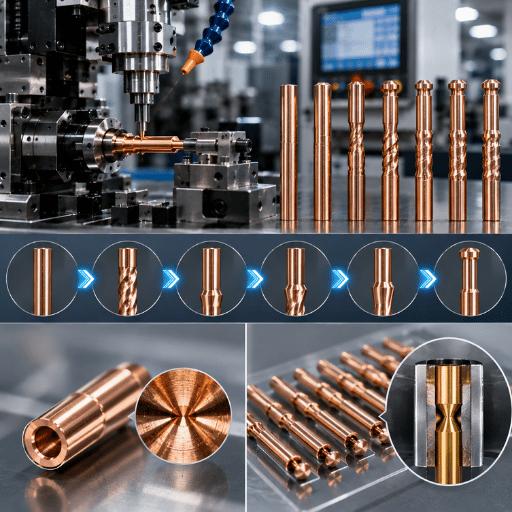
สายการประกอบเครื่องทวิสต์พิน ZEUEE ที่สมบูรณ์ประกอบด้วยสถานีงานที่ออกแบบเฉพาะ 6 สถานี แต่ละขั้นตอนจัดการกับความท้าทายเฉพาะด้านของกระบวนการโดยรวม ดังนั้นเครื่องจักรที่ทำงานช้าที่สุดจึงเป็นตัวกำหนดความเร็วของสายการผลิตผลิตทวิสต์พินอย่างไร? อธิบายสถานีงานทั้ง 6
ตั้งแต่ลวด BeCu ดิบจนเป็นผลิตภัณฑ์สำเร็จรูป ขั้นตอนของสายการผลิตจะผ่านจุดตรวจสอบเหล่านี้:| ขั้นตอน | เครื่องจักร | อัตราการผลิต | พารามิเตอร์สำคัญ | ขั้นตอน QC |
|---|---|---|---|---|
| 1. การตีเกลียว | เครื่องตีเกลียวทวิสต์พิน | 100–200 mm/min | พิทช์เกลียว ± ต่ำกว่าหนึ่งองศา, ระยะเกลียว 0.5–3 × OD | ตรวจติดตามแรงดึงแบบอินไลน์ |
| 2. ยืดให้ตรงและตัด | เครื่องตัดเซอร์โว | ยืดให้ตรง 1,000 mm/min; ตัด 12–15 ชิ้น/นาที | ความยาวตัด ±0.05 mm | เครื่องวัดความยาวด้วยเลเซอร์ |
| 3. เชื่อมปลาย | เครื่องเชื่อมปลายทวิสต์พิน | 12–15 ชิ้น/นาที | ความร่วมศูนย์ของแนวเชื่อม ไม่มีรูพรุน | ตรวจสอบแนวเชื่อมด้วยระบบเชิงแสง |
| 4. ขยาย (ทำให้ป่อง) | เครื่องขยาย / ทำให้ป่อง | 10–15 ชิ้น/นาที | เส้นผ่านศูนย์กลางส่วนป่องและรูปทรงเอวไฮเพอร์โบลอยด์ | ตรวจสอบขนาดด้วย CMM |
| 5. จัดแนว | เครื่องจัดแนว / ยืดให้ตรง | ปรับให้สอดคล้องกับสายการผลิต | ความตรงของพินและแนวปลาย | ตรวจสอบความตรงด้วย CCD |
| 6. ตรวจสอบ | เครื่องตรวจสอบเชิงแสงด้วย CCD และเลเซอร์ | อินไลน์ 100% | รูปทรง พื้นผิว และความครอบคลุมของการชุบ | คัดทิ้งอัตโนมัติและแยกลงถัง |
💡 เคล็ดลับ — เวลาการเปลี่ยนรุ่นการผลิต
เอกสารอุตสาหกรรมระบุว่า การเปลี่ยนการตั้งค่าของเครื่องจักร 1 ใน 6 เครื่องทำให้สูญเสียเวลาการผลิต 15 นาที และยังมีเวลาสูญเสียเพิ่มเติมถึง 2 hr ต่อวันจากการเปลี่ยนรุ่นการผลิตของสายการผลิตทั้งหมด บางแหล่งจึงแนะนำให้ใช้เครื่องมือการผลิตเพื่อลดเวลาการตั้งค่า
การเลือกวัสดุ: เหตุใดจึงใช้ทองแดงเบริลเลียมสำหรับทวิสต์พิน
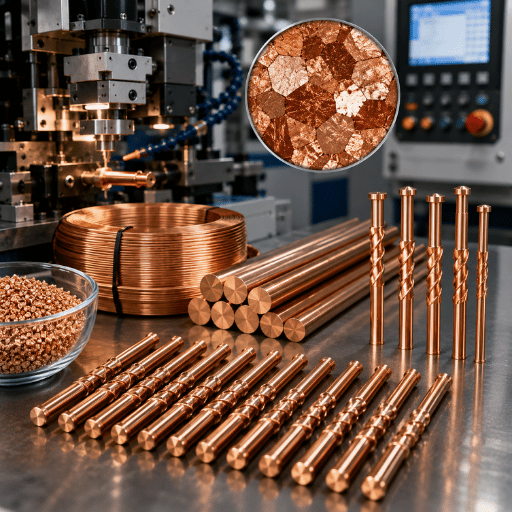 การเลือกวัสดุสำหรับทวิสต์พินไม่ใช่เรื่องของรูปลักษณ์ แต่เชื่อมโยงโดยตรงกับการคงแรงสปริง การนำไฟฟ้า และจำนวนรอบการเสียบประกบที่รองรับได้ โลหะผสม 3 ชนิดครอบคลุมการผลิตทวิสต์พินอุตสาหกรรมประมาณ 95% ได้แก่ ทองแดงเบริลเลียม C17200 บรอนซ์ฟอสเฟอร์ C5210 และนิกเกิลเบริลเลียม C17510 โลหะแต่ละชนิดสัมพันธ์กับกลุ่มการใช้งานเฉพาะ
| คุณสมบัติ | BeCu C17200 | บรอนซ์ฟอสเฟอร์ C5210 | BeNi C17510 |
|---|---|---|---|
| ความต้านทานแรงดึง (หลังผ่านการอบชุบ) | 1,100–1,380 MPa | 700–900 MPa | 760–965 MPa |
| การนำไฟฟ้า (% IACS) | 22–28% | 15–18% | 45–60% |
| อุณหภูมิใช้งาน | สูงสุด ~105 °C | สูงสุด ~100 °C | สูงสุด ~200 °C |
| การคงแรงสปริงตลอดรอบการเสียบประกบ | ±5% ตลอด 10K+ รอบ | ±10% ตลอด 5K รอบ | ±5% ที่อุณหภูมิสูง |
| ต้นทุนวัสดุโดยเปรียบเทียบ | สูง | ปานกลาง | สูงมาก |
| มาตรฐานอ้างอิง | ASTM B194 / B196 | ASTM B103 | ASTM B441 |
กรอบการตัดสินใจเลือกวัสดุตามการใช้งาน
มีตารางเทียบโลหะผสมโดยละเอียดใน แค็ตตาล็อกเครื่องจักรประกอบคอนเน็กเตอร์ ZEUEE สำหรับสายการผลิต 6 สถานีงาน
- งาน RF เชิงพาณิชย์ทั่วไป โพรบทดสอบ และโทรคมนาคม Class 2 (IPC/WHMA-A-620E Class 2): BeCu C17200 (โลหะผสมต้นทุนมาตรฐาน) หรือบรอนซ์ฟอสเฟอร์ C5210 (โลหะผสมประหยัด)
- เครื่องมือวัดที่ทำงานต่อเนื่องในอุณหภูมิสูง (>105 C): BeNi C17510 (เหมาะกับงานอุณหภูมิสูง) โลหะผสมทั่วไปเกิดการคืบตัว
- เครื่องมือวัดที่มีความหนาแน่นกระแสสูงและทำงานในอุณหภูมิสูง (>150 C): จำเป็นต้องใช้ BeCu C17200; โลหะผสมอื่นเกิดการคืบตัว
- การรวมระบบ RF และกำลังไฟฟ้าแบบไฮบริด: ใช้ BeCu C17200 เป็นโลหะผสมพื้นฐาน; พิจารณาชั้นรองเงินหากความหนาแน่นกระแสเกิน 5 A ต่อพิน
ประเภทเครื่องตีเกลียว — เหตุใดการตีเกลียวทวิสต์พินจึงไม่เหมือนการตีเกลียวสายเคเบิล
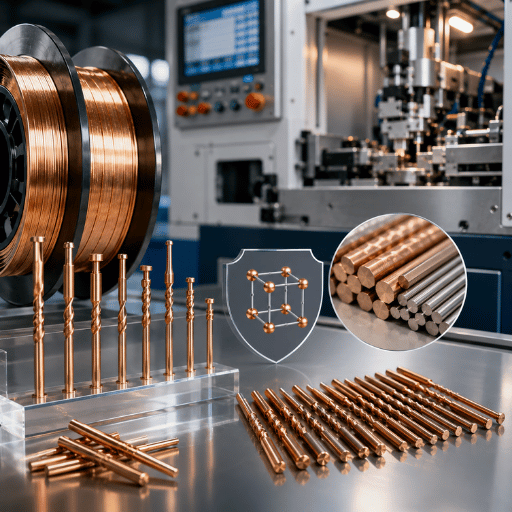 จุดนี้เป็นจุดที่วิศวกรออกแบบคอนเน็กเตอร์มักเข้าใจผิด คำว่า “การตีเกลียว” ปรากฏทั้งในเอกสารข้อมูลเครื่องตีเกลียวคู่สำหรับสาย LAN ที่ทำงาน 1,200 RPM และเอกสารข้อมูลสถานีงานตีเกลียวทวิสต์พิน กลไกของทั้งสองดูคล้ายกันในเบื้องต้น คือแกนม้วนเก็บหมุนรอบแกนจ่ายลวด แต่ช่วงค่าความคลาดเคลื่อนทางวิศวกรรมต่างกันถึง 10 เท่า เครื่องตีเกลียวสายเคเบิลไม่สามารถผลิตทวิสต์พินได้ แม้ทั้งคู่จะตีเกลียวลวดด้วยกลไกก็ตาม
เครื่องจักรตีเกลียวทั่วไปมีทั้งเครื่องตีเกลียวแบบท่อ แบบแพลเนทารี แบบแข็ง แบบตีเกลียวคู่ และเครื่องรวมกลุ่มสายเคเบิล แต่ละประเภทใช้รูปแบบที่แตกต่างกัน โดยผู้สร้างสายการผลิตอัตโนมัติแบบใช้งานทั่วไปออกแบบให้เหมาะกับรูปทรงสายเคเบิล ได้แก่ กลุ่มตัวนำหลายเส้นขนาด 0.5-5 mm ขึ้นไป ความยาวเกลียว 8-25 D และความเร็วสายการผลิต 50-200 m/min ตัวชี้วัดสำคัญได้แก่ ความยืดหยุ่นของตัวนำสายเคเบิล ความต้านทาน DC ต่อกิโลเมตร และกำลังรับแรงดึงสำรอง
เครื่องตีเกลียวทวิสต์พินกลับด้านพารามิเตอร์เหล่านั้นทั้งหมด
| มิติ | เครื่องตีเกลียวสายเคเบิล | เครื่องตีเกลียวทวิสต์พิน |
|---|---|---|
| จำนวนเส้นลวดตีเกลียวต่อชิ้นงาน | 7 / 19 / 37 / 61 (รูปแบบศูนย์กลางร่วมมาตรฐาน) | 3 – 9 (ทวิสต์พินเดี่ยว) |
| ช่วงเส้นผ่านศูนย์กลางลวด | 0.5 – 5 mm (ระดับตัวนำ) | 0.2 – 0.8 mm (ระดับไมโคร) |
| ค่าความคลาดเคลื่อนของพิทช์ | ±5 – 10% (ใช้งานได้) | ± ต่ำกว่าหนึ่งองศา (รูปทรงหน้าสัมผัส) |
| ความยาวเกลียว | 8 – 25 × OD | 0.5 – 3 × OD (มุมเกลียวมีความสำคัญ) |
| ความเร็วสายการผลิต | 50 – 200 m/min | 100 – 200 mm/min |
| รูปแบบผลผลิต | ม้วนต่อเนื่อง (กิโลเมตร) | ชิ้นแยก (mm + การตัด) |
| พารามิเตอร์ผลผลิตสำคัญ | ความต้านทาน ความยืดหยุ่น ความต้านทานแรงดึง | ความร่วมศูนย์ของเกลียวและแรงสปริง |
| จุดประสงค์การออกแบบ | ตัวนำกำลังไฟฟ้าและสัญญาณ | โครงสร้างสปริงของหน้าสัมผัส |
⚠️ จุดแตกต่างที่แท้จริง
นี่คือเหตุผลที่ทีมวิศวกรรมซึ่งดัดแปลงเครื่องตีเกลียวสาย LAN ให้ผลิตวัสดุพินคอนเน็กเตอร์ต้องยอมรับข้อจำกัด 2 ข้อ ได้แก่ รูปทรงหน้าสัมผัสที่ตรวจวัดด้วย CMM ไม่ได้ และสายการผลิตที่ไม่สามารถตรวจสอบเชิงแสงแบบอินไลน์ 100% ได้ เนื่องจากผลผลิตเป็นวัสดุต่อเนื่อง ไม่ใช่ชิ้นแยก ชุดกระบวนการตีเกลียว-ตัด-เชื่อม-ขยายของ ZEUEE จึงมีขึ้นเพื่อแก้ข้อจำกัดนี้โดยเฉพาะ เพราะการตีเกลียวสายเคเบิลไม่สามารถผลิตทวิสต์พินที่ต้องการความแม่นยำระดับไมครอนของพิทช์สำหรับชิ้นงานแยกได้
ความแม่นยำของพิทช์ในการตีเกลียวทวิสต์พินสูงกว่าเครื่องตีเกลียวสายเคเบิลถึงหนึ่งระดับ กล่าวคือ ความสม่ำเสมอต่ำกว่าหนึ่งองศาที่ 100-200 mm/min คือจุดสร้างความได้เปรียบในการแข่งขันที่แท้จริง ไม่ใช่แค่ความเร็วแกนหมุน เครื่องตีเกลียวสายเคเบิลที่หมุนแกน 1,200 RPM ไม่สามารถรักษาความแม่นยำของพิทช์เกลียวให้ต่ำกว่าหนึ่งองศาบนลวดตีเกลียวขนาด 0.3 mm ได้ เนื่องจากข้อจำกัดด้านพลวัตไม่สอดคล้องกัน อีกทั้งระบบม้วนเก็บออกแบบมาสำหรับผลผลิตความยาวระดับกิโลกรัม ไม่ใช่ชิ้นแยกความยาวระดับมิลลิเมตร
ข้อกำหนด MIL และมาตรฐานอุตสาหกรรม — กรณีที่ทวิสต์พินต้องเป็นไปตามข้อกำหนด
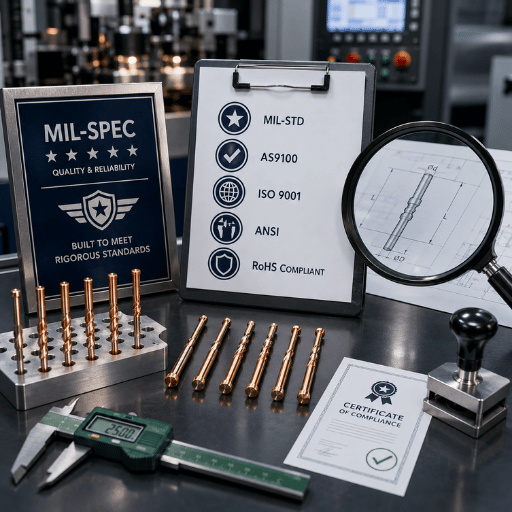 ทวิสต์พินจำเป็นต้องเป็นไปตามมาตรฐานทางทหารหรือการบินและอวกาศหรือไม่ ขึ้นอยู่กับการใช้งานขั้นสุดท้ายของชุดประกอบคอนเน็กเตอร์ มาตรฐานที่นำมาพิจารณามีข้อกำหนดหลายระดับ ได้แก่ ข้อกำหนดคอนเน็กเตอร์ ข้อกำหนดวัสดุ และข้อกำหนดฝีมือการผลิต จากนั้นจึงมีภาคผนวกเพิ่มเติมสำหรับงานทางทหารและการบินและอวกาศ โดยมาตรฐานต่อไปนี้มักถูกกล่าวถึงในการจัดซื้อ:
มาตรฐานที่เกี่ยวข้องกับการผลิตทวิสต์พิน
การเลือก IPC/WHMA-A-620E ทั้ง 3 Class เป็นตัวกำหนดผลลัพธ์ด้านการจัดซื้อส่วนใหญ่ Class 1 กำหนดมาตรฐานผลิตภัณฑ์อิเล็กทรอนิกส์ทั่วไป Class 2 ครอบคลุมผลิตภัณฑ์สำหรับอุตสาหกรรมการสื่อสาร ข้อมูล และโทรศัพท์ ส่วน Class 3 กำหนดข้อกำหนดความน่าเชื่อถือสูงสำหรับสภาพแวดล้อมด้านการบินและอวกาศ การแพทย์ และการทหาร Class 3 กำหนดให้จัดเก็บบันทึก SPC ตรวจสอบในสภาพแวดล้อมที่มีความส่องสว่างอย่างน้อย 1,000 lux และอุณหภูมิสี 3,000–5,000 K รวมทั้งปฏิบัติตาม “ภาคผนวกด้านการทหารและอวกาศ” สำหรับฮาร์ดแวร์ที่เผชิญการเปลี่ยนแปลงอุณหภูมิ การกระแทก และการสั่นสะเทือน ซึ่งส่งผลต่อชิ้นส่วนและชุดประกอบสำหรับสภาพแวดล้อมอวกาศ
- MIL-DTL-83513 (คอนเน็กเตอร์ไมโคร-D ขนาดเล็กพิเศษเป็นการใช้งานทวิสต์พินแบบคลาสสิก)
- MIL-DTL-38999 (คอนเน็กเตอร์ทรงกลมและช่วงอุณหภูมิ)
- MIL-DTL-55302 (คอนเน็กเตอร์สำหรับการเดินสายบนแผงวงจรพิมพ์)
- ASTM B194 (แผ่น แผ่นบาง แถบ และแท่งรีดทองแดงเบริลเลียม)
- ASTM B196 (แท่งและก้านทองแดงเบริลเลียม ซึ่งเป็นวัตถุดิบตั้งต้นสำหรับลวดทวิสต์พิน)
- IPC/WHMA-A-620E, October 2022 (“ข้อกำหนดสำหรับชุดประกอบชุดสายไฟและสายเคเบิล” กำหนดระดับการควบคุมคุณภาพสำหรับผลิตภัณฑ์อิเล็กทรอนิกส์ Class 1, 2 หรือ 3; ดูด้านล่าง)
- NASA INST-EEE-002 (กำหนดให้ใช้หน้าสัมผัสรูปแบบทวิสต์พินในงานไมโคร-D ที่มีความสำคัญ)
📐 รายการสำคัญในใบรับรองผลการทดสอบวัสดุจากโรงงาน
ข้อกำหนดด้านการบินและอวกาศและการทหารกำหนดให้มีรายงานผลการทดสอบวัสดุจากโรงงาน (MTR) ที่รับรองแล้วสำหรับวัตถุดิบแต่ละล็อต โดยระบุชื่อโลหะผสมตามมาตรฐาน ASTM สภาวะการอบชุบ ความต้านทานแรงดึง (ต่ำสุด, สูงสุด) การยืดตัว (%) การนำไฟฟ้า (% IACS) และการตรวจสอบย้อนกลับของล็อต (ผู้จัดจำหน่าย) หากไม่มีเอกสารเหล่านี้ ล็อต Class 3 จะถูกปฏิเสธ
การผลิตทวิสต์พินแบบแมนนวลเทียบกับอัตโนมัติ — กรอบการตัดสินใจ
เมื่อผู้ผลิตคอนเน็กเตอร์ประเมินการลงทุนสร้างขีดความสามารถในการผลิตทวิสต์พิน การคำนวณค่าใช้จ่ายลงทุนหลักจะพิจารณากำลังการผลิตของเครื่องจักรผลิตหลายขั้นตอนแบบบูรณาการเต็มรูปแบบ 6 ขั้นตอน เทียบกับโซลูชันและวิธีการอื่นที่มีประสิทธิภาพต่ำกว่า เพื่อให้ได้กำลังการผลิตตามที่ลูกค้าต้องการ โดยมีตัวแปร 4 ข้อสำหรับใช้คำนวณ ได้แก่ • ปริมาณการผลิตรายเดือน • ความเข้มงวดของค่าความคลาดเคลื่อนทางรูปทรงเรขาคณิต • ต้นทุนแรงงานรวมทั้งหมด • ต้นทุนจากการปฏิเสธด้านคุณภาพ (การสูญเสียผลผลิต การแก้ไขงาน การคืนสินค้าจากลูกค้า และการเรียกร้องภายใต้การรับประกัน)| พารามิเตอร์ | แบบแมนนวล | กึ่งอัตโนมัติ | อัตโนมัติเต็มรูปแบบ (6 ขั้นตอน) |
|---|---|---|---|
| อัตราการผลิตต่อเนื่อง | 200 – 600 ชิ้น/วัน ต่อผู้ปฏิบัติงาน | 2,000 – 5,000 ชิ้น/วัน | 10–12 ชิ้น/นาทีต่อเนื่อง ≈ 14K/วัน |
| ความแม่นยำของพิทช์เกลียว | ±1 – 2° (ขึ้นอยู่กับผู้ปฏิบัติงาน) | ±0.5° | ± ต่ำกว่าหนึ่งองศา (เซอร์โว + CCD) |
| อัตราของเสีย | 2 – 4% | 0.5 – 1.5% | ~0.15% (CCD อินไลน์ 100%) |
| จำนวนผู้ปฏิบัติงาน | 25 – 35 | 8 – 12 | 2 – 4 |
| เงินลงทุนเริ่มต้น | ต่ำ (≈ $50K สำหรับเครื่องมือการผลิต) | ปานกลาง ($120K – $250K) | $350K – $525K (รวมการบูรณาการระบบ) |
| ระยะเวลาคืนทุนโดยทั่วไป | ไม่มีข้อมูล | 24 – 36 เดือน | 12 – 24 เดือน (แรงงาน + กำลังการผลิต) |
| การปฏิบัติตามข้อกำหนด Class 3 | ทำได้ยาก (ความแปรปรวนระหว่างล็อต) | ทำได้เมื่อรองรับภาระงานตรวจประเมินเพิ่มเติม | มีระบบรองรับในตัว (SPC + เอกสาร) |
| เหมาะที่สุดสำหรับ | <10,000 ชิ้น/เดือน, ข้อกำหนดไม่เข้มงวด | 10K – 50K ชิ้น/เดือน, Class 2 | >50K ชิ้น/เดือน, Class 3, งานทางการทหาร/การบินและอวกาศ |
เกณฑ์ตัดสินใจอย่างรวดเร็ว
มีข้อมูลจากภาคสนาม 2 ประเด็นที่ควรทราบก่อนรับใบเสนอราคา ประการแรก ต้นทุนการบูรณาการระบบมักถูกประเมินต่ำกว่าความเป็นจริงอย่างต่อเนื่อง โดยสื่อสิ่งพิมพ์ในอุตสาหกรรมรายงานว่าโครงการระบบอัตโนมัติสำหรับทวิสต์พินครั้งแรกมีต้นทุนสูงกว่าใบเสนอราคาอุปกรณ์ 40% โดยเครื่องมือการผลิตและงานวิศวกรรมเป็นสาเหตุหลักของส่วนต่างดังกล่าว ประการที่สอง ต้นทุนจริงต่อผู้ปฏิบัติงานอยู่ที่ประมาณ 1.5× ของอัตราค่าแรงพื้นฐานเมื่อรวมสวัสดิการ การฝึกอบรม และการลาออกแล้ว ค่าโสหุ้ยรวมเฉลี่ยอยู่ที่ประมาณ $30K ต่อปีต่อผู้ปฏิบัติงานในตลาดอุตสาหกรรม ซึ่งเป็นตัวเลขที่ทำให้ผลคำนวณประสิทธิภาพระหว่างการผลิตด้วยแรงงานคนกับระบบอัตโนมัติเปลี่ยนแปลงได้เร็วกว่าการพิจารณาผลตอบแทนจากการลงทุนในอุปกรณ์เพียงอย่างเดียว
สำหรับทีมจัดซื้อที่พร้อมกำหนดขอบเขตสายการผลิตแบบสั่งทำ ดาวน์โหลดเอกสารข้อกำหนดทวิสต์พินฉบับเต็ม เพื่อดูข้อมูลอัตราการผลิต พื้นที่ติดตั้ง และการบูรณาการระบบในระดับสายการผลิต หรือ ขอใบเสนอราคาสำหรับสายการผลิตทวิสต์พินของคุณ.
หากต้องการผลิต >50,000 ชิ้น/เดือน โดยมีค่าความคลาดเคลื่อนทางรูปทรงเรขาคณิตถึง <0.5 องศาของมุมเกลียว และสัญญากำหนดมาตรฐานคุณภาพ IPC/WHMA-A-620E Class 3 โซลูชันการประกอบอัตโนมัติหลายขั้นตอนอาจเป็นตัวเลือกที่ประหยัดที่สุด สำหรับปริมาณประมาณ ~10,000-50,000 ชิ้นต่อเดือนและข้อกำหนด Class 2 กระบวนการไฮบริดหรือกึ่งอัตโนมัติอาจเหมาะสมกว่า หากผลิต <10,000 ชิ้น/เดือนโดยไม่มีข้อกำหนดด้านความน่าเชื่อถือสูง กระบวนการแมนนวลที่มีการรับรองผู้ปฏิบัติงานอย่างเข้มงวดน่าจะยังคุ้มค่าทางเศรษฐกิจ
ข้อผิดพลาดที่พบบ่อยในการผลิตทวิสต์พิน — บทเรียนจากภาคสนาม
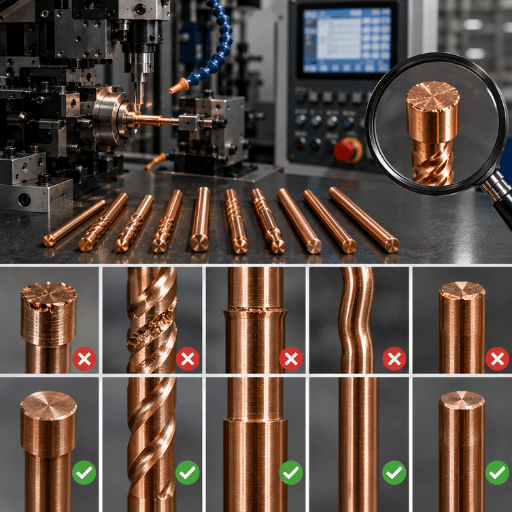 ข้อผิดพลาดทั้ง 5 ข้อนี้เป็นสาเหตุหลักที่ทำให้การผลิตทวิสต์พินล้มเหลว โดยไม่มีข้อใดที่คาดการณ์ได้จากเอกสารข้อมูลจำเพาะ และทั้งหมดจะปรากฏหลังจากจัดส่งล็อตแรกแล้ว เมื่อวิศวกรฝ่ายรับรองคุณภาพของอีกฝ่ายสุ่มทวิสต์พิน 30 ชิ้นไปตรวจหน้าตัด
⚠️ ข้อผิดพลาด 1: ระยะพิตช์เกลียวคลาดเคลื่อนจากตลับลูกปืนสปินเดิลสึกหรอ
ตลับลูกปืนสปินเดิลอาจใช้งานในการผลิตต่อเนื่องนาน 18 to 24 months กว่าจะสึกหรอจนทำให้ระยะพิตช์เกลียวคลาดเกินช่วงที่น้อยกว่า 1 องศา เมื่อถึงจุดนั้น รูปทรงเรขาคณิตของหน้าสัมผัสจะไม่ผ่านการวัดด้วย CMM แม้สถานีงานเชื่อมและสถานีงานจัดการลวดจะทำงานได้อย่างไร้ที่ติก็ตาม วิธีแก้ไข: กำหนดให้สุ่มตรวจ CMM ทุกวันในแต่ละกะ โดยตรวจผลการตีเกลียว ไม่ใช่ตรวจเฉพาะทวิสต์พินที่ประกอบเสร็จแล้ว (บทความในวารสารการค้าอุตสาหกรรมฉบับหนึ่งระบุว่า อัตราของเสียในส่วนนี้อาจพุ่งสูงถึง 4% ก่อนใช้ระบบอัตโนมัติ)
⚠️ ข้อผิดพลาด 2: การอบชุบความร้อน BeCu ไม่สมบูรณ์
ต้องทำให้ BeCu C17200 แข็งตัวด้วยการบ่มในบรรยากาศที่ควบคุมไว้ การบ่มไม่เพียงพอทำให้ค่าความเค้นครากแรงดึงลดลง 15% และเร่งการเสื่อมของแรงสปริง ส่งผลให้การคงแรงหน้าสัมผัสอยู่นอกช่วง ±5% ตลอด 10,000 รอบการเสียบประกบ และทวิสต์พินที่ผ่านการตรวจสอบในตอนแรกอาจไม่ผ่านการทดสอบความทนทานในภายหลัง วิธีป้องกัน: กำหนดให้ใบรับรองผลการทดสอบจากโรงงานระบุสภาวะการอบชุบความร้อนอย่างชัดเจน (TF00, TH04, etc.) และตรวจสอบล็อตตัวอย่างด้วยการวัดความแข็ง HRB หรือ HV
⚠️ ข้อผิดพลาด 3: ความหนาของชั้นชุบไม่สม่ำเสมอ
ชั้นชุบทองที่บางกว่า 50 in ทำให้ชั้นรองนิกเกิลถูกกัดกร่อนทะลุ ส่วนชั้นที่หนากว่า 100 in เป็นการสิ้นเปลืองและมีแนวโน้มแตกร้าวเมื่อดัดซ้ำ โชคดีที่วิศวกรคอนเน็กเตอร์ส่วนใหญ่ทราบอยู่แล้วว่า หากชั้นชุบไม่สม่ำเสมออย่างสมบูรณ์ ค่าความต้านทานจะค่อย ๆ เพิ่มจาก 3 m เมื่อสะอาด เป็นมากกว่า 25 m หลังผ่านไปประมาณ 500 รอบ ซึ่งทำให้การเชื่อมต่อในซ็อกเก็ตทดสอบไม่น่าเชื่อถือ วิธีแก้ไข: วัดความหนาของชั้นชุบด้วย XRF ทุกล็อต ไม่ใช่ทุกตัวอย่าง
⚠️ ข้อผิดพลาด 4: การเชื่อมปิดปลายไม่ผนึกสนิท
ความล้มเหลว การเชื่อมปิดปลายในขั้นที่ 3 ไม่แน่นสนิทพอที่จะกันก๊าซ ทำให้ออกซิเจนในอากาศซึมเข้าไปในมัดเส้นลวดได้เมื่อเวลาผ่านไป ส่งผลให้ความต้านทานหน้าสัมผัสเพิ่มขึ้นอย่างต่อเนื่อง แม้ไม่มีข้อบกพร่องที่มองเห็นได้ก็ตาม วิธีแก้ไข ได้แก่ การทดสอบการรั่วด้วยฮีเลียมกับทวิสต์พินที่เชื่อมแล้วโดยสุ่มตัวอย่าง เพื่อใช้เสริม ไม่ใช่ทดแทนการตรวจสอบด้วยสายตาหรือการตรวจด้วยเอกซเรย์
⚠️ ข้อผิดพลาด 5: ใช้การสุ่มตัวอย่าง AQL แทนการตรวจสอบในสายการผลิต 100%
การสุ่มตัวอย่าง AQL ไม่เพียงพอสำหรับงานระดับ Class 3 แม้ข้อบกพร่องที่พบในส่วนล่างสุด 0.1% ของล็อตก็ยังมีความสำคัญต่อภารกิจ วิธีแก้ไขทำได้ง่ายแต่มีค่าใช้จ่ายสูง: ตรวจสอบมิติด้วย CCD/เลเซอร์ในสายการผลิต 100% ที่ขั้นที่ 6 พร้อมคัดแยกชิ้นงานที่ไม่ผ่านโดยอัตโนมัติ
อีกทางเลือกหนึ่ง: คำกล่าวของซัพพลายเออร์ว่า “ตรวจสอบ 100%” ไม่มีประโยชน์ หากไม่มีผลการตรวจสอบรายพินที่ตรวจสอบยืนยันได้แนวโน้มอุตสาหกรรม — ปัจจัยขับเคลื่อนความต้องการทวิสต์พินในช่วง 2026–2028
แรงขับเคลื่อน 3 ประการที่เกิดขึ้นพร้อมกันกำลังหนุนความต้องการทวิสต์พินในภาคการบินและอวกาศ กลาโหม และอิเล็กทรอนิกส์ความหนาแน่นสูง โดยไม่มีประการใดเป็นเพียงการคาดการณ์ แต่ละประการเห็นได้จากขนาดตลาดที่เปิดเผยต่อสาธารณะ และจากการเลือกใช้เทคโนโลยีของผู้ผลิต OEM ในภาคการบินและอวกาศสำหรับประสิทธิภาพของชิ้นส่วนรุ่นถัดไปและเวิร์กโฟลว์การตรวจสอบอัจฉริยะ การลด SWaP ในภาคการบินและอวกาศ ตลาดคอนเน็กเตอร์สำหรับอุตสาหกรรมการบินและอวกาศเติบโตเป็นประมาณ US $3.26 billion ใน 2025 จากตัวเลขคาดการณ์ US $3.51 billion สำหรับ 2026 ตามข้อมูลของ Intel Market Research คิดเป็นการเติบโตปีต่อปีประมาณ ~7.6% โดยแนวโน้มภายในตลาดนี้คือการลดหน้าสัมผัสแบบปั๊มขึ้นรูป MIL-C-39029 และเพิ่มการใช้ซ็อกเก็ตไฮเพอร์โบลอยด์ที่ออกแบบเพื่อเพิ่มประสิทธิภาพด้านขนาด น้ำหนัก และกำลังไฟฟ้า เพื่อตอบโจทย์ภารกิจใหม่ของ CubeSats, SmallSats, UAV’s ทางยุทธวิธี และแม้แต่ภารกิจอวกาศที่มีมนุษย์ควบคุม การหารือด้านเทคนิคในอุตสาหกรรมการบินและอวกาศมุ่งเน้นที่การออกแบบไฮเพอร์โบลอยด์ ซึ่งมีรูปทรงที่ทำความสะอาดตัวเองได้ ทนต่อแรงสั่นสะเทือน และป้องกันรูปแบบความล้มเหลวที่พบบ่อยที่สุด นั่นคือการกัดกร่อนจากการเสียดสีของหน้าสัมผัสสำหรับอุตสาหกรรมการบินและอวกาศแบบปั๊มขึ้นรูปและย้ำขั้วแบบเดิม การเติบโตสูงในภาคอวกาศและกลาโหม ด้วยตัวมันเอง คอนเน็กเตอร์สำหรับอุตสาหกรรมการบินและอวกาศจะมีมูลค่าถึง US $1.41 billion จาก US $1.07 billion ใน 2026 ตามข้อมูลของ Research and Markets (CAGR 7.1% through 2030) เมื่อพิจารณาตลาดโดยรวม ตลาดคอนเน็กเตอร์สำหรับอวกาศและการบินและอวกาศคาดว่าจะเพิ่มจาก US $8.05 billion ใน 2025 เป็น US $15.02 billion ใน 2035 (SNS Insider) แนวโน้มตลาดขาขึ้นเหล่านี้เอื้ออย่างมากต่อเทคโนโลยีทวิสต์พินและไฮเพอร์โบลอยด์ที่มีความน่าเชื่อถือสูง มากกว่าการออกแบบแบบปั๊มขึ้นรูปและย้ำขั้วรุ่นเก่า ข้อกำหนดกระบวนการที่เข้มงวดขึ้นตาม IPC/WHMA-A-620E การอนุมัติให้ผ่านไปยังกระบวนการถัดไปใน October 2022 เพิ่มการควบคุมกระบวนการระดับ IPC/WHMA-A-620 Class 3 โดยเฉพาะกระบวนการที่ควบคุมด้วยเอกสาร (SPC) การจัดแสงสำหรับการตรวจสอบ และการตรวจสอบย้อนกลับของทุกองค์ประกอบในการประกอบ ข้อกำหนดนี้ส่งผลโดยตรงให้ลูกค้า Tier-1 กำหนดให้มีการควบคุมกระบวนการและเอกสารดังกล่าวผ่านใบสั่งซื้อ ซึ่งทำให้ฐานซัพพลายเออร์ทวิสต์พินหันไปใช้สายการผลิตอัตโนมัติและ SPC อย่างเต็มรูปแบบ แทนกระบวนการกึ่งอัตโนมัติ
หากคุณกำลังวางแผนกำลังการผลิตทวิสต์พินสำหรับ 2026 – 2028
- ออกแบบให้สอดคล้องกับข้อกำหนด IPC/WHMA-A-620E Class 3 ตั้งแต่เริ่มต้น การติดตั้งความสามารถด้าน SPC เพิ่มเติมในสายการผลิต Class 2 มีค่าใช้จ่ายประมาณ 2-3× ของราคาที่ต้องกำหนดให้เป็น Class 3 ตั้งแต่การกำหนดค่าสายการผลิตครั้งแรก
- ตรวจสอบว่าความแม่นยำของระยะพิทช์ระดับเศษองศาคงที่ตลอดการผลิตที่ใช้ BeCu / ทองแดงฟอสฟอร์ผสมกันหรือไม่ ช่วงค่าความคลาดเคลื่อนที่ยอมรับได้ในอุตสาหกรรมการบินและอวกาศแคบลงทุกปีตามการย่อขนาดที่ขับเคลื่อนด้วย SWaP และผู้ผลิตเครื่องจักรที่ปรับแต่งแกนหมุนตีเกลียวให้เหมาะกับส่วนผสมของโลหะผสมแต่ละชนิดกำลังได้เปรียบเหนือคู่แข่งที่ใช้สายการผลิตทั่วไป
- สำรองกำลังการผลิตไว้สำหรับการใช้งาน 5G mmWave และ EV 800 V ขณะนี้หน้าสัมผัสไฮเพอร์โบลอยด์กำลังเข้าสู่การใช้งานทั้ง 2 ด้าน และระยะเวลาส่งมอบสายการผลิต 6 สถานีงานใหม่โดยทั่วไปอยู่ที่ 60 to 180 days
คำถามที่พบบ่อย
ถาม: ทวิสต์พินแตกต่างจากหน้าสัมผัสย้ำทั่วไปอย่างไร
ดูคำตอบ
ทวิสต์พินเป็นหน้าสัมผัสซ็อกเก็ตไฮเพอร์โบลอยด์ที่สร้างจากเส้นลวดแต่ละเส้นพันเป็นเกลียว เพื่อให้มีหน้าสัมผัสสำรองจากการสัมผัสหลายแนวกับพินตัวผู้ที่นำมาประกบ ส่วนซ็อกเก็ตแบบปั๊มขึ้นรูปเพียงบีบพินที่นำมาประกบไว้ระหว่างแถบสัมผัสธรรมดา 2 หรือ 3 แถบ จึงมีจุดสัมผัสเพียงไม่กี่จุด ซึ่งมักเป็นจุดสัมผัสเดี่ยวหรือขนานกัน รูปทรงหน้าสัมผัสหลายจุดของทวิสต์พินทนต่อแรงสั่นสะเทือนและแรงกระแทกได้มากกว่าการออกแบบแบบธรรมดา 10x และมีอายุการใช้งานสูงสุด 5-20x รอบการเสียบประกบ
ถาม: เหตุใดจึงนิยมใช้ทองแดงเบริลเลียมในการผลิตทวิสต์พิน
ดูคำตอบ
ทองแดงเบริลเลียม (BeCu C17200) หลังผ่านการอบชุบความร้อนมีค่าความต้านทานแรงดึงสูงสุด 1,100-1,380MPa และค่าการนำไฟฟ้า 22-28% IACS คุณสมบัติทั้งสองนี้ให้ความแข็งแรงครากสูงพร้อมค่าการนำไฟฟ้าที่เพียงพอ ช่วยให้มีอายุการใช้งานยาวนานถึง 10,000 รอบการเสียบประกบหรือมากกว่า
ถาม: สายการผลิตทวิสต์พินครบชุดมีกี่ขั้นตอน
ดูคำตอบ
6. การตีเกลียว/การยืดให้ตรง/การตัด/การเชื่อมปลาย/การขยาย/การทำให้โป่ง/การยืดให้ตรง และการตรวจสอบด้วยแสง 100% เป็นต้น โดยรวมมีเครื่องจักร 6 เครื่องและสายการผลิตทวิสต์พินหนึ่งสาย ซึ่งอัตราการผลิตของสายการผลิตขึ้นอยู่กับขั้นตอนที่เป็นคอขวด (คาดว่าเป็นการขยาย) ที่ 10 – 15 ชิ้น/นาที ดูรายละเอียดแต่ละขั้นตอนได้จากรีวิวสายการผลิตทวิสต์พิน 6 ขั้นตอนข้างต้น
ถาม: เครื่องตีเกลียวสำหรับสาย LAN ใช้ผลิตทวิสต์พินได้ด้วยหรือไม่
ดูคำตอบ
ไม่ใช่ เครื่องตีเกลียวสาย LAN ออกแบบมาสำหรับรูปทรงเรขาคณิตของสายเคเบิลหลายตัวนำ ได้แก่ สายไฟขนาด 0.5 – 5mm ความยาวช่วงเกลียว 8-25 OD ความเร็วสายการผลิต 50-200m/min และการม้วนออกอย่างต่อเนื่อง ส่วนทวิสต์พินต้องใช้สายไฟขนาด 0.2 – 0.8mm ความยาวช่วงเกลียว 0.5 -3OD ความแม่นยำของระยะพิทช์เกลียวระดับเศษองศา และการผลิตชิ้นงานแยกชิ้นในระดับมิลลิเมตร
ทั้งพลวัตของเครื่องและรูปแบบการม้วนเก็บไม่เหมาะกับการผลิตทวิสต์พิน ดูตารางในหัวข้อเครื่องตีเกลียวสายไฟด้านบนเพื่อเปรียบเทียบความแตกต่างทั้งหมด
ถาม: ทวิสต์พินสำหรับงานทหารและการบินและอวกาศต้องเป็นไปตามมาตรฐานใดบ้าง
ดูคำตอบ
MIL-DTL-83513 (Micro-D), MIL-DTL-38999 (Series III แบบกลม, -65 to +200 C), MIL-DTL-55302 (คอนเน็กเตอร์สำหรับติดตั้งบน PCB); วัตถุดิบ BeCu ต้องเป็นไปตาม: ASTM B194 / B196 ข้อกำหนดด้านคุณภาพงานผลิต: IPC/WHMA-A-620E Class 3 ใบรับรองผลการทดสอบจากโรงงานต้องระบุ: รหัสโลหะผสม สภาวะการอบชุบความร้อน ค่าความต้านทานแรงดึง การยืดตัว ค่าการนำไฟฟ้า และข้อมูลสำหรับตรวจสอบย้อนกลับของล็อต หากขาดข้อมูลใดข้างต้น ถือว่าไม่ผ่านเกณฑ์การผลิต Class 3
ถาม: อัตราการผลิตโดยทั่วไปของสายการผลิตทวิสต์พินอัตโนมัติเต็มรูปแบบอยู่ที่เท่าใด
ดูคำตอบ
เราได้ประมาณ 10 – 12 ชิ้นต่อนาทีอย่างต่อเนื่องตลอดสายการผลิต 6 สถานีงาน แม้สถานีงานตัดและเชื่อมจะทำงานที่ 12-15 pcs/min และสถานีงานขยายมีกำลังการผลิต 10-15 pcs/min หากเดินเครื่องต่อเนื่อง 24/7 จะผลิตได้ประมาณ 4.3 million พินต่อปี โดยยังไม่หักการบำรุงรักษาตามแผนหรือการเปลี่ยนรุ่นการผลิต คอขวดที่เกิดขึ้นจริงขึ้นอยู่กับโลหะผสมที่นำมาแปรรูปและความถี่ในการเปลี่ยนสายการผลิตจากฟอสเฟอร์บรอนซ์เป็น BeCu
เกี่ยวกับการวิเคราะห์นี้
ข้อมูลพารามิเตอร์โดยทั่วไปอ้างอิงจากอุปกรณ์ที่ทีมวิศวกรรม ZEUEE มีประสบการณ์ผลิตและติดตั้งใช้งานมานานกว่า 20 ปี สำหรับสายการผลิตทวิสต์พินหน้าสัมผัสไฮเพอร์โบลอยด์ให้แก่ผู้ผลิต OEM ด้านการบินและอวกาศ กลาโหม และคอนเน็กเตอร์ RF ส่วนข้อมูลเปรียบเทียบประสิทธิภาพและผลิตภัณฑ์อ้างอิงจากเอกสารทางเทคนิคและงานวิจัยที่มีการบันทึกไว้ของ Cinch Connectivity, IEH Corp และ Connector Supplier ซึ่งวิศวกรของเราตรวจสอบยืนยันแล้ว (May, 2026)
เอกสารอ้างอิงและแหล่งข้อมูล
- ASTM B194 — ข้อกำหนดมาตรฐานสำหรับแผ่น แผ่นบาง แถบ และแท่งรีดโลหะผสมทองแดง-เบริลเลียม — ASTM International
- ASTM B196 — ข้อกำหนดมาตรฐานสำหรับแท่งและเส้นโลหะผสมทองแดง-เบริลเลียม — ASTM International
- IPC/WHMA-A-620E — ข้อกำหนดและเกณฑ์การยอมรับสำหรับชุดประกอบสายเคเบิลและชุดสายไฟ (October 2022) — IPC International & Wire Harness Manufacturers Association
- MIL-DTL-83513 — คอนเน็กเตอร์ไฟฟ้าทรงสี่เหลี่ยมขนาดไมโครมินิเอเจอร์ — U.S. Defense Logistics Agency
- MIL-DTL-38999 — คอนเน็กเตอร์ไฟฟ้าทรงกลมขนาดมินิเอเจอร์ ความหนาแน่นสูง — U.S. Defense Logistics Agency
- MIL-DTL-55302 — คอนเน็กเตอร์สำหรับงานเดินสายบนแผงวงจร — U.S. Defense Logistics Agency
- NASA INST-EEE-002 — คำแนะนำในการเลือกชิ้นส่วน EEE — NASA Goddard Space Flight Center
บทความที่เกี่ยวข้อง
- ข้อมูลจำเพาะสายการผลิตครบชุดของเครื่องทวิสต์พิน ZEUEE — อัตราการผลิต พื้นที่ติดตั้ง และข้อมูลการบูรณาการระบบสำหรับสายการผลิต 6 สถานีงาน
- แค็ตตาล็อกเครื่องประกอบคอนเน็กเตอร์ ZEUEE — กลุ่มอุปกรณ์ประกอบแบบไฮเพอร์โบลอยด์ แบบปั๊มขึ้นรูป และแบบย้ำขั้ว
- เกี่ยวกับ ZEUEE — ประสบการณ์ 20 ปีในการผลิตหน้าสัมผัสไฮเพอร์โบลอยด์ — ประวัติด้านวิศวกรรม สิทธิบัตร และฐานลูกค้า OEM ที่ระบุชื่อ
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015






