ติดต่อ Zeyu lntelligent Industrial Company

คู่มือเครื่องประกอบคอนเนกเตอร์ทรงกลม: จากชิ้นส่วนแยกเป็นชุดประกอบที่ผ่านการทดสอบ

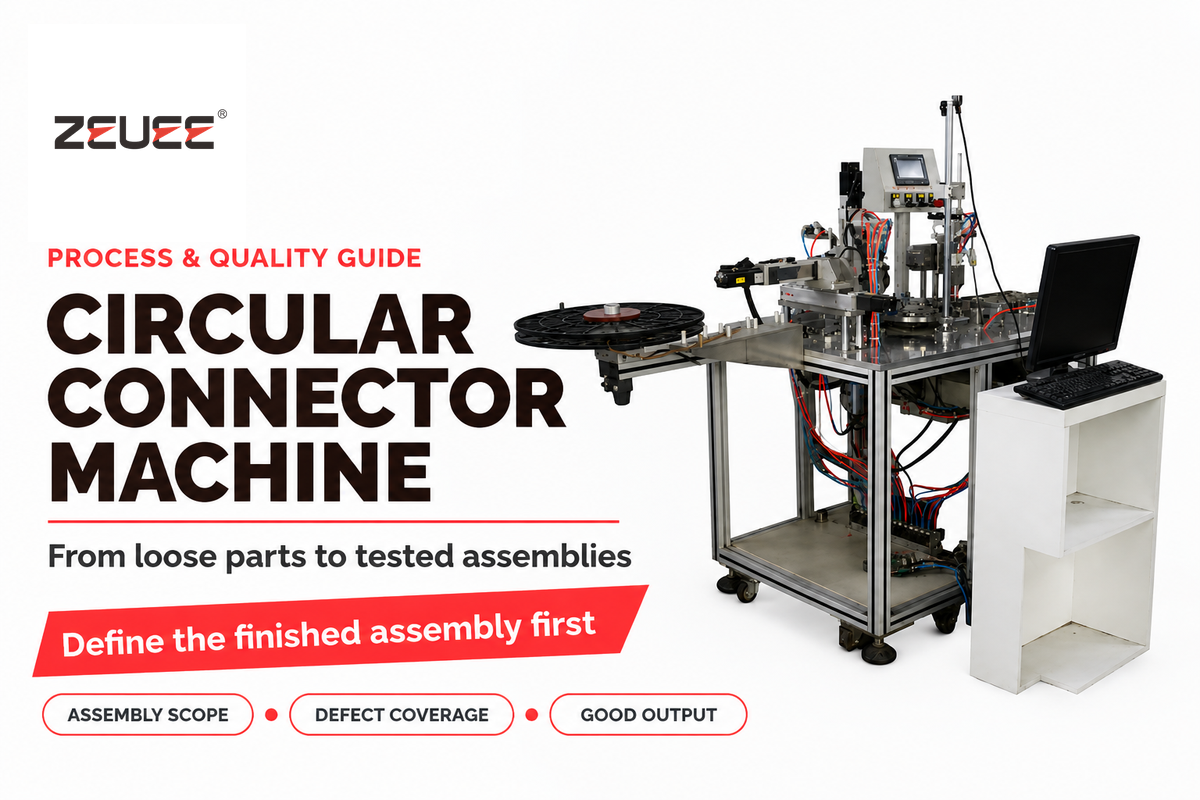
เครื่องประกอบคอนเนกเตอร์ทรงกลมทำงานบางขั้นตอนในการประกอบคอนเนกเตอร์ไฟฟ้าทรงกลมโดยอัตโนมัติ เช่น ป้อนขาสัมผัส จัดตำแหน่งอินเสิร์ต ประกอบและปิดตัวเรือน รวมถึงตรวจสอบชิ้นงานขั้นสุดท้าย ผลลัพธ์คือชุดคอนเนกเตอร์ที่ประกอบเสร็จและผ่านเกณฑ์ที่กำหนด ดังนั้นควรกำหนดผลิตภัณฑ์สำเร็จรูปให้ชัดเจนก่อนเปรียบเทียบความเร็วหรือระดับระบบอัตโนมัติของเครื่อง
ขาสัมผัสอาจนำไฟฟ้าได้แม้ยึดอยู่ในตัวเรือนไม่แน่น สถานีใส่ขาสัมผัสที่ทำงานเร็วก็อาจต้องรอขั้นตอนเตรียมสายที่ช้ากว่า ปัญหาทั้งสองนี้ชี้ให้เห็นว่า ขั้นแรกของการประเมินเครื่องจักรที่มีประโยชน์คือกำหนดขอบเขตการประกอบและระบุข้อบกพร่องที่ต้องตรวจพบ การประเมินนี้ครอบคลุมต้นทุนต่อชิ้นงานดีและการเปลี่ยนรุ่นผลิต
ขอบเขตและผลลัพธ์สำเร็จรูปของเครื่องประกอบคอนเนกเตอร์ทรงกลม
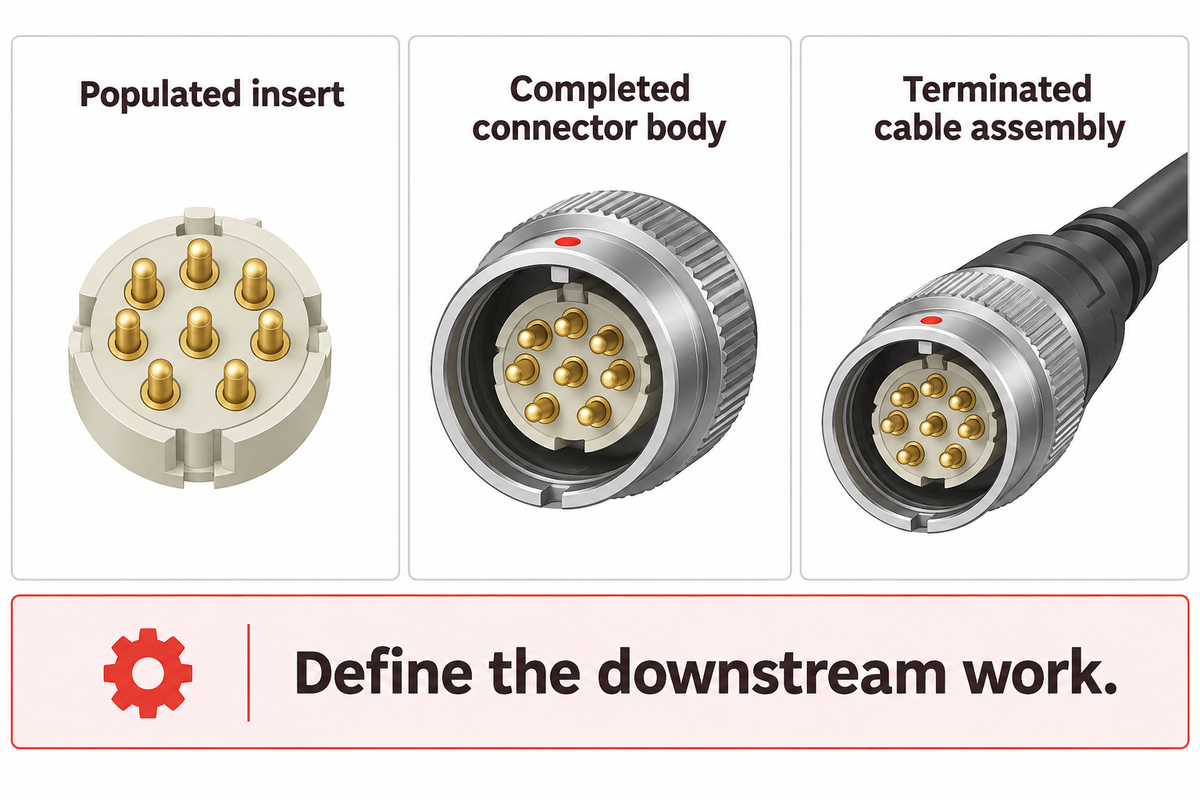
เครื่องประกอบคอนเนกเตอร์ทรงกลมอาจผลิตอินเสิร์ตที่ใส่ขาสัมผัสแล้ว ตัวคอนเนกเตอร์ที่ประกอบเสร็จ หรือชุดสายที่เข้าหัวแล้ว ผลลัพธ์แต่ละแบบต้องใช้ขั้นตอนและจุดตรวจสอบต่างกัน ควรกำหนดชิ้นส่วนขาเข้าและสถานะของชุดประกอบที่ต้องการ เพื่อพิจารณาว่าเครื่องต้องทำหน้าที่ต่าง ๆ เช่น ป้อนชิ้นงาน ย้ำ ปิดผนึก หรือหุ้มขึ้นรูปหรือไม่
ตัวอย่างเช่น อินเสิร์ตที่ใส่ขาสัมผัสแยกชิ้นแล้ว ยังต้องประกอบเข้ากับตัวเรือนและอาจต้องใส่ชิ้นส่วนอื่นด้วย ส่วนชุดสายสำเร็จต้องเตรียมและเข้าหัวตัวนำไฟฟ้า ผลิตภัณฑ์บางชนิดติดตั้งขาสัมผัสมาแล้ว ซึ่งทำให้ขั้นตอนประกอบที่เหลือเปลี่ยนไป ดูหมวดอุปกรณ์ที่เกี่ยวข้องได้ในคู่มือประเภทอุปกรณ์ประกอบคอนเนกเตอร์
ระบุจุดส่งมอบให้เห็นภาพชัดเจน เช่น “อินเสิร์ตที่ใส่ขาสัมผัสแล้ว พร้อมประกอบเข้ากับตัวเรือน” มีความหมายชัดกว่า “คอนเนกเตอร์ประกอบแล้ว” ระบุงานที่ต้องทำต่อ ผู้รับผิดชอบ และจุดตรวจรับขั้นสุดท้าย หากประกอบสายทั้งสองด้าน ให้ระบุว่าตัวนับนับเป็นจำนวนสายหรือจำนวนปลายคอนเนกเตอร์
Frisimos เป็นตัวอย่างที่ดีซึ่งแสดงความแตกต่างระหว่างสายการประกอบแบบบูรณาการกับเซลล์ใส่ขาสัมผัสแบบแยก สายการประกอบคอนเนกเตอร์ทรงกลมอัตโนมัติของบริษัทครอบคลุมการเตรียมสาย การย้ำ การใส่ขาสัมผัส การหุ้มขึ้นรูป และการประกอบที่ปลายสายข้างเดียวหรือทั้งสองข้าง การอธิบายเช่นนี้กำหนดขอบเขตของสายการผลิตดังกล่าว ส่วนเซลล์ใส่ขาสัมผัสแบบแยกเป็นอุปกรณ์การผลิตอีกประเภทหนึ่ง
รูปทรงคอนเนกเตอร์ วิธีเข้าหัว และความเข้ากันได้ของเครื่องมือ
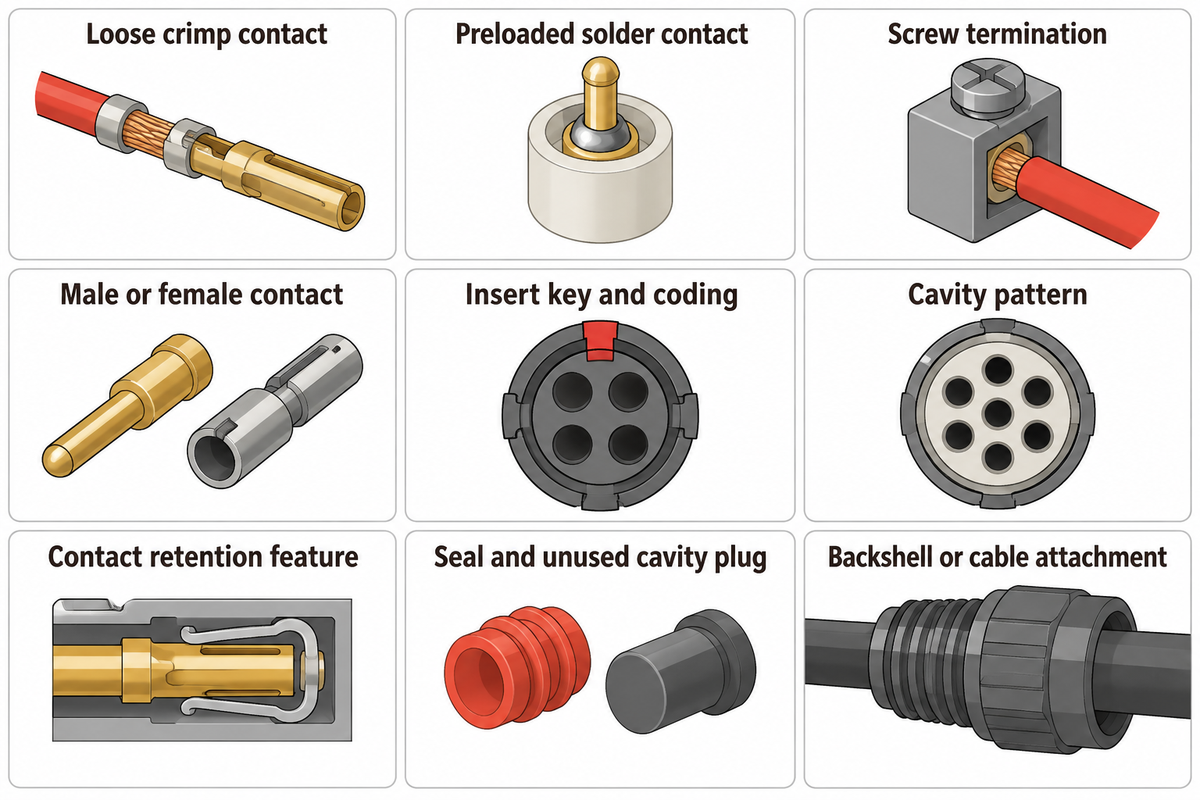
กระบวนการประกอบไม่ได้ขึ้นอยู่กับตัวเรือนทรงกลมเพียงอย่างเดียว การออกแบบขาสัมผัส ผังช่องสัมผัส วิธีเข้าหัว และการเข้าถึงจุดล็อก ล้วนเป็นตัวกำหนดวิธีจับยึดชิ้นงาน ควรเลือกเครื่องมือให้ตรงกับแบบคอนเนกเตอร์ฉบับเต็มและรุ่นแก้ไขของชิ้นส่วน รวมถึงภาพที่ใช้กำหนดหมายเลขขาสัมผัสและทิศทางสุดท้ายที่ต้องการ
ปลั๊กและเต้ารับติดแผงต้องกำหนดอุปกรณ์จับยึดชิ้นงานแยกกัน แม้จะใช้หน้าสัมผัสสำหรับเสียบคู่กันแบบเดียวกันก็ตาม ระบุพื้นผิวรองรับของตัวเรือนพลาสติกหรือโลหะแต่ละแบบ และตรวจสอบว่าอุปกรณ์จับยึดไม่ขวางเส้นทางประกอบ ตัวอย่างระบบล็อกดูได้จากผลิตภัณฑ์คอนเนกเตอร์ขนาดเล็กพิเศษของ Binder ได้แก่ แบบเกลียว แบบบาโยเน็ต แบบกดล็อก และแบบดึงกด
หากการเสียบเข้าคู่เป็นส่วนหนึ่งของรอบตรวจรับ ให้กำหนดการเคลื่อนที่ของเครื่องมือ เช่น อินเทอร์เฟซเกลียวต้องหมุน แบบบาโยเน็ตต้องสอดเข้าล็อกและเคลื่อนที่จนล็อก ส่วนแบบดึงกดต้องสอดตามแนวแกนและยืนยันการล็อก ควรใช้คำแนะนำผลิตภัณฑ์เพื่อกำหนดการเคลื่อนที่จริง ขีดจำกัด และวิธีตรวจสอบ การเสียบเข้าคู่อาจเป็นขั้นตอนแยกต่างหาก การใส่ขาสัมผัสเพียงอย่างเดียวไม่ได้ยืนยันว่ากลไกเชื่อมต่อทำงานได้
แม้แต่ชื่อเรียกที่คุ้นเคยก็ต้องพิจารณารายละเอียด TE ระบุคอนเนกเตอร์ M12 ที่ติดตั้งหน้างานได้และใช้การเข้าหัวแบบขันสกรูในกลุ่มผลิตภัณฑ์คอนเนกเตอร์ทรงกลม ส่วนคำแนะนำการประกอบของ Amphenol Socapex ระบุว่าขาสัมผัสแบบบัดกรี PT/451 ติดตั้งมาแล้วและถอดไม่ได้ ผลิตภัณฑ์ทั้งสองไม่ได้ใช้ลำดับงานเดียวกับขาสัมผัสแบบย้ำที่แยกชิ้นและใส่หลังเข้าหัว
| คุณลักษณะที่ต้องระบุ | ผลต่อกระบวนการ | สิ่งที่ต้องตกลงก่อนทำเครื่องมือ |
|---|---|---|
| ขาสัมผัสแบบย้ำแยกชิ้น | เข้าหัวสายก่อนใส่ขาสัมผัสเมื่อผลิตภัณฑ์กำหนดไว้ | ชุดขาสัมผัส สายไฟ และแอปพลิเคเตอร์ |
| ขาสัมผัสบัดกรีที่ติดตั้งไว้ล่วงหน้า | เข้าหัวโดยมีขาสัมผัสติดตั้งอยู่แล้ว | ข้อกำหนดด้านการเข้าถึงและกระบวนการใช้ความร้อน |
| การเข้าหัวแบบขันสกรู | การวางตัวนำไฟฟ้าและการขันยึดแทนการใส่ขาสัมผัสแบบย้ำ | ข้อกำหนดการเตรียมสายและการขันยึด |
| ขาสัมผัสตัวผู้หรือตัวเมีย | การจับยึดและการเข้าถึงของโพรบแตกต่างกัน | พื้นผิวที่อนุญาตให้ใช้จับชิ้นงาน |
| ร่องบังคับตำแหน่งและการกำหนดรหัสของอินเสิร์ต | แท่นรองต้องกำหนดตำแหน่งเชิงมุม | ดาตัมในแบบและทิศทางที่อนุญาต |
| รูปแบบช่องสัมผัส | เส้นทางการใส่และผังสายไฟเปลี่ยนไป | มุมมองด้านหน้าสัมผัสคู่และด้านเข้าหัว |
| คุณลักษณะการล็อกขาสัมผัส | ต้องตรวจสอบการเข้าที่และการล็อกแยกกัน | วิธีทดสอบการล็อกที่ได้รับอนุมัติ |
| ซีลและปลั๊กปิดช่องที่ไม่ได้ใช้งาน | อาจต้องมีขั้นตอนวางชิ้นส่วนเพิ่มเติม | เกณฑ์ตรวจสอบการมีอยู่ ทิศทาง และการเข้าที่ |
| แบ็กเชลล์หรือจุดต่อสาย | การเข้าถึงเพื่อประกอบและระยะหลบของอุปกรณ์จับยึดเปลี่ยนไป | ขนาดขอบเขตชุดประกอบขั้นสุดท้ายและอุปกรณ์ป้องกันสายหัก |
ศึกษาเพิ่มเติมเกี่ยวกับการทำงานกับขนาดชิ้นส่วนเล็กได้ที่การจับยึดขาสัมผัสตัวผู้และตัวเมีย หากต้องการจุดเริ่มต้นที่เฉพาะเจาะจงขึ้น โปรดดูคู่มือกลุ่มคอนเนกเตอร์ MIL-DTL-38999
หากรูปแบบช่องสัมผัสเปลี่ยนไปในตัวเรือนรุ่นใกล้เคียงกัน อย่าคิดว่าสูตรงานที่ตั้งไว้สำหรับชิ้นส่วนหนึ่งจะใช้ได้กับอีกชิ้นส่วน ขาสัมผัสที่ดีอาจถูกใส่ผิดช่องได้แม้การเคลื่อนที่จะแม่นยำ ตรวจสอบตำแหน่งช่องเทียบกับแบบก่อนประกอบชิ้นงานแรก เพื่อช่วยตรวจพบข้อผิดพลาดด้านการจับคู่ช่อง ซึ่งการเพิ่มความแม่นยำของตำแหน่งเพียงอย่างเดียวแก้ไม่ได้ ตรวจสอบให้แน่ใจว่าร่องบังคับตำแหน่งตรงกับแบบ ตรวจทานผังสายไฟ และเก็บชิ้นงานที่ติดป้ายไว้เป็นตัวอย่างอ้างอิง ปรับโปรแกรมตรวจสอบให้สอดคล้องกับพิกัดการใส่ หากไม่เปลี่ยนผังการทดสอบทางไฟฟ้า อาจทำให้ผลผ่านหรือผลคัดทิ้งผิดพลาด
กระบวนการประกอบคอนเนกเตอร์: ตั้งแต่ป้อนชิ้นงานจนถึงนำออก
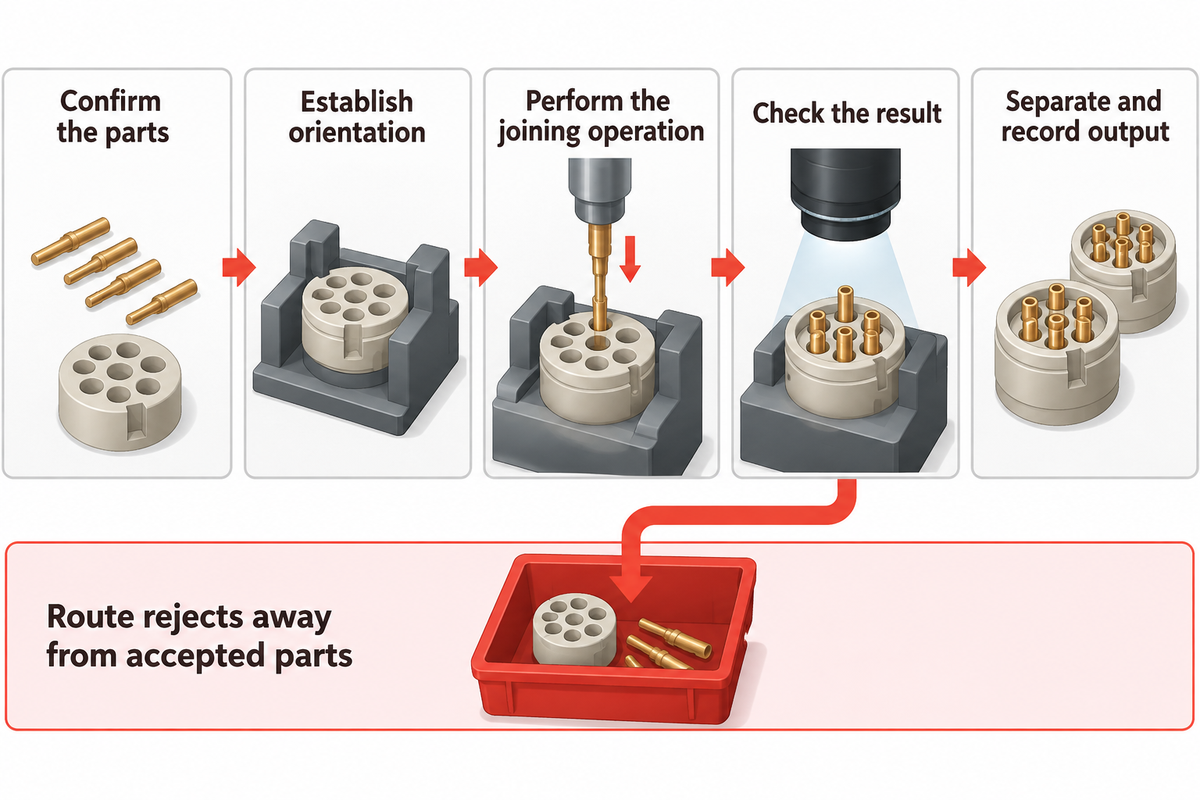
ลำดับการประกอบคอนเนกเตอร์กำหนดชนิด ทิศทาง ตำแหน่ง และการตรวจรับชิ้นส่วนในแต่ละขั้น การป้อนชิ้นงานนำชิ้นส่วนที่พร้อมใช้งานเข้าสู่ระบบ ส่วนอุปกรณ์จับยึดกำหนดดาตัมสำหรับการประกอบ การเคลื่อนที่ที่ควบคุมไว้ทำงานประกอบ และการตรวจสอบยืนยันผลลัพธ์ตามข้อกำหนด การจัดการชิ้นงานเสียและการนำชิ้นงานออกช่วยแยกชิ้นงานดีออกจากชิ้นงานเสีย และรักษาบันทึกการผลิต
เครื่องประกอบคอนเนกเตอร์ทรงกลมทำงานอย่างไร?
เครื่องประกอบคอนเนกเตอร์ทรงกลมทำงานตามรูปแบบคอนเนกเตอร์ที่กำหนด Frisimos อธิบายว่าสายการผลิตกึ่งอัตโนมัติของบริษัทประกอบคอนเนกเตอร์ทรงกลมเข้ากับสายเคเบิลหลายแกนที่มีสายไฟ 3, 4, 5 และสูงสุด 8 เส้น ระบบป้อนชิ้นงานหรือผู้ปฏิบัติงานเป็นผู้ส่งชิ้นส่วนเข้าเครื่อง อุปกรณ์จับยึดกำหนดตำแหน่งอินเสิร์ตหรือตัวเรือน แล้วกลไกประกอบจะใส่ขาสัมผัสหรือชิ้นส่วนย่อย เซนเซอร์ตรวจยืนยันว่ามีชิ้นส่วนอยู่ เครื่องกด เครื่องมือขันยึด หรือสถานีถัดไปทำขั้นตอนเชื่อมต่อให้เสร็จ
เครื่องย้ำทำหน้าที่ขึ้นรูปจุดต่อของขาสัมผัส ส่วนเครื่องประกอบจะจัดตำแหน่งและยึดขาสัมผัสกับชิ้นส่วนอื่นของคอนเนกเตอร์ การย้ำอาจเป็นโมดูลหนึ่งในสายการประกอบแบบบูรณาการ แต่เครื่องย้ำแบบแยกไม่สามารถใส่ชิ้นส่วนลงในตัวเรือนคอนเนกเตอร์หรือตรวจยืนยันกลไกล็อกได้ด้วยตัวเอง
ลำดับงานขึ้นอยู่กับผลิตภัณฑ์ การเตรียมสายและอุปกรณ์ย้ำคอนเนกเตอร์อาจอยู่ก่อนเซลล์ประกอบ ส่วนการหุ้มขึ้นรูปอาจทำหลังประกอบทางไฟฟ้าแล้ว การกำหนดขอบเขตให้ชัดเจนช่วยป้องกันไม่ให้ตัวเลขเวลาไซเคิลที่ดูน่าสนใจละงานที่ใช้เวลานานที่สุดออกไป
- ยืนยันชิ้นส่วน — ตรวจสอบชนิดชิ้นส่วนและสูตรงานให้ตรงกันก่อนป้อนชิ้นงาน
- กำหนดทิศทาง — จัดตำแหน่งร่องบังคับ ช่องสัมผัส และดาตัมสำหรับการประกอบ
- ดำเนินการเชื่อมต่อชิ้นส่วน — ใส่ กด หรือขันยึดตามกระบวนการของผลิตภัณฑ์
- ตรวจสอบผลลัพธ์ — ใช้รายการตรวจสอบที่กำหนดสำหรับขั้นตอนและผลิตภัณฑ์นั้น
- แยกและบันทึกผลผลิต — แยกชิ้นงานเสียออกจากชิ้นงานที่ผ่านเกณฑ์และบันทึกผลที่กำหนด
การป้อนชิ้นงานสำคัญกว่าความเร็วในการเคลื่อนที่ การนำเสนอชิ้นงานที่ไม่เสถียรอาจทำให้ต้องลองซ้ำหรือทำให้ขาสัมผัสเสียหาย และยังขัดจังหวะสถานีถัดไปด้วย ควรสังเกตการนำเสนอและการถ่ายโอนชิ้นงานโดยใช้ชิ้นส่วนการผลิตที่ครอบคลุมความแปรผันของขนาดที่อนุญาต ตรวจชิ้นงานหลังการจับยึดเพื่อแยกให้ออกว่าความเสียหายเกิดจากระบบป้อนหรือเกิดระหว่างการใส่
บทความในวารสาร Machines ปี 2024 ว่าด้วยการประกอบพินและซีลคอนเนกเตอร์ อธิบายการออกแบบสำหรับปิดช่องคอนเนกเตอร์ที่ไม่ได้ใช้ พร้อมรวมระบบป้อนและการตรวจสอบเข้าด้วยกัน พินปิดช่องมีหน้าที่ปิดช่องที่ไม่ได้ใช้ ไม่ใช่ทำหน้าที่เป็นขาสัมผัส ตามที่ผู้เขียนระบุ อุปกรณ์ยังไม่เข้าสู่การผลิต ดังนั้นค่าคำนวณจึงเป็นเพียงค่าประมาณจากการออกแบบ ไม่ใช่ผลผลิตที่พิสูจน์แล้วจากสายการผลิต
การตรวจสอบคอนเนกเตอร์: จับคู่ข้อบกพร่องกับการทดสอบแต่ละแบบ
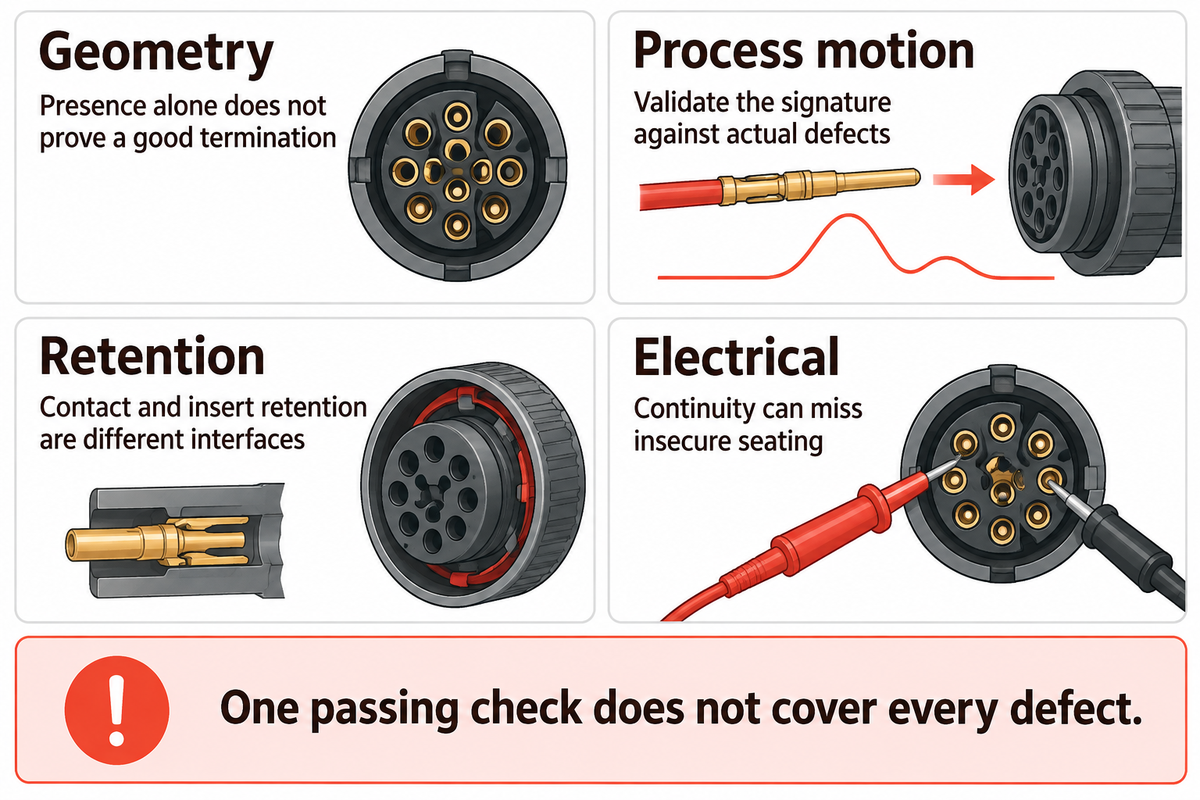
การตรวจสอบคอนเนกเตอร์ต้องมีหลักฐานแยกสำหรับรูปทรงที่มองเห็นได้ การเคลื่อนที่ขณะประกอบ การล็อกเชิงกล และสมรรถนะทางไฟฟ้า ผลผ่านในหมวดหนึ่งไม่ได้ยืนยันผลในหมวดอื่นทั้งหมด ควรระบุสิ่งที่การตรวจสอบแต่ละแบบมองไม่เห็น จับคู่ข้อบกพร่องที่มีโอกาสเกิดกับวิธีตรวจสอบ และกำหนดวิธีนำชุดประกอบที่ไม่ผ่านออกจากกระบวนการผลิต
บทเรียนจากยานปล่อย Scout ของ NASA กล่าวถึงขาสัมผัสที่ถอยเข้าไปเพราะล็อกไม่ถูกต้อง รวมถึงกรณีที่คลิปล็อกเสียหาย ข้อแนะนำที่นำไปใช้ได้จริงคือให้ตรวจขาสัมผัสแบบเปลี่ยนได้ก่อนเสียบเข้าคู่
“ทดสอบด้วยการดันก่อนเสียบเข้าคู่ เพื่อตรวจหาและคัดแยกขาสัมผัสที่ยังไม่ล็อกในคอนเนกเตอร์ที่ใช้ขาสัมผัสแบบเปลี่ยนได้”
National Aeronautics and Space Administration, ขาสัมผัสไฟฟ้าถอยเข้า, 1995
แผนผัง 4 มุมมองสำหรับจับคู่ข้อบกพร่องกับการทดสอบ
ใช้แผนผังนี้หารือกับทีมคุณภาพและทีมผลิตว่าการตรวจสอบแต่ละแบบครอบคลุมส่วนใด ข้อกำหนดผลิตภัณฑ์เป็นตัวกำหนดแรงทดสอบ ค่าตั้งทางไฟฟ้า ความถี่ในการสุ่มตรวจ และผลลัพธ์ที่ยอมรับได้
| ข้อบกพร่องที่อาจเกิดขึ้น | วิธีตรวจสอบที่พิจารณาได้ | จุดบอดที่ยังเหลือ |
|---|---|---|
| ไม่มีขาสัมผัส | รูปทรง: ตรวจสอบว่ามีขาสัมผัสในช่องหรือไม่ | ตรวจพบว่ามีขาสัมผัส ไม่ได้ยืนยันว่าการเข้าหัวสมบูรณ์ |
| พินที่ยื่นออกมางอ | รูปทรง: ใช้มุมกล้องที่เหมาะสมหรือตรวจวัดขนาด | ความเสียหายที่ซ่อนอยู่อาจไม่อยู่ในมุมมอง |
| ใส่ขาสัมผัสผิดช่อง | ทางไฟฟ้า: ทดสอบผังสายไฟตามโปรแกรม | ผังทดสอบเองก็ต้องตรงกับแบบ |
| เหตุการณ์ใส่ชิ้นงานผิดปกติ | การเคลื่อนที่ของกระบวนการ: ติดตามแรงและระยะเคลื่อนที่ | ต้องตรวจสอบรูปแบบสัญญาณปกติโดยเทียบกับข้อบกพร่องจริง |
| ขาสัมผัสไม่ล็อก | การล็อก: ตรวจสอบการล็อกขาสัมผัสตามวิธีที่อนุมัติ | การทดสอบความต่อเนื่องทางไฟฟ้าเพียงอย่างเดียวอาจตรวจไม่พบการเข้าที่ไม่แน่น |
| อินเสิร์ตยึดอยู่ในตัวเรือนไม่แน่น | การล็อก: ทดสอบตามแนวแกนระหว่างอินเสิร์ตกับตัวเรือน | การทดสอบการล็อกขาสัมผัสตรวจสอบจุดต่อคนละตำแหน่ง |
| จุดย้ำระหว่างสายไฟกับขาสัมผัสไม่แข็งแรง | การล็อก: ทดสอบแรงดึงจุดย้ำแบบทำลายชิ้นงานตามข้อกำหนดกับชิ้นตัวอย่าง | ชิ้นตัวอย่างที่ทดสอบแล้วใช้ต่อไม่ได้ ส่วนชิ้นงานผลิตจริงใช้การตรวจสอบแบบอื่น |
| วงจรเปิดหรือการเชื่อมต่อที่ไม่ตั้งใจ | ทางไฟฟ้า: ทดสอบความต่อเนื่องและผังสายไฟ | การทดสอบเหล่านี้ไม่ได้ยืนยันความสามารถในการทนแรงดันของฉนวน |
| ข้อบกพร่องของฉนวน | ทางไฟฟ้า: ทดสอบฉนวนหรือไดอิเล็กทริกตามข้อกำหนด | การตั้งค่าการทดสอบและขีดจำกัดการยอมรับที่ถูกต้องยังคงจำเป็น |
IEC 60512-15-1 ระบุรายละเอียดการทดสอบการล็อกขาสัมผัส ส่วน IEC 60512-15-2 ระบุรายละเอียดการล็อกอินเสิร์ตในตัวเรือน IEC 60512-1 กำหนดให้ข้อกำหนดเฉพาะของผลิตภัณฑ์ระบุว่าต้องทดสอบอะไร ระดับการทดสอบเท่าใด และยอมรับผลได้ในขอบเขตใด
แหล่งข้อมูล NASA อีกฉบับหนึ่งคือการศึกษาทดสอบแรงดึงจุดย้ำของชุดสาย ซึ่งระบุว่าต้นทุนและความพร้อมใช้งานของขาสัมผัสสำรองเป็นข้อจำกัด เนื่องจากการทดสอบแรงดึงทำลายชิ้นงาน ควรรวมชิ้นตัวอย่างเหล่านี้ไว้ในแผนคุณภาพและแบบจำลองต้นทุน และอย่านับชิ้นตัวอย่างที่ผ่านการทดสอบแรงดึงเป็นผลผลิตที่จำหน่ายได้ ตัวอย่างเช่น ลองนึกถึงอุปกรณ์ทดสอบสมมติที่โพรบติดสปริงสัมผัสขาสัมผัสซึ่งใส่เข้าไปไม่สุด
วงจรผ่านการทดสอบ แต่ขาสัมผัสอาจขยับเมื่อคอนเนกเตอร์อีกด้านเข้ามาเสียบ การเพิ่มจำนวนการทดสอบทางไฟฟ้าก็จะตรวจพลาดจุดเดิมซ้ำ ๆ รายการตรวจประเมินโรงงานของ WEIPU ระบุให้ขอหลักฐานการทดสอบความต่อเนื่อง 100% และการทดสอบความต้านทานฉนวนที่ 500 V DC โดยค่าตั้งจริงยังขึ้นอยู่กับข้อกำหนดของคอนเนกเตอร์ วิศวกรคุณภาพจะตรวจข้อกำหนดการล็อก ระบุการทดสอบเชิงกลที่ยอมรับได้ และยืนยันว่าตัวอย่างที่บกพร่องจะถูกคัดทิ้ง ทีมผลิตจะกำหนดเส้นทางคัดทิ้งและวิธีกู้คืนหลังเครื่องหยุด นี่คือเหตุผลที่ควรกำหนดระบบตรวจสอบคอนเนกเตอร์อัตโนมัติตามขอบเขตการตรวจพบข้อบกพร่อง แทนการใช้คำกว้าง ๆ ว่า “ทดสอบแล้ว” หรือระบุเพียงจำนวนกล้อง
เซลล์กึ่งอัตโนมัติและสายการผลิตอัตโนมัติเต็มรูปแบบ
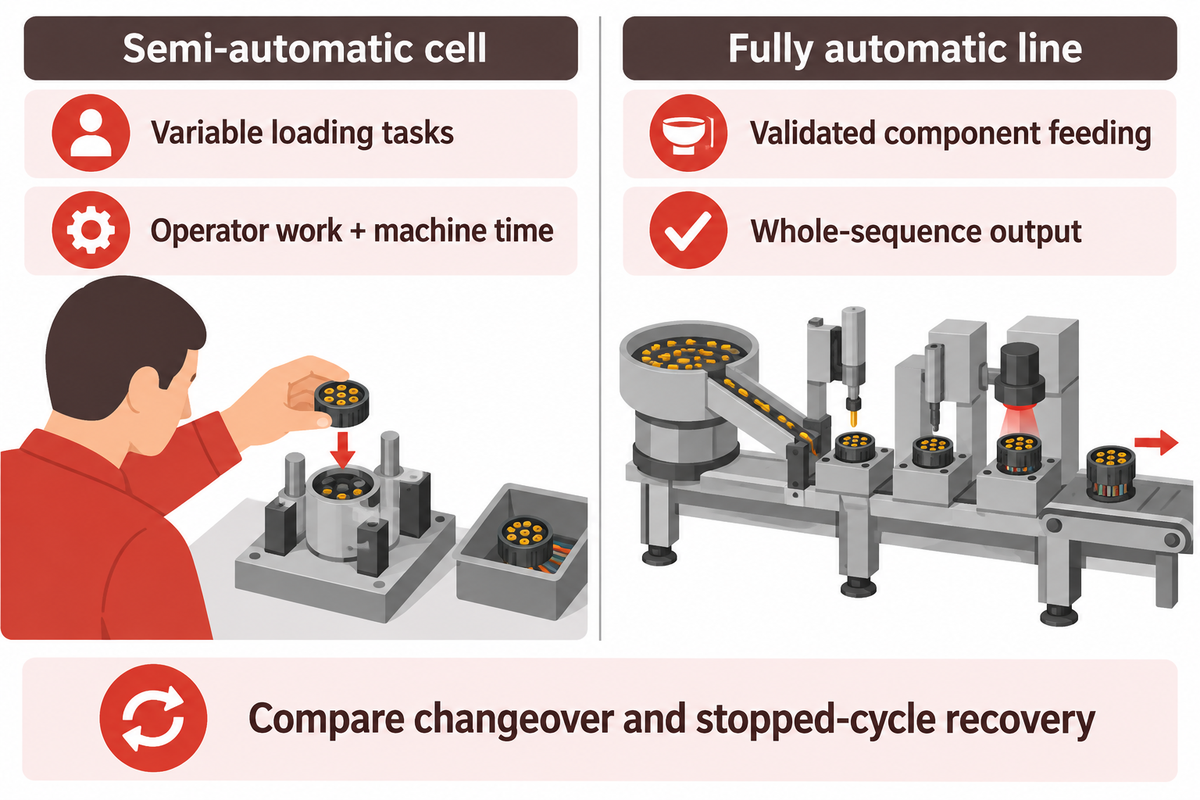
เซลล์อัตโนมัติมีข้อแลกเปลี่ยนหลายด้าน เซลล์กึ่งอัตโนมัติยังคงมีงานบางอย่าง เช่น การโหลดชิ้นงานหรือการจัดการสาย ส่วนเซลล์อัตโนมัติเต็มรูปแบบจะทำงานได้มากกว่า ควรแบ่งงานให้เหมาะกับความหลากหลายของผลิตภัณฑ์ ความยากในการจับชิ้นงาน และความต้องการผลิตต่อเนื่อง การทำให้กระบวนการที่ยาวขึ้นเป็นระบบอัตโนมัติอาจให้ประโยชน์โดยรวมเพียงเล็กน้อย หากเวลาส่วนใหญ่ยังหมดไปกับการโหลดหรือเปลี่ยนรุ่นผลิต
เครื่องประกอบคอนเนกเตอร์ทรงกลมแบบใดเหมาะกับการผลิตสินค้าหลากหลายรุ่นมากกว่า?
สำหรับการผลิตสินค้าหลากหลายรุ่น เซลล์ที่มีผู้ปฏิบัติงานช่วยอาจเป็นจุดเริ่มต้นที่ดี หากชิ้นส่วนหรือวิธีป้อนสายเปลี่ยนบ่อย ควรเปรียบเทียบภาระงานทั้งหมดในการเปลี่ยนรุ่นและกู้คืนการทำงานก่อนเทียบเวลาไซเคิลตามปกติ สายการผลิตที่บูรณาการมากขึ้นจะน่าสนใจเมื่อมีรอบการผลิตที่เสถียร
เซลล์กึ่งอัตโนมัติ
- มอบหมายงานโหลดชิ้นงานที่เปลี่ยนแปลงได้ให้ผู้ปฏิบัติงาน
- วัดเวลาทำงานของผู้ปฏิบัติงานควบคู่กับเวลาเครื่องจักร
- ควบคุมงานประกอบและตรวจสอบที่ทำซ้ำได้ด้วยเครื่องจักร
สายการผลิตอัตโนมัติเต็มรูปแบบ
- ตรวจสอบการป้อนชิ้นส่วนกับผลิตภัณฑ์ทุกรุ่นที่ต้องการผลิต
- วัดผลผลิตตลอดลำดับงานที่เชื่อมต่อกันทั้งหมด
- วางแผนการคัดชิ้นงานเสียอัตโนมัติและการกู้คืนเมื่อขัดข้องที่ทำได้จริง
บันทึกงานวิจัยปี 2020 ของ Friedrich-Alexander-Universität Erlangen-Nürnberg วิเคราะห์การแบ่งงานระหว่างพนักงานกับระบบอัตโนมัติในการผลิตชุดสาย โดยใช้เกณฑ์ถ่วงน้ำหนัก และสรุปเชิงคุณภาพเกี่ยวกับการประกอบขั้นสุดท้าย
ประเมินการเปลี่ยนรุ่นและการกู้คืนหลังหยุดรอบการทำงาน โดยพิจารณางานที่ผู้ปฏิบัติงานต้องทำ การระบุชุดประกอบที่ยังไม่เสร็จ และการแยกชิ้นงานเสียออกจากภาชนะใส่ชิ้นงานดี สาธิตทั้งการเปลี่ยนรุ่นและการกู้คืนหลังหยุดรอบ เพื่อให้เห็นผลต่อกำลังคนและคุณภาพที่การทำงานราบรื่นอาจบดบังไว้
ผลผลิตคอนเนกเตอร์และต้นทุนต่อชิ้นงานดี
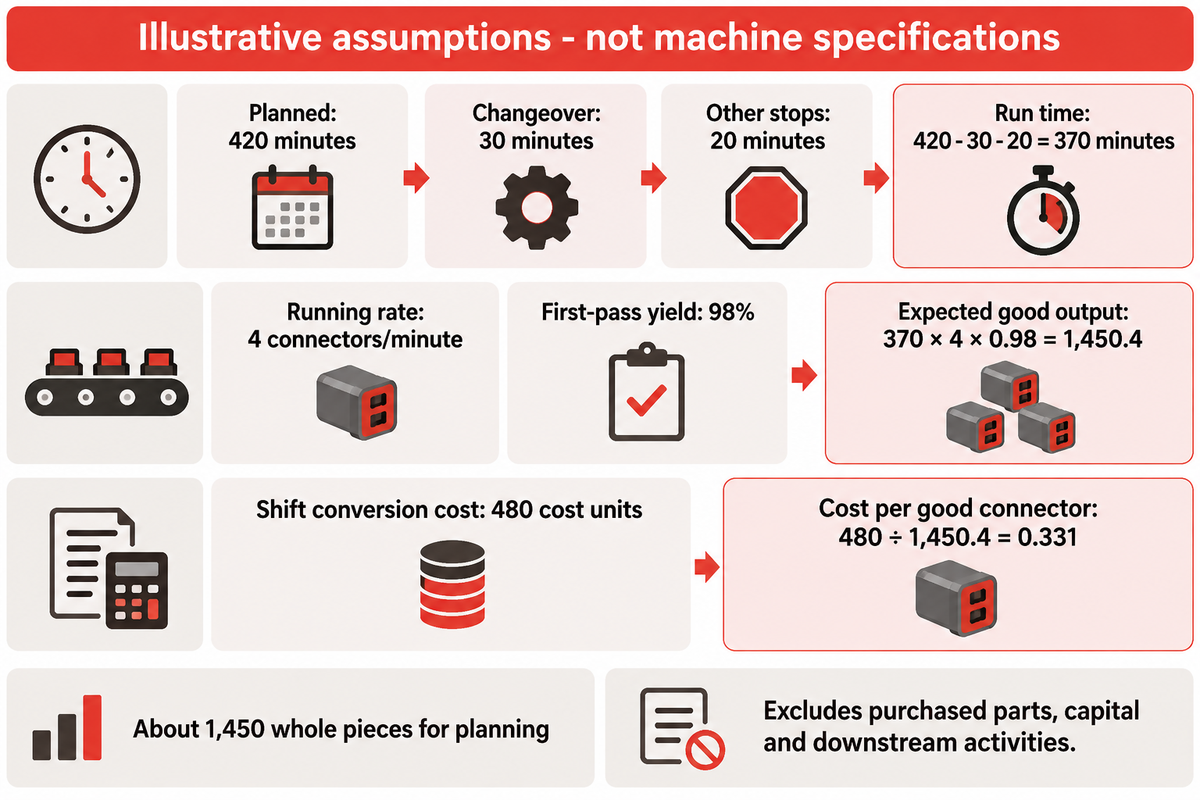
ผลผลิตคอนเนกเตอร์ขึ้นอยู่กับเวลาที่มีสำหรับการเดินเครื่อง อัตราการผลิตขณะเดินเครื่อง และอัตราผ่านตั้งแต่ครั้งแรก ควรติดตามจำนวนพิน ปลายคอนเนกเตอร์ และชุดสายที่ประกอบเสร็จเป็นหน่วยผลผลิตแยกกัน หักการสูญเสียแต่ละรายการเพียงครั้งเดียว และหารต้นทุนการผลิตที่เกี่ยวข้องด้วยจำนวนผลผลิตที่ผ่านเกณฑ์ เพื่อเปรียบเทียบกระบวนการบนฐานเดียวกัน
ศูนย์บริการอุตสาหกรรมแห่งมหาวิทยาลัยเทนเนสซีแยกความพร้อมใช้งาน ประสิทธิภาพ และคุณภาพไว้ในคู่มือประสิทธิผลของอุปกรณ์ การใช้การแบ่งประเภทแบบเดียวกันช่วยหลีกเลี่ยงข้อผิดพลาดในการประมาณที่พบบ่อย คือหักเวลาหยุดเล็กน้อยซ้ำสองครั้ง ทั้งที่อัตราการผลิตขณะเดินเครื่องที่สังเกตได้รวมเวลานั้นไว้แล้ว
แปลงจำนวนพินเป็นจำนวนชิ้นก่อนเปรียบเทียบกำลังการผลิต
สมมติว่าระบบป้อนจ่าย24 พินต่อนาที เมื่อใช้6 พินต่อคอนเนกเตอร์ อัตราป้อนสูงสุดคือ24 ÷ 6 = 4 คอนเนกเตอร์ต่อนาที หากเปลี่ยนผลิตภัณฑ์เป็น8 พินต่อคอนเนกเตอร์ ระบบป้อนเดิมจะจ่ายได้เพียง3 คอนเนกเตอร์ต่อนาที ตัวเลขสมมติเหล่านี้แสดงวิธีแปลงจำนวนพินเป็นจำนวนคอนเนกเตอร์ ขั้นตอนอื่นอาจยิ่งลดผลผลิตสำเร็จรูปลงได้อีก
สำหรับงานที่ต้องทำตามลำดับภายในรอบเดียวของเครื่องจักร เวลาไซเคิลจะถูกกำหนดโดยเวลารวมของทุกงานในลำดับนั้น ส่วนงานที่ทำพร้อมกันได้ ผลของข้อจำกัดในเส้นทางขนานที่ช้าที่สุดจะเป็นตัวกำหนดผลผลิตที่ต่อเนื่อง ขณะที่บัฟเฟอร์และการถ่ายโอนก็ส่งผลต่อผลลัพธ์เช่นกัน การเพิ่มเส้นทางขนานที่มีสถานีคอขวดจะเพิ่มผลผลิตต่อเนื่องได้ก็ต่อเมื่อสถานีนั้นเป็นข้อจำกัดจริงของสายการผลิต ก่อนลงทุนซื้อโมดูลใส่ขาสัมผัสเพิ่ม ควรตรวจสอบการโหลด การตรวจสอบ และการนำชิ้นงานออกก่อน
คำนวณตัวอย่างกะการผลิตสมมติ
| ข้อมูลนำเข้าหรือผลลัพธ์ | ค่า | ความหมาย |
|---|---|---|
| เวลาการผลิตตามแผน | 420 นาที | เวลาที่จัดตารางไว้สำหรับการผลิต |
| เวลาเปลี่ยนรุ่นผลิต | 30 นาที | หักออกภายในเวลาตามแผน |
| เวลาเครื่องหยุดอื่น ๆ | 20 นาที | แยกจากเวลาเปลี่ยนรุ่นผลิต |
| เวลาเดินเครื่อง | 370 นาที | 420 − 30 − 20 |
| อัตราการผลิตขณะเดินเครื่องที่ทำได้ | 4 คอนเนกเตอร์/นาที | รวมการสูญเสียความเร็วขณะเดินเครื่องที่สังเกตได้ |
| อัตราผ่านตั้งแต่ครั้งแรก | 98% | ผ่านเกณฑ์โดยไม่แก้ไขงาน |
| ผลผลิตดีที่คาดไว้ | 1,450.4 คอนเนกเตอร์ | 370 × 4 × 0.98; ใช้วางแผนได้ประมาณ 1,450 ชิ้นเต็ม |
| ต้นทุนแปรรูปต่อกะ | 480 หน่วยต้นทุน | สมมติต้นทุนแรงงาน พลังงาน ค่าบำรุงรักษาที่จัดสรร และเครื่องมือ |
| ต้นทุนแปรรูปต่อคอนเนกเตอร์ดี | 0.331 หน่วยต้นทุน | 480 ÷ 1,450.4 โดยปัดเศษ |
ผลผลิตที่เป็นเศษส่วนในตัวอย่างนี้เป็นค่าคาดการณ์ ไม่ใช่จำนวนชิ้นงานจริง ตัวอย่างนี้ไม่รวมชิ้นส่วนที่ซื้อมา ต้นทุนเงินลงทุน หรือกระบวนการปลายน้ำ หากต้องการเปรียบเทียบต้นทุนการผลิตทั้งหมด ให้เพิ่มรายการเหล่านี้อย่างชัดเจน ควรรวมต้นทุนการแก้ไขงานและการทดสอบแบบทำลายชิ้นงาน และใช้หลักเกณฑ์เดียวกันในการรวมหรือตัดต้นทุนเหล่านี้สำหรับทางเลือกที่นำมาเปรียบเทียบ
เมื่อเปรียบเทียบข้อเสนอ 2 รายการที่ใช้อัตราเครื่องจักรเท่ากัน ให้พิจารณาผลของการจับยึดชิ้นงานและการอนุมัติชิ้นงานแรกในกะที่ผลิตสินค้าหลายรุ่น เวลาเดินเครื่องคำนวณจากเวลาการผลิตตามแผนหักเวลาเครื่องหยุด ซึ่งรวมทั้งเวลาเปลี่ยนรุ่นตามแผนและเวลาหยุดที่ไม่ได้วางแผนไว้ ดังนั้น ข้อเสนอที่ใช้เวลาจับยึดและอนุมัติชิ้นงานแรกนานกว่าอาจให้ผลผลิตที่ผ่านเกณฑ์น้อยกว่า โดยใช้เวลาสำหรับการผลิตเท่ากัน ให้เปรียบเทียบจำนวนผลผลิตที่ผ่านเกณฑ์ตามสมมติฐานของแต่ละข้อเสนอ และตรวจสอบว่าสมมติฐานเหล่านั้นสมเหตุสมผลระหว่างการผลิตจริงหรือไม่ หากอุปกรณ์จับยึดที่ดีขึ้นหรือสูตรงานที่แม่นยำขึ้นช่วยลดเวลาเปลี่ยนรุ่น ให้ปรับค่าขาเข้านั้นเพื่อให้ติดตามผลการปรับปรุงได้
การเปลี่ยนรุ่นผลิต การบำรุงรักษา และข้อบกพร่องที่เกิดซ้ำ
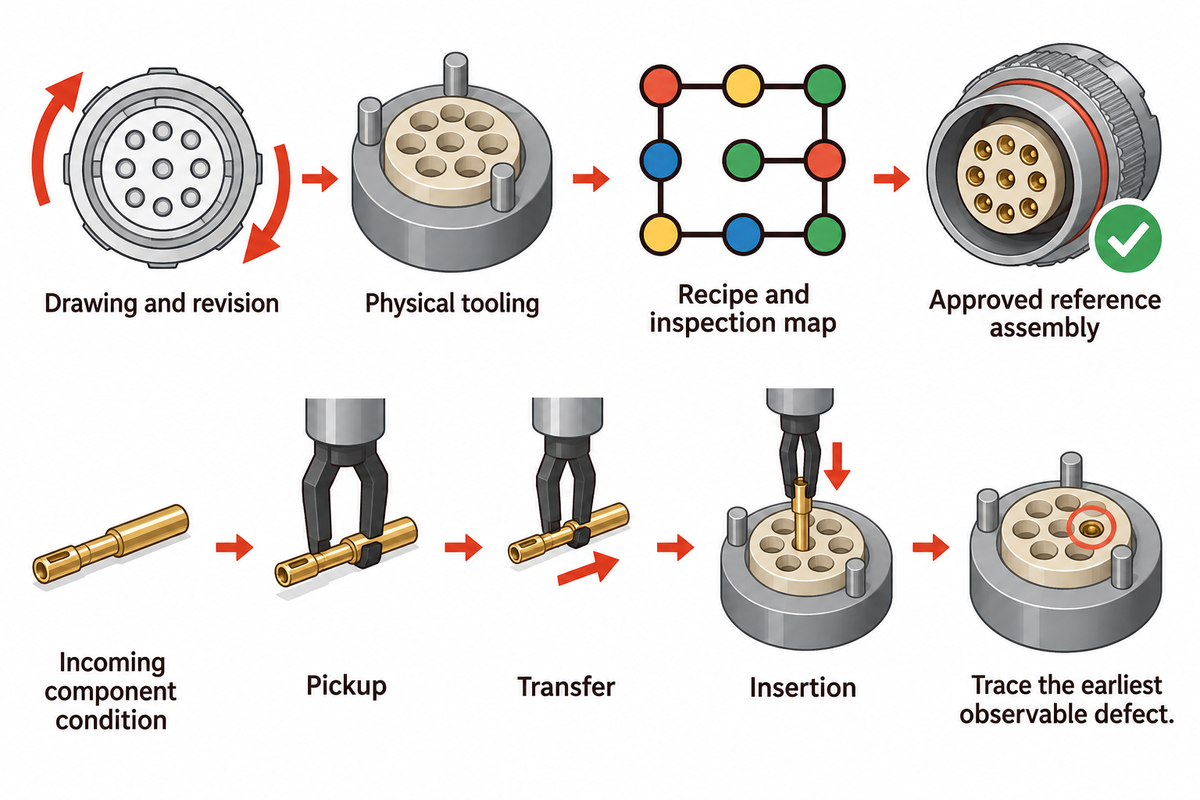
การเปลี่ยนรุ่นผลิตที่เชื่อถือได้ครอบคลุมการตั้งค่าผลิตภัณฑ์ทั้งหมด ทั้งอุปกรณ์จับยึด ระบบป้อน เครื่องมือ สูตรงาน และโปรแกรมตรวจสอบ ควรบำรุงรักษาตามรูปแบบความขัดข้องที่สังเกตได้และคำแนะนำของผู้ผลิตอุปกรณ์ เมื่อเกิดข้อบกพร่องซ้ำ ให้หาขั้นตอนแรกที่ชิ้นส่วนดีเริ่มกลายเป็นชิ้นงานเสีย ก่อนปรับค่าแรง ตำแหน่ง หรือเกณฑ์การยอมรับ
เก็บบันทึกชิ้นงานแรกของแต่ละรูปแบบที่อนุมัติ โดยเชื่อมโยงแบบและรุ่นแก้ไข ผังทดสอบทางไฟฟ้า และเครื่องมือ NASA ระบุโครงการที่ทดสอบด้วยการดันขาสัมผัสแต่ละขาหลังเดินสายและดัดแปลงคอนเนกเตอร์ในขั้นต้น ควรตรวจชุดประกอบที่เปลี่ยนแปลงขณะที่ยังเข้าถึงคุณลักษณะนั้นได้ การรอจนปิดตัวเรือนอาจทำให้มองไม่เห็นสาเหตุ ในโครงการนั้น คลิปล็อกที่เสียรูปหรือหักก็เป็นสาเหตุที่พบบ่อยของการล็อกไม่ถูกต้องเช่นกัน
หากพินงอ ให้พิจารณาทุกขั้นตอน ตั้งแต่สภาพชิ้นส่วนขาเข้า การหยิบจับ การถ่ายโอน จนถึงการใส่ หากขาสัมผัสหลุดถอยเป็นครั้งคราว ให้ตรวจคุณลักษณะการล็อกและวิธีตรวจสอบการเข้าที่ที่อนุมัติ กรณีล็อกไม่ถูกต้องจากคลิปล็อกเสียหายกล่าวไว้ในบทเรียนของ NASA เรื่องพินถอยเข้า การเพิ่มแรงใส่อาจยิ่งทำให้จุดต่อนั้นเสียหายมากขึ้น
ควรทำ
- เปรียบเทียบชิ้นงานเสียกับชุดประกอบอ้างอิงที่อนุมัติแล้ว
- ติดตามข้อบกพร่องกลับไปยังขั้นตอนแรกที่สังเกตพบได้
- ตรวจสอบสูตรงานและผังตรวจสอบอีกครั้งหลังเปลี่ยนเครื่องมือ
ไม่ควรทำ
- อย่าเพิ่มขีดจำกัดแรงเพียงเพื่อกดจำนวนชิ้นงานที่ถูกคัดทิ้ง
- อย่าใช้ผลผ่านการทดสอบทางไฟฟ้าเป็นหลักฐานยืนยันคุณลักษณะเชิงกลทั้งหมด
- อย่านำชุดประกอบที่งานสะดุดกลับเข้าสู่การผลิตโดยไม่มีวิธีตรวจสอบที่กำหนดไว้
บันทึกการปรับตั้งและผลลัพธ์ เพื่อไม่ให้ผู้ปฏิบัติงานคนถัดไปเสียเวลาปรับซ้ำแบบที่ไม่ได้ผล การผลิตที่เสถียรเกิดจากการตั้งค่าที่ควบคุมได้และความเข้าใจข้อบกพร่อง ไม่ใช่การขยายเกณฑ์การยอมรับให้กว้างขึ้นเรื่อย ๆ
ข้อกำหนดด้านการบูรณาการและระบบสาธารณูปโภค
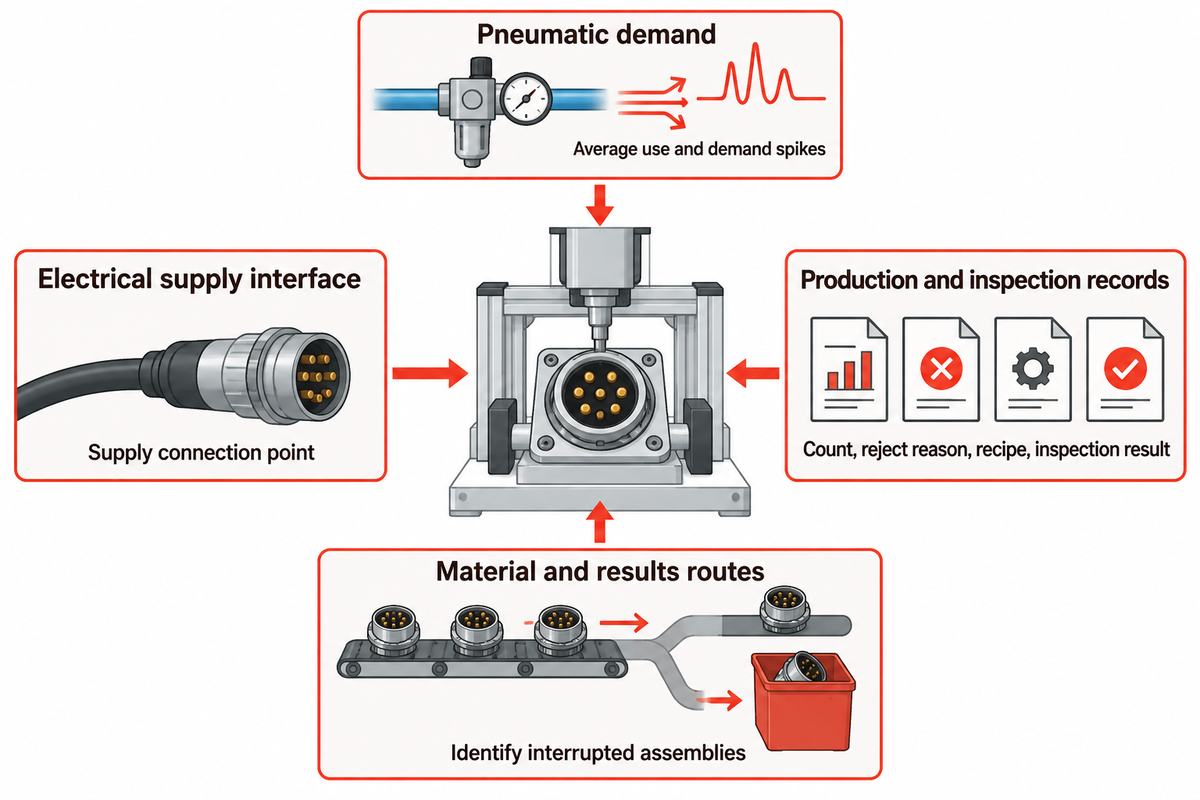
การติดตั้งเครื่องจักรเข้ากับระบบต้องกำหนดแหล่งจ่ายไฟฟ้า เตรียมระบบลมตามความต้องการ จัดให้มีส่วนเชื่อมต่อสำหรับการทำงานอย่างปลอดภัย และวางเส้นทางลำเลียงวัสดุและผลลัพธ์ที่ใช้งานได้จริง ข้อกำหนดเหล่านี้ต้องพิจารณาตามรูปแบบเครื่องจักรที่กำหนด ค่าแรงดันไฟฟ้าหรือแรงดันลมทั่วไปไม่สามารถอธิบายการทำงานร่วมกันของระบบป้อนชิ้นงาน เครื่องมือประกอบ อุปกรณ์ตรวจสอบ และกระบวนการถัดไปได้ครบถ้วน
มาตรฐาน IEC 60204-1 ครอบคลุมอุปกรณ์ไฟฟ้าของเครื่องจักรตั้งแต่จุดเชื่อมต่อแหล่งจ่ายไฟฟ้า ใช้จุดเชื่อมต่อนี้เพื่อกำหนดคุณลักษณะของแหล่งจ่าย การตัดแยกวงจร มาตรการป้องกัน และหน้าที่รับผิดชอบของผู้ผลิตเครื่องจักรกับผู้ติดตั้ง ณ สถานที่ใช้งาน
สำหรับอุปกรณ์นิวแมติก ให้แยกปริมาณการใช้เฉลี่ยออกจากช่วงที่มีความต้องการสูงฉับพลัน แนวทางเกี่ยวกับ ระบบลมอัดของรัฐบาลออสเตรเลีย ระบุว่าถังพักลมสามารถช่วยรองรับความต้องการที่เพิ่มขึ้นในช่วงสั้น ๆ ได้ อีกทั้งยังระบุว่าการใช้อุปกรณ์ไฟฟ้าทดแทนอาจต้องเพิ่มแหล่งจ่ายไฟฟ้าเฉพาะจุด แม้การใช้ไฟฟ้ารวมของสถานที่จะลดลง ด้วยเหตุนี้ จึงต้องทบทวนระบบสาธารณูปโภคประกอบการกำหนดรูปแบบเครื่องจักรด้วย
ระบุว่าผลลัพธ์ใดบ้างที่ต้องส่งออกจากเครื่องจักร เช่น จำนวนการผลิต สาเหตุที่คัดชิ้นงานเสียออก สูตรการผลิต และบันทึกการตรวจสอบที่จำเป็น ตกลงวิธีระบุชุดประกอบที่ทำงานค้างหลังไฟฟ้าดับหรือการสื่อสารขัดข้อง ควรมีบันทึกที่เชื่อมโยงชิ้นงานหรือล็อตที่ผ่านการยอมรับเข้ากับกระบวนการผลิต
ประเด็นสำคัญ
กำหนดชุดประกอบสำเร็จ ตรวจสอบข้อบกพร่องสำคัญแต่ละรายการ และเปรียบเทียบผลผลิตเป็นจำนวนชิ้นงานที่ผ่านการยอมรับ การตัดสินใจเหล่านี้ช่วยเชื่อมโยงแบบคอนเนกเตอร์เข้ากับข้อกำหนดเครื่องจักรที่นำไปใช้งานได้จริง
ส่งแบบคอนเนกเตอร์ ตัวอย่างชิ้นส่วน ขอบเขตผลผลิตที่เสนอ และรายการตรวจสอบที่ต้องการให้ ทีมระบบอัตโนมัติ ZEUEE เพื่อหารือเกี่ยวกับเครื่องจักร ขั้นตอนถัดไปในการพิจารณาเครื่องจักรของบริษัทให้เหมาะกับการใช้งาน คือดูหน้าข้อมูลโซลูชัน เครื่องประกอบคอนเนกเตอร์วงกลม
คำถามที่พบบ่อยเกี่ยวกับเครื่องประกอบคอนเนกเตอร์วงกลม
คอนเนกเตอร์ M8 คืออะไร และชื่อบอกข้อกำหนดของเครื่องมือประกอบหรือไม่?
M8 ระบุขนาดในตระกูลอินเทอร์เฟซคอนเนกเตอร์วงกลม แต่ไม่ได้กำหนดข้อกำหนดของเครื่องมือประกอบไว้อย่างครบถ้วน ให้ใช้แบบผลิตภัณฑ์ฉบับเต็มและหมายเลขชิ้นส่วนเพื่อระบุการจัดวางหน้าสัมผัส การกำหนดรหัส วิธีต่อปลายสาย และรูปทรงของชิ้นส่วน รายละเอียดเหล่านี้ใช้กำหนดจุดอ้างอิงของอุปกรณ์จับยึด พื้นผิวสำหรับหยิบจับที่เข้าถึงได้ และลำดับการประกอบที่จำเป็น รวมถึงชิ้นส่วนที่ติดตั้งมาแล้ว
เครื่องประกอบคอนเนกเตอร์วงกลมเครื่องเดียวรองรับจำนวนพินที่แตกต่างกันได้หรือไม่?
เครื่องจักรเครื่องเดียวอาจรองรับจำนวนพินที่แตกต่างกันได้ หากออกแบบอุปกรณ์จับยึด ระบบป้อนชิ้นงาน โปรแกรมการเคลื่อนที่ และการตั้งค่าการตรวจสอบให้เหมาะกับแต่ละรูปแบบ การเปลี่ยนสูตรการผลิตเพียงอย่างเดียวอาจไม่เพียงพอ ให้เปรียบเทียบรูปแบบช่องติดตั้ง ชนิดหน้าสัมผัส และการเข้าถึง จากนั้นสาธิตการเปลี่ยนรุ่นและการตรวจสอบชิ้นงานแรกสำหรับแต่ละรูปแบบที่ต้องการ ก่อนยืนยันว่าเครื่องจักรรองรับได้
ผลทดสอบความต่อเนื่องทางไฟฟ้าที่ผ่านยืนยันการยึดหน้าสัมผัสได้หรือไม่?
ไม่ได้ การทดสอบความต่อเนื่องยืนยันว่ามีกระแสไฟฟ้าไหลผ่านภายใต้เงื่อนไขการทดสอบ ส่วนการยึดหน้าสัมผัสเกี่ยวข้องกับการยึดหน้าสัมผัสให้แน่นทางกล หน้าสัมผัสที่เสียบไม่สุดบางส่วนอาจยังนำไฟฟ้าได้ระหว่างการทดสอบ ให้ใช้วิธีตรวจสอบการยึดและเกณฑ์การยอมรับที่ระบุสำหรับผลิตภัณฑ์ พร้อมตรวจสอบความถูกต้องของระบบตรวจสอบด้วยข้อบกพร่องตัวอย่าง แทนการสันนิษฐานว่าผลทดสอบไฟฟ้าที่ผ่านครอบคลุมการล็อกทางกลด้วย
เหตุใดเครื่องประกอบคอนเนกเตอร์วงกลมจึงทำงานไม่สม่ำเสมอ?
ตรวจสอบการจัดวางชิ้นส่วน ตำแหน่งอุปกรณ์จับยึด สภาพเครื่องมือ การเลือกสูตรการผลิต และการตั้งค่าการตรวจสอบ เปรียบเทียบชิ้นส่วนขาเข้ากับชุดประกอบระหว่างกระบวนการเพื่อหาว่าข้อบกพร่องเริ่มเกิดขึ้นตรงจุดใด เปลี่ยนทีละปัจจัยภายใต้การควบคุม แล้วตรวจสอบผลเทียบกับข้อกำหนดผลิตภัณฑ์ที่อนุมัติแล้ว
การประกอบคอนเนกเตอร์วงกลมต้องมีการขึ้นรูปหุ้มทับเสมอหรือไม่?
ไม่จำเป็น การขึ้นรูปหุ้มทับใช้เฉพาะกับผลิตภัณฑ์และขอบเขตการผลิตที่กำหนดให้มีเท่านั้น เครื่องจักรอาจส่งมอบเป็นชิ้นส่วนอินเสิร์ตที่ติดตั้งชิ้นส่วนครบแล้ว ตัวคอนเนกเตอร์ หรือส่วนปลายสายที่ประกอบทางกล หากรวมการขึ้นรูป ให้ระบุว่าต้องตรวจสอบรายการใดก่อนที่วัสดุหุ้มจะทำให้เข้าถึงคุณลักษณะภายในไม่ได้ จากนั้นกำหนดจุดส่งต่องานไปยังกระบวนการขึ้นรูปและรายการตรวจสอบหลังจากนั้น รวมภาระงานขั้นตอนถัดไปไว้ในการเปรียบเทียบผลผลิตด้วย หากผลิตภัณฑ์สำเร็จรูปที่ตกลงกันมีปลายสายขึ้นรูปหุ้มทับ
ขอราคาของเครื่องประกอบคอนเนกเตอร์วงกลมโดยไม่มีตัวอย่างได้หรือไม่?
ซัพพลายเออร์อาจประเมินงบประมาณเบื้องต้นจากแบบและคำอธิบายกระบวนการ ตัวอย่างช่วยกำหนดข้อกำหนดในการป้อนชิ้นงาน การหยิบจับ และการตรวจสอบ สอบถามว่าราคารวมเครื่องมือ รุ่นย่อย การทดสอบ การติดตั้งร่วมกับระบบ การติดตั้งหน้างาน และอะไหล่หรือไม่ พร้อมระบุสมมติฐานที่ยังต้องทดสอบ
เครื่องประกอบคอนเนกเตอร์วงกลมทำให้คอนเนกเตอร์เป็นไปตามมาตรฐานหรือไม่?
ตัวเครื่องจักรเพียงอย่างเดียวไม่ได้ยืนยันความสอดคล้องของผลิตภัณฑ์ ข้อกำหนดของคอนเนกเตอร์เป็นตัวกำหนดข้อกำหนดด้านโครงสร้างและการทดสอบที่เกี่ยวข้อง ส่วนกระบวนการผลิตต้องจัดเตรียมหลักฐานที่เหมาะสม ให้ตกลงข้อกำหนดที่ใช้ เกณฑ์การยอมรับ และบันทึกสำหรับผลิตภัณฑ์จริง แยกข้อกำหนดด้านไฟฟ้าของเครื่องจักรออกจากข้อกำหนดด้านสมรรถนะของคอนเนกเตอร์ เพราะครอบคลุมอุปกรณ์และอินเทอร์เฟซคนละส่วน บันทึกการผลิตที่มีประโยชน์จะระบุชิ้นงานหรือล็อตที่ทดสอบ สูตรการทดสอบที่ใช้ และผลลัพธ์ พร้อมระบบตรวจสอบย้อนกลับที่เหมาะกับการใช้งาน
หารือเกี่ยวกับกระบวนการประกอบคอนเนกเตอร์ของคุณ
ส่งแบบชิ้นส่วนและรายการตรวจสอบที่ชุดประกอบสำเร็จต้องผ่าน เพื่อใช้กำหนดขอบเขตเครื่องจักรและการทดลองที่เป็นตัวแทนของการผลิตจริง
หารือเกี่ยวกับการใช้งานเอกสารอ้างอิงและแหล่งข้อมูล
- Curralo และคณะ, งานวิจัยในวารสาร Machines เกี่ยวกับการประกอบพินและซีลคอนเนกเตอร์, 2024.
- National Aeronautics and Space Administration, พินไฟฟ้าแบบฝังลึก, 1995.
- International Electrotechnical Commission, ขอบข่ายสาธารณะของ IEC 60512-15-1: การยึดหน้าสัมผัสในอินเสิร์ต และ IEC 60512-15-2: การยึดอินเสิร์ตในตัวเรือนคอนเนกเตอร์, ขอบข่ายสาธารณะ
- ศูนย์มาตรฐานและการรับรองแห่งเอสโตเนีย, ขอบเขตสาธารณะของ IEC 60512-1:2018.
- National Aeronautics and Space Administration, บันทึกงานวิจัยการทดสอบแรงดึงของการย้ำสายเคเบิลประกอบ
- Friedrich-Alexander-Universität Erlangen-Nürnberg, บันทึกงานวิจัยเกี่ยวกับการจัดสรรงานระหว่างมนุษย์กับระบบอัตโนมัติในการผลิตชุดสายไฟ, 2020.
- ศูนย์บริการอุตสาหกรรม มหาวิทยาลัยเทนเนสซี, คู่มือการนำ OEE ไปใช้.
- International Electrotechnical Commission, ขอบข่ายด้านอุปกรณ์ไฟฟ้าของเครื่องจักรตาม IEC 60204-1
- Australian Government, แนวทางเกี่ยวกับอุปกรณ์ระบบลมอัด
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015
Trending now