ติดต่อ Zeyu lntelligent Industrial Company

คู่มือฉบับสมบูรณ์ปี 2026 สำหรับระบบตรวจสอบด้วยแมชชีนวิชัน

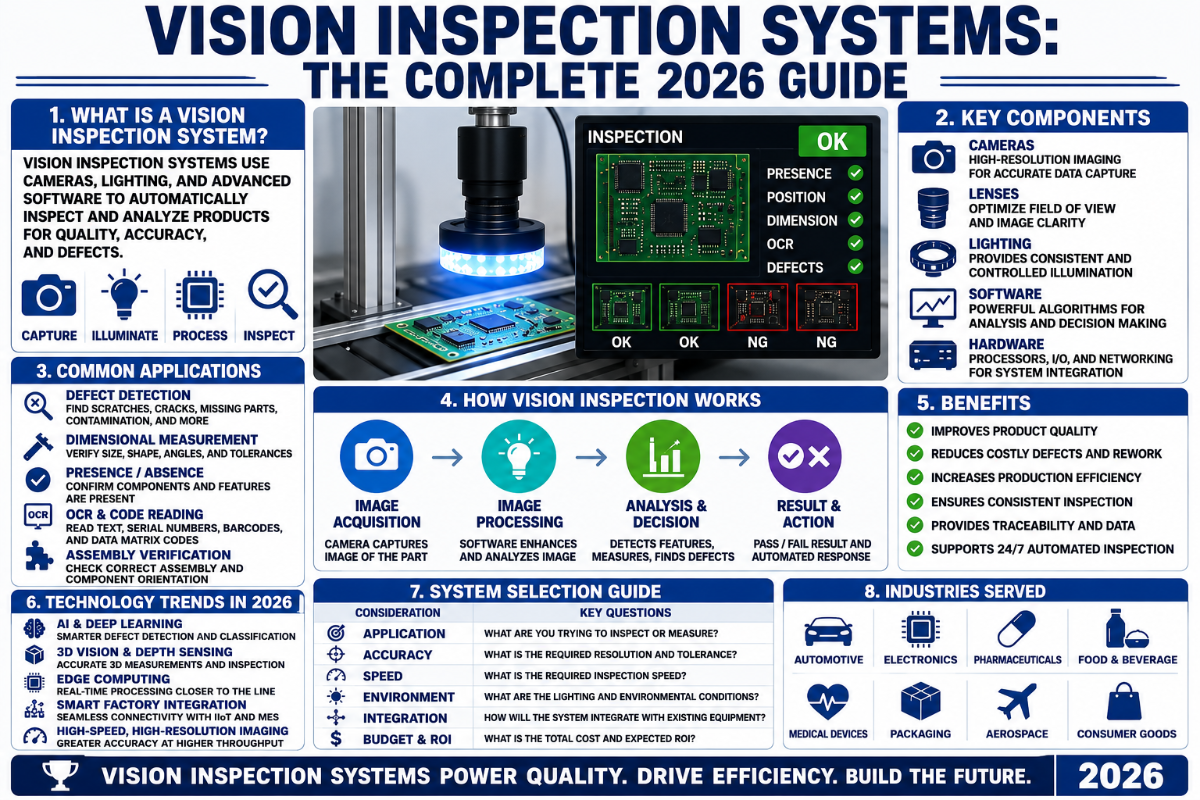
ระบบตรวจสอบด้วยแมชชีนวิชันคืออะไร?
ระบบเหล่านี้ทำงานดังนี้: ระบบตรวจสอบด้วยแมชชีนวิชัน หรือที่เรียกว่าระบบแมชชีนวิชัน ระบบตรวจสอบด้วยภาพอัตโนมัติ หรือระบบตรวจสอบด้วยแสงอัตโนมัติ เป็นระบบแมชชีนวิชันที่ใช้ตรวจสอบชิ้นงานบนสายการผลิตโดยตรงภายในเวลาประมาณ 20 มิลลิวินาที และตัดสินว่าผ่านหรือไม่ผ่าน หรือให้ค่าการวัดหากอยู่ในช่วงที่กำหนด อย่างไรก็ตาม ระบบเหล่านี้สามารถใช้ขั้นตอนการตรวจสอบแบบเดียวกันกับชิ้นงานชิ้นแรกและชิ้นที่หนึ่งล้านได้ ซึ่งเป็นความท้าทายในอุตสาหกรรมการผลิตสมัยใหม่ที่ความเร็วสายการผลิตอาจสูงถึงหลายสิบหรือหลายร้อยชิ้นต่อนาที คู่มือนี้จะช่วยให้คุณเลือกประเภทที่เหมาะสม รายงานฉบับนี้เป็นกลางต่อผู้จำหน่าย โดยอธิบายวิธีทำงานของระบบตรวจสอบด้วยแมชชีนวิชัน องค์ประกอบหลัก 4 ส่วน ประเภทสำคัญและทางเลือกด้านสถาปัตยกรรม สิ่งที่ระบบตรวจสอบพบได้และพบไม่ได้ในชิ้นงาน วิธีประเมินต้นทุน และแบบสอบถามสั้น ๆ 7 ข้อเพื่อช่วยเลือกระบบให้เหมาะกับความต้องการข้อมูลจำเพาะโดยสังเขป: ระบบตรวจสอบด้วยแมชชีนวิชัน
| องค์ประกอบหลัก | กล้อง/เซนเซอร์ ระบบแสง เลนส์/ออปติก และซอฟต์แวร์ประมวลผล (4 ส่วน) |
| ความละเอียดของกล้อง | ประมาณ 0.4–24 MP (สแกนพื้นที่); 2k–16k px (สแกนเส้น) |
| ความแม่นยำในการวัด | ระดับไม่กี่ µm จนถึงต่ำกว่า µm (เครื่องวัดโปรไฟล์เลเซอร์ 3D; ขึ้นอยู่กับรุ่น) |
| เวลาตั้งแต่ได้ภาพจนถึงการตัดสินใจ | <20 ms; อัตราการจับภาพความเร็วสูงถึงประมาณ 60 Hz; หลายร้อยชิ้นต่อนาที |
| รูปแบบการถ่ายภาพ | 1D, 2D (สแกนพื้นที่/เส้น), 3D, หลายช่วงคลื่น |
| แนวทางการประมวลผล | ใช้กฎ การเรียนรู้เชิงลึก (AI) หรือแบบผสม |
ระบบตรวจสอบด้วยแมชชีนวิชันคืออะไร? (และทำงานอย่างไรในทางปฏิบัติ)
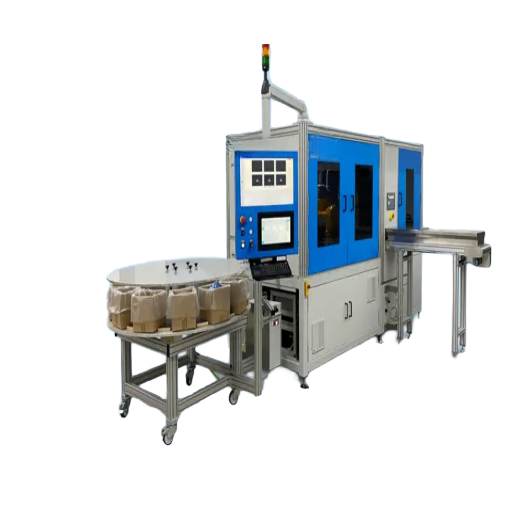 ระบบตรวจสอบด้วยแมชชีนวิชันทำหน้าที่เสมือนดวงตาของผู้ตรวจสอบ (ซึ่งก็คือกล้องอุตสาหกรรม) และสมองของผู้ตรวจสอบ (ตรรกะของซอฟต์แวร์) โดยขจัดการตัดสินตามความรู้สึกส่วนบุคคล เครื่องจักรไม่ได้แค่ “มองเห็น” ได้ดีกว่าเท่านั้น แต่ยังขจัดปัจจัยจากมนุษย์ เช่น ความเหนื่อยล้า ความคลาดเคลื่อนระหว่างกะ และความคลาดเคลื่อนหลังเปลี่ยนรุ่นการผลิต ออกจากการตัดสินใจ จึงทำให้เครื่องจักรตรวจสอบได้ 100% ขณะที่มีการสุ่มตรวจทุกชั่วโมง หน่วยงานกำกับดูแลยอมรับความแตกต่างนี้: US FDA ระบุว่าการตรวจพบอนุภาคด้วยสายตามนุษย์มีผลลัพธ์เป็นไปตามความน่าจะเป็น ซึ่งขึ้นอยู่กับขนาดและความเปรียบต่างของข้อบกพร่อง นี่คือปัญหาที่การตรวจสอบอัตโนมัติมีไว้แก้ไข
เบื้องหลังการทำงาน ระบบแมชชีนวิชันแทบทุกระบบใช้ลำดับขั้นตอน 4 ขั้นตอนเดียวกันเพื่อทำงานให้เสร็จภายในเวลาไม่กี่มิลลิวินาที:
- การรับภาพ เมื่อชิ้นงานเข้าสู่ขอบเขตการมองเห็นของกล้อง สัญญาณทริกเกอร์ (พัลส์จากเอ็นโคเดอร์ เซนเซอร์โฟโตอิเล็กทริก หรือตัวตั้งเวลา) จะสั่งให้กล้องถ่ายภาพ ขั้นตอนนี้เป็นตัวกำหนดค่าเวลาเปิดรับแสง รูรับแสง รูปแบบการจัดวางแสง และจังหวะทริกเกอร์ หากตั้งค่าไม่ถูกต้อง ขั้นตอนถัดไปก็ไม่สามารถแก้ไขได้
- จากนั้นซอฟต์แวร์จะดึงขอบเขต พื้นที่ พื้นผิว และตำแหน่งที่เกี่ยวข้องกับการใช้งานออกมา (การดึงคุณลักษณะ) เช่น รูปแบบความเปรียบต่างสูงสำหรับบาร์โค้ด ขอบเขตสำหรับการวัดเชิงเส้น และบริเวณที่ผิดปกติสำหรับค้นหาข้อบกพร่อง
- มาสก์กำหนดขอบเขตพื้นที่สนใจจะจำกัดการคำนวณไว้เฉพาะบริเวณที่ต้องการ (การตรวจจับและการแบ่งส่วนภาพ) จึงช่วยลดภาระการประมวลผลและขจัดผลบวกลวงจากสัญญาณรบกวนในพื้นหลัง
- D) ขั้นสุดท้าย ซอฟต์แวร์จะระบุชิ้นงาน ตรวจสอบว่าเป็นไปตามข้อกำหนดหรือวัดเทียบกับค่าความคลาดเคลื่อนตาม CAD แล้วส่งสัญญาณ I/O ดิจิทัลว่าผ่าน/ไม่ผ่าน บันทึกผลการตรวจสอบ หรือส่งสัญญาณแก้ไขตำแหน่งไปยังหุ่นยนต์หรือ PLC (การตัดสินใจและเอาต์พุต)
ระบบแมชชีนวิชันตรวจจับข้อบกพร่องได้อย่างไร?
ระบบจะค้นหาความเบี่ยงเบนจากข้อกำหนดของชิ้นงานที่ดี ระบบที่ใช้กฎจะตรวจสอบคุณสมบัติของภาพ เช่น ความเปรียบต่างของขอบเขต พื้นที่ของกลุ่มพิกเซล ระยะทาง และสี หากคุณสมบัติเหล่านี้อยู่นอกช่วงที่กำหนด ระบบจะระบุว่าเป็นข้อบกพร่อง ส่วนระบบการเรียนรู้เชิงลึกจะเรียนรู้ลักษณะของชิ้นงานที่ดี และอาจเรียนรู้ชิ้นงานที่ไม่ดีด้วยหากมีการติดป้ายกำกับตัวอย่าง โดยประมวลผลภาพจากชุดข้อมูลฝึกสอน แล้วประเมินว่าภาพใหม่ใกล้เคียงกับตัวอย่างที่ดีมากน้อยเพียงใด ไม่ว่าจะใช้วิธีใด แสงต้องทำให้มองเห็นข้อบกพร่องได้ก่อน แม้รอยขีดข่วนจะมีขนาดเพียงครึ่งพิกเซล แต่สภาวะแสงมืด (การให้แสงแบบดาร์กฟิลด์) อาจทำให้รอยขีดข่วนเด่นขึ้นบนพื้นหลังมืดได้ เพราะเทคนิคนี้อาศัยความเปรียบต่าง ไม่ใช่การแยกรูปร่างของตำหนิทั้งหมดให้เห็น แม้รอยขีดข่วนจะมีขนาดเพียงครึ่งพิกเซล ทั้งสองแนวทางให้ความสม่ำเสมอที่ดีกว่าการตรวจสอบโดยมนุษย์อย่างมาก และระบบที่ใช้ AI ขั้นสูงอาจตรวจจับคุณลักษณะที่กฎการตรวจสอบโดยมนุษย์อธิบายไม่ได้ รวมถึงชิ้นงานที่ก่อนหน้านี้อาจหลุดรอดการตรวจสอบได้ ดังนั้น ประสิทธิภาพของระบบวิชันอัตโนมัติที่เชื่อถือได้จึงขึ้นอยู่กับความสมดุลที่เหมาะสมระหว่างแสง ออปติก เซนเซอร์ และซอฟต์แวร์ โดยองค์ประกอบที่อ่อนแอที่สุดจะเป็นตัวกำหนดขีดจำกัดของทั้งระบบองค์ประกอบหลัก 4 ส่วน: กล้อง ระบบแสง เลนส์ และซอฟต์แวร์
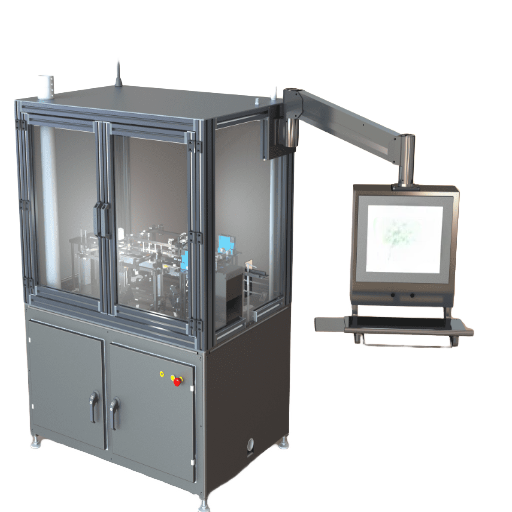 แม้ผู้คนมักให้ความสำคัญกับกล้องเป็นพิเศษ แต่ระบบตรวจสอบด้วยแมชชีนวิชันประกอบด้วยองค์ประกอบ 4 ส่วน และโดยทั่วไปกล้องไม่ได้เป็นปัจจัยจำกัด “เซนเซอร์คือหัวใจของระบบ” A3 หรือ Association for Advancing Automation ระบุไว้ อย่างไรก็ตาม เหตุการณ์ที่ก่อให้เกิดความล้มเหลวส่วนใหญ่มักมีสาเหตุมาจากปัญหาระบบแสงหรือออปติก มากกว่าจำนวนเมกะพิกเซล องค์ประกอบแต่ละส่วนมีผลต่อคุณภาพของภาพ และฮาร์ดแวร์แมชชีนวิชันแต่ละชุด (กล้อง เลนส์ ระบบแสง) มีขีดจำกัดตามส่วนประกอบที่มีประสิทธิภาพต่ำที่สุด นี่จึงเป็นเหตุผลว่าทำไมเซนเซอร์กล้องอัจฉริยะที่เรียบง่าย เมื่อใช้ร่วมกับแสงที่เหมาะสม อาจทำงานได้ดีกว่ากล้องราคาแพงเพียงอย่างเดียว มาพิจารณาองค์ประกอบแต่ละส่วนและความผิดพลาดที่พบได้บ่อยที่สุดกัน
| องค์ประกอบ | หน้าที่ | ข้อกำหนดสำคัญที่ต้องตั้งค่าให้ถูกต้อง | ผลที่เกิดขึ้นหากตั้งค่าไม่ถูกต้อง |
|---|---|---|---|
| ระบบแสง | สร้างความเปรียบต่างระหว่างข้อบกพร่องกับพื้นหลัง | รูปทรงเรขาคณิต: ดาร์กฟิลด์ แสงด้านหลัง แสงโคแอกเซียล แสงโดม | ข้อบกพร่องจริงมองไม่เห็น และไม่มีอัลกอริทึมใดกู้คืนได้ |
| เลนส์/ออปติก | สร้างกรอบและโฟกัสภาพ พร้อมกำหนดขอบเขตการมองเห็น | เทเลเซนทริกเทียบกับเลนส์มาตรฐาน ความบิดเบี้ยว และระยะชัดลึก | ค่าการวัดขอบเขตคลาดเคลื่อน และเกิดข้อผิดพลาดพารัลแลกซ์ด้านความสูง |
| กล้อง/เซนเซอร์ | บันทึกภาพ (สแกนพื้นที่หรือสแกนเส้น) | ความละเอียด อัตราการจับภาพ ชัตเตอร์แบบ Global เทียบกับ Rolling | ภาพเบลอจากการเคลื่อนไหว รูวงกลมปรากฏเป็นวงรีในภาพ |
| ซอฟต์แวร์ประมวลผล | ใช้ตรรกะการตรวจสอบและตัดสินผล | ใช้กฎเทียบกับการเรียนรู้เชิงลึก ความง่ายในการใช้งาน | ปฏิเสธชิ้นงานผิดพลาดหรือปล่อยให้ข้อบกพร่องหลุดรอด และปรับเปลี่ยนได้ยาก |
แบบจำลององค์ประกอบสอดคล้องกับข้อมูลจาก A3/automate.org และเอกสารอ้างอิงพื้นฐานด้านแมชชีนวิชัน
📐 หมายเหตุทางวิศวกรรม — การคำนวณความละเอียด (ค่าประมาณเบื้องต้น ไม่ใช่การรับประกัน)
วิธีประเมินคร่าว ๆ เพื่อหาคุณลักษณะที่เล็กที่สุดซึ่งระบบแมชชีนวิชันแยกแยะได้ คือคำนวณขนาดข้อบกพร่องที่เล็กที่สุดที่ตรวจจับได้จาก: ขนาดข้อบกพร่อง = ขอบเขตการมองเห็น / จำนวนพิกเซลของเซนเซอร์ / จำนวนพิกเซลต่อข้อบกพร่อง ตัวอย่างเช่น หากใช้แนวคิดที่ยอมรับกันทั่วไปว่าข้อบกพร่องต้องมีขนาดอย่างน้อย 3 ถึง 5 พิกเซลจึงจะตรวจจับและจำแนกได้อย่างมั่นใจ หากใช้เซนเซอร์ 5 MP ที่มีแถวพิกเซลกว้าง 2448 พิกเซล และมีขอบเขตการมองเห็น 60-mm ขนาดคุณลักษณะที่เล็กที่สุดที่ตรวจจับได้คือ 60 / 2448 / 3 = 0.073 mm หากใช้เซนเซอร์ 12 MP ที่มีแถวพิกเซล 4096 พิกเซลและมีขอบเขตการมองเห็นเท่ากัน จะได้ค่าประมาณ 60 / 4096 / 3 = 0.044 mm หรือหากลดขอบเขตการมองเห็นเหลือ 30 mm เซนเซอร์ 5 MP จะให้ค่าความละเอียดสูงสุดโดยประมาณ 30 / 2448 / 3 = 0.037 mm โปรดจำไว้ว่าตัวเลขเหล่านี้เป็นเพียงค่าพื้นฐานโดยประมาณ และความสามารถในการแยกรายละเอียดที่แท้จริงขึ้นอยู่กับฟังก์ชันถ่ายโอนมอดูเลชัน (MTF) ของกล้องและเลนส์ ซึ่งวัดภายใต้สภาวะการทำงานทั่วไป ไม่ใช่พิจารณาจากข้อกำหนดเมกะพิกเซล นอกจากนี้ จำนวนเมกะพิกเซลที่มากขึ้นยังทำให้อัตราการจับภาพและระดับสัญญาณของแต่ละพิกเซลลดลงด้วย
ระบบตรวจสอบด้วยแมชชีนวิชันมีองค์ประกอบอะไรบ้าง?
องค์ประกอบหลัก 4 ส่วน ได้แก่ แสง ออปติก เซนเซอร์/กล้อง และซอฟต์แวร์ จะทำงานร่วมกันเป็นระบบเดียว ปัจจุบันมีข้อกำหนดทั่วไปที่ใช้ประเมินคุณภาพกล้องโดยไม่ขึ้นกับผู้จำหน่าย โดยมาตรฐานสากล (ISO 12232-1:2024, ISO 24942) กำหนดวิธีวัดคุณลักษณะของกล้องให้เป็นมาตรฐาน (ประสิทธิภาพควอนตัม สัญญาณรบกวนจากการอ่านค่า ช่วงไดนามิก เป็นต้น) ตามวิธีการที่กำหนดโดย EMVA 1288ประเภทของระบบตรวจสอบด้วยแมชชีนวิชัน: 1D, 2D, 3D และกล้องอัจฉริยะเทียบกับระบบที่ใช้ PC
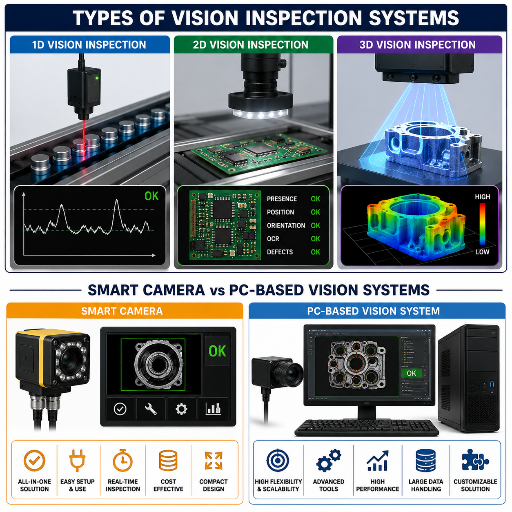 ระบบตรวจสอบด้วยแมชชีนวิชันแบ่งได้ 2 วิธี ได้แก่ แบ่งตามวิธีถ่ายภาพ (1D, 2D, 3D) และแบ่งตามตำแหน่งที่ประมวลผล (สถาปัตยกรรม) หากสับสนระหว่างสองวิธีนี้ คุณอาจซื้อระบบผิดประเภท ให้เลือกวิธีถ่ายภาพก่อน แล้วจึงเลือกสถาปัตยกรรม
เกณฑ์ตัดสินใจเลือกระหว่าง 2D กับ 3D
มีกฎตัดสินใจข้อหนึ่งที่สำคัญกว่าข้ออื่นในการเลือกโซลูชันการถ่ายภาพ ให้ใช้ 2D เมื่อปัญหาอยู่ในระนาบของภาพ เช่น รอยถลอก การตรวจจับชิ้นส่วนที่ขาดหาย การตรวจสอบงานพิมพ์ การอ่านบาร์โค้ด และการวัดขนาดในระนาบ วิธีนี้เร็วและมีต้นทุนต่ำกว่า ทั้งยังเป็นระบบที่ติดตั้งใช้งานแพร่หลายที่สุด แต่ให้เลือก 3D ทันทีเมื่อข้อบกพร่องเกี่ยวข้องกับตัวแปร “Z” ได้แก่ ความสูง ความลึก ปริมาตร ความเสมอระนาบ หรือแม้แต่การบิดงอ เช่น ขาของชิ้นส่วนที่ยกตัวขึ้น ชิ้นงานพลาสติกที่ฉีดไม่เต็มแม่พิมพ์ ภาชนะบุบ หรือการหยิบชิ้นงานจากถังที่ต้องระบุวัตถุได้ครบทั้ง 6 ทิศทาง ระบบวิชัน 3D ต้องเก็บแผนที่ความลึกหรือกลุ่มจุดเพิ่มเติม โดยใช้วิธีสแกน 3D รูปแบบใดรูปแบบหนึ่ง เช่น การหาสามเหลี่ยมด้วยเลเซอร์ แสงแบบมีโครงสร้าง สเตอริโอ หรือการวัดเวลาการเดินทางของแสง จึงมีราคาสูงกว่าและมีต้นทุนระบบสูงกว่า เพื่อให้ได้ข้อมูลเพิ่มเติมเหล่านี้ อย่างไรก็ตาม ระบบ 3D เติบโตเร็วที่สุด เนื่องจากหุ่นยนต์และค่าความคลาดเคลื่อนที่ลดลงผลักดันให้การทำงานต้องครอบคลุมบริเวณที่มองเห็นไม่ได้ด้วยภาพ 2 มิติ กล้องสแกนเส้นครอบคลุมอีกแกนหนึ่ง โดยสร้างภาพความละเอียดสูงของวัสดุแผ่นต่อเนื่อง (ฟิล์ม แผ่นฟอยล์ กระดาษ หรืออิเล็กโทรด) ที่เคลื่อนที่ด้วยความเร็วสูง กล้อง 2 มิติไม่สามารถมองเห็นความกว้างทั้งหมดได้ในคราวเดียว แต่ระบบกล้องสแกนเส้นจะสร้างภาพครอบคลุม 100% ของแถบวัสดุที่เคลื่อนที่ด้วยความเร็วหลายร้อยเมตรต่อนาที| สถาปัตยกรรม | ตำแหน่งที่ใช้ประมวลผล | จุดเด่น | งานที่เหมาะสมที่สุด |
|---|---|---|---|
| กล้องอัจฉริยะ | ติดตั้งระบบทั้งหมดไว้ภายในตัวกล้อง | ติดตั้งใช้งานง่าย ต้นทุนต่ำ ขนาดกะทัดรัด และทนทาน | งานตรวจสอบเดียวที่กำหนดชัดเจนในสภาพแวดล้อมที่มีความเสถียร |
| เซนเซอร์ระบบฝังตัว/เซนเซอร์วิชัน | คอนโทรลเลอร์ขนาดกะทัดรัดหรือบอร์ด GPU (Jetson/FPGA) | สมดุลระหว่างประสิทธิภาพกับพื้นที่ติดตั้ง | งานที่มีความซับซ้อนปานกลางและการบูรณาการระบบโดยผู้สร้างเครื่องจักร |
| ระบบที่ใช้ PC | Industrial PC ที่ควบคุมกล้องหลายตัว | ยืดหยุ่นและประมวลผลได้สูงสุด พร้อมรองรับกล้องหลายตัว | สายการผลิตที่มีหลายงานซับซ้อน และการวัดระดับต่ำกว่าไมครอน |
สถาปัตยกรรมซีรีส์ A1 แบ่งประเภทตามข้อมูลจาก A3/automate.org “ระบบแมชชีนวิชันแบบกล้องอัจฉริยะเทียบกับระบบที่ใช้ PC”
ระบบวิชันตรวจสอบอะไรได้บ้าง: ประเภทข้อบกพร่องและวิธีตรวจจับ
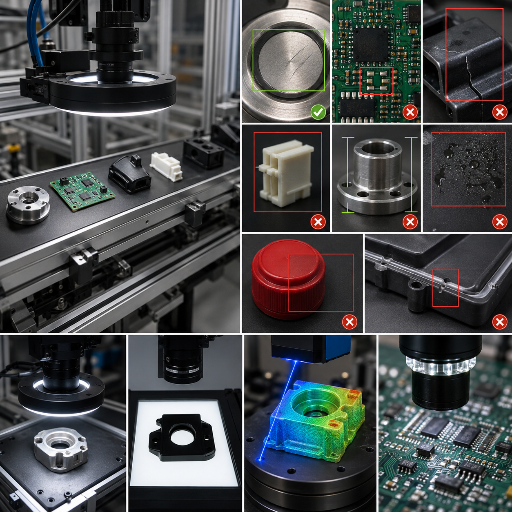 เลือกโซลูชันที่ช่วยลดข้อร้องเรียนโดยหยุดไม่ให้ข้อบกพร่องผ่านไป ไม่ใช่เลือกจากรายการข้อบกพร่อง ระบบวิชันครอบคลุมข้อบกพร่องทางแสงทุกประเภท และวิธีการตรวจสอบจะเป็นตัวกำหนดขนาดต่ำสุดที่ตรวจจับได้อย่างเหมาะสม ไม่ใช่ตัวกล้อง ภาพต่อไปนี้แสดงประเภทข้อบกพร่องที่พบได้ทั่วไป วิธีตรวจสอบที่เหมาะสม และขนาดต่ำสุดโดยทั่วไป:
| ประเภทข้อบกพร่อง/การตรวจสอบ | การถ่ายภาพ/วิธีการ | ขนาดต่ำสุดที่ตรวจจับได้โดยทั่วไป |
|---|---|---|
| รอยขีดข่วน/รอยแตก/ครีบที่พื้นผิว | แสงดาร์กฟิลด์ (มุมต่ำ) | ตรวจจับได้ระดับต่ำกว่าพิกเซลด้วยความเปรียบต่าง โดยทั่วไปประมาณ 0.05–0.1 mm |
| มิติ/ค่าความคลาดเคลื่อน (มาตรวิทยา) | เลนส์เทเลเซนทริกและแสงด้านหลัง | ความแม่นยำระดับไม่กี่ µm; ต่ำกว่า µm สำหรับเครื่องวัดโปรไฟล์ 3D |
| การมี/ไม่มีคุณลักษณะ | ภาพเงาจากแสงด้านหลังหรือการสแกนพื้นที่ | ระดับคุณลักษณะ (รู พิน คลิป ซีล) |
| รหัสและตัวอักษร (บาร์โค้ด, OCR/OCV) | การสแกนพื้นที่ความละเอียดสูงและแสงกระจาย | ระดับตัวอักษร/เซลล์; ความแม่นยำในการอ่านประมาณ 99.99% |
| การตรวจสอบสี/เฉดสี | กล้องสีและแสงโดม | ระดับเฉดสี |
| การประกอบ/การจัดตำแหน่ง | แสงโคแอกเซียลและการสแกนพื้นที่ หรือ 3D | ระดับชิ้นส่วน; การจัดตำแหน่งต่ำกว่า mm ถึงประมาณ 0.1 mm |
| สิ่งแปลกปลอม/การปนเปื้อน | แสงดาร์กฟิลด์และการจำแนกด้วย AI | ประมาณ 0.1 mm ขึ้นไป |
| คุณภาพรอยบัดกรี/รอยเชื่อม | การทำโปรไฟล์หลายมุมหรือ 3D | ระดับรอยต่อ; เกณฑ์ IPC-A-610 Class 3 |
| ข้อบกพร่องที่ขอบ (บิ่น/รอยบาก/รอยแยก) | แสงด้านหลังและเครื่องมือวิเคราะห์ขอบระดับต่ำกว่าพิกเซล | ประมาณ 0.05 mm |
ตัวเลขการวัดมีลักษณะคล้ายค่าของ Moore (เช่น Keyence IM-8000 มีค่าความแม่นยำสูงสุด 3.9 m และค่าความสามารถในการทำซ้ำ 0.5 m ภายใต้สภาวะควบคุม เป็นต้น) ต้องมีแหล่งอ้างอิงสำหรับผลการอ่าน OCR/OCV
ระบบ 3D และการสแกนเส้นตรวจจับข้อบกพร่องบนพื้นผิวทรงกระบอกได้หรือไม่?
วิธีนี้ใช้กับการตรวจสอบชิ้นงานทรงกระบอก โดยต้องใช้หลายวิธีร่วมกันเพื่อค้นหาข้อบกพร่องทั้งหมดบนชิ้นงานที่ตรวจสอบ การซิงโครไนซ์กล้องสแกนเส้นกับชิ้นงานที่หมุนช่วยสร้างภาพพื้นผิวโค้งให้เป็นภาพแบน จึงไม่พลาดรอยขีดข่วนเมื่อเปลี่ยนมุมตรวจสอบ การตรวจสอบ 3D ยังช่วยวัดความแตกต่างด้านความสูงระหว่างพื้นผิวชิ้นงานกับเครื่องหมายตรวจสอบที่พิมพ์ไว้ ซึ่งกล้องมาตรฐานตรวจไม่พบ เพราะภาพพื้นผิวแบน 2D แยกแยะข้อมูลดังกล่าวไม่ได้ การใช้ภาพสแกนเส้นร่วมกับโปรไฟล์พื้นผิว 3D ของชิ้นงานที่ตรวจสอบช่วยให้ระบุวัตถุทรงกลมได้อย่างมีประสิทธิภาพ รวมถึงข้อบกพร่องอย่างรอยบุบ ครีบบนพื้นผิว หรือความผิดปกติของรูปทรงโดยรวม ซึ่งกล้องมาตรฐานอาจตรวจไม่พบ ดังที่กล่าวไปก่อนหน้านี้ หัวใจสำคัญยังคงเป็นการจัดแสงบนพื้นผิวให้ถูกต้อง ไม่ใช่การทำให้มองเห็นรายละเอียดที่เล็กที่สุด แต่เป็นการหาวิธีมองให้เห็นการตรวจสอบด้วยแสงอัตโนมัติ (AOI): กรณีเฉพาะของ PCB และอิเล็กทรอนิกส์
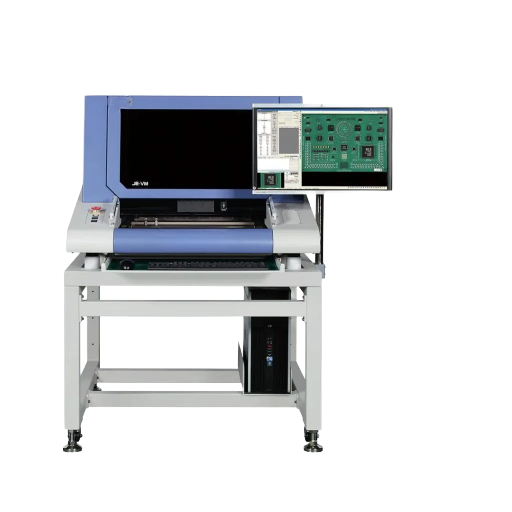
การตรวจสอบด้วยแสงอัตโนมัติ (AOI) เป็นคำที่อุตสาหกรรมอิเล็กทรอนิกส์ใช้เรียกการตรวจสอบแผงวงจรพิมพ์ด้วยระบบวิชัน AOI ย่อมาจาก Automated Optical Inspection ซึ่งเป็นกระบวนการตรวจสอบที่ใช้กันอย่างแพร่หลายในอุตสาหกรรม PCB โดยเป็นอุตสาหกรรมเฉพาะทางที่ตรวจจับข้อบกพร่องขนาดเล็กและมีความหนาแน่นสูงตามมาตรฐาน เช่น บัดกรีลัดวงจร ชิ้นส่วนตั้งขึ้น ชิ้นส่วนขาดหาย หรือขาที่ยกตัว ซึ่งสอดคล้องกับระดับข้อกำหนด IPC-A-610 ที่ยอมรับกัน ตลาด AOI มีมูลค่าหลายร้อยล้านดอลลาร์ต่อปี โดยประมาณการตลาดปี 2024 สำหรับกลุ่มการตรวจสอบนี้มักอยู่ที่ประมาณ $850 million (ขึ้นอยู่กับบริษัทวิเคราะห์) และ AOI เป็นหนึ่งในเทคโนโลยีตรวจสอบที่เติบโตเร็วที่สุด เพื่อตอบสนองต่อระยะห่างระหว่างขาชิ้นส่วนที่เล็กลงเรื่อย ๆ จนถึง 0.3mm สำหรับชิ้นส่วน 0201 และข้อกำหนดที่ต้องไม่มีข้อบกพร่องสำหรับอุปกรณ์อิเล็กทรอนิกส์ยานยนต์และอุปกรณ์ทางการแพทย์
สิ่งหนึ่งที่ทำให้ผู้ซื้อ AOI สับสนอย่างมากคือต้นทุน คำว่า “ระบบ AOI” อาจหมายถึงตั้งแต่รุ่นราคาประหยัดไปจนถึงรุ่นที่มีราคาสูงกว่าหลายเท่า บันไดต้นทุน AOI ในภาพนี้แสดงระดับราคาของ AOI ตามตำแหน่งในสายการผลิต พร้อมระบุประเภทข้อบกพร่องที่ตรวจพบได้ในแต่ละขั้น| ระดับ | ตำแหน่งติดตั้ง | สิ่งที่ตรวจพบ | ต้นทุนโดยเปรียบเทียบ |
|---|---|---|---|
| AOI แบบตั้งโต๊ะ/ออฟไลน์ | โต๊ะทำงาน สุ่มตรวจเป็นชุด | การมี/ไม่มีชิ้นส่วน ตำแหน่งที่คลาดเคลื่อนมาก และข้อบกพร่องพื้นฐานของบัดกรี | เริ่มต้น |
| AOI 2D แบบอินไลน์ | ตรวจบอร์ด 100% ในสายการผลิต SMT | ชิ้นส่วน ขั้ว และบัดกรีระยะห่าง 0.4 mm รวมถึง OCR | ปานกลาง |
| AOI 3D แบบอินไลน์ | ตรวจวัดความสูงในสายการผลิต SMT | ปริมาตรบัดกรี ความเสมอระนาบ ขาที่ยกตัว และชิ้นส่วนตั้งขึ้น | สูง |
ระดับราคาเปลี่ยนแปลงได้ โดยต้นทุนจริงของระบบตรวจสอบขึ้นอยู่กับขนาดบอร์ด ข้อกำหนดด้านรอบการทำงาน และรายละเอียดการบูรณาการระบบ
ระบบแมชชีนวิชันที่ใช้กฎเทียบกับการเรียนรู้เชิงลึก (AI): วิธีใดเหมาะกับงานแบบไหน
แมชชีนวิชันก็มีความเข้าใจผิดเรื่อง “ระบบตามกฎเทียบกับ AI” เช่นกัน จริง ๆ แล้วมีงานที่แตกต่างกัน และคำตอบมักไม่ใช่การเลือกอย่างใดอย่างหนึ่งเสมอไป คอมพิวเตอร์วิชันแบบดั้งเดิม (ตามกฎ) ใช้วัดองค์ประกอบที่กำหนดไว้ จึงให้ผลลัพธ์ที่รวดเร็ว แม่นยำ และอธิบายได้ตามต้องการสำหรับการวัดขนาดหรือการทดสอบที่กำหนดเกณฑ์ชัดเจนและทำซ้ำได้ ส่วนการเรียนรู้เชิงลึกเหมาะอย่างยิ่งกับพื้นผิวที่มีความแปรผันสูงหรือไม่ชัดเจน ซึ่งอัลกอริทึมอาจจัดการได้ยาก อย่างไรก็ตาม การเรียนรู้เชิงลึกแบ่งได้เป็นหลายแนวทาง วิธีการแบบมีผู้สอนที่ใช้จำแนกข้อบกพร่องเฉพาะต้องใช้ภาพที่ติดป้ายกำกับหลายร้อยถึงหลายพันภาพต่อประเภทข้อบกพร่อง ส่วนวิธีการแบบไม่มีผู้สอนฝึกด้วยตัวอย่างที่ดีเท่านั้น แล้วระบุสิ่งผิดปกติ ซึ่งเหมาะกว่ามากเมื่อมีข้อบกพร่องน้อย คาดเดาไม่ได้ หรือยังไม่เคยพบมาก่อน
✔ ระบบวิชันตามกฎเหมาะเมื่อ…
- การตรวจสอบนี้อาศัยการวัดขนาด และต้องมีเกณฑ์ผ่าน/ไม่ผ่านที่ชัดเจน
- ต้องการความเร็ว ผลลัพธ์ที่แน่นอน และคำอธิบายที่เข้าใจได้
- มีชิ้นงานอ้างอิงที่ไม่มีข้อบกพร่องจำนวนน้อยและมีลักษณะสม่ำเสมอ
- ผู้ตรวจประเมินต้องการคำชี้แจงถึงเหตุผลที่แน่ชัดในการปฏิเสธชิ้นงานแต่ละชิ้น
⚠ ระบบวิชันแบบการเรียนรู้เชิงลึกเหมาะเมื่อ…
- พื้นผิวมีความหลากหลาย (เป็นวัสดุอินทรีย์ มีพื้นผิวสัมผัส หรือต้องตรวจด้านรูปลักษณ์) จนการตั้งกฎทำได้ยาก
- มีภาพจำนวนมากเพียงพอ (หรือในกรณีการตรวจจับความผิดปกติ จะมีเฉพาะตัวอย่าง “ชิ้นงานดี”) สำหรับฝึกโมเดล
- ชุดข้อบกพร่องมีลักษณะไม่ชัดเจนหรือเปลี่ยนแปลงอยู่เสมอ
- อย่างไรก็ตาม โปรดระวังว่า ผลการทดสอบบนเกณฑ์มาตรฐานไม่สามารถนำไปใช้กับสภาพแวดล้อมการผลิตจริงได้อย่างน่าเชื่อถือ เมื่อสภาพแสงหรือความหลากหลายของผลิตภัณฑ์ผันแปร
วิธีเลือกระบบตรวจสอบด้วยแมชชีนวิชัน: คำถามคัดกรอง 7 ข้อ
 โครงการแมชชีนวิชันส่วนใหญ่ที่ล้มเหลวมีสาเหตุจากการกำหนดปัญหาไม่ชัดเจนเพียงพอ ก่อนติดต่อผู้ขาย ลองตอบแบบประเมินฟรี 7 ข้อนี้เพื่อให้แน่ใจว่าคุณกำลังถามคำถามที่ถูกต้อง คำตอบของคุณจะนำไปสู่การตัดสินใจด้านการออกแบบที่สำคัญโดยตรง ทั้งเรื่องกล้อง แสงส่องสว่าง สถาปัตยกรรมระบบ และซอฟต์แวร์
| # | คำถาม | คำตอบมีผลต่อการตัดสินใจเรื่องใด |
|---|---|---|
| 1 | ต้องตรวจจับข้อบกพร่องใดบ้าง (ระบุรายการจริง)? | รูปแบบและวิธีการจัดแสงสำหรับข้อบกพร่องแต่ละประเภท |
| 2 | ข้อบกพร่องมีขนาดเล็กที่สุดเท่าใด? | ความละเอียด ขอบเขตภาพ และเลนส์ |
| 3 | ต้องตรวจสอบกี่ชิ้นต่อนาที? | อัตราเฟรมของกล้อง ชัตเตอร์ และสถาปัตยกรรมระบบ |
| 4 | ข้อบกพร่องอยู่บนระนาบ (2D) หรือเกี่ยวข้องกับความสูง/ปริมาตร (3D)? | การถ่ายภาพ 2D หรือ 3D (ดูเส้นแบ่งการตัดสินใจด้านบน) |
| 5 | ข้อบกพร่องมีลักษณะชัดเจนหรือแปรผัน? | ระบบตามกฎ การเรียนรู้เชิงลึก หรือระบบแบบผสมผสาน |
| 6 | ระบบจะเชื่อมต่ออย่างไร (PLC, MES, การยอมรับ/ปฏิเสธชิ้นงาน)? | I/O, โปรโตคอล การจัดการ และการบันทึกข้อมูล |
| 7 | สร้างเอง ซื้อระบบสำเร็จรูป หรือออกแบบทางวิศวกรรมให้ตรงตามงาน? | ประเภทผู้ขาย (ดูภาพรวมด้านล่าง) |
ต้นทุนและภาพรวมผู้ขาย: Cognex, Keyence, ผู้บูรณาการระบบ และ OEM สั่งทำ
ราคาของระบบวิชันมักไม่เปิดเผยโดยตั้งใจ แบรนด์ระดับพรีเมียมแทบไม่ประกาศราคาขายปลีก แต่คุณสามารถประเมินต้นทุนจากปัจจัยหลักไม่กี่ข้อได้ด้วยตนเอง ได้แก่ จำนวนประเภทข้อบกพร่องและสถานีงานตรวจสอบ ความแม่นยำที่ต้องการ อัตราการผลิต อัลกอริทึมแบบตามกฎหรือการเรียนรู้เชิงลึก และขอบเขตการบูรณาการระบบ เครื่องตรวจสอบด้วยแมชชีนวิชันที่ดูเหมือนกันทุกประการอาจได้รับใบเสนอราคาต่างกัน 2-3 เท่า ขึ้นอยู่กับประเภทผู้ขายที่คุณเลือก ผู้ให้บริการระบบวิชันนำเสนอทั้งระบบตรวจสอบด้วยแสงและโซลูชันการตรวจสอบที่ครอบคลุมระบบหลายระดับ ดังนั้นผลิตภัณฑ์ 2 รายการที่โฆษณาว่าเป็น “โซลูชันวิชัน” อาจมีขีดความสามารถและราคาต่างกันมาก| ประเภทผู้ขาย | ตัวอย่าง / รุ่น | เหมาะกับงาน |
|---|---|---|
| แบรนด์กล้องอัจฉริยะ | ระบบวิชันของ Cognex, Keyence | การตรวจสอบมาตรฐาน ติดตั้งใช้งานได้รวดเร็ว และมีบริการสนับสนุนที่ดี |
| ผู้บูรณาการระบบ | ผู้บูรณาการระบบในพื้นที่/ระดับภูมิภาค | ปรับปรุงระบบที่ใช้อุปกรณ์จากผู้ขายหลายราย และผสานอุปกรณ์เดิมเข้าด้วยกัน |
| แพลตฟอร์มวิชัน AI | ผู้จำหน่ายซอฟต์แวร์การเรียนรู้เชิงลึก | พื้นผิวที่หลากหลาย การตรวจจับความผิดปกติ และเครื่องมือติดป้ายกำกับ |
| ผู้สร้าง OEM สั่งทำ | ผู้สร้างเครื่องจักรที่ไม่ใช่แบบมาตรฐาน | เซลล์ตรวจสอบที่ออกแบบเฉพาะให้เหมาะกับชิ้นงานของคุณ |
Cognex หรือ Keyence ดีกว่ากัน?
ไม่มีผู้ชนะที่ดีที่สุดในทุกกรณี และคู่มือใดที่ยกให้แบรนด์หนึ่งเป็นผู้ชนะก็ย่อมกำลังขายอะไรบางอย่าง ผู้ใช้งานในชุมชน r/PLC กล่าวไว้อย่างตรงไปตรงมาว่า ทั้ง 2 แบรนด์ทำงานส่วนใหญ่ได้เหมือนกัน และ “คุณต้องมีแสงส่องสว่างในระบบและแสงแวดล้อมที่เหมาะสม” ไม่ว่าจะเลือกแบรนด์ใด โดยความเหมาะสมของแสงสำคัญกว่าโลโก้ หากอ้างอิงจากประสบการณ์ภาคสนาม Keyence มักได้เปรียบด้านความง่ายในการใช้งานและการติดตั้งพร้อมใช้ ส่วน Cognex เป็นตัวเลือกที่นิยมสำหรับงานการเรียนรู้เชิงลึกเต็มรูปแบบและงานที่มีข้อกำหนดสูงที่สุด ควรเลือกตามรายการข้อบกพร่อง ประสบการณ์ของทีมด้านแมชชีนวิชัน และขอบเขตการบูรณาการระบบ ซึ่งตรงกับคำถามทั้ง 7 ข้อด้านบน💡 เคล็ดลับจากผู้เชี่ยวชาญ
ขอให้ผู้ขายทุกรายสาธิตการตรวจจับบนชิ้นงานของคุณก่อนลงนาม การลงทุนในระบบระดับเริ่มต้นอาจคืนทุนได้อย่างรวดเร็ว ในกรณีศึกษาของ Control Engineering ที่มีการอ้างอิงอย่างแพร่หลาย ระบบ Teledyne DALSA ราคา USD 9,500 ที่ Polaris Industries ลดเศษวัสดุทิ้งได้ 23% และคืนทุนในเวลาประมาณ 2 สัปดาห์ทำงาน แต่การติดตั้งใช้งานแบบบูรณาการส่วนใหญ่มีระยะเวลาคืนทุน 18-36 เดือน ราคาซื้อเริ่มต้นที่ต่ำแทบไม่หมายถึงต้นทุนรวมที่ต่ำที่สุด
ความเป็นจริงในการติดตั้งใช้งาน: เหตุใดโครงการวิชันจึงหยุดชะงัก (และวิธีลดความเสี่ยง)
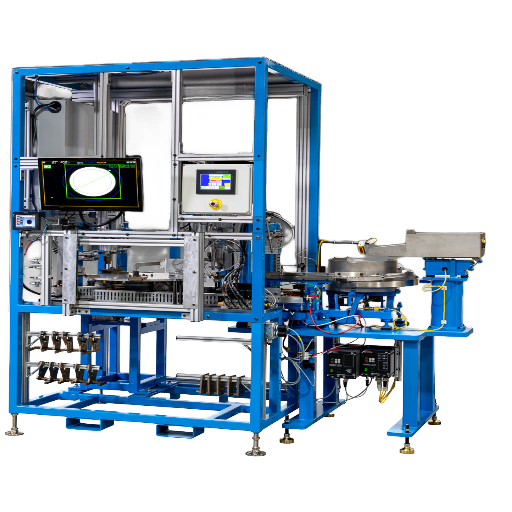 ความจริงที่อาจฟังไม่สบายใจเกี่ยวกับการตรวจสอบด้วยแมชชีนวิชันคือ ส่วนที่ยากไม่ใช่การซื้อระบบ แต่คือการทำให้ระบบทำงานได้บนสายการผลิตจริงและรักษาให้ทำงานได้ต่อเนื่อง โครงการมักหยุดชะงักในขั้นติดตั้งใช้งาน มากกว่าจะล้มเหลวในขั้นสาธิต และสาเหตุแทบทุกครั้งคือระบบไม่สอดคล้องกับชิ้นงาน สภาพแสง และความแปรผันของผลิตภัณฑ์จริง มากกว่าจะเกิดจากกล้องที่ไม่มีประสิทธิภาพ A3 ระบุประเด็นนี้ไว้ชัดเจนว่า ระบบตรวจสอบด้วยแมชชีนวิชันมีความซับซ้อนและต้องติดตั้งใช้งานอย่างถูกต้องเพื่อให้เกิดประโยชน์ในระยะยาว ต่อไปนี้คือขั้นตอนลดความเสี่ยงที่ใช้ได้จริงเมื่อนำไปสู่การผลิต:
ลำดับขั้นลดความเสี่ยงในการติดตั้งระบบวิชัน
- จัดทำคลังข้อบกพร่องจริงก่อน รวบรวมภาพตัวอย่างข้อบกพร่องจริง (และชิ้นงานดี) ที่ต้องตรวจจับ การเรียนรู้เชิงลึกต้องใช้ภาพเหล่านี้ ส่วนเกณฑ์ตามกฎก็กำหนดจากภาพเหล่านี้เช่นกัน
- ตรวจสอบการจัดแสงกับชิ้นงานจริง ไม่ใช่ภาพจำลอง กำหนดรูปแบบการจัดแสงให้ตรงกับชิ้นงานก่อนเลือกกล้อง ข้อบกพร่องขนาด 0.1mm ที่เห็นได้ชัดเมื่อใช้การจัดแสงแบบดาร์กฟิลด์อาจหายไปเมื่อใช้ไบรต์ฟิลด์ ดังนั้นความแม่นยำจากการทดสอบมาตรฐานจึงนำไปใช้ไม่ได้หากจัดแสงไม่ถูกต้อง
- ยืนยันความสามารถในการตรวจจับก่อนอนุมัติ ดำเนินการทดสอบการยอมรับจากโรงงาน (FAT) และการทดสอบการยอมรับ ณ สถานที่ติดตั้ง (SAT) กับชิ้นงานจริง ตามที่กำหนดไว้ในขั้นตอนอนุมัติให้ผ่านไปยังกระบวนการถัดไป ISO 9001:2015 Clause 8.6
- อย่ารับรองผลจากการสาธิต ให้รับรองผลการวัด! การศึกษาความสอดคล้องของการวัด Gage R&R แบบแอตทริบิวต์ / การวิเคราะห์ระบบการวัด (อ้างอิงคู่มือ AIAG MSA) จะยืนยันว่าระบบให้ผลสอดคล้องกับมาตรฐานและสอดคล้องกับตัวระบบเอง ไม่ว่าจะใช้งานโดยผู้ปฏิบัติงาน ทีม หรือกะการทำงาน เป็นต้น (โปรแกรมส่วนใหญ่ถือว่าความสอดคล้องของแอตทริบิวต์สูงกว่า 90% เป็นระดับที่ยอมรับได้) ให้ระบุตัวชี้วัดประสิทธิผลที่ยอมรับ แทนการใช้เปอร์เซ็นต์แบบเหมารวม
- อย่าหลงเชื่อว่าขอบเขตการปฏิบัติตามข้อกำหนดที่กว้างขึ้นจะดีกว่า สำหรับอุตสาหกรรมที่มีข้อกำกับดูแล ผลลัพธ์เดียวของการปฏิบัติตาม USP, “GO” หรือการรับรอง ISO คือการขอใบอนุญาตที่จำเป็นหรือขึ้นทะเบียนเครื่องจักรใหม่ แม้จะเป็นเช่นนั้น กลไกป้องกันอันตรายจากเครื่องจักร หุ่นยนต์ หรือเครื่องกดที่ติดตั้งรวมอยู่ในระบบแมชชีนวิชัน ยังคงต้องมีอุปกรณ์ป้องกันตาม OSHA 29 CFR 1910.212
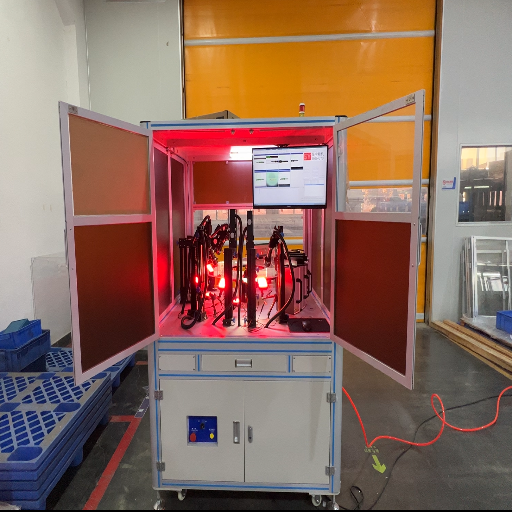
เรากำหนดขนาดระบบแสงส่องสว่างและเลนส์ตามข้อบกพร่องที่ตรวจจับได้ยากที่สุดของลูกค้า พิสูจน์ความสามารถในการตรวจจับบนชิ้นงานจริง แล้วจึงขออนุมัติจากลูกค้า แผ่นข้อมูลจำเพาะที่ระบุความแม่นยำเพียงค่าเดียวโดยไม่แจ้งจำนวนการปฏิเสธผิดพลาดนั้นบอกข้อมูลไม่ครบ เราจึงระบุตัวเลขทั้ง 2 ค่าและปรับให้เหมาะกับระดับคุณภาพของสายการผลิต” — ทีมวิศวกรรม ZEUEE, แมชชีนวิชันและระบบอัตโนมัติแบบสั่งทำอีกครั้งที่ประสบการณ์จริงของ ZEUEE แสดงให้เห็นจากการสร้างเครื่อง ไม่ใช่จากโบรชัวร์ เรามีสิทธิบัตรกว่า 150 รายการใน 9 ภาคอุตสาหกรรมสำหรับเซลล์วิชัน ซึ่งจัดตำแหน่งแสงก่อนติดตั้งกล้องและยืนยันการตรวจจับบนผลิตภัณฑ์ของคุณ ตัวอย่างเช่น ในการผลิต ระบบวัดเส้นผ่านศูนย์กลางพินแบบ CCD ของเราระบบหนึ่งตรวจจับข้อบกพร่องขนาด .1mm ได้ที่อัตราเพียง 25 ชิ้นต่อนาที แนวทางการทำงานนี้ยังครอบคลุมไปถึงการประกอบขั้นต้นและอุปกรณ์ทดสอบขั้นปลาย หากโครงการของคุณรวมระบบอัตโนมัติสำหรับตรวจสอบคอนเน็กเตอร์และระบบทดสอบอัตโนมัติด้วย
แนวโน้มของการตรวจสอบด้วยแมชชีนวิชัน: AI, 3D และ Edge (2026)
สำหรับการตรวจสอบด้วยแมชชีนวิชัน ปัจจัยขับเคลื่อนการตัดสินใจซื้อในปัจจุบันที่สำคัญที่สุดคือ การเปลี่ยนจากระบบตามกฎที่เขียนโค้ดและกำหนดด้วยมือ ไปสู่อัลกอริทึมการเรียนรู้ของเครื่อง ไม่ใช่เพียงขนาดตลาดที่พาดหัวข่าว แนวโน้ม 3 ประการอธิบายการเปลี่ยนแปลงนี้ แนวโน้มแรกคือการนำการเรียนรู้เชิงลึกมาใช้เพิ่มขึ้น โดยจัดการกับงานที่ระบบวิชันตามกฎทำได้ไม่ดีมาแต่เดิม เช่น การตรวจสอบรูปลักษณ์ พื้นผิวอินทรีย์ และพื้นผิวที่แปรผันตามธรรมชาติ (เห็นได้จากจำนวนการยื่นจดสิทธิบัตรที่เพิ่มขึ้น) แนวโน้มที่ 2 คืออัตราการเติบโตอย่างรวดเร็วของแมชชีนวิชัน 3D ซึ่งสูงกว่าตลาดโดยรวม โดยมีหุ่นยนต์ การหยิบชิ้นงานจากถัง และความต้องการประเมินความสูง ความเรียบ หรือชิ้นงานที่บิดงอเป็นแรงขับเคลื่อน แนวโน้มที่ 3 คือการมุ่งสู่ Edge AI โดยเฉพาะในกล้องอัจฉริยะและคอนโทรลเลอร์แบบฝังตัว ซึ่งกระจายการตัดสินใจของ AI ให้ประมวลผลภายในกล้อง แทนการส่งไปยังเซิร์ฟเวอร์ส่วนกลาง ข้อแนะนำเชิงปฏิบัติสำหรับลูกค้ามีความเฉพาะเจาะจงมากขึ้น: “สั่งซื้อระบบที่สามารถเพิ่มตัวจำแนกการเรียนรู้เชิงลึกในภายหลังได้ และตรวจสอบให้แน่ใจว่ากล้องหรือคอนโทรลเลอร์มีขีดความสามารถเหลือพอสำหรับ AI ที่ประมวลผลที่ขอบเครือข่าย เพื่อไม่ให้ระบบถูกทิ้งไว้โดยไม่มีการรองรับเมื่อถึงเวลาซื้อใน 2026 หลังจากชุดข้อบกพร่องของฉันเพิ่มขึ้นและเปลี่ยนแปลงไป” ข้อกำหนดที่เข้มงวดขึ้นเรื่อย ๆ เรื่องการไม่มีข้อบกพร่องและการตรวจสอบย้อนกลับ เช่น ข้อกำหนดจาก FDA (DSCSA), EU (FMD) และมาตรฐานคุณภาพยานยนต์ที่เข้มงวดขึ้น ผลักดันให้ทั้งตลาดมุ่งสู่การตรวจสอบในสายการผลิต 100 เปอร์เซ็นต์ (ไม่ว่าอัลกอริทึม AI ใดจะกลายเป็นมาตรฐานก็ตาม) แม้เทคโนโลยีวิชันจะมุ่งสู่การประมวลผลที่ขอบเครือข่าย แต่การตรวจสอบในสายการผลิตที่มีความมั่นใจสูงและอัตราการผลิตสูงโดยใช้แมชชีนวิชันอัจฉริยะ ก็กลายเป็นหัวใจสำคัญขององค์กรด้านคุณภาพแทบทุกแห่งแล้ว (สำหรับผู้ที่ทำธุรกิจ โซลูชันแมชชีนวิชันมีมูลค่าตลาดระดับหลักหมื่นล้านต้น ๆ และน่าจะขยายไปถึงระดับหลักหมื่นล้านกลาง ๆ โดยเติบโตปีละ 8% ถึง 10% ซึ่งแสดงให้เห็นถึงความสำคัญของตลาด ไม่ใช่คู่มือการสั่งซื้อ!)คำถามที่พบบ่อย
ระบบตรวจสอบด้วยแมชชีนวิชันคืออะไร?
ดูคำตอบ
ระบบแมชชีนวิชันคืออุปกรณ์ตรวจสอบอัตโนมัติที่ใช้กล้องตรวจหาข้อผิดพลาด ขนาด รหัส และความถูกต้องของโครงสร้างในชิ้นงานที่ผลิตโดยไม่ต้องมีคนควบคุม ระบบประกอบด้วย 4 ส่วน ได้แก่ แสงส่องสว่าง เลนส์ เครื่องจักร และโปรเซสเซอร์ เพื่อบันทึกภาพของชิ้นงาน แล้ววิเคราะห์เทียบกับเกณฑ์ที่ตีความว่า “ถูกต้อง” และตัดสินผ่าน/ไม่ผ่านหรือประเมินผลภายใน 10ms โดยใช้เกณฑ์เดียวกันตลอดทั้งล็อตเพื่อให้ได้ผลลัพธ์ที่สม่ำเสมอ
การตรวจสอบมี 4 ประเภทอะไรบ้าง?
ดูคำตอบ
ในภาคการผลิต มีวิธีพื้นฐาน 4 วิธีในการตรวจสอบชิ้นงานระหว่างผ่านกระบวนการผลิต ได้แก่ การตรวจสอบขาเข้า การตรวจสอบระหว่างกระบวนการ การตรวจสอบผลิตภัณฑ์สำเร็จรูป และการตรวจสอบก่อนส่งมอบ ส่วนเมื่อต้องกล่าวถึงแมชชีนวิชันโดยเฉพาะ งานตรวจสอบแบ่งเป็นการค้นหาข้อบกพร่องหรือความผิดปกติ การเปรียบเทียบขนาด การตรวจดูว่ามีหรือไม่มีชิ้นส่วน และการอ่านบาร์โค้ดหรือตัวอักษร บ่อยครั้งที่ระบบวิชันทำงานตรวจสอบหลายประเภทพร้อมกัน
Cognex หรือ Keyence ดีกว่ากัน?
ดูคำตอบ
ยังไม่มีโมเดลใดพิสูจน์แล้วว่าประสบความสำเร็จเหนือกว่าอีกโมเดลหนึ่ง ทั้ง 2 แบบตอบโจทย์ความต้องการที่แตกต่างกัน Cognex และ Keyence ต่างทำงานตรวจสอบพื้นฐานประเภทเดียวกันได้อย่างมีประสิทธิภาพ ผู้มีประสบการณ์ด้านแมชชีนวิชันมักเน้นว่า การจัดแสงให้เหมาะกับผลิตภัณฑ์และเลือกให้ตรงกับงานมีความสำคัญกว่าชื่อรุ่นอย่างมาก โดยทั่วไป Keyence มักโดดเด่นด้านความเร็วและการใช้งานที่ไม่ซับซ้อน ขณะที่จุดแข็งของ Cognex คือแอปพลิเคชันการเรียนรู้เชิงลึกที่ครอบคลุม และงานตรวจสอบที่มีข้อกำหนดเข้มงวดที่สุด เลือกรุ่นให้ตรงกับข้อบกพร่องและอัตราการผลิตจริง รวมถึงประสบการณ์ใช้งานแมชชีนวิชันของทีมในองค์กร
ระบบ AOI มีราคาเท่าใด?
ดูคำตอบ
ระบบตรวจสอบด้วยแสงอัตโนมัติมีราคาตั้งแต่ระดับหนึ่งไปจนถึงอีกราคาหนึ่งที่สูงกว่ามาก ระบบตั้งโต๊ะสำหรับสุ่มตรวจมีต้นทุนต่ำที่สุด ระบบ SMT ที่ตรวจสอบแผงวงจร 100% และระบบตรวจสอบ 2D ในสายการผลิตอยู่ในระดับราคาปานกลาง ส่วนระบบตรวจวัดปริมาตรของเนื้อบัดกรีและระดับพื้นผิวเพื่อประเมินความร่วมระนาบ (3D) อยู่ในกลุ่มพรีเมียม ไม่ว่าค่ากล้องของคุณจะต่ำหรือสูง ควรเผื่องบสำหรับการบูรณาการระบบ การติดตั้ง การจัดแนว และการฝึกอบรมเพิ่มประมาณ 10-25% ตัวอย่างเช่น การติดตั้งเทคโนโลยีขั้นสูงที่เกี่ยวข้องกับหลายขั้นตอนอาจมีค่าติดตั้งสูงกว่าค่ากล้องมาก คำนวณต้นทุนโดยอิงจากชิ้นงานจริงที่ตรวจสอบ
อุตสาหกรรมใดใช้ระบบตรวจสอบด้วยแมชชีนวิชัน?
ดูคำตอบ
อุตสาหกรรมที่ใช้งานมากที่สุด ได้แก่ ยานยนต์ อิเล็กทรอนิกส์และเซมิคอนดักเตอร์ เภสัชภัณฑ์และอุปกรณ์การแพทย์ อาหารและเครื่องดื่ม ตลอดจนวัสดุแผ่นที่ผลิตขึ้น เช่น ฟิล์ม กระดาษ และแผ่นอิเล็กโทรดแบตเตอรี่ อุตสาหกรรมเหล่านี้ล้วนพึ่งพาโซลูชันการตรวจสอบอัตโนมัติประเภทนี้ เพื่อให้มั่นใจว่าไม่มีข้อผิดพลาดในชิ้นงาน พร้อมรับรองการปฏิบัติตามข้อกำกับดูแลและตรวจสอบการไหลของกระบวนการได้ ซึ่งเป็นเรื่องท้าทายอย่างยิ่งเมื่อใช้วิธีตรวจสอบด้วยมือ
เหตุใดจึงใช้ระบบตรวจสอบด้วยแมชชีนวิชันแทนการควบคุมคุณภาพด้วยมือ?
ดูคำตอบ
เหตุผลมีดังนี้: ผู้ตรวจสอบที่เป็นมนุษย์อาจใช้เกณฑ์ไม่สม่ำเสมอ (เช่น เมื่อเกิดความเหนื่อยล้า) แต่เครื่องวิชันรักษาเกณฑ์การประเมินให้สม่ำเสมออย่างยิ่งขณะทำงานด้วยความเร็วสูง และบันทึกข้อมูลโดยอัตโนมัติทั้งหมด จึงเหมาะสำหรับการตรวจสอบ 100% แทนการสุ่มตรวจ
ระบบวิชันช่วยสนับสนุนการตรวจสอบย้อนกลับและการประกันคุณภาพอย่างไร?
ดูคำตอบ
การตรวจสอบแต่ละครั้งจะสร้างรายการบันทึกโดยละเอียด เช่น ประเภทข้อบกพร่อง ตำแหน่งของข้อบกพร่อง ผลการวัด ค่าบาร์โค้ด และเวลาบันทึก ข้อมูลนี้ส่งตรงไปยังระบบหน้างานเพื่อใช้ติดตามคุณภาพ ทำให้ตรวจสอบย้อนกลับได้และพร้อมสำหรับการตรวจประเมิน รวมถึงรองรับข้อกำกับดูแล เช่น การกำหนดหมายเลขเฉพาะให้ผลิตภัณฑ์ยา DSCSA นอกจากนี้ยังเป็นข้อมูลสำคัญสำหรับปรับปรุงกระบวนการผลิตในระยะยาว
เกี่ยวกับบทวิเคราะห์นี้
แนวทางที่เป็นกลางนี้อ้างอิงเกณฑ์มาตรฐานอุตสาหกรรมแมชชีนวิชัน (ISO 12233:2024, EMVA 1288, IPC-A-610) คู่มือการตรวจสอบของ FDA และ USP, MSA ของ AIAG, เอกสารอ้างอิงของ A3 และเซลล์วิชันแบบสั่งทำของ ZEUEE ที่ใช้งานในหลากหลายธุรกิจ เช่น อิเล็กทรอนิกส์ ยานยนต์ การแพทย์ และพลังงานหมุนเวียน ค่าการวัดโดยตรงเกี่ยวกับสมรรถนะด้านวิชันและลำดับการจัดแสงมาจากอุปกรณ์ที่ผลิตโดย ZEUEE บทความนี้ผ่านการประเมินโดยทีมผู้เชี่ยวชาญด้านเทคนิคของ ZEUEE
เอกสารอ้างอิงและแหล่งข้อมูล
- ISO 12233:2024 — การถ่ายภาพ การสร้างภาพนิ่งแบบอิเล็กทรอนิกส์ ความละเอียด และ SFR — องค์การระหว่างประเทศว่าด้วยการมาตรฐาน
- การตรวจสอบผลิตภัณฑ์ยาฉีดเพื่อหาสิ่งแปลกปลอมที่มองเห็นได้ — สำนักงานคณะกรรมการอาหารและยาสหรัฐฯ
- การกำหนดหมายเลขเฉพาะตามกฎหมายความปลอดภัยห่วงโซ่อุปทานยา (DSCSA) — สำนักงานคณะกรรมการอาหารและยาสหรัฐฯ
- แนวทางสู่การกำหนดมาตรฐานและความสม่ำเสมอของการทดสอบอนุภาคที่มองเห็นได้ — NIST
- Commission Delegated Regulation (EU) 2016/161 (ข้อกำหนดสหภาพยุโรปว่าด้วยยาปลอม) — EUR-Lex
- Automate 2025: อัปเดตมาตรฐานแมชชีนวิชัน (EMVA 1288 → ISO 24942) — Control Engineering
- กล้องอัจฉริยะเทียบกับระบบแมชชีนวิชันที่ใช้ PC — A3 / สมาคมเพื่อความก้าวหน้าของระบบอัตโนมัติ
- US10964004B2 — วิธีการตรวจสอบด้วยแสงอัตโนมัติโดยใช้การเรียนรู้เชิงลึก — USPTO / Google Patents
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015






