ติดต่อ Zeyu lntelligent Industrial Company
การเลือกเครื่องป้อนชิ้นงานแบบยืดหยุ่น: ต้นทุนการเปลี่ยนรุ่นและข้อจำกัดของถาดป้อน

เครื่องป้อนชิ้นงานแบบยืดหยุ่นกระจายชิ้นงานที่วางรวมกันไว้หน้ากล้อง เพื่อให้ระบบระบุชิ้นงานที่เหมาะสำหรับให้หุ่นยนต์หยิบ ควรเลือกใช้กับชิ้นงานหลายกลุ่มที่มีการเปลี่ยนบ่อย เมื่อเซลล์ทั้งระบบทำอัตราการผลิตที่ผ่านเกณฑ์ได้ตามเป้าหมาย และเวลาที่ประหยัดได้จากการเปลี่ยนรุ่นคุ้มกับค่าอุปกรณ์และการติดตั้งระบบที่เพิ่มขึ้น.
ข้อควรตรวจสอบเบื้องต้น
- ความเหมาะสมกับชิ้นงาน: ทดลองแยกชิ้นงาน ตรวจจับ จับยึด และวางชิ้นงานตัวอย่างจากการผลิต.
- อัตราการผลิต: นับชิ้นงานที่ผ่านเกณฑ์ตรงทางออกของเซลล์ตลอดเวลาการผลิตที่ผ่านไป.
- การเปลี่ยนรุ่น: จับเวลาตั้งแต่ชิ้นงานดีชิ้นสุดท้ายของรุ่นเดิมจนถึงชิ้นงานดีชิ้นแรกของรุ่นใหม่.
- ต้นทุน: เปรียบเทียบเซลล์ที่ติดตั้งแล้วโดยใช้ขอบเขตการส่งมอบเดียวกัน.
- การยอมรับงาน: ตกลงวิธีตรวจคุณภาพที่เป็นอิสระและขอบเขตการทดลองก่อนสั่งซื้อ.
เครื่องป้อนชิ้นงานแบบยืดหยุ่นใช้การควบคุมการเคลื่อนที่ของชิ้นงานร่วมกับระบบตรวจสอบด้วยภาพเพื่อนำทางการหยิบ ทำให้รองรับชิ้นงานที่เปลี่ยนแปลงได้ ความคุ้มค่าขึ้นอยู่กับความเข้ากันได้ของชิ้นงานที่ทดสอบแล้ว อัตราการผลิตชิ้นงานดีอย่างต่อเนื่อง และเวลาที่ประหยัดได้จากการเปลี่ยนรุ่น.
การป้อนชิ้นงานแบบหลากหลายรุ่นในปริมาณน้อยอาจคุ้มกับการลงทุนอุปกรณ์ที่ปรับเปลี่ยนได้มากขึ้น ส่วนงานปริมาณสูงที่มีความคงที่อาจเหมาะกับถาดป้อนเฉพาะงานมากกว่า ควรเปรียบเทียบการป้อนและจัดแนวชิ้นงานภายในกระบวนการประกอบทั้งหมด โดยคู่มือเครื่องประกอบอัตโนมัติฉบับขยายอธิบายเรื่องการป้อน การประกอบ และการตรวจสอบ.
หลักการทำงานของเครื่องป้อนชิ้นงานแบบยืดหยุ่น
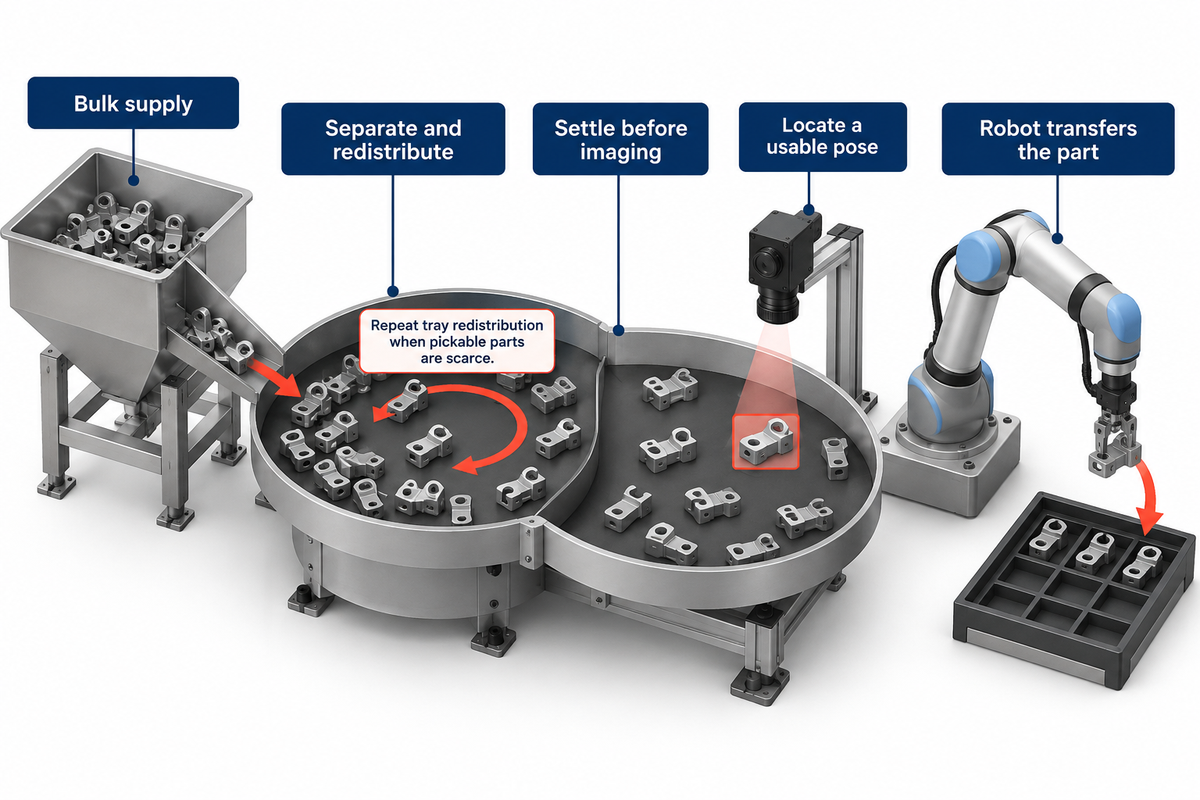
ระบบป้อนชิ้นงานแบบยืดหยุ่นทำงานคล้ายกับการเทกระดุมหนึ่งกำมือลงบนถาดเพื่อหยิบทีละเม็ด การเคลื่อนที่ที่ควบคุมได้ช่วยแยกและกระจายชิ้นส่วน จากนั้นระบบตรวจสอบด้วยภาพจะค้นหาตำแหน่งและแนววางที่หยิบได้ แล้วหุ่นยนต์จึงถ่ายโอนชิ้นงาน เครื่องป้อน กล้อง และหุ่นยนต์จะทำงานวนซ้ำเมื่อชิ้นงานที่หยิบได้เริ่มมีน้อยลง A3 อธิบายการป้อนชิ้นงานจำนวนมากแบบยืดหยุ่นและการแยกชิ้นงานด้วยระบบตรวจสอบด้วยภาพ.
เครื่องป้อนอัตโนมัติทำงานอย่างไร?
เครื่องป้อนอัตโนมัติจะส่งชิ้นส่วนไปยังกระบวนการถัดไปโดยไม่ต้องให้ผู้ปฏิบัติงานหยิบวางทีละชิ้น ฮอปเปอร์จะเติมชิ้นงานลงในพื้นที่จัดวาง ขณะที่การเคลื่อนที่ที่ควบคุมได้หรือรางรูปทรงเฉพาะจะพาชิ้นงานไปยังตำแหน่งที่เหมาะสม เซนเซอร์จะประสานการส่งชิ้นงานกับความต้องการของกระบวนการปลายทาง สำหรับเครื่องป้อนแบบยืดหยุ่น กล้องจะนำทางหุ่นยนต์แทนการใช้ช่องจ่ายที่กำหนดตำแหน่งด้วยกลไกตายตัว.
พื้นผิวของเครื่องป้อนอาจใช้การสั่นเพื่อเคลื่อนชิ้นงานไปยังตำแหน่งที่เหมาะสม ถาดสามารถนำเสนอชิ้นงานโดยไม่ต้องจัดทุกชิ้นให้อยู่ในแนวสุดท้ายสำหรับการประกอบ เพราะกริปเปอร์อาจหมุนชิ้นงานให้ได้แนวระหว่างการถ่ายโอน ดังนั้นการจัดแนวชิ้นงานจึงเป็นทั้งงานนำเสนอชิ้นงานและงานหยิบวาง.
การสั่นอาจรบกวนการถ่ายภาพหรือการหยิบชิ้นงาน หากขั้นตอนเหล่านี้ทำพร้อมกันไม่ได้ คอนโทรลเลอร์ต้องหยุดการเคลื่อนที่ รอให้ชิ้นงานนิ่ง แล้วจึงถ่ายภาพ ลำดับการทำงานที่ชัดเจนช่วยป้องกันไม่ให้หุ่นยนต์ใช้พิกัดที่บันทึกไว้ก่อนชิ้นงานเคลื่อนที่ นี่เป็นเหตุผลหนึ่งที่ความเร็วการเคลื่อนที่ของอุปกรณ์ป้อนแตกต่างจากอัตราการผลิตของเซลล์.
ระบบอัตโนมัติสมัยใหม่ในการผลิตใช้ระบบควบคุมเพื่อประสานขั้นตอนเหล่านี้ อย่างไรก็ตาม การซื้อเฉพาะโมดูลนำเสนอชิ้นงานของระบบป้อนยังหมายความว่าต้องจัดหาและติดตั้งหุ่นยนต์ ระบบไฟส่องสว่าง เครื่องมือปลายแขนหุ่นยนต์ และงานบูรณาการเพิ่มเติม.
เครื่องป้อนชิ้นงานแบบยืดหยุ่นเทียบกับเครื่องป้อนแบบถ้วย: แต่ละแบบเหมาะกับงานใด
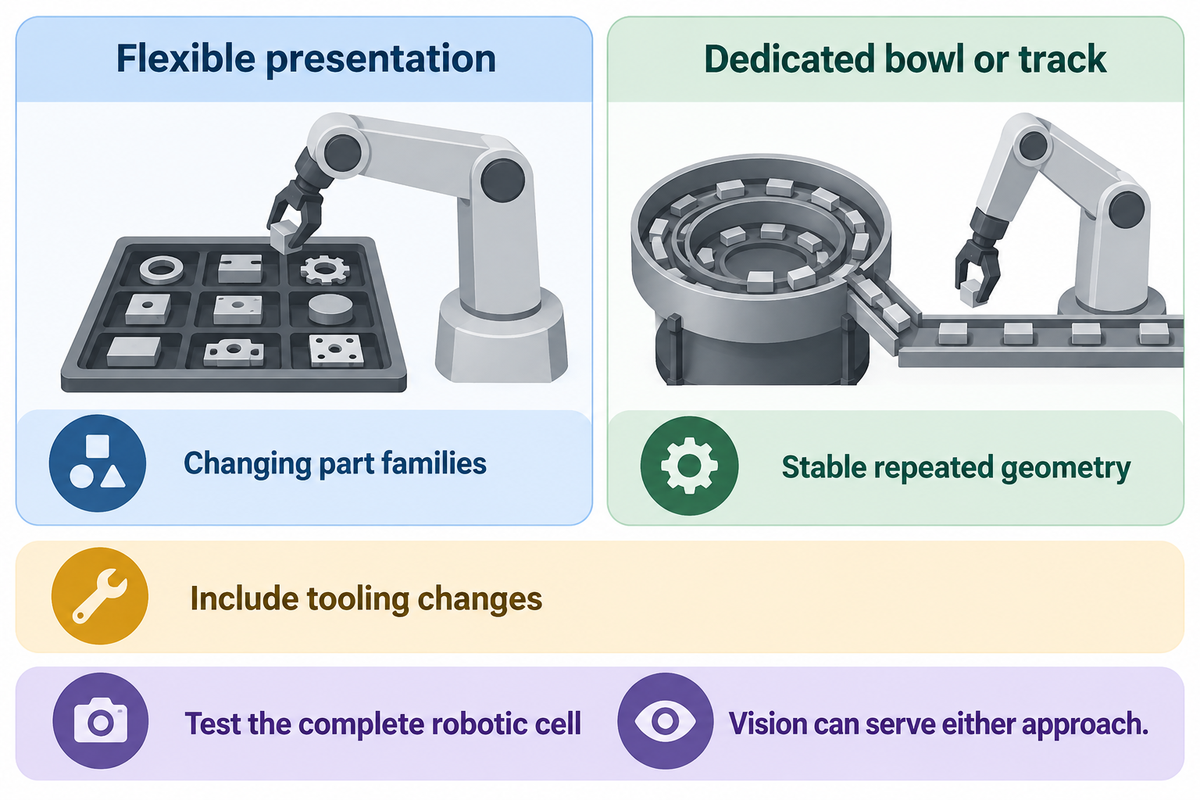
การเปลี่ยนผลิตภัณฑ์บ่อยเอื้อต่อการป้อนแบบยืดหยุ่น เมื่อผลิตภัณฑ์หลายรุ่นใช้พื้นผิวและรูปแบบการจับยึดร่วมกันได้ การป้อนด้วยถ้วยเฉพาะงานเป็นตัวเลือกที่น่าสนใจสำหรับชิ้นงานแบบเดียวที่ผลิตปริมาณสูงและมีความคงที่ การเลือกขึ้นอยู่กับกลไกการป้อนที่ผ่านการทดสอบและระดับการปรับเปลี่ยนเชิงกลระหว่างงาน ระบบถ้วยป้อนและรางที่ติดตั้งกล้องเป็นทางเลือกที่มีข้อแลกเปลี่ยนต่างกัน.
การนำเสนอชิ้นงานแบบยืดหยุ่น
- พิจารณาใช้กับชิ้นงานหลายกลุ่มที่มีการเปลี่ยนบ่อย.
- จัดงบประมาณสำหรับระบบตรวจสอบด้วยภาพและการถ่ายโอนด้วยหุ่นยนต์.
- รวมค่าใช้จ่ายสำหรับการเปลี่ยนกริปเปอร์และพื้นผิว.
การป้อนด้วยถ้วยเฉพาะงาน
- พิจารณาใช้กับชิ้นงานรูปทรงคงที่ที่ผลิตซ้ำ.
- จัดงบประมาณสำหรับเครื่องมือทำรางเฉพาะชิ้นงาน.
- รวมการเปลี่ยนเครื่องมือสำหรับผลิตภัณฑ์แต่ละรุ่น.
เครื่องป้อนแบบสั่นแบบดั้งเดิมใช้ลักษณะทางกลเพื่อจัดแนวชิ้นงาน ถ้วยป้อนแบบสั่นก็สามารถใช้กล้องและตั้งโปรแกรมให้คัดแยกชิ้นงานที่ไม่ผ่านเกณฑ์ได้เช่นกัน งานศึกษาจาก University of Southern Denmark ในปี 2022นำเสนอกรอบการทำงานที่ผสานระบบตรวจสอบด้วยภาพเข้ากับกลไกดักชิ้นงานบนรางสั่น โดยประเมินกลไกคัดแยกด้วยภาพแยกต่างหากกับรูปทรงชิ้นงานมาตรฐาน 6 แบบ ความยืดหยุ่นเป็นระดับความสามารถในการปรับตัว ไม่ใช่การแบ่งง่ายๆ ระหว่างเครื่องที่มีกล้องกับเครื่องที่ไม่มีกล้อง.
| ปัจจัยในการตัดสินใจ | การนำเสนอชิ้นงานแบบยืดหยุ่น | ถ้วยป้อนหรือรางเฉพาะงาน |
|---|---|---|
| ความหลากหลายของผลิตภัณฑ์ | ผลิตภัณฑ์หลายรุ่นที่ผ่านการทดสอบ | รูปทรงคงที่หรือรางเฉพาะงาน |
| การเปลี่ยนชุดการผลิต | เปลี่ยนสูตรการทำงานและอุปกรณ์ตามที่จำเป็น | ปรับเครื่องมือและรางป้อน |
| แนววางสุดท้าย | ประสานตำแหน่งด้วยระบบตรวจสอบด้วยภาพและกริปเปอร์ | เครื่องมือทำรางกำหนดตำแหน่งจ่ายชิ้นงาน |
| อัตราการผลิตที่ต้องการ | ทดสอบเซลล์หุ่นยนต์ทั้งระบบ | ทดสอบการป้อนต่อเนื่องขณะมีการหยิบชิ้นงานออก |
| ชิ้นงานโปร่งใส | ต้องคำนึงถึงแสงและความกำกวมของแนววาง | การคัดเลือกด้วยกลไกอาจช่วยได้ |
| ชิ้นงานพันกัน | การกระจายชิ้นงานใหม่อาจไม่ช่วยแยกชิ้นงานออกจากกัน | เครื่องมือทำรางก็อาจมีปัญหาเช่นกัน |
| พื้นผิวที่ต้องรักษาความสวยงาม | ตรวจสอบความเสียหายจากการสัมผัสและการหมุนเวียนกลับ | ตรวจสอบการเสียดสีตามแนวราง |
| ผลิตภัณฑ์รุ่นใหม่ | ประเมินพื้นผิว ระบบตรวจสอบด้วยภาพ การจับยึด และอุปกรณ์จับยึดชิ้นงาน | ประเมินเครื่องมือใหม่และเวลาเตรียมงาน |
| ขอบเขตการจัดซื้อ | รวมจุดเชื่อมต่อทั้งหมดของเซลล์ | รวมการจัดการชิ้นงานที่ทางออกและระบบพักชิ้นงาน |
สำหรับสายการผลิตที่ผลิตชิ้นส่วนชนิดเดียวตลอดกะ การลดเวลาหยุดจากโซลูชันป้อนแบบใหม่อาจสำคัญน้อยกว่าการป้อนที่สม่ำเสมอ ส่วนการผลิตล็อตสั้นอาจได้ประโยชน์จากการเปลี่ยนรุ่นที่เร็วขึ้น ควรเก็บเครื่องป้อนแบบถ้วยดั้งเดิมไว้ในการเปรียบเทียบจนกว่าจะทดสอบทั้งสองรูปแบบด้วยชิ้นงานและความต้องการเดียวกัน.
ความเหมาะสมของชิ้นงาน: รูปทรง พื้นผิว และระบบตรวจสอบด้วยภาพ
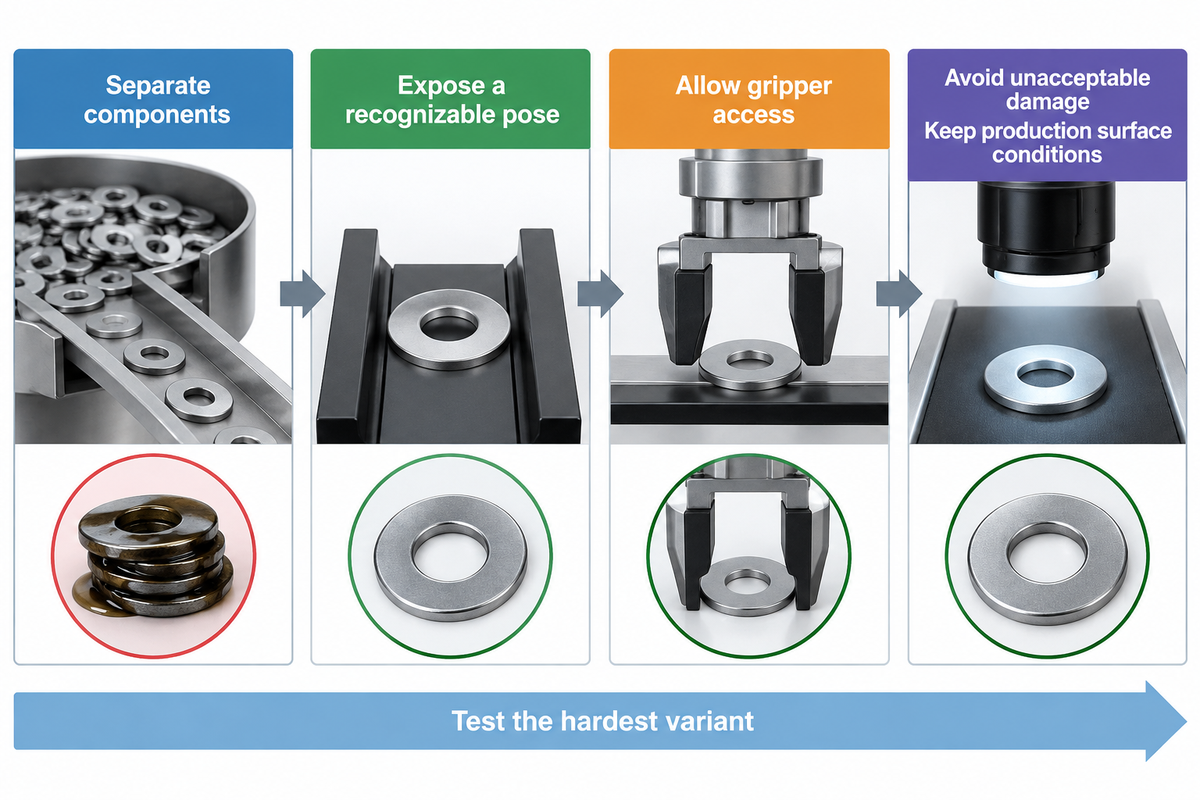
โดยทั่วไป ชิ้นส่วนต้องผ่านเงื่อนไข 4 ข้อจึงจะเหมาะกับระบบ ได้แก่ แยกออกจากกันได้ มองเห็นแนววางที่ระบบรู้จำได้ กริปเปอร์เข้าถึงเพื่อจับยึดได้ และทนต่อการเคลื่อนย้ายโดยไม่เสียหายเกินเกณฑ์ กล้องอาจจับภาพขอบชิ้นงานได้ แต่แก้ปัญหาได้เพียงข้อเดียว น้ำมัน ความโปร่งใส การซ้อนกัน และรูปทรงที่เกี่ยวหรือขัดกัน อาจทำให้ชิ้นส่วนที่ดูเหมาะสมไปไม่ถึงขั้นตอนประกอบ.
“ต้องใช้ชิ้นงานระดับการผลิตจริงตั้งแต่ขั้นออกแบบโซลูชันระบบตรวจสอบด้วยภาพ”
งานวิจัยด้านการรับรู้ของ NISTระบุปัจจัยหลายประการที่มีผลต่อการรับรู้ของหุ่นยนต์ รวมถึงวัสดุและผิวสำเร็จของชิ้นส่วน ภาพเงาอาจแสดงขอบได้ แต่บังคุณลักษณะด้านบนของชิ้นส่วนซึ่งใช้แยกแนววางสองแบบออกจากกัน แสงต้องช่วยให้เห็นคุณลักษณะที่จำเป็นต่อขั้นตอนถัดไปของกระบวนการ.
เครื่องป้อนชิ้นงานแบบยืดหยุ่นรุ่นใดดีที่สุด?
ควรเลือกแท่นการผลิต ระบบไฟส่องสว่าง และกริปเปอร์ให้เหมาะกับกลุ่มชิ้นงานสำหรับการผลิต แล้วจึงเลือกระบบทั้งเซลล์ที่ทำอัตราการผลิตผ่านเกณฑ์และต้นทุนการเปลี่ยนรุ่นตามที่ต้องการ ควรเริ่มจากชิ้นงานรุ่นที่ผลิตยากที่สุดและสภาพพื้นผิวจริง ถาดที่ใหญ่ขึ้นไม่ช่วยหากกริปเปอร์เข้าถึงคุณลักษณะของชิ้นงานไม่ได้ หรือชิ้นงานติดกัน.
| สภาพชิ้นงาน | ความยากที่อาจพบ | แนวทางการเลือก |
|---|---|---|
| ชิ้นส่วนแบนทึบแสง | การซ้อนทับบังขอบชิ้นงาน | สังเกตการแยกชิ้นงานและจำนวนชิ้นงานที่หยิบได้ |
| ชิ้นส่วนขึ้นรูปใส | ความต่างระดับสีต่ำหรือมีพื้นผิวถูกบัง | เปรียบเทียบแสงกับคุณลักษณะที่ต้องการตรวจจับ |
| โลหะสะท้อนแสง | แสงสะท้อนเปลี่ยนตามแนววาง | ใช้ผิวสำเร็จสำหรับการผลิตจริงในการทดลองถ่ายภาพ |
| แหวนรองบาง | การซ้อนกันและการติดแน่น | ตรวจสอบการหยิบซ้อนหลังเติมชิ้นงาน |
| สปริงและตะขอ | การเกี่ยวพันกัน | ประเมินการแยกชิ้นงานก่อนพัฒนาระบบตรวจสอบด้วยภาพ |
| ชิ้นส่วนที่เสียหายง่าย | ความเสียหายจากการสัมผัส | ตรวจสอบหลังผ่านการหยิบจับซ้ำ |
| ผลิตภัณฑ์รุ่นที่คล้ายกัน | เลือกสูตรผิดหรือชิ้นงานจากหลายล็อตปะปนกัน | ตรวจสอบการระบุรุ่นและการนำชิ้นงานออกจากระบบ |
| ชิ้นส่วนซับซ้อน | มีตำแหน่งให้จับยึดน้อย | ตรวจสอบระยะหลบของกริปเปอร์และตำแหน่งวาง |
| ชิ้นส่วนมีน้ำมัน | การติดกันและลักษณะที่เปลี่ยนไป | ใช้ตัวอย่างที่มีสภาพพื้นผิวตามปกติ |
ในเดือนธันวาคม 2013 ผู้ใช้รายหนึ่งใน Practical Machinist เล่าถึงแหวนรองขนาดเล็กที่มีน้ำมันเคลือบบางๆ และติดกันระหว่างพิจารณางานหยิบชิ้นงาน ผู้ใช้ต้องการประกอบแหวนรองหลายแบบเข้าด้วยกัน และการระบุเพียงเส้นผ่านศูนย์กลางยังไม่เพียงพอ ระหว่างการสนทนา ผู้ตอบรายหนึ่งอ่านค่าความหนาขั้นต่ำของแหวนรองเป็น 0.06″ ก่อนที่ผู้ถามจะแก้เป็น 0.006″ การปรับค่าความหนาลง 10 เท่าทำให้ประเด็นที่หารือเปลี่ยนไปอย่างมาก บทเรียนจากตัวอย่างนี้คือควรเก็บสภาพแหวนรองตามที่ผลิตจริงไว้ และระบุรุ่นที่บางให้ถูกต้อง นอกจากนี้ ควรนับแหวนรองที่หยิบซ้อนหรือหยิบติดกันแยกต่างหาก.
ชิ้นงานหลากหลายชนิดอาจใช้แท่นเดียวกันได้ แต่ขอบเขตการทดสอบต้องครอบคลุมชิ้นงานที่จัดการยากในกลุ่มนั้น การทำความสะอาดตัวอย่างเพื่อสาธิตเพียงอย่างเดียวจะทำให้สภาพจริงที่ระบบการผลิตต้องรองรับหายไป.
อัตราการผลิต: นับชิ้นงานดีที่ทางออกของเซลล์
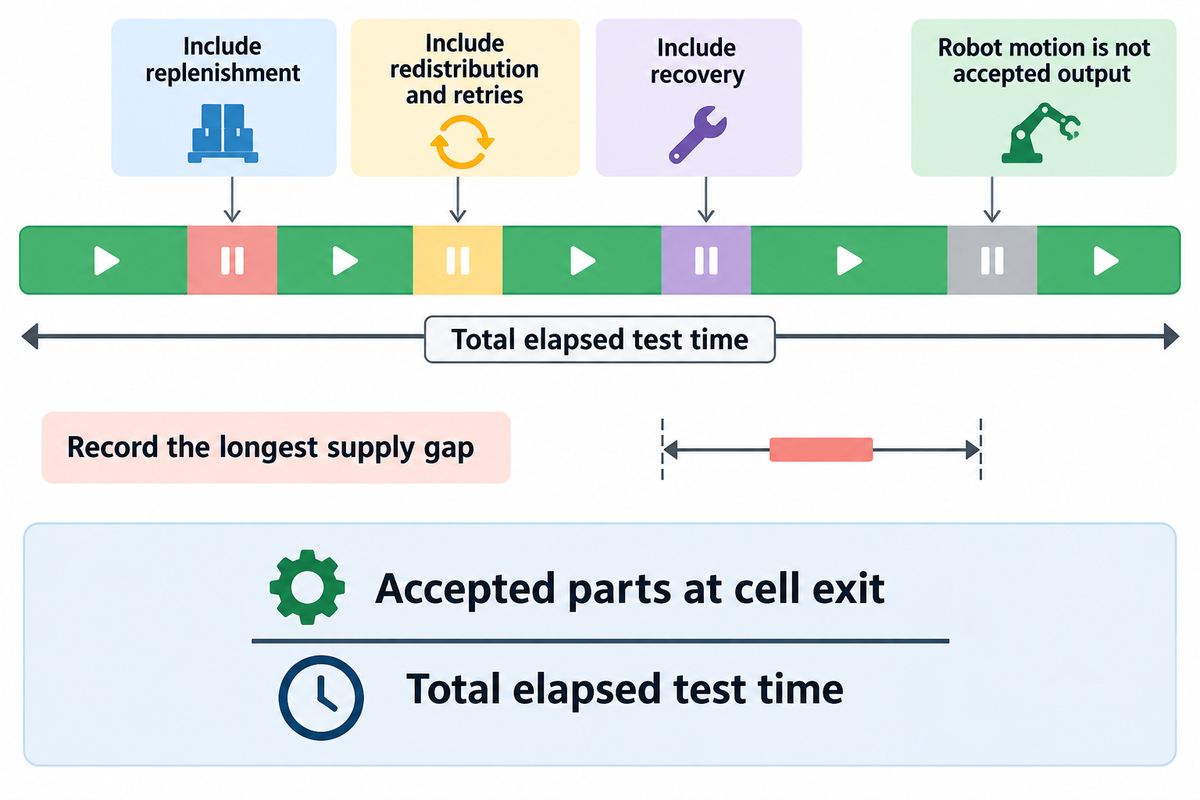
อัตราการผลิตที่ยอมรับได้คำนวณจากจำนวนชิ้นงานดีที่ส่งถึงกระบวนการถัดไป หารด้วยเวลาที่ผ่านไปทั้งหมดของการทดสอบนั้น ในการหาค่าเวลารวมให้รวมการเติมชิ้นงาน การกระจายชิ้นงานใหม่ การลองหยิบซ้ำ และการกู้คืนระบบ รอบการทำงานของหุ่นยนต์ อัตราการตรวจจับของกล้อง หรือค่าลักษณะเดียวกัน เป็นตัวชี้วัดขั้นตอนใดขั้นตอนหนึ่ง แต่สิ่งที่ต้องพิจารณาคือชิ้นงานที่จัดแนวถูกต้องและพร้อมใช้งาน.
การจับเวลาตั้งแต่เติมชิ้นงานจนระบบกลับมาทำงานได้ตามปกติ
การจับเวลาตั้งแต่เติมชิ้นงานจนระบบกลับมาทำงานได้ตามปกติจะติดตามการหยุดชะงักแต่ละครั้ง ตั้งแต่เติมวัสดุใหม่ลงในฮอปเปอร์จนการป้อนที่เสถียรกลับมาที่ทางออก การเติมชิ้นงานอาจกีดขวางถาดจนมองเห็นคุณลักษณะได้ยาก และอาจทำให้ต้องกระจายชิ้นงานใหม่ การบันทึกสาเหตุของการหยุดแต่ละครั้งช่วยระบุได้ว่าขั้นตอนใดเป็นคอขวด.
เวลาต่อรอบการผลิตของเครื่องป้อนชิ้นงานแบบยืดหยุ่นโดยทั่วไปขึ้นอยู่กับขั้นตอนที่เชื่อมโยงกัน ตัวอย่างเช่น สายพานที่กีดขวางอาจไม่อนุญาตให้ถ่ายโอนชิ้นงาน การถ่ายภาพอาจต้องรอให้พื้นผิวหยุดนิ่ง การเคลื่อนที่ของหุ่นยนต์อาจบังมุมมองกล้อง การวางชิ้นงานอาจต้องรอให้อุปกรณ์ปลายทางอนุญาต เครื่องป้อนไม่สามารถแก้ความล่าช้าที่เกิดจากอุปกรณ์จับยึดชิ้นงานปลายทางเต็มได้ คู่มือระบบอัตโนมัติในสายการผลิตอธิบายปัญหาการประสานงานในภาพรวมนี้.
ลองพิจารณาตัวอย่างงานประกอบที่ต้องการชิ้นงานที่ผ่านเกณฑ์ 20 ชิ้น/นาที ในการทดสอบคัดกรอง 60 นาที เซลล์ส่งมอบชิ้นงานที่ผ่านการตรวจรับอย่างอิสระ 1,440 ชิ้น ดังนั้นอัตราการผลิตที่สังเกตได้คือ 1,440 ÷ 60 = 24 ชิ้น/นาที สมมติว่าการทดสอบเดียวกันนี้มีช่วงหยุดเพื่อเติมชิ้นงาน 30 วินาที ช่วงหยุดเพื่อกระจายชิ้นงานใหม่ 20 วินาที และช่วงกู้คืนระบบ 40 วินาที ช่วงหยุดทั้งหมดนี้รวมอยู่ในตัวหาร 60 นาที การตัดช่วงหยุดเหล่านี้ออกจะทำให้ได้ค่าที่แตกต่างจากอัตราการผลิตตามเวลาจริง อย่างไรก็ตาม อัตราการผลิตเฉลี่ยในตัวอย่างนี้สูงกว่าเป้าหมาย ช่องว่างการป้อนที่ยาวที่สุดยังมีความสำคัญ โดยเฉพาะเมื่อสถานีงานปลายทางมีพื้นที่พักชิ้นงานน้อย ในกรณีนี้ ควรบันทึกช่องว่างการป้อนดังกล่าวควบคู่กับค่าเฉลี่ย โดยทดสอบหลายระดับการบรรจุฮอปเปอร์และชิ้นงานรุ่นที่จัดการยากก่อนตัดสินใจรับมอบ.
งานของ NIST เกี่ยวกับวิธีทดสอบการประกอบใช้การประเมินแบบอิงงานจากการวัดซ้ำเพื่อเพิ่มความเชื่อมั่น ควรนำแนวทางนี้ไปใช้กับข้อกำหนดการถ่ายโอนและการประกอบจริง ติดตามการวางแนวผิด การหยิบซ้อน ชิ้นงานเสียหาย และการแทรกแซงด้วยคน แม้หุ่นยนต์จะแจ้งว่าเคลื่อนที่เสร็จแล้วก็ตาม.
ความยืดหยุ่นและความสามารถในการขยายกำลังการผลิตเป็นการตัดสินใจซื้อคนละเรื่อง การเพิ่มสายการผลิตหรือสถานีงานขนานอาจเพิ่มกำลังการผลิต แต่แต่ละส่วนต้องใช้ระบบควบคุม พื้นที่โรงงาน และงานบริการเพิ่มเติม การเพิ่มการผลิตจะมีประโยชน์ก็ต่อเมื่อกระบวนการปลายทางและความต้องการสามารถรองรับได้.
ต้นทุนการเปลี่ยนรุ่น: ประเมินราคาทั้งเซลล์ป้อนชิ้นงาน
ต้นทุนทั้งเซลล์รวมเครื่องป้อน หุ่นยนต์ ระบบตรวจสอบด้วยภาพ กริปเปอร์ ระบบควบคุม และการทดสอบเดินระบบ ควรเปรียบเทียบขอบเขตงานที่ติดตั้งแล้วกับทางเลือกอื่น และประเมินมูลค่าของชั่วโมงทำงานที่ประหยัดได้จริงต่อปี การเปลี่ยนรุ่นที่รวดเร็วจะให้ผลตอบแทนทางการเงินก็ต่อเมื่อเวลาที่ได้คืนช่วยลดชั่วโมงทำงานที่ต้องจ่าย หรือเพิ่มผลผลิตที่ขายได้ในขั้นตอนที่มีกำลังการผลิตจำกัด.
NIST MEP นิยามการเปลี่ยนรุ่นอย่างรวดเร็วว่าเป็นช่วงเวลาตั้งแต่ชิ้นงานดีชิ้นสุดท้ายของงานปัจจุบันจนถึงชิ้นงานดีชิ้นแรกของงานถัดไป การโหลดสูตรการทำงานเป็นเพียงส่วนหนึ่งของช่วงเวลานั้น การเคลียร์ล็อต การเปลี่ยนเครื่องมือเชิงกล การตรวจสอบกล้อง และการผลิตชิ้นงานประกอบชิ้นแรกที่ผ่านเกณฑ์ อาจยังอยู่บนเส้นทางวิกฤต.
ราคาในอดีตตัวอย่างหนึ่งแสดงให้เห็นความสำคัญของขอบเขตงาน: Automation World รายงานเมื่อวันที่ 30 พฤศจิกายน 2020ว่า Flex-Bot ของ Engineered Vision มีราคาเริ่มต้น USD 75,000 ซึ่งรวมการตั้งโปรแกรมและติดตั้ง แพ็กเกจประกอบด้วยหุ่นยนต์ ระบบตรวจสอบด้วยภาพ อุปกรณ์ป้อน เครื่องมือ และระบบควบคุม ประกาศผลิตภัณฑ์ในอดีตนี้เป็นข้อมูลของ Engineered Vision ควรขอใบเสนอราคาปัจจุบันที่มีขอบเขตงานตรงกันเพื่อใช้เปรียบเทียบ.
แบบคำนวณมูลค่าจากการเปลี่ยนรุ่น
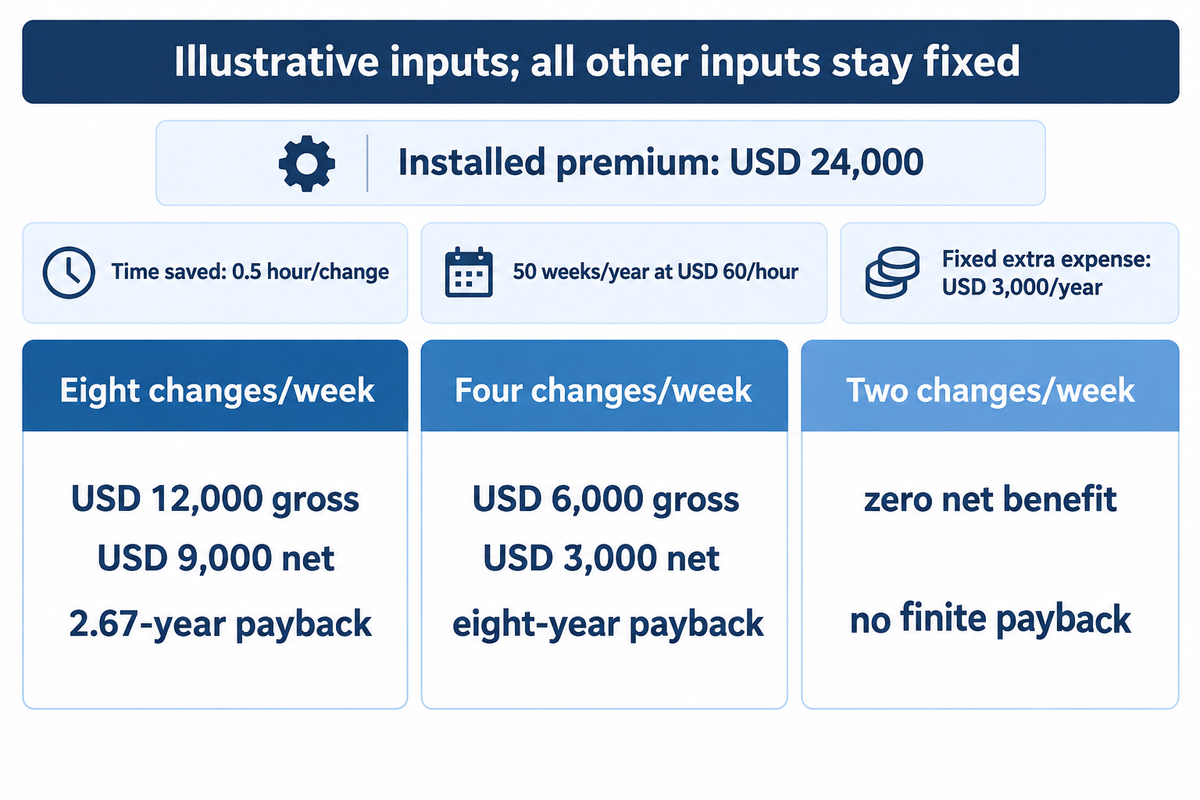
สำหรับการคำนวณตัวอย่างนี้ สมมติให้ส่วนเพิ่มของราคาติดตั้งเท่ากับ USD 24,000 เปลี่ยนรุ่น 8 ครั้ง/สัปดาห์ ประหยัดเวลาได้ 0.5 ชั่วโมง/ครั้ง ทำงาน 50 สัปดาห์/ปี และมีมูลค่าที่นำไปใช้ได้จริง USD 60/ชั่วโมง ค่าใช้จ่ายในการเดินระบบและสนับสนุนเพิ่มเติมอยู่ที่ USD 3,000/ปี ตัวเลขเหล่านี้เป็นสมมติฐานสำหรับการวางแผน ไม่ใช่ใบเสนอราคาจากผู้ขายหรือผลการดำเนินงานของ ZEUEE.
| รายการหรือผลลัพธ์ | ค่า | ความหมาย |
|---|---|---|
| ส่วนเพิ่มของราคาติดตั้ง | USD 24,000 | ราคาเซลล์แบบยืดหยุ่นลบด้วยราคาทางเลือกที่มีขอบเขตงานตรงกัน |
| จำนวนครั้งที่เปลี่ยนต่อสัปดาห์ | 8 ครั้ง/สัปดาห์ | จำนวนครั้งที่ประหยัดเวลาได้จริง |
| เวลาที่ประหยัดได้ต่อครั้ง | 0.5 ชั่วโมง/ครั้ง | เวลาที่ต่างกันจากการเปลี่ยนรุ่นทั้งกระบวนการที่วัดได้ |
| ปีดำเนินงาน | 50 สัปดาห์/ปี | กำหนดการผลิตต่อปีที่วางแผนไว้ |
| เวลาที่ได้คืนต่อปี | 200 ชั่วโมง/ปี | 8 × 0.5 × 50 |
| มูลค่าต่อชั่วโมงที่นำไปใช้ได้จริง | USD 60/ชั่วโมง | มูลค่าจากเงินที่ประหยัดได้หรือกำลังการผลิตที่นำไปใช้ได้ |
| มูลค่ารวมต่อปี | USD 12,000/ปี | 200 × 60 |
| ค่าใช้จ่ายเพิ่มเติมต่อปี | USD 3,000/ปี | ค่าใช้จ่ายด้านการสนับสนุนและการเดินระบบเพิ่มเติม |
| ผลประโยชน์สุทธิต่อปี | USD 9,000/ปี | 12,000 − 3,000 |
| ระยะเวลาคืนทุนอย่างง่าย | 2.67 ปี | 24,000 ÷ 9,000 |
ลองพิจารณาผู้วางแผนการผลิตที่ลดจำนวนครั้งเปลี่ยนรุ่นจาก 8 เหลือ 4 ครั้งต่อสัปดาห์ โดยคงสมมติฐานอื่นทั้งหมดไว้เท่าเดิม เวลาที่ได้คืนจะลดลงเหลือ 100 ชั่วโมง/ปี คิดเป็นมูลค่า USD 6,000/ปีก่อนหักค่าใช้จ่ายเพิ่มเติม USD 3,000/ปี ผลประโยชน์สุทธิเหลือ USD 3,000/ปี และระยะเวลาคืนทุนอย่างง่ายยืดออกเป็น 8 ปี หากเปลี่ยนรุ่น 2 ครั้ง/สัปดาห์ การคำนวณเดียวกันนี้จะได้ผลประโยชน์สุทธิต่อปีเป็นศูนย์และไม่มีระยะเวลาคืนทุนอย่างง่ายที่แน่นอน อุปกรณ์ไม่ได้ทำงานช้าลง แต่ตารางการผลิตทำให้มีโอกาสประหยัดเวลาที่ใช้ประโยชน์ได้ลดลง ฝ่ายการเงินควรหลีกเลี่ยงการนับผลประโยชน์ซ้ำด้วย หากมูลค่า USD 60/ชั่วโมงรวมมูลค่าของกำลังการผลิตที่ได้คืนแล้ว การเพิ่มมูลค่าการประหยัดค่าแรงสำหรับชั่วโมงเดียวกันจะทำได้ก็ต่อเมื่อมีการลดค่าใช้จ่ายจริงแยกต่างหาก.
การคำนวณระยะเวลาคืนทุนอย่างง่ายไม่รวมต้นทุนทางการเงิน ภาษี และช่วงเวลาที่ได้รับกระแสเงินสดในอนาคต สำหรับโครงการระยะยาว ควรใช้แบบจำลองการลงทุนของบริษัทและประมาณความต้องการการผลิตตามความเป็นจริง คำกล่าวอ้างเรื่องการลดเวลาหยุดควรมีค่าฐานที่วัดได้และระบุการใช้ประโยชน์จากเวลาที่ได้คืนอย่างชัดเจน.
การบูรณาการระบบ: หุ่นยนต์ กริปเปอร์ และระบบควบคุม
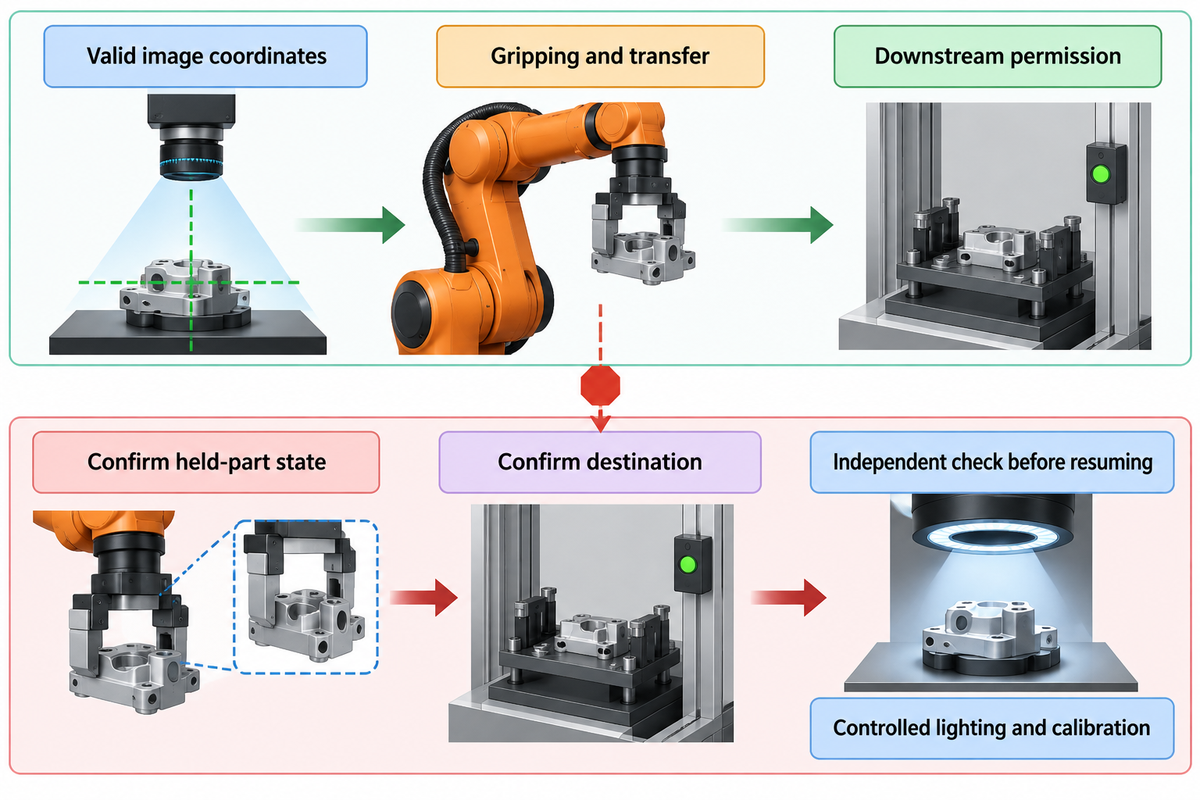
การป้อนวัสดุไปยังหุ่นยนต์ต้องประสานกับความพร้อมของชิ้นงานและพิกัดภาพที่ถูกต้อง การจับยึด การถ่ายโอน และการอนุญาตจากกระบวนการปลายทาง ระบบป้อนจะทำงานได้ก็ต่อเมื่อคอนโทรลเลอร์ทุกตัวทราบว่าเหตุการณ์ใดเป็นจุดเริ่มของการทำงานถัดไป และจะกู้คืนระบบหลังรอบการทำงานหยุดชะงักได้อย่างไร ควรกำหนดลำดับการกู้คืนระหว่างพัฒนากระบวนการอัตโนมัติปกติ.
HMI ควรเลือกสูตรการทำงานที่จับคู่เครื่องป้อน กล้อง และหุ่นยนต์ไว้ด้วยกัน โปรแกรมใหม่อาจจัดแนวและป้อนชิ้นส่วนชนิดอื่นได้ แต่เครื่องมือเฉพาะงานที่กริปเปอร์หรืออุปกรณ์จับยึดชิ้นงานอาจยังต้องเปลี่ยน เครื่องป้อนแบบยืดหยุ่นเป็นวิธีนำเสนอชิ้นงานที่นำกลับมาใช้ซ้ำได้ แต่ไม่ได้ทำให้กระบวนการผลิตที่อยู่ติดกันทั้งหมดนำกลับมาใช้ซ้ำได้โดยอัตโนมัติ.
ลองพิจารณาการหยุดหลังหุ่นยนต์จับชิ้นงานแล้ว แต่ก่อนวางชิ้นงาน การเริ่มเครื่องป้อนใหม่เพียงอย่างเดียวอาจทำให้คอนโทรลเลอร์ไม่แน่ใจว่าชิ้นงานนั้นเข้าสู่กระบวนการประกอบแล้วหรือยัง ลำดับการทำงานต้องทราบสถานะของชิ้นงานที่กำลังจับอยู่ กำหนดตำแหน่งปลายทาง และมีการตรวจสอบอิสระก่อนกลับมาทำงานอัตโนมัติ จังหวะเวลาในรอบการทำงานปกติอาจบดบังความเสี่ยงของข้อผิดพลาด ตรรกะการกู้คืนที่ชัดเจนช่วยลดความเสี่ยงดังกล่าว.
เทคโนโลยีระบบตรวจสอบด้วยภาพสำหรับการถ่ายโอนด้วยหุ่นยนต์ยังต้องมีการสอบเทียบระหว่างกล้องกับหุ่นยนต์และควบคุมแสง ระบบรู้จำตำแหน่งกับการตรวจสอบคุณภาพผลิตภัณฑ์สำเร็จรูปเป็นคนละงาน คู่มือระบบตรวจสอบด้วยภาพอธิบายด้านการตรวจสอบของจุดเชื่อมต่อนี้.
การเชื่อมต่อ Industry 4.0 สามารถบันทึกการหยุดและการเปลี่ยนสูตรการทำงานได้ แต่บันทึกที่เป็นประโยชน์ต้องระบุสาเหตุและเวลา ไม่ใช่บันทึกเพียงจำนวนรอบการทำงานโดยรวม สำหรับขอบเขตความปลอดภัยของหุ่นยนต์ ISO 10218-1:2025ครอบคลุมตัวหุ่นยนต์ ส่วนการบูรณาการระบบและการใช้งานครอบคลุมใน Part 2 ความเข้ากันได้ของชิ้นส่วนและการตรวจรับเซลล์ทั้งระบบต้องพิจารณาแยกจากกัน.
ผู้จัดหาและผู้บูรณาการระบบ: ใครรับผิดชอบจุดเชื่อมต่อแต่ละส่วน?
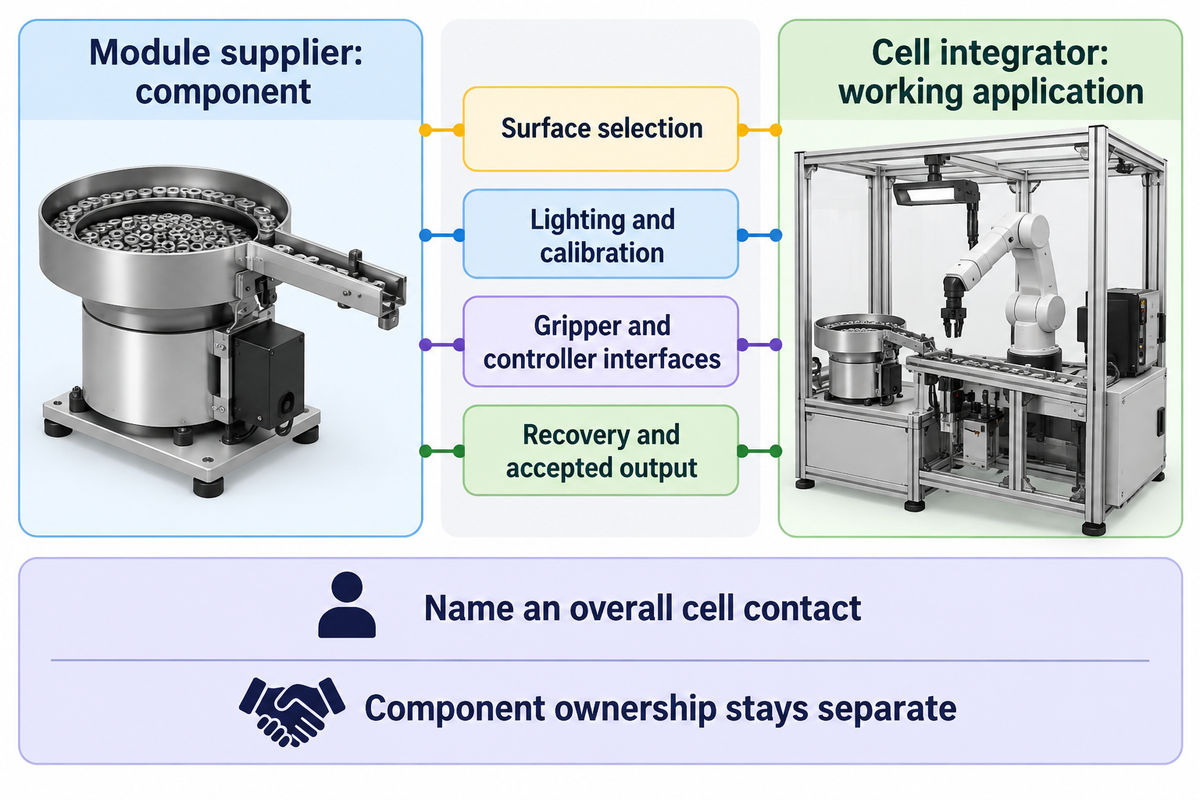
ผู้จัดหาโมดูลส่งมอบชิ้นส่วน ส่วนผู้บูรณาการเซลล์ดูแลแอปพลิเคชันที่ใช้งานได้และการส่งมอบ บางครั้งบทบาทเหล่านี้อยู่คนละบริษัท แต่บางครั้งก็อยู่ในบริษัทเดียวกัน ควรกำหนดผู้รับผิดชอบในทุกจุดส่งต่องาน เพื่อให้มีแนวทางชัดเจนในการวิเคราะห์และแก้ไขปัญหาระหว่างเครื่องป้อน ระบบตรวจสอบด้วยภาพ และหุ่นยนต์.
คำอธิบายบทบาทผู้บูรณาการระบบของ BARAครอบคลุมการออกแบบ การผลิต การประกอบ การเขียนโปรแกรม การติดตั้ง และบริการหลังการขาย โดยใช้ทรัพยากรภายในหรือภายนอกได้ การบูรณาการระบบจึงมีขอบเขตกว้างกว่าการจัดหาโมดูลจากแค็ตตาล็อก แต่ไม่ได้โอนความรับผิดชอบด้านเทคโนโลยีชิ้นส่วนของผู้ผลิตรายอื่นมาให้.
กำหนดผู้รับผิดชอบที่ระบุชื่อให้ชัดเจนสำหรับการเลือกพื้นผิว ระบบไฟส่องสว่างและการสอบเทียบ ระยะหลบของกริปเปอร์ การสื่อสารระหว่างคอนโทรลเลอร์ การกู้คืนระบบ และอัตราการผลิตที่ผ่านเกณฑ์ในขั้นสุดท้าย สำหรับระบบป้อนชิ้นงานแบบยืดหยุ่น ควรมีผู้ประสานงานเซลล์โดยรวมหนึ่งรายดูแลจุดเชื่อมต่อเหล่านี้ แม้ผู้เชี่ยวชาญหลายรายจะเป็นผู้ปฏิบัติงานก็ตาม.
อุปกรณ์ประกอบอัตโนมัติของ ZEUEEเป็นจุดเริ่มต้นสำหรับการหารือด้านการป้อนชิ้นงานในโครงการประกอบจากมุมมองเชิงพาณิชย์ กำหนดโซลูชันการป้อนและขอบเขตการส่งมอบที่ต้องการ แล้วจึงเปรียบเทียบข้อเสนอ.
ทดสอบชิ้นงานตัวอย่างก่อนสั่งซื้อ
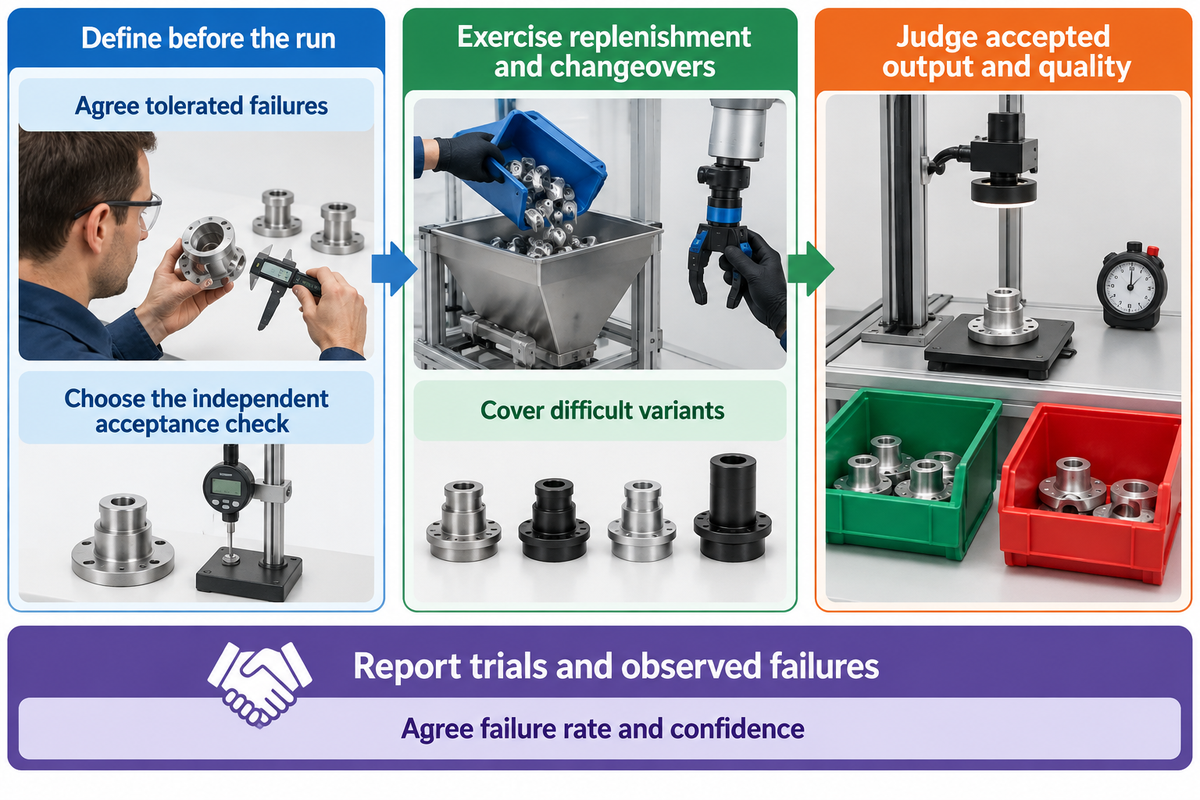
การทดสอบรับมอบเครื่องป้อนชิ้นงานแบบยืดหยุ่นควรวัดอัตราการผลิตที่ผ่านเกณฑ์และคุณภาพชิ้นงาน รวมทั้งพิสูจน์ว่าระบบกู้คืนได้ภายใต้สภาพใกล้เคียงการผลิตจริง ก่อนเริ่มทดสอบให้กำหนดกลุ่มตัวอย่างและระยะเวลาทดสอบ จำนวนความล้มเหลวที่ยอมรับได้ และวิธีตรวจรับที่เป็นอิสระ ตรวจรับโดยอิสระ และครอบคลุมการเติมชิ้นงาน การเปลี่ยนรุ่น และการทำงานต่อเนื่อง การสาธิตระยะสั้นครอบคลุมได้เฉพาะเงื่อนไขที่ทดสอบจริงเท่านั้น.
สำหรับการคัดกรองเบื้องต้น การทดสอบตัวอย่าง 60 นาทีที่เป้าหมายงาน 20 ชิ้น/นาทีช่วยให้บันทึกการหยุดชะงักได้ ส่วนการประเมินขั้นสุดท้ายต้องทดสอบนานพอที่จะครอบคลุมรูปแบบล็อตจริง การเติมชิ้นงาน และผลิตภัณฑ์รุ่นที่จัดการยาก การทดสอบนานไม่ได้รับประกันว่าครอบคลุมเพียงพอ หากนำแต่ชิ้นงานที่จัดการง่ายมาวนทดสอบซ้ำ.
รายการที่ควรรวมในการทดลอง
- ใช้สภาพพื้นผิวตามปกติของการผลิต.
- ทดสอบเมื่อระดับชิ้นงานในฮอปเปอร์ต่ำและระหว่างเติมชิ้นงาน.
- ตรวจสอบชิ้นงานที่ผ่านเกณฑ์ด้วยวิธีอิสระ.
- ทำขั้นตอนเปลี่ยนผลิตภัณฑ์ทั้งหมดซ้ำ.
สิ่งที่ควรหลีกเลี่ยงในการทดลอง
- ล้างคราบที่ทำให้ชิ้นงานติดกันตามปกติออก.
- ตัดเวลากู้คืนออกจากเวลาการผลิตที่ผ่านไป.
- นับทุกการเคลื่อนที่ที่เสร็จสิ้นว่าเป็นชิ้นงานดี.
- จับเวลาเฉพาะการเลือกสูตรการทำงาน.
ควรประเมินคุณภาพจากการตรวจสอบปลายทาง เกจที่ตกลงร่วมกัน หรือบันทึกภาพที่ผ่านการทบทวน โดยแยกจากสถานะผลสำเร็จของกล้องป้อนชิ้นงาน นอกจากนี้ควรรวมการยอมรับผิดและการคัดแยกผิดด้วย การคัดแยกชิ้นงานที่ไม่ผ่านเกณฑ์อาจรบกวนชิ้นงานดีที่อยู่ใกล้เคียง จึงควรตรวจสอบผลของการคัดแยกควบคู่กับการจำแนกภาพ.
สำหรับอัตราความสำเร็จที่รายงานเป็นเปอร์เซ็นต์ทุกค่า ให้ระบุจำนวนครั้งที่ทดสอบและจำนวนครั้งที่พบความล้มเหลว ตกลงอัตราความล้มเหลวสูงสุดและระดับความเชื่อมั่น แล้วเลือกแผนการสุ่มตัวอย่างตามค่าดังกล่าว แนวทางการแจกแจงทวินามแบบแม่นตรงของ NISTแยกสัดส่วนความสำเร็จออกจากขอบเขตความเชื่อมั่น และอธิบายเหตุผลที่ควรระมัดระวังเมื่อขนาดตัวอย่างหรือจำนวนความล้มเหลวมีน้อย การหยิบชิ้นส่วนเดิมซ้ำหลายครั้งอาจทำให้ความล้มเหลวมีความสัมพันธ์กัน ในกรณีดังกล่าว ควรครอบคลุมล็อตและสภาพการทำงานที่หลากหลาย.
แนบข้อมูลต่อไปนี้กับข้อกำหนดการจัดซื้อ: รุ่นและผิวสำเร็จของชิ้นงาน ขนาดแต่ละรุ่นเป็น mm และมวลเป็น g อัตราการผลิตเป็นชิ้นงานที่ผ่านเกณฑ์/นาที ช่องว่างการป้อนที่ยาวที่สุดเป็นวินาที จำนวนครั้งที่เติมชิ้นงาน จำนวนครั้งที่วางผิด พลาดการหยิบ และหยิบซ้อน เกณฑ์ความเสียหาย เวลาแทรกแซงเป็นนาที และเวลาเปลี่ยนรุ่นตั้งแต่ชิ้นงานดีชิ้นสุดท้ายจนถึงชิ้นงานดีชิ้นแรก ระบุผู้ตรวจสอบผลและผู้รับผิดชอบแก้ไขผลเมื่อไม่เป็นไปตามเกณฑ์การยอมรับ.
สำหรับโครงการประกอบที่เสนอโดย ZEUEE ส่งข้อกำหนดการใช้งานประกอบพร้อมชิ้นงานตัวแทน ความต้องการการผลิต และเกณฑ์การยอมรับของกระบวนการปลายทาง เพื่อหารือแนวทางทำงานให้เป็นอัตโนมัติ พร้อมระบุขอบเขตที่ผ่านการทดสอบไว้ในใบเสนอราคาอย่างชัดเจน.
คำถามที่พบบ่อย
หลักการทำงานของเครื่องป้อนชิ้นงานแบบยืดหยุ่นเป็นอย่างไร
ระบบควบคุมการเคลื่อนที่จัดวางชิ้นส่วนที่วางกระจัดกระจาย เพื่อให้หุ่นยนต์หยิบจับตามระบบตรวจสอบด้วยภาพได้
พื้นผิวจะกระจายและจัดตำแหน่งชิ้นส่วนใหม่ เพื่อให้กล้องตรวจหาทิศทางและตำแหน่งที่หยิบได้ หุ่นยนต์จะถ่ายโอนชิ้นส่วนที่เลือกไว้ จากนั้นระบบจะเริ่มเคลื่อนที่อีกครั้งเมื่อมีชิ้นส่วนที่หยิบได้เหลือน้อยเกินไป การใช้การเคลื่อนที่และการประมวลผลภาพช่วยลดการพึ่งพาอุปกรณ์เชิงกลสำหรับจัดแนวชิ้นงาน แต่กริปเปอร์และขั้นตอนถัดไปในกระบวนการยังเป็นตัวกำหนดว่าชิ้นส่วนแต่ละชิ้นจะเข้าสู่การประกอบอย่างไร
ควรใช้หุ่นยนต์หยิบชิ้นงานจากถังเมื่อใด
ใช้การหยิบชิ้นงานจากถังเมื่อเป็นการหยิบชิ้นงานออกจากภาชนะโดยตรง และสามารถเข้าถึงชิ้นงานที่กองรวมกันได้
ชิ้นงานต้องสามารถระบุได้และกริปเปอร์ต้องหยิบถึงได้ขณะที่ชิ้นงานยังอยู่ในภาชนะนั้น ส่วนเครื่องป้อนชิ้นงานแบบยืดหยุ่นจะกระจายชิ้นส่วนลงบนพื้นผิวจัดวางที่ควบคุมได้ก่อน ให้เปรียบเทียบทั้งสองวิธีโดยใช้ตัวอย่างจากการผลิตและท่าทางการส่งมอบชิ้นงานตามที่ต้องการ พฤติกรรมของชิ้นงานเมื่อเทรวมกัน ระยะเข้าถึงของกริปเปอร์ และอัตราการผลิตชิ้นงานที่ผ่านเกณฑ์อย่างต่อเนื่อง เป็นปัจจัยกำหนดว่าวิธีใดจะทำงานถ่ายโอนได้จริง
โถป้อนชิ้นงานแบบสั่นคืออะไร และทำหน้าที่อะไร?
โถป้อนชิ้นงานแบบสั่นจะลำเลียงชิ้นงานจำนวนมากไปตามรางที่ขึ้นรูปไว้จนถึงทางออกที่ให้ตำแหน่งซ้ำได้อย่างสม่ำเสมอ
อุปกรณ์เฉพาะสำหรับชิ้นงานจะคัดเลือกหรือคัดแยกทิศทางของชิ้นส่วนที่ไม่ผ่านเกณฑ์ระหว่างการลำเลียง และจัดวางชิ้นงานที่ทางออกเพื่อให้หยิบออกได้ อุปกรณ์เฉพาะเหมาะกับงานที่รูปทรงชิ้นงานคงที่และเอื้อต่อการคัดเลือกด้วยกลไกอย่างเชื่อถือได้ กล้องยังสามารถตรวจสอบชิ้นส่วนตามแนวชามหรือรางได้เช่นกัน ควรเปรียบเทียบการลำเลียงต่อเนื่องและเวลาในการเปลี่ยนรุ่นกับระบบแบบยืดหยุ่นทั้งชุด โดยใช้ความต้องการของกระบวนการถัดไปที่เท่ากัน
เครื่องป้อนชิ้นงานเครื่องเดียวรองรับชิ้นงานทุกรุ่นในตระกูลผลิตภัณฑ์ได้หรือไม่
แพลตฟอร์มเดียวรองรับชิ้นงานได้หลายรุ่น หากชิ้นงานอยู่ในขอบเขตการจัดวางและการหยิบจับที่ผ่านการทดสอบแล้ว
ชิ้นงานที่มีขนาดต่างกันอาจต้องใช้พื้นผิว แสงสว่าง หรือกริปเปอร์ที่ต่างกัน ควรทดสอบชิ้นงานรุ่นที่จัดการได้ยาก รวมถึงชิ้นส่วนที่ซ้อนติดกันหรือเกาะกัน ก่อนกำหนดให้แพลตฟอร์มเดียวรองรับทุกรุ่น
การเปลี่ยนสูตรการผลิตให้เร็วขึ้นรับประกันว่าจะเปลี่ยนงานผลิตได้เร็วขึ้นหรือไม่
การเลือกสูตรช่วยลดเวลาของงานหนึ่งส่วน แต่การเปลี่ยนงานผลิตทั้งหมดรวมถึงการเปลี่ยนอุปกรณ์และการยอมรับชิ้นงานชิ้นแรกด้วย
นำชิ้นงานล็อตเดิมออก เปลี่ยนกริปเปอร์หรืออุปกรณ์จับยึดชิ้นงานหากจำเป็น ยืนยันการตั้งค่าระบบถ่ายภาพ และผลิตชุดประกอบใหม่ที่ผ่านเกณฑ์ จับเวลาตั้งแต่ชิ้นงานล็อตเดิมชิ้นสุดท้ายที่ผ่านเกณฑ์จนถึงชิ้นงานล็อตใหม่ชิ้นแรกที่ผ่านเกณฑ์ โดยใช้จำนวนพนักงานและเงื่อนไขด้านวัสดุเหมือนกัน ข้อดีสำคัญอย่างการเปลี่ยนงานผลิตได้รวดเร็วจะสร้างประโยชน์ทางการเงินเมื่อเวลาที่วัดได้ช่วยให้รับงานที่มีค่าจ้างหรือเพิ่มกำลังการผลิตในส่วนที่เป็นข้อจำกัดได้
ต้องเปลี่ยนหุ่นยนต์เมื่อนำชิ้นงานรุ่นใหม่เข้าผลิตหรือไม่
มักใช้หุ่นยนต์ตัวเดิมต่อได้ หากระยะเอื้อม น้ำหนักบรรทุก และการเคลื่อนที่ยังเหมาะกับงานใหม่
อาจต้องเปลี่ยนกริปเปอร์ แสงสว่าง พื้นผิวจัดวาง หรืออุปกรณ์จับยึดชิ้นงาน ควรประเมินอุปกรณ์เหล่านี้ร่วมกันก่อนถือว่าการเพิ่มชิ้นงานหลายประเภทเป็นเพียงการเปลี่ยนซอฟต์แวร์
ควรระบุผลการทดสอบใดไว้ในข้อกำหนดการจัดซื้อ
ให้ระบุอัตราการผลิตที่ผ่านเกณฑ์ ความผิดพลาดด้านคุณภาพ การหยุดชะงัก การกู้คืนระบบ และผลการเปลี่ยนงานผลิตทั้งหมด
ระบุรุ่นที่ทดสอบ สภาพพื้นผิวการผลิต และระดับชิ้นงานในฮอปเปอร์ บันทึกจำนวนตัวอย่าง จำนวนความผิดพลาดที่ยอมรับได้ และระดับความเชื่อมั่นที่ตกลงกันไว้ ระบุวิธีตรวจสอบชิ้นงานดีที่เป็นอิสระและช่วงเวลาสังเกตผล ข้อกำหนดเหล่านี้ช่วยเชื่อมโยงสมรรถนะการผลิตอัตโนมัติกับระบบที่ส่งมอบ แทนการพิจารณาเพียงการสาธิตเครื่องป้อนชิ้นงานแยกเดี่ยว
วิธีการเปรียบเทียบประกอบด้วยตัวอย่างด้านวิศวกรรมที่เกี่ยวข้องและตัวอย่างประกอบการวางแผน ผลิตภัณฑ์ของซัพพลายเออร์ งานวิจัย และความคิดเห็นที่อ้างอิงเป็นของเจ้าของแต่ละราย
เอกสารอ้างอิงและแหล่งข้อมูล
- NIST: สมรรถนะการรับรู้ของระบบหุ่นยนต์.
- NIST: ตัวชี้วัดสมรรถนะและวิธีทดสอบสำหรับงานประกอบ.
- NIST MEP: การผลิตแบบลีนและการปรับปรุงกระบวนการ การเปลี่ยนงานอย่างรวดเร็ว.
- NIST Dataplot: ขีดจำกัดความเชื่อมั่นแบบทวินามที่แน่นอน.
- A3: ภาพรวมระบบตรวจสอบด้วยภาพสำหรับหุ่นยนต์ กรกฎาคม 2013.
- Haugaard และคณะ: งานวิจัยเครื่องป้อนชิ้นงานแบบดักจับด้วยระบบตรวจสอบด้วยภาพ, 2022.
- David Miller, Automation World: รายงาน Flex-Bot, พฤศจิกายน 2020.
- ISO: แค็ตตาล็อกสาธารณะและขอบเขตของ ISO 10218-1:2025.
- Automate UK / BARA: ภาพรวมมาตรฐานผู้บูรณาการระบบหุ่นยนต์.
บทความที่เกี่ยวข้อง
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015