ติดต่อ Zeyu lntelligent Industrial Company
เครื่องผลิตพินหรือขาสัมผัส Twist Pin: ฟิสิกส์หน้าสัมผัส การควบคุมความคลาดเคลื่อน และการจัดขนาดไลน์ผลิต

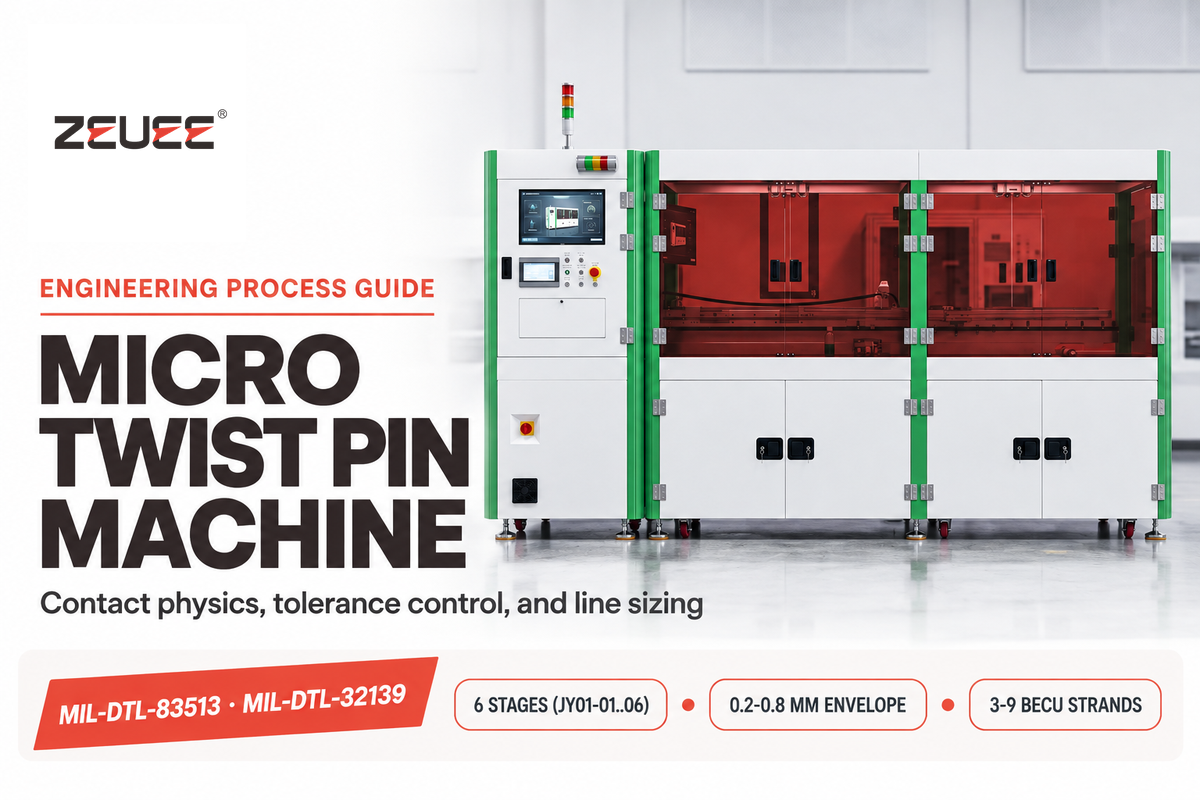
เครื่องผลิตพิน Twist Pin ผลิตมัดลวดเกลียวสปริงเบอริลเลียมคอปเปอร์ขนาดจิ๋วสำหรับคอนเนกเตอร์อากาศยาน กลาโหม การแพทย์ และงานขุดเจาะใต้หลุมลึก เครื่องจักรนี้ไม่ได้กดอัดแผงพินตรงแบบแข็งลงบนแผ่นวงจรพิมพ์ ตลอดทั้งไลน์ประกอบอัตโนมัติ ระบบจะตีเกลียวลวดโลหะผสมละเอียด เชื่อมปลายทั้งสองด้านด้วยเลเซอร์ ขึ้นรูปกระเปาะสปริง และย้ำปลอกโลหะ.
อัปเดตพฤศจิกายน 2026 · เอกสารอ้างอิงกระบวนการทางวิศวกรรม
ข้อมูลจำเพาะโดยย่อ
| มาตรฐานคอนเนกเตอร์ที่บังคับใช้ | MIL-DTL-83513H Amend 2 (0.050 in / 1.27 mm) และ MIL-DTL-32139B (.025 in / 0.64 mm) |
| โครงสร้างเส้นลวดทั่วไป | มัดลวด BeCu 7 เส้น (หรือเส้นสปริงด้านนอก 7 เส้นพันรอบแกนทองแดง 3 เส้น); เซลล์ผลิตของ ZEUEE รองรับ 3–9 เส้น (ช่วง 0.2 ถึง 0.8 mm) |
| ขีดจำกัดทางกลหลัก | แรงเสียบสูงสุด 10 oz ต่อพินหรือขาสัมผัส; แรงยึดขั้นต่ำ 5 lb; อายุใช้งานขั้นต่ำ 500 รอบ (MIL-DTL-83513) |
| ขีดจำกัดทางไฟฟ้าและไดนามิก | LLCR สูงสุด 28 mΩ (SAE AS22759/11) หรือ 32 mΩ (SAE AS22759/33) บนสายตัวนำตีเกลียว 26 AWG ขนาด 24; 25 mΩ สำหรับสายเดี่ยว (Table VI); ขาดช่วงได้ ≤ 1 µs |
| สถาปัตยกรรมไลน์แบบโมดูลาร์ | 6 ขั้นตอน: JY01-01 ตีเกลียว, JY01-02 ดัดตรง, JY01-03 ตัด/เชื่อม, JY01-04 ขึ้นรูปเอว, JY01-05 ย้ำลงตัวเรือนคอนเนกเตอร์, JY01-06 ย้ำสายไฟ |
การผลิตพินหรือขาสัมผัส Twist Pin แบบอัตโนมัติอาศัยความร่วมศูนย์ระดับต่ำกว่ามิลลิเมตรของส่วนโป่งตลอดขั้นตอนการตีเกลียว การเชื่อมปลายด้วยเลเซอร์ การขึ้นรูปเอว และการย้ำสี่จุด การตรวจสอบด้วยวิชัน CCD ออนไลน์แบบวงปิดช่วยคุมพิกัดมิติ และการทดสอบแรงดึงทำลายชิ้นงานช่วยยืนยันความแข็งแรงของรอยเชื่อมและจุดย้ำ ก่อนที่คอนเนกเตอร์ที่ประกอบเสร็จจะเข้าสู่การรับรอง QPL แยกต่างหากตาม MIL-DTL-83513 และ MIL-DTL-32139 พัลส์เลเซอร์สั้นระดับมิลลิวินาทีช่วยปกป้องเขตกระทบความร้อนในโลหะผสม C17200.
เครื่องผลิตพิน Twist Pin ผลิตชิ้นส่วนใดกันแน่
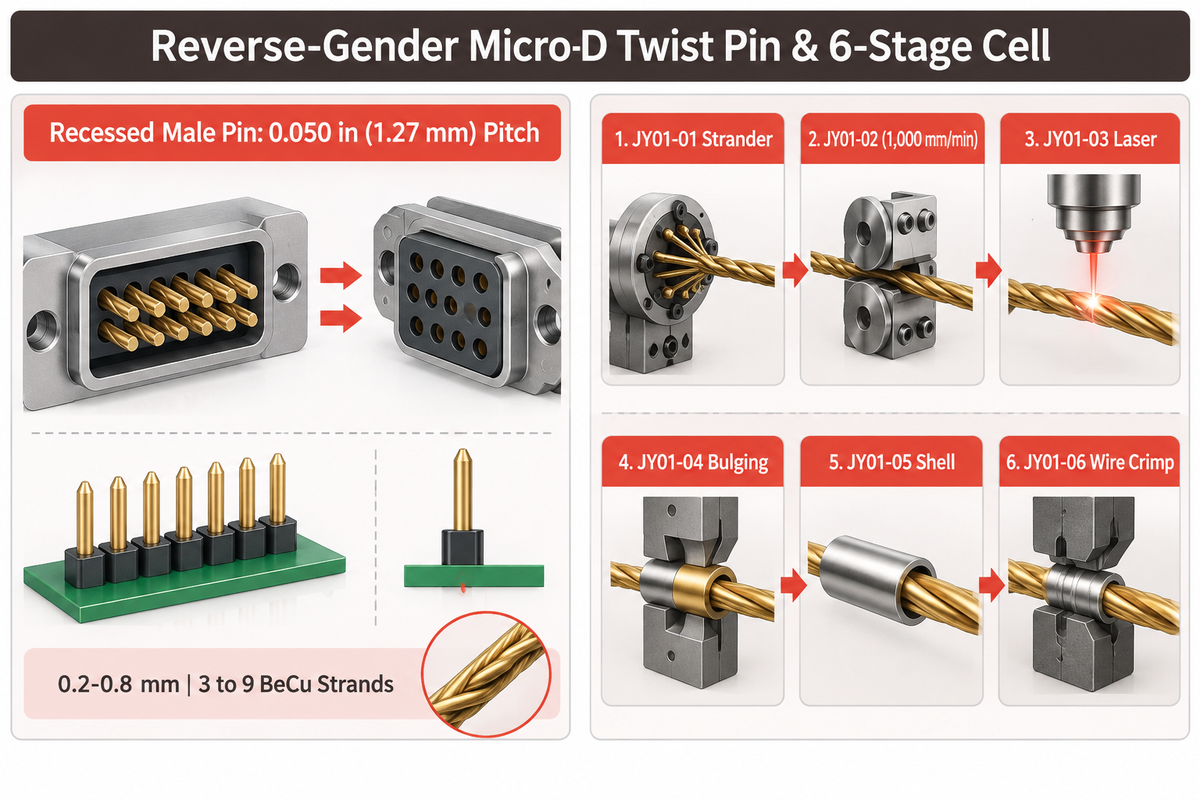
เครื่องผลิตพิน Twist Pin ตีเกลียวมัดลวดเบอริลเลียมคอปเปอร์ (BeCu) 7 เส้น หรือเส้นสปริงด้านนอก 7 เส้นพันรอบแกนทองแดง 3 เส้น เพื่อผลิตพินหรือขาสัมผัสสำหรับคอนเนกเตอร์ Micro-D ระยะพิทช์ 0.050 in (1.27 mm) หน้าผลิตภัณฑ์ของ ZEUEE ระบุโครงสร้าง 6 สถานี (JY01-01 ถึง JY01-06; 0.2–0.8 mm ครอบคลุม 3–9 เส้น BeCu) ผู้ซื้อสามารถดูสเปกแต่ละโมดูลได้โดยตรงที่หน้าไลน์เครื่องผลิตพิน Twist Pin อัตโนมัติของ ZEUEE.
คู่มือ MIL-DTL-83513 ของ ConnectorSupplier อธิบายว่าขาสัมผัส Twist Pin ผลิตโดยเชื่อมปลายลวดสปริง 7 เส้นเข้าด้วยกัน เมื่อผลิตเสร็จ พินหรือขาสัมผัสจะเสียบเข้ากับซ็อกเก็ตโดยลวดชั้นนอกโก่งออกในแนวรัศมีดันผนังรูภายใต้แรงอัดตามแนวแกน การเสียดสีหลายแนวสัมผัสช่วยรักษาค่าความต้านทานต่ำแม้ภายใต้ภาระพลวัตในงานอากาศยาน.
มาตรฐาน MIL-DTL-83513 ยังสลับรูปทรงเบ้าฝังของตัวเรือนคอนเนกเตอร์เทียบกับคอนเนกเตอร์ D-subminiature แบบเดิมที่มีระยะพิทช์ 2.77 mm โดยพินหรือขาสัมผัสตัวผู้แบบยืดหยุ่นจะฝังอยู่ลึกภายในฉนวนฝั่งพินเพื่อป้องกันความเสียหายทางกายภาพ ส่วนซ็อกเก็ตตัวเมียทรงท่อแข็งจะยื่นเลยผนังฉนวนออกมา.
ผู้ซื้อต้องแยกแยะระหว่างพินหรือขาสัมผัสตัวผู้แบบ Twist Pin กับซ็อกเก็ต Hyperboloid แท้ก่อนสรุปสเปกเครื่องจักร ConnectorSupplier นิยามเทคโนโลยีหน้าสัมผัส Hyperboloid ว่าเป็นปลอกตัวเมียที่ขึงตะกร้าลวดเอียงรอบพินตัวผู้แบบตัน แต่ในคอนเนกเตอร์ไมโครและนาโน (Micro-D และ Nano-D) ชิ้นส่วนสปริงหลายเส้นจะอยู่ที่ฝั่งพินหรือขาสัมผัสตัวผู้ ผู้จัดจำหน่ายระบบอัตโนมัติบางรายอาจเรียกรวมโครงสร้างสปริงทั้งสองแบบว่า Hyperboloid.
ไลน์ผลิตขาสัมผัส vs. เครื่องเสียบพินอัดแน่นบนแผ่น PCB
| ประเภทเครื่องจักร | วัตถุดิบและกลุ่มโลหะผสม | รูปแบบการขึ้นรูปหลัก | ประเภทชิ้นส่วนที่ได้ |
|---|---|---|---|
| 1. เซลล์ Twist Pin 6 เครื่องจักรแบบบูรณาการ | ช่วงขนาดมัดลวด 0.2 mm ถึง 0.8 mm (3–9 เส้น BeCu) | ตีเกลียวต่อเนื่อง เชื่อมเลเซอร์ ขึ้นรูปเอว และย้ำปลอก | พินตัวผู้แบบฝังตามมาตรฐาน MIL-DTL-83513 / 32139 |
| 2. เครื่องตีเกลียวลวด (รุ่น JY01-01) | ลวดสปริง BeCu ด้านนอก + เส้นแกนกลางทองแดง | การป้อนชิ้นงานและคลายม้วนหลายแกนควบคุมแรงตึงแม่เหล็ก พร้อมตีเกลียวตามระยะพิทช์ | ม้วนลวดเกลียวกึ่งสำเร็จรูปแบบต่อเนื่อง |
| 3. เครื่องดัดตรงคลายความเค้น (รุ่น JY01-02) | ลวดตีเกลียว C17200 แบบม้วนต่อเนื่อง | ดัดเรียบด้วยแรงดึงออนไลน์สูงสุด 1,000 mm/min (สเปก ZEUEE JY01-02) | แท่งลวดตรงที่ขจัดความโค้งตกค้างจากม้วนแล้ว |
| 4. เครื่องตัดและเชื่อมเลเซอร์สองปลาย (รุ่น JY01-03) | แท่งพิน Twist Pin ที่ตัดเฉือนขนาด 0.2 mm ถึง 0.8 mm | ชุดตัดคาร์ไบด์ + เชื่อมหัวกลมสองปลายภายใต้ก๊าซเฉื่อย | แท่งพินกึ่งสำเร็จรูปที่เชื่อมปิดปลายเรียบร้อย |
| 5. เครื่องขึ้นรูปเอวด้วยเซอร์โว (รุ่น JY01-04) | มัดลวดเชื่อมขนาด 0.2 mm ถึง 0.8 mm (เทียบกับขดลวดในสิทธิบัตร 0.0016, 0.0033, 0.0050 in) | ปากจับเซอร์โวบิดทวนเกลียวแบบวงปิด (ระยะชัก 270 องศาใน US6584677B2) | พินหรือขาสัมผัสตัวผู้ Twist Pin ที่มีกระเปาะสปริงยืดหยุ่น |
| 6. เครื่องเสียบและย้ำลงตัวเรือนคอนเนกเตอร์ (รุ่น JY01-05) | พินสปริง BeCu ที่ขึ้นรูปแล้ว และตัวเรือนคอนเนกเตอร์ฉนวน | การเสียบจัดตำแหน่งด้วยหุ่นยนต์ + ตรวจท่าทางด้วยกล้อง CCD ร่วมแกน | ชุดพินที่ยึดแน่นในตัวเรือนคอนเนกเตอร์ |
| 7. ชุดปอกฉนวนและย้ำสายไฟ (รุ่น JY01-06) | สายไฟตีเกลียวต่อพ่วง + ปลอกโลหะ | ปอกฉนวนสาย + ย้ำดายย้ำสี่จุดตามมาตรฐาน SAE AS22520 | ชุดสายตัวนำไฟฟ้าพร้อมขั้วต่อไฟฟ้า |
| 8. เครื่องเสียบพินแข็งบนแผ่น PCB (แบบรูทะลุ) | ลวดทองเหลืองแข็งหรือฟอสเฟอร์บรอนซ์สำหรับหัวพิน | ตัดและใช้เครื่องกดอัดลงแนวตั้งเข้าสู่รูชุบโลหะบนแผ่น PCB | พินเสียบรูทะลุบนแผ่นวงจรพิมพ์ |
| 9. เครื่องคัดแยกวิชันลงคาสเซตต์แบบนิวแมติก (กลุ่มคัดแยก) | พิน Twist Pin BeCu ที่ขึ้นรูปแล้ว (พิน 4 ป่องหนัก 0.0077 g ใน US6584677B2) | ส่งผ่านท่อลม + คัดกรองท่าทางด้วย CCD หลายมุมมอง | คาสเซตต์จัดเรียงแยกชิ้นงานผ่าน/คัดชิ้นงานเสียออก |
การสับสนระหว่างระบบเสียบพินแข็งบนแผ่น PCB กับเครื่องจักรผลิตพิน Twist Pin ทำให้งบประมาณระบบอัตโนมัติเสียหายตั้งแต่เริ่มต้น เครื่องเสียบพินแบบอัดบนแผ่น PCB ทั่วไปทำหน้าที่กดพินเหลี่ยมแข็งลงบนแผ่นวงจรชุบโลหะ เครื่องเหล่านั้นไม่เคยตีเกลียวลวด หลอมโดมปลาย หรือขึ้นรูปกระเปาะยืดหยุ่น กระบวนการแรกของการผลิตขาสัมผัสคือการสร้างสปริงเกลียว จากนั้นเครื่องเสียบพินอัตโนมัติจึงสามารถเสียบขาสัมผัสเข้าสู่ตัวเรือนคอนเนกเตอร์ได้.
เครื่องผลิตพิน Twist Pin ทำงานอย่างไรในการผลิตตามมาตรฐาน MIL-DTL-83513?
เซลล์ผลิต Twist Pin ทำงานเรียงลำดับผ่าน 6 สถานีเฉพาะทางแทนการใช้เครื่องกดปั๊มเพียงเครื่องเดียว ขั้นแรก เครื่องตีเกลียวหลายม้วน (JY01-01) พันเส้นสปริง BeCu รอบแกนลวดทองแดง รองรับ 3 ถึง 9 เส้นบนระบบของ ZEUEE ขั้นที่สอง ในหน่วย JY01-02 ของ ZEUEE ชุดดัดตรงออนไลน์ดึงคลายความโค้งของม้วนลวดที่ความเร็วสูงสุด 1,000 mm/min ก่อนตัดเป็นท่อนสั้น.
ขั้นที่สาม การเชื่อมเลเซอร์สองปลาย (JY01-03) หลอมปลายตัดทั้งสองด้านให้เป็นทรงกลมเรียบในบรรยากาศก๊าซเฉื่อย ขั้นที่สี่ โมดูลขึ้นรูปเอวด้วยเซอร์โว (JY01-04) ใช้ปากจับรัดปลอกแกนสองจุดแล้วหมุนปลายด้านหนึ่งทวนทิศเกลียวเพื่อดัดโป่ง ขั้นที่ห้า เครื่องเสียบและย้ำตัวเรือนคอนเนกเตอร์ 4 แกน (JY01-05) เสียบพินลงตัวเรือนพร้อมตรวจวิชัน ขั้นที่หก ชุดย้ำขั้วต่อไฟฟ้าแบบหุ่นยนต์ (JY01-06) ปอกฉนวนสายไฟและใช้ดายย้ำสี่จุดภายใต้การตรวจด้วย CCD.
มาตรฐาน MIL-DTL-83513 และ MIL-DTL-32139 ที่กำหนดรูปทรงพิน
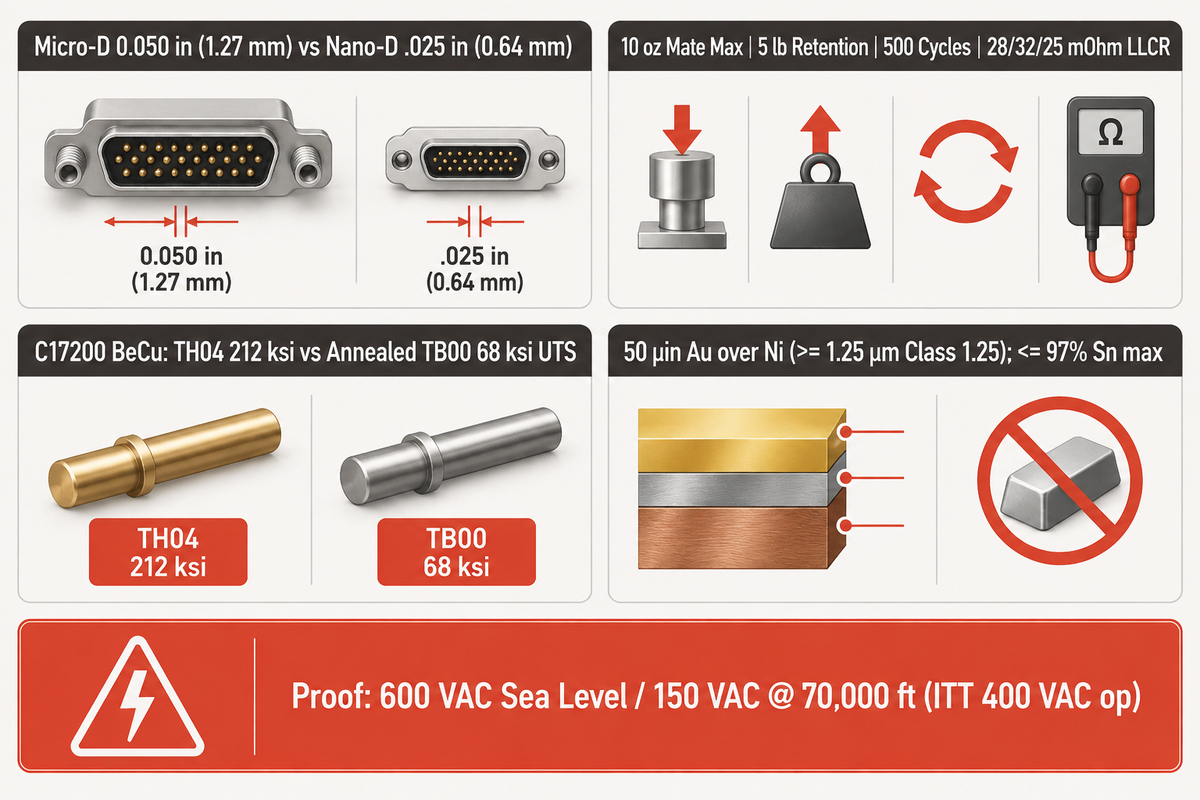
เอกสารกลาโหม DLA สองฉบับที่บังคับใช้อยู่กำหนดระยะพิทช์ขาสัมผัสและขีดจำกัดทางกลไว้อย่างชัดเจน MIL-DTL-83513 Revision H Amendment 2 ควบคุมคอนเนกเตอร์ Micro-D ระยะพิทช์ 0.050 in (1.27 mm) ที่แรงเสียบสูงสุด 10 oz และกำหนดแรงยึดตามแนวแกนขั้นต่ำ 5 lb ส่วน MIL-DTL-32139 Revision B Amendment 3 ลดระยะพิทช์ลงครึ่งหนึ่งเหลือ .025 in (0.64 mm) สำหรับคอนเนกเตอร์ Nano-D.
การตรวจวัดขนาดลวดโดยไม่คำนึงถึงบริบทการรับรองจะนำไปสู่การไม่ผ่านตรวจ QPL ภายใต้ MIL-DTL-83513H ที่อ้างอิงในคู่มือวิศวกรรมของ Military Embedded พินหรือขาสัมผัสขนาด Size 24 ครอบคลุม 8 ผังพินตั้งแต่ 9 ถึง 100 พิน ขาสัมผัสที่ผ่านการรับรองต้องทนรอบการเสียบ 500 รอบ และตัวคอนเนกเตอร์ใช้งานได้ที่ -55 °C ถึง +125 °C ภายใต้การสั่นสะเทือน ความต่อเนื่องต้องไม่ขาดเกิน 1 ไมโครวินาทีที่กระแสทดสอบ 100 mA ตาราง VI ของ MIL-DTL-83513H จำกัดค่า LLCR ของขาสัมผัส Size 24 ที่สูงสุด 28 mΩ บนสายตีเกลียว 26 AWG SAE AS22759/11, 32 mΩ บน SAE AS22759/33 และ 25 mΩ บนสายตัวนำเดี่ยว 24–25 AWG.
โลหะผสมลวด BeCu และการปรับเทียบเครื่องมือวิศวกรรม
โลหะผสมเบอริลเลียมคอปเปอร์ขึ้นรูป C17200 ให้ค่ามอดุลัสยืดหยุ่นที่จำเป็นตลอดช่วงวัฏจักรความร้อนเหล่านี้ ตามเอกสารข้อมูล C17200 ของ Copper Development Association โลหะผสมนี้มีเบอริลเลียม 1.80–2.00% และนำไฟฟ้า 22% IACS ที่ 68 °F ลวดชุบแข็งตามเวลา TH04 มีความต้านทานแรงดึงทั่วไป 212 ksi และจุดคราก 195 ksi ในทางกลับกัน ลวดอบอ่อน TB00 ลดลงเหลือ 68 ksi UTS และจุดคราก 28 ksi ความร้อนจากการเชื่อมที่ไม่คุมจะทำให้กระเปาะสปริงอ่อนตัวและลดแรงยึดหน้าสัมผัส.
การชุบผิวทำให้เกิดข้อผิดพลาดเชิงสเปกที่พบบ่อยสองประการในการจัดซื้อคอนเนกเตอร์ทางทหาร ตามรายงานของ ConnectorSupplier เกี่ยวกับข้อจำกัดวัสดุ MIL-DTL-83513 ห้ามใช้ดีบุกบริสุทธิ์ที่มีสัดส่วนดีบุกเกิน 97% โดยมวล สารเคลือบกันชื้นไม่สามารถหยุดการงอกของหนวดดีบุกข้ามช่องว่างแคบ 0.64 mm ได้ จำเป็นต้องผสมตะกั่วอย่างน้อย 3 เปอร์เซ็นต์ในผิวชุบดีบุกทุกชนิด.
ประการที่สอง มักมีความสับสนเรื่องความหนาชั้นชุบระหว่างมาตรฐานทหารและพาณิชย์ Valence Surface Technologies อธิบายเกี่ยวกับ ASTM B488 ว่าแต่ละคลาสระบุค่าความหนาขั้นต่ำสัมบูรณ์ ตัวเลขเหล่านี้ไม่ใช่ค่าเฉลี่ยทั้งล็อตการผลิตในถังชุบ ต่ำกว่า Class 5.0 (5.0 µm / ~200 µin) มาตรฐาน ASTM บังคับให้ชุบชั้นรองพื้นนิกเกิลบนฐานทองแดง โปรดสังเกตว่า ASTM Class 1.0 (1.0 µm) บางกว่า MIL-DTL-45204 Type II Class 1 (~50 µin / 1.27 µm).
| พารามิเตอร์ทางวิศวกรรม | คอนเนกเตอร์ Micro-D (MIL-DTL-83513H) | Nano-D (MIL-DTL-32139B) | D-Sub มาตรฐานอ้างอิง |
|---|---|---|---|
| ระยะพิทช์กึ่งกลางหน้าสัมผัส | 0.050 in (1.27 mm) | .025 in (0.64 mm) | 0.109 in (ทั่วไป 2.77 mm) |
| จำนวนพินทั่วไป | 9, 15, 21, 25, 31, 37, 51, 100 พิน | 9–51 ตำแหน่ง (ขนาดจิ๋ว) | ตัวเรือนคอนเนกเตอร์สองแถว 9–50+ ช่อง |
| ขีดจำกัดแรงเสียบสูงสุด | ≤ 10 oz ต่อขาสัมผัส; แรงดึงขั้นต่ำ ≥ 0.5 oz | เกณฑ์ต่ำลงตามขนาดหน้าสัมผัส | การสวมแบบลื่นระหว่างพินตัน/ซ็อกเก็ต |
| แรงยึดขาสัมผัสขั้นต่ำ | แรงตามแนวแกน ≥ 5 lb | ตามรูปทรงฉนวน QPL | คลิปล็อกยึดมาตรฐาน |
| อายุการใช้งานขั้นต่ำ | ขั้นต่ำ 500 รอบการเสียบใช้งาน | ตามเอกสารข้อกำหนดย่อย | รอบการเสียบเกรดพาณิชย์ |
| สเปกความต้านทานหน้าสัมผัส | 28 mΩ (SAE AS22759/11) หรือ 32 mΩ (26 AWG, SAE AS22759/33) LLCR สูงสุดบนสาย Size 24; 25 mΩ สายเดี่ยว (Table VI) | ขีดจำกัด EIA-364-23 ตามขนาดสาย | แรงดันตกตามพิกัดกระแสใช้งาน |
| อุณหภูมิใช้งาน | -55 °C ถึง +125 °C มาตรฐาน | สูงสุด +200 °C สำหรับรุ่นพิเศษ | ขึ้นอยู่กับพอลิเมอร์ฉนวน |
| มาตรฐานชุบทอง | MIL-DTL-45204 Type II Class 1 (~50 µin Au / Ni; ปลอด Ag) | มาตรฐาน ASTM B488 Type II Class 1.25 / Ni | ผิวชุบทองบางเกรดพาณิชย์ |
| ขีดจำกัดดีบุกบริสุทธิ์ | ≤ 97% Sn สูงสุด (ต้องมี ≥ 3 เปอร์เซ็นต์ Pb) | ผิวโลหะผสมปลอดหนวดดีบุก | อนุญาตดีบุกด้านหรือดีบุกเงา |
ขอบเขตแรงดันทดสอบเพื่อการรับรอง: MIL-DTL-83513 ระบุค่า 600 VAC ที่ระดับน้ำทะเล และ 150 VAC ที่ระดับความสูง 70,000 ft เป็นการทดสอบทนแรงดันระยะสั้น ค่าเหล่านี้ไม่ใช่ขีดจำกัดแรงดันใช้งานต่อเนื่อง อีกด้านหนึ่ง Military Embedded ระบุว่า ITT กำหนดพิกัดใช้งาน 400 VAC บนตระกูล MDM สำหรับ PCB เชิงพาณิชย์แยกต่างหากจากการทดสอบทนแรงดัน ระยะคลีพเพจและระยะห่างอากาศรอบระยะพิทช์ Micro-D 0.050 in (1.27 mm) ต้องออกแบบเผื่ออย่างระมัดระวังเทียบกับเกณฑ์ทดสอบที่ระดับน้ำทะเลและ 70,000 ft เหล่านี้.
การตีเกลียว การเชื่อมเลเซอร์ และการขึ้นรูปเอวส่งผลต่อเนื่องกันอย่างไร
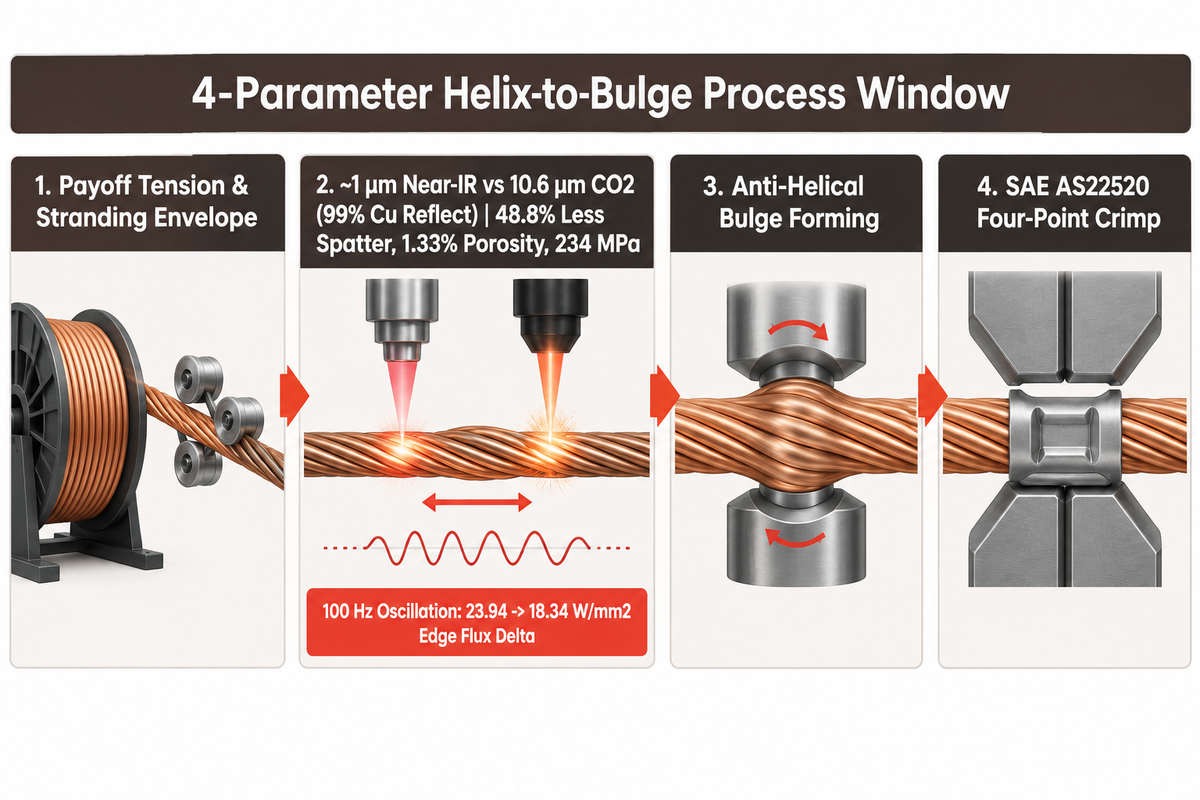
แรงสปริงหน้าสัมผัสและความสมมาตรของส่วนโป่งก่อตัวขึ้นตลอด 4 สถานีต่อเนื่อง ไม่ใช่ที่เครื่องกดขึ้นรูปเอวเพียงจุดเดียว แรงตึงการป้อนชิ้นงานลวด การดัดตรงด้วยความร้อน การเชื่อมปลายสองด้าน และเซอร์โวขึ้นรูปเอว ล้วนเปลี่ยนแปลงรูปทรงสุดท้าย การมองสถานีใดสถานีหนึ่งแบบแยกส่วนจะซ่อนสาเหตุทางกายภาพที่แท้จริงของของเสียขั้นสุดท้าย.
พิน Twist Pin เสียหายเมื่อเส้นเกลียวเลื่อนตัวไม่เท่ากันหรือสูญเสียความแข็งสปริงในเขตความร้อนที่กว้างเกินไป โครงสร้างยุคแรกในสิทธิบัตร IBM US3258736A พันขดลวดชั้นนอกรอบแกนกลางโดยอัดปลายเบา ๆ แล้วตัดทิ้งหลังเสียบลงแผ่นวงจร ในทางกลับกัน มัดเกลียวยุคใหม่หุ้มเส้น BeCu ชุบทองรอบแกนกลางและเชื่อมยึดทั้งสองปลาย แรงกดตามแนวแกนจะดันลวดเหล่านี้ออกด้านข้างให้ทำหน้าที่เสมือนสปริงแผ่นขนาน.
เซลล์ขึ้นรูปสมัยใหม่แทนที่การบิดด้วยมือที่ไม่สม่ำเสมอด้วยการควบคุมการเคลื่อนที่แบบซิงโครไนซ์ สำหรับพินวางซ้อนแกน Z บน PCB สิทธิบัตร Medallion Tech US6584677B2 อธิบายการขึ้นรูปขดลวดละเอียดขนาดราว 0.0016, 0.0033 และ 0.0050 in ปากจับสองชุดที่เว้นระยะจะจับมัดลวดและหมุนทวนเกลียวตลอดระยะชักต่อเนื่อง 270 องศา การยึดจับแน่นช่วยจำกัดการบิดลื่นและรักษาช่วงห่าง 4 กระเปาะให้อยู่ในพิกัด 0.002 in.
ในตัวอย่าง 4 กระเปาะตามสิทธิบัตร US6584677B2 ของ Medallion Tech พินที่เสร็จแล้วหนักราว 0.0077 กรัมต่อชิ้น ภาชนะรองรับแบบปล่อยตกจะทำให้สปริงน้ำหนักเบาพันกันเป็นปมจนปลายพินคดงอ ระบบคัดแยกคาสเซตต์แบบนิวแมติกที่ใช้จัดเรียงพินสำเร็จรูปช่วยขจัดการชนกระแทกโดยลำเลียงพินผ่านร่องนำทางแบบกำหนดตำแหน่ง.
เนื่องจากทองแดงบริสุทธิ์สะท้อนพลังงานเลเซอร์ CO2 ความยาวคลื่น 10.6 µm ออกไปราว 99% การหลอมเชื่อมปลายพิน Twist Pin จึงต้องใช้เลเซอร์พัลส์ Nd:YAG หรือไฟเบอร์เลเซอร์ย่านใกล้อินฟราเรด (~1 µm) แม้ในย่านใกล้อินฟราเรด การสะท้อนและการนำความร้อนของทองแดงก็ยังต้องการการคุมพลวัตของลำแสงเพื่อรักษาเสถียรภาพของบ่อหลอม งานวิจัยการเชื่อมทองแดงปี 2023 ใน ScienceDirect เปรียบเทียบการสแกนแกว่งเป็นวงกลมรูป «O» กับจุดเชื่อมแนวตรงบนทองแดงหนา 1.5 mm แนววงกลมลดสะเก็ดเชื่อมลง 48.8% และลดรูพรุนภายในเหลือ 1.33% (38% ของแบบแนวตรง) รอยเชื่อมยังคงความแข็งแรงแรงดึงที่ 234 MPa คิดเป็น 97.5% ของโลหะฐาน.
แอมพลิจูดการแกว่งลำแสงเลเซอร์ก็มีขอบเขตความร้อนเข้มงวดที่ทีมกระบวนการห้ามเกิน บทความทบทวนเดือนกันยายน 2026 ใน Journal of Materials Processing Technology ยืนยันว่าแอมพลิจูดที่สูงกว่าไม่ได้ดีกว่าเสมอไป แม้การแกว่งลำแสงที่ 100 Hz จะลดผลต่างฟลักซ์ความร้อนขอบต่อศูนย์กลางจาก 23.94 W/mm2 เหลือ 18.34 W/mm2 แต่แอมพลิจูดที่มากเกินจะลดความลึกในการซึมหลอม การแกว่งกว้างเกินยังทิ้งความร้อนสะสมที่จุดกลับลำแสงและกระตุ้นให้เกิดรอยร้าวตามขอบ.
การทดสอบทางโลหะวิทยาชี้ให้เห็นความสำคัญของระยะเวลาพัลส์สั้นสำหรับสปริงโลหะผสม C17200 งานวิจัยการเชื่อม Nd:YAG แบบพัลส์บนแผ่น Cu-Be อบอ่อน 0.2 mm ศึกษาการลดลงของความแข็งแรงเชื่อมควบคู่กับพฤติกรรมการชุบแข็งตามเวลา โดยอ้างอิง Zalkind และ Moreno (1999) บนรอยเชื่อมลำอิเล็กตรอนของ C17200 การอบชุบหลังเชื่อมทำให้เขต HAZ แข็งขึ้นมาก ขณะที่การตกตะกอน CuBe แบบไม่สอดประสานทำให้เขตหลอมเหลวไม่สามารถเพิ่มความแข็งได้เท่ากัน พัลส์ระดับมิลลิวินาทีช่วยให้เขตกระทบความร้อนแคบ หากไม่มีพัลส์สั้น รอยเชื่อม Cu-Be จะเปราะในเขต HAZ สูญเสียความยืดหยุ่น และแรงสปริงลดลง.
หน้าต่างกระบวนการ 4 พารามิเตอร์จากเกลียวสู่กระเปาะ
หน้าต่างกระบวนการ 4 พารามิเตอร์ด้านล่างเชื่อมโยงพารามิเตอร์ต้นน้ำแต่ละตัวเข้ากับความเสี่ยงความเสียหายของขาสัมผัสปลายน้ำ.
| พารามิเตอร์กระบวนการ | กลไกควบคุมหลัก | ปัจจัยพึ่งพาต้นน้ำ | ความเสี่ยงความเสียหายปลายน้ำ |
|---|---|---|---|
| 1. แรงตึงและระยะพิทช์การคลายม้วนลวด | ชุดปรับแรงตึงแม่เหล็กแยกหัว + เกจเลเซอร์วัดขนาดภายนอกออนไลน์ | ความโค้งจำรูปของม้วนลวดดิบและความสะอาดผิวลวด | ความยาวเส้นไม่เท่ากันทำให้ส่วนโป่งเอียงหลุดแกนระหว่างการขึ้นรูปเอว |
| 2. การคลายความเค้นและตัดเฉือน | ปลอกคอลเล็ตคาร์ไบด์เข้าคู่ (ชุดดัดตรงสูงสุด 1,000 mm/min) | ระยะพิทช์เกลียวสม่ำเสมอจากสถานีตีเกลียว | ครีบตัดเฉือนหรือปลายลวดบานขวางความสมมาตรของโดมเชื่อม |
| 3. พัลส์หลอมเชื่อมเลเซอร์สองปลาย | อัตราไหลก๊าซเฉื่อยคลุมแนวเชื่อม + ความถี่การแกว่งและพัลส์ ms ที่ปรับจูน | เส้นลวดแนบชิดสนิทที่หน้าตัดโดยปราศจากคราบน้ำมัน | เขต HAZ กว้างทำให้ความยืดหยุ่น C17200 อ่อนตัว; เม็ดเชื่อมใหญ่เกินไปติดขัดในปลอก |
| 4. การขึ้นรูปเอวเซอร์โวและการย้ำ | ปากจับเซอร์โวทวนเกลียว 270 องศา + ย้ำ 4 จุดตาม SAE AS22520 | รอยเชื่อมปลายอยู่กึ่งกลางสามารถรับแรงบิดอัดตัวตอนขึ้นรูปเอว | โค้งสปริงยุบตัวทำให้แรงยึดตกต่ำกว่าเกณฑ์ 0.5 oz; ปลายพินหัก |
กรณีศึกษาทางกระบวนการ – การเปราะของรอยเชื่อม BeCu และความไม่สมดุลของ HAZ: Mousavi และ Niknejad (2010) รายงานค่าความต้านทานแรงดึงในรอยเชื่อมแบบพัลส์บนแผ่น UNS C17200 อบอ่อนหนา 0.2 mm ต่ำกว่าโลหะฐาน ความต้านทานแรงดึงของเนื้อโลหะเชื่อมต่ำกว่าโลหะผสมอบอ่อนตั้งต้นเนื่องจากเฟส CuBe ตกตะกอนระหว่างการแข็งตัว ขอบเกรนของเขตกระทบความร้อน (HAZ) ถัดจากบ่อหลอมเกิดการหลอมเหลว สำหรับรอยเชื่อมลำอิเล็กตรอนบน C17200 ที่อ้างอิงจาก Zalkind และ Moreno (1999) การอบชุบหลังเชื่อมเพิ่มความแข็งของ HAZ สูงกว่าเนื้อโลหะเชื่อมมาก สิ่งนี้ก่อให้เกิดระนาบการแตกหักผ่านเนื้อรอยเชื่อม พิน Twist Pin ขนาดจิ๋วต้องควบคุมพัลส์ให้แคบและผ่านการคลายความเค้นลวดอย่างแม่นยำก่อนขึ้นรูป เพื่อป้องกันโดมแตกร้าวระหว่างการขึ้นรูปเอว.
หลังประกอบและขึ้นรูปเอว Twist Pin การล็อกปลอกโลหะเป็นไปตามรูปทรงร่องย้ำสี่จุด SAE AS22520 ความยาวแท่งลวดที่สม่ำเสมอช่วยให้ปลอกจัดแนวตรงในปากจับดายย้ำความแม่นยำสูง วิศวกรสามารถศึกษาชุดเชื่อมเลเซอร์สองปลายเพิ่มเติมได้ในคู่มือเครื่องตัดและเชื่อมเลเซอร์ Twist Pinของเรา.
พิน Twist Pin vs. ขาสัมผัสแบบปั๊ม แบบกลึง และ Pogo
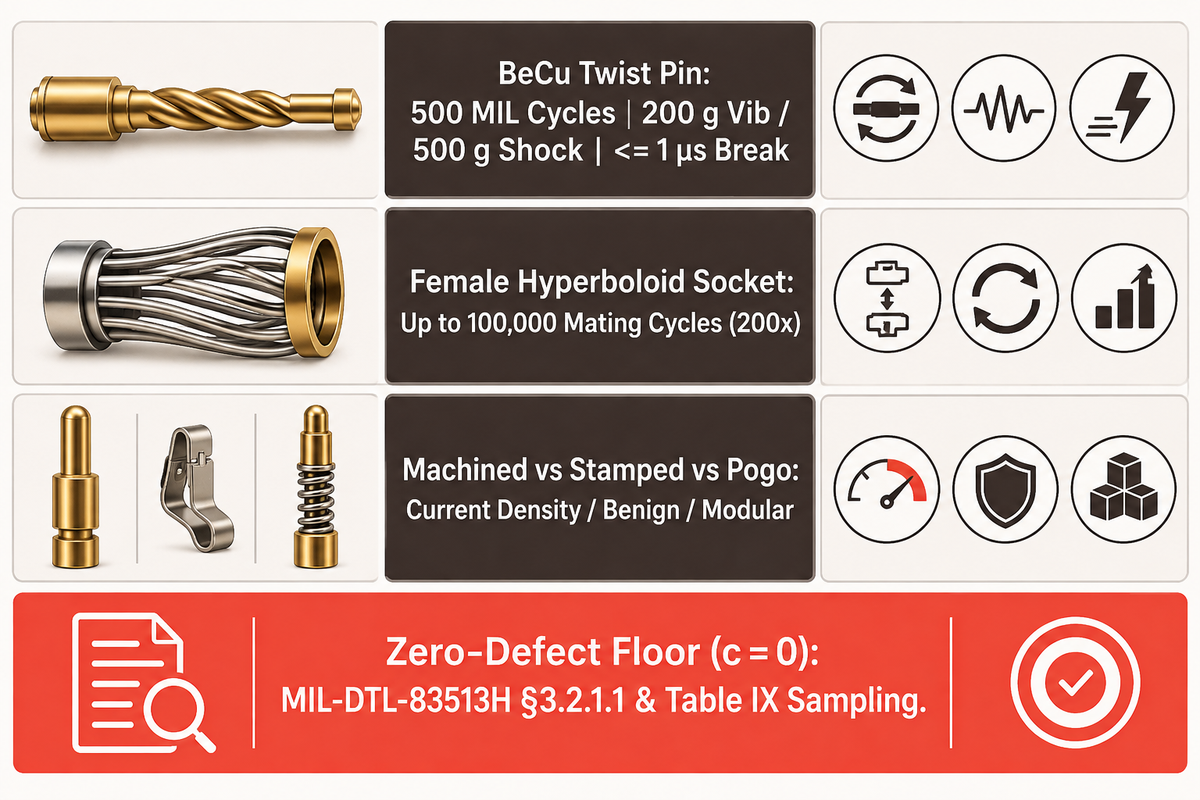
รูปทรงขาสัมผัสที่ทำงานได้ดีที่สุดในคอนเนกเตอร์อากาศยานขนาด 0.64–1.27 mm ภายใต้แรงกระแทกและแรงสั่นสะเทือนสูงคือ Twist Pin เกลียวเบอริลเลียมคอปเปอร์ ซึ่งให้ความต่อเนื่องทางไฟฟ้าดีกว่าแบบปั๊ม แบบกลึง หรือ Pogo แต่ไม่ได้ส่งผลให้จำนวนรอบการเสียบใช้งานยาวนานขึ้นเสมอไป จำเป็นต้องแยกการเลือกรูปทรงหน้าสัมผัสออกจากความคุ้มค่าของระบบอัตโนมัติ การเลือกรูปทรงชั่งน้ำหนักระหว่างเป้า 500 ถึง 100,000 รอบและเกณฑ์การสั่น ขณะที่งบประมาณอัตโนมัติมุ่งเน้นการผ่านเกณฑ์ตรวจ MIL-DTL-83513H c = 0 โดยไม่ต้องแก้งานด้วยมือ.
กฎเกณฑ์ที่คลาดเคลื่อนสองข้อมักชี้นำการประเมินผู้ผลิตทางออนไลน์ ข้อแรกสมมติว่าจุดสัมผัสมากกว่าย่อมชนะแบบที่มีพินน้อยกว่าเสมอ ข้อสองอ้างว่าโรงงานต้องผลิตถึง 5 ล้านชิ้นต่อปีจึงจะคุ้มค่าการใช้ระบบอัตโนมัติ ทั้งสองข้อไม่เป็นความจริงในการประเมินเชิงวิศวกรรม ข้อมูลการรับรองด้านอากาศยานหักล้างทั้งสองสมมติฐานนี้.
ซ็อกเก็ตตัวเมียแบบ Hyperboloid สำหรับแร็กรองรับการเสียบสูงถึง 100,000 รอบ มากกว่าเกณฑ์มาตรฐาน 500 รอบของ Twist Pin ตาม MIL-DTL-83513 ถึง 200 เท่า สายกำลังกระแสสูงอาศัยพินกลึงตันเพื่อความหนาแน่นกระแสคงที่ ในทางกลับกัน กล่องอุปกรณ์พาณิชย์สภาพแวดล้อมเบาใช้ขั้วปั๊มขึ้นรูปเมื่อแรงกระแทกทางกลอยู่ในระดับต่ำ ตามสเปกผลิตภัณฑ์ที่เผยแพร่โดย ZEUEE พิน Twist Pin BeCu สำเร็จรูปมุ่งเป้าทนแรงสั่นสะเทือน 200 g และแรงกระแทก 500 g โดยไม่เกิดการขาดช่วงระดับไมโครวินาที.
การรอให้ยอดผลิตถึง 5 ล้านชิ้นต่อปียังมองข้ามกฎการสุ่มตรวจรับรองทางกลาโหม มาตรฐาน MIL-DTL-83513H §3.2.1.1 บังคับใช้การควบคุมกระบวนการเชิงสถิติ SAE EIA-557 และการปฏิบัติตาม MIL-STD-790 ล็อตการผลิตที่ไม่ต่อเนื่องต้องผ่านการสุ่มตรวจ Table IX ที่เกณฑ์ยอมรับของเสียเป็นศูนย์ (c = 0) การคุมระยะห่างกระเปาะ 0.002 in ด้วยมือใต้กล้องจุลทรรศน์สเตอริโอทำให้เกิดของเสียซ่อมงานตลอดเวลา โรงงานกลาโหมและการแพทย์ที่ผลิตหลากหลายรุ่นจึงนำเซลล์ผลิตแบบโมดูลาร์มาใช้เพื่อผ่านตรวจ c = 0 ได้อย่างหมดจดโดยไม่ทิ้งลวดสปริง BeCu ราคาแพง.
| คุณลักษณะ | พินเกลียว Twist Pin (สปริงตัวผู้) | ซ็อกเก็ต Hyperboloid ตัวเมีย | แบบปั๊มและดัดขึ้นรูป | พินกลึงตัน | หัวโพรบสปริง Pogo |
|---|---|---|---|---|---|
| รูปทรงชิ้นส่วนสปริง | เส้น BeCu เกลียวนอกพันรอบแกนลวดทองแดง | ตะกร้าลวดเอียงฝั่งตัวเมีย | แผ่นโลหะผสมทองแดงปั๊มแบน | พินกลึงตันทองเหลือง/BeCu; ปลอกตัวเมียผ่าร่อง | ขดลวดสปริงภายใน + แกนลูกสูบเลื่อน |
| ช่วงระยะพิทช์ทั่วไป | 0.64 mm (Nano-D) ถึง 1.27 mm (Micro-D) | 1.27 mm+ คอนเนกเตอร์กลมและแบ็กเพลนแร็ก | ชุดประกอบ PCB และชุดสายไฟทั่วไป | 1.27 mm+ D-Sub และสายกำลัง | 1.27–2.54 mm สำหรับแพดเสียบแบบไม่เห็นตำแหน่ง |
| ความทนทานรอบการเสียบตามพิกัด | ≥ 500 รอบขั้นต่ำตามมาตรฐาน MIL | สูงสุด 100,000 รอบ | งานพาณิชย์จำนวนรอบต่ำ | ≥ 500 รอบ (แรงเสียบสูงกว่า) | อุปกรณ์จับยึดชิ้นงานทดสอบแบบเสียบใช้งานรอบสูง |
| ภูมิคุ้มกันแรงกระแทกและการสั่นสะเทือน | ตรวจความต่อเนื่อง MIL ≤ 1 µs (เป้า ZEUEE 200 g / 500 g) | ต้านทานการสึกหรอจากไมโครโมชันสูง (หลายเส้นสัมผัส) | ต่ำ (ขาแบนเปิดอ้าเมื่อเกิดการสั่นพ้อง) | ปานกลาง (สึกหรอระดับไมครอนเมื่อขยับสั่น) | ไวต่อการเด้งหลุดจากแรงสั่นด้านข้าง |
| กระบวนการผลิตอัตโนมัติของเครื่องจักร | ไลน์ 6 เครื่องจักร: ตีเกลียว เชื่อมเลเซอร์ ขึ้นรูปเอว ย้ำปลอก | การร้อยลวดความละเอียดสูงและการรีดอัดปลอก | การปั๊มขึ้นรูปแบบต่อเนื่องความเร็วสูง | กลึง CNC สวิส + กัดผ่าร่องปลอก | กลึงสวิส + ประกอบสปริง |
| ความเหมาะสมกับงาน RF และหลุมเจาะลึก | สูง (พินฝังป้องกันความเสียหายในเครื่องมือขุดเจาะสมบุกสมบัน) | สูง (แบ็กเพลนแร็กที่ต้องการแรงเสียบต่ำ) | ต่ำภายใต้แรงกระแทกต่อเนื่อง | เด่นสำหรับแกนโคแอกเชียล / RF กำลังสูง | เหมาะเฉพาะจุดเชื่อมต่อทดสอบบนอุปกรณ์จับยึดชิ้นงาน |
| กรณีที่ไม่เหมาะสม | ดีบุกบริสุทธิ์ >97% Sn หรืออิเล็กทรอนิกส์ทั่วไปราคาประหยัด | ผนังปลอก Nano-D 0.64 mm ที่บางมากเป็นพิเศษ | งานอากาศยานหรือเครื่องมือขุดเจาะ MIL-DTL-83513 | ตัวเรือนคอนเนกเตอร์แคบจำนวนพินสูง (51+ พิน) ที่ต้องการแรงเสียบต่ำ | คอนเนกเตอร์ MIL ซีลกันน้ำที่มีสายรับแรงเฉือนด้านข้าง |
มาตรวิทยา CCD ออนไลน์และการสืบค้นสาเหตุรากเหง้าของความเสียหาย
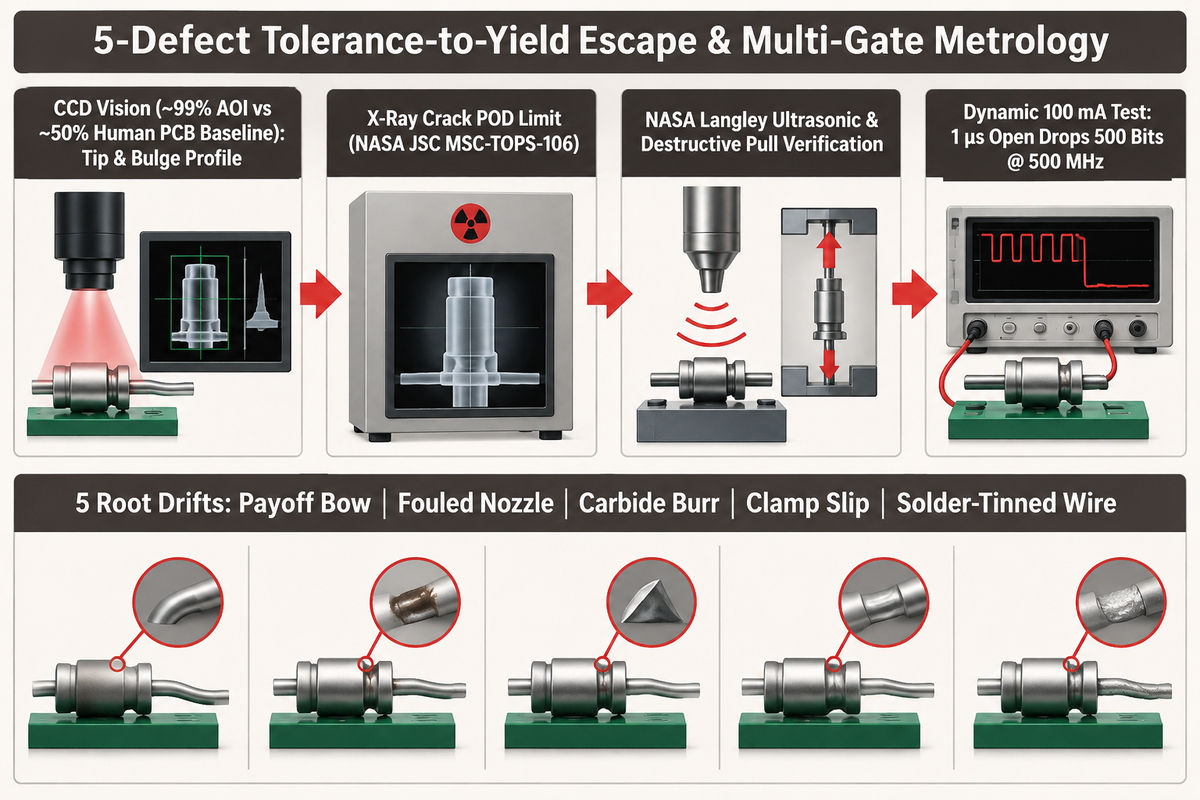
ระบบวิชัน CCD ตรวจจับปลายพินงอ รอยเชื่อมเบี้ยว และเส้นลวดบานออก จากเกณฑ์เทียบเคียง AOI บนแผ่น PCB ที่รายงานโดย Electronic Design การตรวจสอบด้วยแสงอัตโนมัติตรวจพบได้สูงถึง 99% เทียบกับราว 50% เมื่อส่องกล้องด้วยมือ ทว่ากล้องผิวนอกยังคงมองไม่เห็นรูพรุนใต้ผิวรอยเชื่อมและรอยร้าวซ่อนในจุดย้ำสี่ด้าน.
กล้องช่วยขจัดความเมื่อยล้าของสายตาผู้ปฏิบัติงานในชิ้นส่วนขนาดเล็กจำนวนมาก Don Miller ระบุในบทวิเคราะห์ AOI เทียบกับเอกซเรย์ของ Electronic Design ว่ากล้อง CMOS ความละเอียด 1.3 เมกะพิกเซลบนขอบเขตภาพ 32 mm × 25.6 mm ให้ขนาดพิกเซล 25 µm ความละเอียดระดับ 25 µm เหมาะกับข้อบกพร่องผิวนอกบนแผ่นวงจร แต่การวัดความเยื้องศูนย์กระเปาะ Twist Pin ขนาด 0.002 in (~51 µm) จำเป็นต้องใช้กำลังขยายเทเลเซนทริกที่สูงกว่า ถึงกระนั้น แสงส่องจากภายนอกก็ไม่สามารถตรวจสอบความหนาแน่นการหลอมโลหะใต้ชั้นชุบทองได้.
การคัดกรองด้วยเอกซเรย์มาตรฐานก็มีขีดจำกัดในการตรวจจับรอยร้าว เว้นแต่จะปรับเทียบสำหรับรูปทรงความเสียหายเฉพาะด้านนั้น:
“วิธีการเอกซเรย์ในปัจจุบันให้ความควบคุมที่เพียงพอต่อการตรวจจับข้อบกพร่องเชิงปริมาตร แต่ไม่สามารถให้ความน่าจะเป็นในการตรวจพบ (POD) สูง และไม่อาจทวนสอบความไวในการตรวจจับรอยร้าวได้อย่างน่าเชื่อถือ.”
ไลน์ผลิตขาสัมผัสที่ผ่านการรับรองจึงผสานการตรวจด้วย CCD อัตโนมัติเข้ากับการทดสอบแรงดึงทำลายชิ้นงานและการสแกนความต่อเนื่องวงจรแห้ง การทดสอบแรงย้ำด้วยอัลตราโซนิกของ NASA Langley ยืนยันว่าการตรวจด้วยตาภายนอกไม่อาจพิสูจน์แรงยึดและมองข้ามเส้นลวดที่ขาดหายในปลอกย้ำ เช่นเดียวกัน งานวิจัยความต้านทานหน้าสัมผัสของ Lectromec แสดงให้เห็นว่ามิเตอร์ตั้งโต๊ะแบบสถิตพลาดการขาดช่วงสั้น ๆ ระหว่างสั่นสะเทือนโดยสิ้นเชิง Lectromec ยกตัวอย่างว่าบนสัญญาณ 500 MHz การขาดช่วงเพียง 1 ไมโครวินาทีจะทำข้อมูลหายไป 500 บิต มาตรฐาน MIL-DTL-83513 §4.5.14 จึงเฝ้าติดตามความต่อเนื่องแบบไดนามิกด้วยกระแสทดสอบอย่างน้อย 100 mA.
เหตุใดเครื่องผลิตพิน Twist Pin จึงไม่ผ่านการทดสอบแรงเสียบหรือความร่วมศูนย์?
ความล้มเหลวของแรงเสียบและความเยื้องศูนย์ที่ปลายมักเกิดจากความคลาดเคลื่อนทางกล 4 ประการ ได้แก่ แรงตึงคลายม้วนไม่เท่ากัน หัวพ่นก๊าซเฉื่อยอุดตัน ใบมีดตัดคาร์ไบด์สึกหรอ และการลื่นของปากจับทวนเกลียว แรงดึงที่เพี้ยนทำให้แท่งลวดโก่งก่อนเชื่อมเลเซอร์ และหัวพ่นที่สกปรกทำให้เม็ดเชื่อมหลอมเบี้ยวออกจากศูนย์ ใบตัดที่สึกทิ้งครีบตัด และการลื่นของปากจับบีบเอวสปริงจนยุบ.
ทีมซ่อมบำรุงสามารถแยกแยะจุดบกพร่องได้เร็วขึ้นด้วยการตามรอยจากอาการสู่สาเหตุรากเหง้าผ่านเมทริกซ์ด้านล่าง แทนการปรับตั้งลูปเซอร์โวทั้งหมดใหม่.
| โหมดความเสียหาย | อาการที่พบ | ตัวแปรต้นเหตุที่สถานี | ด่านตรวจจับและป้องกันการหลุดรอด |
|---|---|---|---|
| 1. เส้นลวดบานอ้า / พองเป็นสุ่ม | เส้นสปริงด้านนอกหลวมคลายกางออกที่ท้ายหรือปลายพิน | ระยะห่างใบมีดตัดทื่อหรือไม่มีการเชื่อมล็อกเลเซอร์ด้านท้าย | สัญญาณเตือนค่า OD พุ่งสูงจากกล้องเทเลเซนทริกก่อนขั้นขึ้นรูปเอว |
| 2. หัวเชื่อมกลมเยื้องศูนย์ | กึ่งกลางปลายพินเยื้องเกินระยะบ่าลบมุมของปลอก | โฟกัสไฟเบอร์หลุดแกนหรือปากจับสึกไม่สม่ำเสมอ | วิชันส่องย้อนแสงเงาร่วมแกนที่สถานี JY01-03 |
| 3. เอวอ่อนตัวจากความร้อน HAZ | พินเสียบอ่อนแรง (<0.5 oz แรงยึด) หลังรับความร้อน | ช่วงค้างลำแสงเลเซอร์นานเกินไปทำให้ลวด TH04 อ่อนตัวคล้าย TB00 | การทดสอบแยกแรงด้วยเกจกลและลดเวลาพัลส์ ms ให้สั้นลง |
| 4. ปลอกหลุดจากการดึงรั้ง | สายตัวนำหลุดออกจากปลอกในการตรวจดึง 5 lb | ย้ำลึกเกินจนบากเส้นลวดหรือสอดสายเข้าปลอกไม่สุดระยะ | เกจ Go/No-Go AS22520 + ทดสอบดึงทำลายประจำล็อตการผลิต |
| 5. การขาดช่วงซ่อนเร้นระดับไมโครวินาที | ค่า LLCR แบบสถิตผ่านแต่การทดสอบความต่อเนื่องแบบไดนามิกล้มเหลว | ปลายเชื่อมเป็นรูพรุนใต้ผิวหรือแกนลวดเครียดจากตะกั่วบัดกรีซึม | ตรวจขาดช่วงระหว่างสั่นสะเทือน EIA-364-28 + LLCR EIA-364-23 |
เหตุใดจุดย้ำบนสายไฟที่ชุบตะกั่วบัดกรีจึงแตกหัก: เมื่อผู้ปฏิบัติงานชุบตะกั่วปลายสายก่อนเข้าดายย้ำ เส้นลวดมักขาดตรงด้านหลังปลอกระหว่างทดสอบการสั่นสะเทือน วิศวกรในวงเสวนาวิศวกรรม EEVblog ระบุว่าข้อกำหนด NASA-STD-8739.4 §4.3.4 ครอบคลุมประเด็นนี้ไว้ชัดเจน.
“ห้ามทำการย้ำ … สายตัวนำตีเกลียวที่ผ่านการชุบเคลือบตะกั่วบัดกรีมาก่อนโดยเด็ดขาด.”
ตะกั่วหลอมเหลวจะซึมตามเส้นใยทองแดงทำให้เกิดจุดรวมความเค้นที่เปราะข้างรอยย้ำสี่จุด สัญญาจัดซื้อที่อ้างถึง IPC/WHMA-A-620 Space Addendum ห้ามการปฏิบัตินี้อย่างเคร่งครัด.
การจำลองผลผลิตผ่านครั้งเดียว (FPY) และการจัดขนาดกำลังการผลิตไลน์
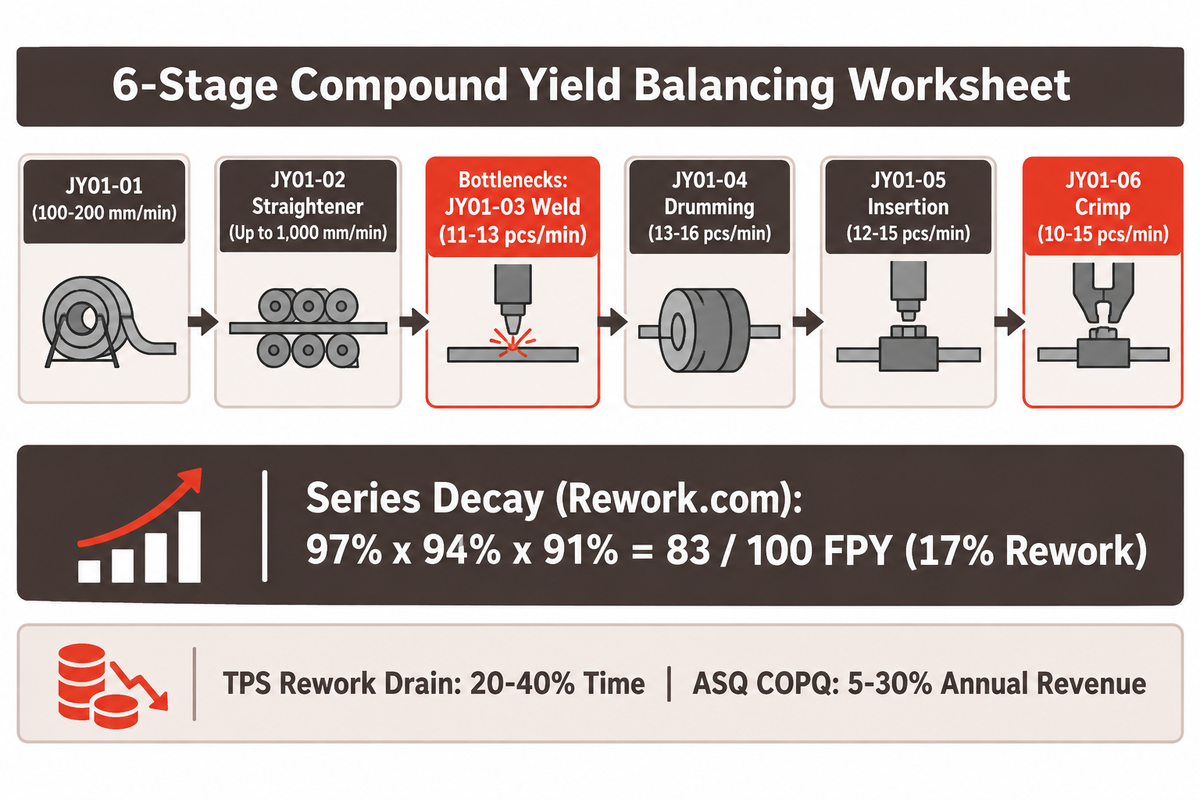
ในการผลิต กำลังการผลิตจริงของเซลล์ถูกจำกัดด้วยปัจจัยสองประการ คือ ผลผลิตผ่านครั้งเดียวสะสม (RTY) และรอบเวลาของสถานีที่ช้าที่สุด การละเลยของเสียสะสมตลอดสถานีแบบอนุกรมทำให้ประเมินผลผลิตจริงต่อกะสูงเกินจริง เมื่อคำนวณขนาดเครื่องจักรตามผลผลิต ต้องนำการสูญเสียมาคำนวณด้วยเพื่อให้ใช้เงินลงทุนอุปกรณ์อย่างคุ้มค่าที่สุด.
ดังที่ Rework.com แสดงไว้ในการวิเคราะห์ผลผลิตการผลิต ค่าผลผลิตต่อขั้นตอนที่สูงอาจสร้างความมั่นใจที่ลวงตา ค่า RTY นำอัตราผ่านของแต่ละสถานีมาคูณกันทั้งหมด (RTY = FPY_1 × FPY_2 × … × FPY_n) โดย Rework.com ยกตัวอย่างสายงาน 3 ขั้นตอนที่ 97%, 94% และ 91% ซึ่งให้ผลลัพธ์รวมเพียง 83% (ได้ชิ้นงานดีผ่านครั้งเดียวเพียง 83 ชิ้นต่อ 100 ชิ้นที่เริ่มผลิต) งานศึกษาเรื่อง Toyota Production System ที่อ้างใน Rework.com (Liker, 2004) พบว่าวงจรการซ่อมงานใช้เวลาการผลิตไปมากถึง 20–40% ขณะที่ ASQ ประเมินว่าคุณภาพที่ไม่ได้มาตรฐานกลืนกินรายได้การผลิตต่อปี 5–30%.
เครื่องผลิตพิน Twist Pin อัตโนมัติคุ้มค่าต่อการลงทุนสำหรับการผลิตล็อตเล็กถึงปานกลางหรือไม่?
คุ้มค่า เซลล์อัตโนมัติคืนทุนได้แม้ในปริมาณผลิตระดับปานกลาง จุดคุ้มทุนจะเป็นบวกเมื่อต้นทุนการซ่อมงานด้วยมือ ของเสีย และแรงงานตรวจสอบเกณฑ์ยอมรับศูนย์เกินกว่าค่าเสื่อมราคาชุดแม่พิมพ์แบบโมดูลาร์ ผู้ซื้อสามารถติดตั้งชุด 6 เครื่องจักรทีละระยะแทนการลงทุนทุกสถานีพร้อมกัน การติดตั้งระบบเชื่อมเลเซอร์สองปลายหรือขึ้นรูปเอวด้วยเซอร์โวก่อนช่วยลดของเสียหน้าสัมผัสได้ทันที.
สำหรับการจัดขนาดกำลังผลิตของไลน์ ให้ใช้ตารางสมดุลผลผลิตสะสม 6 ขั้นตอนด้านล่างซึ่งอ้างอิงตรงจากความเร็วรอบการทำงานที่เผยแพร่ของไลน์ 6 เครื่องจักรจาก ZEUEE ความเร็วสูงสุดของเครื่องดัดตรง (สูงสุด 1,000 mm/min) ไม่ได้เป็นผู้กำหนดขีดจำกัดความเร็วรวมของเซลล์ แต่ความเร็วจริงถูกจำกัดโดยสถานีเชื่อมเลเซอร์แบบรายชิ้น (11–13 ชิ้น/min) และสถานีย้ำสายไฟ (10–15 ชิ้น/min).
| ลำดับสถานี | อัตราความเร็วเครื่องที่เผยแพร่ (ZEUEE) | การควบคุมกระบวนการหลัก | บทบาทจุดคอขวดของ RTY แบบอนุกรม |
|---|---|---|---|
| 1. การตีเกลียว (JY01-01) | การป้อนคลายม้วนต่อเนื่อง 100–200 mm/min | เกจวัด OD เลเซอร์ + ชุดคุมแรงตึงแม่เหล็ก | ป้อนความร่วมศูนย์ของแท่งลวดต้นน้ำเข้าสู่ไลน์ |
| 2. การดัดตรงคลายความเค้น (JY01-02) | ความเร็วป้อนแนวตรงสูงสุด 1,000 mm/min | ตัวหยุดใยแก้วนำแสง + คลายความเค้น | ป้อนสำรองนำหน้าสถานีรายชิ้น; ไม่ใช่จุดจำกัดความเร็ว |
| 3. ตัดและเชื่อมเลเซอร์สองปลาย (JY01-03) | รอบทำงานรายชิ้น 11–13 ชิ้น/min | เชื่อมก๊าซเฉื่อย + คัดชิ้นงานเสียออกที่ปลายด้วย CCD | จุดคอขวดความร้อนหลัก; ควบคุมจังหวะปลายน้ำ |
| 4. ขึ้นรูปเอวด้วยเซอร์โว (JY01-04) | ขึ้นรูปตามตำแหน่ง 13–16 ชิ้น/min | การป้อนชิ้นงานแบบเพียโซ + ตรวจทรงโป่งด้วย CCD | ตรวจคุมรูปทรงกระเปาะ (อ้างอิงระยะ 0.002 in ใน US6584677B2); คัดแยกแท่งเสีย |
| 5. เสียบลงตัวเรือนและย้ำ (JY01-05) | หุ่นยนต์เสียบจัดวาง 12–15 ชิ้น/min | หุ่นยนต์ 4 แกน + คัดแยกขนาดด้วย CCD | ป้องกันแนวพินเยื้องเมื่อเข้าสู่ช่องตัวเรือนฉนวน |
| 6. ปอกฉนวนและย้ำสายไฟ (JY01-06) | เข้าหัวสายตัวนำไฟฟ้า 10–15 ชิ้น/min | ตัวเข้ารหัสเซอร์โว + กล้อง CCD หลายมุมมอง | จุดคอขวดร่วมที่งานย้ำขั้วต่อไฟฟ้า; ด่าน FPY อนุกรมด่านสุดท้าย |
| สูตรคณิตศาสตร์อ้างอิงที่มีเอกสารรองรับ (Rework.com) | ผลผลิตต่อขั้นตอน 97% × 94% × 91% | สายโซ่ FPY แบบคูณสะสม | 83 / 100 ชิ้นผ่านในครั้งแรก (งานแก้สะสม 17%) |
ผลผลิตสุทธิต่อกะจริงสะท้อนทั้งอัตราความเร็วเครื่องจักรที่ช้าที่สุด (10–15 ชิ้น/min หรือ 11–13 ชิ้น/min) และของเสียสะสมในอนุกรม การสูญเสียจะเพิ่มขึ้นเมื่อการสลับขนาดลวดหลายเบอร์ต้องเปลี่ยนคอลเล็ตและปรับเทียบกล้องเพิ่มเติม.
ปัจจัยกำหนดงบลงทุนไลน์ผลิตและขอบเขตระยะเวลาส่งมอบ
แค็ตตาล็อกเครื่องจักรสาธารณะไม่ได้ระบุราคาคงที่ที่เป็นมาตรฐานเดียวหรือกำหนดเวลาส่งมอบมาตรฐานสำหรับเซลล์ Twist Pin 6 เครื่องจักร ตัวเลขประมาณการราคาออนไลน์ขาดแหล่งข้อมูลโรงงานที่ยืนยันได้ เนื่องจากเครื่องจักรอัตโนมัติสั่งทำเฉพาะแบบเสนอราคาตามแบบแปลนพินของลูกค้าโดยตรง ต้นทุนลงทุนและระยะเวลาส่งมอบจึงขึ้นอยู่กับตัวแปรขอบเขตทางวิศวกรรม 6 ประการระหว่างหน่วยเดี่ยวกับไลน์เชื่อมต่อ.
ตัวแปรหลักด้านต้นทุนและกำหนดการประกอบด้วย จำนวนสถานีที่ติดตั้งเป็นระยะ โมดูลเดี่ยวเทียบกับไลน์ 6 สถานี และคอลเล็ตทังสเตนคาร์ไบด์สั่งตัดตามช่วงขนาดลวด จำนวนชุดเลนส์เลเซอร์และกล้อง CCD ก็ส่งผลต่อต้นทุนเช่นกัน การเพิ่มระบบส่งต่อคาสเซตต์และการทดลองรันความซ้ำด้วยม้วนลวดตัวอย่างระหว่าง Factory Acceptance Testing (FAT) ยังกำหนดช่วงเวลาส่งมอบ ลูกค้าที่สนใจต้องส่งม้วนลวดตัวอย่างและแบบแปลนพินให้โรงงานเพื่อประเมินราคาและระยะเวลาส่งมอบเฉพาะโครงการ.
การคัดเลือกผู้ผลิต สเปกขอใบเสนอราคา (RFQ) และการตรวจรับ FAT/SAT
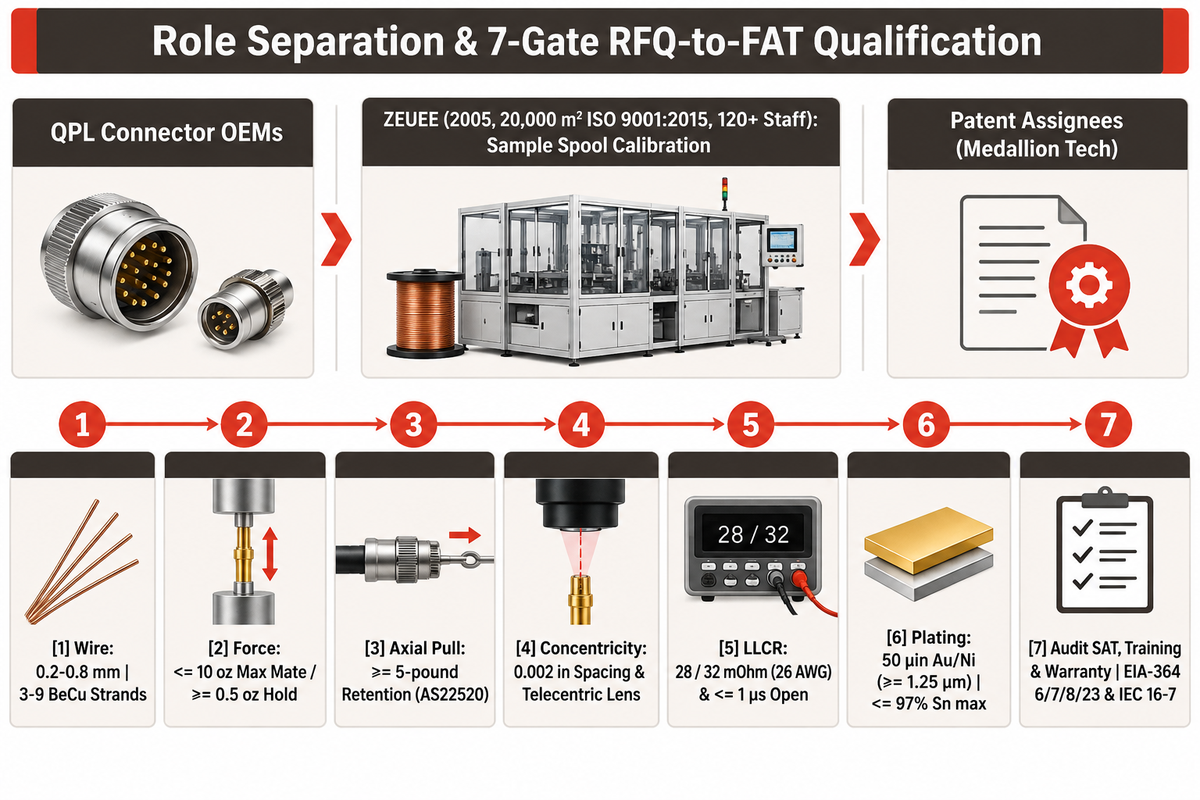
การคัดเลือกผู้ผลิตเริ่มจากการแยกแยะผู้ผลิตคอนเนกเตอร์ที่ได้ QPL เช่น Glenair และ Omnetics ออกจากผู้สร้างเครื่องจักรขึ้นรูปขาสัมผัสเฉพาะทางและผู้ถือสิทธิบัตรเครื่องจักร OEM คอนเนกเตอร์จัดหาคอนเนกเตอร์สำเร็จรูปที่ได้การรับรอง DLA ในทางกลับกัน ผู้สร้างระบบอัตโนมัติครบวงจรอย่าง ZEUEE (เซลล์ 6 สถานี JY01-01 ถึง JY01-06) และผู้ถือสิทธิบัตรกลไกขึ้นรูปเอวทวนเกลียว Medallion Tech LLC (USPTO US6584677B2) ให้บริการเครื่องจักรตีเกลียว ขึ้นรูปเอว เชื่อมปลาย และคัดแยกด้วยวิชัน.
คู่มือจัดซื้อ Micro-D สำหรับชุดเครื่องมือและอุปกรณ์ประกอบขาสัมผัส Twist Pin
ก่อนชำระเงินมัดจำค่าแม่พิมพ์ ผู้ซื้อควรผูกพันผู้ผลิตเครื่องจักรเข้ากับวิธีทวนสอบ EIA-364 และ IEC 60512 ขั้นตอนสำคัญได้แก่ EIA-364 Method 6 (ความต้านทานหน้าสัมผัส), Method 7 / IEC Test 16-7 (ความร่วมศูนย์แนวแกน), Method 8 (แรงดึงจุดย้ำ) และ Method 23 (LLCR) ตามที่เผยแพร่ในข้อมูลองค์กรของ ZEUEE (ก่อตั้งปี 2005 โรงงานมาตรฐาน ISO 9001:2015 พื้นที่ 20,000 ตร.ม. พนักงาน 120+ คน และสิทธิบัตรวิจัยพัฒนาที่จดทะเบียนกว่า 150 รายการ) ZEUEE ส่งมอบเครื่องผลิตพิน Twist Pin แบบปรับแต่งเฉพาะรุ่นที่ปรับเทียบตรงกับม้วนลวดตัวอย่างของผู้ซื้อ วิศวกร ZEUEE จะรันทดสอบความทำซ้ำระหว่าง FAT ก่อนจัดส่ง.
คัดลอกข้อกำหนดทางเทคนิคเหล่านี้ลงในใบขอเสนอราคา เพื่อให้ผู้ผลิตทุกรายเสนอราคาบนมาตรฐานแม่พิมพ์และการตรวจสอบเดียวกัน:
เช็กลิสต์ RFQ — คัดลอกรายการเหล่านี้ลงในคำขอเสนอราคา:
| พารามิเตอร์ | ช่วงค่าที่แนะนำ | เหตุผลสำคัญ | วิธีทวนสอบ |
|---|---|---|---|
| ขนาดเส้นลวดและจำนวนเส้นตีเกลียว | ช่วงขนาดมัดลวด 0.2 mm ถึง 0.8 mm; 3–9 เส้น BeCu | กำหนดร่องลูกกลิ้งดัดตรง รูคอลเล็ต และหัวปรับแรงตึง | ส่งม้วนลวดทดสอบตัวอย่างของผู้ซื้อพร้อมกรอบพิกัดความคลาดเคลื่อนในแบบ |
| แรงเสียบและแรงยึดแยก | แรงเสียบสูงสุด ≤ 10 oz; แรงยึดขั้นต่ำ ≥ 0.5 oz (เกจ MIL Size 24) | ควบคุมเส้นผ่านศูนย์กลางภายนอกของกระเปาะและความยืดหยุ่นสปริง TH04 | ตรวจวัดด้วยปลอกเกจทดสอบตัวอย่างตาม MIL-DTL-83513H §3.5.7 |
| แรงยึดปลอกแนวแกนและแรงดึง | แรงยึด ≥ 5 ปอนด์; การทวนสอบแรงดึงการย้ำ AS22520 | ป้องกันพินถอยร่นหรือตัวนำหลุดซ่อนภายใต้แรงเร่ง G | เกจ Go/No-Go SAE AS22520 และการทดสอบดึงทำลายที่ FAT |
| ความร่วมศูนย์และการปรับเทียบวิชัน | ระยะห่างส่วนโป่งภายใน 0.002 in; เลนส์เทเลเซนทริกกำลังขยายสูง | ขจัดปลายเชื่อมเบี้ยวที่ติดขัดชุดป้อนปลอกอัตโนมัติ | ตรวจความร่วมศูนย์ EIA-364 Method 7 และทดลองความซ้ำ |
| LLCR และความต่อเนื่องแบบไดนามิก | LLCR สูงสุด 28 mΩ (AS22759/11) / 32 mΩ (AS22759/33) (26 AWG); ขาดช่วง ≤ 1 µs | เปิดโปงรอยเชื่อมเย็นที่เป็นรูพรุนและการขาดช่วงสั้นจากแรงกระแทก | ทดสอบ Kelvin 4 สาย EIA-364-23 + รันความต่อเนื่องแบบไดนามิก |
| ข้อจำกัดการชุบและโลหะผสม | 50 µin Au บน Ni (≥ 1.25 µm Class 1.25); ≤ 97% Sn สูงสุด | ยับยั้งหนวดดีบุกและป้องกันฟองเดือดจากการเชื่อมเลเซอร์ที่ปลาย | ตรวจวัดความหนาตาม ASTM B488 และใบรับรองเคมีวัตถุดิบจากโรงหลอม |
| การเดินเครื่องหลังขายและอะไหล่ | ตรวจรับ SAT หน้างาน ฝึกอบรมผู้ควบคุม และชุดอะไหล่สิ้นเปลือง | หลีกเลี่ยงการหยุดเดินเครื่องช่วงเริ่มต้นจากใบมีดคาร์ไบด์และชุดคอลเล็ตสึก | ตรวจสอบเอกสารส่งมอบสำหรับการติดตั้ง การเดินเครื่อง การฝึกอบรมผู้ปฏิบัติงาน และการรับประกัน |
ผู้ผลิตเครื่องจักรดำเนินการทดสอบ FAT และลงนามบันทึกตรวจรับล็อตการผลิต (การสืบย้อนกลับ) ก่อนบรรจุหีบห่อส่งออก ความสอดคล้องด้านการตัดเฉือนของเครื่องจักรแยกเป็นลายลักษณ์อักษรออกจากการรับรอง QPL ของคอนเนกเตอร์ฝั่งลูกค้า.
การติดตั้ง การเปลี่ยนรุ่นผลิต และความพร้อมด้านสาธารณูปโภค
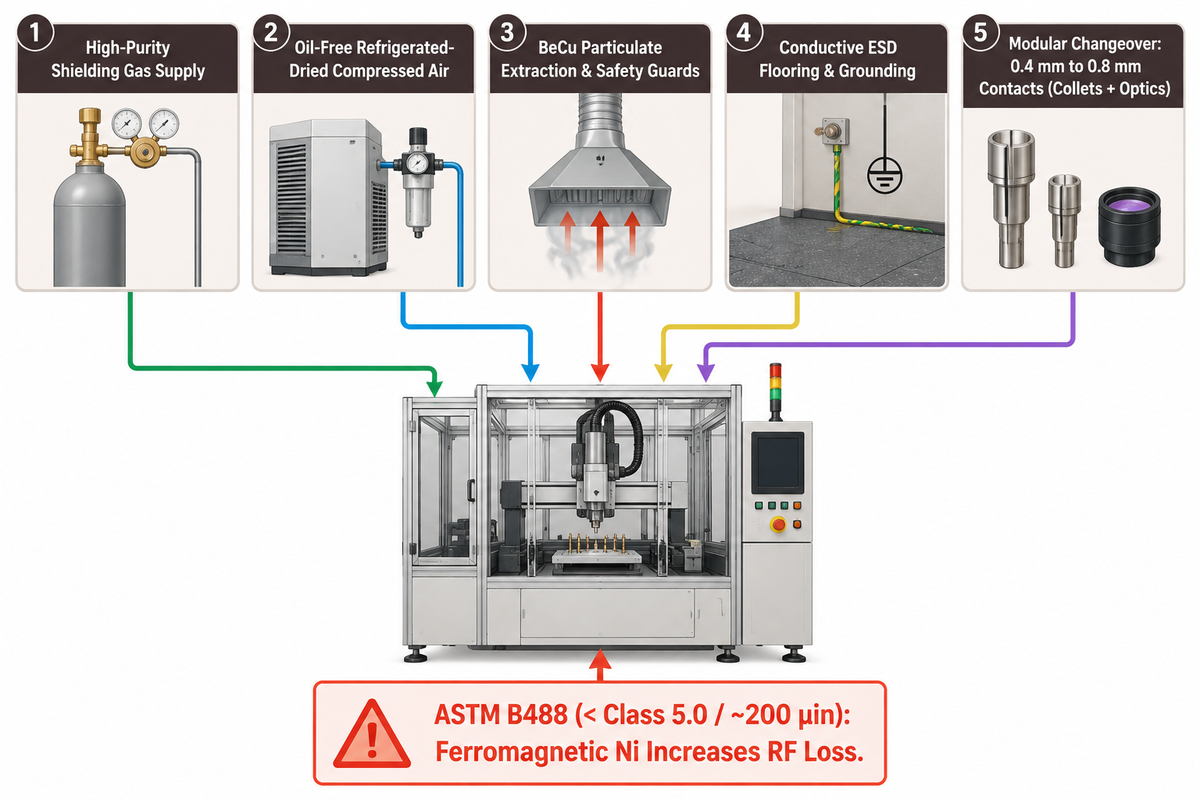
ก่อนเปิดกล่องไลน์ขาสัมผัสอัตโนมัติ ทีมงานโรงงานต้องเตรียมลมอัดปลอดน้ำมัน ก๊าซคลุมความบริสุทธิ์สูง พื้นนำไฟฟ้า และชุดเครื่องมือแบบโมดูลาร์ควบคู่กับเครื่องมือย้ำ SAE AS22520 เพื่อให้สาธารณูปโภคโรงงานรองรับการตรวจรับหน้างาน (SAT).
ลมโรงงานที่ไม่ผ่านการกรองจะเคลือบรางป้อนสั่นสะเทือนด้วยละอองน้ำมันจากคอมเพรสเซอร์ ฟิล์มน้ำมันดังกล่าวอาจปนเปื้อนปลายลวด BeCu ก่อนเชื่อมเลเซอร์ การไหลของก๊าซปกคลุมที่ไม่สม่ำเสมอทำให้ปลายเชื่อมเปลี่ยนเป็นสีน้ำตาล การต่อสายดินที่ไม่ดีทำให้พินน้ำหนักเบาเกาะติดถาด.
| ระบบย่อยของโรงงาน | ข้อกำหนดการปฏิบัติงานเป้าหมาย | การตรวจหน้างานก่อน SAT |
|---|---|---|
| ก๊าซเฉื่อยคลุมแนวเชื่อมเลเซอร์ | จ่ายก๊าซเฉื่อยความบริสุทธิ์สูงแบบคุมแรงดันเข้าหัวพ่นเชื่อมสองปลาย | ตรวจเกจปรับแรงดันสองขั้นและท่อปราศจากความชื้นก่อนเชื่อม |
| ลมอัดสะอาด | ลมปลอดน้ำมันและอบแห้งแบบทำความเย็นสำหรับส่งต่อคาสเซตต์แบบนิวแมติก | ยืนยันตัวกรองดักละอองน้ำมันหน้าจุดใช้งานเพื่อกันคราบน้ำมันบนกระเปาะพิน |
| แผงกั้นแสงและระบบดูดควัน | ตู้เลเซอร์อินเตอร์ล็อกนิรภัย + ฮูดดูดฝุ่นอนุภาคสำหรับ BeCu 1.80–2.00% | ทดสอบระบบตัดอินเตอร์ล็อกประตูและแรงดูดเฉพาะจุดที่โซนเชื่อม |
| สายดิน ESD และส่วนต่อประสานถาด | แผ่นรองโต๊ะสลายไฟฟ้าสถิต + คาสเซตต์จัดตำแหน่ง / ตะกร้าชุบผิว | ตรวจการต่อสายดินเข้าโครงเครื่องและความเข้ากันได้ของตัวพาชิ้นงานสำหรับอัปเกรดโรงงานอัจฉริยะ |
| ชุดเครื่องมือโมดูลาร์และอะไหล่ | คอลเล็ตเปลี่ยนเร็ว ใบมีดตัด และเครื่องมือกลแยกตามเส้นผ่านศูนย์กลางพิน | ติดป้ายลิ้นชักชุดเครื่องมือเฉพาะรุ่น (เช่น ชุด 0.4 mm เทียบ 0.8 mm) ก่อนเปลี่ยนล็อตการผลิต |
โครงสร้าง 6 เครื่องจักรของ ZEUEE ยังรองรับการเปลี่ยนขนาดอย่างรวดเร็วระหว่างขาสัมผัสสัญญาณ 0.4 mm กับพิน 0.8 mm โดยไม่ต้องดัดแปลงโครงสร้างหลัก ทีมชุบผิวต้องตรวจสอบทั้งกฎห้ามชั้นรองพื้นเงินและการลดทอนสัญญาณ RF ของชั้นรองพื้นบนพินจากไลน์อัตโนมัติ มาตรฐาน ASTM B488 กำหนดให้รองพื้นนิกเกิลใต้ทองบนโลหะผสมทองแดงสำหรับคลาสต่ำกว่า 5.0 (~200 µin) อย่างไรก็ตาม นิกเกิลที่เป็นแม่เหล็กเฟอร์โรแมกเนติกจะเพิ่มการสูญเสียการแทรกสอด RF ความถี่สูงเมื่อเทียบกับทองที่ไม่เป็นแม่เหล็ก จึงสำคัญอย่างยิ่งในการเลือกชั้นกั้นทางเลือกสำหรับพินความถี่ RF.
คำถามที่พบบ่อย
1. มาตรฐาน MIL ใดควบคุมขาสัมผัสที่ผลิตจากเครื่องผลิตพิน Twist Pin?
มาตรฐาน MIL-DTL-83513 Revision H Amendment 2 กำหนดคอนเนกเตอร์ Micro-D ที่ระยะพิทช์ 0.050 in และ MIL-DTL-32139 Revision B Amendment 3 กำหนดคอนเนกเตอร์ Nano-D ที่ระยะพิทช์ 0.025 in ภายใต้ MIL-DTL-83513 ขาสัมผัสต้องใช้แรงเสียบไม่เกิน 10 oz แรงยึดแนวแกน 5 lb อายุการใช้งาน 500 รอบ และใช้งานได้ในช่วง -55 °C ถึง +125 °C การชุบทองเป็นไปตาม MIL-DTL-45204 Type II, Grade C, Class 1 บนชั้นรองพื้นปลอดเงิน ห้ามใช้ผิวชุบดีบุกบริสุทธิ์ ผิวชุบดีบุกผสมใด ๆ ต้องมีดีบุกไม่เกิน 97% โดยมวล และมีตะกั่วอย่างน้อย 3% ส่วน MIL-DTL-32139 กำหนดขีดจำกัดทางกลที่เล็กลงตามสัดส่วน.
2. ไลน์ขึ้นรูป Twist Pin เพียงไลน์เดียวสามารถผลิตได้ทั้งพิน Micro-D 0.050 in และ Nano-D 0.025 in หรือไม่?
ได้ เซลล์แบบโมดูลาร์หนึ่งชุดผลิตได้ทั้งขาสัมผัส Micro-D ระยะพิทช์ 1.27 mm และขาสัมผัสคอนเนกเตอร์ Nano-D ระยะพิทช์ 0.64 mm ภายในช่วงขนาดลวด Micro-D ถึง Nano-D ของ ZEUEE โดยไม่ต้องรื้อสร้างตัวเครื่องใหม่ ชุดเปลี่ยนรุ่นระบุใบมีดและดายย้ำตัดเฉือนคาร์ไบด์ความแม่นยำสูงพร้อมปลอกนำที่แคบลงและลูกกลิ้งดัดตรงที่เรียวขึ้น ผู้ควบคุมยังตั้งค่าความกว้างพัลส์เลเซอร์ให้สั้นลงเพื่อปกป้องสปริงชุบแข็ง C17200 และสลับกำลังขยายของเลนส์เทเลเซนทริก CCD ทุกครั้งที่เปลี่ยนล็อต Nano-D.
3. โรงงานคอนเนกเตอร์จำเป็นต้องใช้ระบบอัตโนมัติครบทั้ง 6 สถานี Twist Pin พร้อมกันเลยหรือไม่?
ไม่จำเป็น โรงงานสามารถติดตั้งโมดูลเดี่ยวก่อนแทนการสั่งซื้อชุดเครื่องจักรอัตโนมัติครบทั้ง 6 เครื่องในคราวเดียว ZEUEE จัดหาสถานีแยกที่ออกแบบให้ทำงานอิสระหรือเชื่อมต่อภายหลังผ่านคาสเซตต์จัดตำแหน่งและถาดวิชัน ทีมวิศวกรรมส่วนใหญ่มักนำระบบอัตโนมัติเข้าสู่ขั้นตอนที่เกิดของเสียสูงสุดก่อน เช่น การเชื่อมเลเซอร์สองปลายหรือการขึ้นรูปเอวเซอร์โว จากนั้นทวนสอบการเพิ่มผลผลิตบนม้วนลวดตัวอย่าง แล้วค่อยต่อเติมเซลล์เสียบตัวเรือนหรือย้ำสายไฟในระยะถัดไป.
4. เหตุใดขาสัมผัสจึงผ่านการตรวจวิชัน CCD แต่ไม่ผ่านการทดสอบแรงเสียบ?
กล้องเทเลเซนทริกตรวจจับรูปทรงกระเปาะภายนอกได้ แต่มองไม่เห็นการอ่อนตัวของโลหะผสมภายในปลายลวดที่ได้รับความร้อน การอบอ่อนของ C17200 ทำให้ความต้านทานแรงดึงลดจาก 212 ksi เหลือ 68 ksi และลดแรงสปริงลงอีก.
5. สเปกวัตถุดิบลวดและสารเคลือบใดใช้กับไมโครพิน Twist Pin เกรดทหาร?
ขาสัมผัส MIL-DTL-83513 จับคู่ลวดสปริงเบอริลเลียมคอปเปอร์รีดเย็น UNS C17200 (เบอริลเลียม 1.80–2.00%, นำไฟฟ้า 22% IACS) กับแกนโลหะผสมทองแดงเพื่อความยืดหยุ่นหน้าสัมผัสที่สม่ำเสมอ การชุบไฟฟ้าลงทองทับชั้นรองพื้นนิกเกิลตาม MIL-DTL-45204 Type II Class 1 (~50 µin) หรือเกณฑ์ขั้นต่ำ ASTM B488 Class 1.25 โดยหลีกเลี่ยงชั้นกั้นเงินต้องห้าม การคุมความสะอาดโลหะผสมก่อนเชื่อมเลเซอร์ช่วยไม่ให้สิ่งตกค้างระเหยเข้าสู่บ่อหลอมภายใต้ก๊าซเฉื่อย.
6. พิกัดจำนวนรอบการใช้งานของ Twist Pin เปรียบเทียบกับซ็อกเก็ต Hyperboloid ตัวเมียอย่างไร?
ตามมาตรฐาน MIL-DTL-83513 พินตัวผู้แบบ Twist Pin ต้องรองรับการเสียบใช้งานขั้นต่ำ 500 รอบ ขณะที่ซ็อกเก็ตลวด Hyperboloid ตัวเมียซึ่งเป็นขาสัมผัสคนละประเภทกันรองรับได้สูงสุดถึง 100,000 รอบโดยค่าความต้านทานไม่เพิ่มขึ้น.
7. ทีมวิศวกรรมควรส่งชิ้นงานตัวอย่างใดก่อนขอทดสอบความเป็นไปได้ของไลน์ผลิต?
ก่อนขอใบเสนอราคาเซลล์ผลิตเฉพาะรุ่น ทีมวิศวกรรมควรส่งม้วนลวดผลิตจริงที่ระบุสภาพชุบแข็ง แบบแปลนพินฉบับสมบูรณ์พร้อมพิกัดความคลาดเคลื่อนเส้นผ่านศูนย์กลาง ซ็อกเก็ตคู่ทดสอบ และเป้าหมายกำลังผลิตต่อกะ การมีลวดจริงของลูกค้าช่วยให้ผู้สร้างเครื่องจักรทวนสอบความโค้งตกค้างของม้วน คุณภาพการตัดเฉือนคาร์ไบด์ ค่าตั้งพัลส์เลเซอร์ และความคมชัด CCD ก่อนปล่อยผลิตคอลเล็ตหรืออุปกรณ์จับยึดชิ้นงานเฉพาะทางสำหรับเครื่อง FAT.
กำหนดขอบเขตการประเมินทางวิศวกรรมสำหรับ Twist Pin ของคุณ
โมดูลสั่งทำเฉพาะ ชุดอุปกรณ์หน้าสัมผัส และสถาปัตยกรรมกำลังผลิตสามารถประเมินได้บนหน้าโซลูชันเครื่องผลิตพิน Twist Pin อัตโนมัติของ ZEUEE ส่งแบบแปลนขาสัมผัส ขนาดลวด (0.2 mm ถึง 0.8 mm) และเป้าหมายต่อกะของคุณเพื่อขอรับการทบทวนไลน์ผลิตจาก ZEUEE.
ขอบเขตทางเทคนิคของคู่มือกระบวนการฉบับนี้
คู่มือวิศวกรรมฉบับนี้วิเคราะห์พิกัดความคลาดเคลื่อนการขึ้นรูปและฟิสิกส์ผลผลิตของโลหะวิทยาเลเซอร์บน C17200 ในการผลิตขาสัมผัสตาม MIL-DTL-83513 และ MIL-DTL-32139 เผยแพร่โดย ZEUEE ผู้เชี่ยวชาญระบบอัตโนมัติของเราสร้างเครื่องตีเกลียว เครื่องตัด/เชื่อม เครื่องขึ้นรูปเอว และระบบตรวจสอบด้วยวิชันในโรงงานขนาด 20,000 m². เนื้อหานี้ผ่านการตรวจสอบโดยทีมวิศวกรรมของ Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd.
แหล่งอ้างอิงและเอกสารวิชาการ
- ดัชนีข้อกำหนด MIL-DTL-83513 Revision H Amendment 2 (Sept 2023) Defense Logistics Agency ASSIST
- ดัชนีข้อกำหนด Nano-D MIL-DTL-32139 Revision B Amendment 3 (Sept 2026) Defense Logistics Agency ASSIST
- ขอบเขตการประเมินแบบไม่ทำลายว่าด้วยขีดจำกัดการตรวจพบรอยร้าวด้วยเอกซเรย์ (MSC-TOPS-106) NASA Johnson Space Center
- ความสมบูรณ์ของแรงดึงจุดย้ำสายด้วยอัลตราโซนิกและรูปแบบความเสียหาย (NF1676L-19599) NASA Langley Electrical Engineering
- สิทธิบัตร USPTO US3258736A: หน้าสัมผัสคอนเนกเตอร์หลายสายแบบสปริงเกลียวยืดหยุ่น IBM (1966)
- สิทธิบัตร USPTO US6584677B2: อุปกรณ์ขึ้นรูปกระเปาะทวนเกลียวแบบต่อเนื่อง Medallion Tech LLC (2003)
- Copper Alloy C17200 Wrought Beryllium Copper Datasheet Copper Development Association
- SAE AS22520: ข้อกำหนดทั่วไปเครื่องมือย้ำและการเข้าปลายสายไฟ SAE International
- Mei et al. (2023): แนวทางการเชื่อมเลเซอร์ทองแดง การลดสะเก็ดเชื่อม และรูพรุน Optics and Lasers in Engineering
- Mousavi & Niknejad (2010): การเชื่อม Nd:YAG แบบพัลส์และการอบชุบโลหะผสม Cu-Be 0.2 mm Journal of Materials Processing Technology
- Kitagawa et al. (Sept 2026): บทวิจารณ์แอมพลิจูดการแกว่งลำแสงเลเซอร์และขีดจำกัดเสถียรภาพ Journal of Materials Processing Technology
- คอนเนกเตอร์ MIL-DTL-83513 คืออะไร? ConnectorSupplier
- คอนเนกเตอร์ Micro-D: คู่มือวิศวกรรมระบบเชื่อมต่อ MIL-DTL-83513 Military Embedded Systems
- เทคโนโลยีหน้าสัมผัส Hyperboloid คืออะไร? ConnectorSupplier
- ภาคผนวกอวกาศ IPC/WHMA-A-620 Space Addendum คืออะไร? ConnectorSupplier
- สำรวจขีดความสามารถการตรวจสอบด้วยแสงอัตโนมัติ (AOI) และเอกซเรย์ Electronic Design
- ความต้านทานหน้าสัมผัสคอนเนกเตอร์และการทดสอบการขาดช่วงระดับไมโครวินาทีแบบไดนามิก Lectromec
- คลาสความหนาการชุบทองตาม ASTM B488 สำหรับคอนเนกเตอร์อากาศยาน Valence Surface Technologies
- ตารางเทียบเคียงการทดสอบคอนเนกเตอร์ EIA-364 กับ IEC-60512 Experior Labs
- กลไกผลผลิตผ่านครั้งเดียว (First-Pass Yield) และผลผลิตสะสม (RTY) Rework.com
บทความที่เกี่ยวข้อง
- วิศวกรรมการขึ้นรูปเอวและการสะสมพิกัดความคลาดเคลื่อน การควบคุมเซอร์โวเพื่อความสม่ำเสมอของแรงสัมผัส
- พิกัดความคลาดเคลื่อนการย้ำพิน Twist Pin 4 จุด เกณฑ์แรงยึดปลอกและการทดสอบแรงดึงจนขาด
- วิธีการตรวจคอนเนกเตอร์ด้วยวิชันอัตโนมัติ การจัดแสงเทเลเซนทริกและการคัดแยกของเสีย
- ภาพรวมสถาปัตยกรรมและการประกอบคอนเนกเตอร์ Micro-D รูปแบบฮาร์ดแวร์ตามมาตรฐาน MIL-DTL-83513
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015
Trending now