ติดต่อ Zeyu lntelligent Industrial Company
สายการประกอบอัตโนมัติ: คู่มือสถาปัตยกรรม กำลังการผลิต และการตรวจรับ

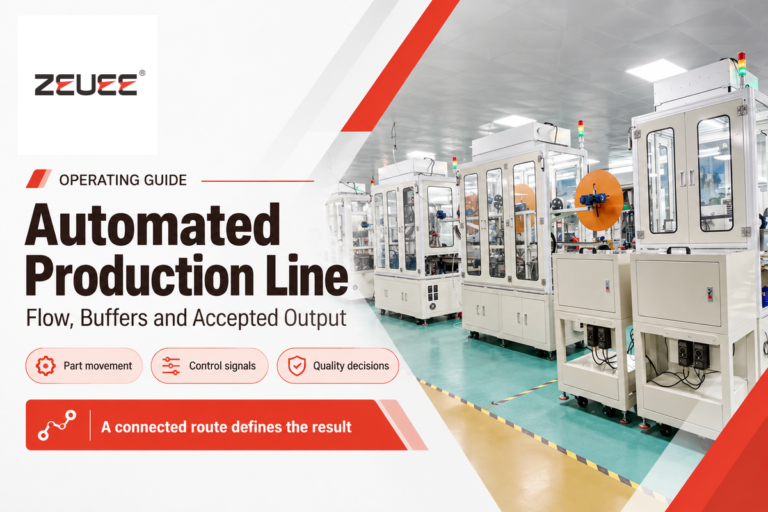
สายการประกอบอัตโนมัติเชื่อมต่อเครื่องจักรที่ป้อนชิ้นงาน จัดตำแหน่ง ประกอบ และตรวจสอบชิ้นส่วนเพื่อผลิตชุดประกอบสำเร็จรูป เลือกสถาปัตยกรรมการถ่ายโอนให้เหมาะกับกระบวนการที่ช้าที่สุด ความหลากหลายของผลิตภัณฑ์ และการกู้คืนเมื่อเกิดข้อขัดข้อง จากนั้นกำหนดผลผลิตเป็นจำนวนชิ้นงานที่ผ่านเกณฑ์ต่อช่วงเวลาการผลิต เพื่อไม่ให้รอบสาธิตที่รวดเร็วบดบังผลผลิตที่ขาดหายไปตลอดกะทำงาน
อัปเดต ตุลาคม 2026
ข้อมูลจำเพาะโดยสังเขป: กำหนดรายละเอียดสายการผลิตก่อนเปรียบเทียบเครื่องจักร
- เกณฑ์กำลังการผลิต: จำนวนชุดประกอบที่ผ่านเกณฑ์ต่อช่วงเวลาการผลิตที่ระบุ
- เกณฑ์รอบการทำงาน: รวมการโหลด การประมวลผล การตรวจสอบ และการถ่ายโอน
- ขอบเขตผลิตภัณฑ์: ขนาด น้ำหนัก และรุ่นย่อยของชิ้นส่วนกับอุปกรณ์จับยึดชิ้นงาน
- เกณฑ์การตรวจรับ: ชิ้นงาน สภาวะการทำงาน และผลที่บันทึกไว้ตามข้อตกลง
สายการประกอบอัตโนมัติประสานการป้อนชิ้นงาน การจับยึด การประกอบ การตรวจสอบ และระบบควบคุม กำลังการผลิตที่ใช้งานได้จริงคือจำนวนชุดประกอบที่ผ่านเกณฑ์และส่งมอบได้ โดยคำนึงถึงผลกระทบจากการหยุดเครื่อง การเปลี่ยนรุ่น และชิ้นงานเสีย
ประเด็นสำคัญ
- การคงขั้นตอนโหลดชิ้นงานที่ทำได้ยากไว้เป็นงานแมนนวล อาจช่วยให้กระบวนการอัตโนมัติมีต้นทุนคุ้มค่ากว่า
- บัฟเฟอร์ช่วยรองรับการหยุดชะงักช่วงสั้น แต่หลังจากนั้นต้องมีกำลังการผลิตสำรองเพื่อฟื้นตัว
- แท็กต์ไทม์กำหนดตามความต้องการ ส่วนรอบการทำงานของเครื่องจักรต้องเผื่อการสูญเสียในการผลิต
- การตรวจรับควรครอบคลุมการกู้คืน การวัดผล และการเปลี่ยนรุ่น นอกเหนือจากความเร็ว
สายการประกอบอัตโนมัติคืออะไร และระบบย่อยทำงานร่วมกันอย่างไร?
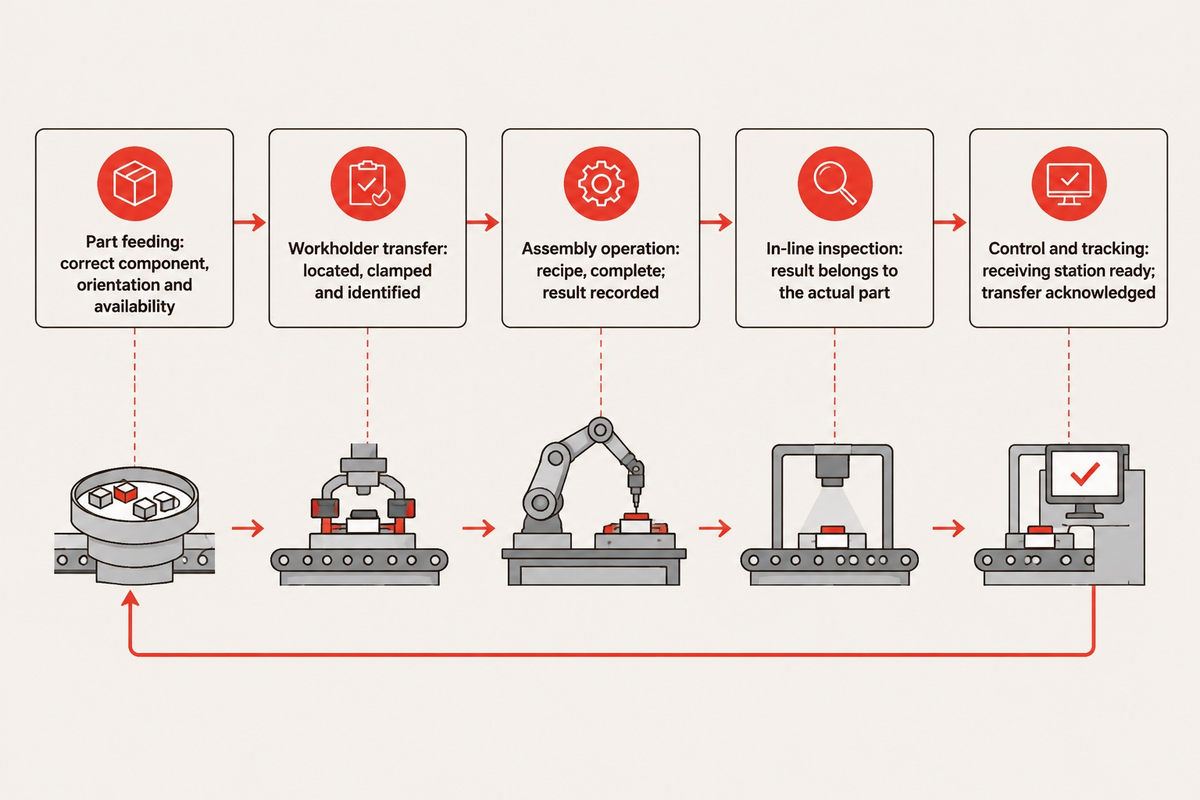
สายการประกอบอัตโนมัติเคลื่อนย้ายชิ้นส่วนที่ระบุชนิดแน่ชัดผ่านขั้นตอนควบคุมต่างๆ พร้อมคงข้อมูลประจำชิ้นงานและสถานะการตรวจสอบไว้ ระบบต้องอาศัยการประสานงานระหว่างขั้นตอนเพื่อระบุว่ากระบวนการเสร็จสมบูรณ์เมื่อใด การเคลื่อนไหวที่เสร็จสิ้นเพียงอย่างเดียวไม่เพียงพอจะยืนยันว่ากระบวนการเสร็จสมบูรณ์ สถานีถัดไปต้องได้รับชิ้นงานที่จัดตำแหน่งถูกต้องและมีสถานะพร้อมดำเนินการ
สายการประกอบจัดเรียงงานตามลำดับการผลิต โดยอาจให้คน เครื่องจักร หรือทั้งสองอย่างทำงานร่วมกัน ระบบอัตโนมัติเพิ่มการควบคุมการทำงานและการส่งต่องานที่ประสานกัน อินเทอร์เฟซประสานงานเครื่องจักรของ OPC Foundation แสดงให้เห็นว่าอุปกรณ์ที่เชื่อมต่อกันจำเป็นต้องสื่อสารระหว่างขั้นตอนต้นทางและปลายทางอย่างชัดเจน
ลองพิจารณาตัวเรือนคอนเนกเตอร์ที่ต้องใส่อินเสิร์ต ตัวป้อนชิ้นงานจะป้อนอินเสิร์ต อุปกรณ์จับยึดชิ้นงานจะจัดตำแหน่งตัวเรือน เครื่องกดจะทำการประกอบ และระบบตรวจสอบจะตัดสินว่าสามารถดำเนินการต่อได้หรือไม่ หากเครื่องกดรายงานว่าเสร็จแล้วก่อนผูกผลลัพธ์เข้ากับตัวเรือนชิ้นนั้น อุปกรณ์ปลายทางอาจประมวลผลชิ้นงานโดยอ้างอิงสถานะที่ไม่ถูกต้อง ดังนั้นจึงต้องควบคุมทั้งการถ่ายโอนทางกายภาพและการกำกับข้อมูลให้ถูกต้อง
เมทริกซ์การเชื่อมโยงสถานี 5 ชั้น
เมทริกซ์การเชื่อมโยงสถานี 5 ชั้นเชื่อมโยงฟังก์ชันการประกอบแต่ละอย่างเข้ากับเงื่อนไขการส่งต่องาน และผลที่จะเกิดขึ้นเมื่อไม่เป็นไปตามเงื่อนไขนั้น
| ชั้น | เงื่อนไขการส่งต่องาน | ความล้มเหลวหากละเว้น | หน่วยงานรับผิดชอบ |
|---|---|---|---|
| การป้อนชิ้นงาน | ชิ้นส่วน ทิศทางการวาง และความพร้อมถูกต้อง | หยิบชิ้นงานไม่ติดหรือป้อนชิ้นส่วนผิดเข้าอุปกรณ์จับยึดชิ้นงาน | วิศวกรรมกระบวนการ |
| การถ่ายโอนที่จับยึดชิ้นงาน | ชิ้นงานถูกจัดตำแหน่ง จับยึด และระบุข้อมูลแล้ว | ความคลาดเคลื่อนของตำแหน่งส่งผลต่อไปถึงขั้นตอนการประกอบ | วิศวกรรมเครื่องกล |
| กระบวนการประกอบ | ทำสูตรกระบวนการครบถ้วนและบันทึกผลแล้ว | ชุดข้อต่อที่ประกอบไม่สมบูรณ์ถูกส่งต่อไป | วิศวกรรมการผลิต |
| การตรวจสอบในสายการผลิต | ผลตรวจผูกกับชิ้นงานจริง | ปล่อยชุดประกอบที่ถูกคัดออกออกจากระบบ | การประกันคุณภาพ |
| ระบบควบคุมและติดตาม | สถานีรับพร้อมทำงานและยืนยันการถ่ายโอนแล้ว | เกิดการเคลื่อนย้ายซ้ำหรือข้อมูลชิ้นงานระหว่างการผลิตสูญหาย | วิศวกรรมระบบควบคุม |
ระบบประกอบอัตโนมัติต่างจากสายการผลิตอัตโนมัติอย่างไร?
ระบบประกอบอัตโนมัตินำชิ้นส่วนที่ผลิตไว้แล้วมาประกอบเข้าด้วยกัน ส่วนสายการผลิตอัตโนมัติอาจรวมกระบวนการผลิตต้นทางและการบรรจุปลายทางไว้ด้วย การประกอบอาจทำในเซลล์เดียวหรือหลายเซลล์ที่เชื่อมต่อเป็นสายการผลิต ความแตกต่างนี้ช่วยให้ผู้ผลิตกำหนดได้ว่าซัพพลายเออร์อุปกรณ์รับผิดชอบการผลิตชิ้นส่วน การประกอบ การทดสอบ หรือกระบวนการผลิตทั้งหมด
ตัวอย่างเช่น อาจขึ้นรูปขายึดโลหะแผ่นและกลึงชิ้นส่วนในขั้นตอนแยกต่างหาก จากนั้นกดอินเสิร์ตที่กลึงแล้วเข้ากับขายึดเพื่อประกอบเป็นชิ้นงาน คู่มือสายการผลิตอัตโนมัติ อธิบายขอบเขตของระบบในภาพรวม การระบุขอบเขตนี้ให้ชัดเจนยังช่วยป้องกันไม่ให้ซัพพลายเออร์แต่ละรายเข้าใจว่ารายอื่นจะจัดหาเครื่องมือถ่ายโอนหรือระบบจัดการชิ้นงานเสียให้
สถาปัตยกรรมการถ่ายโอนแบบโต๊ะหมุน แบบเส้นตรงซิงโครนัส และแบบพาเลตอะซิงโครนัสแตกต่างกันอย่างไร?
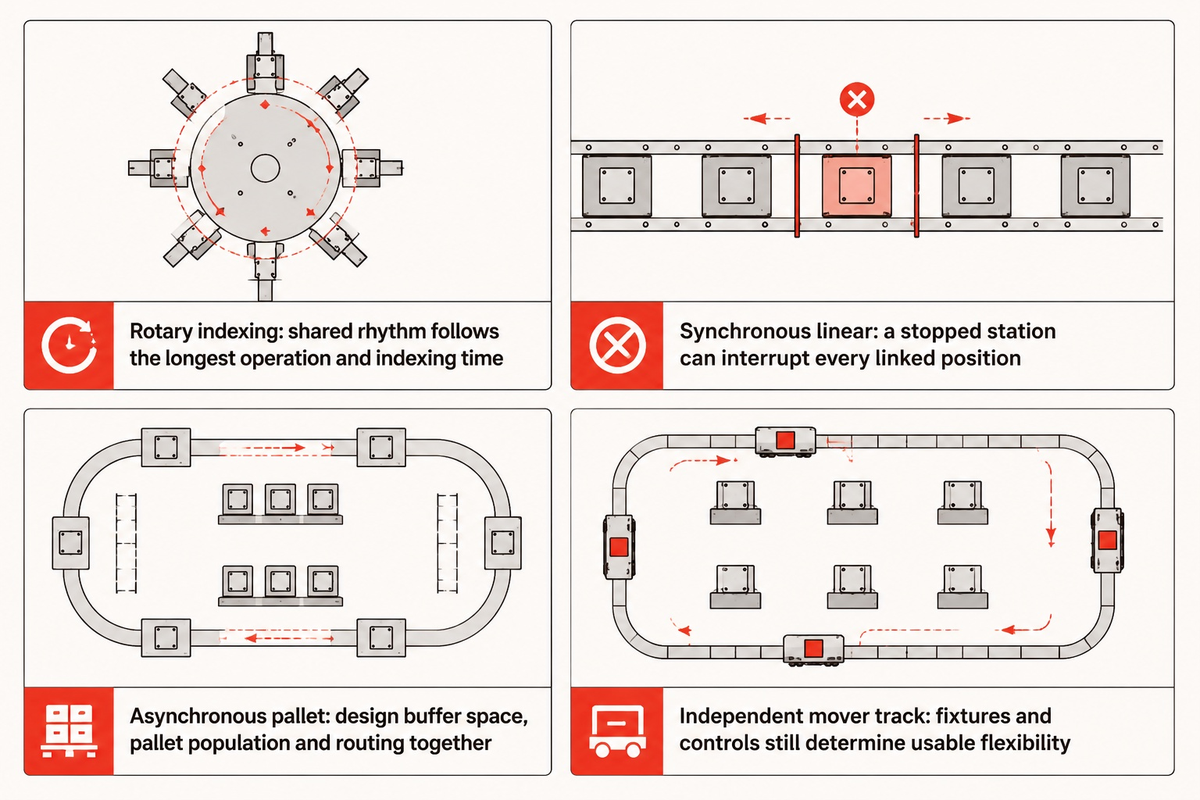
เลือกแบบโต๊ะหมุนสำหรับลำดับงานขนาดกะทัดรัดที่เวลาแต่ละสถานีสอดคล้องกัน แบบเส้นตรงซิงโครนัสสำหรับขั้นตอนที่เดินหน้าไปพร้อมกันได้ และแบบพาเลตอะซิงโครนัสเมื่อสถานีต้องเคลื่อนที่อย่างอิสระหรือมีพื้นที่พักรอ
| สถาปัตยกรรม | เหมาะกับงาน | ข้อจำกัดที่ต้องแก้ไข |
|---|---|---|
| แบบโต๊ะหมุน | งานประกอบซ้ำๆ ในพื้นที่กะทัดรอบโต๊ะหมุน | ขั้นตอนที่ใช้เวลานานที่สุดและเวลาในการหมุนกำหนดจังหวะร่วมกัน |
| แบบเส้นตรงซิงโครนัส | ขั้นตอนต่อเนื่องที่มีเวลาหยุดคอยสอดคล้องกัน | สถานีที่หยุดทำงานอาจขัดจังหวะทุกตำแหน่งที่เชื่อมโยงกัน |
| แบบพาเลตอะซิงโครนัส | เวลาแต่ละกระบวนการไม่เท่ากัน มีเส้นทางแยก หรือสถานีทำงานอย่างอิสระ | ต้องออกแบบพื้นที่บัฟเฟอร์ จำนวนพาเลต และเส้นทางร่วมกัน |
| รางตัวเคลื่อนที่อิสระ | ควบคุมการเคลื่อนที่และการจัดตำแหน่งแยกเป็นรายตัว | อุปกรณ์จับยึดชิ้นงานและการผสานระบบควบคุมยังเป็นตัวกำหนดความยืดหยุ่นที่ใช้งานได้จริง |
ใน บทอภิปรายเรื่องปริมาณงานประกอบของ Bill Budde ระบุว่าพาเลตในระบบที่มีมากเกินไปอาจขัดขวางการไหลของระบบได้พอๆ กับการมีพาเลตไม่เพียงพอ สายพานลำเลียงอาจต้องใช้แบบจำลองคิวเพื่อรองรับเหตุผลในการจัดซื้อ แทนการตัดสินใจซื้อพาเลตเพิ่มโดยไม่มีข้อมูล
ตัวอย่างจากแค็ตตาล็อก Bosch Rexroth ระบุว่าพาเลตชิ้นงาน TS 1 รับน้ำหนักได้สูงสุด 3 kg และมีขนาด 80 × 80 mm, 120 × 120 mm และ 160 × 160 mm ค่าความสามารถในการทำซ้ำตำแหน่งที่ระบุคือ ±0.015 mm ทั้งหมดนี้เป็นพารามิเตอร์ของ TS 1: น้ำหนักพาเลตไม่ได้รับรองน้ำหนักบรรทุกสุทธิของชิ้นส่วน และค่าความสามารถในการทำซ้ำตำแหน่งไม่ได้หมายถึงความแม่นยำของผลิตภัณฑ์สำเร็จรูป
หมายเหตุทางวิศวกรรม: จัดตำแหน่งผลิตภัณฑ์โดยอ้างอิงดาตัมของอุปกรณ์จับยึดชิ้นงานที่กระบวนการประกอบใช้ ตำแหน่งของสายพานลำเลียง ความคลาดเคลื่อนของอุปกรณ์จับยึด และความคลาดเคลื่อนของชิ้นส่วนล้วนก่อให้เกิดข้อผิดพลาดต่างกัน จึงไม่ควรนำค่าความสามารถในการทำซ้ำตำแหน่งจากแค็ตตาล็อกไปใช้เป็นค่าความคลาดเคลื่อนของชุดประกอบสำเร็จรูปโดยตรง ISO 10218-2:2025 ครอบคลุมความปลอดภัยในการใช้งานหุ่นยนต์ ไม่ใช่เกณฑ์ความคลาดเคลื่อนในการตรวจรับขนาดผลิตภัณฑ์
ต้องเผื่อพื้นที่สำหรับการขนย้ายวัสดุนอกระบบประกอบด้วย รถ AGV ที่ส่งชิ้นส่วนต้องมีพื้นที่เลี้ยวและเข้าถึงเพื่อเติมวัสดุ โดยไม่กีดขวางประตูสำหรับบำรุงรักษา สายพานลำเลียงแบบโมดูลาร์อาจเผื่อพื้นที่สำหรับเพิ่มแขนงตรวจสอบในอนาคต แต่การขยายดังกล่าวต้องมีความจุสำรองของระบบควบคุมและปรับปรุงแผนเส้นทาง
ควรเลือกเครื่องจักรอัตโนมัติแบบเฉพาะงาน หุ่นยนต์ยืดหยุ่น หรือระบบประกอบกึ่งอัตโนมัติเมื่อใด?
เลือกระบบอัตโนมัติแบบเฉพาะงานสำหรับผลิตภัณฑ์ที่คงที่และกระบวนการที่ทำซ้ำได้ เลือกหุ่นยนต์ประกอบแบบยืดหยุ่นเมื่อมีการเปลี่ยนแปลงรูปทรงหรือเส้นทางที่ควบคุมได้ และเลือกระบบกึ่งอัตโนมัติเมื่อการโหลดโดยคนช่วยจัดการงานที่ยากได้อย่างคุ้มค่า ก่อนตัดสินใจ ให้พิจารณางานที่ยังต้องใช้แรงงานจริง งานเปลี่ยนรุ่น และความต้องการตลอดอายุผลิตภัณฑ์
ระบบอัตโนมัติแบบเฉพาะงานอาจคืนทุนส่วนต้นทุนคงที่ที่เพิ่มขึ้นได้ หากเงินประหยัดจากระบบอัตโนมัติต่อชิ้นงานดีสะสมได้ก่อนที่แบบผลิตภัณฑ์จะเปลี่ยน คำนวณจำนวนชิ้นที่ถึงจุดคุ้มทุนโดยหารต้นทุนคงที่ส่วนเพิ่มด้วยเงินประหยัดต่อชิ้นงานดี โดยใช้ขอบเขตเดียวกันสำหรับการเปลี่ยนรุ่น ชิ้นงานเสีย การบำรุงรักษา และแรงงาน กลไกเฉพาะงานจะได้เปรียบด้านรอบการทำงานเมื่อทำงานที่เข้ากันได้หลายอย่างพร้อมกัน และเวลาพักของกระบวนการเอื้อให้ทำเช่นนั้นได้ แต่การบ่ม การตรวจสอบ หรือคอขวดที่การโหลดอาจลบข้อได้เปรียบนี้ แม้ตัวกลไกจะทำงานเร็วกว่า
ข้อดีของระบบอัตโนมัติแบบเฉพาะงาน
เครื่องมือที่ออกแบบมาเฉพาะและการเคลื่อนไหวหลายส่วนที่ประสานกันเหมาะกับลำดับงานประกอบที่คงที่และทำซ้ำ
ข้อจำกัดของระบบอัตโนมัติแบบเฉพาะงาน
การเปลี่ยนรูปทรงอาจต้องใช้เครื่องมือและงานวิศวกรรมชุดใหม่ โดยต้องคืนทุนให้ได้ภายในอายุผลิตภัณฑ์ที่เหลือ
บทสัมภาษณ์ผู้รวมระบบอุปกรณ์ของ ASSEMBLY กล่าวถึงโครงการ Genesis ซึ่งชิ้นส่วนขนาดใหญ่และรูปทรงไม่สม่ำเสมอป้อนด้วยวิธีทั่วไปได้ยาก ส่วนการหยิบชิ้นงานจากถังด้วยหุ่นยนต์มีต้นทุนเกินงบ การโหลดด้วยมือจึงยังเป็นส่วนหนึ่งของโซลูชัน ตัวอย่างนี้แสดงให้เห็นว่าการลงทุนระบบอัตโนมัติควรตามมาจากปัญหาของกระบวนการ แทนที่จะตั้งสมมติฐานว่าทุกอย่างต้องทำงานอัตโนมัติ
ตัวอย่างการเลือกแบบสมมติ: โรงงานเริ่มผลิตตัวเรือนเทอร์โมพลาสติก 3 รุ่นย่อย และตำแหน่งคอนเนกเตอร์ยังเปลี่ยนอยู่ระหว่างการสร้างต้นแบบ ผู้จัดการฝ่ายผลิตต้องการเครื่องทดสอบและเสียบชิ้นส่วน ส่วนผู้จัดการฝ่ายการเงินต้องการเครื่องมือที่ใช้ต่อไปได้จนถึงรุ่นแก้ไขถัดไป สายการผลิตกึ่งอัตโนมัติสามารถคงการวางชิ้นงานด้วยมือไว้ พร้อมทำงานอัตโนมัติในขั้นตอนที่กำหนดคุณภาพและความแม่นยำ จากนั้นใช้เบ้ารองชิ้นงานที่เปลี่ยนได้ตามรูปทรงของแต่ละรุ่นย่อย เมื่อแบบผลิตภัณฑ์คงที่แล้ว ทีมงานจึงประเมินการเพิ่มตัวป้อนชิ้นงานโดยอ้างอิงบันทึกการโหลดจริง การติดตั้งระบบป้อนชิ้นงานเฉพาะตั้งแต่ day 1 จะผูกเงินลงทุนไว้กับคุณลักษณะที่ยังไม่แน่นอน ขณะที่การทำงานทุกขั้นตอนด้วยมือจะทำให้งานที่ต้องการความแม่นยำขึ้นอยู่กับทักษะของผู้ปฏิบัติงาน
หุ่นยนต์ร่วมปฏิบัติงานและแขน SCARA เหมาะกับงานใดในสายการประกอบอุตสาหกรรม?
แขน SCARA เหมาะกับงานหยิบจับและเสียบชิ้นงานในระนาบที่ทำซ้ำ ส่วนหุ่นยนต์ร่วมปฏิบัติงานรองรับการใช้งานที่ออกแบบมาให้ทำงานร่วมกับคน ต้องพิจารณาระยะเอื้อม น้ำหนักบรรทุก เครื่องมือ การเคลื่อนไหว และการประเมินความเสี่ยงจริง เพื่อพิจารณาว่าหุ่นยนต์เหมาะกับงานหรือไม่ การระบุว่าเป็นหุ่นยนต์ร่วมปฏิบัติงานไม่ได้รับประกันว่าจะใช้งานโดยไม่มีอุปกรณ์กั้นได้อย่างปลอดภัย นอกจากนี้ต้องประเมินอัตราการผลิตของการใช้งานเพื่อยืนยันว่าบรรลุเป้าหมายการผลิต
ส่วนหนึ่งของ การผสานระบบสายการผลิตหุ่นยนต์ คือการทำงานอัตโนมัติด้วยหุ่นยนต์ แม้หุ่นยนต์จะเคลื่อนที่รวดเร็ว แต่ความล่าช้าในการป้อนชิ้นงานและการตรวจสอบอาจเป็นตัวกำหนดรอบการทำงาน สำหรับงานปริมาณสูง ควรเปรียบเทียบจำนวนชุดประกอบที่ผ่านเกณฑ์ต่อกะที่มีพนักงานปฏิบัติงาน รวมเวลาการเปลี่ยนรุ่นด้วย แทนการดูการเคลื่อนไหวของหุ่นยนต์เพียงครั้งเดียว
วิศวกรคำนวณแท็กต์ไทม์ การปรับสมดุลสถานี และความจุบัฟเฟอร์อย่างไร?
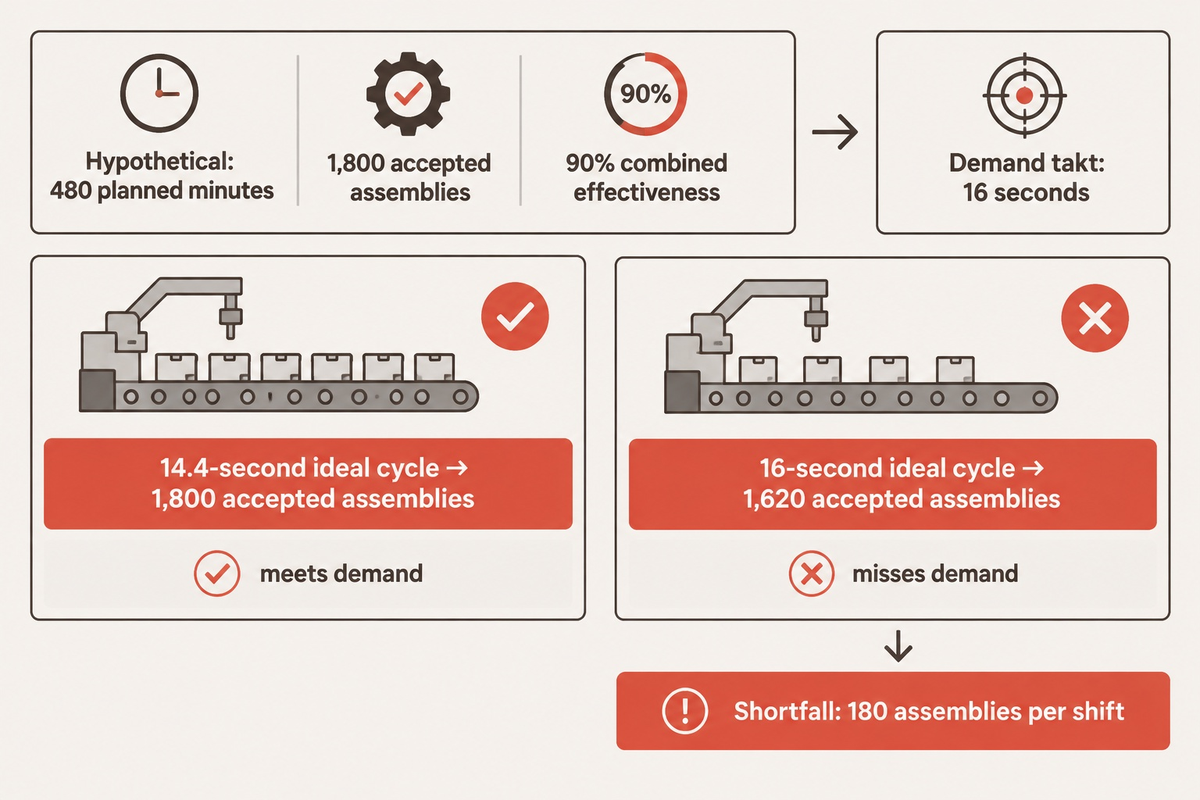
คำนวณแท็กต์ไทม์โดยหารเวลาที่พร้อมสำหรับการผลิตด้วยความต้องการของลูกค้า จากนั้นเลือกรอบการทำงานของอุปกรณ์ที่รองรับความต้องการดังกล่าวได้หลังคำนึงถึงการสูญเสียด้านความพร้อมใช้งาน สมรรถนะ และคุณภาพ ปรับสมดุลเวลาการทำงานของแต่ละสถานีและกำหนดขนาดบัฟเฟอร์โดยพิจารณาผลกระทบจากการหยุดชะงักและกำลังการผลิตที่ใช้ฟื้นตัวได้ แทนการหาค่าเฉลี่ยความเร็วของเครื่องจักรในสายการผลิต
“แท็กต์ไทม์คำนวณจากเวลาการผลิตที่มีอยู่หารด้วยความต้องการของลูกค้า”
ตัวอย่างกำลังการผลิตสมมติ: โรงงานมีเวลาผลิตตามแผน 480 นาทีหลังหักเวลาพัก และต้องการชุดประกอบที่ผ่านเกณฑ์ 1,800 ชุด แท็กต์ไทม์เท่ากับ 480 × 60 ÷ 1,800 = 16 วินาทีต่อชุดประกอบที่ผ่านเกณฑ์ สมมติว่าความพร้อมใช้งาน สมรรถนะ และคุณภาพรวมกันอยู่ที่ 90% โดยยังไม่ได้หักการสูญเสียเหล่านี้ออกจากเวลา 480 นาที ดังนั้นขีดจำกัดรอบการทำงานอุดมคติที่สอดคล้องกันคือ 16 × 0.90 = 14.4 วินาที ที่รอบการทำงานอุดมคตินี้ 28,800 ÷ 14.4 × 0.90 = ชุดประกอบที่ผ่านเกณฑ์ 1,800 ชุด หากซัพพลายเออร์เสนอรอบการทำงานอุดมคติ 16 วินาทีแทน จะผลิตชุดประกอบที่ผ่านเกณฑ์ได้ 1,620 ชุดภายใต้สมมติฐานเดียวกัน ขาดไป 180 ชุดต่อกะ แม้รอบการทำงานที่โฆษณาจะเท่ากับแท็กต์ไทม์ก็ตาม
16 s
แท็กต์ไทม์ตามความต้องการ
แท็กต์ไทม์ตามความต้องการ
14.4 s
ขีดจำกัดรอบการทำงานอุดมคติ
ขีดจำกัดรอบการทำงานอุดมคติ
1,800
ชุดประกอบที่ผ่านเกณฑ์ต่อกะ
ชุดประกอบที่ผ่านเกณฑ์ต่อกะ
คู่มือการส่งเสริมการผลิตของ University of Tennessee ให้คำจำกัดความของปัจจัยด้านความพร้อมใช้งาน สมรรถนะ และคุณภาพ การหักเวลาหยุดทำงานหรือชิ้นงานเสียรายการเดิมซ้ำจะทำให้คิดการสูญเสียซ้ำสองเท่า ส่วน คำจำกัดความรอบเวลาเครื่องจักรของ Lean Enterprise Institute ยังแยกการทำงานของเครื่องจักรออกจากรอบเวลาที่มีประสิทธิผลซึ่งรวมการจัดการชิ้นงานและเวลาเปลี่ยนรุ่นที่จัดสรรไว้
ตัวอย่างบัฟเฟอร์อย่างง่าย: สถานีปลายทางที่ใช้ชิ้นงาน 1 ชิ้นทุก 12 วินาที ต้องมีชิ้นงานรออยู่ 5 ชิ้นเพื่อรองรับการหยุดชะงักของต้นทาง 60 วินาที หากการผลิตต้นทางหยุด 1 minute ต้องมีชิ้นงานรออยู่ 5 ชิ้น เพื่อให้การผลิตปลายทางดำเนินต่อได้โดยไม่สะดุดหลังการหยุดชะงัก 1 minute ต้องมีชิ้นงานอยู่ในคิวตั้งแต่เริ่มเกิดการหยุดชะงัก ในกรณีนี้จะเติมบัฟเฟอร์ระหว่างที่ต้นทางผลิตต่อไม่ได้ หากต้นทางกลับมาทำงานด้วยอัตราเท่ากับปลายทางพอดี
การศึกษาบัฟเฟอร์ของ Massachusetts Institute of Technology แสดงให้เห็นว่า แม้เครื่องจักรจะมีประสิทธิภาพเฉลี่ยเท่ากัน แต่ความต้องการบัฟเฟอร์อาจต่างกันเมื่อรูปแบบการขัดข้องและการซ่อมแซมไม่เหมือนกัน
การป้อนชิ้นงาน การประกอบความแม่นยำ และการตรวจสอบด้วยวิชันในสายการผลิตช่วยป้องกันข้อบกพร่องได้อย่างไร?
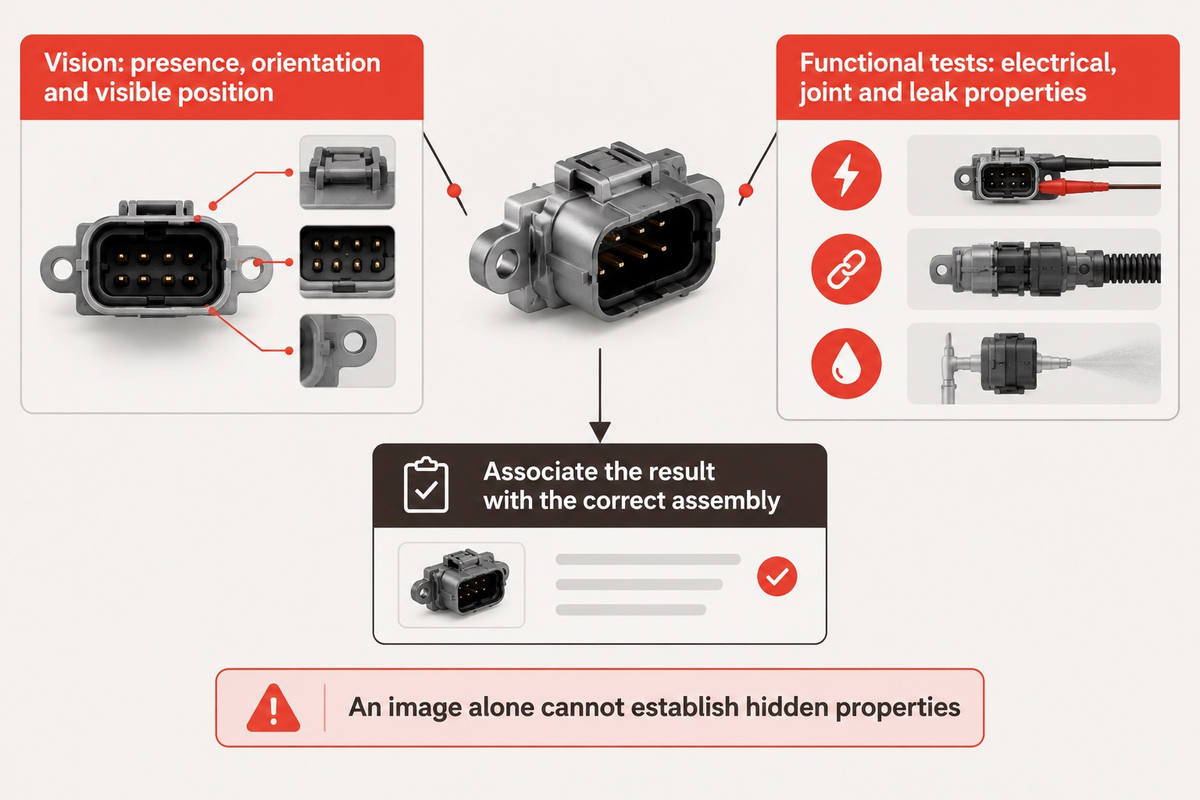
ป้องกันข้อบกพร่องในการประกอบได้ด้วยการควบคุมการป้อนชิ้นส่วนและจัดตำแหน่งชิ้นงานตามดาตัมที่กำหนด วัดคุณลักษณะที่เป็นตัวกำหนดคุณภาพของข้อต่อ หากตรวจพบข้อบกพร่องของชุดประกอบได้ที่จุดตรวจสอบ ให้ตรวจวัดหรือยืนยันก่อนทำขั้นตอนที่ย้อนกลับไม่ได้ ควรจับคู่รูปแบบความล้มเหลวแต่ละแบบกับวิธีตรวจสอบที่เหมาะสมเพื่อยืนยันการทำงาน
สำหรับข้อต่อกาวหรืองานเชื่อมเลเซอร์ การติดตามกระบวนการและการตรวจสอบการทำงานขั้นสุดท้ายตอบคำถามคนละข้อ
แนวทางการวัดของ National Institute of Standards and Technology แยกความสามารถในการทำซ้ำ ค่าเบี่ยงเบน และแหล่งข้อผิดพลาดอื่นๆ ควรแยกความแตกต่างเหล่านี้ให้ชัดเจน ณ สถานีตรวจสอบที่ผลผ่านหรือไม่ผ่านเป็นตัวกำหนดการปล่อยผลิตภัณฑ์
การตรวจสอบด้วยแมชชีนวิชันในสายการผลิตตรวจพบข้อบกพร่องในการประกอบก่อนการทดสอบปลายสายได้อย่างไร?
การตรวจสอบด้วยแมชชีนวิชันในสายการผลิตตรวจหาข้อบกพร่องโดยตรวจคุณลักษณะที่มองเห็นได้ขณะที่ยังเข้าถึงได้ และเชื่อมโยงผลตรวจกับชุดประกอบที่ถูกต้อง งานทั่วไปได้แก่การตรวจสอบว่ามีชิ้นส่วนหรือไม่ การตรวจทิศทาง และการตรวจตำแหน่งที่มองเห็นได้ ส่วนข้อผิดพลาดทางไฟฟ้าที่ซ่อนอยู่ สภาพของข้อต่อภายใน และสมรรถนะการรั่วซึมต้องใช้การทดสอบประเภทอื่น ภาพเพียงอย่างเดียวไม่สามารถยืนยันคุณสมบัติเหล่านี้ได้
ตัวป้อนชิ้นงานอาจป้อนชิ้นส่วนที่เสียหายได้อย่างสมบูรณ์แบบ ในทำนองเดียวกัน การเคลื่อนที่เชื่อมที่แม่นยำก็อาจประกอบชิ้นส่วนที่จัดตำแหน่งผิดเข้าด้วยกันได้ ดังนั้นการควบคุมคุณภาพผลิตภัณฑ์จึงต้องมีการตรวจสอบที่เชื่อมโยงกันตลอดกระบวนการประกอบ ระบบวิชันตรวจสอบคุณลักษณะที่มองเห็นได้ ส่วนการทดสอบการทำงานประเมินผลิตภัณฑ์ขั้นสุดท้าย แผนผังต่อไปนี้ช่วยให้ทีมกระบวนการ คุณภาพ และซ่อมบำรุงระบุจุดสูญเสียได้ก่อนจัดซื้อเครื่องจักรที่เร็วขึ้น
| ประเภทการสูญเสีย | อาการที่พบ | หลักฐานที่ต้องตรวจสอบ | แนวทางแก้ไข |
|---|---|---|---|
| การป้อนชิ้นงาน | หยิบชิ้นงานไม่ติดซ้ำๆ | บันทึกการป้อนชิ้นงานและการเติมวัสดุ | จัดแยกชิ้นงานให้ถูกต้องก่อนเพิ่มความเร็วในการหยิบ |
| ความแปรปรวนของชิ้นงาน | ปัญหาติดขัดเกิดตามล็อตการผลิตของชิ้นส่วน | ขนาดตามล็อตหรือช่องแม่พิมพ์ | ปรับค่าความคลาดเคลื่อนขาเข้าให้สอดคล้องกับเครื่องมือ |
| ตำแหน่ง | แรงในการประกอบคลาดเคลื่อน | การสึกหรอของดาตัมและการตรวจสอบการวางสัมผัส | คืนสภาพการจัดตำแหน่งให้ถูกต้อง |
| การประกอบ | การเคลื่อนไหวเสร็จสมบูรณ์แต่ข้อต่อล้มเหลว | กราฟกระบวนการและการทดสอบผลิตภัณฑ์ | ปรับช่วงการทำงานของกระบวนการให้ถูกต้อง |
| ระบบวิชัน | ชิ้นงานดีถูกคัดออกผิดพลาดไม่สม่ำเสมอตามสภาพแสง | ภาพชิ้นงานที่ทราบว่าผ่านเกณฑ์และมีข้อบกพร่อง | ปรับสภาพแสงและเกณฑ์การตรวจสอบให้คงที่ |
| บัฟเฟอร์ | สถานีปลายทางขาดชิ้นงานหลังเกิดการหยุด | ความลึกของคิวและระยะเวลาซ่อมแซม | จัดให้มีกำลังการผลิตเพื่อฟื้นตัวและพื้นที่จัดเก็บที่เหมาะสม |
| การตรวจสอบย้อนกลับ | ผลตรวจปรากฏภายใต้หมายเลขซีเรียลผิดรายการ | ข้อมูลประจำชิ้นงานตลอดการถ่ายโอนทุกครั้ง | แก้ไขการเชื่อมโยงผลตรวจกับชิ้นงาน |
| การเปลี่ยนรุ่น | ชิ้นงานแรกถูกคัดออกหลังเปลี่ยนรุ่น | สูตรการผลิต เบ้ารองชิ้นงาน และชิ้นส่วนต้องตรงกัน | ตรวจสอบสถานะการเปลี่ยนรุ่นให้ครบถ้วน |
| การเข้าถึงเพื่อบำรุงรักษา | ข้อขัดข้องสั้นๆ ทำให้หยุดเครื่องเป็นเวลานาน | การเข้าถึงอย่างปลอดภัย การวิเคราะห์ปัญหา และความพร้อมของอะไหล่ | ปรับปรุงการฟื้นตัวโดยไม่ข้ามระบบป้องกัน |
เครื่องประกอบบานพับ มีงานประกอบและวัดตรวจต่างจากสายการผลิตคอนเนกเตอร์ แต่แผนผังนี้ยังใช้ได้ เพราะช่วยแยกจุดสูญเสียที่พบออกจากชื่ออุปกรณ์
ระบบควบคุม PLC ลอจิกการส่งต่องานระหว่างสถานี และการตรวจสอบย้อนกลับด้วย MES ประสานสายการผลิตอย่างไร?
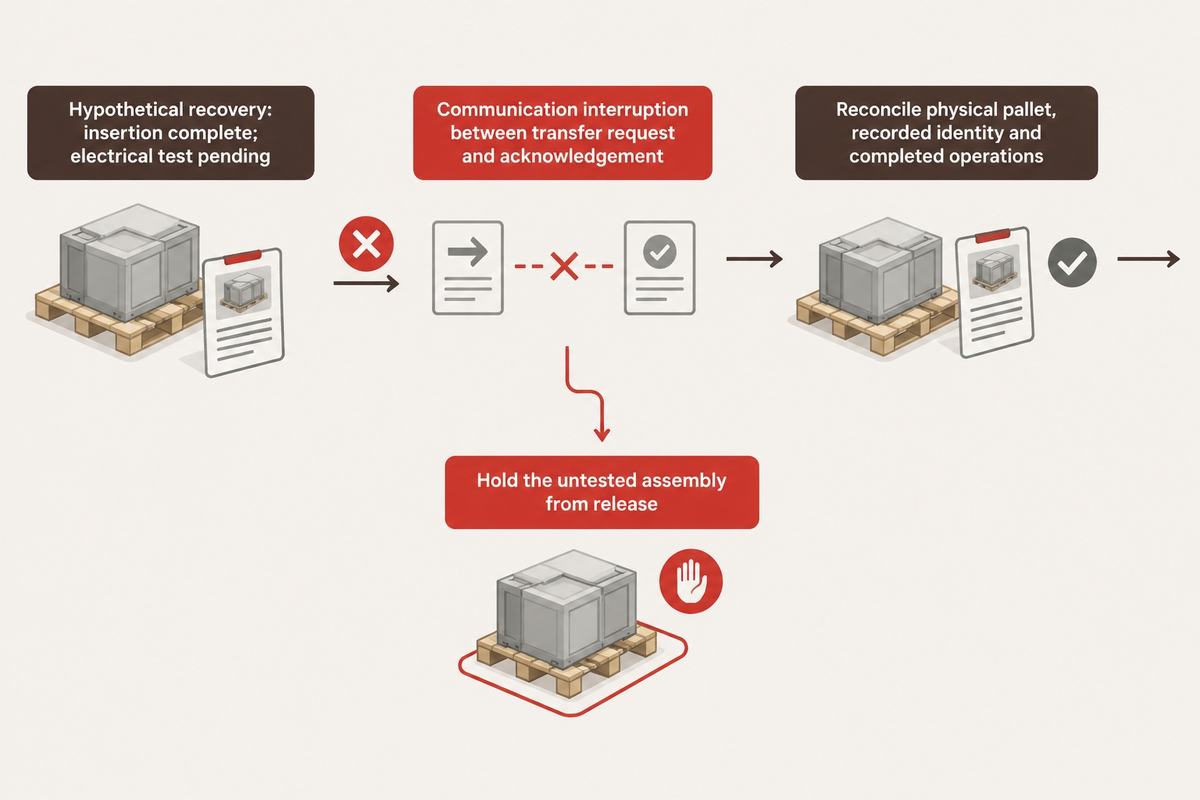
ตัวควบคุมลอจิกแบบโปรแกรมได้ (PLC) รองรับความพร้อมของสถานี การอนุญาตให้ถ่ายโอน การทำงานให้เสร็จสมบูรณ์ และการกู้คืนเมื่อเกิดข้อขัดข้อง ระบบการดำเนินการผลิต (MES) สามารถเชื่อมโยงคำสั่งผลิตกับบันทึกการตรวจสอบย้อนกลับได้ อย่างไรก็ตาม ลำดับควบคุมเฉพาะที่ต้องคงข้อมูลประจำชิ้นงานไว้เมื่อการสื่อสารขัดข้อง ระบุให้ชัดเจนว่าใครรับผิดชอบการเปลี่ยนสถานะแต่ละขั้น มีการยืนยันอย่างไร และต้องทำอะไรหลังเกิดการหยุดชะงัก
คำอธิบายอินเทอร์เฟซระยะไกล PackML ของ OPC Foundation ครอบคลุมการประสานงานระหว่างเครื่องจักร ส่วน คำอธิบายอินเตอร์ล็อกวัสดุ ระบุว่าซัพพลายเออร์ต้องตกลงความหมายที่เกี่ยวข้องกันเอง ดังนั้นอินเทอร์เฟซร่วมต้องกำหนดความหมายของสัญญาณให้ตรงกัน ไม่ใช่แค่เชื่อมต่อเครือข่ายได้สำเร็จ
ตัวอย่างการกู้คืนสมมติ: พาเลตบรรทุกตัวเรือนคอนเนกเตอร์ที่ผ่านขั้นตอนเสียบชิ้นส่วนแล้ว แต่ยังรอการทดสอบทางไฟฟ้า การสื่อสารขัดข้องระหว่างคำขอถ่ายโอนกับการยืนยัน หากเริ่มระบบใหม่แล้วส่งคำขอซ้ำทันที ตัวเรือนอาจถูกเคลื่อนย้ายเป็นครั้งที่สอง และหากล้างบันทึก ข้อมูลประวัติกระบวนการจะสูญหาย วิศวกรระบบควบคุมต้องกำหนดสถานะการกู้คืนที่ตรวจสอบพาเลตจริง ข้อมูลประจำชิ้นงานที่บันทึกไว้ และขั้นตอนที่เสร็จสมบูรณ์ให้ตรงกันก่อนเริ่มเคลื่อนย้ายอีกครั้ง เจ้าหน้าที่คุณภาพต้องกันชุดประกอบที่ยังไม่ได้ทดสอบออกจากการปล่อยสินค้า ฝ่ายผลิตต้องมีคำแนะนำที่ชัดเจนให้ผู้ปฏิบัติงานกลับมาทำงานต่อ การทดสอบขอบเขตนี้ด้วยชิ้นส่วนที่ใช้ในการผลิตจริงให้ข้อมูลเรื่องการผสานระบบที่ใช้งานได้มากกว่าการดูรอบอัตโนมัติต่อเนื่องระหว่างการสาธิต
แดชบอร์ดแบบเรียลไทม์ช่วยวิเคราะห์ปัญหาได้เมื่อหมวดหมู่เวลาหยุดทำงานสะท้อนกระบวนการผลิตจริง การบันทึกการหยุดทุกครั้งว่าเป็น “หุ่นยนต์ขัดข้อง” ปิดบังสาเหตุว่าเป็นชิ้นส่วนขาด ผู้รับชิ้นงานติดขัด หรือการตรวจสอบล่าช้า ความแตกต่างเหล่านี้เป็นตัวกำหนดว่าควรลงทุนในฮาร์ดแวร์ระบบอัตโนมัติในโรงงาน คุณภาพชิ้นส่วน หรือระบบควบคุม
อะไรเป็นตัวกำหนดต้นทุน ระยะเวลานำส่ง และระยะเวลาคืนทุนของสายการประกอบอัตโนมัติ?
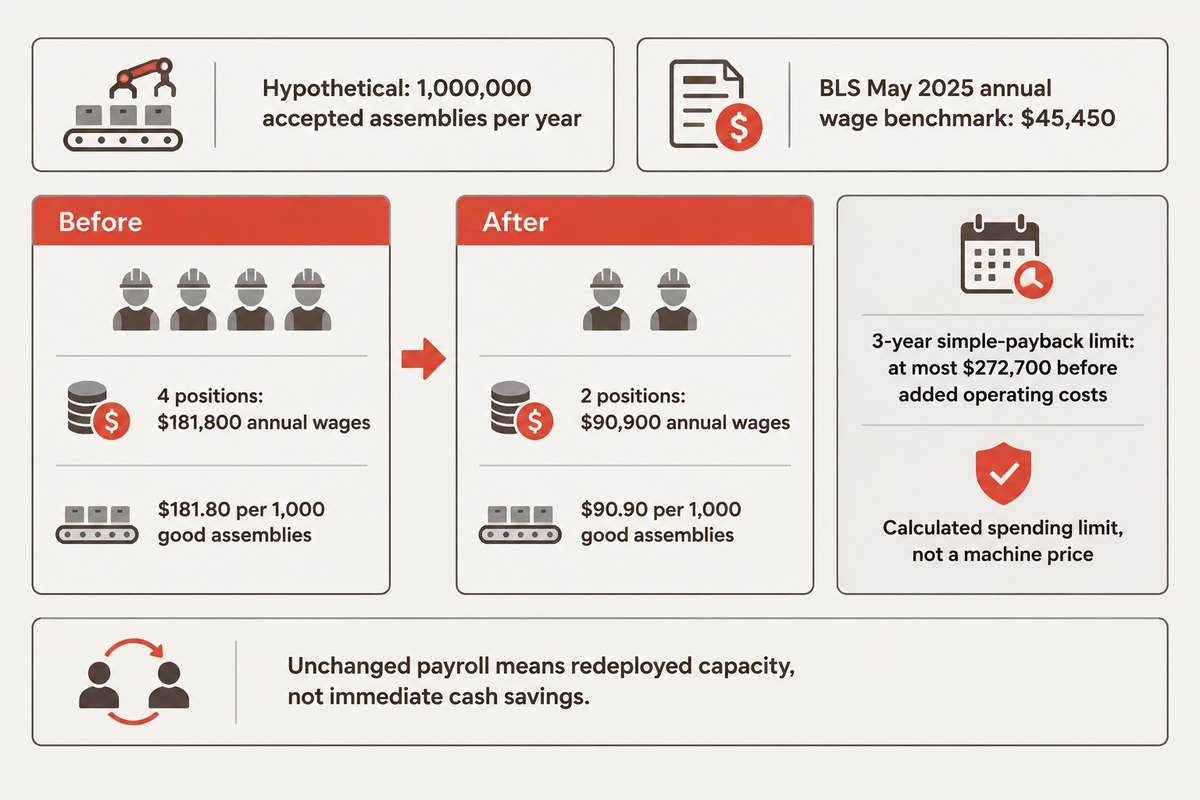
เครื่องมือสั่งทำ การพัฒนากระบวนการ และการผสานระบบเป็นปัจจัยหลักที่กำหนดต้นทุนและกำหนดการของโครงการประกอบ ต้นทุนการทดสอบเดินระบบและการตรวจสอบก็ส่งผลต่อเงินลงทุนด้วย คำนวณระยะเวลาคืนทุนจากเงินสดที่ประหยัดได้ต่อปีหลังหักค่าใช้จ่ายดำเนินงานที่เพิ่มขึ้น โดยใช้ใบเสนอราคาโครงการพร้อมติดตั้ง ต้นทุนแรงงานจะลดลงเมื่อมีการเปลี่ยนแปลงจำนวนพนักงาน เวลาทำงานของพนักงานที่นำไปใช้ทำงานอื่นได้เป็นทรัพยากรที่มีค่า แต่จะนับเป็นเงินเดือนที่ประหยัดได้ก็ต่อเมื่อมีการเปลี่ยนแปลงจำนวนพนักงาน การทำงานล่วงเวลา หรือการจ้างงาน
U.S. Bureau of Labor Statistics รายงานว่าค่าจ้างรายปีมัธยฐาน ณ เดือนพฤษภาคม 2025 ของพนักงานประกอบและผลิตชิ้นงานอยู่ที่ $45,450 หากใช้เกณฑ์อ้างอิงเฉพาะค่าจ้างนี้ การลดตำแหน่งงานเต็มปีจาก 4 เหลือ 2 ตำแหน่งตามสมมติฐานจะประหยัดเงินได้ $90,900 ต่อปี เมื่อสมมติว่าผลิตชุดประกอบที่ผ่านเกณฑ์ 1,000,000 ชุดต่อปี ค่าแรงโดยตรงจะลดจาก $181.80 เป็น $90.90 ต่อชุดประกอบดี 1,000 ชุด ไม่รวมค่าใช้จ่ายอื่น เช่น สวัสดิการ การทำงานล่วงเวลา การกำกับดูแล และความแตกต่างของค่าจ้างในแต่ละพื้นที่
| ตัวชี้วัด | ก่อน | หลัง |
|---|---|---|
| ตำแหน่งงานเต็มปี | 4 | 2 |
| ค่าจ้างรายปีอ้างอิงต่อตำแหน่ง | $45,450 | $45,450 |
| ค่าแรงโดยตรงรวม | $181,800 | $90,900 |
| ค่าแรงโดยตรงต่อชุดประกอบที่ผ่านเกณฑ์ 1,000 ชุด | $181.80 | $90.90 |
หากตั้งเป้าคืนทุนอย่างง่ายภายใน 3 ปีตามสมมติฐาน ส่วนต่างค่าแรงดังกล่าวรองรับเงินลงทุนได้สูงสุด $272,700 ก่อนรวมค่าใช้จ่ายดำเนินงานรายปีเพิ่มเติม นี่คือเพดานเงินลงทุนที่คำนวณได้ ไม่ใช่ราคาของเครื่องจักร ให้นำเงินประหยัดรายปีหลังหักค่าบำรุงรักษา พลังงาน วัสดุสิ้นเปลือง และบริการสนับสนุน มาคูณด้วย 3 ปี ส่วนภาษี ต้นทุนทางการเงิน และการคิดลด ให้รวมไว้ในแบบจำลองทางการเงินฉบับเต็ม
หากมอบหมายงานใหม่ให้พนักงาน 2 คนและค่าแรงยังเท่าเดิม ฝ่ายการเงินควรบันทึกเป็นกำลังการผลิตที่นำไปใช้ใหม่ ไม่ใช่เงินสดที่ประหยัดได้ทันที ผู้จัดการโรงงานอาจยังให้เหตุผลรองรับการลงทุนจากการหลีกเลี่ยงการทำงานล่วงเวลาหรือการเพิ่มปริมาณผลิตภัณฑ์ที่ขายได้ การประเมินผลตอบแทนจากการลงทุนจึงต้องอาศัยสถานการณ์ด้านแรงงานและความต้องการที่ตกลงกันไว้ แทนการใช้เปอร์เซ็นต์ผลิตภาพเพียงอย่างเดียว
กำหนดการของซัพพลายเออร์ควรครอบคลุมการอนุมัติแบบ การสั่งซื้อชิ้นส่วนที่มีระยะเวลาจัดหานาน การผสานระบบ และการทดลองผลิตด้วยชิ้นส่วนจริง ระบบอัตโนมัติแบบครบวงจร และโซลูชันครบวงจรอื่นๆ ช่วยรวมความรับผิดชอบไว้ด้วยกันได้ แต่ใบเสนอราคายังต้องกำหนดขอบเขตงานด้านสาธารณูปโภค การติดตั้ง และการตรวจรับให้ชัดเจน ใบเสนอราคาเริ่มต้นที่ต่ำกว่าอาจคุ้มค่าน้อยลงเมื่อไม่รวมรายการเหล่านี้
การทดสอบตรวจรับจากโรงงาน (FAT) การตรวจรับ ณ สถานที่ติดตั้ง (SAT) และการยืนยันการเปลี่ยนรุ่นทำงานอย่างไร?
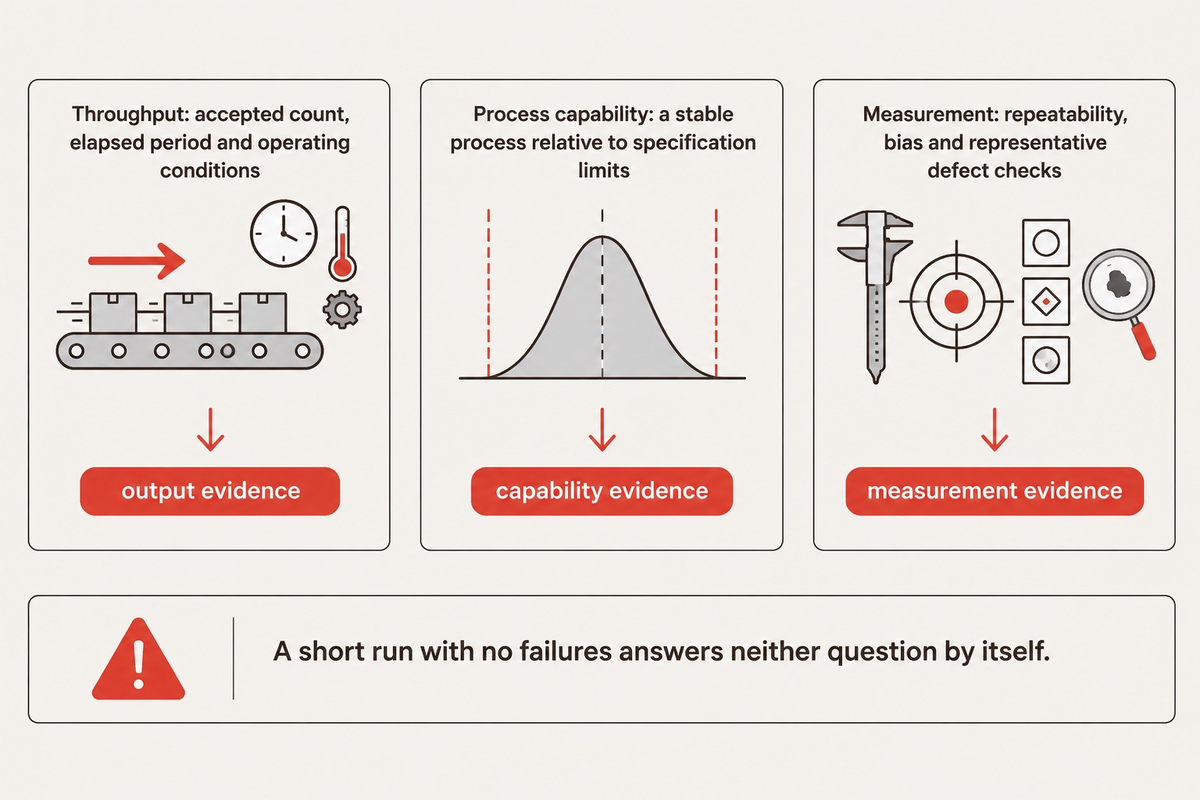
การทดสอบรับรองจากโรงงาน (FAT) ใช้ตรวจสอบการทำงานของเครื่องจักรตามข้อตกลง โดยดำเนินการก่อนจัดส่ง ส่วนการทดสอบรับรอง ณ สถานที่ติดตั้ง (SAT) ใช้ยืนยันสมรรถนะหลังติดตั้งในสภาพแวดล้อมการผลิต ควรใช้ชิ้นส่วนที่ตั้งใจใช้ในการผลิตจริงและกำหนดเงื่อนไขการทำงานให้ชัดเจนสำหรับการทดสอบทั้งสองครั้ง ทดสอบอัตราการผลิต คุณภาพ การกู้คืนระบบ และการเปลี่ยนรุ่นแยกกัน เพราะการทดลองเดินเครื่องด้วยความเร็วสูงจนสำเร็จไม่ได้ยืนยันความแม่นยำของการวัดหรือความสามารถของกระบวนการในระยะยาว
แนวทางการทดสอบเดินระบบของ Eclipse Automation ให้ความสำคัญกับชิ้นงานที่เป็นตัวแทน การเดินเครื่องต่อเนื่อง และความพร้อมของระบบสาธารณูปโภคกับเครือข่ายในโรงงาน แนวทางด้านความสามารถของกระบวนการของ National Institute of Standards and Technology พิจารณาว่ากระบวนการที่เสถียรเป็นไปตามขีดจำกัดข้อกำหนดหรือไม่ ส่วน แนวทางด้านกระบวนการวัดของ NIST พิจารณาความคลาดเคลื่อนในการวัดแยกต่างหาก การทดลองเดินเครื่องช่วงสั้นโดยไม่พบความขัดข้องยังไม่เพียงพอที่จะตอบคำถามทั้งสองข้อ
| หัวข้อการรับมอบ | หลักฐานที่บันทึกไว้ | ผู้รับผิดชอบการตัดสินใจ |
|---|---|---|
| ผลผลิตที่ผ่านเกณฑ์ | จำนวนที่ยอมรับได้ ระยะเวลาการผลิต และเงื่อนไขการทำงาน | ฝ่ายผลิต |
| การใช้พื้นที่ของแต่ละสถานี | เวลาสำหรับป้อนชิ้นงาน ดำเนินกระบวนการ ตรวจสอบ และส่งต่อ | วิศวกรรมกระบวนการ |
| ความแปรผันของชิ้นส่วน | ผลทดสอบจากล็อตการผลิต โพรงแม่พิมพ์ และเงื่อนไขด้านมิติที่ตกลงกัน | การประกันคุณภาพ |
| ความถูกต้องของการตรวจสอบ | ความสามารถในการวัดซ้ำ ค่าไบแอส และการตรวจสอบข้อบกพร่องที่เป็นตัวแทน | มาตรวิทยา |
| การควบคุมชิ้นงานเสีย | ระบุชิ้นงานที่ไม่ผ่านเกณฑ์และป้องกันไม่ให้ถูกปล่อยออกไป | การประกันคุณภาพ |
| การกู้คืนจากความขัดข้อง | กู้คืนระบบภายใต้การควบคุม โดยยังคงสถานะและข้อมูลระบุตัวตนของชิ้นงานไว้ | ระบบควบคุมและการบำรุงรักษา |
| การเปลี่ยนรุ่นผลิตภัณฑ์ | ตั้งแต่ชิ้นงานดีชิ้นสุดท้ายจนถึงชิ้นงานดีชิ้นแรกที่ยืนยันผลแล้ว รวมถึงการเปลี่ยนเครื่องมือและสูตรการผลิต | ฝ่ายผลิต |
| การเชื่อมต่อระบบ ณ สถานที่ติดตั้ง | ระบบสาธารณูปโภค การเชื่อมต่อเครือข่าย และการส่งต่องานระหว่างกระบวนการต้นทางและปลายทาง | อาคารสถานที่และการเชื่อมต่อระบบ |
| ชุดเอกสารส่งมอบ | ไฟล์สำรองซอฟต์แวร์ แบบเขียน การฝึกอบรม และเอกสารการบำรุงรักษา | ฝ่ายซ่อมบำรุงและจัดซื้อ |
การทบทวนด้านความปลอดภัยต้องกำหนดขอบเขตให้ชัดเจนด้วย สำหรับงานซ่อมบำรุงที่อยู่ภายใต้ข้อกำหนด U.S. 29 CFR 1910.147 อุปกรณ์ในวงจรควบคุมไม่ถือเป็นอุปกรณ์แยกแหล่งพลังงาน ควรพิจารณาขอบเขตและข้อยกเว้นของข้อกำหนดให้ตรงกับงานจริง และไม่ควรถือว่าคำสั่งหยุดทั่วไปเป็นขั้นตอนแยกแหล่งพลังงาน
จัดเตรียมเอกสารขอราคาและการรับมอบให้ครบถ้วน
- จัดส่งแบบเขียน ชิ้นส่วนตัวอย่าง และตระกูลผลิตภัณฑ์ตามแผน
- ระบุผลผลิตที่ยอมรับได้ ปฏิทินการผลิต เกณฑ์คุณภาพ และรูปแบบการเปลี่ยนรุ่น
- กำหนดผู้รับผิดชอบด้านระบบสาธารณูปโภค การเชื่อมต่อข้อมูล การติดตั้ง และการรับมอบ
- ขอรายการข้อยกเว้นโดยละเอียด วันที่ของแต่ละหมุดหมาย และหลักฐานการทดสอบที่เสนอ
จากนั้นฝ่ายจัดซื้อจะเปรียบเทียบโซลูชันระบบอัตโนมัติตามขอบเขตงานเดียวกันได้ บริษัทผู้ผลิตจะได้ประโยชน์จากชุดเอกสารการรับมอบที่เปรียบเทียบกันได้ มากกว่าคำกล่าวอ้างสั้น ๆ ว่า “ประกอบชิ้นงานด้วยความเร็วสูง”
HAHN Automation Group เผยแพร่ตัวอย่างการประกอบคอนเนกเตอร์ที่ครอบคลุมการป้อนชิ้นงานและการตรวจสอบ ส่วน Eclipse Automation เผยแพร่แนวทางการเชื่อมต่อระบบสายการประกอบและการทดสอบเดินระบบ แนวทางเหล่านี้อาจเป็นประโยชน์ในกรณีที่คล้ายกัน หน้าแจ้งความต้องการสายการประกอบของ ZEUEE ด้านล่างเป็นช่องทางสำหรับหารือโครงการสั่งทำพิเศษภายใต้ขอบเขตและเกณฑ์การรับมอบเดียวกัน
แนวโน้มอุตสาหกรรม: การบูรณาการตามลักษณะการใช้งานและการปรับปรุงความปลอดภัยของหุ่นยนต์ปี 2025
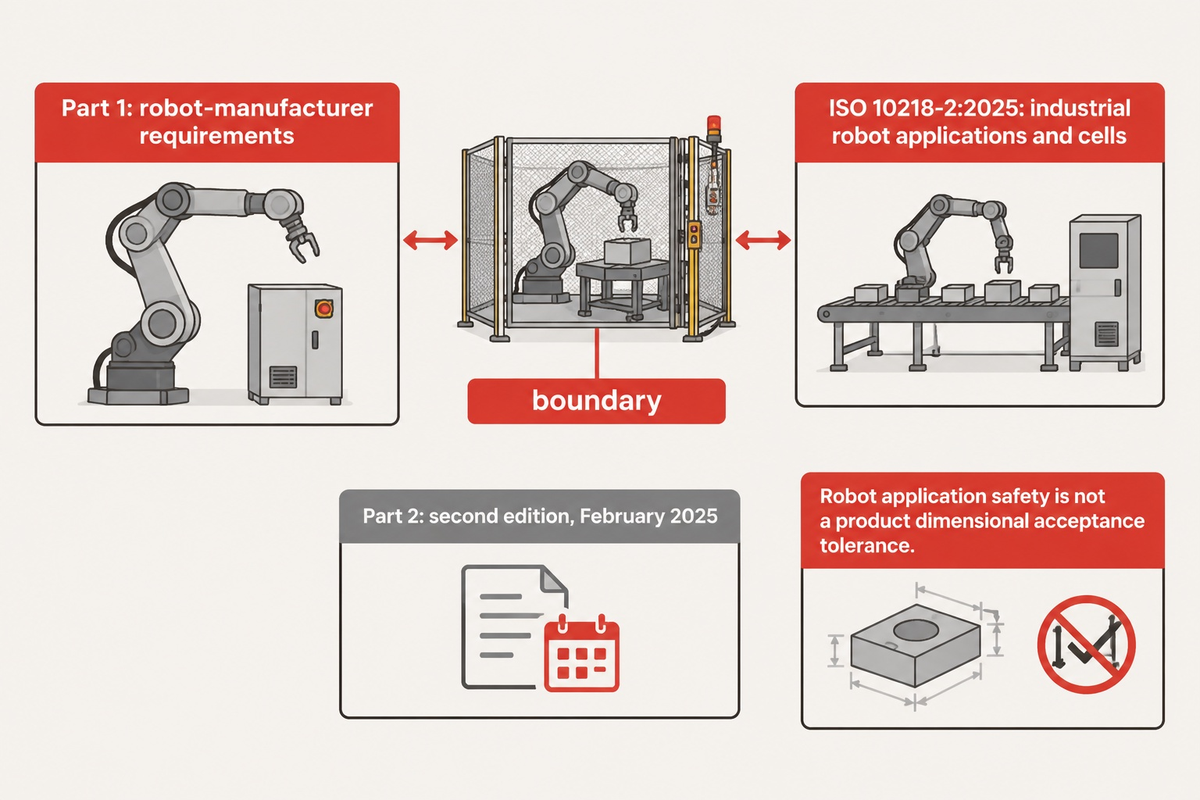
การบูรณาการตามลักษณะการใช้งานจะยังคงเป็นหัวใจสำคัญ ขณะที่แนวทางความปลอดภัยของหุ่นยนต์พัฒนาอย่างต่อเนื่อง ISO 10218-2:2025 ครอบคลุมการใช้งานหุ่นยนต์อุตสาหกรรมและเซลล์หุ่นยนต์ โดยข้อกำหนดของโครงการควรระบุฉบับมาตรฐานที่เกี่ยวข้องและหน้าที่ความรับผิดชอบให้ชัดเจน อุตสาหกรรมยานยนต์ อุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค และการประกอบคอนเนกเตอร์ต่างต้องการหลักฐานด้านกระบวนการคนละประเภท แม้ระบบอัตโนมัติจะใช้หุ่นยนต์ สายพานลำเลียง และระบบควบคุมแบบเดียวกันก็ตาม
International Organization for Standardization เผยแพร่มาตรฐานฉบับที่ 2 ในเดือนกุมภาพันธ์ 2025 ส่วน Association for Advancing Automation อธิบายข้อกำหนดสำหรับผู้ผลิตหุ่นยนต์ใน Part 1 และการบูรณาการการใช้งานกับเซลล์หุ่นยนต์ใน Part 2
สำหรับชุดประกอบยานยนต์ บันทึกการเชื่อมต่อและประวัติย้อนกลับของชิ้นส่วนอาจเป็นปัจจัยสำคัญในการกำหนดข้อกำหนด ส่วนอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภคอาจให้ความสำคัญกับการจัดการชิ้นส่วนขนาดเล็กและการป้องกันตำหนิด้านรูปลักษณ์ การผลิตอุปกรณ์การแพทย์ต้องมีข้อกำหนดของผลิตภัณฑ์และกระบวนการเฉพาะ ไม่ควรนำแผนการรับมอบของอุตสาหกรรมยานยนต์มาใช้โดยตรง เทคโนโลยีการผลิตช่วยตอบโจทย์เหล่านี้ได้ อย่างไรก็ตาม แม้ผังการผลิตจะปรับเปลี่ยนหรือขยายได้ ก็ยังต้องยืนยันความถูกต้องของการเปลี่ยนรุ่นและการตรวจสอบ
เมื่อแผนผลิตภัณฑ์รองรับการสำรองจุดเชื่อมต่อสำหรับการขยายระบบในการลงทุนเทคโนโลยีระบบอัตโนมัติ ผู้บูรณาการระบบก็จะได้รับข้อกำหนดในอนาคตที่ชัดเจน และสามารถมุ่งเน้นการสร้างระบบระยะแรกได้ตามขอบเขตที่กำหนด ความสามารถในการแข่งขันและผลกำไรขึ้นอยู่กับกำลังการผลิตและคุณภาพที่ใช้งานได้จริง ไม่ใช่จำนวนเครื่องจักรผลิตอัตโนมัติที่ติดตั้ง
คำถามที่พบบ่อย
คำว่า “สายการประกอบอัตโนมัติ” ในการผลิตสมัยใหม่หมายถึงอะไร?
หมายถึงอุปกรณ์ที่เชื่อมต่อกันเพื่อประกอบชิ้นส่วน โดยประสานการจัดการชิ้นงาน การดำเนินกระบวนการ การตรวจสอบ และระบบควบคุมเข้าด้วยกัน
เครื่องจักรเดี่ยวอาจทำงานหนึ่งขั้นตอนโดยอัตโนมัติ ส่วนสายการผลิตยังจัดการการเคลื่อนย้ายและงานระหว่างกระบวนการด้วย ควรกำหนดผลผลิตเป็นจำนวนชุดประกอบที่ผ่านเกณฑ์ภายในระยะเวลาการผลิตที่ระบุ นิยามนี้คำนึงถึงผลกระทบจริงจากการหยุดเครื่อง ชิ้นงานเสีย และการเปลี่ยนผลิตภัณฑ์ ซึ่งอาจไม่ปรากฏในการสาธิตหนึ่งรอบการทำงานของเครื่องจักรเดี่ยว
จะทราบได้อย่างไรว่ากระบวนการประกอบด้วยมือพร้อมสำหรับระบบอัตโนมัติแล้ว?
กระบวนการพร้อมสำหรับระบบอัตโนมัติเมื่อมีการกำหนดข้อกำหนดผลิตภัณฑ์ ขั้นตอนการทำงานที่ทำซ้ำได้ และความต้องการการผลิตไว้อย่างชัดเจนเพียงพอสำหรับการออกแบบเครื่องจักร
ก่อนเลือกฮาร์ดแวร์ ควรบันทึกเวลารอบการผลิตปัจจุบัน ข้อบกพร่องที่เกิดซ้ำ ความแปรผันของชิ้นส่วน และงานของผู้ปฏิบัติงาน กระบวนการที่ต้องการความแม่นยำและมีเสถียรภาพอาจพร้อมสำหรับระบบอัตโนมัติ แม้การป้อนชิ้นงานยังทำได้ยาก หากผลิตภัณฑ์ต้นแบบยังเปลี่ยนรูปทรงอยู่ อาจใช้จิ๊กจับยึดชิ้นงานแบบถอดเปลี่ยนได้และป้อนชิ้นงานด้วยมือก่อน เพื่อให้การลงทุนในระยะต่อไปอิงหลักฐานจากการผลิตจริง แทนการคาดเดารูปแบบผลิตภัณฑ์ขั้นสุดท้าย
ตัวอย่างระบบประกอบอัตโนมัติในภาคการผลิตอุตสาหกรรมมีอะไรบ้าง?
ระบบประกอบคอนเนกเตอร์อาจป้อนตัวเรือนคอนเนกเตอร์ เสียบขาสัมผัส ตรวจสอบการเสียบ และทดสอบทางไฟฟ้าได้
สถานีต่าง ๆ ใช้ข้อมูลระบุตัวตนของชิ้นส่วนร่วมกัน เพื่อให้ผลการตรวจสอบเชื่อมโยงกับคอนเนกเตอร์ที่ถูกต้อง ชิ้นงานที่ไม่ผ่านเกณฑ์ต้องมีเส้นทางจัดการภายใต้การควบคุม เพื่อป้องกันไม่ให้ถูกปล่อยออกไปเป็นสินค้าดี การจัดวางระบบที่แน่นอนขึ้นอยู่กับรูปทรงของขาสัมผัส ข้อกำหนดการจัดการชิ้นงาน และการทดสอบที่ระบุไว้ ลำดับขั้นตอนเดียวกันอาจใช้กลไกเฉพาะ หุ่นยนต์ หรือผสมกับการป้อนชิ้นงานด้วยมือ
สายการประกอบอัตโนมัติหนึ่งระบบรองรับผลิตภัณฑ์หลายรุ่นได้หรือไม่?
ได้ ผลิตภัณฑ์รุ่นที่เข้ากันได้สามารถใช้เครื่องจักรร่วมกันได้ผ่านแท่นวางชิ้นงานที่เปลี่ยนได้ สูตรการผลิตที่ควบคุมไว้ และระบบป้อนชิ้นงานที่เหมาะสม ข้อกำหนดต้องระบุคุณลักษณะที่เปลี่ยนแปลงและวิธียืนยันคุณภาพของชิ้นงานแรกให้ชัดเจน การใช้หุ่นยนต์ร่วมกันเพียงอย่างเดียวไม่ได้ทำให้ชิ้นส่วนหรือวิธีตรวจสอบที่เข้ากันไม่ได้สามารถใช้แทนกันได้
อะไรเป็นสาเหตุให้สายการประกอบอัตโนมัติหยุดทำงานโดยไม่คาดคิด?
ความขัดข้องของระบบป้อนชิ้นงาน ความแปรผันของชิ้นส่วน การสึกหรอของเครื่องมือ ความไม่เสถียรของการตรวจสอบ และข้อผิดพลาดในการส่งต่องานระหว่างระบบควบคุม ล้วนทำให้การผลิตหยุดชะงักได้ ควรแยกสัญญาณเตือนที่เกิดขึ้นทันทีออกจากสาเหตุที่แท้จริง เช่น หุ่นยนต์หยิบชิ้นงานเปล่าอาจมีต้นเหตุมาจากเครื่องป้อนชิ้นงาน ส่วนสายพานลำเลียงที่ติดขัดอาจเกิดจากการตรวจสอบปลายทางล่าช้า ควรบันทึกระยะเวลาความขัดข้อง วิธีซ่อมแซม และสภาพของคิวงาน ข้อมูลย้อนหลังนี้ช่วยให้ฝ่ายซ่อมบำรุงจัดลำดับความสำคัญของความสูญเสียที่เกิดซ้ำ และช่วยให้ฝ่ายวิศวกรรมตัดสินใจได้ว่าการปรับปรุงครั้งต่อไปควรใช้เครื่องมือแบบอื่น ปรับปรุงชิ้นส่วน หรือแก้ไขตรรกะการกู้คืนระบบ ตัวอย่างเช่น การหยุดชะงักสั้น ๆ ซ้ำหลายครั้งจากเครื่องป้อนชิ้นงานต้องใช้แนวทางแก้ไขต่างจากการซ่อมที่เกิดขึ้นไม่บ่อยแต่ใช้เวลานาน แม้เวลาการผลิตที่สูญเสียไปจะรวมแล้วเท่ากันก็ตาม
กำหนดหมุดหมายโครงการใดบ้างในกำหนดการส่งมอบสายการประกอบอัตโนมัติ?
กำหนดการควรครอบคลุมการอนุมัติแบบ การจัดซื้อชิ้นส่วน การสร้างระบบกลไก การบูรณาการระบบควบคุม การทดลองด้วยชิ้นส่วนการผลิตจริง การทดสอบรับรองจากโรงงาน การจัดส่ง การติดตั้ง และการทดสอบรับรอง ณ สถานที่ติดตั้ง พร้อมระบุข้อมูลที่ลูกค้าต้องจัดส่งในกำหนดการเดียวกัน แบบเขียนหรือชิ้นส่วนสำหรับทดลองที่ส่งล่าช้าอาจทำให้การยืนยันผลล่าช้า แม้การสร้างเครื่องจักรจะเสร็จแล้วก็ตาม
ผู้ซื้อควรเตรียมอะไรบ้างก่อนขอใบเสนอราคาจากผู้ผลิตสายการประกอบอัตโนมัติ?
เตรียมแบบเขียนชิ้นส่วน ชิ้นงานตัวอย่าง ข้อกำหนดผลผลิตที่ยอมรับได้ แผนสำหรับผลิตภัณฑ์แต่ละรุ่น เกณฑ์การตรวจสอบ และผังโรงงานที่มีอยู่ รวมปฏิทินการผลิตกับแผนกำลังคนที่คาดไว้ เพื่อให้ซัพพลายเออร์คำนวณความต้องการกำลังการผลิตจากข้อมูลเดียวกัน ระบุจุดเชื่อมต่อกับเครื่องจักรและบันทึกการผลิตที่มีอยู่ คำขอใบเสนอราคาที่ครบถ้วนควรกำหนดผู้รับผิดชอบด้านการติดตั้ง ระบบสาธารณูปโภค และการรับมอบ เพื่อให้ฝ่ายจัดซื้อเปรียบเทียบขอบเขตงานติดตั้งครบชุดและหารือเรื่องข้อยกเว้นได้ก่อนเลือกผู้ผลิต หากมี ควรแนบชิ้นส่วนตัวอย่างทั้งที่ดีและเสีย พร้อมระบุการปรับปรุงผลิตภัณฑ์ที่ยังอยู่ระหว่างพัฒนา เพื่อไม่ให้การออกแบบเครื่องมือยึดกับรูปทรงที่ยังไม่ได้ข้อสรุป
พูดคุยเกี่ยวกับข้อกำหนดสายการประกอบของคุณ
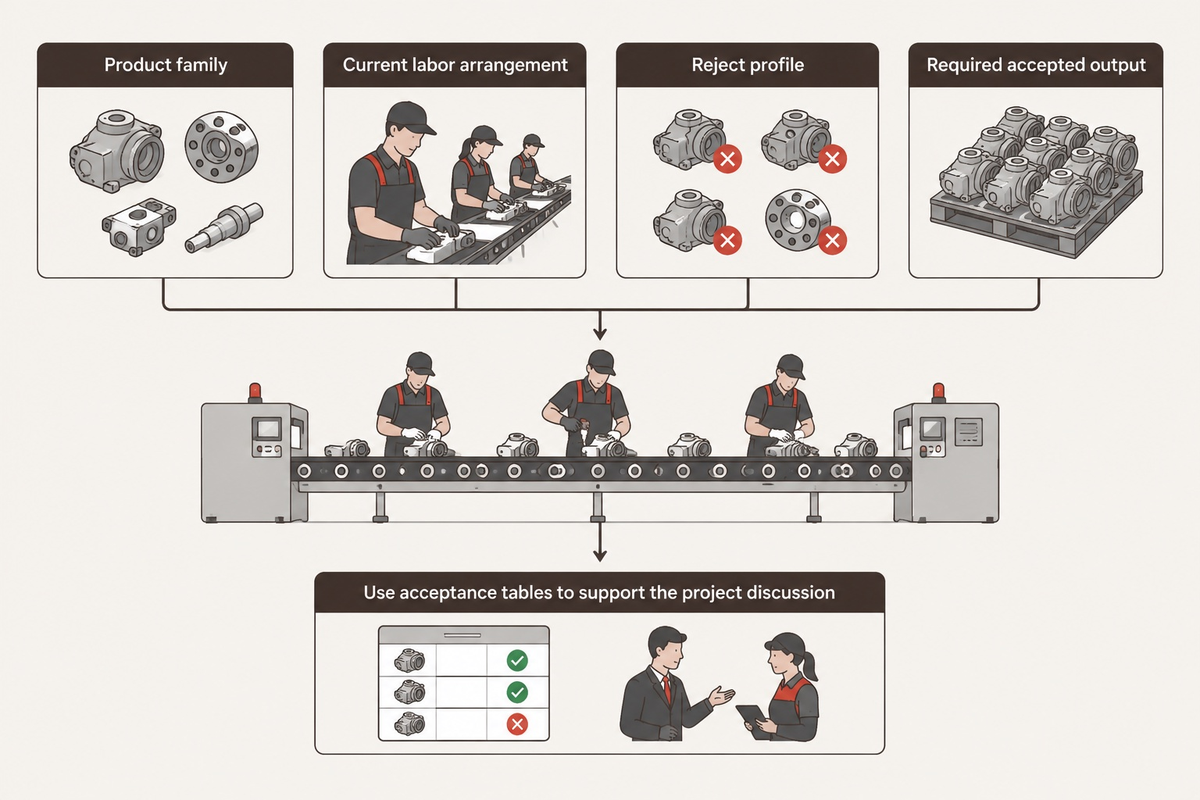
เมื่อเริ่มหารือเรื่องเครื่องจักร โปรดเตรียมข้อมูลตระกูลผลิตภัณฑ์ รูปแบบการจัดกำลังคนปัจจุบัน ลักษณะชิ้นงานเสีย และผลผลิตที่ต้องการให้ผ่านเกณฑ์ สำหรับการสอบถามโครงการ ขั้นตอนต่อไปคือไปที่หน้า โซลูชันสายการประกอบอัตโนมัติสั่งทำพิเศษ จาก ZEUEE ใช้ตารางเกณฑ์การรับมอบประกอบการพิจารณา และตรวจสอบ ข้อมูลบริษัทของ ZEUEE เมื่อต้องจัดทำรายชื่อผู้ผลิตที่สนใจ
บทความและโซลูชันที่เกี่ยวข้อง
- ขอบเขตและการวางแผนสายการผลิต
- ความรับผิดชอบในโครงการแบบครบวงจร
- ระบบการผลิตที่ใช้หุ่นยนต์
- เครื่องจักรประกอบบานพับ
เอกสารอ้างอิงและแหล่งข้อมูล
- Lean Enterprise Institute: เวลาแท็กต์ และ เวลารอบการผลิต
- ศูนย์บริการอุตสาหกรรม มหาวิทยาลัยเทนเนสซี: คู่มือการนำ OEE ไปใช้.
- Massachusetts Institute of Technology: การปรับค่าบัฟเฟอร์ให้เหมาะสม
- U.S. Bureau of Labor Statistics: ค่าจ้างของพนักงานประกอบและช่างประกอบ เดือนพฤษภาคม 2025
- National Institute of Standards and Technology: ความสามารถของกระบวนการ และ การวิเคราะห์คุณลักษณะของกระบวนการวัด
- OPC Foundation: อินเทอร์เฟซระยะไกล PackML และ อินเตอร์ล็อกวัสดุ
- International Organization for Standardization: ISO 10218-2:2025; Association for Advancing Automation: คำถามที่พบบ่อยเกี่ยวกับ ISO 10218 ฉบับปรับปรุง
- ประมวลกฎระเบียบแห่งสหพันธรัฐ ฉบับอิเล็กทรอนิกส์: 29 CFR 1910.147.
- ASSEMBLY: การกำหนดอัตราการผลิตในระบบประกอบอัตโนมัติ; ระบบประกอบแบบใช้แรงงานกึ่งอัตโนมัติ หรืออัตโนมัติเต็มรูปแบบ?
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015