ติดต่อ Zeyu lntelligent Industrial Company
สถาปัตยกรรมสายการผลิตด้วยหุ่นยนต์: จลนศาสตร์ การเชื่อมต่อระหว่างสถานี บัฟเฟอร์ และความปลอดภัยแบบแบ่งโซน

อัปเดตเมื่อ ตุลาคม 2026
การวางเซลล์หุ่นยนต์แบบแยกอิสระ 4 เซลล์เรียงกัน ไม่ได้ทำให้เกิดสายการผลิตด้วยหุ่นยนต์ หากนำหุ่นยนต์มาใช้งานโดยไม่มีการถ่ายโอนจุดอ้างอิงที่ประสานกัน เวิร์กเซลล์อาจทำให้การหยุดสั้น ๆ เกิดบ่อยขึ้น แทนที่จะเพิ่มกำลังการผลิต การเลือกประเภทหุ่นยนต์และคิวบัฟเฟอร์ให้เหมาะสมช่วยลดข้อผิดพลาดในการผลิตได้ การผลิตสมัยใหม่กำหนดให้วิศวกรออกแบบแขนกล สายพานลำเลียง เครื่องป้อนชิ้นงาน และโซนนิรภัยให้ทำงานเป็นระบบที่เชื่อมโยงกัน
สายการผลิตด้วยหุ่นยนต์เชื่อมเวิร์กสเตชันหุ่นยนต์หลายสถานีเข้าด้วยกัน โดยใช้ระบบถ่ายโอนชิ้นงานอัตโนมัติ การประสานสัญญาณผ่านฟิลด์บัสที่กำหนดลำดับการทำงานแน่นอน และอินเตอร์ล็อกนิรภัยแบบแบ่งโซน วิศวกรกำหนดขนาดบัฟเฟอร์เพื่อแยกผลกระทบจากการหยุดของสถานีชั่วคราว พร้อมเลือกหุ่นยนต์ 6 แกน SCARA เดลตา และหุ่นยนต์ทำงานร่วมกับคนให้เหมาะกับลักษณะงานของแต่ละสถานี เพื่อให้ผลผลิตชิ้นงานดีสุทธิต่อกะเป็นไปตามเป้าหมาย takt time
ข้อมูลจำเพาะโดยสรุป: เกณฑ์พื้นฐานทางวิศวกรรมสำหรับสายการผลิตหลายหุ่นยนต์
| ขอบเขตงบประมาณการบูรณาการระบบ | จัดงบประมาณสำหรับ EOAT ระบบป้อนชิ้นงาน ระบบถ่ายโอน ระบบตรวจสอบด้วยภาพ ระบบนิรภัย ระบบควบคุม และการทดสอบเดินระบบ นอกเหนือจากแขนหุ่นยนต์ |
| ความสามารถในการทำซ้ำตำแหน่งเทียบกับจุดอ้างอิงพาเลต | ตรวจสอบความสามารถในการทำซ้ำตำแหน่งตามน้ำหนักบรรทุกและเงื่อนไขทดสอบที่ระบุ จากนั้นตรวจสอบความคลาดเคลื่อนสะสมตลอดแนวจากพาเลตถึงเครื่องมือ |
| ตัวอย่างสถานีที่มีค่าประสิทธิภาพเท่ากัน ไม่ใช่กฎ OEE ทั่วไป | Budde ยกตัวอย่างค่าประสิทธิภาพ 97.9 percent ต่อสถานีในสายการผลิต 5 สถานี และ 98.95 percent ในสายการผลิต 10 สถานี ควรตรวจสอบ OEE ของสายการผลิตจริงจากค่าความพร้อมใช้งาน ประสิทธิภาพ และคุณภาพที่วัดได้ |
| บัฟเฟอร์ระหว่างสถานีแบบไม่ซิงโครนัส | กำหนดความจุบัฟเฟอร์ที่ใช้งานได้จากเวลาฟื้นตัวและรอบเวลาของสถานี พร้อมแยกจำนวนพาเลตที่มีชิ้นงานกับช่องว่างสำหรับพาเลตเปล่า |
| มาตรฐานความปลอดภัยและข้อมูลที่เกี่ยวข้อง | ISO 10218-1:2025, ISO 10218-2:2025 (ครอบคลุม ISO/TS 15066), OSHA 29 CFR 1910.147 LOTO และ OPC 40010-1 |
- การเชื่อมโยงทั้งระบบสำคัญกว่าความเร็วของแขนหุ่นยนต์แต่ละตัว: ความล่าช้าที่ไม่จำเป็นในการประสานสัญญาณ PLC หรือการติดขัดของเครื่องป้อนชิ้นงานที่ไม่มีบัฟเฟอร์ อาจลดผลผลิตต่อกะได้ แม้ข้อมือหุ่นยนต์จะเคลื่อนที่เร็วขึ้นก็ตาม
- จลนศาสตร์ต้องสอดคล้องกับลักษณะการใส่ชิ้นงาน: หุ่นยนต์ SCARA เหมาะกับงานอัดประกอบและขันสกรู ส่วนแขนหุ่นยนต์ 6 แกนเหมาะกับงานเชื่อมหลายมุม งานจ่ายสาร และการดูแลเครื่อง CNC
- บัฟเฟอร์รองรับความผันผวนชั่วคราว แต่แก้คอขวดถาวรไม่ได้: คิวพาเลตช่วยรองรับการหยุดเพื่อฟื้นตัวช่วงสั้น ๆ หากสถานีทำงานช้ากว่าอย่างต่อเนื่อง สถานีนั้นจะจำกัดผลผลิตระยะยาว ควรพิจารณาปรับกระบวนการ กระจายงานใหม่ หรือเพิ่มกำลังการผลิตแบบขนาน
- แนวทางกำหนดรูปแบบเชิงพาณิชย์: คู่มือวิศวกรรมนี้อธิบายการคำนวณขนาดและสถาปัตยกรรมระบบโดยไม่ผูกกับผู้จำหน่ายรายใด สำหรับรูปแบบระบบพร้อมใช้งานและราคา ดูหน้าโซลูชันวิศวกรรมสายการผลิตด้วยหุ่นยนต์ของเรา
อะไรทำให้สายการผลิตด้วยหุ่นยนต์แตกต่างจากเซลล์หุ่นยนต์แยกอิสระและระบบเครื่องมือกลเฉพาะทาง?
สายการผลิตด้วยหุ่นยนต์แบบบูรณาการเชื่อมเวิร์กสเตชันหุ่นยนต์หลายสถานีให้เป็นกระบวนการเดียวที่มีลำดับแน่นอน โดยถ่ายโอนชิ้นงานพร้อมรักษาจุดอ้างอิง ใช้การประสานสัญญาณผ่าน PLC ควบคุมส่วนกลาง และมีอินเตอร์ล็อกนิรภัยแบบแบ่งโซน เซลล์หุ่นยนต์แยกอิสระอาจใช้รถเข็นแบบเป็นล็อตเพื่อขนย้ายชิ้นงานระหว่างเซลล์ ส่วนระบบเครื่องมือกลเฉพาะทางจะล็อกกลไกที่ขับเคลื่อนด้วยลูกเบี้ยวให้เหมาะกับชิ้นงานปริมาณมาก จึงจำกัดความยืดหยุ่นของเซลล์
ในอุตสาหกรรมการผลิตทั่วโลก ลูกค้ามักเข้าใจผิดว่าเวิร์กเซลล์แยกอิสระที่เรียงกันเป็นสาย คือสายการผลิตแบบบูรณาการจริง สำหรับโรงงานประกอบยานยนต์และอากาศยานที่กำลังเลือกหุ่นยนต์อุตสาหกรรมตัวแรก วิศวกรควรแยกการออกแบบเซลล์ออกจากสถาปัตยกรรมสายการผลิต หุ่นยนต์ประกอบตัวเดียวทำงานประกอบ เช่น เชื่อมจุดขายึดหรือขันตัวยึด 4 ตัว จากนั้นหุ่นยนต์จะวางชิ้นงานสำเร็จลงในลังพลาสติก พนักงานขนลังไปยังเวิร์กสเตชันถัดไป ซึ่งนำไปต่อคิวรวมกับชิ้นงานระหว่างผลิตอื่น ๆ เสี่ยงต่อการเกิดรอยขีดข่วนและการสูญหายของข้อมูลติดตามหมายเลขประจำชิ้นงาน หากไม่มีระบบจัดการและติดตามที่เหมาะสม
สายการประกอบด้วยหุ่นยนต์แบบบูรณาการเปลี่ยนจากการรวมชิ้นงานลงลังด้วยแรงงานคน มาใช้สายพานลำเลียงต่อเนื่องหรือระบบขนส่งพาเลต เมื่อนำหุ่นยนต์มาใช้ในงานประกอบ หุ่นยนต์ประกอบที่เชื่อมต่อกันจะรับช่วงงานประกอบซ้ำ ๆ และลดเวลาการผลิตโดยรวม การผสานความเร็วและความแม่นยำตลอดสถานีที่เชื่อมต่อกันเข้ากับระบบตรวจสอบด้วยภาพที่ขับเคลื่อนด้วย AI ช่วยพลิกโฉมการผลิตที่มีผลิตภัณฑ์หลากหลาย ตามรายงานตลาดระบบอัตโนมัติสำหรับงานประกอบของ Fortune Business Insights มูลค่าตลาดระบบอัตโนมัติสำหรับงานประกอบทั่วโลกอยู่ที่ USD 35.63 billion ใน 2025 และคาดว่าจะเติบโตจาก USD 38.01 billion ใน 2026 เป็น USD 66.91 billion ภายใน 2034 ด้วยอัตราการเติบโตเฉลี่ยต่อปีแบบทบต้น 7.3%
การกระจายเงินลงทุนด้านฮาร์ดแวร์เป็นอีกเรื่องที่ผู้ซื้อครั้งแรกมักคาดไม่ถึง งบประมาณระบบพร้อมใช้งานรวมทั้งหุ่นยนต์และอุปกรณ์ปลายแขน พาเลตลำเลียง ระบบป้อนชิ้นงาน ระบบตรวจสอบด้วยภาพ ระบบป้องกันอันตราย ระบบควบคุม และการทดสอบเดินระบบ ตัวอย่างสายการผลิตหุ่นยนต์ที่ZEUEE เผยแพร่แสดงการป้อนชิ้นงาน การจับย้าย การกดด้วยเซอร์โว การตรวจสอบระยะเคลื่อนที่ และการคัดแยก ตัวอย่างเซลล์เครื่องกดนี้แสดงการบูรณาการกระบวนการ แต่ไม่ได้รับประกันประสิทธิภาพของสายการผลิตหลายสถานีทั้งระบบ
| มิติทางวิศวกรรม | เซลล์หุ่นยนต์แยกอิสระ | สายการผลิตด้วยหุ่นยนต์ที่เชื่อมต่อกัน | ระบบเครื่องมือกลเฉพาะทาง (ลูกเบี้ยว / จานหมุน) |
|---|---|---|---|
| ปริมาณการผลิตต่อปีโดยทั่วไป | ผลิตเป็นล็อตหลากหลายและทำงานแยกจากกัน | มีความต้องการต่อเนื่องและลำดับงานคงที่ | ผลิตภัณฑ์รูปทรงคงที่ซ้ำ ๆ ในปริมาณสูง |
| takt time เป้าหมาย | แต่ละเซลล์ทำงานตามรอบการทำงานของตนเอง | ปรับสมดุลรอบเวลาของแต่ละสถานีให้ได้ผลผลิตชิ้นงานดีตามต้องการ | เครื่องมือเฉพาะที่ปรับให้เหมาะกับรอบการทำงานซ้ำ |
| ความยืดหยุ่นของ SKU แต่ละรุ่น | ใช้อุปกรณ์จับยึดชิ้นงานแบบยืดหยุ่น และตรวจสอบเวลาเปลี่ยนงานด้วยคน | เลือกสูตรการผลิต พร้อมเปลี่ยนอุปกรณ์จับยึดชิ้นงานที่ผ่านการตรวจสอบแล้ว | ใช้เครื่องมือเฉพาะ การเปลี่ยนรูปทรงชิ้นงานอย่างมีนัยสำคัญต้องปรับเปลี่ยนเครื่องมือ |
| การถ่ายโอนชิ้นงานระหว่างสถานี | รถเข็น ลัง หรือถาดผลิตเป็นล็อตที่ใช้แรงงานคน | สายพานลำเลียงพาเลตแบบไม่ซิงโครนัสหรือระบบถ่ายโอนแบบกำหนดตำแหน่ง | จานหมุนกลไกลูกเบี้ยวหรือคานส่งชิ้นงานแบบแข็ง |
| การรักษาจุดอ้างอิง | จุดอ้างอิงอาจสูญหายเมื่อวางชิ้นงานลงในลัง และต้องจับยึดใหม่ในแต่ละเซลล์ | รักษาจุดอ้างอิงผ่านคุณลักษณะกำหนดตำแหน่งของพาเลตที่ผ่านการตรวจสอบแล้ว | เบ้าจับยึดเชิงกลแบบแข็งที่กำหนดตำแหน่งตามระยะชักของลูกเบี้ยว |
| ลักษณะการส่งต่อผลกระทบเมื่อเกิดข้อขัดข้อง | แยกผลกระทบได้บางส่วนด้วยลังพักชิ้นงานบนพื้นโรงงาน | แยกผลกระทบได้เฉพาะเมื่อยังมีความจุบัฟเฟอร์ที่ใช้งานได้ | อาจทำให้ทั้งสายหยุดเมื่อเกิดการติดขัด |
| สัดส่วนต้นทุนของแขนหุ่นยนต์เปล่า | รวมอุปกรณ์จับยึด ระบบป้องกัน การตั้งโปรแกรม และการตรวจสอบความถูกต้อง | รวมระบบถ่ายโอน ระบบป้อนชิ้นงาน ระบบตรวจสอบ และระบบควบคุมสายการผลิต | มีสัดส่วนน้อย (ตัวขับลูกเบี้ยวและสไลด์เป็นต้นทุนหลัก) |
| การติดตามชิ้นงานรายหน่วยด้วยหมายเลขประจำชิ้นงาน | ติดตามได้ถึงระดับล็อต เว้นแต่จะมีระบบระบุชิ้นงานแต่ละหน่วย | ติดตามระดับชิ้นงานผ่าน RFID บนพาเลตและอินเทอร์เฟซการติดตามที่กำหนดในโครงการ | ใช้รีจิสเตอร์เลื่อนเพื่อนำชิ้นงานผ่านหรือไม่ผ่านออกจากสาย สามารถกำหนดการติดตามเพิ่มเติมเป็นรายชิ้นงานได้ |
| การนำเงินลงทุนกลับมาใช้ในผลิตภัณฑ์รุ่นถัดไป | นำแขนหุ่นยนต์และตู้ครอบนิรภัยกลับมาใช้ได้มาก | นำแขนหุ่นยนต์ สายพานลำเลียง และ PLC นิรภัยกลับมาใช้ได้มาก | นำเครื่องมือลูกเบี้ยวสั่งทำกลับมาใช้ได้น้อยเมื่อรูปทรงผลิตภัณฑ์เปลี่ยน |
| เหมาะกับอุตสาหกรรมประเภทใด | โรงงานรับจ้างผลิต งานเชื่อมปริมาณน้อย งานประกอบย่อย | ชิ้นส่วนยานยนต์ อุปกรณ์อิเล็กทรอนิกส์ 3C อุปกรณ์การแพทย์ | ฝาครอบ SKU เดียว กระบอกฉีดยา คอนเนกเตอร์ความเร็วสูง |
จะตัดสินใจเลือกระหว่างเซลล์หุ่นยนต์แยกอิสระกับสายการผลิตด้วยหุ่นยนต์ที่เชื่อมต่อกันได้อย่างไร?
เลือกเซลล์แยกอิสระเมื่อจำเป็นต้องจัดตารางงานแยกกัน เปลี่ยนเครื่องมือบ่อย หรือไม่แน่ใจว่าจะได้รับชิ้นงานจากกระบวนการต้นทางเมื่อใด เลือกเซลล์ที่เชื่อมต่อกันเมื่อกระบวนการคงที่และมีความต้องการซ้ำสม่ำเสมอ ก่อนตัดสินใจเลือกสถาปัตยกรรม ควรพิจารณารอบเวลาของแต่ละสถานี เวลาเปลี่ยนงาน ผลผลิตชิ้นงานดี และปริมาณการผลิต
เครื่องมือโต้ตอบตัวเลือกขั้นความพร้อมด้านระบบอัตโนมัติของเราจับคู่ปริมาณชิ้นงาน ความสม่ำเสมอของกระบวนการ และเสถียรภาพของกระบวนการกับสถาปัตยกรรมที่เหมาะสม การเชื่อมเซลล์เข้าด้วยกันตั้งแต่เนิ่น ๆ ก่อนทำให้ค่าความคลาดเคลื่อนของชิ้นงานคงที่ อาจเปลี่ยนการหยุดของเซลล์แยกอิสระ 4 จุดให้กลายเป็นการหยุดทั้งสายการผลิต
เลือกจลนศาสตร์หุ่นยนต์ให้เหมาะกับลักษณะงานของสถานี: หุ่นยนต์ข้อต่อ 6 แกน SCARA เดลตา และหุ่นยนต์ทำงานร่วมกับคน
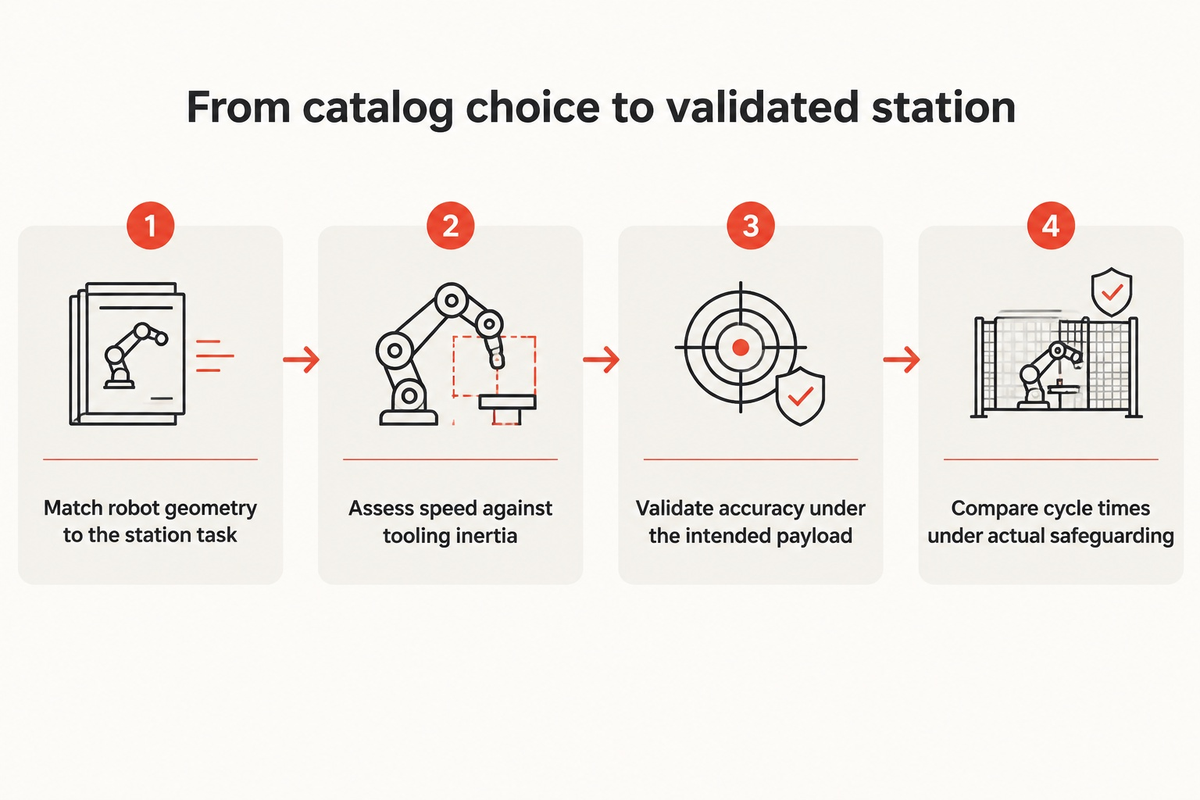
กำหนดให้หุ่นยนต์ SCARA ทำงานใส่ชิ้นงานตามแนวแกน Z และขันสกรู ใช้แขนหุ่นยนต์ข้อต่อ 6 แกนสำหรับงานเชื่อมหลายมุม งานจ่ายสาร และการดูแลเครื่องจักร ใช้หุ่นยนต์เดลตาสำหรับหยิบชิ้นงานจากสายพานด้วยความเร็วสูง และใช้หุ่นยนต์ทำงานร่วมกับคนในสถานีที่ใช้พื้นที่ร่วมกับพนักงาน วิศวกรประเมินความเร็วตามแค็ตตาล็อกเทียบกับความเฉื่อยของเครื่องมือปลายแขน และตรวจสอบความแม่นยำของสถานีขณะรับน้ำหนัก โดยใช้พินกำหนดตำแหน่งหรือระบบตรวจสอบด้วยภาพเมื่อเหมาะสม
ตามรายงานWorld Robotics 2026 ของ International Federation of Robotics จำนวนหุ่นยนต์อุตสาหกรรมที่ใช้งานทั่วโลกเพิ่มขึ้น 9% เป็น 5 million units ใน 2025 คาดว่าการติดตั้งหุ่นยนต์ทั่วโลกต่อปีจะสูงถึง 655,000 units ใน 2026 และเพิ่มเป็น 806,000 units ภายใน 2029 ในอุตสาหกรรมการผลิตสมัยใหม่นี้ สายการผลิตที่มีประสิทธิภาพสูงมักไม่ใช้หุ่นยนต์รูปแบบเดียวกับทุกเวิร์กสเตชัน วิศวกรจึงประเมินการใช้งานหุ่นยนต์ที่เหมาะกับแต่ละสถานี เพื่อปรับสมดุลความแม่นยำและความเร็ว
| ประเภทจลนศาสตร์ของหุ่นยนต์ | แกน / DOF | งานหลักของสถานีและข้อจำกัดด้านจลนศาสตร์ |
|---|---|---|
| หุ่นยนต์ SCARA | 4 แกน (X-Y-Z-Theta) | ใส่ชิ้นส่วน PCB ในแนวดิ่ง อัดพินประกอบ และขันสกรู ไม่สามารถเอียงแกนเครื่องมือออกด้านข้างได้ |
| หุ่นยนต์ข้อต่อ 6 แกนขนาดกะทัดรัด | 6 แกน | ประกอบตัวเรือนในหลายมุม จ่ายกาว 3D ประกบคอนเนกเตอร์ |
| หุ่นยนต์ข้อต่อ 6 แกนขนาดกลาง | 6 แกน | ดูแลเครื่อง CNC เชื่อมอาร์ก ลบคม นำชิ้นงานออกจากเครื่องฉีดขึ้นรูปแบบหลายคาวิตี |
| หุ่นยนต์ข้อต่อ 6 แกนขนาดใหญ่ | 6 แกน | เชื่อมจุดตัวถังรถยนต์ก่อนพ่นสี จัดการชุดแบตเตอรี่ จัดเรียงพาเลตปลายสายการผลิต |
| หุ่นยนต์เดลตาแบบขนาน | 3 ถึง 4 แกน | ติดตามชิ้นงานบนสายพานความเร็วสูง คัดแยกอาหารและเครื่องดื่มหรือแผงบรรจุยา ควรตรวจสอบความเร็วตามน้ำหนักบรรทุกและเส้นทางที่เลือก |
| หุ่นยนต์ทำงานร่วมกับคน (โหมด PFL) | 6 แกน | ทำงานร่วมกันระหว่างคนกับหุ่นยนต์ จัดเตรียมชุดชิ้นส่วนด้วยคน ตรวจสอบแรงบิด (ความเร็วต้องผ่านการประเมินความเสี่ยงเฉพาะการใช้งาน) |
| หุ่นยนต์ทำงานร่วมกับคนแบบไฮบริดพร้อมเครื่องสแกนพื้นที่ | 6 แกน + SSM | ระบบตรวจสอบความเร็วและระยะห่างจะปรับการทำงานตามระยะห่างที่ผ่านการตรวจสอบแล้ว |
| หุ่นยนต์บนรางเชิงเส้นแกนที่ 7 | 6 + 1 แกนเชิงเส้น | ใช้แขนหุ่นยนต์ข้อต่อหนึ่งตัวดูแลตู้ทดสอบหรือเครื่องจักรที่ทำงานรอบยาวหลายเครื่องพร้อมกัน ต้องตรวจสอบจำนวนเครื่องและเวลาเดินทาง |
| AMR / หุ่นยนต์เคลื่อนที่พร้อมแขนกล | ฐานเคลื่อนที่ + 6 แกน | เติมชิ้นงานให้เครื่องป้อนโดยแยกจากกระบวนการหลัก ส่งถาดชุดชิ้นส่วน และสลับถังแยกชิ้นงานรอตรวจสอบ |
ข้อผิดพลาดทางวิศวกรรมที่พบได้บ่อยคือการมองค่าความสามารถในการทำซ้ำตำแหน่งตามแค็ตตาล็อกว่าเป็นระยะเผื่อประกอบจริง ตามเกณฑ์ทดสอบสมรรถนะISO 9283:1998 และเอกสารการตรวจสอบ ISO 9283 ของ RoboDK จะวัดความสามารถในการทำซ้ำตำแหน่งที่เพียง 5 รูปแบบการกำหนดค่า ตลอด 30 รอบ ส่วนค่า 75 mm/s ใน RoboDK เป็นตัวอย่างความเร็วทดสอบหนึ่งค่า ค่าความสามารถในการทำซ้ำตำแหน่งแตกต่างกันตามรุ่น และไม่ใช่ค่าเดียวกับความแม่นยำของตำแหน่งแบบสัมบูรณ์ RoboDK อธิบายว่าการครอบคลุมรูปแบบการกำหนดค่าที่หลากหลายขึ้นมีประโยชน์อย่างไรต่อการประเมินความแม่นยำ ควรตรวจสอบหุ่นยนต์ที่เลือกภายใต้น้ำหนักบรรทุกและสภาวะการทำงานที่ตั้งใจใช้ เมื่อสายการผลิตหลายสถานีส่งพาเลตลำเลียงจาก Robot 1 ไปยัง Robot 4 การเปลี่ยนแปลงจากอุณหภูมิและระยะคลอนของตัวหยุดพาเลตจะสะสมกัน แต่ละสถานีงานละเอียดจึงต้องตรวจสอบความแม่นยำของการกำหนดตำแหน่ง วิธีที่ทำได้ เช่น พินกำหนดตำแหน่งเชิงกลหรือการชดเชยระยะคลาดเคลื่อนด้วยระบบตรวจสอบภาพ 2D
หุ่นยนต์ทำงานร่วมกับคนจะทำรอบเวลาเทียบเท่าหุ่นยนต์อุตสาหกรรมในสายการผลิตหลายสถานีได้หรือไม่?
หุ่นยนต์ทำงานร่วมกับคนอาจทำรอบเวลาของบางสถานีได้เทียบเท่ากัน แต่ต้องเปรียบเทียบจากการใช้งานจริงที่ผ่านการตรวจสอบแล้ว โดยพิจารณาน้ำหนักบรรทุก เครื่องมือ และเงื่อนไขการเข้าถึงของคน ไม่มีข้อจำกัดความเร็ว 250 mm/s ที่ใช้ได้ทั่วไปกับการใช้งานแบบจำกัดกำลังและแรงทุกกรณี ควรเปรียบเทียบรอบเวลาภายใต้รูปแบบระบบป้องกันอันตรายจริง ระบบตรวจสอบความเร็วและระยะห่างอาจช่วยให้หุ่นยนต์เคลื่อนที่เร็วขึ้นได้ เมื่อกำหนดให้คนอยู่ภายนอกระยะห่างเพื่อการป้องกันที่ผ่านการตรวจสอบแล้ว
สำหรับงานประกอบที่ใช้หุ่นยนต์ทำงานร่วมกับคน ให้ประเมินว่าหุ่นยนต์ตัวเดียวเหมาะกับการตรวจสอบปลายสายการผลิต การติดฉลาก หรืองานประกอบย่อยอัตราต่ำหรือไม่ โดยเทียบกับรอบเวลาที่ต้องการและผลประเมินความเสี่ยงเฉพาะการใช้งาน หุ่นยนต์ทั่วไปอาจทำงานหลังแนวรั้วป้องกันถาวร ส่วนหุ่นยนต์อย่างรุ่นไฮบริดอาจใช้เครื่องสแกนเลเซอร์ร่วมกับการจำกัดแรง สำหรับผู้ผลิตที่ต้องการรักษาความสามารถในการแข่งขันเมื่อเพิ่มความเร็วการผลิต ควรประเมินหุ่นยนต์ SCARA หรือหุ่นยนต์ขนาดกะทัดรัด 6 แกนสำหรับงานหลัก ภายใต้ระบบป้องกันอันตรายที่ผ่านการตรวจสอบแล้ว
เมทริกซ์จุดเชื่อมต่อ 5 จุดระหว่างเซลล์กับสายการผลิต: จุดสำเร็จหรือจุดล้มเหลวของการบูรณาการหุ่นยนต์หลายตัว
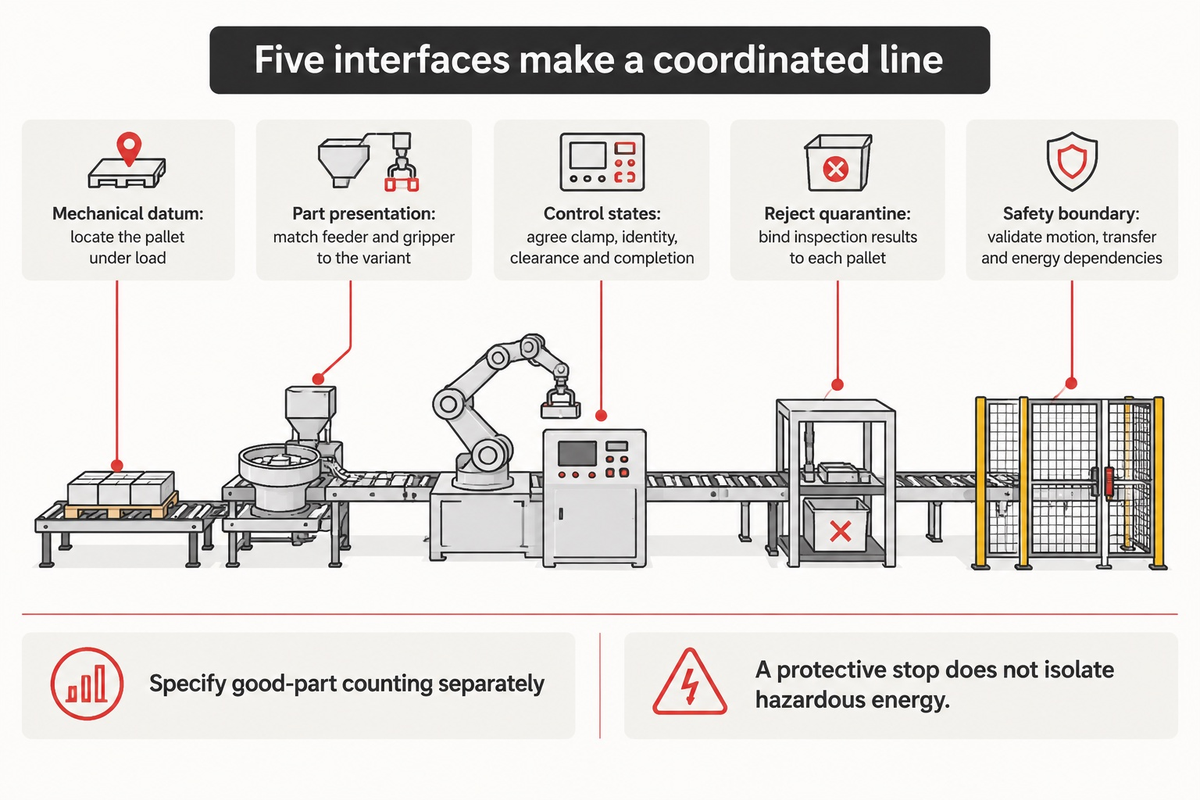
การบูรณาการหุ่นยนต์หลายตัวในสายการผลิตจะสำเร็จหรือล้มเหลวขึ้นอยู่กับจุดเชื่อมต่อระหว่างสถานี 5 จุด ได้แก่ เบ้ากำหนดจุดอ้างอิงเชิงกล การนำเสนอชิ้นงานจากกระบวนการต้นทางให้ EOAT การควบคุมสถานะด้วยฟิลด์บัสที่มีลำดับแน่นอน ประตูกั้นพื้นที่พักชิ้นงานที่เชื่อมกับ RFID และอินเตอร์ล็อกนิรภัยแบบแบ่งโซน การตรวจสอบจุดเชื่อมต่อทั้ง 5 จุดก่อนสรุปแบบ CAD ของผังโรงงานช่วยให้พบปัญหาความไม่สอดคล้องในการส่งต่องาน การปรับเทียบ และการควบคุมก่อนทดสอบเดินระบบ
เมทริกซ์จุดเชื่อมต่อ 5 จุดระหว่างเซลล์กับสายการผลิต
- ที่จุดเชื่อมต่อ 1 (จุดอ้างอิงเชิงกลและการส่งต่อชิ้นงาน) จะมีระยะคลอนด้านข้างเกิดขึ้นกับพาเลตลำเลียงที่เคลื่อนบนสายพาน ก่อนที่หุ่นยนต์ SCARA หรือแขนหุ่นยนต์ 6 แกนจะใส่ชิ้นงานที่ต้องการความแม่นยำสูง ชุดยกและกำหนดตำแหน่งด้วยลมจะยกพาเลตออกจากสายพาน การประกบพินกำหนดตำแหน่งทรงกรวยชุบแข็งเข้ากับบูชทรงเพชรและทรงกลมจะกำหนดตำแหน่งของสถานี ควรตรวจสอบความสามารถในการทำซ้ำตำแหน่งเทียบกับค่าความคลาดเคลื่อนในการประกอบภายใต้น้ำหนักขณะทำงาน
- หุ่นยนต์ในสายการประกอบเสียรอบเวลา ณ จุดเชื่อมต่อ 2 (การนำเสนอชิ้นงานจากกระบวนการต้นทางและการเชื่อมต่อ EOAT) หากต้องหยิบชิ้นส่วนจำนวนมากที่พันกันจากถังแบบสุ่ม สำหรับการผลิตความเร็วสูงที่ใช้ SKU เดียว ให้ใช้เครื่องป้อนแบบชามสั่น ส่วนผลิตภัณฑ์หลาย SKU ในกลุ่มเดียวกันใช้กริปเปอร์เซอร์โวร่วมกับระบบป้อนแบบยืดหยุ่นที่ควบคุมด้วยกล้อง
- ที่จุดเชื่อมต่อ 3 (เครื่องสถานะ PLC และฟิลด์บัสที่กำหนดลำดับแน่นอน), ตัวควบคุมหุ่นยนต์แต่ละตัวในสายการผลิตจะแลกเปลี่ยนบิตอินเตอร์ล็อกแบบเรียลไทม์ (Pallet_Clamped, Part_Type_ID, Clear_Of_Fixture, Cycle_Done_Pass) กับ PLC ควบคุมสายการผลิตส่วนกลางผ่าน PROFINET หรือ EtherNet/IP ปัญหาการบูรณาการกับระบบควบคุมและการปรับเทียบของซัพพลายเออร์มีอธิบายไว้ในความเห็นของซัพพลายเออร์ในบทความแสดงความเห็นเกี่ยวกับการบูรณาการระบบหุ่นยนต์ของ IndustryX ในข้อกำหนดข้อมูลโครงการ ให้จัดประเภทแยกรอบการทำงานรวมของเครื่องจักรออกจากจำนวนชิ้นงานดีที่ตรวจสอบแล้ว ส่วนแบบจำลองข้อมูลหุ่นยนต์ OPC 40010-1ครอบคลุมการจัดการสินทรัพย์และการติดตามสภาพเครื่องจักร แต่ไม่ได้กำหนดตรรกะการนับชิ้นงานดีของโครงการ
- ที่จุดเชื่อมต่อ 4 (ระบบตรวจสอบด้วยภาพในสายการผลิตและประตูกั้นพื้นที่พักชิ้นงานเสีย) ระบบควบคุมจะเชื่อมผลการตรวจสอบด้วยภาพและผลแรงกดเทียบกับระยะเคลื่อนที่จากเครื่องกดเซอร์โวเข้ากับรหัสประจำพาเลตแต่ละตัว หากชุดประกอบย่อยที่สถานี 3 ไม่ผ่านการตรวจสอบ สถานีถัดไปจะอ่านสถานะชิ้นงานเสียและส่งพาเลตที่ยังไม่ถูกแตะต้องไปยังรางพักชิ้นงานที่ล็อกไว้ ประตูกั้นนี้มีไว้ป้องกันไม่ให้ชุดประกอบย่อยที่บกพร่องผ่านไป และอาจสร้างความเสียหายให้เครื่องมือปลายทางหรือชุดประกอบย่อยที่ดีอื่น ๆ
- ที่จุดเชื่อมต่อ 5 (ขอบเขตความปลอดภัยและอินเตอร์ล็อกระหว่างโซน) PLC นิรภัยที่เชื่อมต่อผ่านเครือข่ายและใช้ PROFIsafe หรือ CIP Safety จะแบ่งสายการผลิตออกเป็นโซนที่มีบัฟเฟอร์คั่น โดยใช้การปิดบังม่านแสงนิรภัยแบบควบคุมที่อุโมงค์ถ่ายโอนพาเลต โซนที่ไม่ได้หยุดจะผลิตต่อได้ก็ต่อเมื่อการประเมินความเสี่ยงที่ผ่านการตรวจสอบแสดงให้เห็นว่าการเคลื่อนไหว การถ่ายโอน และพลังงานของโซนนั้นไม่เป็นอันตรายต่อคนในโซนที่หยุดอยู่ การหยุดเพื่อป้องกันอันตรายเพียงอย่างเดียวไม่ได้ตัดแยกพลังงานอันตราย
โครงสร้างระบบแบบจัดตำแหน่งพร้อมกันเทียบกับระบบพาเลตบัฟเฟอร์แบบไม่ซิงโครนัส (พร้อมวิธีคำนวณขนาดบัฟเฟอร์ที่มีความจุจำกัด)
เลือกระบบจัดตำแหน่งแบบซิงโครนัสเมื่อรอบเวลาของสถานีสั้น สม่ำเสมอ และใช้กับผลิตภัณฑ์ที่มีความหลากหลายน้อยเพียงชนิดเดียว ใช้ระบบลำเลียงพาเลตแบบไม่ซิงโครนัสที่มีบัฟเฟอร์จำกัด เพื่อรองรับความผันผวนของรอบเวลาและการหยุดสั้น ๆ ของเครื่องป้อนชิ้นงาน โดยกำหนดความจุบัฟเฟอร์ให้ลดการขาดชิ้นงานของหุ่นยนต์ปลายทาง
ตามคำอธิบายในบทวิเคราะห์วิศวกรรมระบบสายพานลำเลียงจัดการพาเลตของ Assembly Magazine สายพานลำเลียงแบบซิงโครนัสจะเลื่อนตัวลำเลียงทุกตัวพร้อมกัน หากสถานีหยุดทำงานเพราะเซนเซอร์ขัดข้อง พาเลตทั้งหมดบนสายจะหยุดด้วย ส่วนระบบถ่ายโอนพาเลตแบบไม่ซิงโครนัสใช้การลำเลียงแรงเสียดทานต่ำเพื่อถ่ายโอนตัวลำเลียง โดยพาเลตจะสะสมตัวอย่างราบรื่นก่อนและหลังเวิร์กสเตชัน
ในบทวิเคราะห์ปริมาณงานของระบบประกอบอัตโนมัติโดย Bill Budde ใน Assembly Magazine สายการผลิตแบบไม่ซิงโครนัสทั่วไปมีบัฟเฟอร์ 2 พาเลตต่อเวิร์กสเตชัน ส่วนสายการผลิตความเร็วสูงมีบัฟเฟอร์สูงสุด 5 หรือ 6 พาเลตต่อสถานี เพื่อให้หุ่นยนต์ความเร็วสูงทำงานต่อได้ระหว่างที่สถานีข้างเคียงแก้ไขข้อขัดข้องเล็กน้อย หากต้องการศึกษาเพิ่มเติมเกี่ยวกับจังหวะการถ่ายโอนที่ไม่ใช้หุ่นยนต์ โปรดดูคู่มือการไหลและการจัดบัฟเฟอร์ในสายการผลิตอัตโนมัติของเรา
เหตุใดบัฟเฟอร์ระหว่างสถานีจึงแก้ปัญหาคอขวดจากรอบเวลาของสถานีที่ช้ากว่าอย่างถาวรไม่ได้?
บัฟเฟอร์พาเลตระหว่างสถานีรองรับได้เฉพาะความไม่ตรงกันของอัตราการผลิตชั่วคราว ซึ่งเกิดจากความผันผวนของรอบเวลาและการฟื้นตัวหลังหยุดสั้น ๆ สำหรับระบบประกอบด้วยหุ่นยนต์ หากสถานี 4 ใช้เวลา 20 วินาทีต่อชิ้น ขณะที่สถานี 1-3 ทำงานทุก 10 วินาที บัฟเฟอร์ต้นทางที่มีความจุจำกัดจะเต็มอย่างรวดเร็ว เมื่อคิวเต็ม หุ่นยนต์ต้นทางจะหยุดจนกว่าสถานี 4 จะปล่อยพื้นที่ ผลผลิตระยะยาวจึงยังถูกจำกัดด้วยกำลังการผลิตจริงของสถานีนี้
เพื่อจัดการคอขวดที่สมมติว่ามีรอบเวลา 20 วินาที (จากการบ่มกาว UV การทดสอบการรั่วของฮีเลียม หรือการตรวจสอบงานประกอบที่ซับซ้อน เป็นต้น) วิศวกรแบ่งงานช้าที่สุดออกเป็น 2 สถานีขนานกัน (m = 2) การทำงานแบบขนานทำให้ช่วงเวลาการปล่อยชิ้นงานของสถานีที่มีประสิทธิผลเท่ากับ 20 วินาที/2 = 10 วินาที
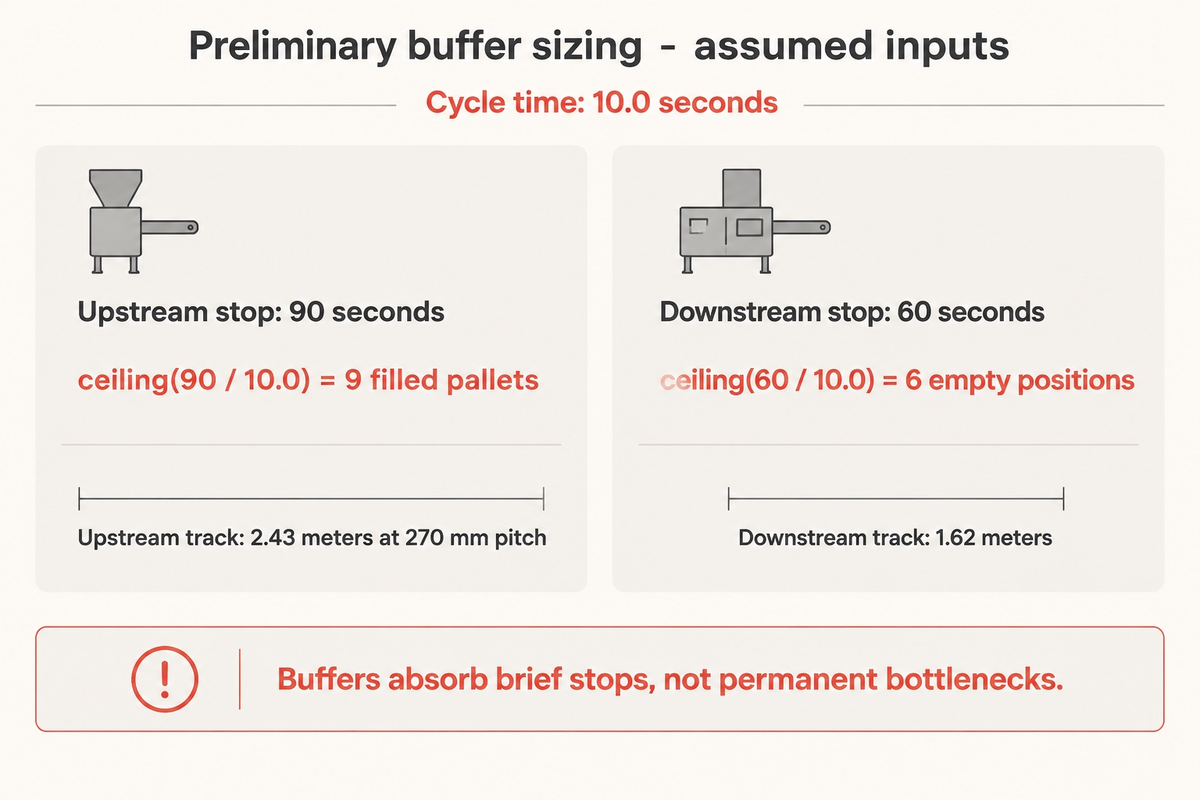
ตัวอย่างการคำนวณทางวิศวกรรม #1: การกำหนดขนาดบัฟเฟอร์พาเลตเบื้องต้นที่มีความจุจำกัด
สถานการณ์ออกแบบ (ค่าที่สมมติ): ระบบประกอบด้วยหุ่นยนต์ 6 สถานีทำงานด้วยรอบเวลาของสถานีคอขวด T_cycle = 10.0 วินาที (อัตราการไหลรวม = 6.0 ชิ้น/นาที) เครื่องป้อนแบบชามที่สถานีต้นทาง 1 มีการหยุดสั้น ๆ เพื่อเติมชิ้นส่วนเป็นครั้งคราว นานสูงสุด T_recover_up = 90 วินาที สถานีปลายทาง 6 (ระบบตรวจสอบด้วยภาพในสายการผลิตและการบรรจุลงถาด) ใช้เวลา T_recover_down = 60 วินาที ในการเปลี่ยนแมกกาซีนถาดบลิสเตอร์
- สำหรับขั้นตอนที่ 1 (บัฟเฟอร์ป้องกันการขาดชิ้นงานต้นทาง N_starve) การให้หุ่นยนต์คอขวดที่มีรอบเวลา 10 วินาทีทำงานต่อเนื่องระหว่างเครื่องป้อนชิ้นงานต้นทางหยุด 90 วินาที ต้องใช้พาเลตลำเลียงที่มีชิ้นงาน N_starve = ceiling(90 s / 10.0 s) = 9 ตัว ดังนั้น N_starve = ceiling (90 s / 10.0 s) = 9 พาเลตลำเลียงที่มีชิ้นงาน
- สำหรับขั้นตอนที่ 2 (บัฟเฟอร์ป้องกันการถูกขวางจากปลายทาง N_block) การป้องกันไม่ให้หุ่นยนต์คอขวดถูกขวางระหว่างเปลี่ยนถาดปลายทาง 60 วินาที ต้องมีตำแหน่งว่างสำหรับพาเลต N_block = ceiling(60 s / 10.0 s) = 6 ตำแหน่ง ดังนั้น N_block = ceiling (60 s / 10.0 s) = 6 ตำแหน่งว่างสำหรับพาเลต
- สำหรับขั้นตอนที่ 3 (การจัดสรรคิวบนสายพานลำเลียงจริง) การใช้ระยะพิทช์พาเลต 270 mm กับพาเลตต้นทาง 9 ตัว ต้องใช้รางสะสมชิ้นงานยาว 9 × 0.27 m = 2.43 meters ส่วนคิวพาเลตปลายทาง 6 ตัวต้องใช้รางยาว 6 × 0.27 m = 1.62 meters
การคำนวณผลผลิตชิ้นงานดีสุทธิ: เหตุใดความเร็วการเคลื่อนที่ของหุ่นยนต์จึงไม่เท่ากับปริมาณงานของสายการผลิต
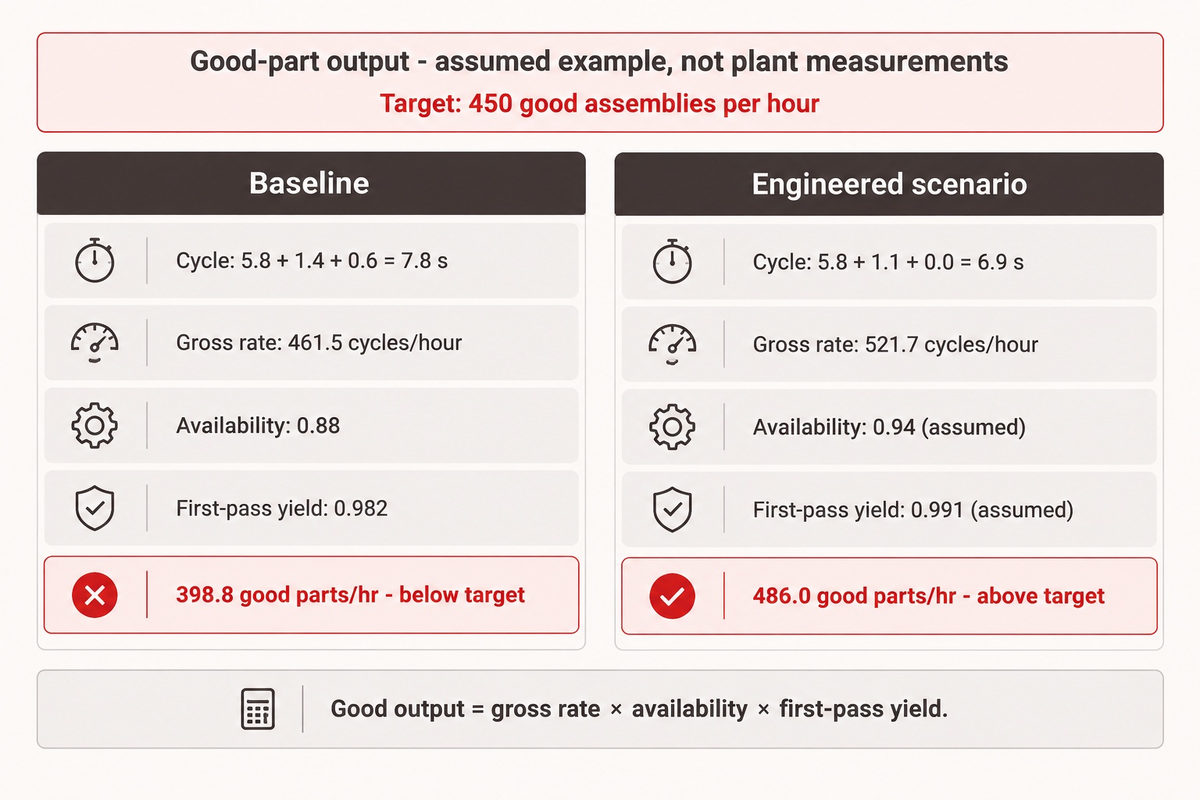
รอบเวลาจริงของสถานีคือผลรวมของเวลาเคลื่อนที่หุ่นยนต์ เวลาเลื่อนตำแหน่งและประสานการจับยึด และเวลาตรวจสอบด้วยภาพที่ไม่ทำงานซ้อนกัน ผลผลิตชิ้นงานดีสุทธิต่อชั่วโมงเท่ากับอัตราการผลิตของสถานีคอขวดคูณด้วยความพร้อมใช้งานของสายการผลิตและอัตราผ่านการตรวจสอบครั้งแรก เมื่อรอบเวลาขณะเดินเครื่องรวมการสูญเสียด้านประสิทธิภาพไว้แล้ว หากยังไม่รวม ให้คิดค่าประสิทธิภาพแยกต่างหาก การปรับเส้นทางให้โค้งมนและการประสานงานที่ทำซ้อนกันได้ส่งผลอย่างมากต่อปริมาณงานจริงของระบบ
เมื่อประเมินระบบหุ่นยนต์ ผู้ซื้อบางรายนำ 3,600 วินาทีหารด้วยเวลาเคลื่อนที่ของหุ่นยนต์ 5.8 วินาที แล้วคาดว่าสายการผลิตจะได้ 620 ชิ้นต่อชั่วโมง ในความเป็นจริง การเชื่อมต่อแบบอนุกรมทำให้ความพร้อมใช้งานของสายการผลิตลดลง เมื่อสถานีมีบัฟเฟอร์แยกผลกระทบไม่เพียงพอ
Bill Budde แสดงให้เห็นว่าเมื่อเพิ่มสถานีที่เชื่อมต่อกัน ประสิทธิภาพของแต่ละสถานีต้องสูงขึ้นเพื่อให้บรรลุเป้าหมายโดยรวม ไม่ควรใช้ตัวอย่างสถานีที่มีค่าประสิทธิภาพเท่ากันของเขาเป็นสูตรทั่วไปสำหรับสายการผลิตที่มีบัฟเฟอร์ ควรวัดความพร้อมใช้งาน ประสิทธิภาพ และคุณภาพของสายการผลิตโดยใช้ฐานเวลาและผลผลิตที่สอดคล้องกัน
ในระดับสถานี การเลือกวิธีตั้งโปรแกรมหุ่นยนต์ก็ทำให้ผลรอบเวลาผิดไปจากที่คาดได้เช่นกัน โปรแกรมเมอร์หลายคนคิดว่าเส้นทางเชิงเส้นตรง (MOVL) ระหว่างจุดหยิบกับจุดวางเร็วที่สุด เพราะเส้นตรงเป็นระยะทางที่สั้นที่สุด
Stephen Bolin อธิบายว่าเส้นทางที่สั้นที่สุดในเชิงเรขาคณิตอาจไม่ได้ให้รอบเวลาสั้นที่สุด การเคลื่อนที่ของข้อต่อและการผสานการเคลื่อนไหวผ่านจุดกลางที่ไม่สำคัญต่อกระบวนการ อาจลดการชะลอความเร็วที่ไม่จำเป็นได้ ทั้งนี้ต้องตรวจสอบการชนและข้อจำกัดของกระบวนการด้วย
โปรแกรมเมอร์อาจประเมินการเคลื่อนที่เชิงเส้นเปล่าที่ไม่สำคัญต่อกระบวนการ แล้วเปลี่ยนเป็นการเคลื่อนที่ของข้อต่อ (MOVJ) และการผสานการเคลื่อนไหวในโซน (CNT บน FANUC, ZoneData บน ABB; ตรวจสอบการตั้งค่าเฉพาะของหุ่นยนต์ KUKA) รวมถึงใช้สัญญาณตอบกลับจากรีดสวิตช์ของกริปเปอร์แทนตัวตั้งเวลา PLC แบบคงที่ ก่อนยอมรับการเปลี่ยนแปลงแต่ละอย่าง ควรวัดรอบเวลาและตรวจสอบระยะหลบการชน ขีดจำกัดอุปกรณ์ และคุณภาพกระบวนการ
ตัวอย่างการคำนวณทางวิศวกรรม #2: การตรวจสอบกรอบปริมาณผลผลิตชิ้นงานดีสุทธิใน 60 นาที
สถานการณ์สำหรับการตรวจประเมิน (สมมติฐาน): ซัพพลายเออร์ยานยนต์ต้องผลิตชุดประกอบที่ผ่านเกณฑ์ 450 ชิ้นต่อชั่วโมง (takt ตามความต้องการ = 8.0 s/part) จากสายการผลิตหุ่นยนต์ 6 สถานีสำหรับประกอบชิ้นส่วนยานยนต์ ที่สถานีช้าที่สุด (สถานี 3 – ขันสกรู) การเคลื่อนที่ของแขนหุ่นยนต์ใช้เวลา 5.8 s การยกและจับยึดพาเลตใช้เวลา 1.4 s และการตรวจสอบด้วยระบบวิชันหลังขันสกรูใช้เวลา 0.6 s.
| ขั้นตอนการประเมินขีดความสามารถการผลิต | สูตร / พารามิเตอร์ | สายการผลิตพื้นฐานที่ยังไม่ปรับปรุง | สายการผลิตที่ออกแบบให้มีบัฟเฟอร์ |
|---|---|---|---|
| 1. รอบเวลาคอขวดรวม (c_max) | t_ระยะการเคลื่อนที่ + t_การจับยึด + t_การตรวจสอบด้วยภาพ | 5.8 + 1.4 + 0.6 = 7.8 s | 5.8 + 1.1 + 0.0 (ซ้อนทับเวลาแล้ว) = 6.9 s |
| 2. อัตราการผลิตรวมตามทฤษฎี | 3,600 s / c_max | 461.5 รอบการผลิตรวม/ชั่วโมง | 521.7 รอบการผลิตรวม/ชั่วโมง |
| 3. ความพร้อมใช้งานของสายการผลิตที่เชื่อมโยงกัน (A_line) | นาทีที่เดินเครื่อง / 60 min | 0.88 (52.8 min; ติดขัดเมื่อไม่มีบัฟเฟอร์) | 0.94 (56.4 min; บัฟเฟอร์ 6 พาเลต; เป็นค่าที่สมมติ ไม่ใช่ค่าที่วัดได้) |
| 4. FPY สะสมของ 6 สถานี | (y_station)^6 | 0.982 (อัตราผ่านเกณฑ์ต่อสถานี 0.997) | 0.991 (ระบบวิชันเทเลเซนทริก + พิน; เป็นค่าที่สมมติ ไม่ใช่ค่าที่วัดได้) |
| 5. ผลผลิตดีสุทธิที่ส่งมอบได้ | ผลผลิตรวม × A_line × FPY | 398.8 ชิ้นดี/ชั่วโมง (ไม่ถึง 450) | 486.0 ชิ้นดี/ชั่วโมง (เกิน 450) |
ข้อสรุปทางวิศวกรรม: ในตัวอย่างสมมตินี้ แม้การเคลื่อนที่ของหุ่นยนต์ใช้เวลา 5.8 s ซึ่งเร็วกว่าเป้าหมาย takt 8.0 s แต่การส่งสัญญาณประสานงานที่ไม่ซ้อนทับกันและการหยุดย่อยเมื่อไม่มีบัฟเฟอร์ทำให้ผลผลิตขาดไปประมาณ 51 ชิ้นต่อชั่วโมง ในตัวอย่างสมมตินี้ การตรวจสอบด้วยระบบวิชันระหว่างถ่ายโอนพาเลตที่ทำงานซ้อนทับกัน และการเพิ่มบัฟเฟอร์ 6 พาเลต มาพร้อมกับสมมติฐานว่าความพร้อมใช้งานและอัตราผ่านเกณฑ์ดีขึ้น ส่งผลให้ผลผลิตดีสุทธิที่ส่งมอบได้เพิ่มขึ้น 87.2 ชิ้นต่อชั่วโมง เป็น 486 ชิ้นดีต่อชั่วโมง คุณสามารถกำหนดพารามิเตอร์สถานีของคุณเองได้ในเครื่องมือคำนวณผลผลิตและรอบเวลาแบบโต้ตอบของ ZEUEE.
สถาปัตยกรรมความปลอดภัยแบบแบ่งโซน (ISO 10218-2:2025) และการแยกพลังงานอันตราย (LOTO) เพื่อให้เดินเครื่องได้ต่อเนื่องสูง
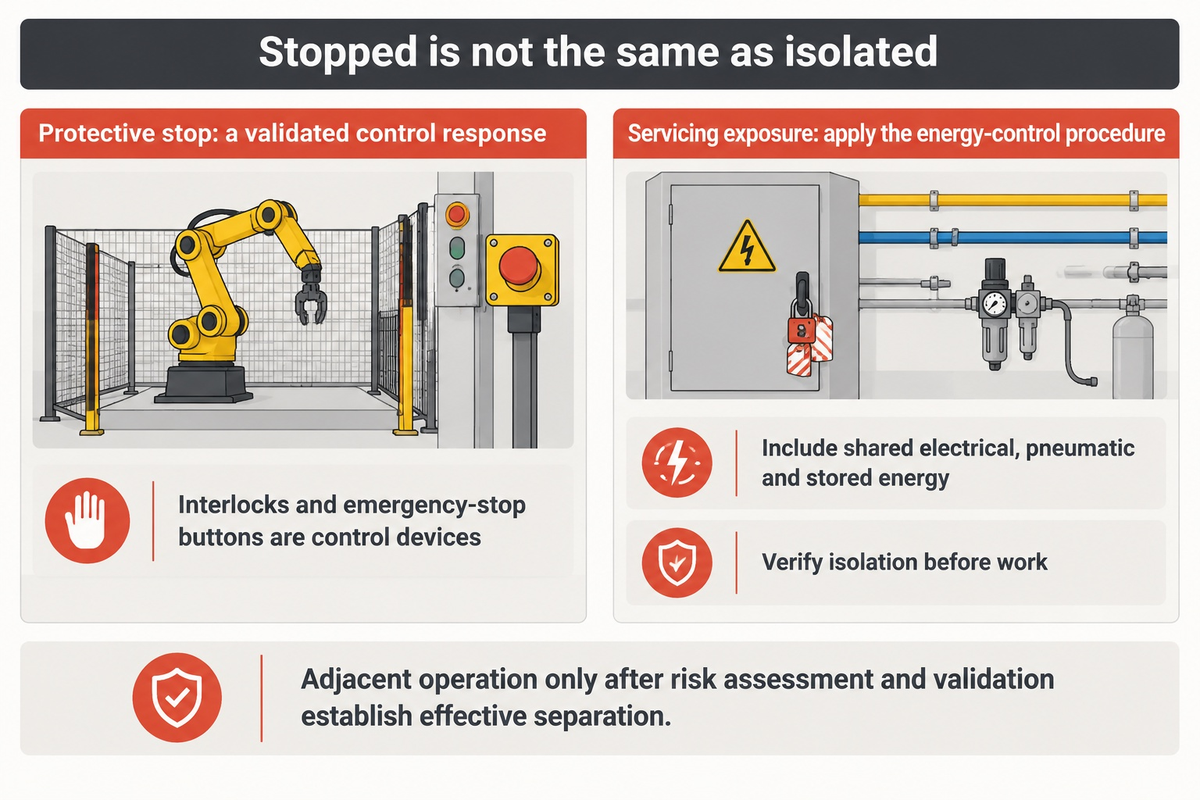
โซนความปลอดภัยที่ผ่านการตรวจสอบยืนยันแล้วอาจหยุดเฉพาะบริเวณหนึ่งได้โดยไม่ต้องหยุดทุกเซลล์การทำงาน โซนที่ไม่ได้รับผลจากการหยุดอาจเดินเครื่องต่อได้ หากการเคลื่อนที่ วัสดุที่ถ่ายโอน และพลังงานของโซนนั้นไม่อาจก่ออันตรายต่อบุคลากรในโซนที่หยุด ตามOSHA 29 CFR 1910.147 การซ่อมบำรุงที่เสี่ยงต่อการได้รับพลังงานอันตรายจากการเปิดใช้งานโดยไม่คาดคิดหรือพลังงานสะสม ต้องใช้ขั้นตอนควบคุมพลังงานที่เกี่ยวข้อง.
ในเดือนกุมภาพันธ์ 2025 องค์การระหว่างประเทศว่าด้วยการมาตรฐานได้เผยแพร่ISO 10218-2:2025 สำหรับการประยุกต์ใช้หุ่นยนต์อุตสาหกรรมและเซลล์หุ่นยนต์ (223 หน้า) พร้อมกับ ISO 10218-1:2025 เพื่อแทนที่ฉบับปี 2011 บทวิเคราะห์โดยละเอียดอยู่ในเอกสารสรุปทางเทคนิค ISO 10218-1:2025 ของ American National Standards Institute (ANSI) และคู่มือการปฏิบัติตามข้อกำหนด ISO 10218:2025 ของ NEXCOM ฉบับปรับปรุงปี 2025 เพิ่มการจัดประเภทหุ่นยนต์ Class I และ Class II สำหรับข้อกำหนดด้านความปลอดภัยเชิงหน้าที่ และนำข้อกำหนดด้านการทำงานร่วมกันซึ่งเดิมอยู่ใน ISO/TS 15066 มาไว้ในมาตรฐานหลัก นอกจากนี้ยังเพิ่มข้อกำหนดด้านความมั่นคงปลอดภัยไซเบอร์ในส่วนที่ส่งผลต่อความปลอดภัยของหุ่นยนต์อุตสาหกรรมด้วย
โดยปกติ การเปิดประตูนิรภัยจะได้รับการป้องกันด้วยฟังก์ชันหยุดเพื่อป้องกันอันตรายที่ออกแบบไว้ ส่วนปุ่มหยุดฉุกเฉินมีวัตถุประสงค์ต่างกัน ควรเลือกและตรวจสอบยืนยันการตอบสนองต่อการหยุดเป็นส่วนหนึ่งของการประเมินความเสี่ยงของงาน โซนต่าง ๆ ต้องคำนึงถึงการเอื้อมถึงและการเคลื่อนที่ของชิ้นงาน แอคชูเอเตอร์ที่ใช้ร่วมกัน และพลังงานสะสม ไม่ใช่พิจารณาเฉพาะตำแหน่งรั้ว บัฟเฟอร์จะช่วยสนับสนุนการผลิตได้ต่อเมื่อจัดการข้อกำหนดด้านความปลอดภัยเหล่านี้ครบถ้วนแล้ว
การหยุดด้วยประตูนิรภัยแบบอินเตอร์ล็อกถือว่าปฏิบัติตามการล็อกเอาต์/แท็กเอาต์ (LOTO) บนสายการผลิตหุ่นยนต์หรือไม่?
ไม่ใช่ อินเตอร์ล็อกนิรภัยและปุ่มหยุดฉุกเฉินเป็นอุปกรณ์ควบคุม ไม่ใช่อุปกรณ์แยกพลังงาน งานซ่อมบำรุงที่ทำให้พนักงานเสี่ยงต่อการเคลื่อนที่ที่เป็นอันตรายโดยไม่คาดคิดหรือพลังงานสะสม ต้องใช้ขั้นตอนควบคุมพลังงานที่เกี่ยวข้อง ข้อยกเว้นสำหรับงานซ่อมบำรุงเล็กน้อยของ OSHA มีขอบเขตจำกัด งานดังกล่าวต้องดำเนินการระหว่างการผลิตตามปกติ และต้องเป็นงานประจำ ทำซ้ำ และเป็นส่วนสำคัญของการใช้อุปกรณ์เพื่อการผลิต พร้อมทั้งต้องมีวิธีอื่นที่ให้การป้องกันอย่างมีประสิทธิภาพ
กำหนดขอบเขตการแยกพลังงานตามงานซ่อมบำรุงจริง โดยครอบคลุมพลังงานไฟฟ้า ลม แรงโน้มถ่วง และพลังงานสะสมประเภทอื่นที่ใช้ร่วมกัน โซนข้างเคียงอาจเดินเครื่องได้เมื่อการประเมินความเสี่ยงและการตรวจสอบยืนยันแสดงว่ามีการแยกพื้นที่อย่างมีประสิทธิภาพ ปฏิบัติตามขั้นตอนควบคุมพลังงานที่จัดทำเป็นเอกสาร และตรวจสอบยืนยันการแยกพลังงานก่อนเริ่มงาน หุ่นยนต์ที่หยุดนิ่งเพียงอย่างเดียวไม่ได้ยืนยันว่าเครื่องจักรถูกแยกพลังงานแล้ว
การวินิจฉัยการลุกลามของความขัดข้องข้ามสถานี: ป้องกันการหยุดชะงักต่อเนื่องทั้งสายการผลิต
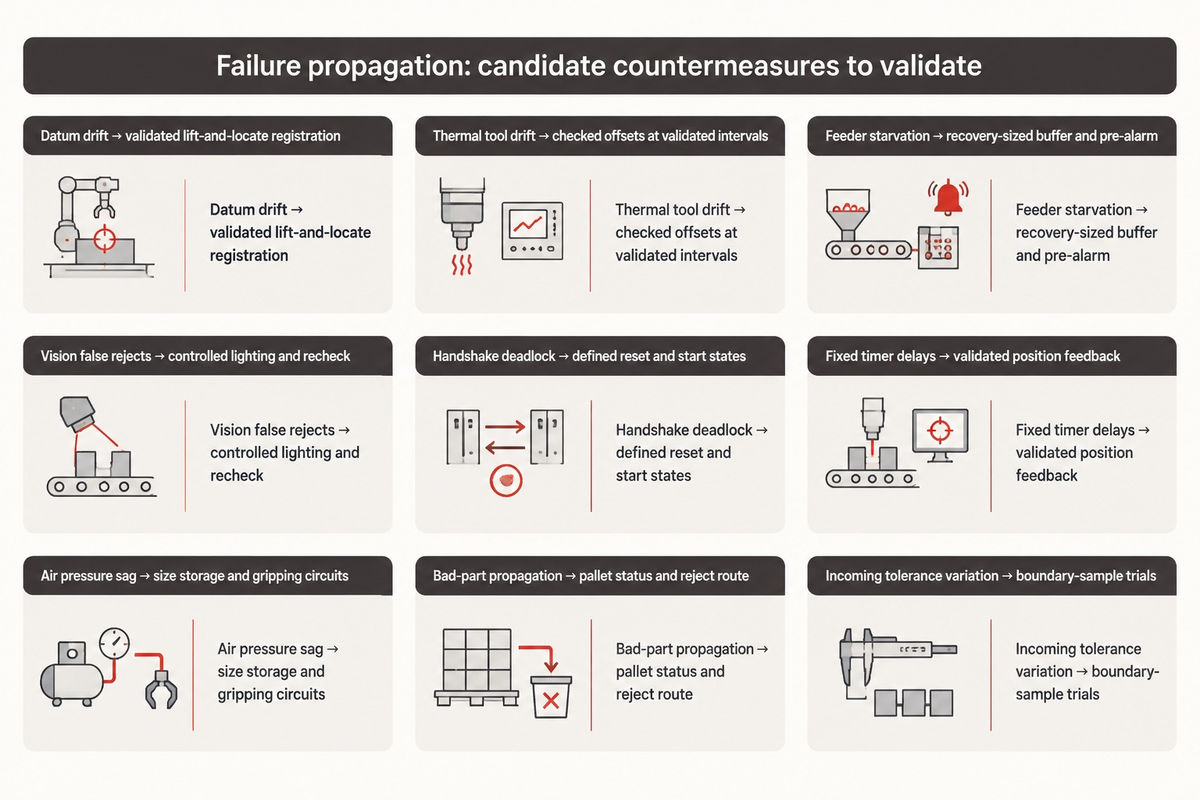
ความขัดข้องในสถานีหุ่นยนต์สามารถลุกลามได้หลายรูปแบบ ใช้แนวทางวินิจฉัยด้านล่างเพื่อระบุความขัดข้อง อาการ และสาเหตุที่อาจเป็นไปได้
Bill Budde กล่าวในบทความเรื่องการประกอบอัตโนมัติของ Assembly Magazine ว่าการหยุดการผลิตมากกว่า 50% เกิดจากเครื่องมือในสถานีงานไม่สามารถรองรับความแปรผันของขนาดชิ้นงานได้เพียงพอ นอกจากนี้การวิเคราะห์การติดตั้งระบบภาคสนามของ IndustryX ยังระบุว่าข้อผิดพลาดในการปรับเทียบ TCP หากไม่ได้ตรวจสอบ อาจทำให้ชิ้นงานทั้งล็อตเสียหายได้ ในการพัฒนาเซลล์การผลิตอัจฉริยะ ทีม AI และหุ่นยนต์ที่ใช้แมชชีนเลิร์นนิงกับข้อมูลภาพและแรงบิดเพื่อบำรุงรักษาเชิงคาดการณ์ ควรตรวจสอบการแจ้งเตือนการเบี่ยงเบนกับค่าที่วัดได้จริงจากสถานีก่อนนำไปใช้งาน
การวินิจฉัยการลุกลามของความขัดข้องข้ามสถานี
แสดงตัวอย่างการลุกลามของความขัดข้องระหว่างสถานี และมาตรการตอบโต้ด้านฮาร์ดแวร์หรือการควบคุมที่ควรตรวจสอบยืนยัน
| รูปแบบความขัดข้อง | สถานีต้นเหตุ | กลไกการลุกลามไปยังสถานีถัดไป | อาการจากเทเลเมทรี / PLC | มาตรการตอบโต้ทางวิศวกรรม |
|---|---|---|---|---|
| 1. จุดอ้างอิงคลาดเคลื่อนสะสม | ตัวหยุดพาเลตบนสายพานลำเลียง | ระยะหลวมของตัวนำสายพานที่ไม่ได้จับยึด ทำให้การอัดประกอบพินด้วยเครื่อง SCARA ที่สถานี 4 ติดขัด | สัญญาณเตือนขีดจำกัดแรงบิดเซอร์โวแกน Z ที่สถานี 4 | ใช้พินกำหนดตำแหน่งทรงกรวยแบบยกและกำหนดตำแหน่ง พร้อมตรวจสอบยืนยันความสามารถในการกำหนดตำแหน่งซ้ำตามข้อกำหนดของโครงการ |
| 2. TCP คลาดเคลื่อนจากความร้อน | แขนหุ่นยนต์สำหรับเชื่อม / จ่ายวัสดุ | การขยายตัวระหว่างอุ่นเครื่องทำให้แนวเชื่อมหรือแนวจ่ายกาวเคลื่อน จนไม่ผ่านการทดสอบที่สถานี 6 | อัตราผ่านเกณฑ์ในชั่วโมงแรกเป็นปกติ จากนั้นตำแหน่งค่อย ๆ เบี่ยงระหว่างการเดินเครื่อง (ตัวอย่างประกอบ) | ตรวจสอบจุดกึ่งกลาง TCP ด้วยเลเซอร์อัตโนมัติ และบันทึกค่าชดเชยตามช่วงเวลาที่ตรวจสอบยืนยันแล้ว |
| 3. การขาดชิ้นงานจากเครื่องป้อนลุกลาม | เครื่องป้อนแบบชามสั่นที่สถานี 1 | รางติดขัดอาจทำให้สถานีปลายน้ำขาดชิ้นงานเมื่อใช้ชิ้นงานที่มีอยู่หมด | สถานี 2 ถึง 6 รายงานสถานะ Starved_Wait ในบันทึกแต่ละกะ | กำหนดขนาดบัฟเฟอร์แยกการทำงานให้เหมาะกับเวลาฟื้นตัวและรอบเวลา พร้อมเพิ่มสัญญาณเตือนล่วงหน้าเมื่อชิ้นงานในรางเหลือน้อย |
| 4. วงจรคัดทิ้งผิดพลาดจากระบบวิชัน | สถานีกล้อง 2D แบบอินไลน์ | แสงสะท้อนจากสภาพแวดล้อมบนตัวเรือนเงาวาวทำให้คัดชิ้นงานดีทิ้งผิดพลาด จนส่วนบรรจุขาดชิ้นงาน | จำนวนรอบการทำงานของเครื่องสูง แต่ค่า GoodQuantity ที่อนุมัติให้ปล่อยออกต่ำ | ใช้แสงโคแอกเซียลเทเลเซนทริก + ฝาครอบปิดล้อม + รางคัดทิ้งที่ตรวจสอบซ้ำได้ |
| 5. PLC ค้างจากการประสานสัญญาณ | ประตูลำเลียงถ่ายโอนระหว่างสถานี | หลังรีเซ็ต Robot A รอสัญญาณ Pallet_Ready ขณะที่ PLC รอสัญญาณ Arm_Home | ไม่มีไฟแสดงความขัดข้องติด แต่สายการผลิตค้างอยู่ในโหมด Run | เครื่องสถานะ PackML ที่เปลี่ยนสถานะตามลำดับ Resetting to Idle to Starting to Execute อย่างแน่นอน |
| 6. ความล่าช้าจากการประสานสัญญาณด้วยตัวตั้งเวลาแบบคงที่ | วาล์วจับยึด EOAT | สมมติฐานประกอบที่ให้รอแบบต่อเนื่องโดยไม่ซ้อนทับกัน: ตัวตั้งเวลา PLC คงที่ 300 ms สำหรับการประสานสัญญาณ 4 ครั้ง เพิ่มเวลาที่ไม่เกิดการผลิต 1.2 s ต่อรอบ | สายการผลิตไม่ถึงเป้าหมาย takt ประจำกะ แม้ไม่มีความขัดข้องที่ทำให้หยุดทำงาน | ใช้สัญญาณป้อนกลับตำแหน่งกระบอกสูบโดยตรง พร้อมตรวจสอบยืนยันเวลาการทำงานของ I/O |
| 7. แรงดันลมที่แมนิโฟลด์ลดลง | ท่อจ่ายลมหลักที่ใช้ร่วมกัน | อีเจ็กเตอร์สุญญากาศทำงานพร้อมกันทำให้แรงดันแมนิโฟลด์ลดลงและชิ้นงานหล่น | สัญญาณเตือนสูญเสียสุญญากาศเป็นครั้งคราวแบบสุ่มที่สถานี 2 และ 5 | กำหนดขนาดถังเก็บลมเฉพาะจุดและวงจรจับยึดจากความต้องการที่วัดได้และการประเมินความปลอดภัย |
| 8. ชิ้นงานเสียที่ไม่ได้กักกันถูกส่งผ่าน | สถานีอัดประกอบแบบสวมแน่นที่สถานี 2 | พินเอียงเข้าเครื่องเชื่อมเลเซอร์ที่สถานี 3 ทำให้หัวฉีดและอุปกรณ์จับยึดชิ้นงานชนเสียหาย | ระบบตรวจจับการชนที่ข้อมือหุ่นยนต์ปลายน้ำทำงานตัดระบบ | ล็อกสถานะพาเลตด้วยบิต RFID + ทางแยกคัดชิ้นงานเสียออกก่อนสถานี 3 |
| 9. ไม่รองรับค่าความคลาดเคลื่อนของชิ้นงาน | ล็อตชิ้นงานขาเข้าจากซัพพลายเออร์ | ครีบจากการขึ้นรูปบนชิ้นงานขาเข้าอาจทำให้ตัวปล่อยชิ้นงานของเครื่องป้อนแบบแข็งติดขัด | การหยุดสั้น ๆ ซ้ำหลายครั้งทำให้ผลผลิตต่อกะลดลง | ทดสอบตัวอย่างขอบเขตค่าสูงสุด/ต่ำสุดระหว่าง FAT + ใช้ปากจับ EOAT ที่รองรับความคลาดเคลื่อน |
รายการตรวจสอบความพร้อมทางวิศวกรรมก่อน RFQ: ข้อมูลที่ควรกำหนดให้ชัดเจนก่อนขอใบเสนอราคาสายการผลิต
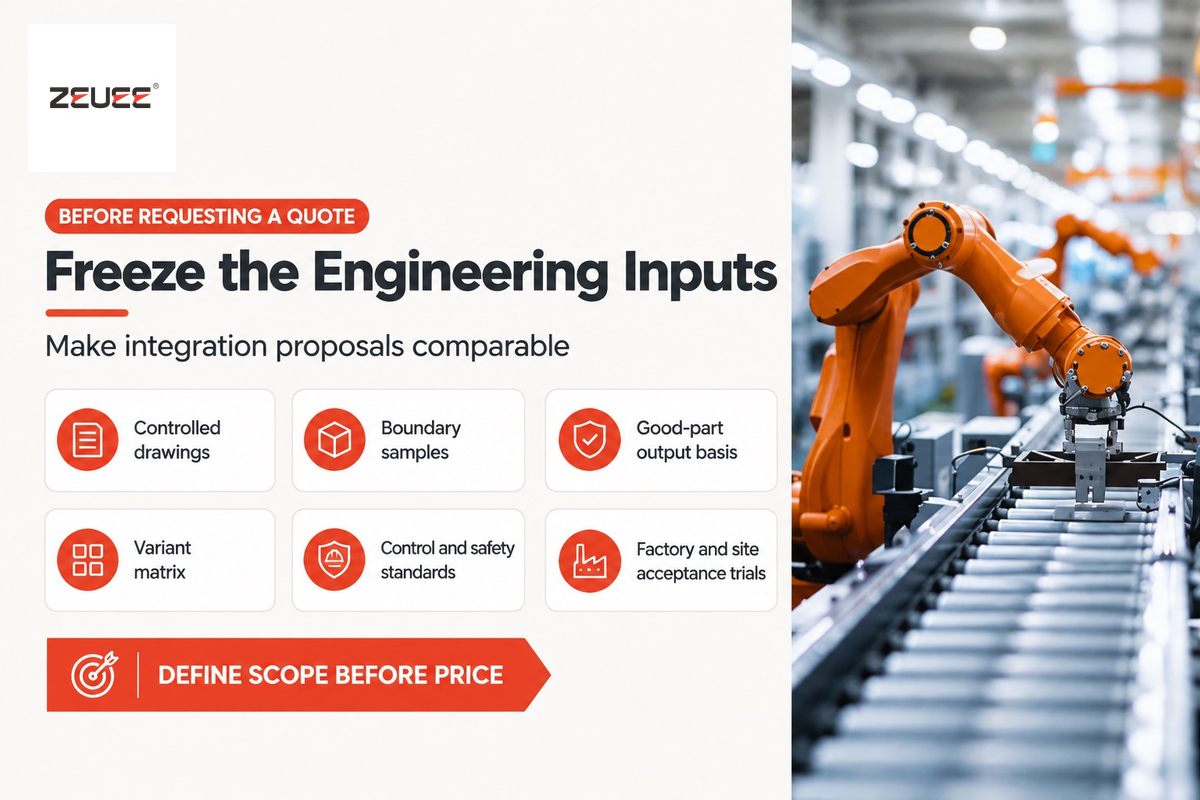
ก่อนขอใบเสนอราคาสำหรับสายการผลิตหุ่นยนต์สั่งทำ ผู้ซื้อควรกำหนดแบบ 3D STEP และแบบ 2D GD&T ตัวอย่างชิ้นงานขอบเขตจริง เป้าหมาย takt สำหรับชิ้นงานดีสุทธิ ตารางรุ่น SKU ระยะ 3 ปี มาตรฐาน PLC และความปลอดภัยของโรงงาน และเกณฑ์การยอมรับสำหรับการทดลอง FAT/SAT แบบเดินเครื่องจริง 2 ขั้นตอน การเตรียมข้อมูลครบถ้วนช่วยลดส่วนเผื่อความเสี่ยงในราคาของผู้รวมระบบและเวลาที่ต้องใช้ในการทดสอบเดินเครื่อง
เมื่อผู้ผลิตส่งคำขอระบบประกอบด้วยหุ่นยนต์ “10 ชิ้นต่อนาที” ให้ซัพพลายเออร์ระบบอัตโนมัติ ผู้รวมระบบต้องเผื่อความเสี่ยงจำนวนมากในประมาณการต้นทุนเบื้องต้น เพื่อครอบคลุมสิ่งที่ยังไม่ทราบ ตั้งแต่การป้อนชิ้นงานไปจนถึงค่าความคลาดเคลื่อนและซอฟต์แวร์ การกำหนดเอกสารทางวิศวกรรม 6 รายการให้ชัดเจนก่อนออกข้อกำหนดความต้องการของผู้ใช้ (URS) จะช่วยเปลี่ยนใบเสนอราคาที่คลุมเครือให้เป็นข้อเสนอที่มีขอบเขตงานแน่นอนและเปรียบเทียบกันได้
- จัดเตรียมแบบ 3D STEP และ 2D GD&T ที่ควบคุมเวอร์ชัน เพื่อระบุพื้นผิวที่ยอมรับให้จับยึดได้ บริเวณผิวภายนอกที่ห้ามสัมผัส ค่าความคลาดเคลื่อนสำหรับการอัดประกอบแบบสวมแน่น และจุดอ้างอิงสำหรับกำหนดตำแหน่งของชิ้นส่วนย่อยทุกชิ้น
- เตรียมตัวอย่างชิ้นงานขอบเขตจริง ที่ขนาดค่ากลาง ขีดจำกัดค่าความคลาดเคลื่อนบนและล่าง และสภาพชิ้นงานเสียที่ทราบอยู่แล้ว ผู้รวมระบบใช้ชุดตัวอย่างขอบเขตเหล่านี้เพื่อตรวจสอบยืนยันรางป้อนชิ้นงานและเกณฑ์ระบบแมชชีนวิชันระหว่างการทดสอบการยอมรับที่โรงงาน (FAT).
- อธิบายเกณฑ์ takt สำหรับชิ้นงานดีสุทธิและกะการผลิต โดยระบุจำนวนชิ้นที่ยอมรับได้ต่อชั่วโมง ระยะเวลากะตามตาราง ความถี่ในการเปลี่ยนรุ่นที่วางแผนไว้ และตัวหารที่ใช้คำนวณ OEE
- จัดทำตารางรุ่น SKU ที่แยกการเปลี่ยนรุ่นด้วยซอฟต์แวร์ออกจากการเปลี่ยนรุ่นทางกายภาพ กำหนดเวลาที่ยอมรับได้สำหรับการเปลี่ยนรุ่นของแต่ละกลุ่มรุ่นผลิตภัณฑ์ และตรวจสอบยืนยันระหว่างการทดลอง
- ระบุมาตรฐานการควบคุมและความปลอดภัยของโรงงาน รวมถึงแพลตฟอร์ม PLC ที่กำหนดให้ใช้ (Siemens TIA Portal, Allen-Bradley Studio 5000 หรือ Omron) และโปรโตคอลฟิลด์บัส (PROFINET, EtherNet/IP, EtherCAT) ระบุโมเดลข้อมูล OPC UA และอินเทอร์เฟซข้อมูลโรงงานแยกต่างหาก รวมข้อกำหนดของโรงงานสำหรับ ISO 10218-2:2025 และการแบ่งโซน LOTO ตาม OSHA 29 CFR 1910.147
- ต้องมีระเบียบการทดสอบเดินเครื่อง FAT และ SAT สองขั้นตอน โดยทดลองผลิตตามระยะเวลาที่ตกลงกัน ณ โรงงานของผู้รวมระบบ (FAT) เพื่อแสดงว่าได้อัตราผ่านเกณฑ์ครั้งแรกและผลผลิตสุทธิตามเป้าหมายก่อนบรรจุส่ง จากนั้นต้องทดลองแบบเดียวกันหลังติดตั้งที่หน้างาน (SAT).
สำหรับกระบวนการยอมรับงานที่โรงงานและหน้างาน โปรดดูคู่มือส่งมอบระบบอัตโนมัติแบบครบวงจร ของเรา หลังสรุปชุดเอกสารทางวิศวกรรมแล้ว ใช้เครื่องคำนวณ ROI และระยะเวลาคืนทุนของสายการผลิต เพื่อประเมินระยะเวลาคืนทุนที่อาจเกิดขึ้น เปรียบเทียบการกำหนดค่าระบบต่าง ๆ ได้ที่หน้าสายการผลิตหุ่นยนต์สั่งทำ
คำถามที่พบบ่อย
ต้องมีสถานีกี่สถานีจึงคุ้มค่าที่จะเชื่อมเซลล์หุ่นยนต์แบบแยกส่วนให้เป็นสายการผลิตหุ่นยนต์แบบบูรณาการ?
ควรเชื่อมเซลล์เข้าด้วยกันเมื่อกลุ่มชิ้นงานมีความคงที่และมีลำดับกระบวนการซ้ำ ๆ จนการถ่ายโอนอัตโนมัติคุ้มค่า ควรศึกษาความเป็นไปได้โดยพิจารณาผลผลิตชิ้นงานดีที่ต้องการและต้นทุนการจัดการชิ้นงาน
การเชื่อมกระบวนการต่อเนื่องเข้าด้วยกันช่วยลดแรงงานยกถังใส่ชิ้นงานในแต่ละกะได้ เมื่อการป้อนชิ้นส่วน การอัดประกอบแบบสวมแน่นอย่างแม่นยำ การเชื่อมเลเซอร์ การจ่ายวัสดุ และการตรวจสอบด้วยระบบวิชันแบบอินไลน์ทำงานในเซลล์แยกกัน รถเข็นขนย้ายด้วยแรงงานคนจะทำให้ชิ้นงานระหว่างผลิตคั่งค้างจำนวนมากและเกิดความเสียหายจากการขนย้าย สายพานลำเลียงพาเลตแบบไม่ซิงโครนัสช่วยรักษาจุดอ้างอิงของชิ้นงานที่กำหนดไว้ได้ด้วยเบ้าจับยึดแบบยกและกำหนดตำแหน่งที่ผ่านการตรวจสอบยืนยันแล้ว
โดยทั่วไป ต้นทุนแขนหุ่นยนต์เปล่าเป็นสัดส่วนเท่าใดของเงินลงทุนทั้งหมดสำหรับสายการผลิตหุ่นยนต์?
หุ่นยนต์อุตสาหกรรมเปล่าเป็นเพียงส่วนหนึ่งของเงินลงทุนในสายการผลิตหุ่นยนต์แบบครบวงจร ควรขอรายละเอียดต้นทุนเฉพาะโครงการ
ขอบเขตโครงการส่วนที่เหลือประกอบด้วยเครื่องมือปลายแขนหุ่นยนต์สั่งทำ พาเลตลำเลียงความแม่นยำสูง ชุดพินยกและกำหนดตำแหน่ง เครื่องป้อนแบบยืดหยุ่น ระบบวิชัน ระบบแมชชีนวิชัน 2D/3D, PLC นิรภัยพร้อมม่านแสง และการผสานซอฟต์แวร์ PLC ควบคุมระดับสูงและ MES ตลอดจนการทดสอบการยอมรับที่โรงงาน การวางแผนเงินลงทุนอุตสาหกรรมมักผิดพลาดจากการตั้งงบไว้เฉพาะแขนหุ่นยนต์เปล่า
วิศวกรจัดการการเปลี่ยนรุ่นผลิตภัณฑ์บนสายประกอบหลายหุ่นยนต์อย่างไร โดยไม่ต้องหยุดทำงานหลายชั่วโมง?
การใช้พาเลตลำเลียงแบบอเนกประสงค์ร่วมกับกริปเปอร์เซอร์โว ตัวเปลี่ยนเครื่องมืออัตโนมัติ และโปรแกรมระบบวิชันที่ควบคุมด้วยสูตร ช่วยลดงานที่ต้องทำด้วยมือเมื่อต้องเปลี่ยนรุ่น
สายการผลิตที่รองรับหลาย SKU จะวางชิ้นงานแต่ละรุ่นไว้บนพาเลตและระบุรุ่นด้วยแท็ก RFID ที่ฝังอยู่ในพาเลต สำหรับรุ่นที่ใช้ร่วมกันได้ ผู้ปฏิบัติงานอาจไม่ต้องถอดรางนำทางเชิงกลหรือสอนหุ่นยนต์อัจฉริยะใหม่ด้วยมือ เมื่อพาเลตลำเลียงใหม่มาถึงสถานีทำงาน PLC จะระบุรุ่นและเลือกโปรแกรมหุ่นยนต์ การตั้งค่ากริปเปอร์ และสูตรกล้องสำหรับรุ่นนั้นโดยอัตโนมัติ ต้องวัดการเปลี่ยนเครื่องมือแยกจากการเลือกสูตร
โปรโตคอลการสื่อสารอุตสาหกรรมใดใช้ประสานงานสายการผลิตหุ่นยนต์หลายตัว?
การประสานสัญญาณระหว่างสถานีแบบเรียลไทม์ใช้ PROFINET/PROFIsafe, EtherNet/IP ร่วมกับ CIP Safety หรือ EtherCAT ส่วน OPC UA ใช้สื่อสารกับระบบระดับสูงกว่า
ฟิลด์บัสแบบกำหนดเวลาการทำงานได้แน่นอนใช้จัดการสัญญาณจับยึดระหว่างหุ่นยนต์กับ PLC ควรตรวจสอบยืนยันเวลาการทำงานในการกำหนดค่าที่เลือก ใช้ OPC 40010-1 เพื่อดึงข้อมูลสินทรัพย์และสภาพของอุปกรณ์หุ่นยนต์ ต้องกำหนดตัวนับชิ้นงานดีและการจับคู่ข้อมูลกับ MES ของโรงงานแยกต่างหาก
เหตุใดสายการผลิตหุ่นยนต์จึงไม่ถึงเป้าหมาย OEE แม้หุ่นยนต์ทุกตัวทำรอบเวลาได้ตามแค็ตตาล็อก?
การไม่คำนึงถึงการประสานสัญญาณระหว่างสถานีและการลดลงของความพร้อมใช้งานต่อเนื่อง ทำให้ประเมินผลผลิตของระบบที่เชื่อมโยงกันสูงเกินจริง
การจำลองการเคลื่อนที่ของหุ่นยนต์เพียงอย่างเดียวอาจไม่รวมเวลาจัดตำแหน่งพาเลต การยกและจับยึดเพื่อกำหนดตำแหน่ง ความล่าช้าจากการประสานสัญญาณ PLC และการตรวจสอบด้วยระบบวิชันที่ไม่ซ้อนทับกับขั้นตอนอื่น การหยุดที่เชื่อมโยงกันทำให้ความพร้อมใช้งานของสายการผลิตลดลง อย่าสับสนระหว่างความพร้อมใช้งานของสถานีกับ OEE ของสถานี และอย่านำค่า OEE ของแต่ละสถานีมาคูณกันเป็นกฎทั่วไป ควรวัดความพร้อมใช้งาน ประสิทธิภาพ และคุณภาพผ่านครั้งแรกของสายการผลิตในช่วงเวลาเดียวกัน ควรซ้อนทับการตรวจสอบระหว่างการถ่ายโอน และกำหนดขนาดบัฟเฟอร์พาเลตที่บรรจุชิ้นงานเต็มแล้วให้เหมาะกับเวลาฟื้นตัวของเครื่องป้อน ที่รอบเวลา 10 วินาที พาเลต 6 ใบรองรับได้ 60 วินาที ส่วน 90 วินาทีต้องใช้พาเลต 9 ใบ
FAT และ SAT สำหรับสายการผลิตหุ่นยนต์สั่งทำแตกต่างกันอย่างไร?
FAT ตรวจสอบยืนยันผลผลิตขณะเดินเครื่องจริงด้วยความเร็วเต็มพิกัดและความปลอดภัย ณ โรงงานของผู้รวมระบบก่อนจัดส่ง ส่วน SAT ตรวจสอบยืนยันสมรรถนะหลังติดตั้งในโรงงาน
ระหว่างการทดสอบการยอมรับที่โรงงาน ผู้ซื้อจะจัดเตรียมจำนวนตัวอย่างที่ตกลงกันไว้ ซึ่งครอบคลุมขีดจำกัดด้านขนาดและตำหนิที่ทราบอยู่แล้ว การทดลองเพื่อยอมรับงานจะประเมินทั้งผลผลิต คุณภาพ และฟังก์ชันความปลอดภัย การทดสอบการยอมรับที่หน้างานใช้ยืนยัน OEE ที่ทำได้ต่อเนื่องเมื่อใช้ระบบสาธารณูปโภคของโรงงาน
การตรวจสอบด้วยระบบวิชันแบบอินไลน์ช่วยป้องกันไม่ให้ชิ้นงานเสียทำให้รอบการทำงานของหุ่นยนต์ปลายน้ำสูญเปล่าได้อย่างไร?
ระบบควบคุมเชื่อมโยงผลผ่าน/ไม่ผ่านจากกล้องอินไลน์และเซนเซอร์วัดแรงเข้ากับรหัส RFID ของพาเลตแต่ละใบ พาเลตที่ไม่ผ่านจะถูกข้ามหรือเบี่ยงออกไป
การปล่อยให้พินที่เอียงหรือโอริงที่ขาดจากสถานี 2 ผ่านไปยังเครื่องเชื่อมเลเซอร์ที่สถานี 3 เสี่ยงทำให้เครื่องมือชนเสียหาย การผูกผลตรวจสอบระบบวิชัน 2D/3D และกราฟแรงกดเข้ากับแท็ก RFID ของพาเลตจะช่วยหยุดการลุกลามดังกล่าว PLC ควบคุมระดับสูงจะสั่งให้พาเลตที่ไม่ผ่านไปยังทางแยกกักกันที่ล็อกไว้ หรือสั่งให้หุ่นยนต์ปลายน้ำข้ามพาเลตที่ยังไม่ได้ผ่านกระบวนการ
พร้อมเปลี่ยนแบบชิ้นงานและเป้าหมาย takt ของคุณให้เป็นสถาปัตยกรรมสายการผลิตหลายหุ่นยนต์หรือยัง?
ส่งไฟล์ 3D STEP ปริมาณการผลิตต่อปี ตารางรุ่น SKU เป้าหมายผลผลิตต่อกะ และผังพื้นที่การผลิตที่มีให้เรา ทีมวิศวกรรมระบบอัตโนมัติของ ZEUEE จะประเมินจลนศาสตร์ของสถานี ขนาดบัฟเฟอร์พาเลต และผังความปลอดภัยแบบแบ่งโซนตาม ISO 10218-2:2025 สำหรับพื้นที่การผลิตของคุณ
ขอรับการประเมินสถาปัตยกรรมสายการผลิตหุ่นยนต์มุมมองด้านการผลิตของ ZEUEE
Shenzhen Zeyu Intelligent Industrial Science Technology Co., Ltd (ZEUEE) ออกแบบระบบประกอบสั่งทำและอุปกรณ์ทดสอบความแม่นยำ โปรดดูข้อมูลวิศวกรรมระบบอัตโนมัติอัจฉริยะของ ZEUEE ซึ่งระบุว่าฐานการผลิตขนาด 20,000 m² ใน Taihe, Jiangxi แล้วเสร็จในปี 2020 ทีมงานกว่า 120 คนครอบคลุมฝ่ายวิจัยและพัฒนา วิศวกรรม และการผลิต ZEUEE รายงานว่าได้รับการรับรอง ISO 9001:2015 และมีสถานะเป็น National High-Tech Enterprise ส่งแบบชิ้นงานและเป้าหมายการยอมรับงานเพื่อให้ทีมของเราประเมินขอบเขตการผสานระบบที่ต้องการ
เอกสารอ้างอิงและแหล่งข้อมูล
- ISO 10218-2:2025 — ข้อกำหนดด้านความปลอดภัยสำหรับการประยุกต์ใช้หุ่นยนต์อุตสาหกรรมและเซลล์หุ่นยนต์ (กุมภาพันธ์ 2025).
- เอกสารสรุปทางเทคนิค ANSI: ภาพรวมความปลอดภัยของหุ่นยนต์และอุปกรณ์หุ่นยนต์ ISO 10218-1:2025 (2025).
- ISO 9283:1998 — เกณฑ์สมรรถนะและวิธีทดสอบหุ่นยนต์อุตสาหกรรมแบบจัดการชิ้นงาน.
- เอกสารประกอบ RoboDK: การทดสอบสมรรถนะตาม ISO 9283 และการตรวจสอบยืนยันความสามารถในการทำซ้ำ.
- รายงาน IFR World Robotics 2026: มีหุ่นยนต์ 5 ล้านตัวทำงานในโรงงานทั่วโลก.
- Bill Budde, Assembly Magazine: การกำหนดผลผลิตในระบบประกอบอัตโนมัติ.
- Kate Nadeau, Assembly Magazine: การเพิ่มประสิทธิภาพการประกอบด้วยสายพานลำเลียงระบบจัดการพาเลต.
- Stephen Bolin, Automate (A3): การลดรอบเวลาในงานจัดการวัสดุด้วยหุ่นยนต์.
- บทวิเคราะห์ IndustryX: ข้อผิดพลาด 7 ประการในการผสานระบบหุ่นยนต์และวิธีหลีกเลี่ยง.
- คู่มือทางเทคนิค NEXCOM: การปรับปรุงมาตรฐานความปลอดภัยหุ่นยนต์อุตสาหกรรม ISO 10218 ปี 2025.
- Fortune Business Insights: รายงานขนาดและการเติบโตของตลาดระบบอัตโนมัติในการประกอบ (2025–2034).
เหตุผลที่เราเขียนเนื้อหานี้
ข้อมูลเชิงลึกด้านวิศวกรรมจาก ZEUEE
ZEUEE เผยแพร่คู่มือทางเทคนิคที่อ้างอิงจากประสบการณ์จริงในโครงการระบบอัตโนมัติ ตั้งแต่ปี 2005 เราได้ออกแบบและผลิตอุปกรณ์ระบบอัตโนมัติแบบสั่งทำพิเศษสำหรับการประกอบคอนเน็กเตอร์ การผลิตชุดสายไฟ สายการผลิตด้วยหุ่นยนต์ การตรวจสอบด้วยแมชชีนวิชัน และการยกระดับโรงงานอัจฉริยะ
ก่อตั้งในปี 2005
ฐานการผลิตขนาด 20,000 m²
ผู้เชี่ยวชาญกว่า 120 คน
สิทธิบัตรด้าน R&D กว่า 150 รายการ
ได้รับการรับรอง ISO9001:2015